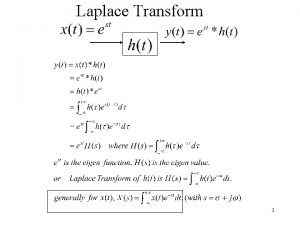La Transformada de Laplace CAPTULO 7 Contenidos 7
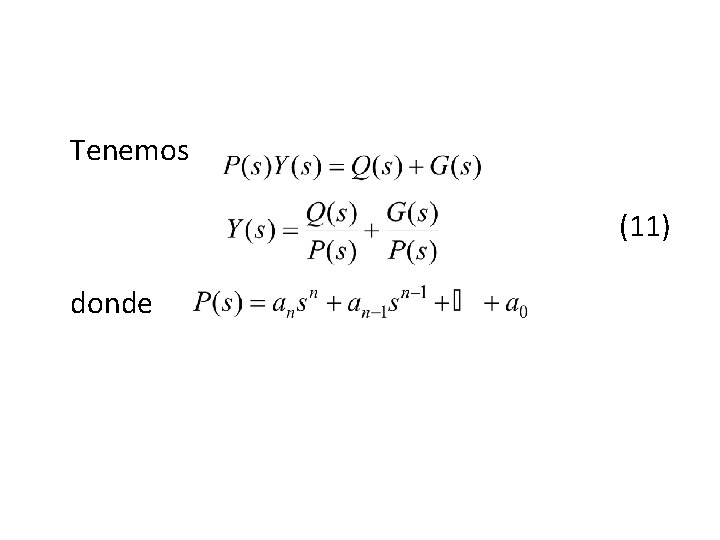
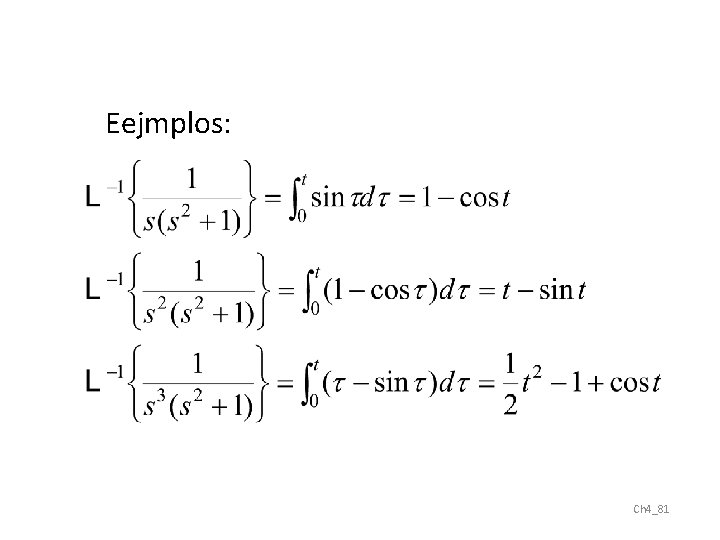
- Slides: 116
La Transformada de Laplace CAPÍTULO 7
Contenidos • 7. 1 Definición de la transformada de Laplace • 7. 2 Transformadas inversas y transformadas de derivadas • 7. 3 Propiedades operacionales • 7. 4 Propiedades operacionales adicionales • 7. 5 La función delta de Dirac • 7. 6 Sistemas de ecuaciones diferenciales lineales
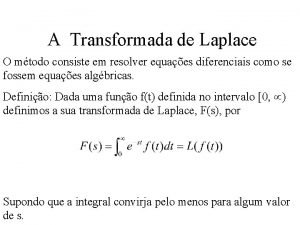
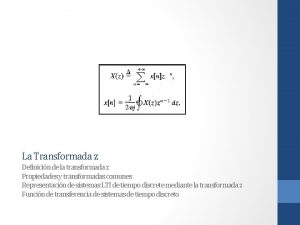
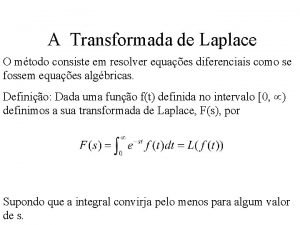
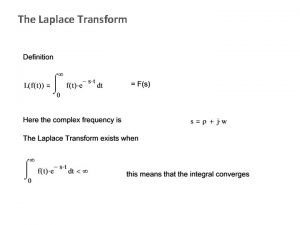
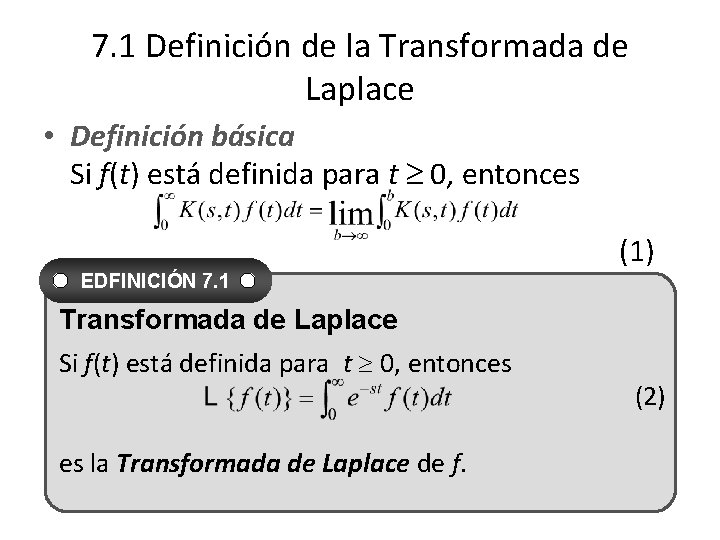
7. 1 Definición de la Transformada de Laplace • Definición básica Si f(t) está definida para t 0, entonces (1) EDFINICIÓN 7. 1 Transformada de Laplace Si f(t) está definida para t 0, entonces es la Transformada de Laplace de f. (2)
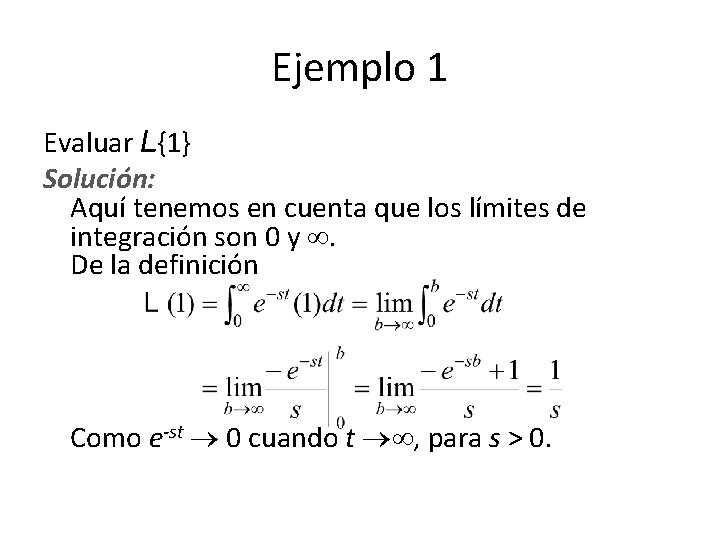
Ejemplo 1 Evaluar L{1} Solución: Aquí tenemos en cuenta que los límites de integración son 0 y . De la definición Como e-st 0 cuando t , para s > 0.
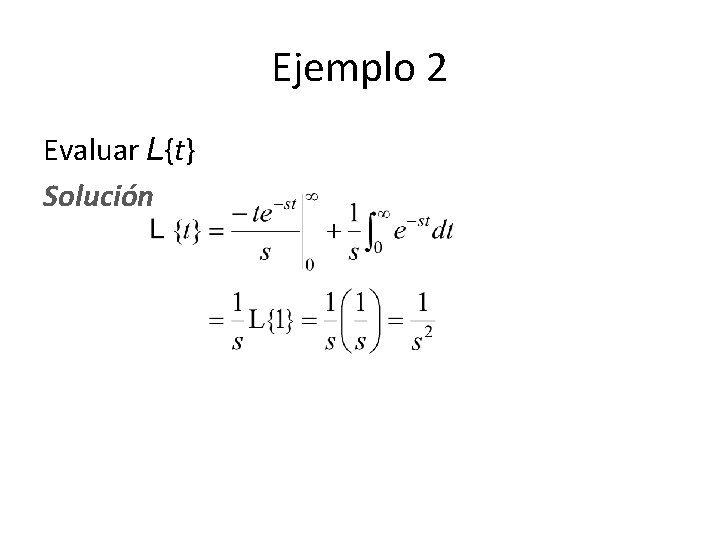
Ejemplo 2 Evaluar L{t} Solución
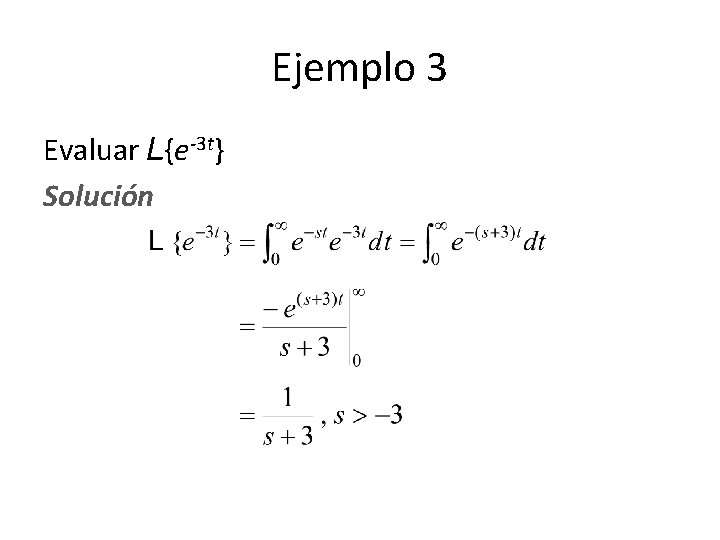
Ejemplo 3 Evaluar L{e-3 t} Solución
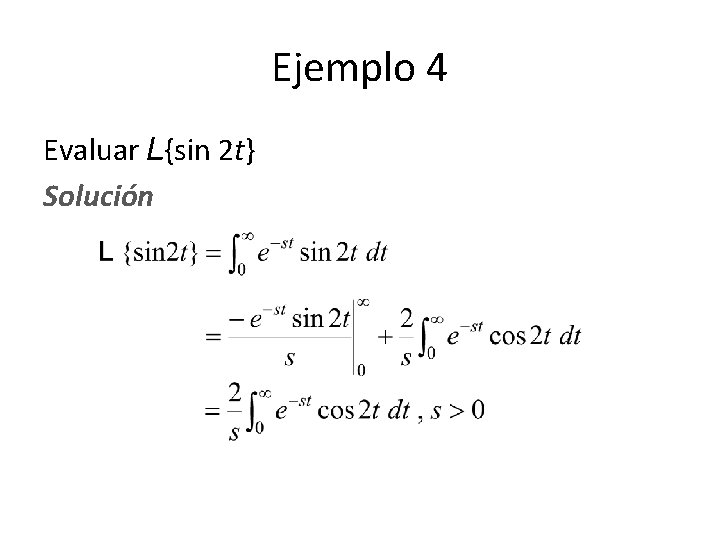
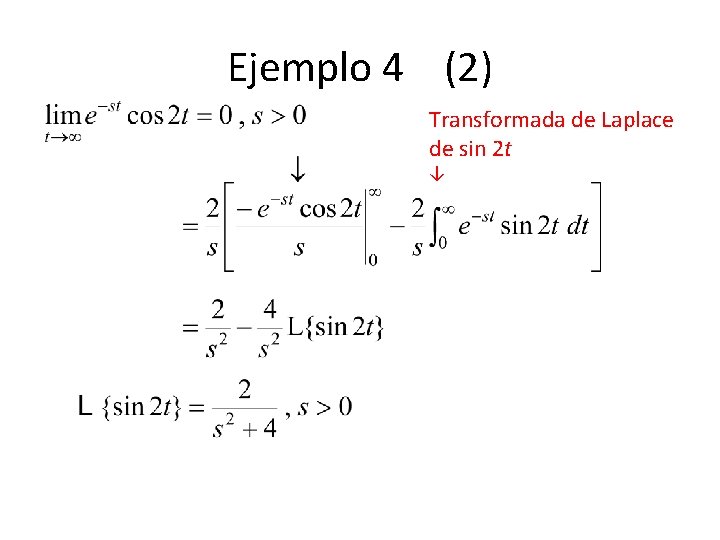
Ejemplo 4 Evaluar L{sin 2 t} Solución
Ejemplo 4 (2) Transformada de Laplace de sin 2 t ↓
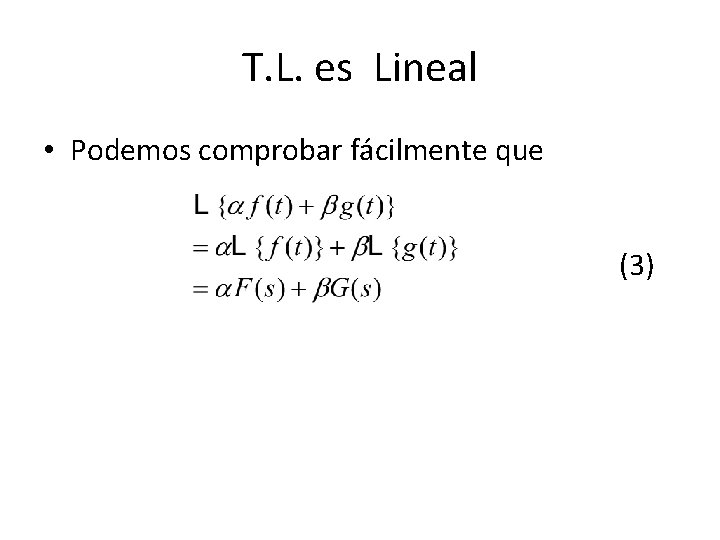
T. L. es Lineal • Podemos comprobar fácilmente que (3)
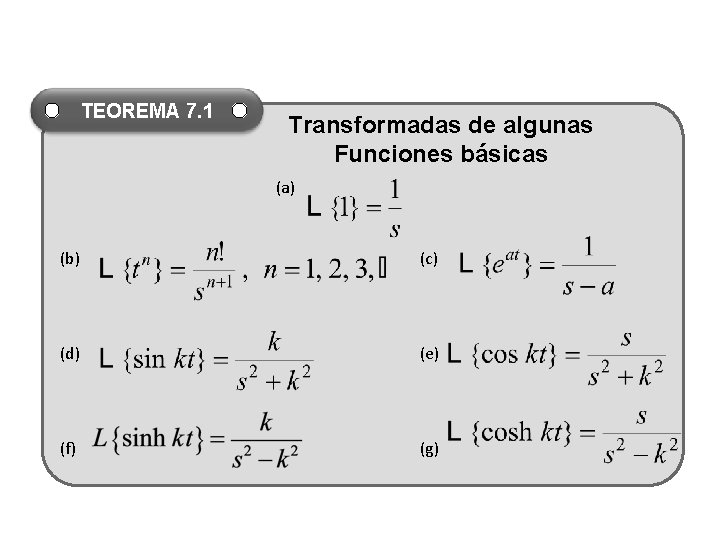
TEOREMA 7. 1 Transformadas de algunas Funciones básicas (a) (b) (c) (d) (e) (f) (g)
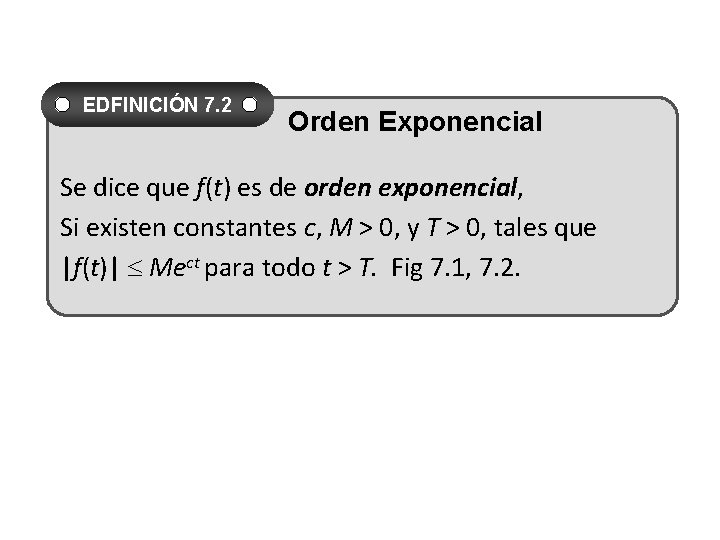
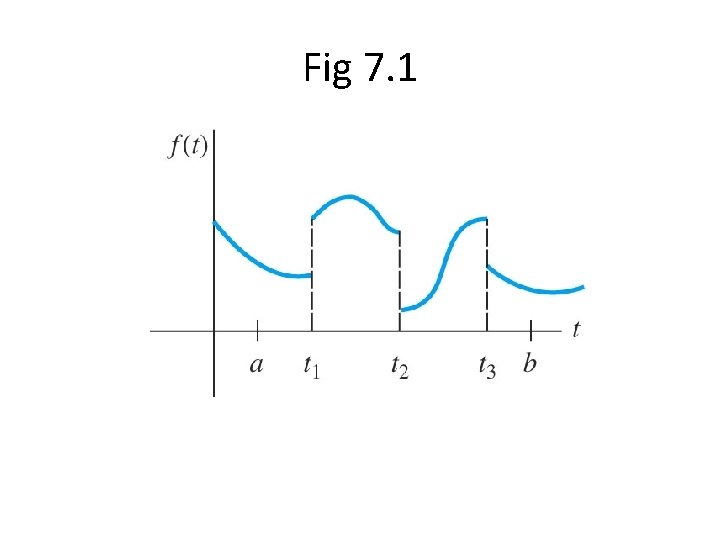
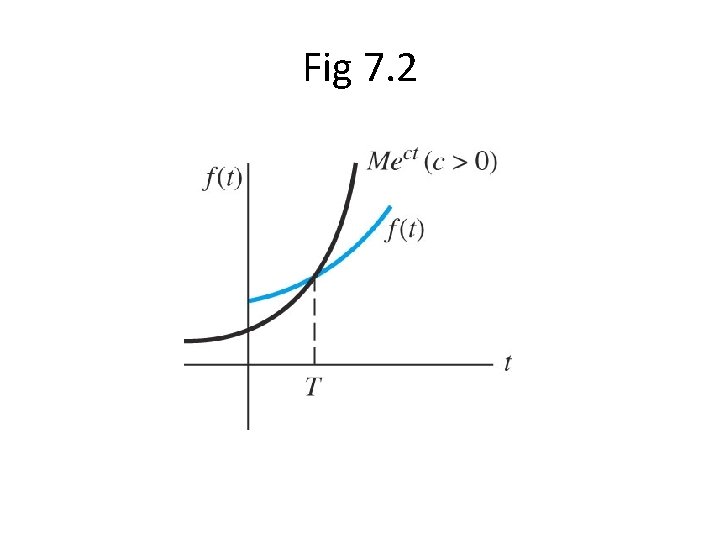
EDFINICIÓN 7. 2 Orden Exponencial Se dice que f(t) es de orden exponencial, Si existen constantes c, M > 0, y T > 0, tales que |f(t)| Mect para todo t > T. Fig 7. 1, 7. 2.
Fig 7. 1
Fig 7. 2
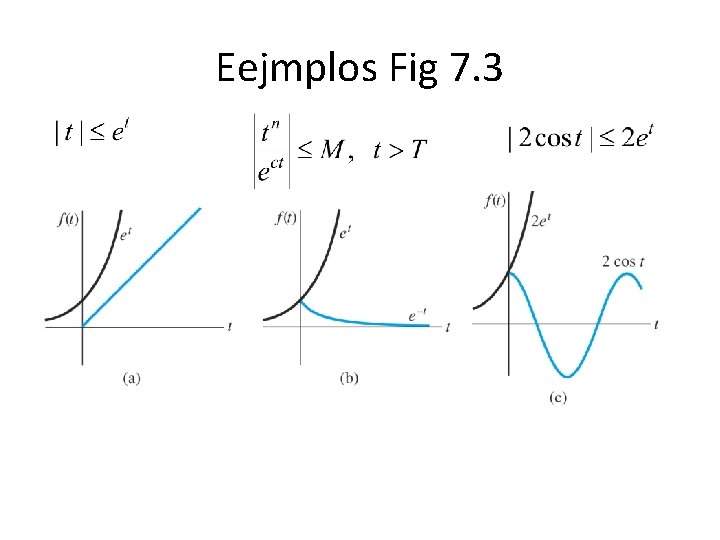
Eejmplos Fig 7. 3
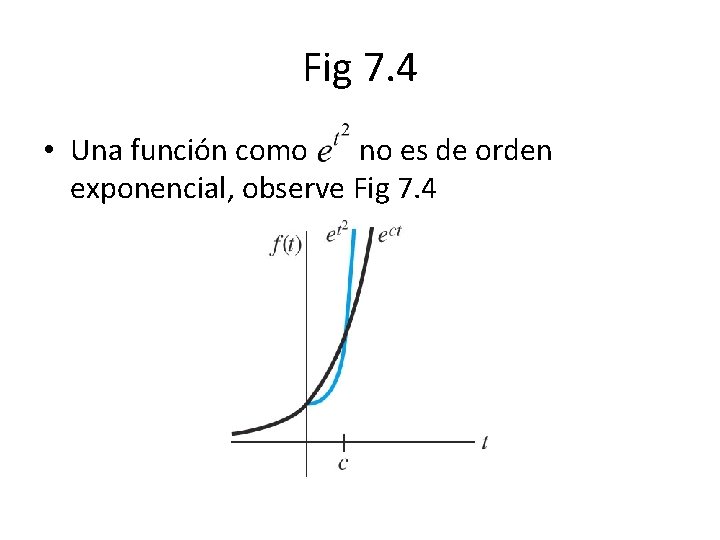
Fig 7. 4 • Una función como no es de orden exponencial, observe Fig 7. 4
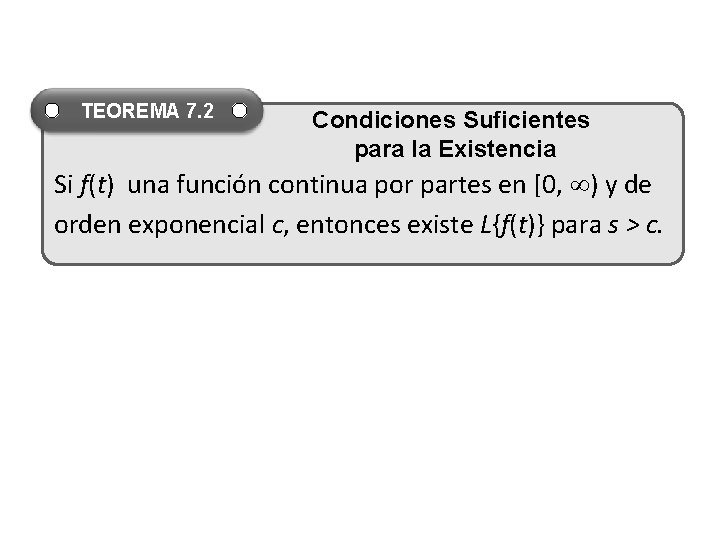
TEOREMA 7. 2 Condiciones Suficientes para la Existencia Si f(t) una función continua por partes en [0, ) y de orden exponencial c, entonces existe L{f(t)} para s > c.
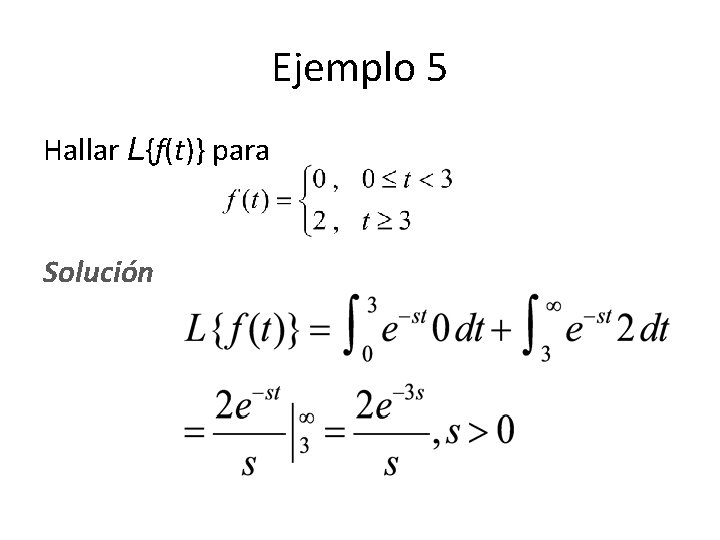
Ejemplo 5 Hallar L{f(t)} para Solución
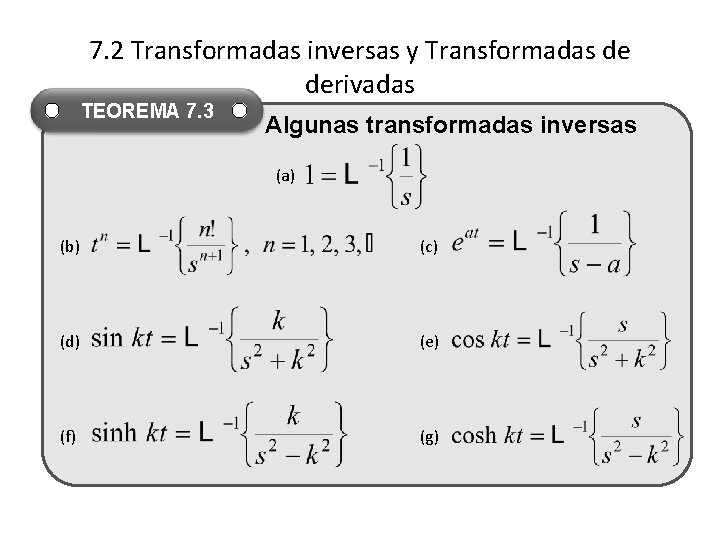
7. 2 Transformadas inversas y Transformadas de derivadas TEOREMA 7. 3 Algunas transformadas inversas (a) (b) (c) (d) (e) (f) (g)
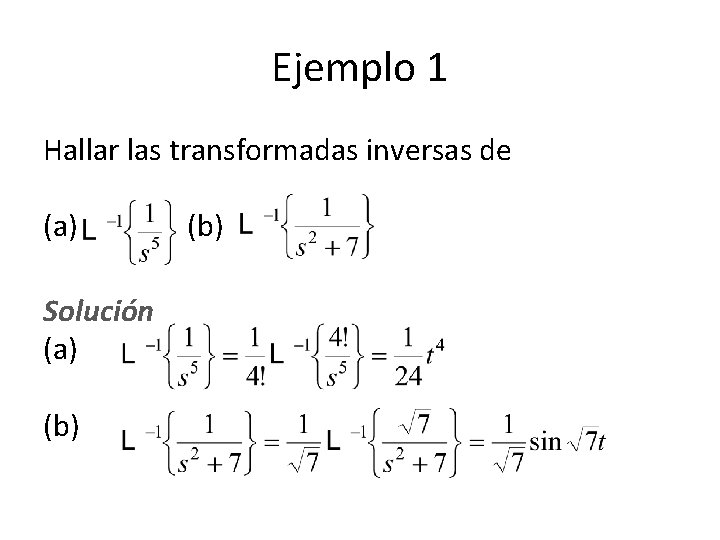
Ejemplo 1 Hallar las transformadas inversas de (a) Solución (a) (b)
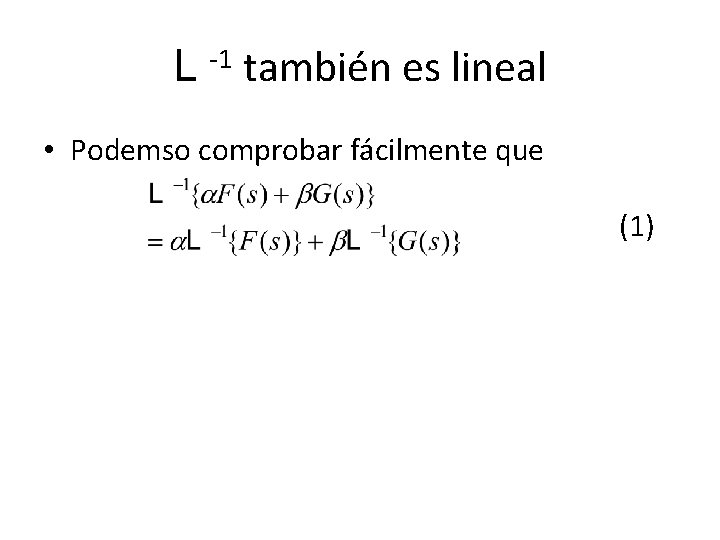
L -1 también es lineal • Podemso comprobar fácilmente que (1)
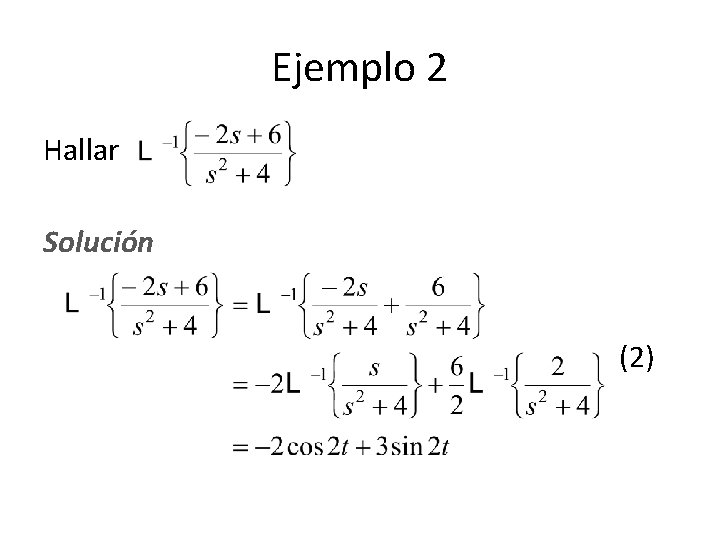
Ejemplo 2 Hallar Solución (2)
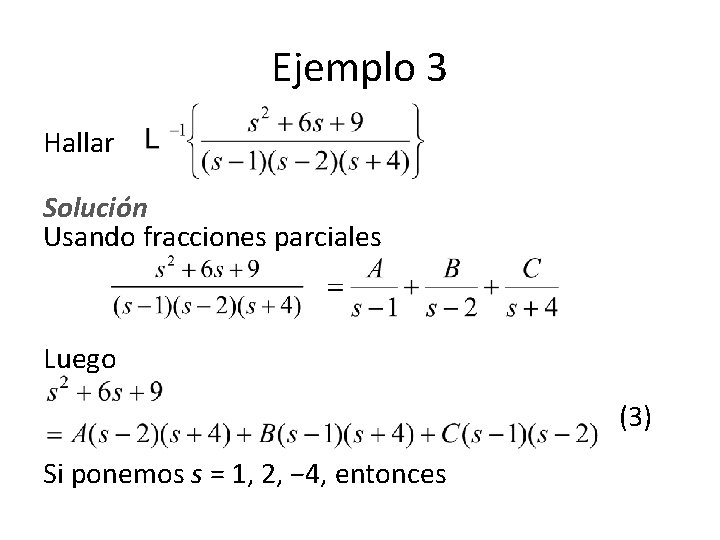
Ejemplo 3 Hallar Solución Usando fracciones parciales Luego (3) Si ponemos s = 1, 2, − 4, entonces
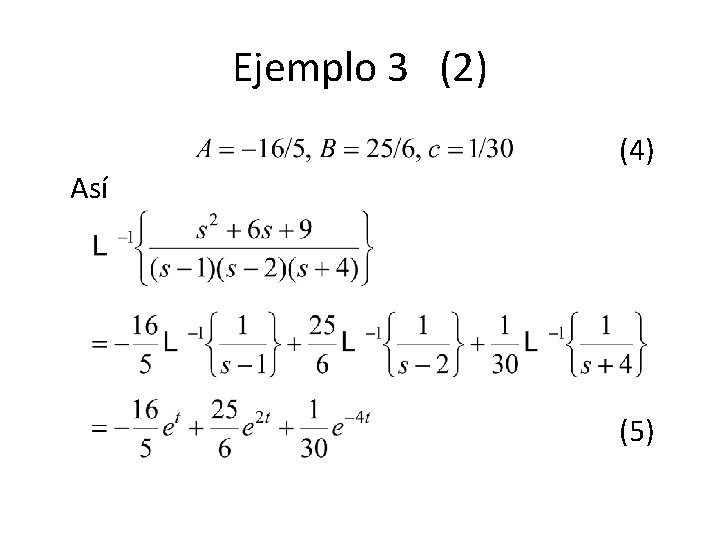
Ejemplo 3 (2) Así (4) (5)
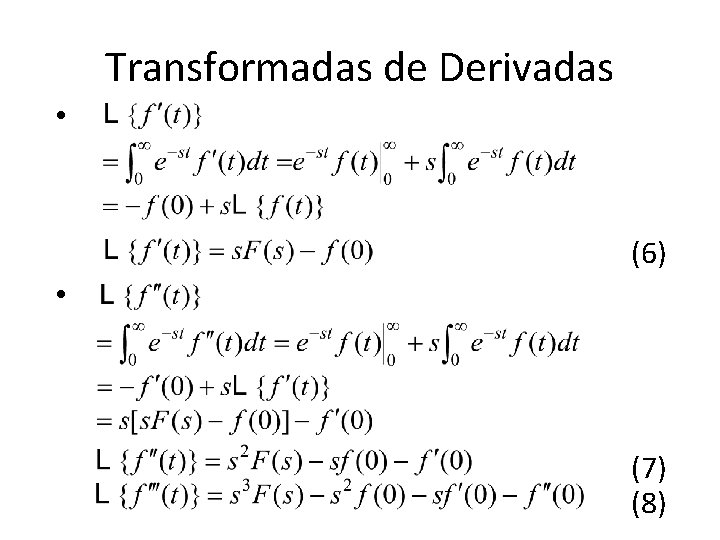
Transformadas de Derivadas • (6) • (7) (8)
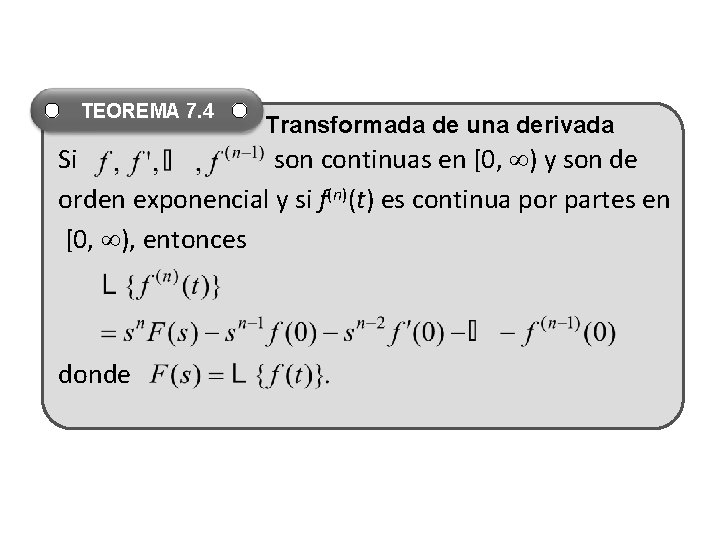
TEOREMA 7. 4 Transformada de una derivada Si son continuas en [0, ) y son de orden exponencial y si f(n)(t) es continua por partes en [0, ), entonces donde
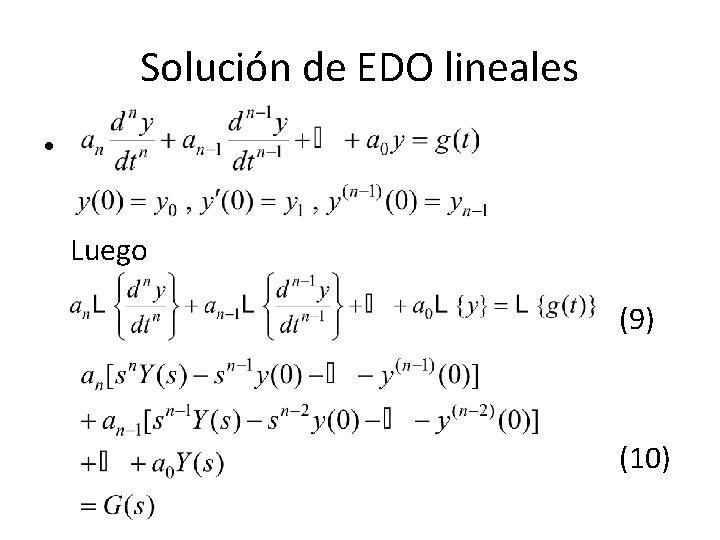
Solución de EDO lineales • Luego (9) (10)
Tenemos (11) donde
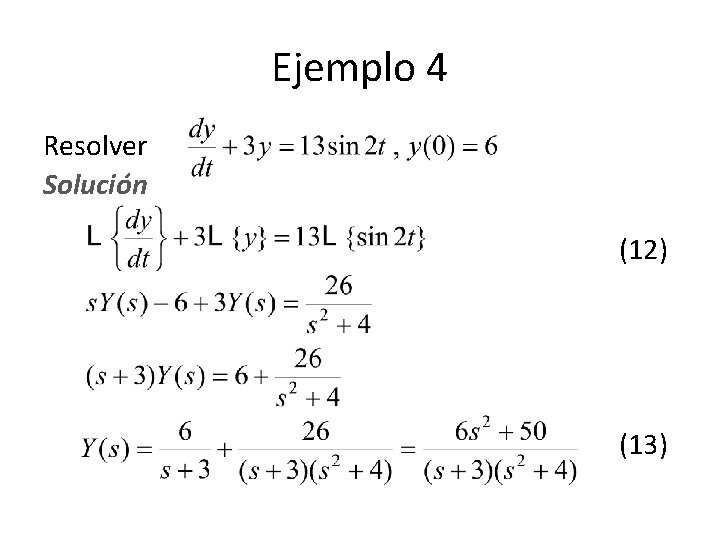
Ejemplo 4 Resolver Solución (12) (13)
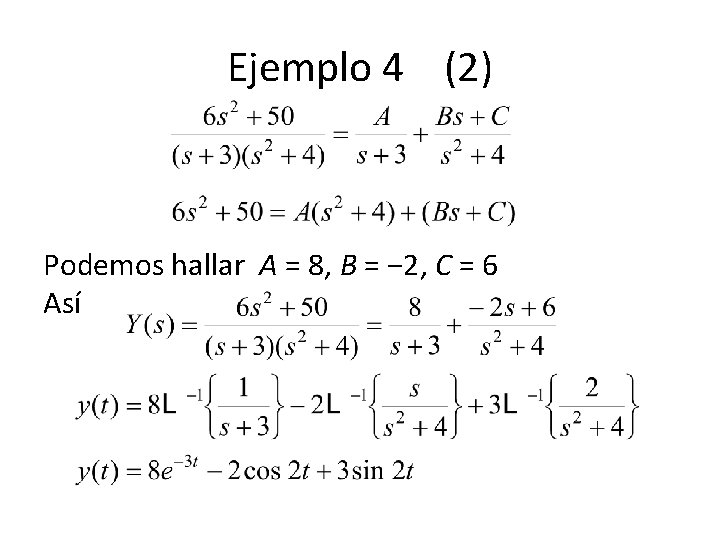
Ejemplo 4 (2) Podemos hallar A = 8, B = − 2, C = 6 Así
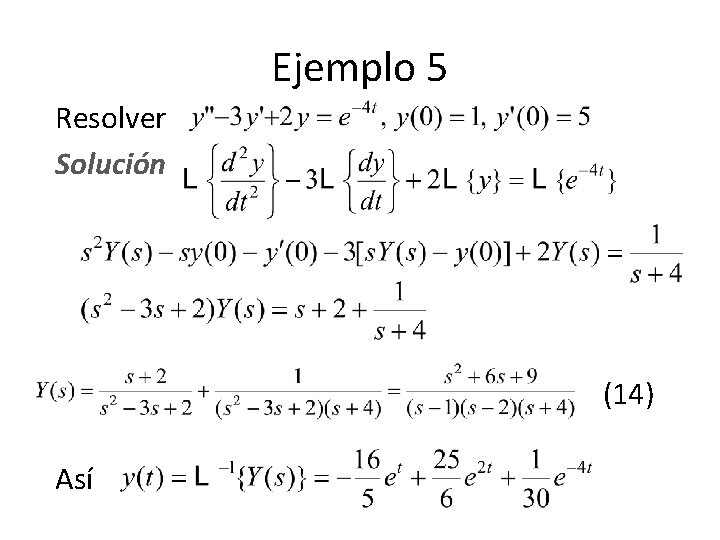
Ejemplo 5 Resolver Solución (14) Así
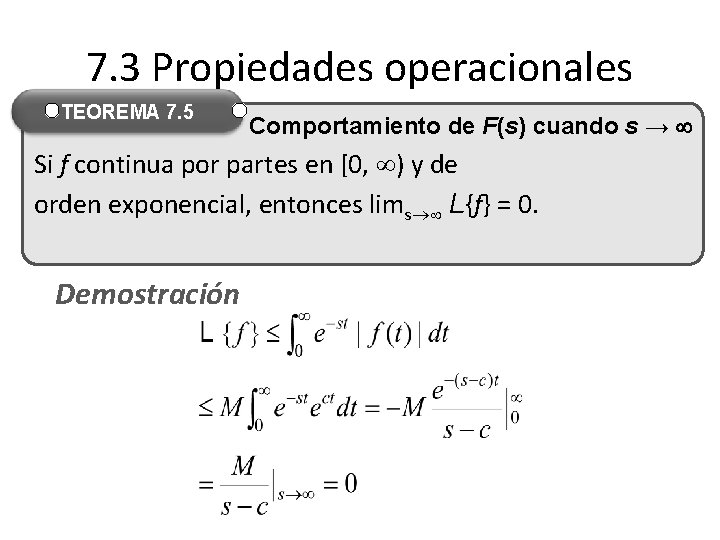
7. 3 Propiedades operacionales TEOREMA 7. 5 Comportamiento de F(s) cuando s → Si f continua por partes en [0, ) y de orden exponencial, entonces lims L{f} = 0. Demostración
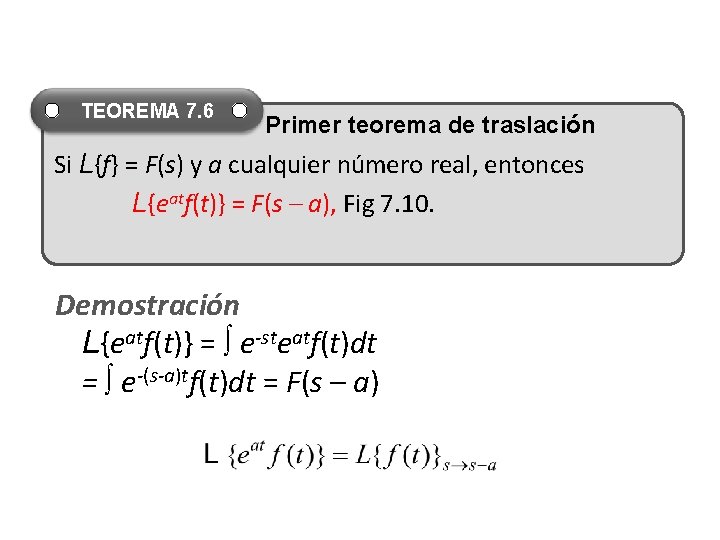
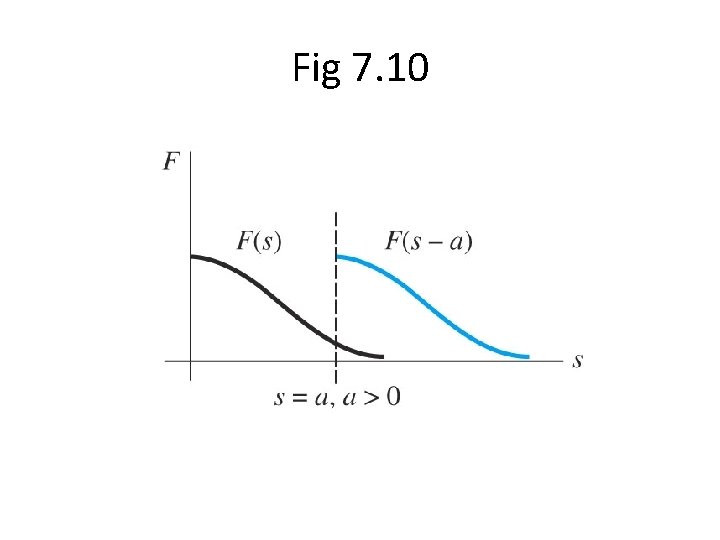
TEOREMA 7. 6 Primer teorema de traslación Si L{f} = F(s) y a cualquier número real, entonces L{eatf(t)} = F(s – a), Fig 7. 10. Demostración L{eatf(t)} = e-steatf(t)dt = e-(s-a)tf(t)dt = F(s – a)
Fig 7. 10
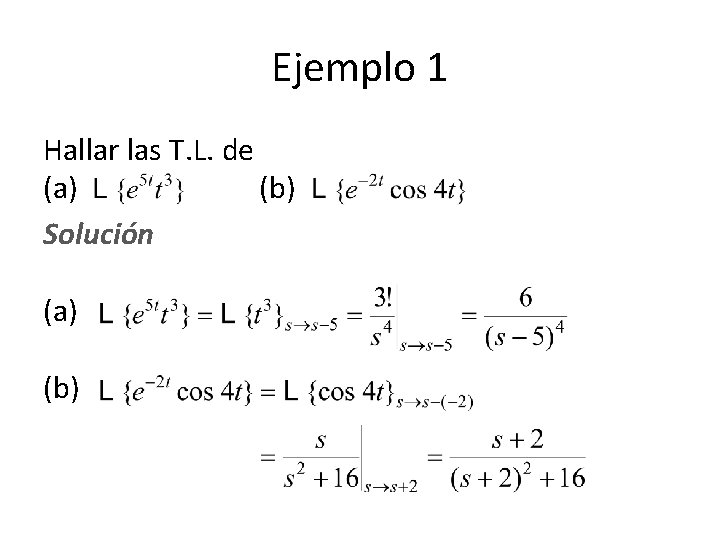
Ejemplo 1 Hallar las T. L. de (a) (b) Solución (a) (b)
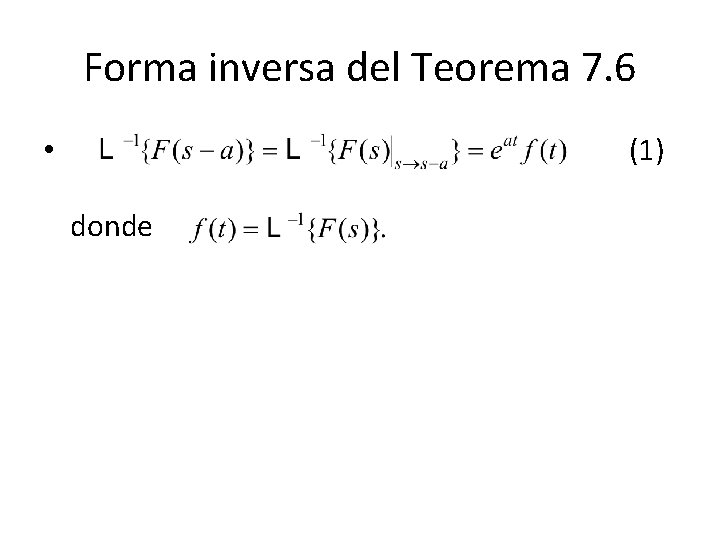
Forma inversa del Teorema 7. 6 (1) • donde
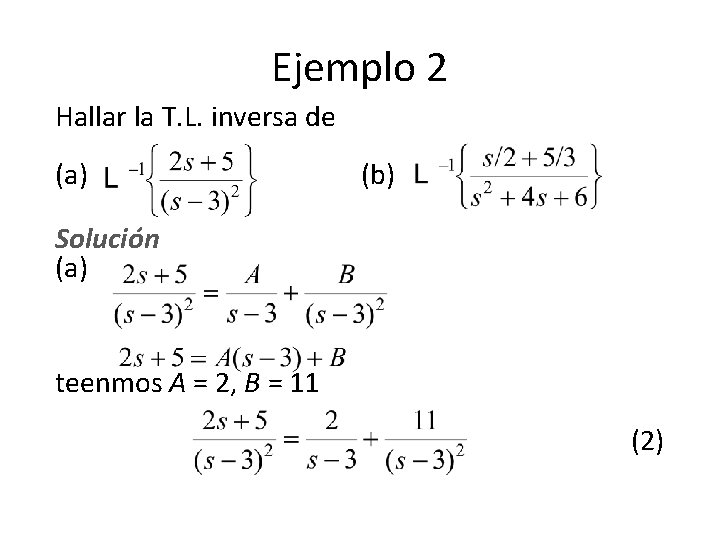
Ejemplo 2 Hallar la T. L. inversa de (a) (b) Solución (a) teenmos A = 2, B = 11 (2)
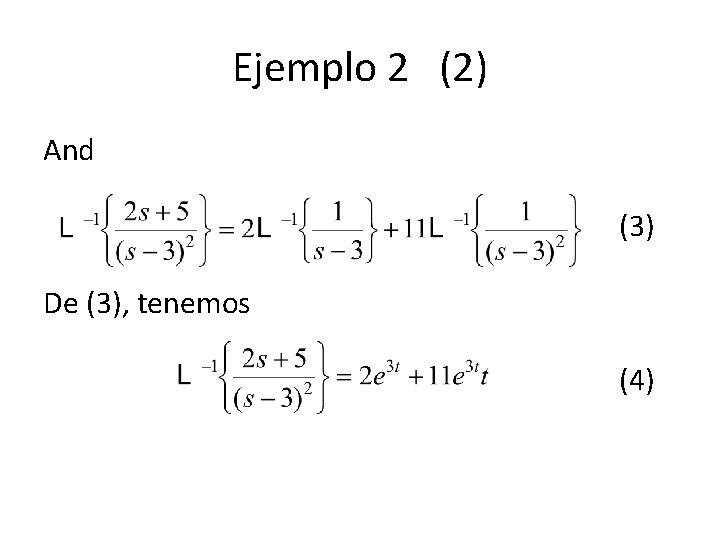
Ejemplo 2 (2) And (3) De (3), tenemos (4)
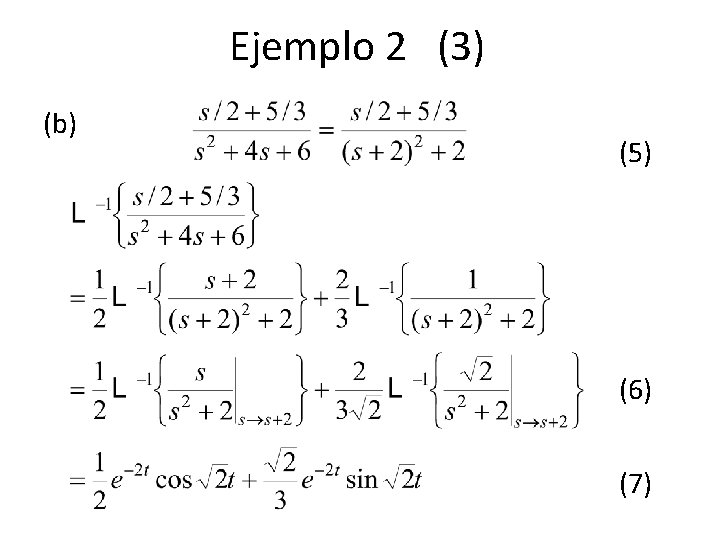
Ejemplo 2 (3) (b) (5) (6) (7)
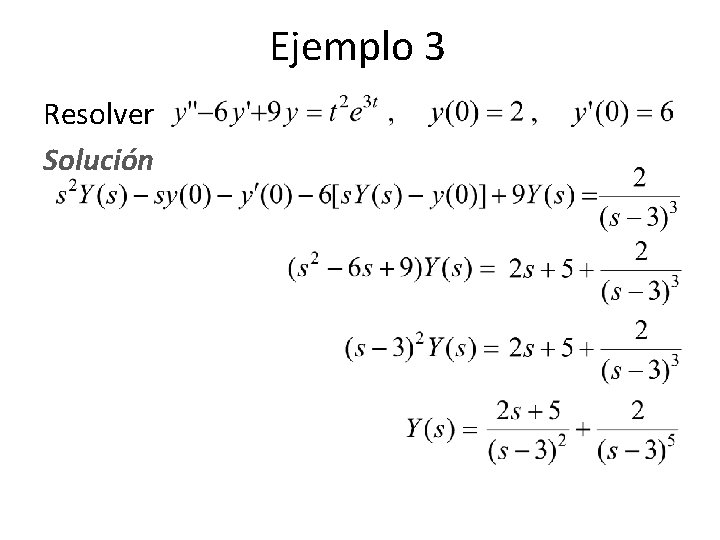
Ejemplo 3 Resolver Solución
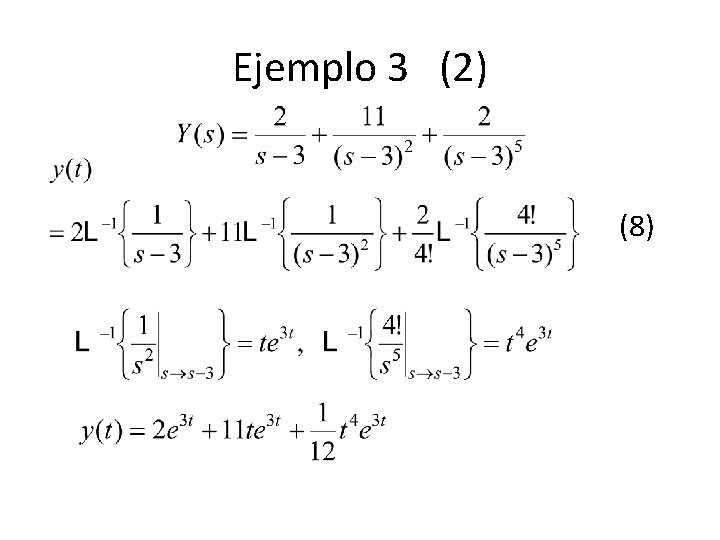
Ejemplo 3 (2) (8)
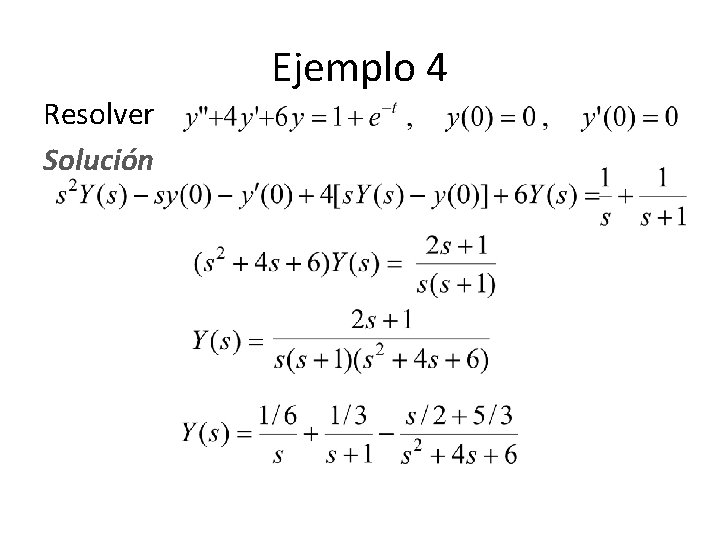
Resolver Solución Ejemplo 4
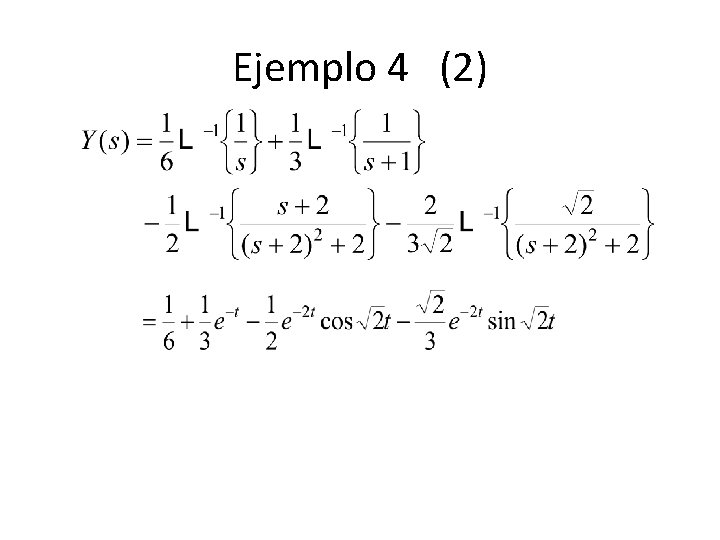
Ejemplo 4 (2)
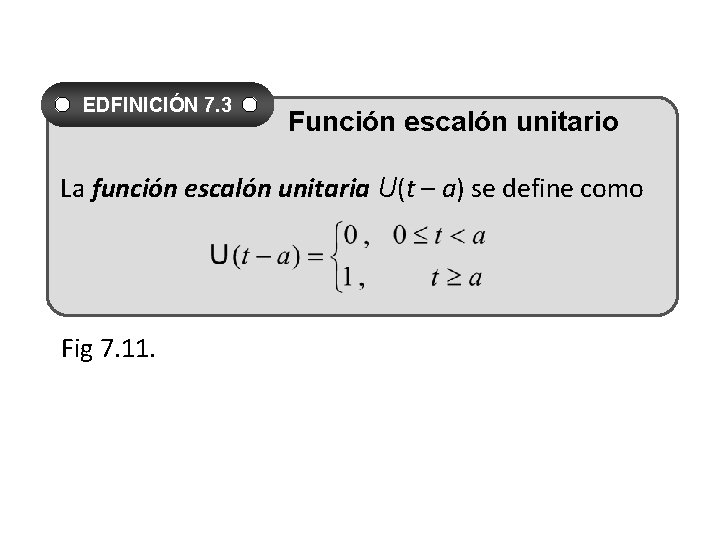
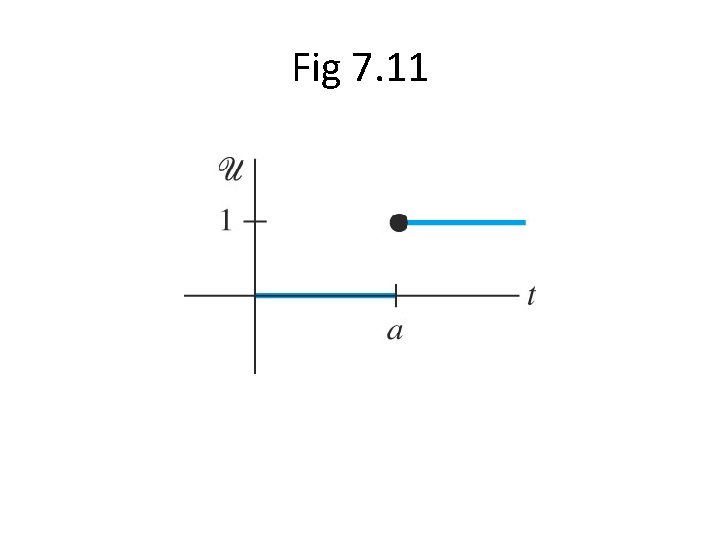
EDFINICIÓN 7. 3 Función escalón unitario La función escalón unitaria U(t – a) se define como Fig 7. 11.
Fig 7. 11
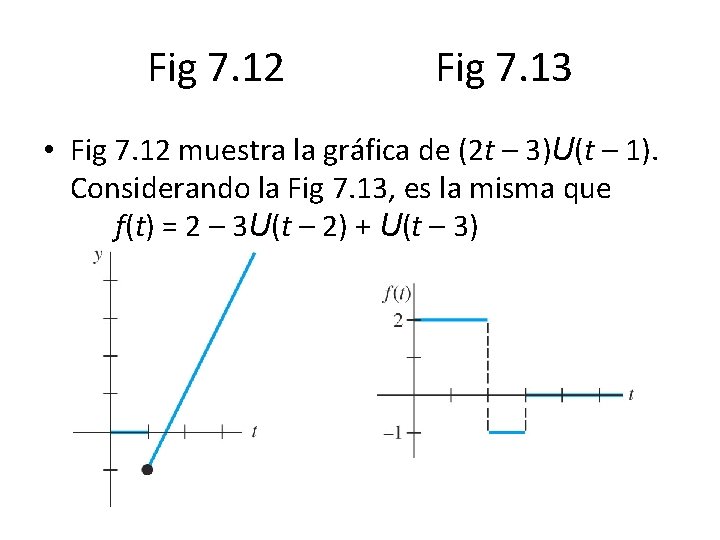
Fig 7. 12 Fig 7. 13 • Fig 7. 12 muestra la gráfica de (2 t – 3)U(t – 1). Considerando la Fig 7. 13, es la misma que f(t) = 2 – 3 U(t – 2) + U(t – 3)
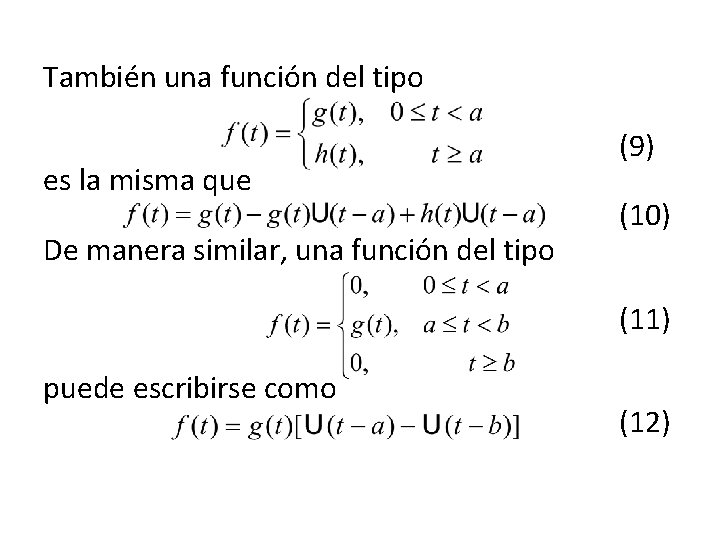
También una función del tipo es la misma que De manera similar, una función del tipo (9) (10) (11) puede escribirse como (12)
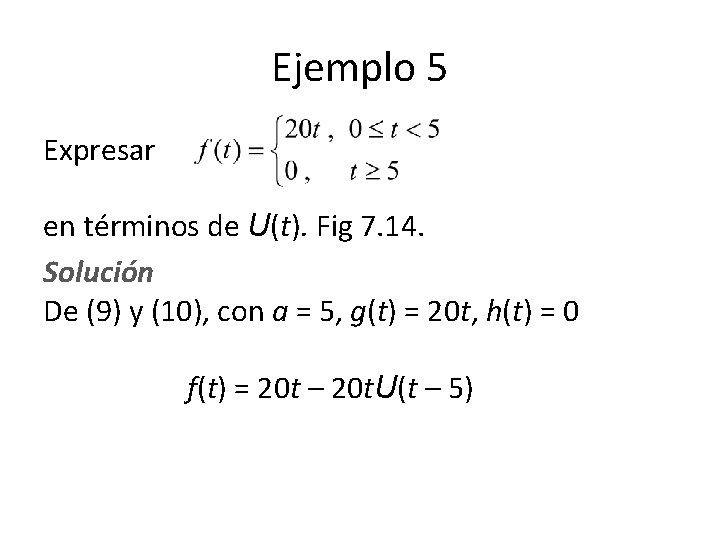
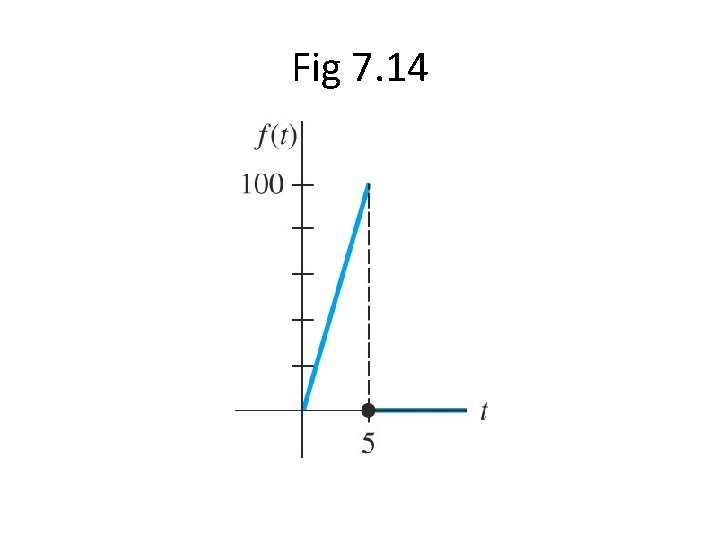
Ejemplo 5 Expresar en términos de U(t). Fig 7. 14. Solución De (9) y (10), con a = 5, g(t) = 20 t, h(t) = 0 f(t) = 20 t – 20 t. U(t – 5)
Fig 7. 14
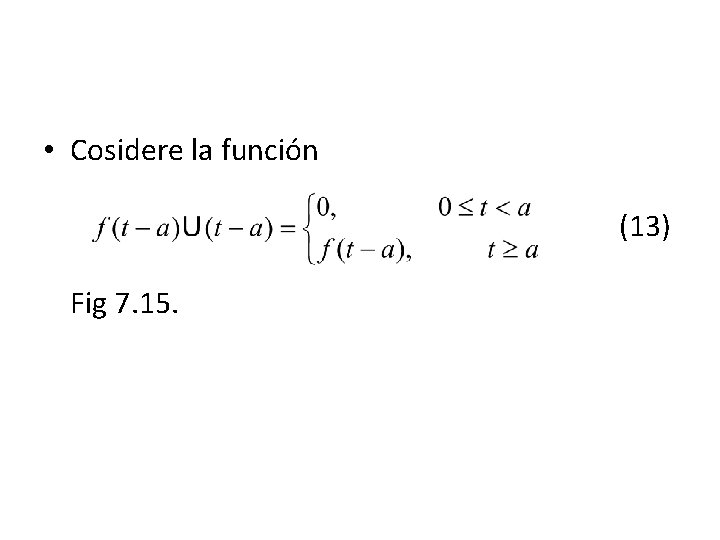
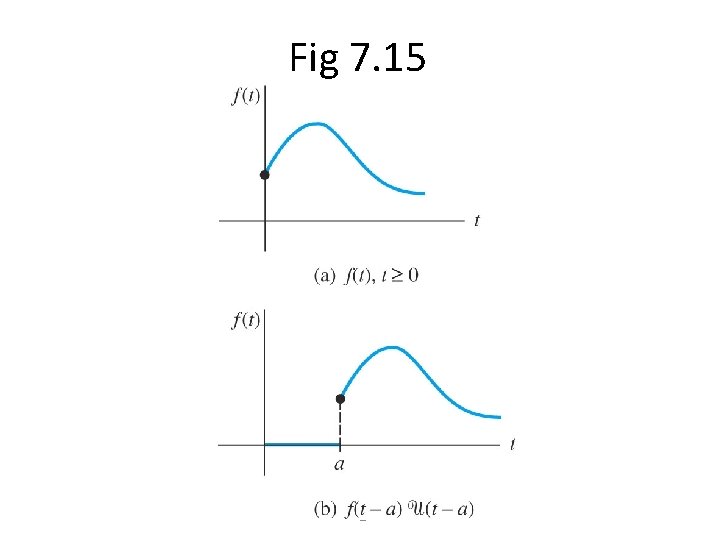
• Cosidere la función (13) Fig 7. 15.
Fig 7. 15 Ch 4_51
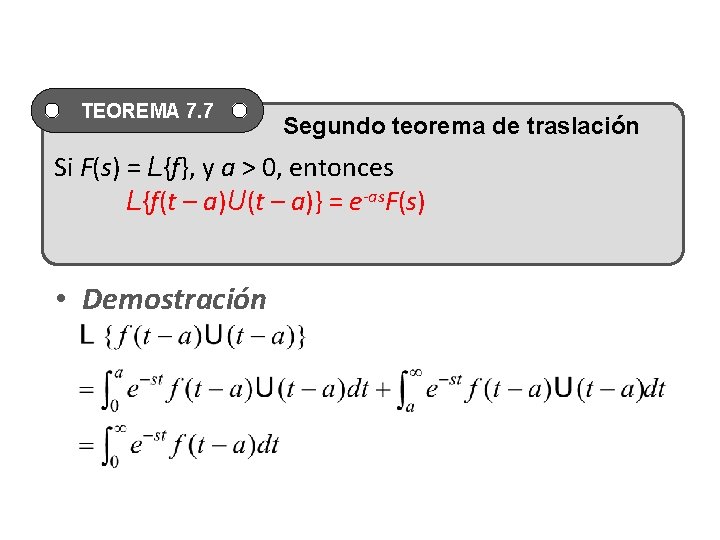
TEOREMA 7. 7 Segundo teorema de traslación Si F(s) = L{f}, y a > 0, entonces L{f(t – a)U(t – a)} = e-as. F(s) • Demostración
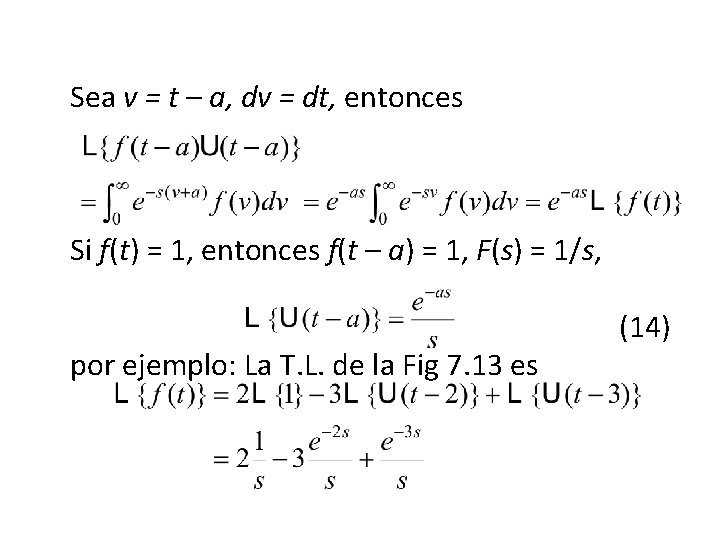
Sea v = t – a, dv = dt, entonces Si f(t) = 1, entonces f(t – a) = 1, F(s) = 1/s, por ejemplo: La T. L. de la Fig 7. 13 es (14)
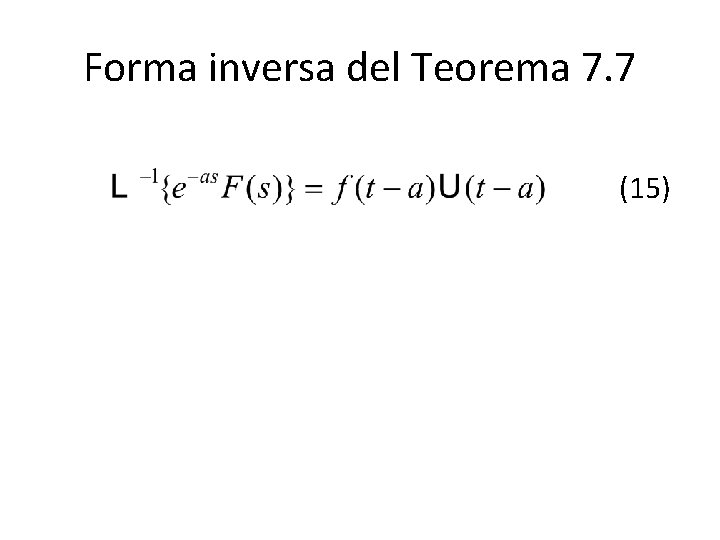
Forma inversa del Teorema 7. 7 (15)
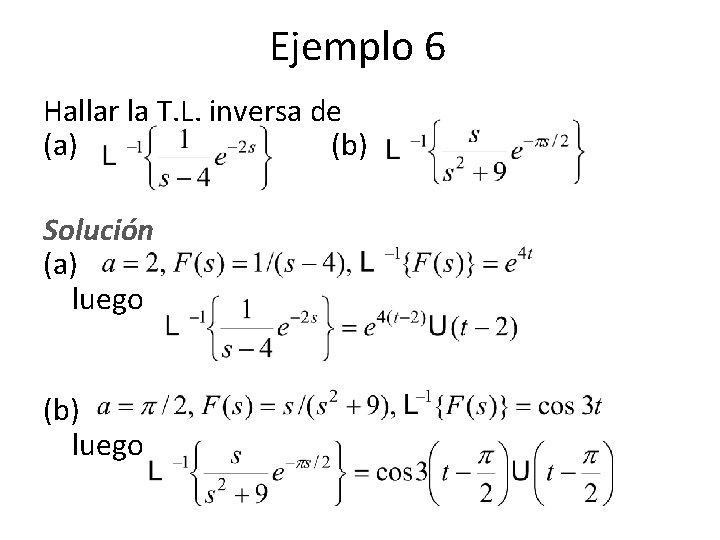
Ejemplo 6 Hallar la T. L. inversa de (a) (b) Solución (a) luego (b) luego
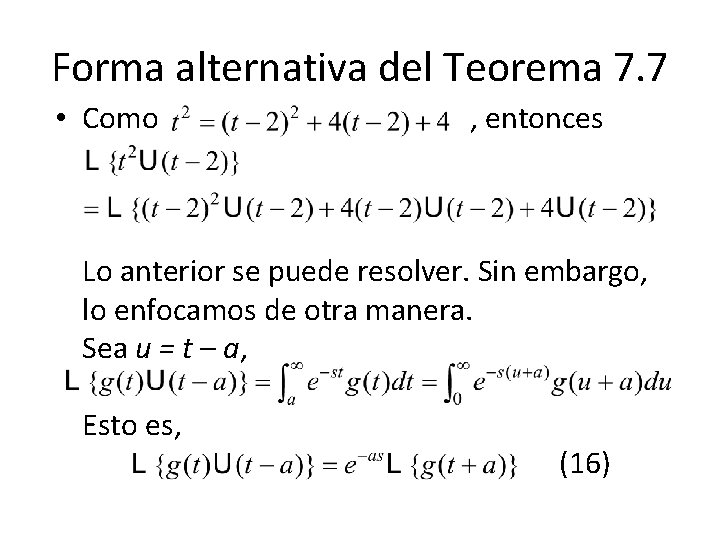
Forma alternativa del Teorema 7. 7 • Como , entonces Lo anterior se puede resolver. Sin embargo, lo enfocamos de otra manera. Sea u = t – a, Esto es, (16)
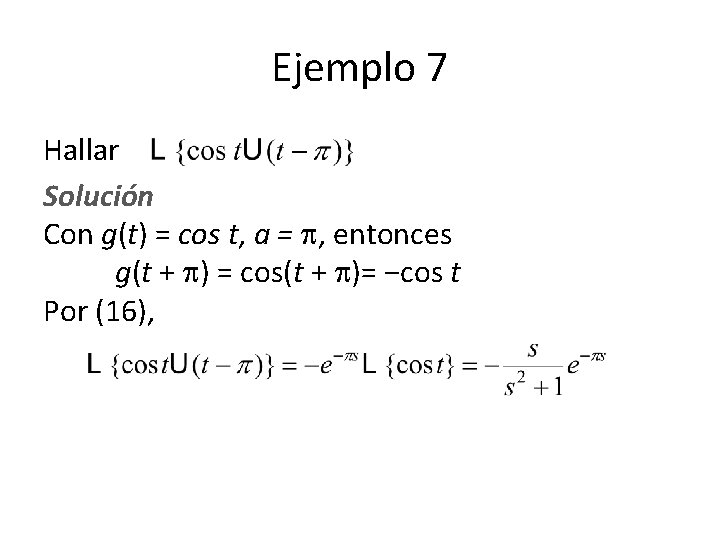
Ejemplo 7 Hallar Solución Con g(t) = cos t, a = , entonces g(t + ) = cos(t + )= −cos t Por (16),
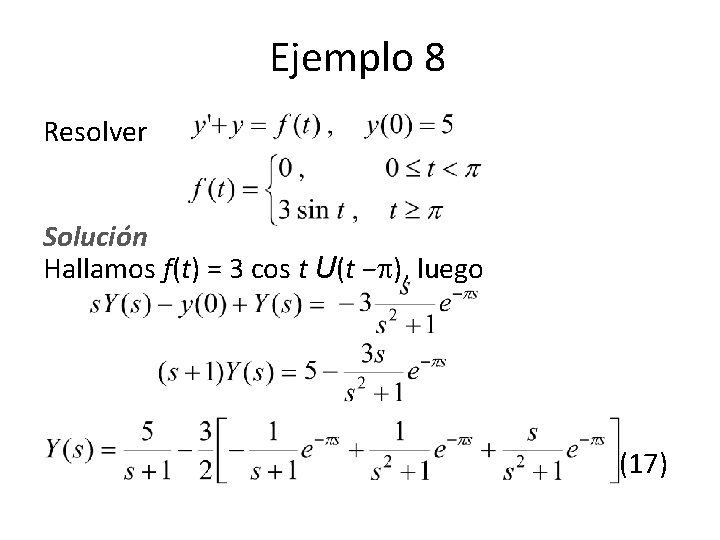
Ejemplo 8 Resolver Solución Hallamos f(t) = 3 cos t U(t − ), luego (17)
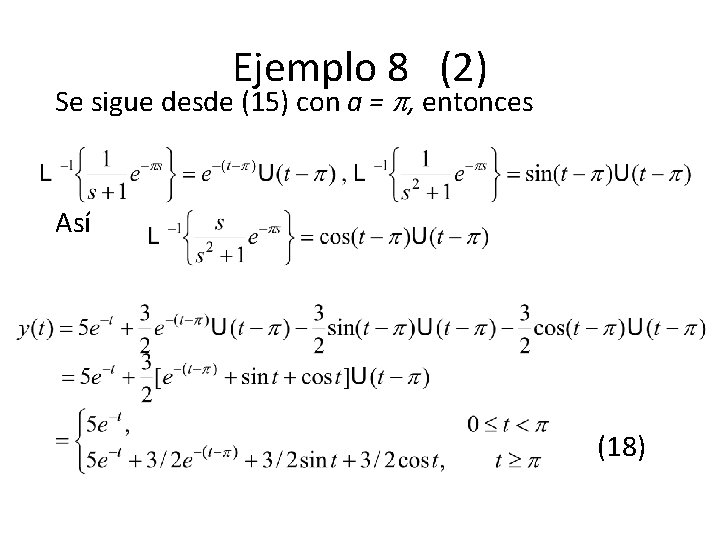
Ejemplo 8 (2) Se sigue desde (15) con a = , entonces Así (18)
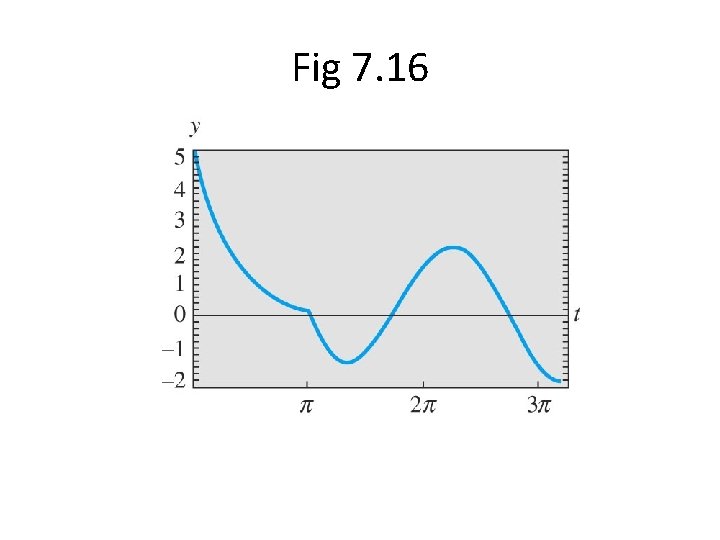
Fig 7. 16
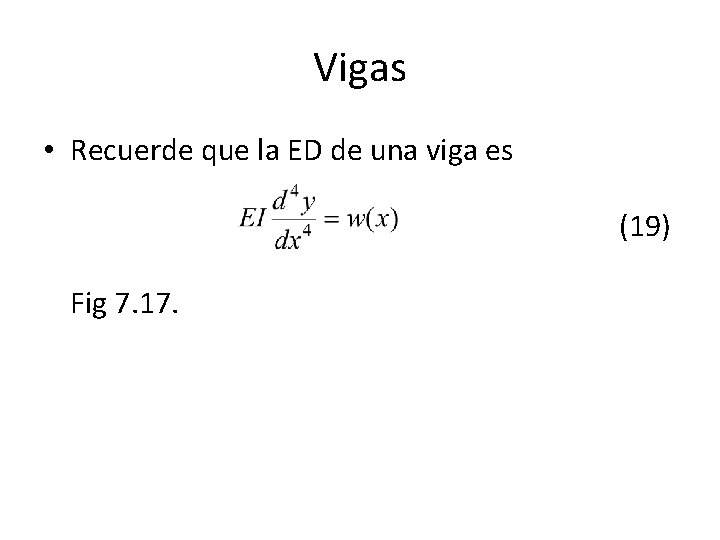
Vigas • Recuerde que la ED de una viga es (19) Fig 7. 17.
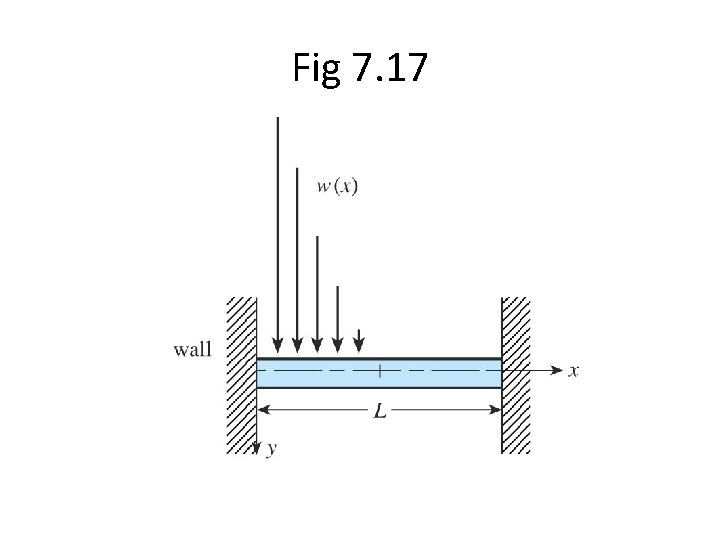
Fig 7. 17
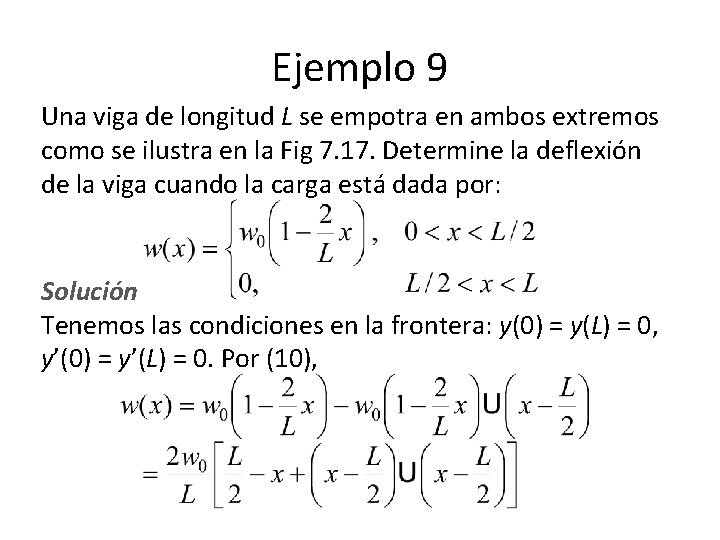
Ejemplo 9 Una viga de longitud L se empotra en ambos extremos como se ilustra en la Fig 7. 17. Determine la deflexión de la viga cuando la carga está dada por: Solución Tenemos las condiciones en la frontera: y(0) = y(L) = 0, y’(0) = y’(L) = 0. Por (10),
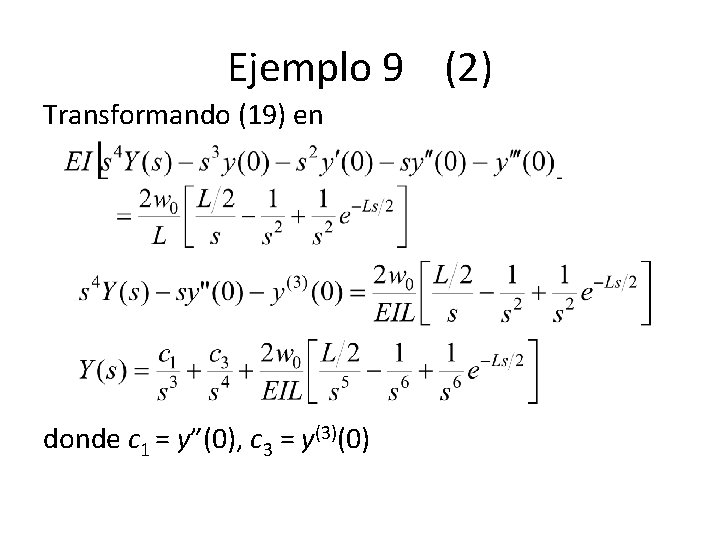
Ejemplo 9 (2) Transformando (19) en donde c 1 = y”(0), c 3 = y(3)(0)
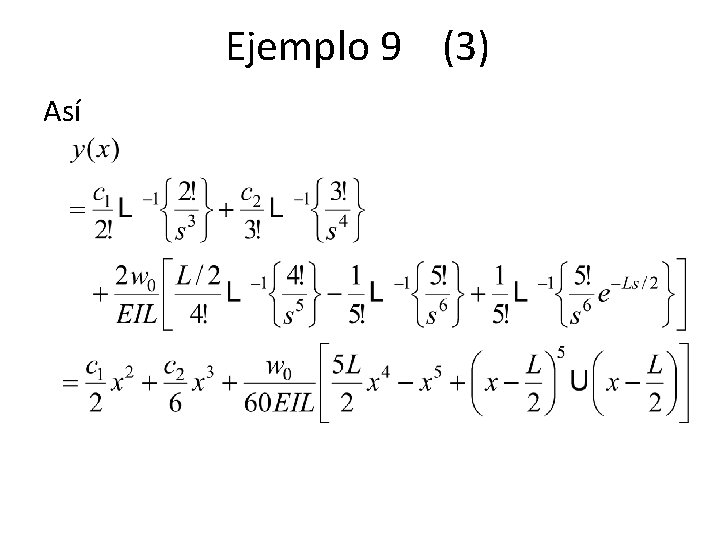
Ejemplo 9 (3) Así
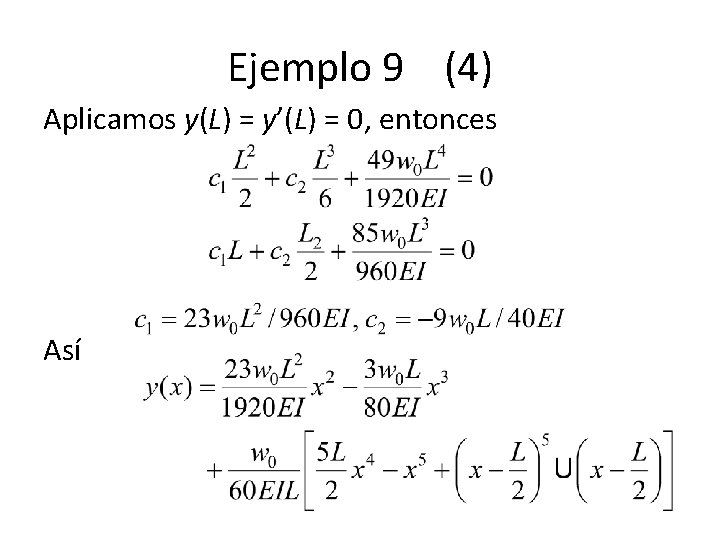
Ejemplo 9 (4) Aplicamos y(L) = y’(L) = 0, entonces Así
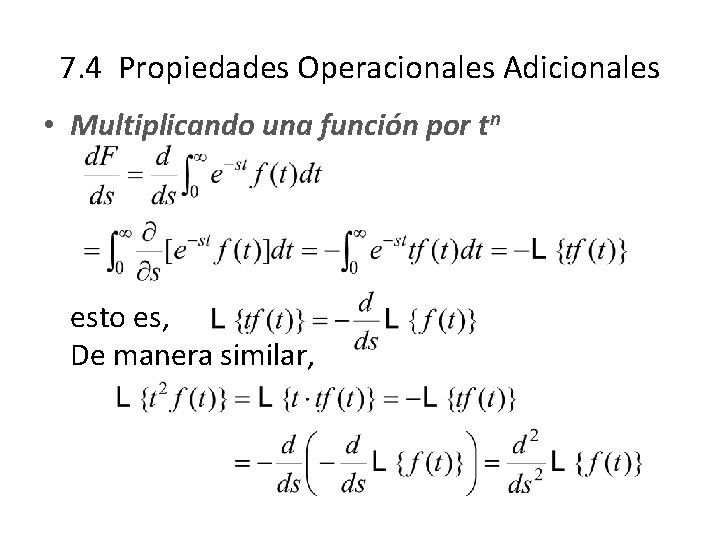
7. 4 Propiedades Operacionales Adicionales • Multiplicando una función por tn esto es, De manera similar,
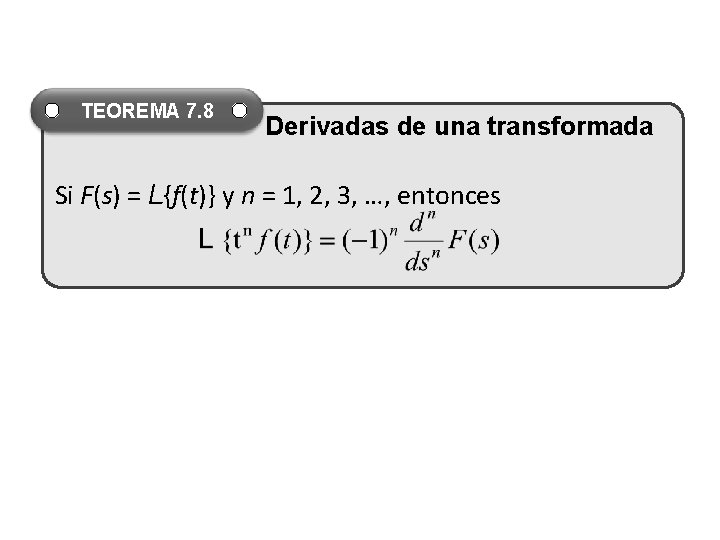
TEOREMA 7. 8 Derivadas de una transformada Si F(s) = L{f(t)} y n = 1, 2, 3, …, entonces
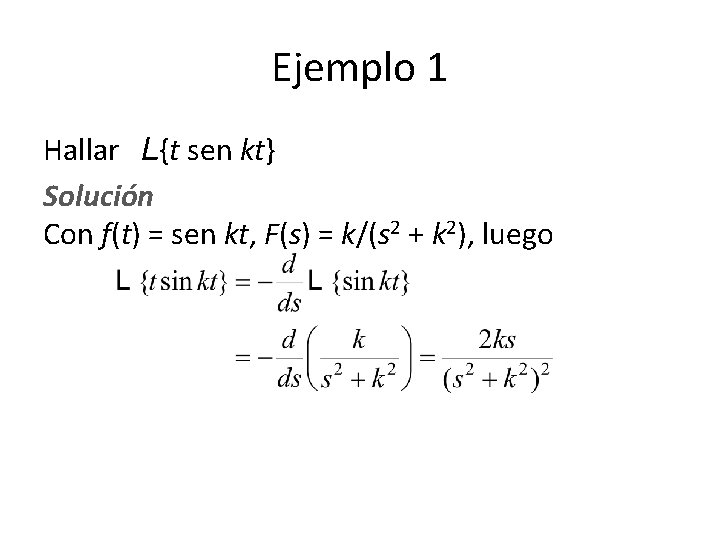
Ejemplo 1 Hallar L{t sen kt} Solución Con f(t) = sen kt, F(s) = k/(s 2 + k 2), luego
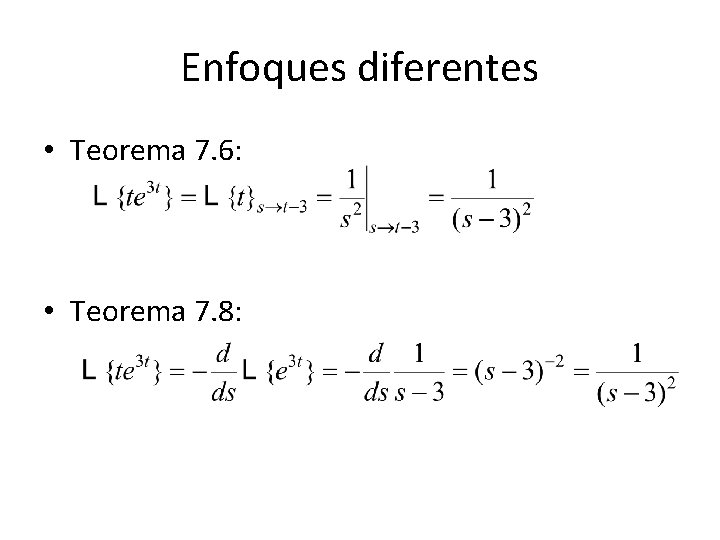
Enfoques diferentes • Teorema 7. 6: • Teorema 7. 8:
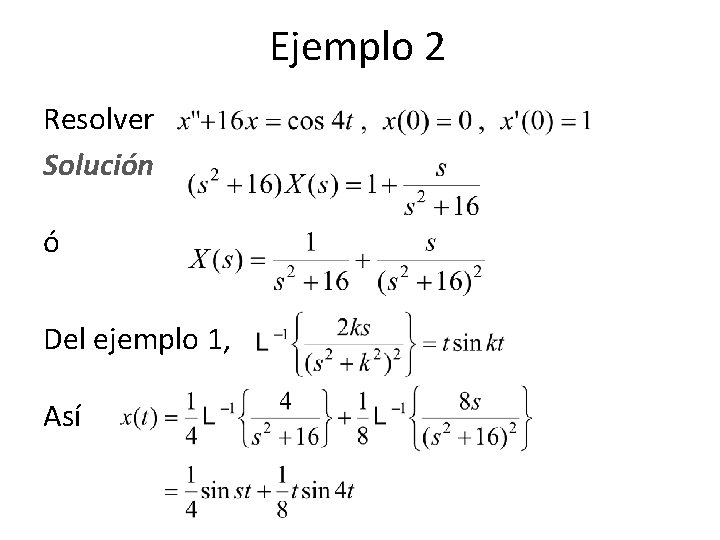
Ejemplo 2 Resolver Solución ó Del ejemplo 1, Así
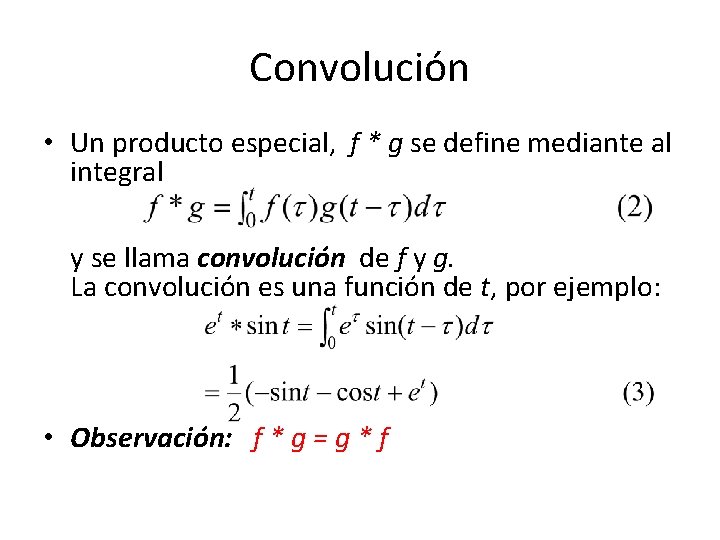
Convolución • Un producto especial, f * g se define mediante al integral y se llama convolución de f y g. La convolución es una función de t, por ejemplo: • Observación: f * g = g * f
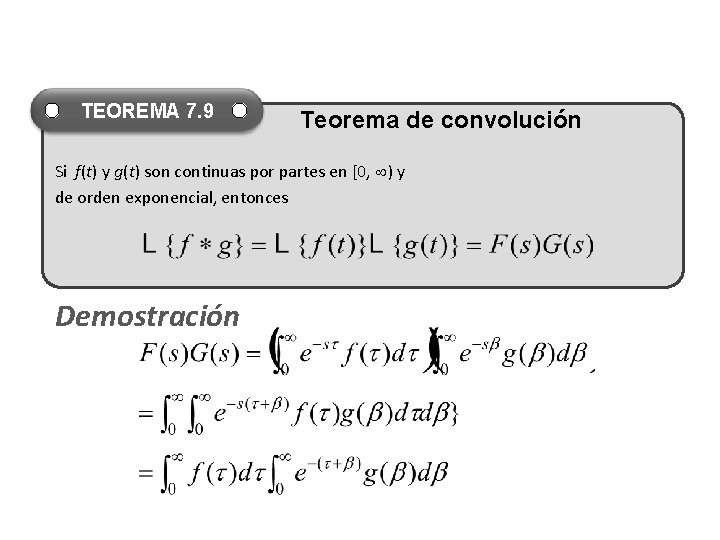
TEOREMA 7. 9 Teorema de convolución Si f(t) y g(t) son continuas por partes en [0, ) y de orden exponencial, entonces Demostración
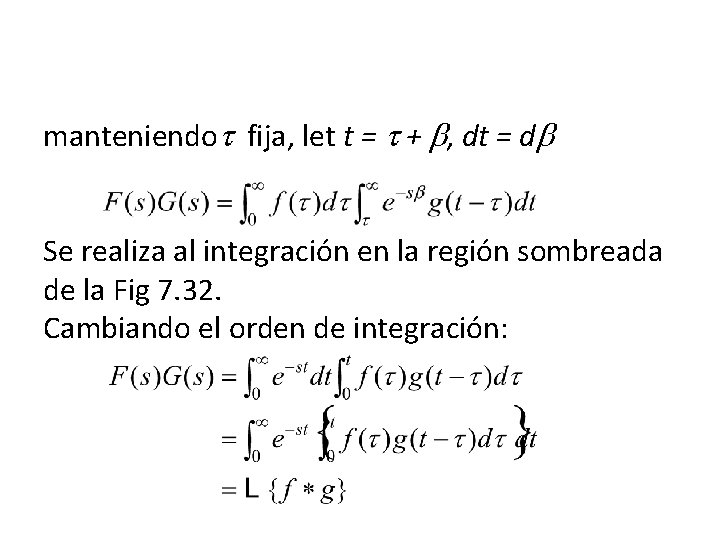
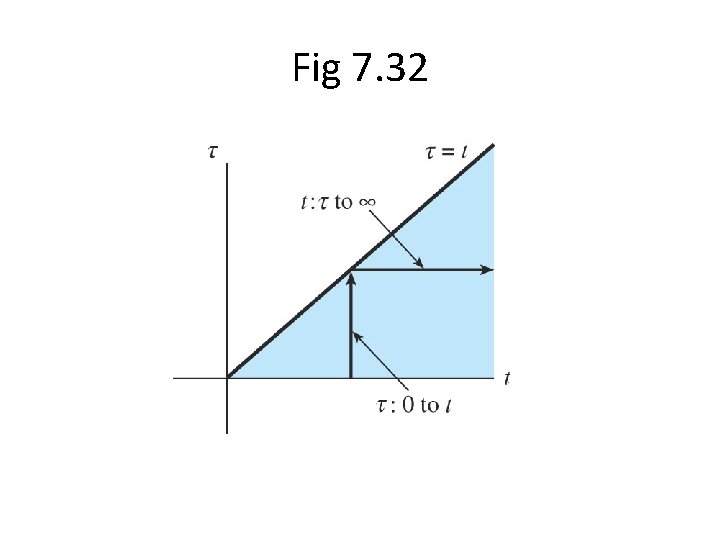
manteniendo fija, let t = + , dt = d Se realiza al integración en la región sombreada de la Fig 7. 32. Cambiando el orden de integración:
Fig 7. 32
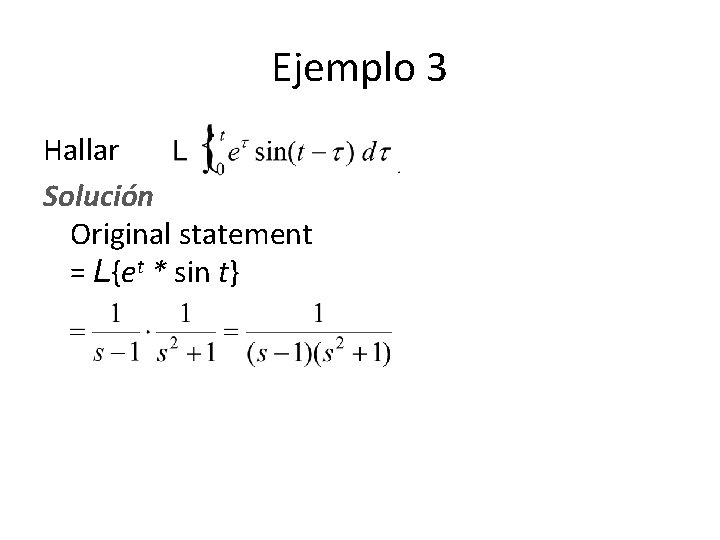
Ejemplo 3 Hallar Solución Original statement = L{et * sin t}
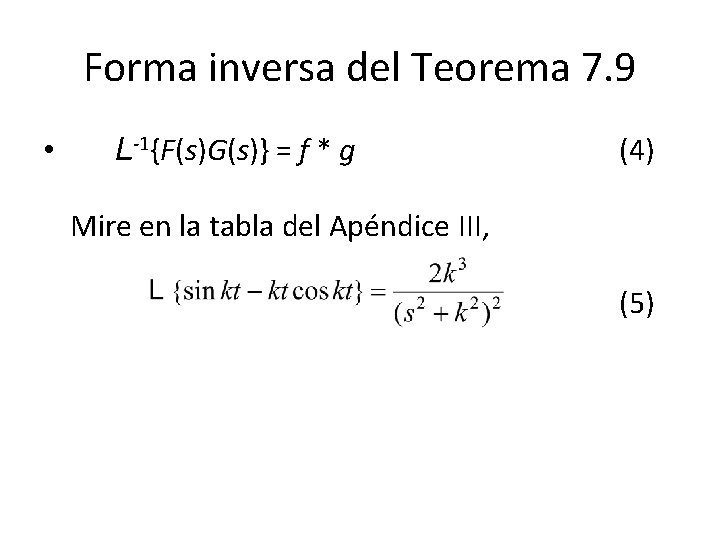
Forma inversa del Teorema 7. 9 • L-1{F(s)G(s)} = f * g (4) Mire en la tabla del Apéndice III, (5)
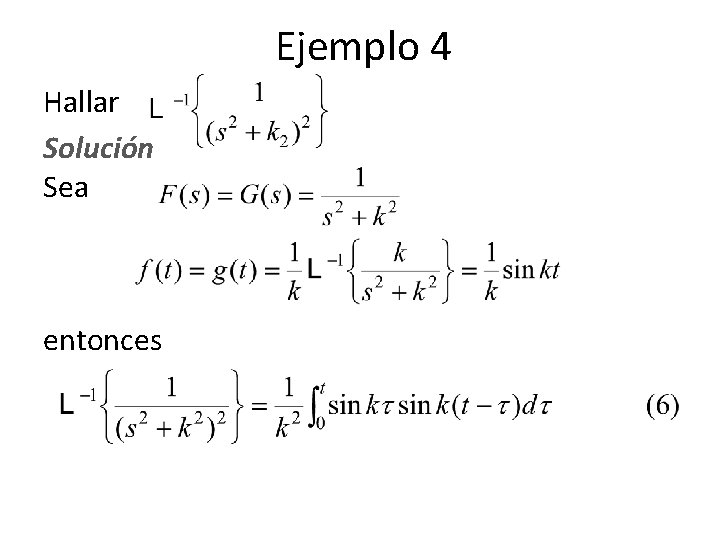
Ejemplo 4 Hallar Solución Sea entonces
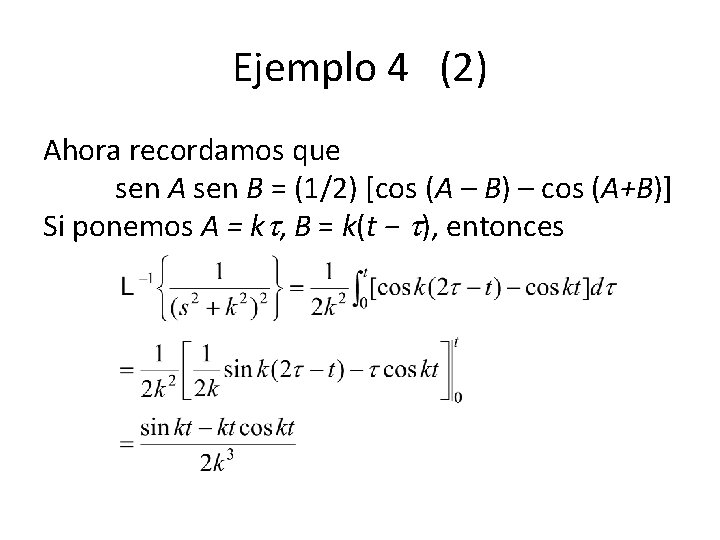
Ejemplo 4 (2) Ahora recordamos que sen A sen B = (1/2) [cos (A – B) – cos (A+B)] Si ponemos A = k , B = k(t − ), entonces
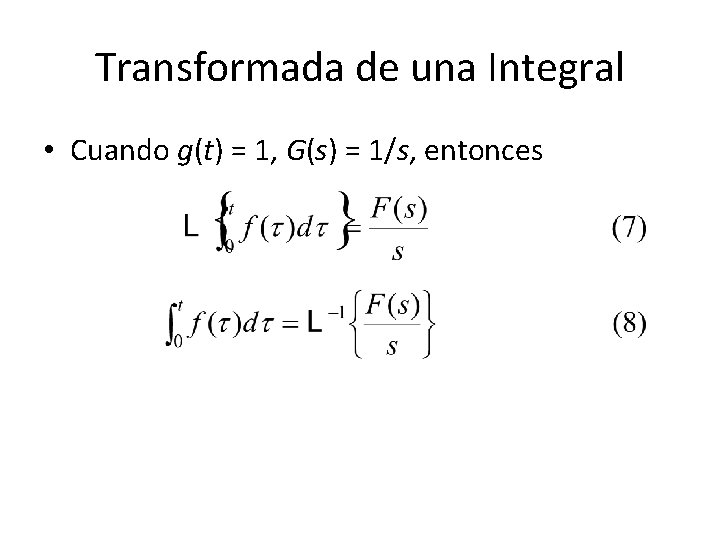
Transformada de una Integral • Cuando g(t) = 1, G(s) = 1/s, entonces
Eejmplos: Ch 4_81
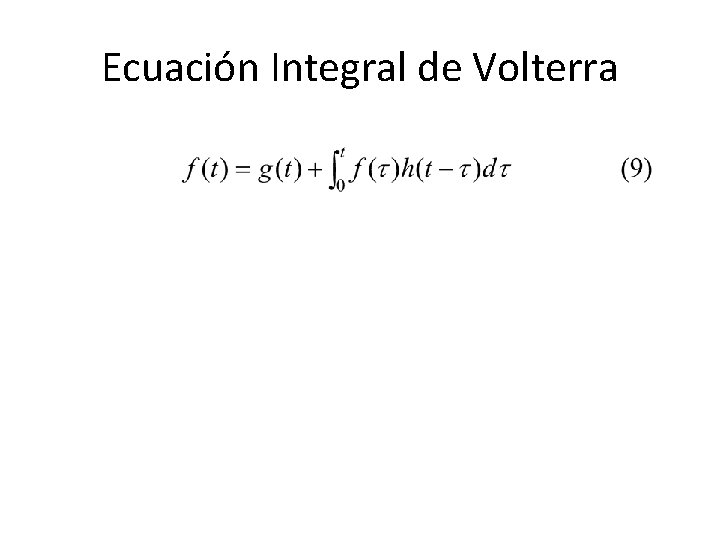
Ecuación Integral de Volterra
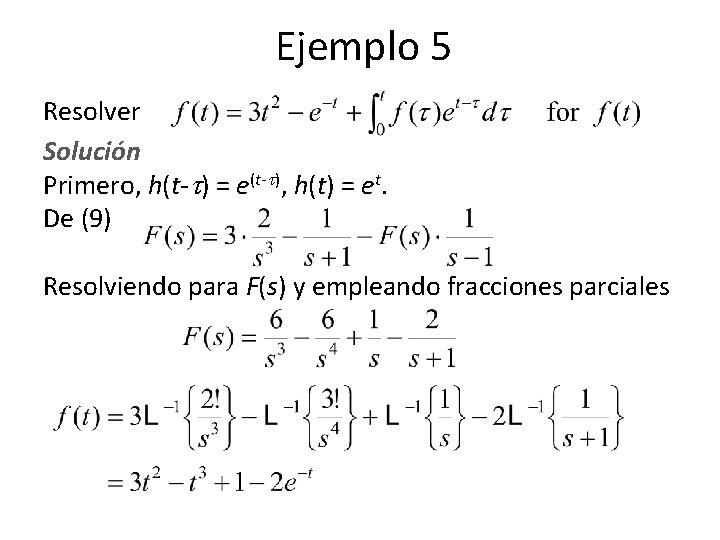
Ejemplo 5 Resolver Solución Primero, h(t- ) = e(t- ), h(t) = et. De (9) Resolviendo para F(s) y empleando fracciones parciales
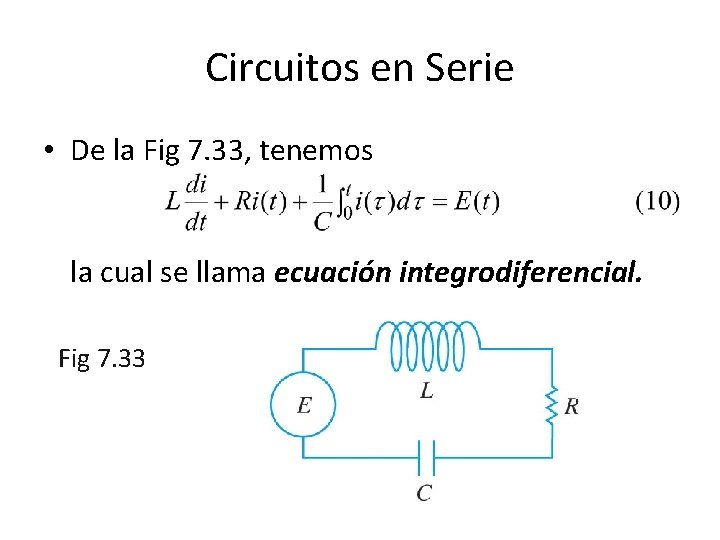
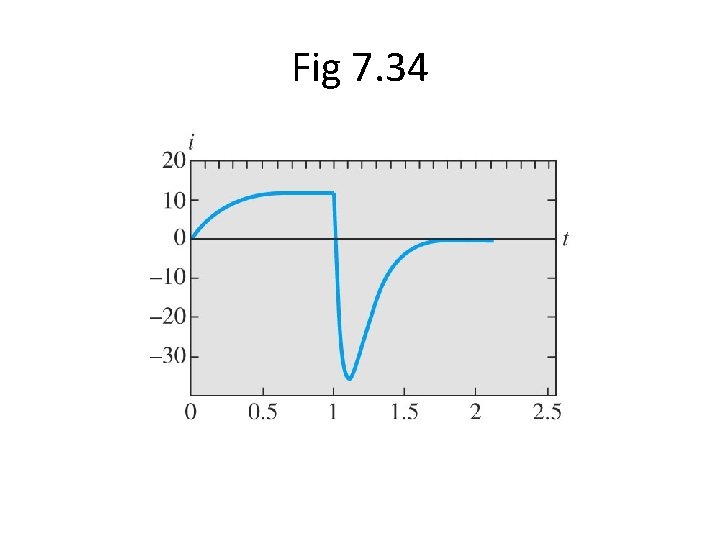
Circuitos en Serie • De la Fig 7. 33, tenemos la cual se llama ecuación integrodiferencial. Fig 7. 33
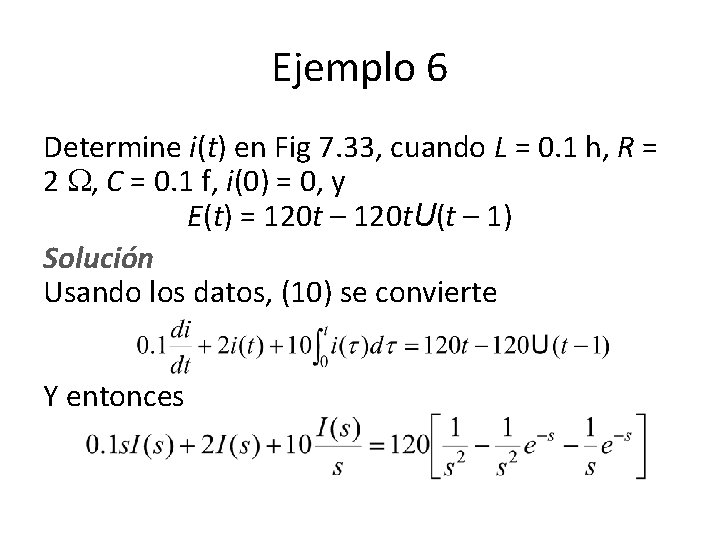
Ejemplo 6 Determine i(t) en Fig 7. 33, cuando L = 0. 1 h, R = 2 , C = 0. 1 f, i(0) = 0, y E(t) = 120 t – 120 t. U(t – 1) Solución Usando los datos, (10) se convierte Y entonces
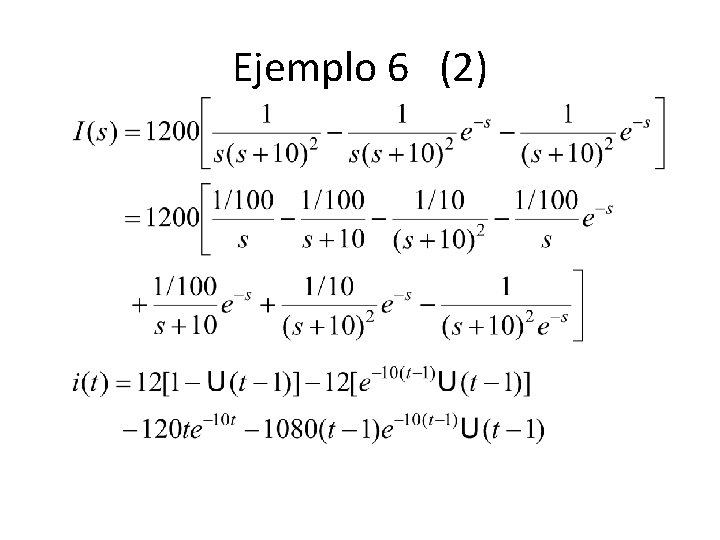
Ejemplo 6 (2)
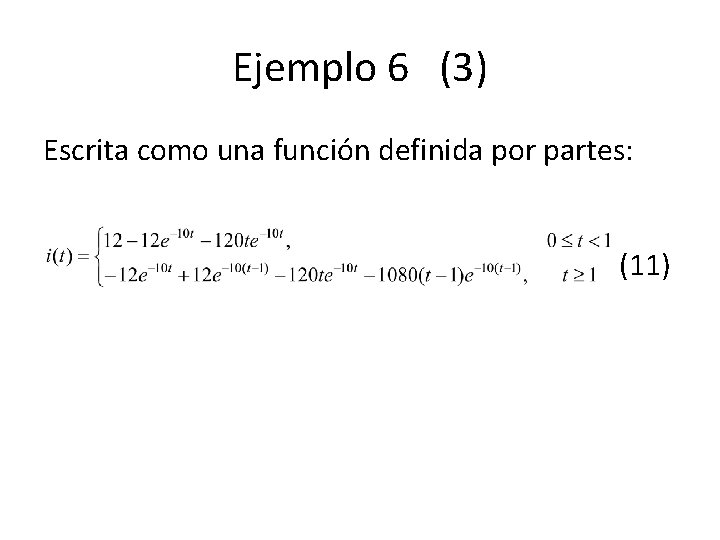
Ejemplo 6 (3) Escrita como una función definida por partes: (11)
Fig 7. 34
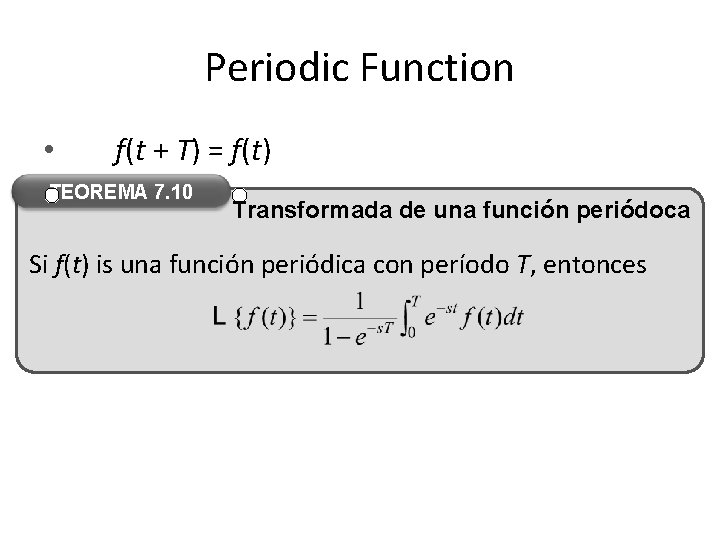
Periodic Function • f(t + T) = f(t) TEOREMA 7. 10 Transformada de una función periódoca Si f(t) is una función periódica con período T, entonces
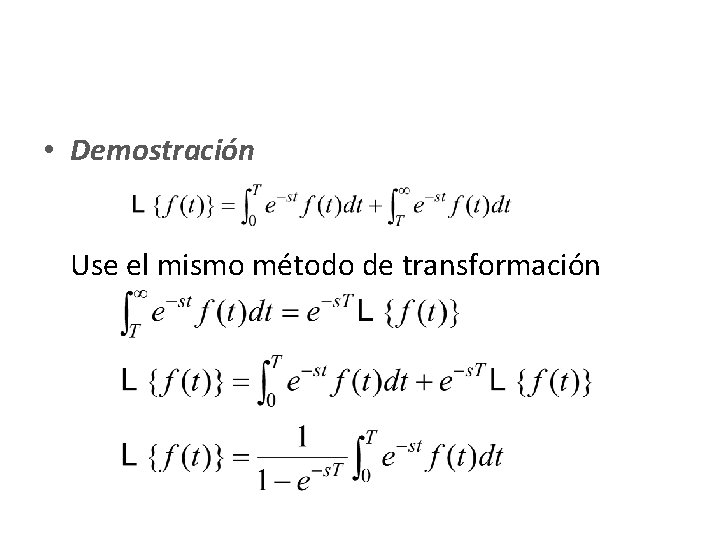
• Demostración Use el mismo método de transformación
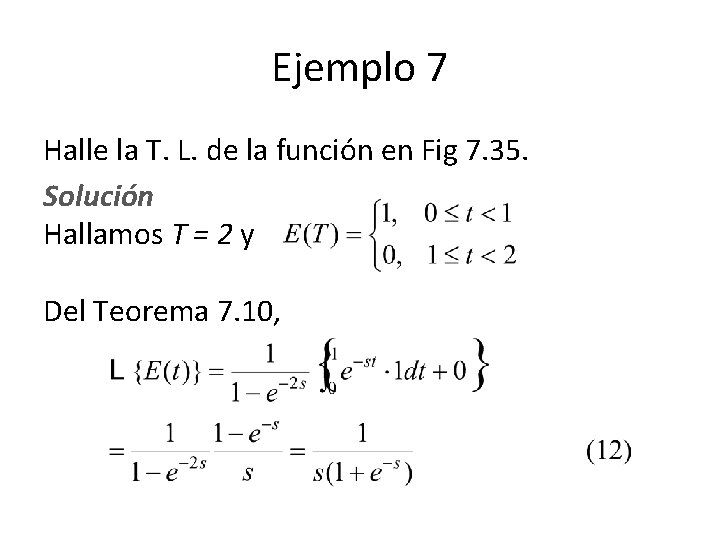
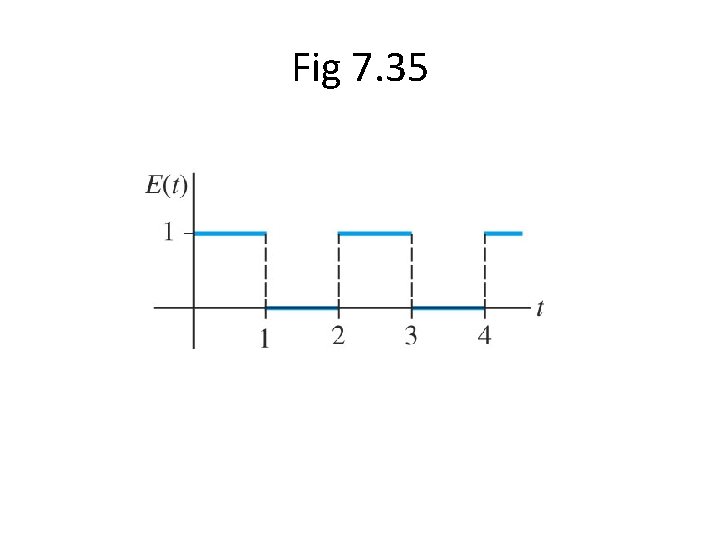
Ejemplo 7 Halle la T. L. de la función en Fig 7. 35. Solución Hallamos T = 2 y Del Teorema 7. 10,
Fig 7. 35
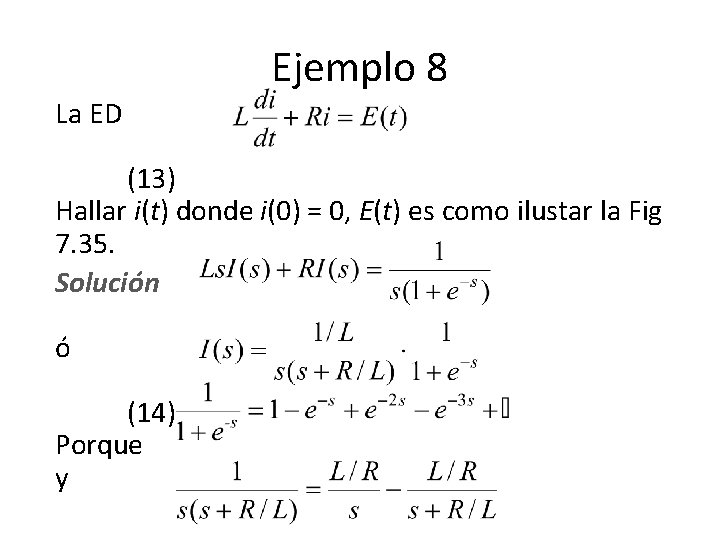
Ejemplo 8 La ED (13) Hallar i(t) donde i(0) = 0, E(t) es como ilustar la Fig 7. 35. Solución ó (14) Porque y
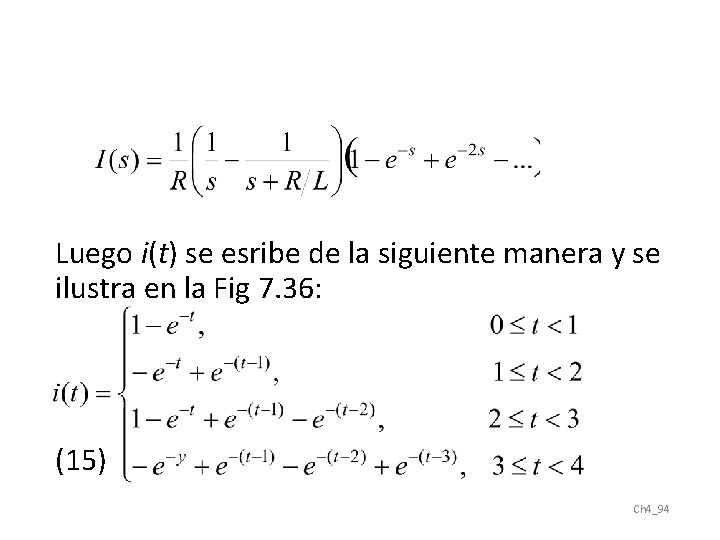
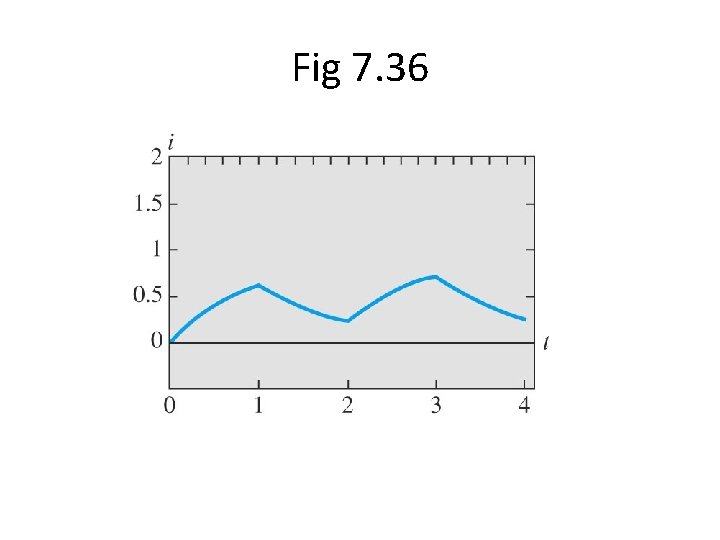
Luego i(t) se esribe de la siguiente manera y se ilustra en la Fig 7. 36: (15) Ch 4_94
Fig 7. 36
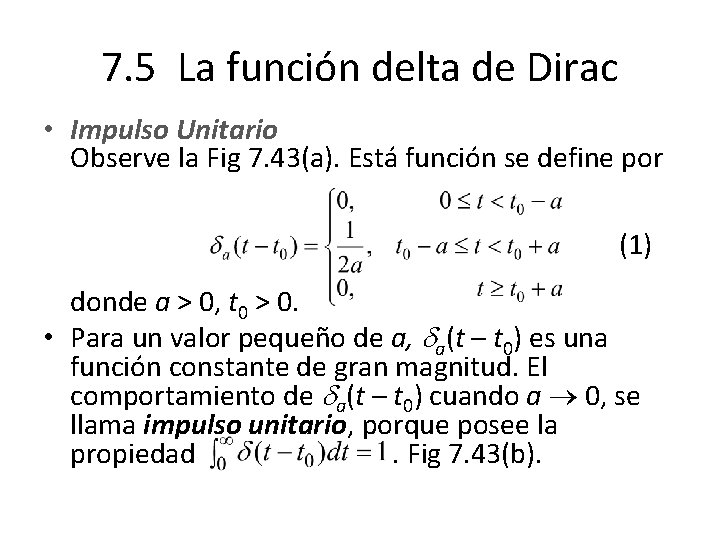
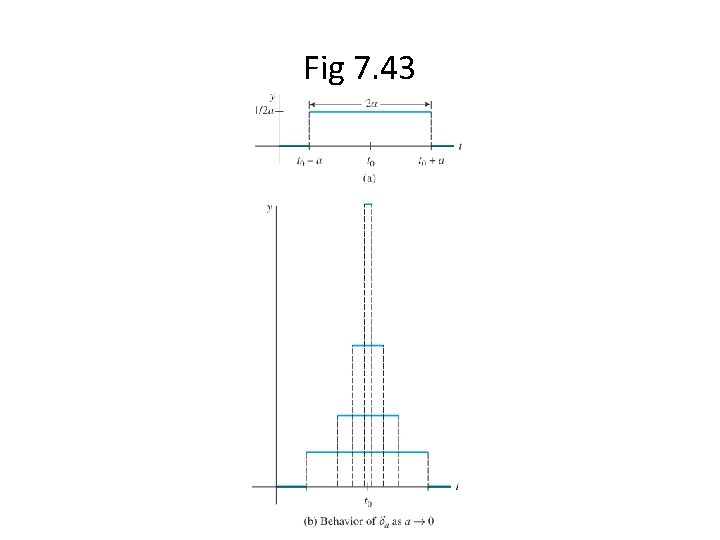
7. 5 La función delta de Dirac • Impulso Unitario Observe la Fig 7. 43(a). Está función se define por (1) donde a > 0, t 0 > 0. • Para un valor pequeño de a, a(t – t 0) es una función constante de gran magnitud. El comportamiento de a(t – t 0) cuando a 0, se llama impulso unitario, porque posee la propiedad. Fig 7. 43(b).
Fig 7. 43 Ch 4_97
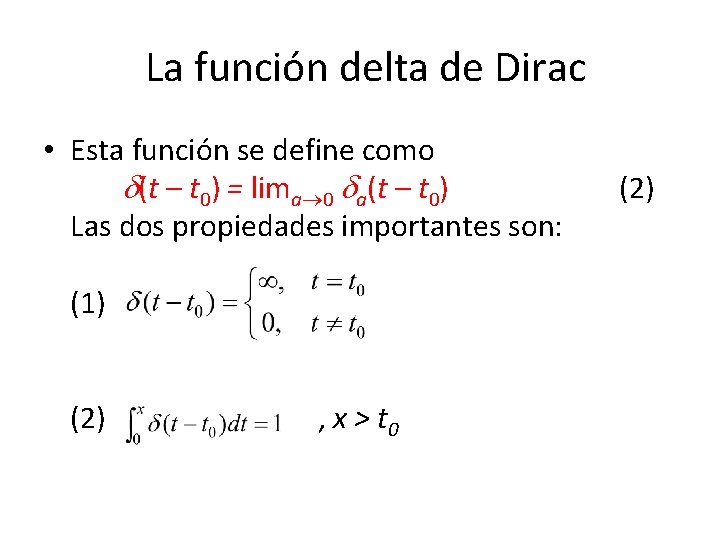
La función delta de Dirac • Esta función se define como (t – t 0) = lima 0 a(t – t 0) Las dos propiedades importantes son: (1) (2) , x > t 0 (2)
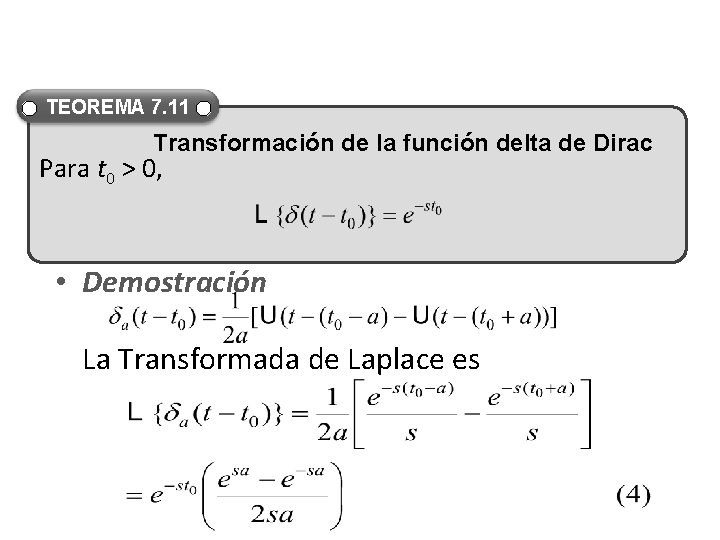
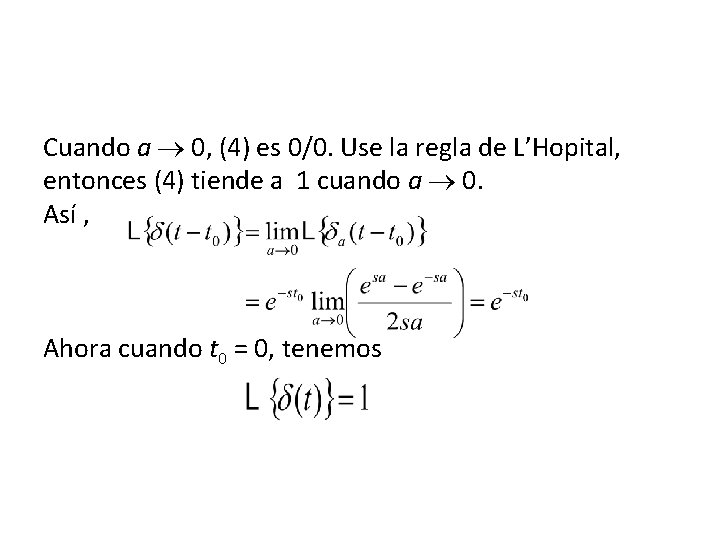
TEOREMA 7. 11 Transformación de la función delta de Dirac Para t 0 > 0, • Demostración La Transformada de Laplace es
Cuando a 0, (4) es 0/0. Use la regla de L’Hopital, entonces (4) tiende a 1 cuando a 0. Así , Ahora cuando t 0 = 0, tenemos
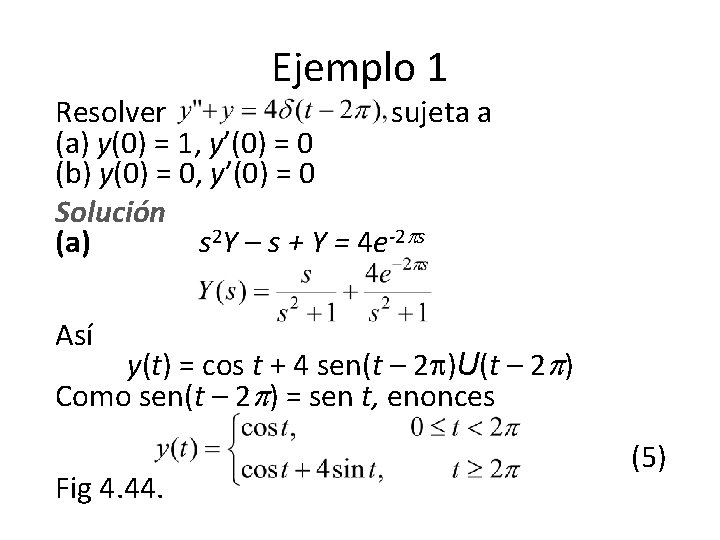
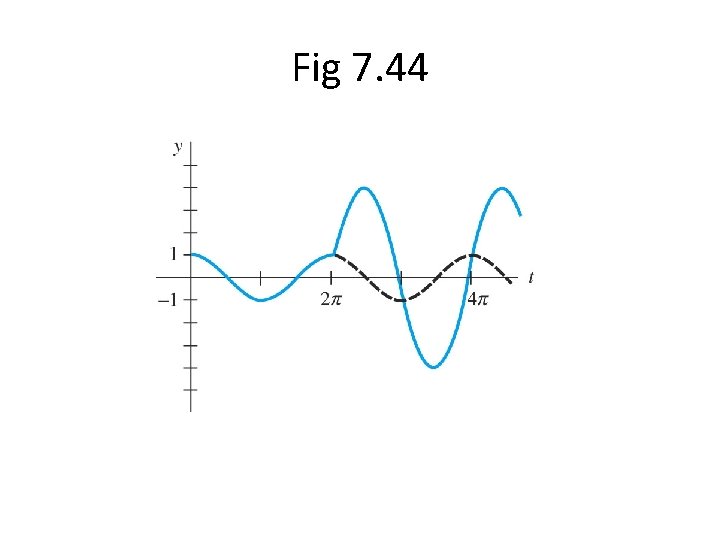
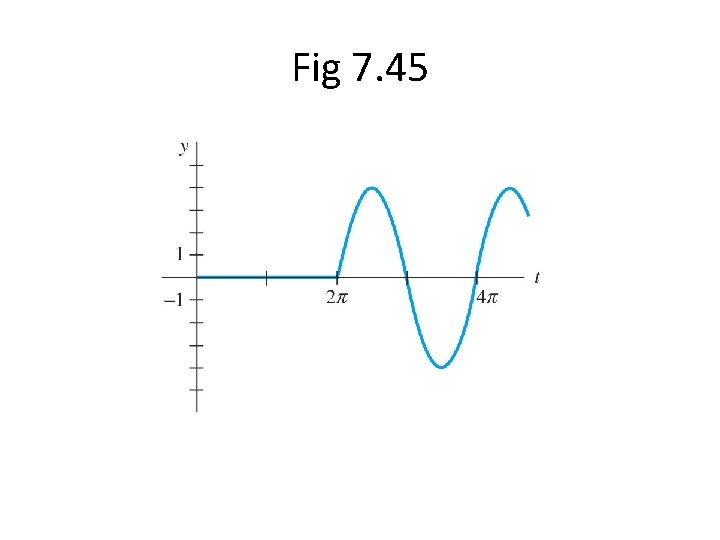
Ejemplo 1 Resolver sujeta a (a) y(0) = 1, y’(0) = 0 (b) y(0) = 0, y’(0) = 0 Solución (a) s 2 Y – s + Y = 4 e-2 s Así y(t) = cos t + 4 sen(t – 2 )U(t – 2 ) Como sen(t – 2 ) = sen t, enonces Fig 4. 44. (5)
Fig 7. 44
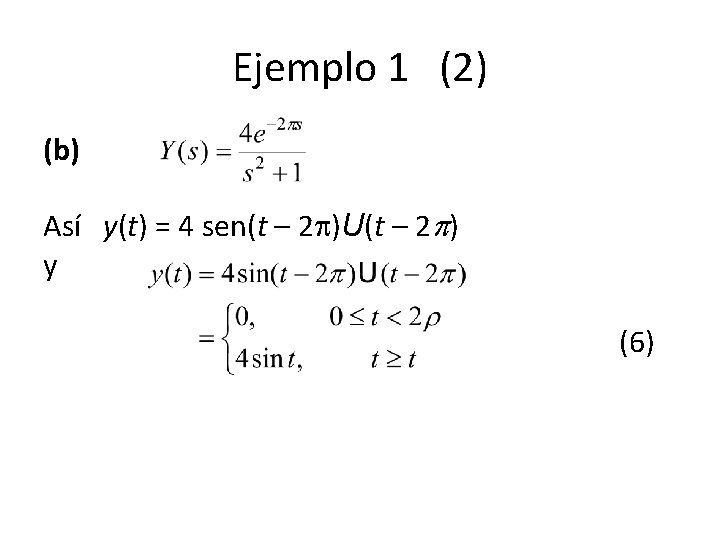
Ejemplo 1 (2) (b) Así y(t) = 4 sen(t – 2 )U(t – 2 ) y (6)
Fig 7. 45
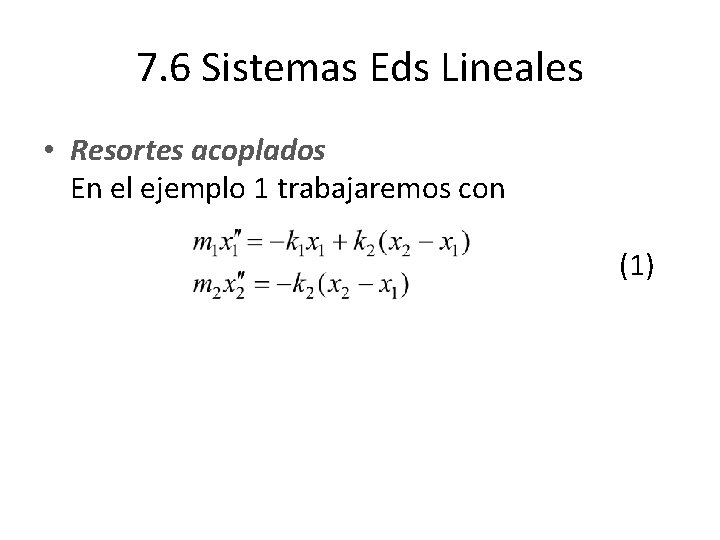
7. 6 Sistemas Eds Lineales • Resortes acoplados En el ejemplo 1 trabajaremos con (1)
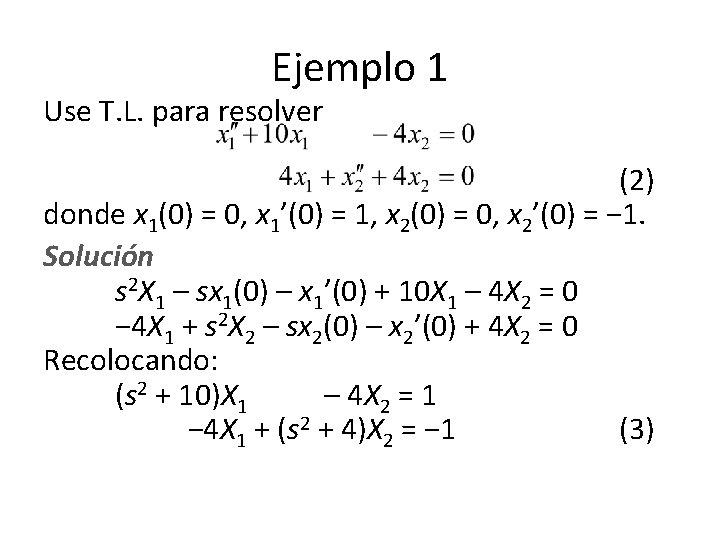
Ejemplo 1 Use T. L. para resolver (2) donde x 1(0) = 0, x 1’(0) = 1, x 2(0) = 0, x 2’(0) = − 1. Solución s 2 X 1 – sx 1(0) – x 1’(0) + 10 X 1 – 4 X 2 = 0 − 4 X 1 + s 2 X 2 – sx 2(0) – x 2’(0) + 4 X 2 = 0 Recolocando: (s 2 + 10)X 1 – 4 X 2 = 1 − 4 X 1 + (s 2 + 4)X 2 = − 1 (3)
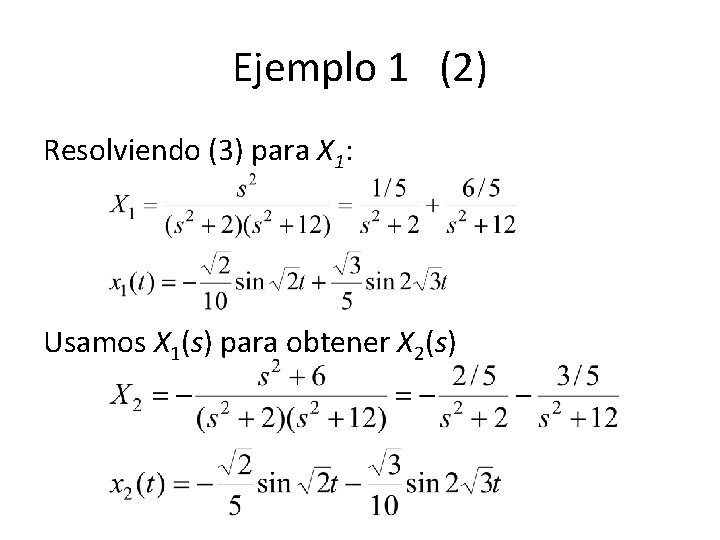
Ejemplo 1 (2) Resolviendo (3) para X 1: Usamos X 1(s) para obtener X 2(s)
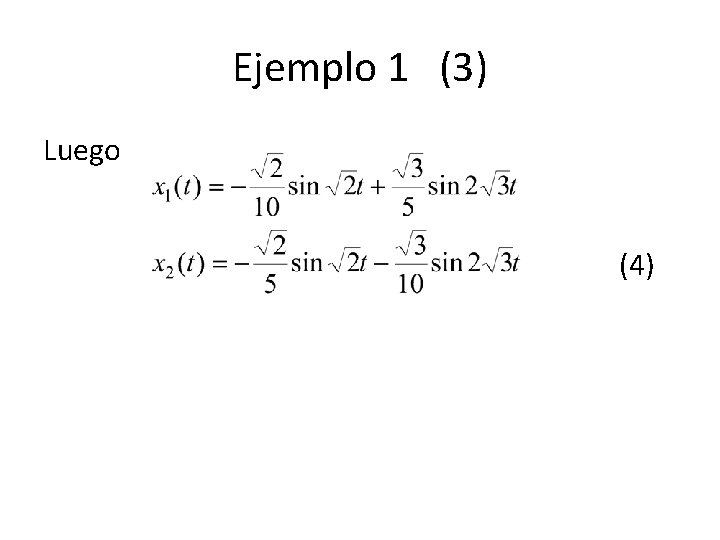
Ejemplo 1 (3) Luego (4)
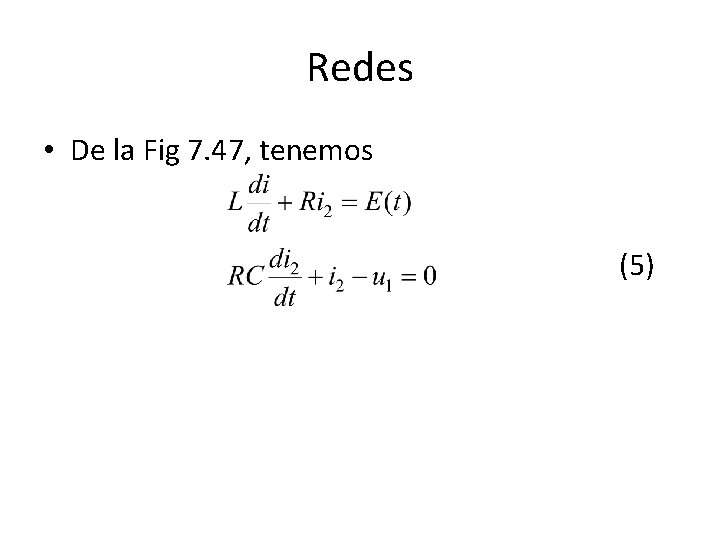
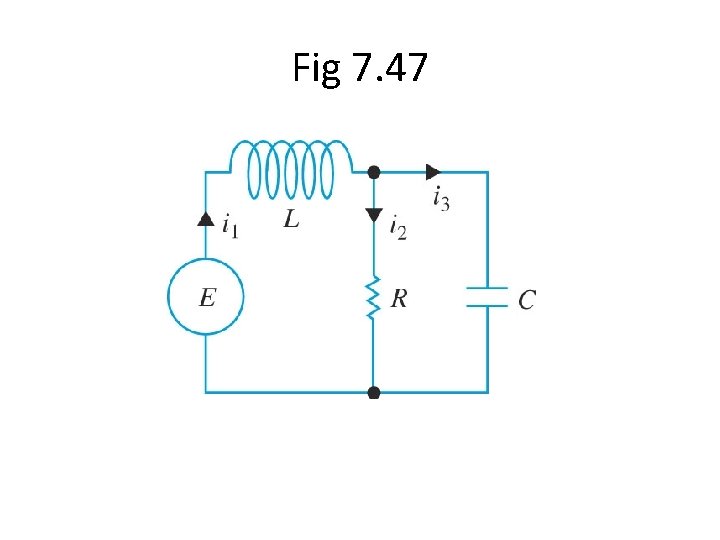
Redes • De la Fig 7. 47, tenemos (5)
Fig 7. 47
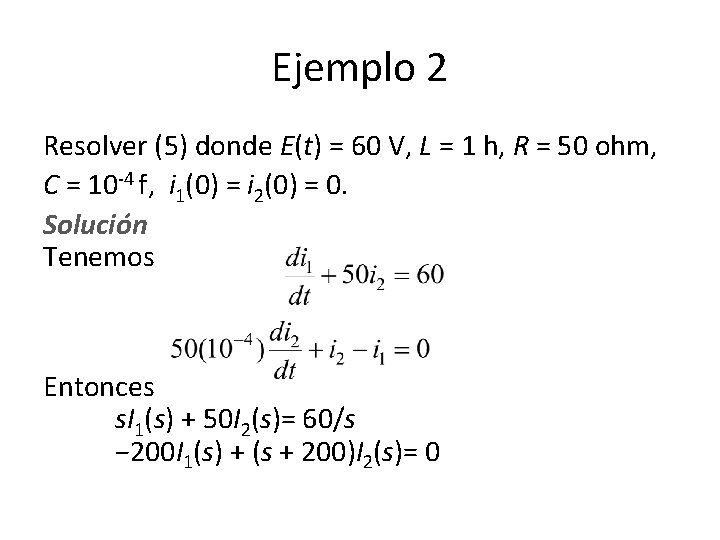
Ejemplo 2 Resolver (5) donde E(t) = 60 V, L = 1 h, R = 50 ohm, C = 10 -4 f, i 1(0) = i 2(0) = 0. Solución Tenemos Entonces s. I 1(s) + 50 I 2(s)= 60/s − 200 I 1(s) + (s + 200)I 2(s)= 0
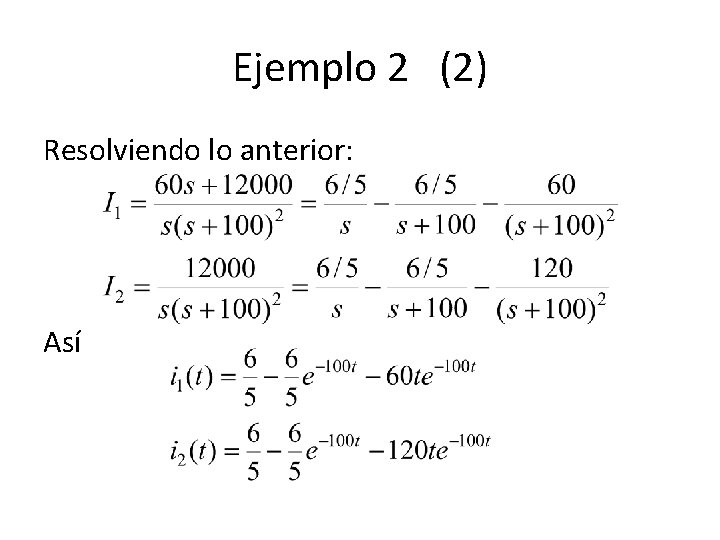
Ejemplo 2 (2) Resolviendo lo anterior: Así
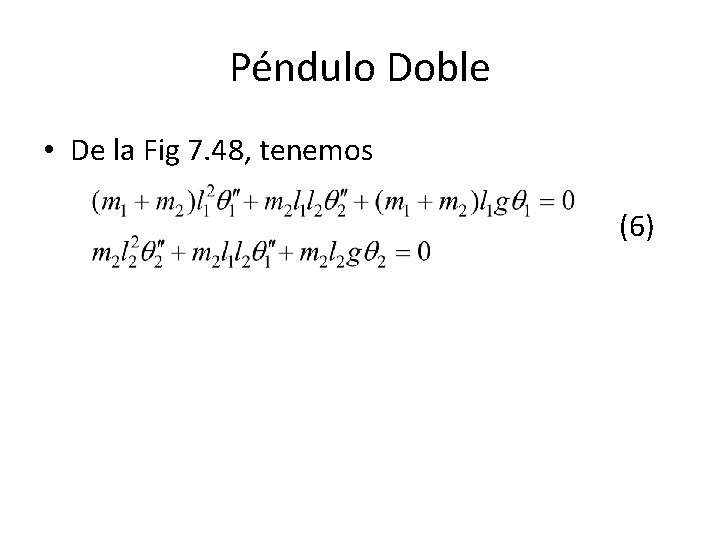
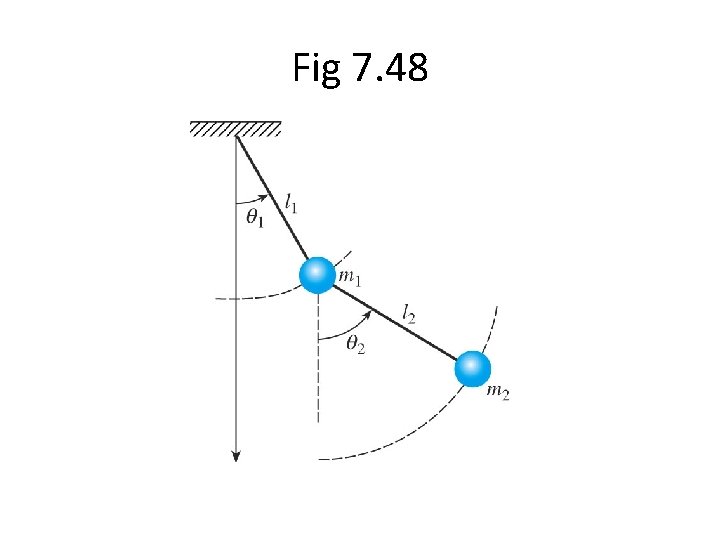
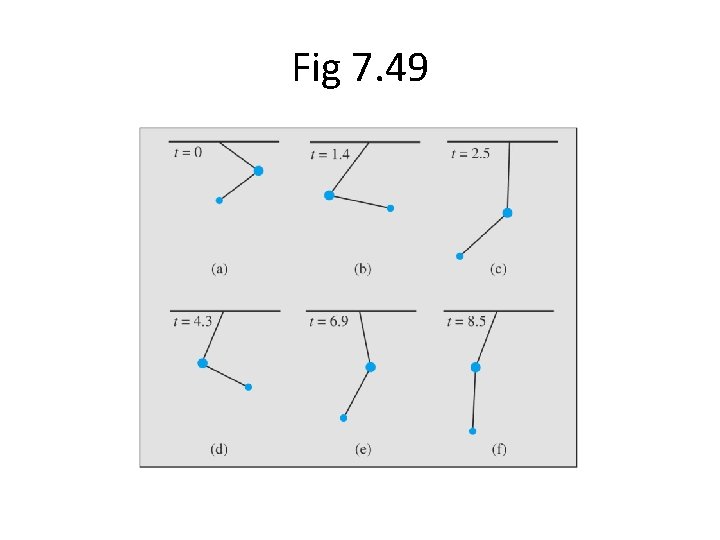
Péndulo Doble • De la Fig 7. 48, tenemos (6)
Fig 7. 48
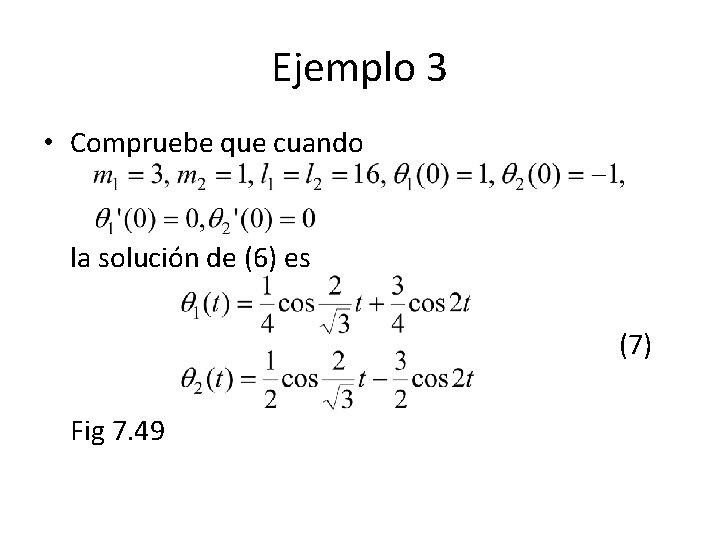
Ejemplo 3 • Compruebe que cuando la solución de (6) es (7) Fig 7. 49
Fig 7. 49