Teoria sterowania SN Sterowanie rozmyte i neuronowe 1
- Slides: 67
Teoria sterowania SN Sterowanie rozmyte i neuronowe 1 Sterowanie rozmyte i neuronowe I Kazimierz Duzinkiewicz, dr hab. inż. Katedra Inżynierii Systemów Sterowania 1
Teoria sterowania SN Sterowanie rozmyte i neuronowe 1 Podejście konwencjonalne do sterowania – oparte o matematyczną teorię sterowania oparte jest na modelach matematycznych, zwykle w postaci równań różniczkowych lub różnicowych dla tych modeli opracowane zostały metody i procedury projektowania, analizy i weryfikacji ale. . podejście takie jest efektywne dla niezbyt szerokiej klasy modeli (liniowe modele i niektóre rodzaje modeli nieliniowych) nawet jeżeli uzyskanie modelu jest możliwe, brak jest czasem czasu i środków na realizację procedury jego budowania Istnieje potrzeba alternatywnych podejść Kazimierz Duzinkiewicz, dr hab. inż. Katedra Inżynierii Systemów Sterowania 2
Teoria sterowania SN Sterowanie rozmyte i neuronowe 1 Sterowanie inteligentne Termin pojawił się około trzydzieści lat temu dla określenia paradygmatu sterowania stawiającego sobie bardziej ambitne cele niż sterowanie konwencjonalne: * osiągać określone cele sterowania nawet przy braku szczegółowej wiedzy o obiekcie/systemie sterowanym * radzić sobie w nieprzewidzianymi zmianami obiektu/systemu i jego otoczenia * pozyskiwać i organizować wiedzę o otoczeniu obiektu oraz przewidywać zachowanie tego otoczenia. . Nie powstały do tej pory tak „inteligentne” systemy sterowania Kazimierz Duzinkiewicz, dr hab. inż. Katedra Inżynierii Systemów Sterowania 3
Teoria sterowania SN Sterowanie rozmyte i neuronowe 1 Dzisiaj termin „inteligentny” używany jest dla łącznego określenia technik wywodzących się z dziedziny „sztucznej inteligencji”, których zamiarem jest replikacja pewnych kluczowych komponentów inteligencji jak np. uczenia się, wnioskowania, . . . Co uznaje się za cel sztucznej inteligencji? Celem sztucznej inteligencji, jako dziedziny badań i wiedzy, jest rozwijanie paradygmatów, metod i algorytmów, które wykorzystują komputery do realizacji zadań, rozwiązywanych przez człowieka lub inne żywe organizmy lub ich zbiorowości, i których realizacji przypisuje się konieczność występowania zdolności inteligentnych Kazimierz Duzinkiewicz, dr hab. inż. Katedra Inżynierii Systemów Sterowania 4
Teoria sterowania SN Sterowanie rozmyte i neuronowe 1 Systemy sztucznej inteligencji muszą być zdolne wykonywać trzy rzeczy: przechowywać wiedzę (w postaci jakiejś reprezentacji) wykorzystywać przechowywaną wiedzę do rozwiązywania problemów (wnioskować w oparciu o wiedzę) nabywać nową wiedzę drogą doświadczenia (uczenia) Kazimierz Duzinkiewicz, dr hab. inż. Katedra Inżynierii Systemów Sterowania 5
Teoria sterowania SN Sterowanie rozmyte i neuronowe 1 Do technik sztucznej inteligencji zalicza się: * sztuczne sieci neuronowe * systemy rozmyte * algorytmy genetyczne * systemy ekspertowe * ……. . * różne połączenia wymienionych narzędzi * sieci Kazimierz Duzinkiewicz, dr hab. inż. Katedra Inżynierii Systemów Sterowania 6
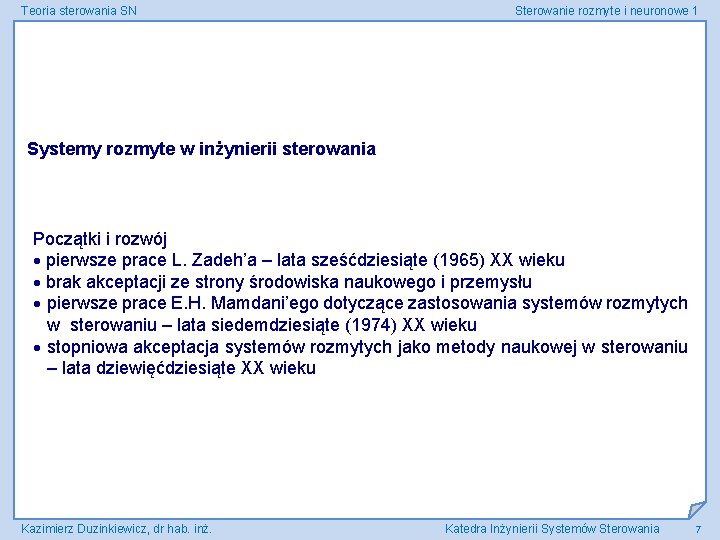
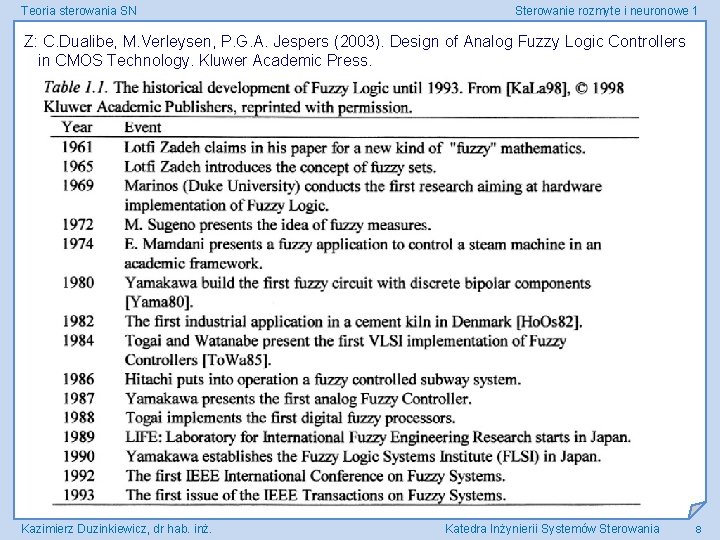
Teoria sterowania SN Sterowanie rozmyte i neuronowe 1 Systemy rozmyte w inżynierii sterowania Początki i rozwój pierwsze prace L. Zadeh’a – lata sześćdziesiąte (1965) XX wieku brak akceptacji ze strony środowiska naukowego i przemysłu pierwsze prace E. H. Mamdani’ego dotyczące zastosowania systemów rozmytych w sterowaniu – lata siedemdziesiąte (1974) XX wieku stopniowa akceptacja systemów rozmytych jako metody naukowej w sterowaniu – lata dziewięćdziesiąte XX wieku Kazimierz Duzinkiewicz, dr hab. inż. Katedra Inżynierii Systemów Sterowania 7
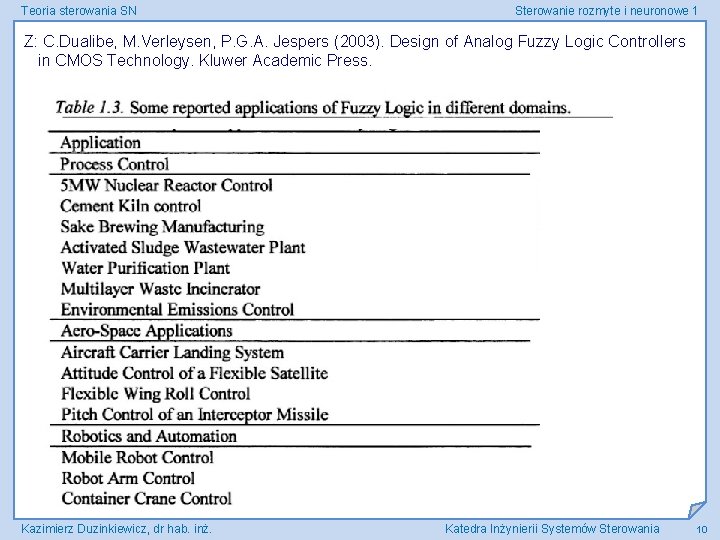
Teoria sterowania SN Sterowanie rozmyte i neuronowe 1 Z: C. Dualibe, M. Verleysen, P. G. A. Jespers (2003). Design of Analog Fuzzy Logic Controllers in CMOS Technology. Kluwer Academic Press. Kazimierz Duzinkiewicz, dr hab. inż. Katedra Inżynierii Systemów Sterowania 8
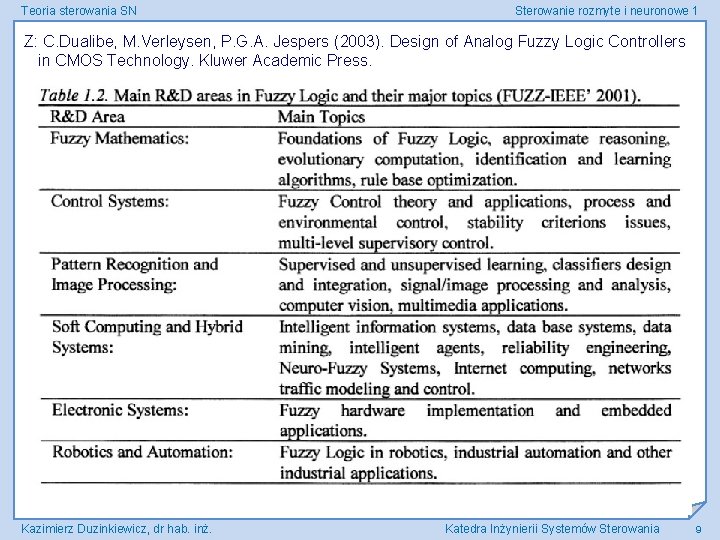
Teoria sterowania SN Sterowanie rozmyte i neuronowe 1 Z: C. Dualibe, M. Verleysen, P. G. A. Jespers (2003). Design of Analog Fuzzy Logic Controllers in CMOS Technology. Kluwer Academic Press. Kazimierz Duzinkiewicz, dr hab. inż. Katedra Inżynierii Systemów Sterowania 9
Teoria sterowania SN Sterowanie rozmyte i neuronowe 1 Z: C. Dualibe, M. Verleysen, P. G. A. Jespers (2003). Design of Analog Fuzzy Logic Controllers in CMOS Technology. Kluwer Academic Press. Kazimierz Duzinkiewicz, dr hab. inż. Katedra Inżynierii Systemów Sterowania 10
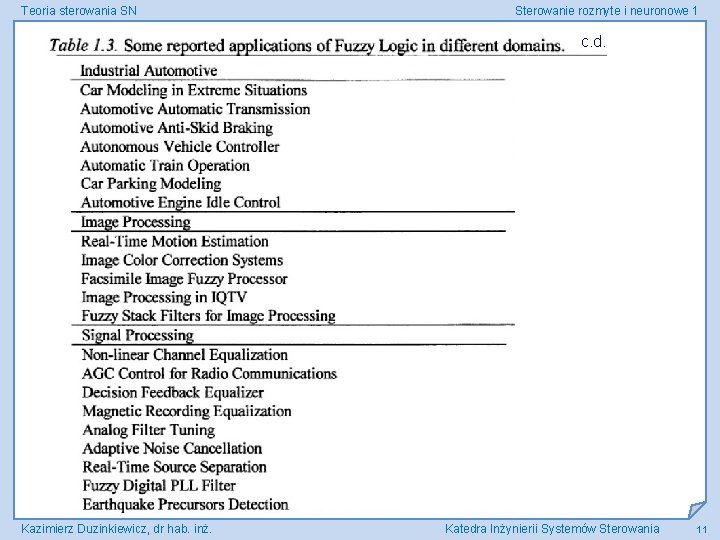
Teoria sterowania SN Sterowanie rozmyte i neuronowe 1 c. d. Kazimierz Duzinkiewicz, dr hab. inż. Katedra Inżynierii Systemów Sterowania 11
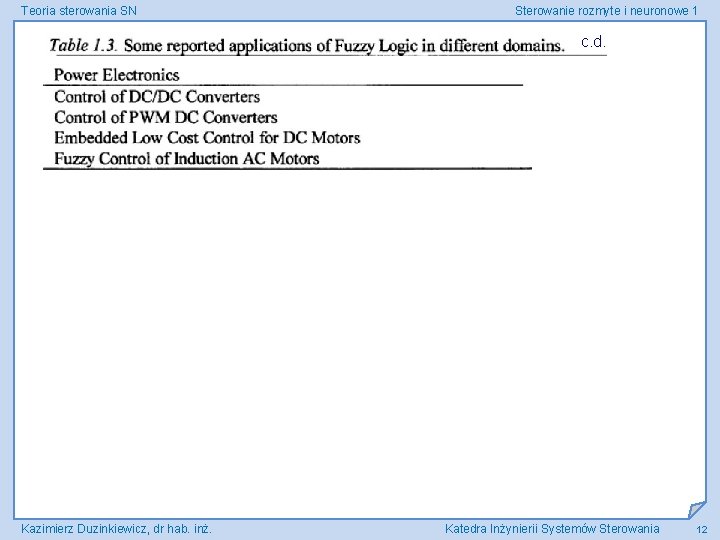
Teoria sterowania SN Sterowanie rozmyte i neuronowe 1 c. d. Kazimierz Duzinkiewicz, dr hab. inż. Katedra Inżynierii Systemów Sterowania 12
Teoria sterowania SN Sterowanie rozmyte i neuronowe 1 Systemy rozmyte - podstawy Systemy rozmyte są m. in. modelami przetwarzającymi informację za pomocą zbioru reguł rozmytych „jeżeli – to” Rozmytość jest sposobem reprezentowania niejednoznaczności (niepewności) w określeniach lingwistycznych (n. p. wysoka temperatura) Kazimierz Duzinkiewicz, dr hab. inż. Katedra Inżynierii Systemów Sterowania 13
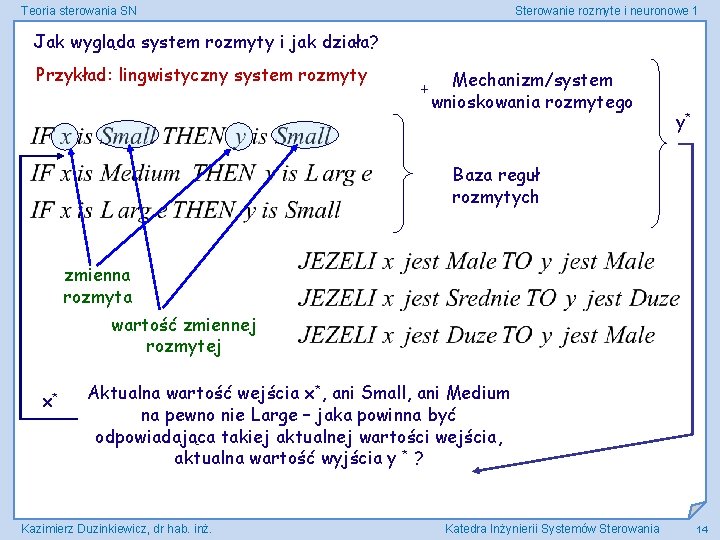
Teoria sterowania SN Sterowanie rozmyte i neuronowe 1 Jak wygląda system rozmyty i jak działa? Przykład: lingwistyczny system rozmyty + Mechanizm/system wnioskowania rozmytego y* Baza reguł rozmytych zmienna rozmyta wartość zmiennej rozmytej x* Aktualna wartość wejścia x*, ani Small, ani Medium na pewno nie Large – jaka powinna być odpowiadająca takiej aktualnej wartości wejścia, aktualna wartość wyjścia y * ? Kazimierz Duzinkiewicz, dr hab. inż. Katedra Inżynierii Systemów Sterowania 14
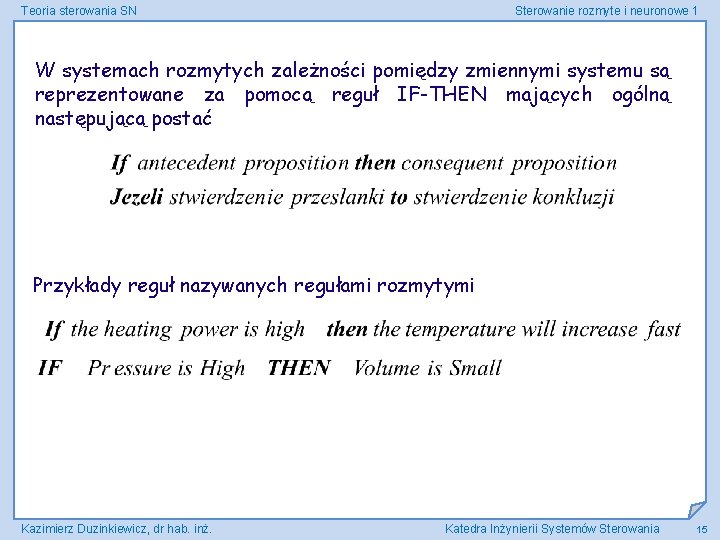
Teoria sterowania SN Sterowanie rozmyte i neuronowe 1 W systemach rozmytych zależności pomiędzy zmiennymi systemu są reprezentowane za pomocą reguł IF-THEN mających ogólną następującą postać Przykłady reguł nazywanych regułami rozmytymi Kazimierz Duzinkiewicz, dr hab. inż. Katedra Inżynierii Systemów Sterowania 15
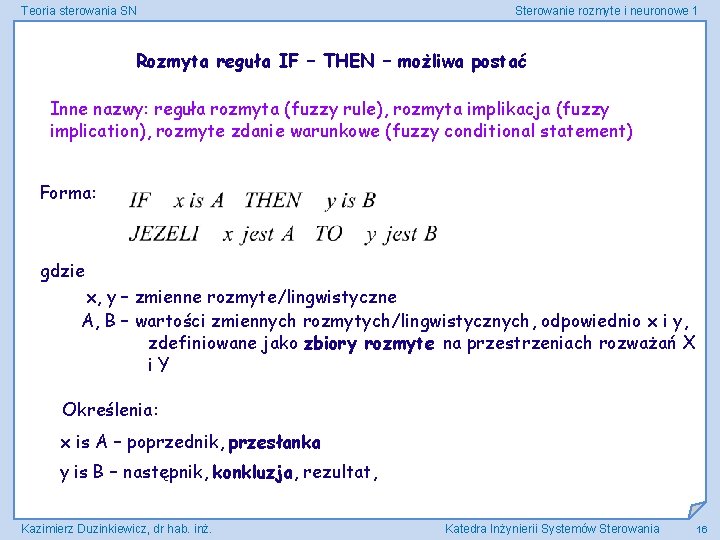
Teoria sterowania SN Sterowanie rozmyte i neuronowe 1 Rozmyta reguła IF – THEN – możliwa postać Inne nazwy: reguła rozmyta (fuzzy rule), rozmyta implikacja (fuzzy implication), rozmyte zdanie warunkowe (fuzzy conditional statement) Forma: gdzie x, y – zmienne rozmyte/lingwistyczne A, B – wartości zmiennych rozmytych/lingwistycznych, odpowiednio x i y, zdefiniowane jako zbiory rozmyte na przestrzeniach rozważań X i. Y Określenia: x is A – poprzednik, przesłanka y is B – następnik, konkluzja, rezultat, Kazimierz Duzinkiewicz, dr hab. inż. Katedra Inżynierii Systemów Sterowania 16
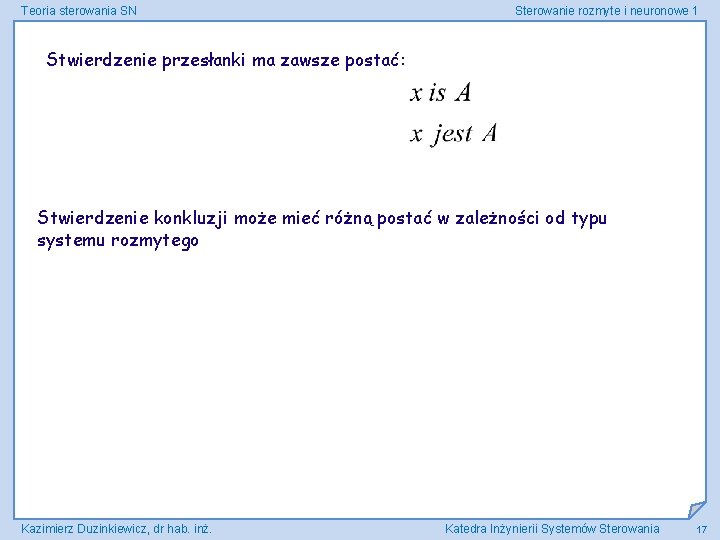
Teoria sterowania SN Sterowanie rozmyte i neuronowe 1 Stwierdzenie przesłanki ma zawsze postać: Stwierdzenie konkluzji może mieć różną postać w zależności od typu systemu rozmytego Kazimierz Duzinkiewicz, dr hab. inż. Katedra Inżynierii Systemów Sterowania 17
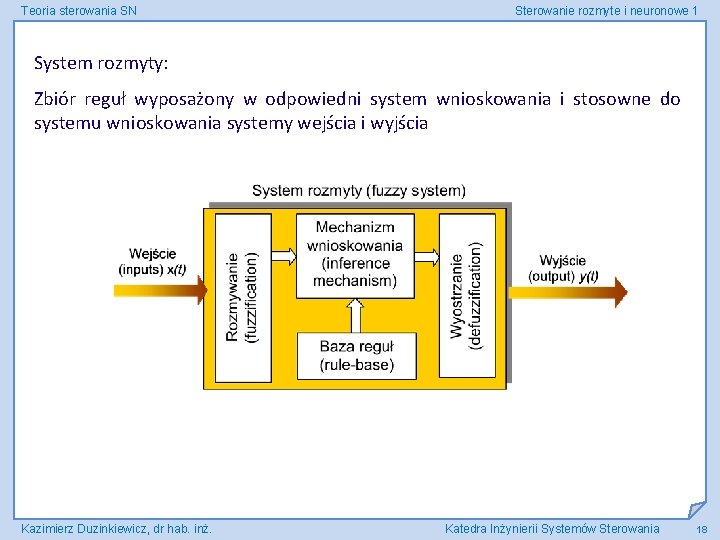
Teoria sterowania SN Sterowanie rozmyte i neuronowe 1 System rozmyty: Zbiór reguł wyposażony w odpowiedni system wnioskowania i stosowne do systemu wnioskowania systemy wejścia i wyjścia Kazimierz Duzinkiewicz, dr hab. inż. Katedra Inżynierii Systemów Sterowania 18
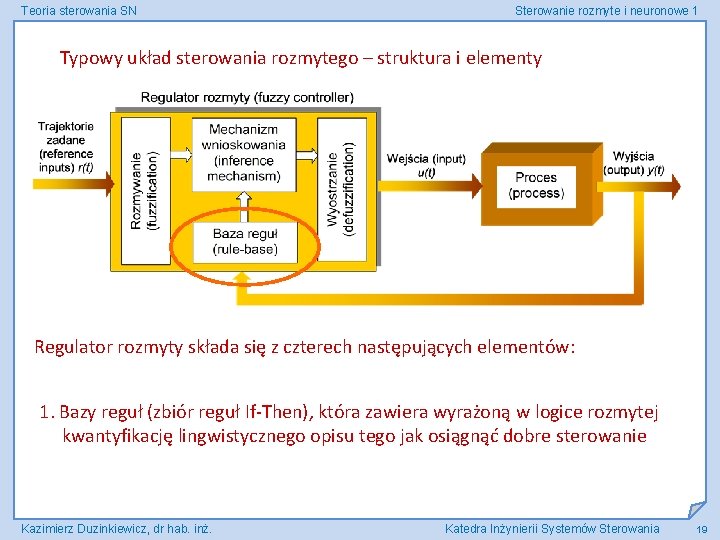
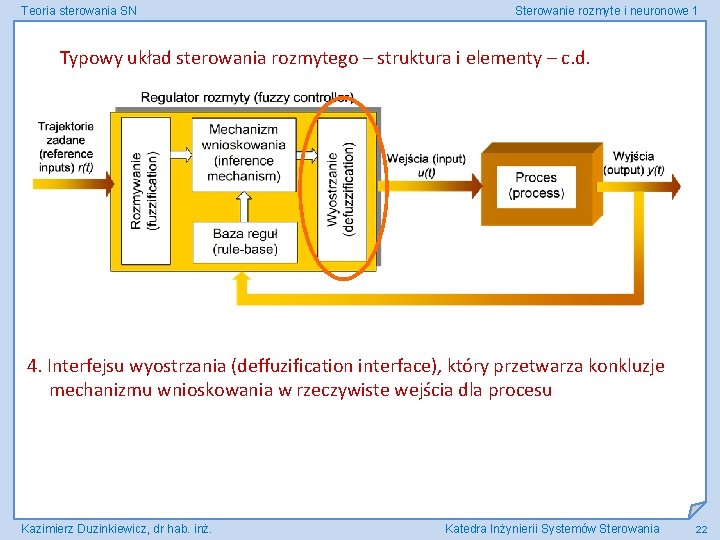
Teoria sterowania SN Sterowanie rozmyte i neuronowe 1 Typowy układ sterowania rozmytego – struktura i elementy Regulator rozmyty składa się z czterech następujących elementów: 1. Bazy reguł (zbiór reguł If-Then), która zawiera wyrażoną w logice rozmytej kwantyfikację lingwistycznego opisu tego jak osiągnąć dobre sterowanie Kazimierz Duzinkiewicz, dr hab. inż. Katedra Inżynierii Systemów Sterowania 19
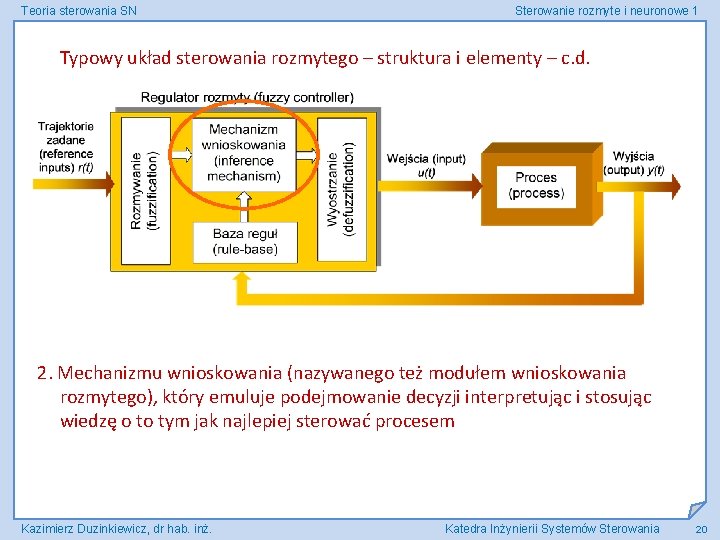
Teoria sterowania SN Sterowanie rozmyte i neuronowe 1 Typowy układ sterowania rozmytego – struktura i elementy – c. d. 2. Mechanizmu wnioskowania (nazywanego też modułem wnioskowania rozmytego), który emuluje podejmowanie decyzji interpretując i stosując wiedzę o to tym jak najlepiej sterować procesem Kazimierz Duzinkiewicz, dr hab. inż. Katedra Inżynierii Systemów Sterowania 20
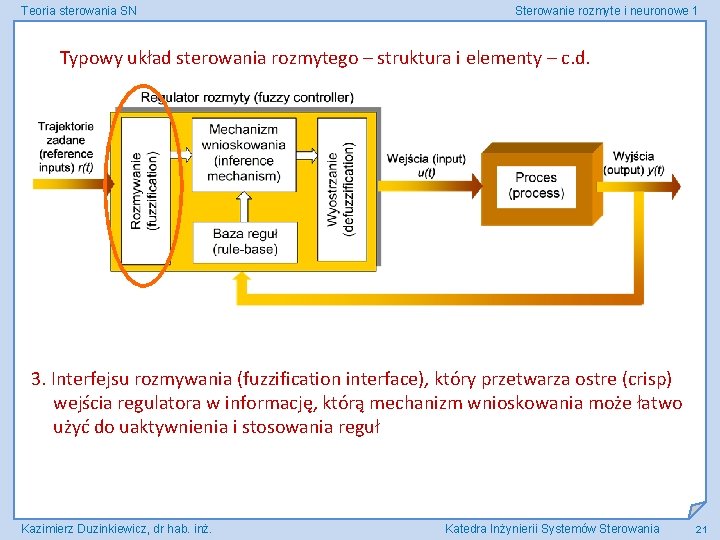
Teoria sterowania SN Sterowanie rozmyte i neuronowe 1 Typowy układ sterowania rozmytego – struktura i elementy – c. d. 3. Interfejsu rozmywania (fuzzification interface), który przetwarza ostre (crisp) wejścia regulatora w informację, którą mechanizm wnioskowania może łatwo użyć do uaktywnienia i stosowania reguł Kazimierz Duzinkiewicz, dr hab. inż. Katedra Inżynierii Systemów Sterowania 21
Teoria sterowania SN Sterowanie rozmyte i neuronowe 1 Typowy układ sterowania rozmytego – struktura i elementy – c. d. 4. Interfejsu wyostrzania (deffuzification interface), który przetwarza konkluzje mechanizmu wnioskowania w rzeczywiste wejścia dla procesu Kazimierz Duzinkiewicz, dr hab. inż. Katedra Inżynierii Systemów Sterowania 22
Teoria sterowania SN Sterowanie rozmyte i neuronowe 1 Czy istnieje jeden rodzaj systemów rozmytych? Nie Wymienimy najczęściej stosowane w sterowaniu i podejmowaniu decyzji: System rozmyty Mamdani’ego (M) - lingwistyczny system rozmyty System rozmyty Takagi-Sugeno (TS) Kazimierz Duzinkiewicz, dr hab. inż. Katedra Inżynierii Systemów Sterowania 23
Teoria sterowania SN Sterowanie rozmyte i neuronowe 1 Zmienne rozmyte, wartości zmiennych rozmytych Wszystkie zbiory definiujemy w przestrzeni rozważań Definicja: - przestrzeń rozważań, uniwersalny zbiór będący przedmiotem naszego zainteresowania Kazimierz Duzinkiewicz, dr hab. inż. Katedra Inżynierii Systemów Sterowania 24
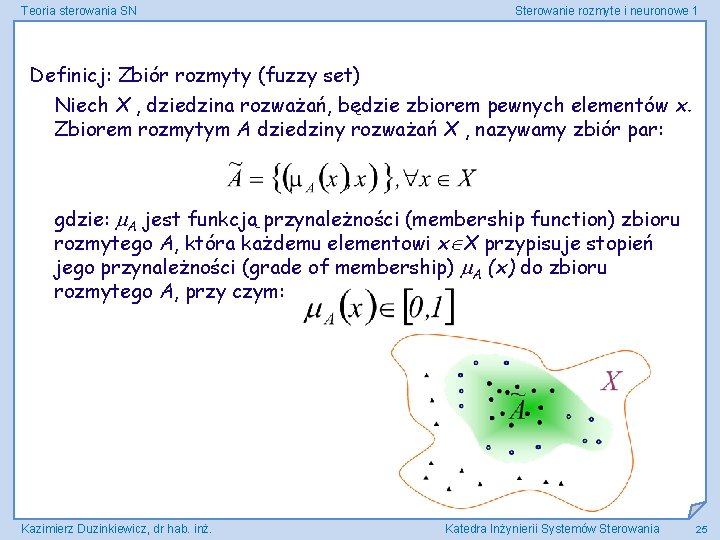
Teoria sterowania SN Sterowanie rozmyte i neuronowe 1 Definicj: Zbiór rozmyty (fuzzy set) Niech X , dziedzina rozważań, będzie zbiorem pewnych elementów x. Zbiorem rozmytym A dziedziny rozważań X , nazywamy zbiór par: gdzie: A jest funkcją przynależności (membership function) zbioru rozmytego A, która każdemu elementowi x X przypisuje stopień jego przynależności (grade of membership) A (x) do zbioru rozmytego A, przy czym: Kazimierz Duzinkiewicz, dr hab. inż. Katedra Inżynierii Systemów Sterowania 25
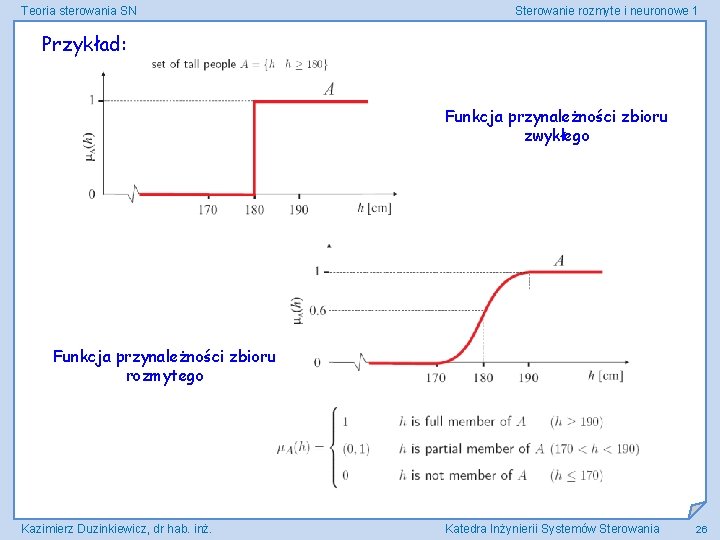
Teoria sterowania SN Sterowanie rozmyte i neuronowe 1 Przykład: Funkcja przynależności zbioru zwykłego Funkcja przynależności zbioru rozmytego Kazimierz Duzinkiewicz, dr hab. inż. Katedra Inżynierii Systemów Sterowania 26
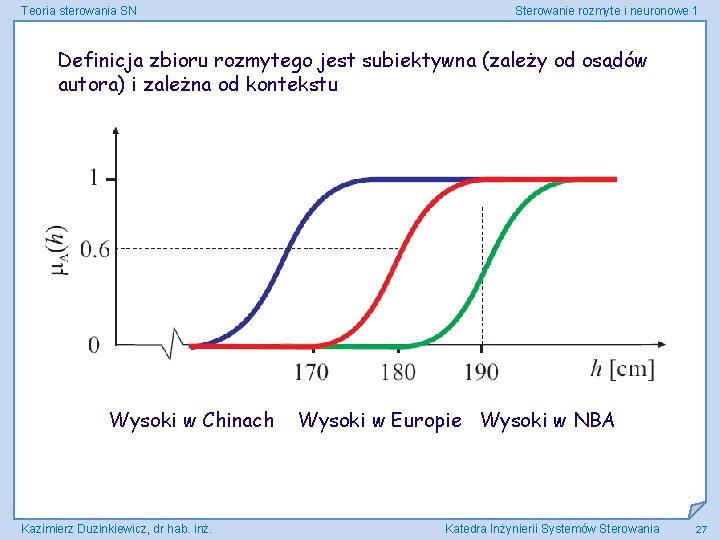
Teoria sterowania SN Sterowanie rozmyte i neuronowe 1 Definicja zbioru rozmytego jest subiektywna (zależy od osądów autora) i zależna od kontekstu Wysoki w Chinach Kazimierz Duzinkiewicz, dr hab. inż. Wysoki w Europie Wysoki w NBA Katedra Inżynierii Systemów Sterowania 27
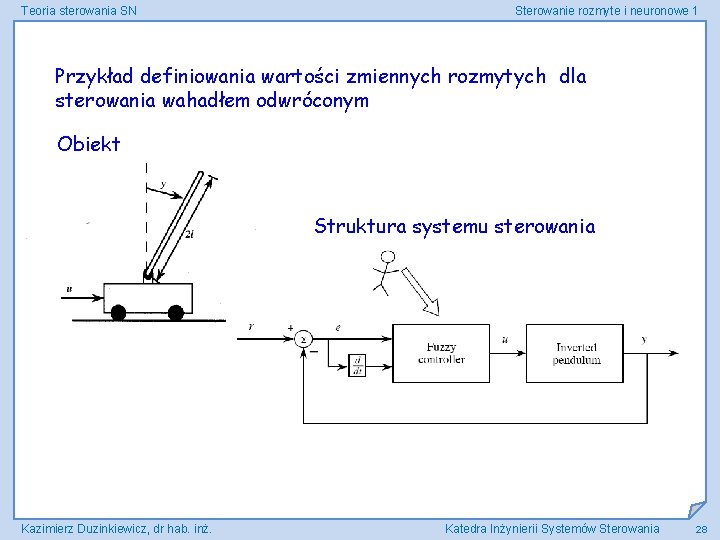
Teoria sterowania SN Sterowanie rozmyte i neuronowe 1 Przykład definiowania wartości zmiennych rozmytych dla sterowania wahadłem odwróconym Obiekt Struktura systemu sterowania Kazimierz Duzinkiewicz, dr hab. inż. Katedra Inżynierii Systemów Sterowania 28
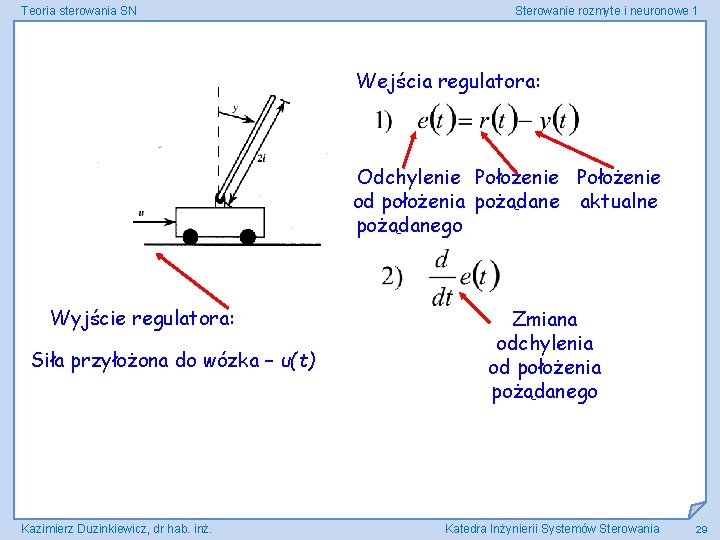
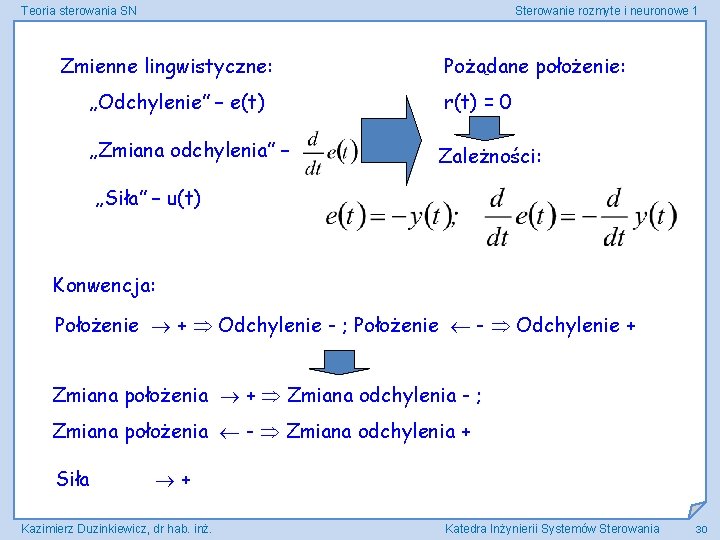
Teoria sterowania SN Sterowanie rozmyte i neuronowe 1 Wejścia regulatora: Odchylenie Położenie od położenia pożądane aktualne pożądanego Wyjście regulatora: Siła przyłożona do wózka – u(t) Kazimierz Duzinkiewicz, dr hab. inż. Zmiana odchylenia od położenia pożądanego Katedra Inżynierii Systemów Sterowania 29
Teoria sterowania SN Sterowanie rozmyte i neuronowe 1 Zmienne lingwistyczne: „Odchylenie” – e(t) „Zmiana odchylenia” – Pożądane położenie: r(t) = 0 Zależności: „Siła” – u(t) Konwencja: Położenie + Odchylenie - ; Położenie - Odchylenie + Zmiana położenia + Zmiana odchylenia - ; Zmiana położenia - Zmiana odchylenia + Siła + Kazimierz Duzinkiewicz, dr hab. inż. Katedra Inżynierii Systemów Sterowania 30
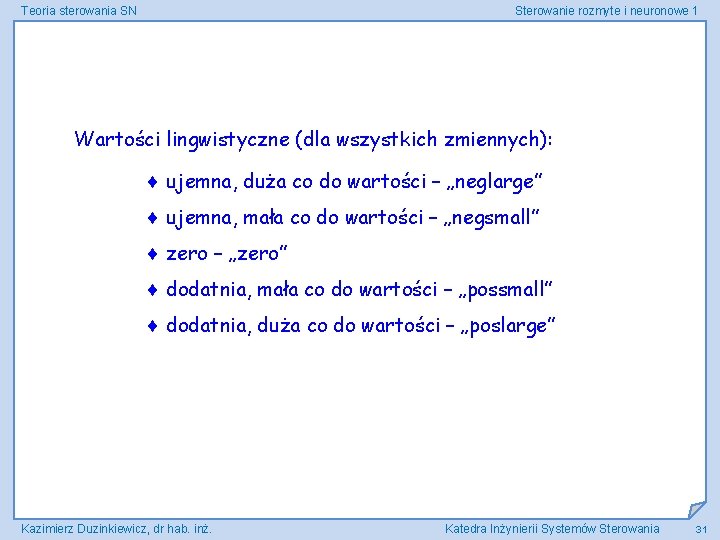
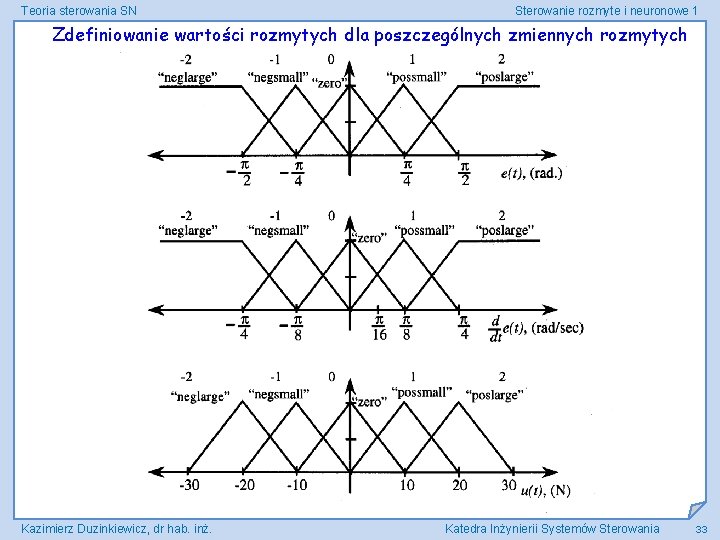
Teoria sterowania SN Sterowanie rozmyte i neuronowe 1 Wartości lingwistyczne (dla wszystkich zmiennych): ujemna, duża co do wartości – „neglarge” ujemna, mała co do wartości – „negsmall” zero – „zero” dodatnia, mała co do wartości – „possmall” dodatnia, duża co do wartości – „poslarge” Kazimierz Duzinkiewicz, dr hab. inż. Katedra Inżynierii Systemów Sterowania 31
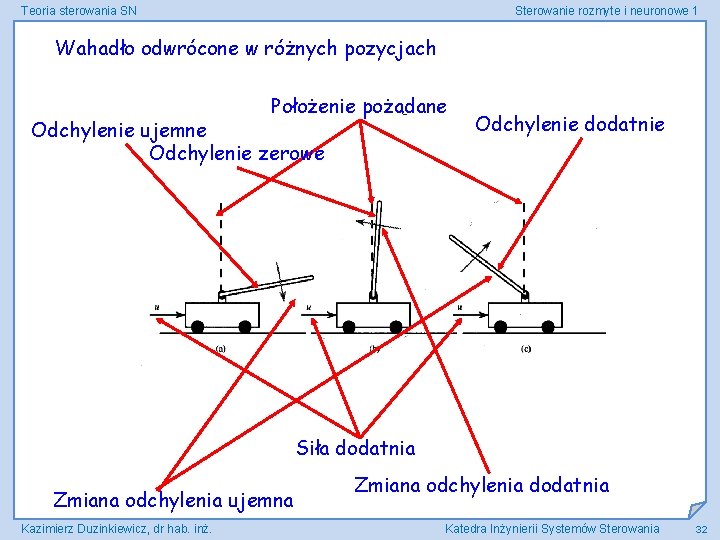
Teoria sterowania SN Sterowanie rozmyte i neuronowe 1 Wahadło odwrócone w różnych pozycjach Położenie pożądane Odchylenie ujemne Odchylenie zerowe Odchylenie dodatnie Siła dodatnia Zmiana odchylenia ujemna Kazimierz Duzinkiewicz, dr hab. inż. Zmiana odchylenia dodatnia Katedra Inżynierii Systemów Sterowania 32
Teoria sterowania SN Sterowanie rozmyte i neuronowe 1 Zdefiniowanie wartości rozmytych dla poszczególnych zmiennych rozmytych Kazimierz Duzinkiewicz, dr hab. inż. Katedra Inżynierii Systemów Sterowania 33
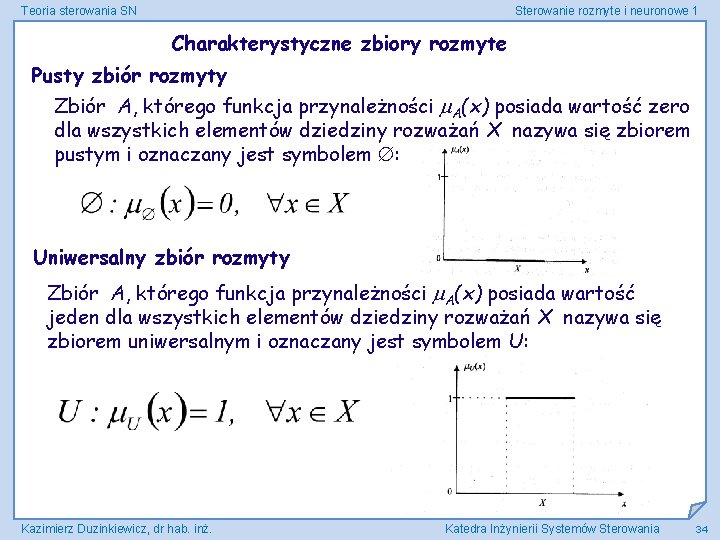
Teoria sterowania SN Sterowanie rozmyte i neuronowe 1 Charakterystyczne zbiory rozmyte Pusty zbiór rozmyty Zbiór A, którego funkcja przynależności A(x) posiada wartość zero dla wszystkich elementów dziedziny rozważań X nazywa się zbiorem pustym i oznaczany jest symbolem : Uniwersalny zbiór rozmyty Zbiór A, którego funkcja przynależności A(x) posiada wartość jeden dla wszystkich elementów dziedziny rozważań X nazywa się zbiorem uniwersalnym i oznaczany jest symbolem U: Kazimierz Duzinkiewicz, dr hab. inż. Katedra Inżynierii Systemów Sterowania 34
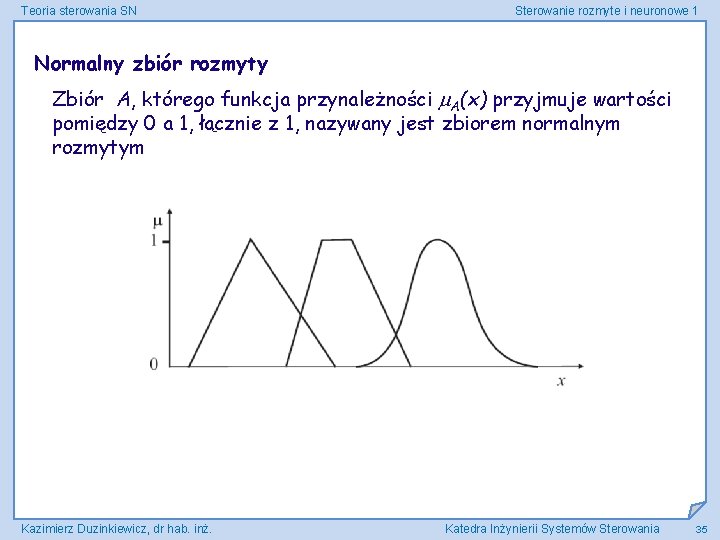
Teoria sterowania SN Sterowanie rozmyte i neuronowe 1 Normalny zbiór rozmyty Zbiór A, którego funkcja przynależności A(x) przyjmuje wartości pomiędzy 0 a 1, łącznie z 1, nazywany jest zbiorem normalnym rozmytym Kazimierz Duzinkiewicz, dr hab. inż. Katedra Inżynierii Systemów Sterowania 35
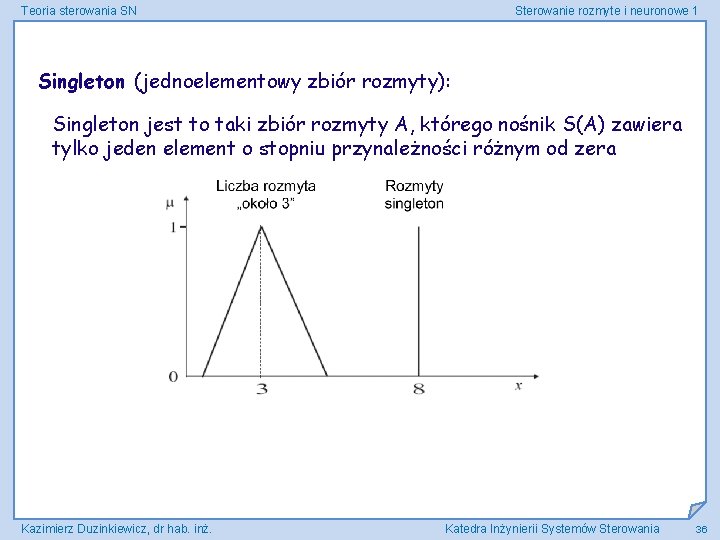
Teoria sterowania SN Sterowanie rozmyte i neuronowe 1 Singleton (jednoelementowy zbiór rozmyty): Singleton jest to taki zbiór rozmyty A, którego nośnik S(A) zawiera tylko jeden element o stopniu przynależności różnym od zera Kazimierz Duzinkiewicz, dr hab. inż. Katedra Inżynierii Systemów Sterowania 36
Teoria sterowania SN Sterowanie rozmyte i neuronowe 1 Operacje (logiczne, mnogościowe) na zbiorach rozmytych Główne operatory logiczne: 1. Operacja przecięcia (intersection) zbiorów rozmytych 2. Operacja połączenia (union) zbiorów rozmytych 3. Operacja negacji (complement) zbioru rozmytego Kazimierz Duzinkiewicz, dr hab. inż. Katedra Inżynierii Systemów Sterowania 37
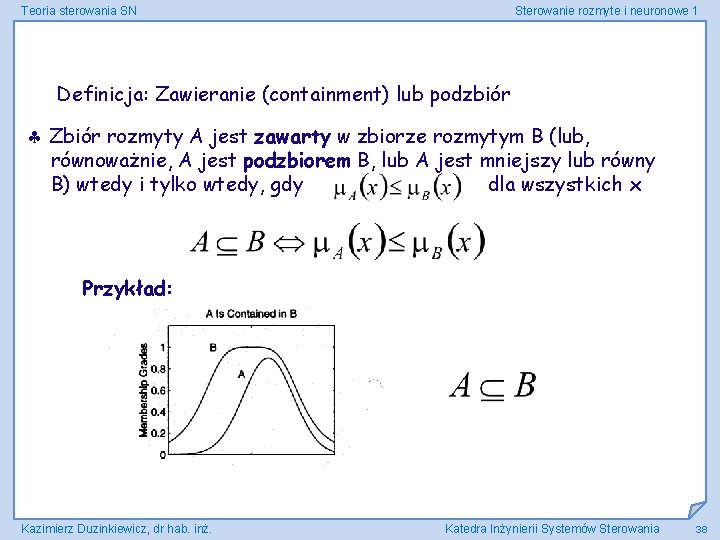
Teoria sterowania SN Sterowanie rozmyte i neuronowe 1 Definicja: Zawieranie (containment) lub podzbiór Zbiór rozmyty A jest zawarty w zbiorze rozmytym B (lub, równoważnie, A jest podzbiorem B, lub A jest mniejszy lub równy B) wtedy i tylko wtedy, gdy dla wszystkich x Przykład: Kazimierz Duzinkiewicz, dr hab. inż. Katedra Inżynierii Systemów Sterowania 38
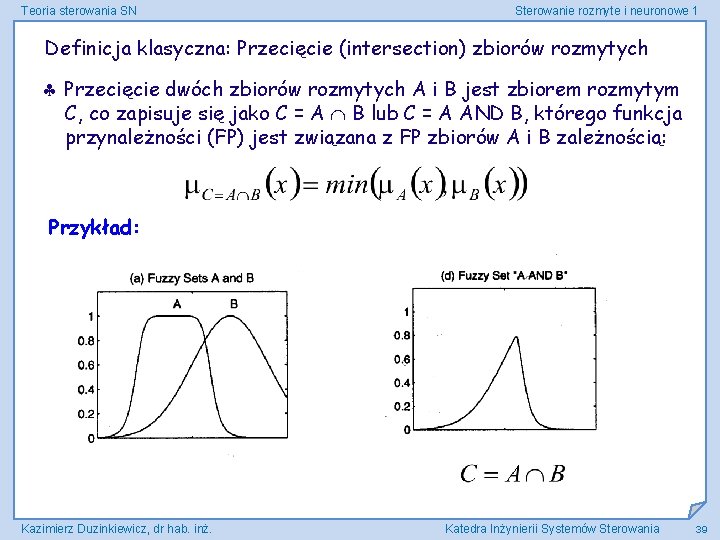
Teoria sterowania SN Sterowanie rozmyte i neuronowe 1 Definicja klasyczna: Przecięcie (intersection) zbiorów rozmytych Przecięcie dwóch zbiorów rozmytych A i B jest zbiorem rozmytym C, co zapisuje się jako C = A B lub C = A AND B, którego funkcja przynależności (FP) jest związana z FP zbiorów A i B zależnością: Przykład: Kazimierz Duzinkiewicz, dr hab. inż. Katedra Inżynierii Systemów Sterowania 39
Teoria sterowania SN Sterowanie rozmyte i neuronowe 1 Operator min nie jest jedynym stosowanym do realizacji operacji przecięcia zbiorów – opracowano wiele realizacji operacji przecięcia Najczęściej stosowanymi operatorami przecięcia zbiorów rozmytych A B są tak zwane T-normy (triangular norm) Kazimierz Duzinkiewicz, dr hab. inż. Katedra Inżynierii Systemów Sterowania 40
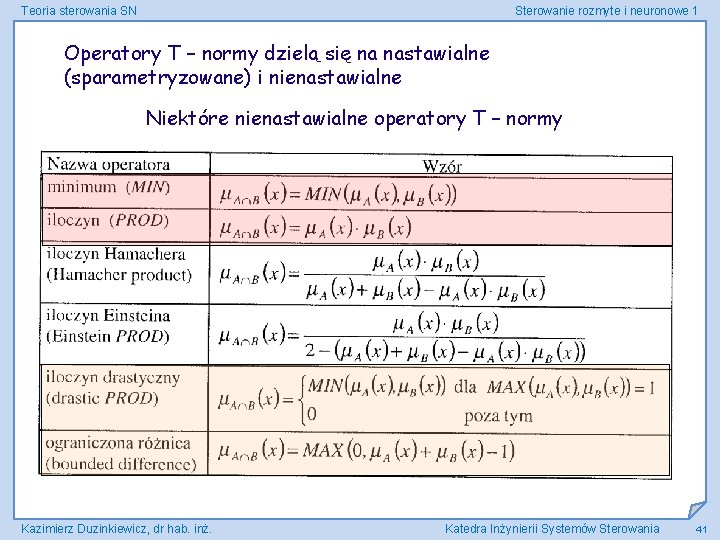
Teoria sterowania SN Sterowanie rozmyte i neuronowe 1 Operatory T – normy dzielą się na nastawialne (sparametryzowane) i nienastawialne Niektóre nienastawialne operatory T – normy Kazimierz Duzinkiewicz, dr hab. inż. Katedra Inżynierii Systemów Sterowania 41
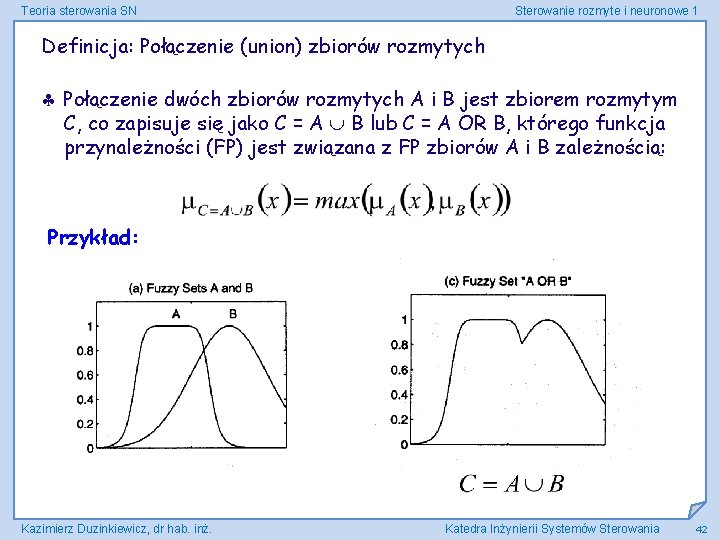
Teoria sterowania SN Sterowanie rozmyte i neuronowe 1 Definicja: Połączenie (union) zbiorów rozmytych Połączenie dwóch zbiorów rozmytych A i B jest zbiorem rozmytym C, co zapisuje się jako C = A B lub C = A OR B, którego funkcja przynależności (FP) jest związana z FP zbiorów A i B zależnością: Przykład: Kazimierz Duzinkiewicz, dr hab. inż. Katedra Inżynierii Systemów Sterowania 42
Teoria sterowania SN Sterowanie rozmyte i neuronowe 1 Operator max nie jest jedynym stosowanym do realizacji operacji połączenia zbiorów – opracowano wiele realizacji operacji połączenia Najczęściej stosowanymi operatorami połączenia zbiorów rozmytych A B są tak zwane S-normy Kazimierz Duzinkiewicz, dr hab. inż. Katedra Inżynierii Systemów Sterowania 43
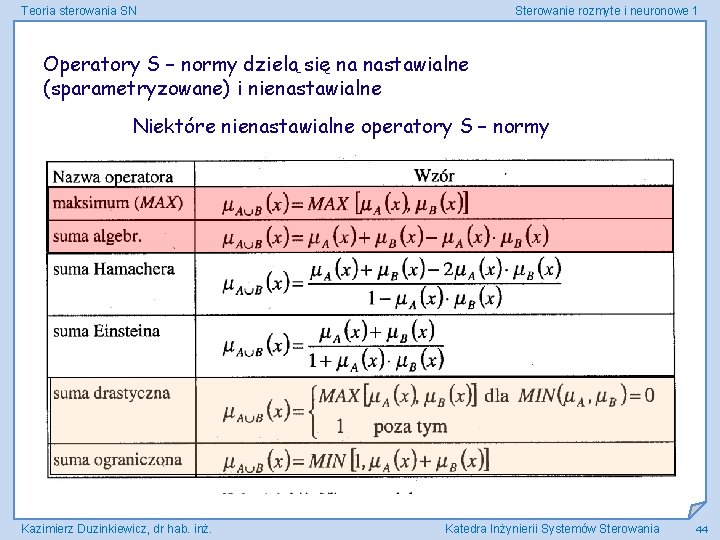
Teoria sterowania SN Sterowanie rozmyte i neuronowe 1 Operatory S – normy dzielą się na nastawialne (sparametryzowane) i nienastawialne Niektóre nienastawialne operatory S – normy Kazimierz Duzinkiewicz, dr hab. inż. Katedra Inżynierii Systemów Sterowania 44
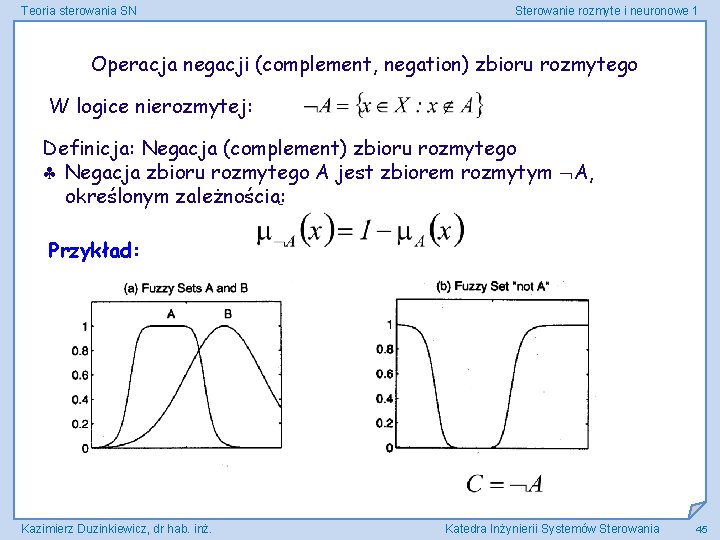
Teoria sterowania SN Sterowanie rozmyte i neuronowe 1 Operacja negacji (complement, negation) zbioru rozmytego W logice nierozmytej: Definicja: Negacja (complement) zbioru rozmytego Negacja zbioru rozmytego A jest zbiorem rozmytym A, określonym zależnością: Przykład: Kazimierz Duzinkiewicz, dr hab. inż. Katedra Inżynierii Systemów Sterowania 45
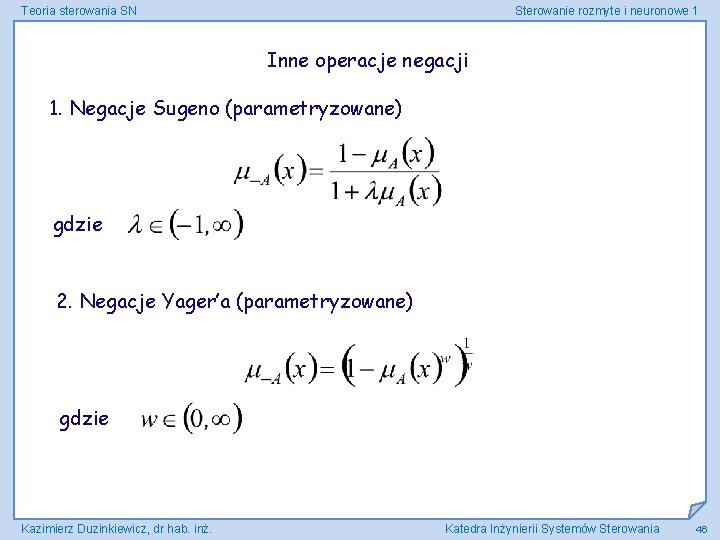
Teoria sterowania SN Sterowanie rozmyte i neuronowe 1 Inne operacje negacji 1. Negacje Sugeno (parametryzowane) gdzie 2. Negacje Yager’a (parametryzowane) gdzie Kazimierz Duzinkiewicz, dr hab. inż. Katedra Inżynierii Systemów Sterowania 46
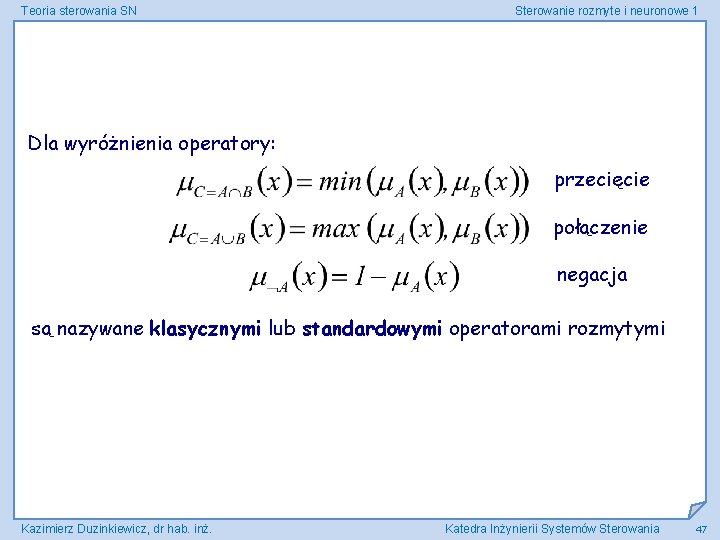
Teoria sterowania SN Sterowanie rozmyte i neuronowe 1 Dla wyróżnienia operatory: przecięcie połączenie negacja są nazywane klasycznymi lub standardowymi operatorami rozmytymi Kazimierz Duzinkiewicz, dr hab. inż. Katedra Inżynierii Systemów Sterowania 47
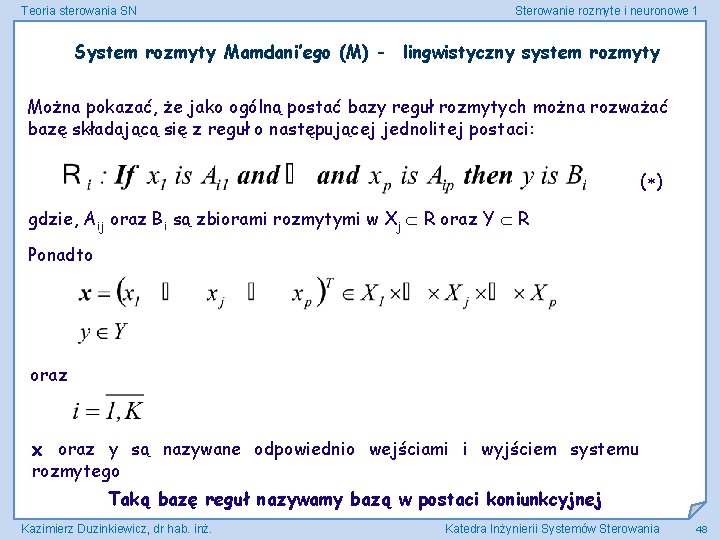
Teoria sterowania SN Sterowanie rozmyte i neuronowe 1 System rozmyty Mamdani’ego (M) - lingwistyczny system rozmyty Można pokazać, że jako ogólną postać bazy reguł rozmytych można rozważać bazę składającą się z reguł o następującej jednolitej postaci: ( ) gdzie, Aij oraz Bi są zbiorami rozmytymi w Xj R oraz Y R Ponadto oraz x oraz y są nazywane odpowiednio wejściami i wyjściem systemu rozmytego Taką bazę reguł nazywamy bazą w postaci koniunkcyjnej Kazimierz Duzinkiewicz, dr hab. inż. Katedra Inżynierii Systemów Sterowania 48
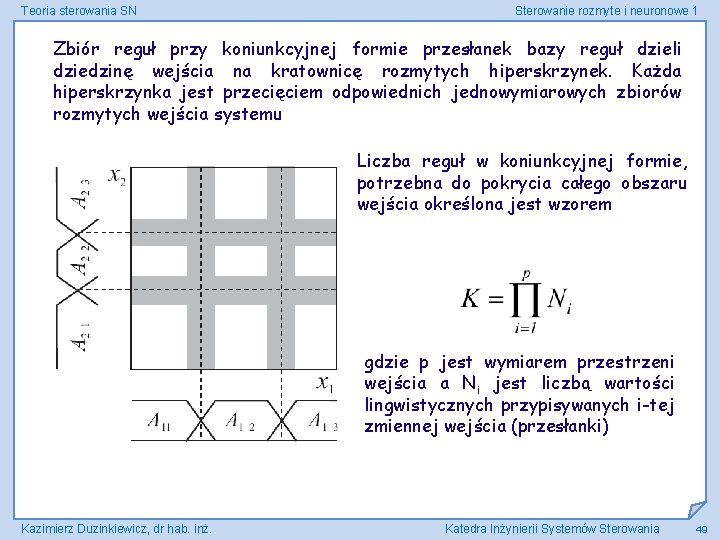
Teoria sterowania SN Sterowanie rozmyte i neuronowe 1 Zbiór reguł przy koniunkcyjnej formie przesłanek bazy reguł dzieli dziedzinę wejścia na kratownicę rozmytych hiperskrzynek. Każda hiperskrzynka jest przecięciem odpowiednich jednowymiarowych zbiorów rozmytych wejścia systemu Liczba reguł w koniunkcyjnej formie, potrzebna do pokrycia całego obszaru wejścia określona jest wzorem gdzie p jest wymiarem przestrzeni wejścia a Ni jest liczbą wartości lingwistycznych przypisywanych i-tej zmiennej wejścia (przesłanki) Kazimierz Duzinkiewicz, dr hab. inż. Katedra Inżynierii Systemów Sterowania 49
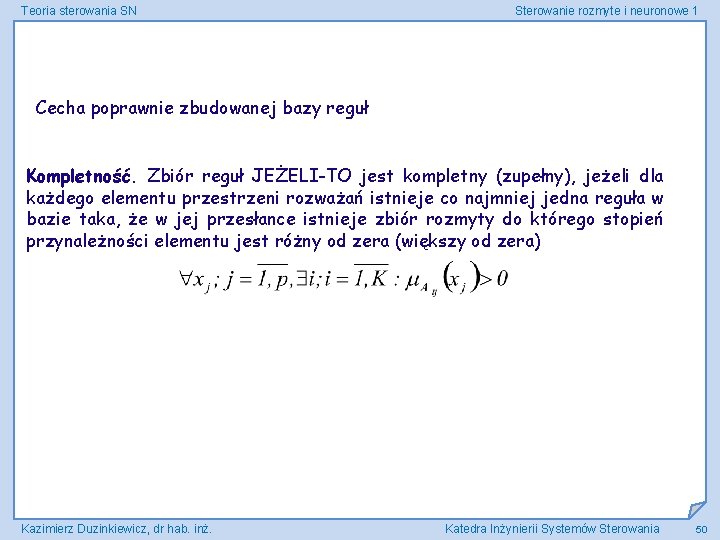
Teoria sterowania SN Sterowanie rozmyte i neuronowe 1 Cecha poprawnie zbudowanej bazy reguł Kompletność. Zbiór reguł JEŻELI-TO jest kompletny (zupełny), jeżeli dla każdego elementu przestrzeni rozważań istnieje co najmniej jedna reguła w bazie taka, że w jej przesłance istnieje zbiór rozmyty do którego stopień przynależności elementu jest różny od zera (większy od zera) Kazimierz Duzinkiewicz, dr hab. inż. Katedra Inżynierii Systemów Sterowania 50
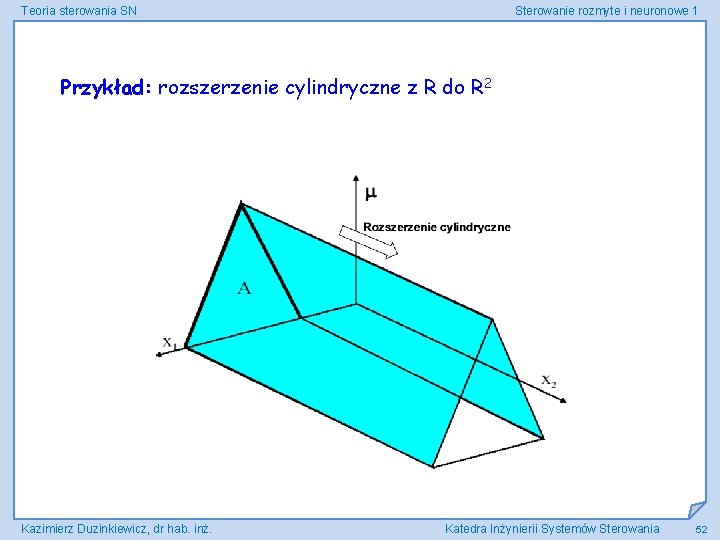
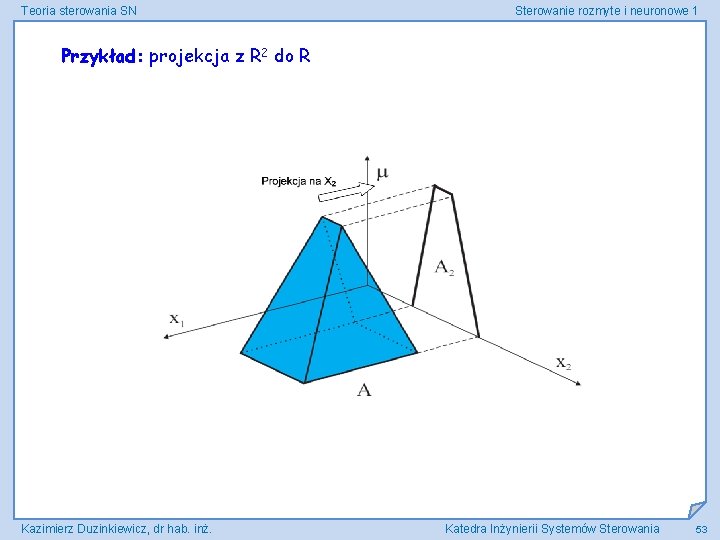
Teoria sterowania SN Sterowanie rozmyte i neuronowe 1 Operacje na zbiorach możemy przeprowadzać zdefiniowanych w jednej przestrzeni rozważań na zbiorach Jak realizować operacje na zbiorach rozmytych zdefiniowanych w różnych przestrzeniach rozważań? Rozszerzenie cylindryczne zbioru rozmytego Każdy n-wymiarowy zbiór rozmyty może być rozszerzony do wymiaru n+1 za pomocą rozszerzenie cylindrycznego Projekcja zbioru rozmytego Każdy n+1 - wymiarowy zbiór rozmyty może być ścieśniony do wymiaru n za pomocą projekcji Kazimierz Duzinkiewicz, dr hab. inż. Katedra Inżynierii Systemów Sterowania 51
Teoria sterowania SN Sterowanie rozmyte i neuronowe 1 Przykład: rozszerzenie cylindryczne z R do R 2 Kazimierz Duzinkiewicz, dr hab. inż. Katedra Inżynierii Systemów Sterowania 52
Teoria sterowania SN Sterowanie rozmyte i neuronowe 1 Przykład: projekcja z R 2 do R Kazimierz Duzinkiewicz, dr hab. inż. Katedra Inżynierii Systemów Sterowania 53
Teoria sterowania SN Sterowanie rozmyte i neuronowe 1 Operacje takie jak połączenie lub przecięcie zastosowane do zbiorów rozmytych zdefiniowanych w różnych przestrzeniach rozważań prowadzą do wielowymiarowych zbiorów rozmytych na iloczynach kartezjańskich tych przestrzeni W istocie operacje takie realizowane są poprzez, najpierw realizację rozszerzenia cylindrycznego a dopiero potem samej wymaganej operacji na rozszerzeniach zbiorów Kazimierz Duzinkiewicz, dr hab. inż. Katedra Inżynierii Systemów Sterowania 54
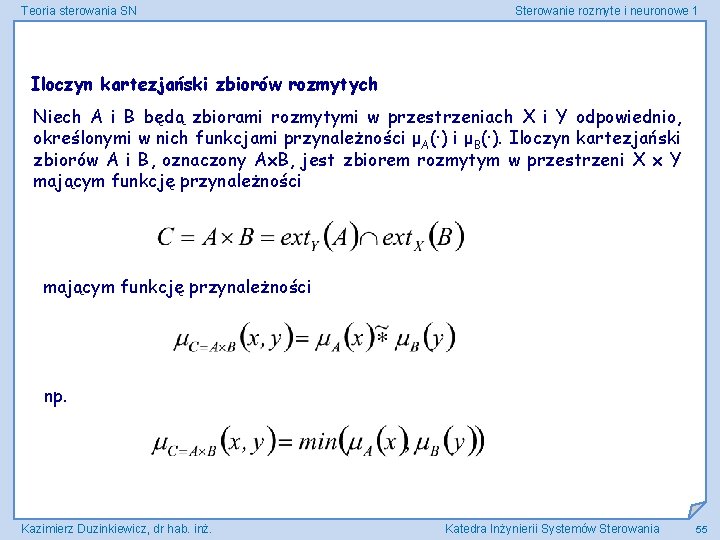
Teoria sterowania SN Sterowanie rozmyte i neuronowe 1 Iloczyn kartezjański zbiorów rozmytych Niech A i B będą zbiorami rozmytymi w przestrzeniach X i Y odpowiednio, określonymi w nich funkcjami przynależności μA(·) i μB(·). Iloczyn kartezjański zbiorów A i B, oznaczony Ax. B, jest zbiorem rozmytym w przestrzeni X x Y mającym funkcję przynależności np. Kazimierz Duzinkiewicz, dr hab. inż. Katedra Inżynierii Systemów Sterowania 55
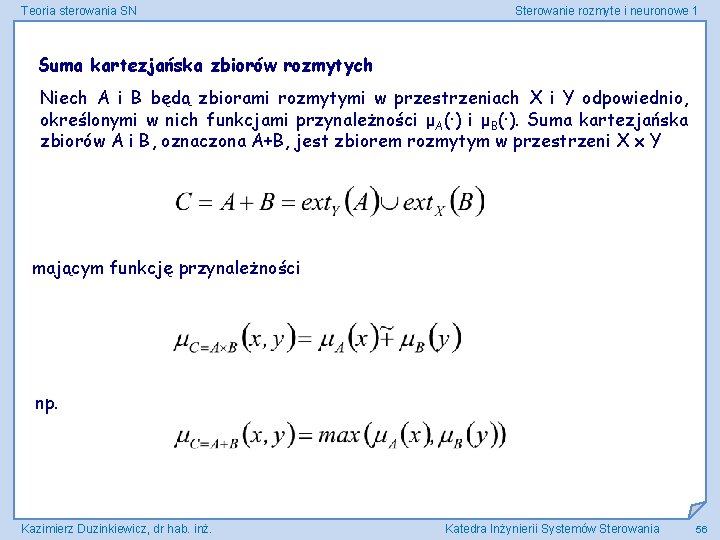
Teoria sterowania SN Sterowanie rozmyte i neuronowe 1 Suma kartezjańska zbiorów rozmytych Niech A i B będą zbiorami rozmytymi w przestrzeniach X i Y odpowiednio, określonymi w nich funkcjami przynależności μA(·) i μB(·). Suma kartezjańska zbiorów A i B, oznaczona A+B, jest zbiorem rozmytym w przestrzeni X x Y mającym funkcję przynależności np. Kazimierz Duzinkiewicz, dr hab. inż. Katedra Inżynierii Systemów Sterowania 56
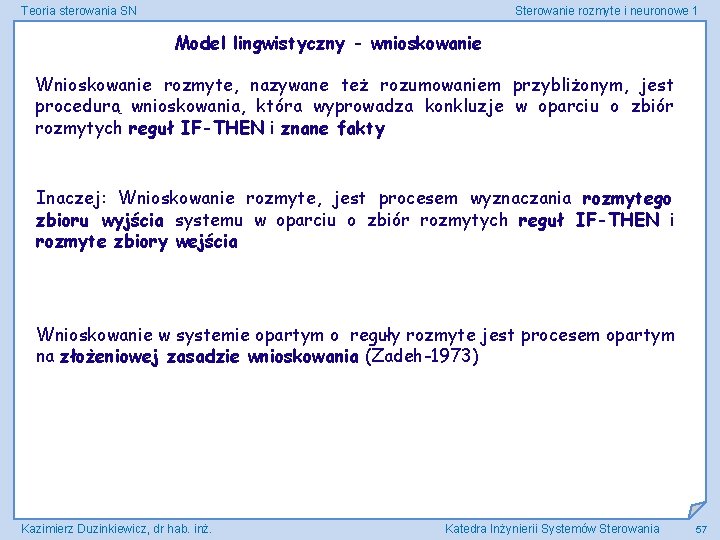
Teoria sterowania SN Sterowanie rozmyte i neuronowe 1 Model lingwistyczny - wnioskowanie Wnioskowanie rozmyte, nazywane też rozumowaniem przybliżonym, jest procedurą wnioskowania, która wyprowadza konkluzje w oparciu o zbiór rozmytych reguł IF-THEN i znane fakty Inaczej: Wnioskowanie rozmyte, jest procesem wyznaczania rozmytego zbioru wyjścia systemu w oparciu o zbiór rozmytych reguł IF-THEN i rozmyte zbiory wejścia Wnioskowanie w systemie opartym o reguły rozmyte jest procesem opartym na złożeniowej zasadzie wnioskowania (Zadeh-1973) Kazimierz Duzinkiewicz, dr hab. inż. Katedra Inżynierii Systemów Sterowania 57
Teoria sterowania SN Sterowanie rozmyte i neuronowe 1 Możliwe realizacje: Podejście formalne Podejście uproszczone – wnioskowanie Mamdaniego Szkic podejścia uproszczonego – wnioskowania Mamdaniego Kazimierz Duzinkiewicz, dr hab. inż. Katedra Inżynierii Systemów Sterowania 58
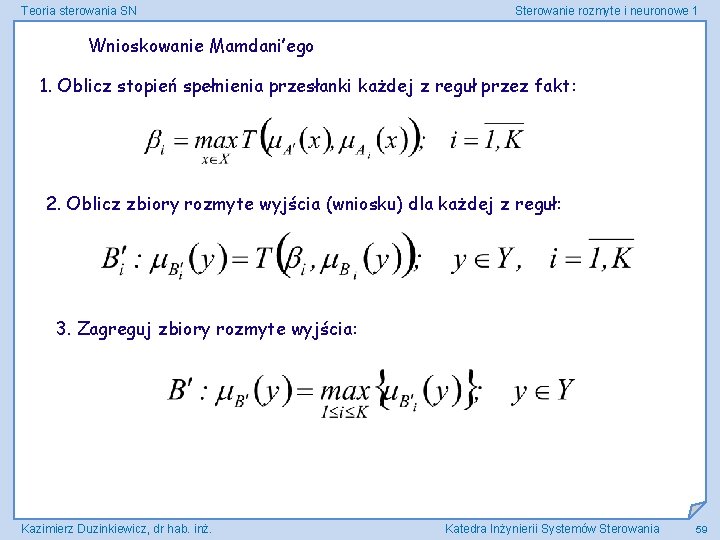
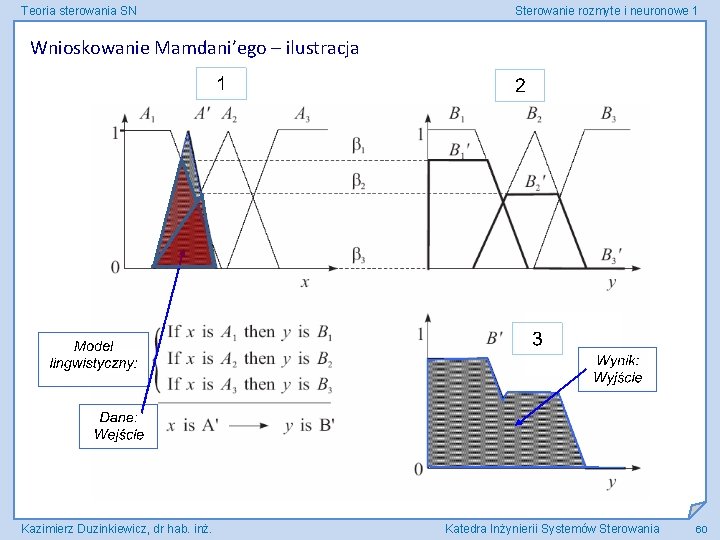
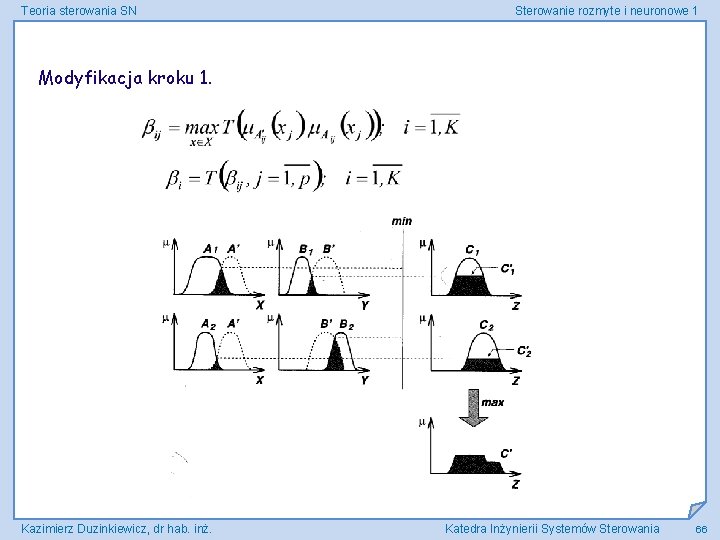
Teoria sterowania SN Sterowanie rozmyte i neuronowe 1 Wnioskowanie Mamdani’ego 1. Oblicz stopień spełnienia przesłanki każdej z reguł przez fakt: 2. Oblicz zbiory rozmyte wyjścia (wniosku) dla każdej z reguł: 3. Zagreguj zbiory rozmyte wyjścia: Kazimierz Duzinkiewicz, dr hab. inż. Katedra Inżynierii Systemów Sterowania 59
Teoria sterowania SN Sterowanie rozmyte i neuronowe 1 Wnioskowanie Mamdani’ego – ilustracja Kazimierz Duzinkiewicz, dr hab. inż. Katedra Inżynierii Systemów Sterowania 60
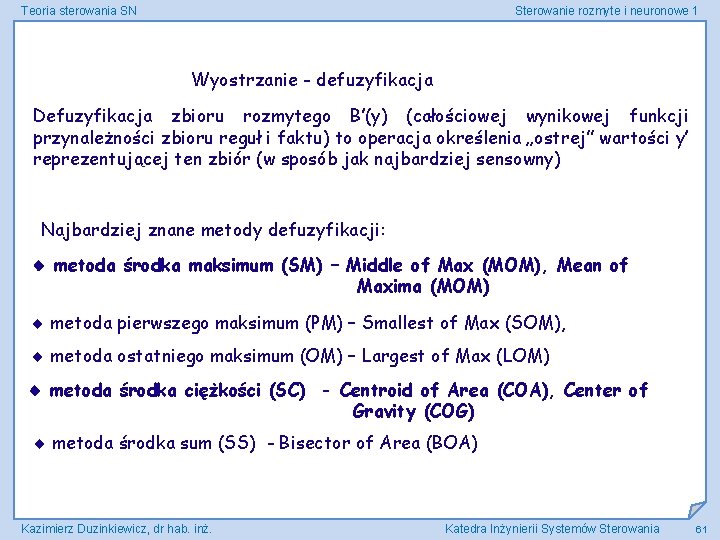
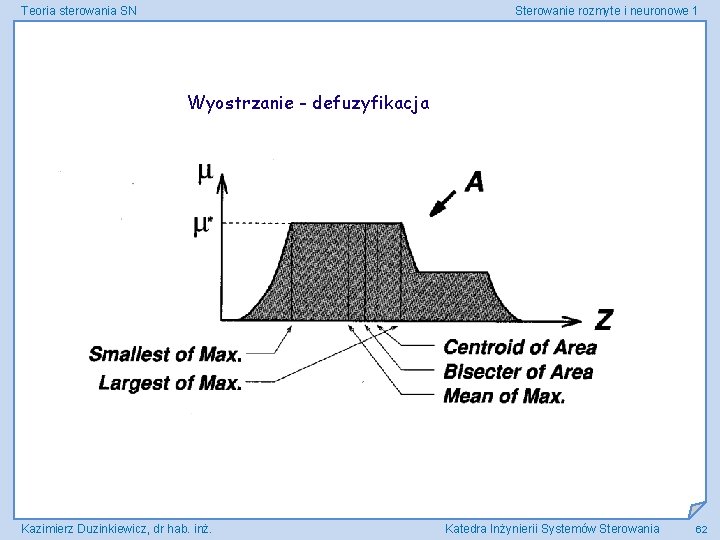
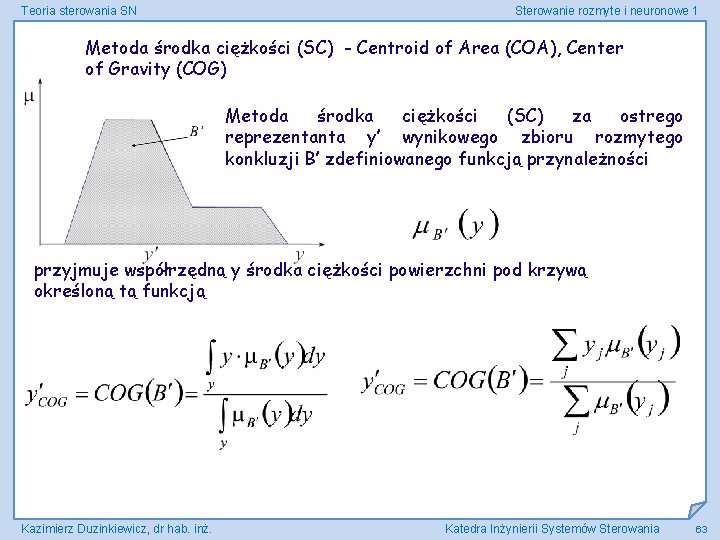
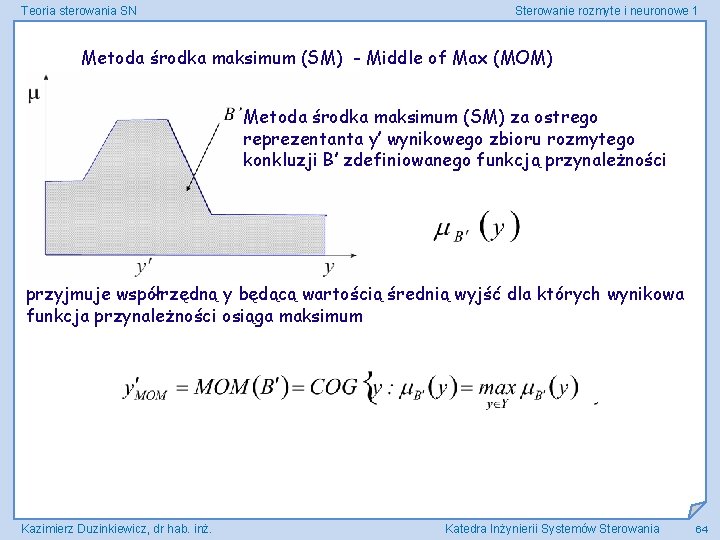
Teoria sterowania SN Sterowanie rozmyte i neuronowe 1 Wyostrzanie - defuzyfikacja Defuzyfikacja zbioru rozmytego B’(y) (całościowej wynikowej funkcji przynależności zbioru reguł i faktu) to operacja określenia „ostrej” wartości y’ reprezentującej ten zbiór (w sposób jak najbardziej sensowny) Najbardziej znane metody defuzyfikacji: metoda środka maksimum (SM) – Middle of Max (MOM), Mean of Maxima (MOM) metoda pierwszego maksimum (PM) – Smallest of Max (SOM), metoda ostatniego maksimum (OM) – Largest of Max (LOM) metoda środka ciężkości (SC) - Centroid of Area (COA), Center of Gravity (COG) metoda środka sum (SS) - Bisector of Area (BOA) Kazimierz Duzinkiewicz, dr hab. inż. Katedra Inżynierii Systemów Sterowania 61
Teoria sterowania SN Sterowanie rozmyte i neuronowe 1 Wyostrzanie - defuzyfikacja Kazimierz Duzinkiewicz, dr hab. inż. Katedra Inżynierii Systemów Sterowania 62
Teoria sterowania SN Sterowanie rozmyte i neuronowe 1 Metoda środka ciężkości (SC) - Centroid of Area (COA), Center of Gravity (COG) Metoda środka ciężkości (SC) za ostrego reprezentanta y’ wynikowego zbioru rozmytego konkluzji B’ zdefiniowanego funkcją przynależności przyjmuje współrzędną y środka ciężkości powierzchni pod krzywą określoną tą funkcją Kazimierz Duzinkiewicz, dr hab. inż. Katedra Inżynierii Systemów Sterowania 63
Teoria sterowania SN Sterowanie rozmyte i neuronowe 1 Metoda środka maksimum (SM) - Middle of Max (MOM) Metoda środka maksimum (SM) za ostrego reprezentanta y’ wynikowego zbioru rozmytego konkluzji B’ zdefiniowanego funkcją przynależności przyjmuje współrzędną y będącą wartością średnią wyjść dla których wynikowa funkcja przynależności osiąga maksimum Kazimierz Duzinkiewicz, dr hab. inż. Katedra Inżynierii Systemów Sterowania 64
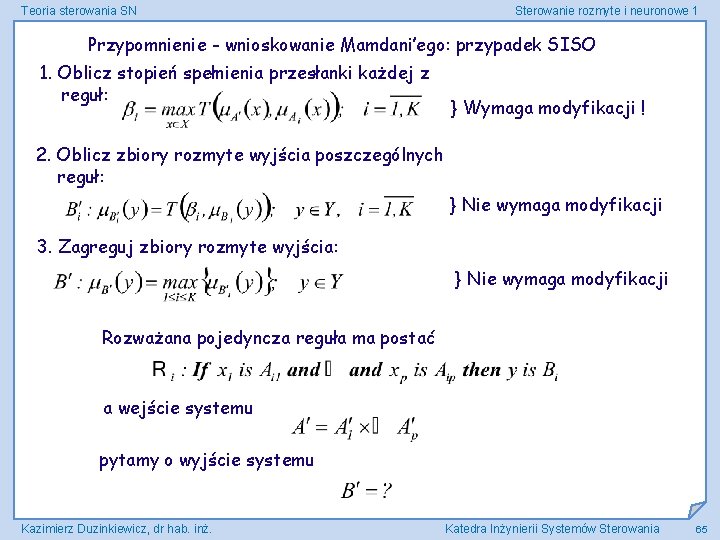
Teoria sterowania SN Sterowanie rozmyte i neuronowe 1 Przypomnienie - wnioskowanie Mamdani’ego: przypadek SISO 1. Oblicz stopień spełnienia przesłanki każdej z reguł: } Wymaga modyfikacji ! 2. Oblicz zbiory rozmyte wyjścia poszczególnych reguł: } Nie wymaga modyfikacji 3. Zagreguj zbiory rozmyte wyjścia: } Nie wymaga modyfikacji Rozważana pojedyncza reguła ma postać a wejście systemu pytamy o wyjście systemu Kazimierz Duzinkiewicz, dr hab. inż. Katedra Inżynierii Systemów Sterowania 65
Teoria sterowania SN Sterowanie rozmyte i neuronowe 1 Modyfikacja kroku 1. Kazimierz Duzinkiewicz, dr hab. inż. Katedra Inżynierii Systemów Sterowania 66
Teoria sterowania SN Sterowanie rozmyte i neuronowe 1 Dziękuję – koniec materiału prezentowanego podczas wykładu Kazimierz Duzinkiewicz, dr hab. inż. Katedra Inżynierii Systemów Sterowania 67