Metody i algorytmy sterowania ruchem drogowym cz 1
- Slides: 43
Metody i algorytmy sterowania ruchem drogowym (cz. 1) (wykład 4) Ryszard Myhan
Sterowanie ruchem drogowym v Stosowane obecnie rozwiązania sterowania ruchem stanowią w przeważającej większości rozwiązania adaptacyjne, w których sterowanie ruchem jest zależne od sytuacji ruchowej na skrzyżowaniu. Ä Informacje o ruchu pochodzą z detektorów ruchu. Ä Stany sygnalizatorów w sterowaniu adaptacyjnym wyznaczane są na podstawie algorytmu sterowania, który decyduje o przedłużaniu bądź zakończeniu poszczególnych faz ruchu. Ryszard Myhan Sterowanie w systemach transportowych (wykład 4) 2
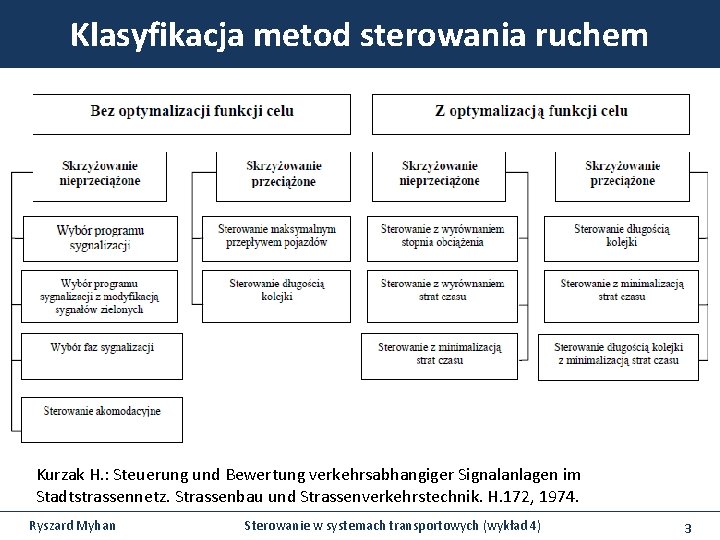
Klasyfikacja metod sterowania ruchem Kurzak H. : Steuerung und Bewertung verkehrsabhangiger Signalanlagen im Stadtstrassennetz. Strassenbau und Strassenverkehrstechnik. H. 172, 1974. Ryszard Myhan Sterowanie w systemach transportowych (wykład 4) 3
Sterowanie adaptacyjne – metody Ø W zależności od przyjętych kryteriów podejmowania decyzji w sterowaniu adaptacyjnym można wyróżnić wiele metod sterowania. Ä W zależności od kryteriów zakończenia (zmiany) faz ruchu metody te mogą opierać się o odstępy czasu (sterowanie akomodacyjne) jak również o inne, bardziej złożone parametry, takie jak długość kolejki, natężenie ruchu, poziom swobody ruchu itp. Ø Niezależnie od zastosowanej metody sterowania konieczne jest wyznaczenie czasów trwania poszczególnych stanów pracy algorytmu sterowania. Ä Zależności czasowe w pracy sygnalizacji świetlnej określają warunki czasowe funkcjonowania algorytmu. Ryszard Myhan Sterowanie w systemach transportowych (wykład 4) 4
Bazowy program sygnalizacji v Procedurę wyznaczania warunków czasowych poprzedza wyznaczenie tzw. bazowego programu sygnalizacji. Ä Program ten przedstawia pracę algorytmu sterowania sygnalizacją w warunkach ciągłego obciążenia ruchem na wszystkich wlotach skrzyżowania. Ø W większości metod sterowania warunki czasowe wyznacza się w oparciu o przepisy oraz bazowy program sygnalizacji. Ä W przypadku programów sygnalizacji o złożonej strukturze liczba warunków czasowych może dochodzić do kilkudziesięciu, a po uwzględnieniu wielu programów sygnalizacji pracujących w ciągu doby liczba niezbędnych do wyznaczenia warunków może wynosić kilkaset. Ryszard Myhan Sterowanie w systemach transportowych (wykład 4) 5
Algorytmy sterowania ruchem v Zgodnie z zapisami przepisów o ruchu drogowym, algorytm sterowania ruchem to uporządkowany zbiór poleceń opisujący sposób sterowania ruchem na skrzyżowaniu. Ä Algorytm, ze względu na zawarty w nim opis zależności oraz funkcję podejmowania decyzji zależnych od wielu bardzo różnych zmiennych wejściowych, jest elementem zasadniczym całego systemu, a w szczególności układu sterującego. Ø Wśród algorytmów sterowania ruchem drogowym spotyka się następujące ich formy: opis słowny (lista koków), opis tabelaryczny, schemat blokowy (sieć działań), procedura zapisana językiem programowania (program komputerowy) lub językiem opisu sprzętu. Ryszard Myhan Sterowanie w systemach transportowych (wykład 4) 6
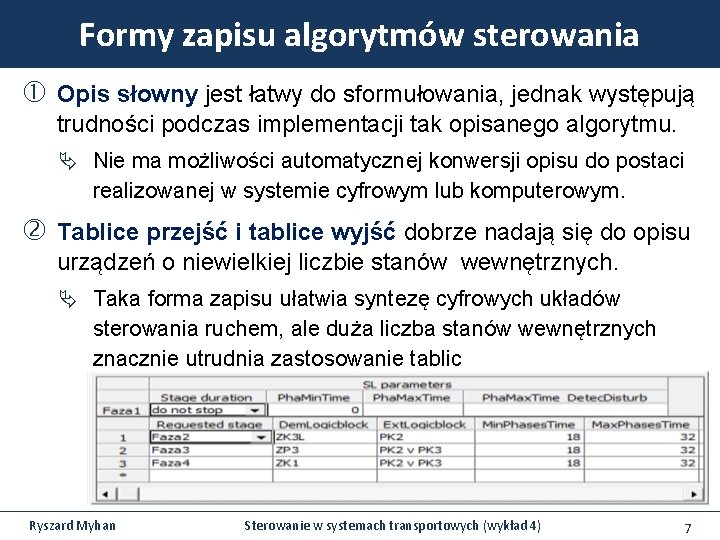
Formy zapisu algorytmów sterowania Opis słowny jest łatwy do sformułowania, jednak występują trudności podczas implementacji tak opisanego algorytmu. Ä Nie ma możliwości automatycznej konwersji opisu do postaci realizowanej w systemie cyfrowym lub komputerowym. Tablice przejść i tablice wyjść dobrze nadają się do opisu urządzeń o niewielkiej liczbie stanów wewnętrznych. Ä Taka forma zapisu ułatwia syntezę cyfrowych układów sterowania ruchem, ale duża liczba stanów wewnętrznych znacznie utrudnia zastosowanie tablic Ryszard Myhan Sterowanie w systemach transportowych (wykład 4) 7
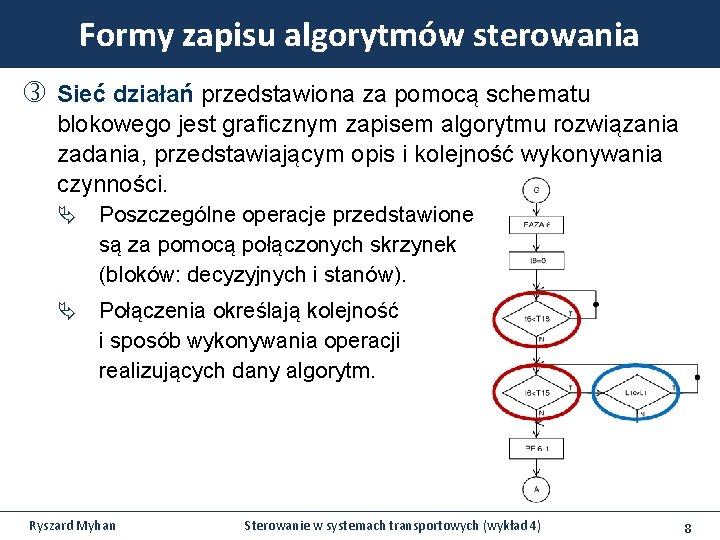
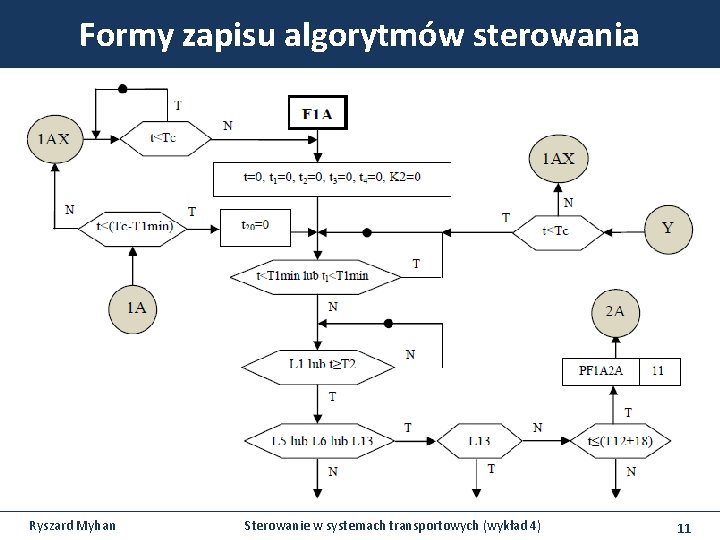
Formy zapisu algorytmów sterowania Sieć działań przedstawiona za pomocą schematu blokowego jest graficznym zapisem algorytmu rozwiązania zadania, przedstawiającym opis i kolejność wykonywania czynności. Ä Poszczególne operacje przedstawione są za pomocą połączonych skrzynek (bloków: decyzyjnych i stanów). Ä Połączenia określają kolejność i sposób wykonywania operacji realizujących dany algorytm. Ryszard Myhan Sterowanie w systemach transportowych (wykład 4) 8
Formy zapisu algorytmów sterowania Ø Projekt sygnalizacji świetlnej, z algorytmem opisanym za pomocą schematu blokowego składa się z następujących elementów dodatkowych: § schematu faz ruchu – określającego skład faz ruchu oraz dopuszczalność realizacji przejść międzyfazowych, § programów przejść międzyfazowych – za pomocą diagramów paskowych pokazujących sposób funkcjonowania sygnalizacji świetlnej podczas zmiany fazy, § tabel zawierających warunki logiczne oraz czasowe funkcjonowania algorytmu. Ryszard Myhan Sterowanie w systemach transportowych (wykład 4) 9
Formy zapisu algorytmów sterowania Ø Algorytm jest zapisywany za pomocą dwóch głównych rodzajów bloków: § bloków warunkowych (decyzyjnych), obejmujących: • analizę warunków czasowych, • analizę warunków logicznych (związanych z detektorami), § bloków akcji, do których można zaliczyć: • rozpoczęcie realizacji fazy, • rozpoczęcie realizacji przejścia międzyfazowego, • zwiększenie wartości zmiennej czasowej o 1, • zmianę wartości zmiennej czasowej, arytmetycznej lub logicznej. Ryszard Myhan Sterowanie w systemach transportowych (wykład 4) 10
Formy zapisu algorytmów sterowania Ryszard Myhan Sterowanie w systemach transportowych (wykład 4) 11
Formy zapisu algorytmów sterowania Inną formą przedstawiania algorytmów sterowania ruchem drogowym, popularną szczególnie w dobie rozwijającej się informatyzacji, mogą być języki programowania. Ä Do najbardziej znanych i najczęściej stosowanych należą m. in. : ABC, Algol, Asembler, Basic, Beta, C, C++, Delphi, Fortran, Java, Pascal, Perl i inne. Ä Producenci urządzeń sterujących tworzą często autorskie języki programowania, kompatybilne wyłącznie z określoną grupą sterowników. Ä Prowadzone są też badania dotyczące wykorzystania języków opisu sprzętu HDL – języki te (VHDL, Verilog, Abel i inne) służą do opisu układów cyfrowych i dają możliwość projektowania układów w oparciu o programowalne lub specjalizowane układy cyfrowe. Ryszard Myhan Sterowanie w systemach transportowych (wykład 4) 12
Warunki czasowe v Programowanie sterownika obejmuje wprowadzenie czasów trwania faz, takich jak: czasy minimalne, maksymalne oraz warunki czasowe odnoszące się do grup sygnalizacyjnych obsługiwanych w więcej niż jednej fazie. Ø W zależności do złożoności algorytmu sterowania konieczne jest wyznaczenie następujących warunków czasowych dla poszczególnych faz ruchu: 1. minimalny czas trwania fazy, 2. maksymalny czas trwania fazy, 3. maksymalny czas trwania fazy w przypadku zgłoszeń w grupach kolizyjnych, 4. czas trwania fazy w przypadku realizacji sekwencji faz innej niż w programie bazowym, Ryszard Myhan Sterowanie w systemach transportowych (wykład 4) 13
Warunki czasowe 5. określenie tzw. najwcześniejszych, późniejszych oraz najpóźniejszych chwil zakończenia faz ruchu, 6. określenie warunków czasowych zakończenia fazy ruchu w programie o strukturze złożonej, 7. określenie warunków czasowych związanych z zachowaniem długości cyklu, 8. dopuszczenie w warunkach czasowych przekroczenia maksymalnej długości cyklu, 9. uwzględnienie w zdefiniowanych warunkach sygnałów dopuszczających skręt w kierunku wskazanym strzałką (tzw. „zielonych strzałek”), 10. określenie warunków czasowych zwiększania składu faz ruchu. Ryszard Myhan Sterowanie w systemach transportowych (wykład 4) 14
Rodzaje par strumieni Ø Strumienie niekolizyjne – mogą otrzymywać sygnały zezwalające na ruch bez żadnych wzajemnych ograniczeń Ø Strumienie kolizyjne o dopuszczalnym jednoczesnym zezwoleniu na ruch – powinny być sterowane tak, aby strumień podporządkowany nie miał możliwości dojazdu do punktu kolizji wcześniej niż strumień z pierwszeństwem przejazdu lub przejścia. Ø Strumienie kolizyjne o niedopuszczalnym jednoczesnym zezwoleniu na ruch – powinny być sterowane tak, aby wykluczyć poruszanie się tych strumieni Ryszard Myhan Sterowanie w systemach transportowych (wykład 4) 15
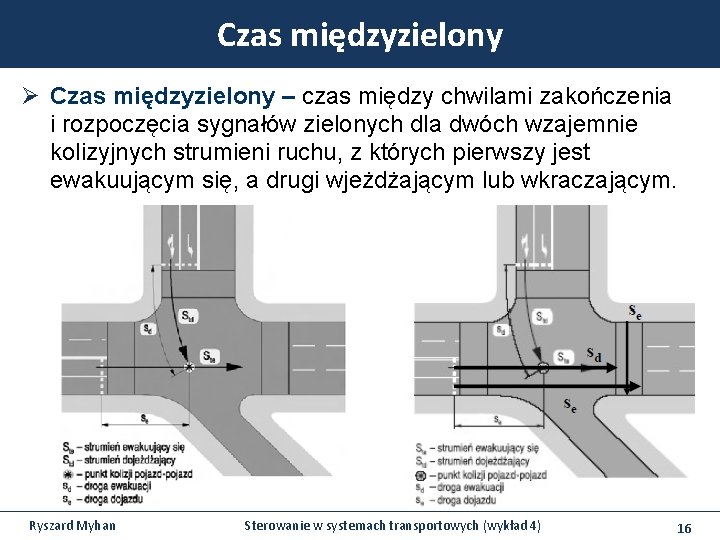
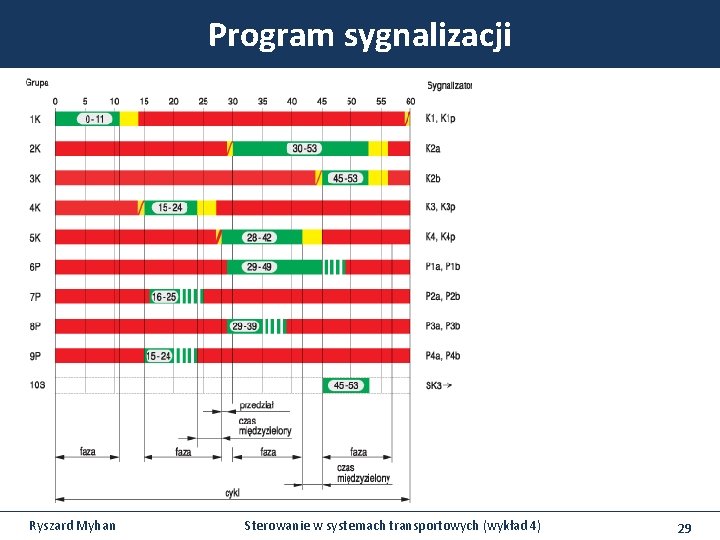
Czas międzyzielony Ø Czas międzyzielony – czas między chwilami zakończenia i rozpoczęcia sygnałów zielonych dla dwóch wzajemnie kolizyjnych strumieni ruchu, z których pierwszy jest ewakuującym się, a drugi wjeżdżającym lub wkraczającym. Ryszard Myhan Sterowanie w systemach transportowych (wykład 4) 16
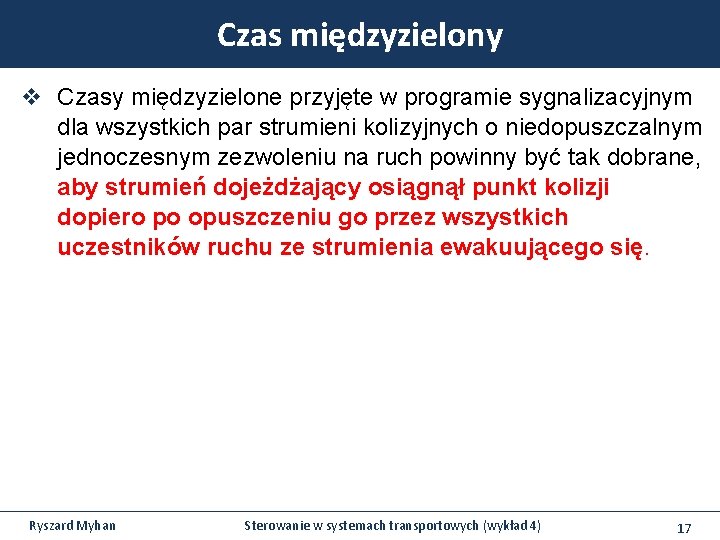
Czas międzyzielony v Czasy międzyzielone przyjęte w programie sygnalizacyjnym dla wszystkich par strumieni kolizyjnych o niedopuszczalnym jednoczesnym zezwoleniu na ruch powinny być tak dobrane, aby strumień dojeżdżający osiągnął punkt kolizji dopiero po opuszczeniu go przez wszystkich uczestników ruchu ze strumienia ewakuującego się. Ryszard Myhan Sterowanie w systemach transportowych (wykład 4) 17
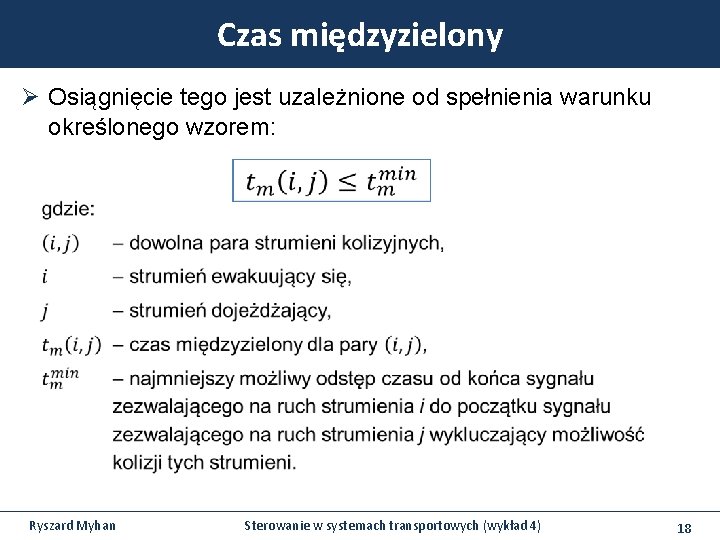
Czas międzyzielony Ø Osiągnięcie tego jest uzależnione od spełnienia warunku określonego wzorem: Ryszard Myhan Sterowanie w systemach transportowych (wykład 4) 18
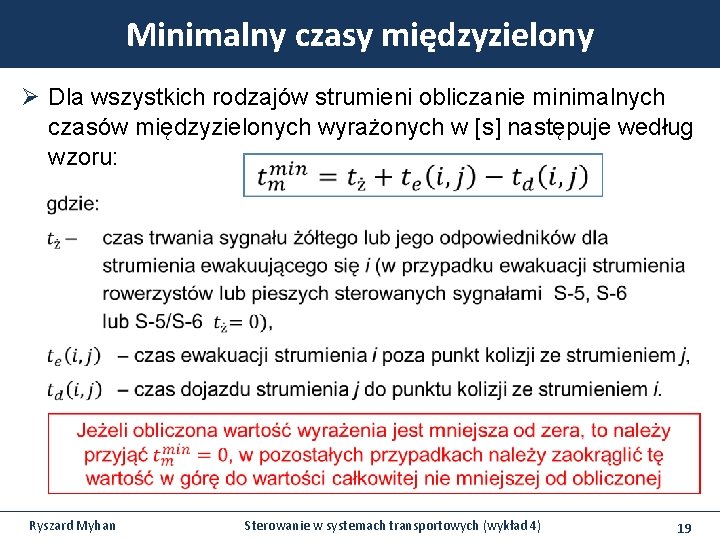
Minimalny czasy międzyzielony Ø Dla wszystkich rodzajów strumieni obliczanie minimalnych czasów międzyzielonych wyrażonych w [s] następuje według wzoru: Ryszard Myhan Sterowanie w systemach transportowych (wykład 4) 19
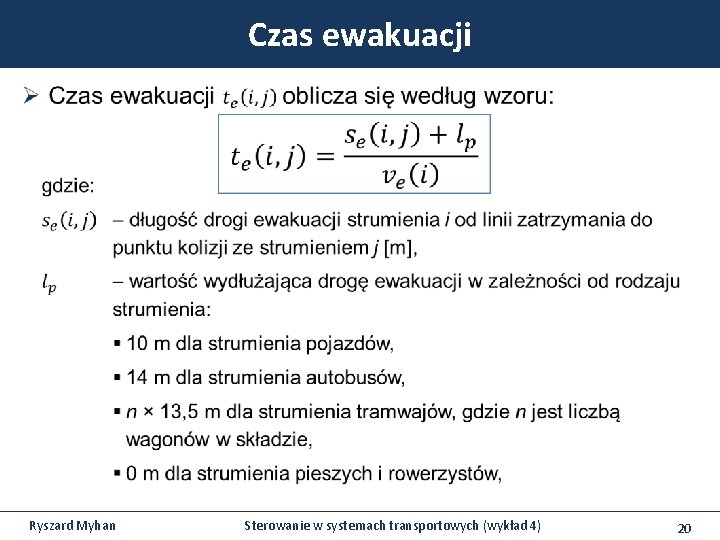
Czas ewakuacji Ryszard Myhan Sterowanie w systemach transportowych (wykład 4) 20
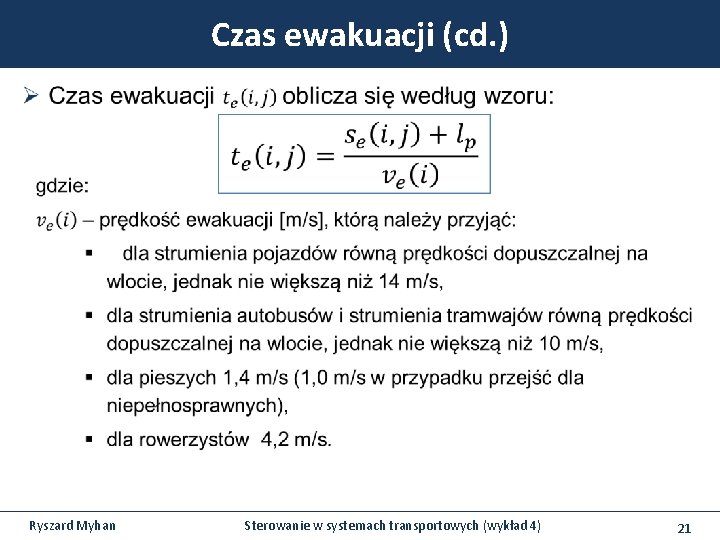
Czas ewakuacji (cd. ) Ryszard Myhan Sterowanie w systemach transportowych (wykład 4) 21
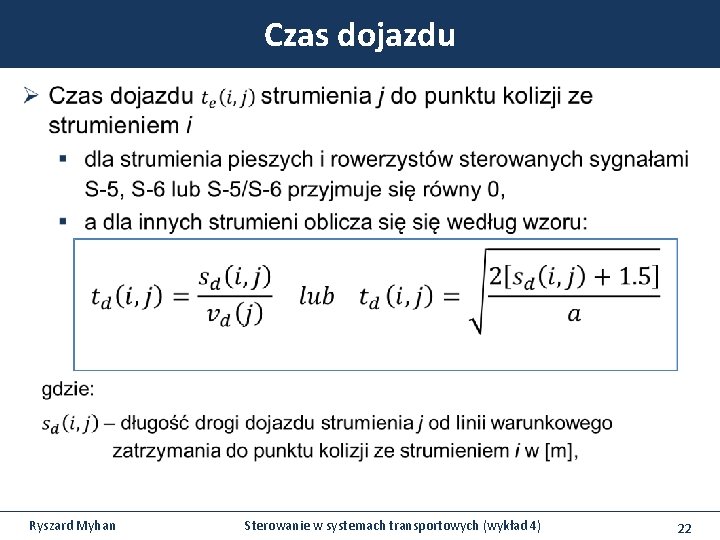
Czas dojazdu Ryszard Myhan Sterowanie w systemach transportowych (wykład 4) 22
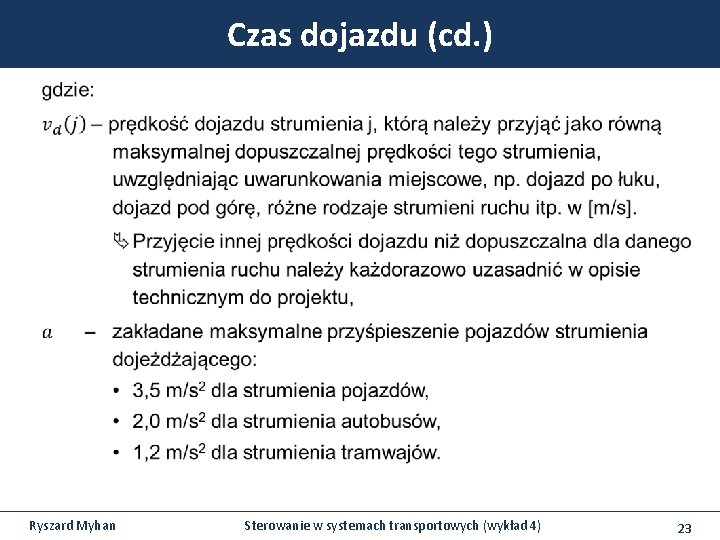
Czas dojazdu (cd. ) Ryszard Myhan Sterowanie w systemach transportowych (wykład 4) 23
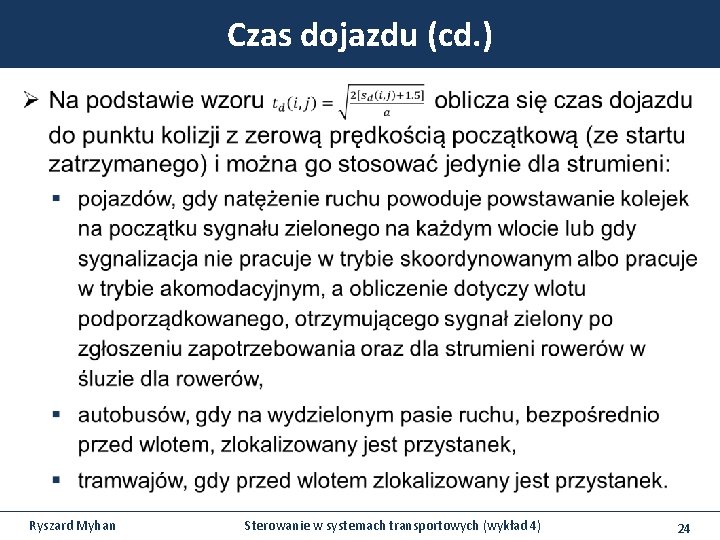
Czas dojazdu (cd. ) Ryszard Myhan Sterowanie w systemach transportowych (wykład 4) 24
Czas międzyzielony Ø Wyznaczony czas międzyzielony liczony jest zawsze od końca sygnału zezwalającego na ruch dla strumienia ewakuującego się; Ä gdy jest to strumień pieszy lub rowerowy sterowany sygnałami S -5, S-6 lub S-5/S-6, czas ten liczony jest od końca sygnału zielonego migającego. q W przypadku czasów międzyzielonych dla strumieni pojazdów kończących ruch i strumieni pieszych (rowerzystów) mających otrzymać sygnał zielony na przejściach (przejazdach dla rowerzystów) zlokalizowanych na tym samym wlocie nie dopuszcza się przyjmowania wartości mniejszej niż 4 s. q Programowe zabezpieczenie wymaganych długości czasów międzyzielonych dla par strumieni ruchu realizowane jest przez zapewnienie w programie sygnalizacyjnym odpowiednich czasów międzyzielonych dla par grup sygnalizacyjnych. Ryszard Myhan Sterowanie w systemach transportowych (wykład 4) 25
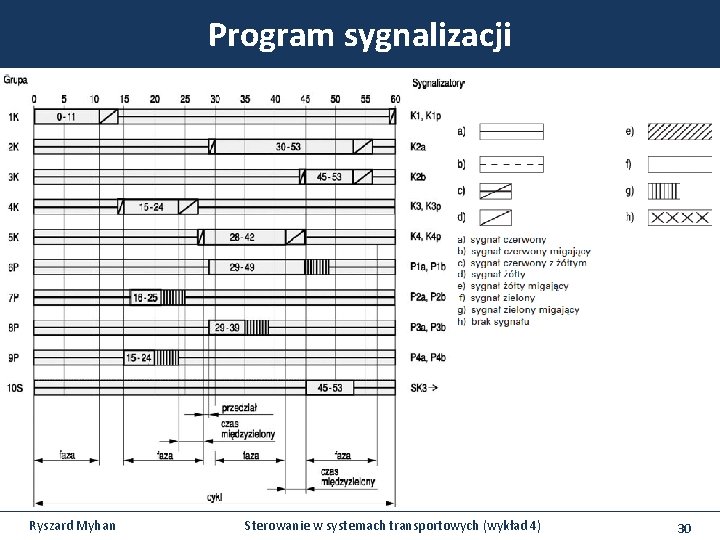
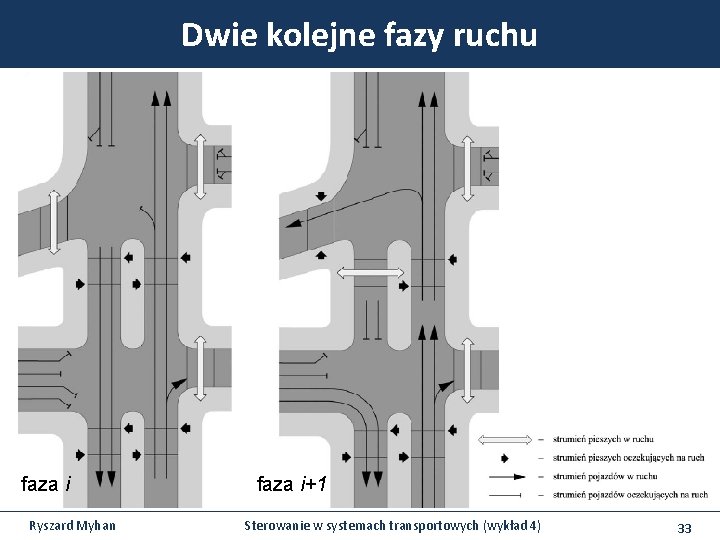
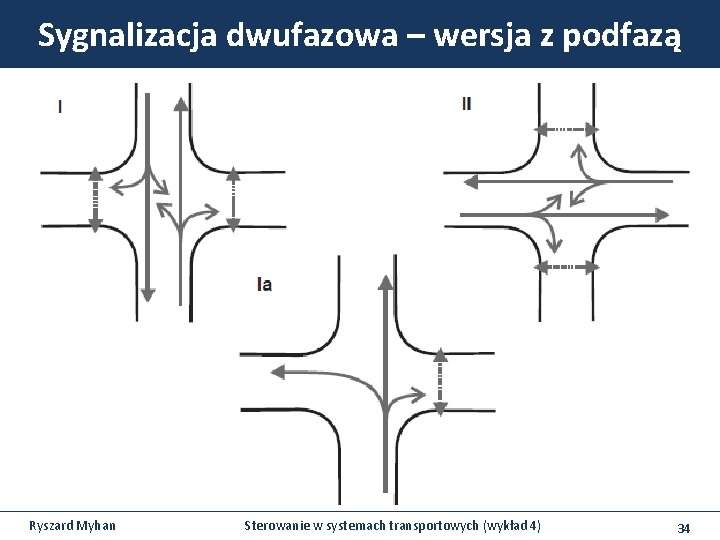
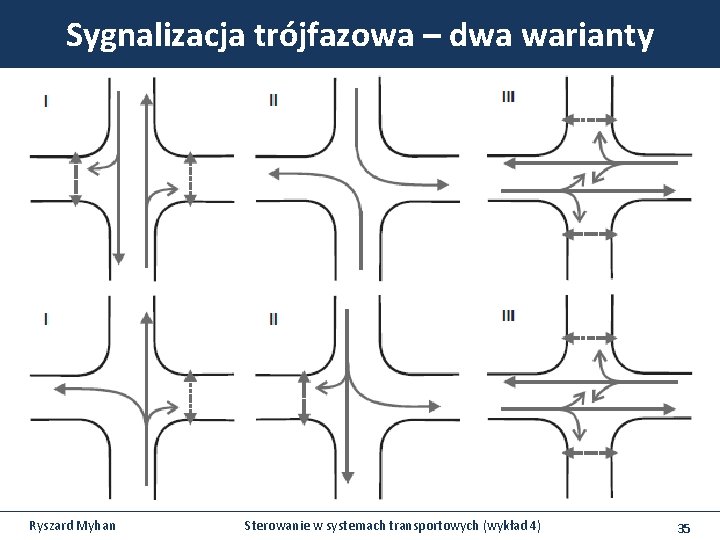
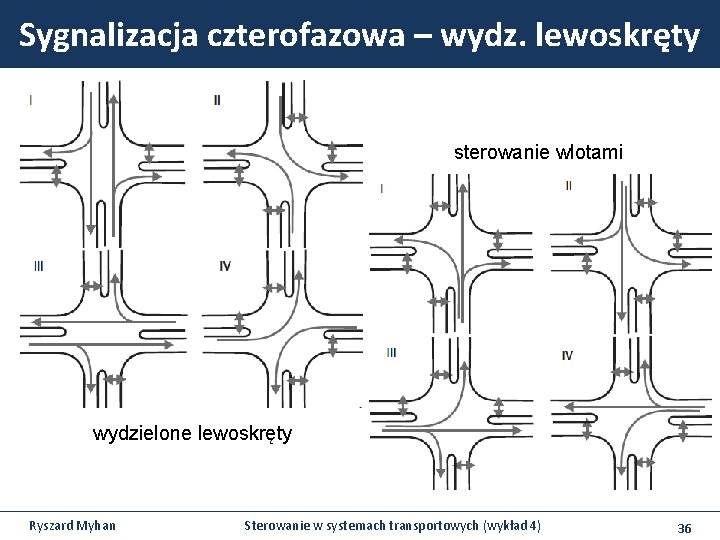
Cykl, faza i przesunięcie fazowe Ø Cykl sygnalizacji - minimalny powtarzalny uporządkowany zbiór sygnałów w programie sygnalizacji o określonej strukturze, zapewniający każdemu z uczestników ruchu co najmniej jednokrotne otrzymanie sygnału zielonego. Ø Faza sygnalizacyjna – to czas obejmujący sąsiadujące ze sobą przedziały sygnalizacyjne, w których dla określonego zbioru strumieni ruchu nadawany jest sygnał zielony. Ø Przesuniecie fazowe (offset) – odstęp czasowy pomiędzy początkami nadawania sygnałów zielonych na dwóch sąsiednich skrzyżowaniach dla kierunku skoordynowanego, zredukowany do wartości nieprzekraczającej cyklu. Ryszard Myhan Sterowanie w systemach transportowych (wykład 4) 26
Minimalny czas trwania fazy Ø Minimalny czas trwania fazy musi zapewniać spełnienie wymagań w zakresie minimalnych sygnałów zielonych dla poszczególnych grup. § Im krótsze czasy minimalne, tym większe możliwości dostosowania sterowania do potrzeb uczestników ruchu i możliwość wykorzystania czasu cyklu. § W zależności od realizacji różnych przejść międzyfazowych minimalny czas trwania fazy może być różny. § Najpóźniejsza chwila podjęcia decyzji o realizacji fazy musi uwzględniać minimalny czas jej trwania oraz nieprzekroczenie długości cyklu sygnalizacji. Ryszard Myhan Sterowanie w systemach transportowych (wykład 4) 27
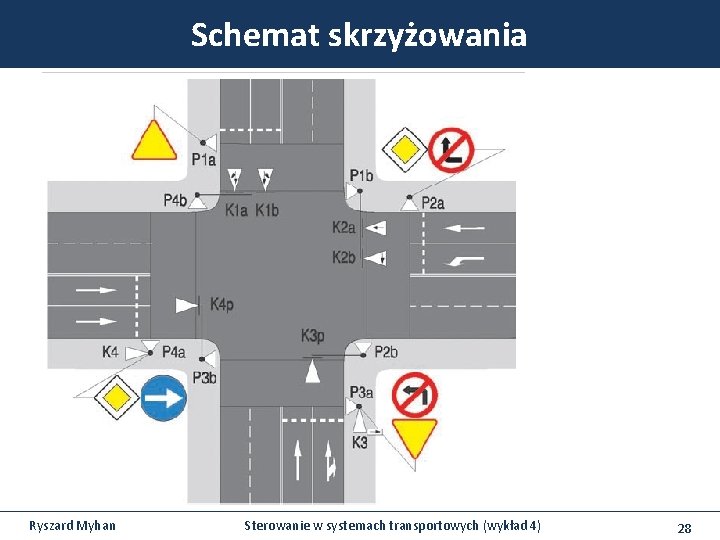
Schemat skrzyżowania Ryszard Myhan Sterowanie w systemach transportowych (wykład 4) 28
Program sygnalizacji Ryszard Myhan Sterowanie w systemach transportowych (wykład 4) 29
Program sygnalizacji Ryszard Myhan Sterowanie w systemach transportowych (wykład 4) 30
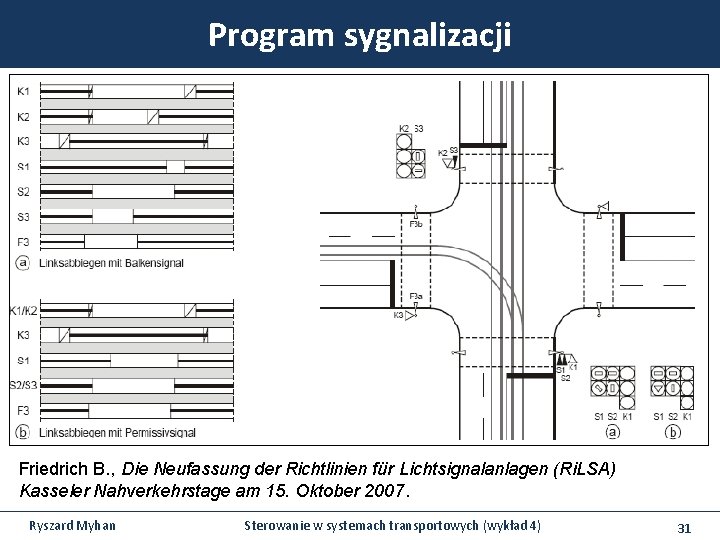
Program sygnalizacji Friedrich B. , Die Neufassung der Richtlinien für Lichtsignalanlagen (Ri. LSA) Kasseler Nahverkehrstage am 15. Oktober 2007. Ryszard Myhan Sterowanie w systemach transportowych (wykład 4) 31
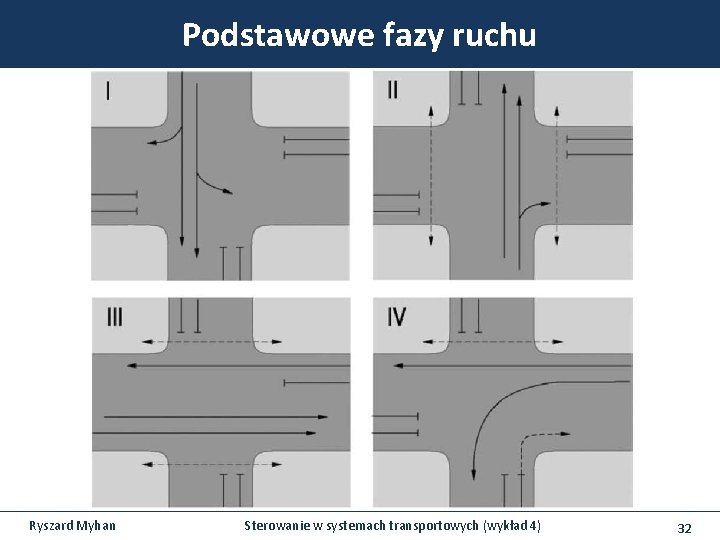
Podstawowe fazy ruchu Ryszard Myhan Sterowanie w systemach transportowych (wykład 4) 32
Dwie kolejne fazy ruchu faza i Ryszard Myhan faza i+1 Sterowanie w systemach transportowych (wykład 4) 33
Sygnalizacja dwufazowa – wersja z podfazą Ryszard Myhan Sterowanie w systemach transportowych (wykład 4) 34
Sygnalizacja trójfazowa – dwa warianty Ryszard Myhan Sterowanie w systemach transportowych (wykład 4) 35
Sygnalizacja czterofazowa – wydz. lewoskręty sterowanie wlotami wydzielone lewoskręty Ryszard Myhan Sterowanie w systemach transportowych (wykład 4) 36
Sygnalizacja świetlna – wymagania formalne v Programy sygnalizacji świetlnej powinny spełniać następujące wymagania formalne: a) sygnały nadawane przez poszczególne sygnalizatory i przeznaczone dla określonych strumieni ruchu mogą być nadawane tylko w sekwencjach opisanych w punktach 4. 2 - 4. 5, załącznika nr 3 do rozporządzenia Ministra Infrastruktury z dnia 3 lipca 2003 r. w sprawie szczegółowych warunków technicznych dla znaków i sygnałów drogowych oraz urządzeń bezpieczeństwa ruchu drogowego i warunków ich umieszczania na drogach. Ryszard Myhan Sterowanie w systemach transportowych (wykład 4) 37
Sygnalizacja świetlna – wymagania formalne b) długości poszczególnych sygnałów powinny wynosić: • sygnał żółty — 3 s, • sygnał czerwony z żółtym ( i odpowiedniki) — 1 s, • sygnał biały migający w postaci kreski pionowej przeznaczony dla kierujących tramwajami — 3 s, • sygnał biały w postaci dwóch kropek umieszczonych poziomo przeznaczony dla kierujących autobusami — 3 s, • sygnał zielony migający dla pieszych i rowerzystów — 4 s, c) długości sygnałów zielonych w sygnalizacji stałoczasowej powinny wynosić co najmniej: • 8 s dla pojazdów, • 7 s dla tramwajów, autobusów i trolejbusów linii stałych, • 6 s dla pojazdów komunikacji publicznej linii awaryjnych (wykorzystywanych nieregularnie), Ryszard Myhan Sterowanie w systemach transportowych (wykład 4) 38
Sygnalizacja świetlna – wymagania formalne d) długości sygnałów zielonych w sygnalizacji stałoczasowej (cd. ) powinny wynosić co najmniej: • 100 % czasu przejścia pieszych przez całe przejście przy prędkości pieszego równej 1, 4 m/s (1, 0 m/s w przypadku przejść uczęszczanych przez osoby z dysfunkcją ruchu lub na wózkach inwalidzkich), • 100 % czasu przejazdu rowerzystów przez skrzyżowanie (jezdnię, torowisko) przy prędkości 2, 8 m/s, • w sytuacjach szczególnie uzasadnionych dopuszcza się skrócenie sygnału zielonego dla pojazdów do 6 s (jeżeli natężenie ruchu tego strumienia jest nie większe niż 3 pojazdy w cyklu), a sygnałów zielonych dla pieszych i rowerzystów do 75 % czasu przejścia/przejazdu, nie mniej jednak niż do 4 s sygnału zielonego stałego i 4 s sygnału zielonego migającego; Ryszard Myhan Sterowanie w systemach transportowych (wykład 4) 39
Sygnalizacja świetlna – wymagania formalne e) w sygnalizacji akomodacyjnej strumienie ruchu poddane akomodacji powinny otrzymywać sygnał zielony nie krótszy niż 5 s, f) w sygnalizacji acyklicznej wszystkie strumienie ruchu powinny otrzymywać sygnał zielony stosownie do zapotrzebowania, jednak nie krótszy niż 5 sekund, g) w sygnalizacji cyklicznej każdy strumień ruchu powinien przynajmniej jeden raz w cyklu otrzymać sygnał zezwalający na ruch. Ryszard Myhan Sterowanie w systemach transportowych (wykład 4) 40
Wymagania optymalizacyjne v Sterowanie ruchem na skrzyżowaniu wymaga elastycznego dostosowania programów sygnalizacyjnych do zmiennych warunków ruchu, tak aby uzyskać możliwie największą efektywność pracy sygnalizacji mierzoną np. stratami czasu, długością kolejek lub liczbą zatrzymań. Ä W tym celu zaleca się stosowanie sygnalizacji akomodacyjnej lub opracowanie tylu programów, aby zapewnić optymalne sterowanie we wszystkich charakterystycznych przedziałch w ciągu doby. Ä Wymaga to dokładnego rozpoznania zmienności obciążeń ruchem poszczególnych relacji w ciągu doby i tygodnia oraz regularnych obserwacji warunków ruchu po wprowadzeniu sygnalizacji i odpowiedniego reagowania w przypadku istotnych zmian wielkości natężenia ruchu. Ryszard Myhan Sterowanie w systemach transportowych (wykład 4) 41
Bibliografia § Gaca S. , Suchorzewski W. , Tracz M. , 2012. Inżynieria ruchu drogowego teoria i praktyka. Wydawnictwa Komunikacji i Łączności WKŁ. § Kawalec P. , 2009. Analiza i synteza specjalizowanych układów modelowania i sterowania ruchem w transporcie. Oficyna Wydawnicza Politechniki Warszawskiej, Prace Naukowe-Transport , z. 68, Warszawa, 2009. § Kawalec P. , Sobieszuk-Durka S. , 2011. Metody i algorytmy obszarowego sterowania ruchem drogowym. Prace Naukowe Politechniki Warszawskiej, Transport, 80, s. 21 -47. § Kawalec P. , Sobieszuk-Durka S. , 2013. Wspomagana komputerowo specyfikacja i weryfikacja algorytmów sterownia obszarowego. Logistyka, 1, s. 1 -11. § Kurkowicz T. , 2011. Wyznaczanie warunków czasowych funkcjonowania algorytmów sterowania adaptacyjnego. Logistyka – nauka, 6, s. 1919 -1927. § Kawalec P. , Krukowicz T. , 2017. Metody zapisu algorytmów sterowania ruchem drogowym. Prace Naukowe Politechniki Warszawskiej, Transport, 119, s. 179 -189. Ryszard Myhan Sterowanie w systemach transportowych (wykład 4) 42
Bibliografia § Generalna Dyrekcja Dróg Krajowych i Autostrad Oddział w Krakowie. Wytyczne dla opracowania projektów sygnalizacji świetlnej na drogach krajowych woj. małopolskiego. Kraków, marzec 2018. § Rozporządzenie Ministra Infrastruktury z dnia 3 lipca 2003 r. w sprawie szczegółowych warunków technicznych dla znaków i sygnałów drogowych oraz urządzeń bezpieczeństwa ruchu drogowego i warunków ich umieszczania na drogach (Dz. U. 220 poz. 2181 z dnia 23 grudnia 2003 r. z późn. zm. ), Warszawa, 2003 -2011. § Załączniki nr 1 -4 do rozporządzenia Ministra Infrastruktury z dnia 3 lipca 2003 r. w sprawie szczegółowych warunków technicznych dla znaków i sygnałów drogowych oraz urządzeń bezpieczeństwa ruchu drogowego i warunków ich umieszczania na drogach. Dziennik Ustaw Nr 220, poz. 2181 z dnia 23 grudnia 2003 r. Ryszard Myhan Sterowanie w systemach transportowych (wykład 4) 43