SINUMERIK 810 D840 D CNC FREZE PROGRAMLAMA Ergn
- Slides: 119
SINUMERIK 810 D/840 D CNC FREZE PROGRAMLAMA Ergün KESKİN
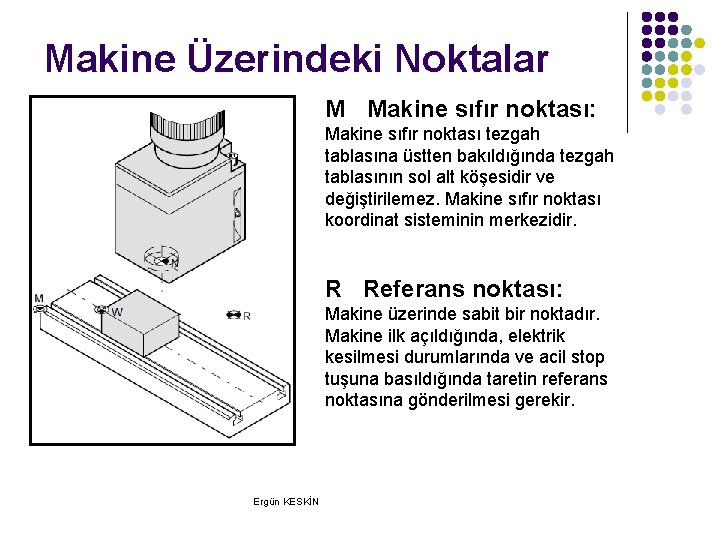
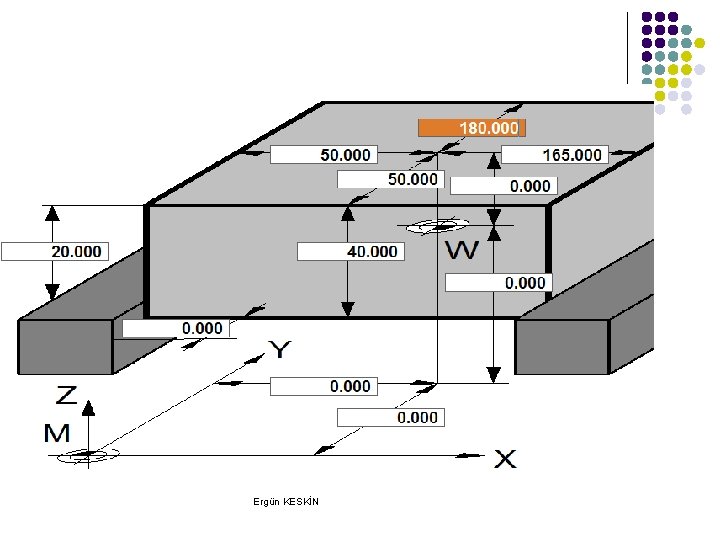
Makine Üzerindeki Noktalar M Makine sıfır noktası: Makine sıfır noktası tezgah tablasına üstten bakıldığında tezgah tablasının sol alt köşesidir ve değiştirilemez. Makine sıfır noktası koordinat sisteminin merkezidir. R Referans noktası: Makine üzerinde sabit bir noktadır. Makine ilk açıldığında, elektrik kesilmesi durumlarında ve acil stop tuşuna basıldığında taretin referans noktasına gönderilmesi gerekir. Ergün KESKİN
W İş Parçası Sıfır Noktası: Kullanıcı tarafından istenilen herhangi bir noktaya programlanabilir. İş parçası sıfır noktası tanımlanarak makine sıfır noktası iş parçası sıfır noktasına taşınmış olur. N (T)Takım sıfır noktası: Taretin alın yüzeyinde takımın tarete bağlandığı eksende bulunur. Ergün KESKİN
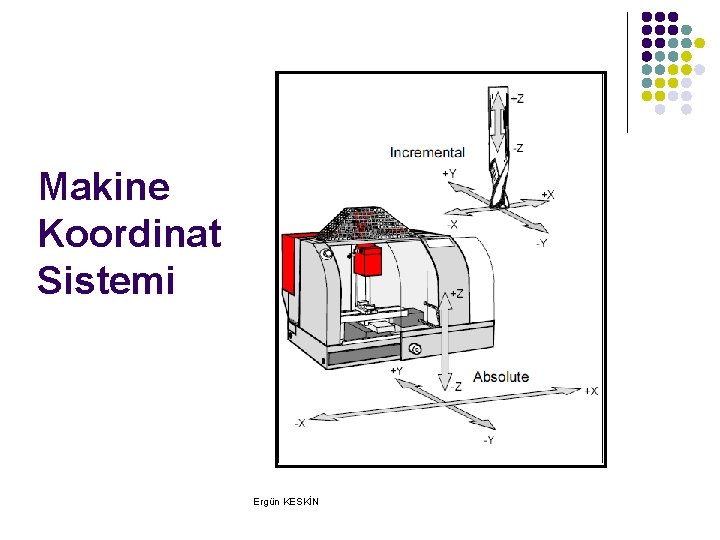
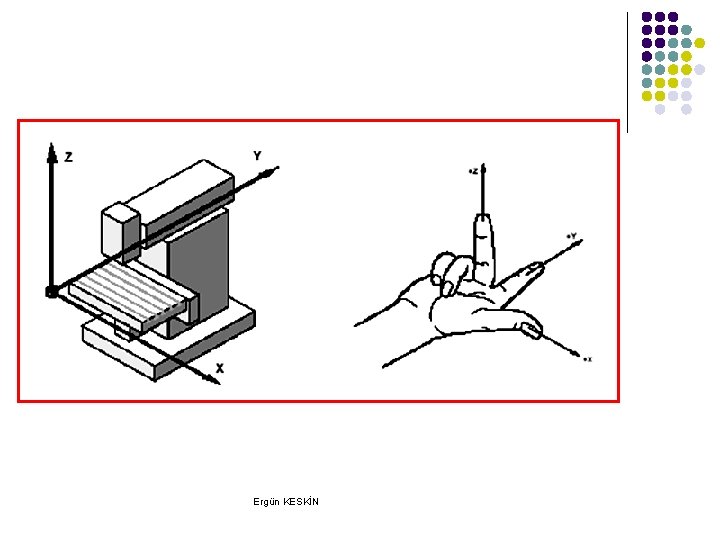
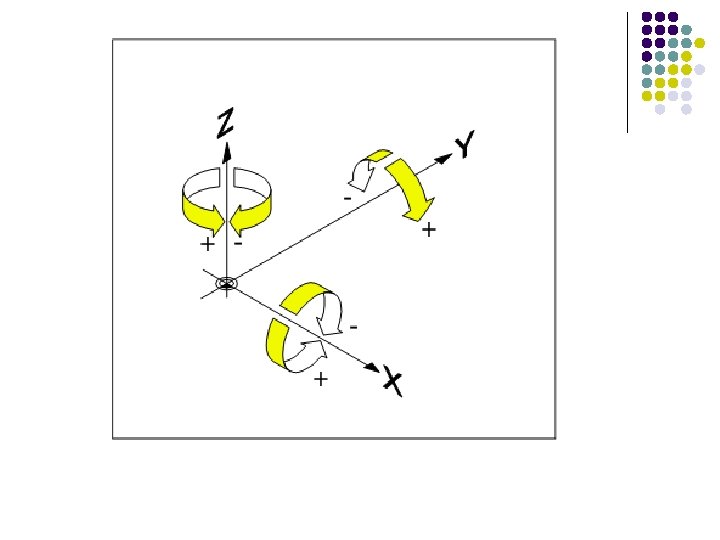
Makine Koordinat Sistemi Ergün KESKİN
Ergün KESKİN
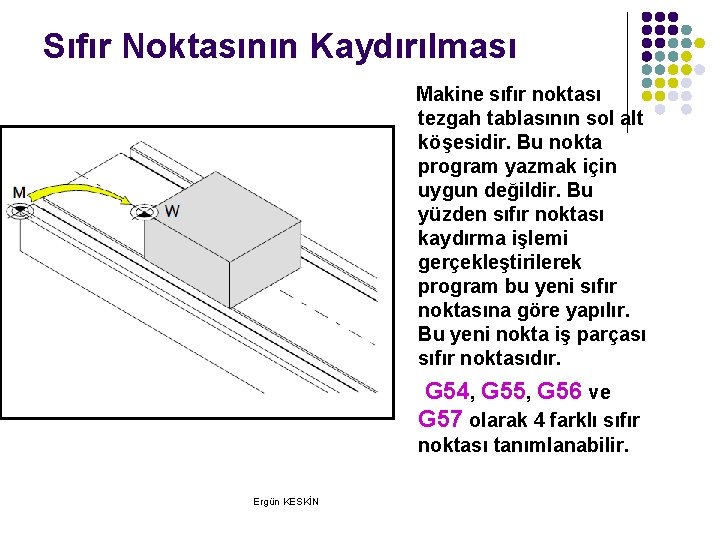
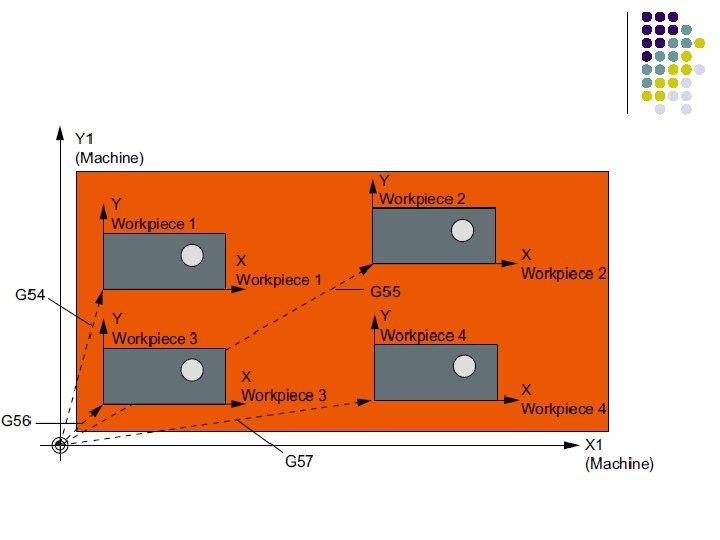
Sıfır Noktasının Kaydırılması Makine sıfır noktası tezgah tablasının sol alt köşesidir. Bu nokta program yazmak için uygun değildir. Bu yüzden sıfır noktası kaydırma işlemi gerçekleştirilerek program bu yeni sıfır noktasına göre yapılır. Bu yeni nokta iş parçası sıfır noktasıdır. G 54, G 55, G 56 ve G 57 olarak 4 farklı sıfır noktası tanımlanabilir. Ergün KESKİN
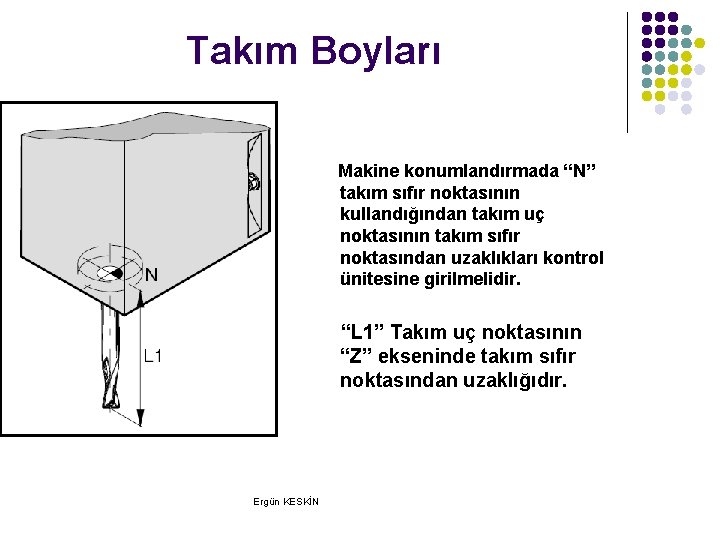
Takım Boyları Makine konumlandırmada “N” takım sıfır noktasının kullandığından takım uç noktasının takım sıfır noktasından uzaklıkları kontrol ünitesine girilmelidir. “L 1” Takım uç noktasının “Z” ekseninde takım sıfır noktasından uzaklığıdır. Ergün KESKİN
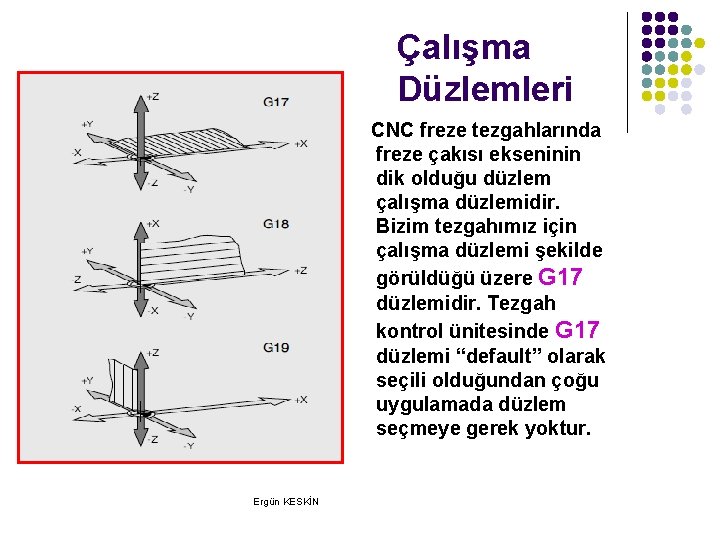
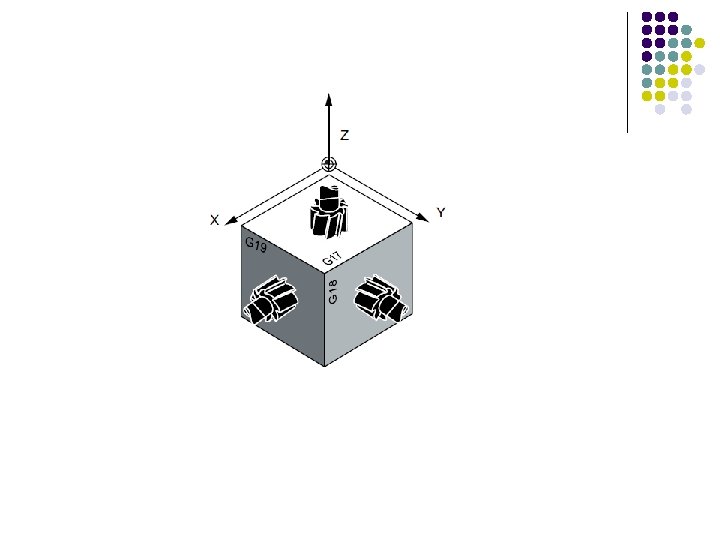
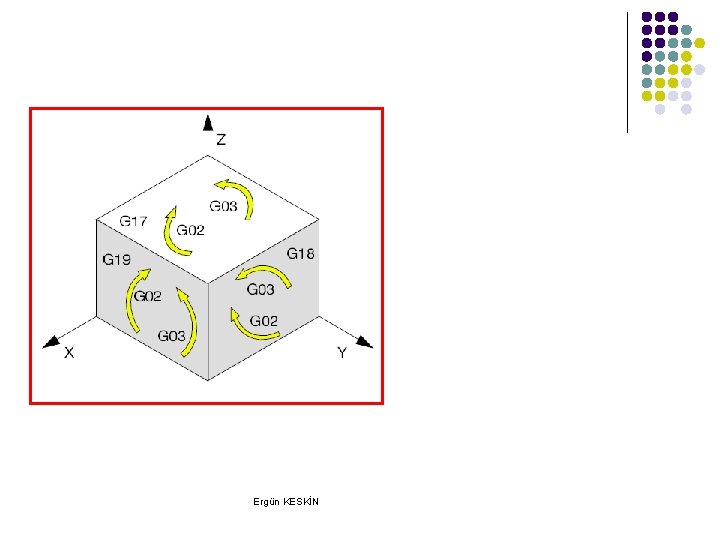
Çalışma Düzlemleri CNC freze tezgahlarında freze çakısı ekseninin dik olduğu düzlem çalışma düzlemidir. Bizim tezgahımız için çalışma düzlemi şekilde görüldüğü üzere G 17 düzlemidir. Tezgah kontrol ünitesinde G 17 düzlemi “default” olarak seçili olduğundan çoğu uygulamada düzlem seçmeye gerek yoktur. Ergün KESKİN
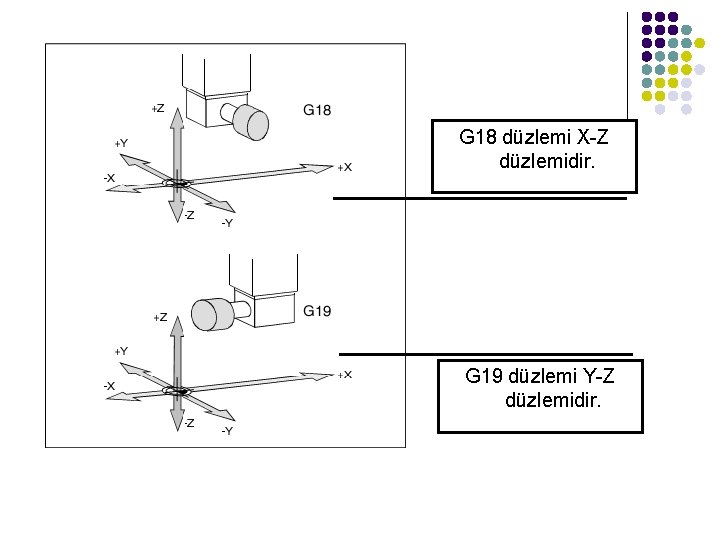
G 18 düzlemi X-Z düzlemidir. G 19 düzlemi Y-Z düzlemidir.
Ölçü Sisteminin Programlanması G 70 İnç ölçü sistemi G 71 Milimetre ölçü sistemi G 70 ve G 71 komutları birbirlerini etkisiz hale getirirler Ergün KESKİN
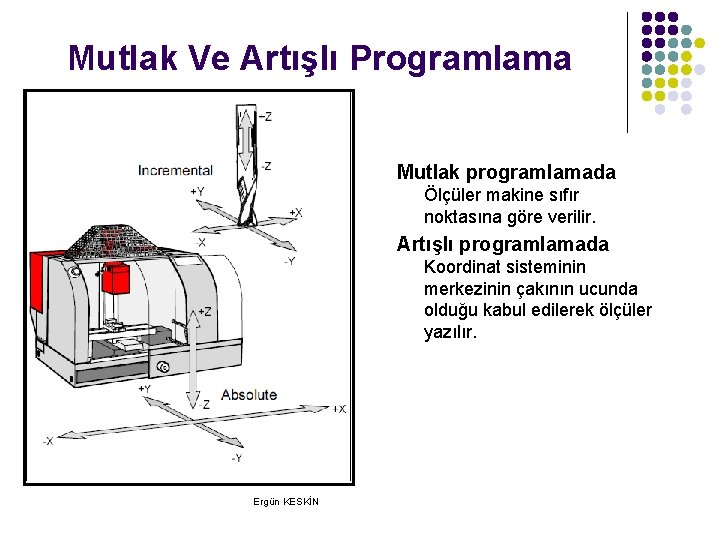
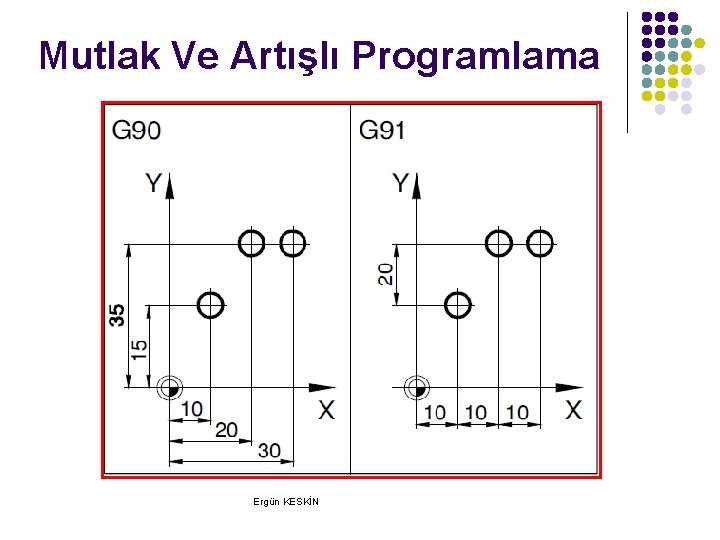
Mutlak Ve Artışlı Programlama Mutlak programlamada Ölçüler makine sıfır noktasına göre verilir. Artışlı programlamada Koordinat sisteminin merkezinin çakının ucunda olduğu kabul edilerek ölçüler yazılır. Ergün KESKİN
Mutlak Ve Artışlı Programlama Ergün KESKİN
G 0 Doğrusal Hızlı Hareket G 0 Komutuyla çakının pozisyonlama işlemleri gerçekleştirilir. Bu hareket ile talaş kaldırılmaz. Hareketin hızı tezgahın özelliklerine bağlıdır. Bizim tezgahımızda hızlı hareket 7. 5 m/dakikadır. Komut Formatı G 0 X… Y… Z… Ergün KESKİN
G 1 Doğrusal Talaş Kaldırma Hareketi G 1 komutuyla doğrusal talaş kaldırma hareketleri programlanır. İlerleme “F” değeri girilmelidir. Komut Formatı G 1 X… Y… Z… F… Ergün KESKİN
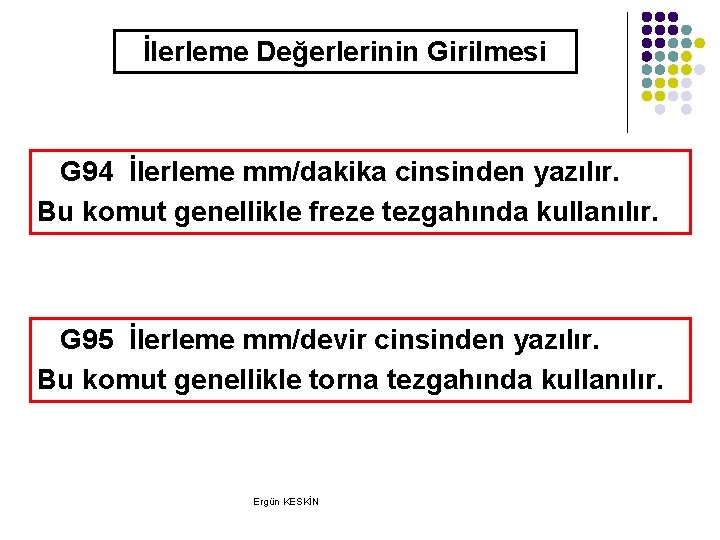
İlerleme Değerlerinin Girilmesi G 94 İlerleme mm/dakika cinsinden yazılır. Bu komut genellikle freze tezgahında kullanılır. G 95 İlerleme mm/devir cinsinden yazılır. Bu komut genellikle torna tezgahında kullanılır. Ergün KESKİN
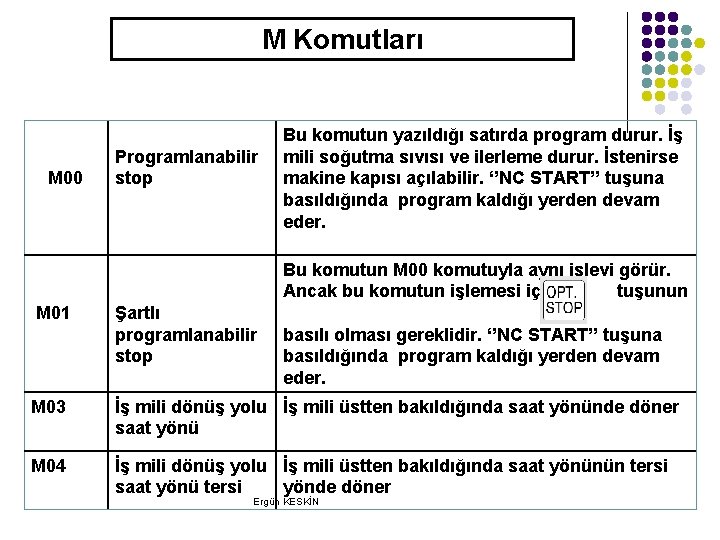
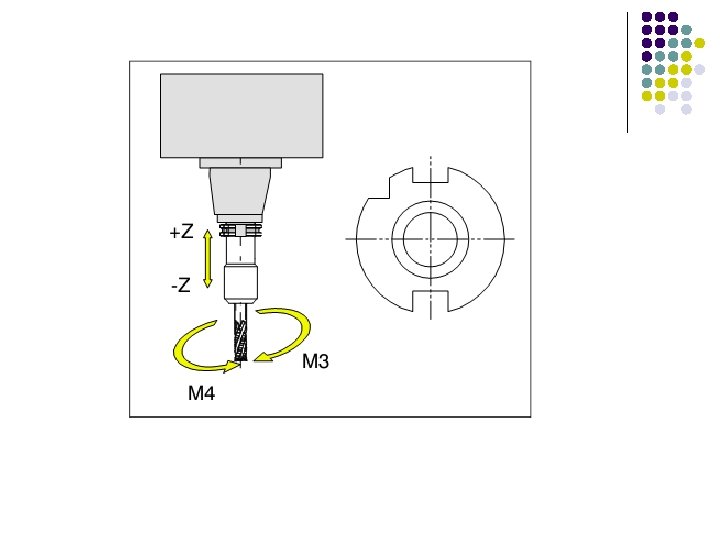
M Komutları M 00 Programlanabilir stop Bu komutun yazıldığı satırda program durur. İş mili soğutma sıvısı ve ilerleme durur. İstenirse makine kapısı açılabilir. ‘’NC START’’ tuşuna basıldığında program kaldığı yerden devam eder. Bu komutun M 00 komutuyla aynı işlevi görür. Ancak bu komutun işlemesi için tuşunun M 01 Şartlı programlanabilir stop basılı olması gereklidir. ‘’NC START’’ tuşuna basıldığında program kaldığı yerden devam eder. M 03 İş mili dönüş yolu İş mili üstten bakıldığında saat yönünde döner saat yönü M 04 İş mili dönüş yolu İş mili üstten bakıldığında saat yönünün tersi saat yönü tersi yönde döner Ergün KESKİN
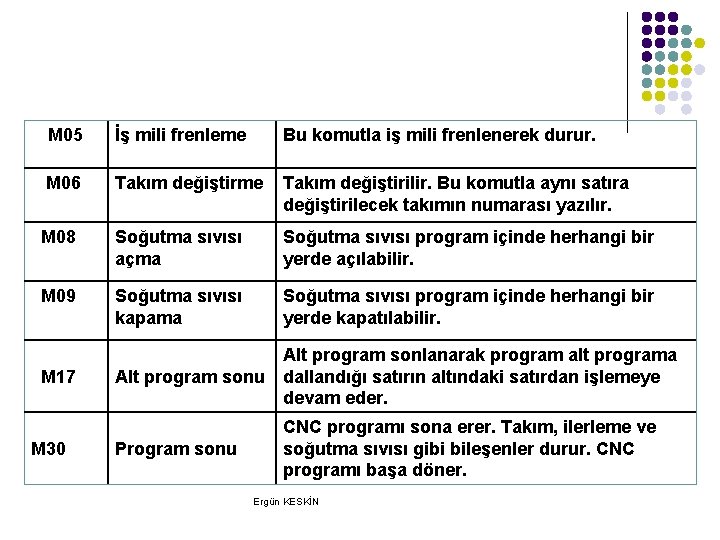
M 05 İş mili frenleme Bu komutla iş mili frenlenerek durur. M 06 Takım değiştirme Takım değiştirilir. Bu komutla aynı satıra değiştirilecek takımın numarası yazılır. M 08 Soğutma sıvısı açma Soğutma sıvısı program içinde herhangi bir yerde açılabilir. M 09 Soğutma sıvısı kapama Soğutma sıvısı program içinde herhangi bir yerde kapatılabilir. Alt program sonu Alt program sonlanarak program alt programa dallandığı satırın altındaki satırdan işlemeye devam eder. Program sonu CNC programı sona erer. Takım, ilerleme ve soğutma sıvısı gibi bileşenler durur. CNC programı başa döner. M 17 M 30 Ergün KESKİN
“Win. NC” programında simülasyon uygulamasında dikkat edilmesi gereken önemli noktalar. Ergün KESKİN
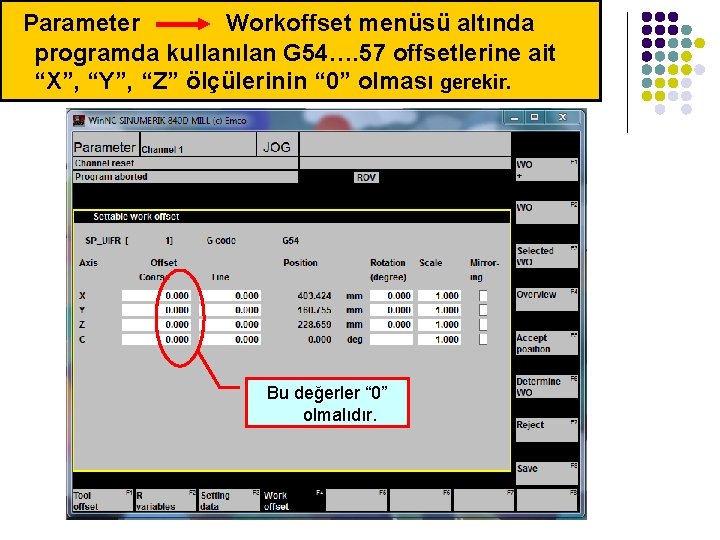
Parameter Workoffset menüsü altında programda kullanılan G 54…. 57 offsetlerine ait “X”, “Y”, “Z” ölçülerinin “ 0” olması gerekir. Bu değerler “ 0” olmalıdır. Ergün KESKİN
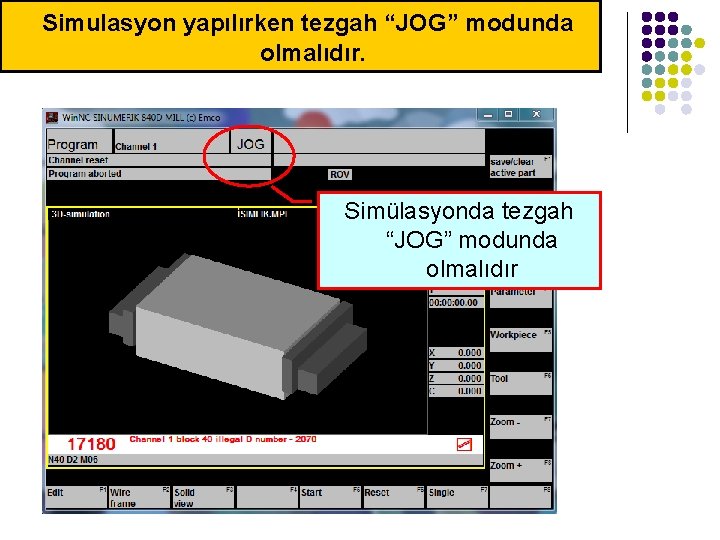
Simulasyon yapılırken tezgah “JOG” modunda olmalıdır. Simülasyonda tezgah “JOG” modunda olmalıdır Ergün KESKİN
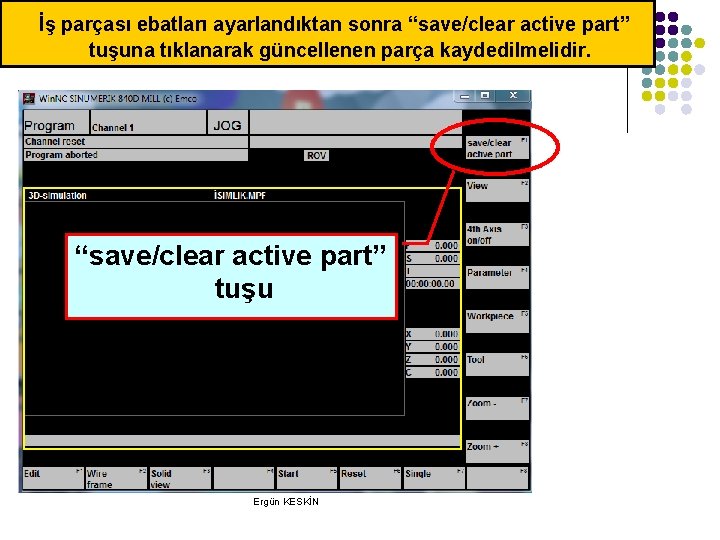
İş parçası ebatları ayarlandıktan sonra “save/clear active part” tuşuna tıklanarak güncellenen parça kaydedilmelidir. “save/clear active part” tuşu Ergün KESKİN
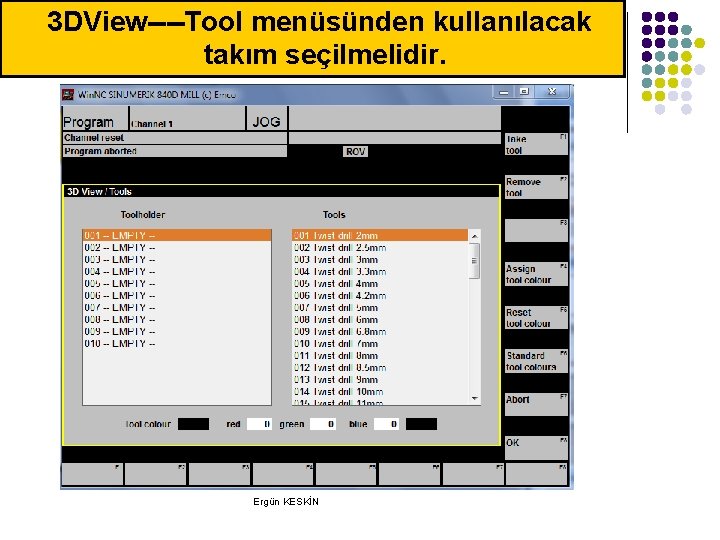
3 DView----Tool menüsünden kullanılacak takım seçilmelidir. Ergün KESKİN
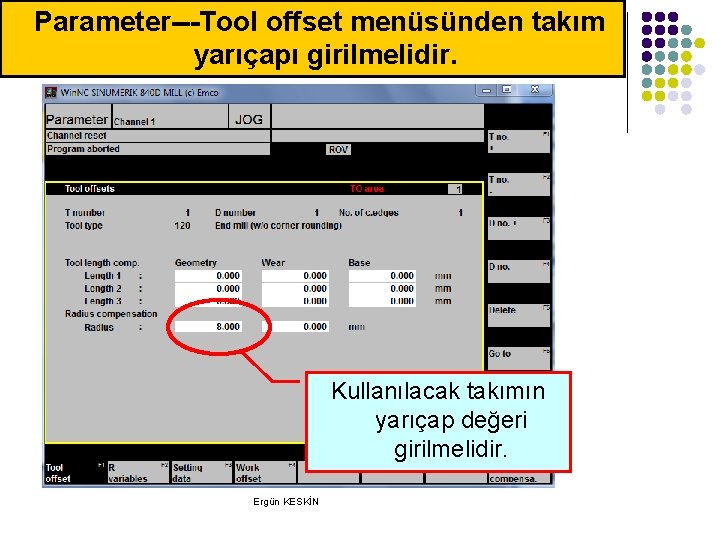
Parameter---Tool offset menüsünden takım yarıçapı girilmelidir. Kullanılacak takımın yarıçap değeri girilmelidir. Ergün KESKİN
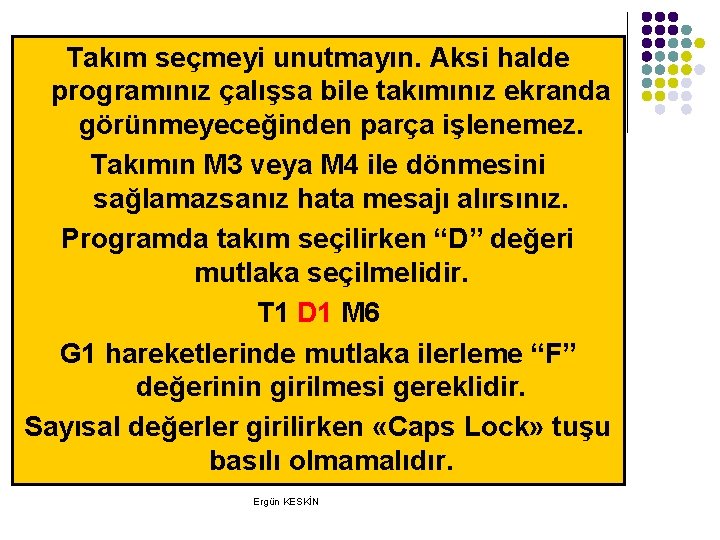
Takım seçmeyi unutmayın. Aksi halde programınız çalışsa bile takımınız ekranda görünmeyeceğinden parça işlenemez. Takımın M 3 veya M 4 ile dönmesini sağlamazsanız hata mesajı alırsınız. Programda takım seçilirken “D” değeri mutlaka seçilmelidir. T 1 D 1 M 6 G 1 hareketlerinde mutlaka ilerleme “F” değerinin girilmesi gereklidir. Sayısal değerler girilirken «Caps Lock» tuşu basılı olmamalıdır. Ergün KESKİN
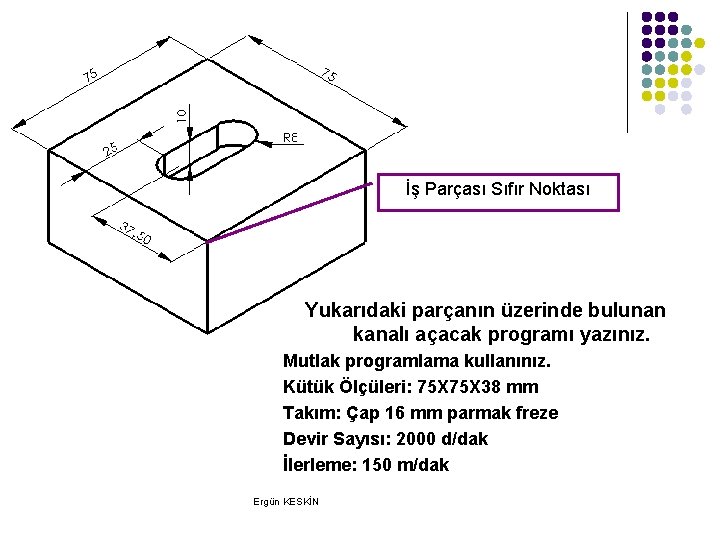
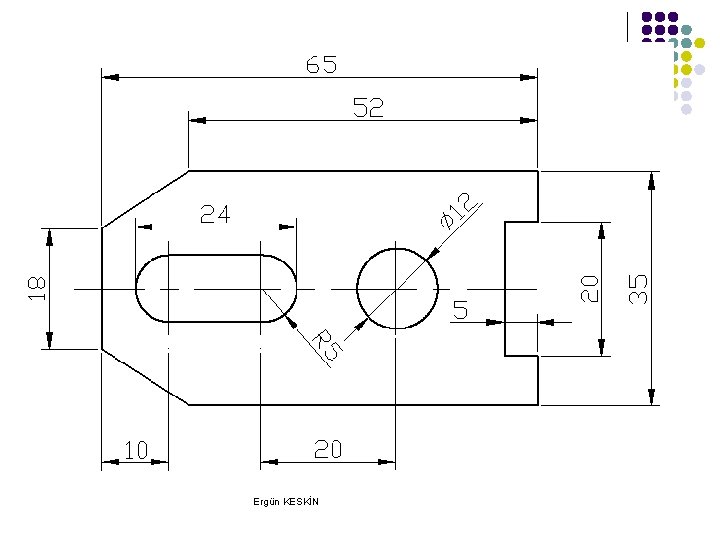
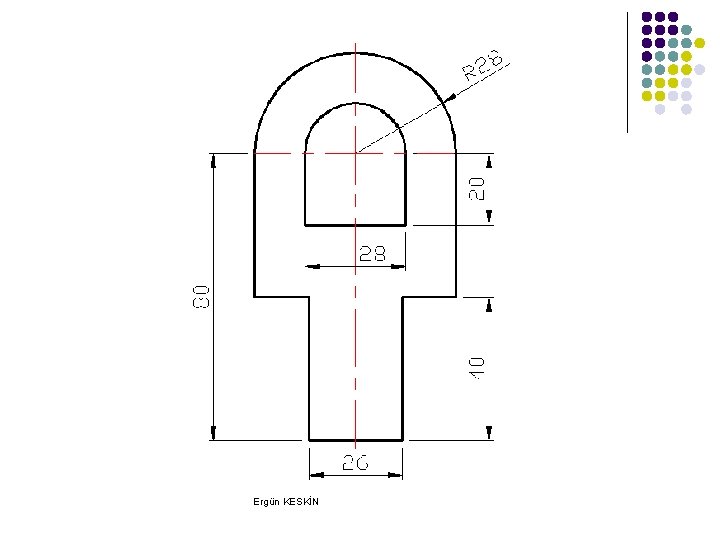
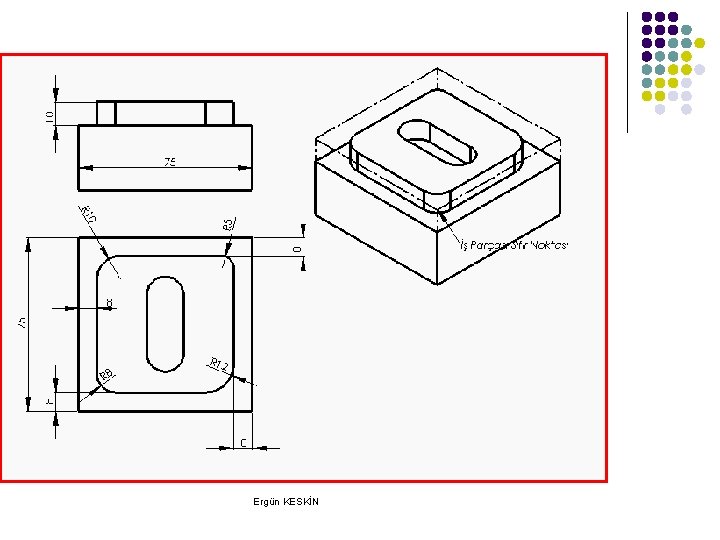
İş Parçası Sıfır Noktası Yukarıdaki parçanın üzerinde bulunan kanalı açacak programı yazınız. Mutlak programlama kullanınız. Kütük Ölçüleri: 75 X 38 mm Takım: Çap 16 mm parmak freze Devir Sayısı: 2000 d/dak İlerleme: 150 m/dak Ergün KESKİN
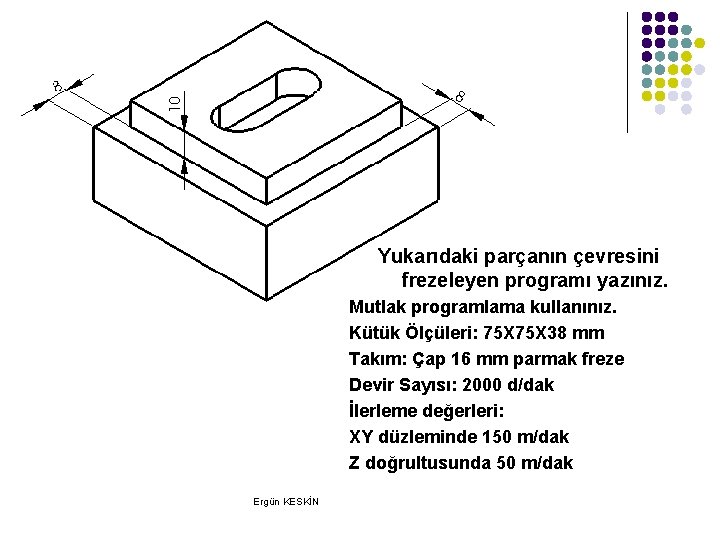
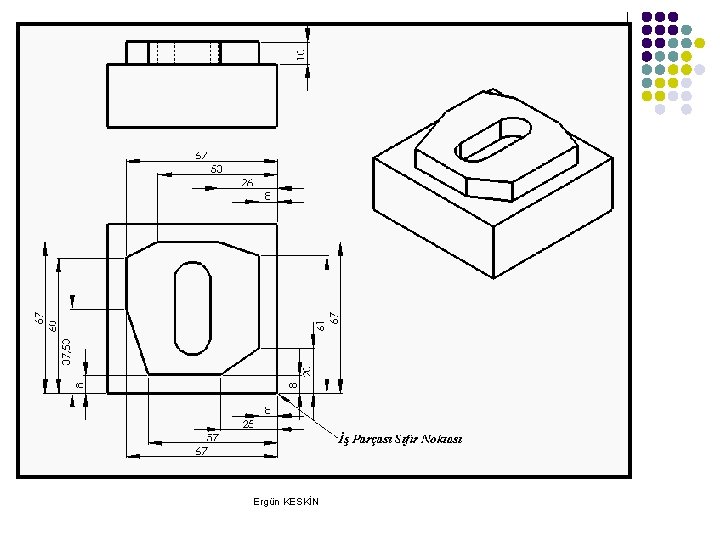
Yukarıdaki parçanın çevresini frezeleyen programı yazınız. Mutlak programlama kullanınız. Kütük Ölçüleri: 75 X 38 mm Takım: Çap 16 mm parmak freze Devir Sayısı: 2000 d/dak İlerleme değerleri: XY düzleminde 150 m/dak Z doğrultusunda 50 m/dak Ergün KESKİN
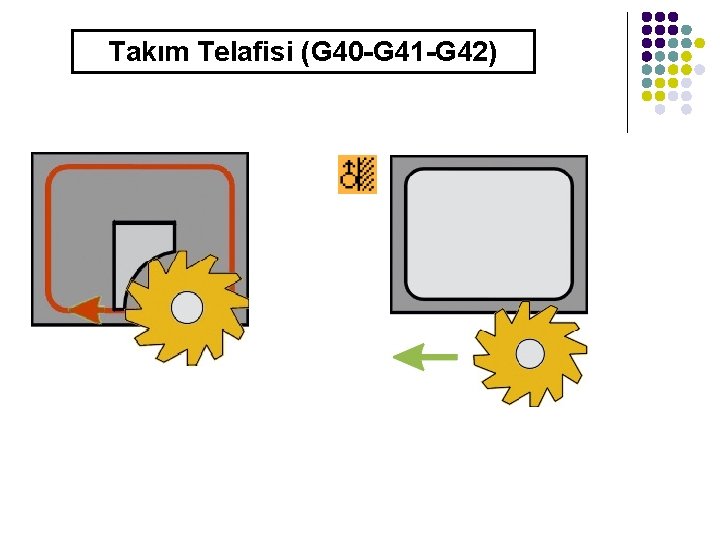
Takım Telafisi (G 40 -G 41 -G 42)
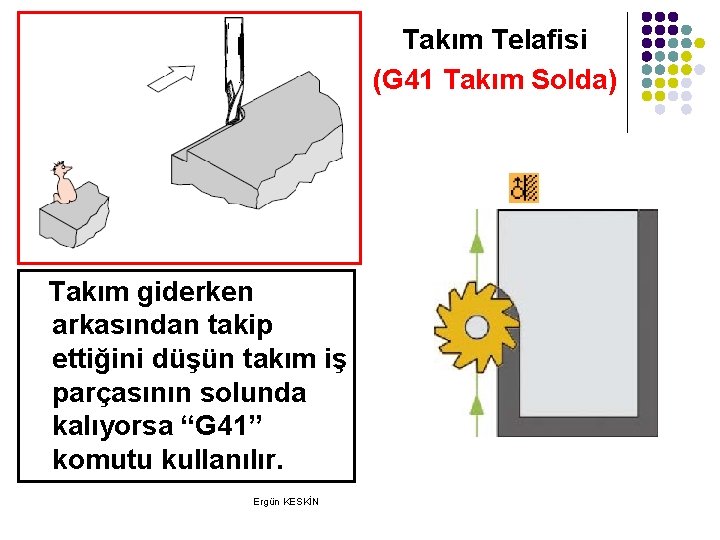
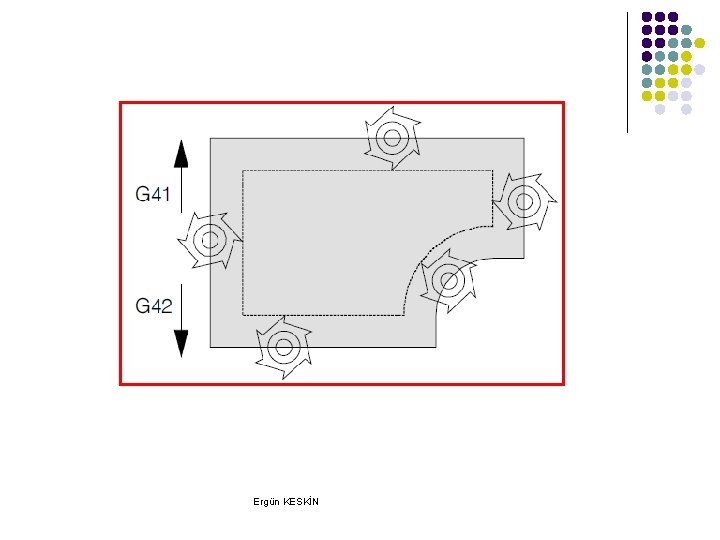
Takım Telafisi (G 41 Takım Solda) Takım giderken arkasından takip ettiğini düşün takım iş parçasının solunda kalıyorsa “G 41” komutu kullanılır. Ergün KESKİN
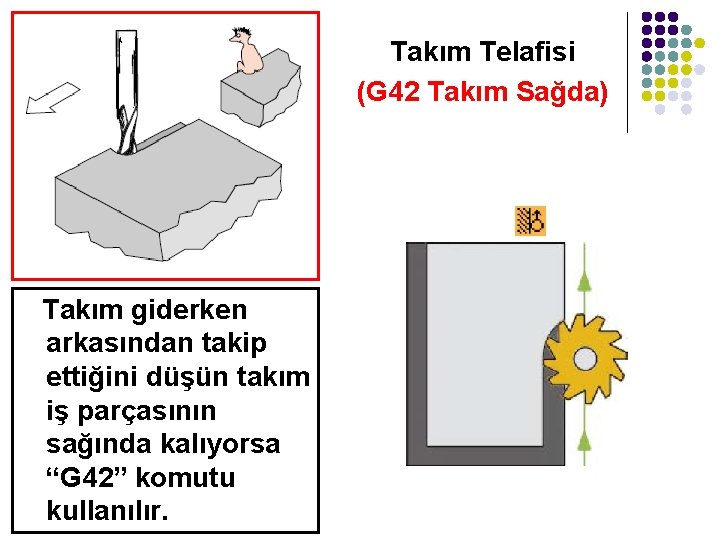
Takım Telafisi (G 42 Takım Sağda) Takım giderken arkasından takip ettiğini düşün takım iş parçasının sağında kalıyorsa “G 42” komutu kullanılır. Ergün KESKİN
Ergün KESKİN
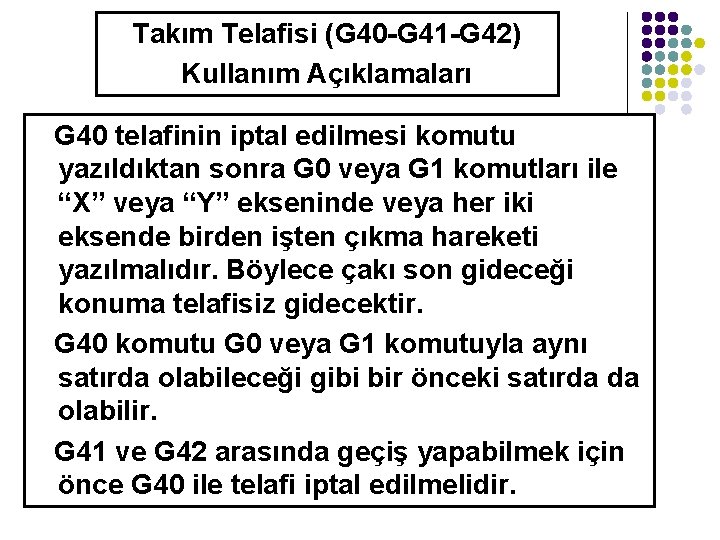
Takım Telafisi (G 40 -G 41 -G 42) Kullanım Açıklamaları G 40 telafinin iptal edilmesi komutu yazıldıktan sonra G 0 veya G 1 komutları ile “X” veya “Y” ekseninde veya her iki eksende birden işten çıkma hareketi yazılmalıdır. Böylece çakı son gideceği konuma telafisiz gidecektir. G 40 komutu G 0 veya G 1 komutuyla aynı satırda olabileceği gibi bir önceki satırda da olabilir. G 41 ve G 42 arasında geçiş yapabilmek için önce G 40 ile telafi iptal edilmelidir. Ergün KESKİN
Ergün KESKİN
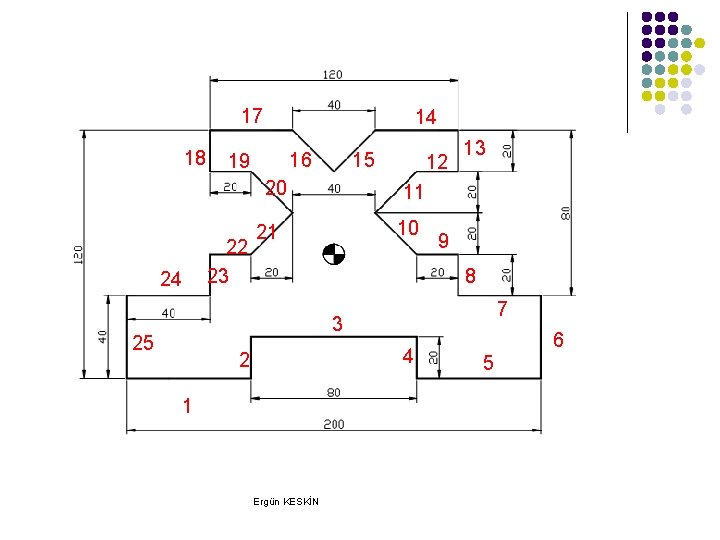
17 18 14 16 19 15 20 24 22 23 12 13 11 10 21 9 8 7 3 25 4 2 1 Ergün KESKİN 6 5
Ergün KESKİN
Ergün KESKİN
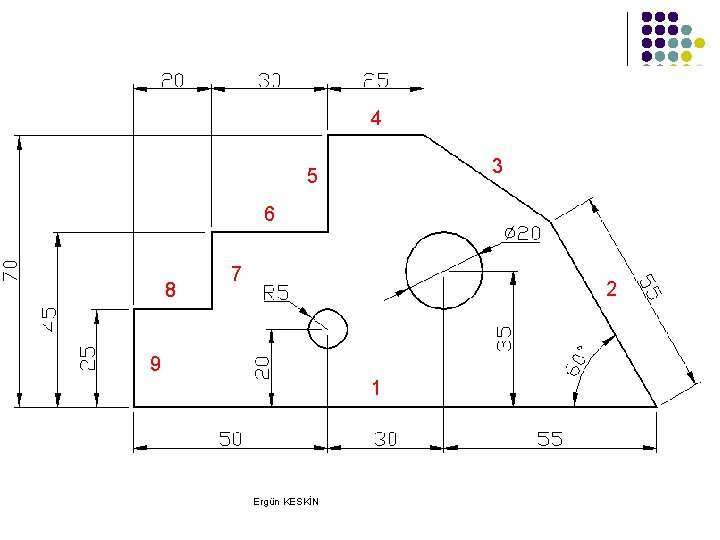
4 3 5 6 8 7 2 9 1 Ergün KESKİN
Ergün KESKİN
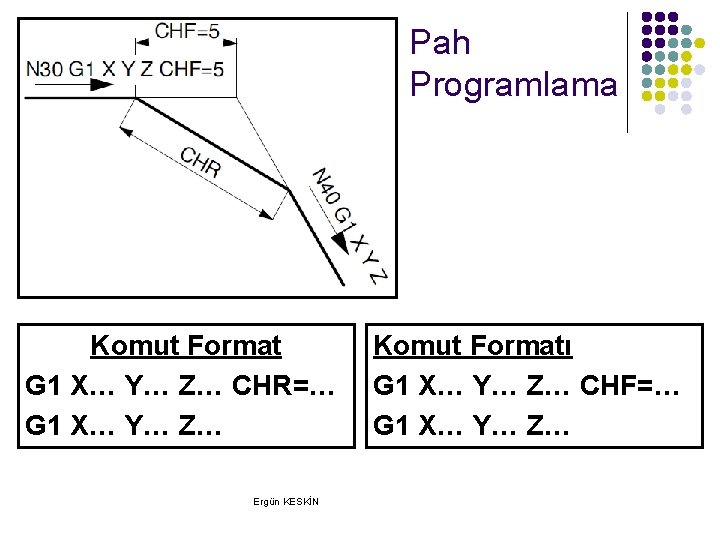
Pah Programlama Komut Format G 1 X… Y… Z… CHR=… G 1 X… Y… Z… Ergün KESKİN Komut Formatı G 1 X… Y… Z… CHF=… G 1 X… Y… Z…
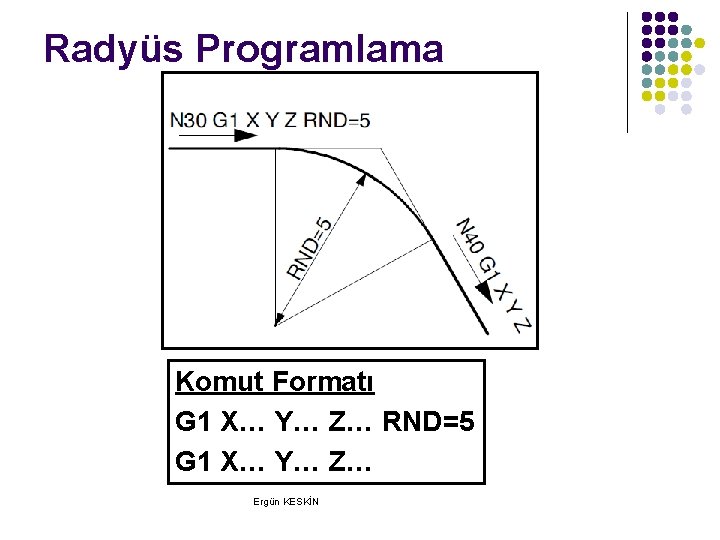
Radyüs Programlama Komut Formatı G 1 X… Y… Z… RND=5 G 1 X… Y… Z… Ergün KESKİN
Ergün KESKİN
Ergün KESKİN
Ergün KESKİN
Modal Radyüs Programlama Bu komutta modal radyüs programlanır. Freze çakısı her döndüğü köşeyi yazılan modal radyüs kadar radyüsle döner. Böylece bir defa radyüs yazılması yeterli olur. Komut Formatı G 1 X… Y… Z… RNDM=5 G 1 X… Y… Z… Ergün KESKİN
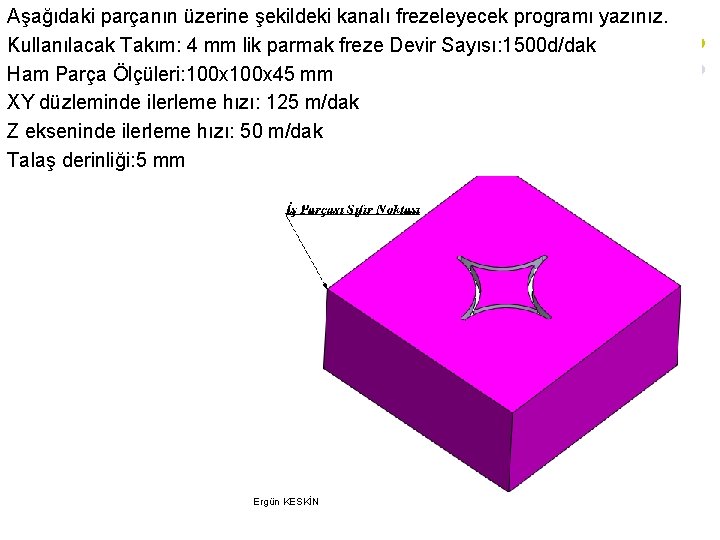
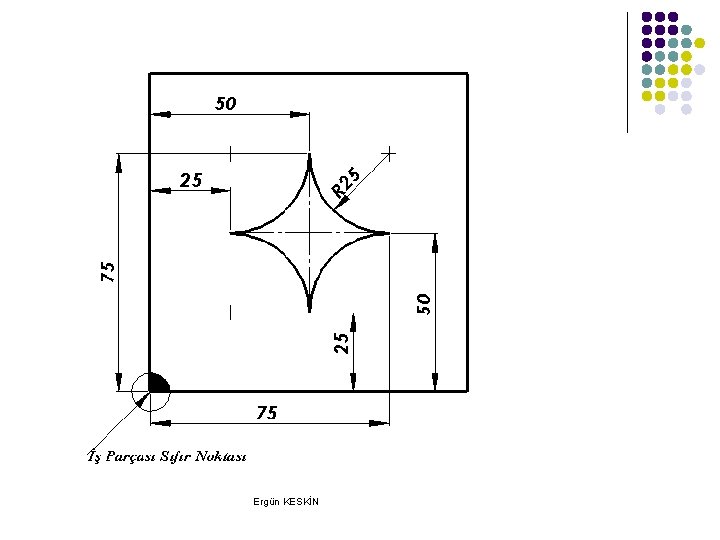
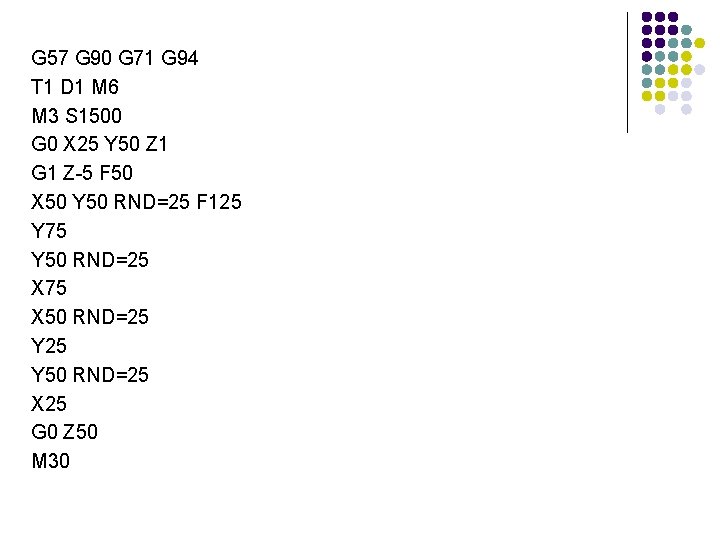
Aşağıdaki parçanın üzerine şekildeki kanalı frezeleyecek programı yazınız. Kullanılacak Takım: 4 mm lik parmak freze Devir Sayısı: 1500 d/dak Ham Parça Ölçüleri: 100 x 45 mm XY düzleminde ilerleme hızı: 125 m/dak Z ekseninde ilerleme hızı: 50 m/dak Talaş derinliği: 5 mm Ergün KESKİN
Ergün KESKİN
G 57 G 90 G 71 G 94 T 1 D 1 M 6 M 3 S 1500 G 0 X 25 Y 50 Z 1 G 1 Z-5 F 50 X 50 Y 50 RND=25 F 125 Y 75 Y 50 RND=25 X 75 X 50 RND=25 Y 50 RND=25 X 25 G 0 Z 50 M 30
Ergün KESKİN
Ergün KESKİN
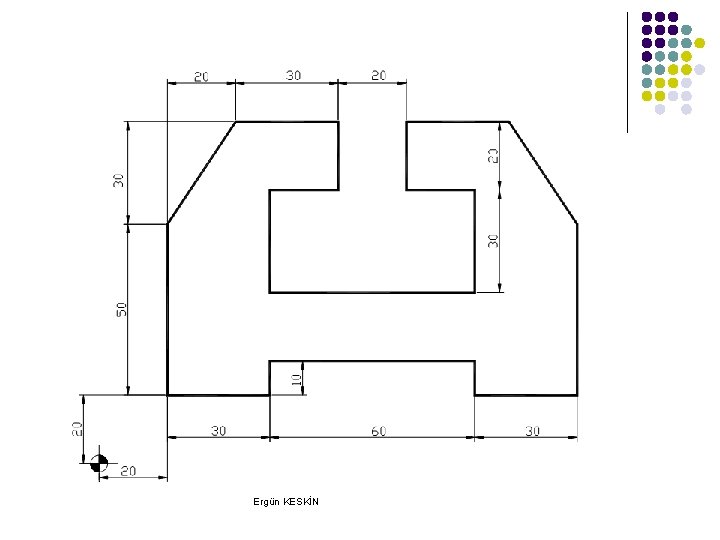
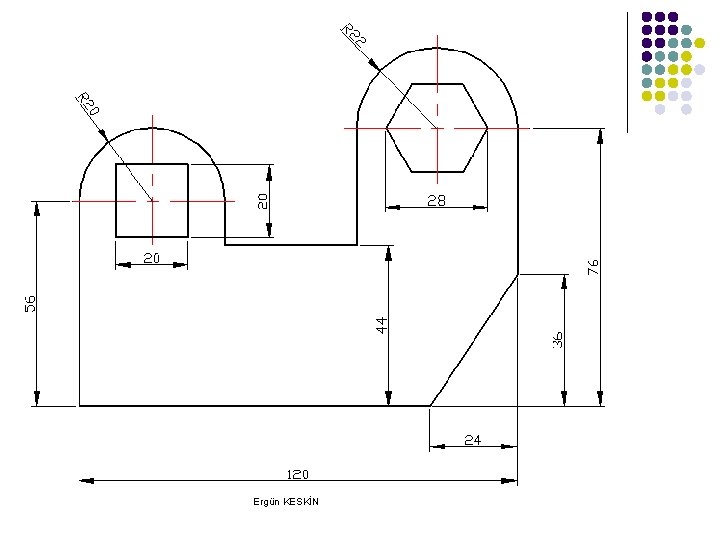
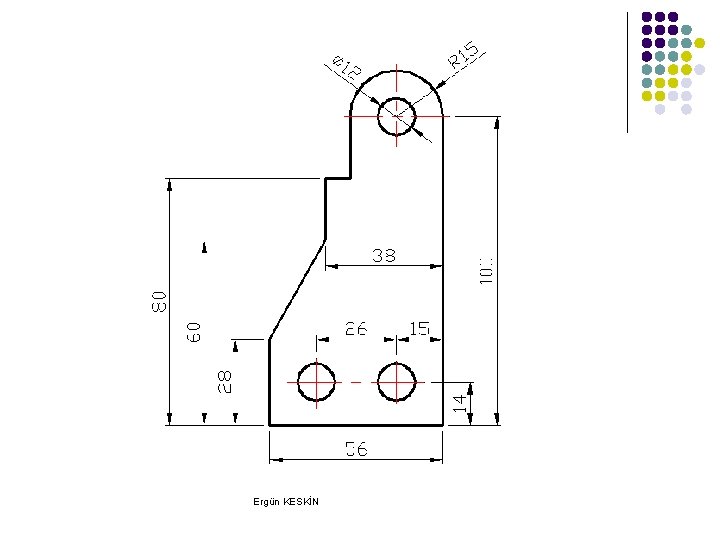
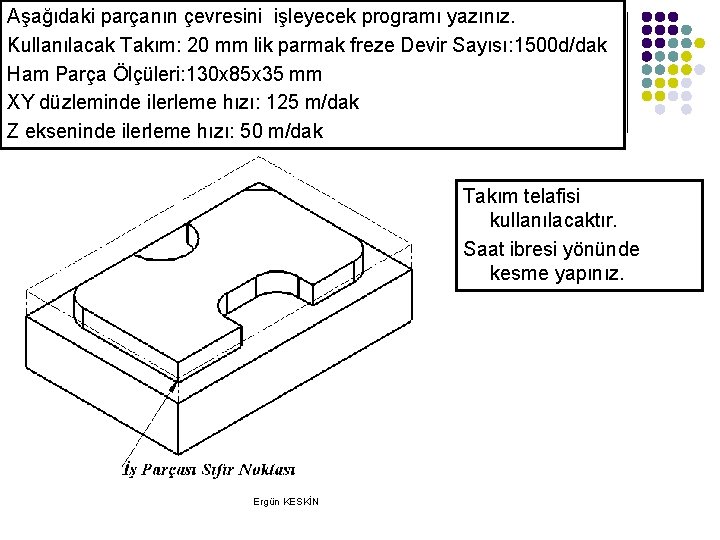
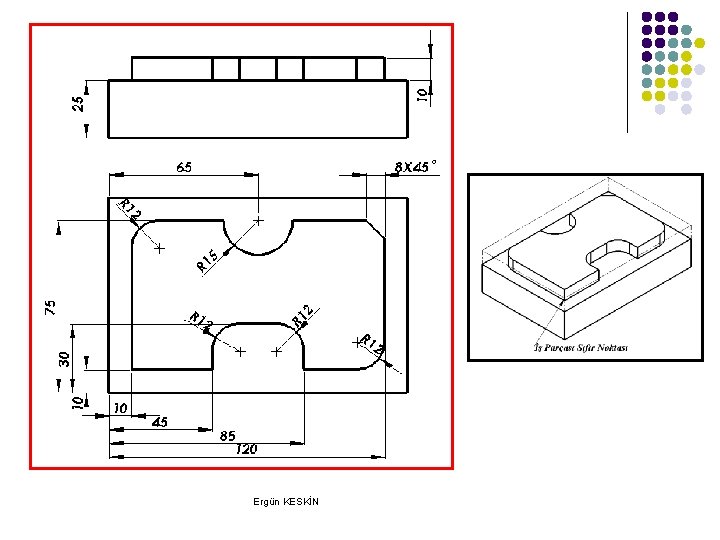
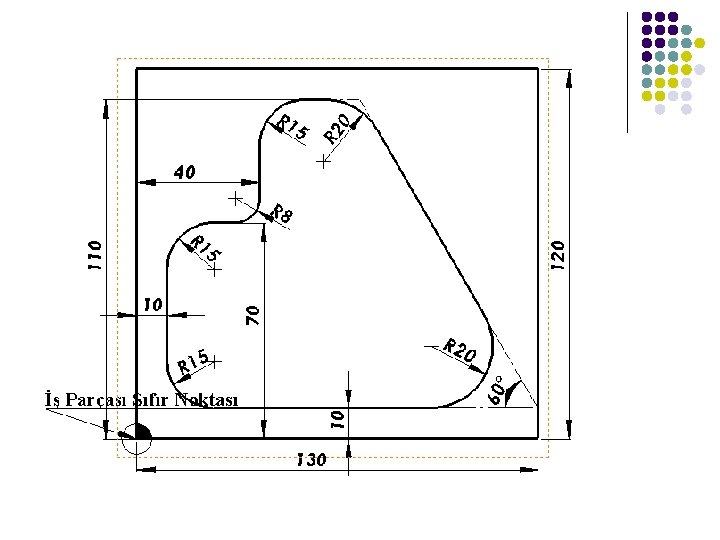
Aşağıdaki parçanın çevresini işleyecek programı yazınız. Kullanılacak Takım: 20 mm lik parmak freze Devir Sayısı: 1500 d/dak Ham Parça Ölçüleri: 130 x 85 x 35 mm XY düzleminde ilerleme hızı: 125 m/dak Z ekseninde ilerleme hızı: 50 m/dak Takım telafisi kullanılacaktır. Saat ibresi yönünde kesme yapınız. Ergün KESKİN
Ergün KESKİN
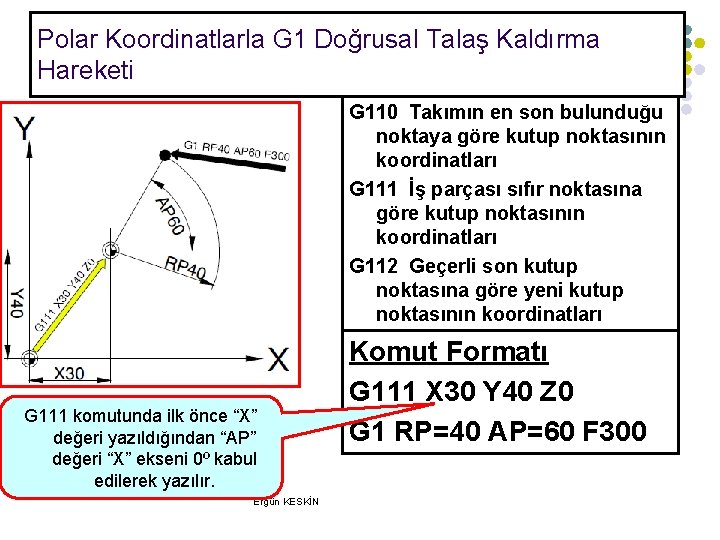
Polar Koordinatlarla G 1 Doğrusal Talaş Kaldırma Hareketi G 110 Takımın en son bulunduğu noktaya göre kutup noktasının koordinatları G 111 İş parçası sıfır noktasına göre kutup noktasının koordinatları G 112 Geçerli son kutup noktasına göre yeni kutup noktasının koordinatları G 111 komutunda ilk önce “X” değeri yazıldığından “AP” değeri “X” ekseni 0º kabul edilerek yazılır. Ergün KESKİN Komut Formatı G 111 X 30 Y 40 Z 0 G 1 RP=40 AP=60 F 300
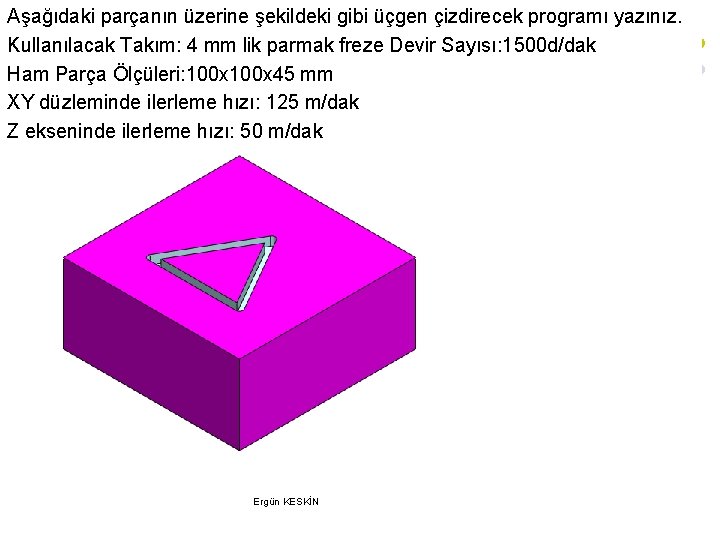
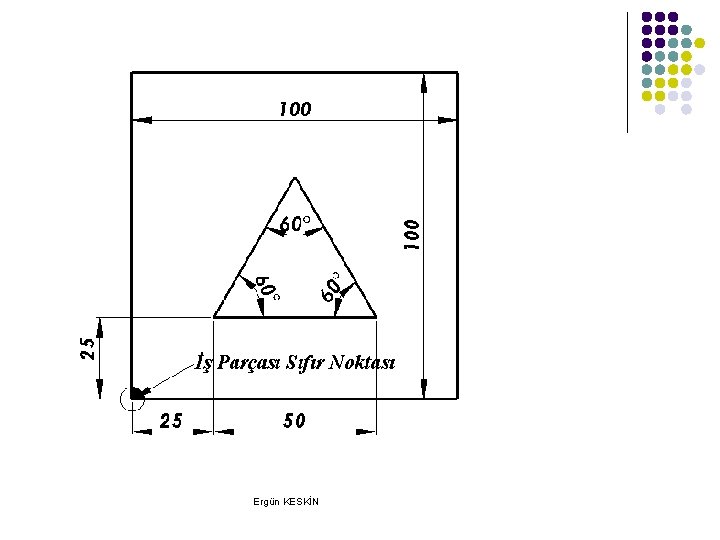
Aşağıdaki parçanın üzerine şekildeki gibi üçgen çizdirecek programı yazınız. Kullanılacak Takım: 4 mm lik parmak freze Devir Sayısı: 1500 d/dak Ham Parça Ölçüleri: 100 x 45 mm XY düzleminde ilerleme hızı: 125 m/dak Z ekseninde ilerleme hızı: 50 m/dak Ergün KESKİN
Ergün KESKİN
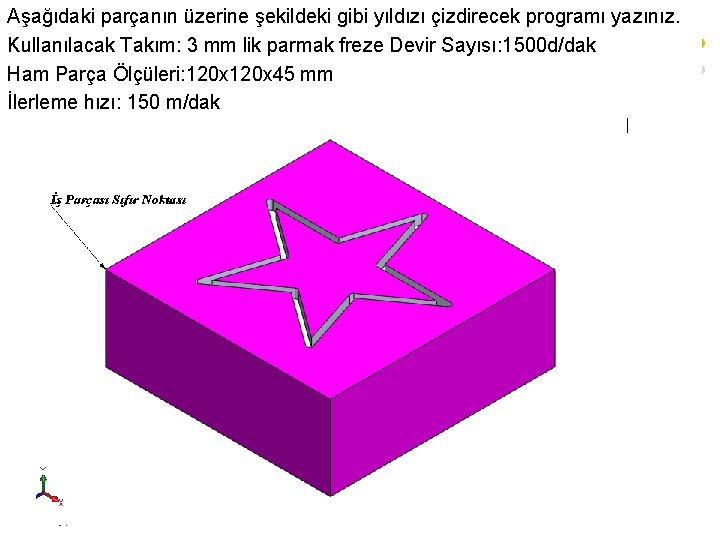
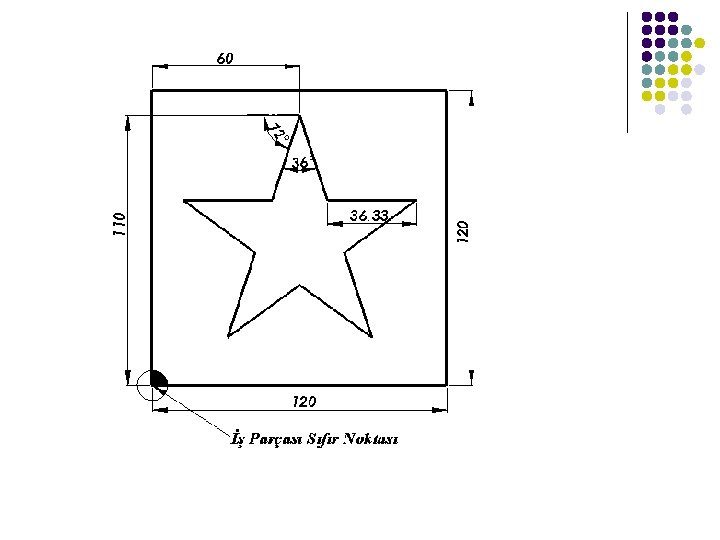
Aşağıdaki parçanın üzerine şekildeki gibi yıldızı çizdirecek programı yazınız. Kullanılacak Takım: 3 mm lik parmak freze Devir Sayısı: 1500 d/dak Ham Parça Ölçüleri: 120 x 45 mm İlerleme hızı: 150 m/dak
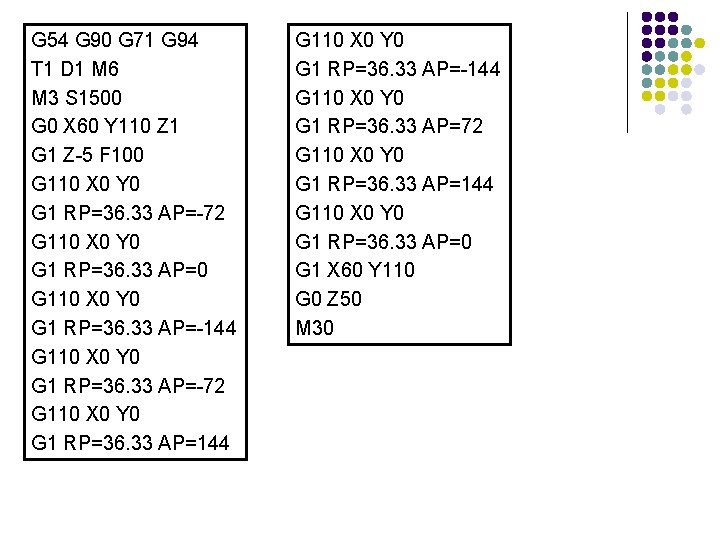
G 54 G 90 G 71 G 94 T 1 D 1 M 6 M 3 S 1500 G 0 X 60 Y 110 Z 1 G 1 Z-5 F 100 G 110 X 0 Y 0 G 1 RP=36. 33 AP=-72 G 110 X 0 Y 0 G 1 RP=36. 33 AP=0 G 110 X 0 Y 0 G 1 RP=36. 33 AP=-144 G 110 X 0 Y 0 G 1 RP=36. 33 AP=-72 G 110 X 0 Y 0 G 1 RP=36. 33 AP=144 G 110 X 0 Y 0 G 1 RP=36. 33 AP=-144 G 110 X 0 Y 0 G 1 RP=36. 33 AP=72 G 110 X 0 Y 0 G 1 RP=36. 33 AP=144 G 110 X 0 Y 0 G 1 RP=36. 33 AP=0 G 1 X 60 Y 110 G 0 Z 50 M 30
Ergün KESKİN
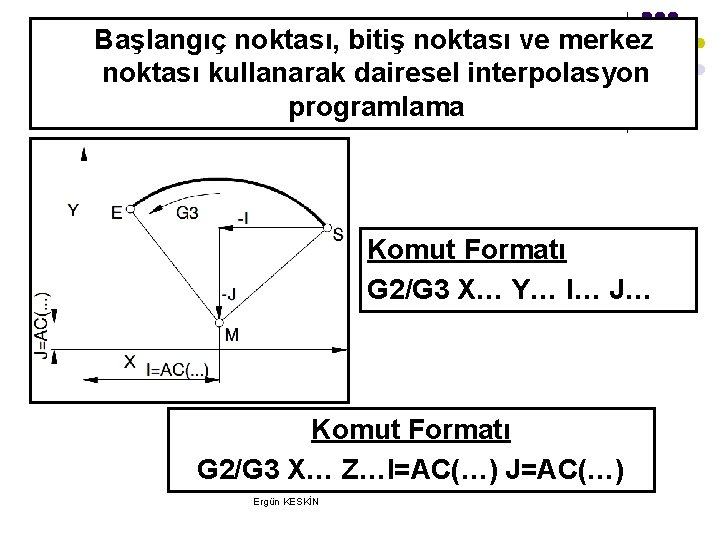
Başlangıç noktası, bitiş noktası ve merkez noktası kullanarak dairesel interpolasyon programlama Komut Formatı G 2/G 3 X… Y… I… J… Komut Formatı G 2/G 3 X… Z…I=AC(…) J=AC(…) Ergün KESKİN
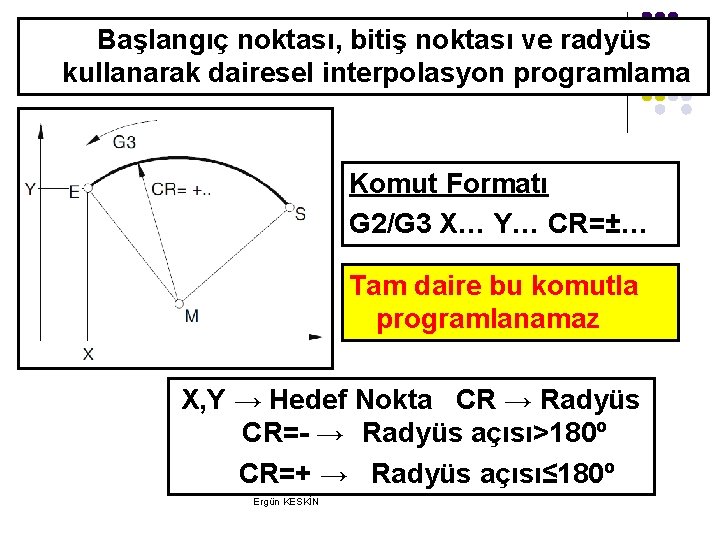
Başlangıç noktası, bitiş noktası ve radyüs kullanarak dairesel interpolasyon programlama Komut Formatı G 2/G 3 X… Y… CR=±… Tam daire bu komutla programlanamaz X, Y → Hedef Nokta CR → Radyüs CR=- → Radyüs açısı>180º CR=+ → Radyüs açısı≤ 180º Ergün KESKİN
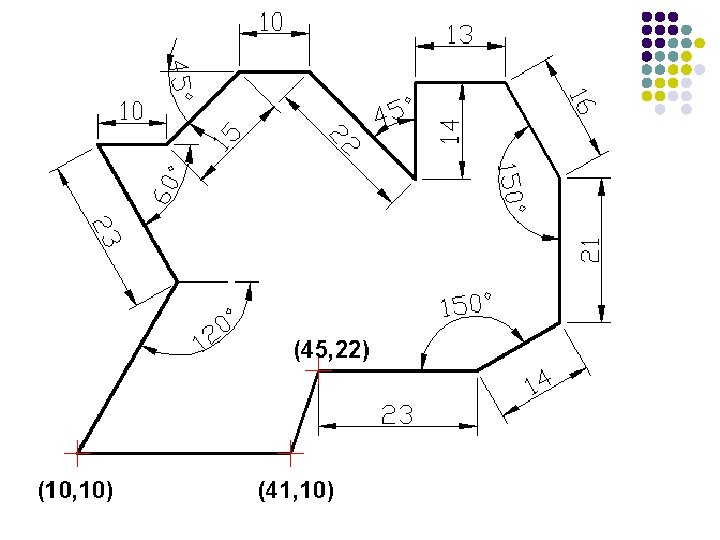
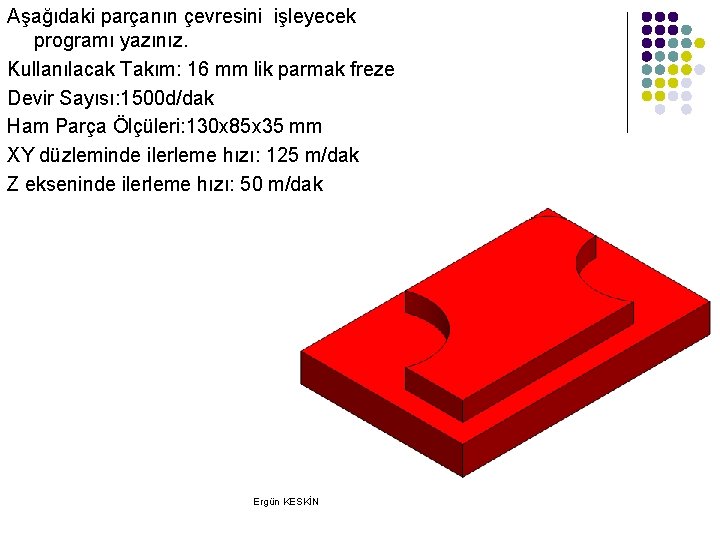
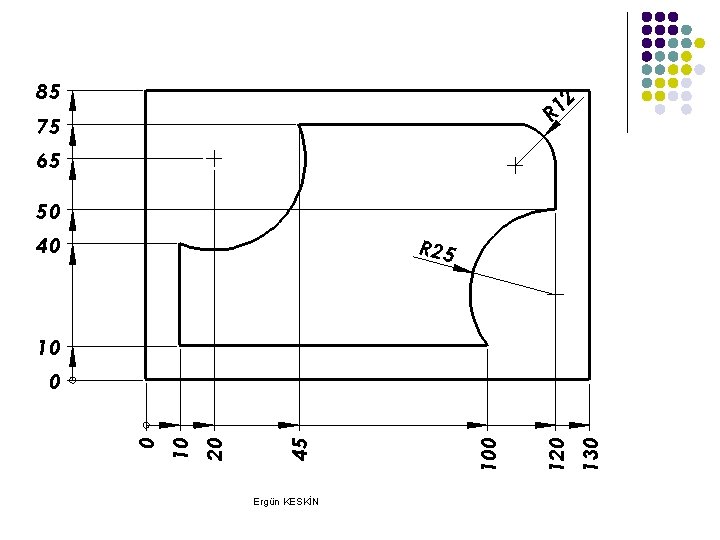
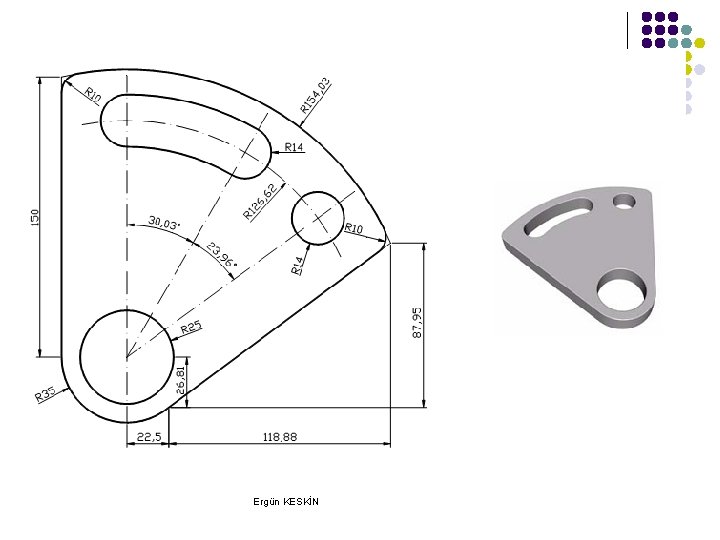
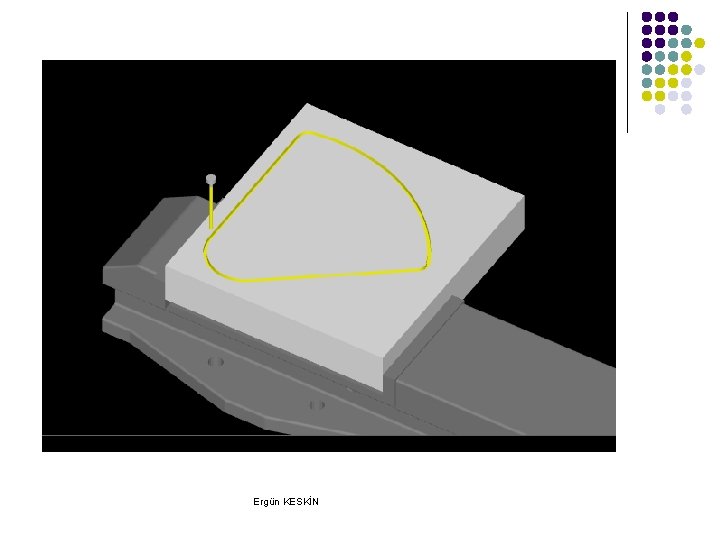
Aşağıdaki parçanın çevresini işleyecek programı yazınız. Kullanılacak Takım: 16 mm lik parmak freze Devir Sayısı: 1500 d/dak Ham Parça Ölçüleri: 130 x 85 x 35 mm XY düzleminde ilerleme hızı: 125 m/dak Z ekseninde ilerleme hızı: 50 m/dak Ergün KESKİN
Ergün KESKİN
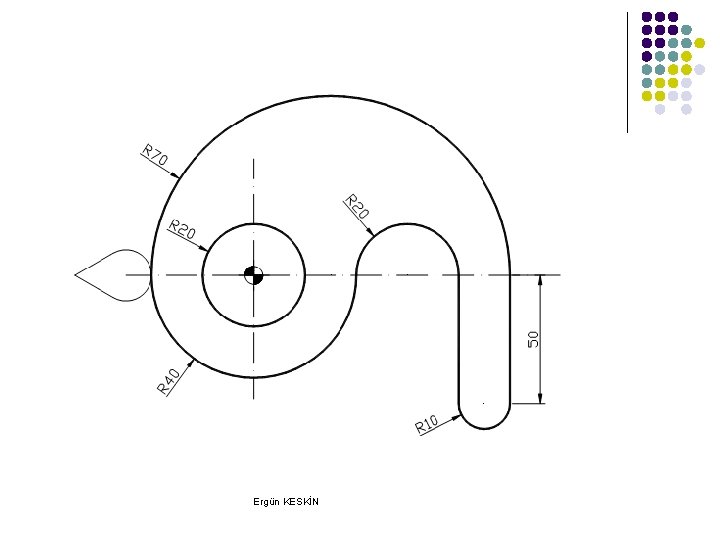
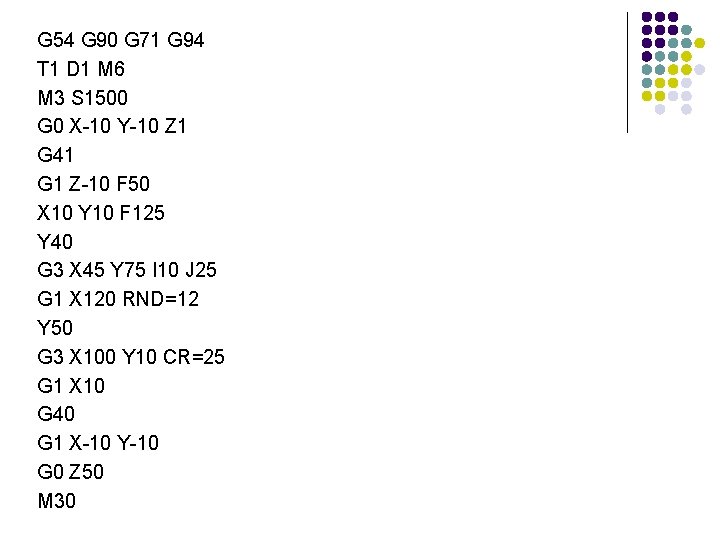
G 54 G 90 G 71 G 94 T 1 D 1 M 6 M 3 S 1500 G 0 X-10 Y-10 Z 1 G 41 G 1 Z-10 F 50 X 10 Y 10 F 125 Y 40 G 3 X 45 Y 75 I 10 J 25 G 1 X 120 RND=12 Y 50 G 3 X 100 Y 10 CR=25 G 1 X 10 G 40 G 1 X-10 Y-10 G 0 Z 50 M 30 Ergün KESKİN
Ergün KESKİN
Ergün KESKİN
Ergün KESKİN
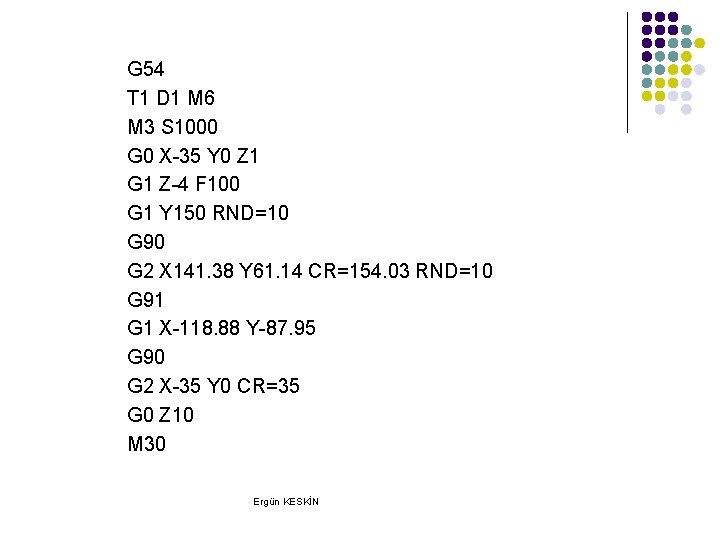
G 54 T 1 D 1 M 6 M 3 S 1000 G 0 X-35 Y 0 Z 1 G 1 Z-4 F 100 G 1 Y 150 RND=10 G 90 G 2 X 141. 38 Y 61. 14 CR=154. 03 RND=10 G 91 G 1 X-118. 88 Y-87. 95 G 90 G 2 X-35 Y 0 CR=35 G 0 Z 10 M 30 Ergün KESKİN
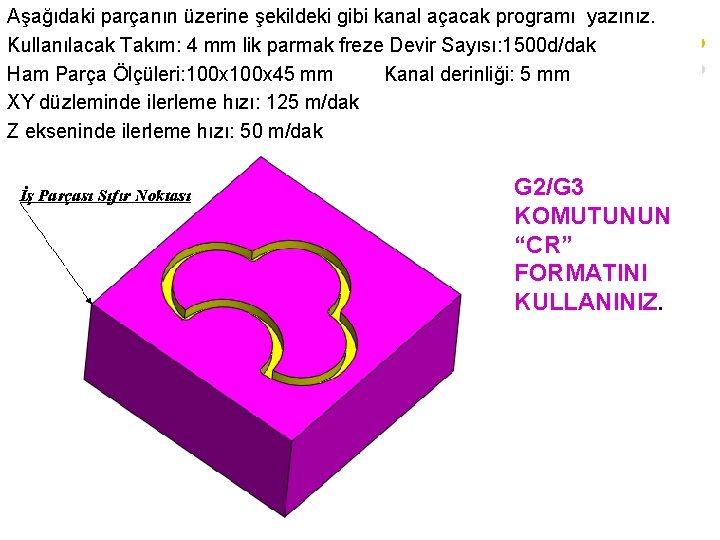
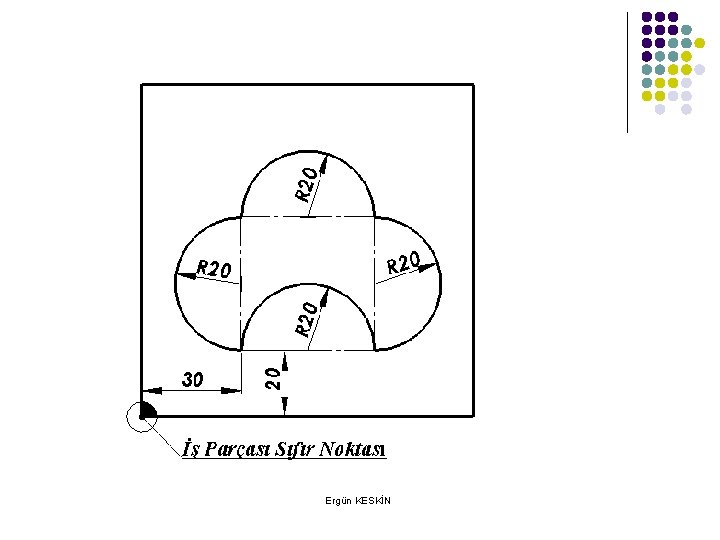
Aşağıdaki parçanın üzerine şekildeki gibi kanal açacak programı yazınız. Kullanılacak Takım: 4 mm lik parmak freze Devir Sayısı: 1500 d/dak Ham Parça Ölçüleri: 100 x 45 mm Kanal derinliği: 5 mm XY düzleminde ilerleme hızı: 125 m/dak Z ekseninde ilerleme hızı: 50 m/dak G 2/G 3 KOMUTUNUN “CR” FORMATINI KULLANINIZ. Ergün KESKİN
Ergün KESKİN
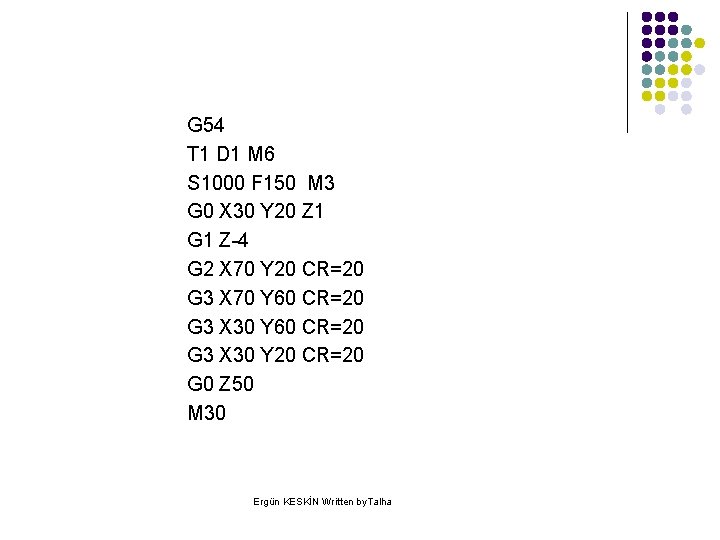
G 54 T 1 D 1 M 6 S 1000 F 150 M 3 G 0 X 30 Y 20 Z 1 G 1 Z-4 G 2 X 70 Y 20 CR=20 G 3 X 70 Y 60 CR=20 G 3 X 30 Y 20 CR=20 G 0 Z 50 M 30 Ergün KESKİN Written by. Talha
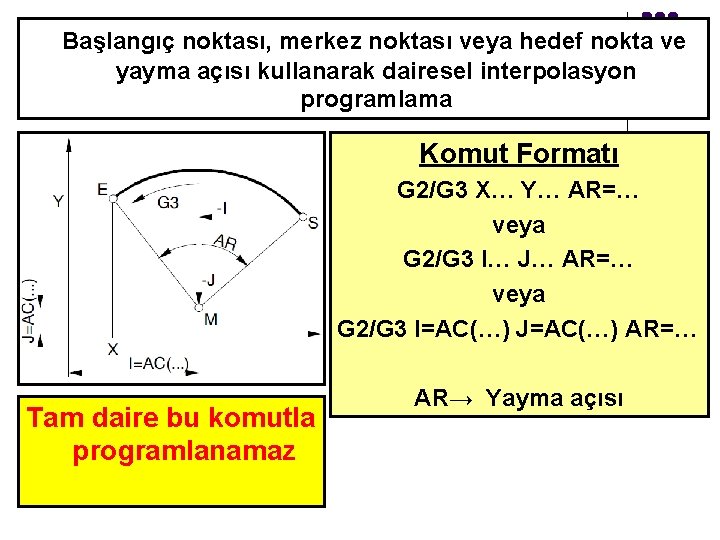
Başlangıç noktası, merkez noktası veya hedef nokta ve yayma açısı kullanarak dairesel interpolasyon programlama Komut Formatı G 2/G 3 X… Y… AR=… veya G 2/G 3 I… J… AR=… veya G 2/G 3 I=AC(…) J=AC(…) AR=… Tam daire bu komutla programlanamaz Ergün KESKİN AR→ Yayma açısı
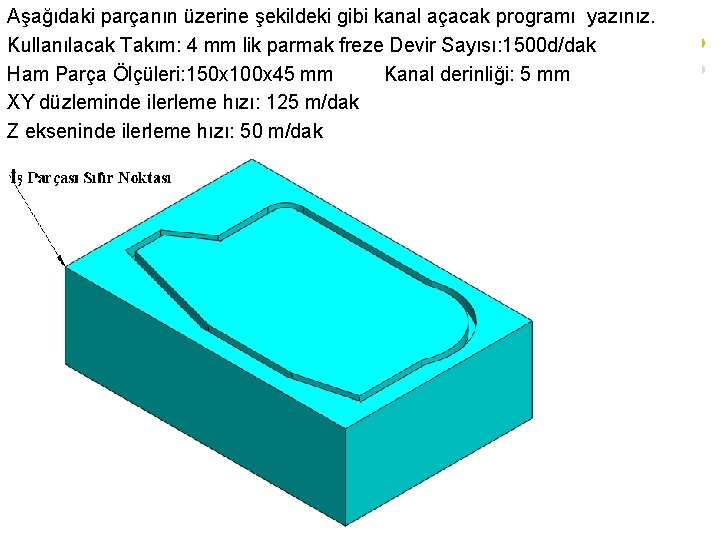
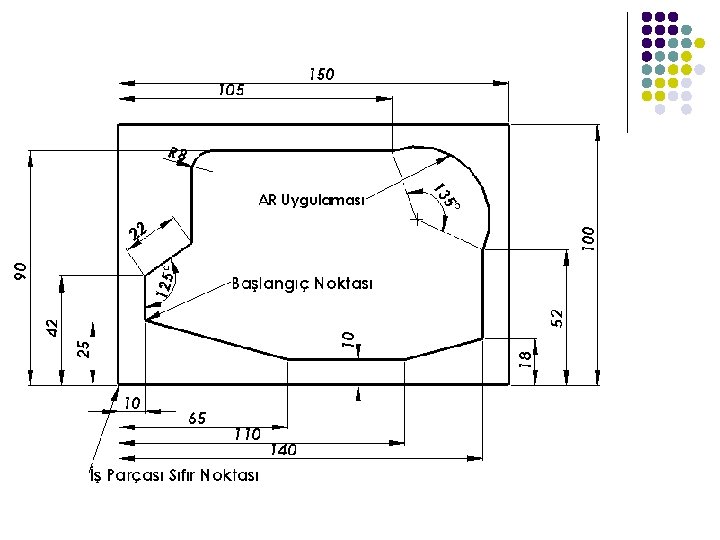
Aşağıdaki parçanın üzerine şekildeki gibi kanal açacak programı yazınız. Kullanılacak Takım: 4 mm lik parmak freze Devir Sayısı: 1500 d/dak Ham Parça Ölçüleri: 150 x 100 x 45 mm Kanal derinliği: 5 mm XY düzleminde ilerleme hızı: 125 m/dak Z ekseninde ilerleme hızı: 50 m/dak
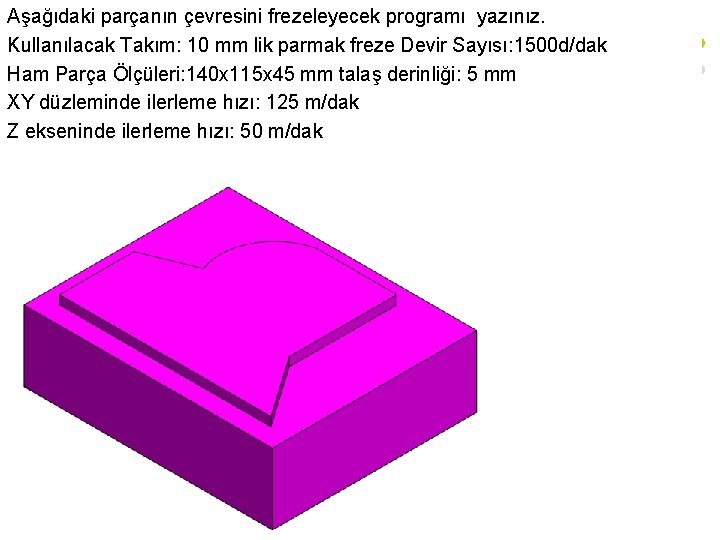
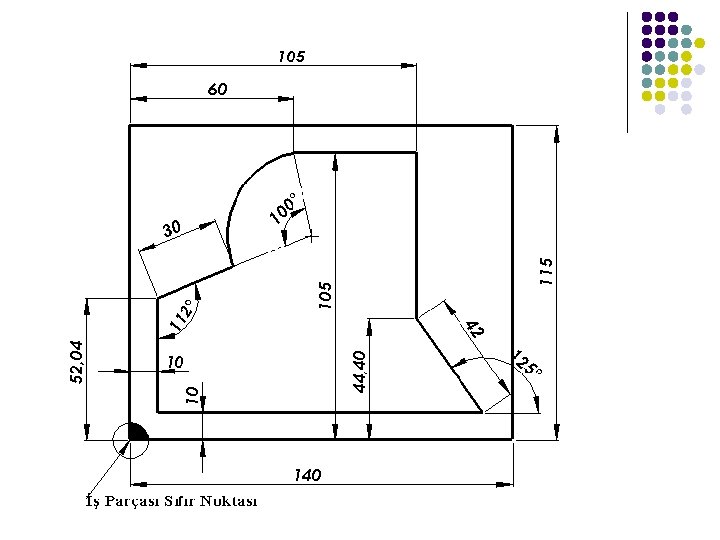
Aşağıdaki parçanın çevresini frezeleyecek programı yazınız. Kullanılacak Takım: 10 mm lik parmak freze Devir Sayısı: 1500 d/dak Ham Parça Ölçüleri: 140 x 115 x 45 mm talaş derinliği: 5 mm XY düzleminde ilerleme hızı: 125 m/dak Z ekseninde ilerleme hızı: 50 m/dak
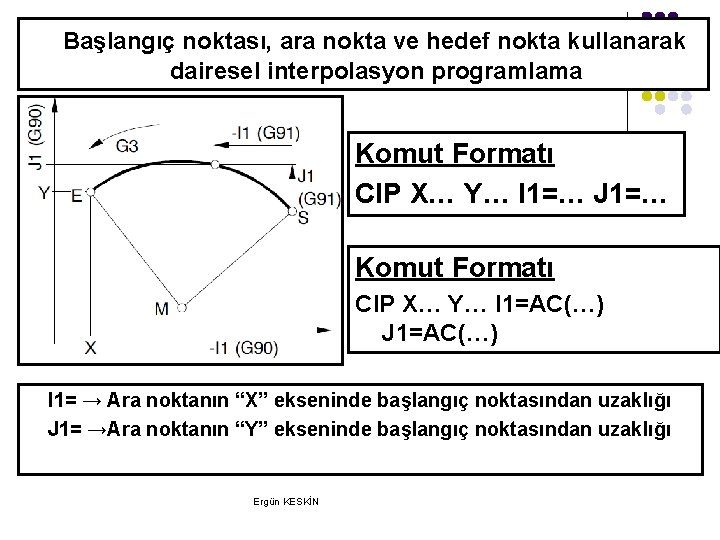
Başlangıç noktası, ara nokta ve hedef nokta kullanarak dairesel interpolasyon programlama Komut Formatı CIP X… Y… I 1=… J 1=… Komut Formatı CIP X… Y… I 1=AC(…) J 1=AC(…) I 1= → Ara noktanın “X” ekseninde başlangıç noktasından uzaklığı J 1= →Ara noktanın “Y” ekseninde başlangıç noktasından uzaklığı Ergün KESKİN
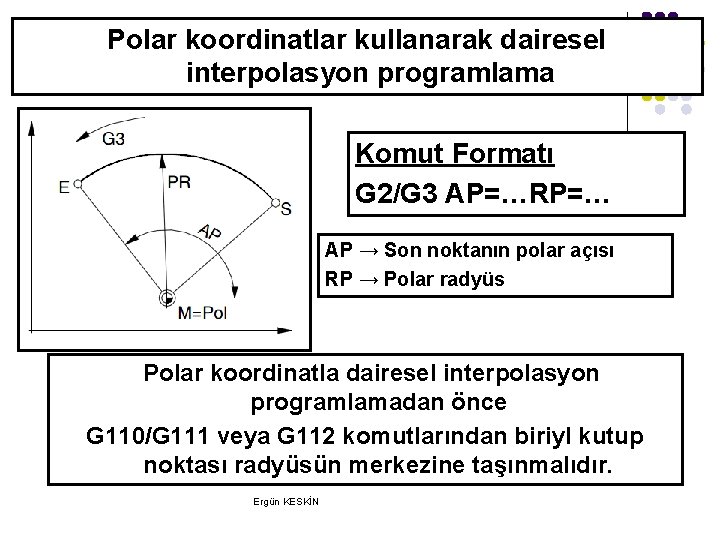
Polar koordinatlar kullanarak dairesel interpolasyon programlama Komut Formatı G 2/G 3 AP=…RP=… AP → Son noktanın polar açısı RP → Polar radyüs Polar koordinatla dairesel interpolasyon programlamadan önce G 110/G 111 veya G 112 komutlarından biriyl kutup noktası radyüsün merkezine taşınmalıdır. Ergün KESKİN
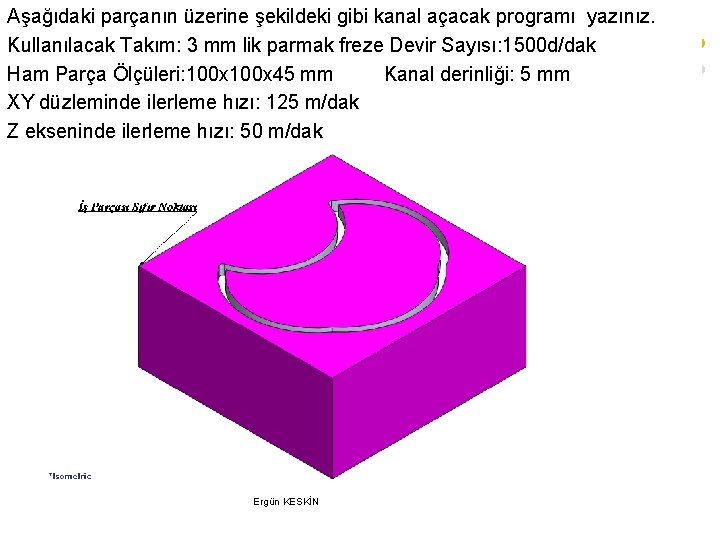
Aşağıdaki parçanın üzerine şekildeki gibi kanal açacak programı yazınız. Kullanılacak Takım: 3 mm lik parmak freze Devir Sayısı: 1500 d/dak Ham Parça Ölçüleri: 100 x 45 mm Kanal derinliği: 5 mm XY düzleminde ilerleme hızı: 125 m/dak Z ekseninde ilerleme hızı: 50 m/dak Ergün KESKİN
Ergün KESKİN
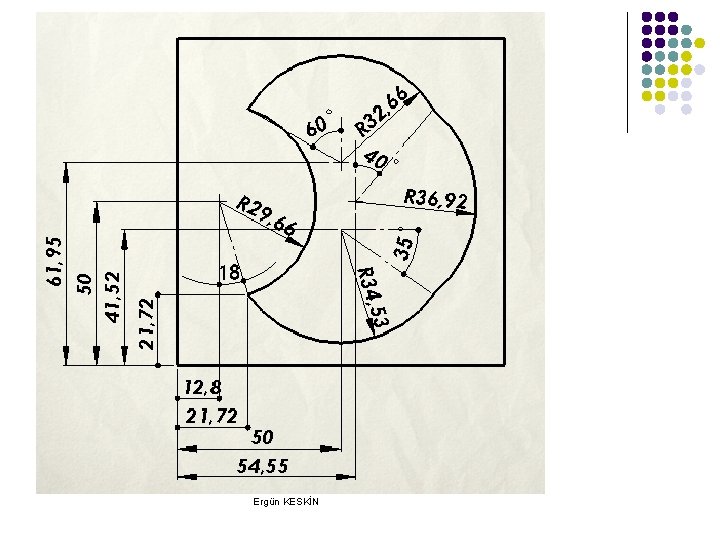
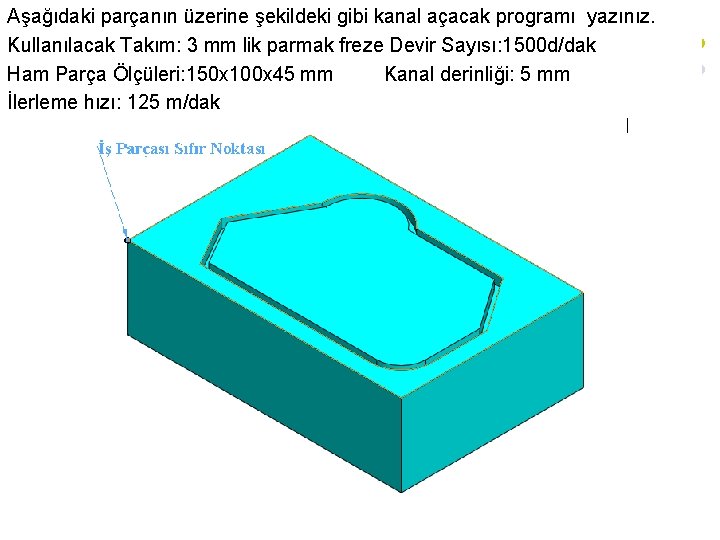
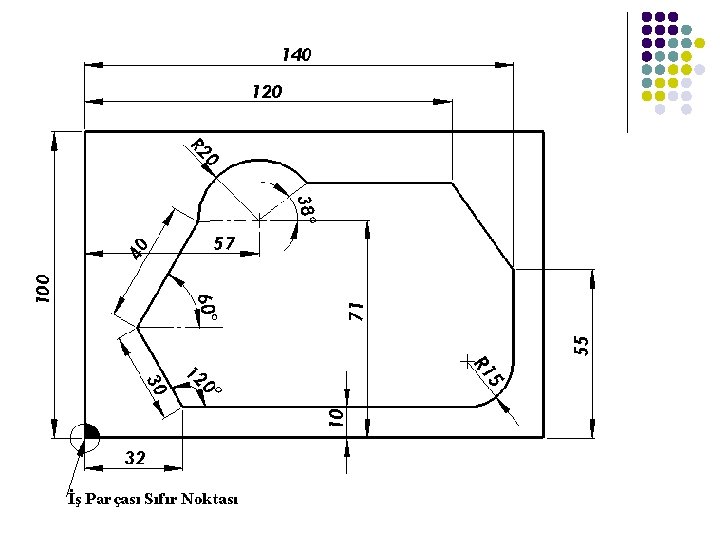
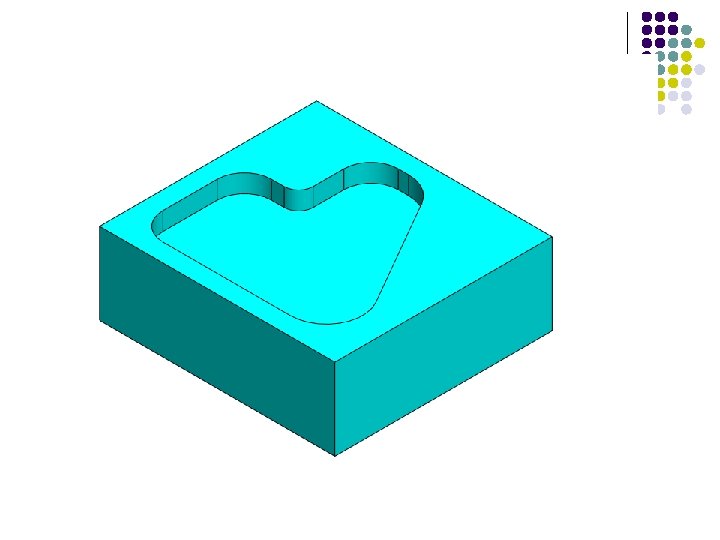
Aşağıdaki parçanın üzerine şekildeki gibi kanal açacak programı yazınız. Kullanılacak Takım: 3 mm lik parmak freze Devir Sayısı: 1500 d/dak Ham Parça Ölçüleri: 150 x 100 x 45 mm Kanal derinliği: 5 mm İlerleme hızı: 125 m/dak
G 110 Takımın en son bulunduğu noktaya göre kutup noktasının koordinatları G 111 İş parçası sıfır noktasına göre kutup noktasının koordinatları G 112 Geçerli son kutup noktasına göre yeni kutup noktasının koordinatları Ergün KESKİN
Çalışma Alanı Limitinin Belirlenmesi G 25/26 X…Y… Z… Programlanabilir çalışma alanı sınırlandırması: Bu komutlar ile takımın hareket edeceği alan sınırlandırılır. Takım komutla yazılan sınırların dışına çıkamaz. G 25 ve G 26 ayrı komut satırlarında kullanılmalıdır. Ergün KESKİN
Çalışma Alanı Limitinin Belirlenmesi G 25 X…Y… Z… Alt çalışma alanı G 26 X…Y… Z… Üst çalışma alanı WALIMON Çalışma limiti açık Ergün KESKİN WALIMOF Çalışma limiti kapalı
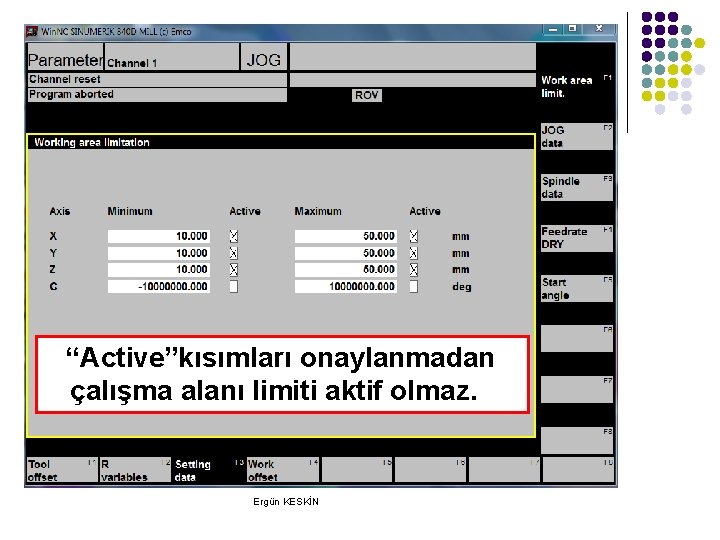
“Active”kısımları onaylanmadan çalışma alanı limiti aktif olmaz. Ergün KESKİN
Program yazılırken çalışma alanı sınırlama komutları ilk satırlara yazılmalıdır. Böylece program çalışınca çalışma alanı limitleri “parameter—setting data---Work area” limit kısmına yazılır. Ergün KESKİN
Devir Sayısının Sınırlandırılması G 25 ve G 26 kullanılarak devir sayısı sınırlandırılabilir. G 25 S…. (En düşük devir sayısı) G 26 S…. (En yüksek devir sayısı) G 25 ve G 26 komutlarında yazılan değerler “setting data” kısmında saklanır ve program kapatıldıktan sonra da aktif olmaya devam eder. Ergün KESKİN
DELİK DELME ÇEVRİMLERİ CYCLE 81 “Delme Merkezleme” çevrimi CYCLE 82 “Delme Havşalama” çevrimi CYCLE 83 “Derin Delik Delme”Çevrimi DİKKAT Delik delme çevrimleri yazılmadan önce takım delik delinecek noktanın üzerine emniyetli bir mesafeye konumlandırılmalıdır. Ergün KESKİN
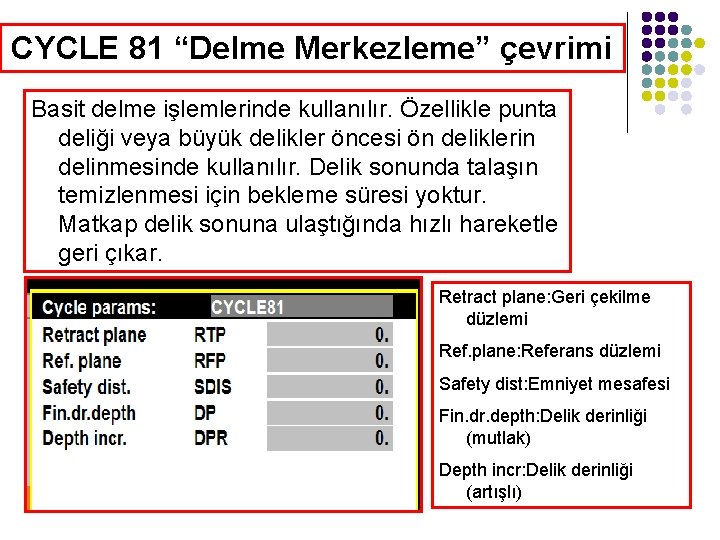
CYCLE 81 “Delme Merkezleme” çevrimi Basit delme işlemlerinde kullanılır. Özellikle punta deliği veya büyük delikler öncesi ön deliklerin delinmesinde kullanılır. Delik sonunda talaşın temizlenmesi için bekleme süresi yoktur. Matkap delik sonuna ulaştığında hızlı hareketle geri çıkar. Retract plane: Geri çekilme düzlemi Ref. plane: Referans düzlemi Safety dist: Emniyet mesafesi Fin. dr. depth: Delik derinliği (mutlak) Ergün KESKİN Depth incr: Delik derinliği (artışlı)
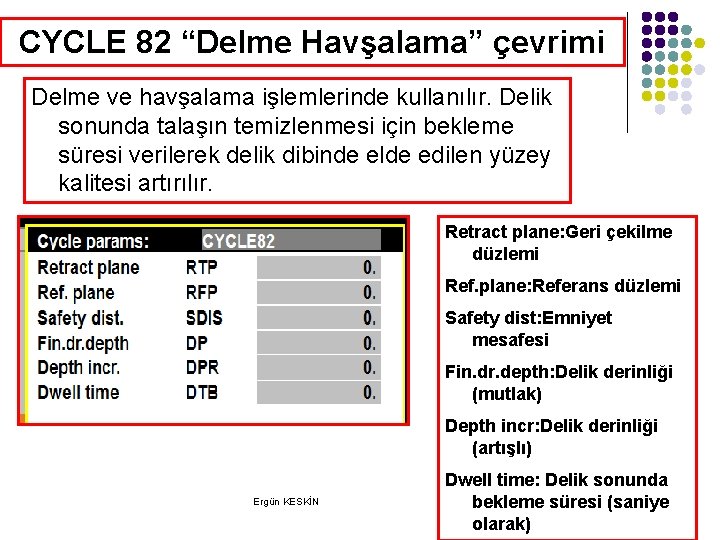
CYCLE 82 “Delme Havşalama” çevrimi Delme ve havşalama işlemlerinde kullanılır. Delik sonunda talaşın temizlenmesi için bekleme süresi verilerek delik dibinde elde edilen yüzey kalitesi artırılır. Retract plane: Geri çekilme düzlemi Ref. plane: Referans düzlemi Safety dist: Emniyet mesafesi Fin. dr. depth: Delik derinliği (mutlak) Depth incr: Delik derinliği (artışlı) Ergün KESKİN Dwell time: Delik sonunda bekleme süresi (saniye olarak)
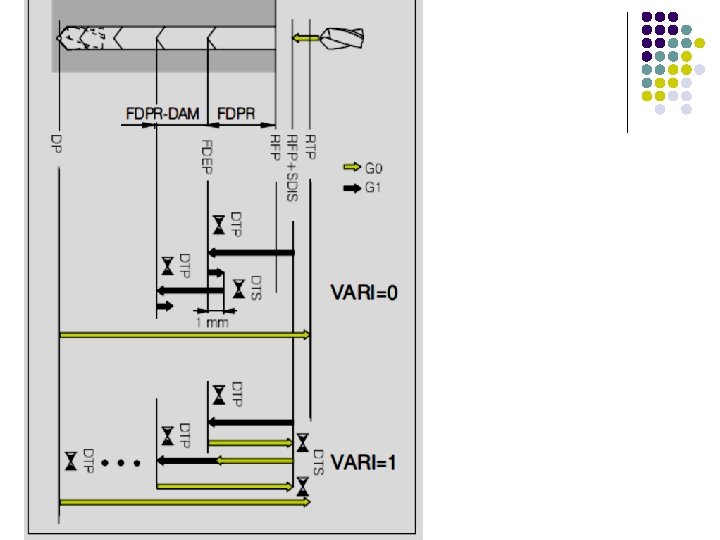
CYCLE 83 “Derin Delik Delme”Çevrimi CYCLE 83 iki tip derin delik delme operasyonuna sahiptir. Ergün KESKİN
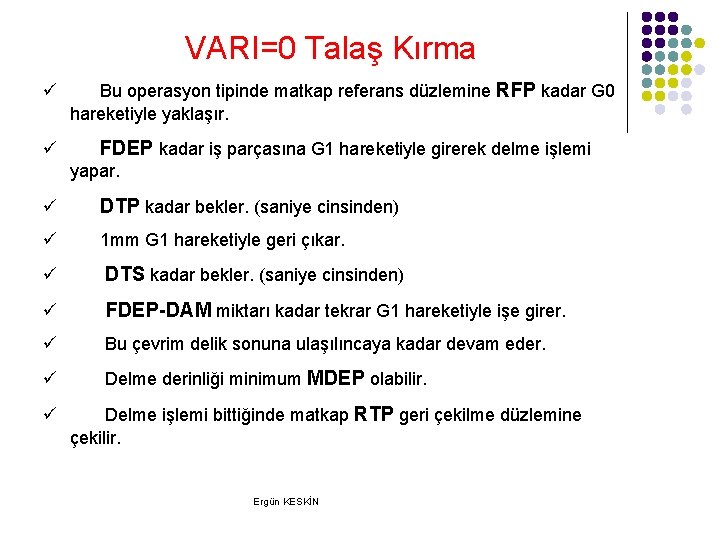
VARI=0 Talaş Kırma ü Bu operasyon tipinde matkap referans düzlemine RFP kadar G 0 hareketiyle yaklaşır. ü FDEP kadar iş parçasına G 1 hareketiyle girerek delme işlemi yapar. ü DTP kadar bekler. (saniye cinsinden) ü 1 mm G 1 hareketiyle geri çıkar. ü DTS kadar bekler. (saniye cinsinden) ü FDEP-DAM miktarı kadar tekrar G 1 hareketiyle işe girer. ü Bu çevrim delik sonuna ulaşılıncaya kadar devam eder. ü Delme derinliği minimum MDEP olabilir. ü Delme işlemi bittiğinde matkap RTP geri çekilme düzlemine çekilir. Ergün KESKİN
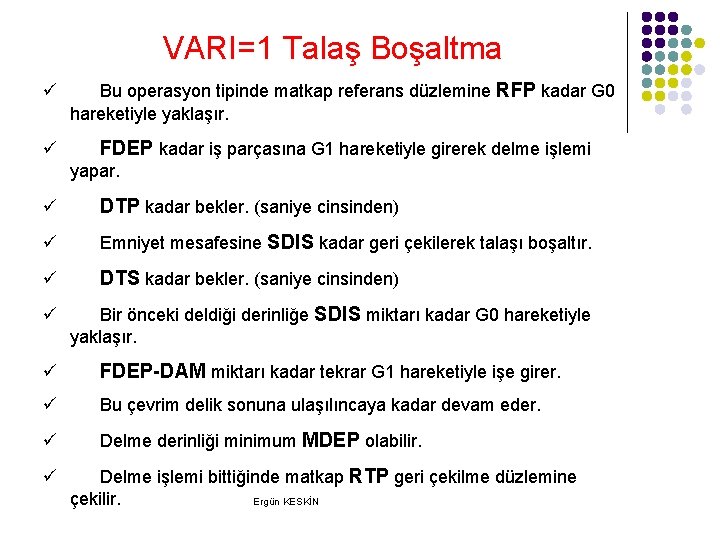
VARI=1 Talaş Boşaltma ü Bu operasyon tipinde matkap referans düzlemine RFP kadar G 0 hareketiyle yaklaşır. ü FDEP kadar iş parçasına G 1 hareketiyle girerek delme işlemi yapar. ü DTP kadar bekler. (saniye cinsinden) ü Emniyet mesafesine SDIS kadar geri çekilerek talaşı boşaltır. ü DTS kadar bekler. (saniye cinsinden) ü Bir önceki deldiği derinliğe SDIS miktarı kadar G 0 hareketiyle yaklaşır. ü FDEP-DAM miktarı kadar tekrar G 1 hareketiyle işe girer. ü Bu çevrim delik sonuna ulaşılıncaya kadar devam eder. ü Delme derinliği minimum MDEP olabilir. ü Delme işlemi bittiğinde matkap RTP geri çekilme düzlemine çekilir. Ergün KESKİN
Ergün KESKİN
Ergün KESKİN
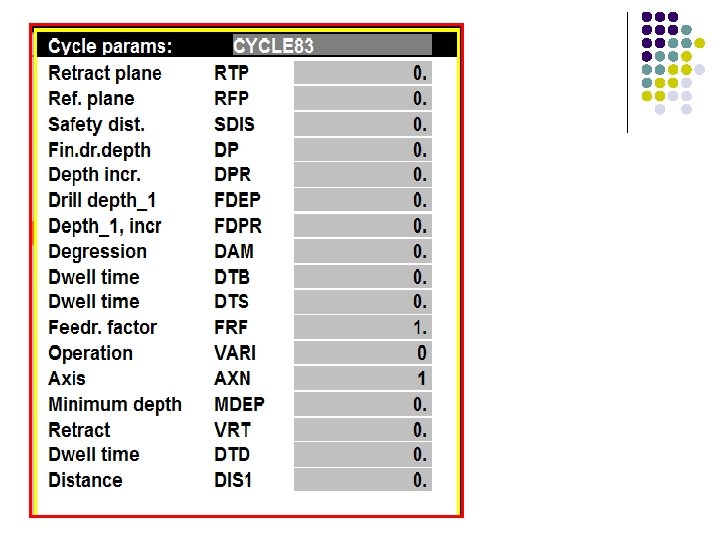
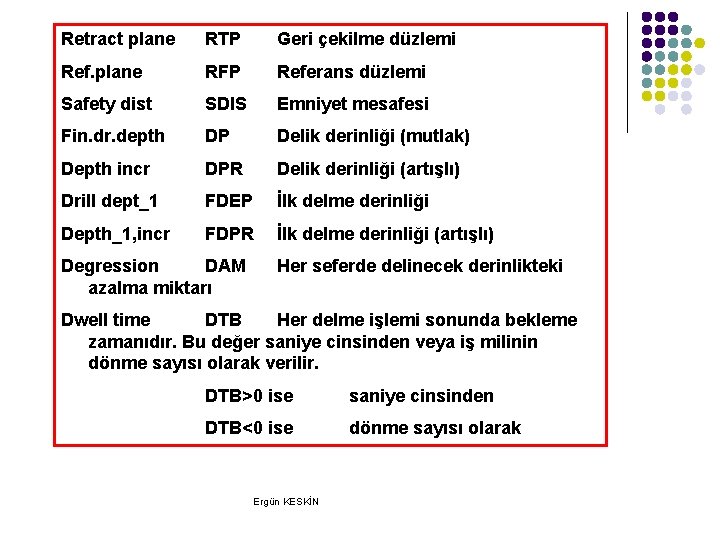
Retract plane RTP Geri çekilme düzlemi Ref. plane RFP Referans düzlemi Safety dist SDIS Emniyet mesafesi Fin. dr. depth DP Delik derinliği (mutlak) Depth incr DPR Delik derinliği (artışlı) Drill dept_1 FDEP İlk delme derinliği Depth_1, incr FDPR İlk delme derinliği (artışlı) Degression DAM azalma miktarı Her seferde delinecek derinlikteki Dwell time DTB Her delme işlemi sonunda bekleme zamanıdır. Bu değer saniye cinsinden veya iş milinin dönme sayısı olarak verilir. DTB>0 ise saniye cinsinden DTB<0 ise dönme sayısı olarak Ergün KESKİN
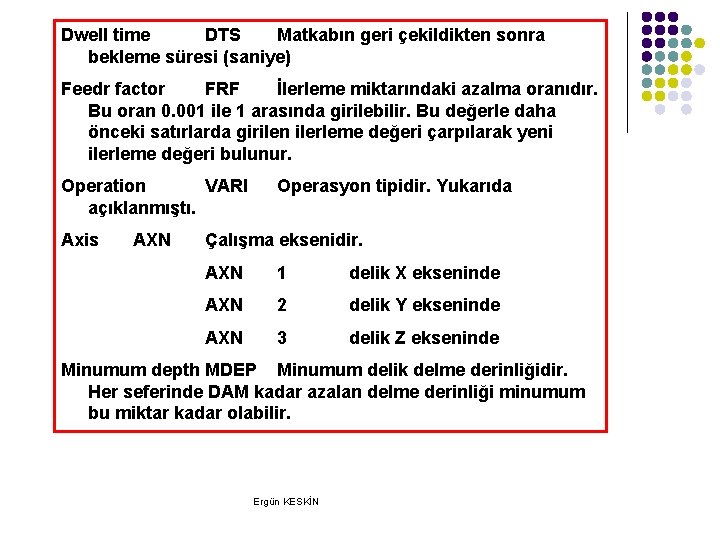
Dwell time DTS Matkabın geri çekildikten sonra bekleme süresi (saniye) Feedr factor FRF İlerleme miktarındaki azalma oranıdır. Bu oran 0. 001 ile 1 arasında girilebilir. Bu değerle daha önceki satırlarda girilen ilerleme değeri çarpılarak yeni ilerleme değeri bulunur. Operation VARI açıklanmıştı. Axis AXN Operasyon tipidir. Yukarıda Çalışma eksenidir. AXN 1 delik X ekseninde AXN 2 delik Y ekseninde AXN 3 delik Z ekseninde Minumum depth MDEP Minumum delik delme derinliğidir. Her seferinde DAM kadar azalan delme derinliği minumum bu miktar kadar olabilir. Ergün KESKİN
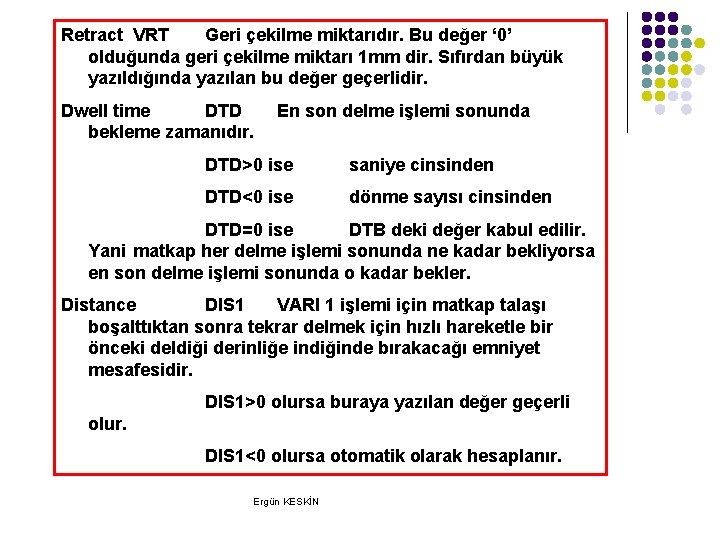
Retract VRT Geri çekilme miktarıdır. Bu değer ‘ 0’ olduğunda geri çekilme miktarı 1 mm dir. Sıfırdan büyük yazıldığında yazılan bu değer geçerlidir. Dwell time DTD bekleme zamanıdır. En son delme işlemi sonunda DTD>0 ise saniye cinsinden DTD<0 ise dönme sayısı cinsinden DTD=0 ise DTB deki değer kabul edilir. Yani matkap her delme işlemi sonunda ne kadar bekliyorsa en son delme işlemi sonunda o kadar bekler. Distance DIS 1 VARI 1 işlemi için matkap talaşı boşalttıktan sonra tekrar delmek için hızlı hareketle bir önceki deldiği derinliğe indiğinde bırakacağı emniyet mesafesidir. DIS 1>0 olursa buraya yazılan değer geçerli olur. DIS 1<0 olursa otomatik olarak hesaplanır. Ergün KESKİN
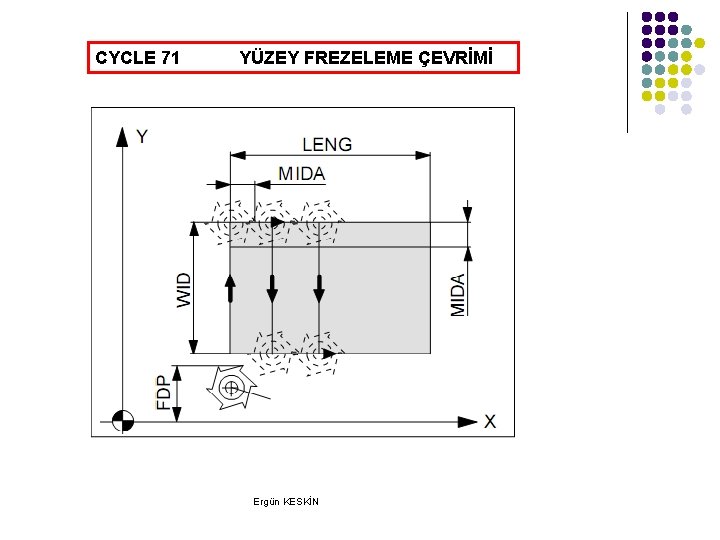
CYCLE 71 YÜZEY FREZELEME ÇEVRİMİ Ergün KESKİN
Ergün KESKİN
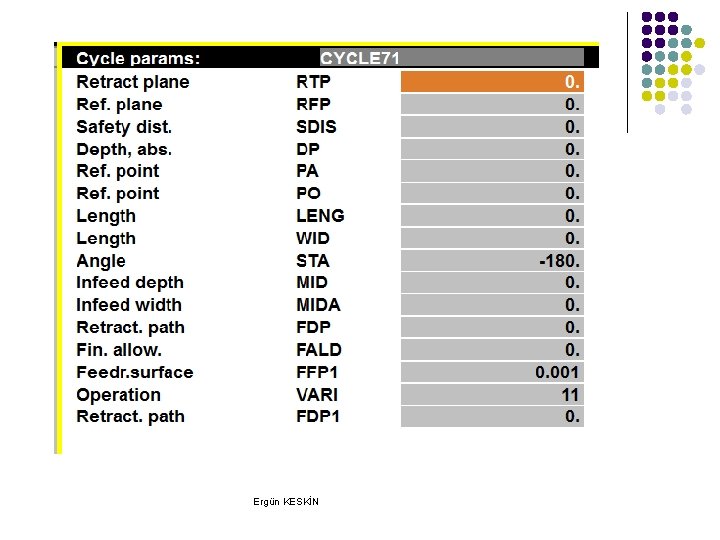
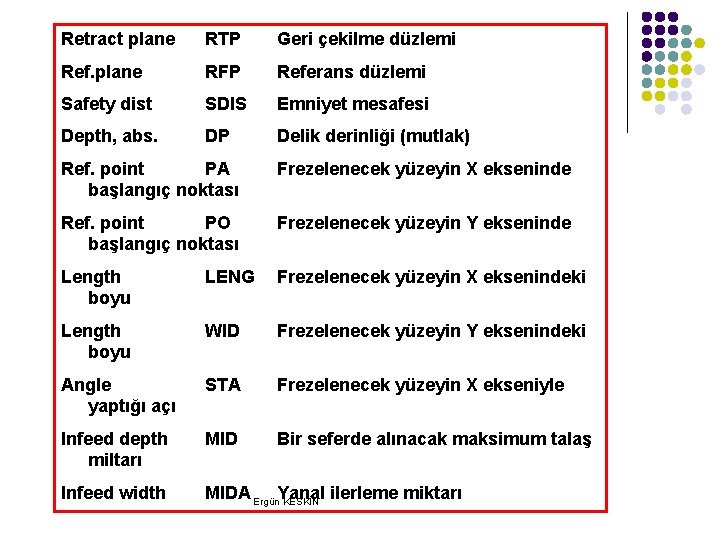
Retract plane RTP Geri çekilme düzlemi Ref. plane RFP Referans düzlemi Safety dist SDIS Emniyet mesafesi Depth, abs. DP Delik derinliği (mutlak) Ref. point PA başlangıç noktası Frezelenecek yüzeyin X ekseninde Ref. point PO başlangıç noktası Frezelenecek yüzeyin Y ekseninde Length boyu LENG Frezelenecek yüzeyin X eksenindeki Length boyu WID Frezelenecek yüzeyin Y eksenindeki Angle yaptığı açı STA Frezelenecek yüzeyin X ekseniyle Infeed depth miltarı MID Bir seferde alınacak maksimum talaş Infeed width MIDA Ergün. Yanal ilerleme miktarı KESKİN
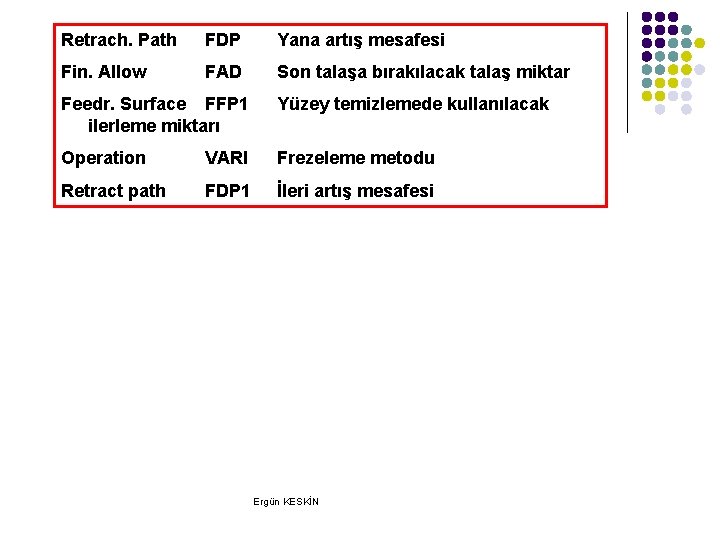
Retrach. Path FDP Yana artış mesafesi Fin. Allow FAD Son talaşa bırakılacak talaş miktar Feedr. Surface FFP 1 ilerleme miktarı Yüzey temizlemede kullanılacak Operation VARI Frezeleme metodu Retract path FDP 1 İleri artış mesafesi Ergün KESKİN
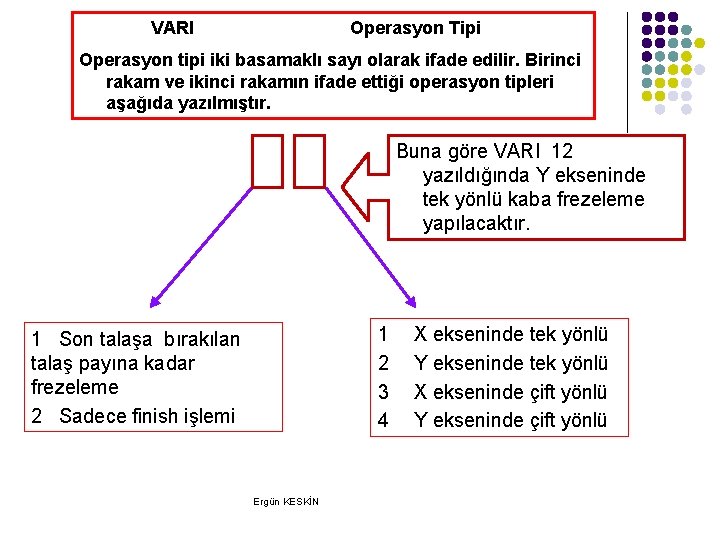
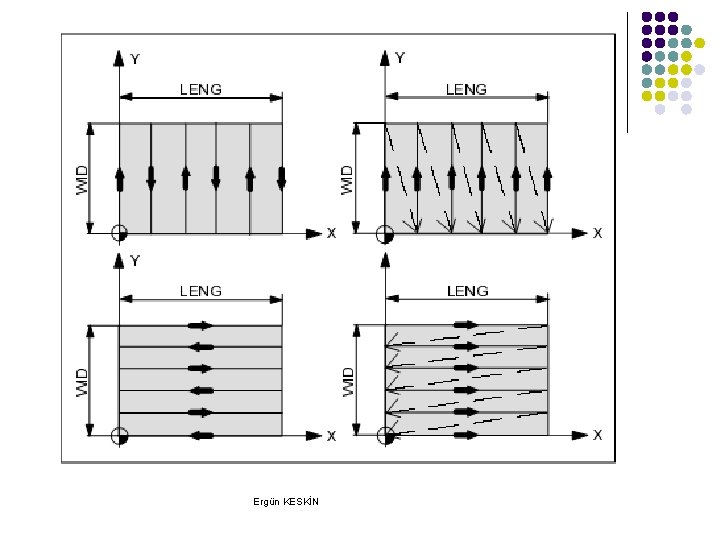
VARI Operasyon Tipi Operasyon tipi iki basamaklı sayı olarak ifade edilir. Birinci rakam ve ikinci rakamın ifade ettiği operasyon tipleri aşağıda yazılmıştır. Buna göre VARI 12 yazıldığında Y ekseninde tek yönlü kaba frezeleme yapılacaktır. 1 2 3 4 1 Son talaşa bırakılan talaş payına kadar frezeleme 2 Sadece finish işlemi Ergün KESKİN X ekseninde tek yönlü Y ekseninde tek yönlü X ekseninde çift yönlü Y ekseninde çift yönlü
Ergün KESKİN
Aşağıda verilen parçanın yüzeyini frezeleyecek programı yazınız Ergün KESKİN
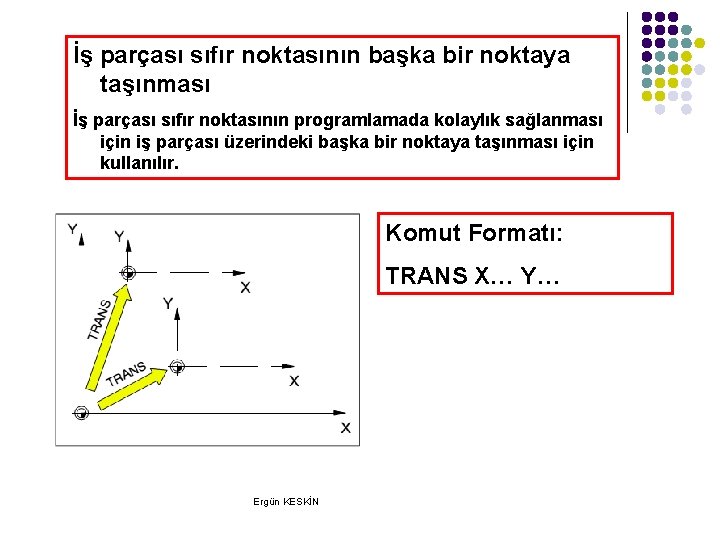
İş parçası sıfır noktasının başka bir noktaya taşınması İş parçası sıfır noktasının programlamada kolaylık sağlanması için iş parçası üzerindeki başka bir noktaya taşınması için kullanılır. Komut Formatı: TRANS X… Y… Ergün KESKİN
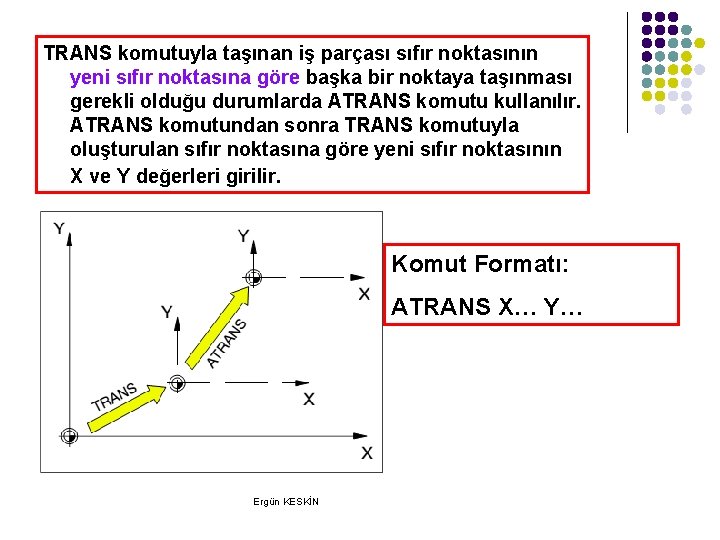
TRANS komutuyla taşınan iş parçası sıfır noktasının yeni sıfır noktasına göre başka bir noktaya taşınması gerekli olduğu durumlarda ATRANS komutu kullanılır. ATRANS komutundan sonra TRANS komutuyla oluşturulan sıfır noktasına göre yeni sıfır noktasının X ve Y değerleri girilir. Komut Formatı: ATRANS X… Y… Ergün KESKİN
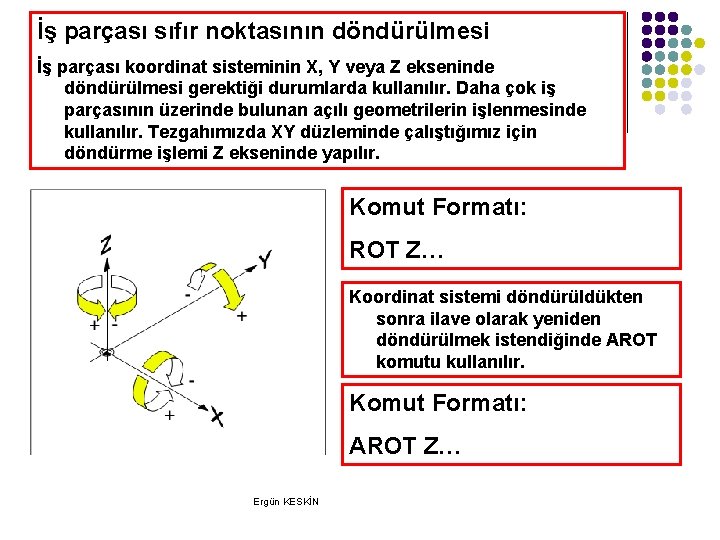
İş parçası sıfır noktasının döndürülmesi İş parçası koordinat sisteminin X, Y veya Z ekseninde döndürülmesi gerektiği durumlarda kullanılır. Daha çok iş parçasının üzerinde bulunan açılı geometrilerin işlenmesinde kullanılır. Tezgahımızda XY düzleminde çalıştığımız için döndürme işlemi Z ekseninde yapılır. Komut Formatı: ROT Z… Koordinat sistemi döndürüldükten sonra ilave olarak yeniden döndürülmek istendiğinde AROT komutu kullanılır. Komut Formatı: AROT Z… Ergün KESKİN
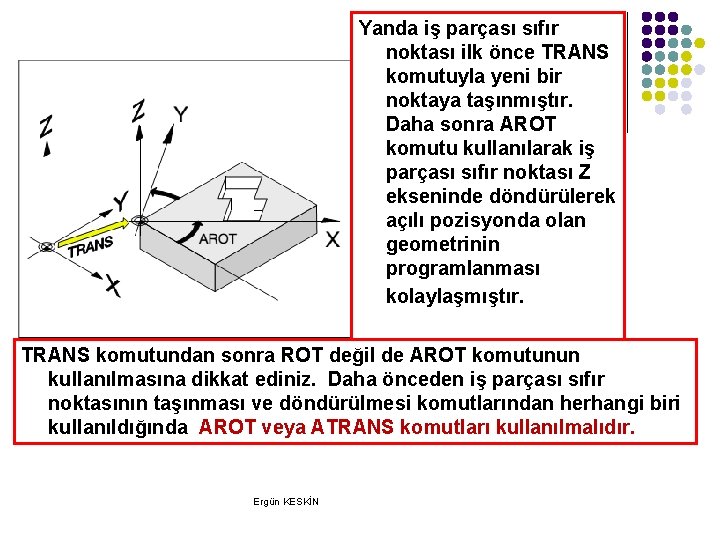
Yanda iş parçası sıfır noktası ilk önce TRANS komutuyla yeni bir noktaya taşınmıştır. Daha sonra AROT komutu kullanılarak iş parçası sıfır noktası Z ekseninde döndürülerek açılı pozisyonda olan geometrinin programlanması kolaylaşmıştır. TRANS komutundan sonra ROT değil de AROT komutunun kullanılmasına dikkat ediniz. Daha önceden iş parçası sıfır noktasının taşınması ve döndürülmesi komutlarından herhangi biri kullanıldığında AROT veya ATRANS komutları kullanılmalıdır. Ergün KESKİN
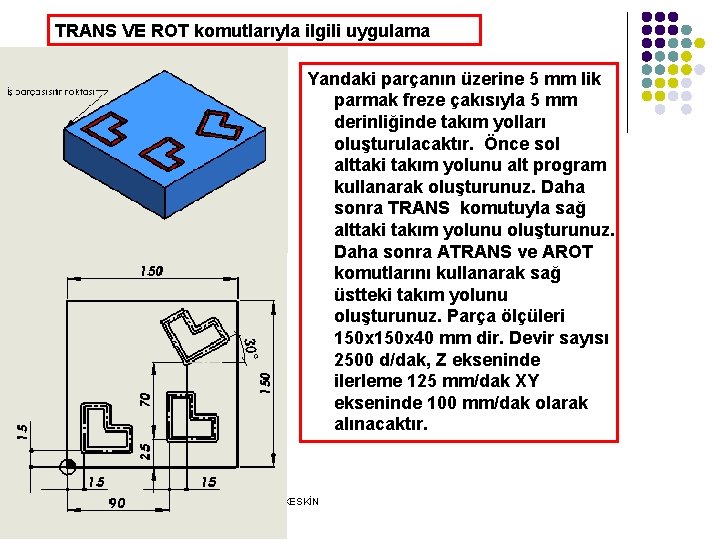
TRANS VE ROT komutlarıyla ilgili uygulama Yandaki parçanın üzerine 5 mm lik parmak freze çakısıyla 5 mm derinliğinde takım yolları oluşturulacaktır. Önce sol alttaki takım yolunu alt program kullanarak oluşturunuz. Daha sonra TRANS komutuyla sağ alttaki takım yolunu oluşturunuz. Daha sonra ATRANS ve AROT komutlarını kullanarak sağ üstteki takım yolunu oluşturunuz. Parça ölçüleri 150 x 40 mm dir. Devir sayısı 2500 d/dak, Z ekseninde ilerleme 125 mm/dak XY ekseninde 100 mm/dak olarak alınacaktır. Ergün KESKİN
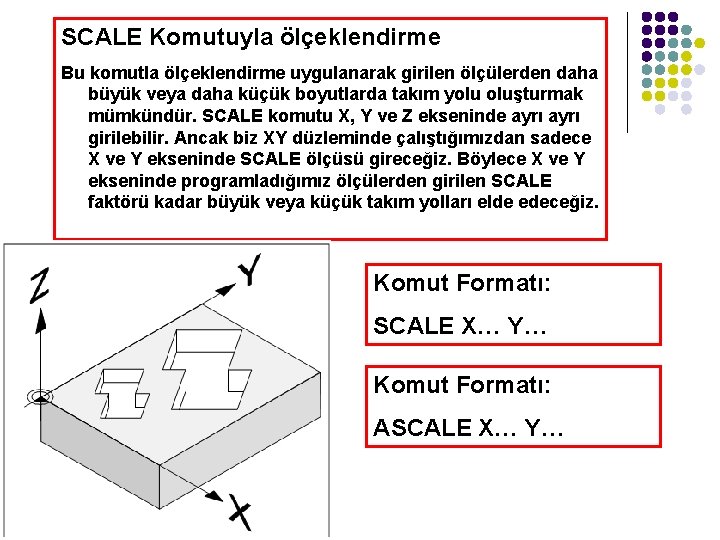
SCALE Komutuyla ölçeklendirme Bu komutla ölçeklendirme uygulanarak girilen ölçülerden daha büyük veya daha küçük boyutlarda takım yolu oluşturmak mümkündür. SCALE komutu X, Y ve Z ekseninde ayrı girilebilir. Ancak biz XY düzleminde çalıştığımızdan sadece X ve Y ekseninde SCALE ölçüsü gireceğiz. Böylece X ve Y ekseninde programladığımız ölçülerden girilen SCALE faktörü kadar büyük veya küçük takım yolları elde edeceğiz. Komut Formatı: SCALE X… Y… Komut Formatı: ASCALE X… Y… Ergün KESKİN
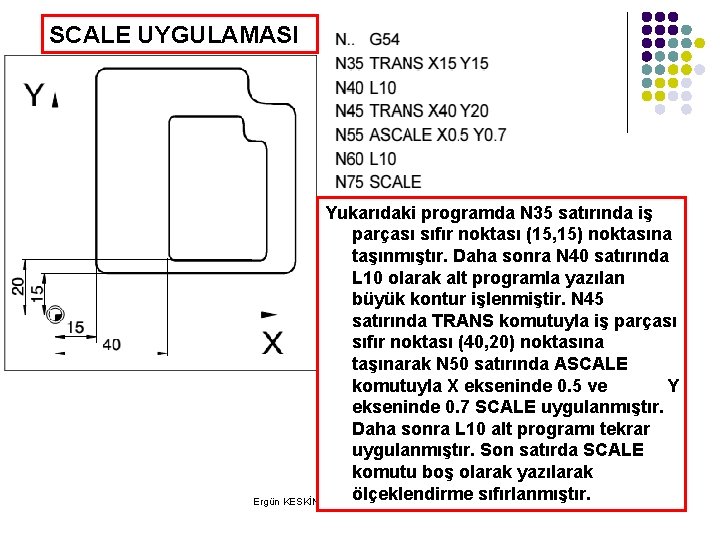
SCALE UYGULAMASI Ergün KESKİN Yukarıdaki programda N 35 satırında iş parçası sıfır noktası (15, 15) noktasına taşınmıştır. Daha sonra N 40 satırında L 10 olarak alt programla yazılan büyük kontur işlenmiştir. N 45 satırında TRANS komutuyla iş parçası sıfır noktası (40, 20) noktasına taşınarak N 50 satırında ASCALE komutuyla X ekseninde 0. 5 ve Y ekseninde 0. 7 SCALE uygulanmıştır. Daha sonra L 10 alt programı tekrar uygulanmıştır. Son satırda SCALE komutu boş olarak yazılarak ölçeklendirme sıfırlanmıştır.
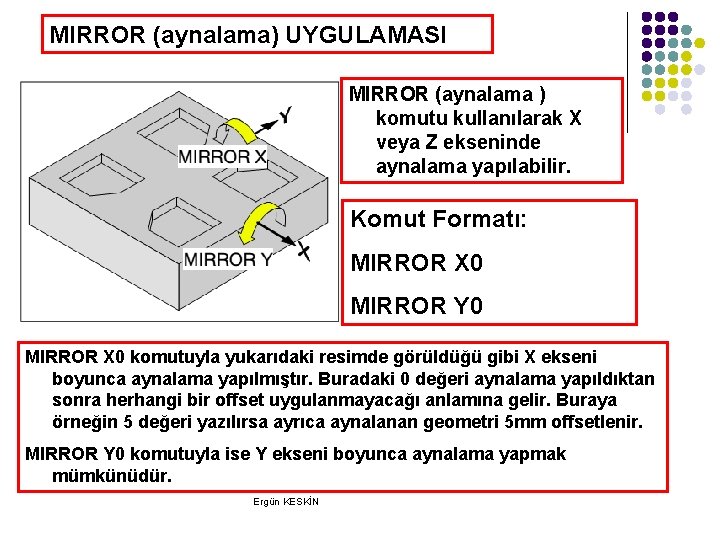
MIRROR (aynalama) UYGULAMASI MIRROR (aynalama ) komutu kullanılarak X veya Z ekseninde aynalama yapılabilir. Komut Formatı: MIRROR X 0 MIRROR Y 0 MIRROR X 0 komutuyla yukarıdaki resimde görüldüğü gibi X ekseni boyunca aynalama yapılmıştır. Buradaki 0 değeri aynalama yapıldıktan sonra herhangi bir offset uygulanmayacağı anlamına gelir. Buraya örneğin 5 değeri yazılırsa ayrıca aynalanan geometri 5 mm offsetlenir. MIRROR Y 0 komutuyla ise Y ekseni boyunca aynalama yapmak mümkünüdür. Ergün KESKİN
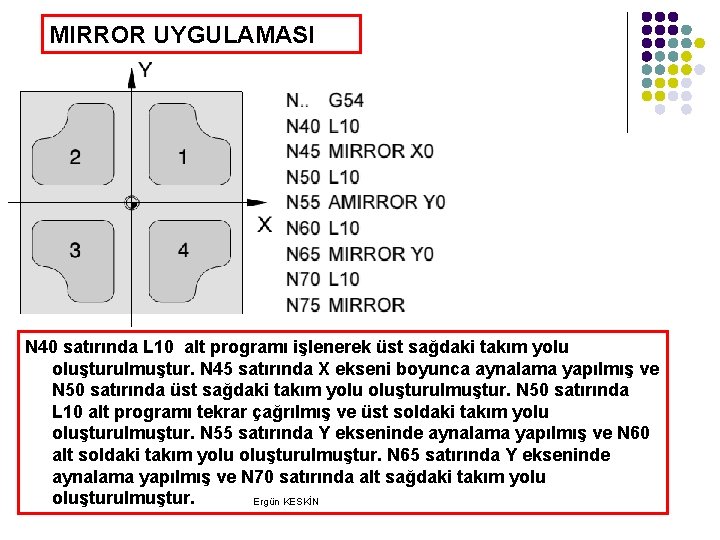
MIRROR UYGULAMASI N 40 satırında L 10 alt programı işlenerek üst sağdaki takım yolu oluşturulmuştur. N 45 satırında X ekseni boyunca aynalama yapılmış ve N 50 satırında üst sağdaki takım yolu oluşturulmuştur. N 50 satırında L 10 alt programı tekrar çağrılmış ve üst soldaki takım yolu oluşturulmuştur. N 55 satırında Y ekseninde aynalama yapılmış ve N 60 alt soldaki takım yolu oluşturulmuştur. N 65 satırında Y ekseninde aynalama yapılmış ve N 70 satırında alt sağdaki takım yolu oluşturulmuştur. Ergün KESKİN