Digital Image Processing 3 rd ed Gonzalez Woods
- Slides: 82
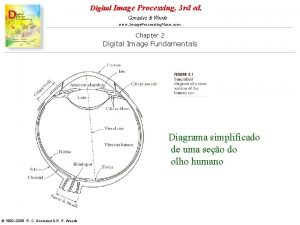
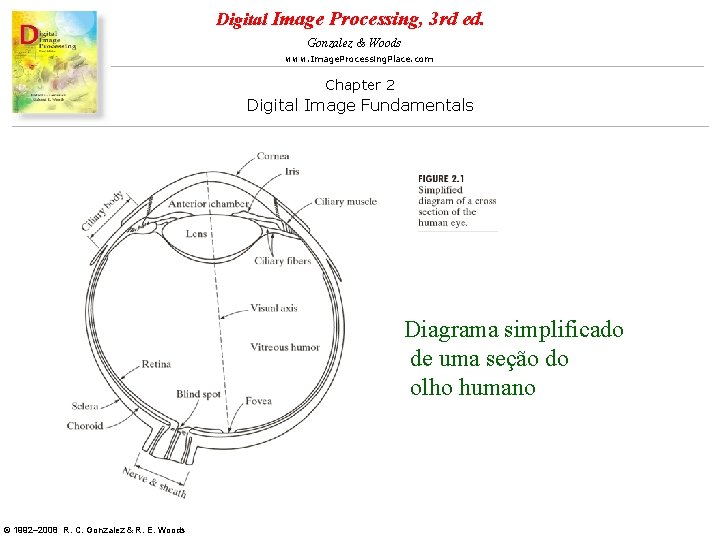
Digital Image Processing, 3 rd ed. Gonzalez & Woods www. Image. Processing. Place. com Chapter 2 Digital Image Fundamentals Diagrama simplificado de uma seção do olho humano © 1992– 2008 R. C. Gonzalez & R. E. Woods
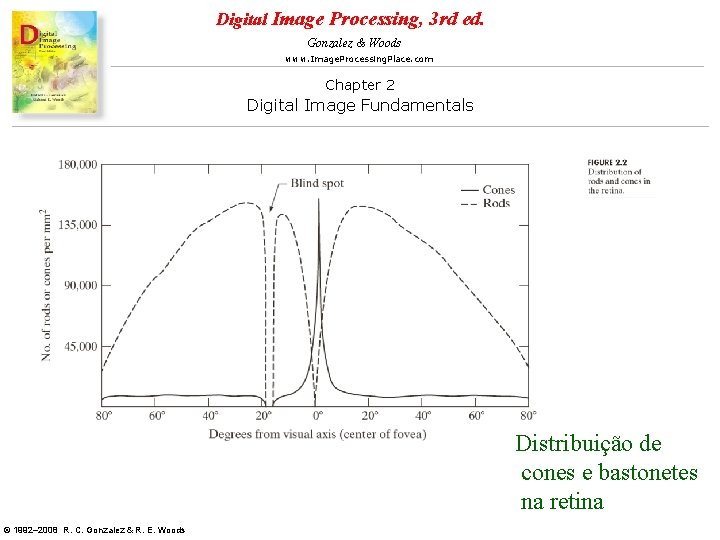
Digital Image Processing, 3 rd ed. Gonzalez & Woods www. Image. Processing. Place. com Chapter 2 Digital Image Fundamentals Distribuição de cones e bastonetes na retina © 1992– 2008 R. C. Gonzalez & R. E. Woods
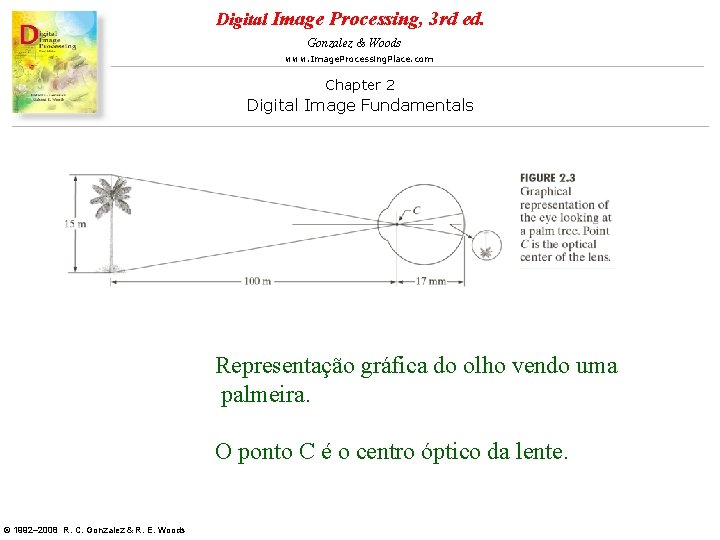
Digital Image Processing, 3 rd ed. Gonzalez & Woods www. Image. Processing. Place. com Chapter 2 Digital Image Fundamentals Representação gráfica do olho vendo uma palmeira. O ponto C é o centro óptico da lente. © 1992– 2008 R. C. Gonzalez & R. E. Woods
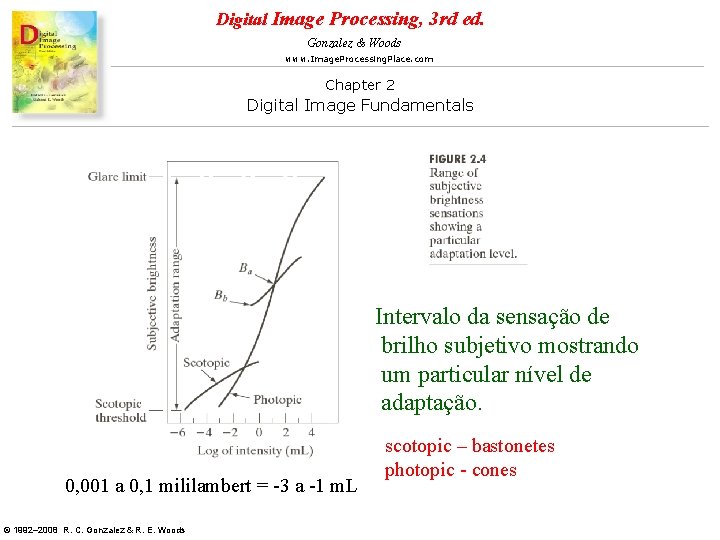
Digital Image Processing, 3 rd ed. Gonzalez & Woods www. Image. Processing. Place. com Chapter 2 Digital Image Fundamentals Intervalo da sensação de brilho subjetivo mostrando um particular nível de adaptação. 0, 001 a 0, 1 mililambert = -3 a -1 m. L © 1992– 2008 R. C. Gonzalez & R. E. Woods scotopic – bastonetes photopic - cones
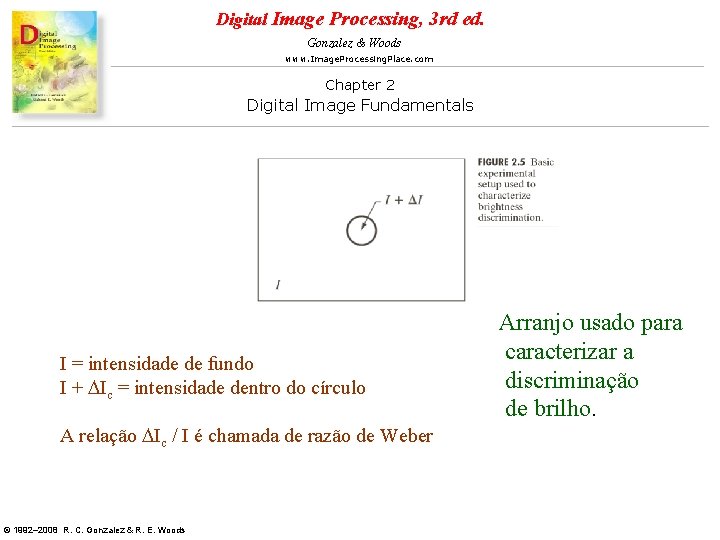
Digital Image Processing, 3 rd ed. Gonzalez & Woods www. Image. Processing. Place. com Chapter 2 Digital Image Fundamentals I = intensidade de fundo I + DIc = intensidade dentro do círculo A relação DIc / I é chamada de razão de Weber © 1992– 2008 R. C. Gonzalez & R. E. Woods Arranjo usado para caracterizar a discriminação de brilho.
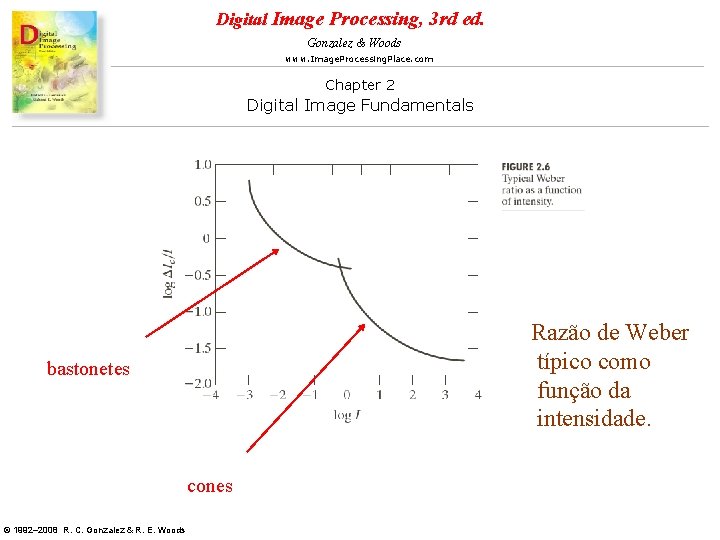
Digital Image Processing, 3 rd ed. Gonzalez & Woods www. Image. Processing. Place. com Chapter 2 Digital Image Fundamentals Razão de Weber típico como função da intensidade. bastonetes cones © 1992– 2008 R. C. Gonzalez & R. E. Woods
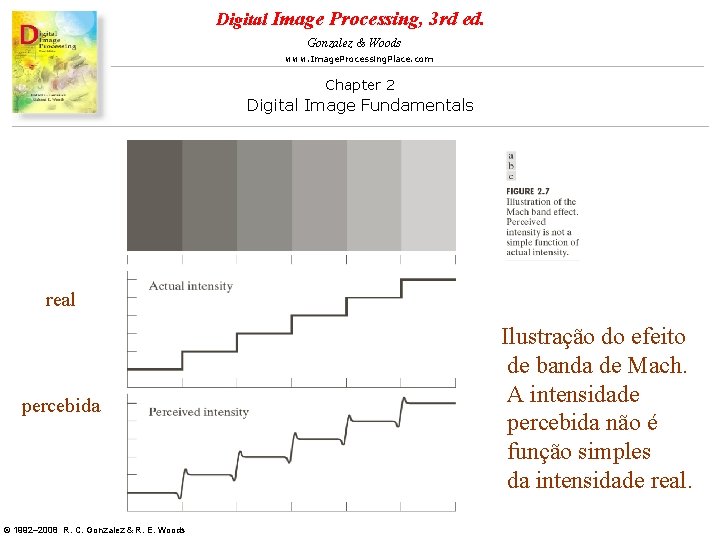
Digital Image Processing, 3 rd ed. Gonzalez & Woods www. Image. Processing. Place. com Chapter 2 Digital Image Fundamentals real percebida © 1992– 2008 R. C. Gonzalez & R. E. Woods Ilustração do efeito de banda de Mach. A intensidade percebida não é função simples da intensidade real.
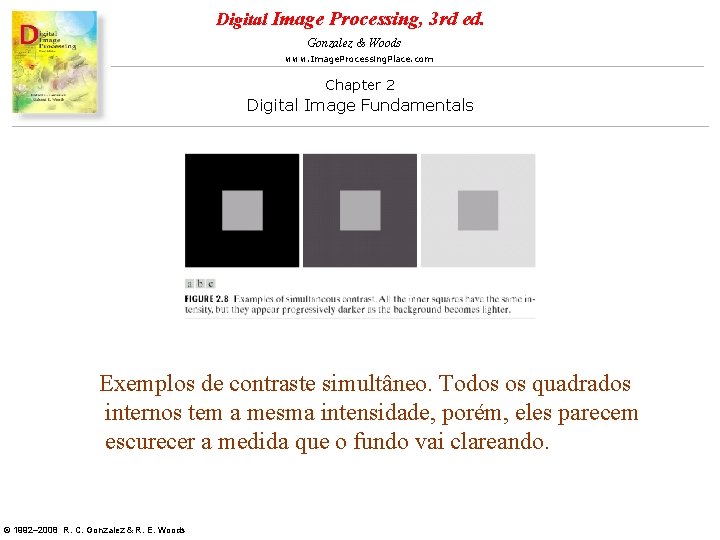
Digital Image Processing, 3 rd ed. Gonzalez & Woods www. Image. Processing. Place. com Chapter 2 Digital Image Fundamentals Exemplos de contraste simultâneo. Todos os quadrados internos tem a mesma intensidade, porém, eles parecem escurecer a medida que o fundo vai clareando. © 1992– 2008 R. C. Gonzalez & R. E. Woods
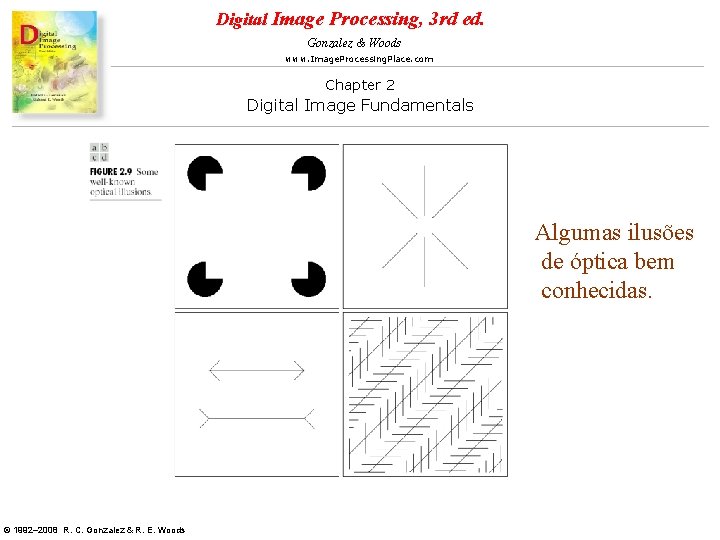
Digital Image Processing, 3 rd ed. Gonzalez & Woods www. Image. Processing. Place. com Chapter 2 Digital Image Fundamentals Algumas ilusões de óptica bem conhecidas. © 1992– 2008 R. C. Gonzalez & R. E. Woods
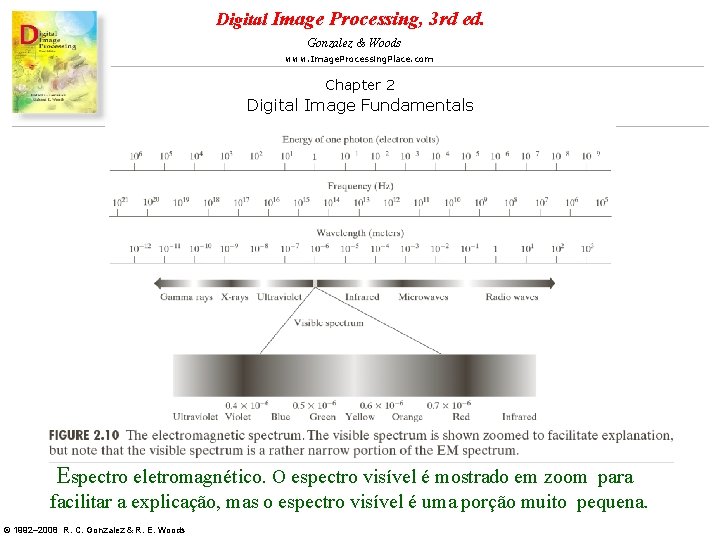
Digital Image Processing, 3 rd ed. Gonzalez & Woods www. Image. Processing. Place. com Chapter 2 Digital Image Fundamentals Espectro eletromagnético. O espectro visível é mostrado em zoom para facilitar a explicação, mas o espectro visível é uma porção muito pequena. © 1992– 2008 R. C. Gonzalez & R. E. Woods
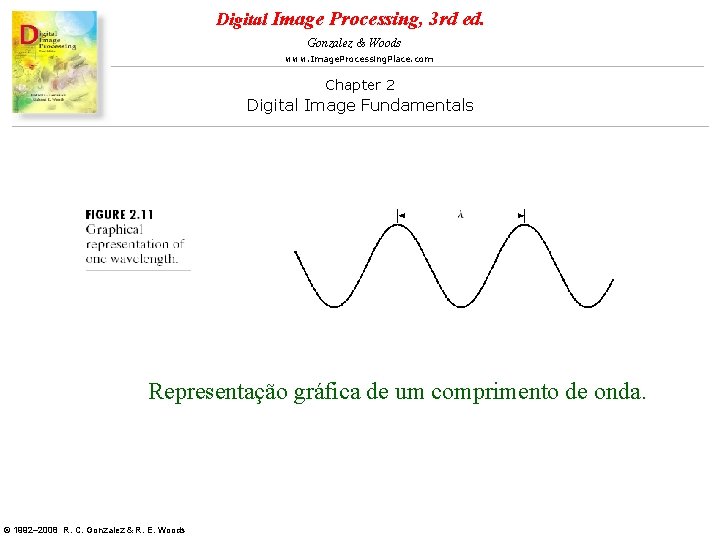
Digital Image Processing, 3 rd ed. Gonzalez & Woods www. Image. Processing. Place. com Chapter 2 Digital Image Fundamentals Representação gráfica de um comprimento de onda. © 1992– 2008 R. C. Gonzalez & R. E. Woods
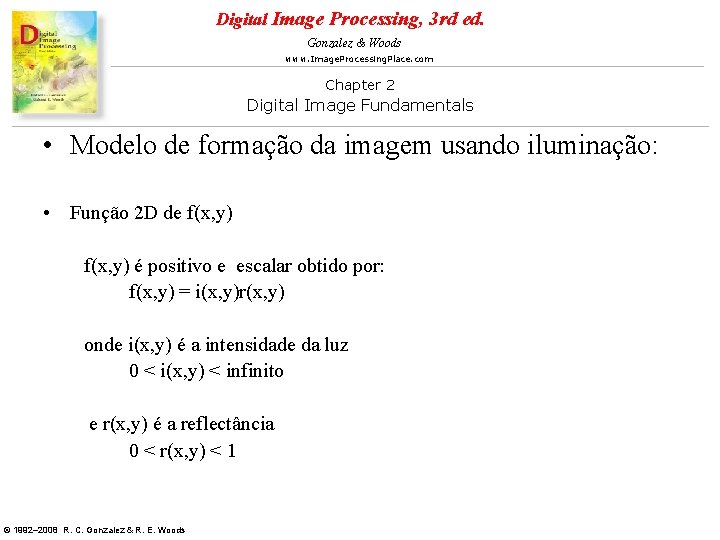
Digital Image Processing, 3 rd ed. Gonzalez & Woods www. Image. Processing. Place. com Chapter 2 Digital Image Fundamentals • Modelo de formação da imagem usando iluminação: • Função 2 D de f(x, y) é positivo e escalar obtido por: f(x, y) = i(x, y)r(x, y) onde i(x, y) é a intensidade da luz 0 < i(x, y) < infinito e r(x, y) é a reflectância 0 < r(x, y) < 1 © 1992– 2008 R. C. Gonzalez & R. E. Woods
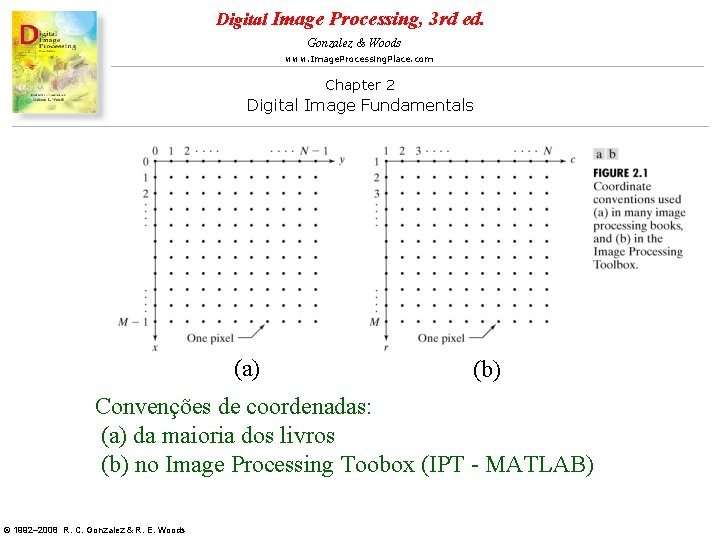
Digital Image Processing, 3 rd ed. Gonzalez & Woods www. Image. Processing. Place. com Chapter 2 Digital Image Fundamentals (a) (b) Convenções de coordenadas: (a) da maioria dos livros (b) no Image Processing Toobox (IPT - MATLAB) © 1992– 2008 R. C. Gonzalez & R. E. Woods
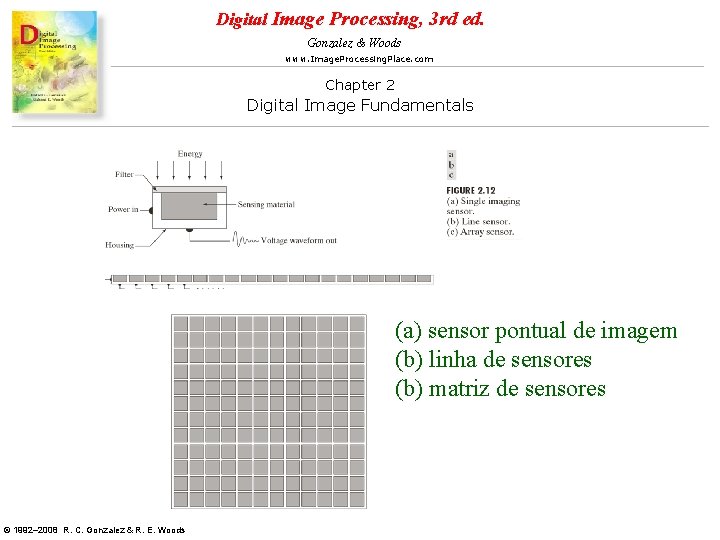
Digital Image Processing, 3 rd ed. Gonzalez & Woods www. Image. Processing. Place. com Chapter 2 Digital Image Fundamentals (a) sensor pontual de imagem (b) linha de sensores (b) matriz de sensores © 1992– 2008 R. C. Gonzalez & R. E. Woods
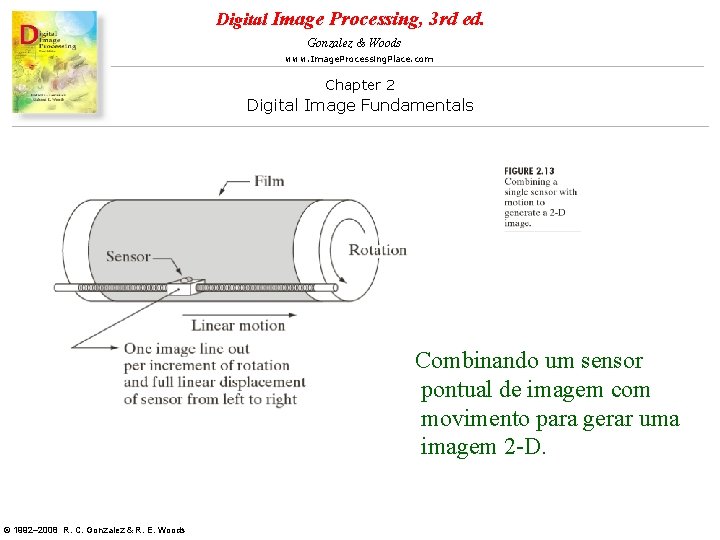
Digital Image Processing, 3 rd ed. Gonzalez & Woods www. Image. Processing. Place. com Chapter 2 Digital Image Fundamentals Combinando um sensor pontual de imagem com movimento para gerar uma imagem 2 -D. © 1992– 2008 R. C. Gonzalez & R. E. Woods
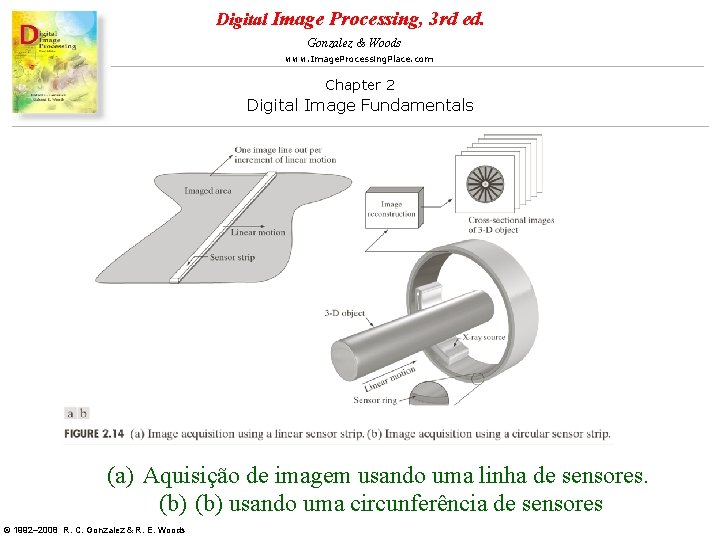
Digital Image Processing, 3 rd ed. Gonzalez & Woods www. Image. Processing. Place. com Chapter 2 Digital Image Fundamentals (a) Aquisição de imagem usando uma linha de sensores. (b) usando uma circunferência de sensores © 1992– 2008 R. C. Gonzalez & R. E. Woods
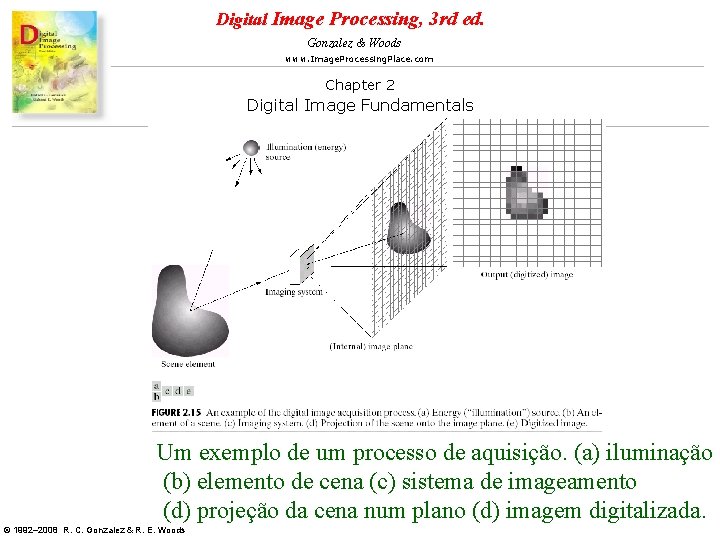
Digital Image Processing, 3 rd ed. Gonzalez & Woods www. Image. Processing. Place. com Chapter 2 Digital Image Fundamentals Um exemplo de um processo de aquisição. (a) iluminação (b) elemento de cena (c) sistema de imageamento (d) projeção da cena num plano (d) imagem digitalizada. © 1992– 2008 R. C. Gonzalez & R. E. Woods
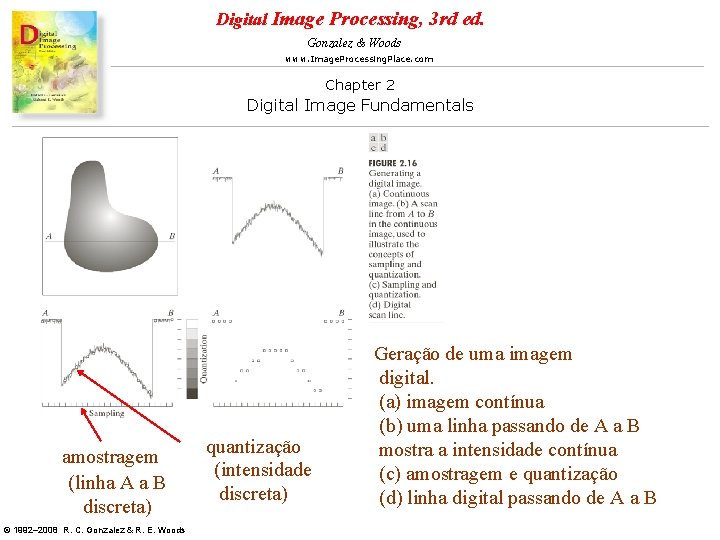
Digital Image Processing, 3 rd ed. Gonzalez & Woods www. Image. Processing. Place. com Chapter 2 Digital Image Fundamentals amostragem (linha A a B discreta) © 1992– 2008 R. C. Gonzalez & R. E. Woods quantização (intensidade discreta) Geração de uma imagem digital. (a) imagem contínua (b) uma linha passando de A a B mostra a intensidade contínua (c) amostragem e quantização (d) linha digital passando de A a B
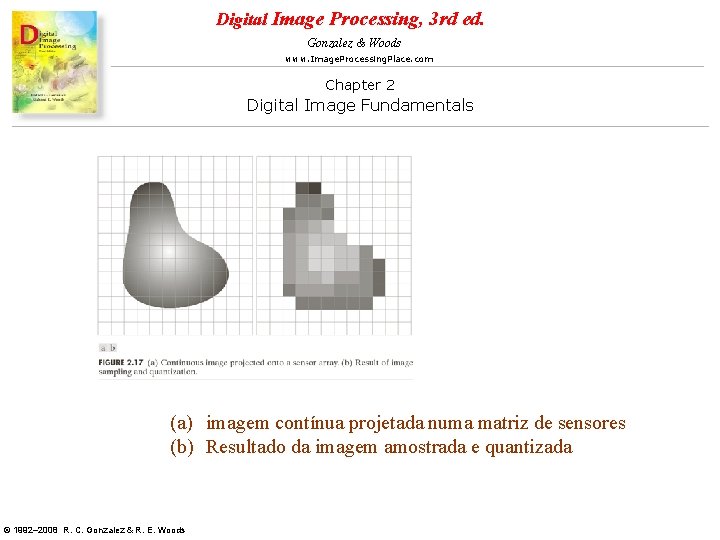
Digital Image Processing, 3 rd ed. Gonzalez & Woods www. Image. Processing. Place. com Chapter 2 Digital Image Fundamentals (a) imagem contínua projetada numa matriz de sensores (b) Resultado da imagem amostrada e quantizada © 1992– 2008 R. C. Gonzalez & R. E. Woods
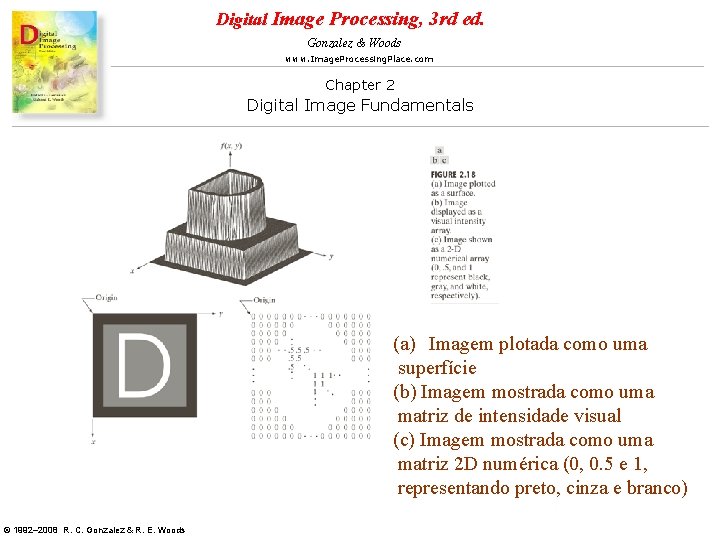
Digital Image Processing, 3 rd ed. Gonzalez & Woods www. Image. Processing. Place. com Chapter 2 Digital Image Fundamentals (a) Imagem plotada como uma superfície (b) Imagem mostrada como uma matriz de intensidade visual (c) Imagem mostrada como uma matriz 2 D numérica (0, 0. 5 e 1, representando preto, cinza e branco) © 1992– 2008 R. C. Gonzalez & R. E. Woods
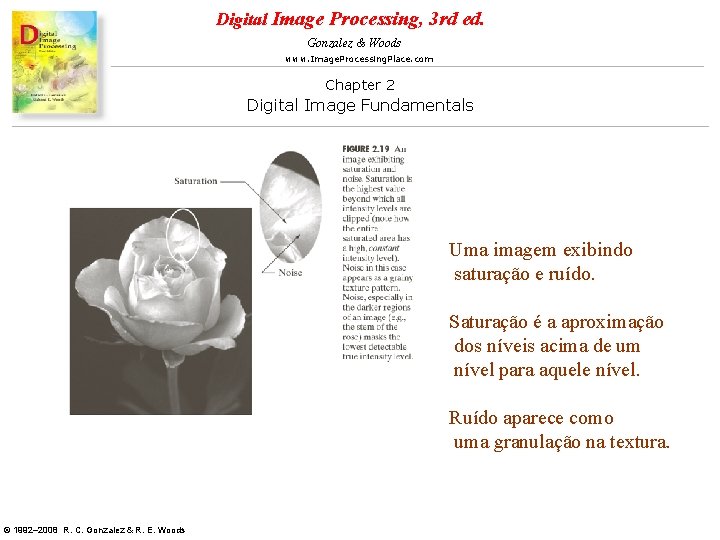
Digital Image Processing, 3 rd ed. Gonzalez & Woods www. Image. Processing. Place. com Chapter 2 Digital Image Fundamentals Uma imagem exibindo saturação e ruído. Saturação é a aproximação dos níveis acima de um nível para aquele nível. Ruído aparece como uma granulação na textura. © 1992– 2008 R. C. Gonzalez & R. E. Woods
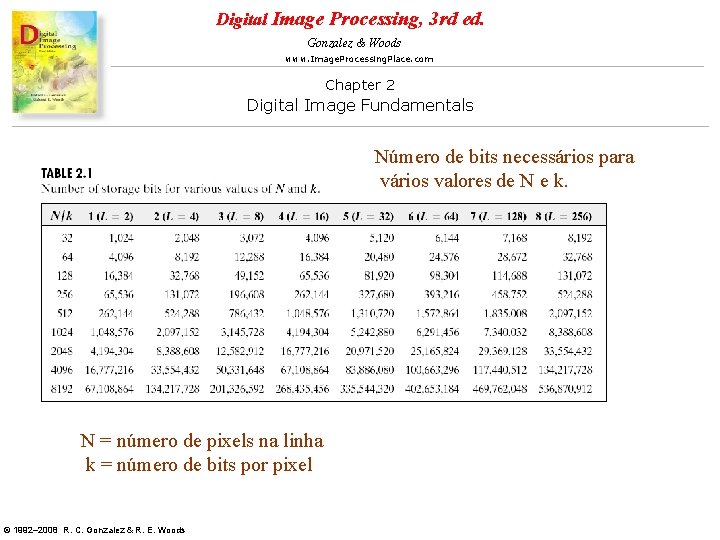
Digital Image Processing, 3 rd ed. Gonzalez & Woods www. Image. Processing. Place. com Chapter 2 Digital Image Fundamentals Número de bits necessários para vários valores de N e k. N = número de pixels na linha k = número de bits por pixel © 1992– 2008 R. C. Gonzalez & R. E. Woods
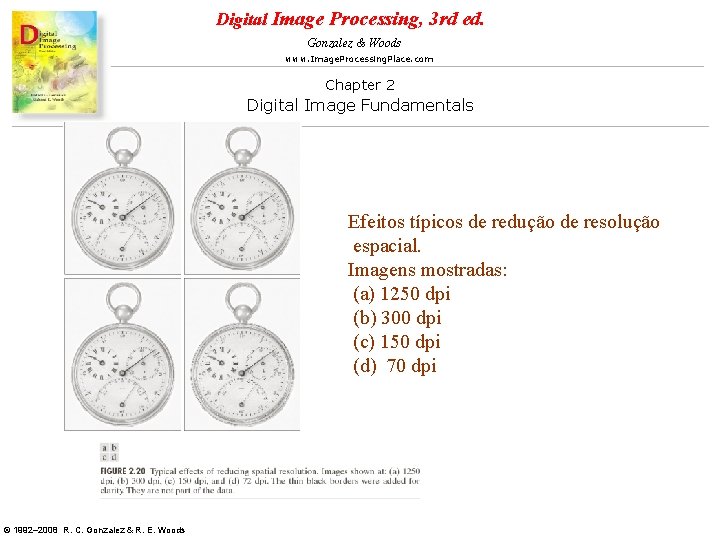
Digital Image Processing, 3 rd ed. Gonzalez & Woods www. Image. Processing. Place. com Chapter 2 Digital Image Fundamentals Efeitos típicos de redução de resolução espacial. Imagens mostradas: (a) 1250 dpi (b) 300 dpi (c) 150 dpi (d) 70 dpi © 1992– 2008 R. C. Gonzalez & R. E. Woods
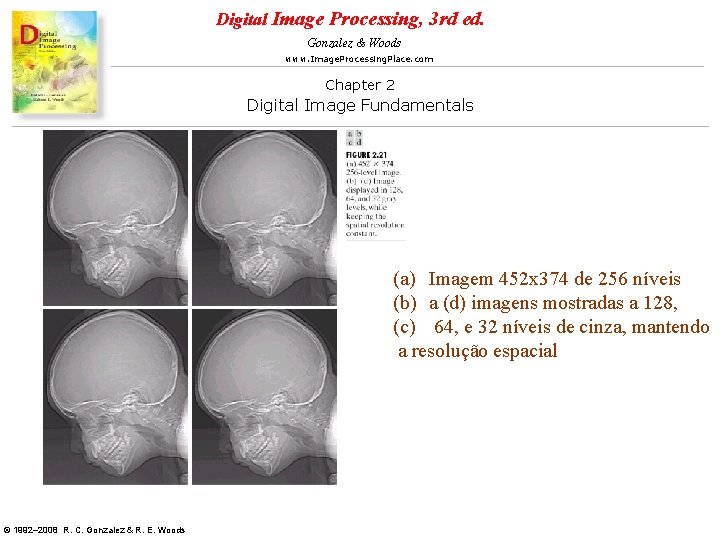
Digital Image Processing, 3 rd ed. Gonzalez & Woods www. Image. Processing. Place. com Chapter 2 Digital Image Fundamentals (a) Imagem 452 x 374 de 256 níveis (b) a (d) imagens mostradas a 128, (c) 64, e 32 níveis de cinza, mantendo a resolução espacial © 1992– 2008 R. C. Gonzalez & R. E. Woods
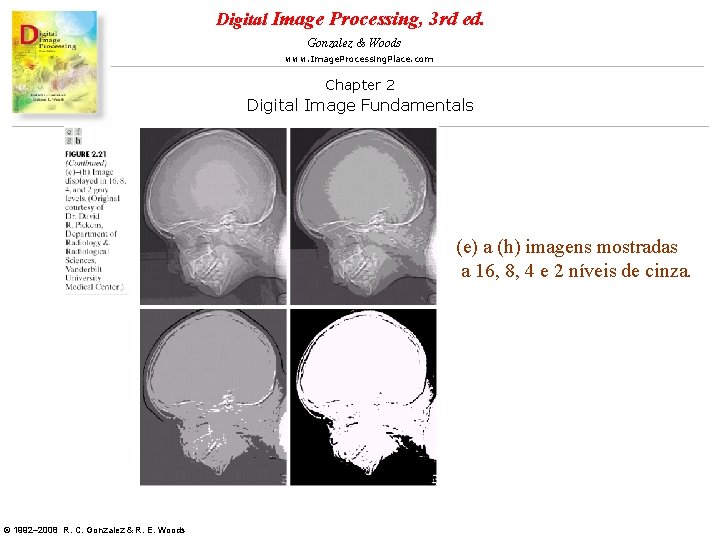
Digital Image Processing, 3 rd ed. Gonzalez & Woods www. Image. Processing. Place. com Chapter 2 Digital Image Fundamentals (e) a (h) imagens mostradas a 16, 8, 4 e 2 níveis de cinza. © 1992– 2008 R. C. Gonzalez & R. E. Woods
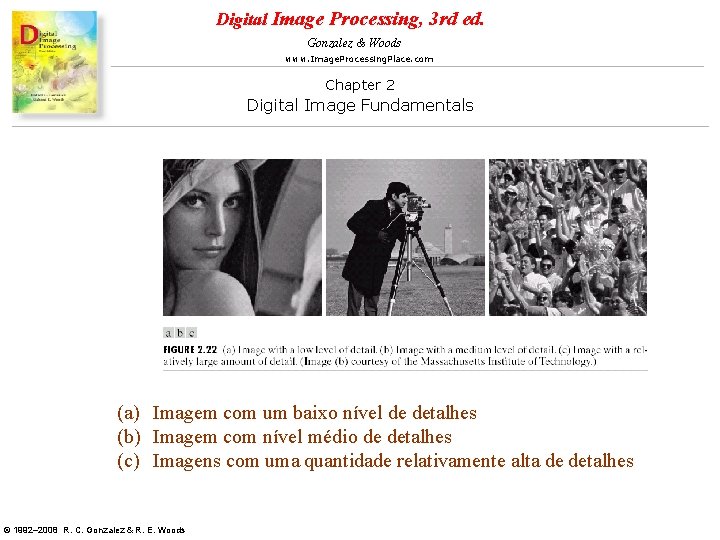
Digital Image Processing, 3 rd ed. Gonzalez & Woods www. Image. Processing. Place. com Chapter 2 Digital Image Fundamentals (a) Imagem com um baixo nível de detalhes (b) Imagem com nível médio de detalhes (c) Imagens com uma quantidade relativamente alta de detalhes © 1992– 2008 R. C. Gonzalez & R. E. Woods
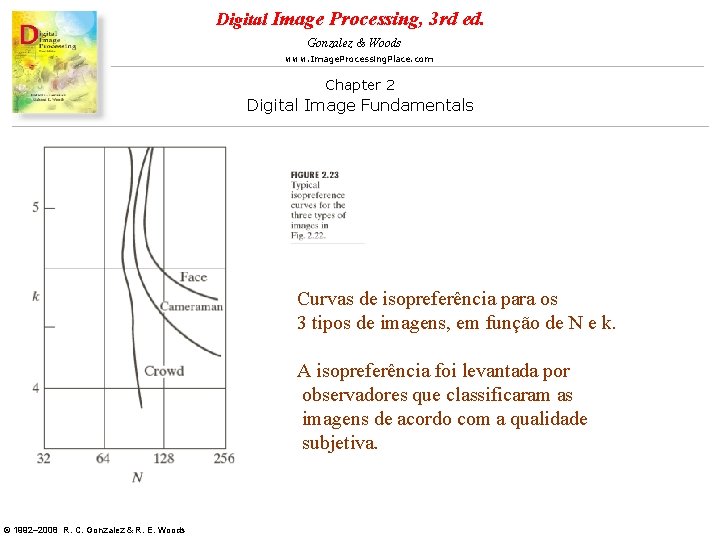
Digital Image Processing, 3 rd ed. Gonzalez & Woods www. Image. Processing. Place. com Chapter 2 Digital Image Fundamentals Curvas de isopreferência para os 3 tipos de imagens, em função de N e k. A isopreferência foi levantada por observadores que classificaram as imagens de acordo com a qualidade subjetiva. © 1992– 2008 R. C. Gonzalez & R. E. Woods
Digital Image Processing, 3 rd ed. Gonzalez & Woods www. Image. Processing. Place. com Chapter 2 Digital Image Fundamentals • Interpolação de imagem • • Interpolação é extensivamente usada em tarefas como ampliação (zooming), encolhimento (shrinking), rotação e correções geométricas. Interpolação é o processo de usar dados conhecidos para estimar valores em locais desconhecidos. Supomos que uma imagem de 500 x 500 pixels deve ser ampliado 1, 5 vezes para 750 x 750 pixels. Uma forma de visualizar essa ampliação é criar uma grade imaginária 750 x 750 com o mesmo espaçamento da imagem original e então encolher essa grade até que ela se enquadre sobre a imagem original. Obviamente, o espaçamento na grade encolhida de 750 x 750 pixels é menor que na imagem original. Para realizar a atribuição de nível de intensidade para qualquer ponto na grade de 750 x 750, olha-se o pixel mais próximo na imagem original e atribui a sua intensidade para o novo pixel. Quando tivermos realizada a atribuição de todos os 750 x 750 pixels expande-se a grade para o tamanho original obtendo a imagem ampliada. O método acima é chamado de interpolação de vizinho mais próximo (nearest neighbor interpolation). © 1992– 2008 R. C. Gonzalez & R. E. Woods
Digital Image Processing, 3 rd ed. Gonzalez & Woods www. Image. Processing. Place. com Chapter 2 Digital Image Fundamentals • O procedimento do vizinho mais próximo é simples mas existe uma tendência a produzir efeitos indesejáveis, como uma distorção severa em arestas (edges) retas. Por isso o método não é muito usado. • Uma abordagem mais adequada é a interpolação bilinear, em que usamos os quatro vizinhos mais próximos para estimar a intensidade numa dada posição. • Seja (x, y) as coordenadas da posição considerada, e seja v(x, y) o valor da intensidade. • Para a interpolação bilinear, o valor atribuído é obtido usando a equação v(x, y) = ax + by + cxy +d (eq. 2. 4 -6) onde os quatro coeficientes são determinados de quatro equações em quatro incógnitas que podem ser escritas usando os quatro vizinhos mais próximos do ponto (x, y). • O resultado é melhor que a interpolação de vizinho mais próximo, com um pequeno incremento no custo computacional. © 1992– 2008 R. C. Gonzalez & R. E. Woods
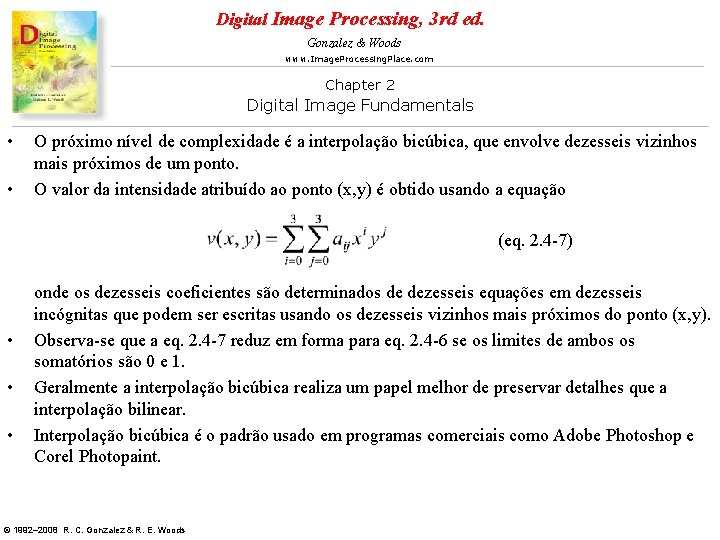
Digital Image Processing, 3 rd ed. Gonzalez & Woods www. Image. Processing. Place. com Chapter 2 Digital Image Fundamentals • • O próximo nível de complexidade é a interpolação bicúbica, que envolve dezesseis vizinhos mais próximos de um ponto. O valor da intensidade atribuído ao ponto (x, y) é obtido usando a equação (eq. 2. 4 -7) • • • onde os dezesseis coeficientes são determinados de dezesseis equações em dezesseis incógnitas que podem ser escritas usando os dezesseis vizinhos mais próximos do ponto (x, y). Observa-se que a eq. 2. 4 -7 reduz em forma para eq. 2. 4 -6 se os limites de ambos os somatórios são 0 e 1. Geralmente a interpolação bicúbica realiza um papel melhor de preservar detalhes que a interpolação bilinear. Interpolação bicúbica é o padrão usado em programas comerciais como Adobe Photoshop e Corel Photopaint. © 1992– 2008 R. C. Gonzalez & R. E. Woods
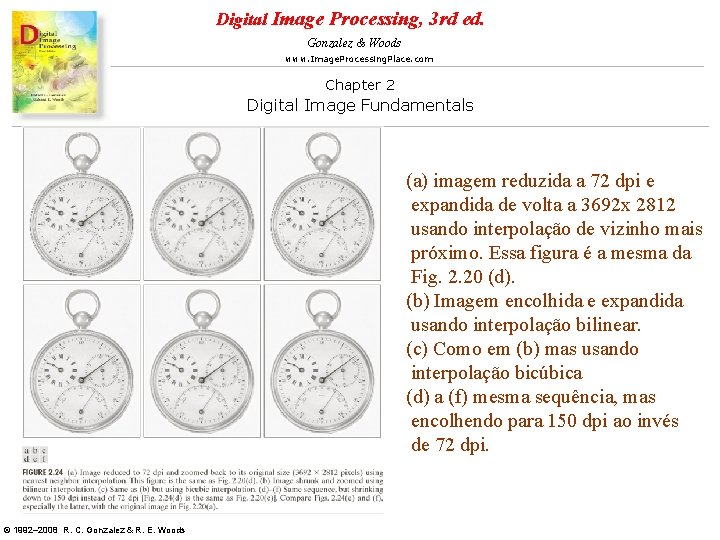
Digital Image Processing, 3 rd ed. Gonzalez & Woods www. Image. Processing. Place. com Chapter 2 Digital Image Fundamentals (a) imagem reduzida a 72 dpi e expandida de volta a 3692 x 2812 usando interpolação de vizinho mais próximo. Essa figura é a mesma da Fig. 2. 20 (d). (b) Imagem encolhida e expandida usando interpolação bilinear. (c) Como em (b) mas usando interpolação bicúbica (d) a (f) mesma sequência, mas encolhendo para 150 dpi ao invés de 72 dpi. © 1992– 2008 R. C. Gonzalez & R. E. Woods
Digital Image Processing, 3 rd ed. Gonzalez & Woods www. Image. Processing. Place. com Chapter 2 Digital Image Fundamentals • Relações entre pixels – Um pixel p numa coordenada (x, y) tem quatro vizinhos cujas coordenadas são: – (x+1, y), (x-1, y), (x, y+1) e (x, y-1) – Esse conjunto de pixels é chamado de vizinhança-4 de p, denotado por N 4(p) – Os quatro vizinhos na diagonal de p tem coordenadas: – (x+1, y+1), (x+1, y-1), (x-1, y+1) e (x-1, y-1) – E são denotados por ND(p) – O conjunto de N 4(p) e ND(p) é chamado de vizinhança-8, e denotado por N 8(p). © 1992– 2008 R. C. Gonzalez & R. E. Woods
Digital Image Processing, 3 rd ed. Gonzalez & Woods www. Image. Processing. Place. com Chapter 2 Digital Image Fundamentals • Adjacência, conectividade, regiões e contornos – Seja V o conjunto de valores de intensidade usado para a definição de adjacência. – Adjacência-4: dois pixels p e q, com valores no conjunto V, tem adjacência-4 se q está no conjunto N 4(p). – Adjacência-8: dois pixels p e q, com valores no conjunto V, tem adjacência-8 se q está no conjunto N 8(p). – Adjacência-m (mista): dois pixels p e q, com valores no conjunto V, tem adjacência-m se q está no conjunto N 4(p), ou q está em ND(p) e se a intersecção do conjunto N 4(p) e N 4 (q) não tem nenhum pixel com valor em V. © 1992– 2008 R. C. Gonzalez & R. E. Woods
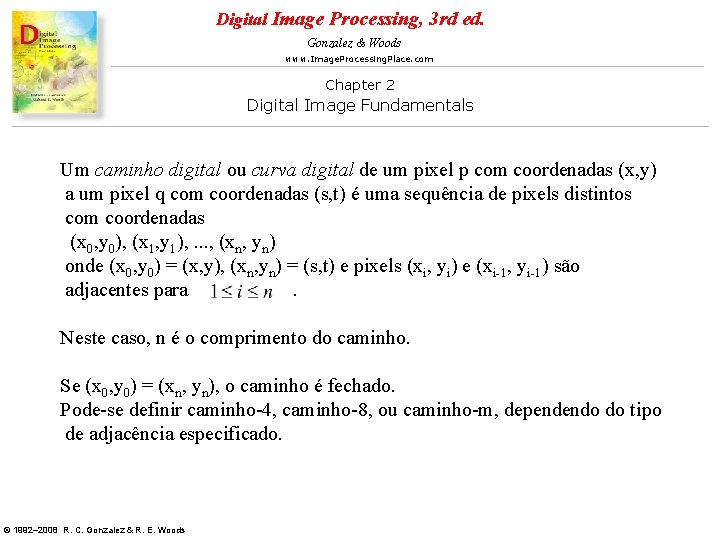
Digital Image Processing, 3 rd ed. Gonzalez & Woods www. Image. Processing. Place. com Chapter 2 Digital Image Fundamentals Um caminho digital ou curva digital de um pixel p com coordenadas (x, y) a um pixel q com coordenadas (s, t) é uma sequência de pixels distintos com coordenadas (x 0, y 0), (x 1, y 1), . . . , (xn, yn) onde (x 0, y 0) = (x, y), (xn, yn) = (s, t) e pixels (xi, yi) e (xi-1, yi-1) são adjacentes para. Neste caso, n é o comprimento do caminho. Se (x 0, y 0) = (xn, yn), o caminho é fechado. Pode-se definir caminho-4, caminho-8, ou caminho-m, dependendo do tipo de adjacência especificado. © 1992– 2008 R. C. Gonzalez & R. E. Woods
Digital Image Processing, 3 rd ed. Gonzalez & Woods www. Image. Processing. Place. com Chapter 2 Digital Image Fundamentals • • Seja S um subconjunto de pixels de uma imagem. Dois pixels p e q são ditos conectados em S se existe um caminho entre eles consistindo inteiramente de pixels em S. • Para qualquer pixel p em S, o conjunto de pixels que são conectados a ele em S é chamado um componente conectado de S. Se existe apenas um componente conectado, então S é chamado de conjunto conectado. • Seja R um subconjunto de pixels numa imagem. Chamamos R de uma região da imagem se R é um conjunto conectado. • Duas regiões Ri e Rj são chamados adjacentes se a sua união forma um conjunto conectado. • Regiões que não são adjacentes são ditos disjuntos. • Existem adjacências-4, -8 quando se refere a regiões. © 1992– 2008 R. C. Gonzalez & R. E. Woods
Digital Image Processing, 3 rd ed. Gonzalez & Woods www. Image. Processing. Place. com Chapter 2 Digital Image Fundamentals • Supõe-se que uma imagem contenha K regiões disjuntas, Rk, k = 1, 2, . . . , K, nenhuma delas tocando a borda da imagem. • Seja Ru a união de todas as K regiões, e seja (Ru)c o seu complemento (o complemento de um conjunto S é um conjunto de pontos que não pertencem a S). • Chama-se todos os pontos em Ru de foreground, e todos os pontos em (Ru)c de background da imagem. • O contorno (boundary) ou borda (border) de uma região R é o conjunto de pontos que são adjacentes a pontos do complemento de R. Ou seja, a borda de uma região é o conjunto de pixels na região que tem pelo menos um vizinho background. © 1992– 2008 R. C. Gonzalez & R. E. Woods
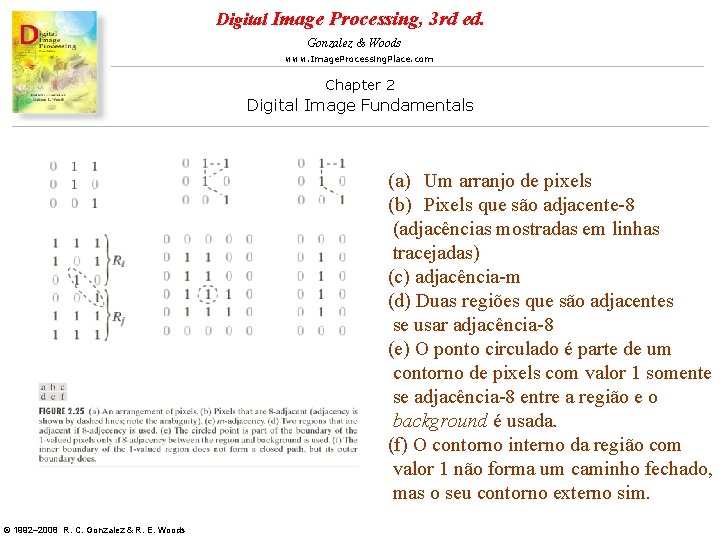
Digital Image Processing, 3 rd ed. Gonzalez & Woods www. Image. Processing. Place. com Chapter 2 Digital Image Fundamentals • A definição anterior se refere à borda interna (inner border) da região para distinguir da borda externa (outer border), que é a borda correspondente no background. • Muitos algoritmos são formulados em função do outer border para garantir que o resultado forme um caminho fechado. • Por exemplo, na Fig. 2. 25 (f) a borda interna da região com valores 1 é a própria região. Essa borda não satisfaz a definição de um caminho fechado. • Por outro lado, a borda externa da região forma um caminho fechado em torno da região. • Se R for uma imagem inteira, então a sua borda é definida como o conjunto de pixels da primeira e última linhas e colunas da imagem. • A definição acima é necessária porque uma imagem não tem vizinhos além da borda. © 1992– 2008 R. C. Gonzalez & R. E. Woods
Digital Image Processing, 3 rd ed. Gonzalez & Woods www. Image. Processing. Place. com Chapter 2 Digital Image Fundamentals • O conceito de edge (aresta) é diferente de borda (border ou boundary). • A borda de uma região finita forma um caminho fechado. • Edges são formados de pixels com valores derivativos que excedem um limiar. • Assim um edge é baseado numa medida de descontinuidade do nível de intensidade. • Quando a imagem é binária, pode coincidir um edge e borda de uma região. © 1992– 2008 R. C. Gonzalez & R. E. Woods
Digital Image Processing, 3 rd ed. Gonzalez & Woods www. Image. Processing. Place. com Chapter 2 Digital Image Fundamentals (a) Um arranjo de pixels (b) Pixels que são adjacente-8 (adjacências mostradas em linhas tracejadas) (c) adjacência-m (d) Duas regiões que são adjacentes se usar adjacência-8 (e) O ponto circulado é parte de um contorno de pixels com valor 1 somente se adjacência-8 entre a região e o background é usada. (f) O contorno interno da região com valor 1 não forma um caminho fechado, mas o seu contorno externo sim. © 1992– 2008 R. C. Gonzalez & R. E. Woods
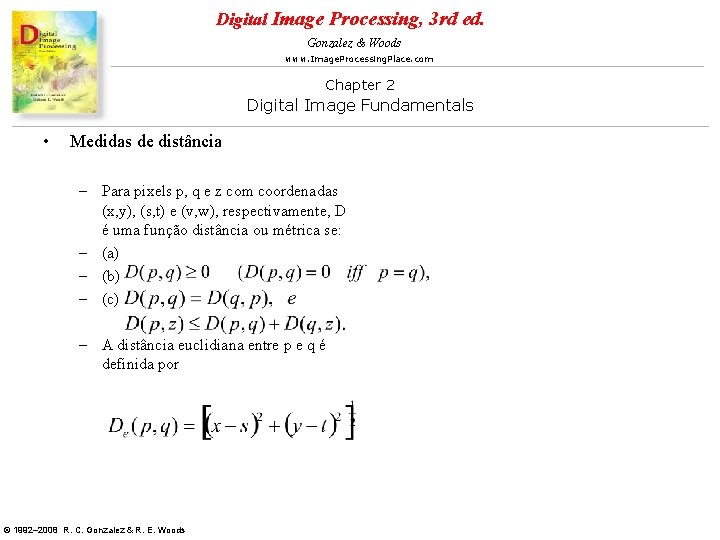
Digital Image Processing, 3 rd ed. Gonzalez & Woods www. Image. Processing. Place. com Chapter 2 Digital Image Fundamentals • Medidas de distância – Para pixels p, q e z com coordenadas (x, y), (s, t) e (v, w), respectivamente, D é uma função distância ou métrica se: – (a) – (b) – (c) – A distância euclidiana entre p e q é definida por © 1992– 2008 R. C. Gonzalez & R. E. Woods
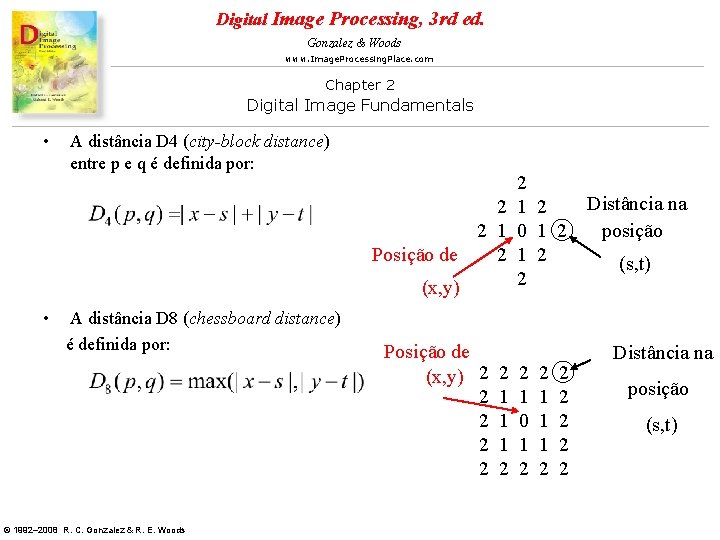
Digital Image Processing, 3 rd ed. Gonzalez & Woods www. Image. Processing. Place. com Chapter 2 Digital Image Fundamentals • • A distância D 4 (city-block distance) entre p e q é definida por: A distância D 8 (chessboard distance) é definida por: © 1992– 2008 R. C. Gonzalez & R. E. Woods 2 2 1 0 1 2 Posição de 2 1 2 2 (x, y) Posição de (x, y) 2 2 2 1 1 1 2 2 1 0 1 2 2 1 1 1 2 2 2 Distância na posição (s, t)
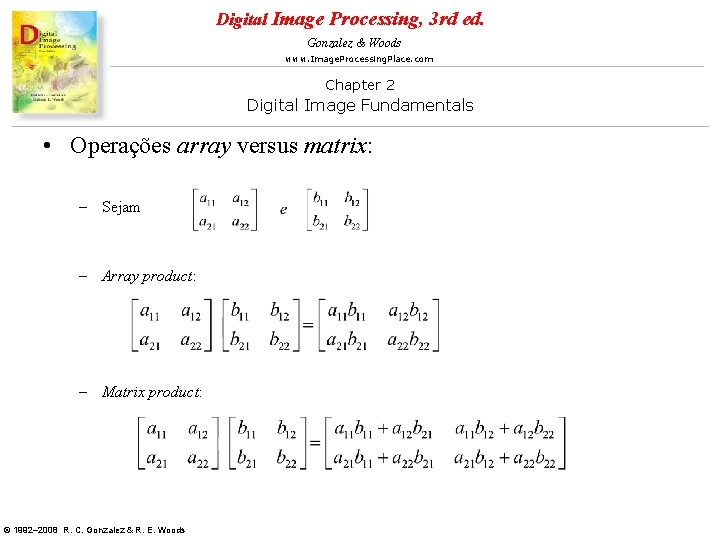
Digital Image Processing, 3 rd ed. Gonzalez & Woods www. Image. Processing. Place. com Chapter 2 Digital Image Fundamentals • Operações array versus matrix: – Sejam – Array product: – Matrix product: © 1992– 2008 R. C. Gonzalez & R. E. Woods
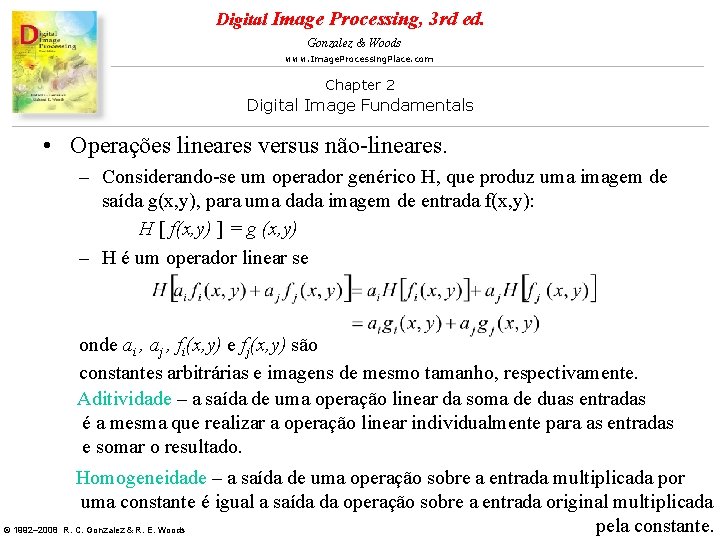
Digital Image Processing, 3 rd ed. Gonzalez & Woods www. Image. Processing. Place. com Chapter 2 Digital Image Fundamentals • Operações lineares versus não-lineares. – Considerando-se um operador genérico H, que produz uma imagem de saída g(x, y), para uma dada imagem de entrada f(x, y): H [ f(x, y) ] = g (x, y) – H é um operador linear se onde ai , aj , fi(x, y) e fj(x, y) são constantes arbitrárias e imagens de mesmo tamanho, respectivamente. Aditividade – a saída de uma operação linear da soma de duas entradas é a mesma que realizar a operação linear individualmente para as entradas e somar o resultado. Homogeneidade – a saída de uma operação sobre a entrada multiplicada por uma constante é igual a saída da operação sobre a entrada original multiplicada pela constante. © 1992– 2008 R. C. Gonzalez & R. E. Woods
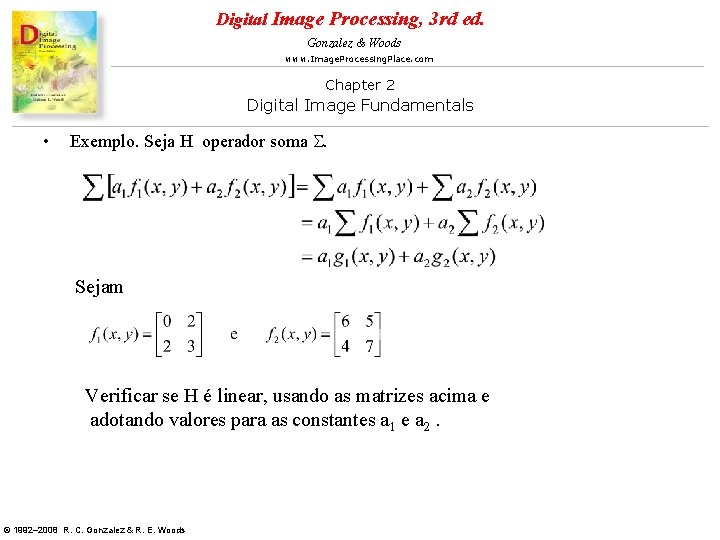
Digital Image Processing, 3 rd ed. Gonzalez & Woods www. Image. Processing. Place. com Chapter 2 Digital Image Fundamentals • Exemplo. Seja H operador soma S. Sejam Verificar se H é linear, usando as matrizes acima e adotando valores para as constantes a 1 e a 2. © 1992– 2008 R. C. Gonzalez & R. E. Woods
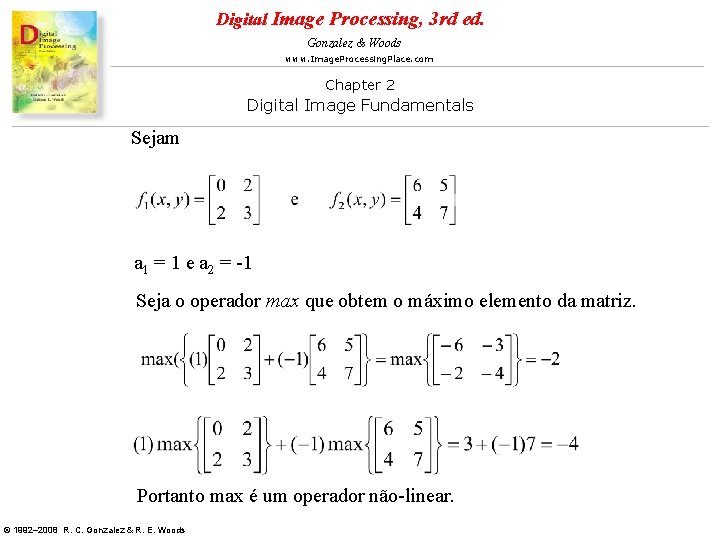
Digital Image Processing, 3 rd ed. Gonzalez & Woods www. Image. Processing. Place. com Chapter 2 Digital Image Fundamentals Sejam a 1 = 1 e a 2 = -1 Seja o operador max que obtem o máximo elemento da matriz. Portanto max é um operador não-linear. © 1992– 2008 R. C. Gonzalez & R. E. Woods
Digital Image Processing, 3 rd ed. Gonzalez & Woods www. Image. Processing. Place. com Chapter 2 Digital Image Fundamentals • Operações lineares são excepcionalmente importantes para processamento de imagens digitais. • Sistemas não-lineares tem um escopo limitado de aplicações, porém, existem vários casos de aplicações em que o desempenho é melhor que os sistemas lineares. © 1992– 2008 R. C. Gonzalez & R. E. Woods
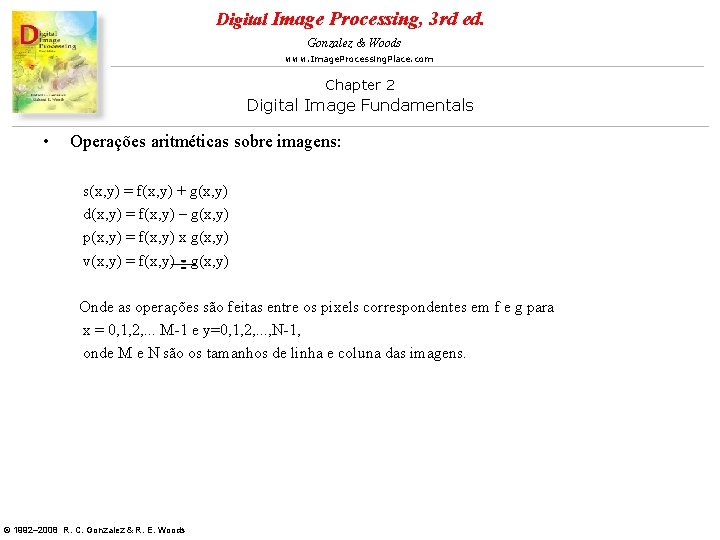
Digital Image Processing, 3 rd ed. Gonzalez & Woods www. Image. Processing. Place. com Chapter 2 Digital Image Fundamentals • Operações aritméticas sobre imagens: s(x, y) = f(x, y) + g(x, y) d(x, y) = f(x, y) – g(x, y) p(x, y) = f(x, y) x g(x, y) v(x, y) = f(x, y) g(x, y) Onde as operações são feitas entre os pixels correspondentes em f e g para x = 0, 1, 2, . . . M-1 e y=0, 1, 2, . . . , N-1, onde M e N são os tamanhos de linha e coluna das imagens. © 1992– 2008 R. C. Gonzalez & R. E. Woods
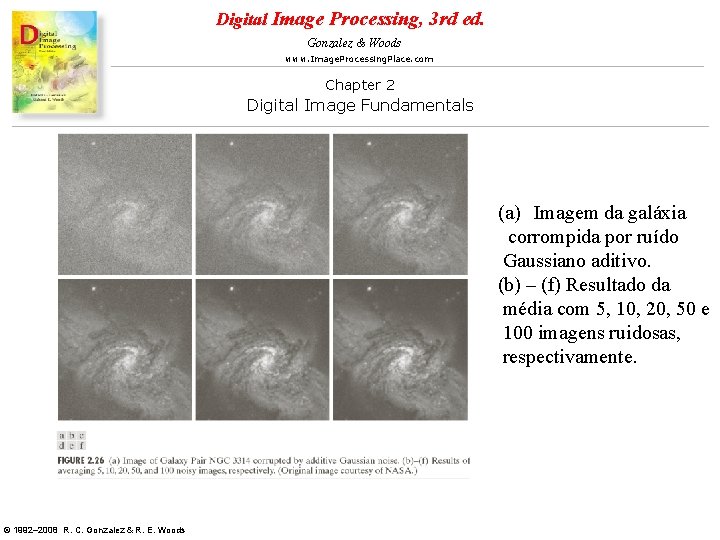
Digital Image Processing, 3 rd ed. Gonzalez & Woods www. Image. Processing. Place. com Chapter 2 Digital Image Fundamentals • Exemplo: seja g(x, y) uma imagem corrompida formada com a adição de ruído h(x, y) a uma imagem sem ruído f(x, y): g(x, y) = f(x, y) + h(x, y) onde presume-se que a cada par de coordenadas (x, y) o ruído não esteja correlacionado e tem média zero. • O objetivo do procedimento seguinte é reduzir o ruído somando um conjunto de imagens ruidosas, {gi(x, y)}, e dividindo o resultado pelo número de imagens somadas. Essa é uma técnica frequentemente usada para o melhoramento de imagens. • Na prática as imagens gi(x, y) devem ser alinhadas (registradas) para evitar a introdução de borramento (blurring). © 1992– 2008 R. C. Gonzalez & R. E. Woods
Digital Image Processing, 3 rd ed. Gonzalez & Woods www. Image. Processing. Place. com Chapter 2 Digital Image Fundamentals (a) Imagem da galáxia corrompida por ruído Gaussiano aditivo. (b) – (f) Resultado da média com 5, 10, 20, 50 e 100 imagens ruidosas, respectivamente. © 1992– 2008 R. C. Gonzalez & R. E. Woods
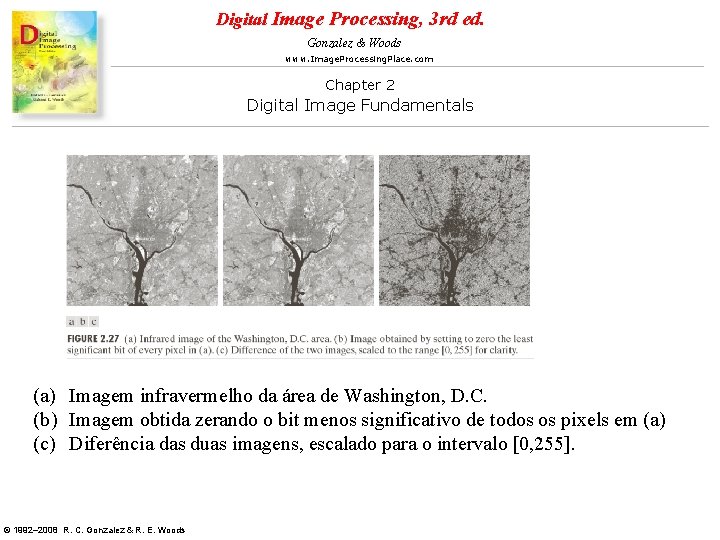
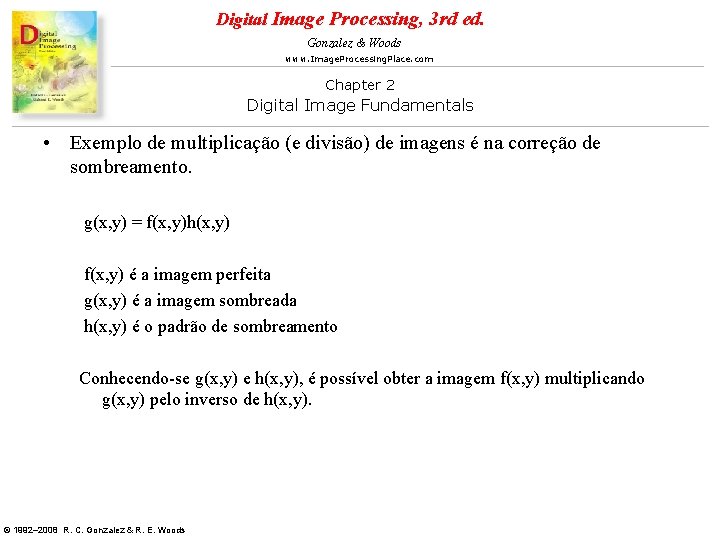
Digital Image Processing, 3 rd ed. Gonzalez & Woods www. Image. Processing. Place. com Chapter 2 Digital Image Fundamentals • Aplicação frequente de subtração de imagens é no melhoramento das diferenças em imagens. • Exemplo 1: imagem infravermelho da área de Washington, D. C. (Fig. 2. 27) • Exemplo 2: radiografia no modo máscara. g(x, y) = f(x, y) – h(x, y), onde h(x, y) é uma máscara, em imagem de raios-X de uma região do corpo do paciente, capturado por uma câmera de TV intensificada. A imagem ativa de raios-X é denotada f(x, y). (Fig. 2. 28) © 1992– 2008 R. C. Gonzalez & R. E. Woods
Digital Image Processing, 3 rd ed. Gonzalez & Woods www. Image. Processing. Place. com Chapter 2 Digital Image Fundamentals (a) Imagem infravermelho da área de Washington, D. C. (b) Imagem obtida zerando o bit menos significativo de todos os pixels em (a) (c) Diferência das duas imagens, escalado para o intervalo [0, 255]. © 1992– 2008 R. C. Gonzalez & R. E. Woods
Digital Image Processing, 3 rd ed. Gonzalez & Woods www. Image. Processing. Place. com Chapter 2 Digital Image Fundamentals Angiografia de subtração digital. (a) Imagem máscara (b) Imagem ativa (c) Diferença entre (a) e (b) (d) Imagem da diferença melhorada © 1992– 2008 R. C. Gonzalez & R. E. Woods
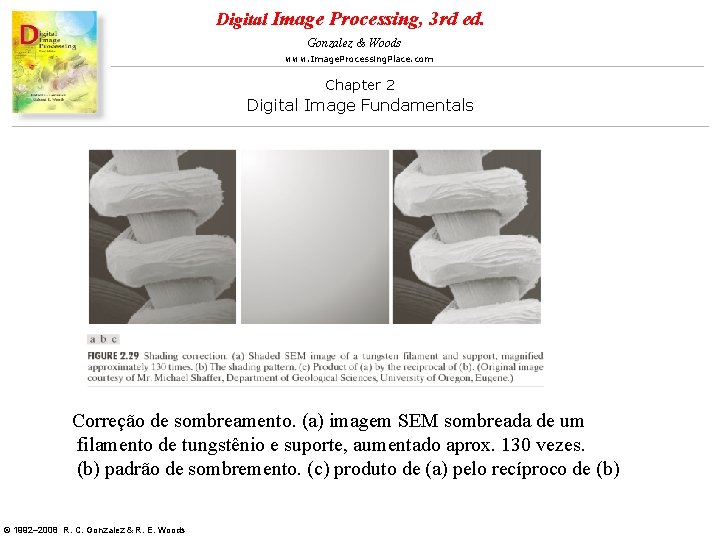
Digital Image Processing, 3 rd ed. Gonzalez & Woods www. Image. Processing. Place. com Chapter 2 Digital Image Fundamentals • Exemplo de multiplicação (e divisão) de imagens é na correção de sombreamento. g(x, y) = f(x, y)h(x, y) f(x, y) é a imagem perfeita g(x, y) é a imagem sombreada h(x, y) é o padrão de sombreamento Conhecendo-se g(x, y) e h(x, y), é possível obter a imagem f(x, y) multiplicando g(x, y) pelo inverso de h(x, y). © 1992– 2008 R. C. Gonzalez & R. E. Woods
Digital Image Processing, 3 rd ed. Gonzalez & Woods www. Image. Processing. Place. com Chapter 2 Digital Image Fundamentals Correção de sombreamento. (a) imagem SEM sombreada de um filamento de tungstênio e suporte, aumentado aprox. 130 vezes. (b) padrão de sombremento. (c) produto de (a) pelo recíproco de (b) © 1992– 2008 R. C. Gonzalez & R. E. Woods
Digital Image Processing, 3 rd ed. Gonzalez & Woods www. Image. Processing. Place. com Chapter 2 Digital Image Fundamentals • Uma outra aplicação de multiplicação de imagens é no mascaramento da região de interesse (ROI – Region Of Interest). • A imagem a ser multiplicada é uma máscara que tem valor 1 na ROI e valor 0 em outras posições. © 1992– 2008 R. C. Gonzalez & R. E. Woods
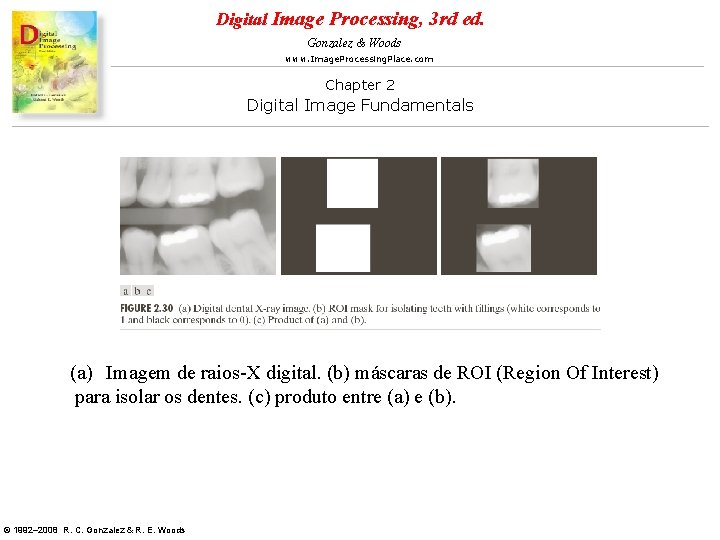
Digital Image Processing, 3 rd ed. Gonzalez & Woods www. Image. Processing. Place. com Chapter 2 Digital Image Fundamentals (a) Imagem de raios-X digital. (b) máscaras de ROI (Region Of Interest) para isolar os dentes. (c) produto entre (a) e (b). © 1992– 2008 R. C. Gonzalez & R. E. Woods
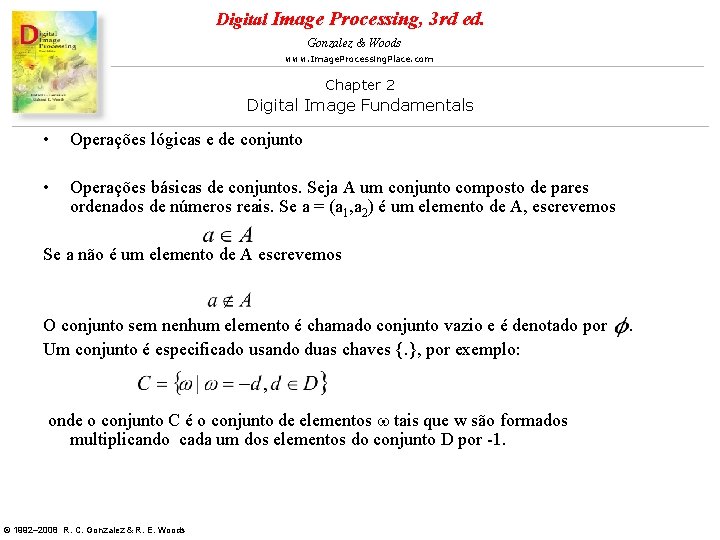
Digital Image Processing, 3 rd ed. Gonzalez & Woods www. Image. Processing. Place. com Chapter 2 Digital Image Fundamentals • Operações lógicas e de conjunto • Operações básicas de conjuntos. Seja A um conjunto composto de pares ordenados de números reais. Se a = (a 1, a 2) é um elemento de A, escrevemos Se a não é um elemento de A escrevemos O conjunto sem nenhum elemento é chamado conjunto vazio e é denotado por Um conjunto é especificado usando duas chaves {. }, por exemplo: onde o conjunto C é o conjunto de elementos w tais que w são formados multiplicando cada um dos elementos do conjunto D por -1. © 1992– 2008 R. C. Gonzalez & R. E. Woods .
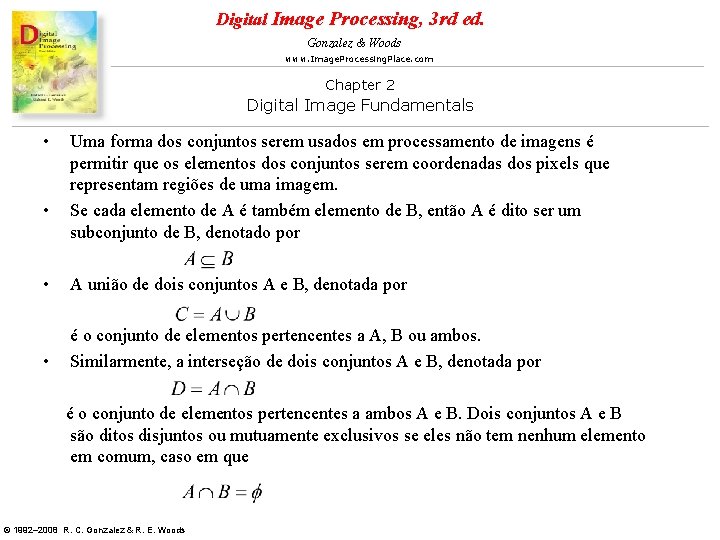
Digital Image Processing, 3 rd ed. Gonzalez & Woods www. Image. Processing. Place. com Chapter 2 Digital Image Fundamentals • • Uma forma dos conjuntos serem usados em processamento de imagens é permitir que os elementos dos conjuntos serem coordenadas dos pixels que representam regiões de uma imagem. Se cada elemento de A é também elemento de B, então A é dito ser um subconjunto de B, denotado por • A união de dois conjuntos A e B, denotada por • é o conjunto de elementos pertencentes a A, B ou ambos. Similarmente, a interseção de dois conjuntos A e B, denotada por é o conjunto de elementos pertencentes a ambos A e B. Dois conjuntos A e B são ditos disjuntos ou mutuamente exclusivos se eles não tem nenhum elemento em comum, caso em que © 1992– 2008 R. C. Gonzalez & R. E. Woods
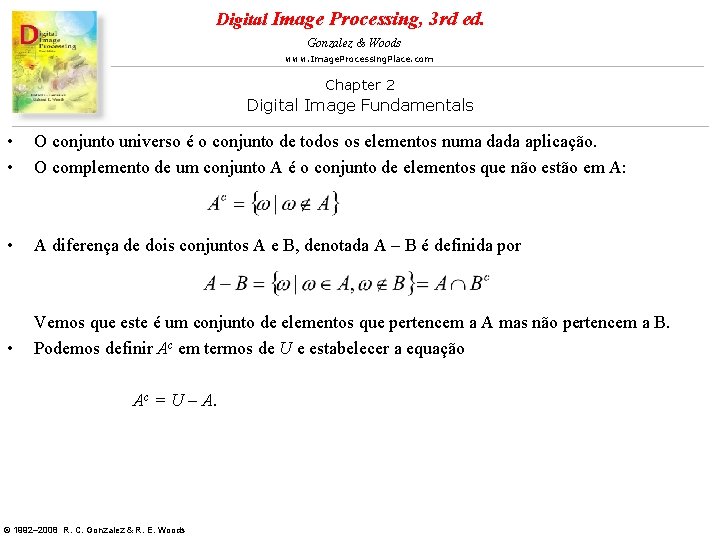
Digital Image Processing, 3 rd ed. Gonzalez & Woods www. Image. Processing. Place. com Chapter 2 Digital Image Fundamentals • • O conjunto universo é o conjunto de todos os elementos numa dada aplicação. O complemento de um conjunto A é o conjunto de elementos que não estão em A: • A diferença de dois conjuntos A e B, denotada A – B é definida por • Vemos que este é um conjunto de elementos que pertencem a A mas não pertencem a B. Podemos definir Ac em termos de U e estabelecer a equação Ac = U – A. © 1992– 2008 R. C. Gonzalez & R. E. Woods
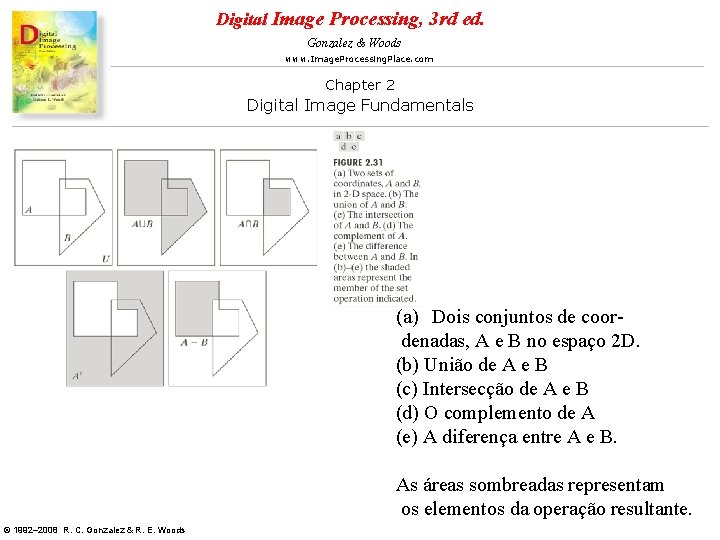
Digital Image Processing, 3 rd ed. Gonzalez & Woods www. Image. Processing. Place. com Chapter 2 Digital Image Fundamentals (a) Dois conjuntos de coordenadas, A e B no espaço 2 D. (b) União de A e B (c) Intersecção de A e B (d) O complemento de A (e) A diferença entre A e B. As áreas sombreadas representam os elementos da operação resultante. © 1992– 2008 R. C. Gonzalez & R. E. Woods
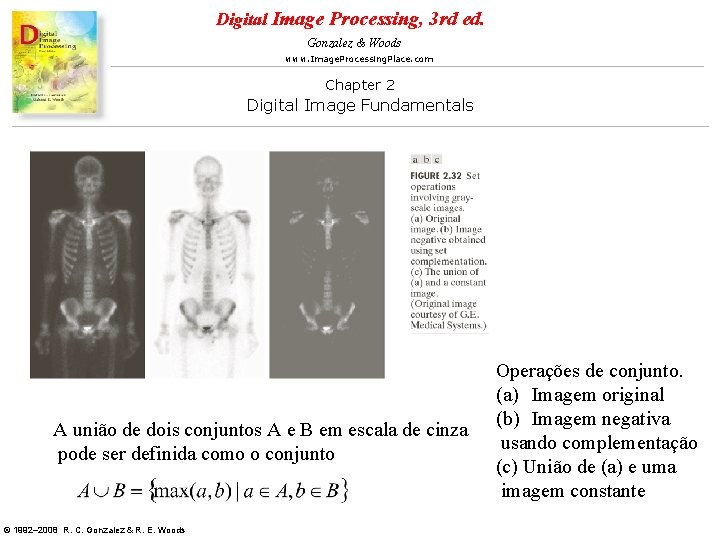
Digital Image Processing, 3 rd ed. Gonzalez & Woods www. Image. Processing. Place. com Chapter 2 Digital Image Fundamentals A união de dois conjuntos A e B em escala de cinza pode ser definida como o conjunto © 1992– 2008 R. C. Gonzalez & R. E. Woods Operações de conjunto. (a) Imagem original (b) Imagem negativa usando complementação (c) União de (a) e uma imagem constante
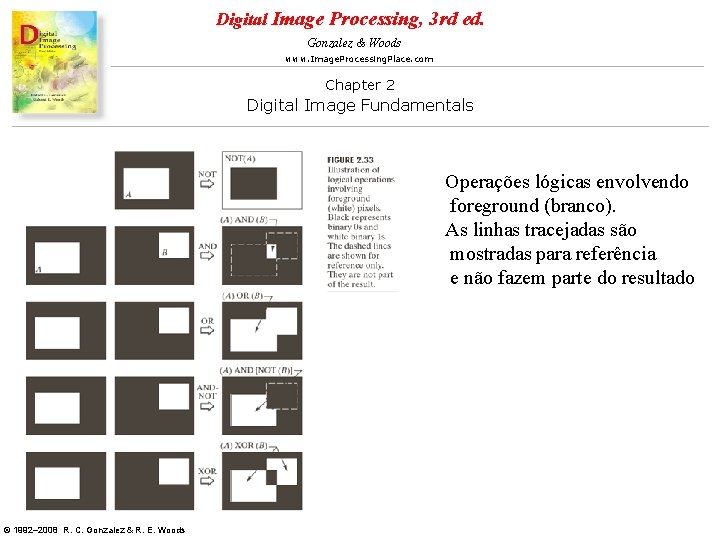
Digital Image Processing, 3 rd ed. Gonzalez & Woods www. Image. Processing. Place. com Chapter 2 Digital Image Fundamentals Operações lógicas envolvendo foreground (branco). As linhas tracejadas são mostradas para referência e não fazem parte do resultado © 1992– 2008 R. C. Gonzalez & R. E. Woods
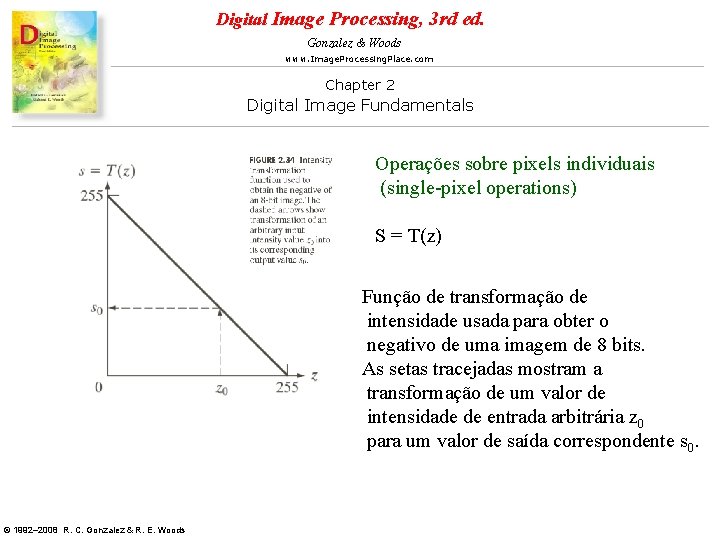
Digital Image Processing, 3 rd ed. Gonzalez & Woods www. Image. Processing. Place. com Chapter 2 Digital Image Fundamentals Operações sobre pixels individuais (single-pixel operations) S = T(z) Função de transformação de intensidade usada para obter o negativo de uma imagem de 8 bits. As setas tracejadas mostram a transformação de um valor de intensidade de entrada arbitrária z 0 para um valor de saída correspondente s 0. © 1992– 2008 R. C. Gonzalez & R. E. Woods
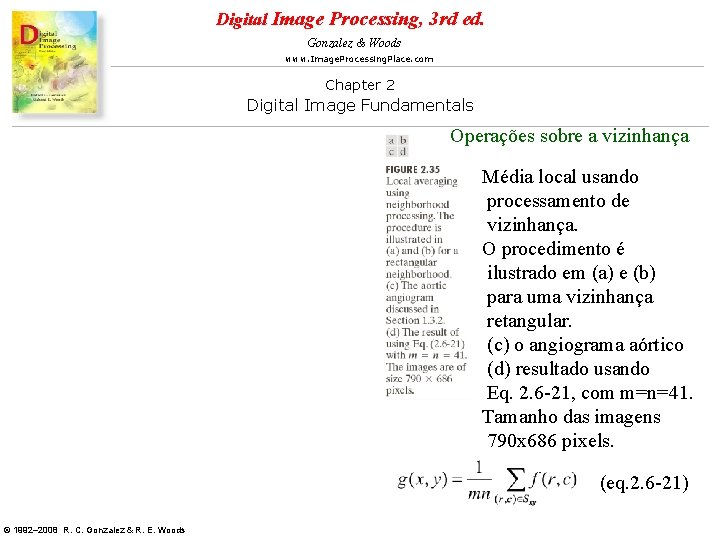
Digital Image Processing, 3 rd ed. Gonzalez & Woods www. Image. Processing. Place. com Chapter 2 Digital Image Fundamentals Operações sobre a vizinhança Média local usando processamento de vizinhança. O procedimento é ilustrado em (a) e (b) para uma vizinhança retangular. (c) o angiograma aórtico (d) resultado usando Eq. 2. 6 -21, com m=n=41. Tamanho das imagens 790 x 686 pixels. (eq. 2. 6 -21) © 1992– 2008 R. C. Gonzalez & R. E. Woods
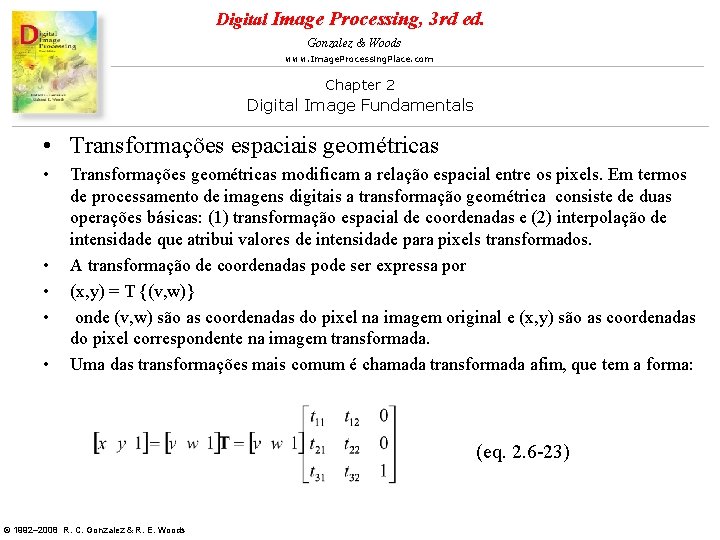
Digital Image Processing, 3 rd ed. Gonzalez & Woods www. Image. Processing. Place. com Chapter 2 Digital Image Fundamentals • Transformações espaciais geométricas • • • Transformações geométricas modificam a relação espacial entre os pixels. Em termos de processamento de imagens digitais a transformação geométrica consiste de duas operações básicas: (1) transformação espacial de coordenadas e (2) interpolação de intensidade que atribui valores de intensidade para pixels transformados. A transformação de coordenadas pode ser expressa por (x, y) = T {(v, w)} onde (v, w) são as coordenadas do pixel na imagem original e (x, y) são as coordenadas do pixel correspondente na imagem transformada. Uma das transformações mais comum é chamada transformada afim, que tem a forma: (eq. 2. 6 -23) © 1992– 2008 R. C. Gonzalez & R. E. Woods
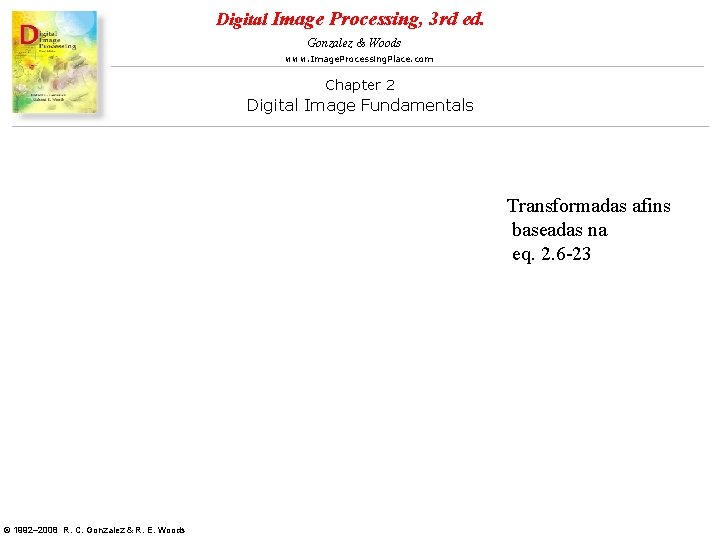
Digital Image Processing, 3 rd ed. Gonzalez & Woods www. Image. Processing. Place. com Chapter 2 Digital Image Fundamentals Transformadas afins baseadas na eq. 2. 6 -23 © 1992– 2008 R. C. Gonzalez & R. E. Woods
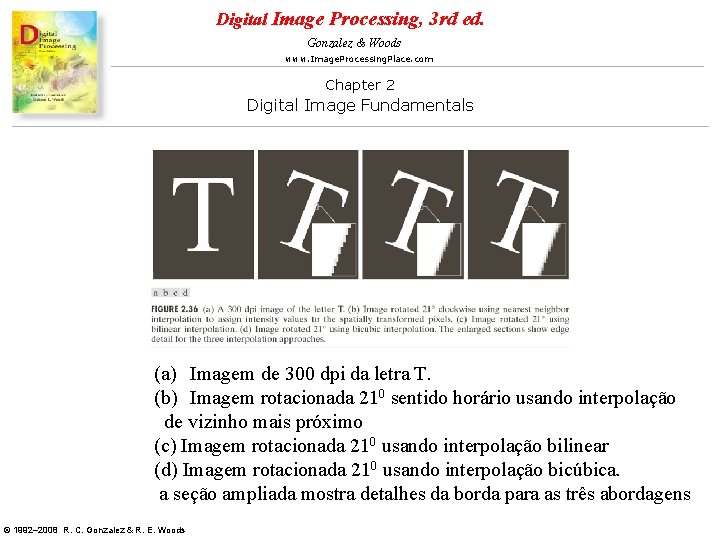
Digital Image Processing, 3 rd ed. Gonzalez & Woods www. Image. Processing. Place. com Chapter 2 Digital Image Fundamentals (a) Imagem de 300 dpi da letra T. (b) Imagem rotacionada 210 sentido horário usando interpolação de vizinho mais próximo (c) Imagem rotacionada 210 usando interpolação bilinear (d) Imagem rotacionada 210 usando interpolação bicúbica. a seção ampliada mostra detalhes da borda para as três abordagens © 1992– 2008 R. C. Gonzalez & R. E. Woods
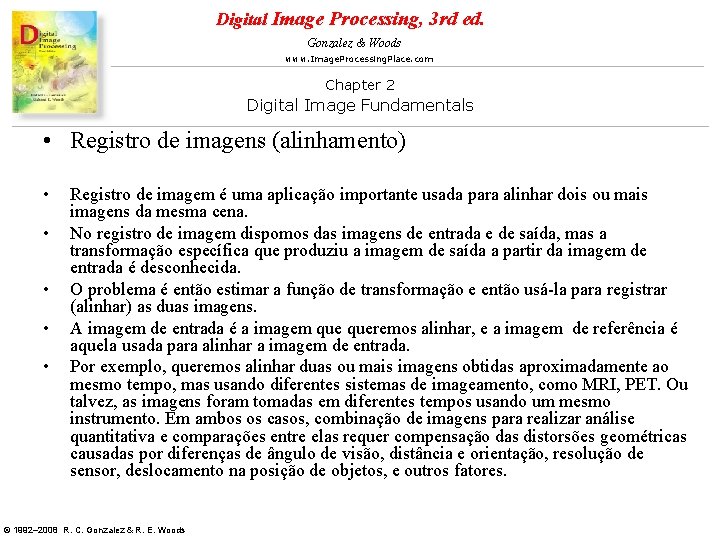
Digital Image Processing, 3 rd ed. Gonzalez & Woods www. Image. Processing. Place. com Chapter 2 Digital Image Fundamentals • Registro de imagens (alinhamento) • • • Registro de imagem é uma aplicação importante usada para alinhar dois ou mais imagens da mesma cena. No registro de imagem dispomos das imagens de entrada e de saída, mas a transformação específica que produziu a imagem de saída a partir da imagem de entrada é desconhecida. O problema é então estimar a função de transformação e então usá-la para registrar (alinhar) as duas imagens. A imagem de entrada é a imagem queremos alinhar, e a imagem de referência é aquela usada para alinhar a imagem de entrada. Por exemplo, queremos alinhar duas ou mais imagens obtidas aproximadamente ao mesmo tempo, mas usando diferentes sistemas de imageamento, como MRI, PET. Ou talvez, as imagens foram tomadas em diferentes tempos usando um mesmo instrumento. Em ambos os casos, combinação de imagens para realizar análise quantitativa e comparações entre elas requer compensação das distorsões geométricas causadas por diferenças de ângulo de visão, distância e orientação, resolução de sensor, deslocamento na posição de objetos, e outros fatores. © 1992– 2008 R. C. Gonzalez & R. E. Woods
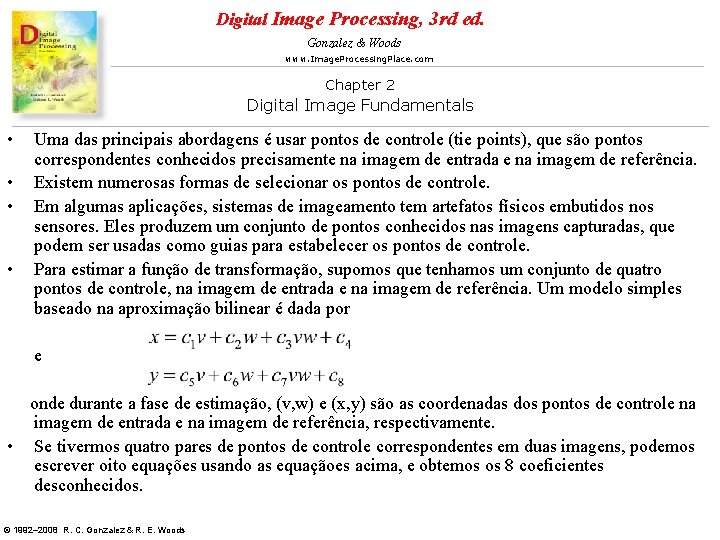
Digital Image Processing, 3 rd ed. Gonzalez & Woods www. Image. Processing. Place. com Chapter 2 Digital Image Fundamentals • • Uma das principais abordagens é usar pontos de controle (tie points), que são pontos correspondentes conhecidos precisamente na imagem de entrada e na imagem de referência. Existem numerosas formas de selecionar os pontos de controle. Em algumas aplicações, sistemas de imageamento tem artefatos físicos embutidos nos sensores. Eles produzem um conjunto de pontos conhecidos nas imagens capturadas, que podem ser usadas como guias para estabelecer os pontos de controle. Para estimar a função de transformação, supomos que tenhamos um conjunto de quatro pontos de controle, na imagem de entrada e na imagem de referência. Um modelo simples baseado na aproximação bilinear é dada por e onde durante a fase de estimação, (v, w) e (x, y) são as coordenadas dos pontos de controle na imagem de entrada e na imagem de referência, respectivamente. • Se tivermos quatro pares de pontos de controle correspondentes em duas imagens, podemos escrever oito equações usando as equaçãoes acima, e obtemos os 8 coeficientes desconhecidos. © 1992– 2008 R. C. Gonzalez & R. E. Woods
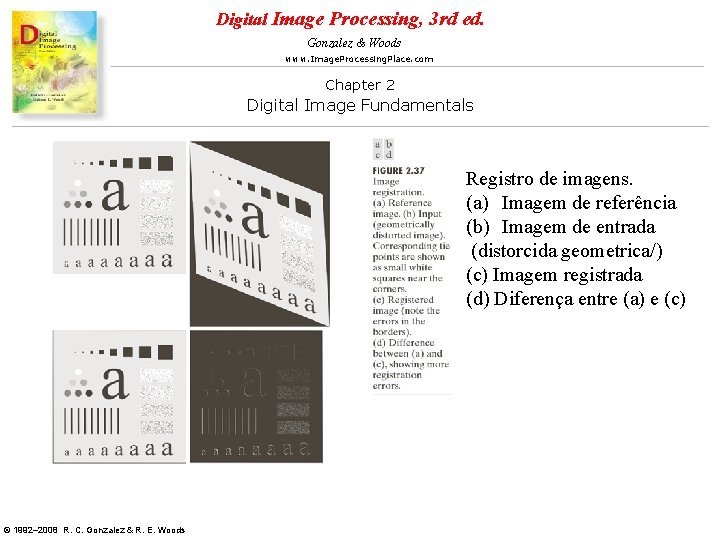
Digital Image Processing, 3 rd ed. Gonzalez & Woods www. Image. Processing. Place. com Chapter 2 Digital Image Fundamentals Registro de imagens. (a) Imagem de referência (b) Imagem de entrada (distorcida geometrica/) (c) Imagem registrada (d) Diferença entre (a) e (c) © 1992– 2008 R. C. Gonzalez & R. E. Woods
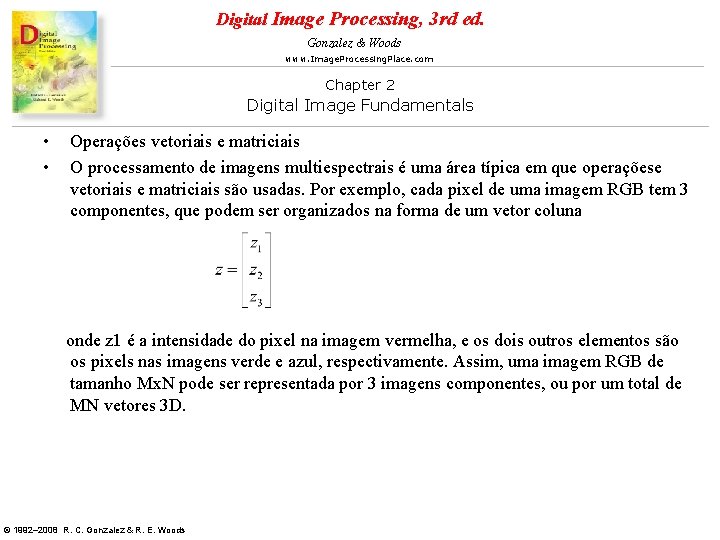
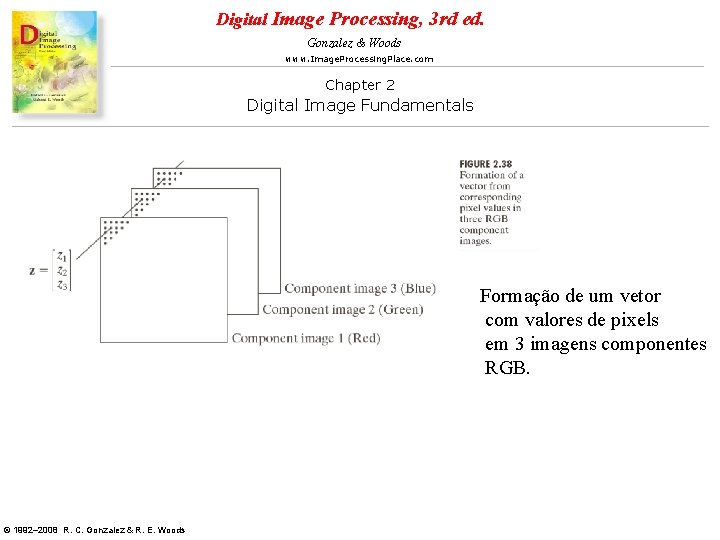
Digital Image Processing, 3 rd ed. Gonzalez & Woods www. Image. Processing. Place. com Chapter 2 Digital Image Fundamentals • • Operações vetoriais e matriciais O processamento de imagens multiespectrais é uma área típica em que operaçõese vetoriais e matriciais são usadas. Por exemplo, cada pixel de uma imagem RGB tem 3 componentes, que podem ser organizados na forma de um vetor coluna onde z 1 é a intensidade do pixel na imagem vermelha, e os dois outros elementos são os pixels nas imagens verde e azul, respectivamente. Assim, uma imagem RGB de tamanho Mx. N pode ser representada por 3 imagens componentes, ou por um total de MN vetores 3 D. © 1992– 2008 R. C. Gonzalez & R. E. Woods
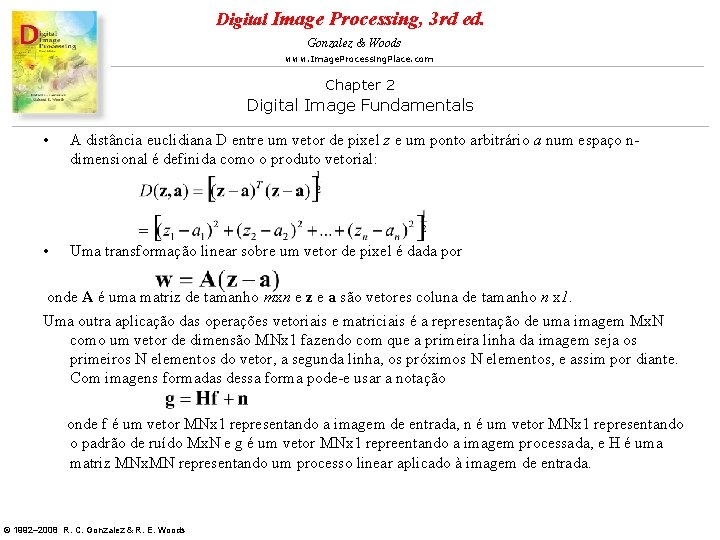
Digital Image Processing, 3 rd ed. Gonzalez & Woods www. Image. Processing. Place. com Chapter 2 Digital Image Fundamentals • A distância euclidiana D entre um vetor de pixel z e um ponto arbitrário a num espaço ndimensional é definida como o produto vetorial: • Uma transformação linear sobre um vetor de pixel é dada por onde A é uma matriz de tamanho mxn e z e a são vetores coluna de tamanho n x 1. Uma outra aplicação das operações vetoriais e matriciais é a representação de uma imagem Mx. N como um vetor de dimensão MNx 1 fazendo com que a primeira linha da imagem seja os primeiros N elementos do vetor, a segunda linha, os próximos N elementos, e assim por diante. Com imagens formadas dessa forma pode-e usar a notação onde f é um vetor MNx 1 representando a imagem de entrada, n é um vetor MNx 1 representando o padrão de ruído Mx. N e g é um vetor MNx 1 repreentando a imagem processada, e H é uma matriz MNx. MN representando um processo linear aplicado à imagem de entrada. © 1992– 2008 R. C. Gonzalez & R. E. Woods
Digital Image Processing, 3 rd ed. Gonzalez & Woods www. Image. Processing. Place. com Chapter 2 Digital Image Fundamentals Formação de um vetor com valores de pixels em 3 imagens componentes RGB. © 1992– 2008 R. C. Gonzalez & R. E. Woods
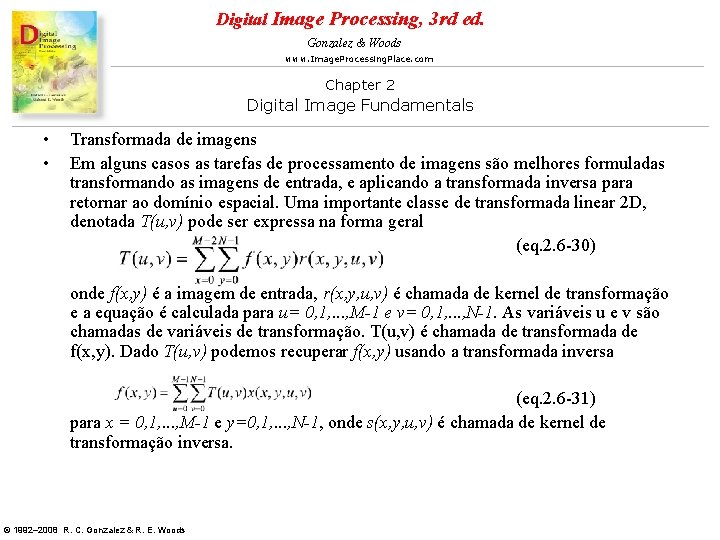
Digital Image Processing, 3 rd ed. Gonzalez & Woods www. Image. Processing. Place. com Chapter 2 Digital Image Fundamentals • • Transformada de imagens Em alguns casos as tarefas de processamento de imagens são melhores formuladas transformando as imagens de entrada, e aplicando a transformada inversa para retornar ao domínio espacial. Uma importante classe de transformada linear 2 D, denotada T(u, v) pode ser expressa na forma geral (eq. 2. 6 -30) onde f(x, y) é a imagem de entrada, r(x, y, u, v) é chamada de kernel de transformação e a equação é calculada para u= 0, 1, . . . , M-1 e v= 0, 1, . . . , N-1. As variáveis u e v são chamadas de variáveis de transformação. T(u, v) é chamada de transformada de f(x, y). Dado T(u, v) podemos recuperar f(x, y) usando a transformada inversa (eq. 2. 6 -31) para x = 0, 1, . . . , M-1 e y=0, 1, . . . , N-1, onde s(x, y, u, v) é chamada de kernel de transformação inversa. © 1992– 2008 R. C. Gonzalez & R. E. Woods
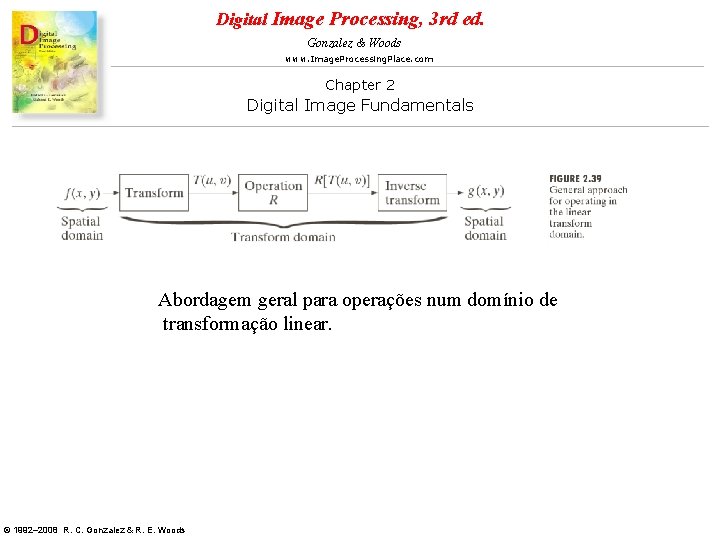
Digital Image Processing, 3 rd ed. Gonzalez & Woods www. Image. Processing. Place. com Chapter 2 Digital Image Fundamentals Abordagem geral para operações num domínio de transformação linear. © 1992– 2008 R. C. Gonzalez & R. E. Woods
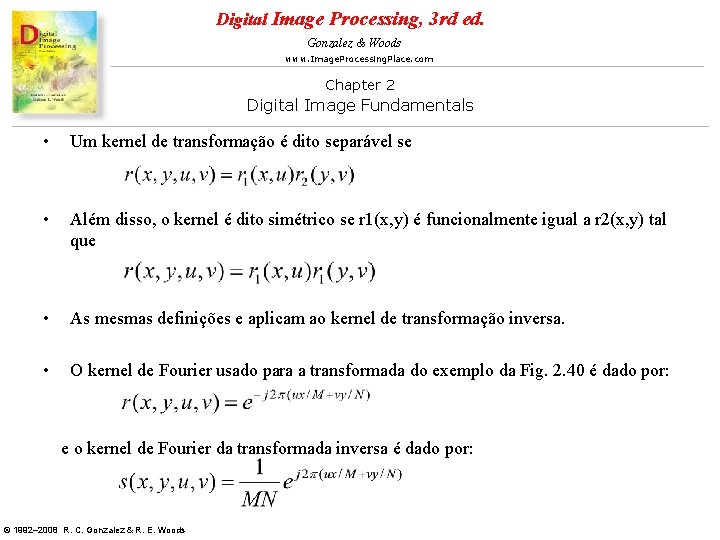
Digital Image Processing, 3 rd ed. Gonzalez & Woods www. Image. Processing. Place. com Chapter 2 Digital Image Fundamentals • Um kernel de transformação é dito separável se • Além disso, o kernel é dito simétrico se r 1(x, y) é funcionalmente igual a r 2(x, y) tal que • As mesmas definições e aplicam ao kernel de transformação inversa. • O kernel de Fourier usado para a transformada do exemplo da Fig. 2. 40 é dado por: e o kernel de Fourier da transformada inversa é dado por: © 1992– 2008 R. C. Gonzalez & R. E. Woods
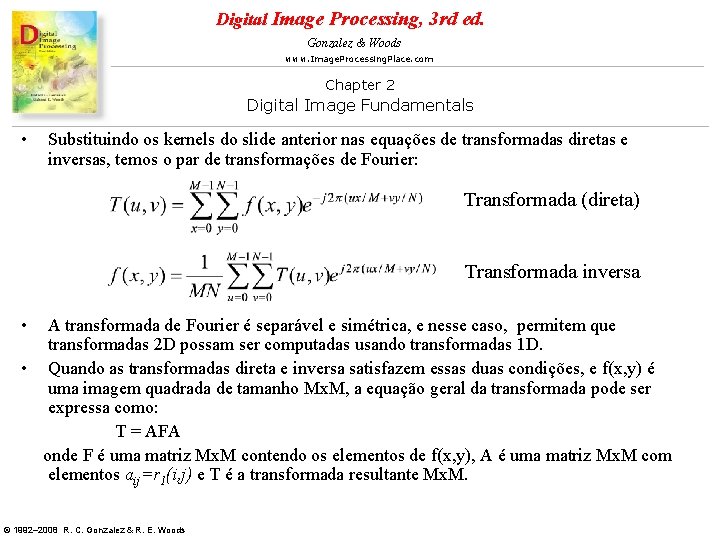
Digital Image Processing, 3 rd ed. Gonzalez & Woods www. Image. Processing. Place. com Chapter 2 Digital Image Fundamentals • Substituindo os kernels do slide anterior nas equações de transformadas diretas e inversas, temos o par de transformações de Fourier: Transformada (direta) Transformada inversa • A transformada de Fourier é separável e simétrica, e nesse caso, permitem que transformadas 2 D possam ser computadas usando transformadas 1 D. • Quando as transformadas direta e inversa satisfazem essas duas condições, e f(x, y) é uma imagem quadrada de tamanho Mx. M, a equação geral da transformada pode ser expressa como: T = AFA onde F é uma matriz Mx. M contendo os elementos de f(x, y), A é uma matriz Mx. M com elementos aij=r 1(i, j) e T é a transformada resultante Mx. M. © 1992– 2008 R. C. Gonzalez & R. E. Woods
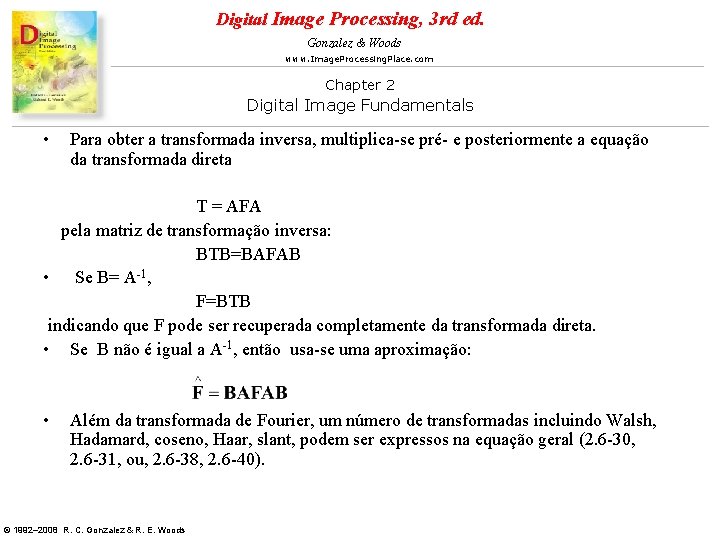
Digital Image Processing, 3 rd ed. Gonzalez & Woods www. Image. Processing. Place. com Chapter 2 Digital Image Fundamentals • Para obter a transformada inversa, multiplica-se pré- e posteriormente a equação da transformada direta T = AFA pela matriz de transformação inversa: BTB=BAFAB • Se B= A-1, F=BTB indicando que F pode ser recuperada completamente da transformada direta. • Se B não é igual a A-1, então usa-se uma aproximação: • Além da transformada de Fourier, um número de transformadas incluindo Walsh, Hadamard, coseno, Haar, slant, podem ser expressos na equação geral (2. 6 -30, 2. 6 -31, ou, 2. 6 -38, 2. 6 -40). © 1992– 2008 R. C. Gonzalez & R. E. Woods
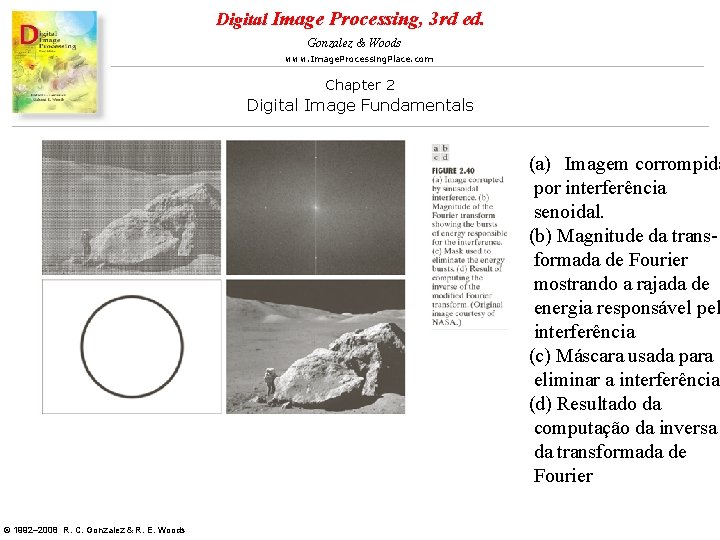
Digital Image Processing, 3 rd ed. Gonzalez & Woods www. Image. Processing. Place. com Chapter 2 Digital Image Fundamentals (a) Imagem corrompida por interferência senoidal. (b) Magnitude da transformada de Fourier mostrando a rajada de energia responsável pel interferência (c) Máscara usada para eliminar a interferência (d) Resultado da computação da inversa da transformada de Fourier © 1992– 2008 R. C. Gonzalez & R. E. Woods
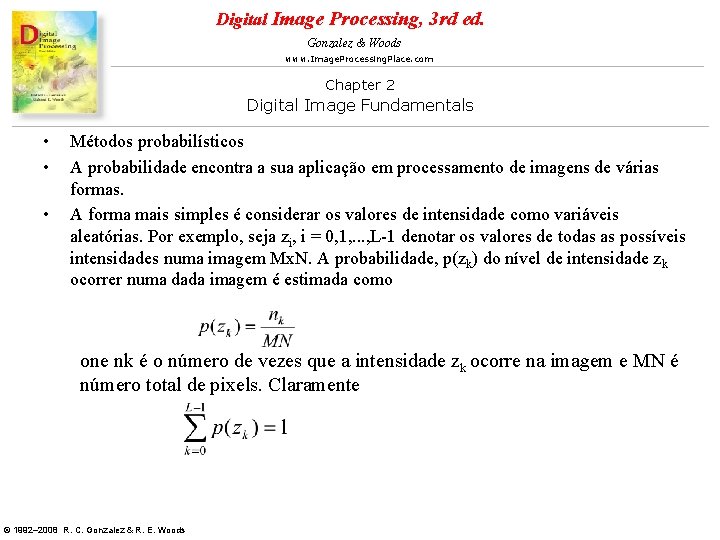
Digital Image Processing, 3 rd ed. Gonzalez & Woods www. Image. Processing. Place. com Chapter 2 Digital Image Fundamentals • • • Métodos probabilísticos A probabilidade encontra a sua aplicação em processamento de imagens de várias formas. A forma mais simples é considerar os valores de intensidade como variáveis aleatórias. Por exemplo, seja zi, i = 0, 1, . . . , L-1 denotar os valores de todas as possíveis intensidades numa imagem Mx. N. A probabilidade, p(zk) do nível de intensidade zk ocorrer numa dada imagem é estimada como one nk é o número de vezes que a intensidade zk ocorre na imagem e MN é número total de pixels. Claramente © 1992– 2008 R. C. Gonzalez & R. E. Woods
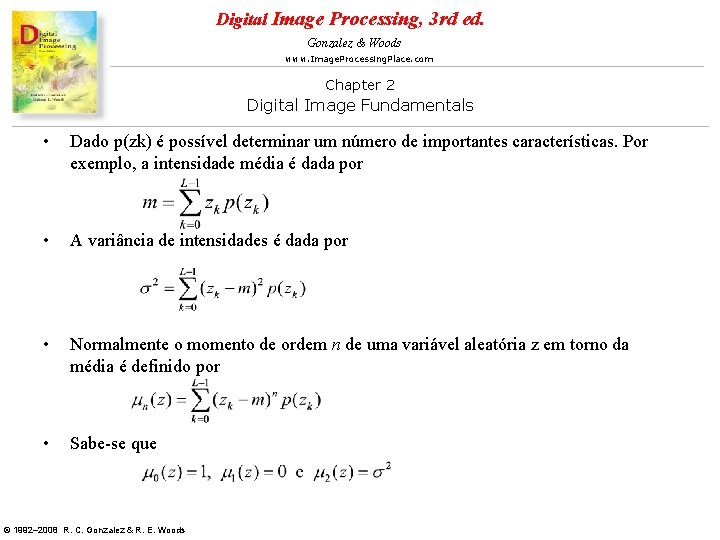
Digital Image Processing, 3 rd ed. Gonzalez & Woods www. Image. Processing. Place. com Chapter 2 Digital Image Fundamentals • Dado p(zk) é possível determinar um número de importantes características. Por exemplo, a intensidade média é dada por • A variância de intensidades é dada por • Normalmente o momento de ordem n de uma variável aleatória z em torno da média é definido por • Sabe-se que © 1992– 2008 R. C. Gonzalez & R. E. Woods
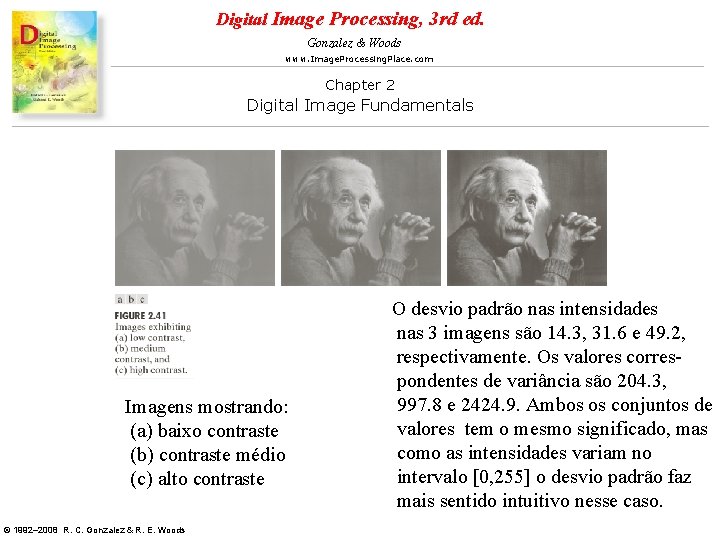
Digital Image Processing, 3 rd ed. Gonzalez & Woods www. Image. Processing. Place. com Chapter 2 Digital Image Fundamentals Imagens mostrando: (a) baixo contraste (b) contraste médio (c) alto contraste © 1992– 2008 R. C. Gonzalez & R. E. Woods O desvio padrão nas intensidades nas 3 imagens são 14. 3, 31. 6 e 49. 2, respectivamente. Os valores correspondentes de variância são 204. 3, 997. 8 e 2424. 9. Ambos os conjuntos de valores tem o mesmo significado, mas como as intensidades variam no intervalo [0, 255] o desvio padrão faz mais sentido intuitivo nesse caso.