Teora de Momento de Inercia U T N
- Slides: 42
Teoría de Momento de Inercia U. T. N. – Facultad Regional Reconquista
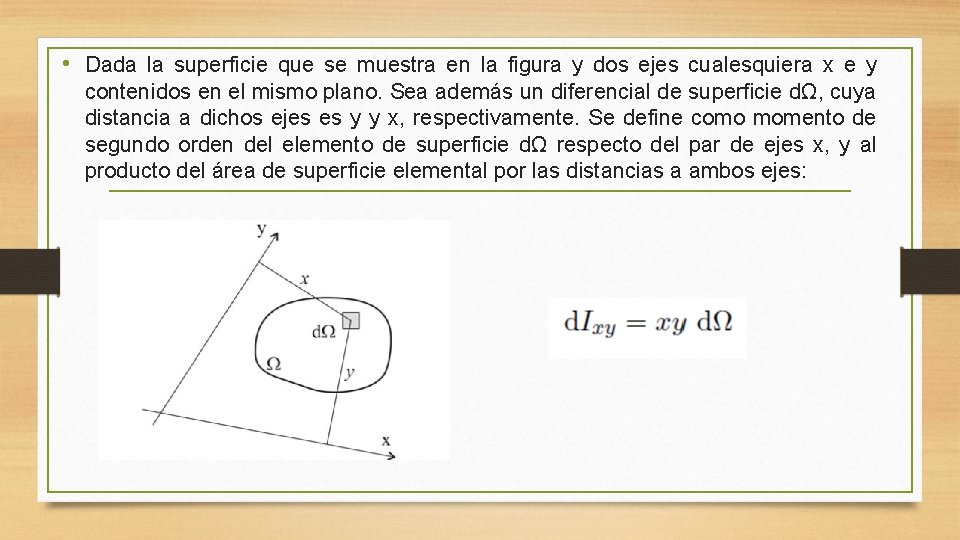
• Dada la superficie que se muestra en la figura y dos ejes cualesquiera x e y contenidos en el mismo plano. Sea además un diferencial de superficie dΩ, cuya distancia a dichos ejes es y y x, respectivamente. Se define como momento de segundo orden del elemento de superficie dΩ respecto del par de ejes x, y al producto del área de superficie elemental por las distancias a ambos ejes:
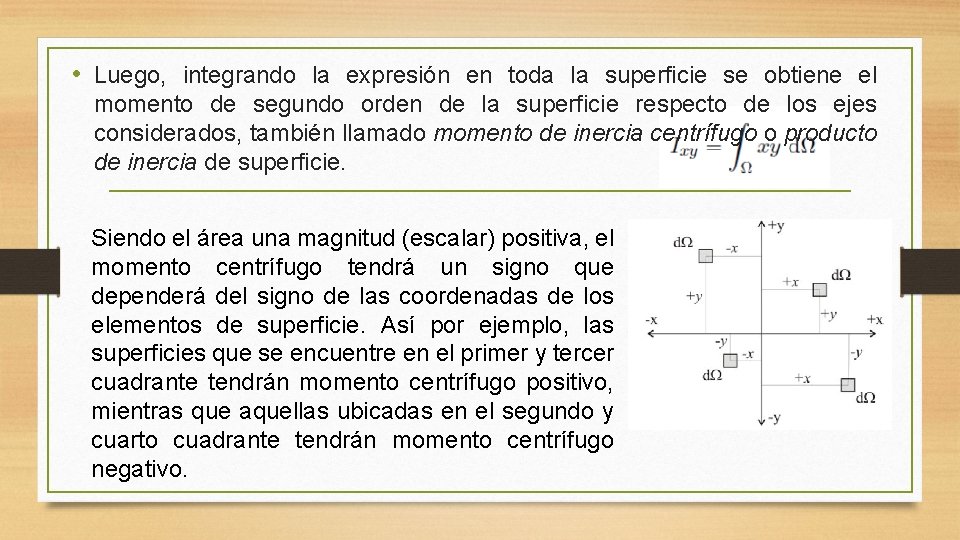
• Luego, integrando la expresión en toda la superficie se obtiene el momento de segundo orden de la superficie respecto de los ejes considerados, también llamado momento de inercia centrífugo o producto de inercia de superficie. Siendo el área una magnitud (escalar) positiva, el momento centrífugo tendrá un signo que dependerá del signo de las coordenadas de los elementos de superficie. Así por ejemplo, las superficies que se encuentre en el primer y tercer cuadrante tendrán momento centrífugo positivo, mientras que aquellas ubicadas en el segundo y cuarto cuadrante tendrán momento centrífugo negativo.
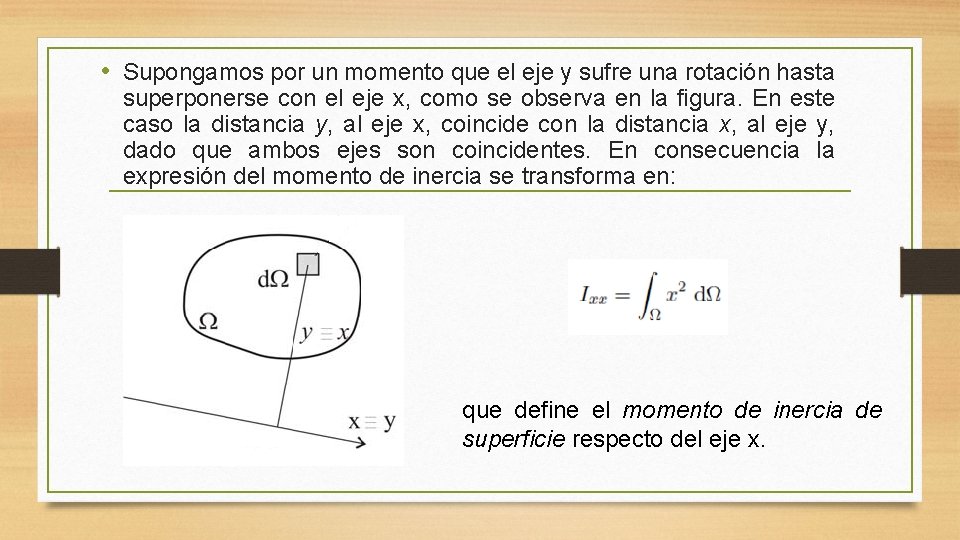
• Supongamos por un momento que el eje y sufre una rotación hasta superponerse con el eje x, como se observa en la figura. En este caso la distancia y, al eje x, coincide con la distancia x, al eje y, dado que ambos ejes son coincidentes. En consecuencia la expresión del momento de inercia se transforma en: que define el momento de inercia de superficie respecto del eje x.
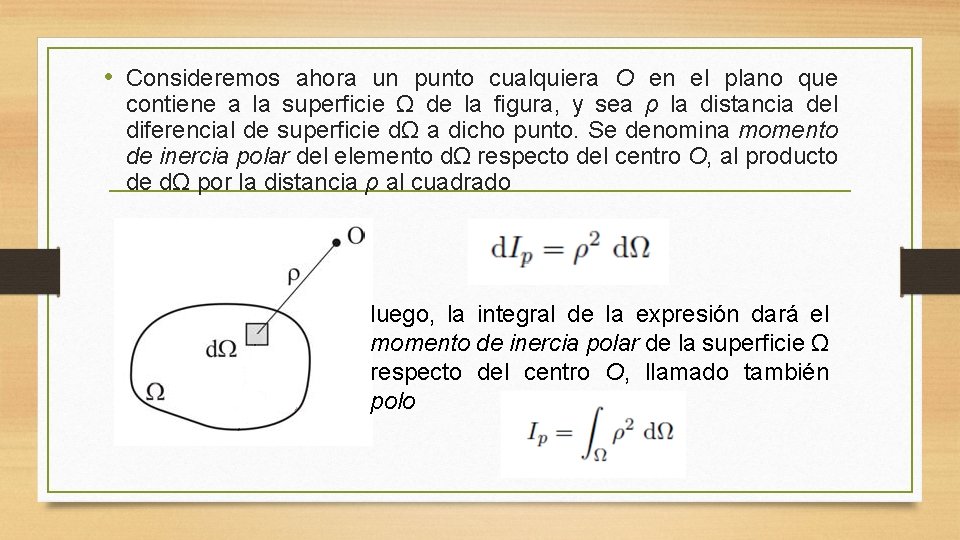
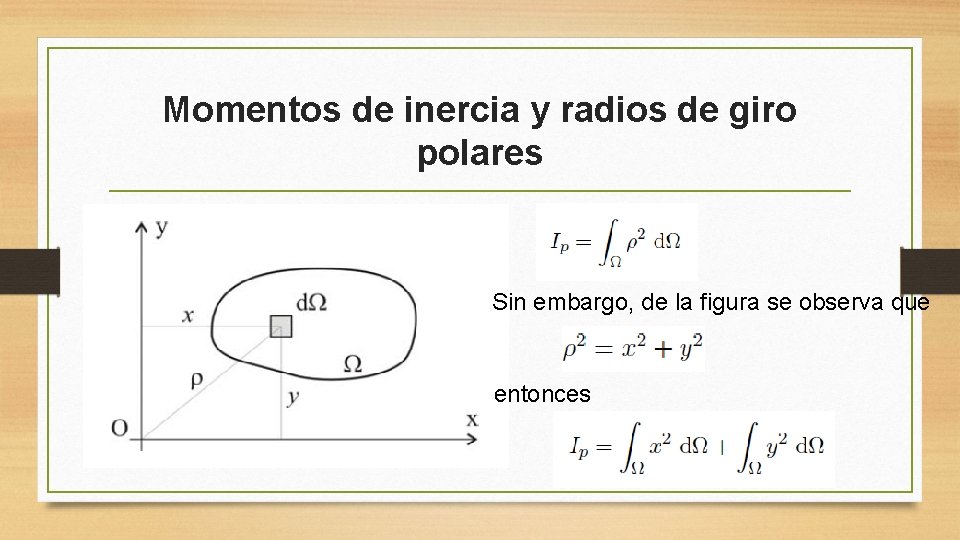
• Consideremos ahora un punto cualquiera O en el plano que contiene a la superficie Ω de la figura, y sea ρ la distancia del diferencial de superficie dΩ a dicho punto. Se denomina momento de inercia polar del elemento dΩ respecto del centro O, al producto de dΩ por la distancia ρ al cuadrado luego, la integral de la expresión dará el momento de inercia polar de la superficie Ω respecto del centro O, llamado también polo
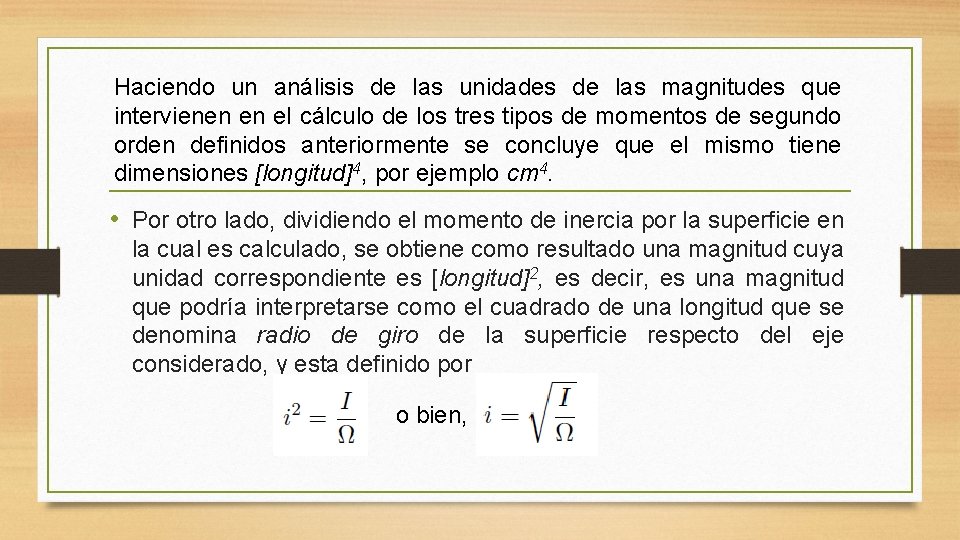
Haciendo un análisis de las unidades de las magnitudes que intervienen en el cálculo de los tres tipos de momentos de segundo orden definidos anteriormente se concluye que el mismo tiene dimensiones [longitud]4, por ejemplo cm 4. • Por otro lado, dividiendo el momento de inercia por la superficie en la cual es calculado, se obtiene como resultado una magnitud cuya unidad correspondiente es [longitud]2, es decir, es una magnitud que podría interpretarse como el cuadrado de una longitud que se denomina radio de giro de la superficie respecto del eje considerado, y esta definido por o bien,
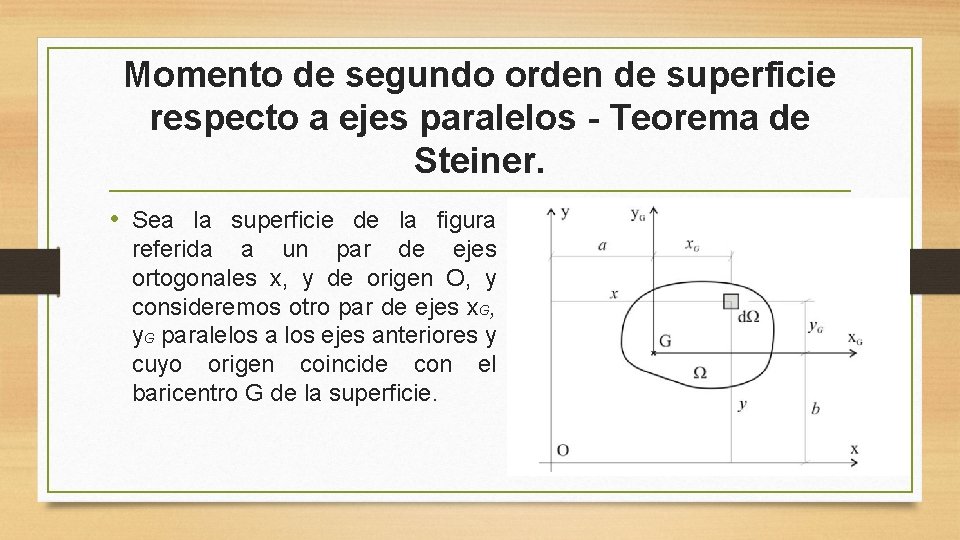
Momento de segundo orden de superficie respecto a ejes paralelos - Teorema de Steiner. • Sea la superficie de la figura referida a un par de ejes ortogonales x, y de origen O, y consideremos otro par de ejes x. G, y. G paralelos a los ejes anteriores y cuyo origen coincide con el baricentro G de la superficie.
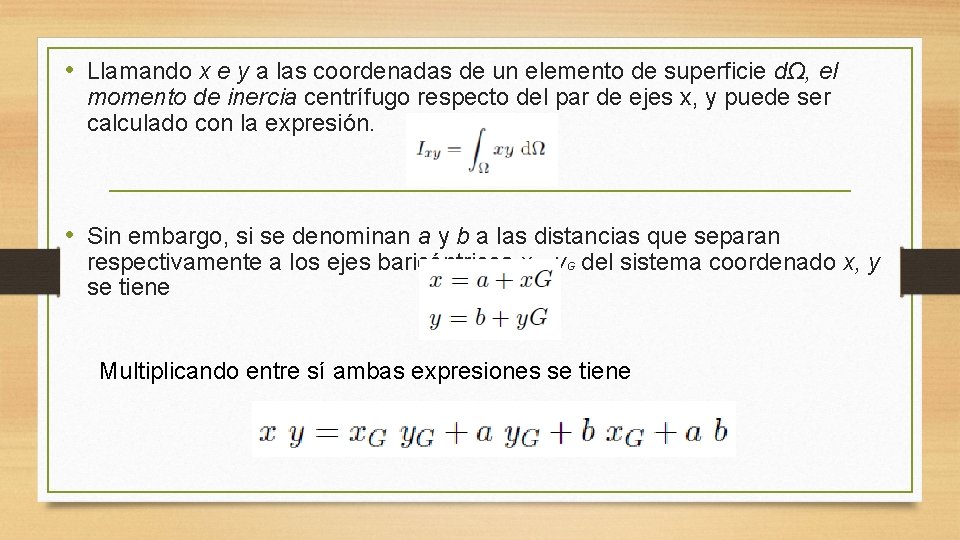
• Llamando x e y a las coordenadas de un elemento de superficie dΩ, el momento de inercia centrífugo respecto del par de ejes x, y puede ser calculado con la expresión. • Sin embargo, si se denominan a y b a las distancias que separan respectivamente a los ejes baricéntricos x. G, y. G del sistema coordenado x, y se tiene Multiplicando entre sí ambas expresiones se tiene
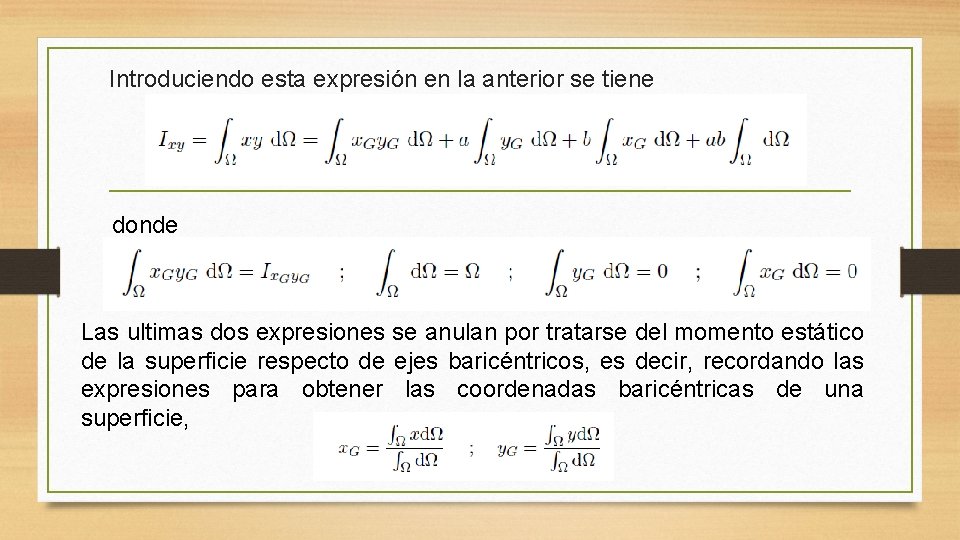
Introduciendo esta expresión en la anterior se tiene donde Las ultimas dos expresiones se anulan por tratarse del momento estático de la superficie respecto de ejes baricéntricos, es decir, recordando las expresiones para obtener las coordenadas baricéntricas de una superficie,
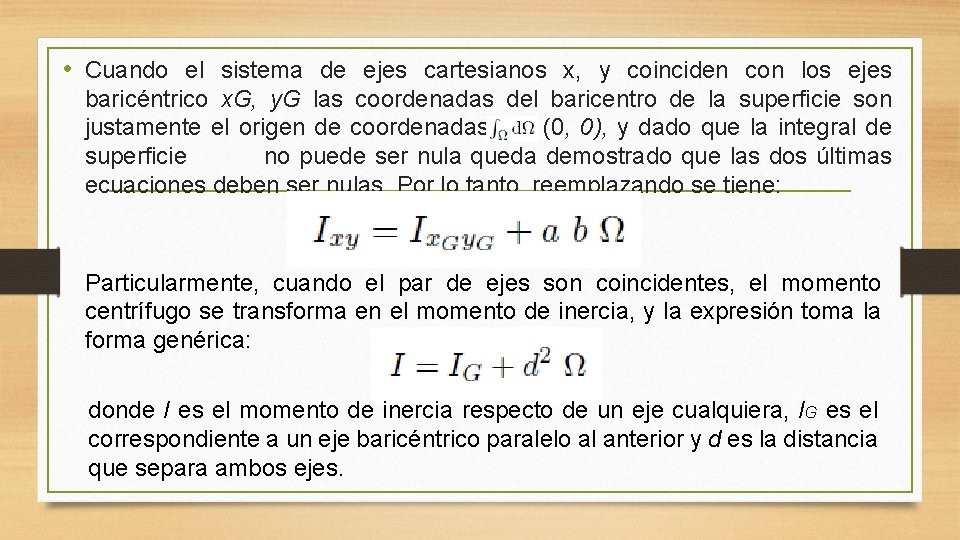
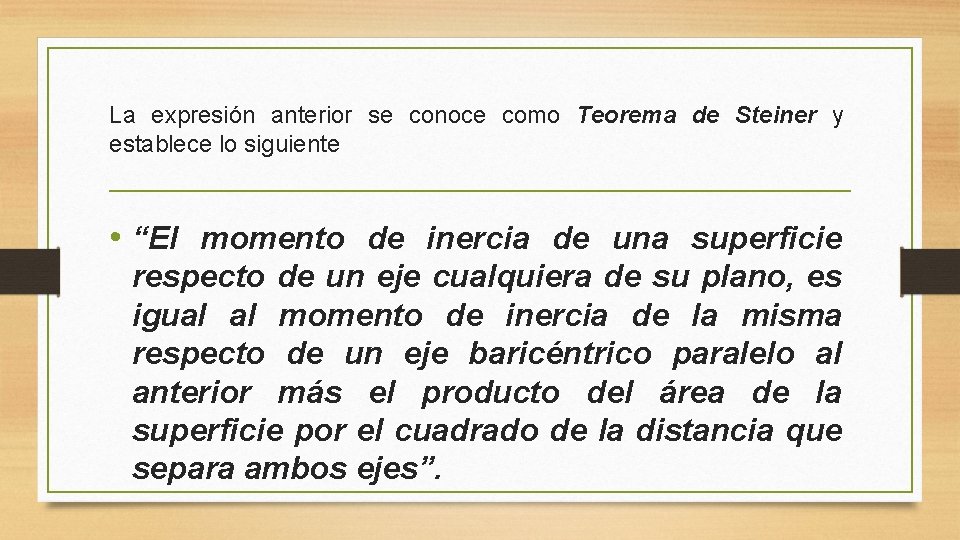
• Cuando el sistema de ejes cartesianos x, y coinciden con los ejes baricéntrico x. G, y. G las coordenadas del baricentro de la superficie son justamente el origen de coordenadas (0, 0), y dado que la integral de superficie no puede ser nula queda demostrado que las dos últimas ecuaciones deben ser nulas. Por lo tanto, reemplazando se tiene: Particularmente, cuando el par de ejes son coincidentes, el momento centrífugo se transforma en el momento de inercia, y la expresión toma la forma genérica: donde I es el momento de inercia respecto de un eje cualquiera, IG es el correspondiente a un eje baricéntrico paralelo al anterior y d es la distancia que separa ambos ejes.
La expresión anterior se conoce como Teorema de Steiner y establece lo siguiente • “El momento de inercia de una superficie respecto de un eje cualquiera de su plano, es igual al momento de inercia de la misma respecto de un eje baricéntrico paralelo al anterior más el producto del área de la superficie por el cuadrado de la distancia que separa ambos ejes”.
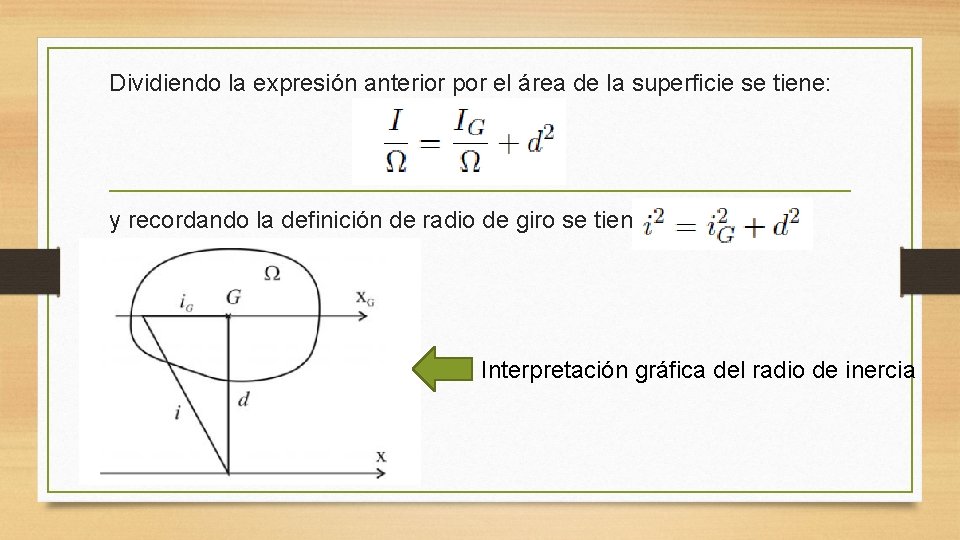
Dividiendo la expresión anterior por el área de la superficie se tiene: y recordando la definición de radio de giro se tiene: Interpretación gráfica del radio de inercia
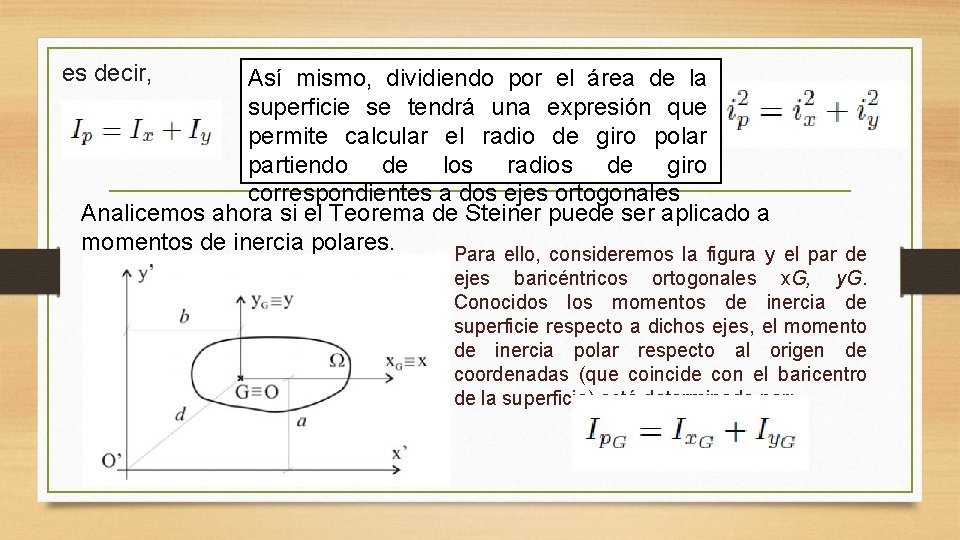
Momentos de inercia y radios de giro polares Sin embargo, de la figura se observa que entonces
es decir, Así mismo, dividiendo por el área de la superficie se tendrá una expresión que permite calcular el radio de giro polar partiendo de los radios de giro correspondientes a dos ejes ortogonales Analicemos ahora si el Teorema de Steiner puede ser aplicado a momentos de inercia polares. Para ello, consideremos la figura y el par de ejes baricéntricos ortogonales x. G, y. G. Conocidos los momentos de inercia de superficie respecto a dichos ejes, el momento de inercia polar respecto al origen de coordenadas (que coincide con el baricentro de la superficie) está determinado por:
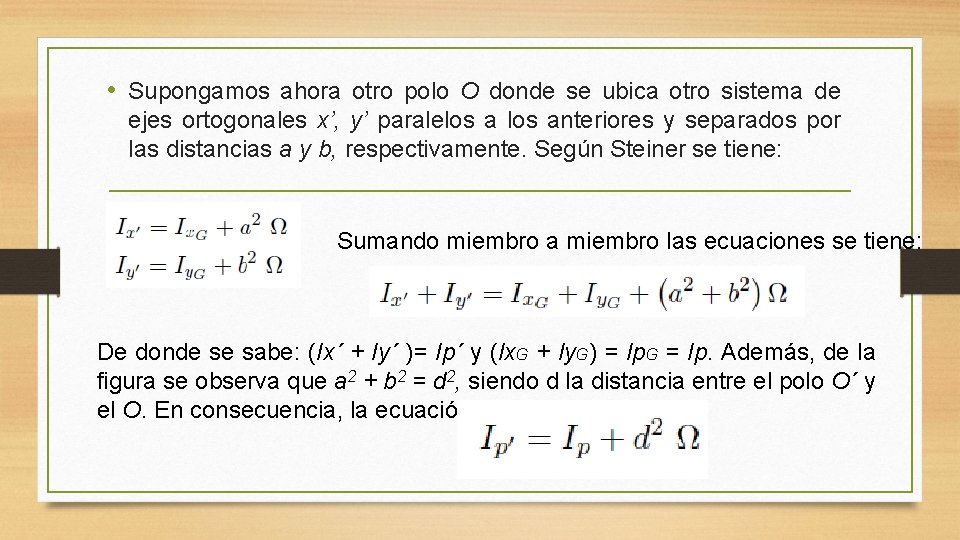
• Supongamos ahora otro polo O donde se ubica otro sistema de ejes ortogonales x’, y’ paralelos anteriores y separados por las distancias a y b, respectivamente. Según Steiner se tiene: Sumando miembro a miembro las ecuaciones se tiene: De donde se sabe: (Ix´ + Iy´ )= Ip´ y (Ix. G + Iy. G) = Ip. G = Ip. Además, de la figura se observa que a 2 + b 2 = d 2, siendo d la distancia entre el polo O´ y el O. En consecuencia, la ecuación se reduce a:
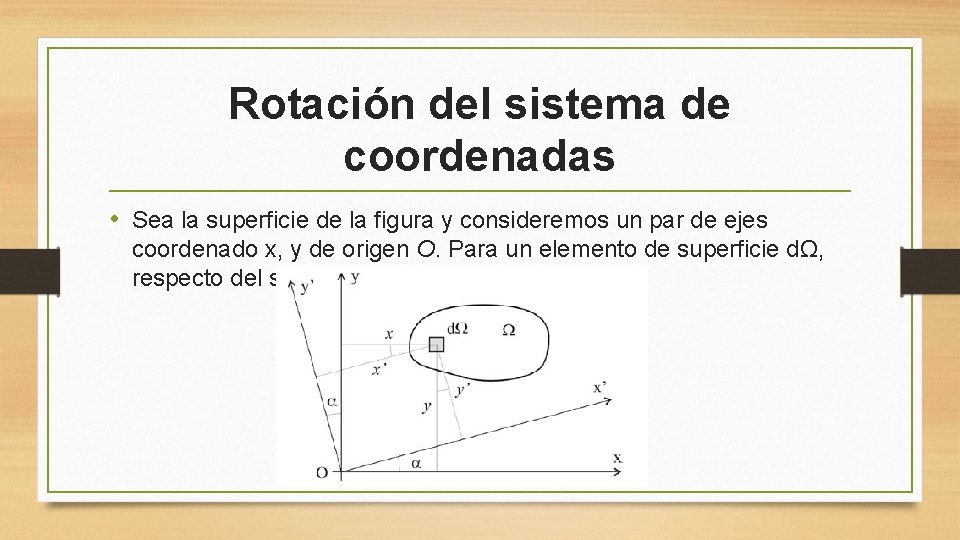
Rotación del sistema de coordenadas • Sea la superficie de la figura y consideremos un par de ejes coordenado x, y de origen O. Para un elemento de superficie dΩ, respecto del sistema x, y se tiene:
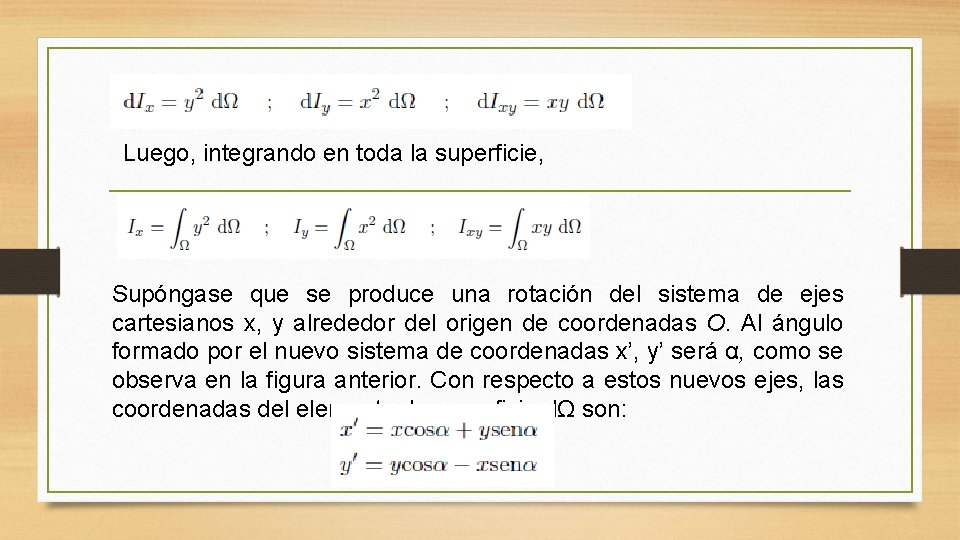
Luego, integrando en toda la superficie, Supóngase que se produce una rotación del sistema de ejes cartesianos x, y alrededor del origen de coordenadas O. Al ángulo formado por el nuevo sistema de coordenadas x’, y’ será α, como se observa en la figura anterior. Con respecto a estos nuevos ejes, las coordenadas del elemento de superficie dΩ son:
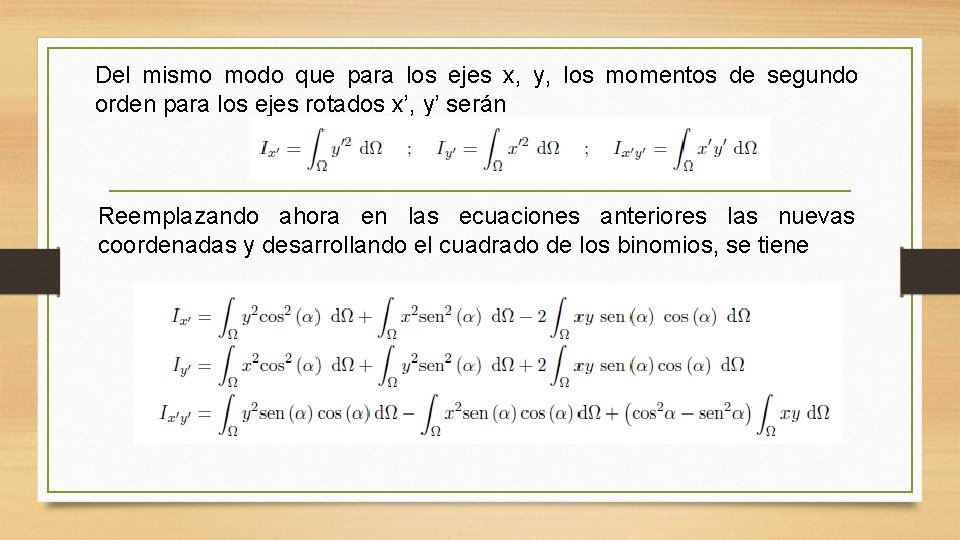
Del mismo modo que para los ejes x, y, los momentos de segundo orden para los ejes rotados x’, y’ serán Reemplazando ahora en las ecuaciones anteriores las nuevas coordenadas y desarrollando el cuadrado de los binomios, se tiene
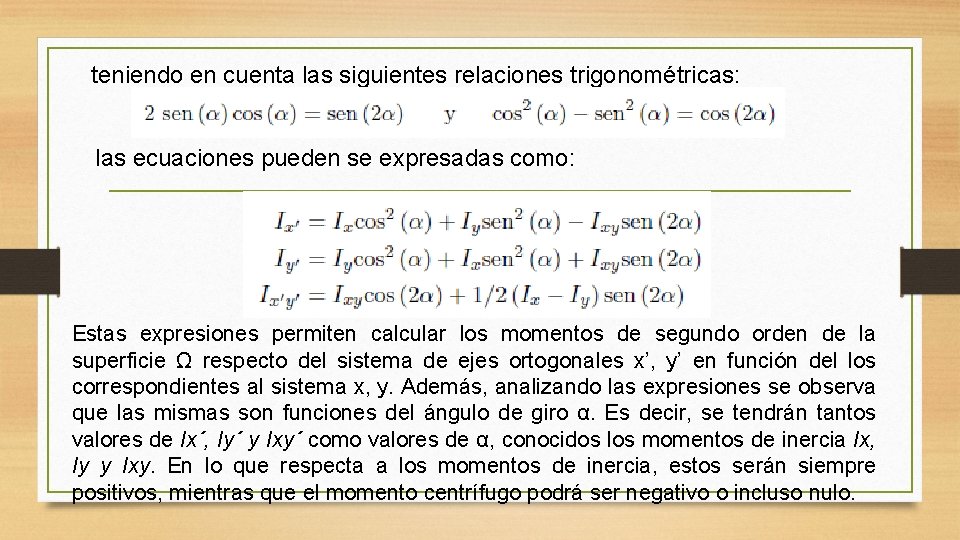
teniendo en cuenta las siguientes relaciones trigonométricas: las ecuaciones pueden se expresadas como: Estas expresiones permiten calcular los momentos de segundo orden de la superficie Ω respecto del sistema de ejes ortogonales x’, y’ en función del los correspondientes al sistema x, y. Además, analizando las expresiones se observa que las mismas son funciones del ángulo de giro α. Es decir, se tendrán tantos valores de Ix´, Iy´ y Ixy´ como valores de α, conocidos los momentos de inercia Ix, Iy y Ixy. En lo que respecta a los momentos de inercia, estos serán siempre positivos, mientras que el momento centrífugo podrá ser negativo o incluso nulo.
Aquellos pares de ejes para los cuales el momento centrífugo se anula se denominan ejes conjugados de inercia. Existen infinitos pares de ejes conjugados de un mismo origen, pero entre ellos solo un par será ortogonal. Ejes principales de inercia Dado que se demostró que el momento de inercia de superficie varía con el ángulo del sistema de ejes coordenados, la pregunta que surge es la siguiente, ¿Existe un momento de inercia máximo y/o mínimo? y en caso de que exista ¿Como puede ser obtenido? . La respuesta al primer interrogante es positiva, dada una superficie cualquiera el momento máximo o mínimo se encuentra sobre el par de ejes conjugados ortogonales denominados ejes principales de inercia.
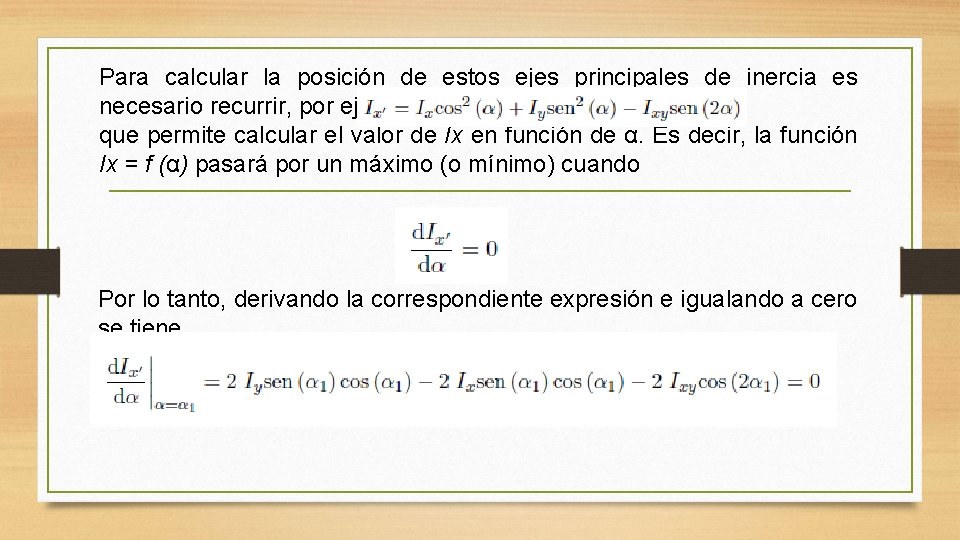
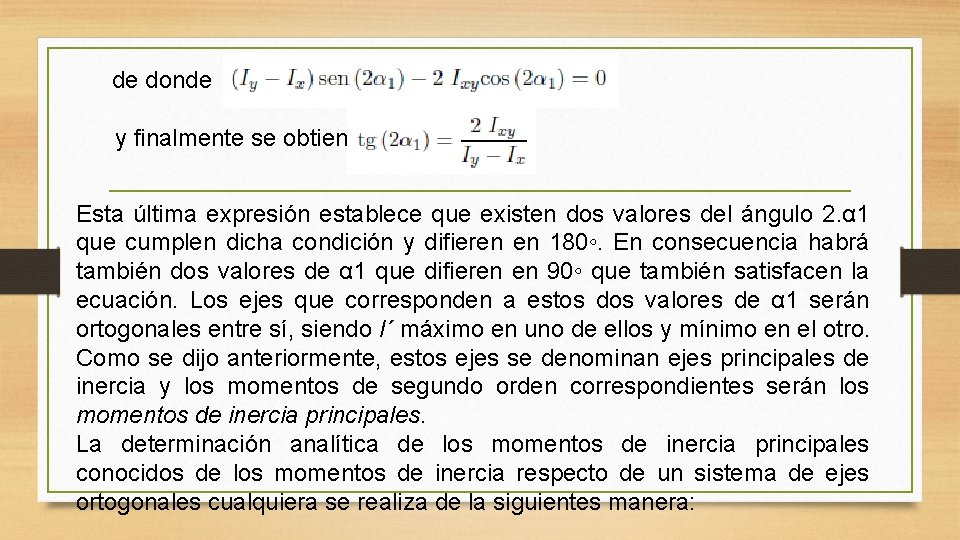
Para calcular la posición de estos ejes principales de inercia es necesario recurrir, por ejemplo, a la expresión que permite calcular el valor de Ix en función de α. Es decir, la función Ix = f (α) pasará por un máximo (o mínimo) cuando Por lo tanto, derivando la correspondiente expresión e igualando a cero se tiene
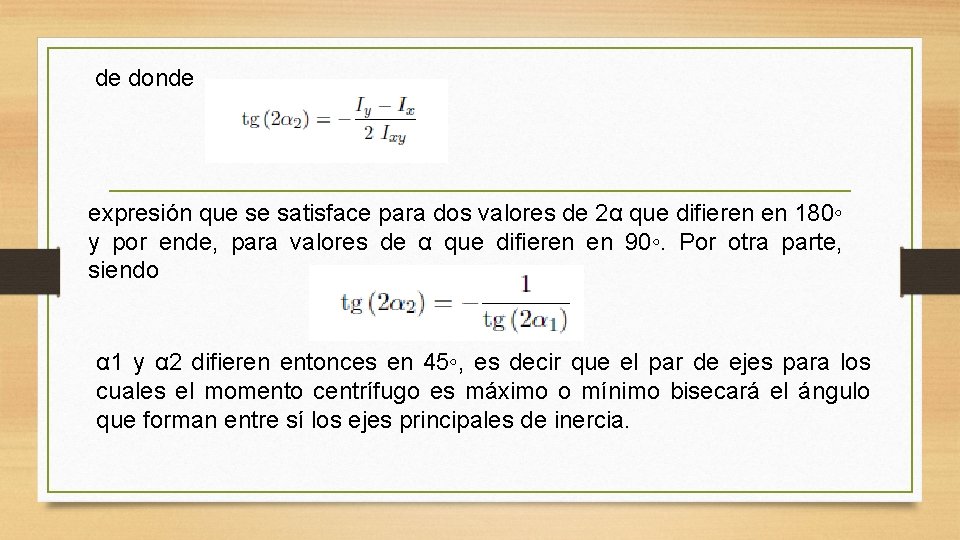
de donde y finalmente se obtiene Esta última expresión establece que existen dos valores del ángulo 2. α 1 que cumplen dicha condición y difieren en 180◦. En consecuencia habrá también dos valores de α 1 que difieren en 90◦ que también satisfacen la ecuación. Los ejes que corresponden a estos dos valores de α 1 serán ortogonales entre sí, siendo I´ máximo en uno de ellos y mínimo en el otro. Como se dijo anteriormente, estos ejes se denominan ejes principales de inercia y los momentos de segundo orden correspondientes serán los momentos de inercia principales. La determinación analítica de los momentos de inercia principales conocidos de los momentos de inercia respecto de un sistema de ejes ortogonales cualquiera se realiza de la siguientes manera:
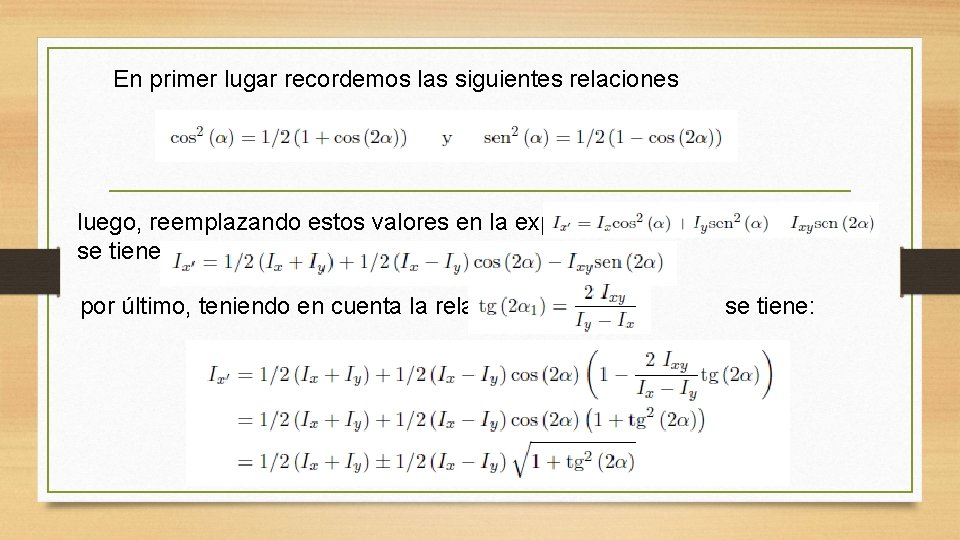
En primer lugar recordemos las siguientes relaciones luego, reemplazando estos valores en la expresión se tiene: por último, teniendo en cuenta la relación se tiene:
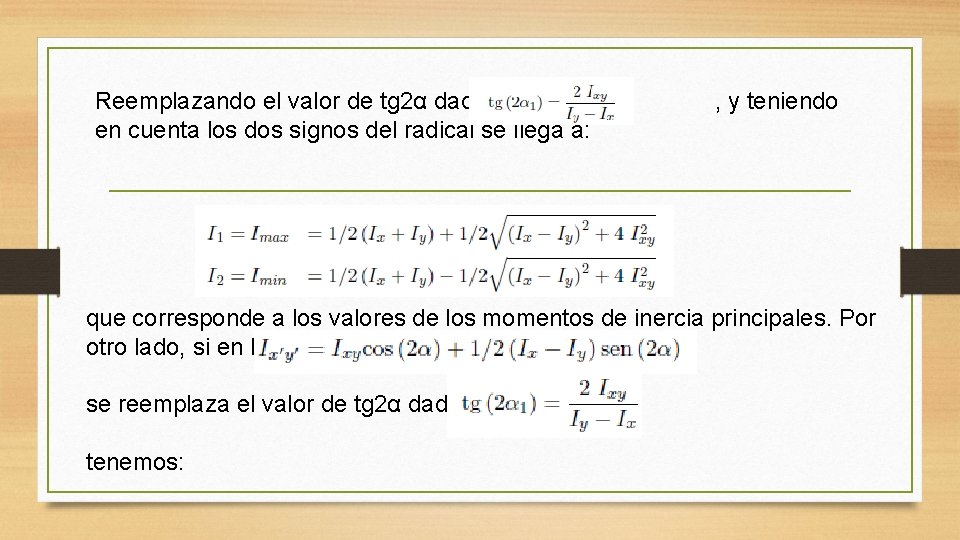
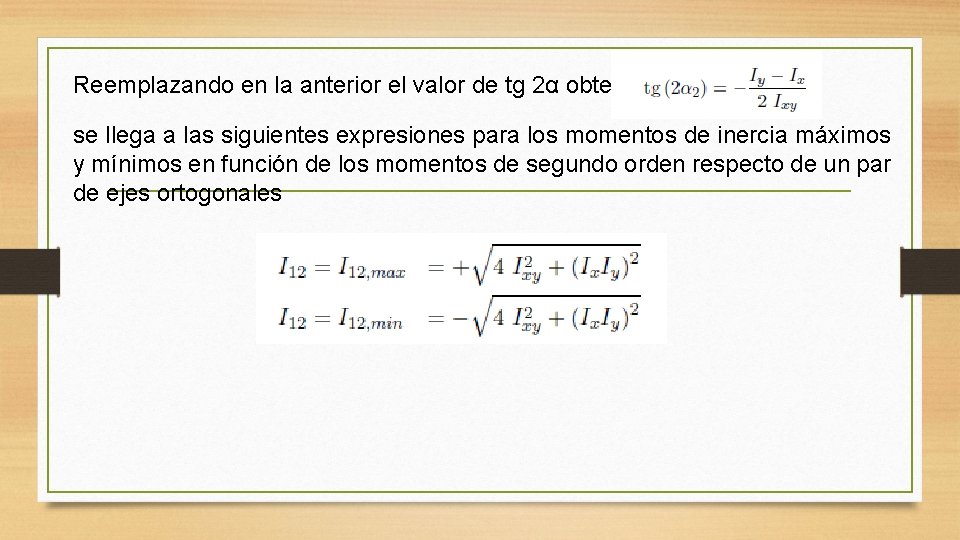
Reemplazando el valor de tg 2α dado por en cuenta los dos signos del radical se llega a: , y teniendo que corresponde a los valores de los momentos de inercia principales. Por otro lado, si en la expresión se reemplaza el valor de tg 2α dado por tenemos:
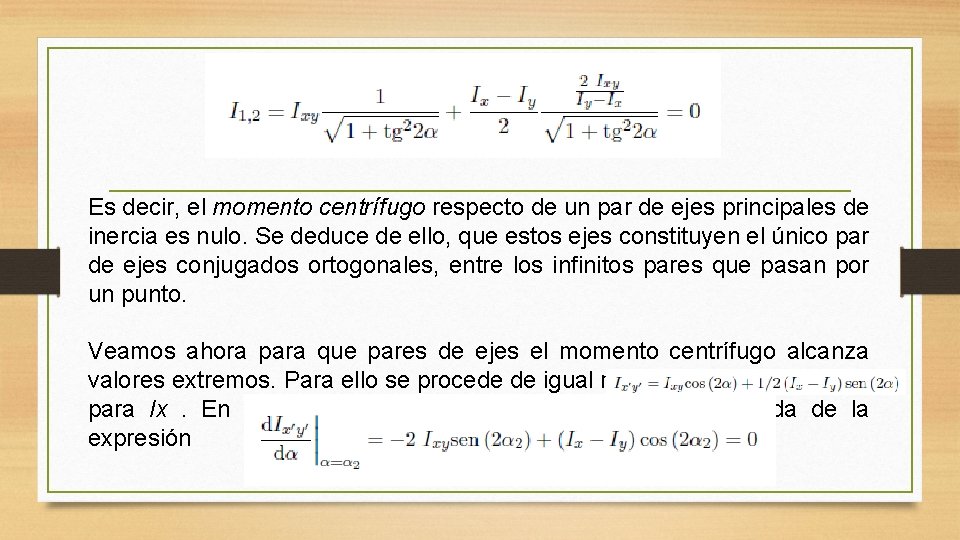
Es decir, el momento centrífugo respecto de un par de ejes principales de inercia es nulo. Se deduce de ello, que estos ejes constituyen el único par de ejes conjugados ortogonales, entre los infinitos pares que pasan por un punto. Veamos ahora para que pares de ejes el momento centrífugo alcanza valores extremos. Para ello se procede de igual manera que los realizado para Ix. En primer lugar se iguala a cero la primer derivada de la expresión
de donde expresión que se satisface para dos valores de 2α que difieren en 180◦ y por ende, para valores de α que difieren en 90◦. Por otra parte, siendo α 1 y α 2 difieren entonces en 45◦, es decir que el par de ejes para los cuales el momento centrífugo es máximo o mínimo bisecará el ángulo que forman entre sí los ejes principales de inercia.
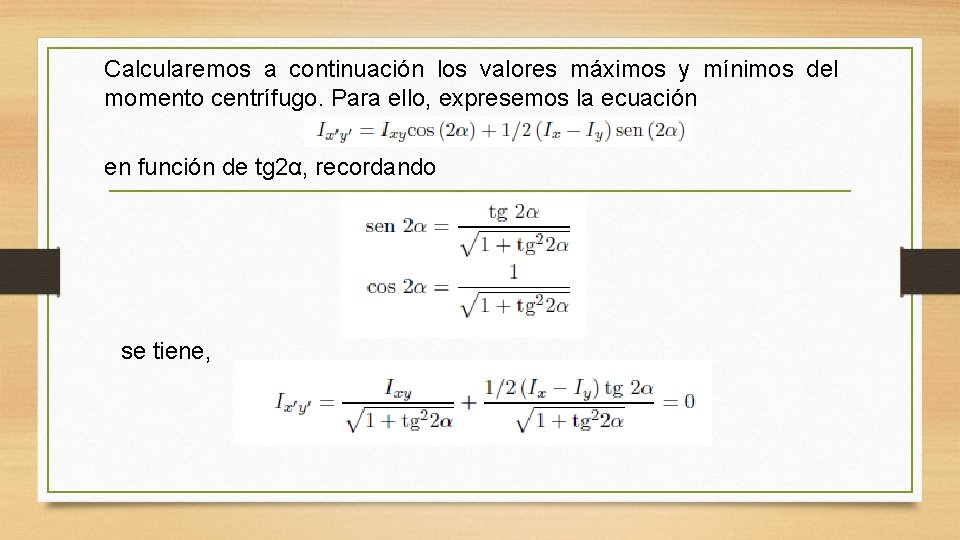
Calcularemos a continuación los valores máximos y mínimos del momento centrífugo. Para ello, expresemos la ecuación en función de tg 2α, recordando se tiene,
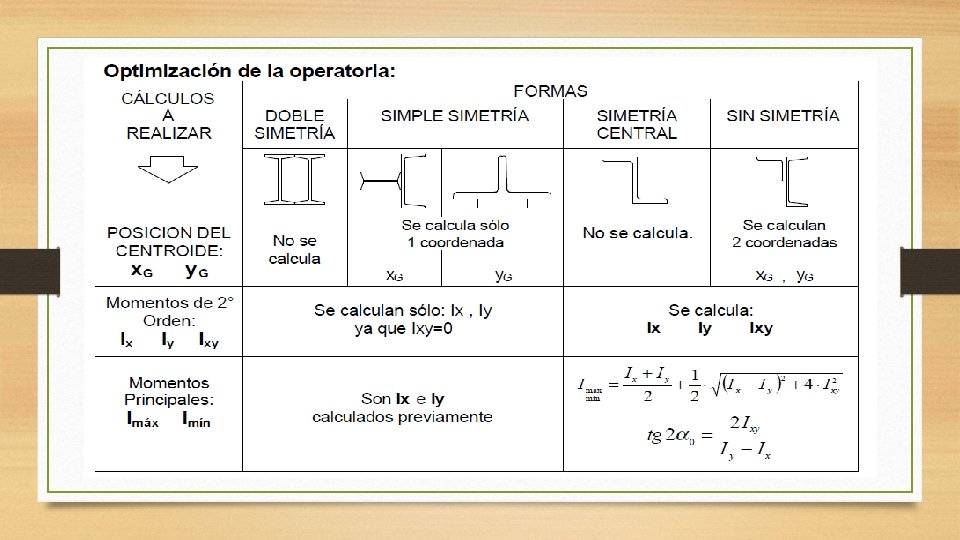
Reemplazando en la anterior el valor de tg 2α obtenido en se llega a las siguientes expresiones para los momentos de inercia máximos y mínimos en función de los momentos de segundo orden respecto de un par de ejes ortogonales
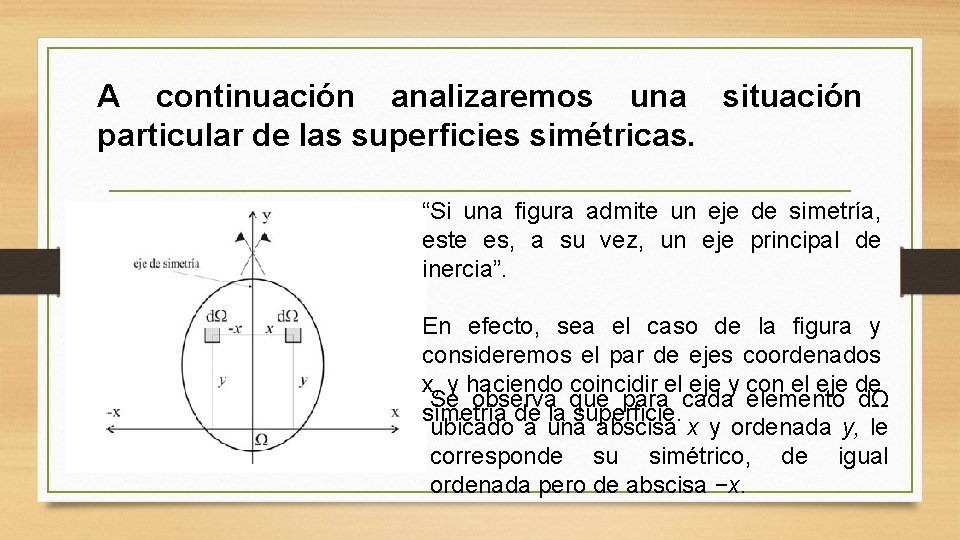
A continuación analizaremos una situación particular de las superficies simétricas. “Si una figura admite un eje de simetría, este es, a su vez, un eje principal de inercia”. En efecto, sea el caso de la figura y consideremos el par de ejes coordenados x, y haciendo coincidir el eje y con el eje de Se observa que para cada elemento dΩ simetría de la superficie. ubicado a una abscisa x y ordenada y, le corresponde su simétrico, de igual ordenada pero de abscisa −x.
En consecuencia, a cada producto x. y. dΩ, que representa el momento centrífugo elemental le corresponde otro producto −x. y. dΩ y al integrar en toda la superficie, que por definición es una sumatoria de elementos diferenciales, dichos momentos centrífugos elementales se anularán mutuamente. Por otro lado, como esta integral representa el momento de inercia centrífugo respecto de un par de ejes ortogonales, al ser nulo, implica que los ejes serán conjugados y, como solo existe un par de ejes conjugados ortogonales que son precisamente los ejes principales de inercia, quedará así demostrado que cuando una figura admite un eje de simetría este es al mismo tiempo un eje principal de inercia.
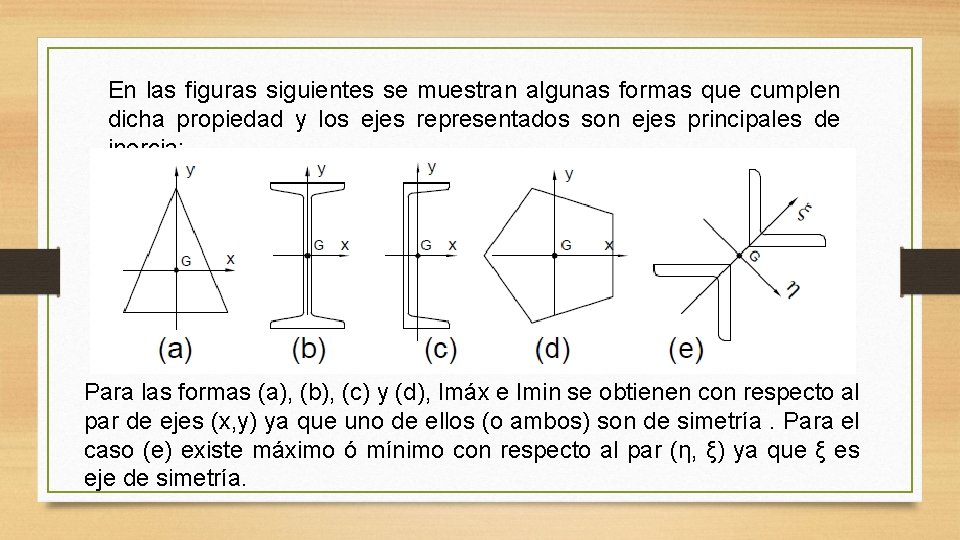
En las figuras siguientes se muestran algunas formas que cumplen dicha propiedad y los ejes representados son ejes principales de inercia: Para las formas (a), (b), (c) y (d), Imáx e Imin se obtienen con respecto al par de ejes (x, y) ya que uno de ellos (o ambos) son de simetría. Para el caso (e) existe máximo ó mínimo con respecto al par (η, ξ) ya que ξ es eje de simetría.
Método Gráfico: Circunferencia de Mohr Si bien la solución analítica es la más práctica para calcular los momentos principales de inercia, como así también la posición de los correspondientes ejes, es útil contar con un recurso alternativo que sirva para verificar aunque sea de modo aproximado si las operaciones realizadas arrojaron los resultados correctos, o si por el contrario un simple error de signo haya conducido a un resultado totalmente erróneo. analíticas vistas, pueden ser interpretadas Las expresiones gráficamente en una construcción denominada círculo de Mohr ó circunferencia de Mohr.
La construcción gráfica propuesta por Mohr, que relaciona a los momentos de segundo orden entre sí, es una circunferencia que se construye en un sistema de ejes cartesianos ortogonales. Cualquier punto de dicha circunferencia posee como abscisa a uno de los momentos de inercia axial y como ordenada al momento centrífugo. La circunferencia puede dibujarse con la exactitud necesaria, adoptando una escala de representación (escala de momentos, por ejemplo: d cm 4 / 1 cm) y efectuar la resolución de modo puramente gráfico. También puede representarse esquemáticamente para que sirva de guía de comparación con los cálculos aritméticos.
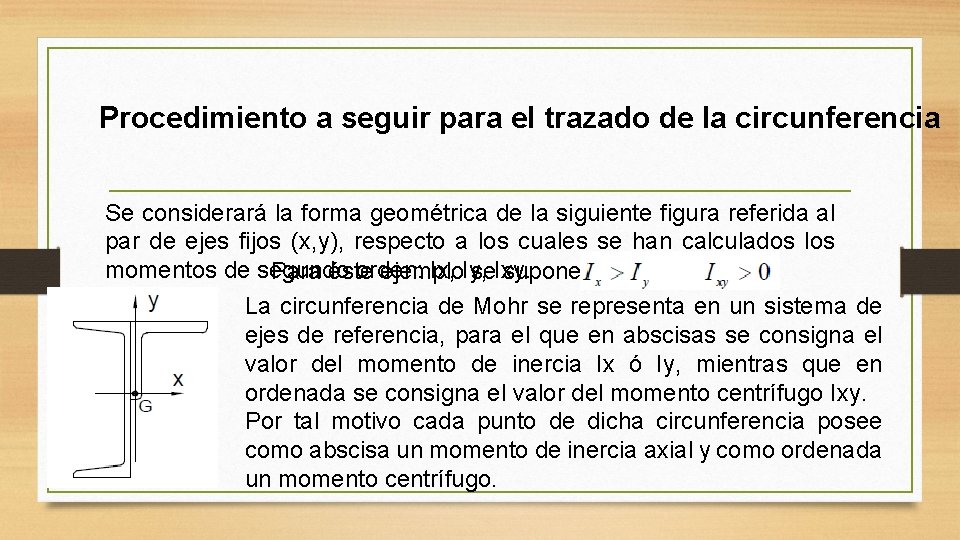
Procedimiento a seguir para el trazado de la circunferencia Se considerará la forma geométrica de la siguiente figura referida al par de ejes fijos (x, y), respecto a los cuales se han calculados los momentos de segundo orden: Ix, Iy, Para éste ejemplo se. Ixy. supone que: La circunferencia de Mohr se representa en un sistema de ejes de referencia, para el que en abscisas se consigna el valor del momento de inercia Ix ó Iy, mientras que en ordenada se consigna el valor del momento centrífugo Ixy. Por tal motivo cada punto de dicha circunferencia posee como abscisa un momento de inercia axial y como ordenada un momento centrífugo.
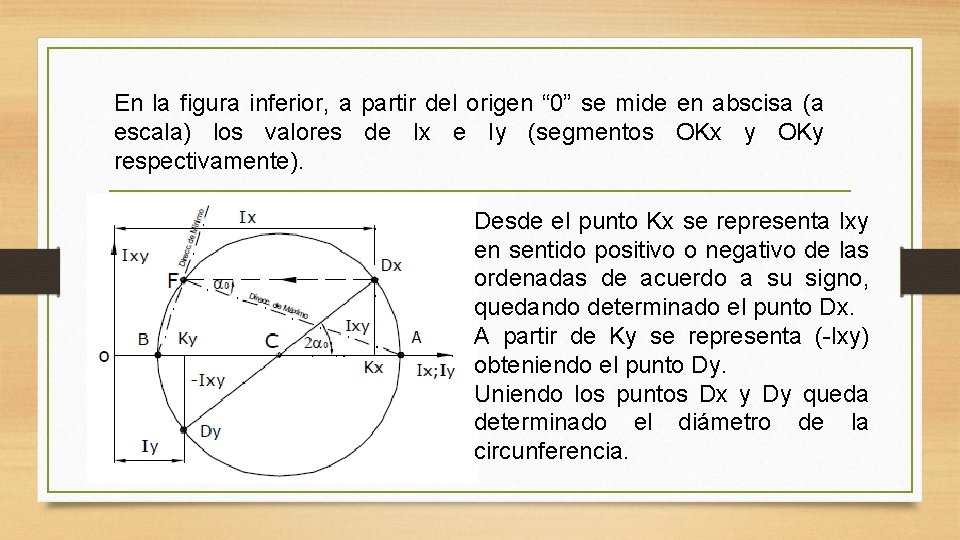
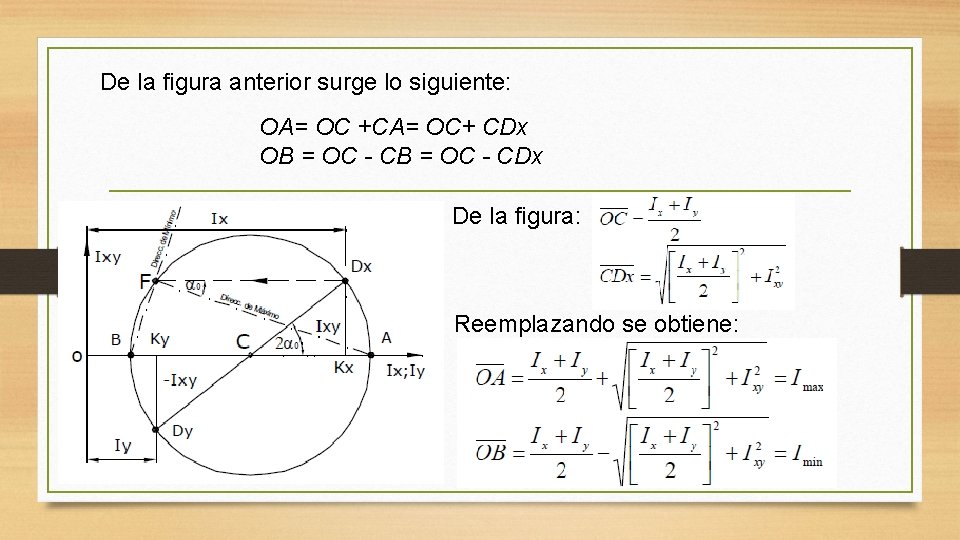
En la figura inferior, a partir del origen “ 0” se mide en abscisa (a escala) los valores de Ix e Iy (segmentos OKx y OKy respectivamente). Desde el punto Kx se representa Ixy en sentido positivo o negativo de las ordenadas de acuerdo a su signo, quedando determinado el punto Dx. A partir de Ky se representa (-Ixy) obteniendo el punto Dy. Uniendo los puntos Dx y Dy queda determinado el diámetro de la circunferencia.
El punto C donde el segmento Dx. Dy corta al eje de abscisas determina el centro de la circunferencia. Con centro en C y con radio CDx se dibuja la circunferencia. Los puntos A y B donde la circunferencia corta al eje de abscisas, determinan los segmentos OA y OB que medidos en la correspondiente escala brinda los valores de los momentos de inercia máximo y mínimo respectivamente : Imáx = OA x Escala , Imín = OB x Escala Se observa que para esos puntos el momento centrífugo Ixy=0 ya que la ordenada es nula.
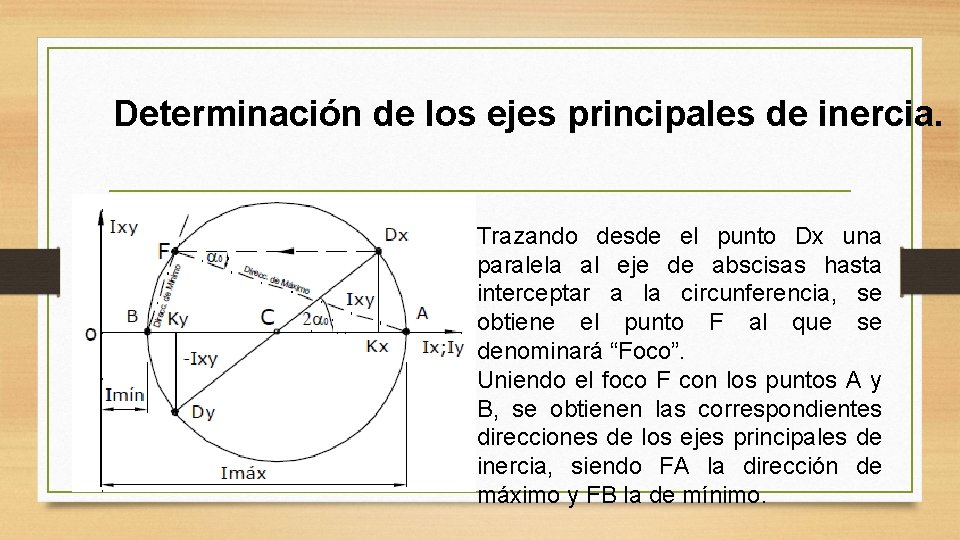
Determinación de los ejes principales de inercia. Trazando desde el punto Dx una paralela al eje de abscisas hasta interceptar a la circunferencia, se obtiene el punto F al que se denominará “Foco”. Uniendo el foco F con los puntos A y B, se obtienen las correspondientes direcciones de los ejes principales de inercia, siendo FA la dirección de máximo y FB la de mínimo.
De la figura anterior surge lo siguiente: OA= OC +CA= OC+ CDx OB = OC - CDx De la figura: Reemplazando se obtiene:
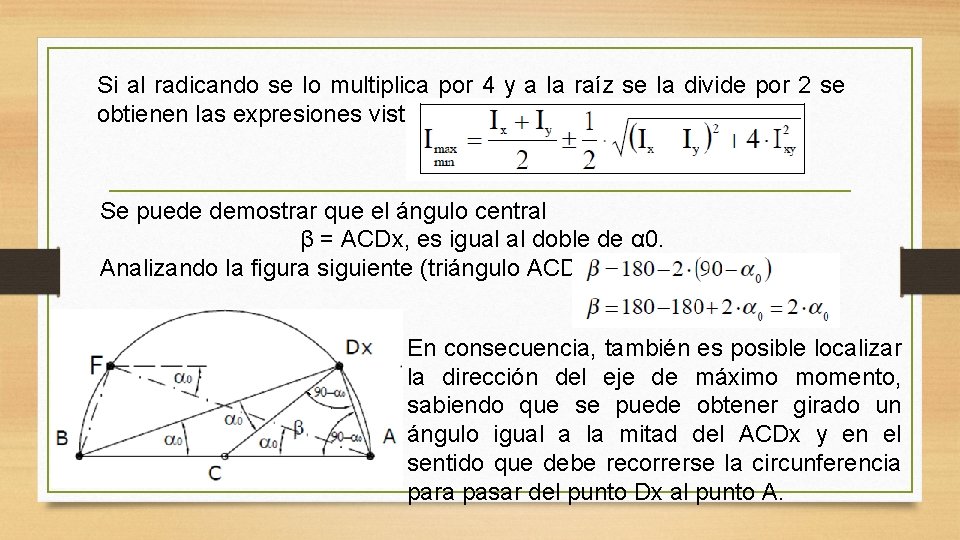
Si al radicando se lo multiplica por 4 y a la raíz se la divide por 2 se obtienen las expresiones vistas anteriormente. Se puede demostrar que el ángulo central β = ACDx, es igual al doble de α 0. Analizando la figura siguiente (triángulo ACDx) es: En consecuencia, también es posible localizar la dirección del eje de máximo momento, sabiendo que se puede obtener girado un ángulo igual a la mitad del ACDx y en el sentido que debe recorrerse la circunferencia para pasar del punto Dx al punto A.
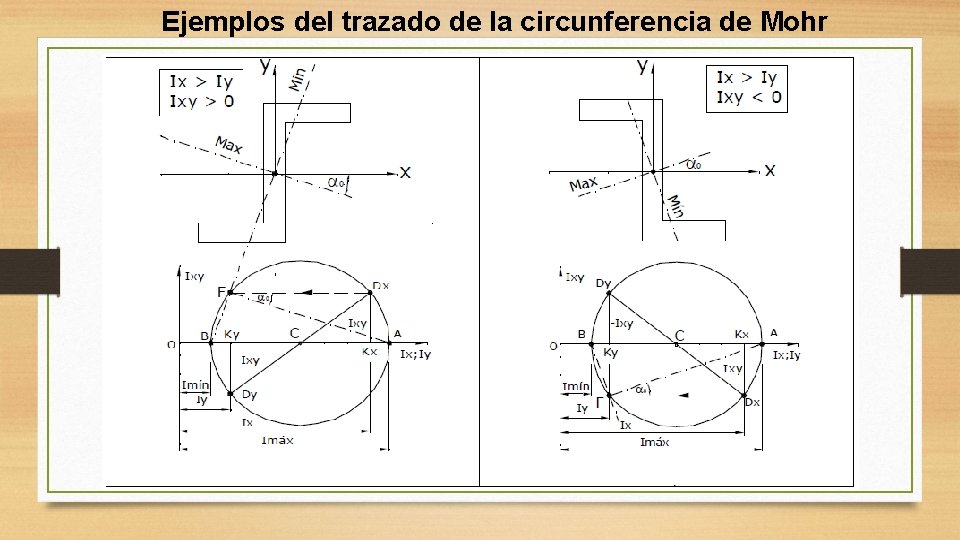
Ejemplos del trazado de la circunferencia de Mohr
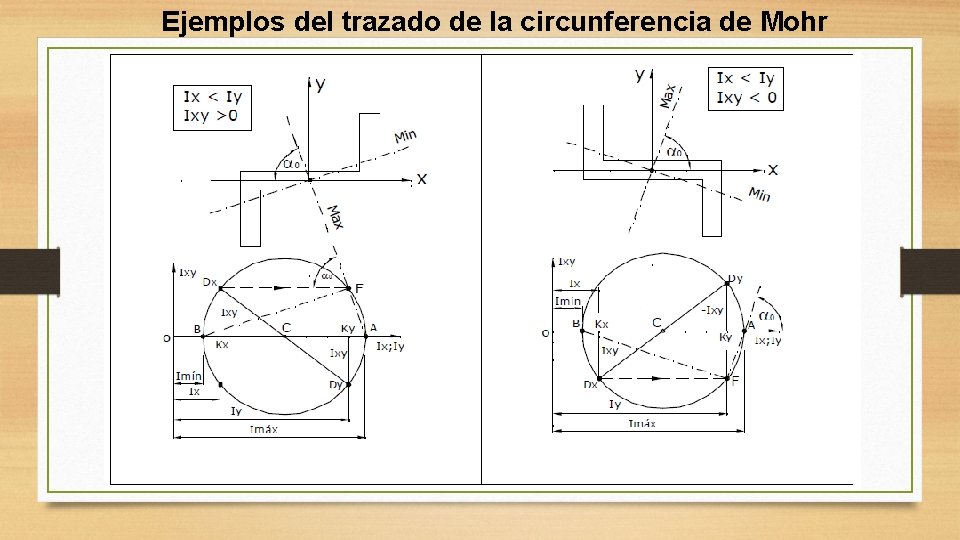
Ejemplos del trazado de la circunferencia de Mohr