Aura Conci e Leonardo Hiss Monteiro Introduo z
- Slides: 52
Aura Conci e Leonardo Hiss Monteiro
Introdução z. Automação do processo de controle de estacionamento z. Automação do processo de aplicação de multas nos veículos z. Necessidade de automação do processo de reconhecimento de placas
Objetivo z. Conseguir um método simples e eficaz para o reconhecimento das placas dos veículos.
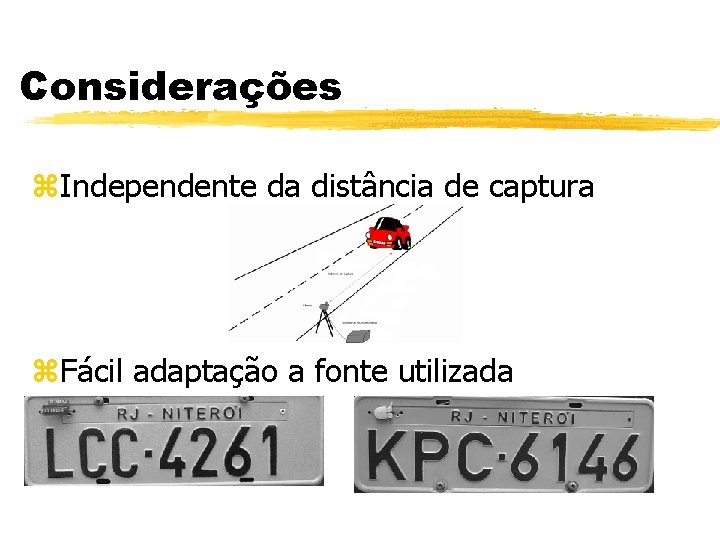
Considerações z. Independente da distância de captura z. Fácil adaptação a fonte utilizada
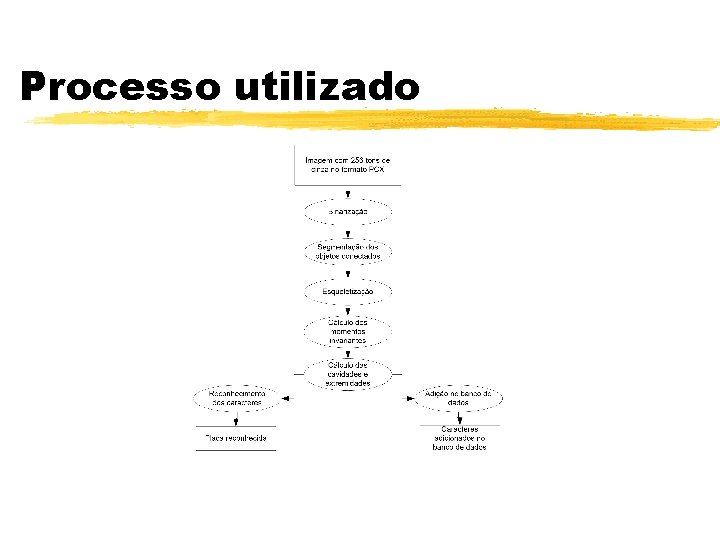
Processo utilizado
Fases do processamento z. Pré-Processamento y Armazenamento no formato PCX y Binzarização y Segmentação dos objetos conectados z. Primeira Fase de Processamento y Cálculo dos momentos invariantes z. Segunda Fase do Processamento y Cálculo das extremidades y Cálculo das cavidades
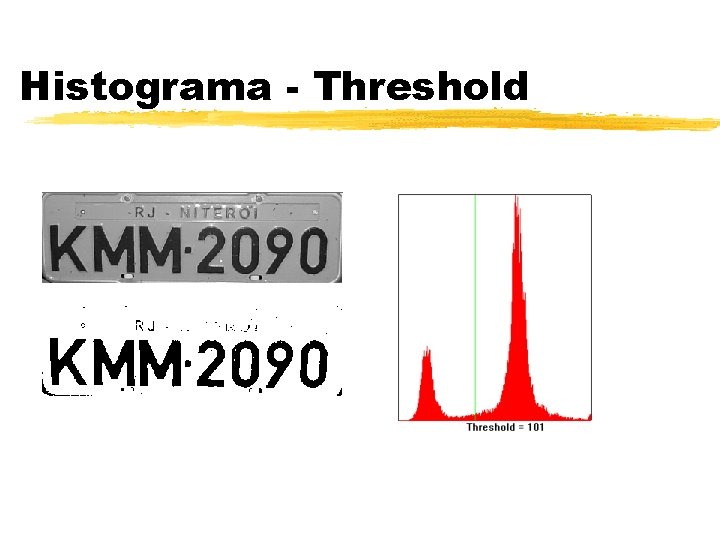
Binarização z. Separação da imagem do fundo. z. Utilização de um único ponto de corte (threshold). z. Utilizamos o método de limiarização Bimodal de Otsu.
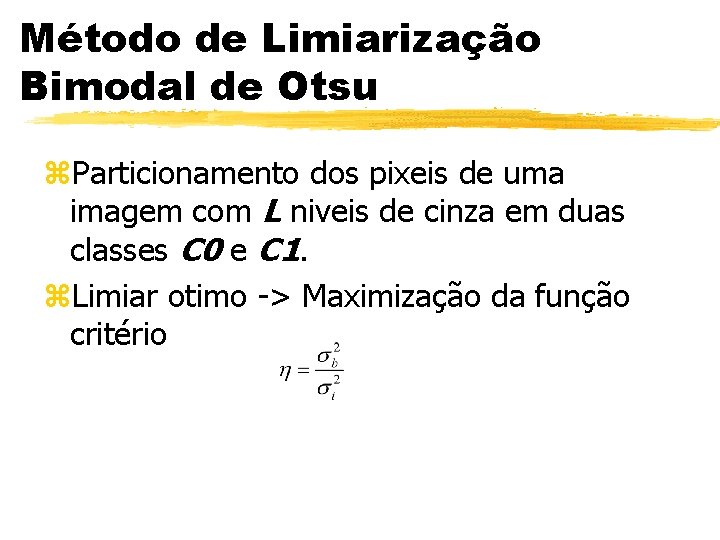
Método de Limiarização Bimodal de Otsu z. Particionamento dos pixeis de uma imagem com L niveis de cinza em duas classes C 0 e C 1. z. Limiar otimo -> Maximização da função critério
Histograma - Threshold
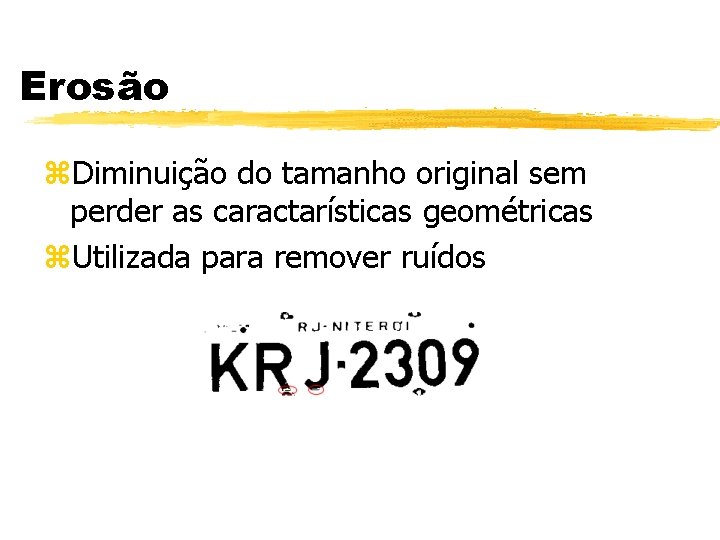
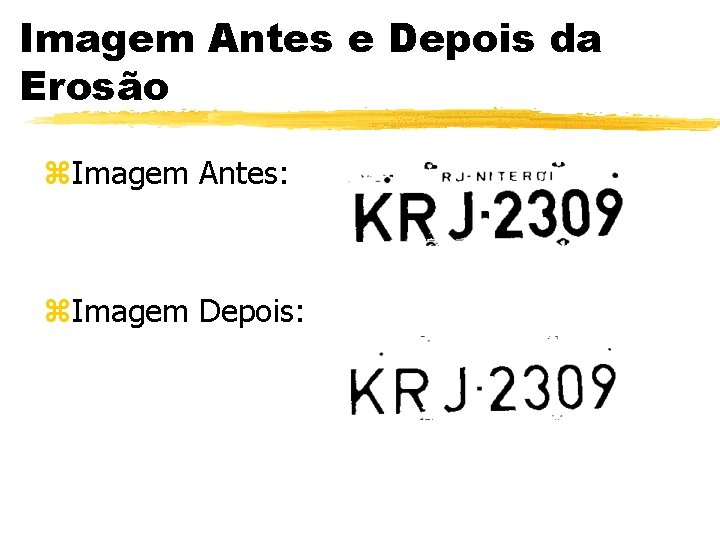
Erosão z. Diminuição do tamanho original sem perder as caractarísticas geométricas z. Utilizada para remover ruídos
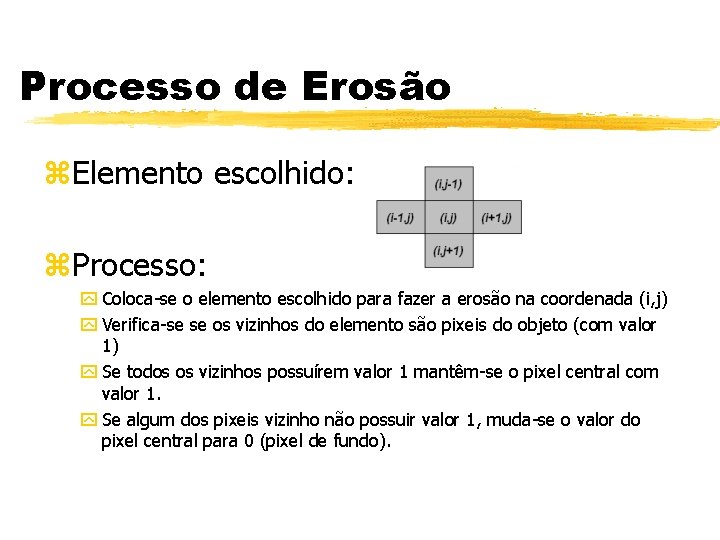
Processo de Erosão z. Elemento escolhido: z. Processo: y Coloca-se o elemento escolhido para fazer a erosão na coordenada (i, j) y Verifica-se se os vizinhos do elemento são pixeis do objeto (com valor 1) y Se todos os vizinhos possuírem valor 1 mantêm-se o pixel central com valor 1. y Se algum dos pixeis vizinho não possuir valor 1, muda-se o valor do pixel central para 0 (pixel de fundo).
Imagem Antes e Depois da Erosão z. Imagem Antes: z. Imagem Depois:
Segmentação de Objetos Conectados z. Separação dos caracteres z. Utiliza como entrada a imagem binarizada e erodida. z. Na saida do algoritmo possuimos várias imagens sendo cada uma composta por um caracter.
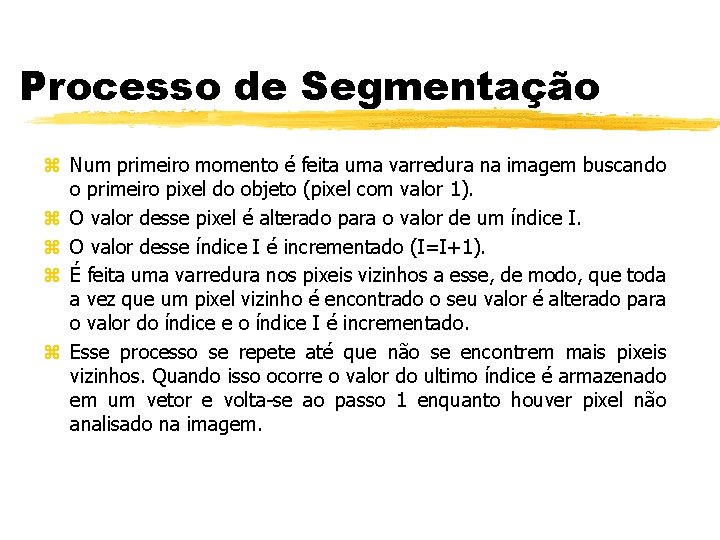
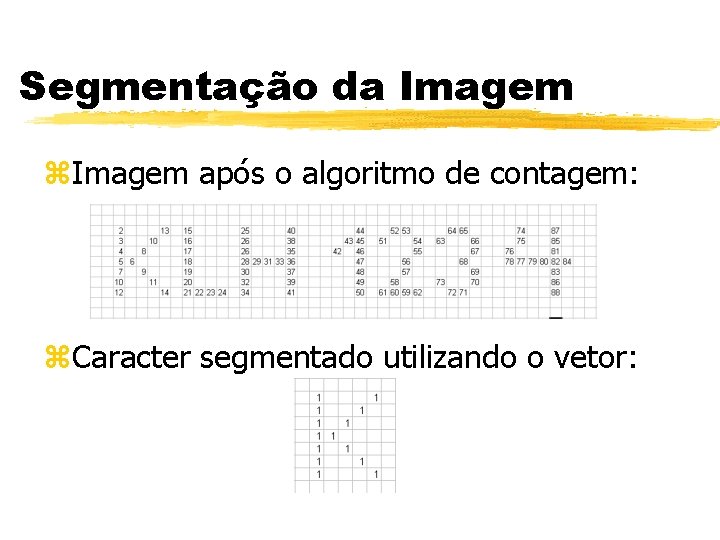
Processo de Segmentação z Num primeiro momento é feita uma varredura na imagem buscando o primeiro pixel do objeto (pixel com valor 1). z O valor desse pixel é alterado para o valor de um índice I. z O valor desse índice I é incrementado (I=I+1). z É feita uma varredura nos pixeis vizinhos a esse, de modo, que toda a vez que um pixel vizinho é encontrado o seu valor é alterado para o valor do índice e o índice I é incrementado. z Esse processo se repete até que não se encontrem mais pixeis vizinhos. Quando isso ocorre o valor do ultimo índice é armazenado em um vetor e volta-se ao passo 1 enquanto houver pixel não analisado na imagem.
Segmentação da Imagem z. Imagem após o algoritmo de contagem: z. Caracter segmentado utilizando o vetor:
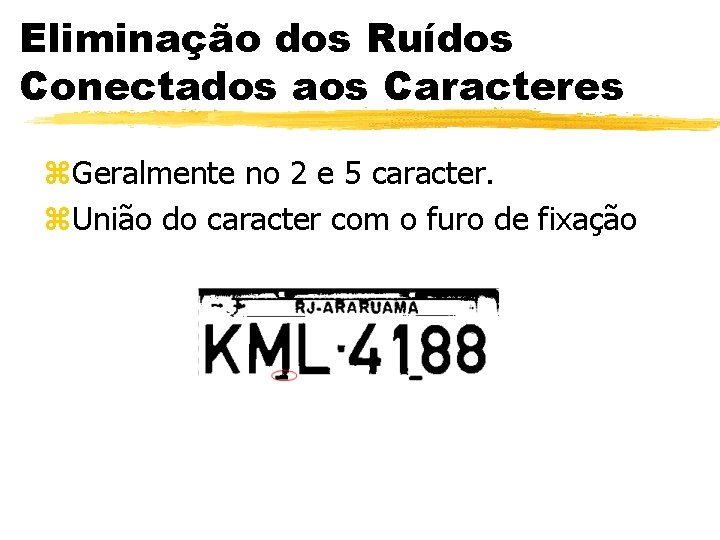
Eliminação dos Ruídos Conectados aos Caracteres z. Geralmente no 2 e 5 caracter. z. União do caracter com o furo de fixação
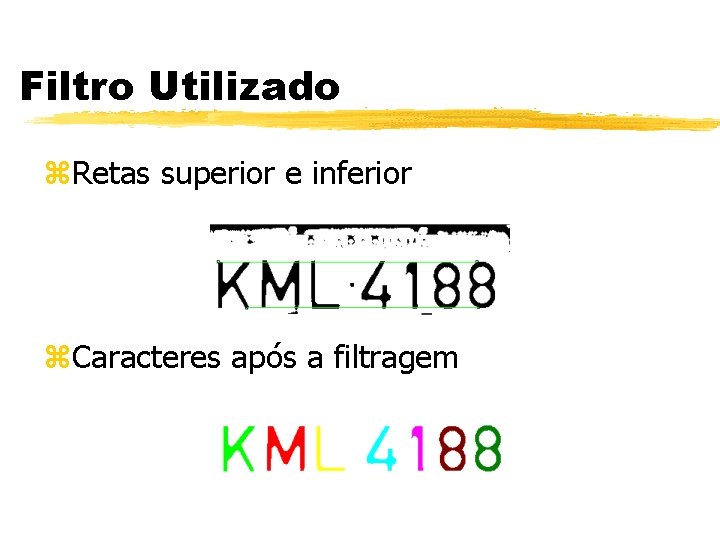
Filtro Utilizado z. Retas superior e inferior z. Caracteres após a filtragem
Filtragem dos Elementos Relevantes z. Remoção dos objetos que estão na parte superior e inferior da imagem. z. Remoção dos objetos que estão na extremidade direita ou esquerda da imagem. z. Remoção dos objetos muito pequenos. z. Remoção dos objetos que contém dimensões horizontais muito grandes.
Limites Utilizados z. Coordenada X: y Remoção dos objetos com coordenada X menor que 2, 5% do comprimento. y Remoção dos objetos com coordenada X maior que 97, 5% da comprimento. z. Coordenada Y: y Remoção dos objetos com coordenada Y menor que 10% da altura. y Remoção dos objetos com coordenada Y maior que 90% da altura.
Limites Utilizados zÁrea: y. Remover os objetos com área menos que 0, 6% da área da imagem original. z. Dimensões horizontais: y. Remover se os objetos com dimensões horizontais maior que 12% do tamanho original da imagem.
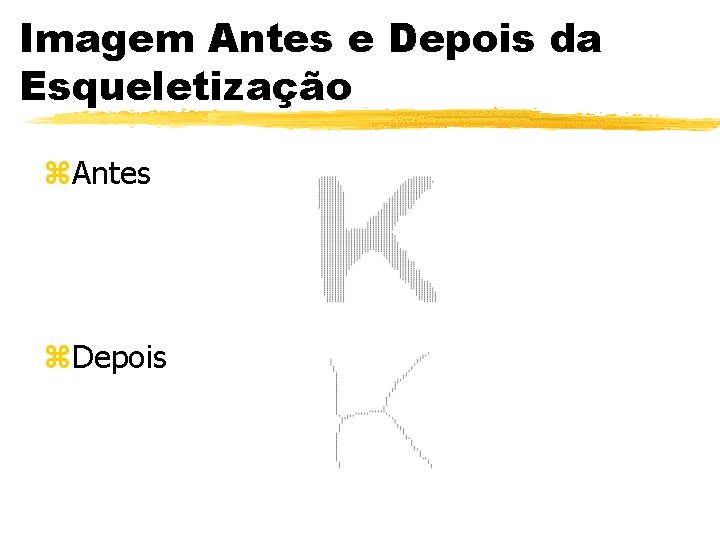
Esqueletização z. Reduzir as partes de um objeto a uma linha fina que representa a representa. z. Favorece uma análise estrutural simples. z. Reduz a imagem a sua essência podendo eliminar algumas distorções. z. Mantem as propriedades geométricas e topológicas.
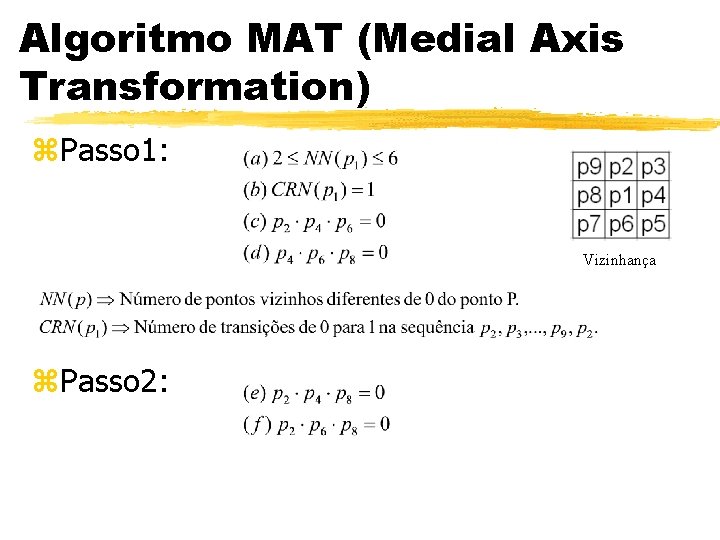
Algoritmo MAT (Medial Axis Transformation) z. Passo 1: Vizinhança z. Passo 2:
Imagem Antes e Depois da Esqueletização z. Antes z. Depois
Primeira Fase de Processamento z. No final da fase de pré-processamento a imagem inicial se encontra segmentada, esqueletizada e binarizada. z. Cada nova imagem é composta por um caracter. z. A primeira fase de processamento é composta pelo cálculo dos momentos invariantes.
Momentos Invariantes z. Teoria: y. Existe apenas um objeto B que pode produzir o mesmo valor para os momentos de todas as ordens. y. Se dois objetos tem os mesmos momentos em todas as ordens, estes objetos são identicos.
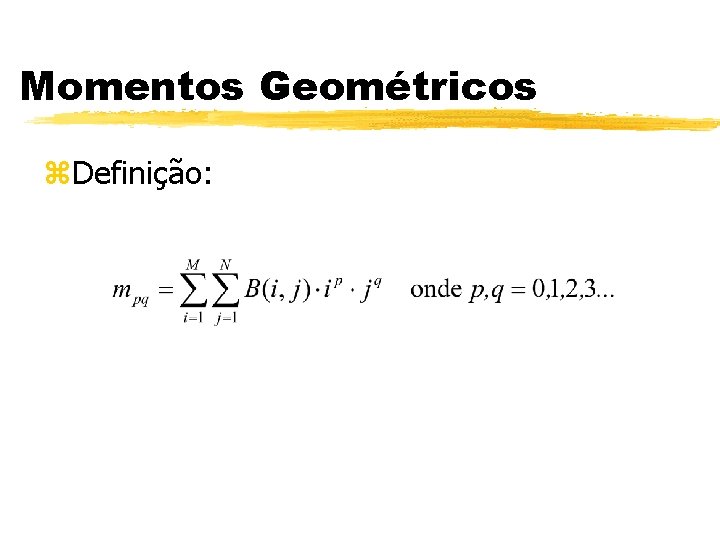
Momentos Geométricos z. Definição:
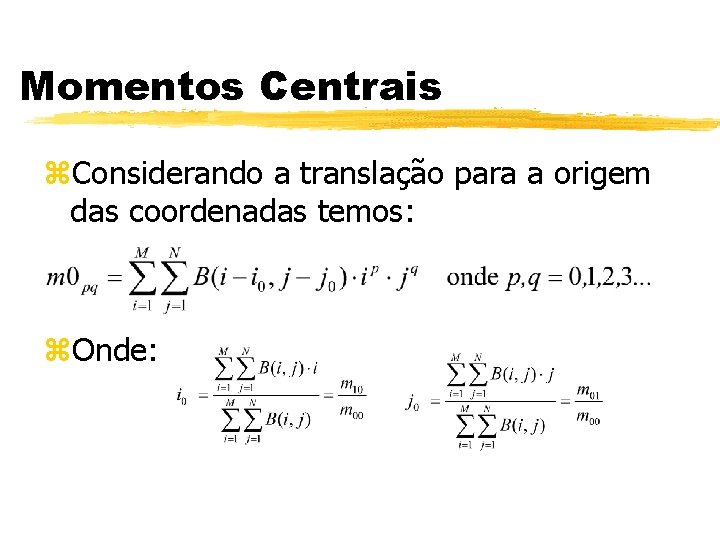
Momentos Centrais z. Considerando a translação para a origem das coordenadas temos: z. Onde:
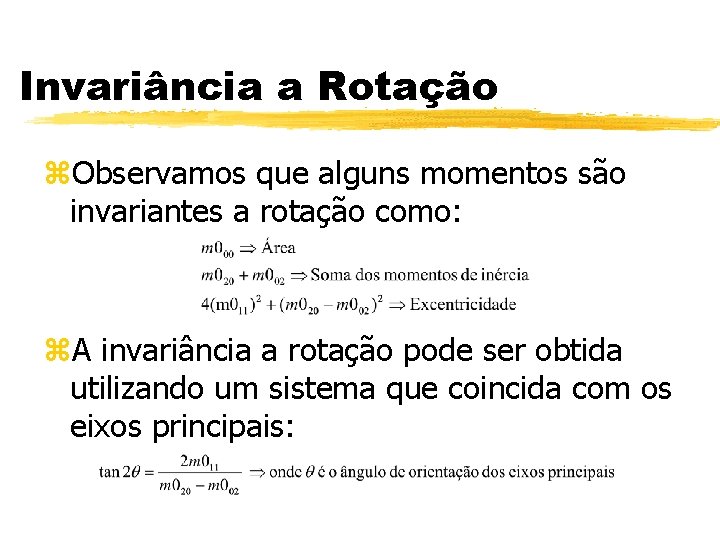
Invariância a Rotação z. Observamos que alguns momentos são invariantes a rotação como: z. A invariância a rotação pode ser obtida utilizando um sistema que coincida com os eixos principais:
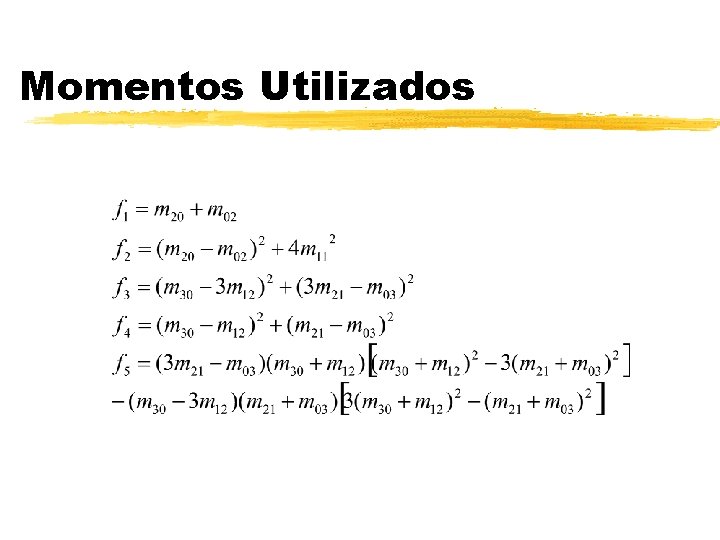
Momentos Utilizados
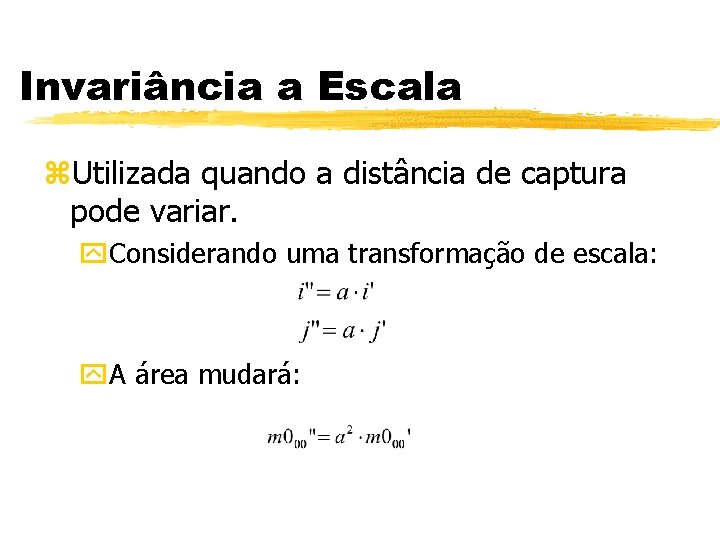
Invariância a Escala z. Utilizada quando a distância de captura pode variar. y. Considerando uma transformação de escala: y. A área mudará:
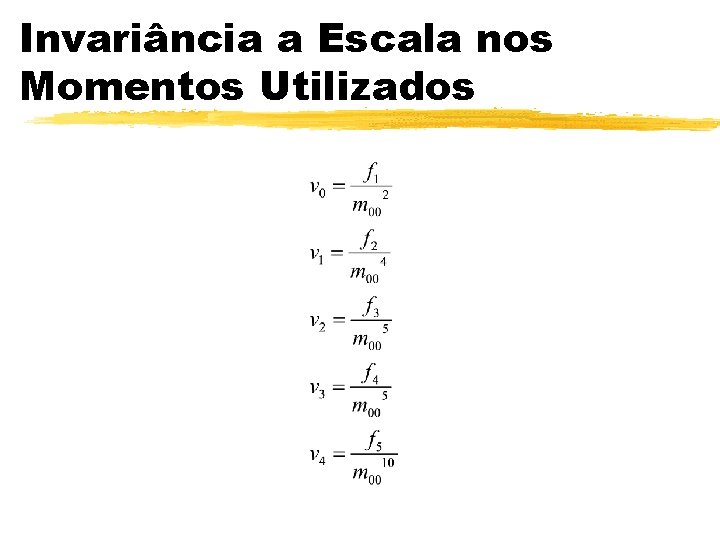
Invariância a Escala nos Momentos Utilizados
Segunda Fase de Processamento z. Detectar características geométricas de cada um dos caracteres. z. Distinguir caracteres como: y 6 e 9 y. M e W z. Cálculo das Cavidades e extremidades.
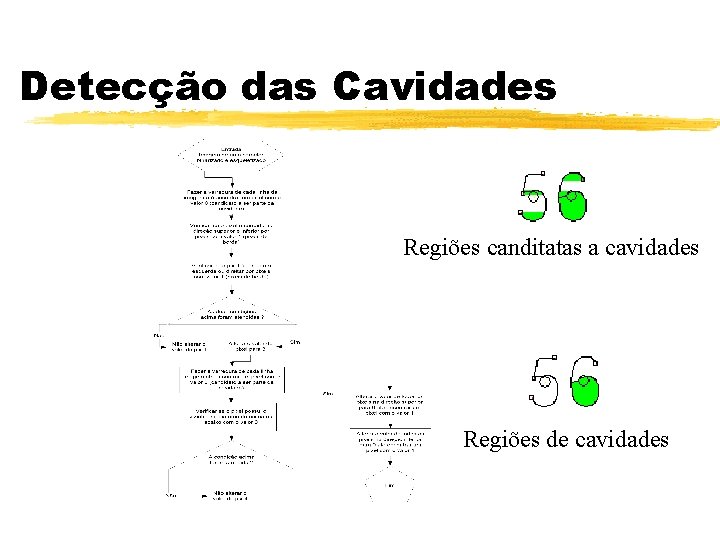
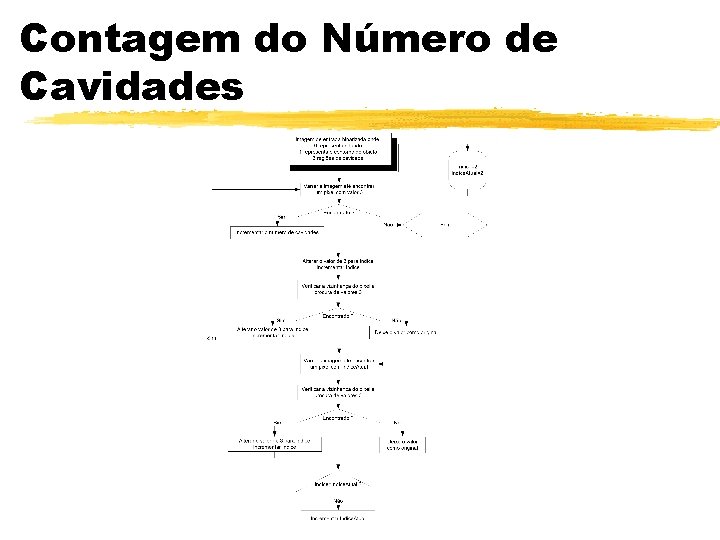
Análise das Cavidades z. Dividida em duas etapas: y. Algorítmo para a detecção dos candidatos y. Algorítmo para a contagem das cavidades
Detecção das Cavidades Regiões canditatas a cavidades Regiões de cavidades
Contagem do Número de Cavidades
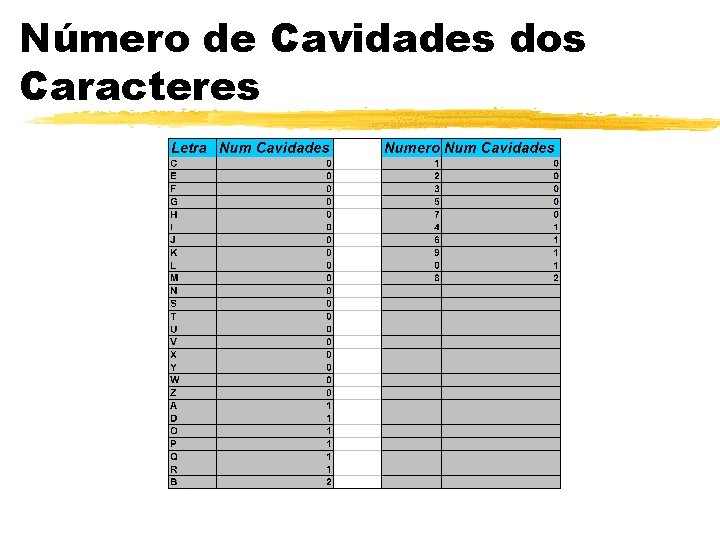
Número de Cavidades dos Caracteres
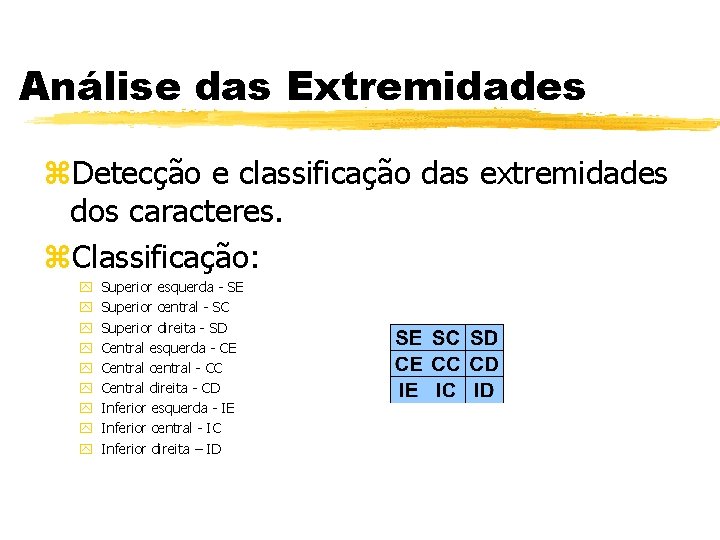
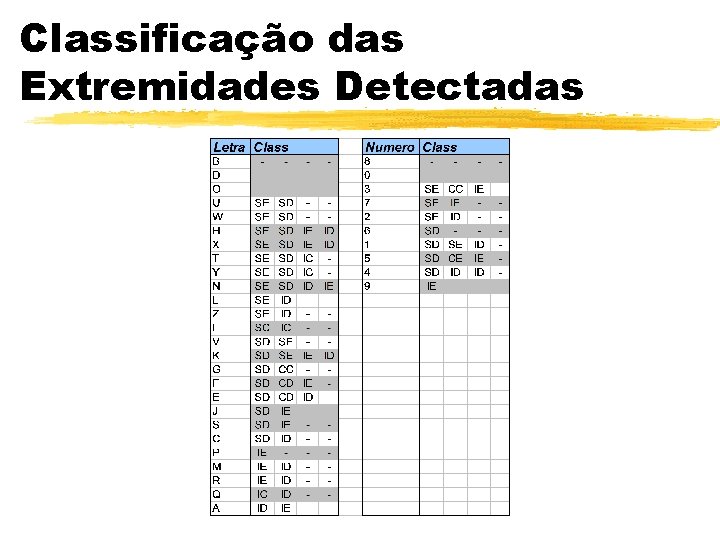
Análise das Extremidades z. Detecção e classificação das extremidades dos caracteres. z. Classificação: y y y y y Superior esquerda - SE Superior central - SC Superior direita - SD Central esquerda - CE Central central - CC Central direita - CD Inferior esquerda - IE Inferior central - IC Inferior direita – ID
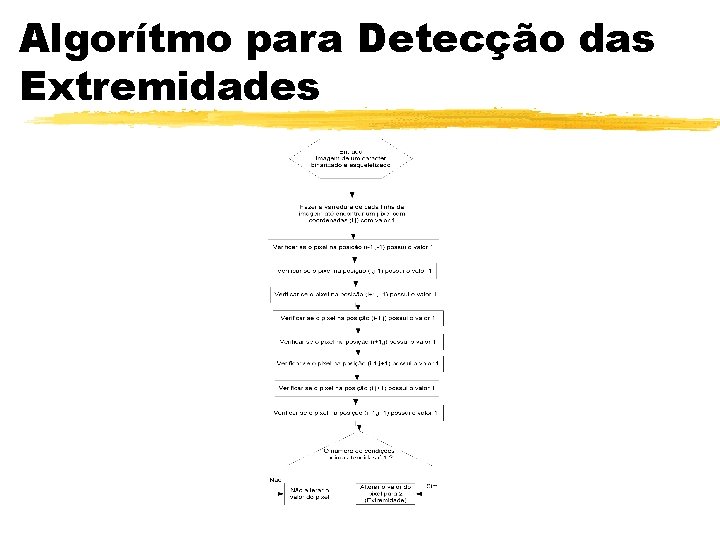
Algorítmo para Detecção das Extremidades
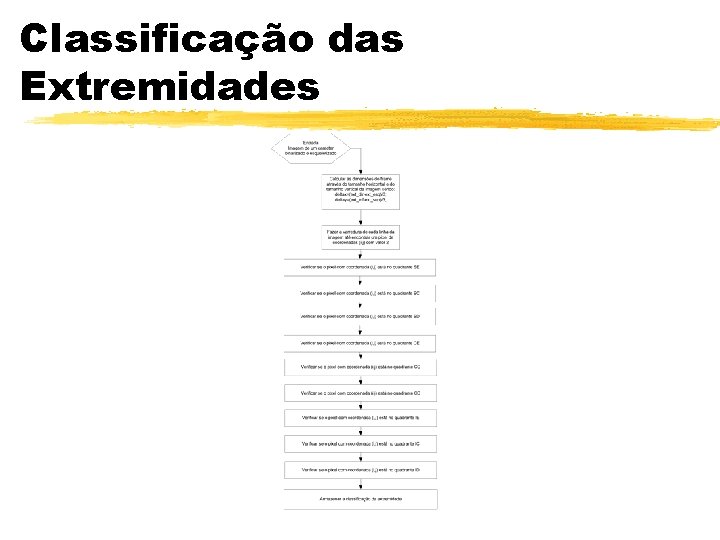
Classificação das Extremidades
Classificação das Extremidades Detectadas
Reconhecimento da Imagem z. Momentos invariantes z. Número de cavidades z. Classificação das extremidades z. Posição do caracter na imagem inicial
Processo de Reconhecimento z. Criação do Banco de Dados. z. Comparação com o Banco de Dados: y 1 Fase: x. Análise da posição do caracter na placa x. Análise do número de cavidades x. Análise das extremidades y 2 Fase: x. Análise dos momentos invariantes
Casos de Reconhecimento z. Possíveis situações após a 1 Fase de Reconhecimento: y. Nenhum elemento identificado x. Necessário adicionar do Bando de Dados y. Apenas 1 elemento identificado x. Elemento Reconhecido. 2 Fase não é necessária y. Mais de um elemento identificado x 2 Fase é iniciada com os elementos identificados.
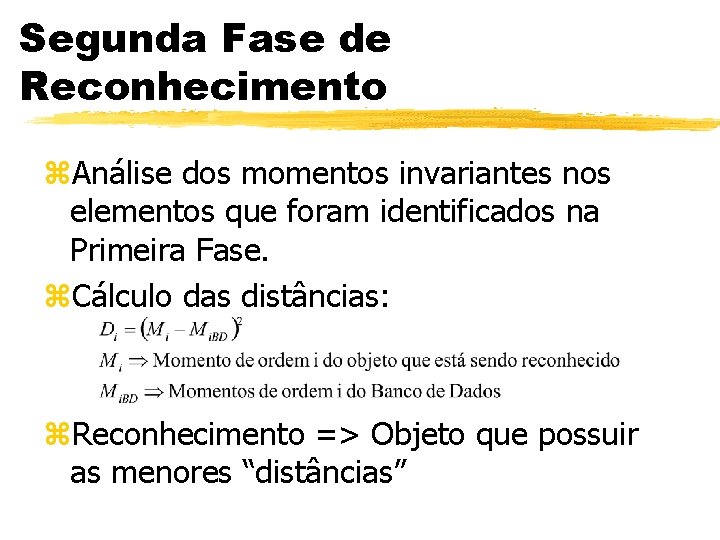
Segunda Fase de Reconhecimento z. Análise dos momentos invariantes nos elementos que foram identificados na Primeira Fase. z. Cálculo das distâncias: z. Reconhecimento => Objeto que possuir as menores “distâncias”
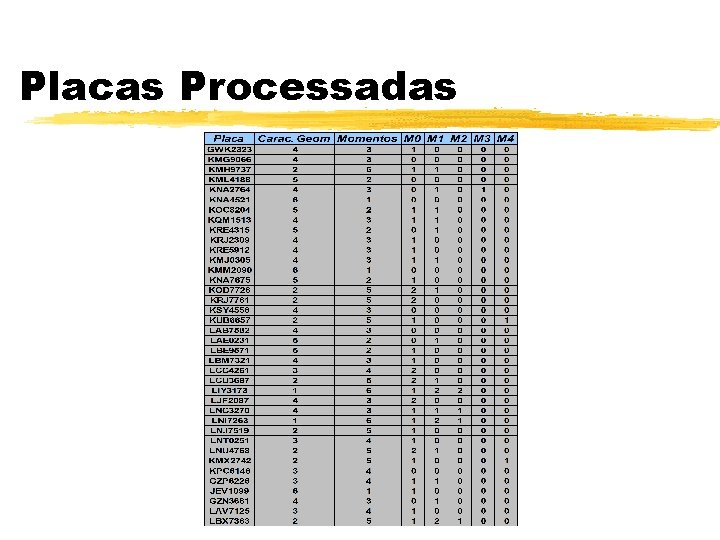
Placas Processadas
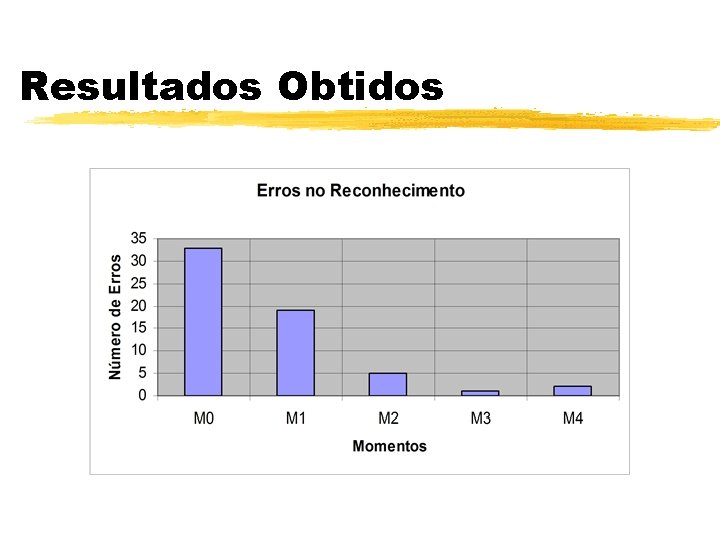
Resultados Obtidos
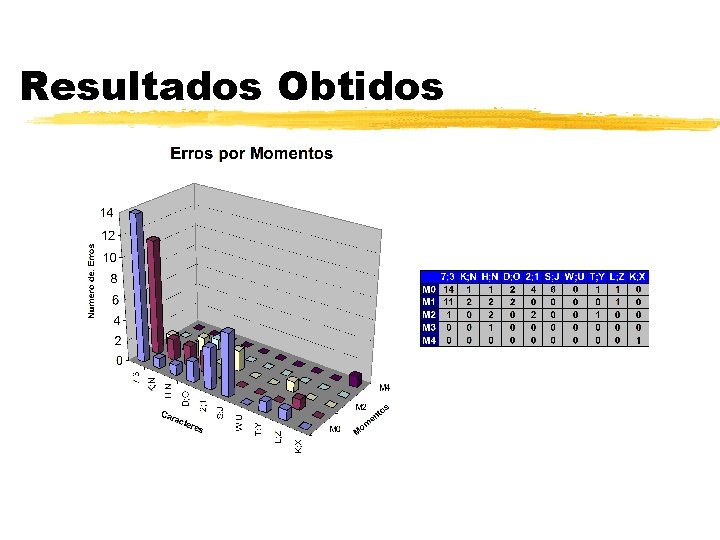
Resultados Obtidos
Dados Obtidos z 266 Caracteres Processados de 38 Placas diferentes. y 51% Caracteres reconhecidos sem a necessidade do cálculo dos momentos y 49% Caracteres reconhecidos com as técnicas dos momentos z 917 Cálculos de momentos. y 1% Erros apresentado no cálculo da distância dos momentos
Trabalhos Futuros z Busca automática da placa do veículo nas imagens. z Pré - processamento para corrigir placas que não estejam no plano xy. z Detecção das bordas antes da esqueletização para melhorar a qualidade da esqueletização. z Cálculo da projeção dos pixeis nas direções horizontais e verticais. z Aperfeiçoamento do Banco de Dados
Programas Existentes no Mercado z. HTS Israel z. SIAV 2. 0 - Automatisa
Links Interessantes z Automatic Number Plate Recognition - Portugual y z CARINA - Software Product for Automatic Number Plate Recognition - Hungary y z http: //fire. relarn. ru/personal/charly/berkut/index. htm Car. Flow - Russia y z http: //www. garlic. com/biz/eotek/ License Plate reader “Golden Eagle” - Russia y z http: //www. perceptics. com/ License Plate Recognition Systems - USA y z http: //www. htsol. com/Products/See. Car. html License Plate Reader - USA y z http: //espresso. ee. sun. ac. za/~cc/npr/ License Plate Recognition (LPR) - Israel y z http: //www. ednet. co. uk/~euroquest/falcon. htm Number Plate Recognition System - Africa do Sul y z http: //www. arhungary. hu/ Automated Car Number Plate Recognition - Escocia y z http: //www. utad. pt/~jbarroso/html/number_plate. html http: //www. photocop. com/products. htm#Mega. Pixel Jet ANPR Car Number Plate Recognition - Reino Unido y http: //www. citysync. co. uk/pagedef. htm
Links Interessantes z Auto Vu Technologies Inc. - Canada y z Computer Recognition Systems, Ltd - USA y z http: //www. dacolian. nl/ Ponfac S. A - Brasil y z http: //www. transportdatasystems. com/products. htm Dacolian - Recognition Software - Netherlands y z http: //www. crs-its. com/ Tranport Data Systems - USA y z http: //www. autovu. com/website/content/products. html http: //www. ponfac. com. br/ Automatisa Sistemas Ltda - Brasil y http: //www. automatisa. com. br/siav 2. htm