TAPIS DE COURSE 2 C dtermination de la
- Slides: 27
TAPIS DE COURSE 2. C : détermination de la vitesse de sortie du vérin
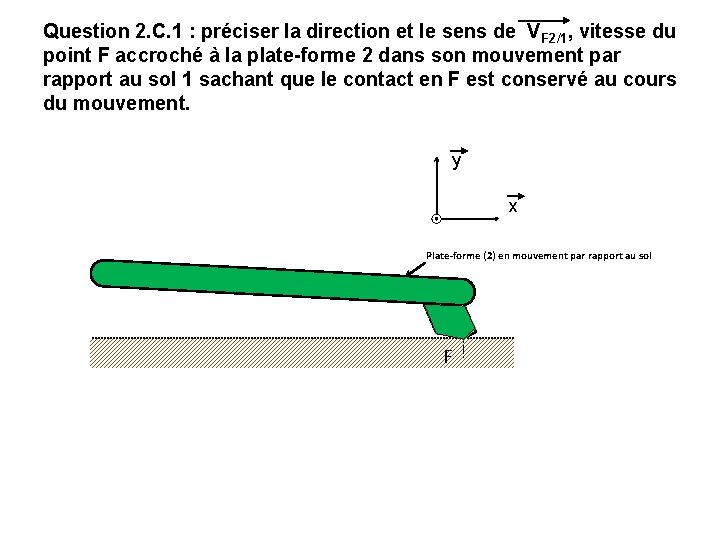
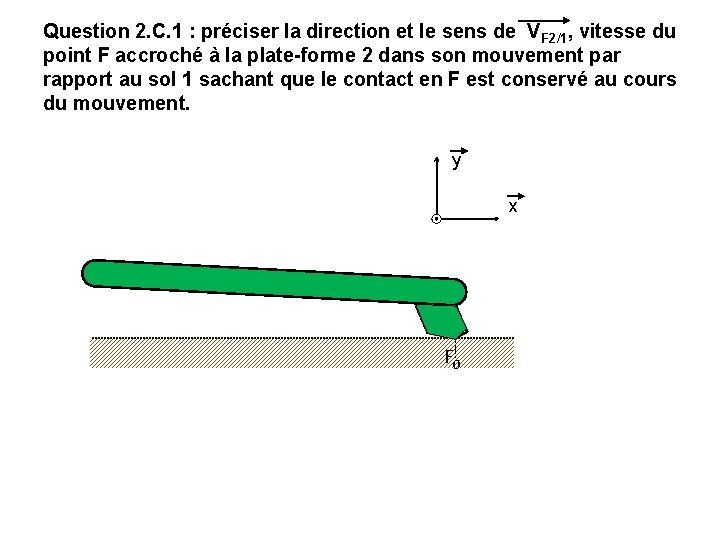
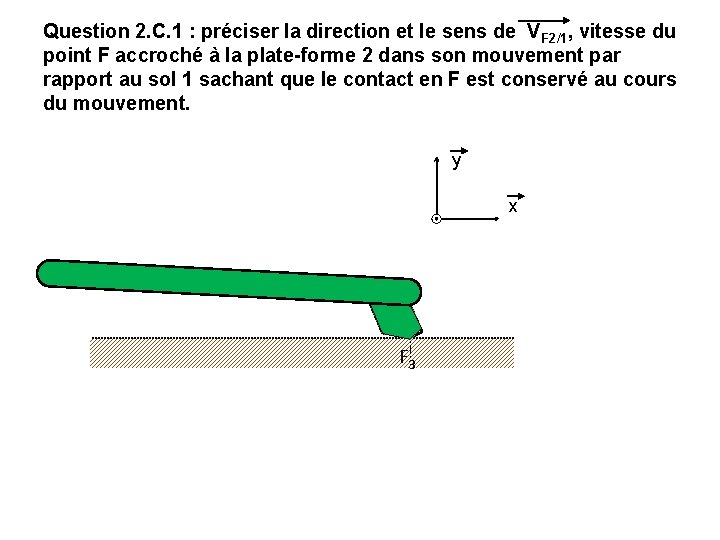
Question 2. C. 1 : préciser la direction et le sens de VF 2/1, vitesse du point F accroché à la plate-forme 2 dans son mouvement par rapport au sol 1 sachant que le contact en F est conservé au cours du mouvement. y x Plate-forme (2) en mouvement par rapport au sol F F
Question 2. C. 1 : préciser la direction et le sens de VF 2/1, vitesse du point F accroché à la plate-forme 2 dans son mouvement par rapport au sol 1 sachant que le contact en F est conservé au cours du mouvement. y x F F 0
Question 2. C. 1 : préciser la direction et le sens de VF 2/1, vitesse du point F accroché à la plate-forme 2 dans son mouvement par rapport au sol 1 sachant que le contact en F est conservé au cours du mouvement. y x F F 0
Question 2. C. 1 : préciser la direction et le sens de VF 2/1, vitesse du point F accroché à la plate-forme 2 dans son mouvement par rapport au sol 1 sachant que le contact en F est conservé au cours du mouvement. y x F F 1
Question 2. C. 1 : préciser la direction et le sens de VF 2/1, vitesse du point F accroché à la plate-forme 2 dans son mouvement par rapport au sol 1 sachant que le contact en F est conservé au cours du mouvement. y x F F 2
Question 2. C. 1 : préciser la direction et le sens de VF 2/1, vitesse du point F accroché à la plate-forme 2 dans son mouvement par rapport au sol 1 sachant que le contact en F est conservé au cours du mouvement. y x F F 3
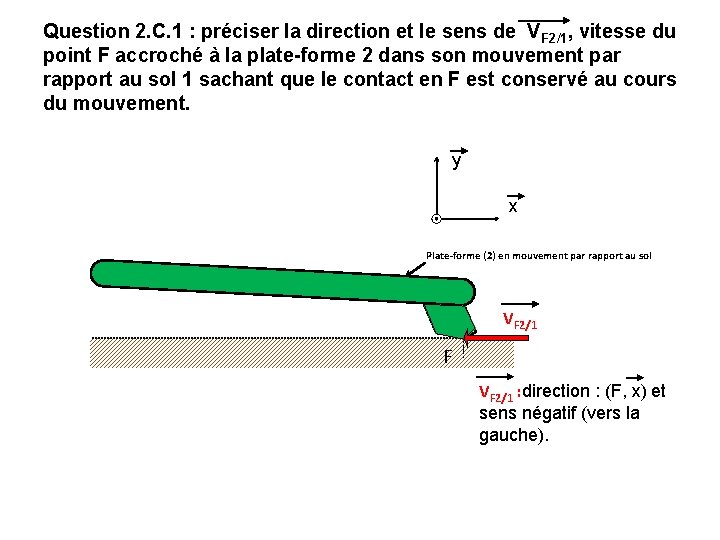
Question 2. C. 1 : préciser la direction et le sens de VF 2/1, vitesse du point F accroché à la plate-forme 2 dans son mouvement par rapport au sol 1 sachant que le contact en F est conservé au cours du mouvement. y x Plate-forme (2) en mouvement par rapport au sol F VF 2/1 : direction : (F, x) et sens négatif (vers la gauche).
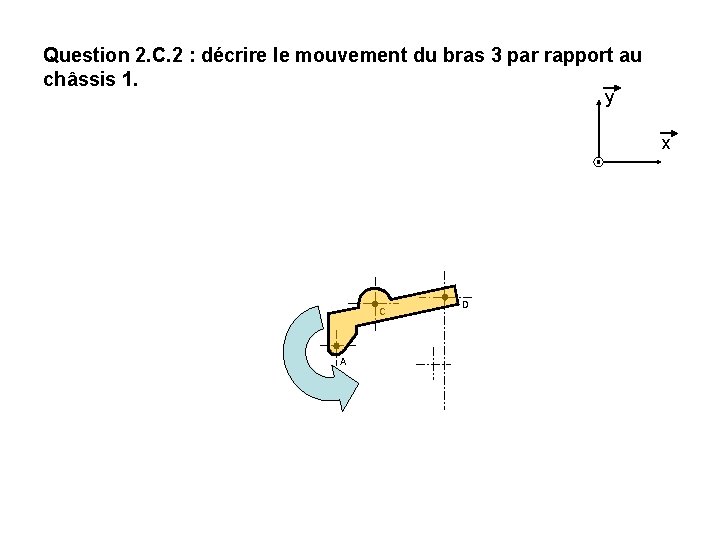
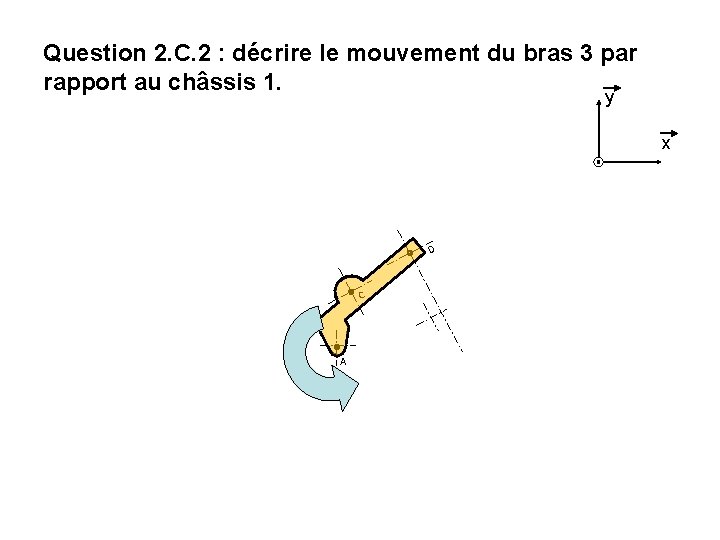
Question 2. C. 2 : décrire le mouvement du bras 3 par rapport au châssis 1. y x C A D
Question 2. C. 2 : décrire le mouvement du bras 3 par rapport au châssis 1. y x D C A
Question 2. C. 2 : décrire le mouvement du bras 3 par rapport au châssis 1. y x D C A
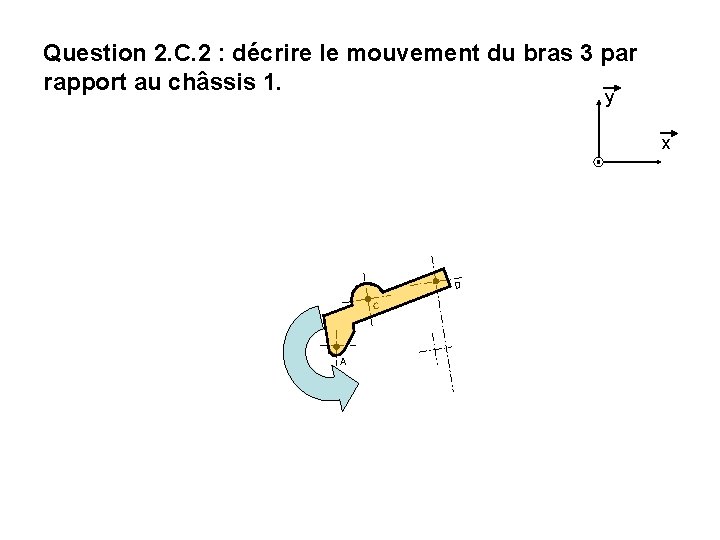
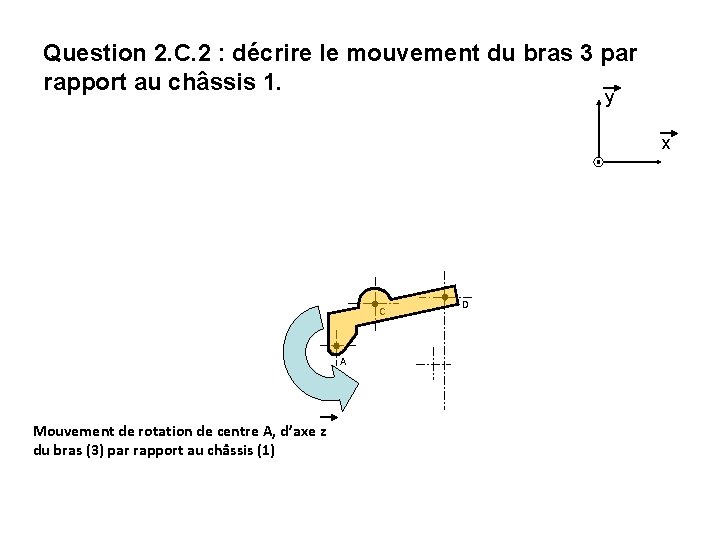
Question 2. C. 2 : décrire le mouvement du bras 3 par rapport au châssis 1. y x C A Mouvement de rotation de centre A, d’axe z du bras (3) par rapport au châssis (1) D
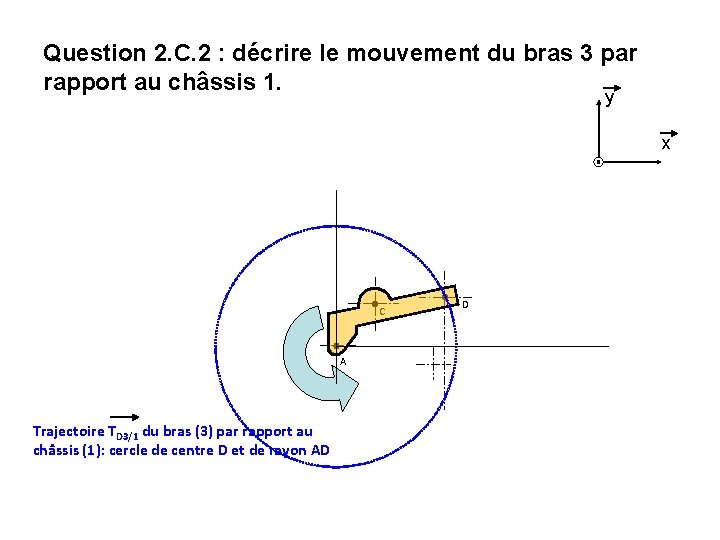
Question 2. C. 2 : décrire le mouvement du bras 3 par rapport au châssis 1. y x C A Trajectoire TD 3/1 du bras (3) par rapport au châssis (1): cercle de centre D et de rayon AD D
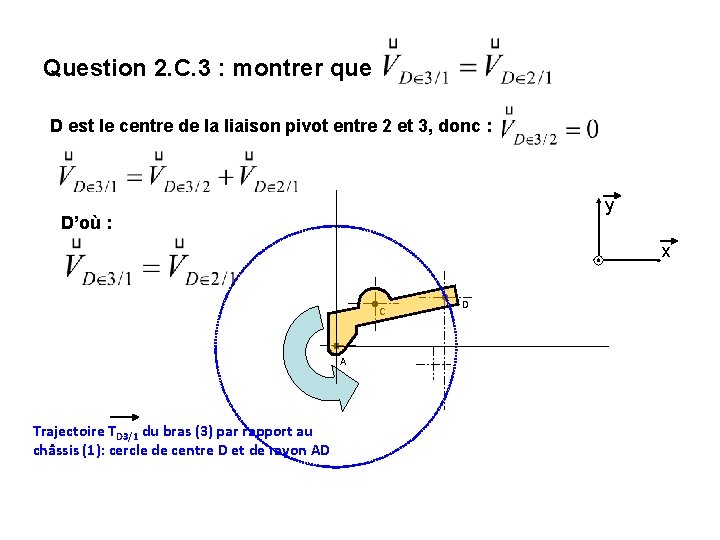
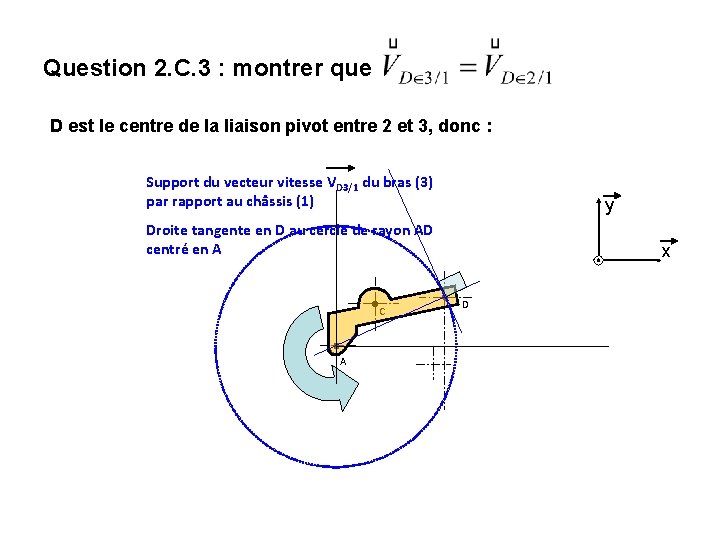
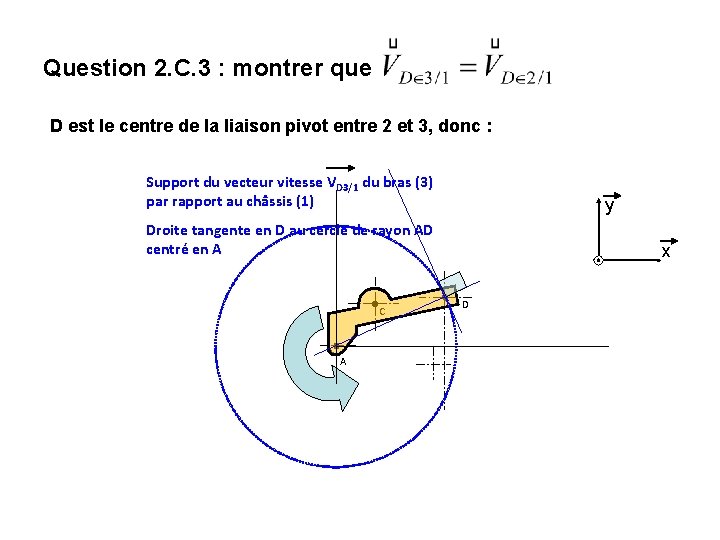
Question 2. C. 3 : montrer que D est le centre de la liaison pivot entre 2 et 3, donc : y D’où : x C A Trajectoire TD 3/1 du bras (3) par rapport au châssis (1): cercle de centre D et de rayon AD D
Question 2. C. 3 : montrer que D est le centre de la liaison pivot entre 2 et 3, donc : Support du vecteur vitesse VD 3/1 du bras (3) par rapport au châssis (1) y Droite tangente en D au cercle de rayon AD centré en A C A x D
Question 2. C. 3 : montrer que D est le centre de la liaison pivot entre 2 et 3, donc : Support du vecteur vitesse VD 3/1 du bras (3) par rapport au châssis (1) y Droite tangente en D au cercle de rayon AD centré en A C A x D
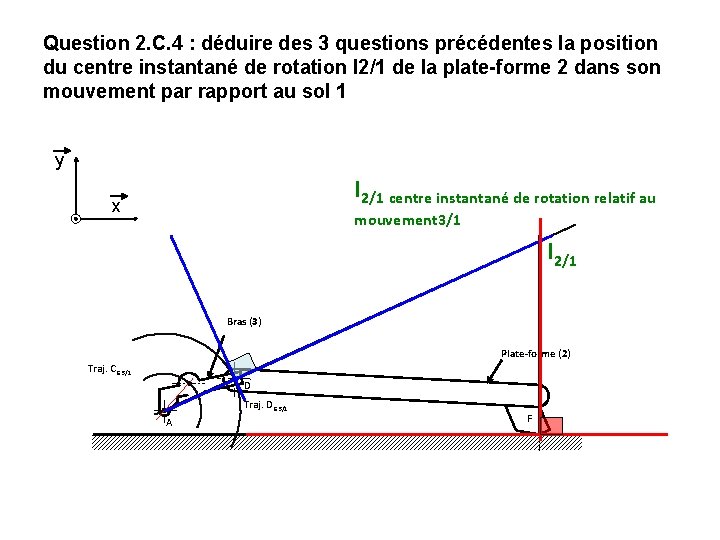
Question 2. C. 4 : déduire des 3 questions précédentes la position du centre instantané de rotation I 2/1 de la plate-forme 2 dans son mouvement par rapport au sol 1 y I 2/1 centre instantané de rotation relatif au x mouvement 3/1 I 2/1 Bras (3) Plate-forme (2) Traj. C 3/1 D Traj. D 3/1 A F
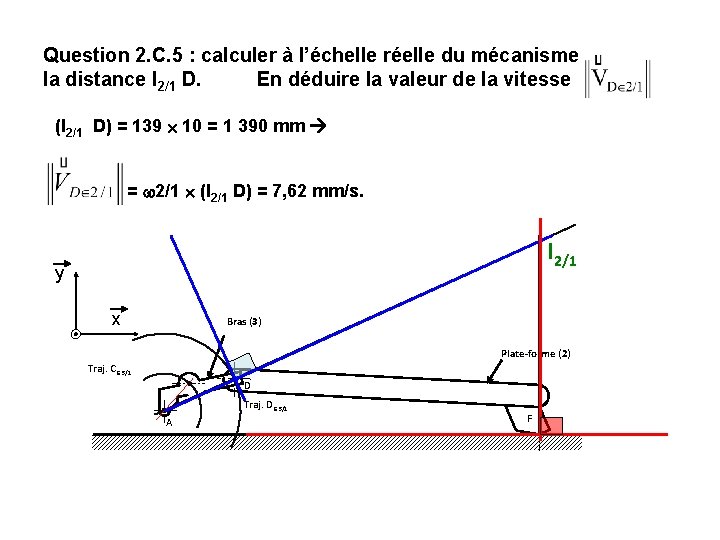
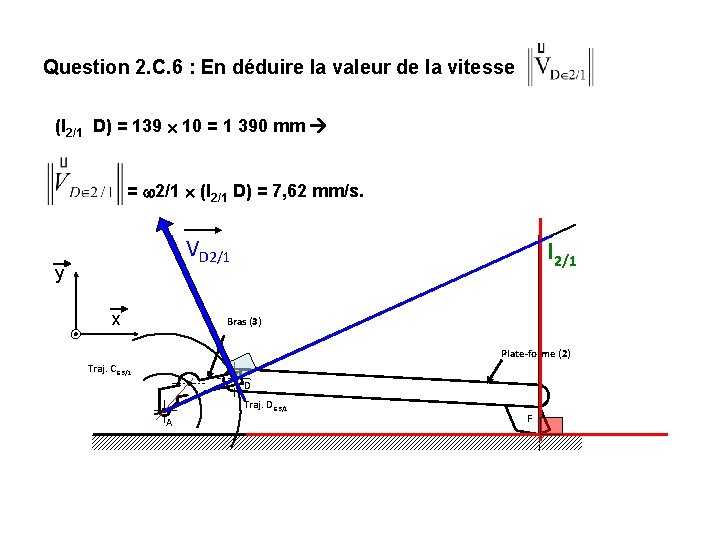
Question 2. C. 5 : calculer à l’échelle réelle du mécanisme la distance I 2/1 D. En déduire la valeur de la vitesse (I 2/1 D) = 139 10 = 1 390 mm = 2/1 (I 2/1 D) = 7, 62 mm/s. I 2/1 y x Bras (3) Plate-forme (2) Traj. C 3/1 D Traj. D 3/1 A F
Question 2. C. 6 : En déduire la valeur de la vitesse (I 2/1 D) = 139 10 = 1 390 mm = 2/1 (I 2/1 D) = 7, 62 mm/s. VD 2/1 y x I 2/1 Bras (3) Plate-forme (2) Traj. C 3/1 D Traj. D 3/1 A F
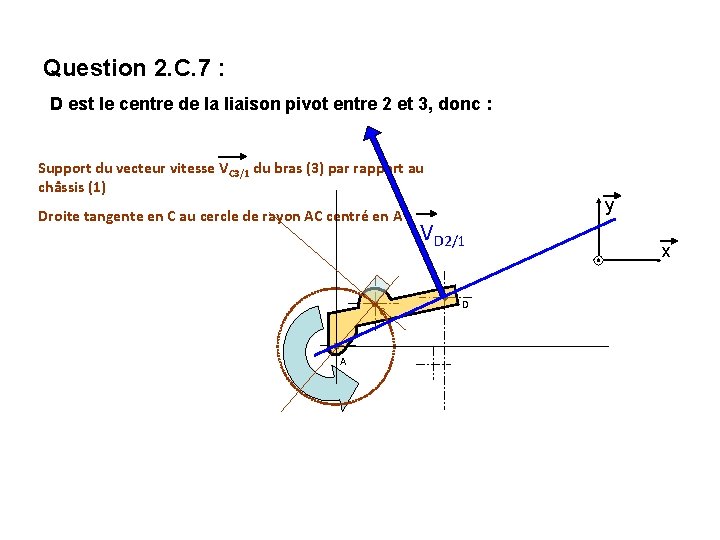
Question 2. C. 7 : D est le centre de la liaison pivot entre 2 et 3, donc : Support du vecteur vitesse VC 3/1 du bras (3) par rapport au châssis (1) Droite tangente en C au cercle de rayon AC centré en A C A y VD 2/1 D x
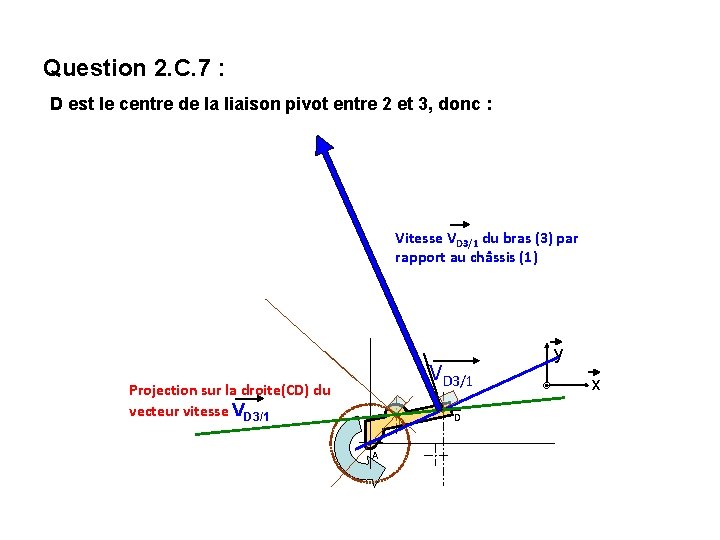
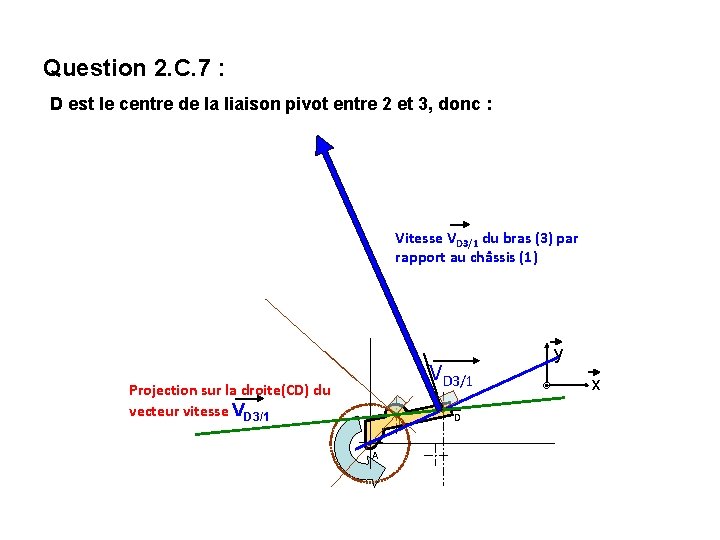
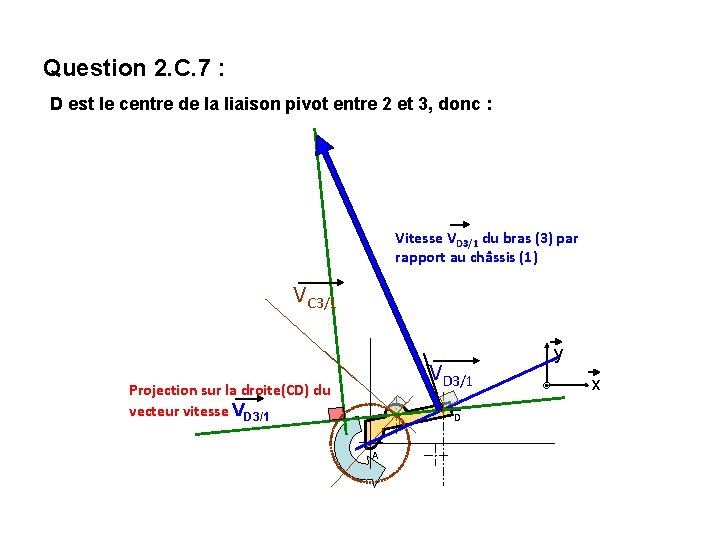
Question 2. C. 7 : D est le centre de la liaison pivot entre 2 et 3, donc : Vitesse VD 3/1 du bras (3) par rapport au châssis (1) VD 3/1 Projection sur la droite(CD) du vecteur vitesse VD 3/1 C A D y x
Question 2. C. 7 : D est le centre de la liaison pivot entre 2 et 3, donc : Vitesse VD 3/1 du bras (3) par rapport au châssis (1) VD 3/1 Projection sur la droite(CD) du vecteur vitesse VD 3/1 C A D y x
Question 2. C. 7 : D est le centre de la liaison pivot entre 2 et 3, donc : Vitesse VD 3/1 du bras (3) par rapport au châssis (1) VC 3/1 VD 3/1 Projection sur la droite(CD) du vecteur vitesse VD 3/1 C A D y x
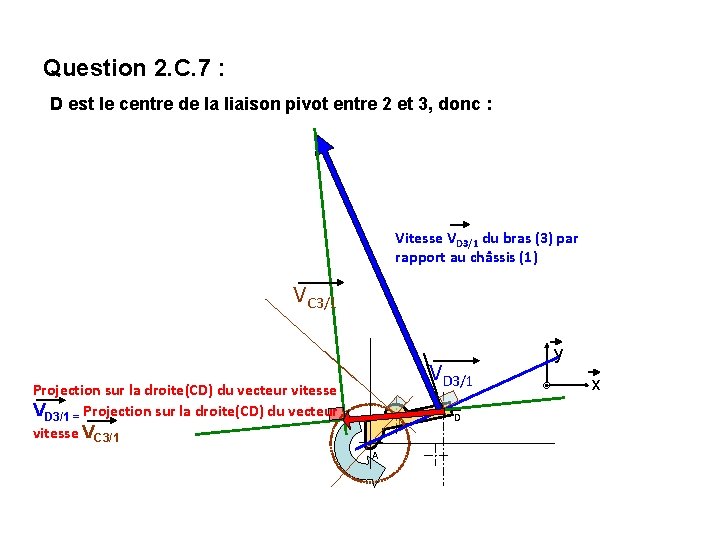
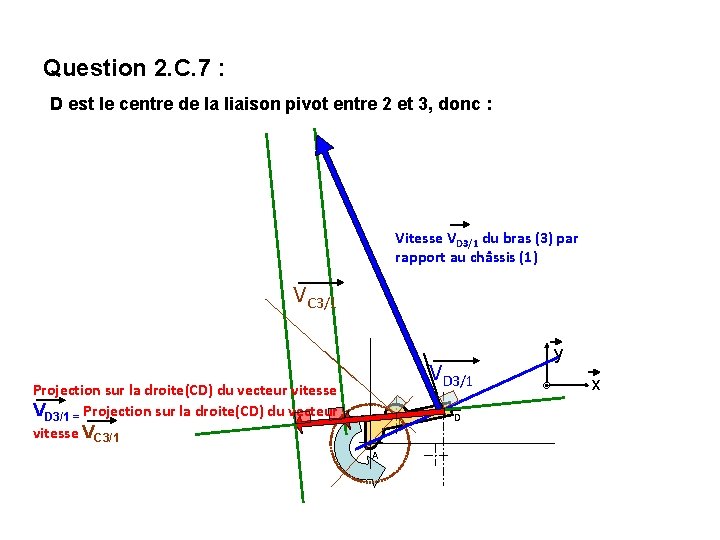
Question 2. C. 7 : D est le centre de la liaison pivot entre 2 et 3, donc : Vitesse VD 3/1 du bras (3) par rapport au châssis (1) VC 3/1 VD 3/1 Projection sur la droite(CD) du vecteur vitesse VD 3/1 = Projection sur la droite(CD) du vecteur vitesse VC 3/1 C A D y x
Question 2. C. 7 : D est le centre de la liaison pivot entre 2 et 3, donc : Vitesse VD 3/1 du bras (3) par rapport au châssis (1) VC 3/1 VD 3/1 Projection sur la droite(CD) du vecteur vitesse VD 3/1 = Projection sur la droite(CD) du vecteur vitesse VC 3/1 C A D y x
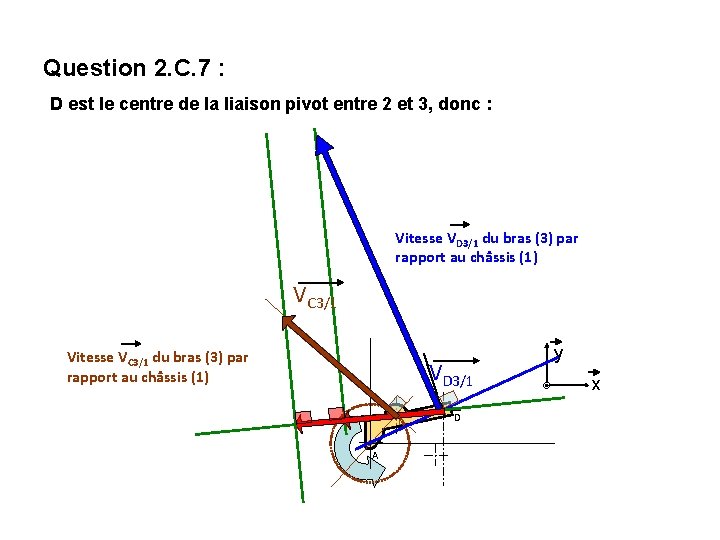
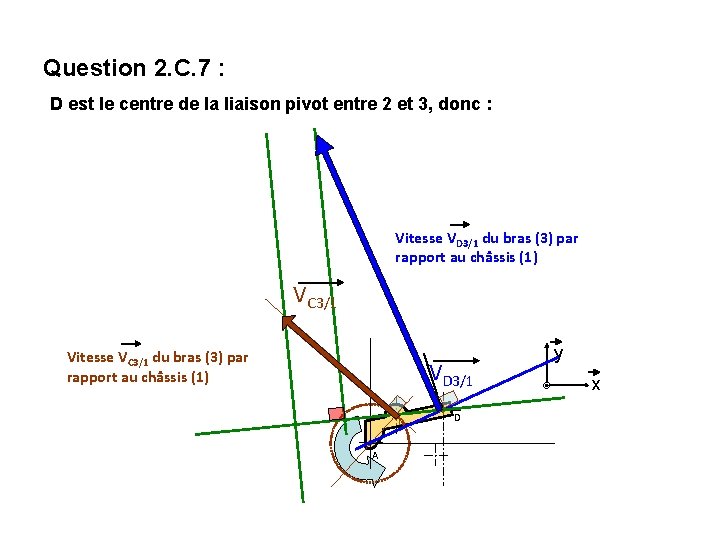
Question 2. C. 7 : D est le centre de la liaison pivot entre 2 et 3, donc : Vitesse VD 3/1 du bras (3) par rapport au châssis (1) VC 3/1 Vitesse VC 3/1 du bras (3) par rapport au châssis (1) VD 3/1 C A D y x
Question 2. C. 7 : D est le centre de la liaison pivot entre 2 et 3, donc : Vitesse VD 3/1 du bras (3) par rapport au châssis (1) VC 3/1 Vitesse VC 3/1 du bras (3) par rapport au châssis (1) VD 3/1 C A D y x