Plan pracy na rok 20192020 1 T 1
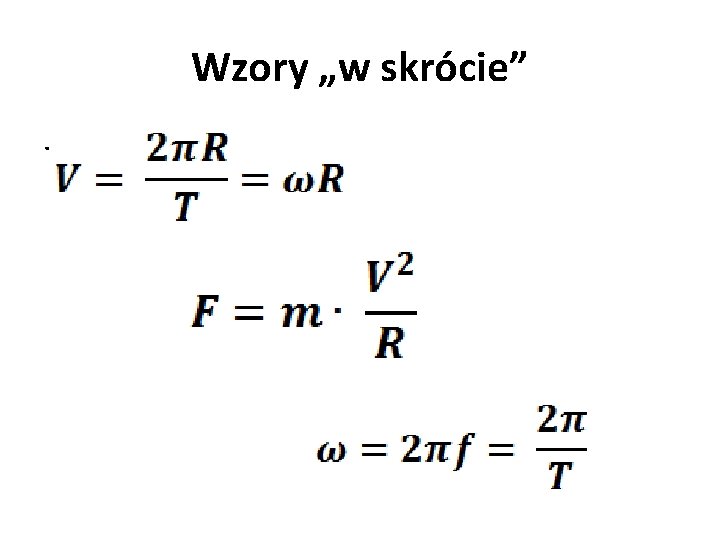
- Slides: 32
Plan pracy na rok 2019/2020 • 1. T 1. Opis ruchu postępowego – wrzesień i październik • 2. T 2. Siła jako przyczyna zmian ruchu – listopad • 3. T 3. Ruch krzywoliniowy. • 4. T 4. Praca, moc, energia mechaniczna grudzień i styczeń • 5. T 5. Zjawiska hydrostatyczne – luty • Plan pracy zakłada ponad 30% rezerwy czasowej.
• • • T 1. 1. Elementy algebry wektorów T 1. 1 Wielkości skalarne i wektorowe – opis i przykłady TSposób zapisu wektora – Graficznie (4 cechy) – podstawowy sposób używany na lekcjach fizyki w szkole. – Algebraicznie (3 składowe) (raczej nie używane w szkole na fizyce) Działania na wektorach – Sumowanie • Dodawanie • Odejmowanie • Znajdowanie wektora – Równoważącego – Składowego mając dany składowy i wypadkowy – Składowych mając dane wypadkowy i kierunki składowe – Mnożenie • Przez liczbę • Skalarne • Wektorowe T 1. 2. Wielkości fizyczne do opisu ruchu. T 1. 2. 1. Wielkości fizyczne do opisu ruchu – zjawisko ruchu – 1. Zjawisko ruchu i względność ruchu [13] • 1 a. Ruch [F 13, B 43, K 20] • 1 b. Względność ruchu [F 13, B 41, K 20] – 2. Punkt materialny i bryła sztywna [13] • 2 a. Punkt materialny [F 13, B 38 i 39, K 20] • 2 c. Bryła sztywna [F 13, B 232, K 151] – 3. Ruch postępowy, obrotowy i złożony ; klasyfikacja (podział, rodzaje) ruchów postępowych: • 3 a. Ruch postępowy [F 13, B 233, K 154] • 3 b. Ruch obrotowy [F 13 i 14, B 233, K 154] • 3 c Ruch złożony [F 71] • 3 d. Podział ruchów ze względu na kształt toru [F 71, B 90, ] • 3 e. Podział ruchów ze względu na rodzaj prędkości [F 71] – 4. Tor ruchu, przemieszczenie, droga (dla ruchu postępowego punktu materialnego) [K 21 i 22] • 4 a. Położenie [F 17 , 71, B 44, 83, K 49] • 4 b. Przemieszczenie [F 17 i 71, B 94, 82, K 21, 49] • 4 c. Tor ruchu [F 14, B 90, K 21 i 22] • 4 d. Droga [F 14, B 82, K 21 i 22] T 1. 2. 2. Wielkości fizyczne do opisu ruchu – prędkość i przyspieszenie. – 5. Prędkość • 5 a. Określenie ogólne, wektorowe i skalarne • 5 b. Jednostka miary • 5 c. Rodzaje prędkości – A. chwilowa i średnia – B. liniowa i kątowa – C. w ruchu prostoliniowym i krzywoliniowym – 6. Przyspieszenie • 6 a. Określenie ogólne, wektorowe i skalarne • 6 b. Jednostka miary • 6 c. Rodzaje przyspieszenia – A. chwilowe i średnie – B. liniowe i kątowe – C. w ruchu prostoliniowym i krzywoliniowym – Dodatek: przeliczanie jednostek T 1. 3 Ruch prostoliniowy jednostajny – – – Doświadczenie RPJ oraz wykonanie wykresów s(t) i v(t) Równanie ruchu Odczytywanie informacji z wykresów: • Prędkość z wykresu s(t) • Droga z wykresu v(t) T 1. 4 Ruch prostoliniowy jednostajnie przyspieszony – – – Doświadczenie RPJP oraz wykonanie wykresów s(t) i v(t) Równanie ruchu Odczytywanie informacji z wykresów: • Prędkość z wykresu s(t) • Droga z wykresu v(t) • Przyspieszenie z wykresu v(t) • Prędkość z wykresu a(t) T 1. 5 Zadania przykładowe Opis ruchu postępowego
T 2. Siła jako przyczyna zmian ruchu • T 2. 1. Pierwsza, druga i trzecia ZDN - teksty i wzory (podręcznik rozdział 10) • T 2. 2. Doświadczalne potwierdzenie słuszności drugiej zasady dynamiki Newtona • T 2. 3. Pierwsza zasada dynamiki Newtona • T 2. 4. Trzecia zasada dynamiki Newtona • T 2. 5. Zderzenia • T 2. 6. Siła, pęd i zmiana pędu • T 2. 7. Opory ruchu • T 2. 8. Układy inercjalne i nieinercjalne. • T 2. 9. Ruch krzywoliniowy – T 2. 9. 1. Ruch w polu sił centralnych – T 2. 9. 2. Ruch w polu sił jednorodnych • T 2. 10. Zadania przykładowe – wybrane przykłady ruchów
T 2. Siła jako przyczyna zmian ruchu – lekcje zrealizowane • 7 list. L 23, T 2. 1. Pierwsza, druga i trzecia ZDN - teksty i wzory (podręcznik rozdział 10) L 24 T 2. 2. Doświadczalne potwierdzenie słuszności drugiej zasady dynamiki Newtona • 12 list. L 25, T 2. 2. Opracowanie wyników doświadczenia dla drugiej zasady dynamiki Newtona • 14 list. L 26, 27, T 2. 2 Druga zasada dynamiki Newtona – zadania przykładowe. T 2. 3. i T 2. 4. Pierwsza i trzecia zasada dynamiki Newtona – pokazy. • 26 list. L 28, T 2. 6. 1. Siła, pęd i zmiana pędu • 28 list. L 29, 30. T 2. 6. 2. Siła, pęd i zmiana pędu. Zasada zachowania pędu. • 3 gru. L 31 T 2. 6. 3. Siła, pęd i zmiana pędu. Zasady zachowania: pędu i energii. • 5 gru. L 32 33 T 2. 6. 4. Doświadczenie „zasada zachowania pędu” • 10 gru. L 34 T 2. 5. Zderzenia r 19. • 12 gru. L 35, 36 T 2. 7. Opory ruchu, r. 13. • 17 gru. L 37 T 2. 8. Układy inercjalne i nieinercjalne, r 15. • 19 gru. L 38, 39 T 2. 9. 1. Ruch Jednostajny po okręgu
7 sty L 40 T 2. 9. 2. Rzut poziomy i rzut ukośny • • • T 2. 9. Ruch krzywoliniowy – T 2. 9. 1. Ruch w polu sił centralnych - RJPO, było w dniu 19 grudnia – T 2. 9. 2. Ruch w polu sił jednorodnych – rzut poziomy i rzut ukośny – dziś. Przypominam: – Prace kontrolne: - będą po feriach, nawet może i po dwie w jednym tygodniu. • K 8 opory ruchu • K 9 zadania RPJO (4 równania) • K 10 siły bezwładności • K 11 RJPO • K 12 zadania RJPO – Przypominam o prowadzeniu porządnie zeszytu (tematy, daty, numery lekcji, praca domowa) – w szczególności przypominam o napisaniu w zeszycie odpowiedzi na pytania z ostatnich lekcji: • Siła bezwładności • Siła tarcia • Ruch jednostajny po okręgu Przeczytaj: r 8 (str 58 – 61), r 9 (str 67 – 70, 74 – 75) Wykonaj notatkę z lekcji – dokończ rozwiązania podanych przykładów. Zimobóz - zaczynamy w poniedziałek 13 stycznia o godz. 9. 00, sala 205
Pokaz rzutów: • • • Rzut poziomy Rzut ukośny Oraz dodatkowo: Rzut pionowy w górę Rzut pionowy w dół Swobodny spadek
Zasada niezależności ruchów: • Jest to prawo, według którego przemieszczenie ciała (+ prędkość), poddanego jednocześnie działaniu dwóch (lub więcej) sił jest takie samo, jakie wywołałyby te siły, działając na ciało jedna po drugiej. • W skrócie: • Wynik „końcowy” ruchu złożonego = suma wyników „końcowych” poszczególnych ruchów.
Zalecane do zapamiętania: Metoda wykonywania obliczeń Kształt toru ruchu (parabola, zapamiętać) Równanie toru ruchu (umieć ułożyć) Zasięg rzutu (umieć obliczyć) Wysokość maksymalna rzutu (umieć obliczyć) Prędkość w dowolnym punkcie toru (umieć obliczyć) • Kąt jaki tworzy prędkość z poziomem lub pionem w dowolnym punkcie toru (umieć obliczyć) • Czas trwania ruchu jako parametr ruchu – umieć wykorzystywać • • •
Wiedza potrzebna do opisu i obliczeń „rzutów” • Równania ruchu prostoliniowego jednostajnego i jednostajnie zmiennego • Zasada II dynamiki Newtona • Trochę matematyki w układzie dwóch zmiennych (pion i poziom) • Trochę matematyki w zakresie trygonometrii i trójkąta prostokątnego
1. Analiza rzutu ukośnego, szkic rys. 9. 2 • Ustalamy punkt początkowy ruchu. Przyjmujemy współrzędne x=0 oraz y=0 i jednocześnie czas t=0. • Nanosimy na szkic prędkość V 0, zaznaczamy kąt α jaki tworzy prędkość z poziomem. • Rozkładamy prędkość na składowe poziomą i pionową (oznaczenia jak na rysunku) • Wyznaczamy wartości prędkości składowych (trójkąt prostokątny + sinus oraz cosinus)
2. Analiza rzutu ukośnego, szkic rys. 9. 2 • Ustalamy na podstawie danych przyrodniczych, na jakie ruchy warto ten ruch podzielić. W tym przypadku są to dwa ruchy: w kierunku poziomym (oś x) RPJ, w kierunku pionowym (oś y) RPJO. Dla obu ruchów znamy prędkości początkowe orz przyspieszenia. • Zapisujemy dwa komplety równań ruchu: na kierunek poziomy oraz na kierunek pionowy. • Dalszy ciąg obliczeń zależy od szczegółowego pytania, co mam obliczyć.
3. Analiza rzutu ukośnego, szkic rys. 9. 2, obliczenie zasięgu rzutu ukośnego. Dane: V 0, kąt α, g Szukane z=? zasięg rzutu 1. znajdujemy szukany punkt i odcinek z 2. zauważamy, że gdy x=z, to y=0 3. z kompletu równań wybieramy dwa (wzór 9. 1 oraz 9. 2) 4. zmienną „x” zastępujemy symbolem „z”, a zmienną „y” zastępujemy wartością „zero” • 5. z równania „z=…” wyznaczamy czas „t” i wstawiamy do równania „y” • 6. Wyznaczamy z równania szukaną wielkość z=… (wzór 9. 5) (uwaga dodatkowa – trochę matematyki dla zamiany funkcji trygonometrycznych, tekst nad wzorem 9. 5) • 7. uwaga: jest to równanie drugiego stopnia i ma dwa rozwiązania – jedno jest to wartość „x=0” a drugie „x=z” • • •
4. Analiza rzutu ukośnego, szkic rys. 9. 2, wyznaczenie równania toru ruchu. • Dane: V 0, kąt α, g • Szukane równanie y(x) czyli równanie toru ruchu • 1. z kompletu równań wybieramy dwa (wzór 9. 1 oraz 9. 2) • 2. z równania „x=…” wyznaczamy czas „t” i wstawiamy do równania „y” • 3. przekształcamy (korzystając z wiedzy matematycznej) i otrzymujemy równanie toru – wzór 9. 3
5. Analiza rzutu ukośnego, szkic rys. 9. 2, obliczenie maksymalnej wysokości rzutu. • • • Dane: V 0, kąt α, g Szukane Hmax=? maksymalna wysokość rzutu 1. znajdujemy szukany punkt i odcinek Hmax 2. zauważamy, że w tym punkcie składowa pionowa prędkości ma wartość równą „zero” 3. z kompletu równań wybieramy dwa (wzór 9. 2 oraz wzór na prędkość w kierunku y) 4. zmienną „y” zastępujemy symbolem „Hmax”, a zmienną „Vy” zastępujemy wartością „zero” 5. z równania na prędkość wyznaczamy czas „t” i wstawiamy do równania „Hmax”, 6. Wyznaczamy z równania szukaną wielkość „Hmax”, … (wzór 9. 4) 7. uwaga: jest to równanie drugiego stopnia i ma dwa rozwiązania – jedno jest to wartość „x=0” a drugie „x=z”
6. Analiza rzutu ukośnego, szkic rys. 9. 2, obliczenie prędkości końcowej. • • • Dane: V 0, kąt α, g Szukane Vkońc=? prędkość końcowa 1. znajdujemy szukany punkt i prawdopodobny wektor Vkońc 2. zauważamy, że gdy x=z, to y=0 3. z kompletu równań wybieramy trzy równania: na prędkość w kierunku x, na prędkość w kierunku y, na drogę w kierunku y. 4. zmienną „y” zastępujemy wartością „zero” 5. z równania na „y”wyznaczamy czas „t” (uwaga – dwa rozwiązania – zero oraz wór na tcałkowity str 68) 6. wyznaczony czas t wstawiamy do równania prędkość w kierunku y i otrzymujemy składową y prędkości końcowej (znak „minus” oznacza zwrot prędkości „przeciwnie do zwrotu osi y”) 7. prędkość w kierunku x jest stała 8. rysujemy wektory składowych prędkości w kierunku x oraz w kierunku y, wyznaczamy sumę wektorów.
19 gru. L 38, 39 T 2. 9. 1. Ruch Jednostajny po okręgu • T 2. 9. Ruch krzywoliniowy – T 2. 9. 1. Ruch Jednostajny po okręgu – T 2. 9. 2. Ruch krzywoliniowy w polu sił jednorodnych • Prace kontrolne: – – – K 8 opory ruchu K 9 zadania RPJO (4 równania) K 10 siły bezwładności K 11 RJPO K 12 zadania RJPO • Praca domowa: – Przeczytaj rozdziały: 1(str 24 – 27), 8(str 62 -66), 9(powtórzenie str 75), 14 cały. – Uzupełnij notatkę z lekcji o ruchu jednostajnym po okręgu – Uzupełnij notatki z poprzednich lekcji – sprawdź, czy masz wszystkie tematy, daty, numery lekcji, prace domowe, wklejone wykresy itd. .
Uzupełnienia • Opory ruchów – dokończenie z 12. grudnia • Zderzenia – przykład z 10 grudnia - sprawdzić wynik liczbowy • Sprawdzić prace domowe odpowiedzi na pytania • Powtórzyć ustnie odpowiedzi na pytania • Przećwiczyć: • Zadania na 5 równań • Zadania na RJPO • Zadania na siłę bezwładności • Zadania na ruch po równi • Zadania na dwa klocki • Zadnia na rzuty
T 2. 9. 1. Ruch jednostajny po okręgu • Ruch jednostajny po okręgu r 14, r 8 od str 62 – – – 1. Wielkości liniowe i kątowe 2. Okres i częstotliwość 3. Określenie RJPO 4. Przyspieszenie dośrodkowe i siła dośrodkowa – wyprowadzenie wzorów (r 1 str 25) 5. Siła dośrodkowa i siła odśrodkowa (przykład 14. 3 + 15. 2, str 132 + 133 ilustracja) • Wybrane przypadki ruchów jednostajnych po okręgu – Siła grawitacji w grawitacyjnym polu centralnym pełni rolę siły dośrodkowej • Ruch satelitarny wokół planety lub gwiazdy • Ruch z pierwszą prędkością kosmiczną • Ruch satelity geostacjonarnego – Siła elektryczna w elektrostatycznym polu centralnym pełni rolę siły dośrodkowej • Ruch elektronu wokół protonu według modelu Bohra – Siła elektrodynamiczna w jednorodnym polu magnetycznym pełni rolę siły dośrodkowej • Ruch cząstki naładowanej w polu magnetycznym – Inne przypadki sił dośrodkowych: • Ruch pojazdu na zakręcie poziomym – siła tarcia pełni rolę siły dośrodkowej (rys. 14. 13) • Ruch pojazdu na zakręcie pochylonym bez tarcia – wypadkowa siły grawitacji i siły sprężystości podłoża pełni rolę siły dośrodkowej • Ruch na karuzeli łańcuchowej – wypadkowa siły grawitacji i siły sprężystości łańcucha pełni rolę siły dośrodkowej (przykład 14. 1, 14. 2)
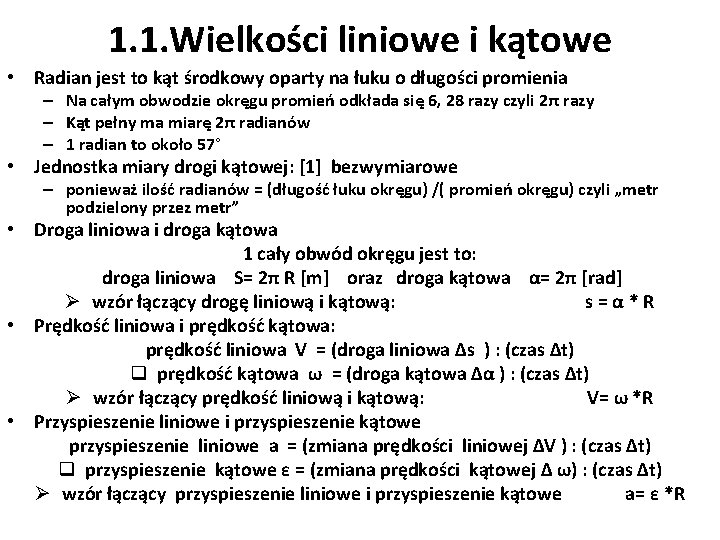
1. 1. Wielkości liniowe i kątowe • Radian jest to kąt środkowy oparty na łuku o długości promienia – Na całym obwodzie okręgu promień odkłada się 6, 28 razy czyli 2π razy – Kąt pełny ma miarę 2π radianów – 1 radian to około 57° • Jednostka miary drogi kątowej: [1] bezwymiarowe – ponieważ ilość radianów = (długość łuku okręgu) /( promień okręgu) czyli „metr podzielony przez metr” • Droga liniowa i droga kątowa 1 cały obwód okręgu jest to: droga liniowa S= 2π R [m] oraz droga kątowa α= 2π [rad] Ø wzór łączący drogę liniową i kątową: s=α*R • Prędkość liniowa i prędkość kątowa: prędkość liniowa V = (droga liniowa Δs ) : (czas Δt) q prędkość kątowa ω = (droga kątowa Δα ) : (czas Δt) Ø wzór łączący prędkość liniową i kątową: V= ω *R • Przyspieszenie liniowe i przyspieszenie kątowe przyspieszenie liniowe a = (zmiana prędkości liniowej ΔV ) : (czas Δt) q przyspieszenie kątowe ε = (zmiana prędkości kątowej Δ ω) : (czas Δt) Ø wzór łączący przyspieszenie liniowe i przyspieszenie kątowe a= ε *R
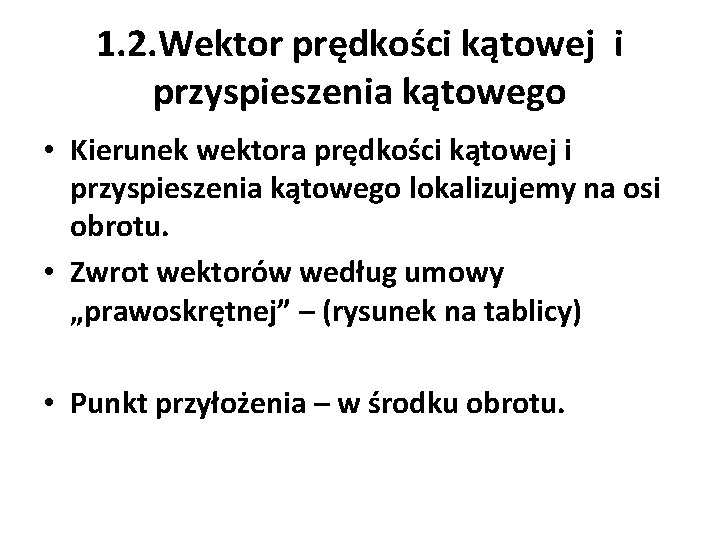
1. 2. Wektor prędkości kątowej i przyspieszenia kątowego • Kierunek wektora prędkości kątowej i przyspieszenia kątowego lokalizujemy na osi obrotu. • Zwrot wektorów według umowy „prawoskrętnej” – (rysunek na tablicy) • Punkt przyłożenia – w środku obrotu.
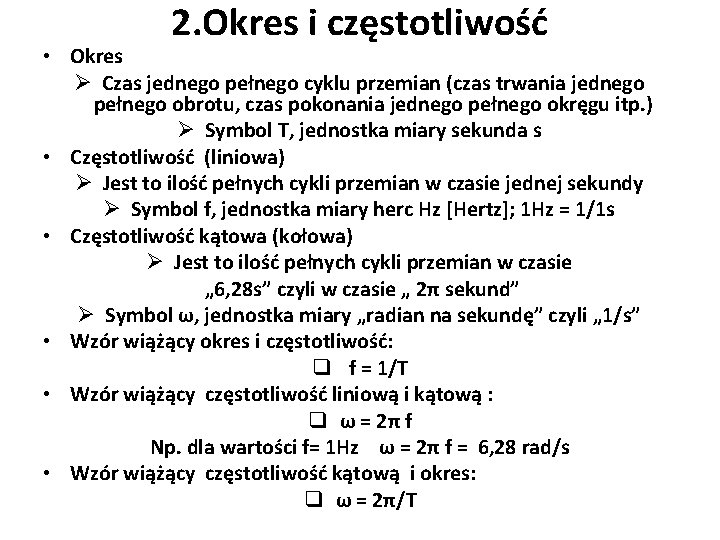
2. Okres i częstotliwość • Okres Ø Czas jednego pełnego cyklu przemian (czas trwania jednego pełnego obrotu, czas pokonania jednego pełnego okręgu itp. ) Ø Symbol T, jednostka miary sekunda s • Częstotliwość (liniowa) Ø Jest to ilość pełnych cykli przemian w czasie jednej sekundy Ø Symbol f, jednostka miary herc Hz [Hertz]; 1 Hz = 1/1 s • Częstotliwość kątowa (kołowa) Ø Jest to ilość pełnych cykli przemian w czasie „ 6, 28 s” czyli w czasie „ 2π sekund” Ø Symbol ω, jednostka miary „radian na sekundę” czyli „ 1/s” • Wzór wiążący okres i częstotliwość: q f = 1/T • Wzór wiążący częstotliwość liniową i kątową : q ω = 2π f Np. dla wartości f= 1 Hz ω = 2π f = 6, 28 rad/s • Wzór wiążący częstotliwość kątową i okres: q ω = 2π/T
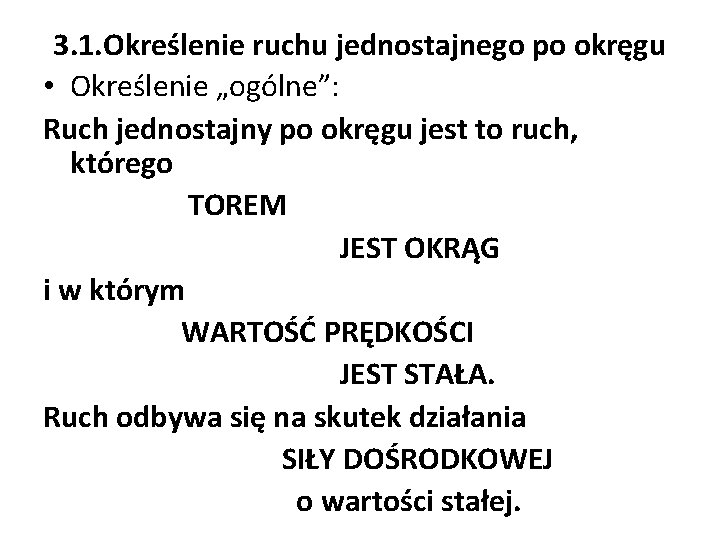
3. 1. Określenie ruchu jednostajnego po okręgu • Określenie „ogólne”: Ruch jednostajny po okręgu jest to ruch, którego TOREM JEST OKRĄG i w którym WARTOŚĆ PRĘDKOŚCI JEST STAŁA. Ruch odbywa się na skutek działania SIŁY DOŚRODKOWEJ o wartości stałej.
3. 2. Doświadczenie… Ruch wzdłuż linii „krzywej” (np. okrąg) JEST ZMIANA KIERUNKU RUCHU MUSI BYĆ SIŁA DOŚRODKOWA PROSTOPADŁA DO PRĘDKOŚCI SIŁA DOŚRODKOWA ZMIENIA KIERUNEK RUCHU ALE NIE ZMIENIA WARTOŚCI PRĘDKOŚCI Dwie osoby + ruch Ciężarek (gumka) + nitka + palec
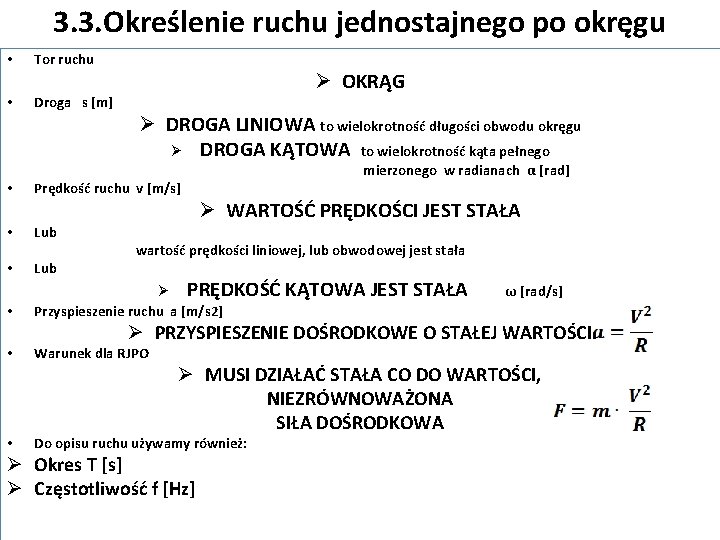
3. 3. Określenie ruchu jednostajnego po okręgu • • Tor ruchu Droga s [m] Ø OKRĄG Ø DROGA LINIOWA to wielokrotność długości obwodu okręgu Ø DROGA KĄTOWA to wielokrotność kąta pełnego Prędkość ruchu v [m/s] Lub mierzonego w radianach α [rad] Ø WARTOŚĆ PRĘDKOŚCI JEST STAŁA wartość prędkości liniowej, lub obwodowej jest stała Ø PRĘDKOŚĆ Przyspieszenie ruchu a [m/s 2] KĄTOWA JEST STAŁA ω [rad/s] Ø PRZYSPIESZENIE DOŚRODKOWE O STAŁEJ WARTOŚCI. Warunek dla RJPO Ø MUSI DZIAŁAĆ STAŁA CO DO WARTOŚCI, NIEZRÓWNOWAŻONA SIŁA DOŚRODKOWA Do opisu ruchu używamy również: Ø Okres T [s] Ø Częstotliwość f [Hz]
4. Wzór na przyspieszenie dośrodkowe - wyprowadzenie • Rozdział 1 str 25 i 26
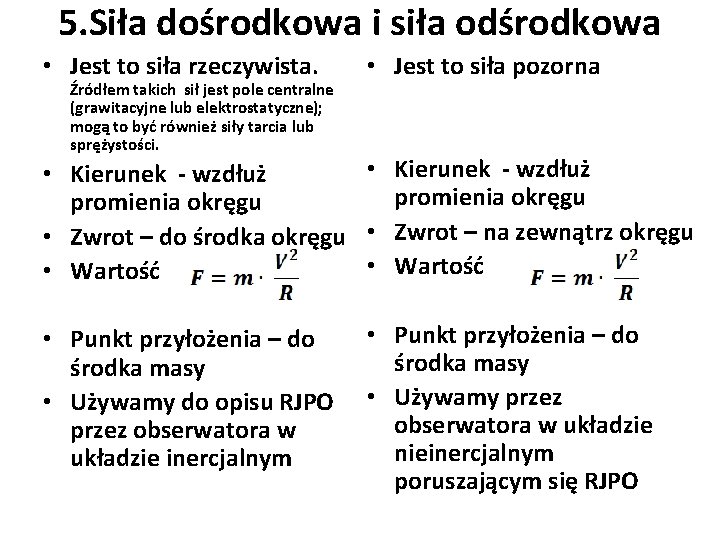
5. Siła dośrodkowa i siła odśrodkowa • Jest to siła rzeczywista. Źródłem takich sił jest pole centralne (grawitacyjne lub elektrostatyczne); mogą to być również siły tarcia lub sprężystości. • Jest to siła pozorna • Kierunek - wzdłuż promienia okręgu • Zwrot – do środka okręgu • Zwrot – na zewnątrz okręgu • Wartość • Punkt przyłożenia – do środka masy • Używamy do opisu RJPO przez obserwatora w układzie inercjalnym • Punkt przyłożenia – do środka masy • Używamy przez obserwatora w układzie nieinercjalnym poruszającym się RJPO
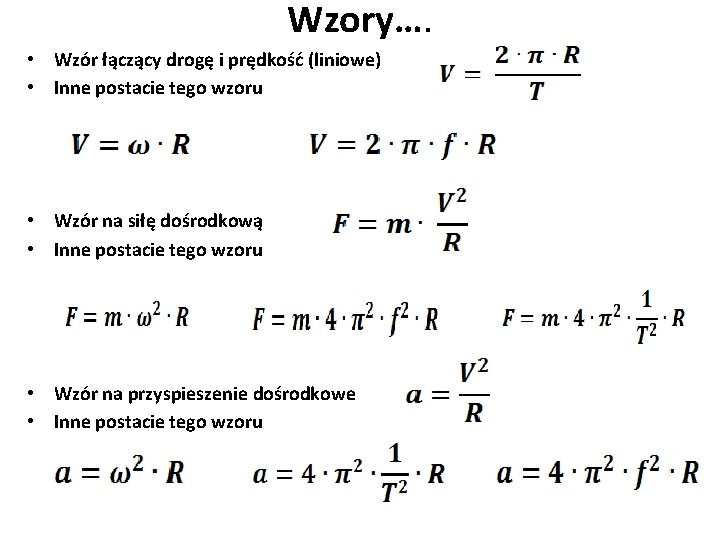
Wzory…. • Wzór łączący drogę i prędkość (liniowe) • Inne postacie tego wzoru • Wzór na siłę dośrodkową • Inne postacie tego wzoru • Wzór na przyspieszenie dośrodkowe • Inne postacie tego wzoru
Wzory „w skrócie”.
Dokończenie oporów ruchu
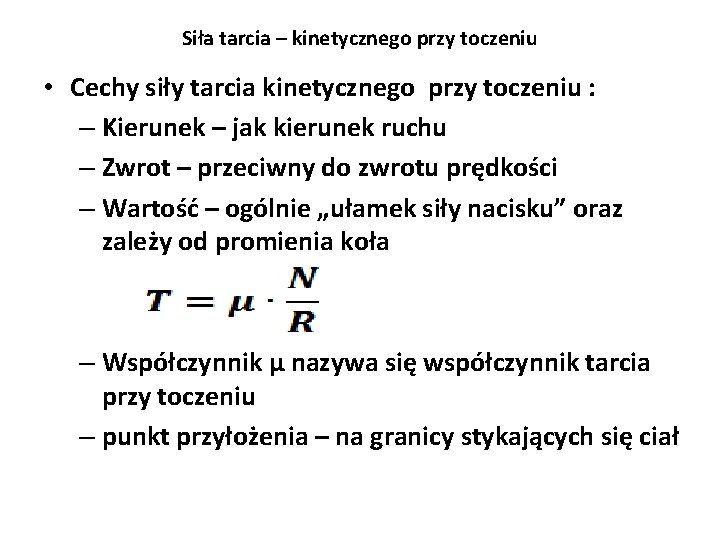
Siła tarcia – kinetycznego przy toczeniu • Cechy siły tarcia kinetycznego przy toczeniu : – Kierunek – jak kierunek ruchu – Zwrot – przeciwny do zwrotu prędkości – Wartość – ogólnie „ułamek siły nacisku” oraz zależy od promienia koła – Współczynnik μ nazywa się współczynnik tarcia przy toczeniu – punkt przyłożenia – na granicy stykających się ciał
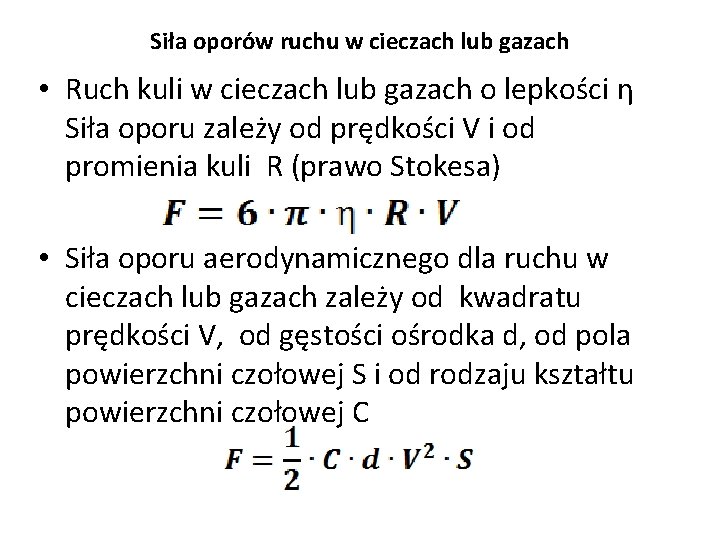
Siła oporów ruchu w cieczach lub gazach • Ruch kuli w cieczach lub gazach o lepkości η Siła oporu zależy od prędkości V i od promienia kuli R (prawo Stokesa) • Siła oporu aerodynamicznego dla ruchu w cieczach lub gazach zależy od kwadratu prędkości V, od gęstości ośrodka d, od pola powierzchni czołowej S i od rodzaju kształtu powierzchni czołowej C