Mekanizma Teknii MEKANZMALARDA KONUM ANALZ DR R YES
- Slides: 40
Mekanizma Tekniği MEKANİZMALARDA KONUM ANALİZİ DR. ÖĞR. ÜYESİ NURDAN BİLGİN
Giriş Bu derste mekanizmalarda konum analizi konusuna örneklerle devam edeceğiz.
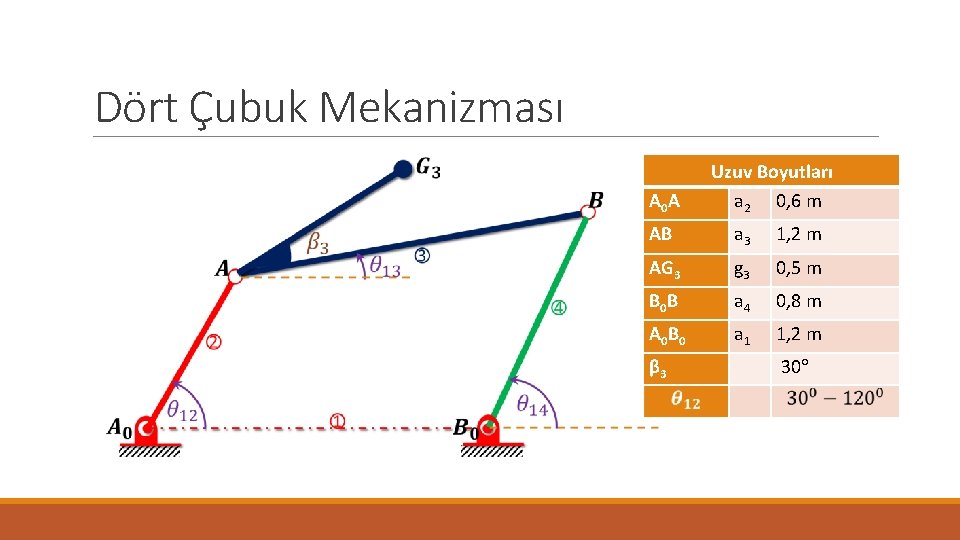
Dört Çubuk Mekanizması A 0 A Uzuv Boyutları a 2 0, 6 m AB a 3 1, 2 m AG 3 g 3 0, 5 m B 0 B a 4 0, 8 m A 0 B 0 a 1 1, 2 m β 3 30
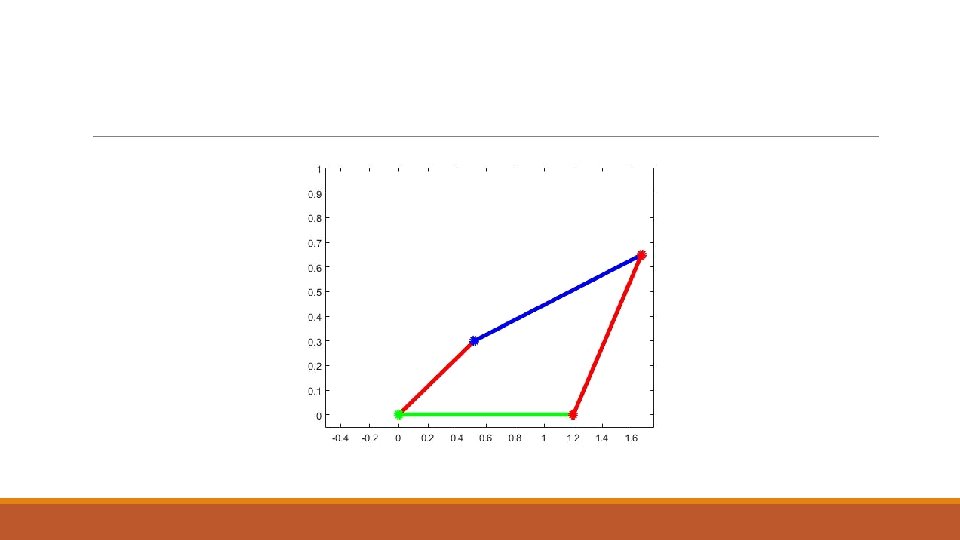
Dört Çubuk Mekanizması Simülasyon %Dört Çubuk Mekanizması Girdiler %Uzuv Boyutları a 1=1. 2; %sabit uzuv a 2=0. 6; %2. uzuv a 3=1. 2; %3. uzuv a 4=0. 8; %4. uzuv %Üçgen (3) Uzuv ölçüleri g 3=0. 5; beta 3=30*pi/180; % Giriþ Açýsý Q 12=[30*pi/180: 120*pi/180];
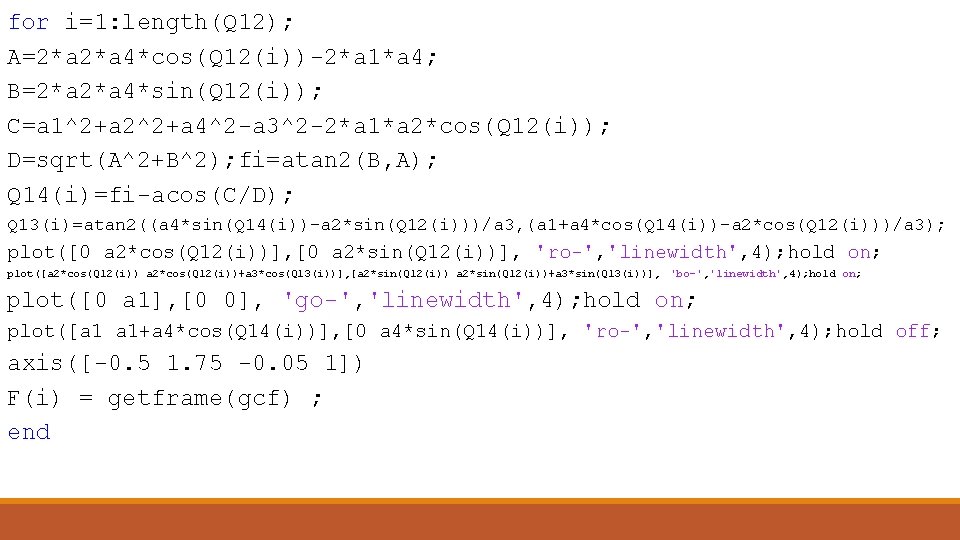
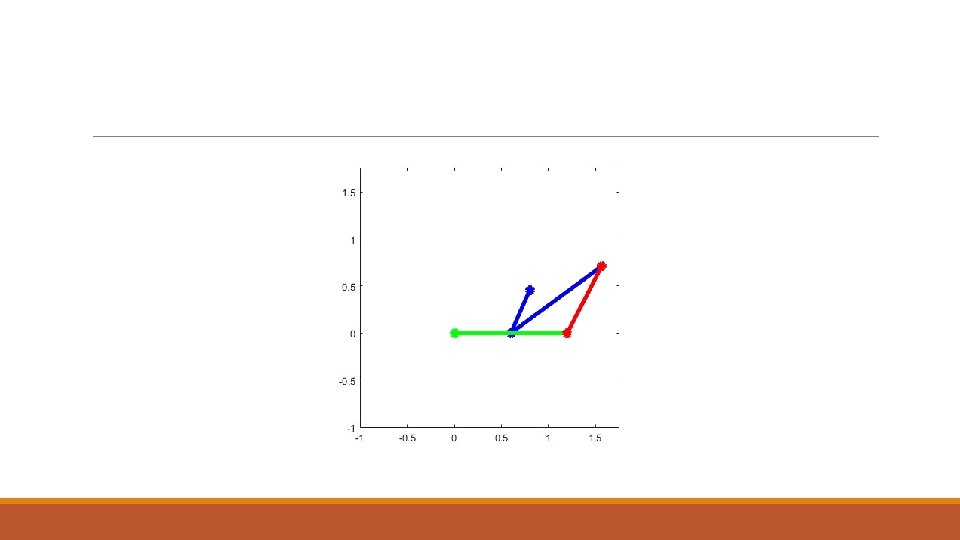
for i=1: length(Q 12); A=2*a 4*cos(Q 12(i))-2*a 1*a 4; B=2*a 4*sin(Q 12(i)); C=a 1^2+a 2^2+a 4^2 -a 3^2 -2*a 1*a 2*cos(Q 12(i)); D=sqrt(A^2+B^2); fi=atan 2(B, A); Q 14(i)=fi-acos(C/D); Q 13(i)=atan 2((a 4*sin(Q 14(i))-a 2*sin(Q 12(i)))/a 3, (a 1+a 4*cos(Q 14(i))-a 2*cos(Q 12(i)))/a 3); plot([0 a 2*cos(Q 12(i))], [0 a 2*sin(Q 12(i))], 'ro-', 'linewidth', 4); hold on; plot([a 2*cos(Q 12(i))+a 3*cos(Q 13(i))], [a 2*sin(Q 12(i))+a 3*sin(Q 13(i))], 'bo-', 'linewidth', 4); hold on; plot([0 a 1], [0 0], 'go-', 'linewidth', 4); hold on; plot([a 1 a 1+a 4*cos(Q 14(i))], [0 a 4*sin(Q 14(i))], 'ro-', 'linewidth', 4); hold off; axis([-0. 5 1. 75 -0. 05 1]) F(i) = getframe(gcf) ; end
Birinci Problem
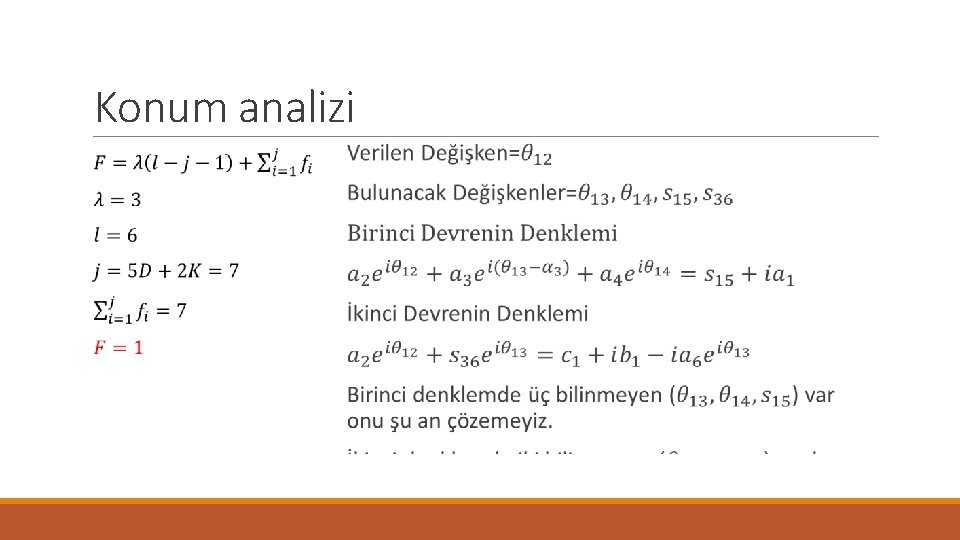
Konum analizi
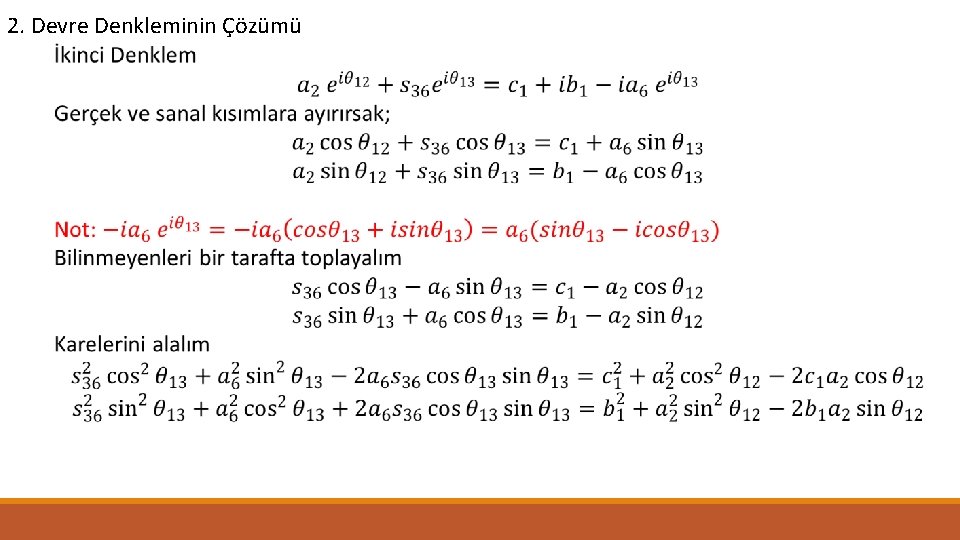
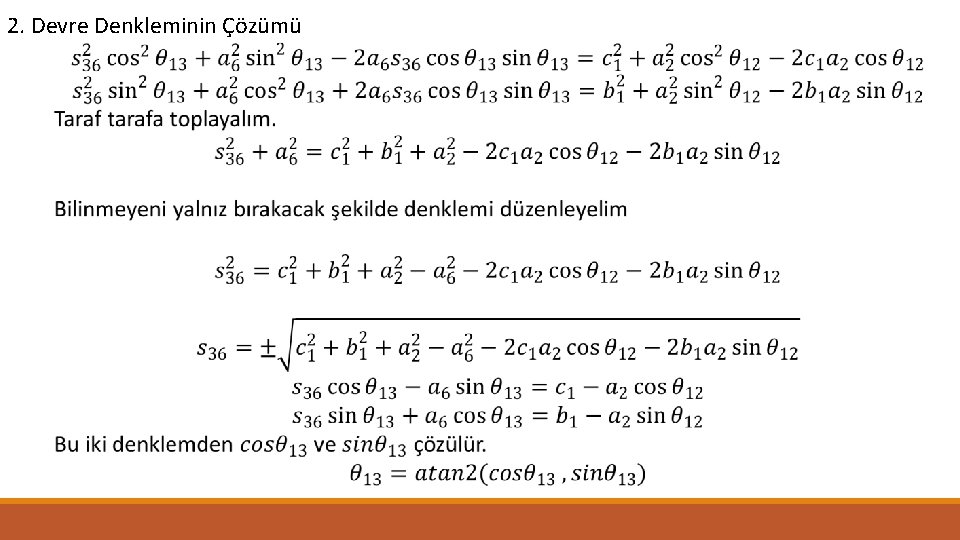
2. Devre Denkleminin Çözümü
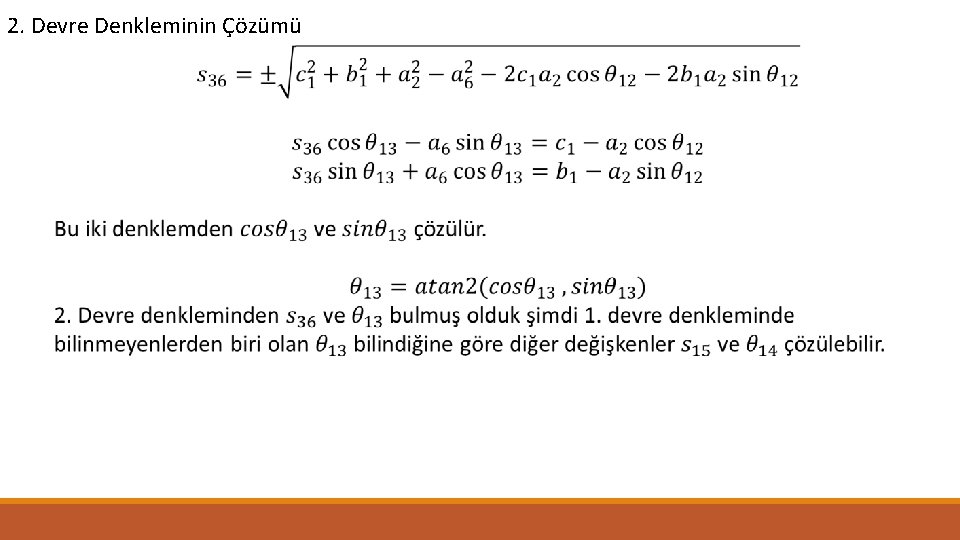
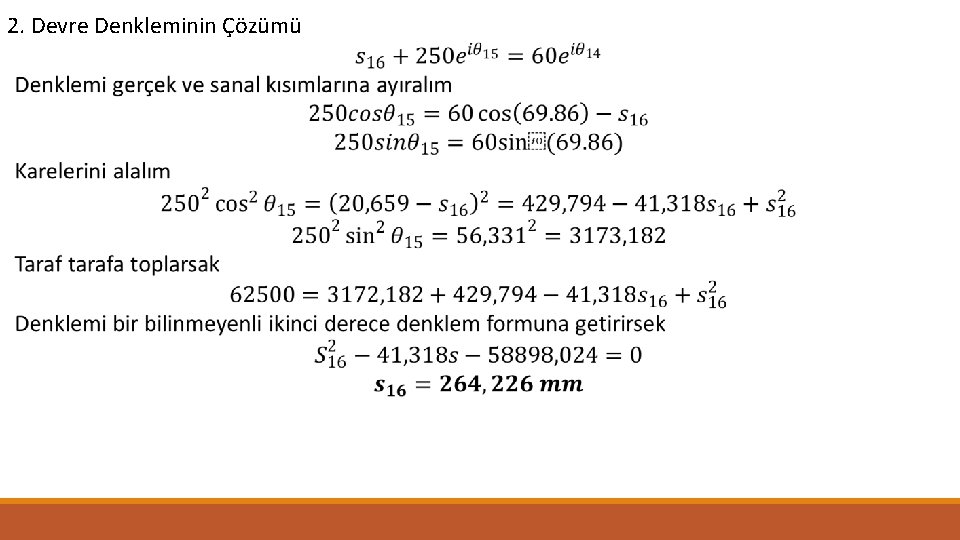
2. Devre Denkleminin Çözümü
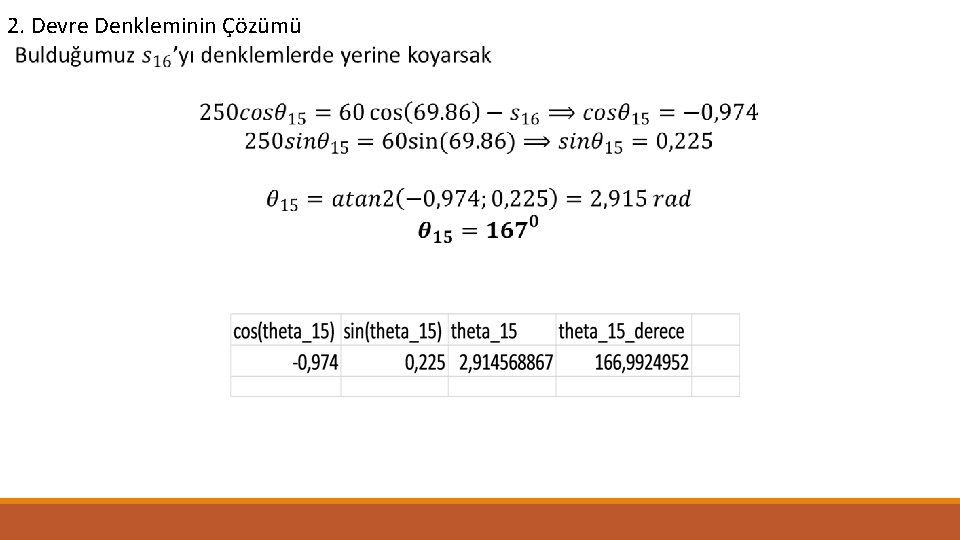
2. Devre Denkleminin Çözümü
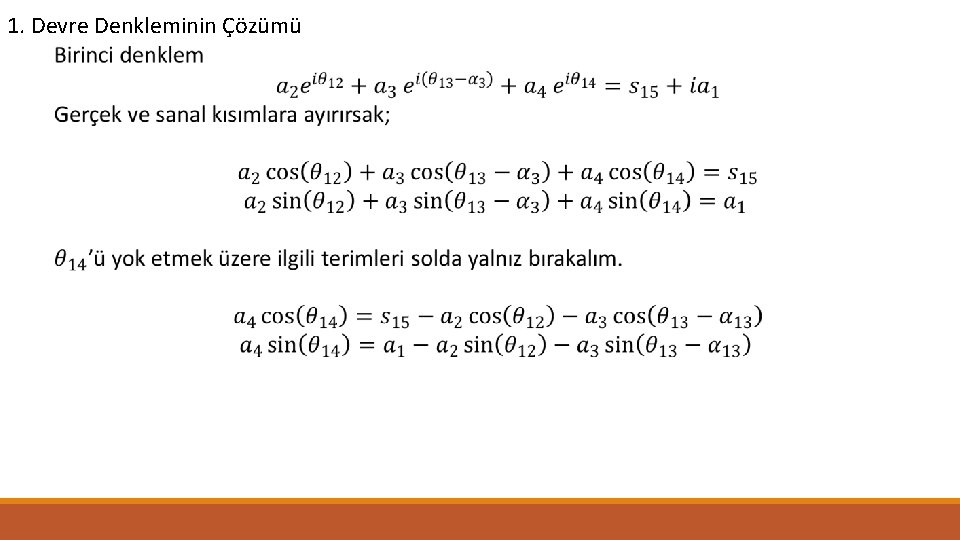
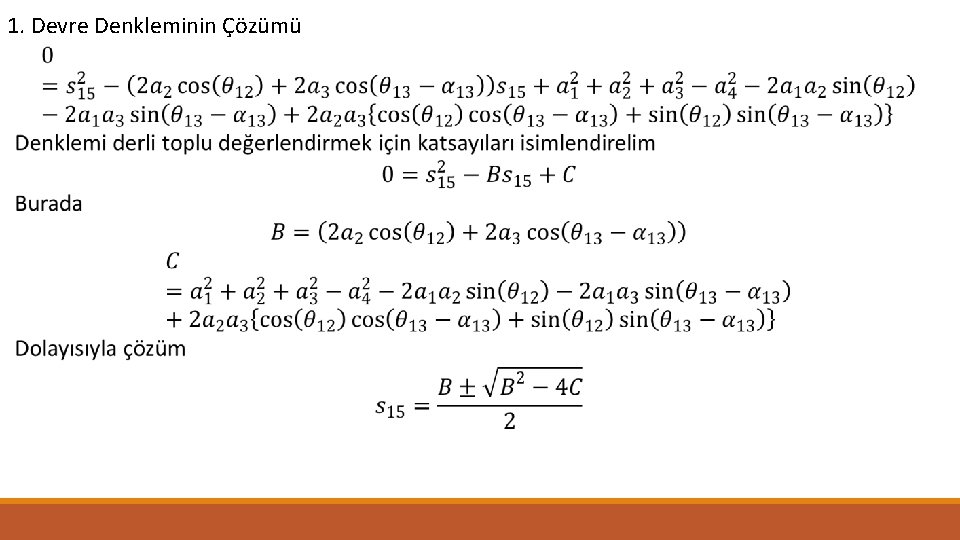
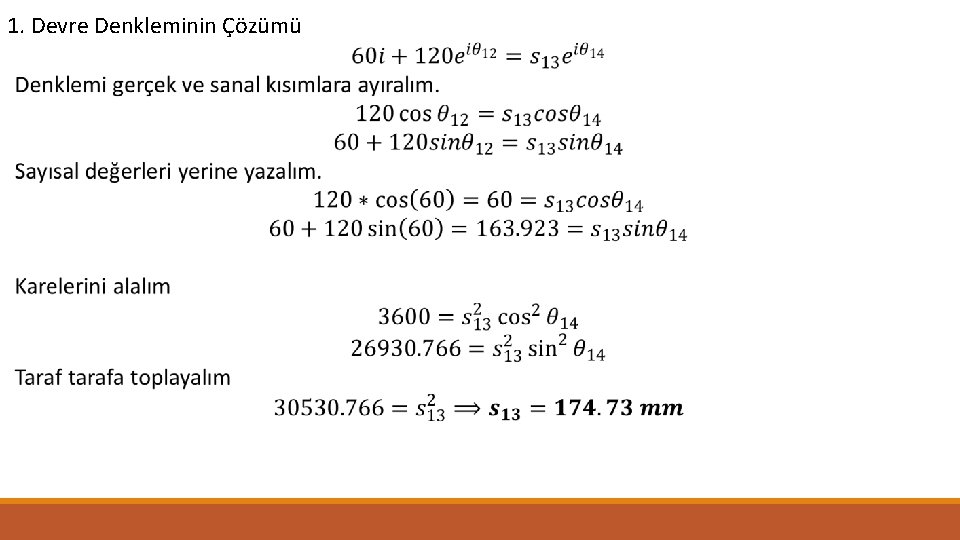
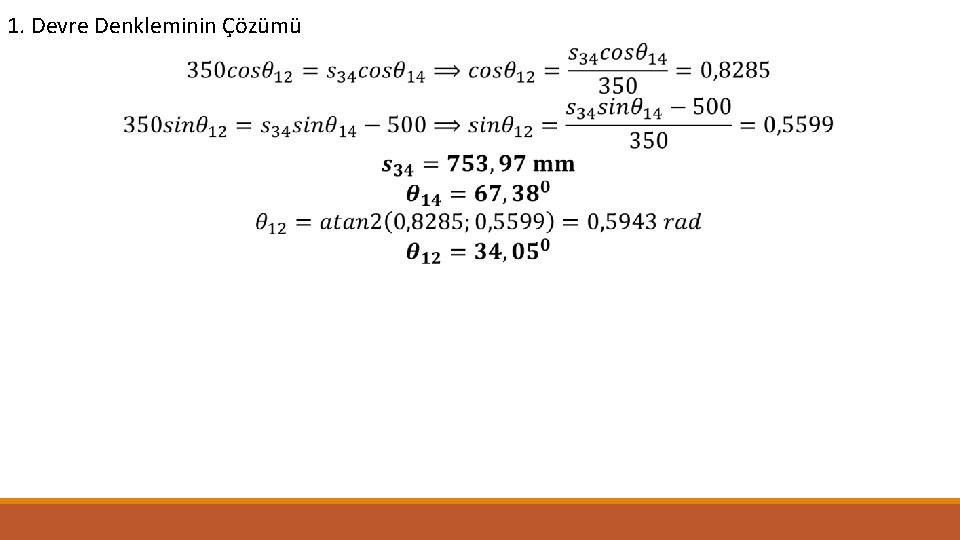
1. Devre Denkleminin Çözümü
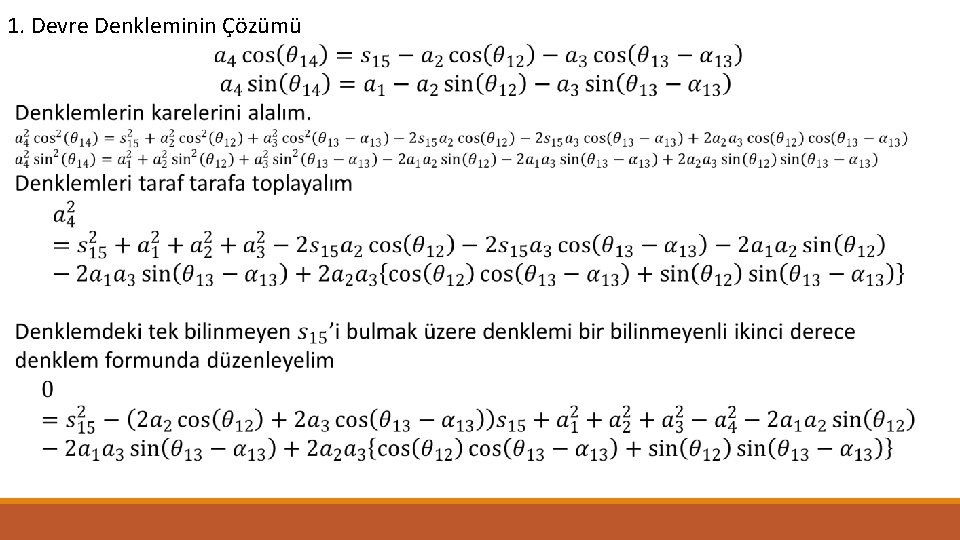
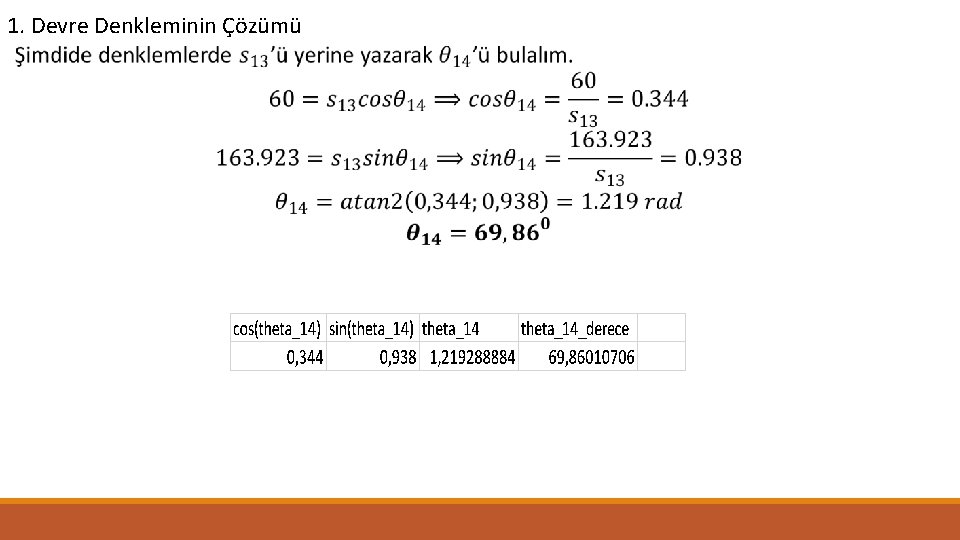
1. Devre Denkleminin Çözümü
1. Devre Denkleminin Çözümü
1. Devre Denkleminin Çözümü
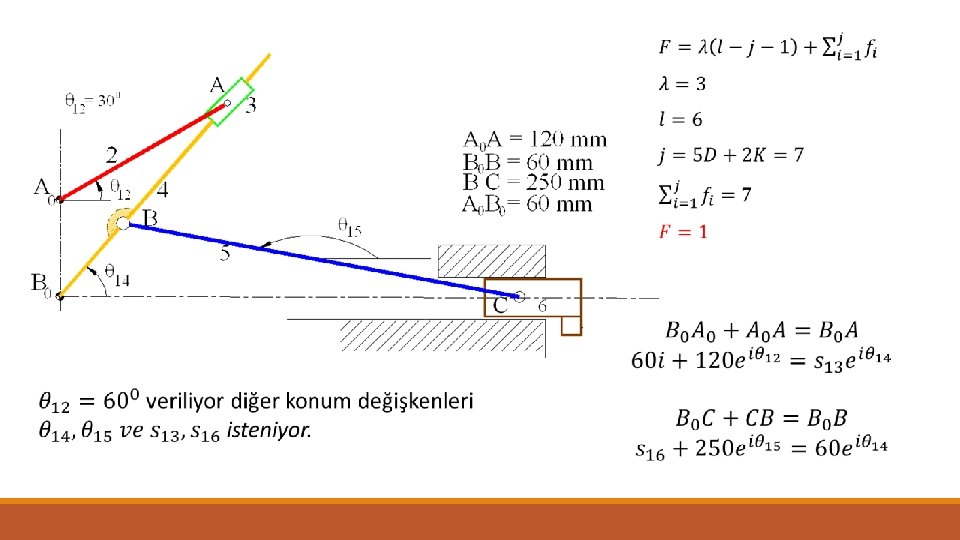
İkinci Problem
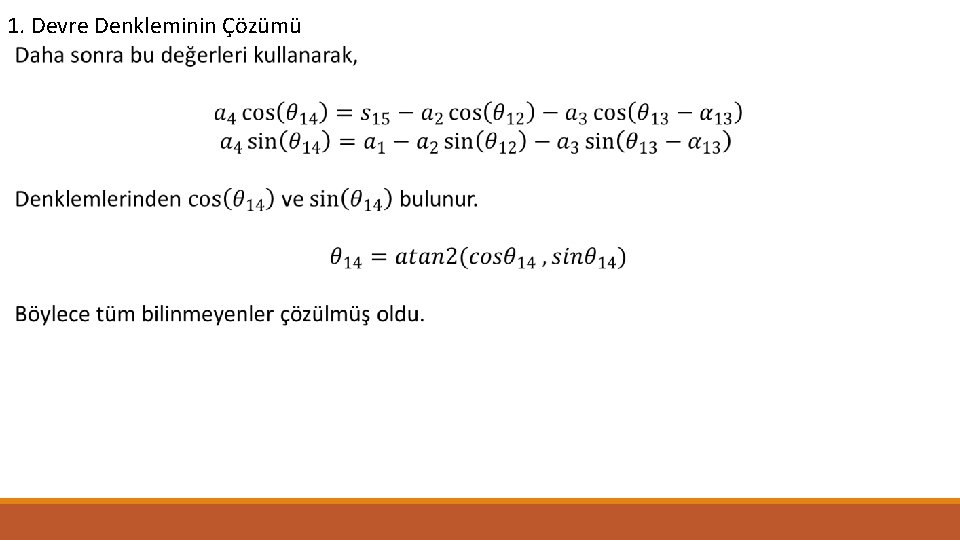
1. Devre Denkleminin Çözümü
1. Devre Denkleminin Çözümü
2. Devre Denkleminin Çözümü
2. Devre Denkleminin Çözümü
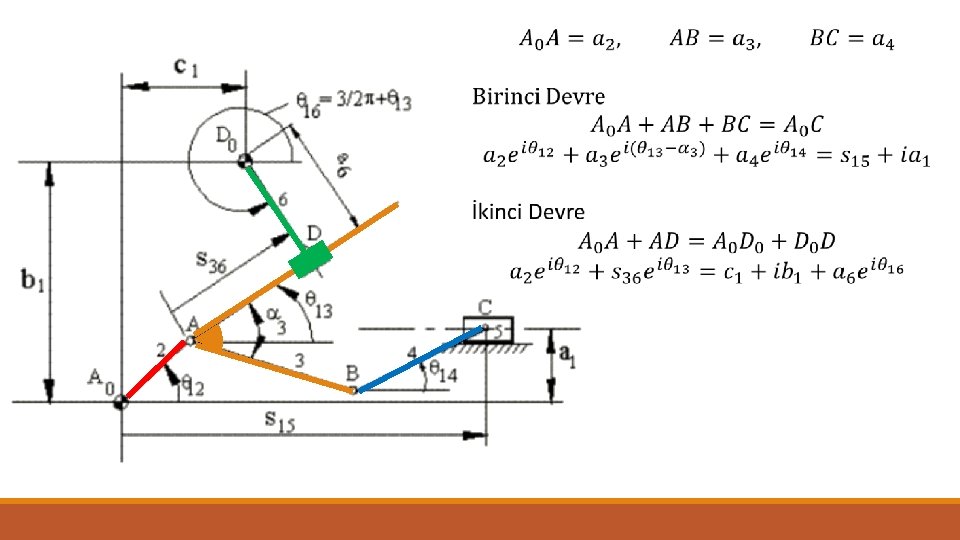
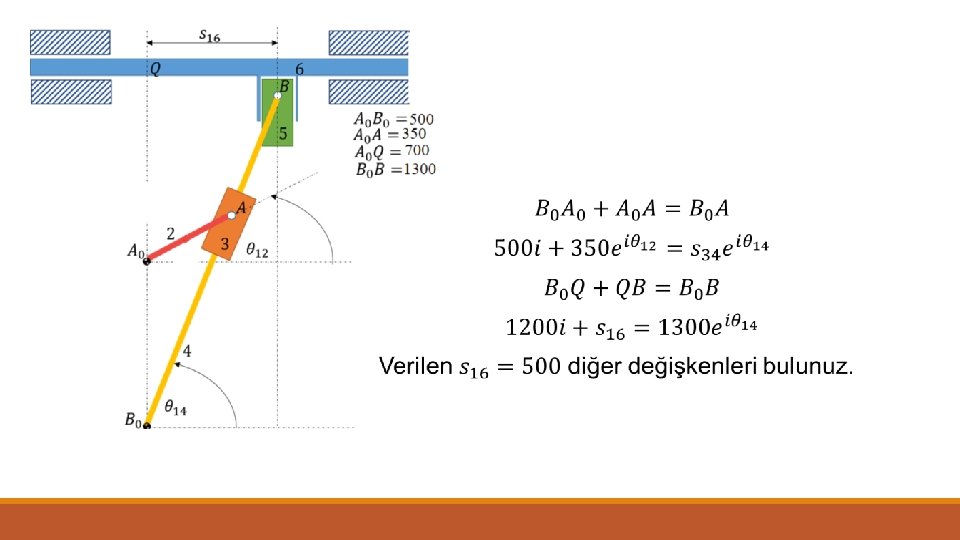
Üçüncü Problem
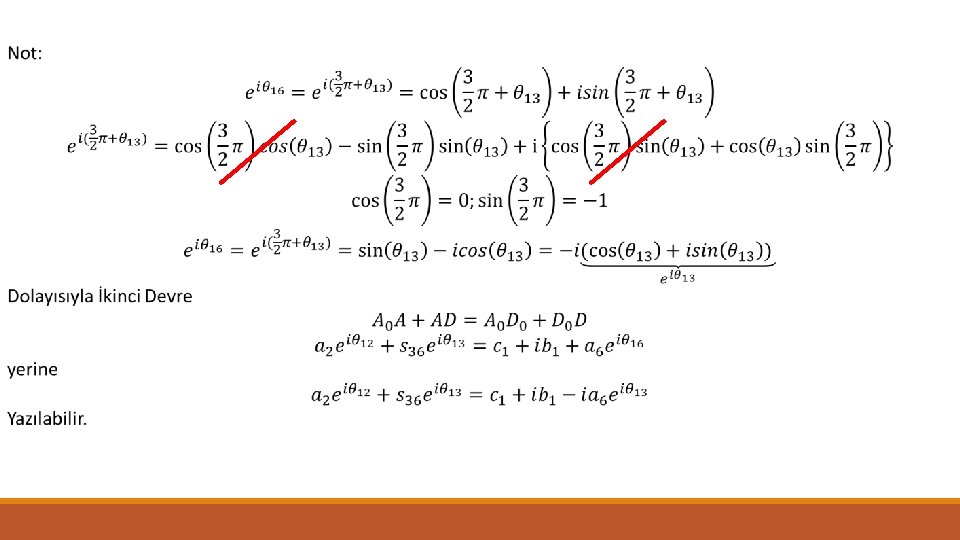
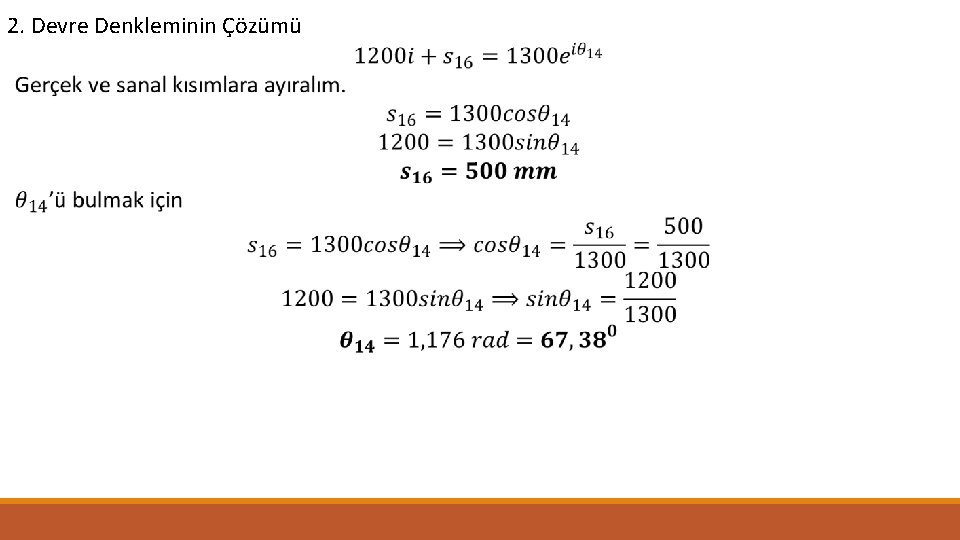
2. Devre Denkleminin Çözümü
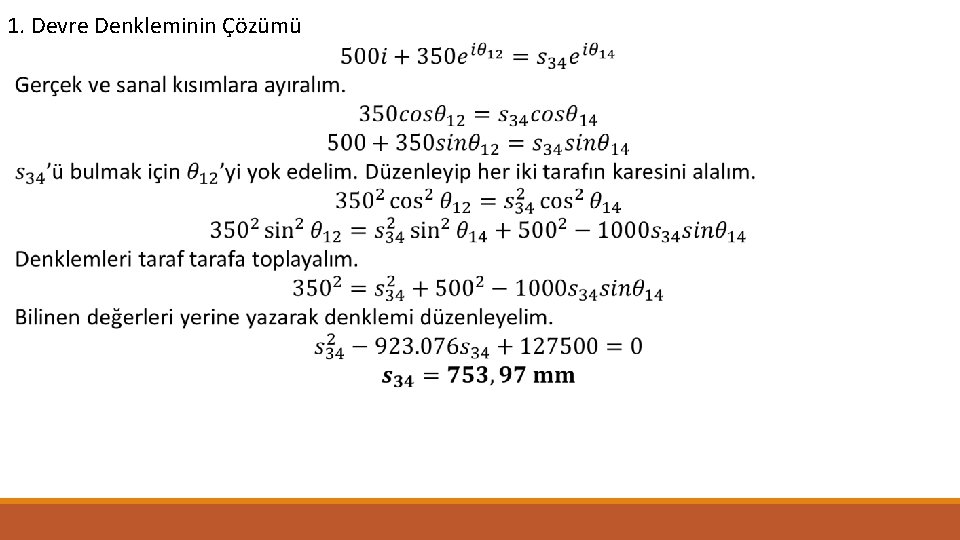
1. Devre Denkleminin Çözümü
1. Devre Denkleminin Çözümü
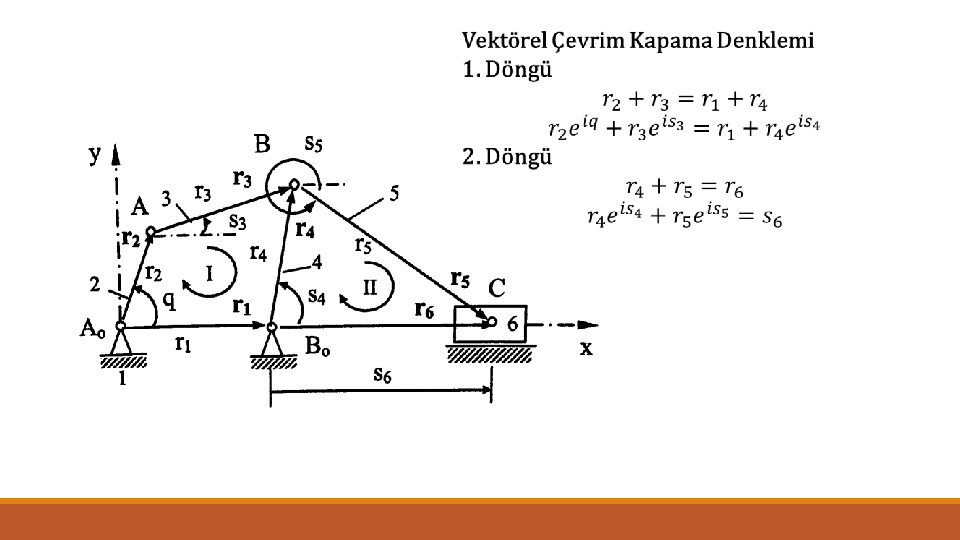
Dördüncü Problem
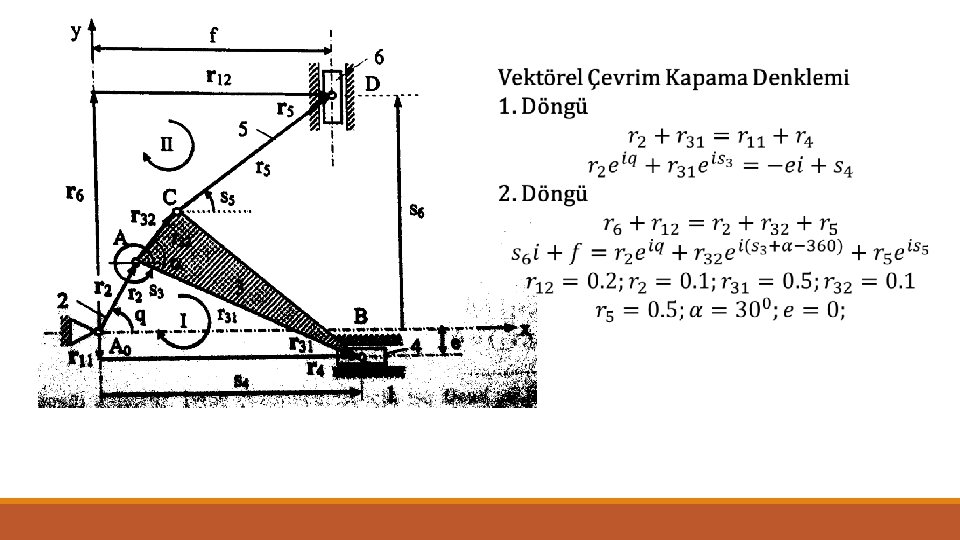
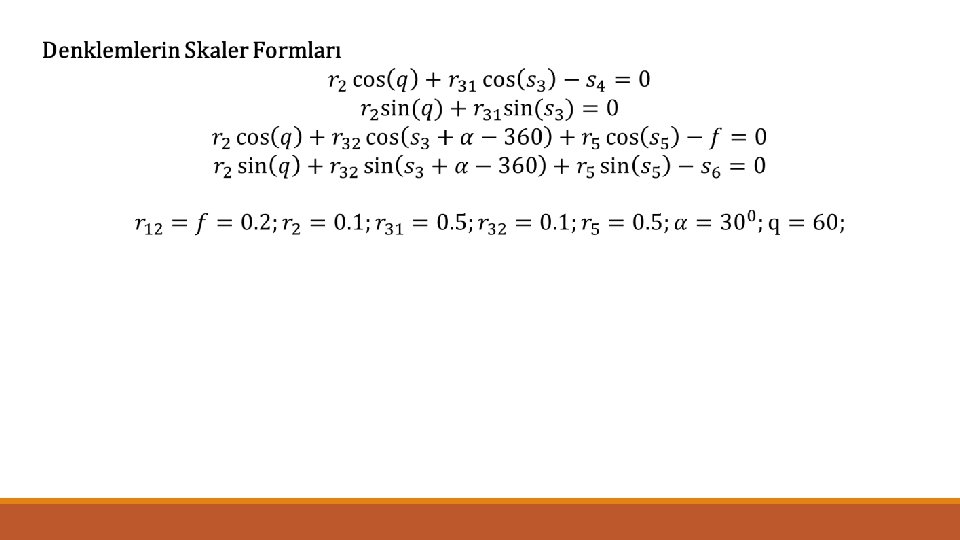
Beşinci Problem
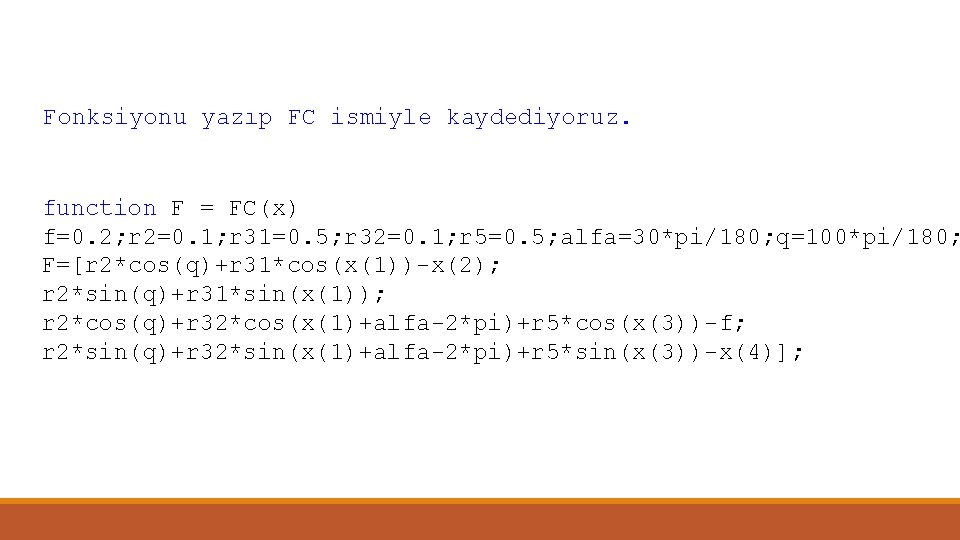
Fonksiyonu yazıp FC ismiyle kaydediyoruz. function F = FC(x) f=0. 2; r 2=0. 1; r 31=0. 5; r 32=0. 1; r 5=0. 5; alfa=30*pi/180; q=100*pi/180; F=[r 2*cos(q)+r 31*cos(x(1))-x(2); r 2*sin(q)+r 31*sin(x(1)); r 2*cos(q)+r 32*cos(x(1)+alfa-2*pi)+r 5*cos(x(3))-f; r 2*sin(q)+r 32*sin(x(1)+alfa-2*pi)+r 5*sin(x(3))-x(4)];
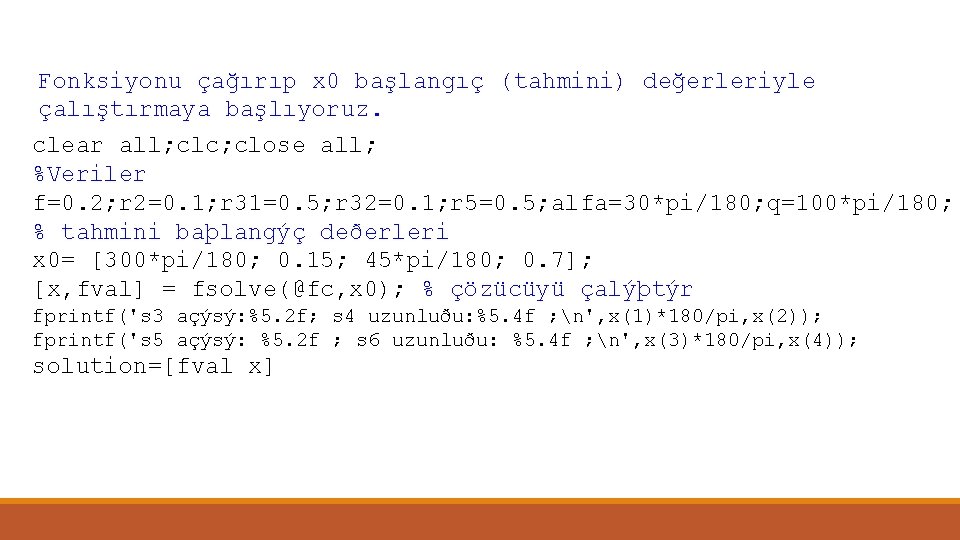
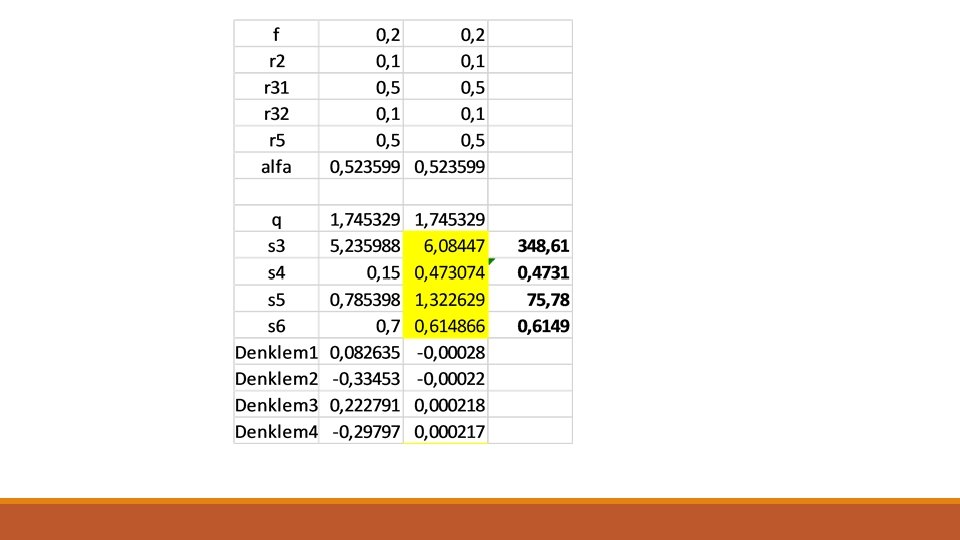
Fonksiyonu çağırıp x 0 başlangıç (tahmini) değerleriyle çalıştırmaya başlıyoruz. clear all; clc; close all; %Veriler f=0. 2; r 2=0. 1; r 31=0. 5; r 32=0. 1; r 5=0. 5; alfa=30*pi/180; q=100*pi/180; % tahmini baþlangýç deðerleri x 0= [300*pi/180; 0. 15; 45*pi/180; 0. 7]; [x, fval] = fsolve(@fc, x 0); % çözücüyü çalýþtýr fprintf('s 3 açýsý: %5. 2 f; s 4 uzunluðu: %5. 4 f ; n', x(1)*180/pi, x(2)); fprintf('s 5 açýsý: %5. 2 f ; s 6 uzunluðu: %5. 4 f ; n', x(3)*180/pi, x(4)); solution=[fval x]
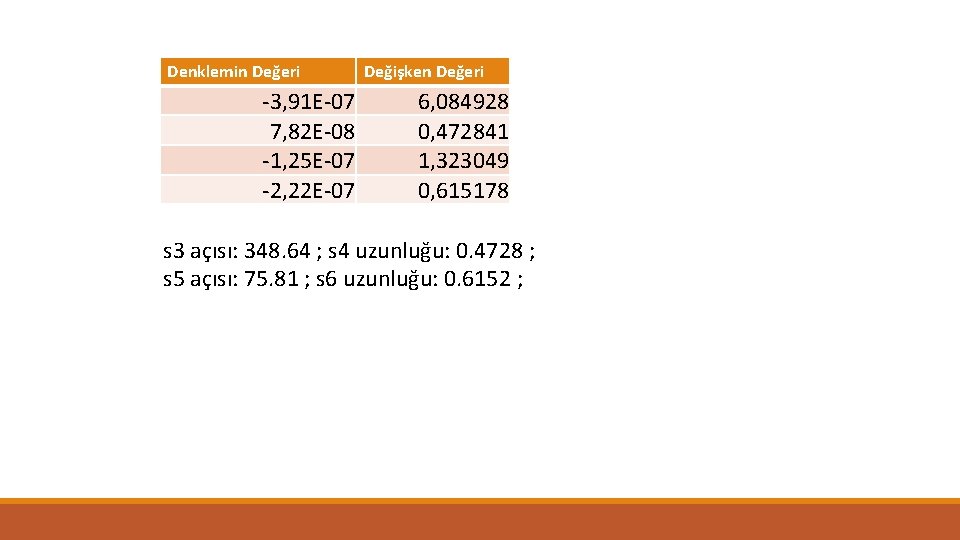
Denklemin Değeri -3, 91 E-07 7, 82 E-08 -1, 25 E-07 -2, 22 E-07 Değişken Değeri 6, 084928 0, 472841 1, 323049 0, 615178 s 3 açısı: 348. 64 ; s 4 uzunluğu: 0. 4728 ; s 5 açısı: 75. 81 ; s 6 uzunluğu: 0. 6152 ;
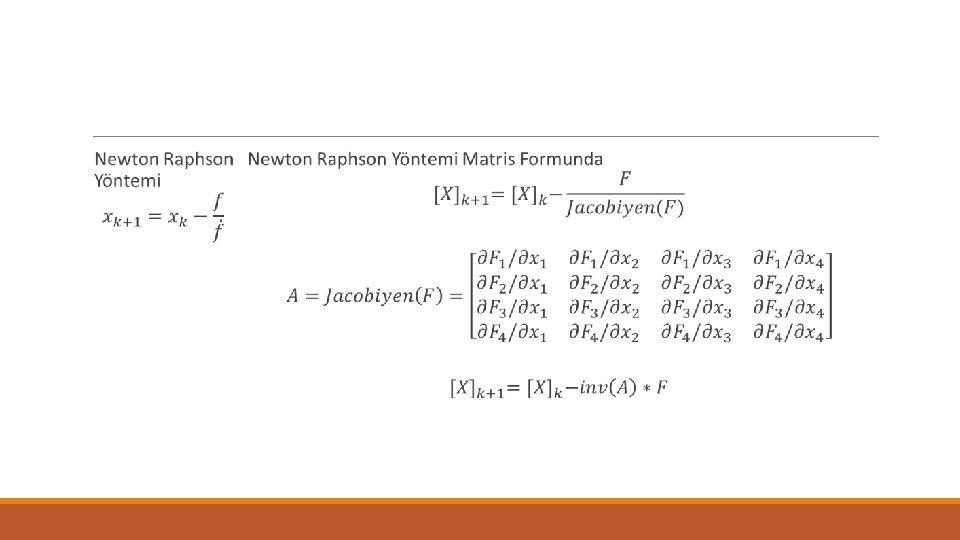
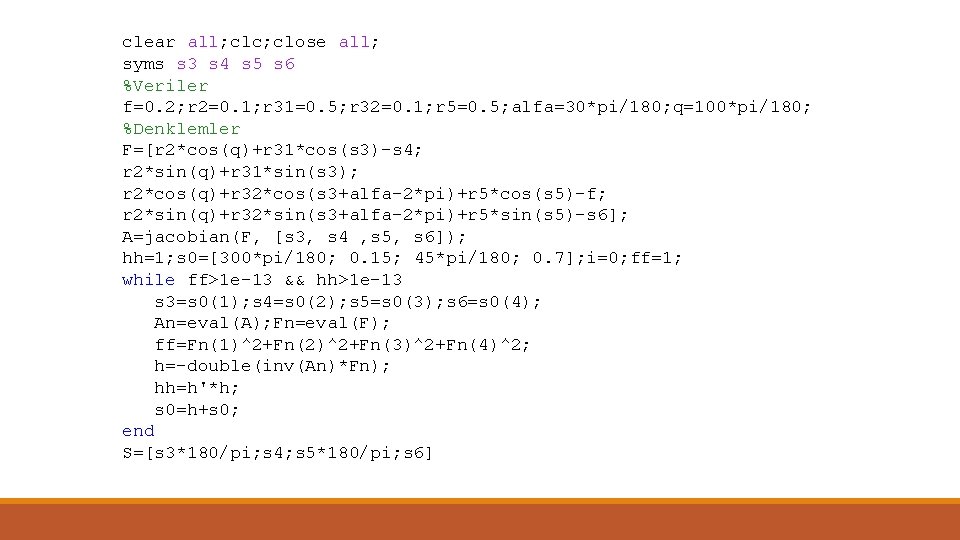
clear all; clc; close all; syms s 3 s 4 s 5 s 6 %Veriler f=0. 2; r 2=0. 1; r 31=0. 5; r 32=0. 1; r 5=0. 5; alfa=30*pi/180; q=100*pi/180; %Denklemler F=[r 2*cos(q)+r 31*cos(s 3)-s 4; r 2*sin(q)+r 31*sin(s 3); r 2*cos(q)+r 32*cos(s 3+alfa-2*pi)+r 5*cos(s 5)-f; r 2*sin(q)+r 32*sin(s 3+alfa-2*pi)+r 5*sin(s 5)-s 6]; A=jacobian(F, [s 3, s 4 , s 5, s 6]); hh=1; s 0=[300*pi/180; 0. 15; 45*pi/180; 0. 7]; i=0; ff=1; while ff>1 e-13 && hh>1 e-13 s 3=s 0(1); s 4=s 0(2); s 5=s 0(3); s 6=s 0(4); An=eval(A); Fn=eval(F); ff=Fn(1)^2+Fn(2)^2+Fn(3)^2+Fn(4)^2; h=-double(inv(An)*Fn); hh=h'*h; s 0=h+s 0; end S=[s 3*180/pi; s 4; s 5*180/pi; s 6]