MHENDSLK MATEMAT NEWTON RAPHSON METODU i ii Tek
- Slides: 14
MÜHENDİSLİK MATEMATİĞİ NEWTON RAPHSON METODU i. ii. Tek bilinmeyenli non-lineer denklemler Çok bilinmeyenli non-lineer denklem takımları
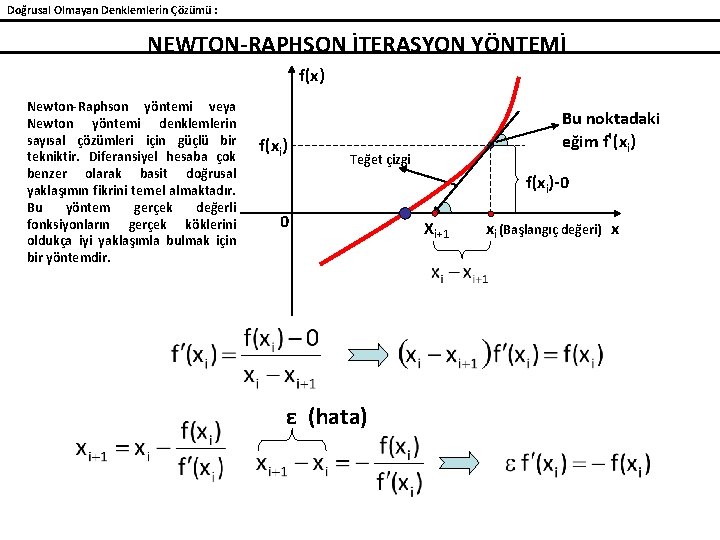
Doğrusal Olmayan Denklemlerin Çözümü : NEWTON-RAPHSON İTERASYON YÖNTEMİ f(x) Newton-Raphson yöntemi veya Newton yöntemi denklemlerin sayısal çözümleri için güçlü bir tekniktir. Diferansiyel hesaba çok benzer olarak basit doğrusal yaklaşımın fikrini temel almaktadır. Bu yöntem gerçek değerli fonksiyonların gerçek köklerini oldukça iyi yaklaşımla bulmak için bir yöntemdir. f(xi) Bu noktadaki eğim f'(xi) Teğet çizgi f(xi)-0 0 ε (hata) Xi+1 xi (Başlangıç değeri) x
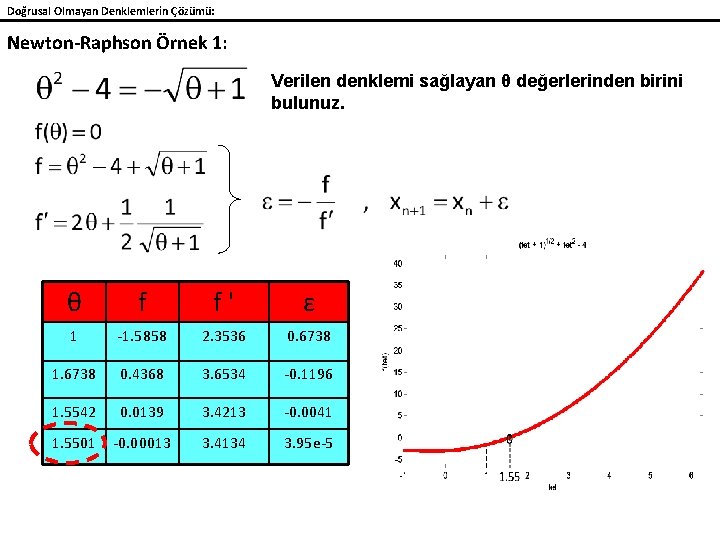
Doğrusal Olmayan Denklemlerin Çözümü: Newton-Raphson Örnek 1: Verilen denklemi sağlayan θ değerlerinden birini bulunuz. θ f f' ε 1 -1. 5858 2. 3536 0. 6738 1. 6738 0. 4368 3. 6534 -0. 1196 1. 5542 0. 0139 3. 4213 -0. 0041 1. 5501 -0. 00013 3. 4134 3. 95 e-5
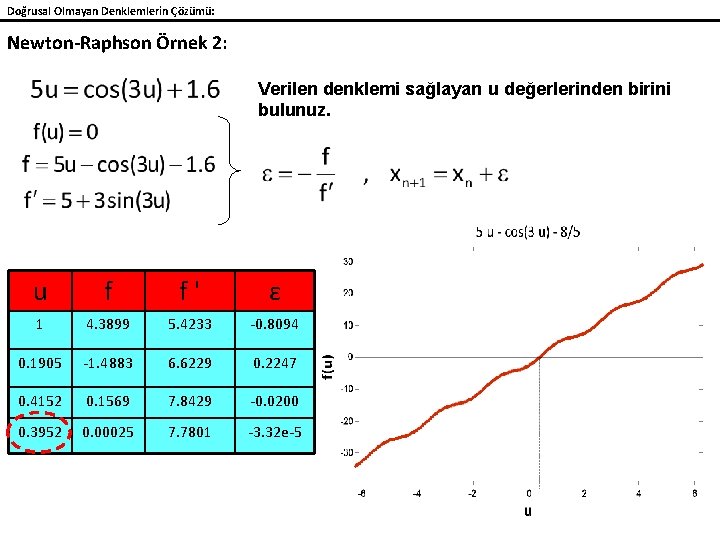
Doğrusal Olmayan Denklemlerin Çözümü: Newton-Raphson Örnek 2: Verilen denklemi sağlayan u değerlerinden birini bulunuz. u f f' ε 1 4. 3899 5. 4233 -0. 8094 0. 1905 -1. 4883 6. 6229 0. 2247 0. 4152 0. 1569 7. 8429 -0. 0200 0. 3952 0. 00025 7. 7801 -3. 32 e-5
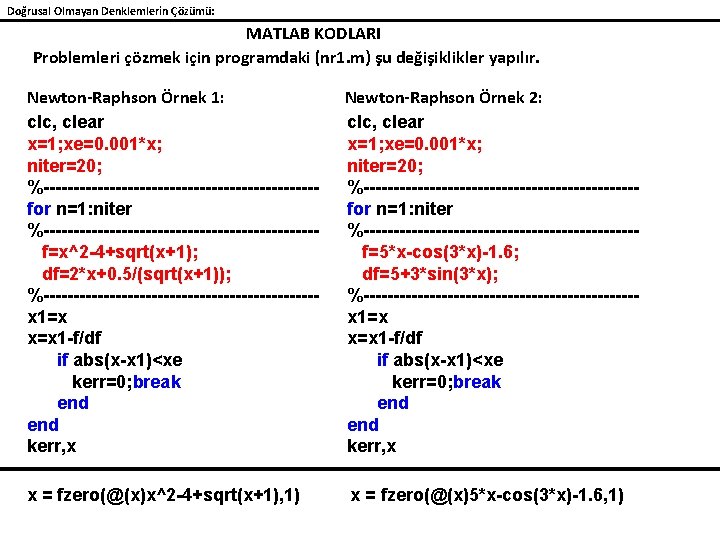
Doğrusal Olmayan Denklemlerin Çözümü: MATLAB KODLARI Problemleri çözmek için programdaki (nr 1. m) şu değişiklikler yapılır. Newton-Raphson Örnek 1: clc, clear x=1; xe=0. 001*x; niter=20; %-----------------------for n=1: niter %-----------------------f=x^2 -4+sqrt(x+1); df=2*x+0. 5/(sqrt(x+1)); %-----------------------x 1=x x=x 1 -f/df if abs(x-x 1)<xe kerr=0; break end kerr, x x = fzero(@(x)x^2 -4+sqrt(x+1), 1) Newton-Raphson Örnek 2: clc, clear x=1; xe=0. 001*x; niter=20; %-----------------------for n=1: niter %-----------------------f=5*x-cos(3*x)-1. 6; df=5+3*sin(3*x); %-----------------------x 1=x x=x 1 -f/df if abs(x-x 1)<xe kerr=0; break end kerr, x x = fzero(@(x)5*x-cos(3*x)-1. 6, 1)
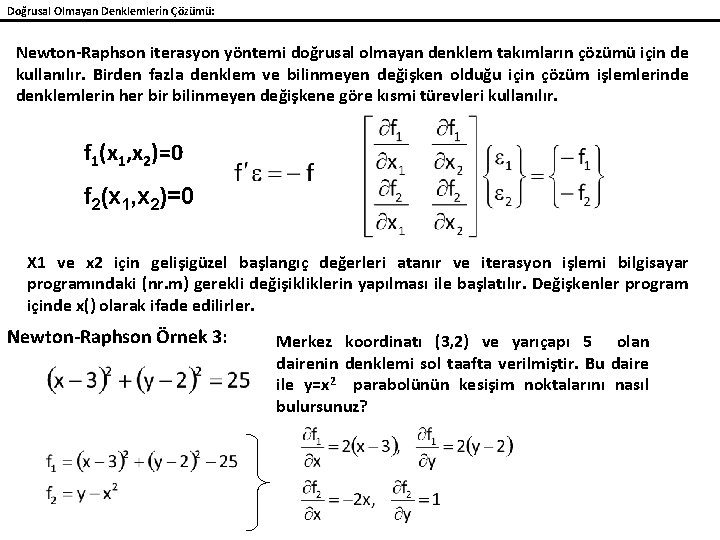
Doğrusal Olmayan Denklemlerin Çözümü: Newton-Raphson iterasyon yöntemi doğrusal olmayan denklem takımların çözümü için de kullanılır. Birden fazla denklem ve bilinmeyen değişken olduğu için çözüm işlemlerinde denklemlerin her bilinmeyen değişkene göre kısmi türevleri kullanılır. f 1(x 1, x 2)=0 f 2(x 1, x 2)=0 X 1 ve x 2 için gelişigüzel başlangıç değerleri atanır ve iterasyon işlemi bilgisayar programındaki (nr. m) gerekli değişikliklerin yapılması ile başlatılır. Değişkenler program içinde x() olarak ifade edilirler. Newton-Raphson Örnek 3: Merkez koordinatı (3, 2) ve yarıçapı 5 olan dairenin denklemi sol taafta verilmiştir. Bu daire ile y=x 2 parabolünün kesişim noktalarını nasıl bulursunuz?
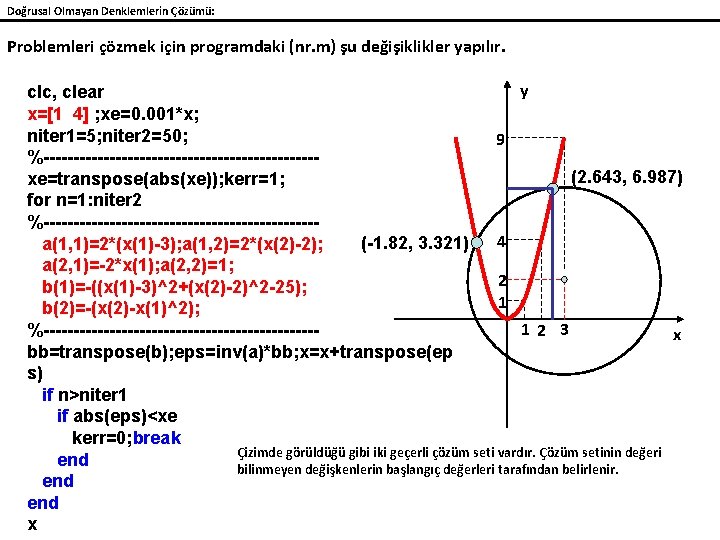
Doğrusal Olmayan Denklemlerin Çözümü: Problemleri çözmek için programdaki (nr. m) şu değişiklikler yapılır. y clc, clear x=[1 4] ; xe=0. 001*x; niter 1=5; niter 2=50; 9 %-----------------------(2. 643, 6. 987) xe=transpose(abs(xe)); kerr=1; for n=1: niter 2 %-----------------------4 (-1. 82, 3. 321) a(1, 1)=2*(x(1)-3); a(1, 2)=2*(x(2)-2); a(2, 1)=-2*x(1); a(2, 2)=1; 2 b(1)=-((x(1)-3)^2+(x(2)-2)^2 -25); 1 b(2)=-(x(2)-x(1)^2); 1 2 3 %-----------------------x bb=transpose(b); eps=inv(a)*bb; x=x+transpose(ep s) if n>niter 1 if abs(eps)<xe kerr=0; break Çizimde görüldüğü gibi iki geçerli çözüm seti vardır. Çözüm setinin değeri end bilinmeyen değişkenlerin başlangıç değerleri tarafından belirlenir. end x
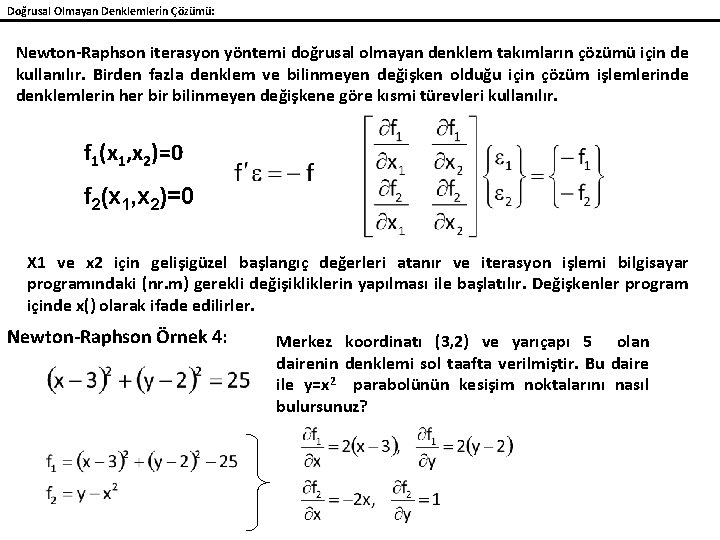
Doğrusal Olmayan Denklemlerin Çözümü: Newton-Raphson iterasyon yöntemi doğrusal olmayan denklem takımların çözümü için de kullanılır. Birden fazla denklem ve bilinmeyen değişken olduğu için çözüm işlemlerinde denklemlerin her bilinmeyen değişkene göre kısmi türevleri kullanılır. f 1(x 1, x 2)=0 f 2(x 1, x 2)=0 X 1 ve x 2 için gelişigüzel başlangıç değerleri atanır ve iterasyon işlemi bilgisayar programındaki (nr. m) gerekli değişikliklerin yapılması ile başlatılır. Değişkenler program içinde x() olarak ifade edilirler. Newton-Raphson Örnek 4: Merkez koordinatı (3, 2) ve yarıçapı 5 olan dairenin denklemi sol taafta verilmiştir. Bu daire ile y=x 2 parabolünün kesişim noktalarını nasıl bulursunuz?
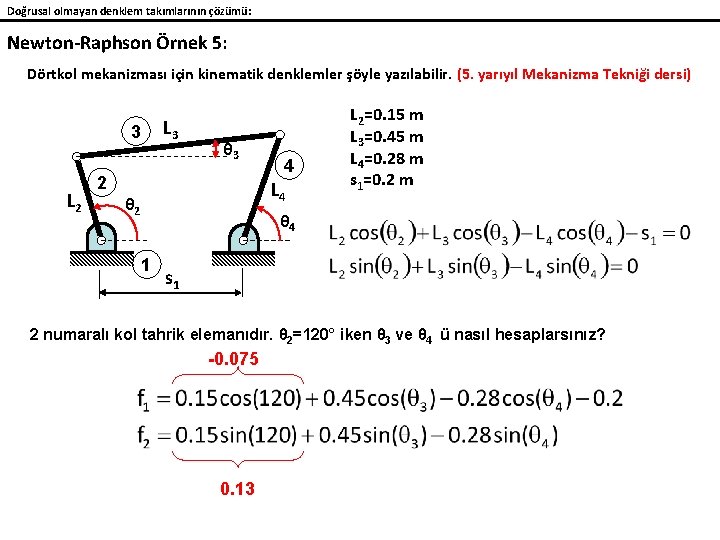
Doğrusal olmayan denklem takımlarının çözümü: Newton-Raphson Örnek 5: Dörtkol mekanizması için kinematik denklemler şöyle yazılabilir. (5. yarıyıl Mekanizma Tekniği dersi) L 3 3 L 2 θ 3 2 4 L 4 θ 2 L 2=0. 15 m L 3=0. 45 m L 4=0. 28 m s 1=0. 2 m θ 4 1 s 1 2 numaralı kol tahrik elemanıdır. θ 2=120° iken θ 3 ve θ 4 ü nasıl hesaplarsınız? -0. 075 0. 13
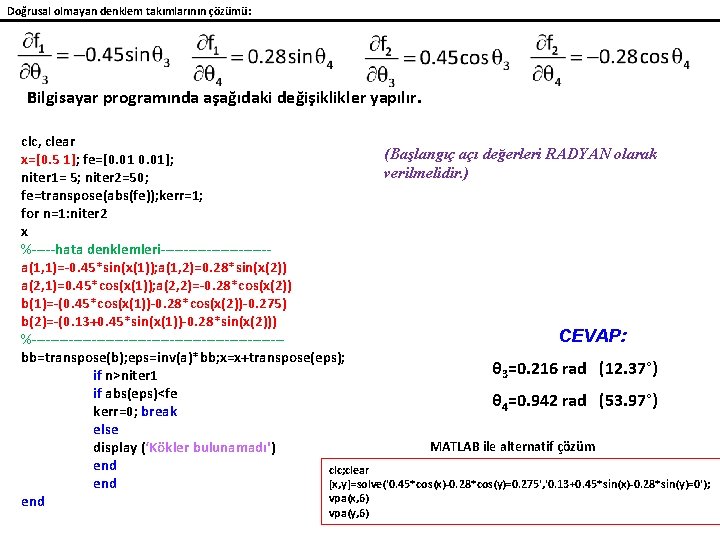
Doğrusal olmayan denklem takımlarının çözümü: Bilgisayar programında aşağıdaki değişiklikler yapılır. clc, clear (Başlangıç açı değerleri RADYAN olarak x=[0. 5 1]; fe=[0. 01]; verilmelidir. ) niter 1= 5; niter 2=50; fe=transpose(abs(fe)); kerr=1; for n=1: niter 2 x %-----hata denklemleri------------a(1, 1)=-0. 45*sin(x(1)); a(1, 2)=0. 28*sin(x(2)) a(2, 1)=0. 45*cos(x(1)); a(2, 2)=-0. 28*cos(x(2)) b(1)=-(0. 45*cos(x(1))-0. 28*cos(x(2))-0. 275) b(2)=-(0. 13+0. 45*sin(x(1))-0. 28*sin(x(2))) CEVAP: %---------------------------bb=transpose(b); eps=inv(a)*bb; x=x+transpose(eps); θ 3=0. 216 rad (12. 37°) if n>niter 1 if abs(eps)<fe θ 4=0. 942 rad (53. 97°) kerr=0; break else MATLAB ile alternatif çözüm display (‘Kökler bulunamadı') end clc; clear end [x, y]=solve('0. 45*cos(x)-0. 28*cos(y)=0. 275', '0. 13+0. 45*sin(x)-0. 28*sin(y)=0'); vpa(x, 6) end vpa(y, 6)
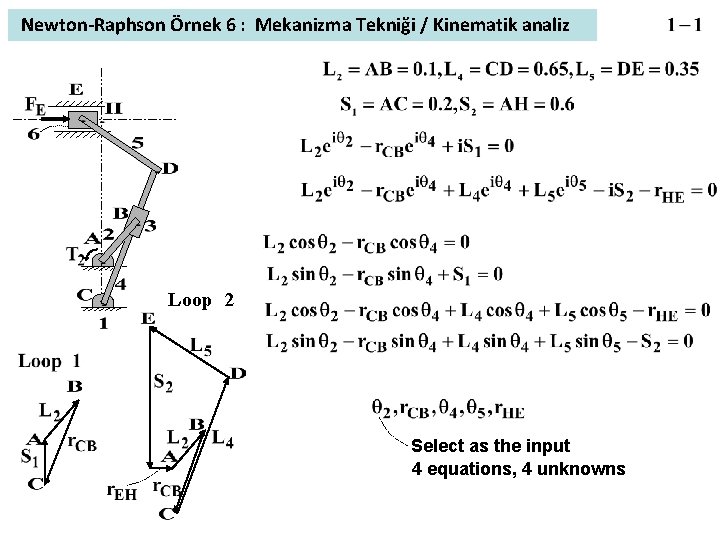
Newton-Raphson Örnek 6 : Mekanizma Tekniği / Kinematik analiz Loop 2 Select as the input 4 equations, 4 unknowns
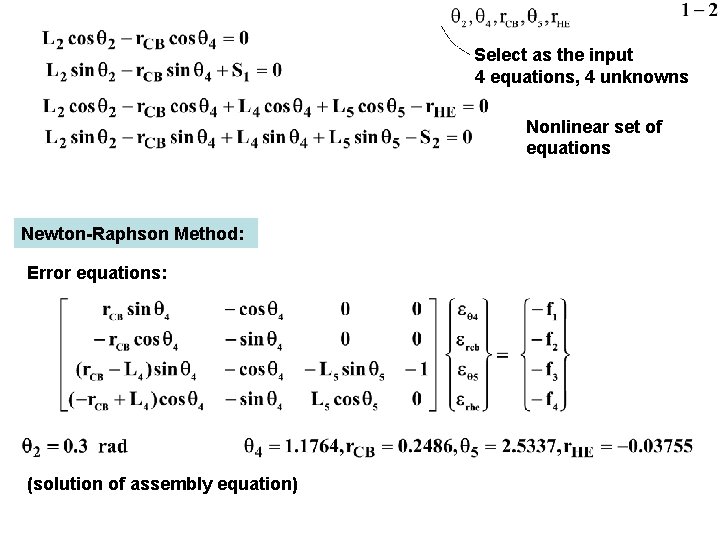
Select as the input 4 equations, 4 unknowns Nonlinear set of equations Newton-Raphson Method: Error equations: (solution of assembly equation)
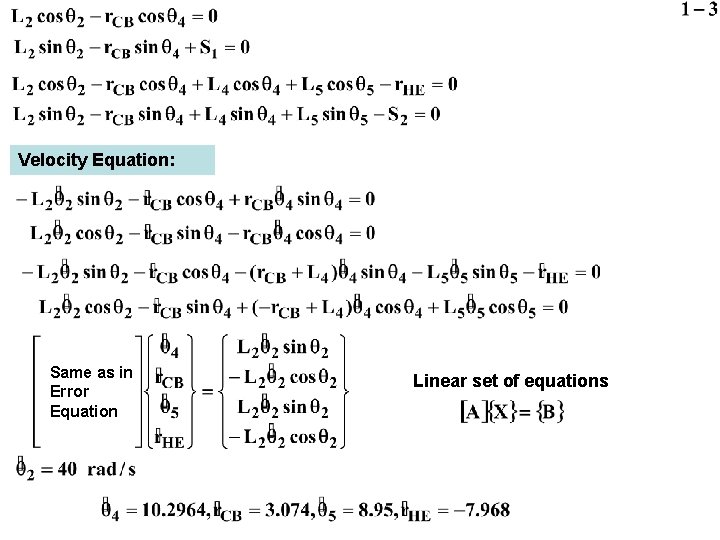
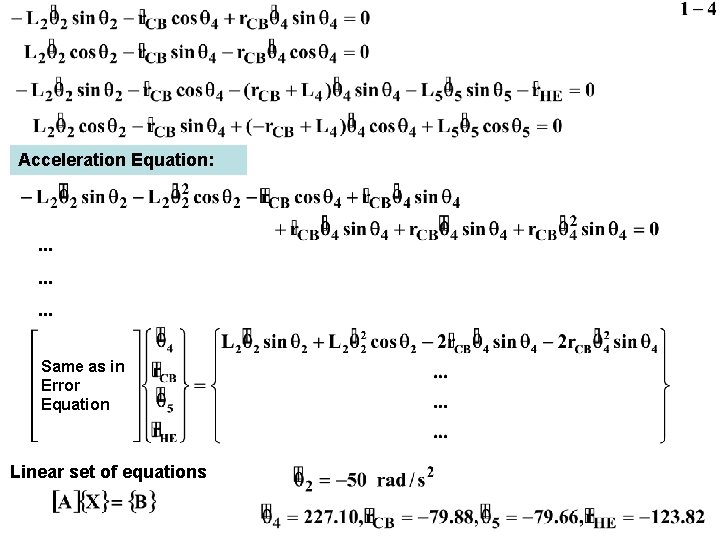
Velocity Equation: Same as in Error Equation Linear set of equations
Acceleration Equation: . . Same as in Error Equation Linear set of equations