
Mekanizma Teknii Drt Uzuvlu Dzlemsel Mekanizmalar DR R
- Slides: 24
Mekanizma Tekniği Dört Uzuvlu Düzlemsel Mekanizmalar DR. ÖĞR. ÜYESİ NURDAN BİLGİN KAYNAKLAR: 1. MEKANIZMA TEKNIĞI, PROF. DR. ERES SÖYLEMEZ 2. MAKINA TEORISI, PROF. DR. ÖZGÜR TURHAN
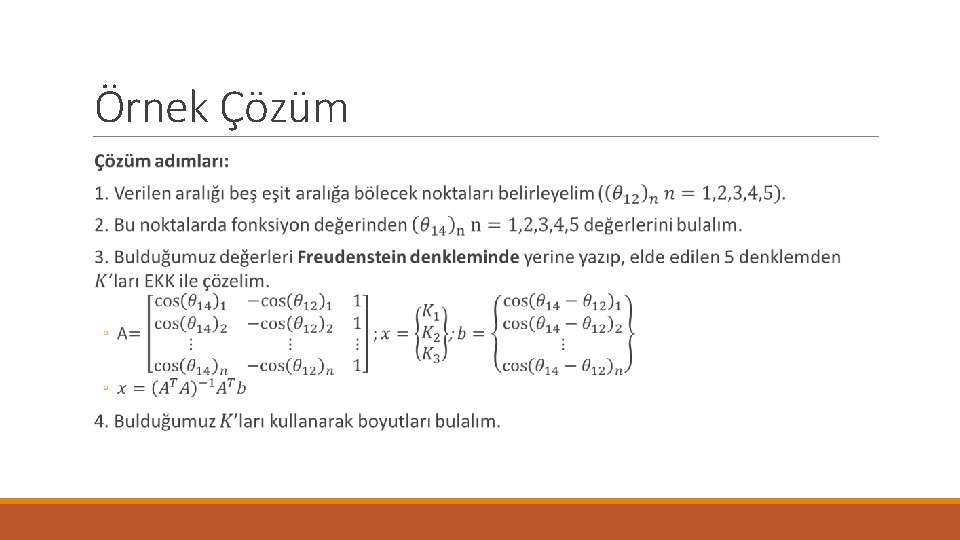
Fonksiyon Üretme Yapısal hatanın, sağlama noktaları dışında alacağı en büyük değerin olabildiğince küçük olması istenmektedir. Bu derste önce iki farklı yol ile hatayı minimize etmenin yollarını tartışacağız. 1. Çebişev Sağlama Noktaları 2. En Küçük Kareler (EKK) Yöntemi
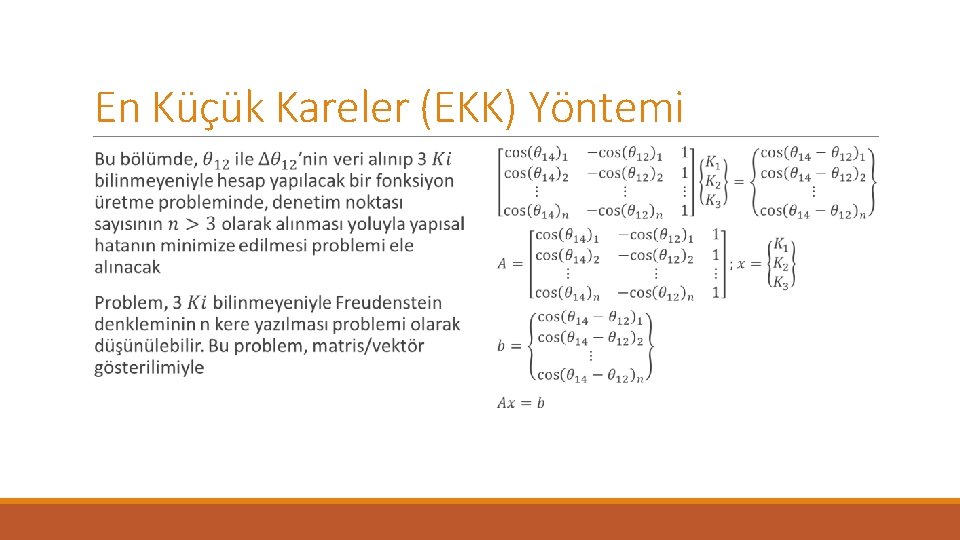
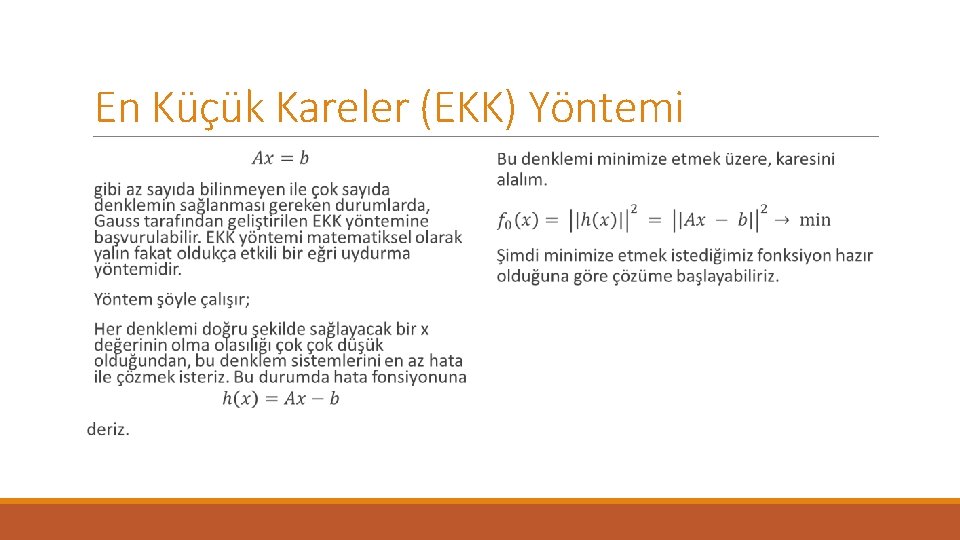
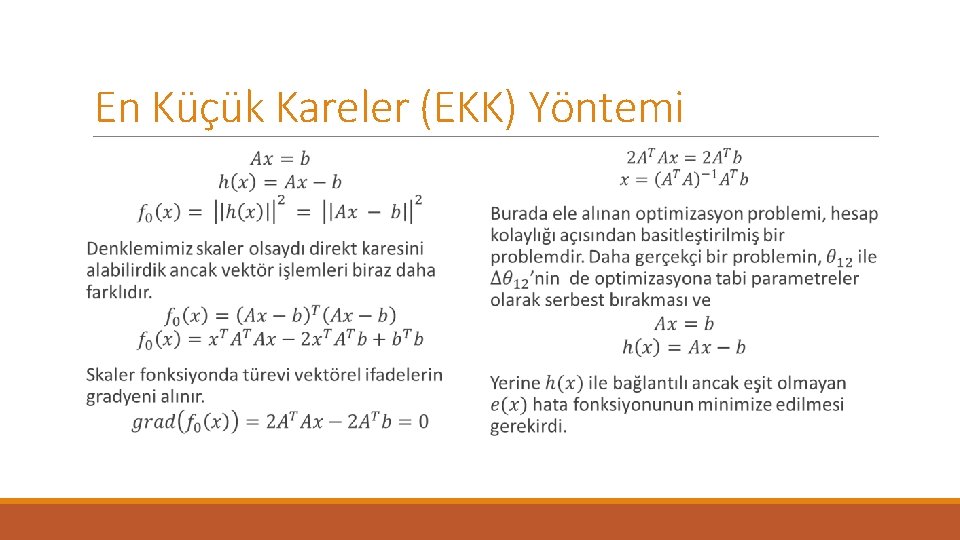
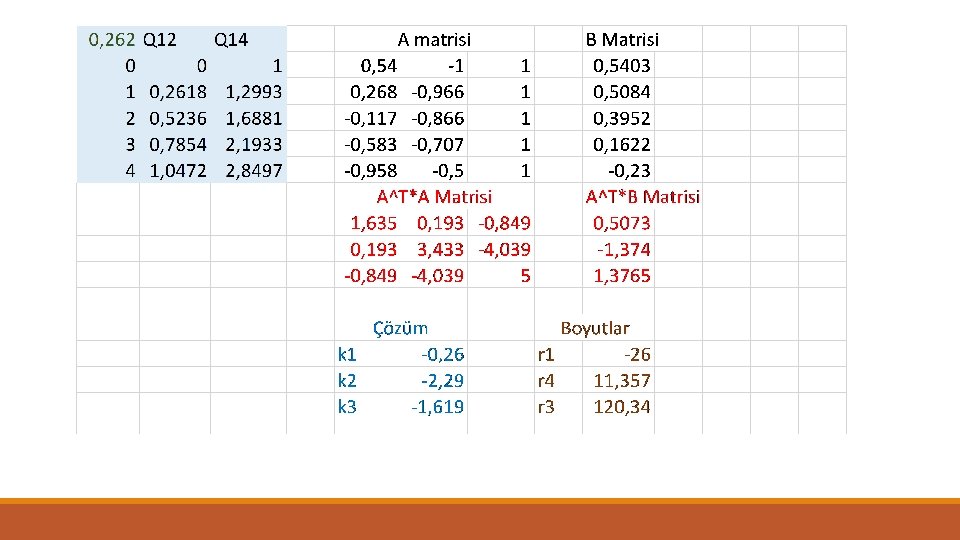
Fonksiyon Üretme Çebişev Sağlama Noktaları, hata değerinin sağlama noktalarının seçimine bağlı olarak değişeceği düşüncesiyle, bu noktaların yerlerinin optimize edilmesi fikrine dayanır. EKK yöntemi ise, sağlama noktası sayısının alabileceği en yüksek değerden daha fazla sayıda denetim noktası tanımlayarak mekanizma boyutlarının, bu noktalarda ortaya çıkacak hataları minimize edecek biçimde optimize edilmesidir.
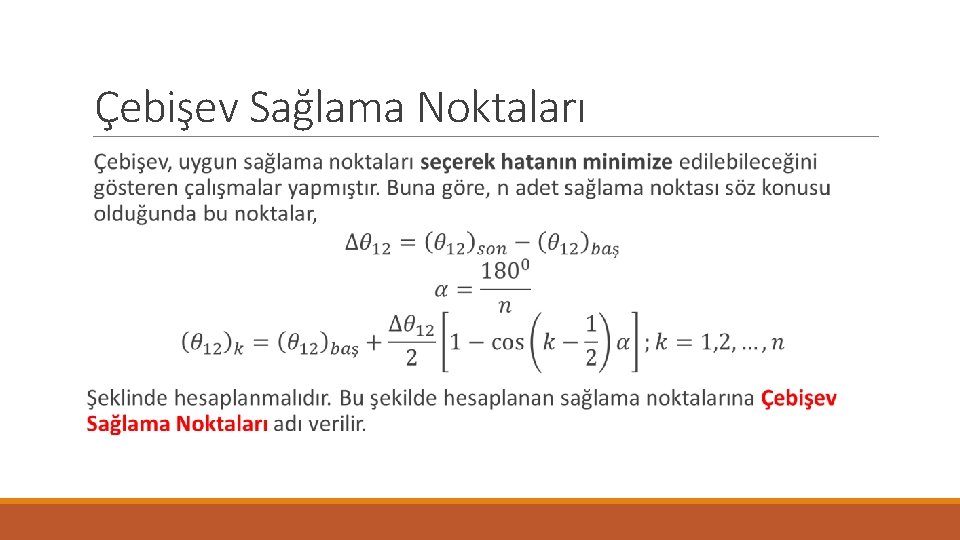
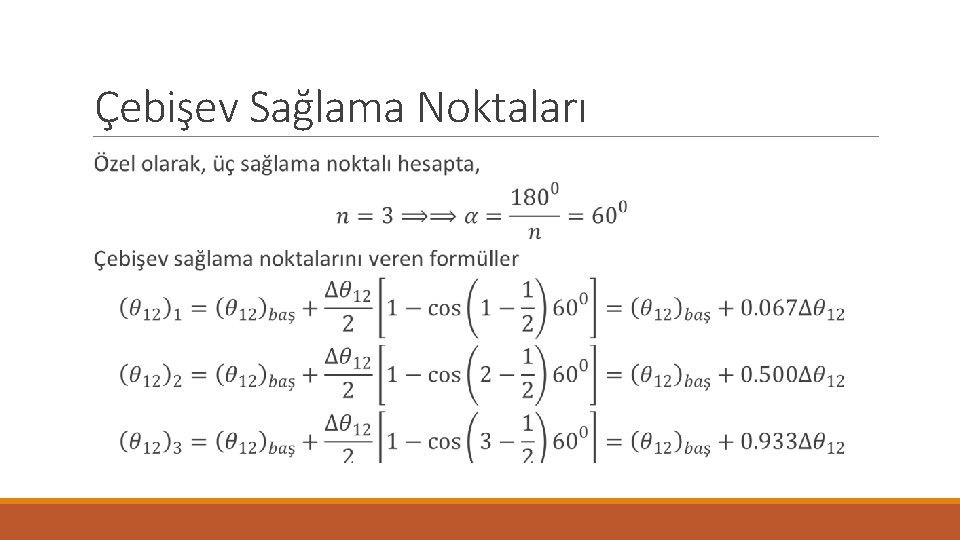
Çebişev Sağlama Noktaları
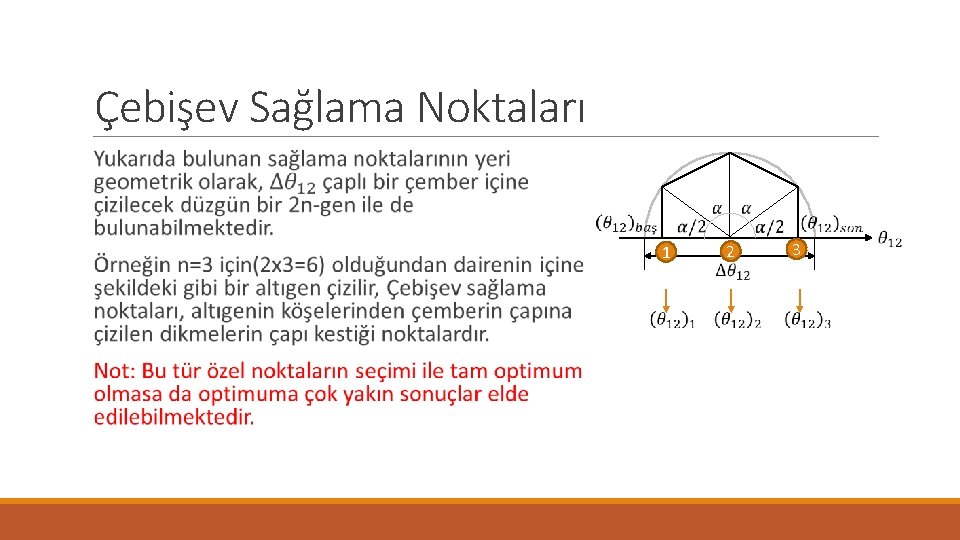
Çebişev Sağlama Noktaları
Çebişev Sağlama Noktaları 1 2 3
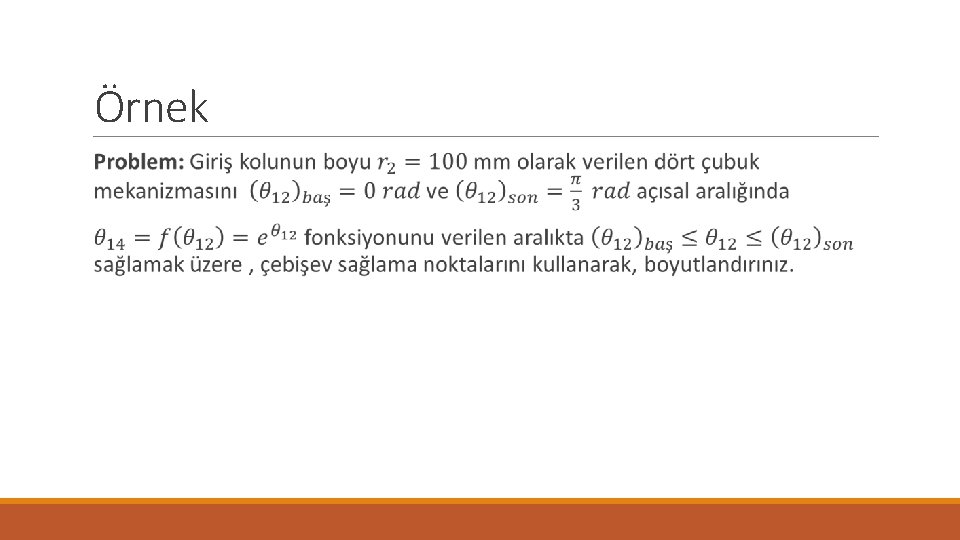
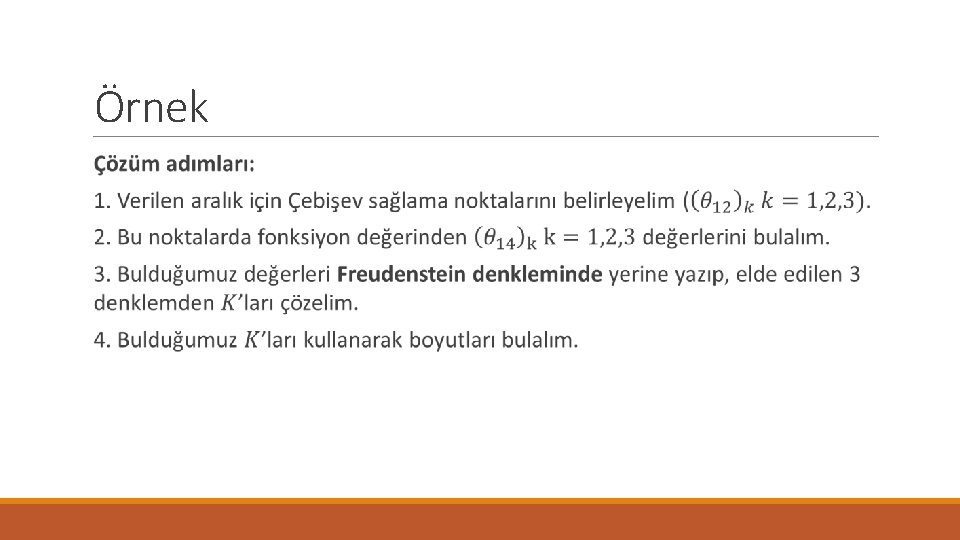
Örnek
Örnek
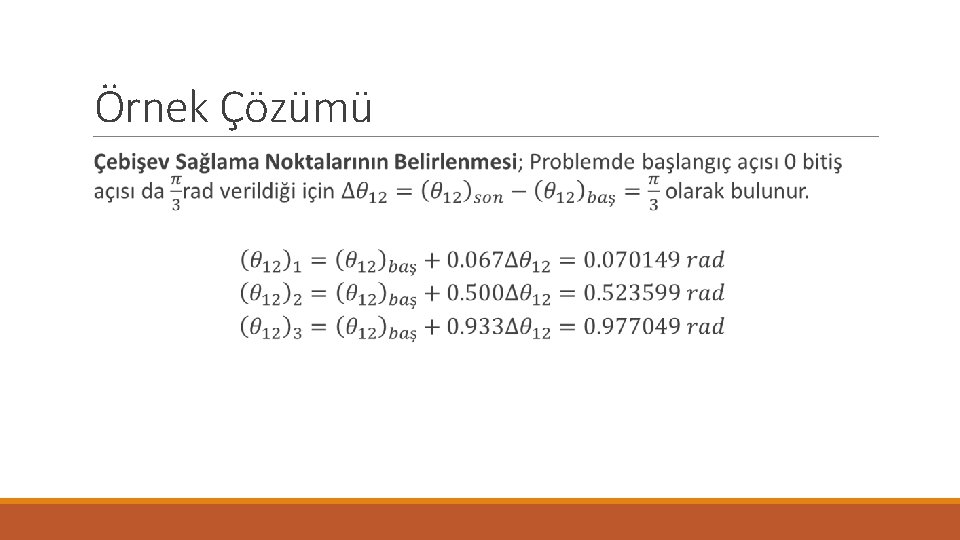
Örnek Çözümü
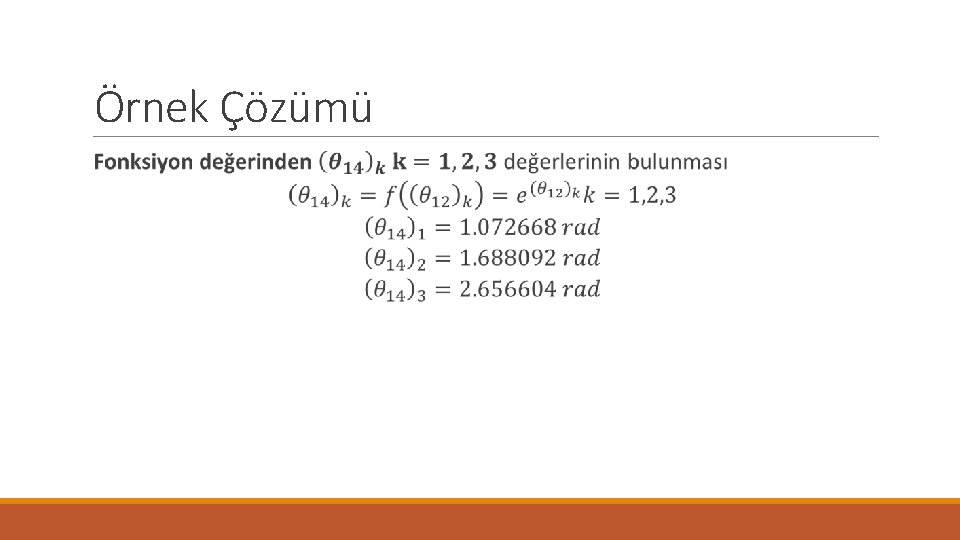
Örnek Çözümü
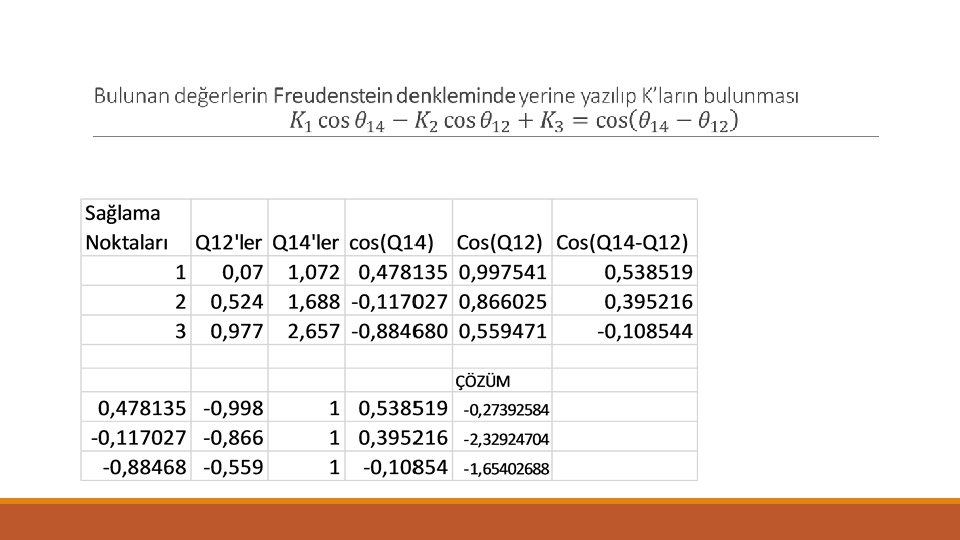
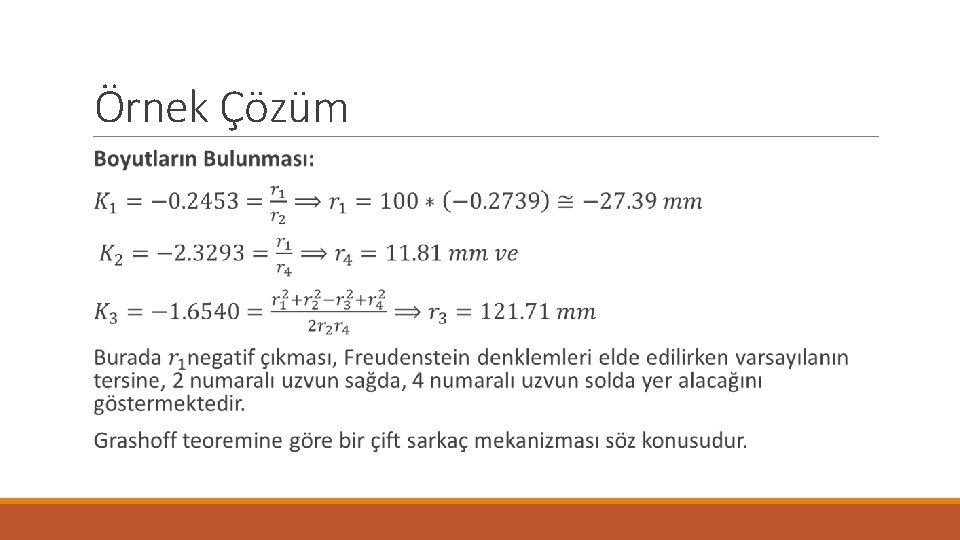
Örnek Çözüm
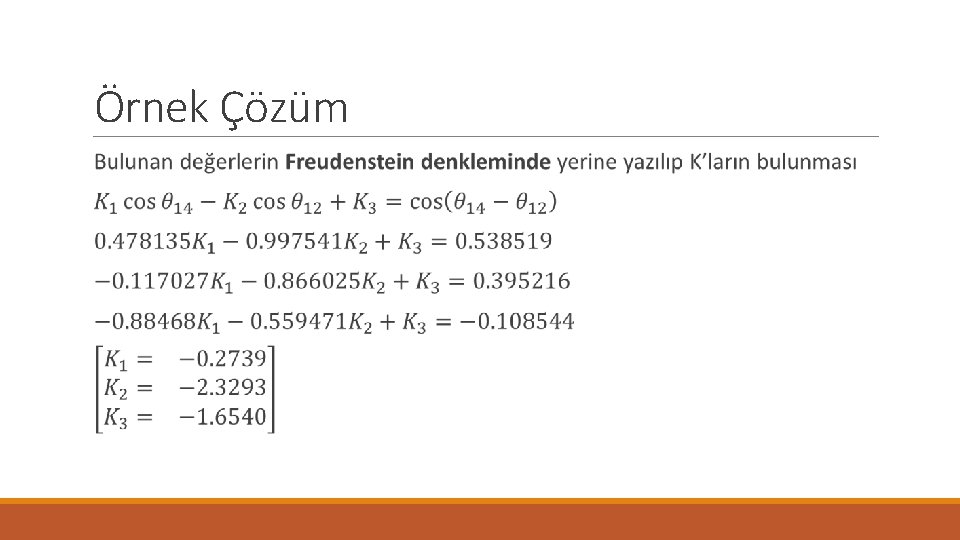
Örnek Çözüm
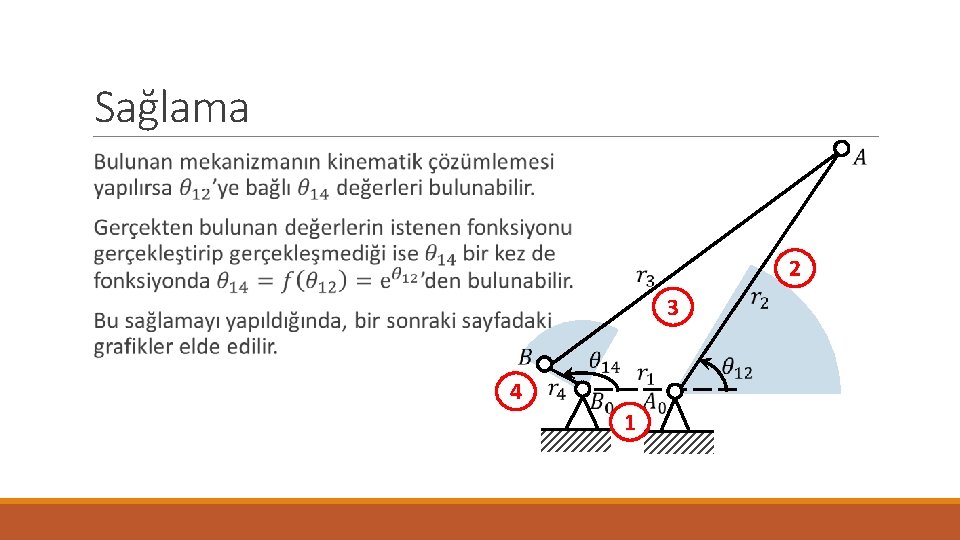
Sağlama 2 3 4 1
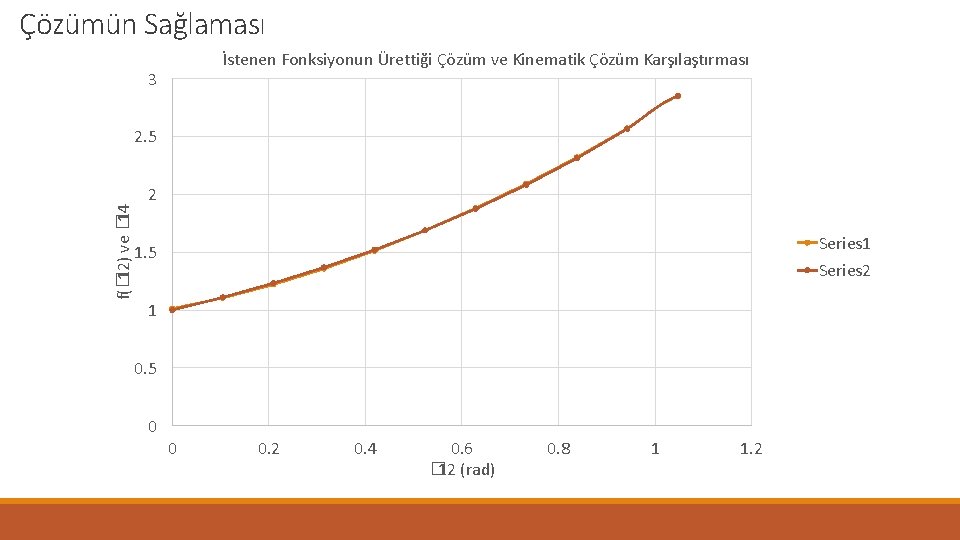
Çözümün Sağlaması İstenen Fonksiyonun Ürettiği Çözüm ve Kinematik Çözüm Karşılaştırması 3 f(� 12) ve � 14 2. 5 2 Series 1 1. 5 Series 2 1 0. 5 0 0 0. 2 0. 4 0. 6 � 12 (rad) 0. 8 1 1. 2
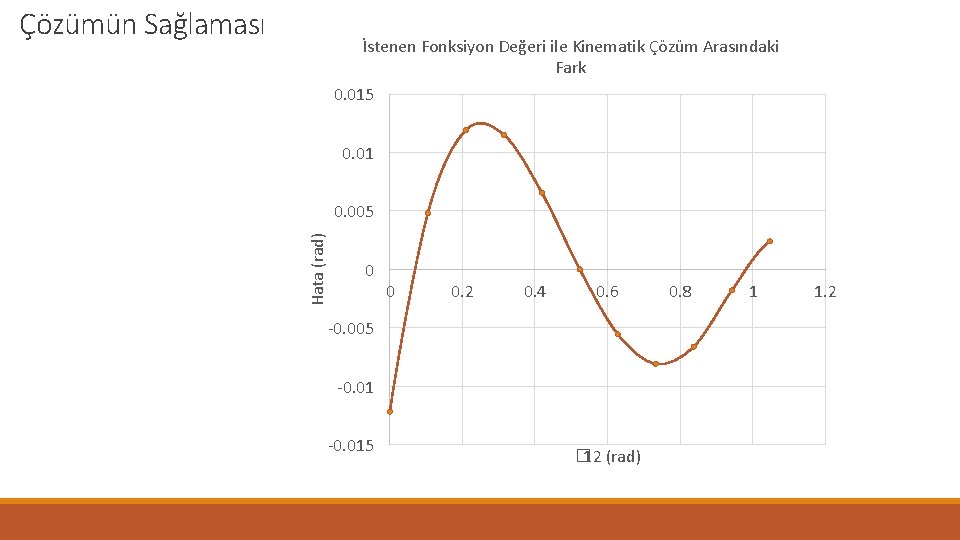
Çözümün Sağlaması İstenen Fonksiyon Değeri ile Kinematik Çözüm Arasındaki Fark 0. 015 0. 01 Hata (rad) 0. 005 0 0 0. 2 0. 4 0. 6 -0. 005 -0. 015 � 12 (rad) 0. 8 1 1. 2
En Küçük Kareler (EKK) Yöntemi
En Küçük Kareler (EKK) Yöntemi
En Küçük Kareler (EKK) Yöntemi
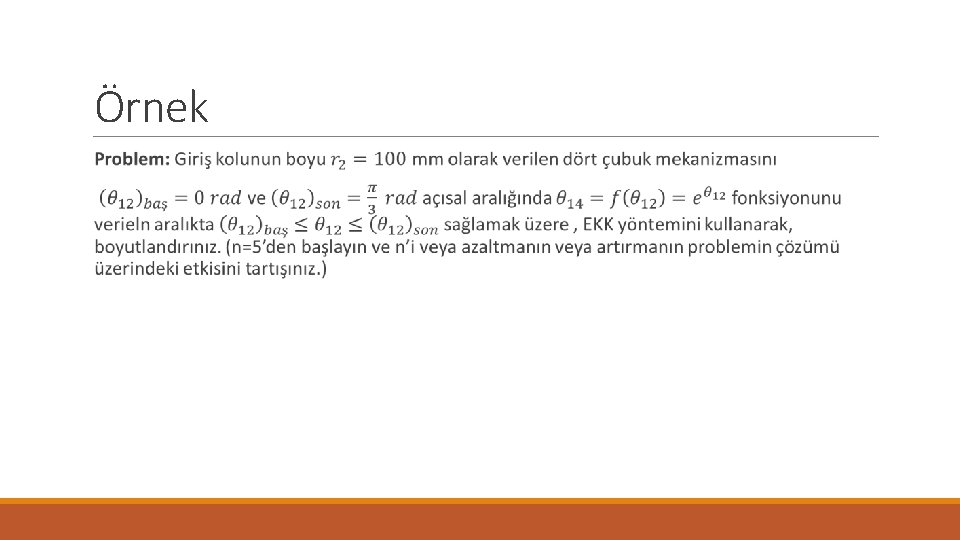
Örnek
Örnek Çözüm
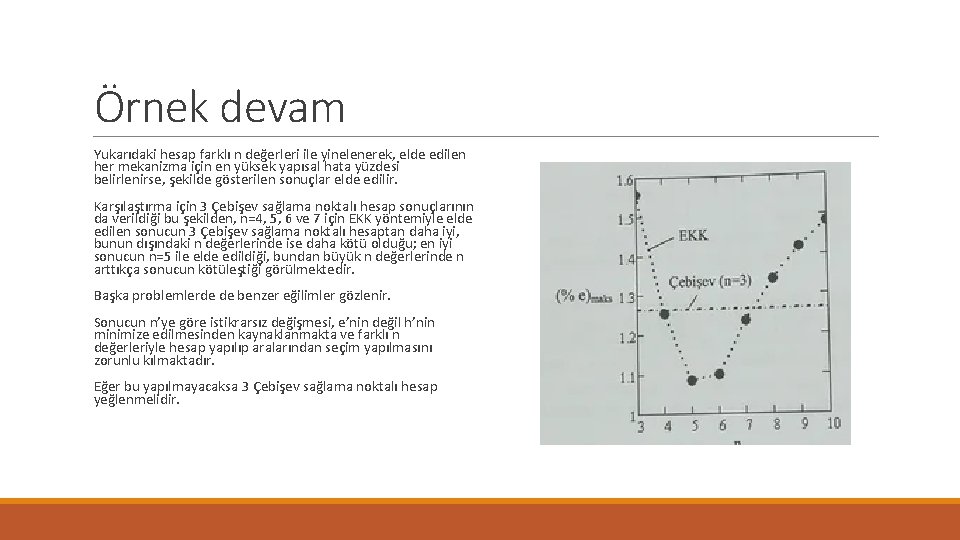
Örnek devam Yukarıdaki hesap farklı n değerleri ile yinelenerek, elde edilen her mekanizma için en yüksek yapısal hata yüzdesi belirlenirse, şekilde gösterilen sonuçlar elde edilir. Karşılaştırma için 3 Çebişev sağlama noktalı hesap sonuçlarının da verildiği bu şekilden, n=4, 5, 6 ve 7 için EKK yöntemiyle elde edilen sonucun 3 Çebişev sağlama noktalı hesaptan daha iyi, bunun dışındaki n değerlerinde ise daha kötü olduğu; en iyi sonucun n=5 ile elde edildiği, bundan büyük n değerlerinde n arttıkça sonucun kötüleştiği görülmektedir. Başka problemlerde de benzer eğilimler gözlenir. Sonucun n’ye göre istikrarsız değişmesi, e’nin değil h’nin minimize edilmesinden kaynaklanmakta ve farklı n değerleriyle hesap yapılıp aralarından seçim yapılmasını zorunlu kılmaktadır. Eğer bu yapılmayacaksa 3 Çebişev sağlama noktalı hesap yeğlenmelidir.
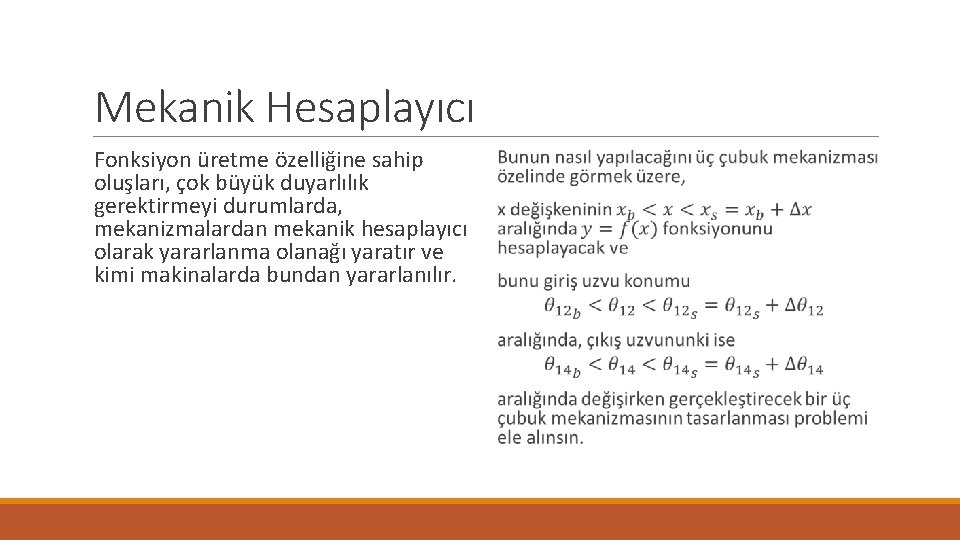
Mekanik Hesaplayıcı Fonksiyon üretme özelliğine sahip oluşları, çok büyük duyarlılık gerektirmeyi durumlarda, mekanizmalardan mekanik hesaplayıcı olarak yararlanma olanağı yaratır ve kimi makinalarda bundan yararlanılır.