CORSO DI FISICA Prof Francesco Zampieri http digilander
- Slides: 55
CORSO DI FISICA Prof. Francesco Zampieri http: //digilander. libero. it/fedrojp/ fedro@dada. it CINEMATICA
MECCANICA • Si occupa dei fenomeni connessi al MOVIMENTO dei corpi CINEMATICA: movimento senza preoccuparsi delle cause MECCANICA DINAMICA: causa del movimento = Forza F STATICA: fenomeni di non alterazione del moto (equilibrio)
CINEMATICA • Il moto è studiato senza preoccuparsi delle cause Def. di MOTO e sistemi di riferimento: grandezze fisiche implicate (s, t, v, a) TIPI “BASE” di moto MOTO UNIFORME MOTO UNIF. ACC Legge oraria: s =s(t)
DINAMICA • COSA provoca il moto? • CAUSA = azione di una FORZA LA FORZA E’ UN VETTORE (cosa sono i vett. ? ) COME LA FORZA INFLUENZA IL MOTO LEGGI DI NEWTON: concetto di inerzia F peso PRINCIPALI FORZE F attrito F elastica Reazioni vincolari
STATICA • EQUILIBRIO = “non moto” = conservazione dello stato di moto Risp. TRASLAZIONE Come le forze determinano situazione di equilibrio? Risp. ROTAZIONE
IL MOTO • DEF: Un corpo C si muove se varia la sua posizione s nel tempo t
DEVO DEFINIRE: DEFINIRE posizione s, tempo t POSIZIONE: mi serve un sistema di riferimento (posizione rispetto a cosa? ) TEMPO: devo poterlo definire e misurare
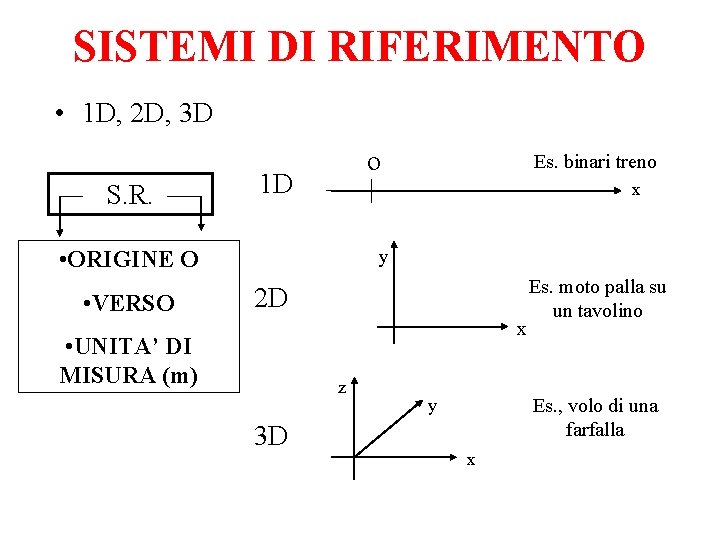
SISTEMI DI RIFERIMENTO • 1 D, 2 D, 3 D S. R. o 1 D x • ORIGINE O • VERSO Es. binari treno y 2 D x • UNITA’ DI MISURA (m) z 3 D Es. moto palla su un tavolino Es. , volo di una farfalla y x
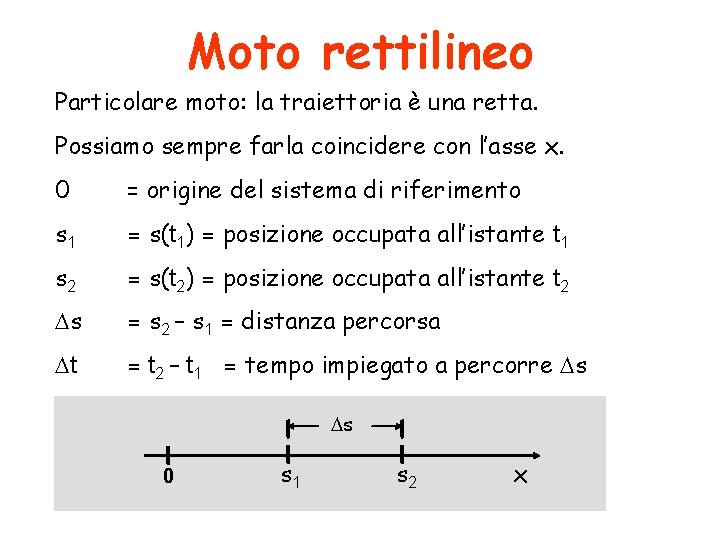
Moto rettilineo Particolare moto: la traiettoria è una retta. Possiamo sempre farla coincidere con l’asse x. 0 = origine del sistema di riferimento s 1 = s(t 1) = posizione occupata all’istante t 1 s 2 = s(t 2) = posizione occupata all’istante t 2 s = s 2 – s 1 = distanza percorsa t = t 2 – t 1 = tempo impiegato a percorre s s 0 s 1 s 2 x
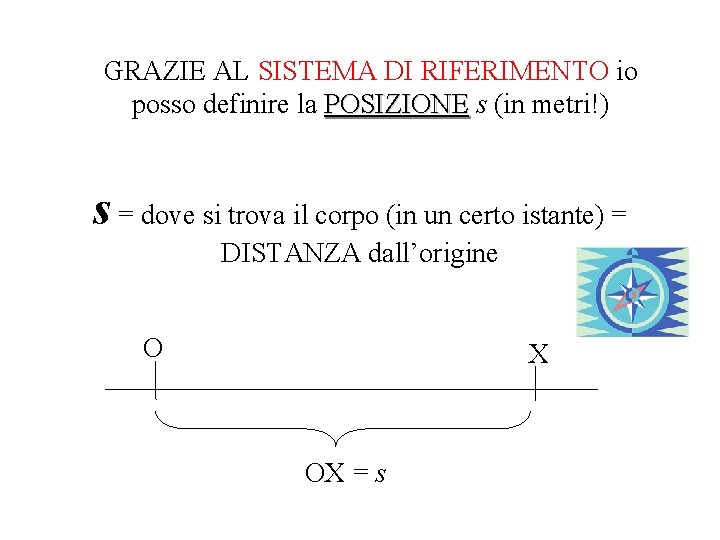
GRAZIE AL SISTEMA DI RIFERIMENTO io posso definire la POSIZIONE s (in metri!) s = dove si trova il corpo (in un certo istante) = DISTANZA dall’origine O X OX = s
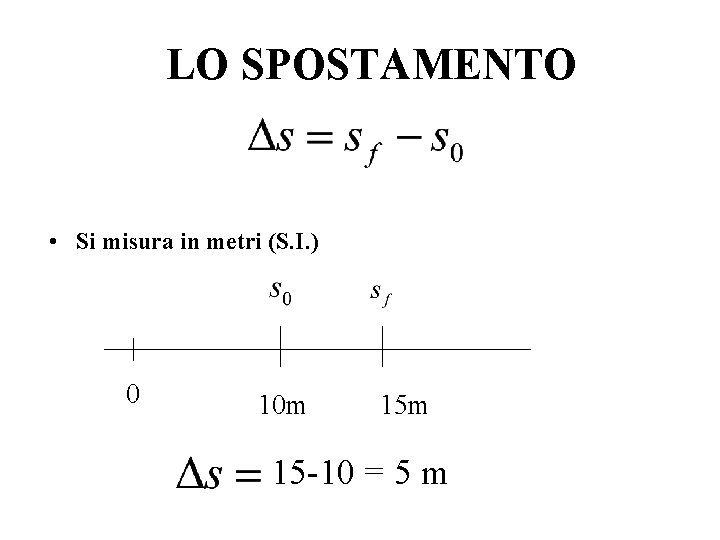
LO SPOSTAMENTO • Si misura in metri (S. I. ) 0 10 m 15 -10 = 5 m
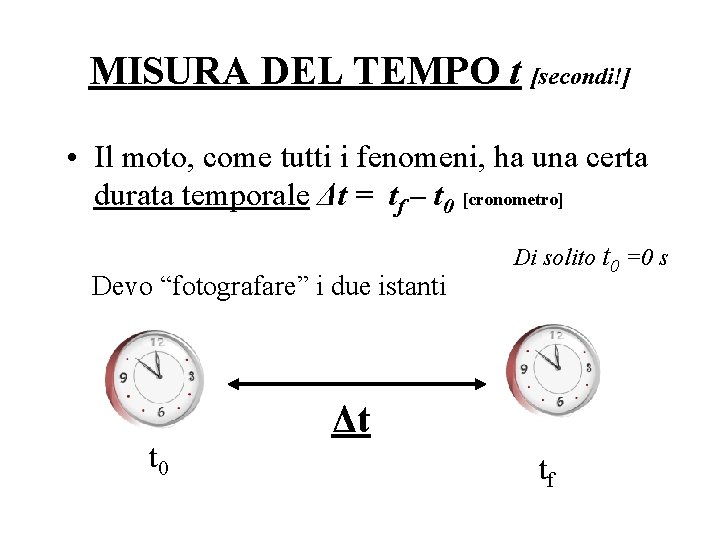
MISURA DEL TEMPO t [secondi!] • Il moto, come tutti i fenomeni, ha una certa durata temporale Δt = tf – t 0 [cronometro] Devo “fotografare” i due istanti t 0 Di solito t 0 =0 s Δt tf
MOTO = una variazione di t implica una variazione di s (il corpo si sposta al trascorrere del tempo), ossia Δt implica Δs LEGAME FRA Δs e Δt (legge oraria = mi consente di prevedere dove il corpo si troverà dopo un certo tempo)
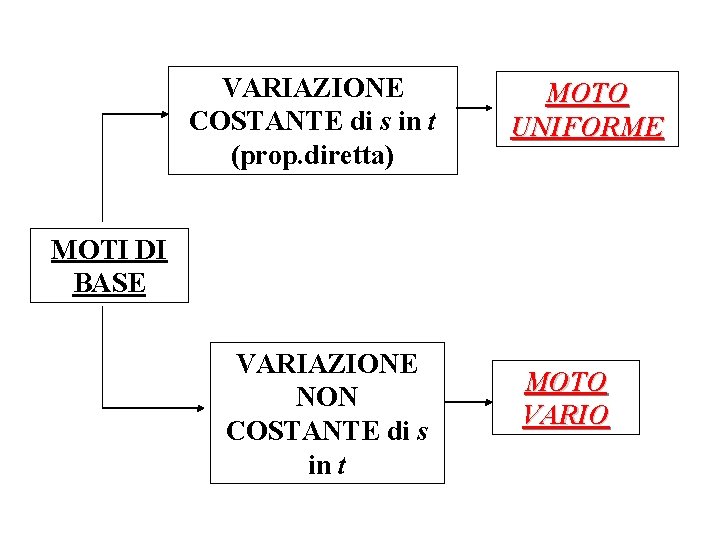
VARIAZIONE COSTANTE di s in t (prop. diretta) MOTO UNIFORME MOTI DI BASE VARIAZIONE NON COSTANTE di s in t MOTO VARIO
IL MOTO in generale è combinazione di moti uniformi e vari (varie fasi) Es. auto: parte da ferma, accelera, mantiene costante la velocità, decelera, si ferma
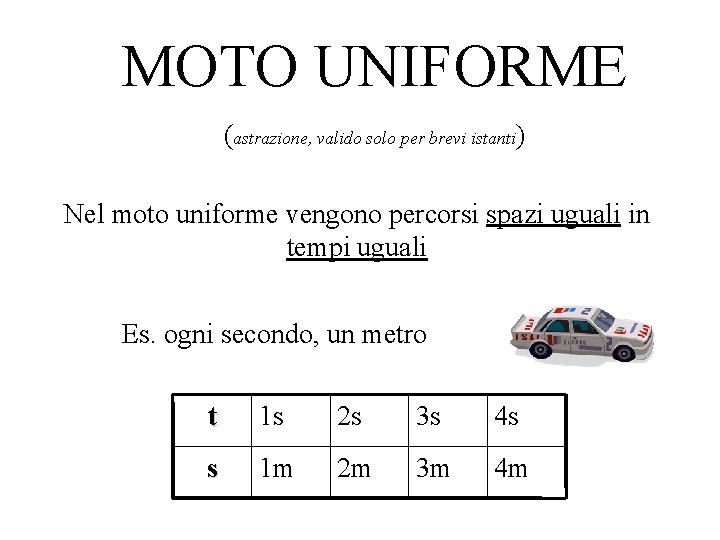
MOTO UNIFORME (astrazione, valido solo per brevi istanti) Nel moto uniforme vengono percorsi spazi uguali in tempi uguali Es. ogni secondo, un metro t 1 s 2 s 3 s 4 s s 1 m 2 m 3 m 4 m
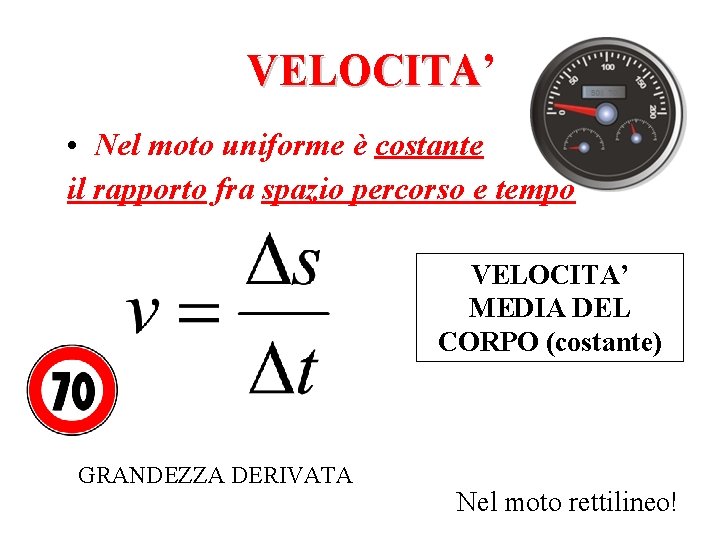
VELOCITA’ VELOCITA • Nel moto uniforme è costante il rapporto fra spazio percorso e tempo VELOCITA’ MEDIA DEL CORPO (costante) GRANDEZZA DERIVATA Nel moto rettilineo!
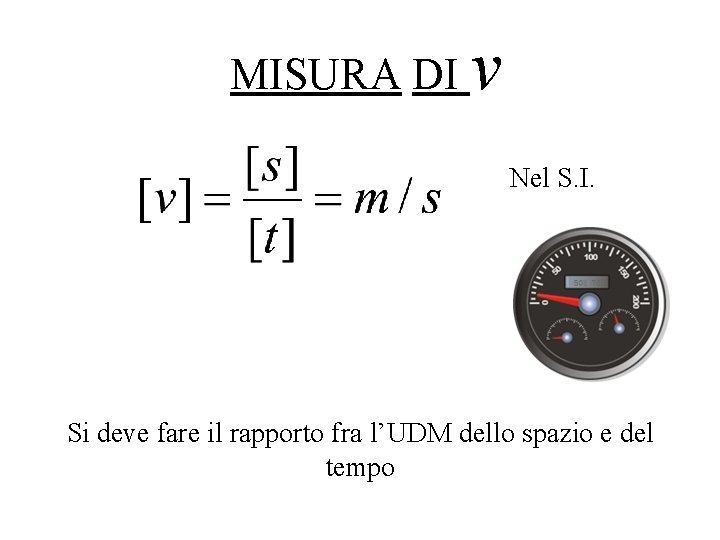
MISURA DI v Nel S. I. Si deve fare il rapporto fra l’UDM dello spazio e del tempo
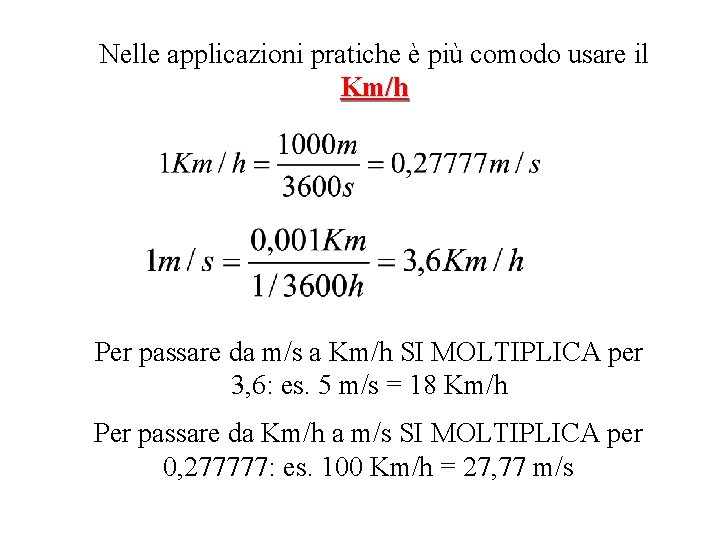
Nelle applicazioni pratiche è più comodo usare il Km/h Per passare da m/s a Km/h SI MOLTIPLICA per 3, 6: es. 5 m/s = 18 Km/h Per passare da Km/h a m/s SI MOLTIPLICA per 0, 277777: es. 100 Km/h = 27, 77 m/s
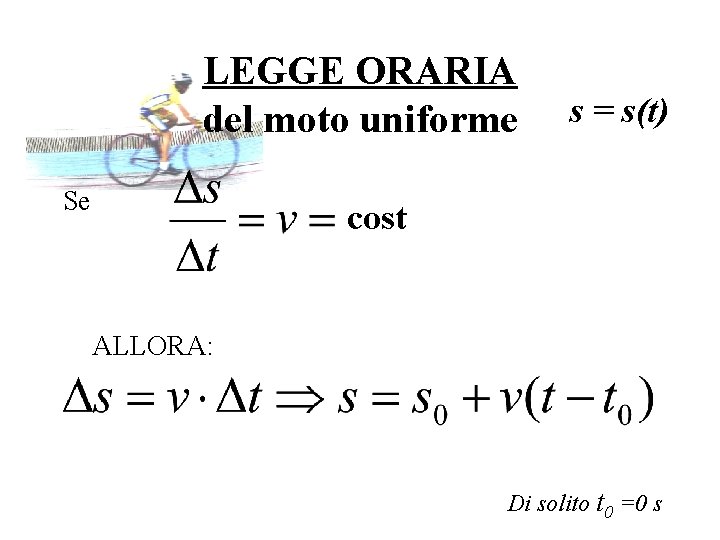
LEGGE ORARIA del moto uniforme Se s = s(t) cost ALLORA: Di solito t 0 =0 s
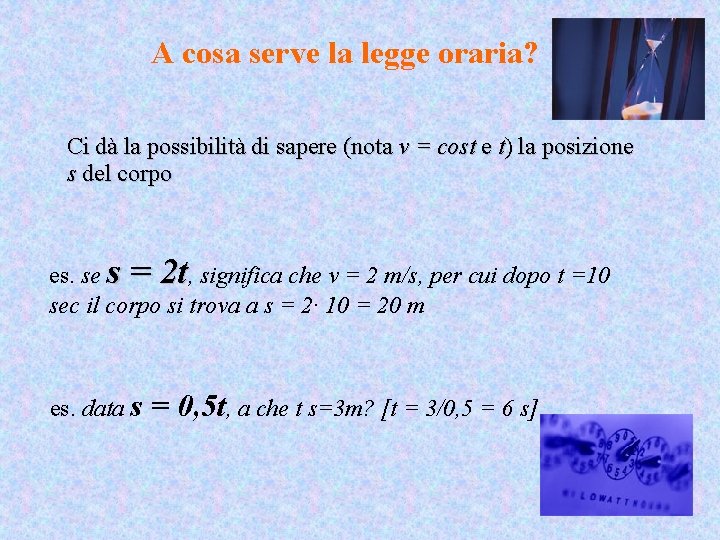
A cosa serve la legge oraria? Ci dà la possibilità di sapere (nota v = cost e t) la posizione s del corpo es. se s = 2 t, significa che v = 2 m/s, per cui dopo t =10 sec il corpo si trova a s = 2· 10 = 20 m es. data s = 0, 5 t, a che t s=3 m? [t = 3/0, 5 = 6 s]
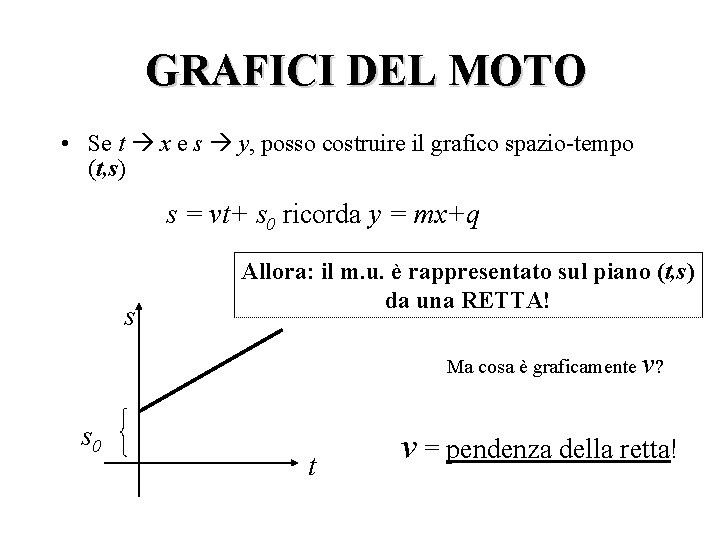
GRAFICI DEL MOTO • Se t x e s y, posso costruire il grafico spazio-tempo (t, s) s = vt+ s 0 ricorda y = mx+q s Allora: il m. u. è rappresentato sul piano (t, s) da una RETTA! Ma cosa è graficamente v? s 0 t v = pendenza della retta!
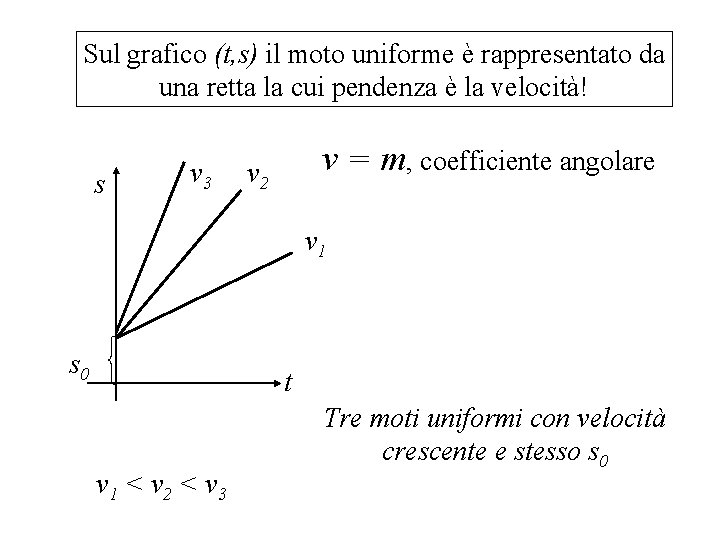
Sul grafico (t, s) il moto uniforme è rappresentato da una retta la cui pendenza è la velocità! s v 3 v = m, coefficiente angolare v 2 v 1 s 0 t v 1 < v 2 < v 3 Tre moti uniformi con velocità crescente e stesso s 0
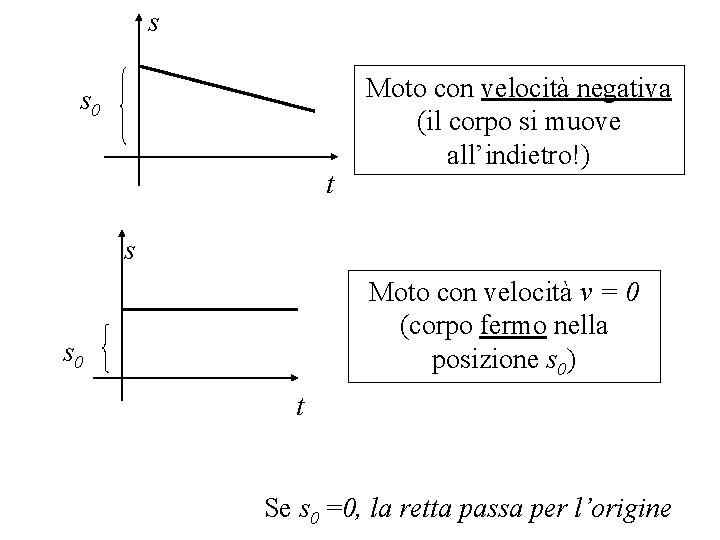
s s 0 t Moto con velocità negativa (il corpo si muove all’indietro!) s Moto con velocità v = 0 (corpo fermo nella posizione s 0) s 0 t Se s 0 =0, la retta passa per l’origine
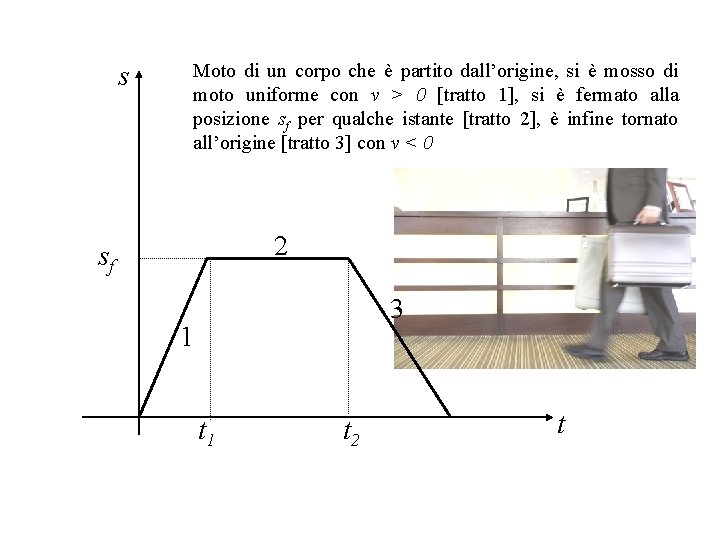
s Moto di un corpo che è partito dall’origine, si è mosso di moto uniforme con v > 0 [tratto 1], si è fermato alla posizione sf per qualche istante [tratto 2], è infine tornato all’origine [tratto 3] con v < 0 2 sf 3 1 t 2 t
MOTO VARIO v ≠ cost Es. auto che parte e si ferma t varia: PARTENZA: v = 0 MOTO: v ≠ 0 SOSTA: v = 0 v deve variare nel tempo! Compare Δv
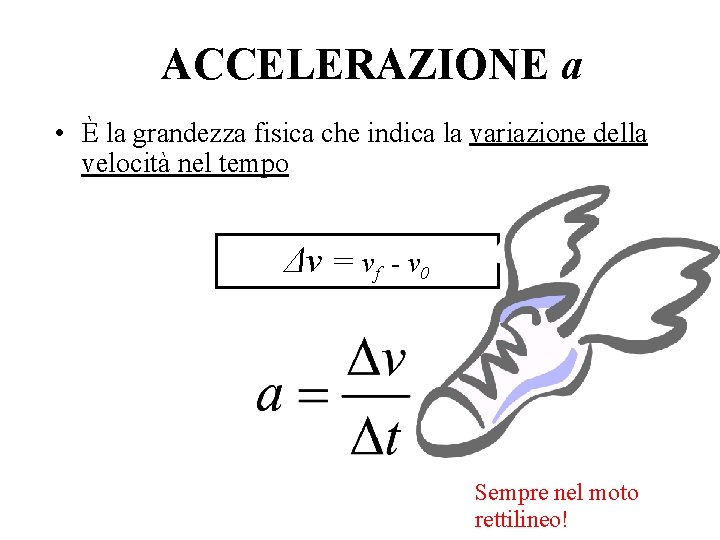
ACCELERAZIONE a • È la grandezza fisica che indica la variazione della velocità nel tempo Δv = vf - v 0 Sempre nel moto rettilineo!
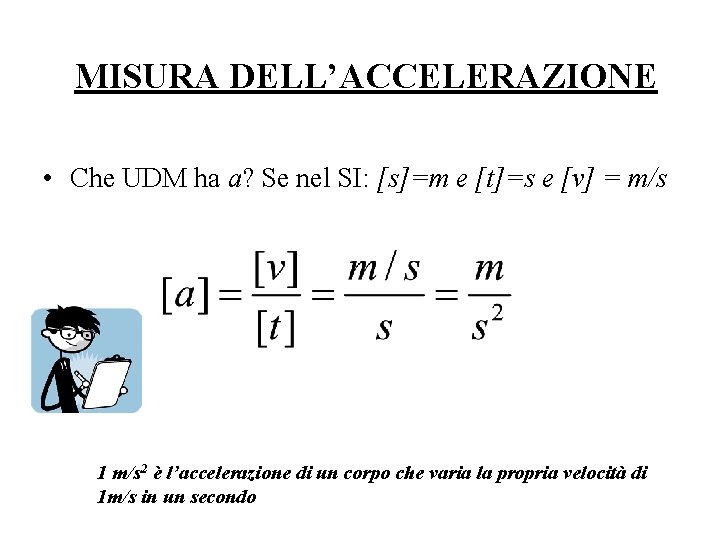
MISURA DELL’ACCELERAZIONE • Che UDM ha a? Se nel SI: [s]=m e [t]=s e [v] = m/s 1 m/s 2 è l’accelerazione di un corpo che varia la propria velocità di 1 m/s in un secondo
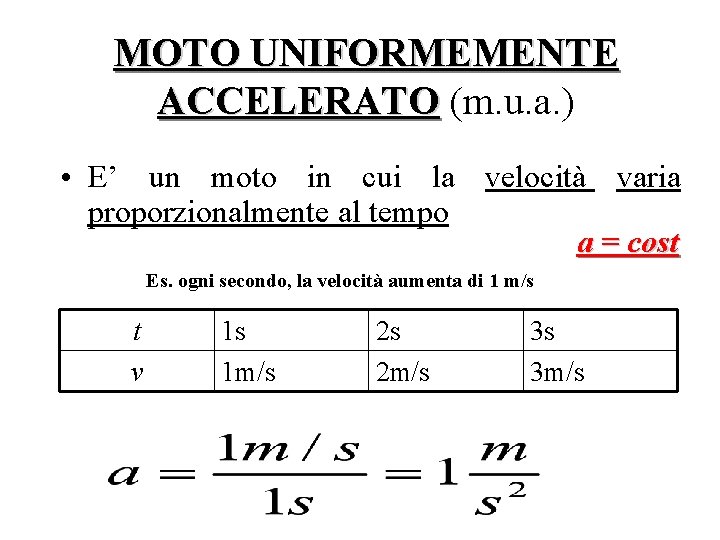
MOTO UNIFORMEMENTE ACCELERATO (m. u. a. ) • E’ un moto in cui la velocità varia proporzionalmente al tempo a = cost Es. ogni secondo, la velocità aumenta di 1 m/s t v 1 s 1 m/s 2 s 2 m/s 3 s 3 m/s
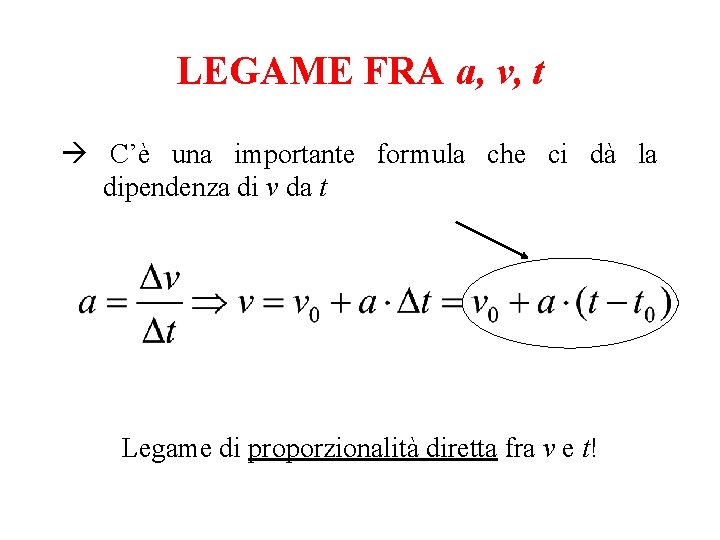
LEGAME FRA a, v, t C’è una importante formula che ci dà la dipendenza di v da t Legame di proporzionalità diretta fra v e t!
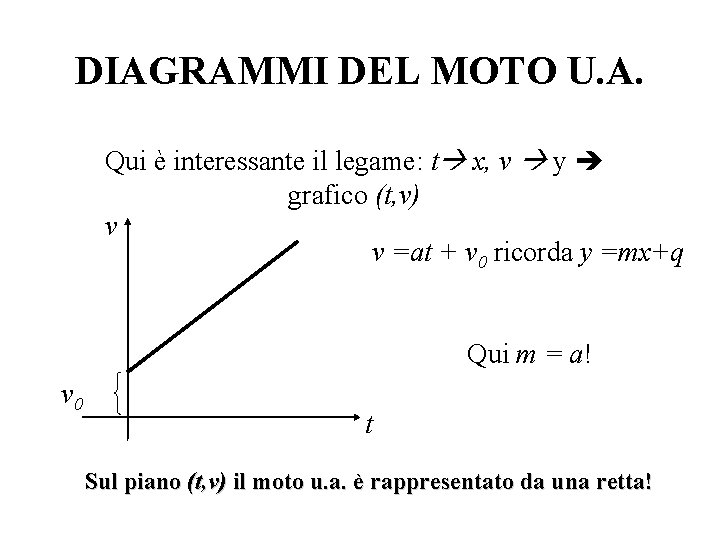
DIAGRAMMI DEL MOTO U. A. Qui è interessante il legame: t x, v y grafico (t, v) v v =at + v 0 ricorda y =mx+q Qui m = a! v 0 t Sul piano (t, v) il moto u. a. è rappresentato da una retta!
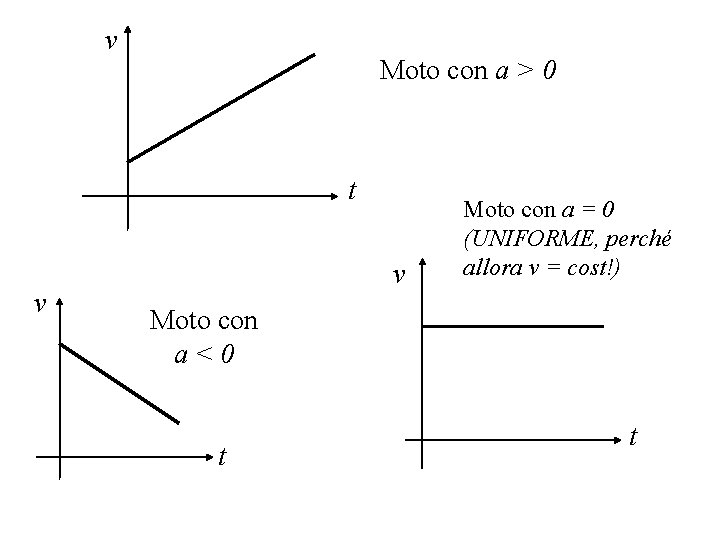
v Moto con a > 0 t v v Moto con a = 0 (UNIFORME, perché allora v = cost!) Moto con a<0 t t
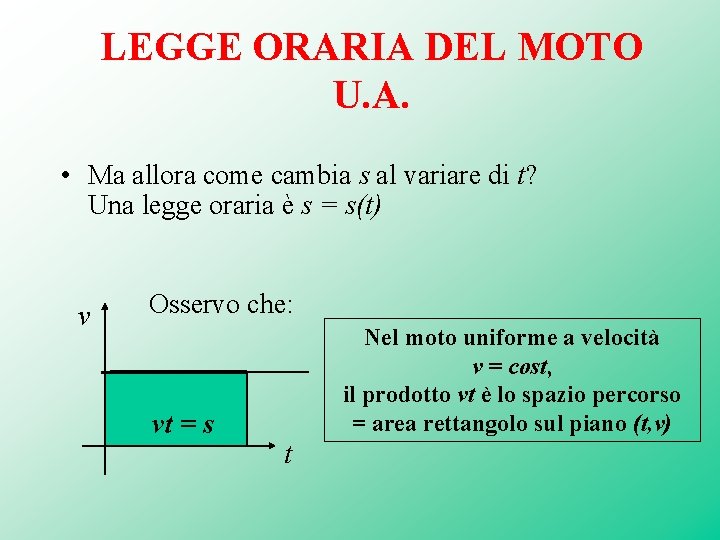
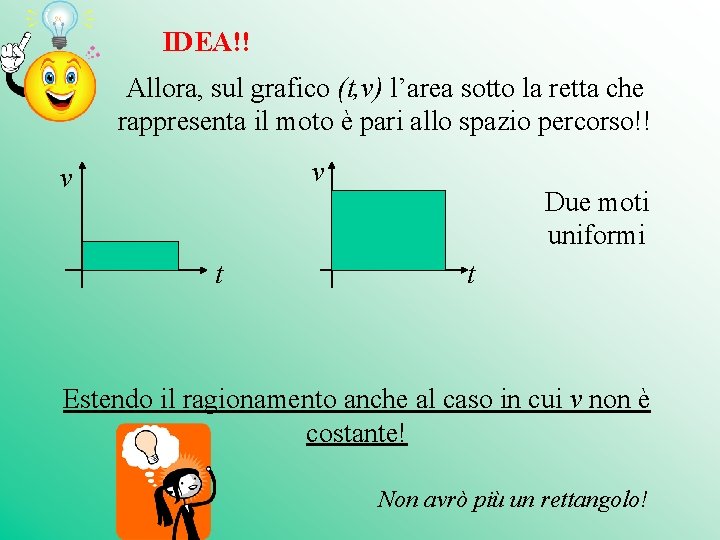
LEGGE ORARIA DEL MOTO U. A. • Ma allora come cambia s al variare di t? Una legge oraria è s = s(t) v Osservo che: vt = s Nel moto uniforme a velocità v = cost, il prodotto vt è lo spazio percorso = area rettangolo sul piano (t, v) t
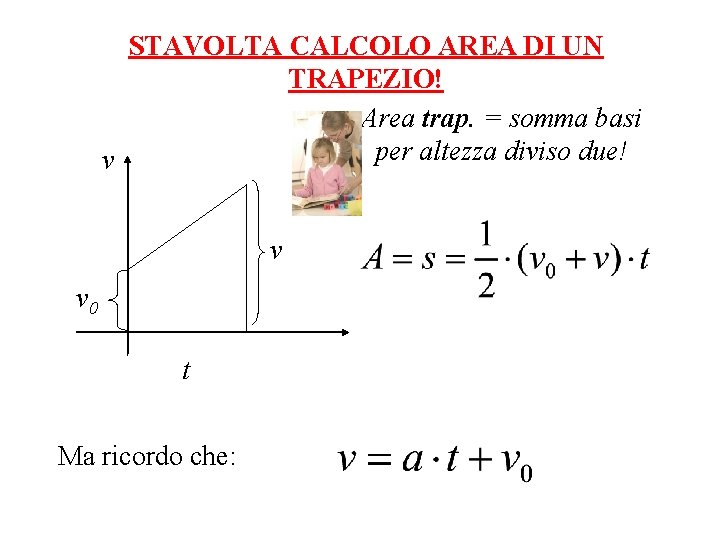
IDEA!! Allora, sul grafico (t, v) l’area sotto la retta che rappresenta il moto è pari allo spazio percorso!! v v t Due moti uniformi t Estendo il ragionamento anche al caso in cui v non è costante! Non avrò più un rettangolo!
STAVOLTA CALCOLO AREA DI UN TRAPEZIO! Area trap. = somma basi per altezza diviso due! v v v 0 t Ma ricordo che:
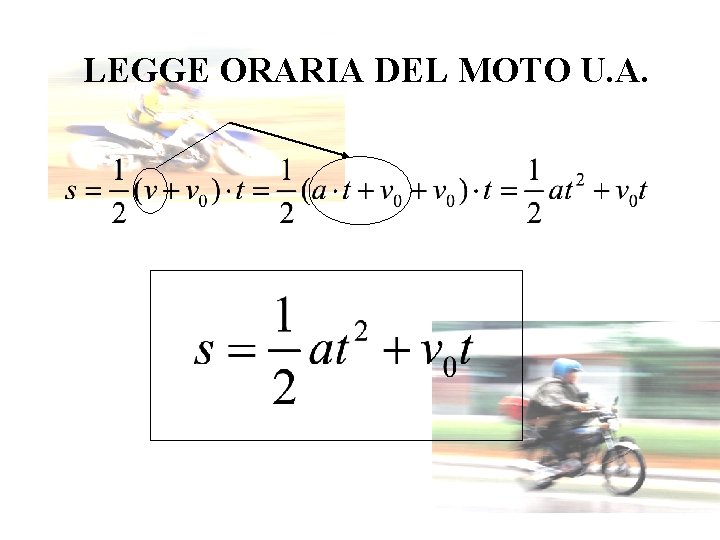
LEGGE ORARIA DEL MOTO U. A.
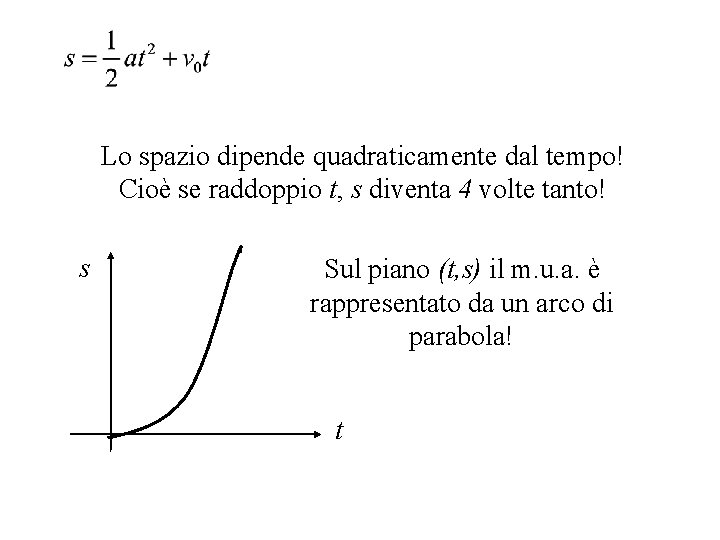
Lo spazio dipende quadraticamente dal tempo! Cioè se raddoppio t, s diventa 4 volte tanto! s Sul piano (t, s) il m. u. a. è rappresentato da un arco di parabola! t
y Ho bisogno di sistemi 2 D (x, y) X
LO SPOSTAMENTO Ora il lunghezza del cammino percorso non è più sufficiente per capire DOVE si è spostato il corpo! C’è bisogno di sapere “VERSO DOVE”
Per sapere compiutamente COSA ha fatto il corpo serve specificare: • DA DOVE PARTE • VERSO DOVE VA (N-S-E-W) • QUANTO PERCORRE Lo spostamento è una grandezza fisica di tipo diverso!
Una grandezza fisica descritta da 4 componenti: • Valore numerico (modulo) • Direzione • Verso • Punto di applicazione Si chiama grandezza VETTORIALE
SCALARI (solo numero): m, t, T, …) GRANDEZZE FISICHE VETTORIALI (4 componenti): v, a, F, …
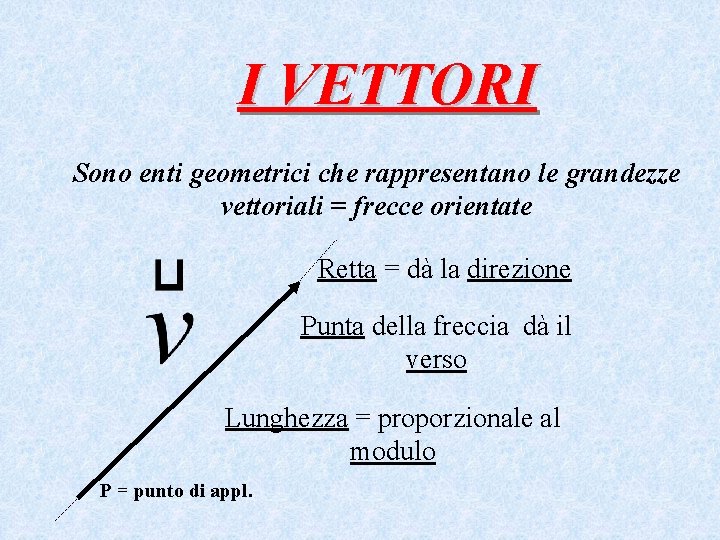
I VETTORI Sono enti geometrici che rappresentano le grandezze vettoriali = frecce orientate Retta = dà la direzione Punta della freccia dà il verso Lunghezza = proporzionale al modulo P = punto di appl.
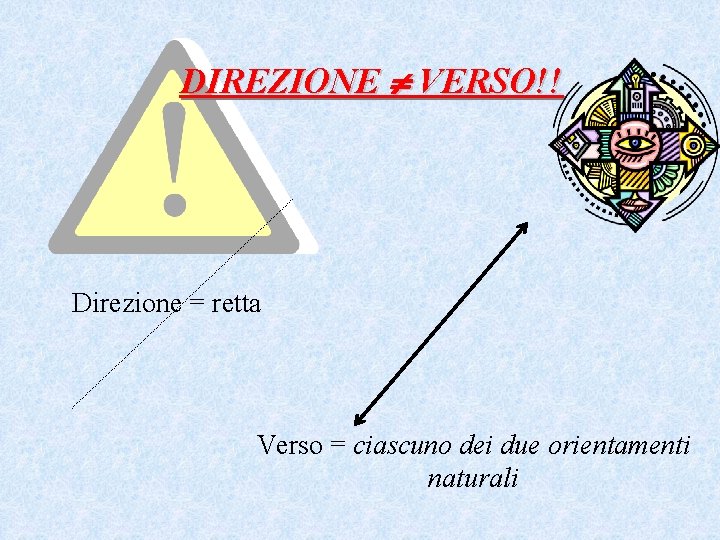
DIREZIONE VERSO!! Direzione = retta Verso = ciascuno dei due orientamenti naturali
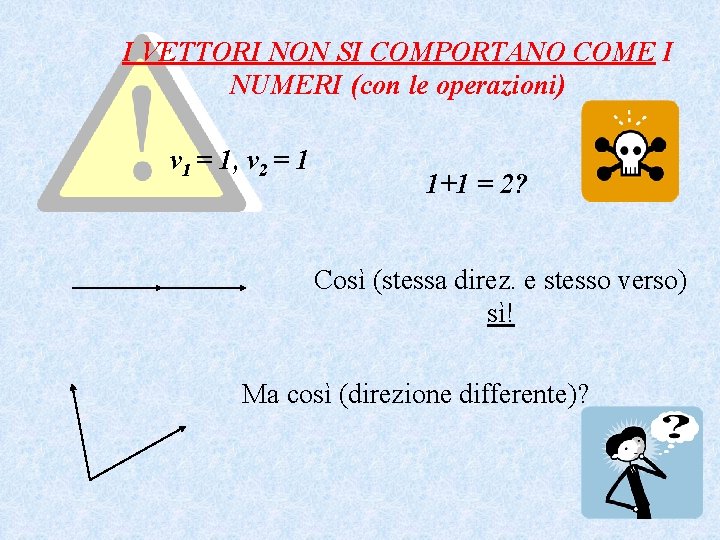
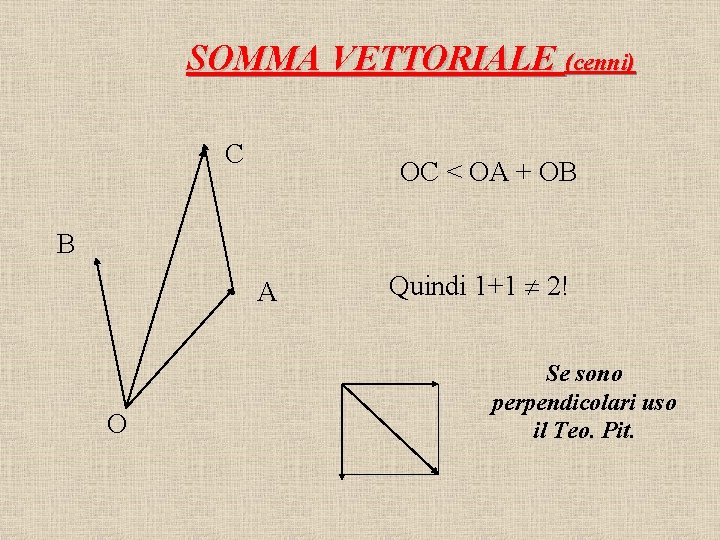
I VETTORI NON SI COMPORTANO COME I NUMERI (con le operazioni) v 1 = 1, v 2 = 1 1+1 = 2? Così (stessa direz. e stesso verso) sì! Ma così (direzione differente)?
SOMMA VETTORIALE (cenni) C OC < OA + OB B A O Quindi 1+1 2! Se sono perpendicolari uso il Teo. Pit.
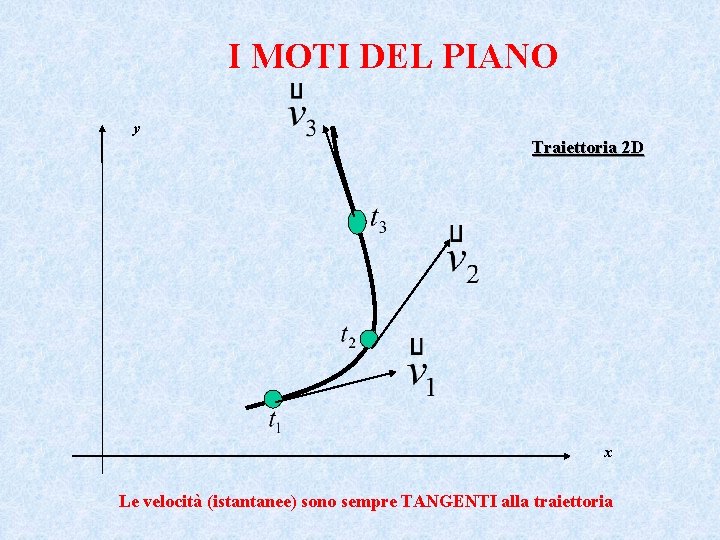
I MOTI DEL PIANO y Traiettoria 2 D x Le velocità (istantanee) sono sempre TANGENTI alla traiettoria
La traiettoria comporta VARIAZIONE DI DIREZIONE NEL MOTO Δv = v In altre parole: deve variare, oltre che in modulo, anche in direzione e verso!
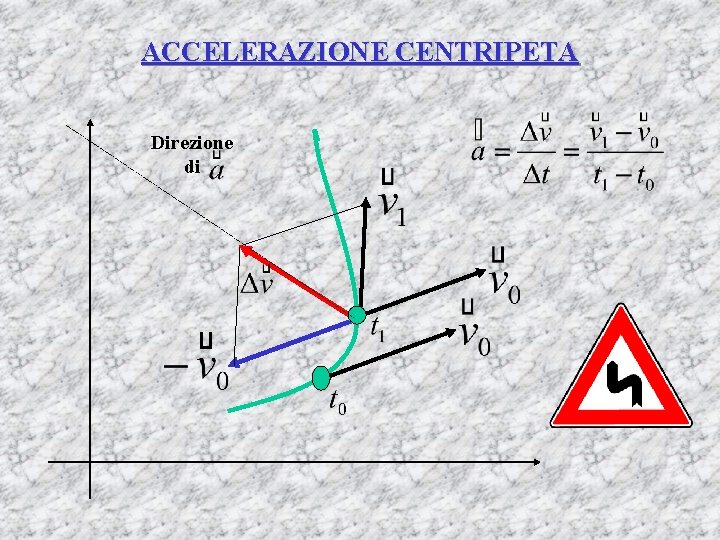
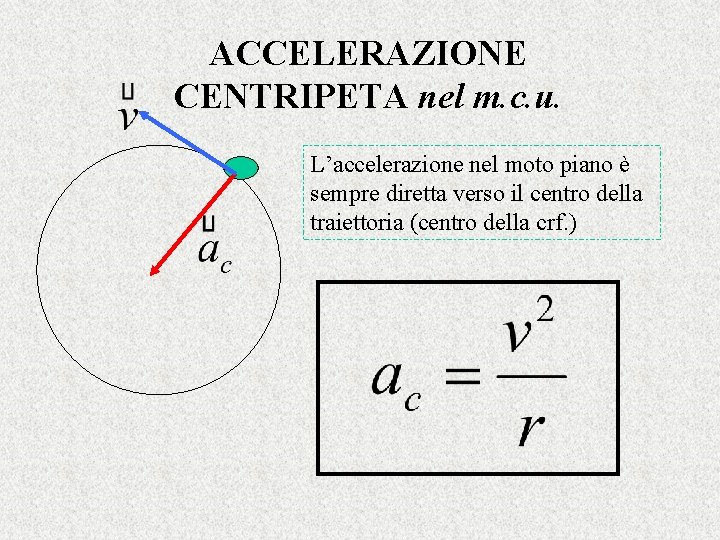
ACCELERAZIONE CENTRIPETA Direzione di
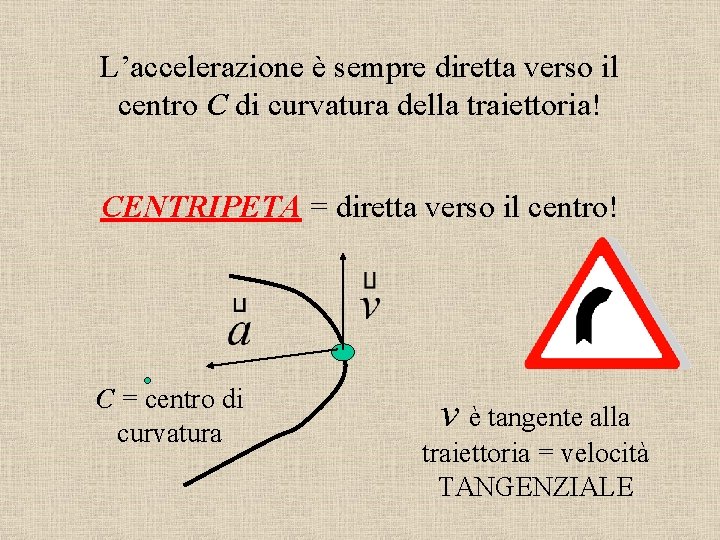
L’accelerazione è sempre diretta verso il centro C di curvatura della traiettoria! CENTRIPETA = diretta verso il centro! C = centro di curvatura v è tangente alla traiettoria = velocità TANGENZIALE
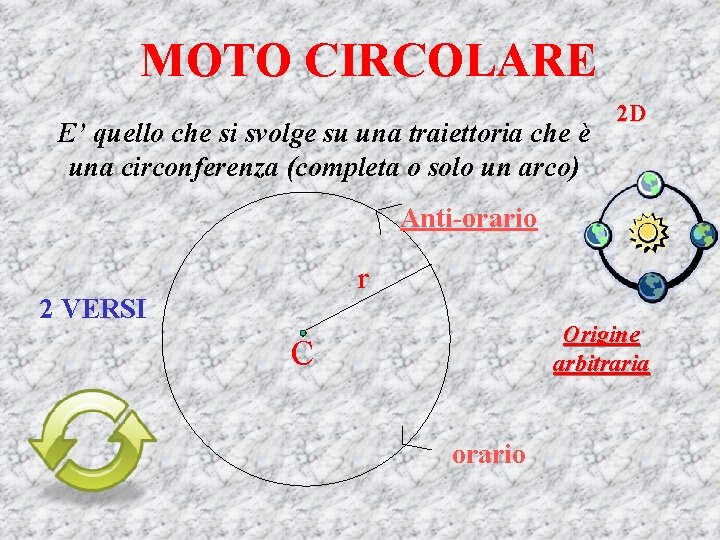
MOTO CIRCOLARE E’ quello che si svolge su una traiettoria che è una circonferenza (completa o solo un arco) 2 D Anti-orario r 2 VERSI Origine arbitraria C orario
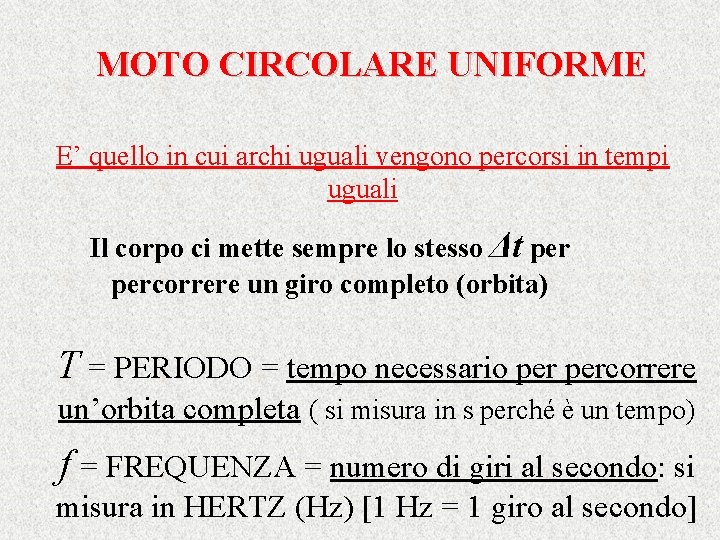
MOTO CIRCOLARE UNIFORME E’ quello in cui archi uguali vengono percorsi in tempi uguali Il corpo ci mette sempre lo stesso Δt percorrere un giro completo (orbita) T = PERIODO = tempo necessario percorrere un’orbita completa ( si misura in s perché è un tempo) f = FREQUENZA = numero di giri al secondo: si misura in HERTZ (Hz) [1 Hz = 1 giro al secondo]
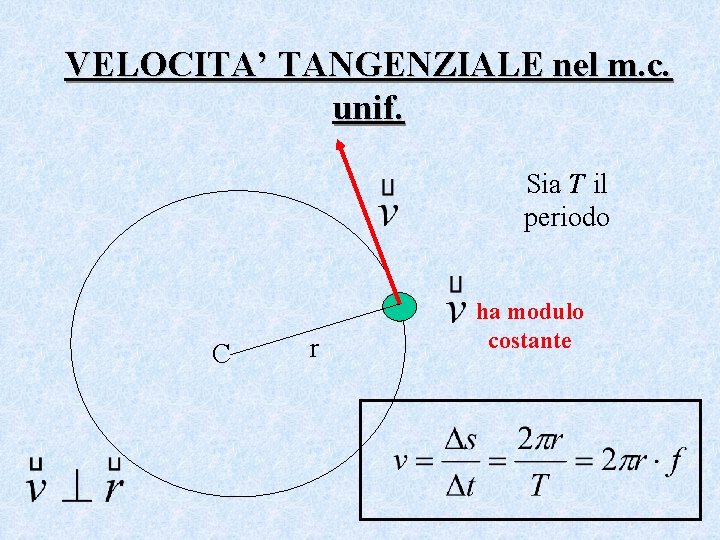
VELOCITA’ TANGENZIALE nel m. c. unif. Sia T il periodo C r ha modulo costante
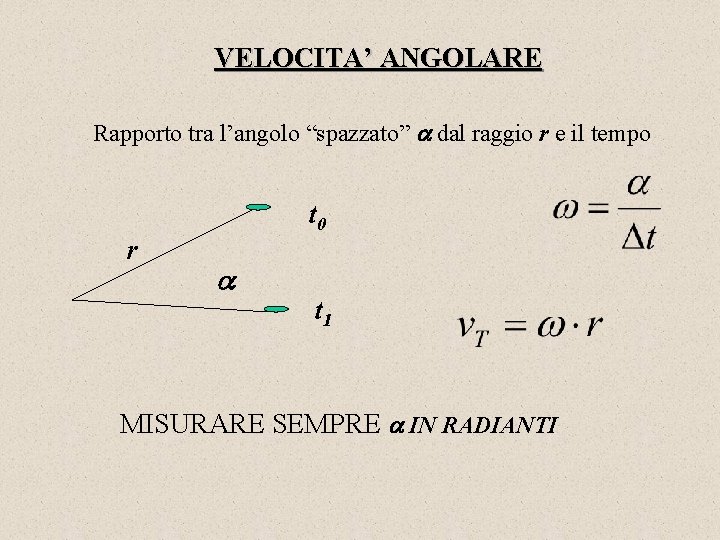
VELOCITA’ ANGOLARE Rapporto tra l’angolo “spazzato” dal raggio r e il tempo t 0 r t 1 MISURARE SEMPRE IN RADIANTI
ACCELERAZIONE CENTRIPETA nel m. c. u. L’accelerazione nel moto piano è sempre diretta verso il centro della traiettoria (centro della crf. )