Lezioni di fisica Per TWM 2008 Hans Grassmann
- Slides: 44
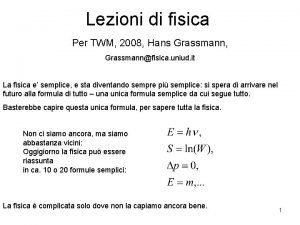
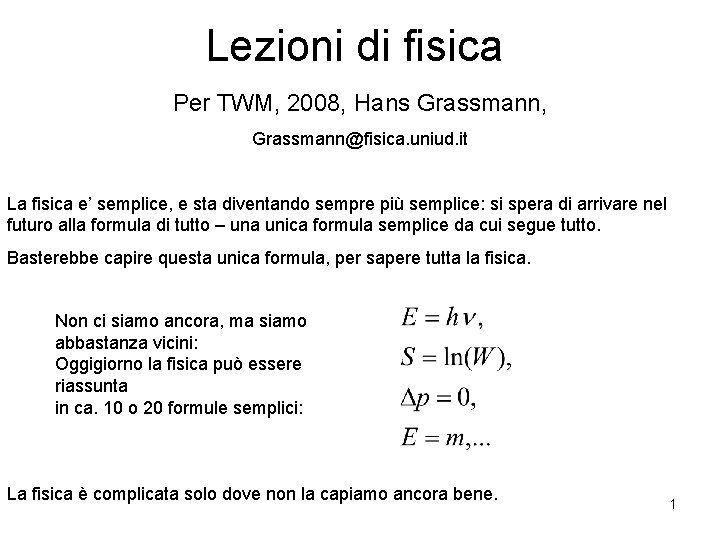
Lezioni di fisica Per TWM, 2008, Hans Grassmann, Grassmann@fisica. uniud. it La fisica e’ semplice, e sta diventando sempre più semplice: si spera di arrivare nel futuro alla formula di tutto – una unica formula semplice da cui segue tutto. Basterebbe capire questa unica formula, per sapere tutta la fisica. Non ci siamo ancora, ma siamo abbastanza vicini: Oggigiorno la fisica può essere riassunta in ca. 10 o 20 formule semplici: La fisica è complicata solo dove non la capiamo ancora bene. 1
Essendo all’ inizio dell’ 21. secolo in 24 lezioni non si può fare tutta la fisica in modo completo. Alternative: o 1) fare una parte piccola in modo completo o 2) fare tanto, ma in modo incompleto Scegliamo alternativa (2), perchè vedendo le connessioni fra i diversi campi della fisica, si capisce meglio la fisica e si vede meglio che é facile. Per l’esame bastano questi lucidi Non sono permesso libri e appunti durante l’esame, chi copia verrà escluso 2
Alcune persone credono, che la fisica sia difficile perché spesso vengono confuse fisica e matematica: tanti problemi che le persone incontrano nella lezione di fisica non sono di fisica, ma di matematica. Ma visto che si incontra il problema in una lezione di fisica, si pensa sbagliatamente che sia un problema di fisica. Se si identifica un problema in modo sbagliato, la sua soluzione é meno facile. Perciò : quando incontrerete un problema, cercate sempre di capire di che tipo di problema si tratta. Se si tratta di un problema di matematica è inutile cercare nel libro di fisica…. Libri consigliati: • Ugo Amaldi, Fisica per Temi, Zanichelli, Bologna (molto di base) • D. Halliday, R. Resnick, J. Walker, Fondamenti di Fisica, Casa Editricie Ambrosiana, Milano (Fundamentals of Physics, John Wiley&Sons) (2 volumi) • Paul A. Tipler, Corso di Fisica, Zanichelli, Bologna (Physics for Scientists and Engineers, Worth Publishers) (3 volumi) • wikipedia • Gli appunti di questa lezione, li trovate sulla mia pagina web http: //www. fisica. uniud. it/~grassmann/lezioni. htm 3
Fisica e studio TWM Ormai computer e internet esistono, E programmatori, system manager, designer web etc esistono in grande quantità In particolare in India (etc. ) dove gli stipendi sono bassi … Io penso : la prossima rivoluzione accadrà quando il computer incontrerà il mondo fisico – oggi i computer sanno comunicare fra di loro, ma non con il mondo fisico, non capiscono cosa sentono e non capiscono cosa vedono. Nei prossimi anni i computer e internet cominceranno a capire cosa vedono e sentono, e chi accompagnerà questa rivoluzione avrà buone prospettive di carriera. E per questo serve un po’ di fisica … 4
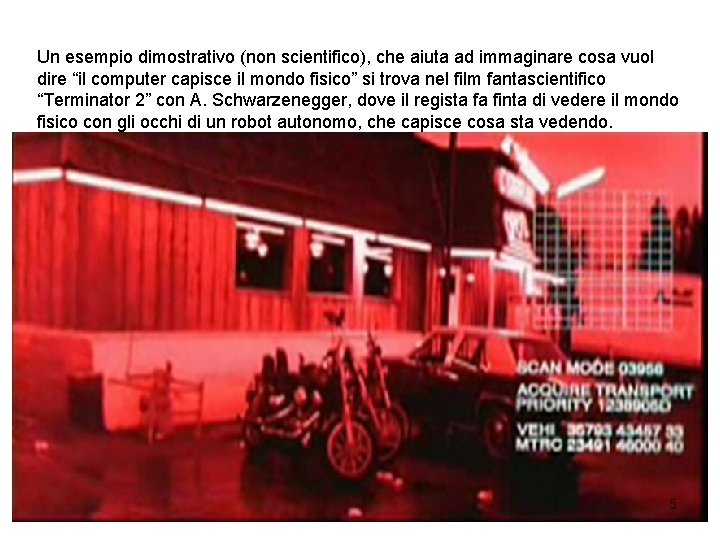
Un esempio dimostrativo (non scientifico), che aiuta ad immaginare cosa vuol dire “il computer capisce il mondo fisico” si trova nel film fantascientifico “Terminator 2” con A. Schwarzenegger, dove il regista fa finta di vedere il mondo fisico con gli occhi di un robot autonomo, che capisce cosa sta vedendo. 5
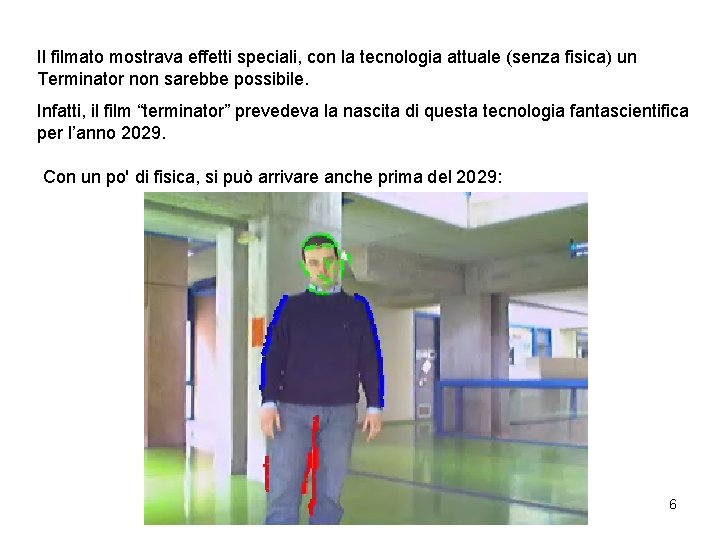
Il filmato mostrava effetti speciali, con la tecnologia attuale (senza fisica) un Terminator non sarebbe possibile. Infatti, il film “terminator” prevedeva la nascita di questa tecnologia fantascientifica per l’anno 2029. Con un po' di fisica, si può arrivare anche prima del 2029: 6
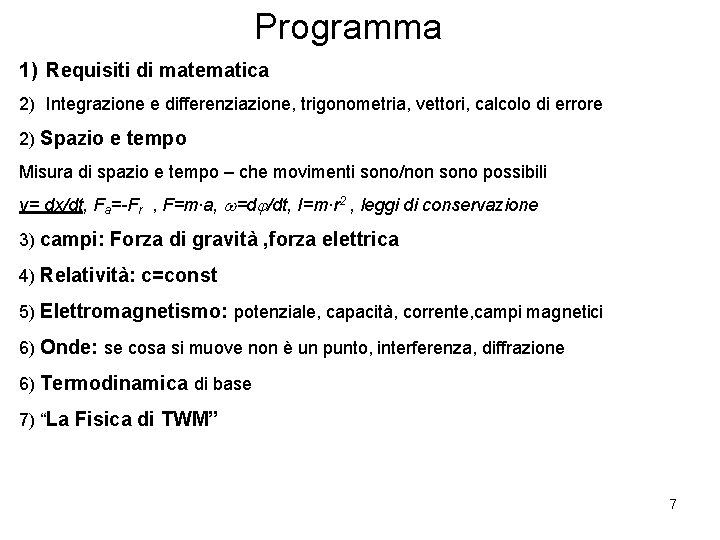
Programma 1) Requisiti di matematica 2) Integrazione e differenziazione, trigonometria, vettori, calcolo di errore 2) Spazio e tempo Misura di spazio e tempo – che movimenti sono/non sono possibili v= dx/dt, Fa=-Fr , F=m∙a, w=dj/dt, I=m∙r 2 , leggi di conservazione 3) campi: Forza di gravità , forza elettrica 4) Relatività: c=const 5) Elettromagnetismo: potenziale, capacità, corrente, campi magnetici 6) Onde: se cosa si muove non è un punto, interferenza, diffrazione 6) Termodinamica di base 7) “La Fisica di TWM” 7
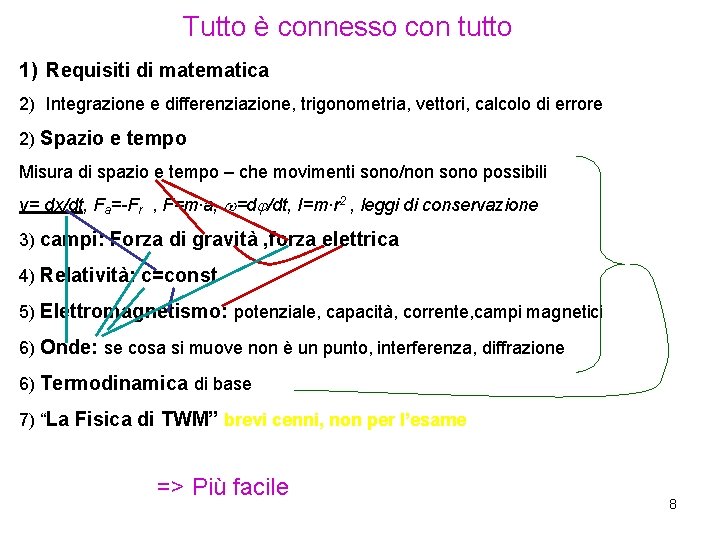
Tutto è connesso con tutto 1) Requisiti di matematica 2) Integrazione e differenziazione, trigonometria, vettori, calcolo di errore 2) Spazio e tempo Misura di spazio e tempo – che movimenti sono/non sono possibili v= dx/dt, Fa=-Fr , F=m∙a, w=dj/dt, I=m∙r 2 , leggi di conservazione 3) campi: Forza di gravità , forza elettrica 4) Relatività: c=const 5) Elettromagnetismo: potenziale, capacità, corrente, campi magnetici 6) Onde: se cosa si muove non è un punto, interferenza, diffrazione 6) Termodinamica di base 7) “La Fisica di TWM” brevi cenni, non per l’esame => Più facile 8
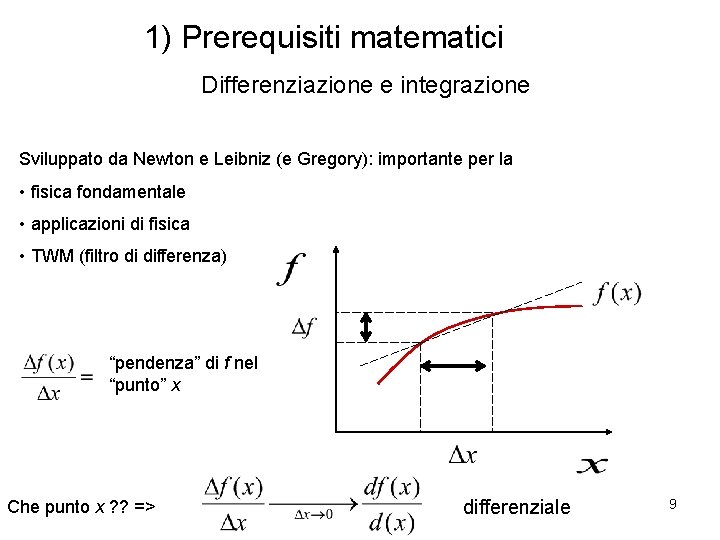
1) Prerequisiti matematici Differenziazione e integrazione Sviluppato da Newton e Leibniz (e Gregory): importante per la • fisica fondamentale • applicazioni di fisica • TWM (filtro di differenza) “pendenza” di f nel “punto” x Che punto x ? ? => differenziale 9
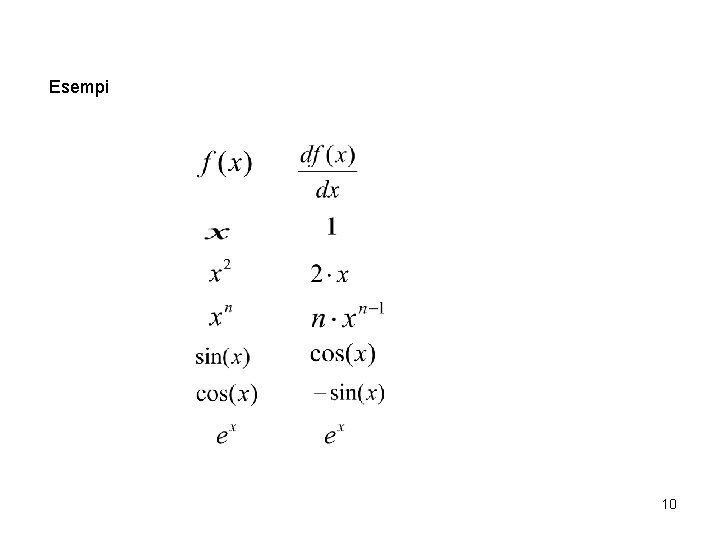
Esempi 10
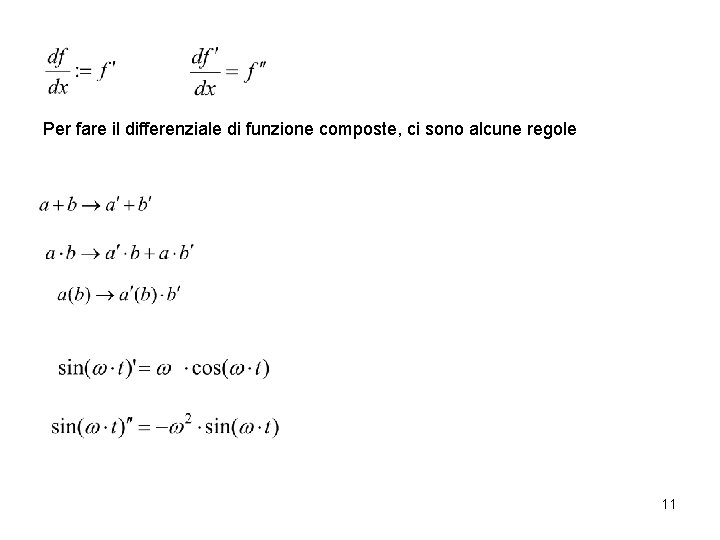
Per fare il differenziale di funzione composte, ci sono alcune regole 11
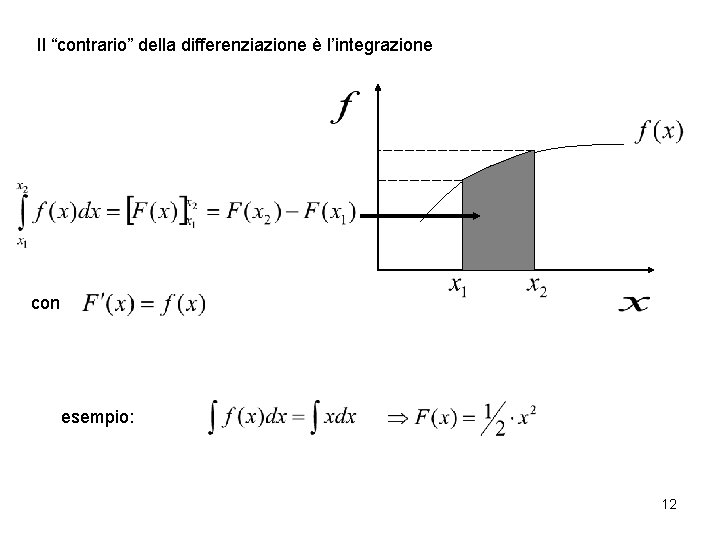
Il “contrario” della differenziazione è l’integrazione con esempio: 12
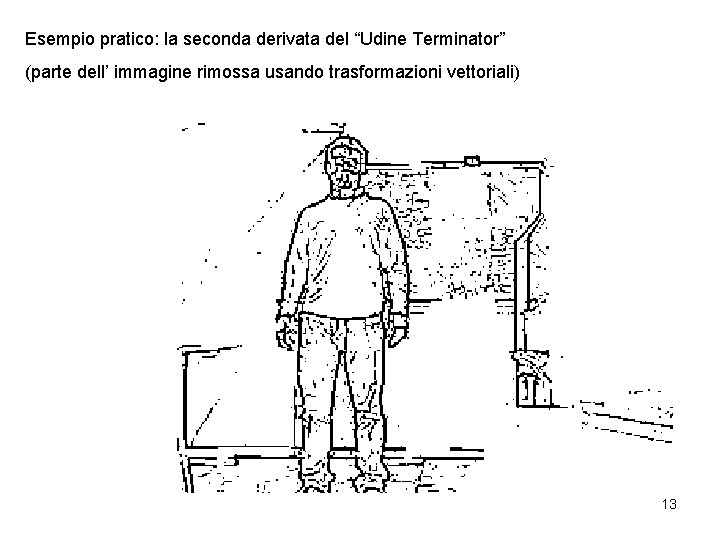
Esempio pratico: la seconda derivata del “Udine Terminator” (parte dell’ immagine rimossa usando trasformazioni vettoriali) 13
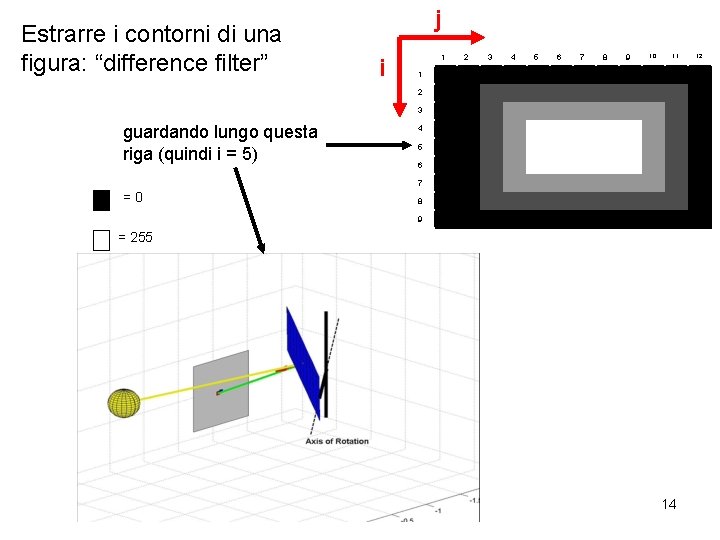
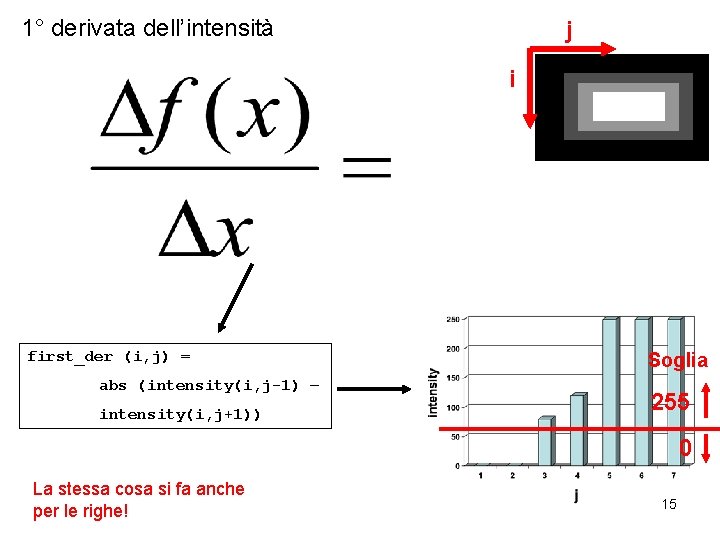
Estrarre i contorni di una figura: “difference filter” j i 1 2 3 4 5 6 7 8 9 10 11 1 2 3 guardando lungo questa riga (quindi i = 5) 4 5 6 7 =0 8 9 = 255 14 12
1° derivata dell’intensità j i first_der (i, j) = abs (intensity(i, j-1) – intensity(i, j+1)) Soglia 255 0 La stessa cosa si fa anche per le righe! 15
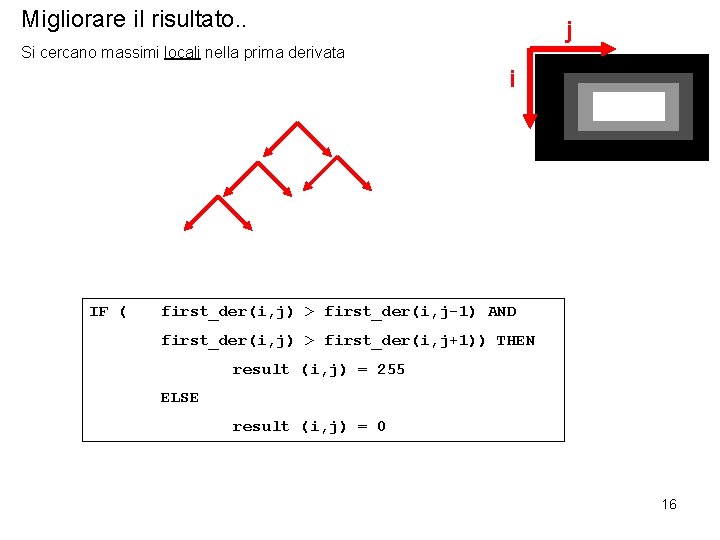
Migliorare il risultato. . j Si cercano massimi locali nella prima derivata i IF ( first_der(i, j) > first_der(i, j-1) AND first_der(i, j) > first_der(i, j+1)) THEN result (i, j) = 255 ELSE result (i, j) = 0 16
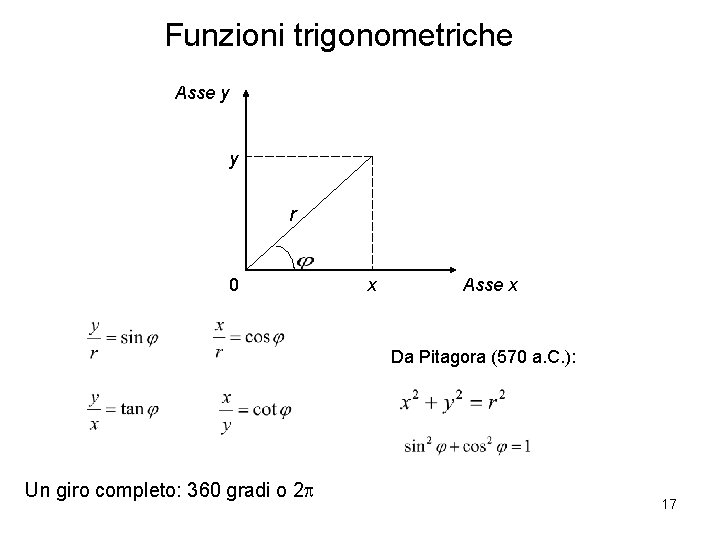
Funzioni trigonometriche Asse y y r 0 x Asse x Da Pitagora (570 a. C. ): Un giro completo: 360 gradi o 2 17
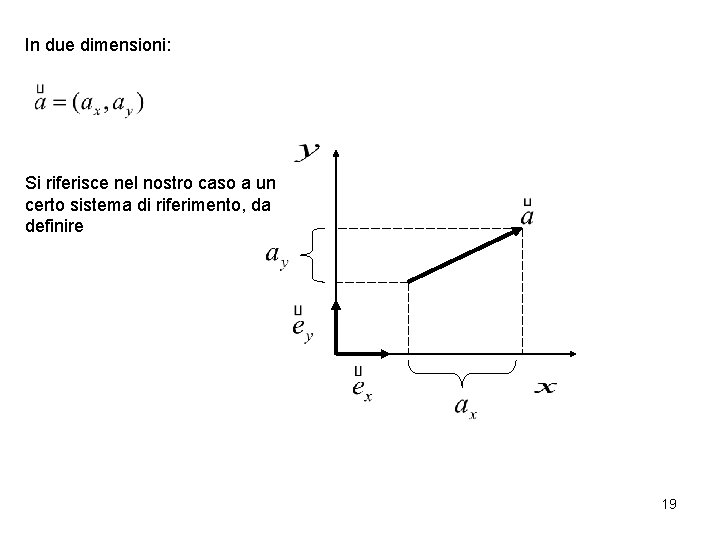
Vettori Importanti per • La fisica fondamentale, • in particolare la fisica di TWM, • per applicazioni, sia di fisica, sia di software. Per studenti di TWM molto ambiziosi, uno studio più profondo della matematica degli vettori assolutamente si raccomanda. Per noi e per adesso vettori sono “frecce” nello spazio: 18
In due dimensioni: Si riferisce nel nostro caso a un certo sistema di riferimento, da definire 19
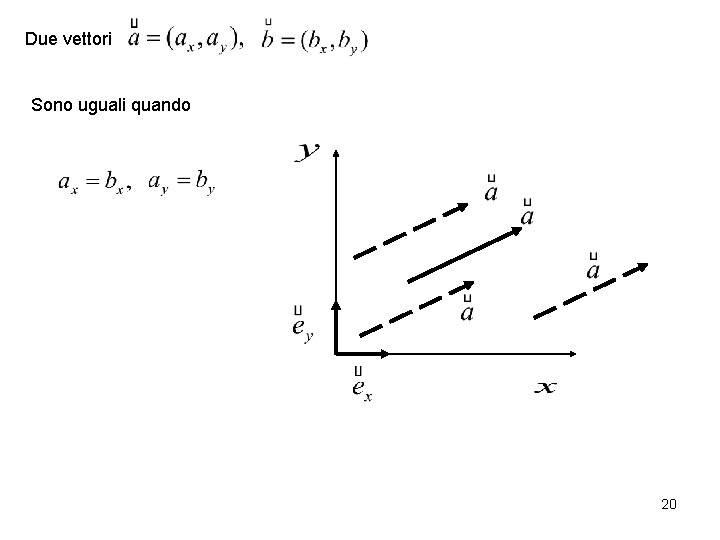
Due vettori Sono uguali quando 20
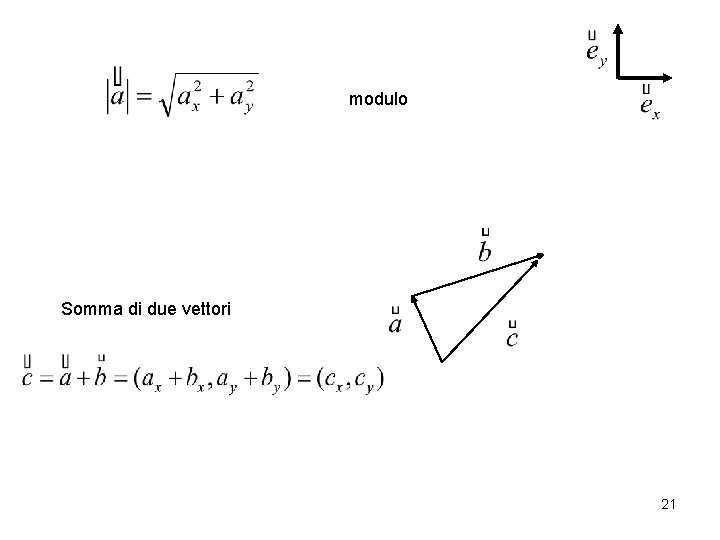
modulo Somma di due vettori 21
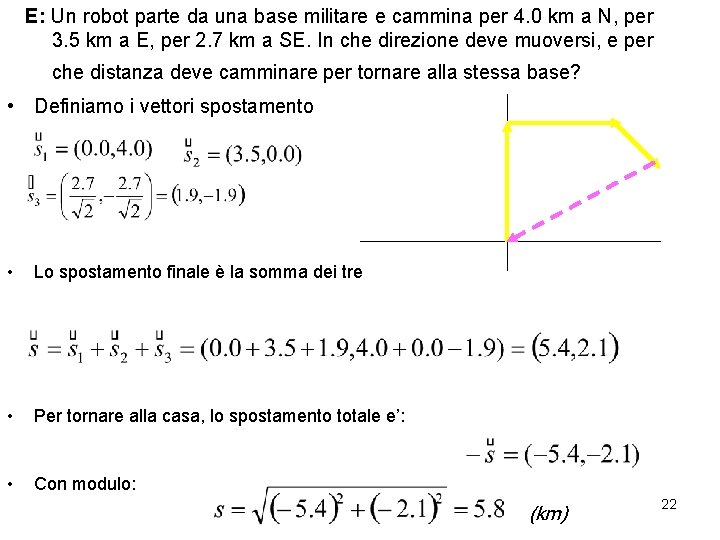
E: Un robot parte da una base militare e cammina per 4. 0 km a N, per 3. 5 km a E, per 2. 7 km a SE. In che direzione deve muoversi, e per che distanza deve camminare per tornare alla stessa base? • Definiamo i vettori spostamento • Lo spostamento finale è la somma dei tre • Per tornare alla casa, lo spostamento totale e’: • Con modulo: (km) 22
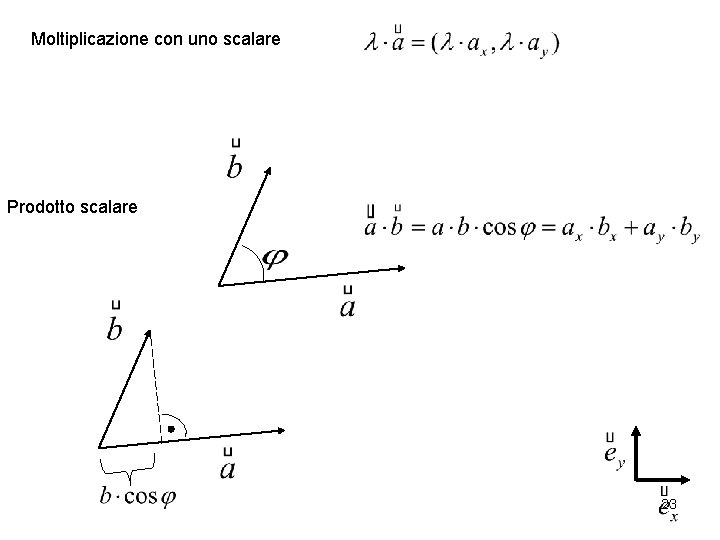
Moltiplicazione con uno scalare Prodotto scalare 23
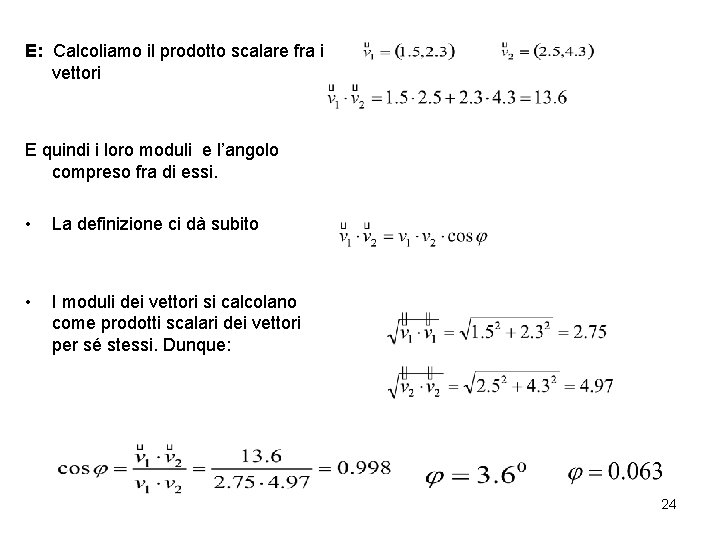
E: Calcoliamo il prodotto scalare fra i vettori E quindi i loro moduli e l’angolo compreso fra di essi. • La definizione ci dà subito • I moduli dei vettori si calcolano come prodotti scalari dei vettori per sé stessi. Dunque: 24
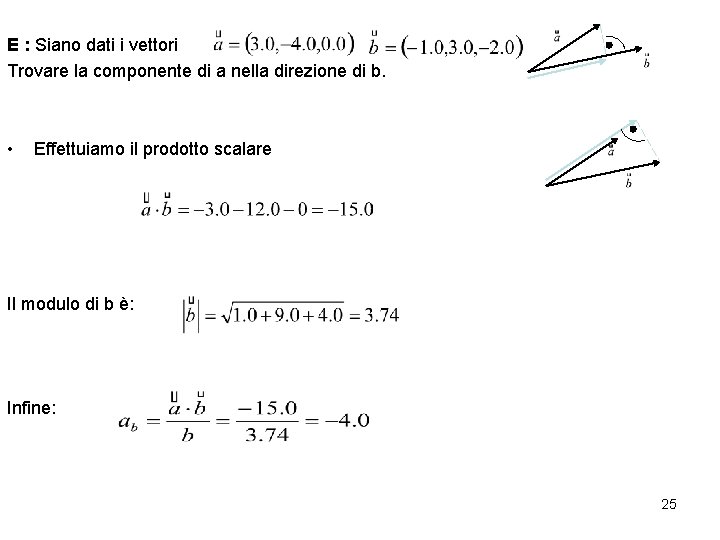
E : Siano dati i vettori Trovare la componente di a nella direzione di b. • Effettuiamo il prodotto scalare Il modulo di b è: Infine: 25
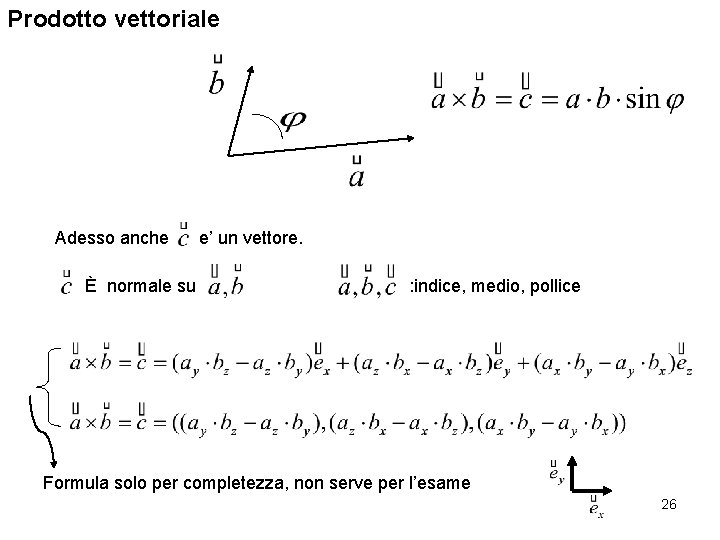
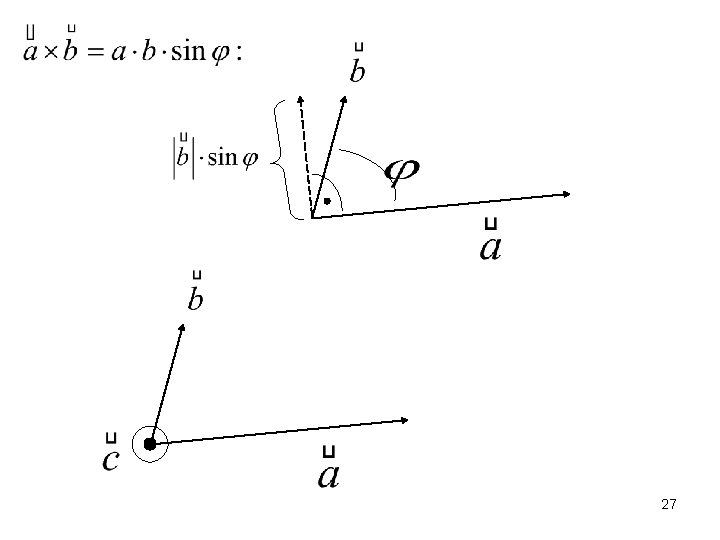
Prodotto vettoriale Adesso anche È normale su e’ un vettore. : indice, medio, pollice Formula solo per completezza, non serve per l’esame 26
27
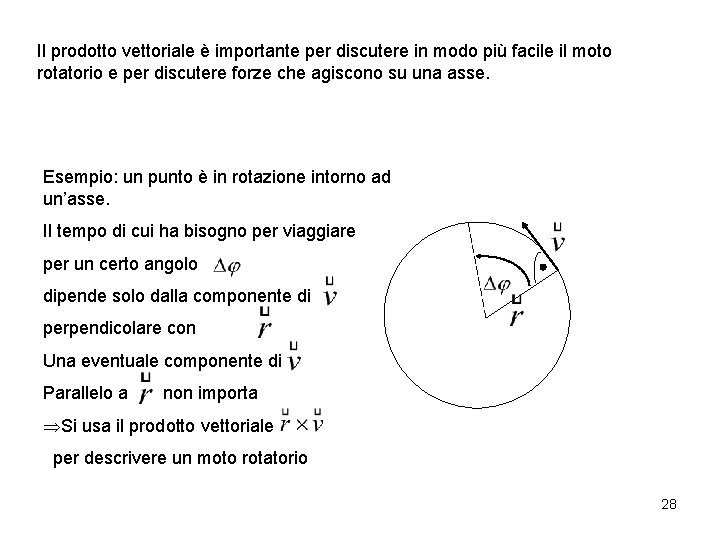
Il prodotto vettoriale è importante per discutere in modo più facile il moto rotatorio e per discutere forze che agiscono su una asse. Esempio: un punto è in rotazione intorno ad un’asse. Il tempo di cui ha bisogno per viaggiare per un certo angolo dipende solo dalla componente di perpendicolare con Una eventuale componente di Parallelo a non importa ÞSi usa il prodotto vettoriale per descrivere un moto rotatorio 28
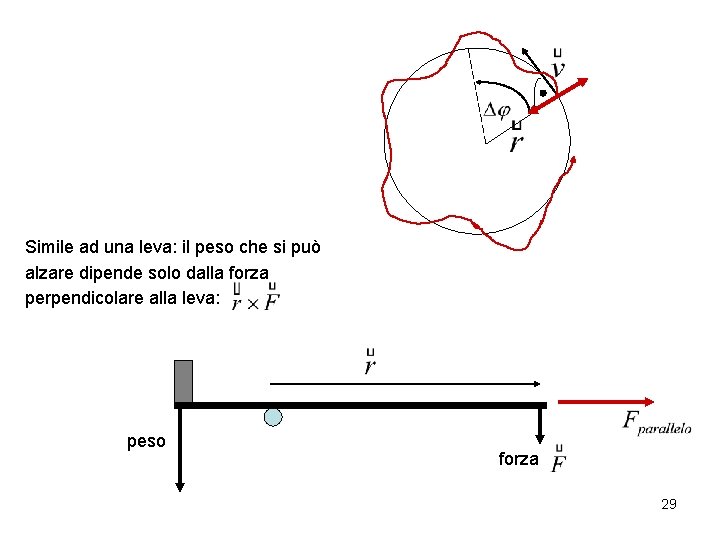
Simile ad una leva: il peso che si può alzare dipende solo dalla forza perpendicolare alla leva: peso forza 29
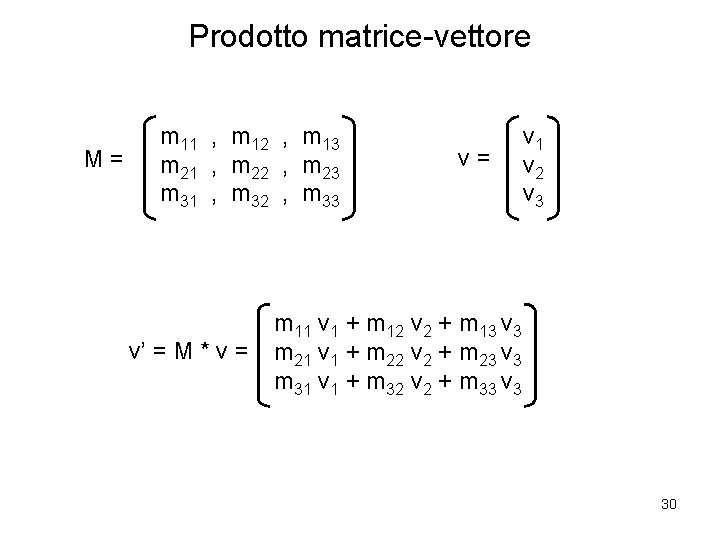
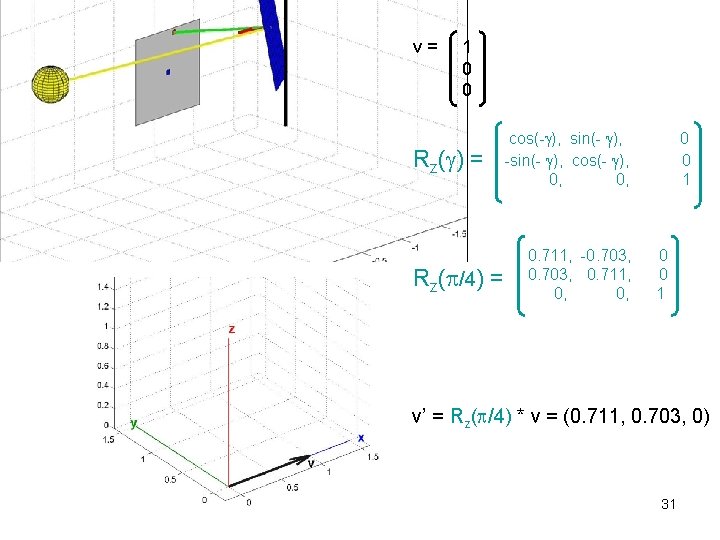
Prodotto matrice-vettore M= m 11 , m 12 , m 13 m 21 , m 22 , m 23 m 31 , m 32 , m 33 v’ = M * v = v= v 1 v 2 v 3 m 11 v 1 + m 12 v 2 + m 13 v 3 m 21 v 1 + m 22 v 2 + m 23 v 3 m 31 v 1 + m 32 v 2 + m 33 v 3 30
v= 1 0 0 Rz( ) = Rz( /4) = cos(- ), sin(- ), -sin(- ), cos(- ), 0, 0, 0. 711, -0. 703, 0. 711, 0, 0, 0 0 1 v’ = Rz( /4) * v = (0. 711, 0. 703, 0) 31
32
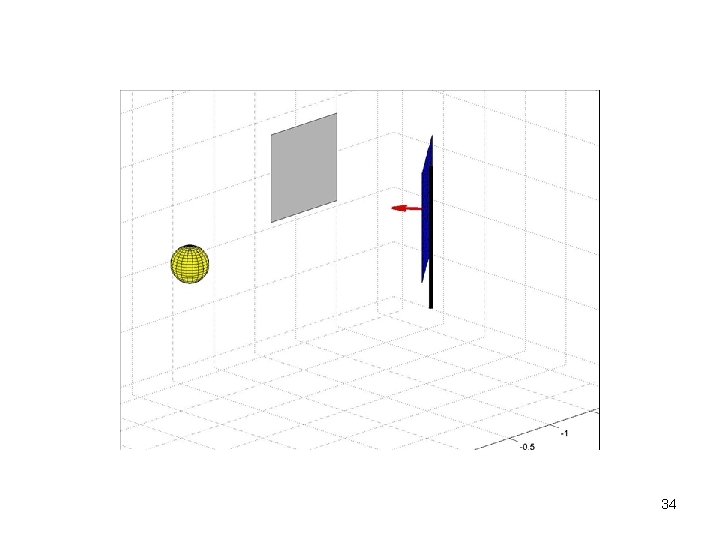
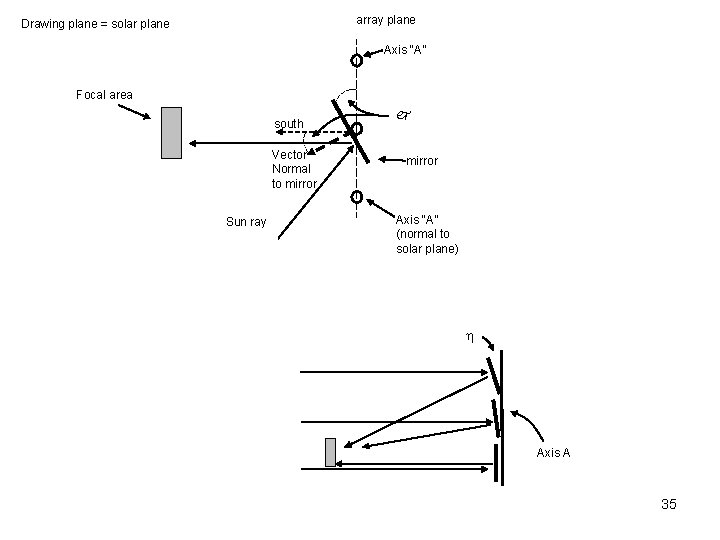
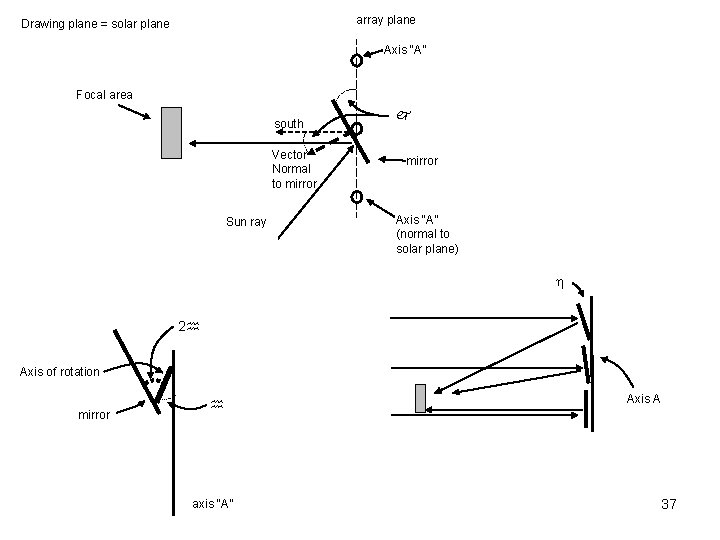
La riflessione di onde elettromagnetiche (luce) è regolata da due leggi fondamentali: - Il raggio incidente ed il raggio riflesso giacciono sullo stesso piano - L'angolo di incidenza e l'angolo riflesso sono equivalenti 33
34
array plane Drawing plane = solar plane Axis “A” Focal area south Vector Normal to mirror Sun ray j mirror Axis “A” (normal to solar plane) h Axis A 35
36
array plane Drawing plane = solar plane Axis “A” Focal area south Vector Normal to mirror Sun ray j mirror Axis “A” (normal to solar plane) h 2 h Axis of rotation mirror h axis “A” Axis A 37
38
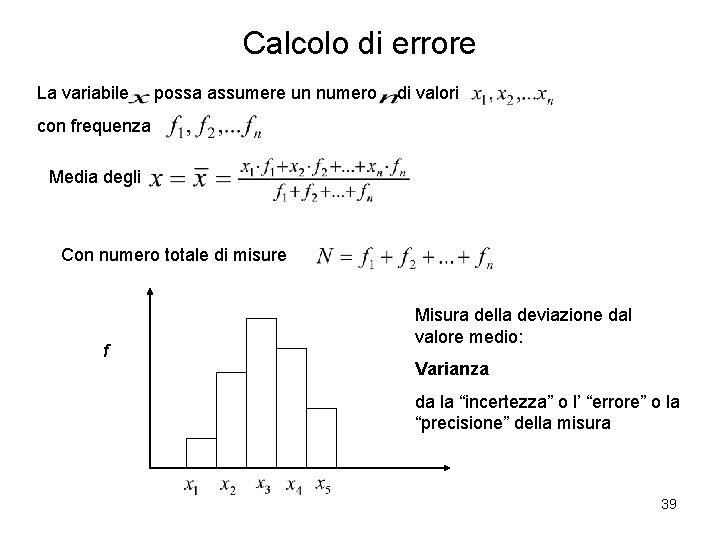
Calcolo di errore La variabile possa assumere un numero di valori con frequenza Media degli Con numero totale di misure f Misura della deviazione dal valore medio: Varianza da la “incertezza” o l’ “errore” o la “precisione” della misura 39
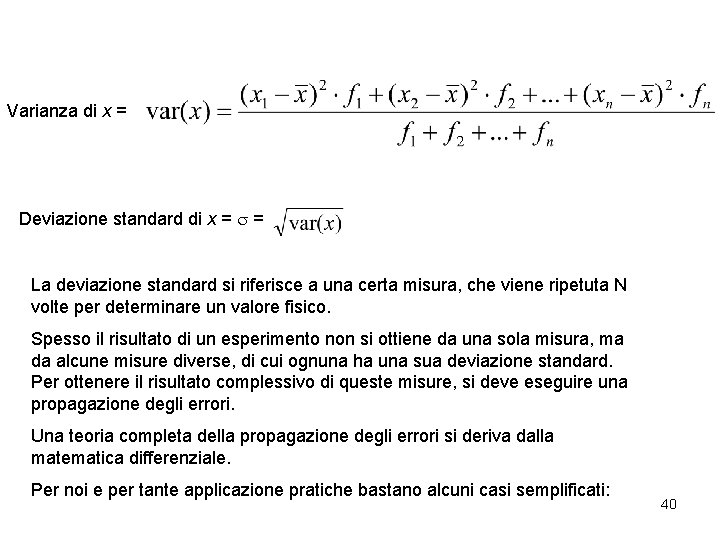
Varianza di x = Deviazione standard di x = s = La deviazione standard si riferisce a una certa misura, che viene ripetuta N volte per determinare un valore fisico. Spesso il risultato di un esperimento non si ottiene da una sola misura, ma da alcune misure diverse, di cui ognuna ha una sua deviazione standard. Per ottenere il risultato complessivo di queste misure, si deve eseguire una propagazione degli errori. Una teoria completa della propagazione degli errori si deriva dalla matematica differenziale. Per noi e per tante applicazione pratiche bastano alcuni casi semplificati: 40
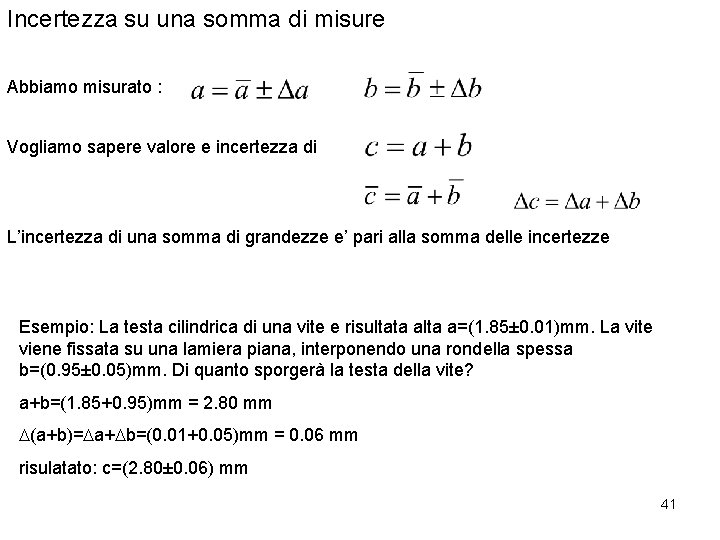
Incertezza su una somma di misure Abbiamo misurato : Vogliamo sapere valore e incertezza di L’incertezza di una somma di grandezze e’ pari alla somma delle incertezze Esempio: La testa cilindrica di una vite e risultata alta a=(1. 85± 0. 01)mm. La vite viene fissata su una lamiera piana, interponendo una rondella spessa b=(0. 95± 0. 05)mm. Di quanto sporgerà la testa della vite? a+b=(1. 85+0. 95)mm = 2. 80 mm D(a+b)=Da+Db=(0. 01+0. 05)mm = 0. 06 mm risulatato: c=(2. 80± 0. 06) mm 41
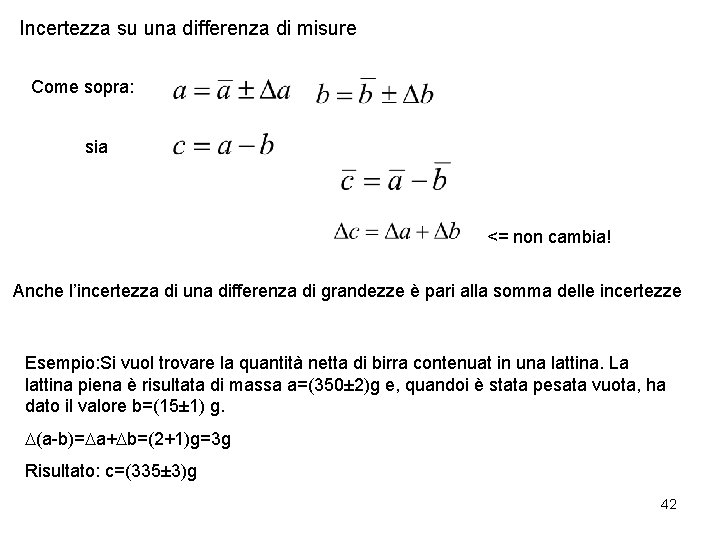
Incertezza su una differenza di misure Come sopra: sia <= non cambia! Anche l’incertezza di una differenza di grandezze è pari alla somma delle incertezze Esempio: Si vuol trovare la quantità netta di birra contenuat in una lattina. La lattina piena è risultata di massa a=(350± 2)g e, quandoi è stata pesata vuota, ha dato il valore b=(15± 1) g. D(a-b)=Da+Db=(2+1)g=3 g Risultato: c=(335± 3)g 42
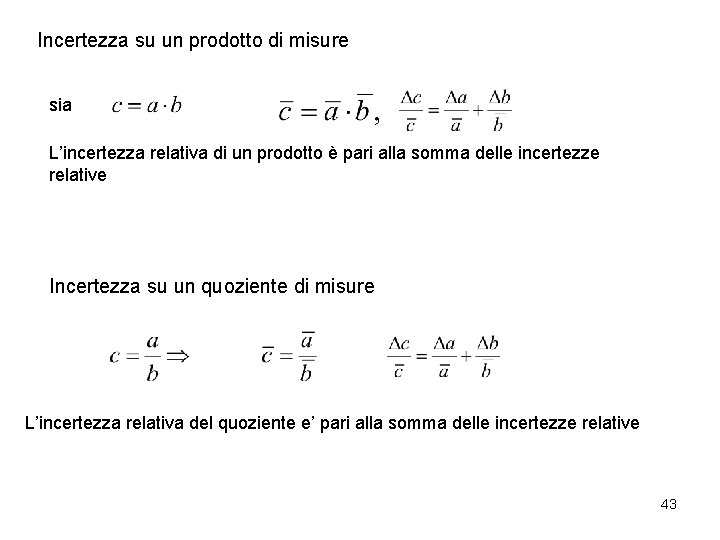
Incertezza su un prodotto di misure sia L’incertezza relativa di un prodotto è pari alla somma delle incertezze relative Incertezza su un quoziente di misure L’incertezza relativa del quoziente e’ pari alla somma delle incertezze relative 43
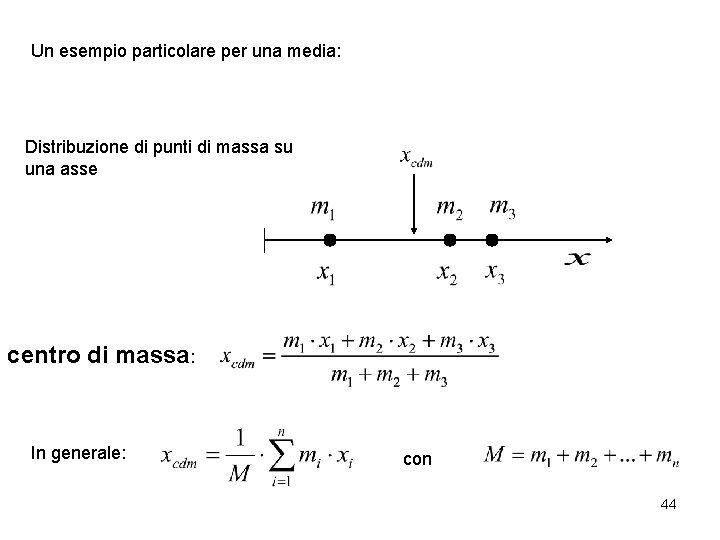
Un esempio particolare per una media: Distribuzione di punti di massa su una asse centro di massa: In generale: con 44