ESPACIO VECTORIAL UNSa Sede Regional Oran TEU TUP
- Slides: 43
ESPACIO VECTORIAL UNSa Sede Regional Oran TEU - TUP
Noción de espacio Vectorial • Un espacio vectorial (o espacio lineal) es el objeto básico de estudio del álgebra lineal. • A los elementos de los espacios vectoriales se les llama vectores (aunque no siempre tienen al forma de los vectores con los que estamos familiarizados) • Sobre los vectores pueden realizarse dos operaciones: la multiplicación por escalares y la adición (una asociación entre un par de objetos). • Estas dos operaciones se tienen que ceñir a un conjunto de axiomas.
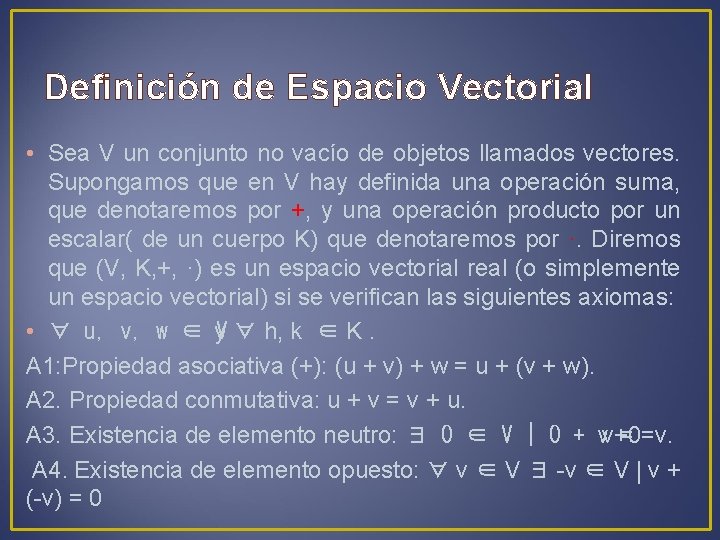
Definición de Espacio Vectorial • Sea V un conjunto no vacío de objetos llamados vectores. Supongamos que en V hay definida una operación suma, que denotaremos por +, y una operación producto por un escalar( de un cuerpo K) que denotaremos por ·. Diremos que (V, K, +, ·) es un espacio vectorial real (o simplemente un espacio vectorial) si se verifican las siguientes axiomas: • ∀ u, v, w ∈ y ∀ V h, k ∈ K. A 1: Propiedad asociativa (+): (u + v) + w = u + (v + w). A 2. Propiedad conmutativa: u + v = v + u. A 3. Existencia de elemento neutro: ∃ 0 ∈ V | 0 + vv+0=v. = A 4. Existencia de elemento opuesto: ∀ v ∈ V ∃ -v ∈ V | v + (-v) = 0
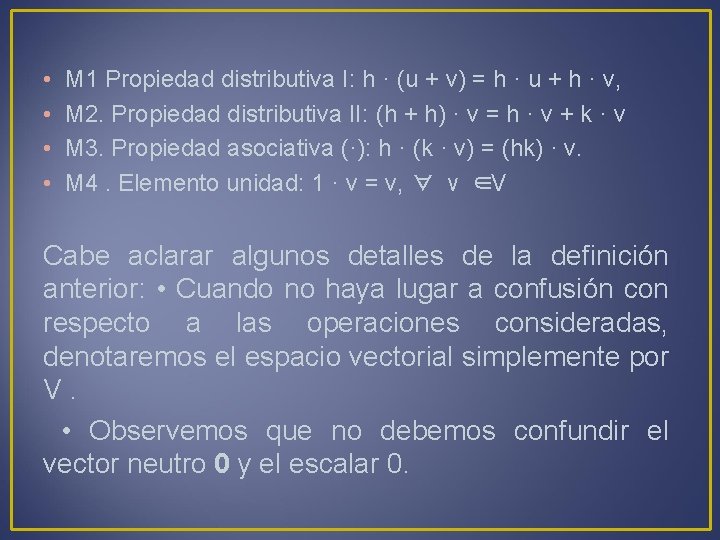
• • M 1 Propiedad distributiva I: h · (u + v) = h · u + h · v, M 2. Propiedad distributiva II: (h + h) · v = h · v + k · v M 3. Propiedad asociativa (·): h · (k · v) = (hk) · v. M 4. Elemento unidad: 1 · v = v, ∀ v ∈V Cabe aclarar algunos detalles de la definición anterior: • Cuando no haya lugar a confusión con respecto a las operaciones consideradas, denotaremos el espacio vectorial simplemente por V. • Observemos que no debemos confundir el vector neutro 0 y el escalar 0.
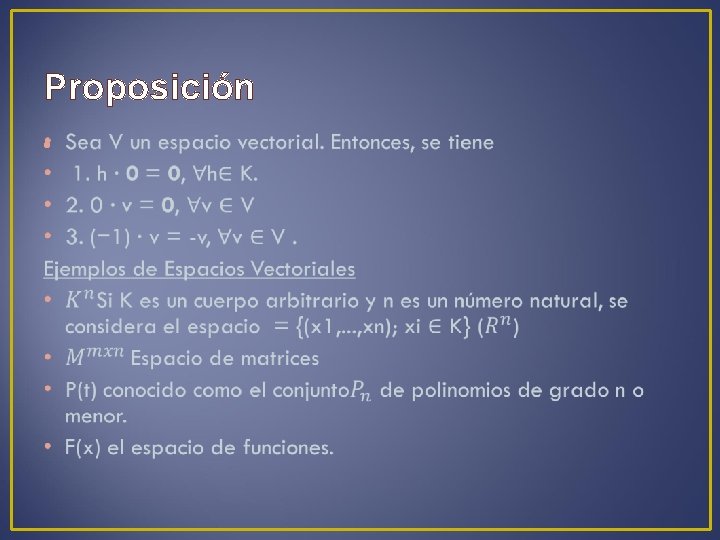
Proposición •
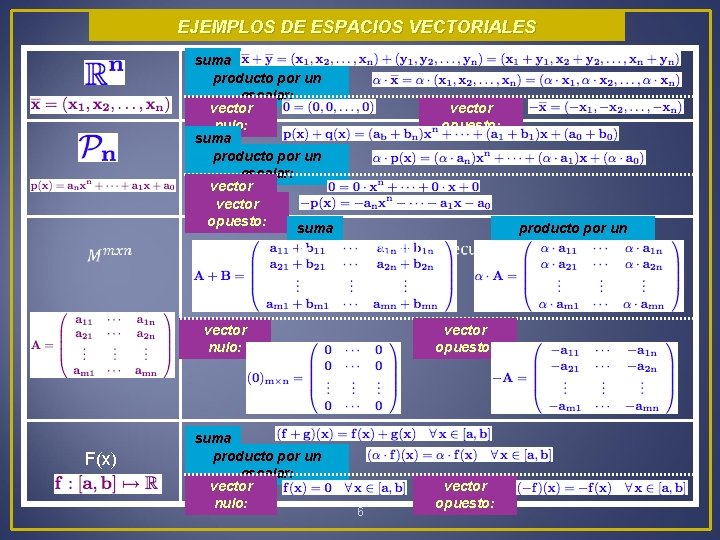
EJEMPLOS DE ESPACIOS VECTORIALES suma : producto por un escalar: vector nulo: vector opuesto: suma : vector opuesto: producto por un escalar: vector nulo: F(x) suma : producto por un escalar: vector nulo: vector opuesto: 6 vector opuesto:
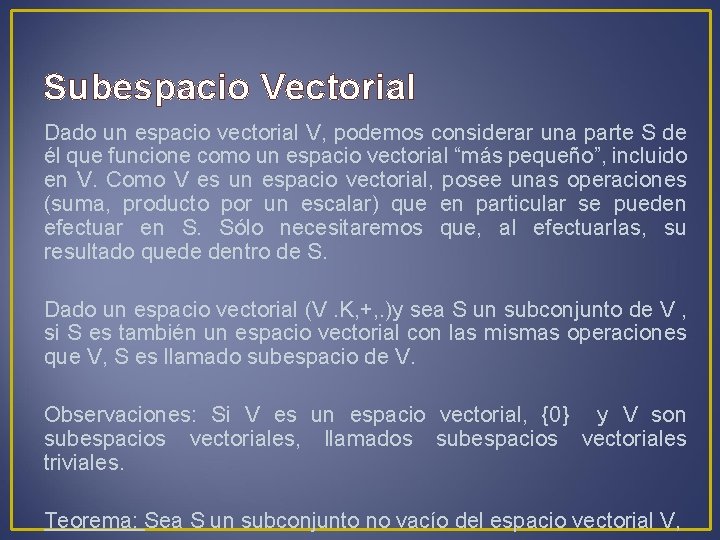
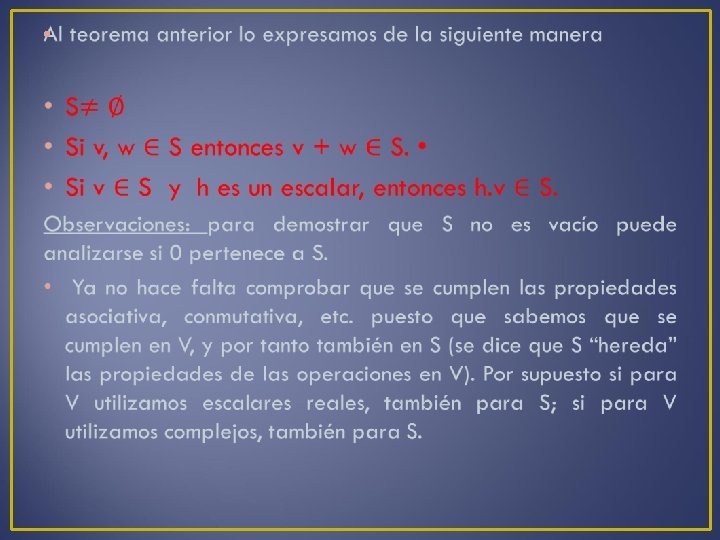
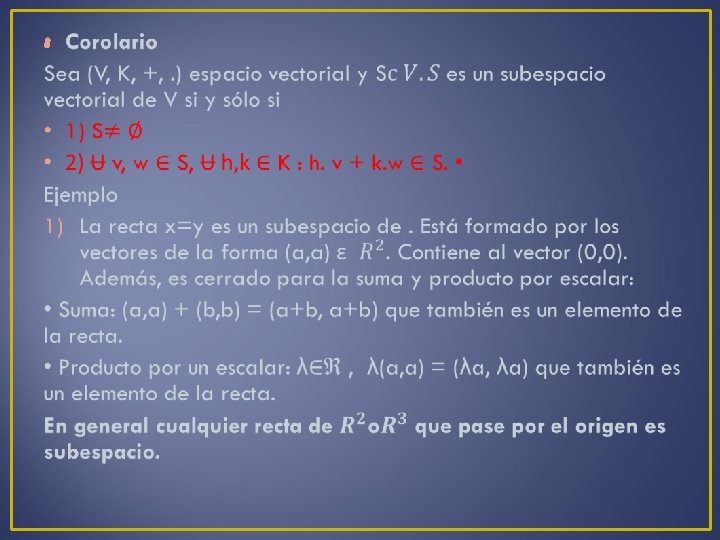
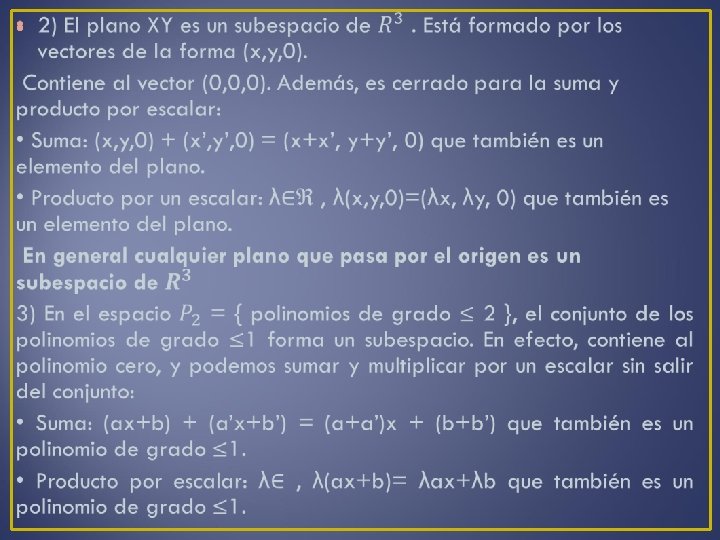
Subespacio Vectorial Dado un espacio vectorial V, podemos considerar una parte S de él que funcione como un espacio vectorial “más pequeño”, incluido en V. Como V es un espacio vectorial, posee unas operaciones (suma, producto por un escalar) que en particular se pueden efectuar en S. Sólo necesitaremos que, al efectuarlas, su resultado quede dentro de S. Dado un espacio vectorial (V. K, +, . )y sea S un subconjunto de V , si S es también un espacio vectorial con las mismas operaciones que V, S es llamado subespacio de V. Observaciones: Si V es un espacio vectorial, {0} y V son subespacios vectoriales, llamados subespacios vectoriales triviales. Teorema: Sea S un subconjunto no vacío del espacio vectorial V,
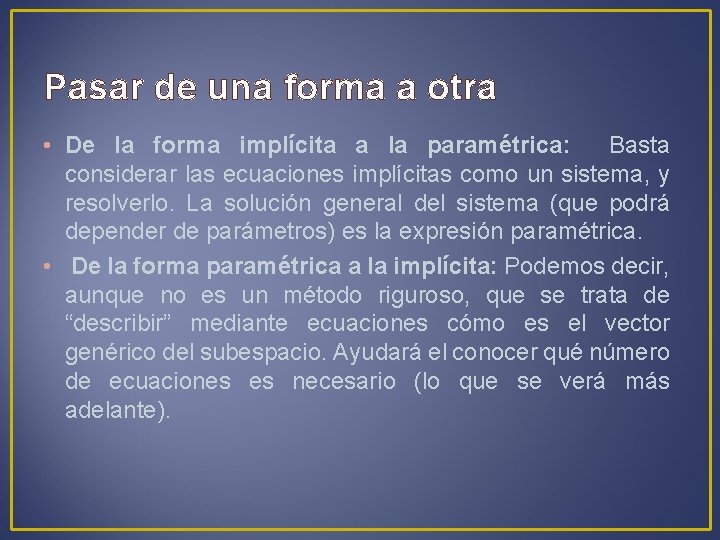
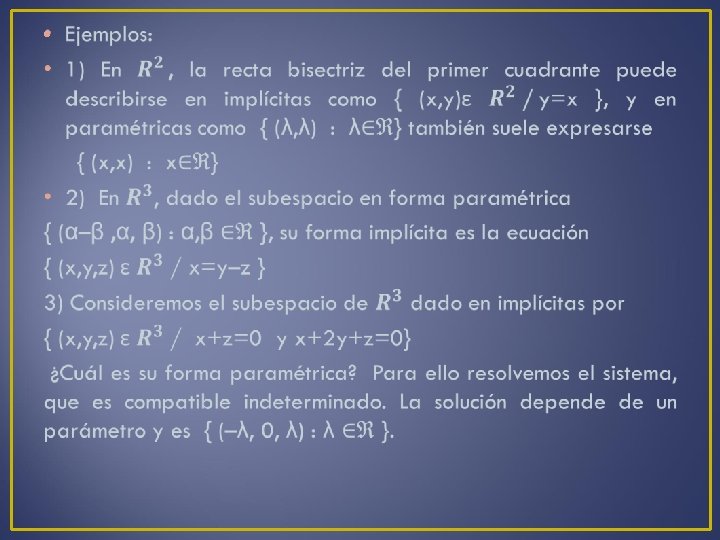
Pasar de una forma a otra • De la forma implícita a la paramétrica: Basta considerar las ecuaciones implícitas como un sistema, y resolverlo. La solución general del sistema (que podrá depender de parámetros) es la expresión paramétrica. • De la forma paramétrica a la implícita: Podemos decir, aunque no es un método riguroso, que se trata de “describir” mediante ecuaciones cómo es el vector genérico del subespacio. Ayudará el conocer qué número de ecuaciones es necesario (lo que se verá más adelante).
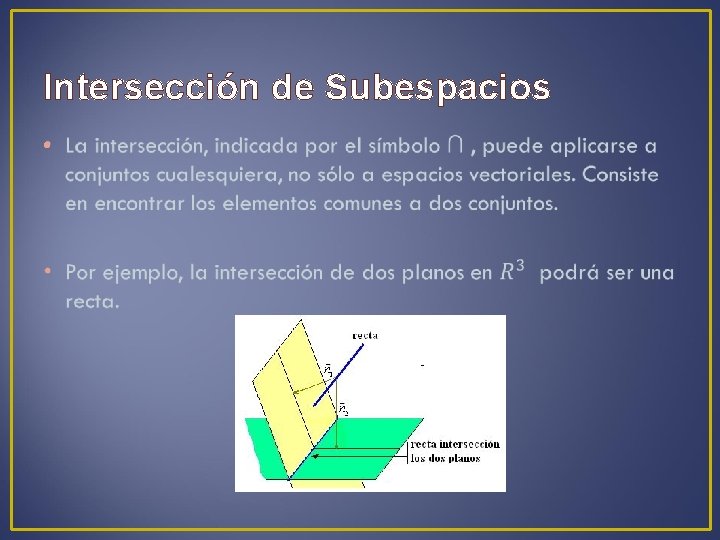
Intersección de Subespacios •
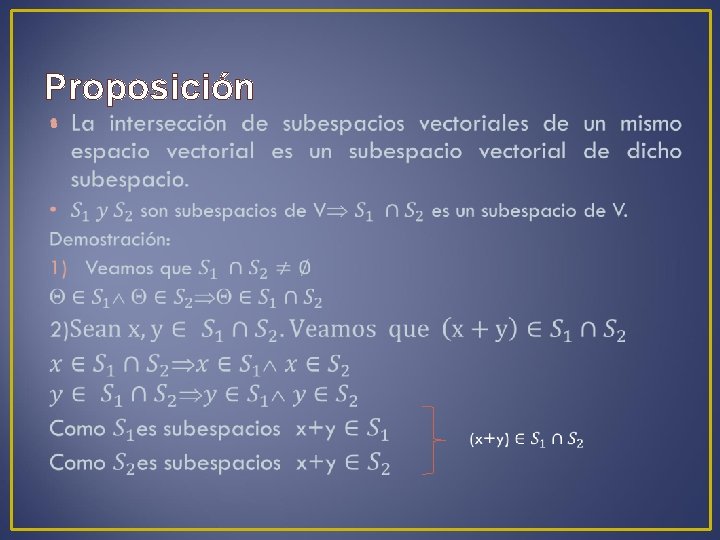
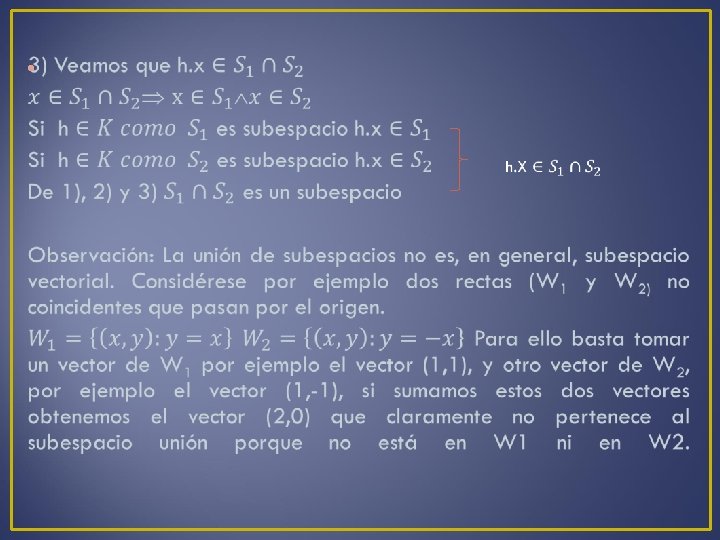
Proposición •
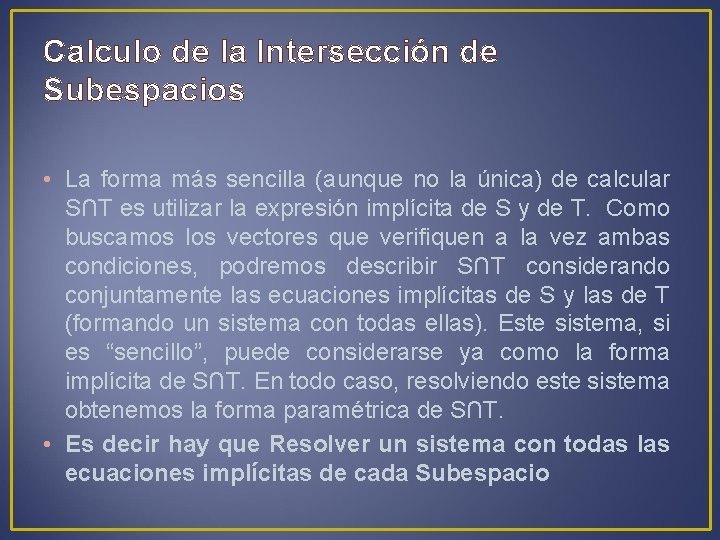
Calculo de la Intersección de Subespacios • La forma más sencilla (aunque no la única) de calcular S∩T es utilizar la expresión implícita de S y de T. Como buscamos los vectores que verifiquen a la vez ambas condiciones, podremos describir S∩T considerando conjuntamente las ecuaciones implícitas de S y las de T (formando un sistema con todas ellas). Este sistema, si es “sencillo”, puede considerarse ya como la forma implícita de S∩T. En todo caso, resolviendo este sistema obtenemos la forma paramétrica de S∩T. • Es decir hay que Resolver un sistema con todas las ecuaciones implícitas de cada Subespacio
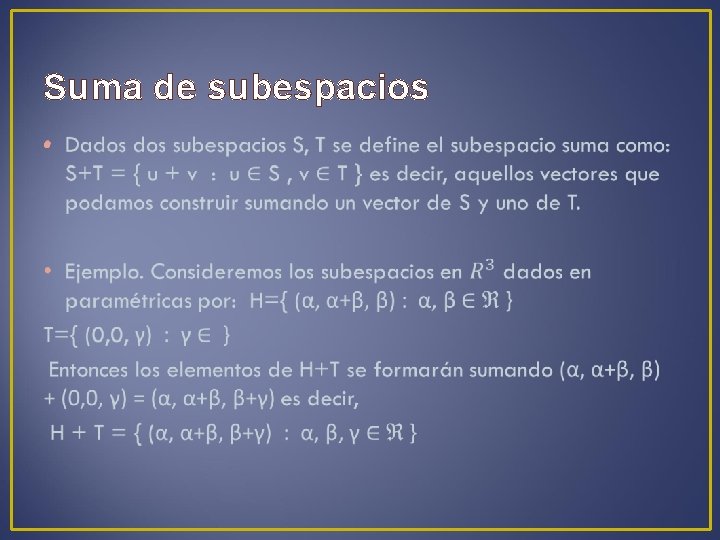
Suma de subespacios •
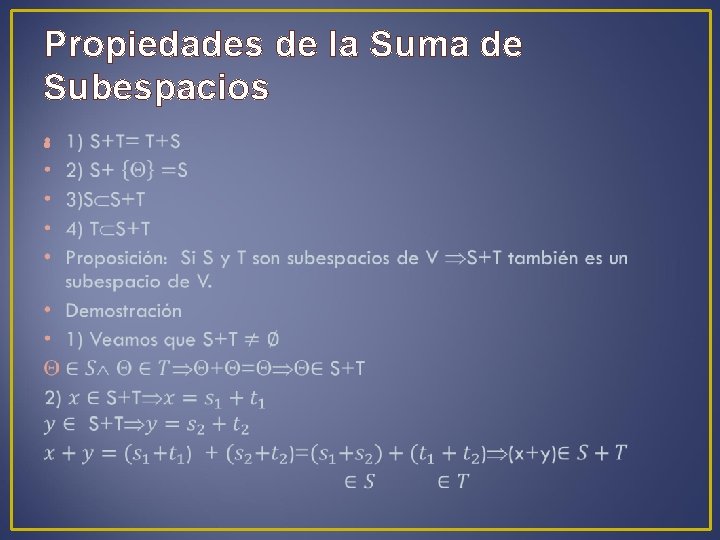
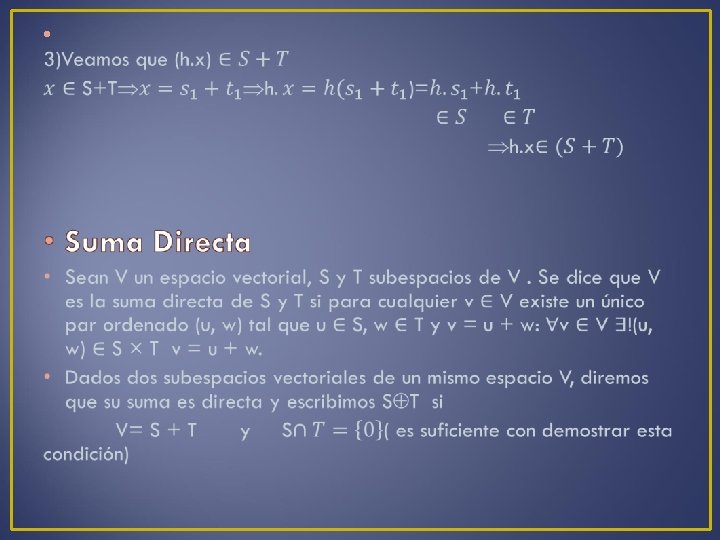
Propiedades de la Suma de Subespacios •
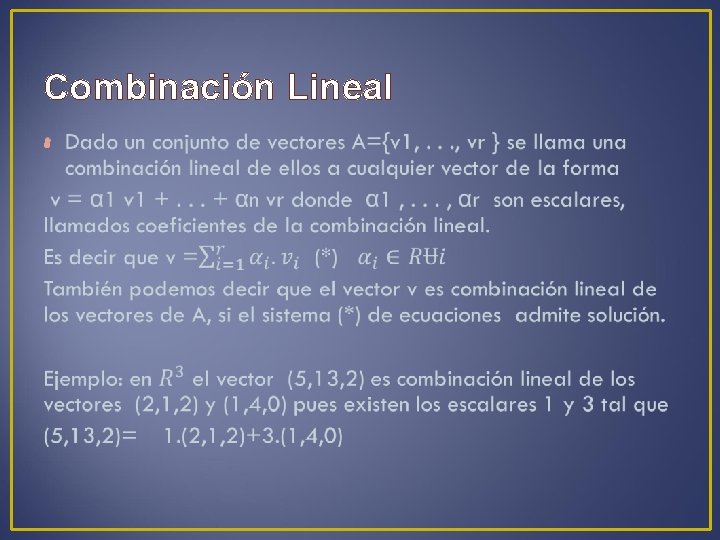
Combinación Lineal •
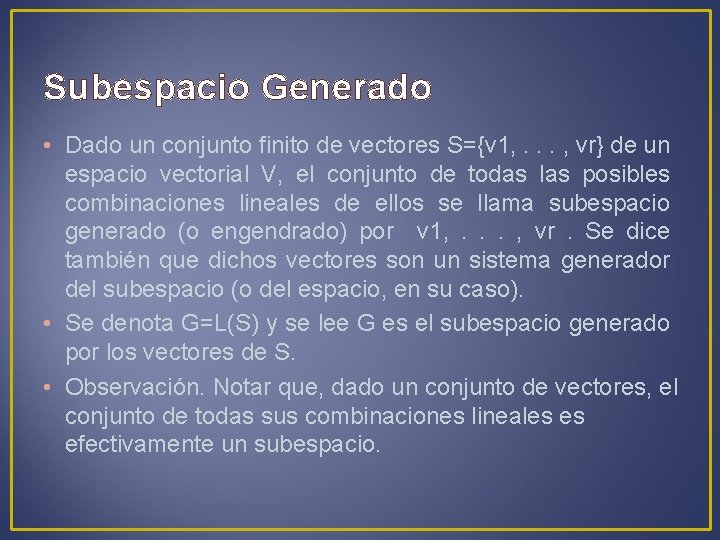
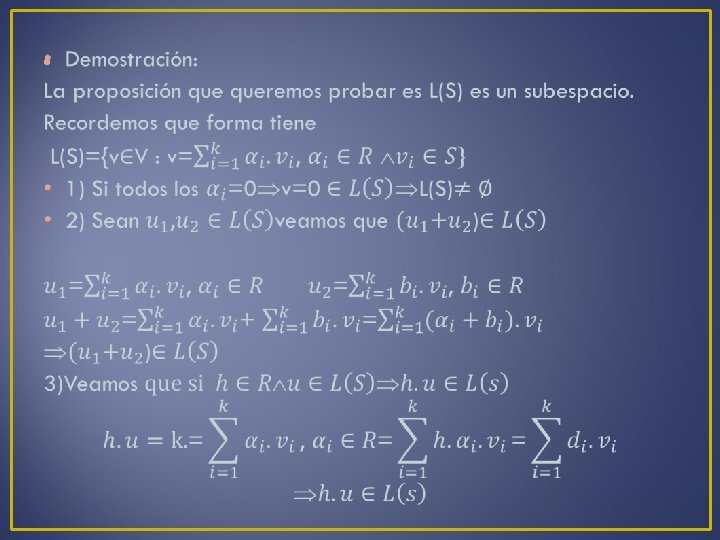
Subespacio Generado • Dado un conjunto finito de vectores S={v 1, . . . , vr} de un espacio vectorial V, el conjunto de todas las posibles combinaciones lineales de ellos se llama subespacio generado (o engendrado) por v 1, . . . , vr . Se dice también que dichos vectores son un sistema generador del subespacio (o del espacio, en su caso). • Se denota G=L(S) y se lee G es el subespacio generado por los vectores de S. • Observación. Notar que, dado un conjunto de vectores, el conjunto de todas sus combinaciones lineales es efectivamente un subespacio.
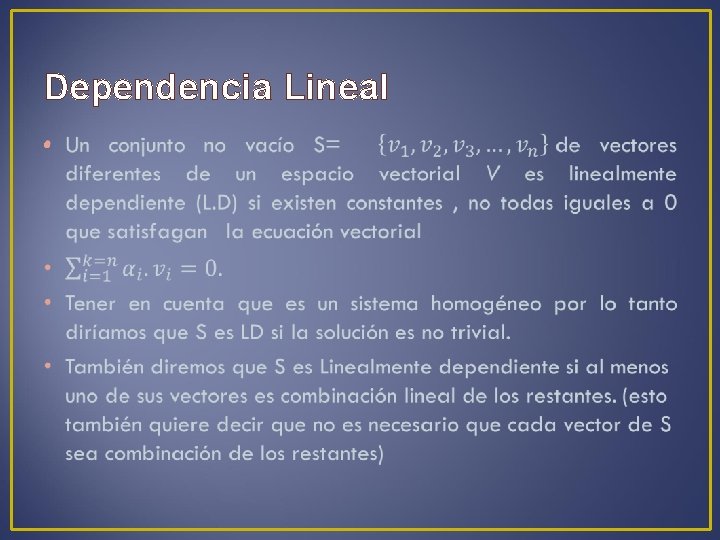
Independencia Lineal •
Independencia Lineal •
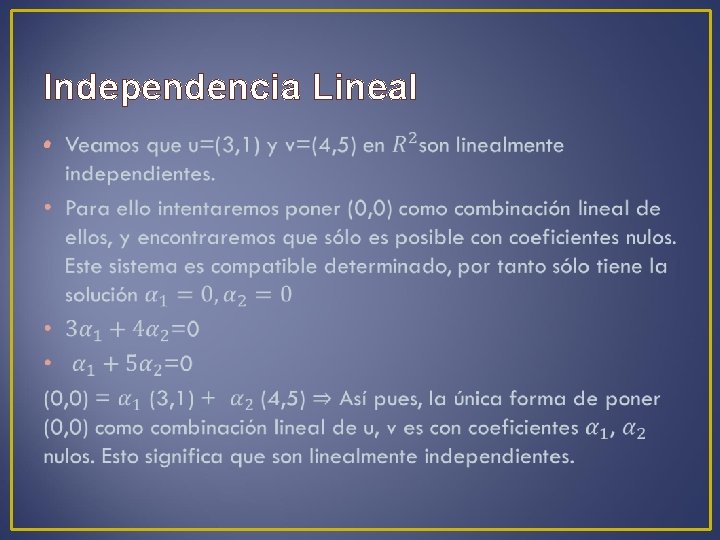
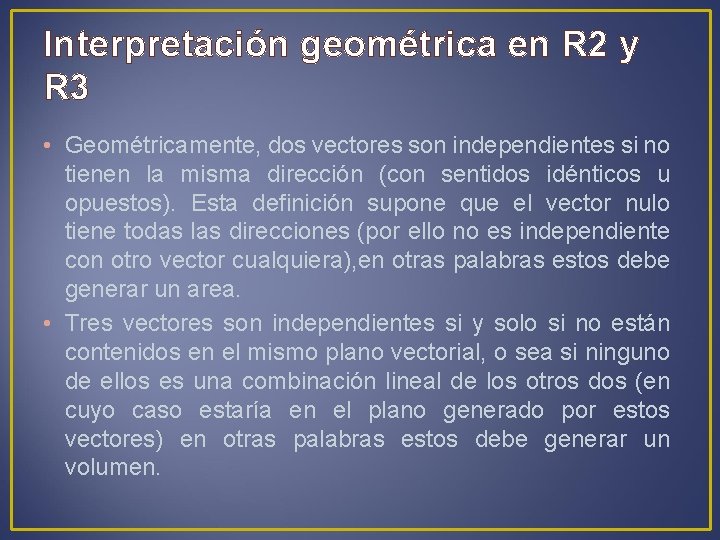
Interpretación geométrica en R 2 y R 3 • Geométricamente, dos vectores son independientes si no tienen la misma dirección (con sentidos idénticos u opuestos). Esta definición supone que el vector nulo tiene todas las direcciones (por ello no es independiente con otro vector cualquiera), en otras palabras estos debe generar un area. • Tres vectores son independientes si y solo si no están contenidos en el mismo plano vectorial, o sea si ninguno de ellos es una combinación lineal de los otros dos (en cuyo caso estaría en el plano generado por estos vectores) en otras palabras estos debe generar un volumen.
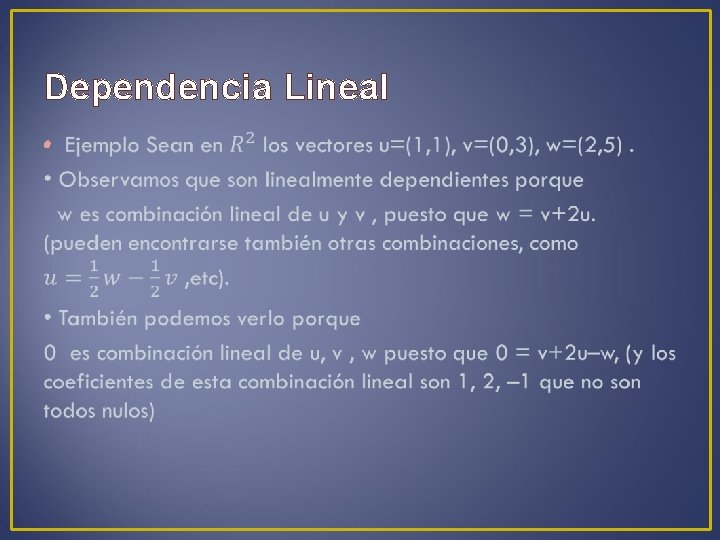
Dependencia Lineal •
Dependencia Lineal •
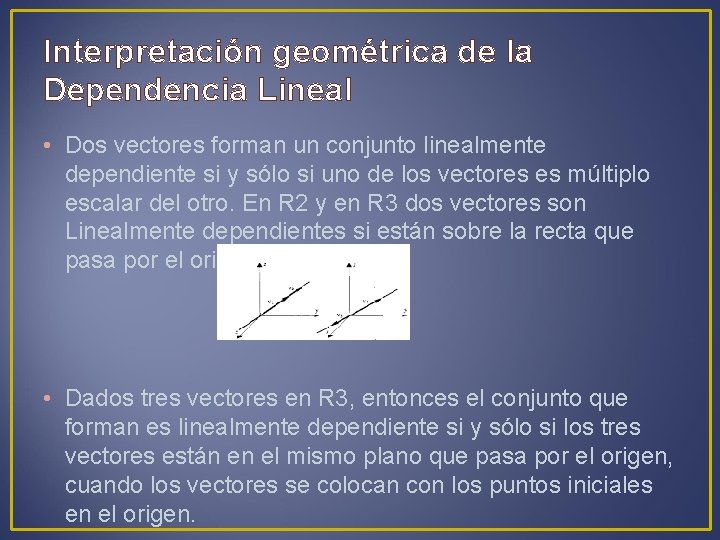
Interpretación geométrica de la Dependencia Lineal • Dos vectores forman un conjunto linealmente dependiente si y sólo si uno de los vectores es múltiplo escalar del otro. En R 2 y en R 3 dos vectores son Linealmente dependientes si están sobre la recta que pasa por el origen. • Dados tres vectores en R 3, entonces el conjunto que forman es linealmente dependiente si y sólo si los tres vectores están en el mismo plano que pasa por el origen, cuando los vectores se colocan con los puntos iniciales en el origen.
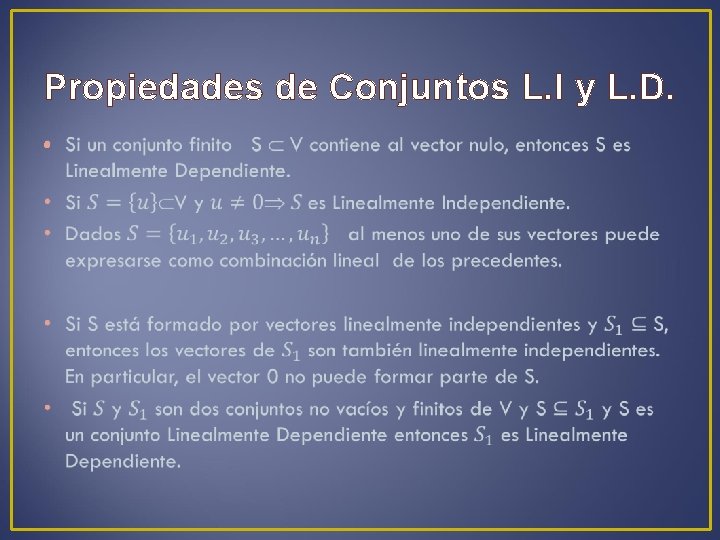
Propiedades de Conjuntos L. I y L. D. •
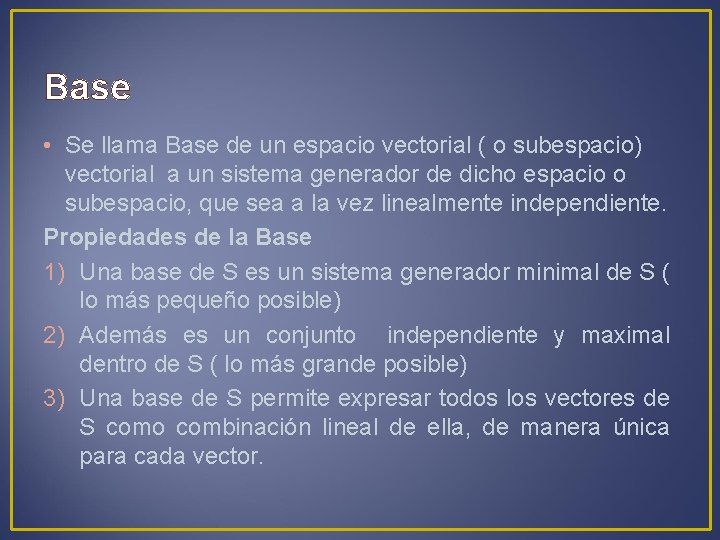
Base • Se llama Base de un espacio vectorial ( o subespacio) vectorial a un sistema generador de dicho espacio o subespacio, que sea a la vez linealmente independiente. Propiedades de la Base 1) Una base de S es un sistema generador minimal de S ( lo más pequeño posible) 2) Además es un conjunto independiente y maximal dentro de S ( lo más grande posible) 3) Una base de S permite expresar todos los vectores de S como combinación lineal de ella, de manera única para cada vector.
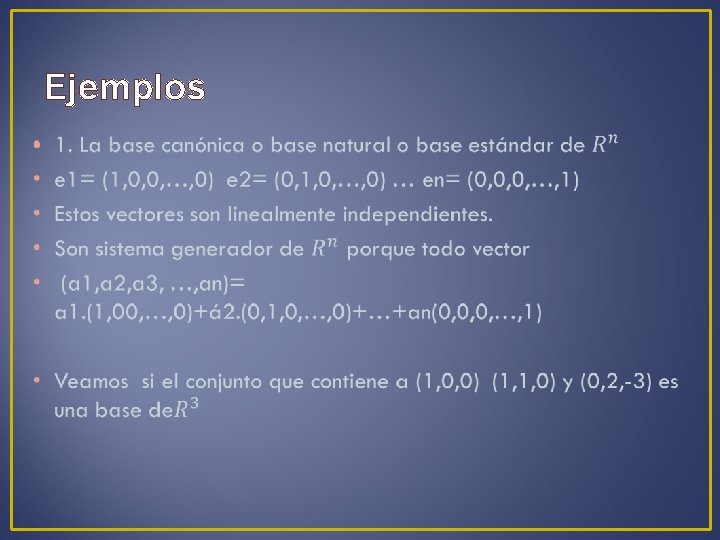
Ejemplos •
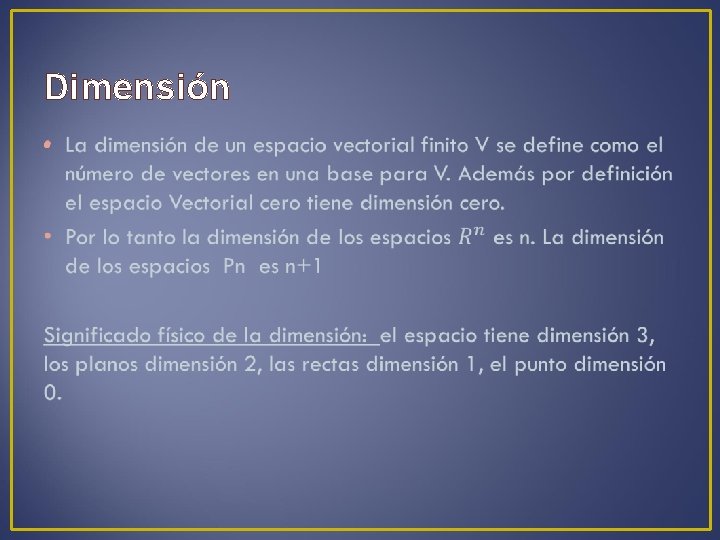
Dimensión •
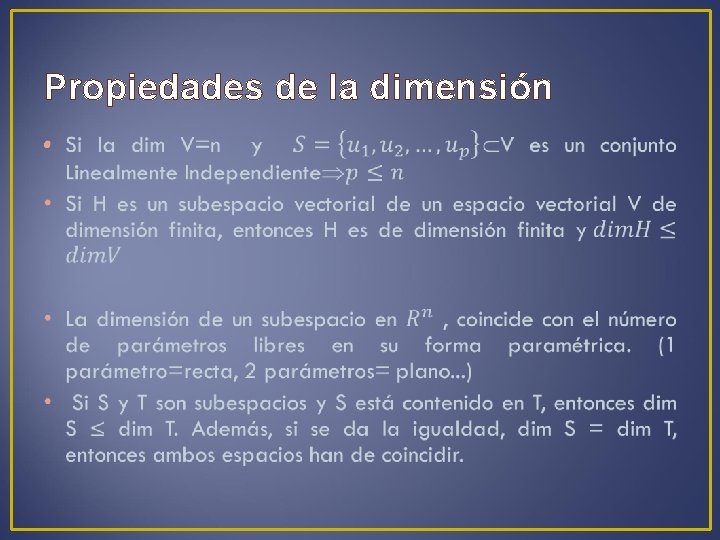
Propiedades de la dimensión •
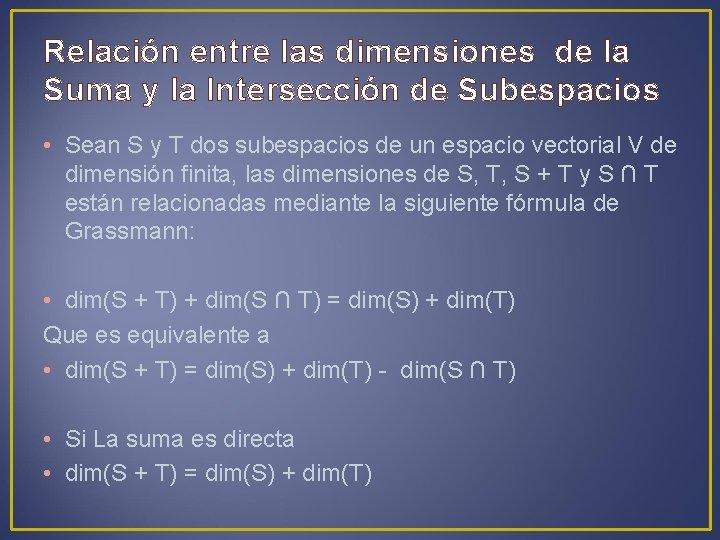
Relación entre las dimensiones de la Suma y la Intersección de Subespacios • Sean S y T dos subespacios de un espacio vectorial V de dimensión finita, las dimensiones de S, T, S + T y S ∩ T están relacionadas mediante la siguiente fórmula de Grassmann: • dim(S + T) + dim(S ∩ T) = dim(S) + dim(T) Que es equivalente a • dim(S + T) = dim(S) + dim(T) - dim(S ∩ T) • Si La suma es directa • dim(S + T) = dim(S) + dim(T)
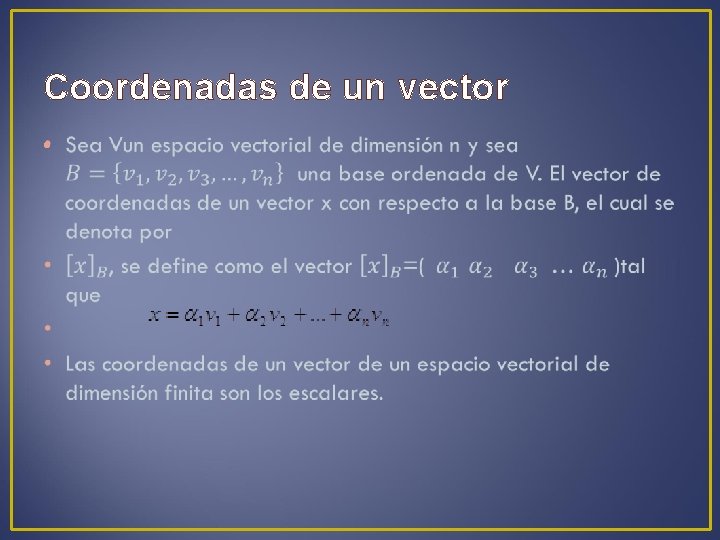
Coordenadas de un vector •
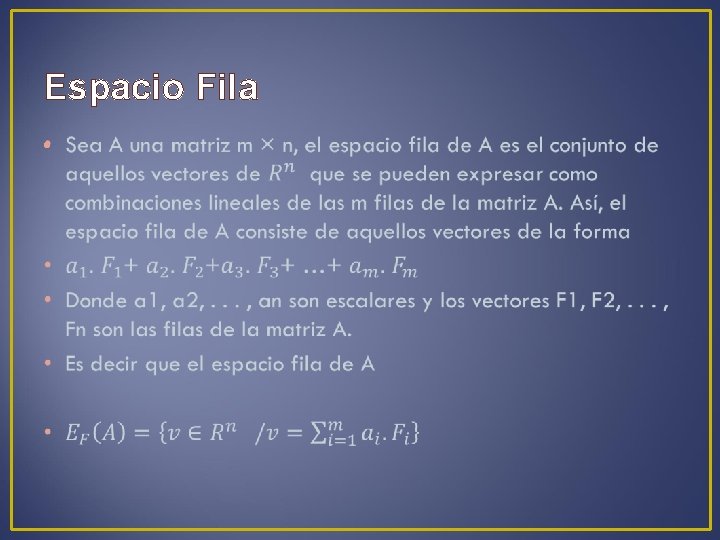
Espacio Fila •
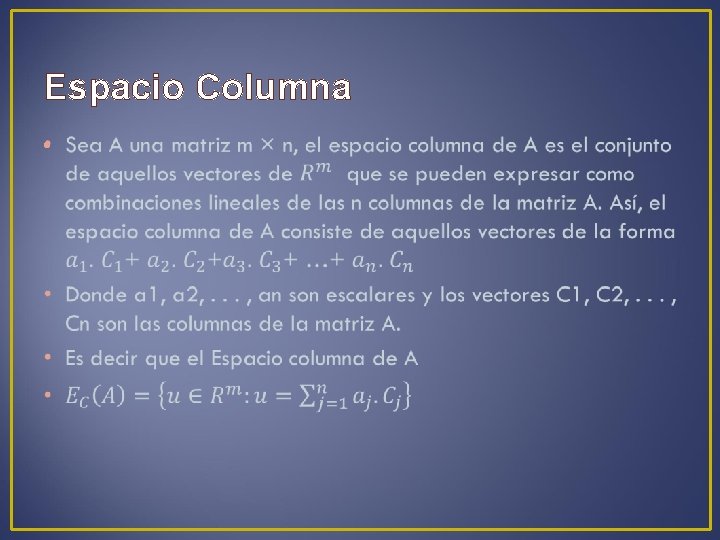
Espacio Columna •
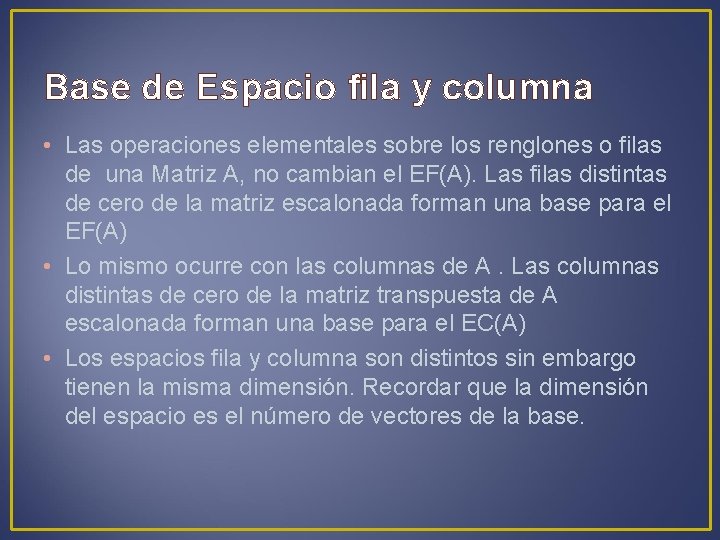
Base de Espacio fila y columna • Las operaciones elementales sobre los renglones o filas de una Matriz A, no cambian el EF(A). Las filas distintas de cero de la matriz escalonada forman una base para el EF(A) • Lo mismo ocurre con las columnas de A. Las columnas distintas de cero de la matriz transpuesta de A escalonada forman una base para el EC(A) • Los espacios fila y columna son distintos sin embargo tienen la misma dimensión. Recordar que la dimensión del espacio es el número de vectores de la base.
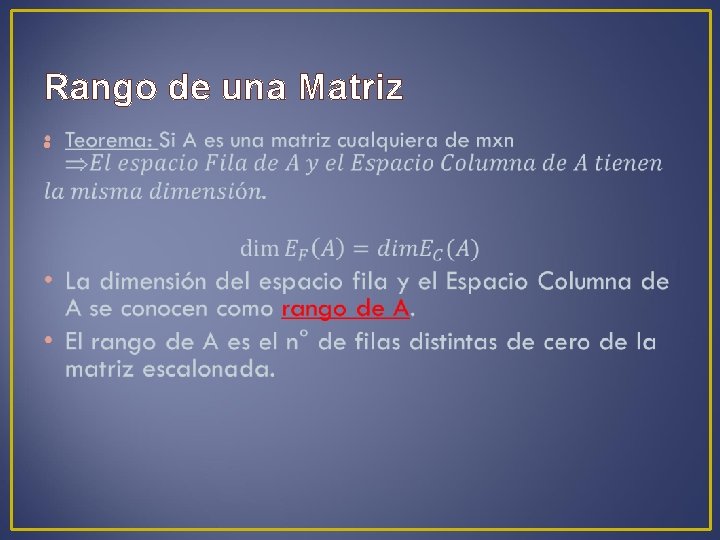
Rango de una Matriz •
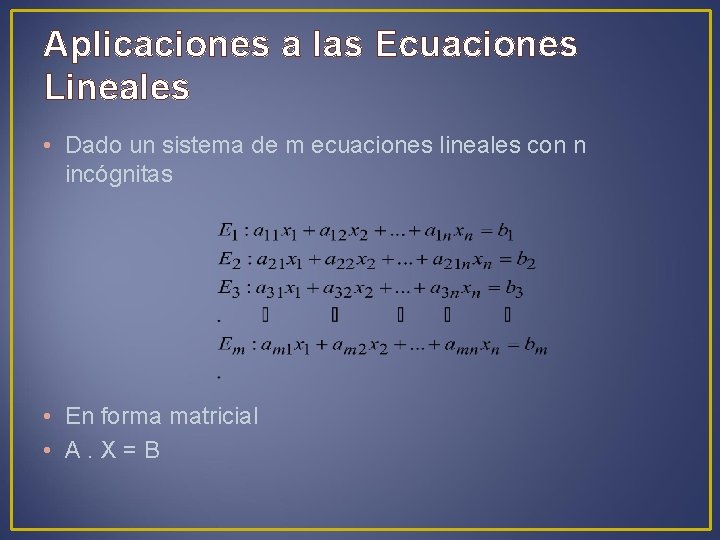
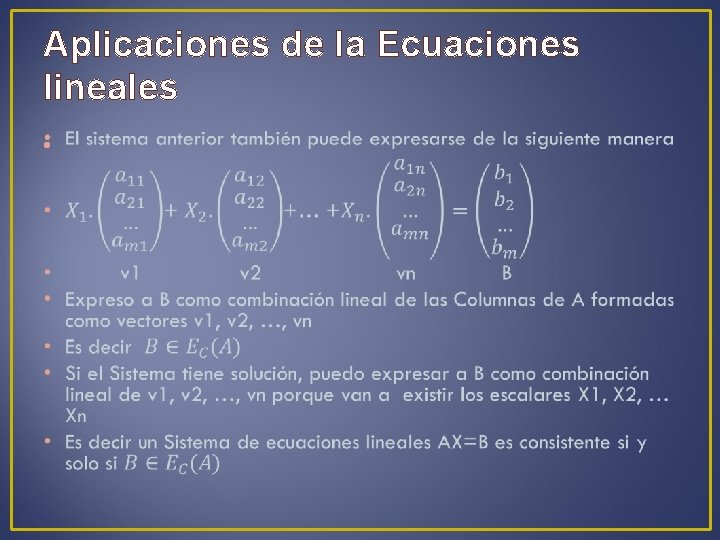
Aplicaciones a las Ecuaciones Lineales • Dado un sistema de m ecuaciones lineales con n incógnitas • En forma matricial • A. X = B
Aplicaciones de la Ecuaciones lineales •
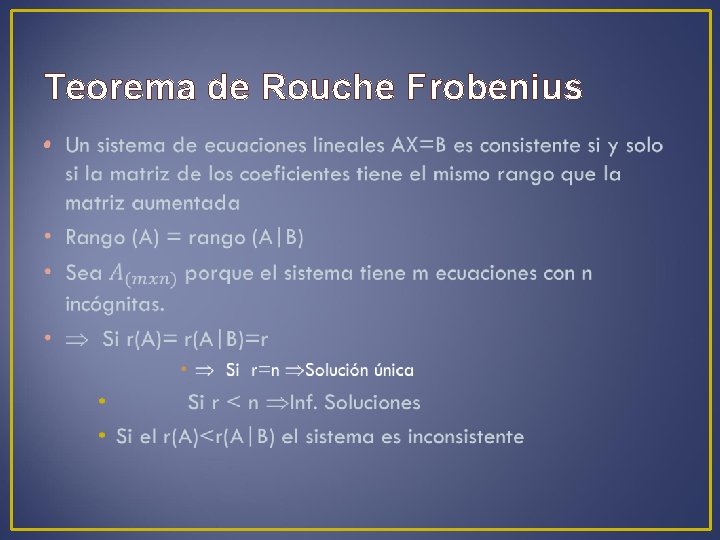
Teorema de Rouche Frobenius •