Diseo de Algoritmos Evolutivos para Localizacin Inicial Optima
- Slides: 51
Diseño de Algoritmos Evolutivos para Localización Inicial Optima de Sensores en Plantas Industriales Jessica Andrea Carballido Noviembre, 2005 Defensa de Tesis Doctorado en Cs. de la Computación
Objetivos Objetivo General: Automatizar la localización de sensores en plantas industriales Objetivo Particular: Automatizar la inicialización del diseño de instrumentación utilizando algoritmos genéticos Objetivo secundario: Lograr un Análisis de Observabilidad más eficiente y eficaz Noviembre, 2005
Organización de la charla Localización de sensores Manual Automática: DSS Localización Inicial de Sensores Módulo de Inicialización: Algoritmos Genéticos AG-THA AG-CGD Conclusiones Finales y Trabajos Futuros Noviembre, 2005
Localización de sensores Manual Automática Localización Inicial de Sensores Módulo de Inicialización: Algoritmos Genéticos AG-THA AG-CGD Conclusiones Finales y Trabajos Futuros Noviembre, 2005
Modelos matemáticos precisos y rigurosos Buen Diseño de Instrumentación Información Completa del Proceso Industrial: Mejor control sobre el funcionamiento de la planta Menos paradas de planta (beneficio económico) Menos contaminación ambiental Detección temprana de errores Noviembre, 2005 Planta con información confiable del proceso Planta con pocos datos ó información imprecisa Localización de sensores
Localización de sensores Diseño de Instrumentación de Plantas Industriales Determinar la cantidad, tipo y localización de los sensores a ubicar en la planta, a fin de obtener suficiente conocimiento de su funcionamiento. Noviembre, 2005
Localización de sensores La configuración debe ser confiable, no debe ser demasiado costosa, debe permitir tener un alto grado de conocimiento del funcionamiento de la planta… Noviembre, 2005
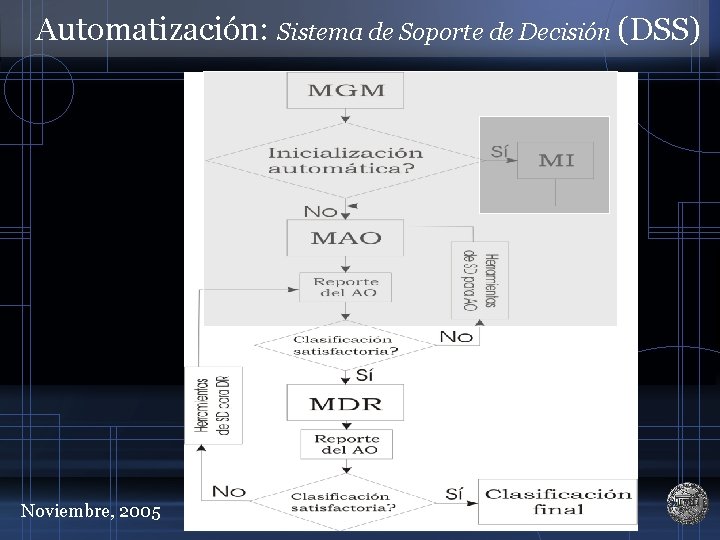
Automatización: Sistema de Soporte de Decisión (DSS) DSS Asistir al ingeniero en las distintas etapas del DI MGM: Módulo Generador de Modelos MAO: Módulo de Análisis de Observabilidad Noviembre, 2005
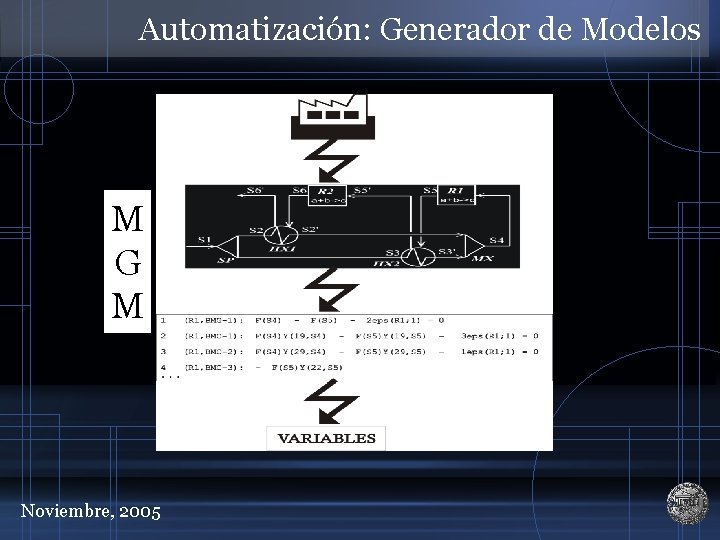
Automatización: Generador de Modelos M G M Noviembre, 2005
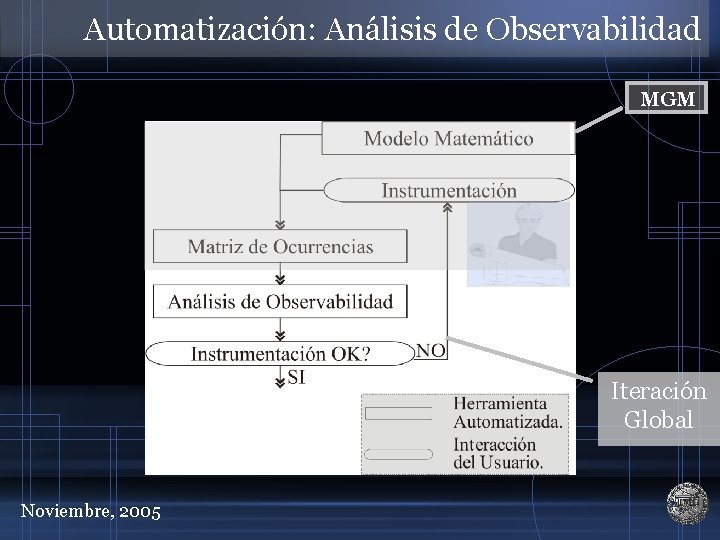
Automatización: Análisis de Observabilidad MGM Iteración Global Noviembre, 2005
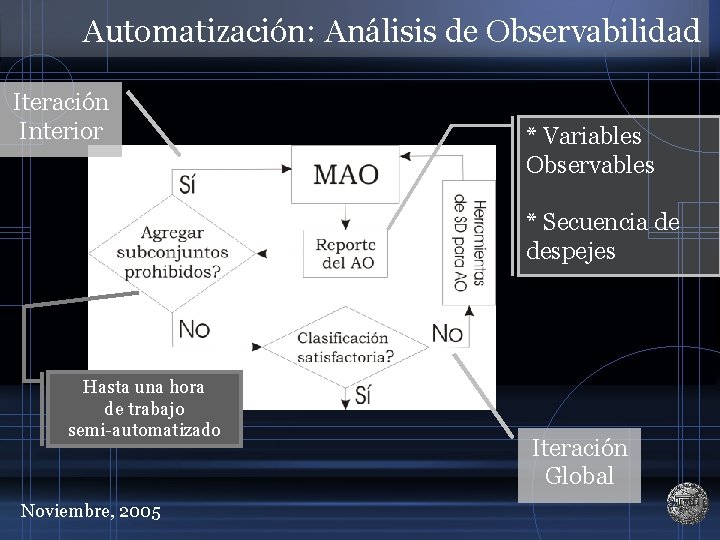
Automatización: Análisis de Observabilidad Iteración Interior * Variables Observables * Secuencia de despejes Hasta una hora de trabajo semi-automatizado Noviembre, 2005 Iteración Global
Automatización: Sistema de Soporte de Decisión (DSS) Noviembre, 2005
Localización de sensores Manual Automática Localización Inicial de Sensores Módulo de Inicialización: Algoritmos Genéticos AG-THA AG-CGD Conclusiones Finales y Trabajos Futuros Noviembre, 2005
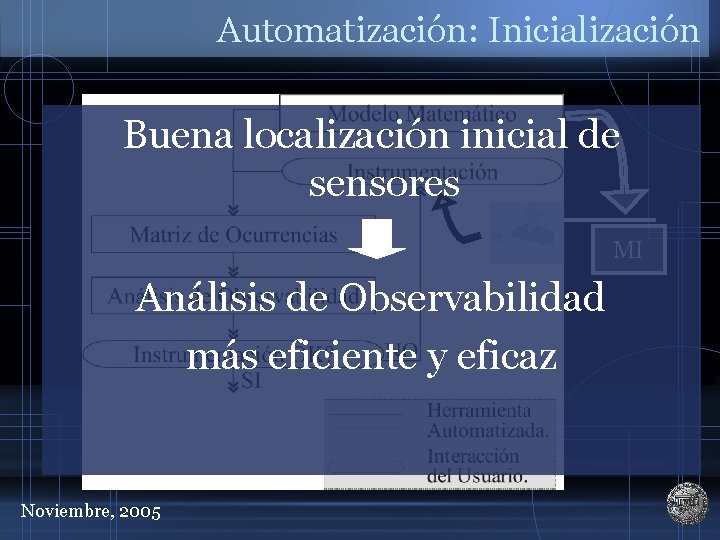
Automatización: Inicialización Buena localización inicial de sensores MI Análisis de Observabilidad más eficiente y eficaz Noviembre, 2005
MI con Algoritmos Genéticos Localización inicial de sensores Problema de optimización combinatoria multi-objetivo Debe resolverse en cortos tiempos de cómputo Debe sugerir un conjunto de soluciones alternativas ALGORITMOS GENÉTICOS Noviembre, 2005
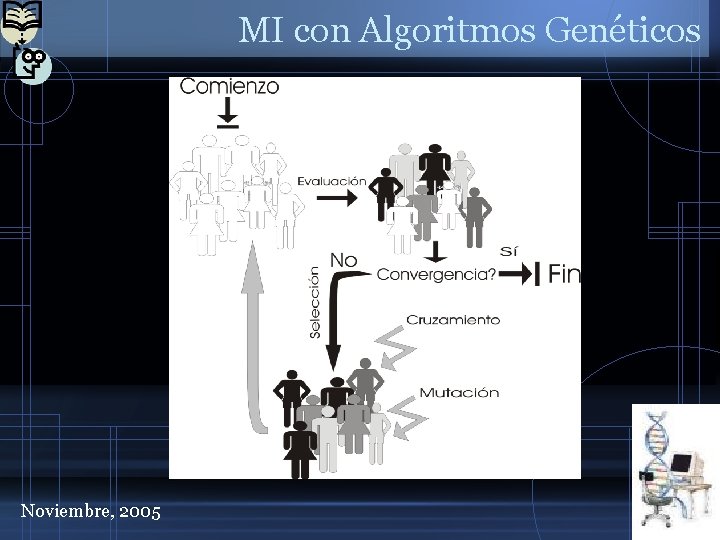
MI con Algoritmos Genéticos Noviembre, 2005
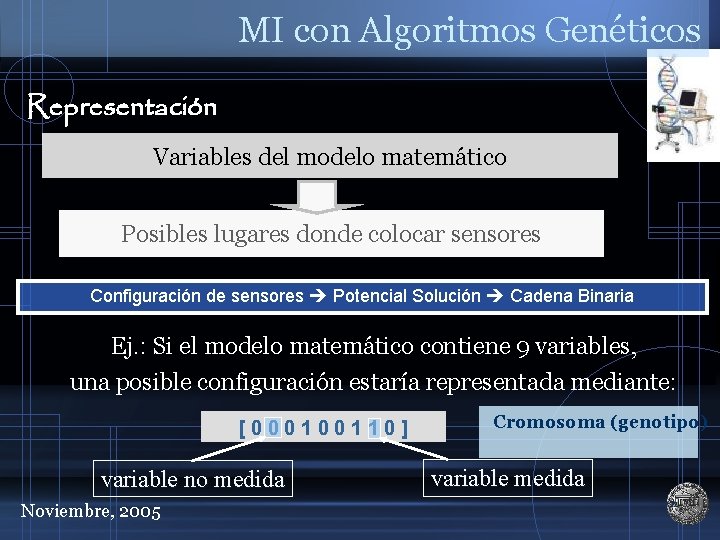
MI con Algoritmos Genéticos Representación Variables del modelo matemático Posibles lugares donde colocar sensores Configuración de sensores Potencial Solución Cadena Binaria Ej. : Si el modelo matemático contiene 9 variables, una posible configuración estaría representada mediante: [000100110] variable no medida Noviembre, 2005 Cromosoma (genotipo) variable medida
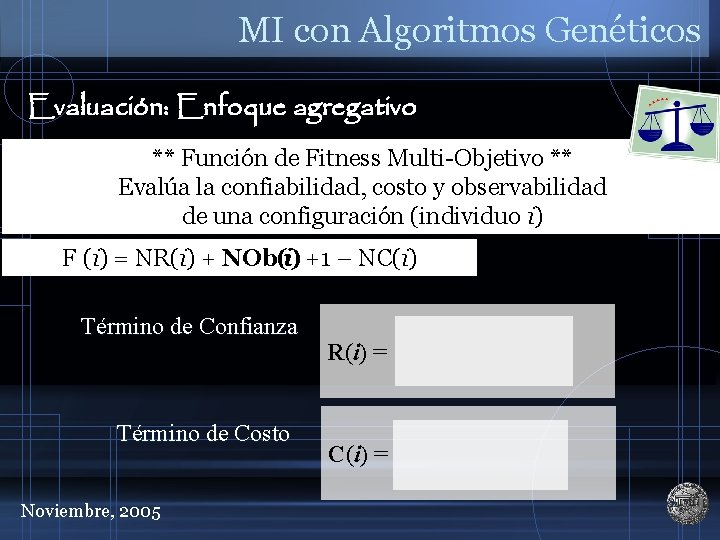
MI con Algoritmos Genéticos Evaluación: Enfoque agregativo ** Función de Fitness Multi-Objetivo ** Evalúa la confiabilidad, costo y observabilidad de una configuración (individuo i) F (i) = NR(i) + NOb(i) +1 – NC(i) Término de Confianza Término de Costo Noviembre, 2005 R(i) = C(i) =
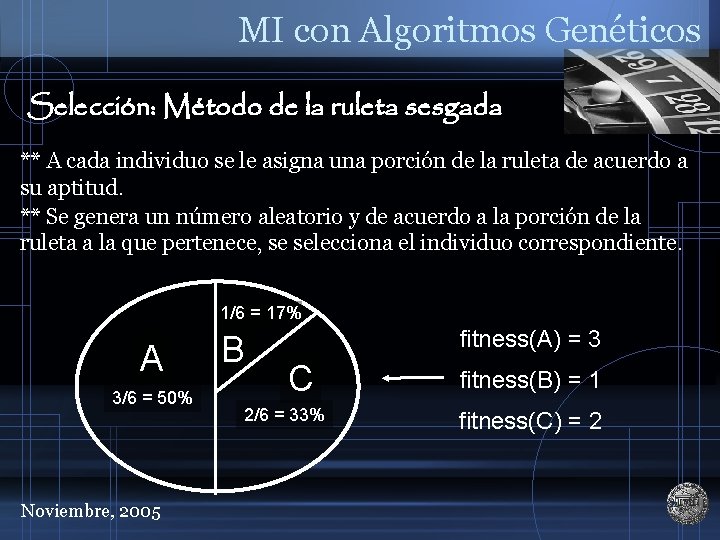
MI con Algoritmos Genéticos Selección: Método de la ruleta sesgada ** A cada individuo se le asigna una porción de la ruleta de acuerdo a su aptitud. ** Se genera un número aleatorio y de acuerdo a la porción de la ruleta a la que pertenece, se selecciona el individuo correspondiente. 1/6 = 17% A 3/6 = 50% Noviembre, 2005 B fitness(A) = 3 C 2/6 = 33% fitness(B) = 1 fitness(C) = 2
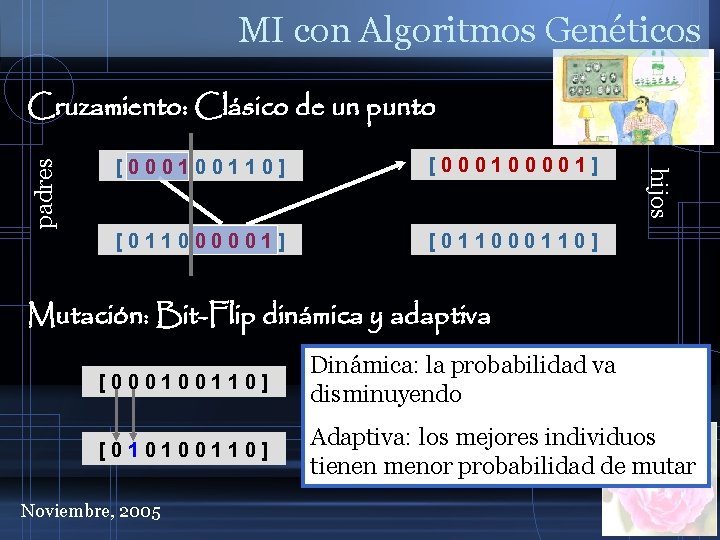
MI con Algoritmos Genéticos [000100110] [000100001] [011000110] hijos padres Cruzamiento: Clásico de un punto Mutación: Bit-Flip dinámica y adaptiva [000100110] Dinámica: la probabilidad va disminuyendo [00 10100110] Adaptiva: los mejores individuos tienen menor probabilidad de mutar Noviembre, 2005
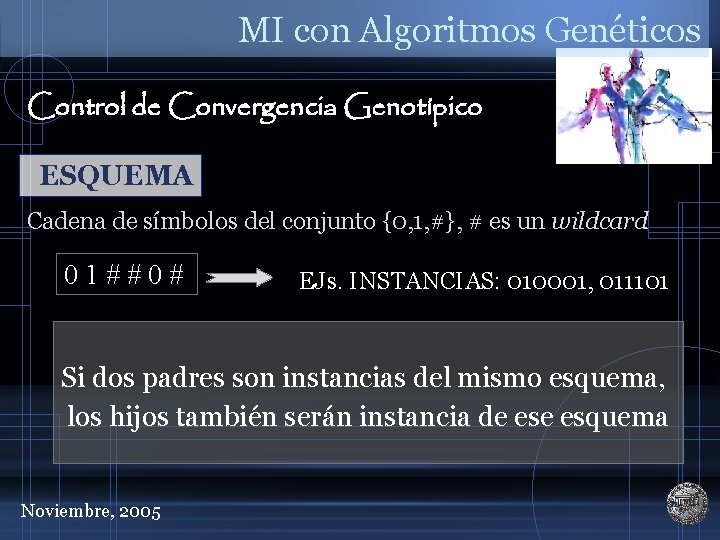
MI con Algoritmos Genéticos Control de Convergencia Genotípico ESQUEMA Cadena de símbolos del conjunto {0, 1, #}, # es un wildcard. 01##0# EJs. INSTANCIAS: 010001, 011101 Si dos padres son instancias del mismo esquema, los hijos también serán instancia de esquema Noviembre, 2005
MI con Algoritmos Genéticos Control de Convergencia Genotípico Si un esquema acarrea alto fitness a sus instancias, la población tenderá a converger sobre los bits definidos en ese esquema. Nuestro algoritmo de control de convergencia: Analiza los genotipos de los individuos hasta que un alto porcentaje de ellos es instancia de un mismo esquema Noviembre, 2005
MI con Algoritmos Genéticos Individuos No Factibles Existen variables que representan características de la planta que no pueden ser físicamente medidas (ej. entalpías) Un individuo con al menos un 1 en la posición correspondiente a este tipo de variables se considera no factible SOLUCION: * No generar individuos en la población inicial con 1’s en esas posiciones * Evitar que la mutación modifique los valores en esas posiciones del cromosoma Noviembre, 2005
Localización de sensores Manual Automática Localización Inicial de Sensores Módulo de Inicialización: Algoritmos Genéticos AG-THA AG-CGD Conclusiones Finales y Trabajos Futuros Noviembre, 2005
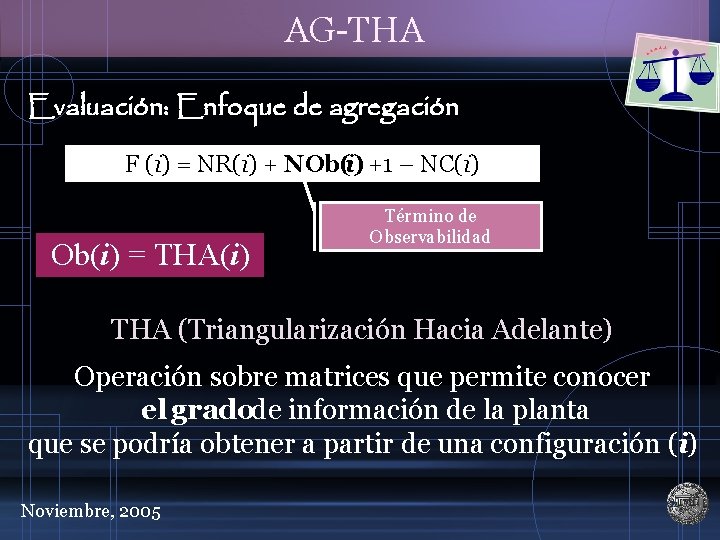
AG-THA Evaluación: Enfoque de agregación F (i) = NR(i) + NOb(i) +1 – NC(i) Ob(i) = THA(i) Término de Observabilidad THA (Triangularización Hacia Adelante) Operación sobre matrices que permite conocer el grado de información de la planta que se podría obtener a partir de una configuración (i) Noviembre, 2005
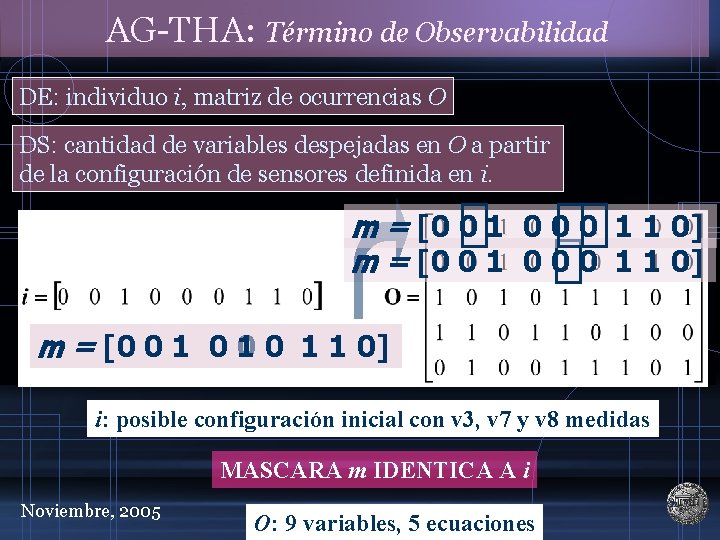
AG-THA: Término de Observabilidad DE: individuo i, matriz de ocurrencias O DS: cantidad de variables despejadas en O a partir de la configuración de sensores definida en i. m = [0 0 1 0 0 0 1 1 0] m = [0 0 1 1 0] i: posible configuración inicial con v 3, v 7 y v 8 medidas MASCARA m IDENTICA A i Noviembre, 2005 O: 9 variables, 5 ecuaciones
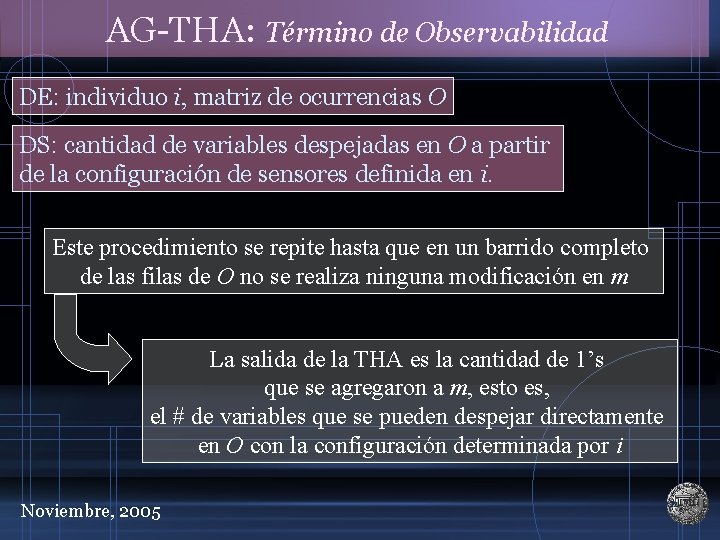
AG-THA: Término de Observabilidad DE: individuo i, matriz de ocurrencias O DS: cantidad de variables despejadas en O a partir de la configuración de sensores definida en i. Este procedimiento se repite hasta que en un barrido completo de las filas de O no se realiza ninguna modificación en m La salida de la THA es la cantidad de 1’s que se agregaron a m, esto es, el # de variables que se pueden despejar directamente en O con la configuración determinada por i Noviembre, 2005
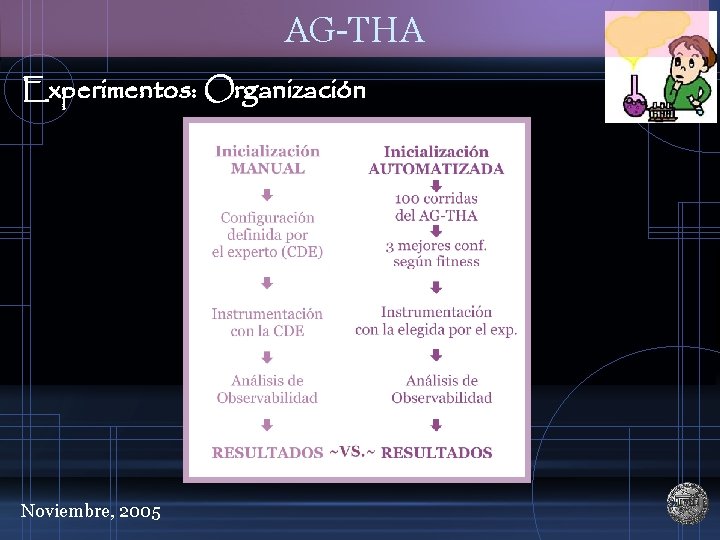
AG-THA Experimentos: Organización Noviembre, 2005
AG-THA Experimentos: Caso de Estudio Planta de síntesis de amoníaco. Características principales: Proceso Haber-Bosh. Produce 1500 ton/día de amoníaco. El modelo matemático consta de 557 ecuaciones algebraicas no-lineales y 546 variables. Noviembre, 2005
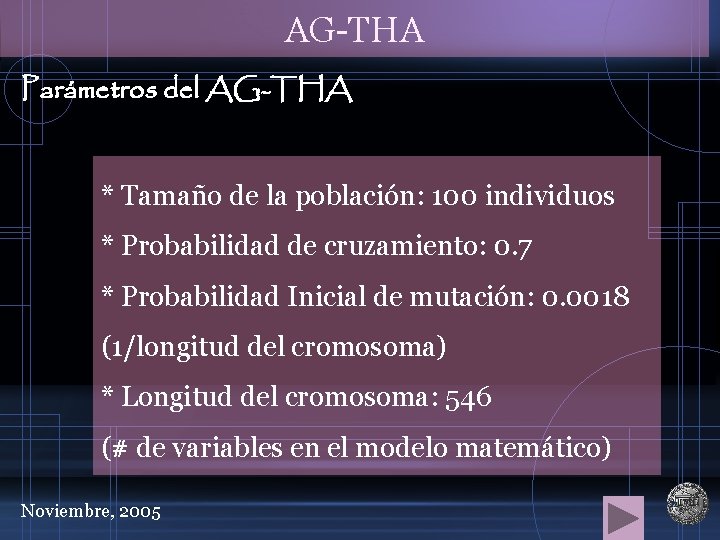
AG-THA Parámetros del AG-THA * Tamaño de la población: 100 individuos * Probabilidad de cruzamiento: 0. 7 * Probabilidad Inicial de mutación: 0. 0018 (1/longitud del cromosoma) * Longitud del cromosoma: 546 (# de variables en el modelo matemático) Noviembre, 2005
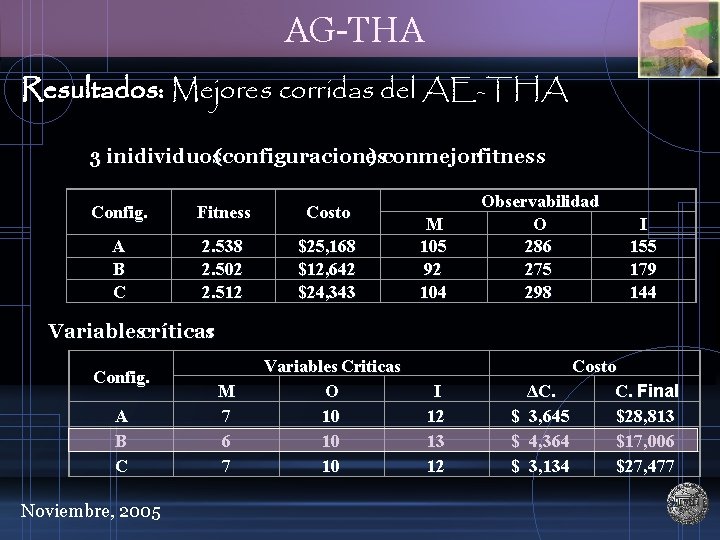
AG-THA Resultados: Mejores corridas del AE-THA 3 inidividuos(configuraciones ) conmejorfitness Config. Fitness Costo A B C 2. 538 2. 502 2. 512 $25, 168 $12, 642 $24, 343 M 105 92 104 Observabilidad O 286 275 298 I 155 179 144 Variablescríticas: Config. A B C Noviembre, 2005 M 7 6 7 Variables Criticas O 10 10 10 I 12 13 12 Costo ΔC. C. Final $ 3, 645 $28, 813 $ 4, 364 $17, 006 $ 3, 134 $27, 477
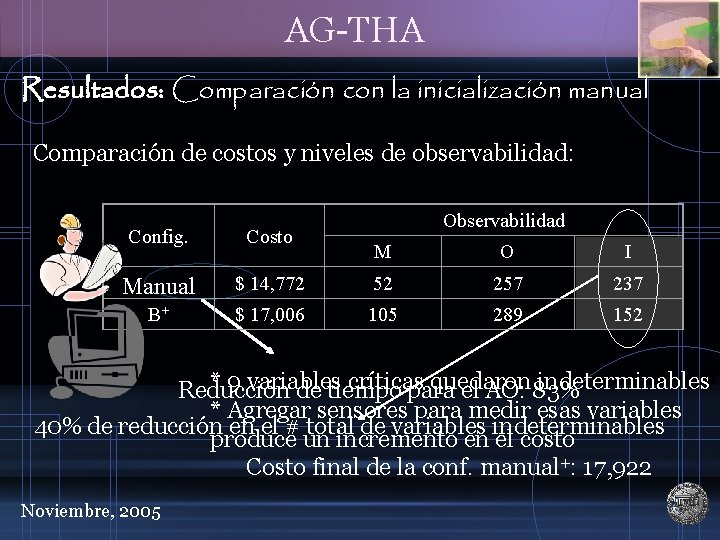
AG-THA Resultados: Comparación con la inicialización manual Comparación de costos y niveles de observabilidad: Config. Costo Manual B+ Observabilidad M O I $ 14, 772 52 257 237 $ 17, 006 105 289 152 * 9 variables críticas quedaron indeterminables Reducción de tiempo para el AO: 83% * Agregar sensores para medir esas variables 40% de reducción en el # total de variables indeterminables produce un incremento en el costo Costo final de la conf. manual+: 17, 922 Noviembre, 2005
AG-THA Conclusiones Al inicializar la instrumentación con el AG-THA se logra: * Mejorar los resultados (configuraciones menos costosas que permiten obtener más conocimiento sobre el funcionamiento del proceso) * Disminuir los tiempo de cómputo y de análisis del experto en la etapa de AO Noviembre, 2005
Localización de sensores Manual Automática Localización Inicial de Sensores Módulo de Inicialización: Algoritmos Genéticos AG-THA AG-CGD Conclusiones Finales y Trabajos Futuros Noviembre, 2005
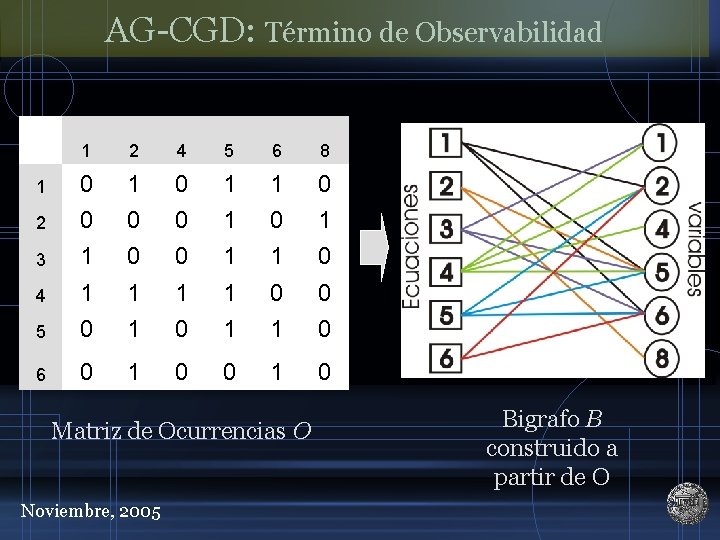
AG-CGD: Término de Observabilidad Evaluación F (i) = NR(i) + NOb(i) +1 – NC(i) Ob(i) = CGD (i) Término de Observabilidad CGD (Coarse Grain Decomposition) Operación sobre grafos que permite conocer el grado de información de la planta que se podría obtener a partir de una configuración (i) Noviembre, 2005
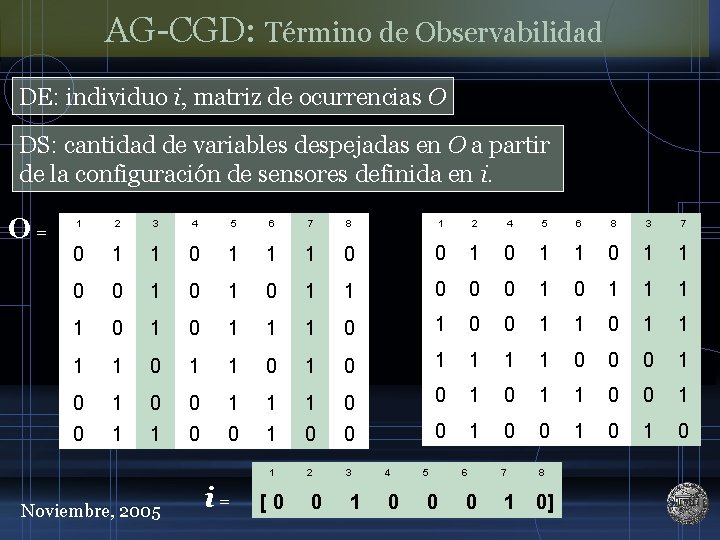
AG-CGD: Término de Observabilidad DE: individuo i, matriz de ocurrencias O DS: cantidad de variables despejadas en O a partir de la configuración de sensores definida en i. O= 1 2 3 4 5 6 7 8 1 2 4 5 6 8 3 7 0 1 1 1 0 0 1 1 0 0 1 0 1 1 0 0 0 1 1 1 1 0 1 0 1 1 0 0 0 1 1 1 0 0 1 0 1 1 0 0 0 1 0 1 0 1 2 3 Noviembre, 2005 i= [0 0 1 4 0 5 0 6 0 7 1 8 0]
AG-CGD: Término de Observabilidad 1 2 4 5 6 8 1 0 1 1 0 2 0 0 0 1 3 1 0 0 1 1 0 4 1 1 0 0 5 0 1 1 0 6 0 1 0 Matriz de Ocurrencias O Noviembre, 2005 Bigrafo B construido a partir de O
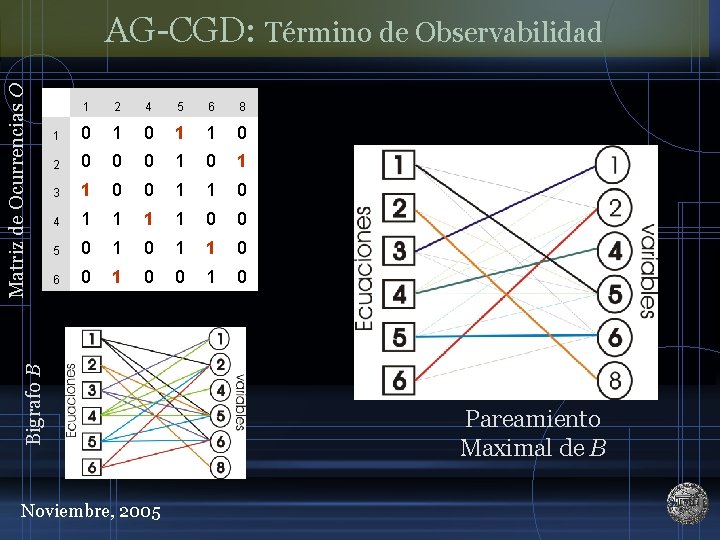
1 2 4 5 6 8 1 0 1 1 0 2 0 0 0 1 3 1 0 0 1 1 0 4 1 1 0 0 5 0 1 1 0 6 0 1 0 Bigrafo B Matriz de Ocurrencias O AG-CGD: Término de Observabilidad Noviembre, 2005 Pareamiento Maximal de B
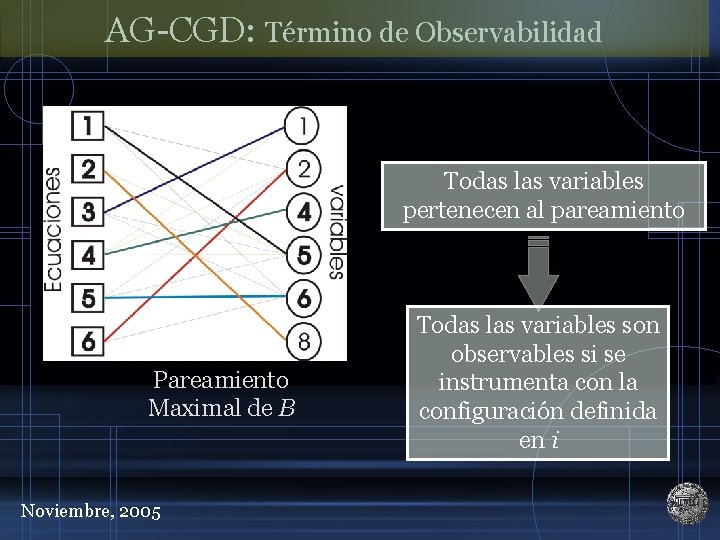
AG-CGD: Término de Observabilidad Todas las variables pertenecen al pareamiento Pareamiento Maximal de B Noviembre, 2005 Todas las variables son observables si se instrumenta con la configuración definida en i
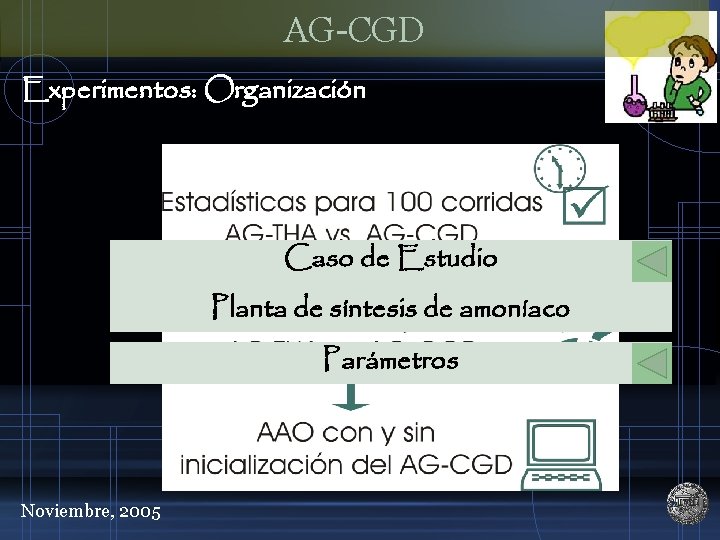
AG-CGD Experimentos: Organización Caso de Estudio Planta de síntesis de amoníaco Parámetros Noviembre, 2005
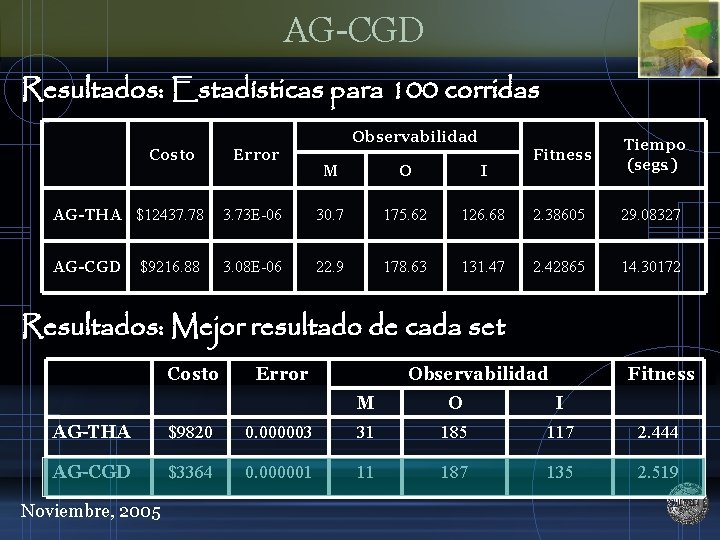
AG-CGD Resultados: Estadísticas para 100 corridas Observabilidad Costo Error M O I Fitness Tiempo (segs. ) AG-THA $12437. 78 3. 73 E-06 30. 7 175. 62 126. 68 2. 38605 29. 08327 AG-CGD 3. 08 E-06 22. 9 178. 63 131. 47 2. 42865 14. 30172 $9216. 88 Resultados: Mejor resultado de cada set Costo Error Observabilidad Fitness M O I AG-THA $9820 0. 000003 31 185 117 2. 444 AG-CGD $3364 0. 000001 11 187 135 2. 519 Noviembre, 2005
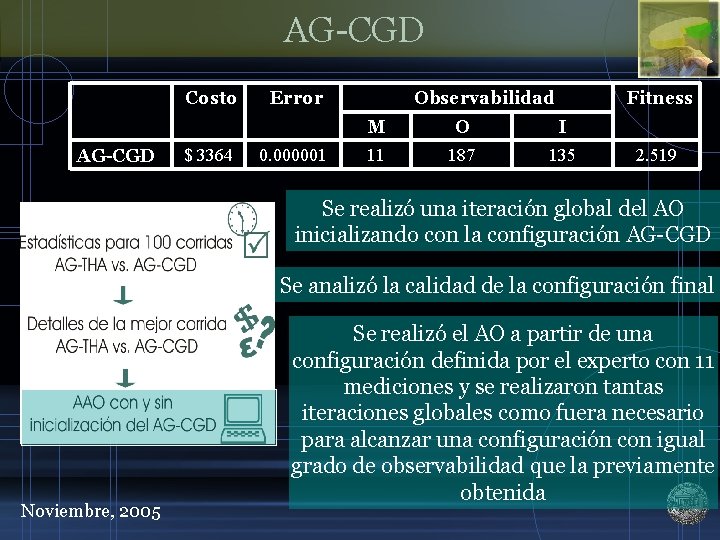
AG-CGD Costo $ 3364 Error 0. 000001 Observabilidad Fitness M O I 11 187 135 2. 519 Se realizó una iteración global del AO inicializando con la configuración AG-CGD Se analizó la calidad de la configuración final Noviembre, 2005 Se realizó el AO a partir de una configuración definida por el experto con 11 mediciones y se realizaron tantas iteraciones globales como fuera necesario para alcanzar una configuración con igual grado de observabilidad que la previamente obtenida
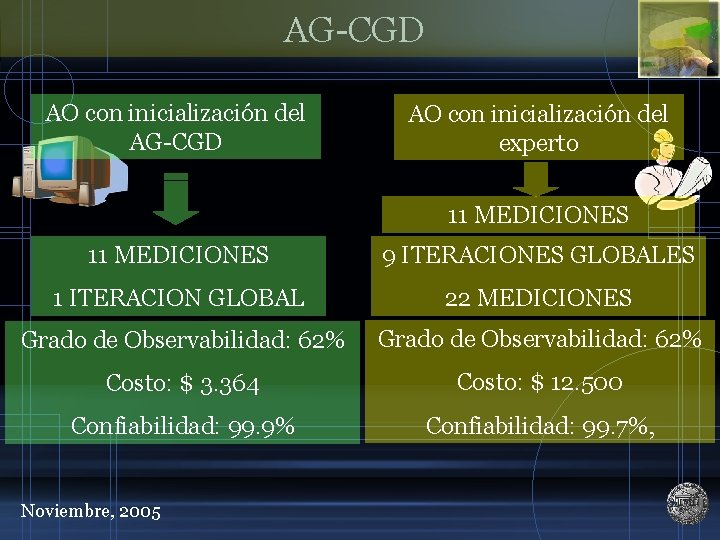
AG-CGD AO con inicialización del experto 11 MEDICIONES 9 ITERACIONES GLOBALES 1 ITERACION GLOBAL 22 MEDICIONES Grado de Observabilidad: 62% Costo: $ 3. 364 Costo: $ 12. 500 Confiabilidad: 99. 9% Confiabilidad: 99. 7%, Noviembre, 2005
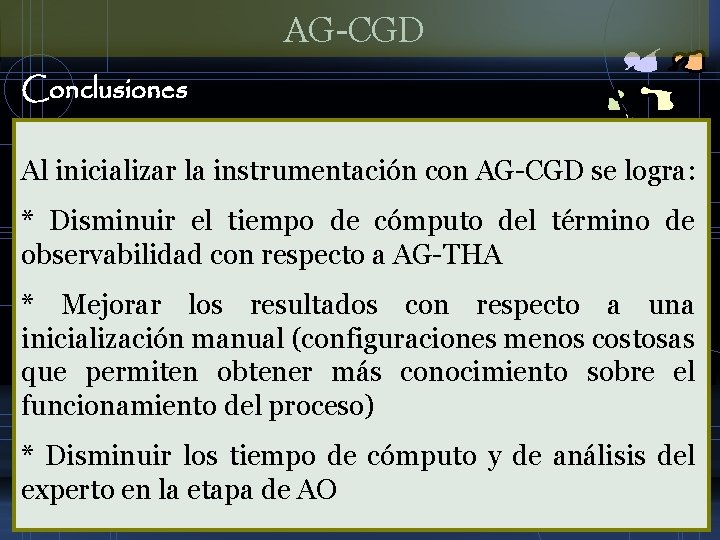
AG-CGD Conclusiones Al inicializar la instrumentación con AG-CGD se logra: * Disminuir el tiempo de cómputo del término de observabilidad con respecto a AG-THA * Mejorar los resultados con respecto a una inicialización manual (configuraciones menos costosas que permiten obtener más conocimiento sobre el funcionamiento del proceso) * Disminuir los tiempo de cómputo y de análisis del experto en la etapa de AO Noviembre, 2005
Localización de sensores Manual Automática Localización Inicial de Sensores Módulo de Inicialización: Algoritmos Genéticos AG-THA AG-CGD Conclusiones Finales y Trabajos Futuros Noviembre, 2005
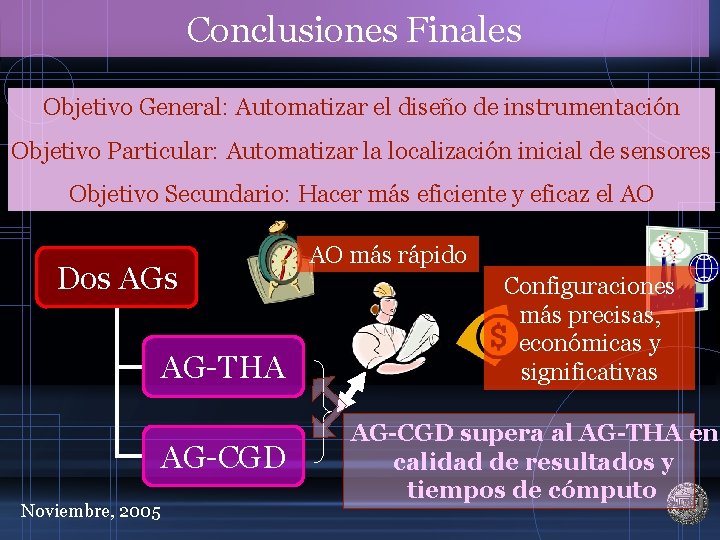
Conclusiones Finales Objetivo General: Automatizar el diseño de instrumentación Objetivo Particular: Automatizar la localización inicial de sensores Objetivo Secundario: Hacer más eficiente y eficaz el AO Dos AG-THA AG-CGD Noviembre, 2005 AO más rápido Configuraciones más precisas, económicas y significativas AG-CGD supera al AG-THA en calidad de resultados y tiempos de cómputo
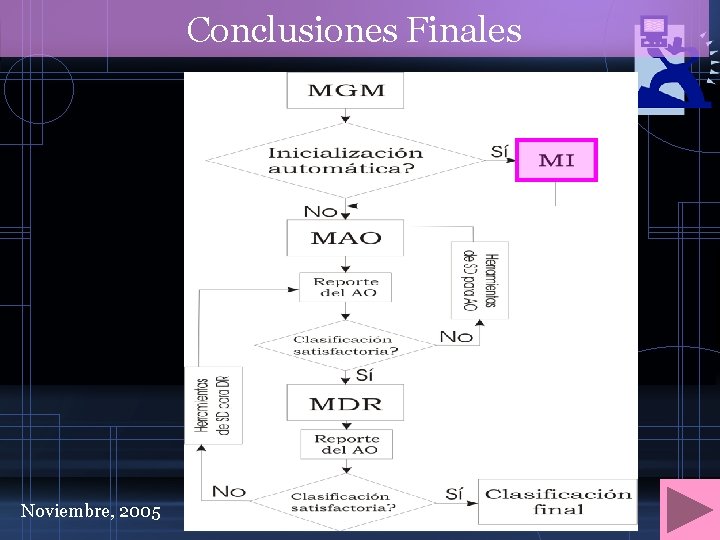
Conclusiones Finales Noviembre, 2005
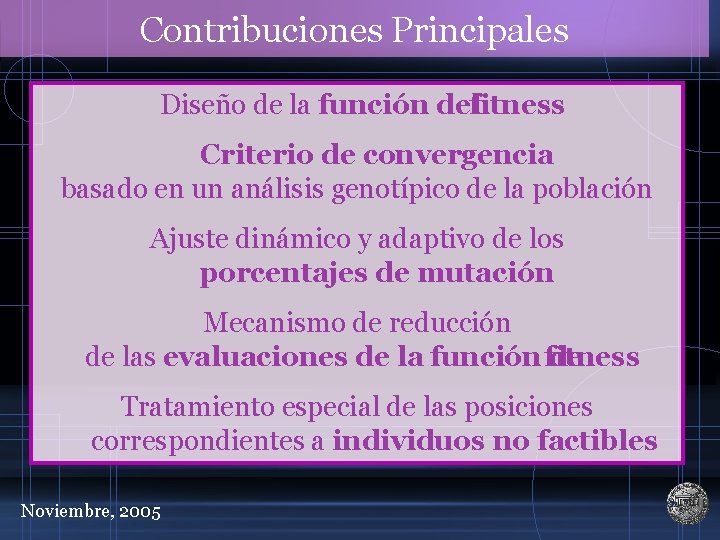
Contribuciones Principales Diseño de la función delfitness Criterio de convergencia basado en un análisis genotípico de la población Ajuste dinámico y adaptivo de los porcentajes de mutación Mecanismo de reducción de las evaluaciones de la función fitness de Tratamiento especial de las posiciones correspondientes a individuos no factibles Noviembre, 2005
Trabajo Futuro Ampliar la funcionalidad del algoritmo genético para que realice todo el AO Analizar el funcionamiento de los AGs utilizando dominancia de Pareto Contemplar otros objetivos, vinculados con la fase de análisis de redundancias, que constituye la siguiente fase del diseño de instrumentación. Noviembre, 2005
por su atención Noviembre, 2005
Noviembre, 2005