Prcision des systmes asservis continus Dfinition 1 La
- Slides: 18
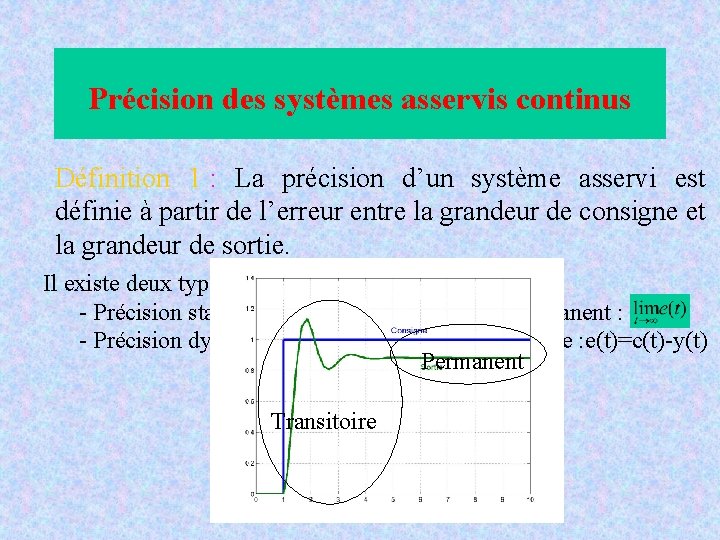
Précision des systèmes asservis continus Définition 1 : La précision d’un système asservi est définie à partir de l’erreur entre la grandeur de consigne et la grandeur de sortie. Il existe deux types de précision : - Précision statique qui caractérise le régime permanent : - Précision dynamique est liée au régime transitoire : e(t)=c(t)-y(t) Permanent Transitoire
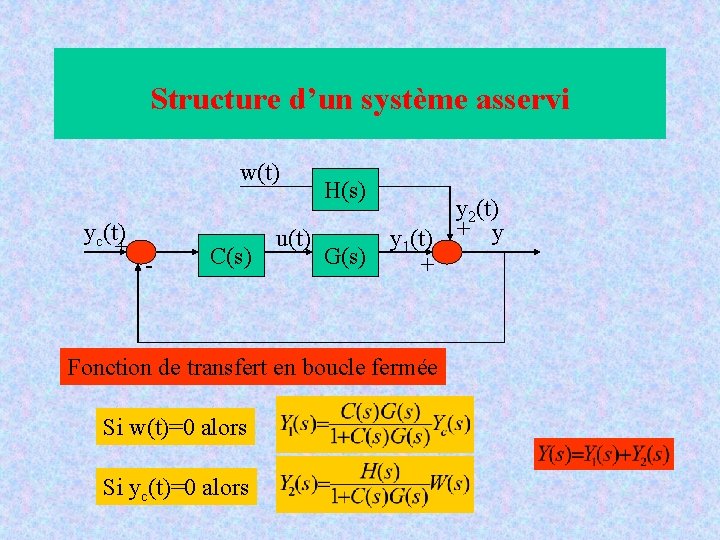
Structure d’un système asservi w(t) yc(t) + - C(s) H(s) y 2(t) u(t) y 1(t) + y G(s) + Fonction de transfert en boucle fermée Si w(t)=0 alors Si yc(t)=0 alors
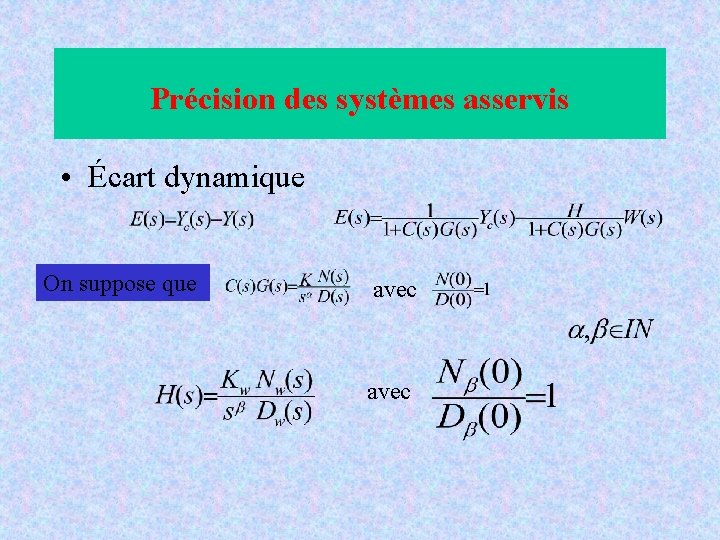
Précision des systèmes asservis • Écart dynamique On suppose que avec
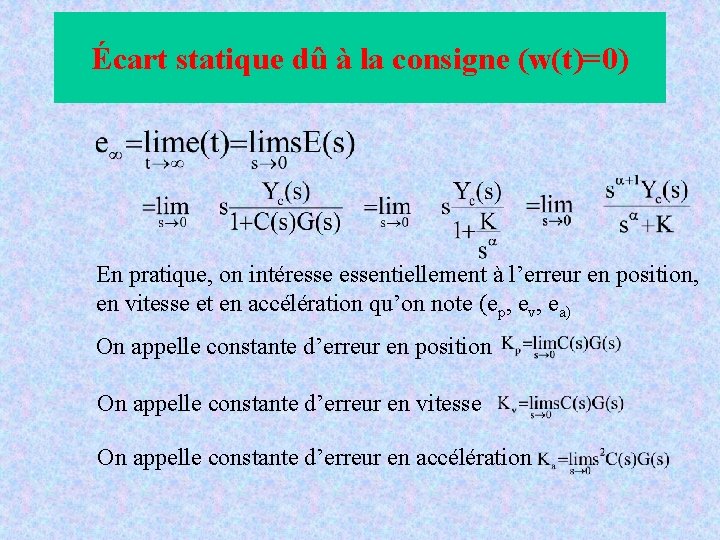
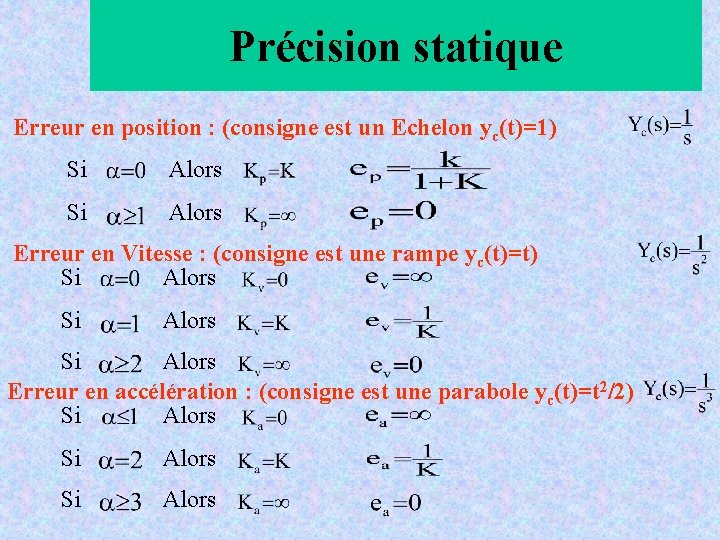
Écart statique dû à la consigne (w(t)=0) En pratique, on intéressentiellement à l’erreur en position, en vitesse et en accélération qu’on note (ep, ev, ea) On appelle constante d’erreur en position On appelle constante d’erreur en vitesse On appelle constante d’erreur en accélération
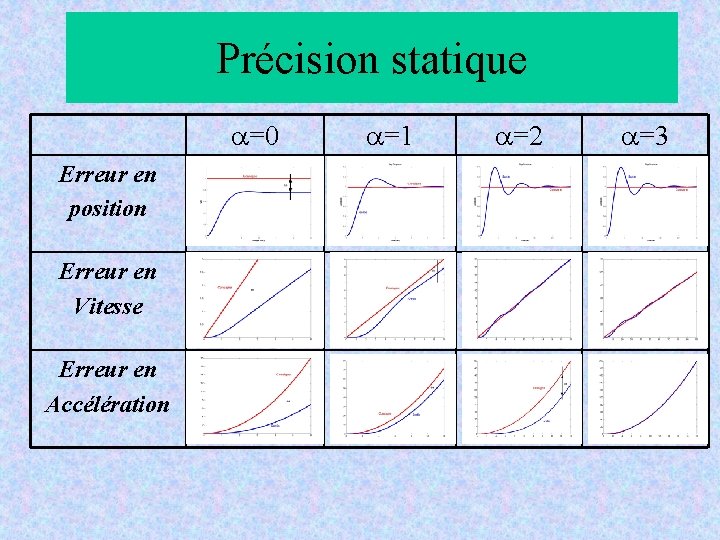
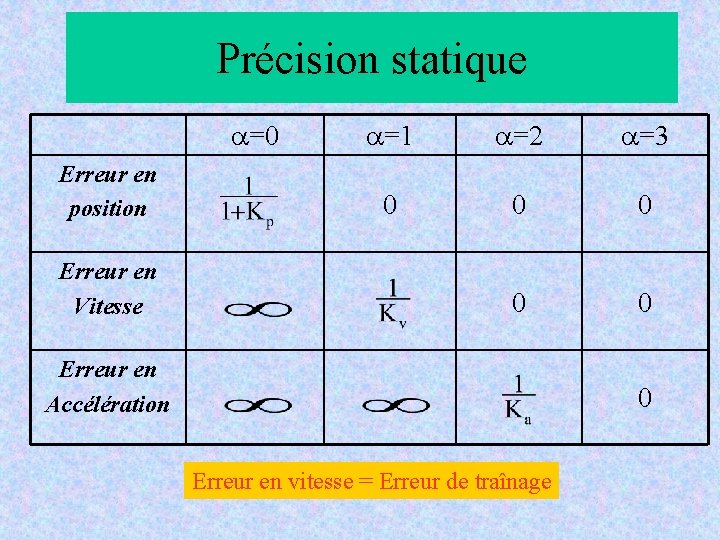
Précision statique Erreur en position : (consigne est un Echelon yc(t)=1) Si Alors Erreur en Vitesse : (consigne est une rampe yc(t)=t) Si Alors Erreur en accélération : (consigne est une parabole yc(t)=t 2/2) Si Alors
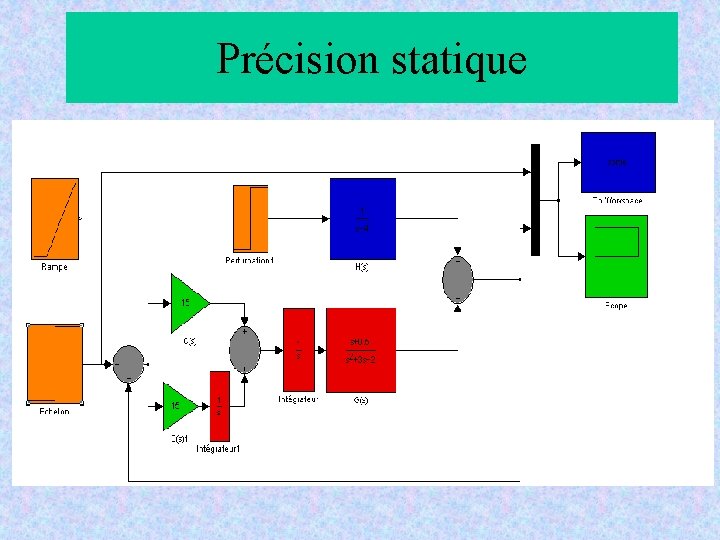
Précision statique
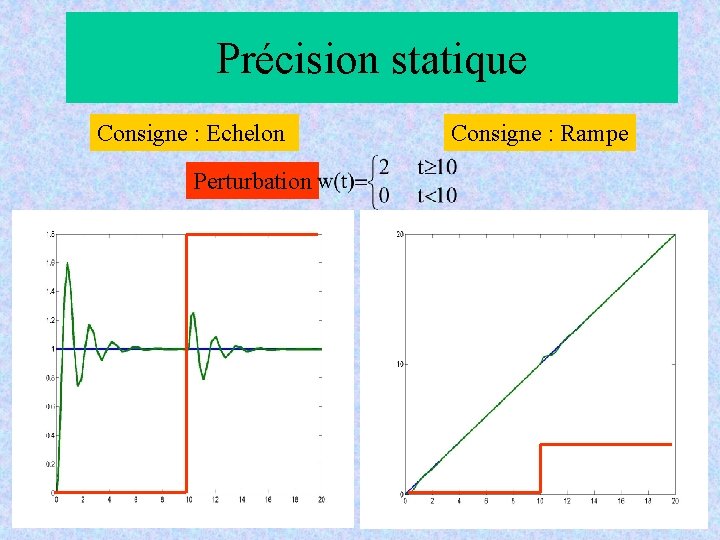
Précision statique Consigne : Echelon Perturbation Consigne : Rampe
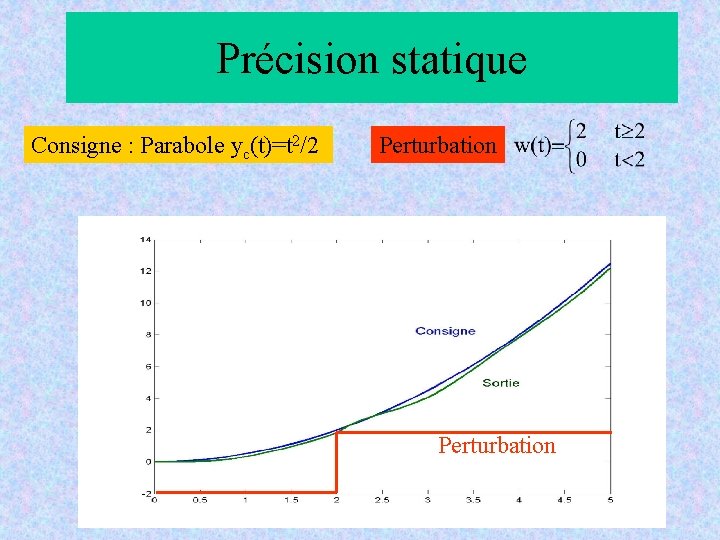
Précision statique Consigne : Parabole yc(t)=t 2/2 Perturbation
Précision statique a=0 Erreur en position Erreur en Vitesse Erreur en Accélération a=1 a=2 a=3
Précision statique a=0 Erreur en position Erreur en Vitesse a=1 a=2 a=3 0 0 0 Erreur en Accélération 0 Erreur en vitesse = Erreur de traînage
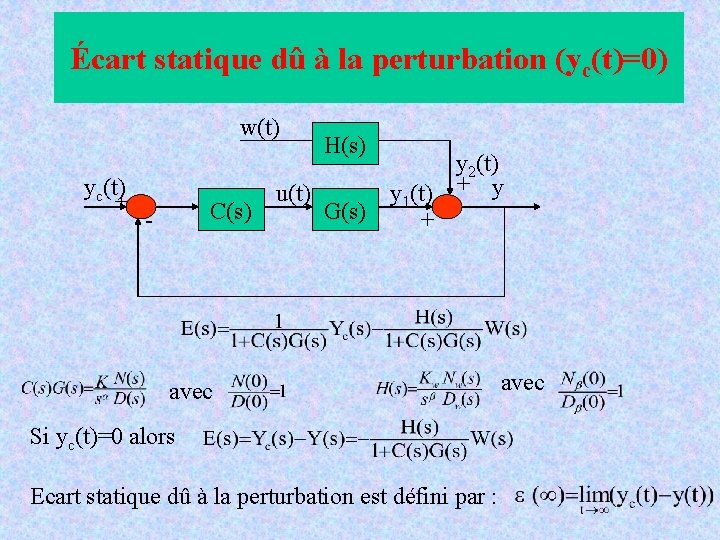
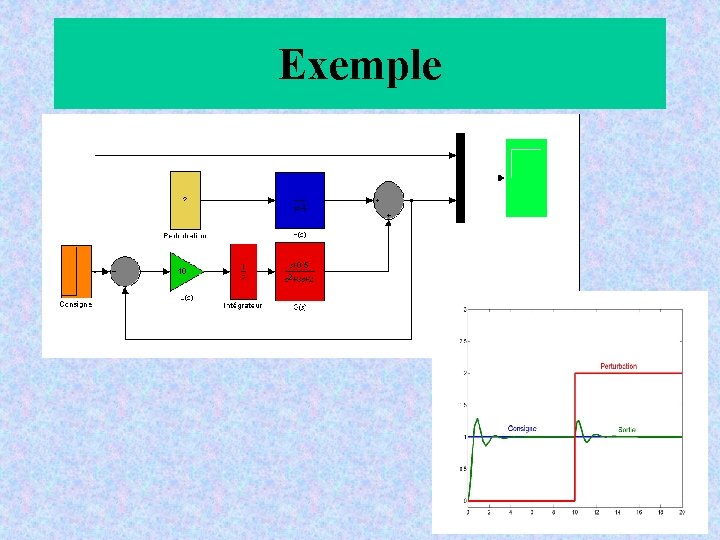
Écart statique dû à la perturbation (yc(t)=0) w(t) yc(t) + C(s) - avec H(s) y 2(t) u(t) y 1(t) + y G(s) + avec Si yc(t)=0 alors Ecart statique dû à la perturbation est défini par :
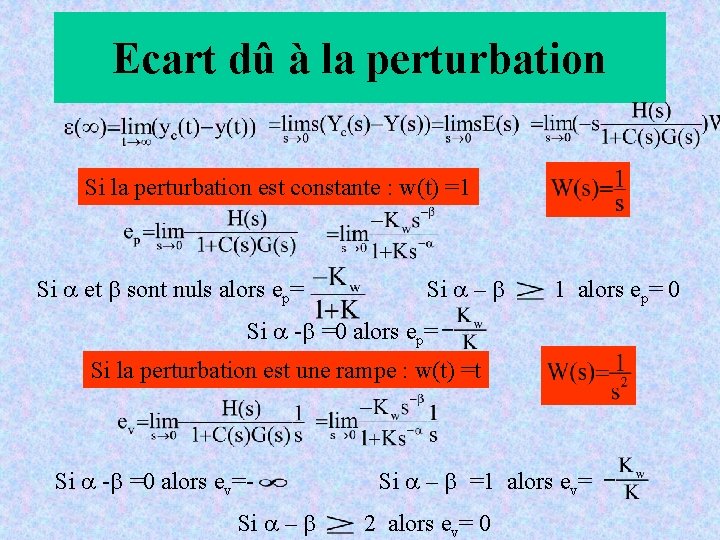
Ecart dû à la perturbation Si la perturbation est constante : w(t) =1 Si a et b sont nuls alors ep= Si a – b 1 alors ep= 0 Si a -b =0 alors ep= Si la perturbation est une rampe : w(t) =t Si a -b =0 alors ev=- Si a – b =1 alors ev= Si a – b 2 alors ev= 0
Exemple
Précision dynamique Le comportement dynamique d’un système asservi peut-être entièrement caractérisé par : - la réponse indicielle - la réponse fréquentielle Caractérisation par comparaison avec les comportements des systèmes du premier ou second d’ordre.
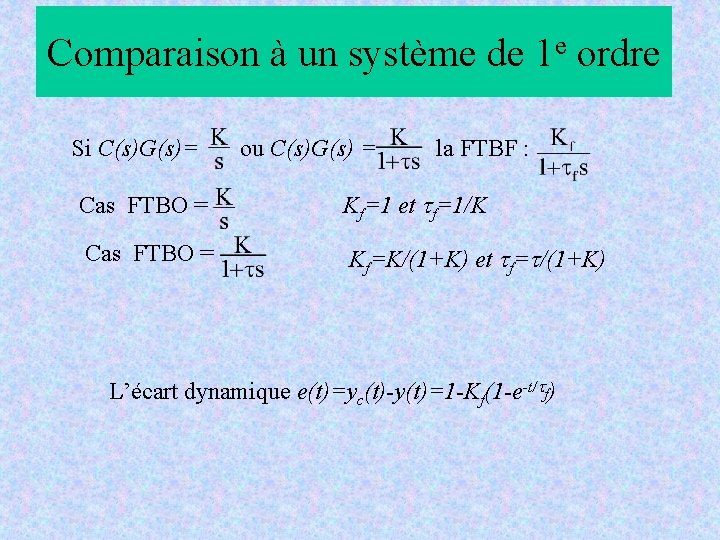
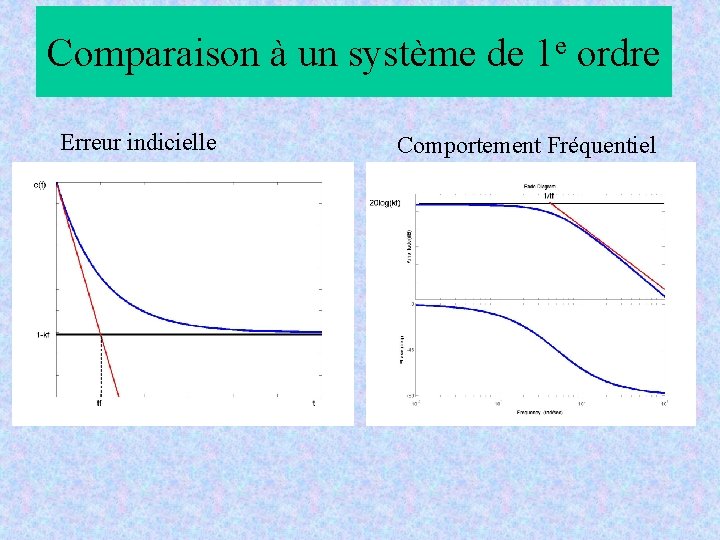
Comparaison à un système de 1 e ordre Si C(s)G(s)= ou C(s)G(s) = la FTBF : Cas FTBO = Kf=1 et tf=1/K Cas FTBO = Kf=K/(1+K) et tf=t/(1+K) L’écart dynamique e(t)=yc(t)-y(t)=1 -Kf(1 -e-t/tf)
Comparaison à un système de 1 e ordre Erreur indicielle Comportement Fréquentiel
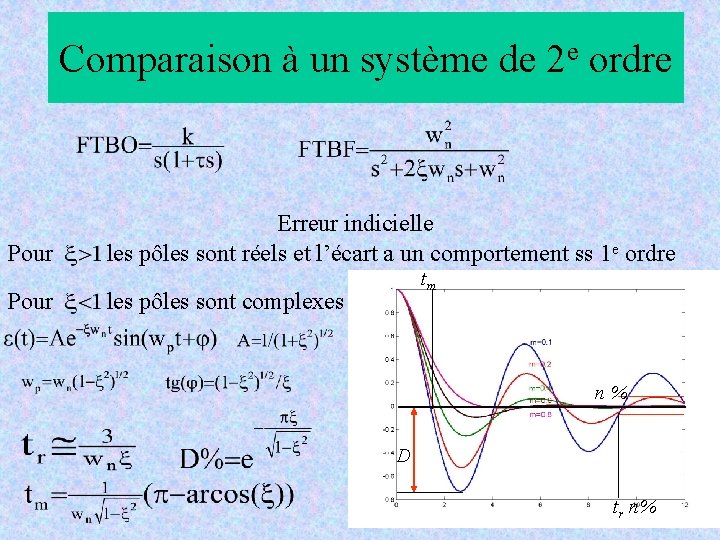
Comparaison à un système de 2 e ordre Erreur indicielle Pour les pôles sont réels et l’écart a un comportement ss 1 e ordre tm Pour les pôles sont complexes n% D tr n%
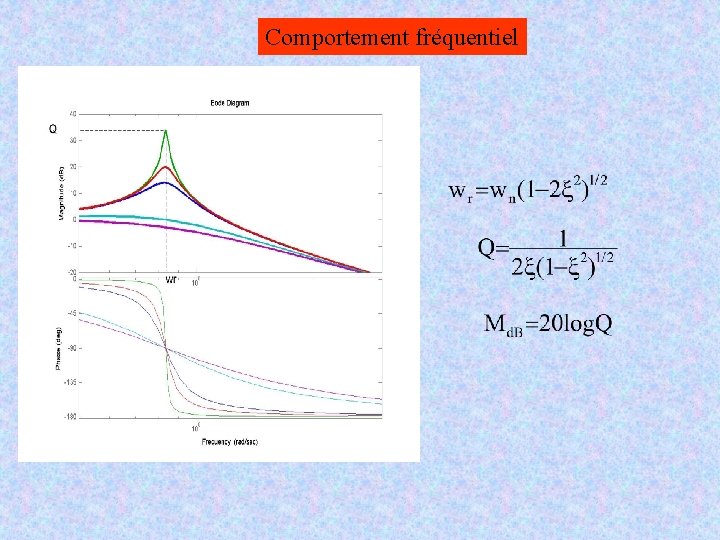
Comportement fréquentiel