
HIGHTECH 3me anne Gnie Informatique Thorie du Signal
- Slides: 100
HIGH-TECH 3ème année Génie Informatique Théorie du Signal Prof. : N. SBITI Année 2009/2010 1
Plan du cours Introduction Chapitre 1 : Transformée de Laplace Chapitre 2 : Convolution Chapitre 3 : Transformée de Fourier Chapitre 4 : Signaux déterministes à temps continu Chapitre 5 : Systèmes linéaires-Exemples de systèmes de base Chapitre 6 : Représentation par fonction de transfert des SLI 2 Théorie du signal
Introduction FSignal : Manifestation mesurable : physique d’une grandeur Extension : signaux bidimensionnels (image par ex) FBruit : 3 Théorie du signal
Introduction FThéorie du signal : FTraitement du signal : 4 Théorie du signal
Introduction Classifications : • Signaux déterministes continus et discrets (fonction certaine du temps) • Signaux aléatoires continus et discrets OU • Signaux continus (déterministes et aléatoires) • Signaux discrets (déterministes et aléatoires) OU (classification énergétique) • Signaux à énergie finie • Signaux à puissance moyenne finie (pour la modélisation de phénomènes permanents) 5 Théorie du signal
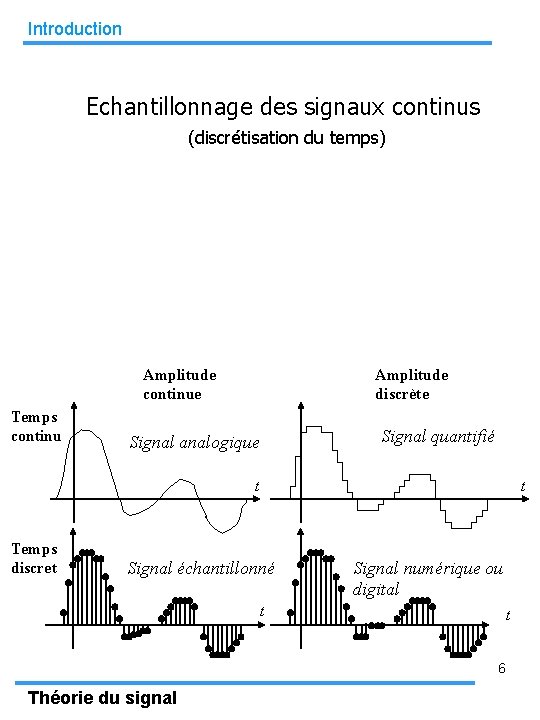
Introduction Echantillonnage des signaux continus (discrétisation du temps) Amplitude discrète Amplitude continue Temps continu Signal quantifié Signal analogique t Temps discret t Signal échantillonné Signal numérique ou digital t t 6 Théorie du signal
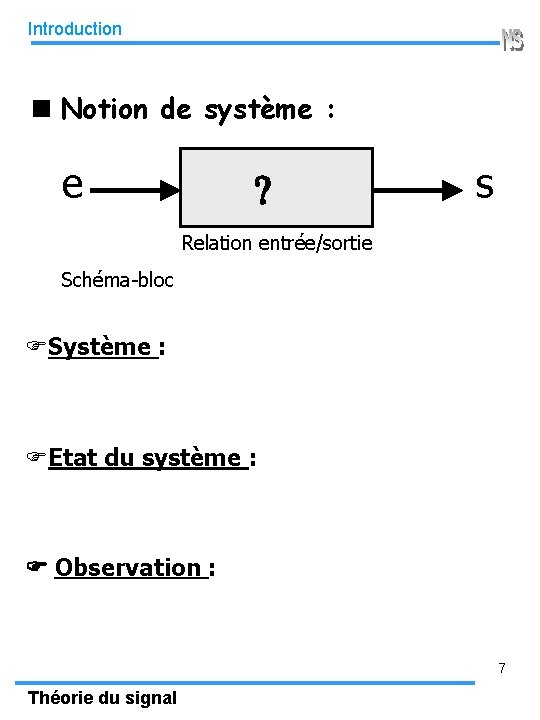
Introduction Notion de système : e ? s Relation entrée/sortie Schéma-bloc FSystème : FEtat du système : Observation : 7 Théorie du signal
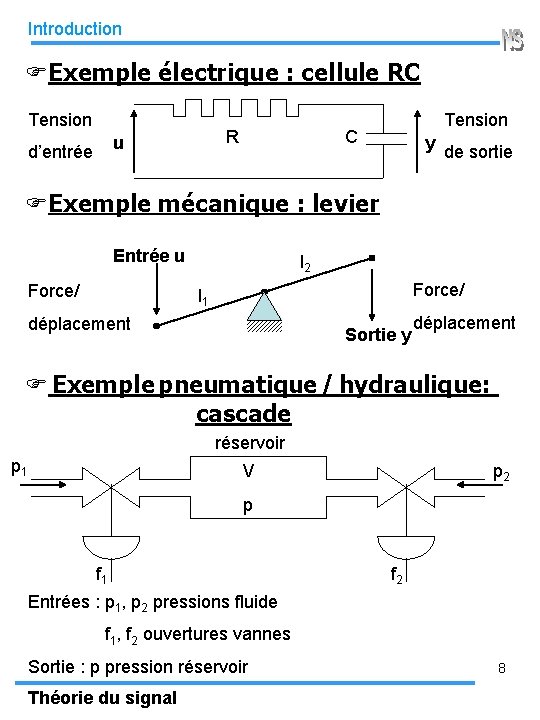
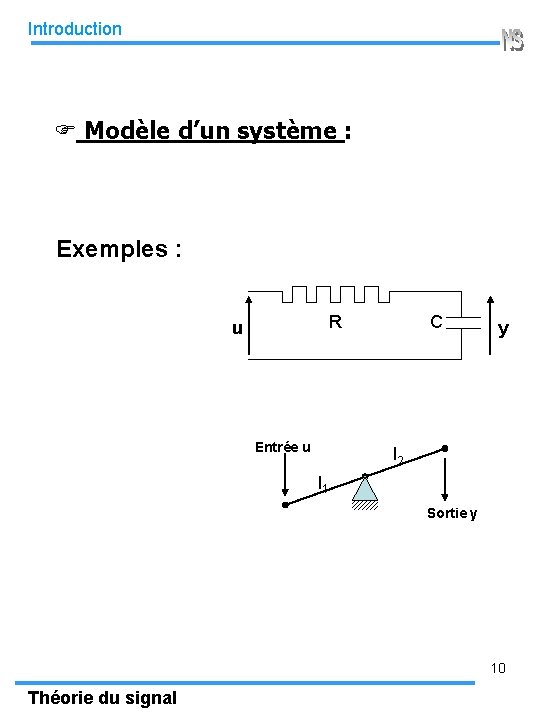
Introduction FExemple électrique : cellule RC Tension R u d’entrée Tension C y de sortie FExemple mécanique : levier Entrée u Force/ l 2 Force/ l 1 déplacement Sortie y déplacement F Exemple pneumatique / hydraulique: cascade réservoir p 1 V p 2 p f 1 f 2 Entrées : p 1, p 2 pressions fluide f 1, f 2 ouvertures vannes Sortie : p pression réservoir Théorie du signal 8
Introduction Modélisation signaux et systèmes : FModèle d’un signal : Exemples : Echelon unité (ou d ’Heaviside) Porte ou fenêtre rectangulaire Impulsion de Dirac Signal causal : 9 Théorie du signal
Introduction F Modèle d’un système : Exemples : R u Entrée u C y l 2 l 1 Sortie y 10 Théorie du signal
Introduction Classification des systèmes : • Systèmes linéaires, systèmes non linéaires : Un système linéaire obéit au principe de superposition Si Alors : u = y = Exemples : dy(t) + a y(t) = b u(t) dt dy(t) + a y(t) = b(t) u(t) dt y(t) = u(t)² n m diu(t) diy(t) ai(t) = bi(t) i dt i=0 11 Théorie du signal
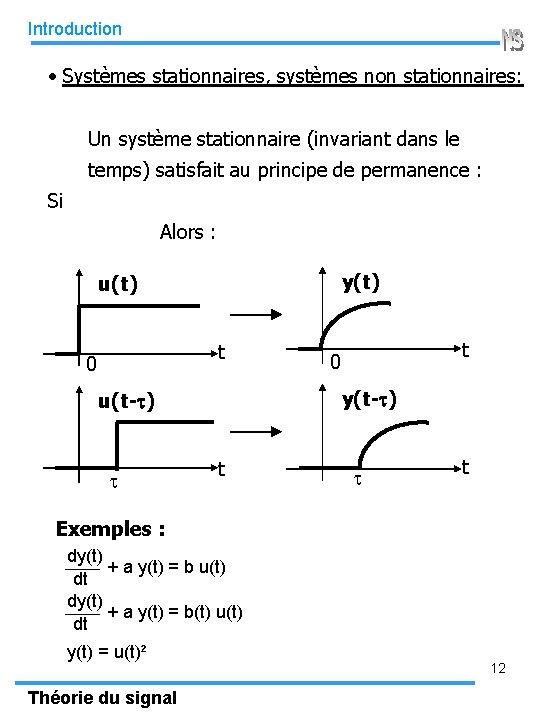
Introduction • Systèmes stationnaires, systèmes non stationnaires: Un système stationnaire (invariant dans le temps) satisfait au principe de permanence : Si Alors : y(t) u(t) t 0 y(t-t) u(t-t) t t 0 t t t Exemples : dy(t) + a y(t) = b u(t) dt dy(t) + a y(t) = b(t) u(t) dt y(t) = u(t)² Théorie du signal 12
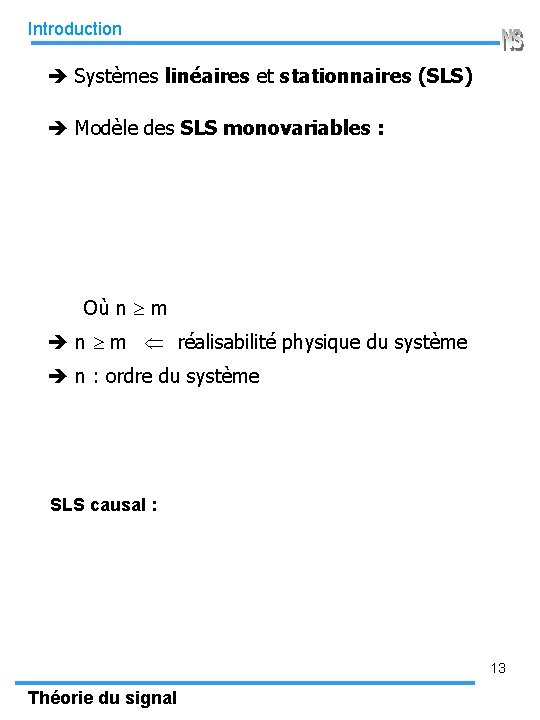
Introduction Systèmes linéaires et stationnaires (SLS) Modèle des SLS monovariables : Où n m réalisabilité physique du système n : ordre du système SLS causal : 13 Théorie du signal
Introduction Progrès considérables de l’informatique, prouesses technologiques, baisses de prix : Algorithmes numériques "temps réel" (Micro-contrôleurs, Microprocesseurs) Avantages du numérique : Applications courantes : 14 Théorie du signal
Chapitre 1 : TL 2 Chapitre 1 Transformée de Laplace bilatérale 15 Théorie du signal
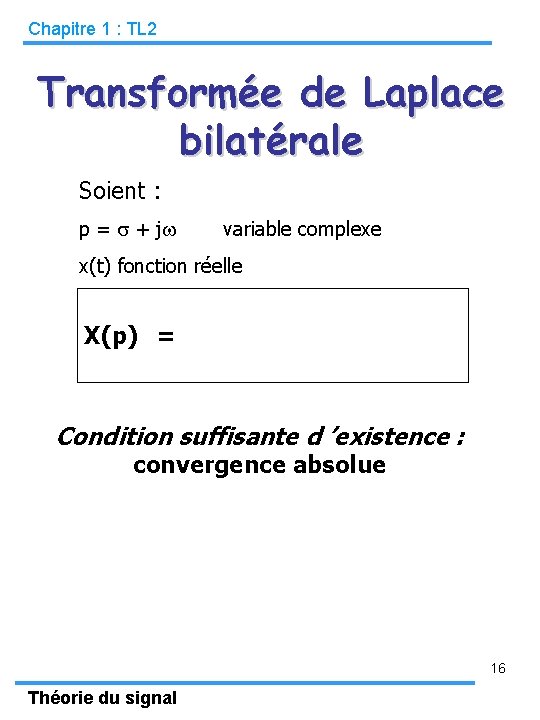
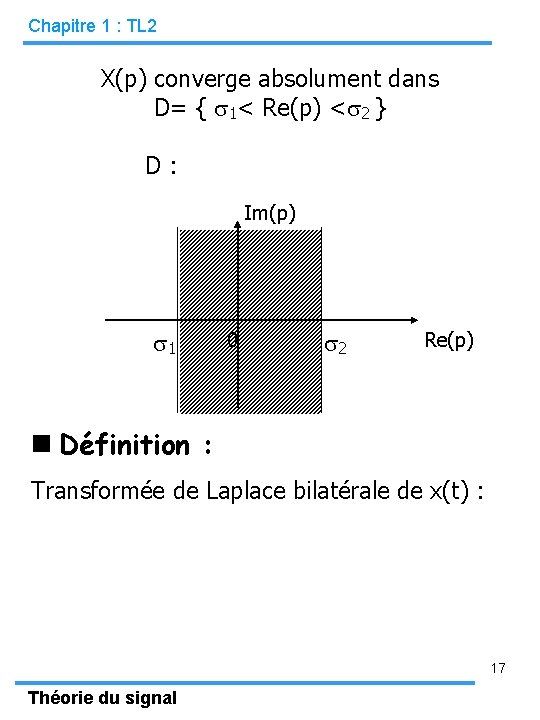
Chapitre 1 : TL 2 Transformée de Laplace bilatérale Soient : p = + j variable complexe x(t) fonction réelle X(p) = Condition suffisante d ’existence : convergence absolue 16 Théorie du signal
Chapitre 1 : TL 2 X(p) converge absolument dans D= { 1< Re(p) < 2 } D : Im(p) 1 0 2 Re(p) Définition : Transformée de Laplace bilatérale de x(t) : 17 Théorie du signal
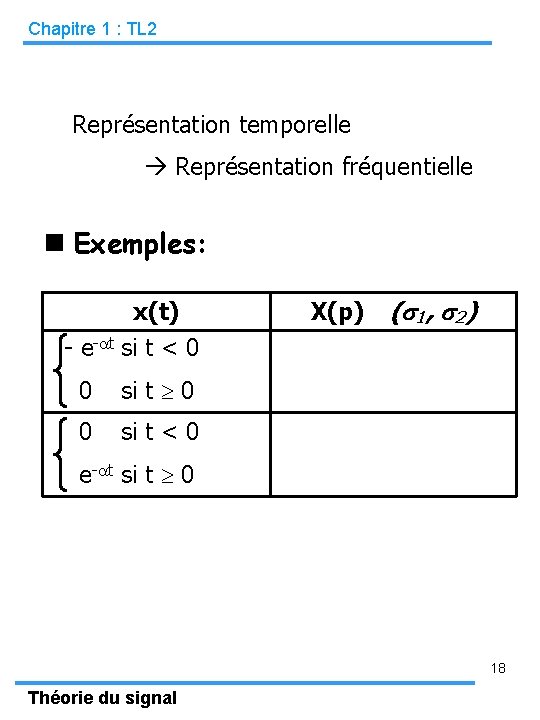
Chapitre 1 : TL 2 Représentation temporelle Représentation fréquentielle Exemples: x(t) - e- t si t < 0 0 si t < 0 X(p) ( 1, 2) e- t si t 0 18 Théorie du signal
Chapitre 1 : TL 2 n Cas particulier important: Transformée de Laplace monolatérale Inversion de la transformée de Laplace Calcul par la méthode des résidus En pratique : Tables de transformées et propriétés de la TL 19 Théorie du signal
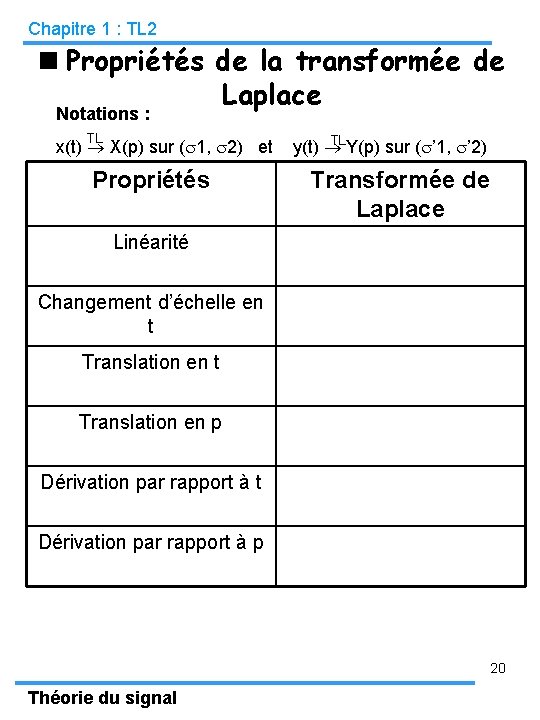
Chapitre 1 : TL 2 Propriétés de la transformée de Laplace Notations : TL TL x(t) X(p) sur ( 1, 2) et y(t) Y(p) sur ( ’ 1, ’ 2) Propriétés Transformée de Laplace Linéarité Changement d’échelle en t Translation en p Dérivation par rapport à t Dérivation par rapport à p 20 Théorie du signal
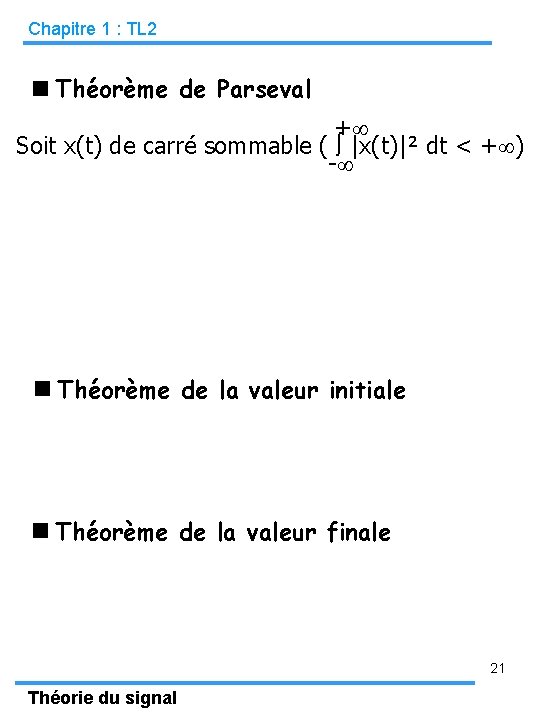
Chapitre 1 : TL 2 Théorème de Parseval + Soit x(t) de carré sommable ( |x(t)|² dt < + ) - Théorème de la valeur initiale Théorème de la valeur finale 21 Théorie du signal
Chapitre 2: Convolution- Impulsion de Dirac Chapitre 2 Convolution Impulsion de Dirac 22 Théorie du signal
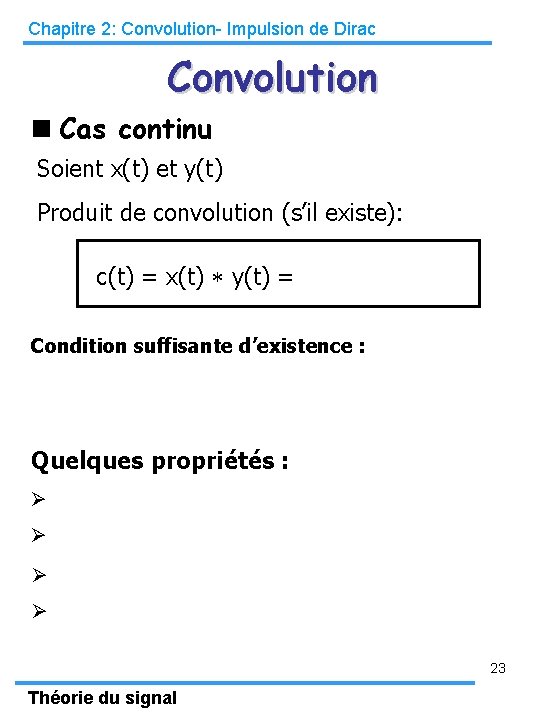
Chapitre 2: Convolution- Impulsion de Dirac Convolution Cas continu Soient x(t) et y(t) Produit de convolution (s’il existe): c(t) = x(t) y(t) = Condition suffisante d’existence : Quelques propriétés : 23 Théorie du signal
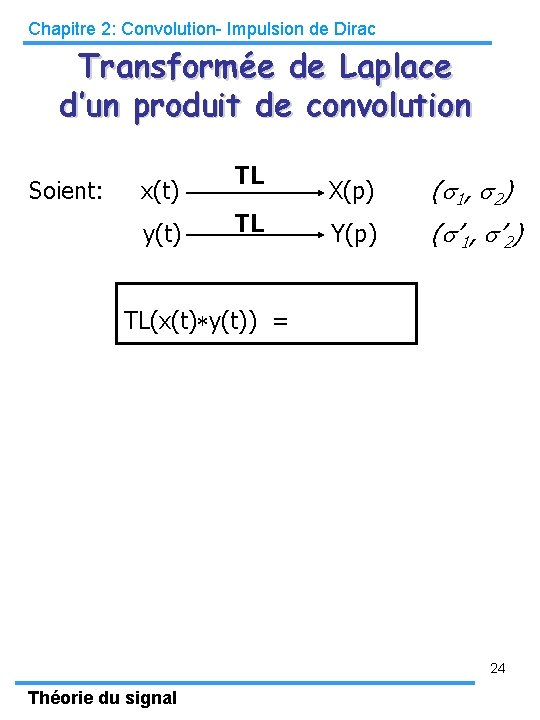
Chapitre 2: Convolution- Impulsion de Dirac Transformée de Laplace d’un produit de convolution TL Soient: x(t) X(p) TL y(t) Y(p) ( 1, 2) ( ’ 1, ’ 2) TL(x(t) y(t)) = 24 Théorie du signal
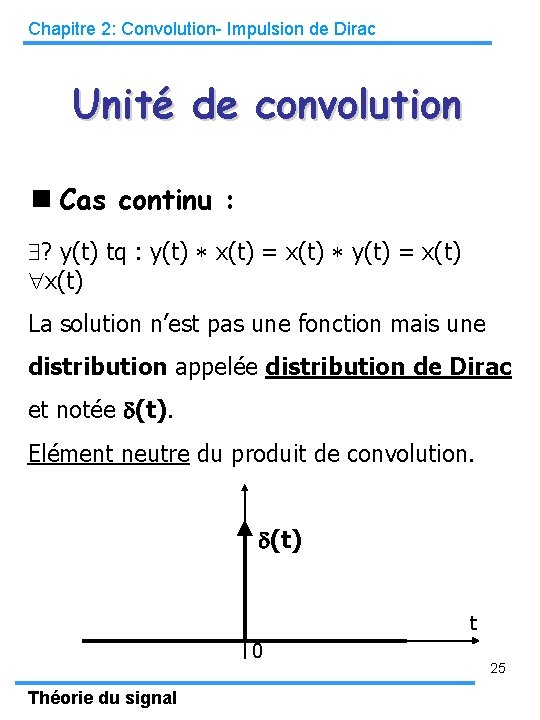
Chapitre 2: Convolution- Impulsion de Dirac Unité de convolution Cas continu : ? y(t) tq : y(t) x(t) = x(t) y(t) = x(t) La solution n’est pas une fonction mais une distribution appelée distribution de Dirac et notée d(t). Elément neutre du produit de convolution. d(t) t 0 Théorie du signal 25
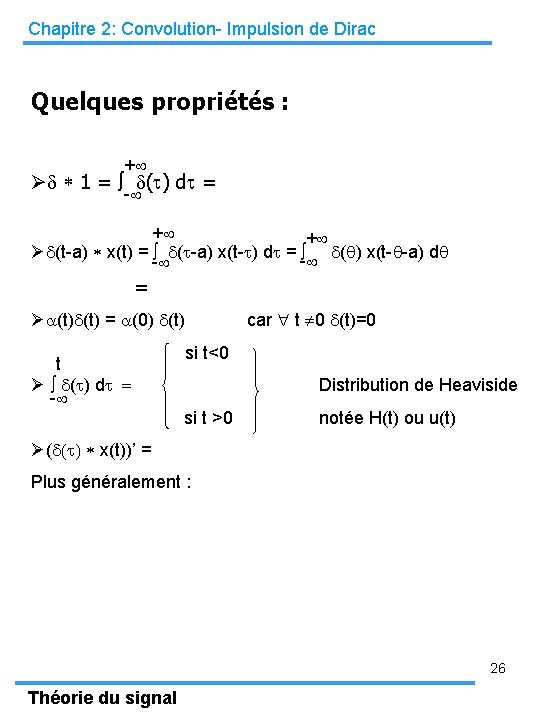
Chapitre 2: Convolution- Impulsion de Dirac Quelques propriétés : + 1 = (t) dt = - + + (t-a) x(t) = (t-a) x(t-t) dt = ( ) x(t- -a) d - - = (t) = (0) (t) t (t) dt = - car t 0 (t)=0 si t<0 Distribution de Heaviside si t >0 notée H(t) ou u(t) ( (t) x(t))’ = Plus généralement : 26 Théorie du signal
Chapitre 3: Transformation de Fourier Chapitre 3 Transformation de Fourier 27 Théorie du signal
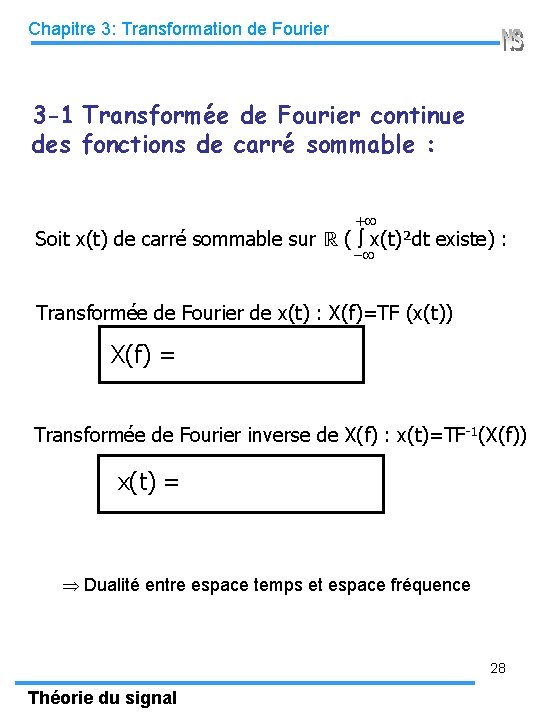
Chapitre 3: Transformation de Fourier 3 -1 Transformée de Fourier continue des fonctions de carré sommable : Soit x(t) de carré sommable sur ℝ ( x(t)²dt existe) : Transformée de Fourier de x(t) : X(f)=TF (x(t)) X(f) = Transformée de Fourier inverse de X(f) : x(t)=TF-1(X(f)) x(t) = Dualité entre espace temps et espace fréquence 28 Théorie du signal
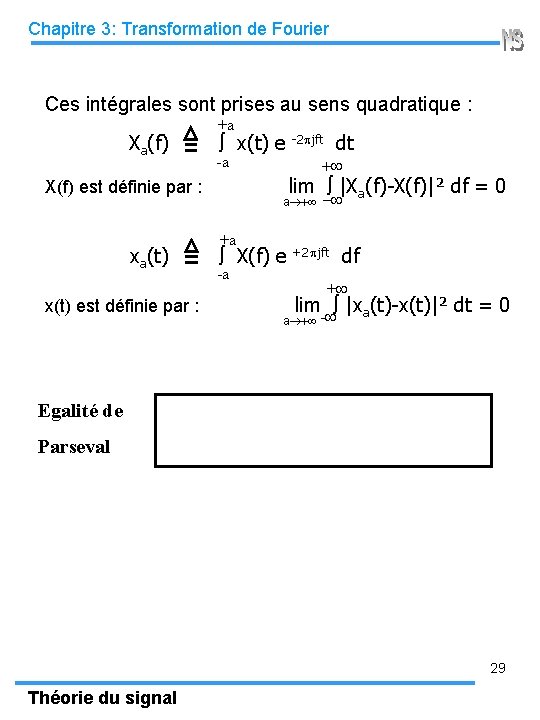
Chapitre 3: Transformation de Fourier Ces intégrales sont prises au sens quadratique : +a Xa(f) x(t) e -2 pjft dt -a X(f) est définie par : lim |Xa(f)-X(f)|² df = 0 a +a xa(t) X(f) e +2 pjft df -a x(t) est définie par : + lim |xa(t)-x(t)|² dt = 0 a - Egalité de Parseval 29 Théorie du signal
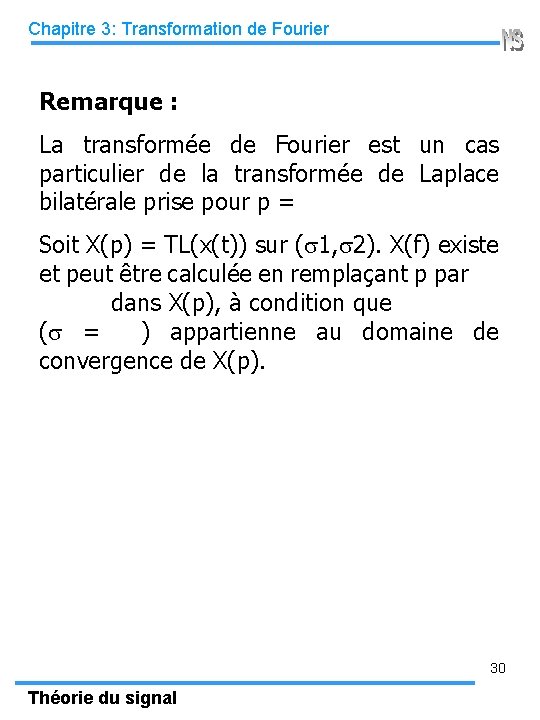
Chapitre 3: Transformation de Fourier Remarque : La transformée de Fourier est un cas particulier de la transformée de Laplace bilatérale prise pour p = Soit X(p) = TL(x(t)) sur ( 1, 2). X(f) existe et peut être calculée en remplaçant p par dans X(p), à condition que ( = ) appartienne au domaine de convergence de X(p). 30 Théorie du signal
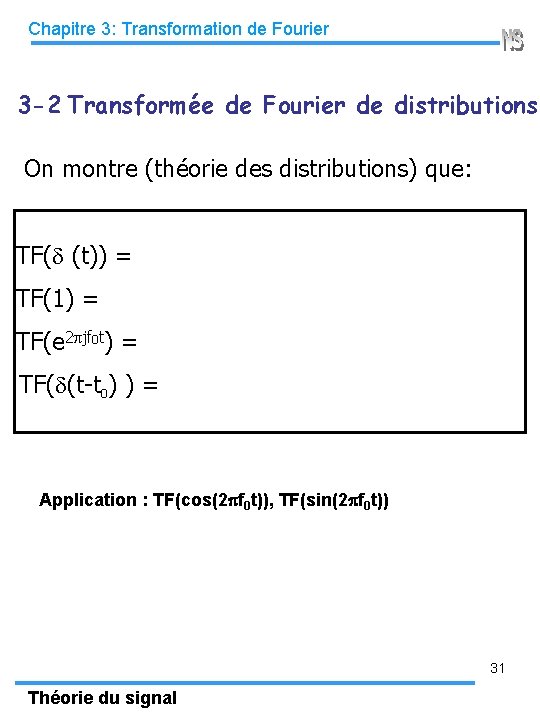
Chapitre 3: Transformation de Fourier 3 -2 Transformée de Fourier de distributions On montre (théorie des distributions) que: TF( (t)) = TF(1) = TF(e 2 pjf 0 t) = TF( (t-t 0) ) = Application : TF(cos(2 pf 0 t)), TF(sin(2 pf 0 t)) 31 Théorie du signal
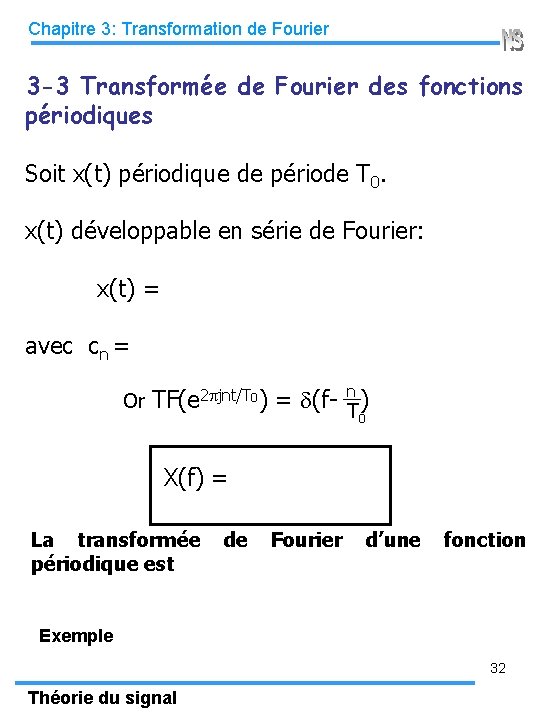
Chapitre 3: Transformation de Fourier 3 -3 Transformée de Fourier des fonctions périodiques Soit x(t) périodique de période T 0. x(t) développable en série de Fourier: x(t) = avec cn = n Or TF(e 2 pjnt/T 0) = (f- ) T 0 X(f) = La transformée de Fourier d’une fonction périodique est Exemple 32 Théorie du signal
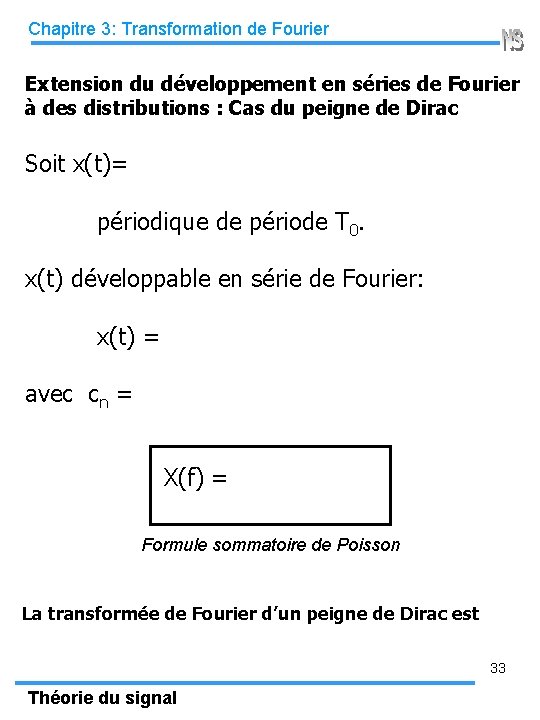
Chapitre 3: Transformation de Fourier Extension du développement en séries de Fourier à des distributions : Cas du peigne de Dirac Soit x(t)= périodique de période T 0. x(t) développable en série de Fourier: x(t) = avec cn = X(f) = Formule sommatoire de Poisson La transformée de Fourier d’un peigne de Dirac est 33 Théorie du signal
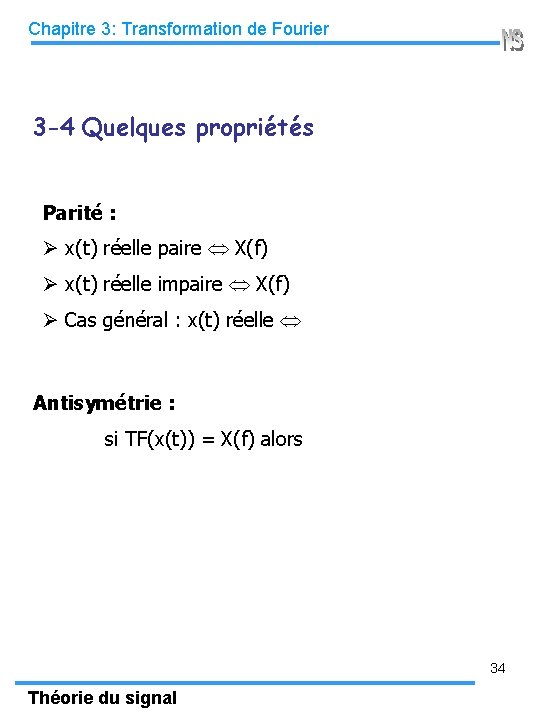
Chapitre 3: Transformation de Fourier 3 -4 Quelques propriétés Parité : x(t) réelle paire X(f) x(t) réelle impaire X(f) Cas général : x(t) réelle Antisymétrie : si TF(x(t)) = X(f) alors 34 Théorie du signal
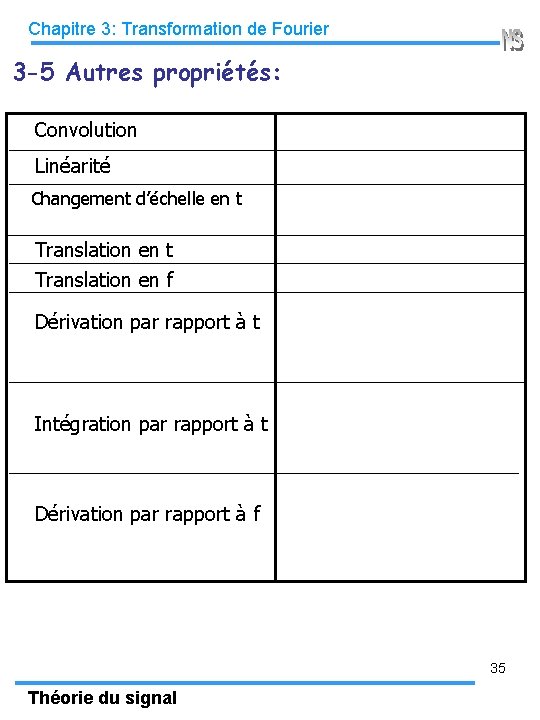
Chapitre 3: Transformation de Fourier 3 -5 Autres propriétés: Convolution Linéarité Changement d’échelle en t Translation en f Dérivation par rapport à t Intégration par rapport à t Dérivation par rapport à f 35 Théorie du signal
Chapitre 4 : Signaux déterministes à temps continu Chapitre 4 Signaux déterministes à temps continu 36 Théorie du signal
Chapitre 4 : Signaux déterministes à temps continu 4 -1 Exemples de signaux usuels Impulsion / porte rectangulaire Impulsion / porte triangulaire 37 Théorie du signal
Chapitre 4 : Signaux déterministes à temps continu Signal exponentiel décroissant Signal oscillatoire exponentiel décroissant 38 Théorie du signal
Chapitre 4 : Signaux déterministes à temps continu Signe Echelon unité Impulsion de Dirac 39 Théorie du signal
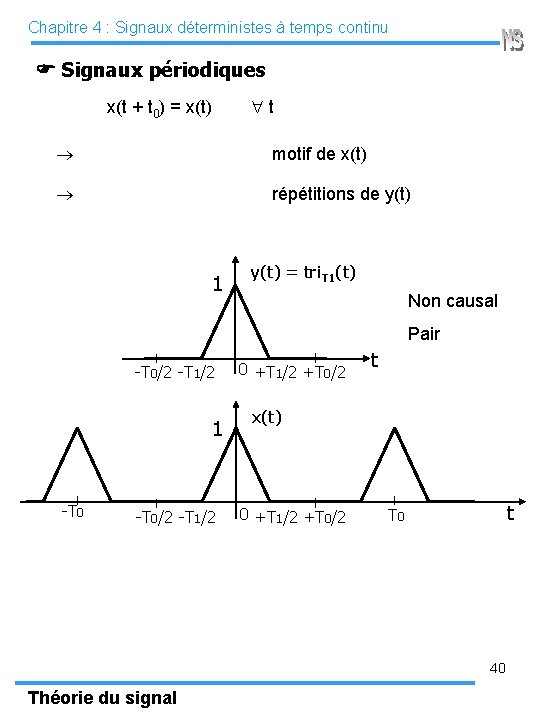
Chapitre 4 : Signaux déterministes à temps continu Signaux périodiques t x(t + t 0) = x(t) motif de x(t) répétitions de y(t) 1 y(t) = tri. T 1(t) Non causal Pair -T 0/2 -T 1/2 1 -T 0/2 -T 1/2 0 +T 1/2 +T 0/2 t x(t) 0 +T 1/2 +T 0/2 t T 0 40 Théorie du signal
Chapitre 4 : Signaux déterministes à temps continu 4 -2 Représentation temporelle de signaux réels Signal certain continu : Support temporel de x(t) supp x(t) : 1ère classification : selon le support Signaux à support borné (durée finie) Signaux à support infini ( ) FSignaux à support borné à gauche (ou à droite) 41 Théorie du signal
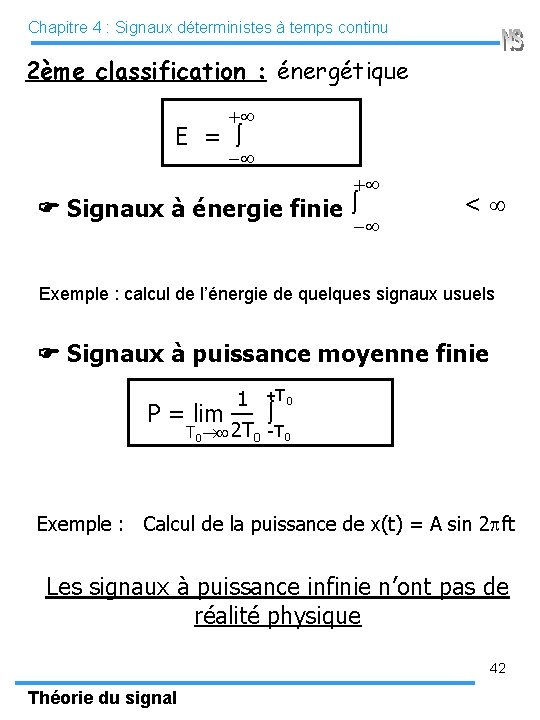
Chapitre 4 : Signaux déterministes à temps continu 2ème classification : énergétique E = < Signaux à énergie finie Exemple : calcul de l’énergie de quelques signaux usuels Signaux à puissance moyenne finie 1 +T 0 P = lim — T 0 2 T 0 -T 0 Exemple : Calcul de la puissance de x(t) = A sin 2 pft Les signaux à puissance infinie n’ont pas de réalité physique 42 Théorie du signal
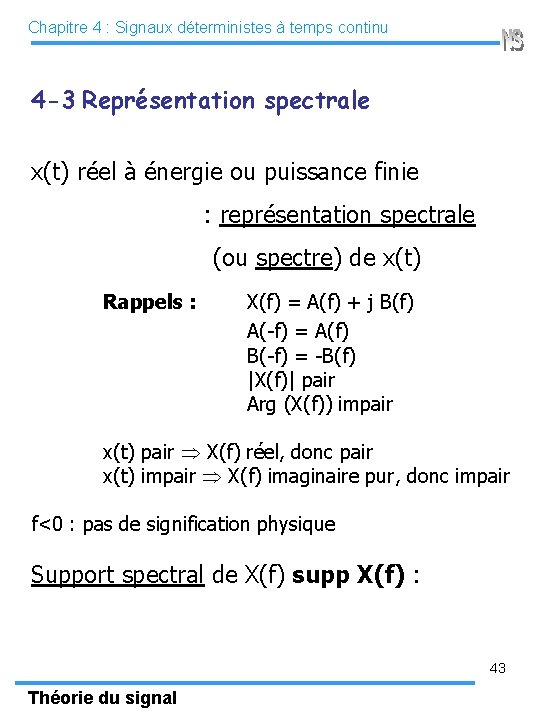
Chapitre 4 : Signaux déterministes à temps continu 4 -3 Représentation spectrale x(t) réel à énergie ou puissance finie : représentation spectrale (ou spectre) de x(t) Rappels : X(f) = A(f) + j B(f) A(-f) = A(f) B(-f) = -B(f) |X(f)| pair Arg (X(f)) impair x(t) pair X(f) réel, donc pair x(t) impair X(f) imaginaire pur, donc impair f<0 : pas de signification physique Support spectral de X(f) supp X(f) : 43 Théorie du signal
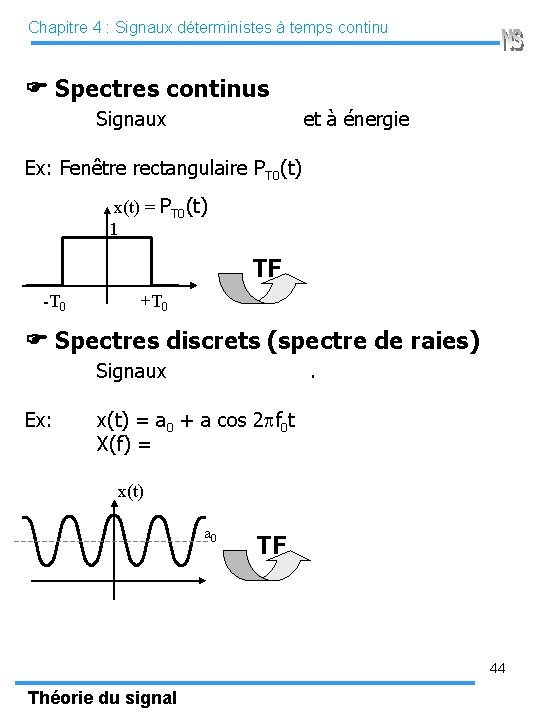
Chapitre 4 : Signaux déterministes à temps continu Spectres continus Signaux et à énergie Ex: Fenêtre rectangulaire PT 0(t) x(t) = PT 0(t) 1 TF -T 0 +T 0 Spectres discrets (spectre de raies) Ex: Signaux . x(t) = a 0 + a cos 2 pf 0 t X(f) = x(t) a 0 TF 44 Théorie du signal
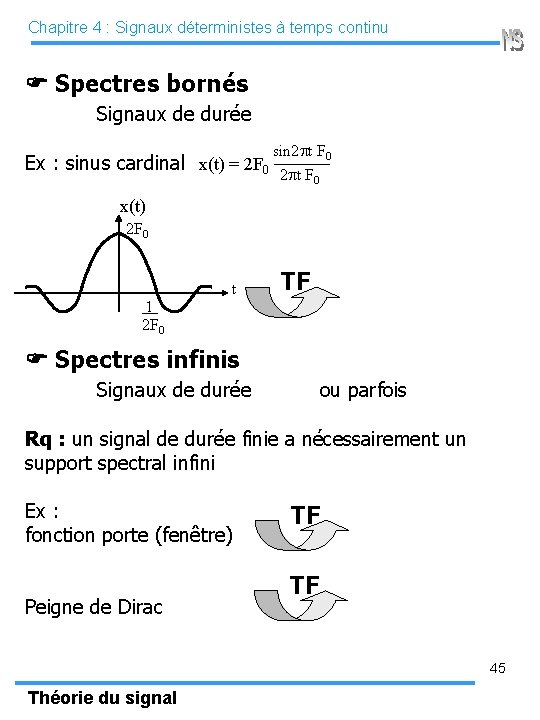
Chapitre 4 : Signaux déterministes à temps continu Spectres bornés Signaux de durée sin 2 pt F 0 Ex : sinus cardinal x(t) = 2 F 0 2 pt F 0 x(t) 2 F 0 1 — 2 F 0 t TF Spectres infinis Signaux de durée ou parfois Rq : un signal de durée finie a nécessairement un support spectral infini Ex : TF fonction porte (fenêtre) Peigne de Dirac TF 45 Théorie du signal
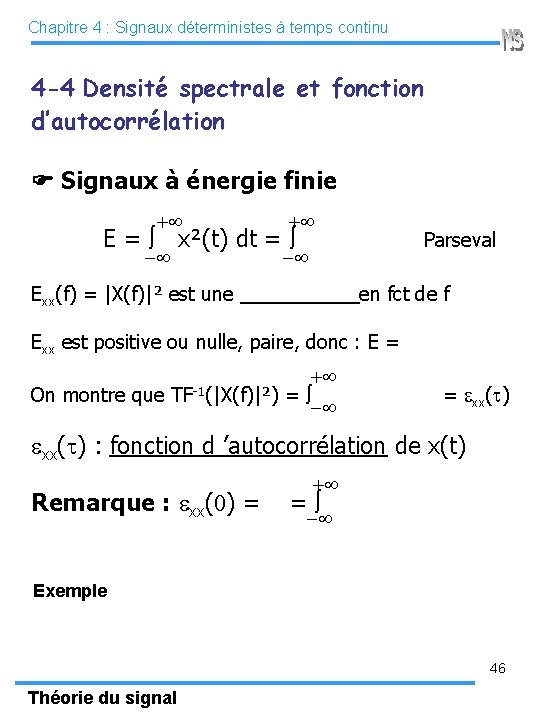
Chapitre 4 : Signaux déterministes à temps continu 4 -4 Densité spectrale et fonction d’autocorrélation Signaux à énergie finie E = x²(t) dt = Parseval Exx(f) = |X(f)|² est une en fct de f Exx est positive ou nulle, paire, donc : E = On montre que TF-1(|X(f)|²) = = e xx(t) exx(t) : fonction d ’autocorrélation de x(t) Remarque : exx(0) = = Exemple 46 Théorie du signal
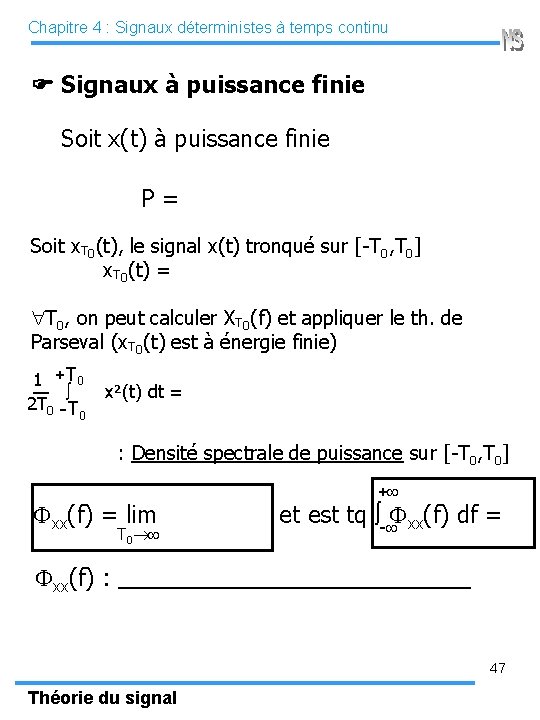
Chapitre 4 : Signaux déterministes à temps continu Signaux à puissance finie Soit x(t) à puissance finie P = Soit x. T 0(t), le signal x(t) tronqué sur [-T 0, T 0] x. T 0(t) = T 0, on peut calculer XT 0(f) et appliquer le th. de Parseval (x. T 0(t) est à énergie finie) 1 +T 0 — x²(t) dt = 2 T 0 -T 0 : Densité spectrale de puissance sur [-T 0, T 0] Fxx(f) = lim T 0 + et est tq F (f) df = - xx Fxx(f) : 47 Théorie du signal
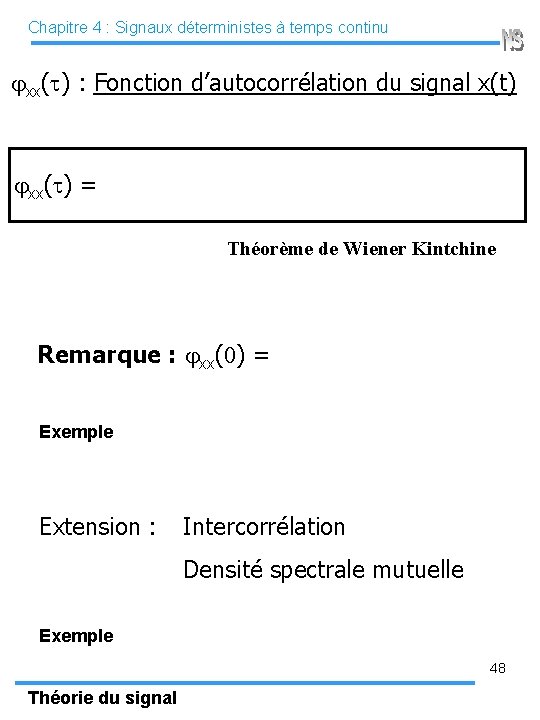
Chapitre 4 : Signaux déterministes à temps continu xx(t) : Fonction d’autocorrélation du signal x(t) xx(t) = Théorème de Wiener Kintchine Remarque : xx(0) = Exemple Extension : Intercorrélation Densité spectrale mutuelle Exemple 48 Théorie du signal
Chapitre 5 : Systèmes linéaires : Exemples de systèmes de base Chapitre 5 Systèmes linéaires Exemples de systèmes de base 49 Signaux et systèmes
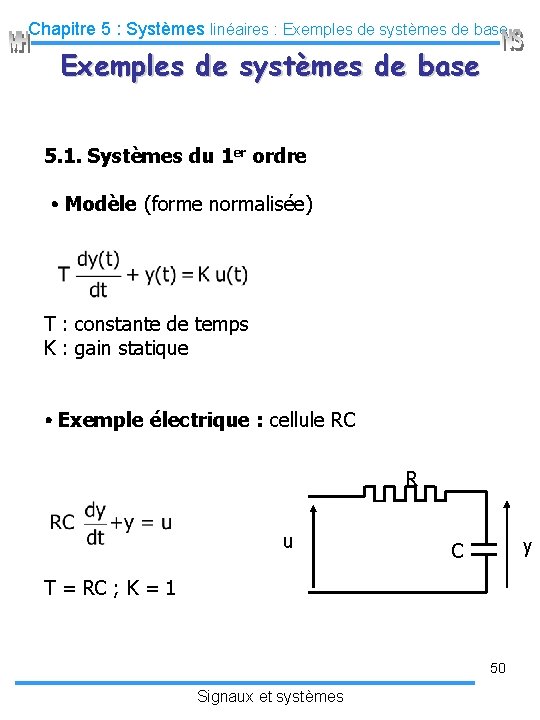
Chapitre 5 : Systèmes linéaires : Exemples de systèmes de base 5. 1. Systèmes du 1 er ordre Modèle (forme normalisée) T : constante de temps K : gain statique Exemple électrique : cellule RC R u y C T = RC ; K = 1 50 Signaux et systèmes
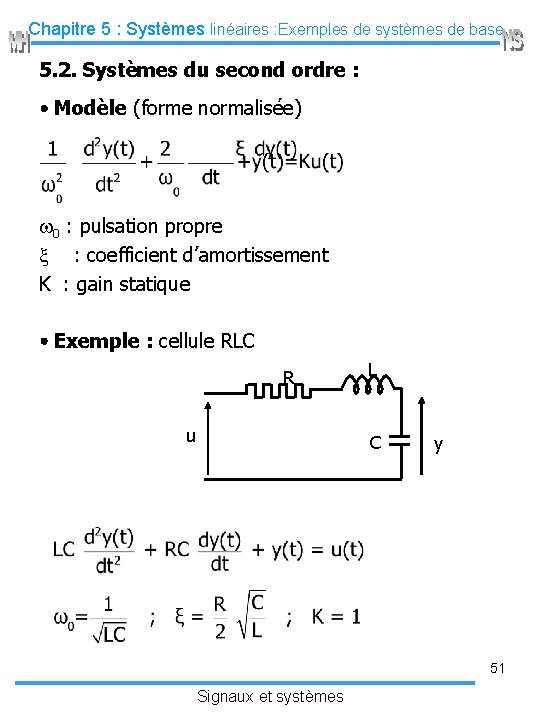
Chapitre 5 : Systèmes linéaires : Exemples de systèmes de base 5. 2. Systèmes du second ordre : Modèle (forme normalisée) 0 : pulsation propre x : coefficient d’amortissement K : gain statique Exemple : cellule RLC R u L C y 51 Signaux et systèmes
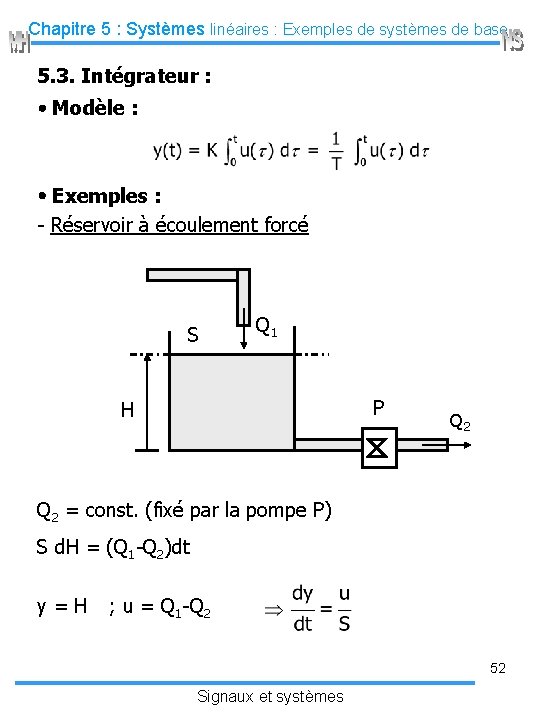
Chapitre 5 : Systèmes linéaires : Exemples de systèmes de base 5. 3. Intégrateur : Modèle : Exemples : - Réservoir à écoulement forcé S Q 1 P H Q 2 = const. (fixé par la pompe P) S d. H = (Q 1 -Q 2)dt y = H ; u = Q 1 -Q 2 52 Signaux et systèmes
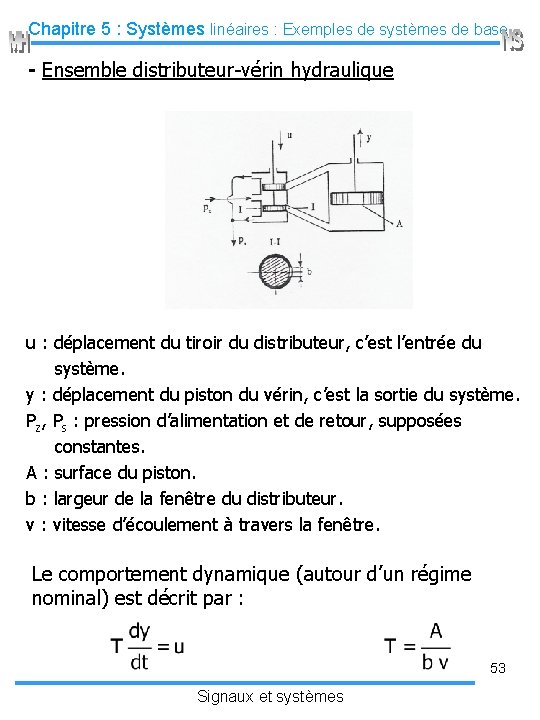
Chapitre 5 : Systèmes linéaires : Exemples de systèmes de base - Ensemble distributeur-vérin hydraulique u : déplacement du tiroir du distributeur, c’est l’entrée du système. y : déplacement du piston du vérin, c’est la sortie du système. Pz, Ps : pression d’alimentation et de retour, supposées constantes. A : surface du piston. b : largeur de la fenêtre du distributeur. v : vitesse d’écoulement à travers la fenêtre. Le comportement dynamique (autour d’un régime nominal) est décrit par : 53 Signaux et systèmes
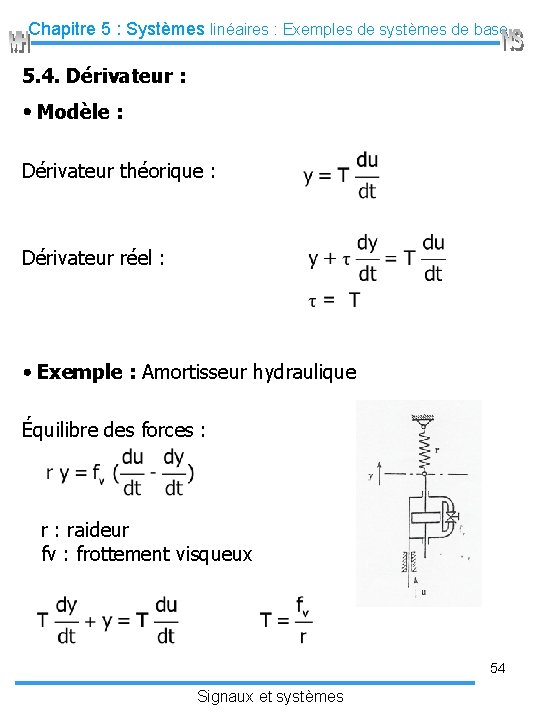
Chapitre 5 : Systèmes linéaires : Exemples de systèmes de base 5. 4. Dérivateur : Modèle : Dérivateur théorique : Dérivateur réel : Exemple : Amortisseur hydraulique Équilibre des forces : r : raideur fv : frottement visqueux 54 Signaux et systèmes
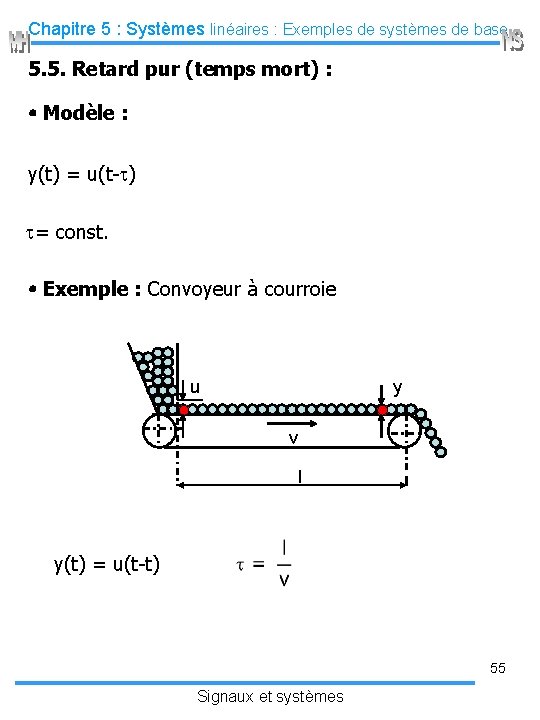
Chapitre 5 : Systèmes linéaires : Exemples de systèmes de base 5. 5. Retard pur (temps mort) : Modèle : y(t) = u(t-t) t= const. Exemple : Convoyeur à courroie u y v l y(t) = u(t-t) 55 Signaux et systèmes
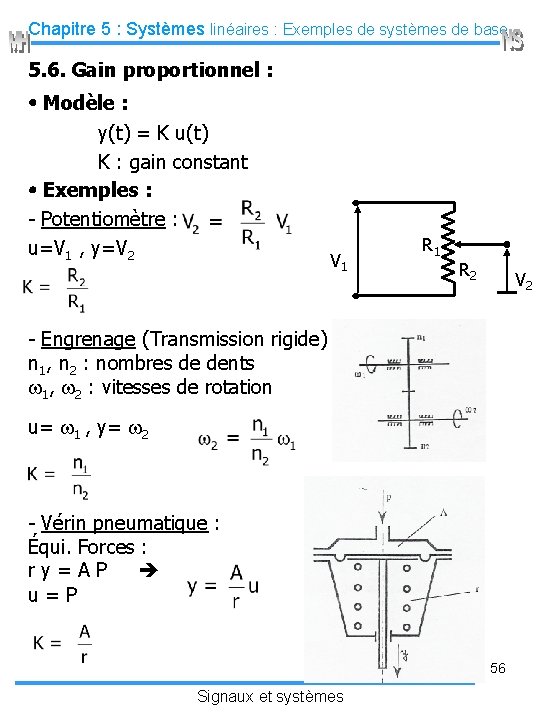
Chapitre 5 : Systèmes linéaires : Exemples de systèmes de base 5. 6. Gain proportionnel : Modèle : y(t) = K u(t) K : gain constant Exemples : - Potentiomètre : u=V 1 , y=V 2 V 1 R 2 V 2 - Engrenage (Transmission rigide) : n 1, n 2 : nombres de dents 1, 2 : vitesses de rotation u= 1 , y= 2 - Vérin pneumatique : Équi. Forces : r y = A P u = P 56 Signaux et systèmes
Chapitre 6 : Représentation par fonction de transfert des systèmes linéaires invariants Chapitre 6 Représentation par fonction de transfert des Systèmes Linéaires Invariants 57 Signaux et systèmes
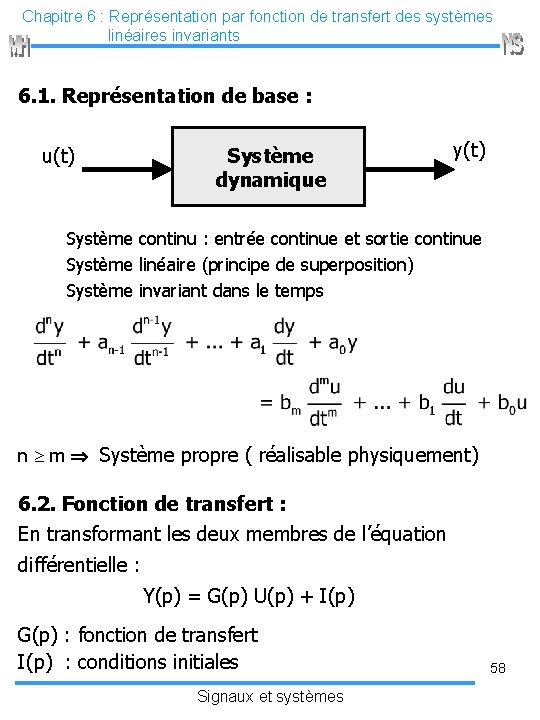
Chapitre 6 : Représentation par fonction de transfert des systèmes linéaires invariants 6. 1. Représentation de base : u(t) Système dynamique y(t) Système continu : entrée continue et sortie continue Système linéaire (principe de superposition) Système invariant dans le temps n m Système propre ( réalisable physiquement) 6. 2. Fonction de transfert : En transformant les deux membres de l’équation différentielle : Y(p) = G(p) U(p) + I(p) G(p) : fonction de transfert I(p) : conditions initiales Signaux et systèmes 58
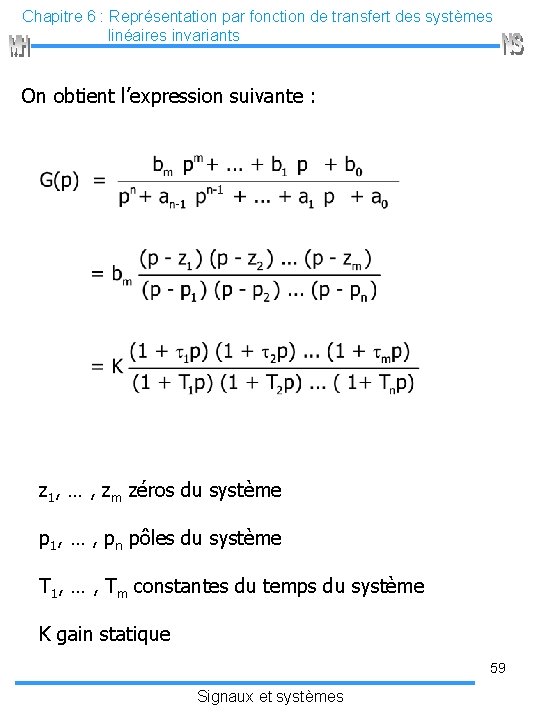
Chapitre 6 : Représentation par fonction de transfert des systèmes linéaires invariants On obtient l’expression suivante : z 1, … , zm zéros du système p 1, … , pn pôles du système T 1, … , Tm constantes du temps du système K gain statique 59 Signaux et systèmes
Chapitre 6 : Représentation par fonction de transfert des systèmes linéaires invariants 6. 3. Propriétés immédiates : Une fonction de transfert est définie pour un système linéaire et invariant. La sortie d’un système est donnée par : y(t) = L-1 ( G(p) U(p) ) si les conditions initiales sont nulles. La fonction de transfert est indépendante du signal appliqué à l’entrée, u(t). Elle ne dépend que du système. La fonction de transfert est entièrement caractérisée par les pôles, les zéros et le gain bm. 60 Signaux et systèmes
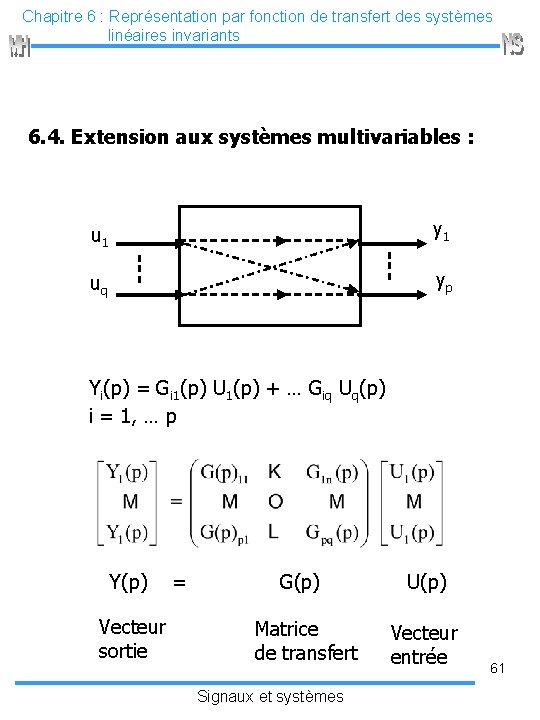
Chapitre 6 : Représentation par fonction de transfert des systèmes linéaires invariants 6. 4. Extension aux systèmes multivariables : u 1 y 1 uq yp Yi(p) = Gi 1(p) U 1(p) + … Giq Uq(p) i = 1, … p Y(p) = G(p) U(p) Vecteur sortie Matrice de transfert Signaux et systèmes Vecteur entrée 61
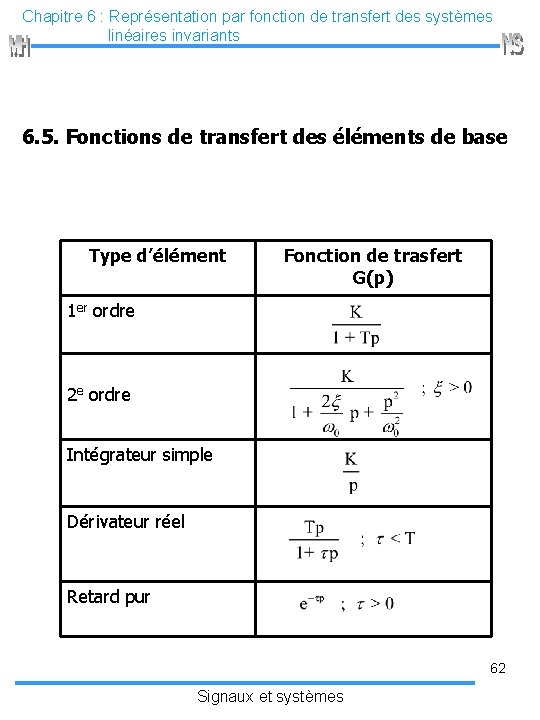
Chapitre 6 : Représentation par fonction de transfert des systèmes linéaires invariants 6. 5. Fonctions de transfert des éléments de base Type d’élément Fonction de trasfert G(p) 1 er ordre 2 e ordre Intégrateur simple Dérivateur réel Retard pur 62 Signaux et systèmes
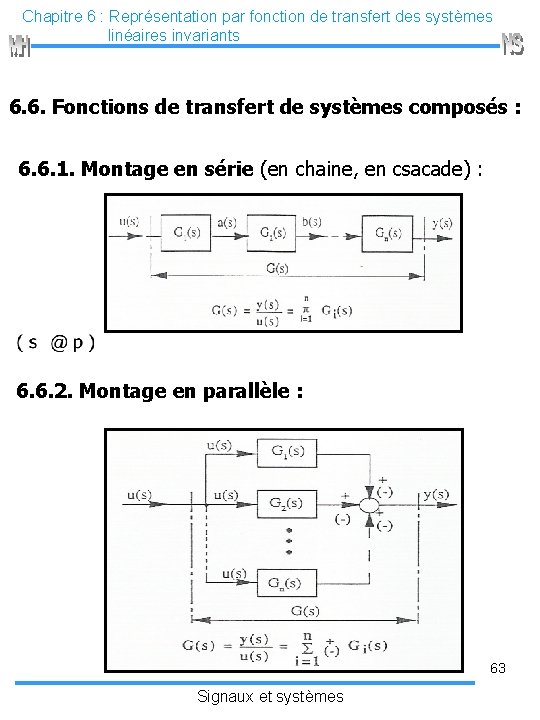
Chapitre 6 : Représentation par fonction de transfert des systèmes linéaires invariants 6. 6. Fonctions de transfert de systèmes composés : 6. 6. 1. Montage en série (en chaine, en csacade) : 6. 6. 2. Montage en parallèle : 63 Signaux et systèmes
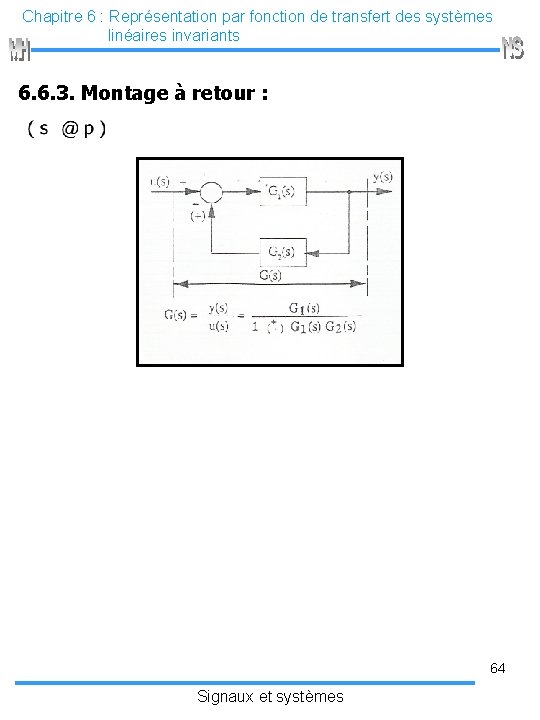
Chapitre 6 : Représentation par fonction de transfert des systèmes linéaires invariants 6. 6. 3. Montage à retour : 64 Signaux et systèmes
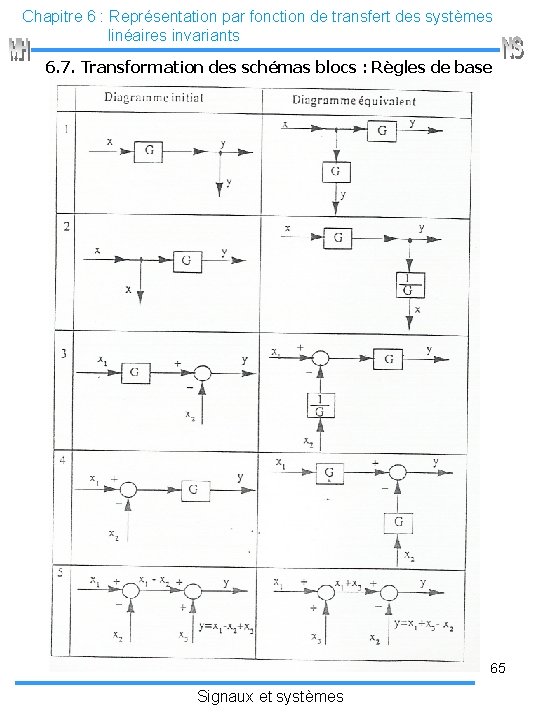
Chapitre 6 : Représentation par fonction de transfert des systèmes linéaires invariants 6. 7. Transformation des schémas blocs : Règles de base 65 Signaux et systèmes
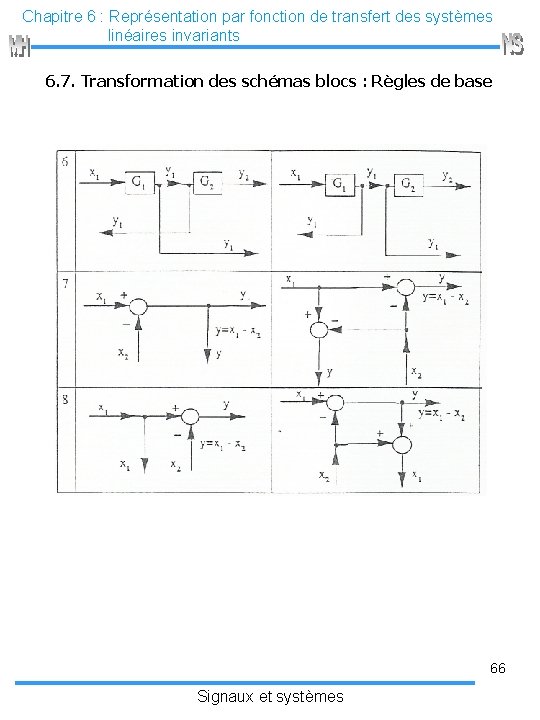
Chapitre 6 : Représentation par fonction de transfert des systèmes linéaires invariants 6. 7. Transformation des schémas blocs : Règles de base 66 Signaux et systèmes
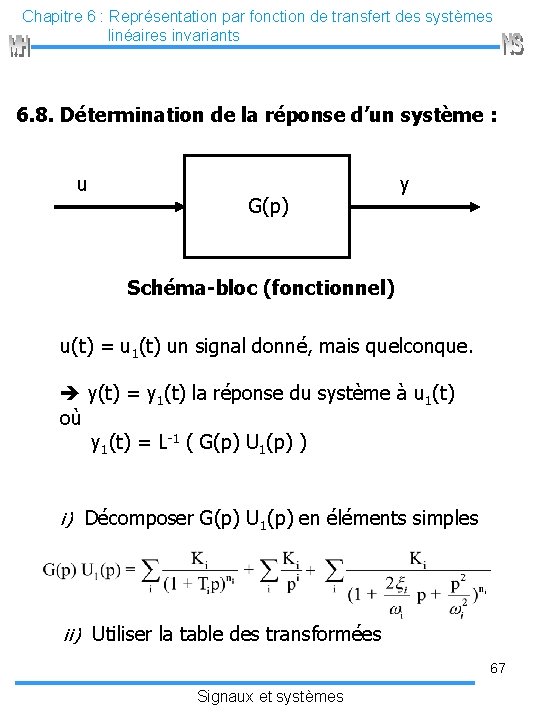
Chapitre 6 : Représentation par fonction de transfert des systèmes linéaires invariants 6. 8. Détermination de la réponse d’un système : u G(p) y Schéma-bloc (fonctionnel) u(t) = u 1(t) un signal donné, mais quelconque. y(t) = y 1(t) la réponse du système à u 1(t) où y 1(t) = L-1 ( G(p) U 1(p) ) i) Décomposer G(p) U 1(p) en éléments simples ii) Utiliser la table des transformées 67 Signaux et systèmes
Chapitre 6 : Représentation par fonction de transfert des systèmes linéaires invariants 6. 9. Réponse impulsionnelle d’un système LI : C’est la réponse du système à l’impulsion de Dirac (t) : u(t) = (t) y(t) : réponse impulsionnelle u(t) = (t) U(p) = 1 y(t) = L-1 ( G(p) U(p) ) = L-1 ( G(p)) = g(t) - La réponse impulsionnelle d’un système est égale à la transformée inverse de sa fonction de transfert. - La réponse impulsionnelle d’un SLI caractérise entièrement ce système. - SLI causal réponse impulsionnelle causale 68 Signaux et systèmes
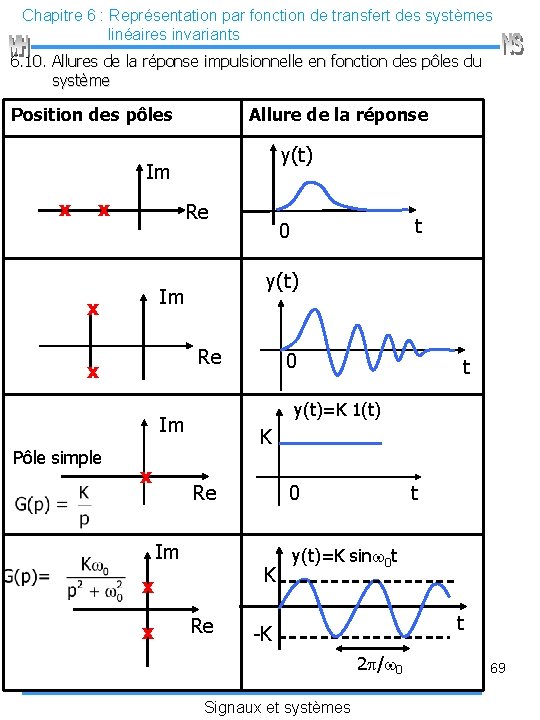
Chapitre 6 : Représentation par fonction de transfert des systèmes linéaires invariants 6. 10. Allures de la réponse impulsionnelle en fonction des pôles du système Position des pôles Allure de la réponse y(t) Im x x Re y(t) Im x Re x x t K Re Im 0 K x x 0 y(t)=K 1(t) Im Pôle simple t 0 Re t y(t)=K sin 0 t t -K 2 p/ 0 Signaux et systèmes 69
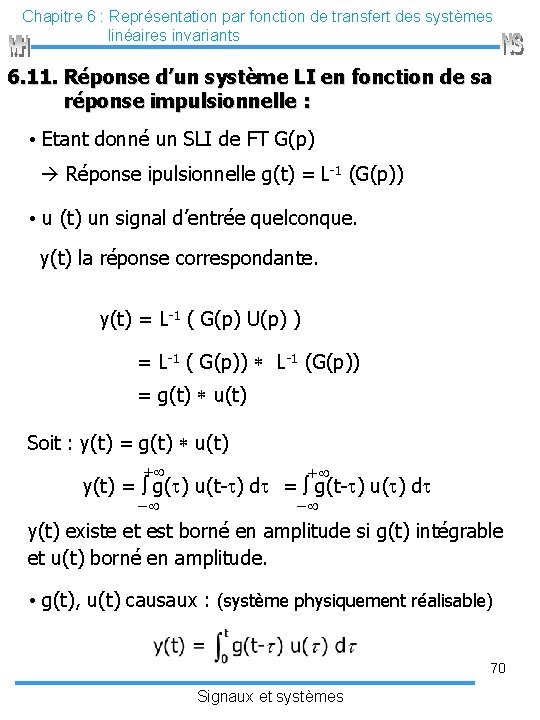
Chapitre 6 : Représentation par fonction de transfert des systèmes linéaires invariants 6. 11. Réponse d’un système LI en fonction de sa réponse impulsionnelle : Etant donné un SLI de FT G(p) Réponse ipulsionnelle g(t) = L-1 (G(p)) u (t) un signal d’entrée quelconque. y(t) la réponse correspondante. y(t) = L-1 ( G(p) U(p) ) = L-1 ( G(p)) L-1 (G(p)) = g(t) u(t) Soit : y(t) = g(t) u(t) y(t) = g(t) u(t-t) dt = g(t-t) u(t) dt y(t) existe et est borné en amplitude si g(t) intégrable et u(t) borné en amplitude. g(t), u(t) causaux : (système physiquement réalisable) 70 Signaux et systèmes
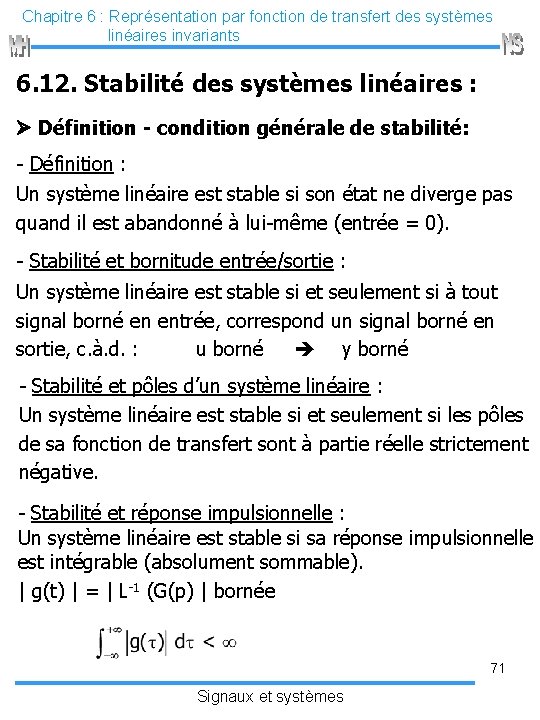
Chapitre 6 : Représentation par fonction de transfert des systèmes linéaires invariants 6. 12. Stabilité des systèmes linéaires : Définition - condition générale de stabilité: - Définition : Un système linéaire est stable si son état ne diverge pas quand il est abandonné à lui-même (entrée = 0). - Stabilité et bornitude entrée/sortie : Un système linéaire est stable si et seulement si à tout signal borné en entrée, correspond un signal borné en sortie, c. à. d. : u borné y borné - Stabilité et pôles d’un système linéaire : Un système linéaire est stable si et seulement si les pôles de sa fonction de transfert sont à partie réelle strictement négative. - Stabilité et réponse impulsionnelle : Un système linéaire est stable si sa réponse impulsionnelle est intégrable (absolument sommable). | g(t) | = | L-1 (G(p) | bornée 71 Signaux et systèmes
Chapitre 7: Transformée en Z bilatérale Chapitre 7 Transformée en Z bilatérale 72 Théorie du signal
Chapitre 7: Transformée en Z bilatérale Représentation temporelle Représentation fréquentielle Soient : {xk}k ℤ z = r ej une suite numérique une variable complexe Condition suffisante d ’existence : convergence absolue 73 Théorie du signal
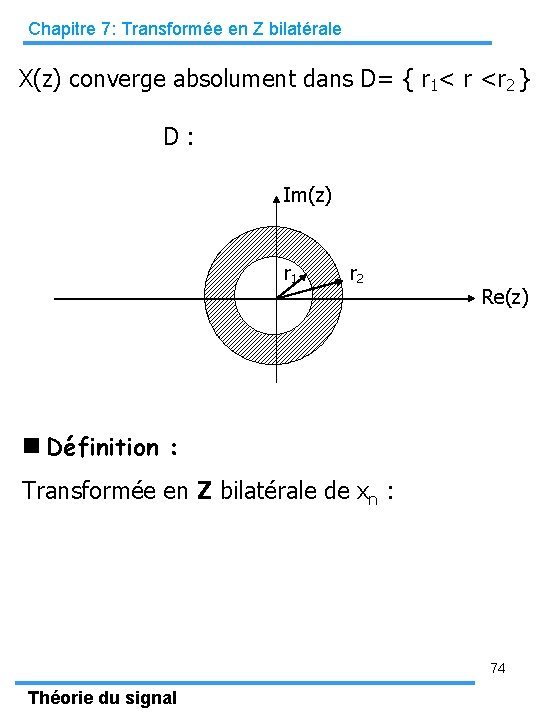
Chapitre 7: Transformée en Z bilatérale X(z) converge absolument dans D= { r 1< r <r 2 } D : Im(z) r 1 r 2 0 Re(z) Définition : Transformée en Z bilatérale de xn : 74 Théorie du signal
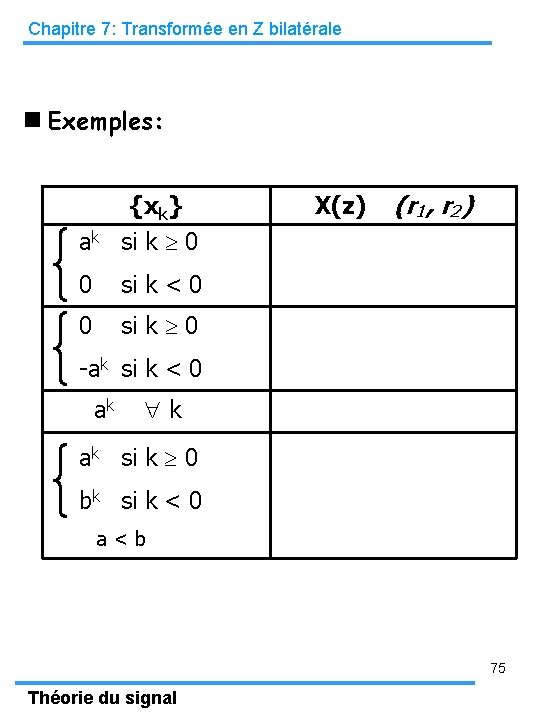
Chapitre 7: Transformée en Z bilatérale Exemples: ak {xk} si k 0 0 si k < 0 0 si k 0 X(z) (r 1, r 2) -ak si k < 0 ak k ak si k 0 bk si k < 0 a < b 75 Théorie du signal
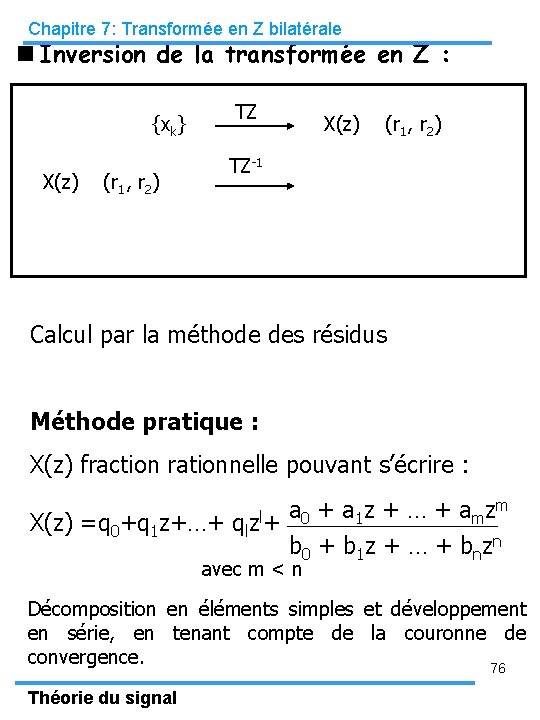
Chapitre 7: Transformée en Z bilatérale Inversion de la transformée en Z : TZ {xk} X(z) (r 1, r 2) TZ-1 Calcul par la méthode des résidus Méthode pratique : X(z) fraction rationnelle pouvant s’écrire : X(z) =q 0+q 1 z+…+ qlzl+ a 0 + a 1 z + … + amzm b 0 + b 1 z + … + bnzn avec m < n Décomposition en éléments simples et développement en série, en tenant compte de la couronne de convergence. 76 Théorie du signal
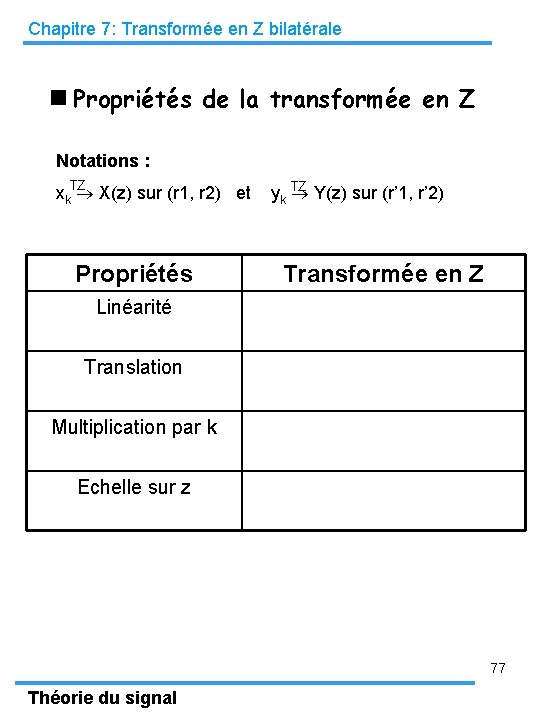
Chapitre 7: Transformée en Z bilatérale Propriétés de la transformée en Z Notations : TZ TZ xk X(z) sur (r 1, r 2) et yk Y(z) sur (r’ 1, r’ 2) Propriétés Transformée en Z Linéarité Translation Multiplication par k Echelle sur z 77 Théorie du signal
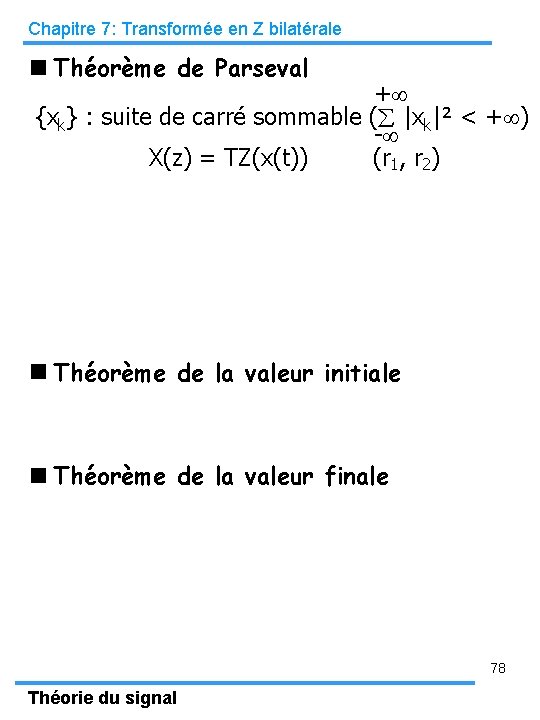
Chapitre 7: Transformée en Z bilatérale Théorème de Parseval + {xk} : suite de carré sommable ( |xk|² < + ) - X(z) = TZ(x(t)) (r 1, r 2) Théorème de la valeur initiale Théorème de la valeur finale 78 Théorie du signal
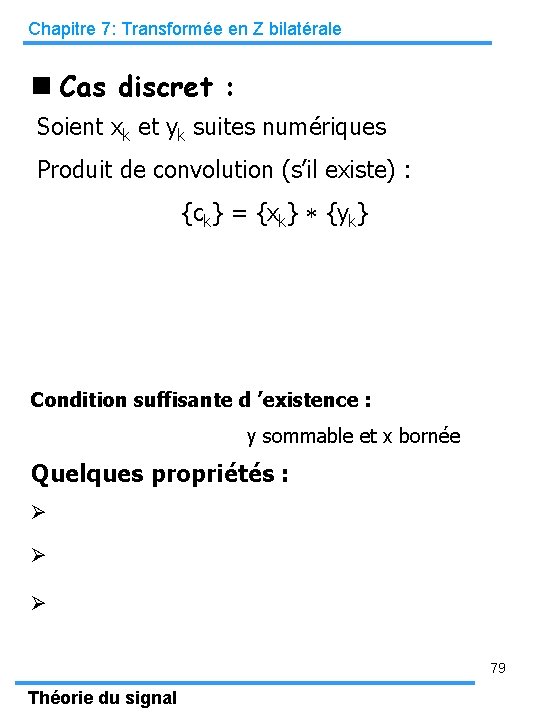
Chapitre 7: Transformée en Z bilatérale Cas discret : Soient xk et yk suites numériques Produit de convolution (s’il existe) : {ck} = {xk} {yk} Condition suffisante d ’existence : y sommable et x bornée Quelques propriétés : 79 Théorie du signal
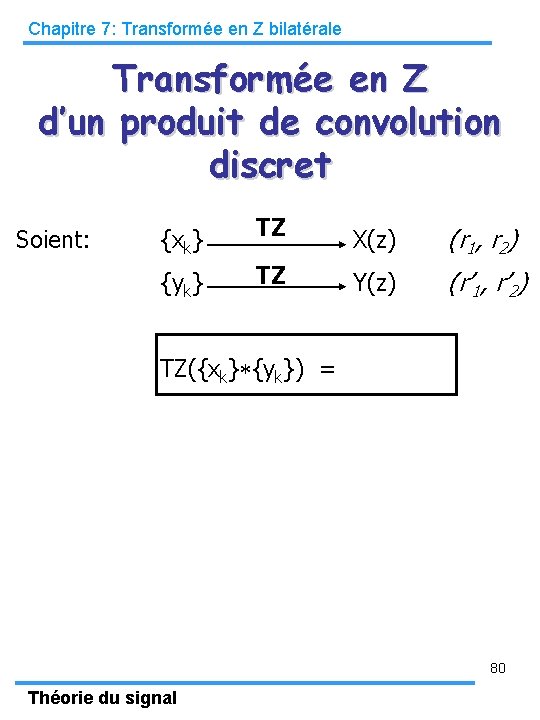
Chapitre 7: Transformée en Z bilatérale Transformée en Z d’un produit de convolution discret Soient: TZ {xk} X(z) TZ {y } Y(z) k (r 1, r 2) (r’ 1, r’ 2) TZ({xk} {yk}) = 80 Théorie du signal
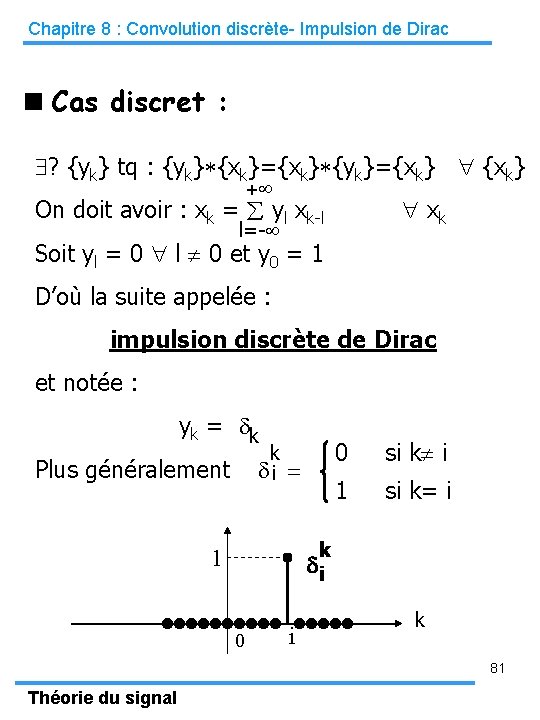
Chapitre 8 : Convolution discrète- Impulsion de Dirac Cas discret : ? {yk} tq : {yk} {xk}={xk} {yk}={xk} + On doit avoir : xk = yl xk-l l=- xk Soit yl = 0 l 0 et y 0 = 1 D’où la suite appelée : impulsion discrète de Dirac et notée : yk = k k i Plus généralement = 0 si k i 1 si k= i k di 1 0 i k 81 Théorie du signal
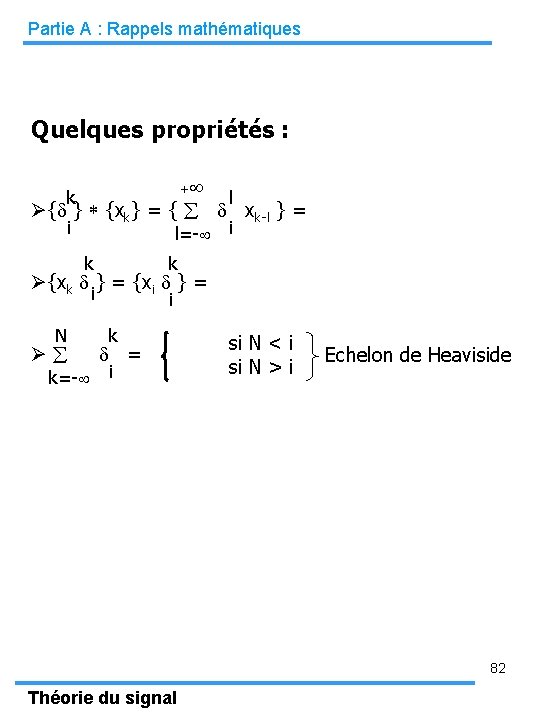
Partie A : Rappels mathématiques Quelques propriétés : + k l { } {xk} = { xk-l } = i l=- i k k i i {xk } = {xi } = N k = k=- i si N < i si N > i Echelon de Heaviside 82 Théorie du signal
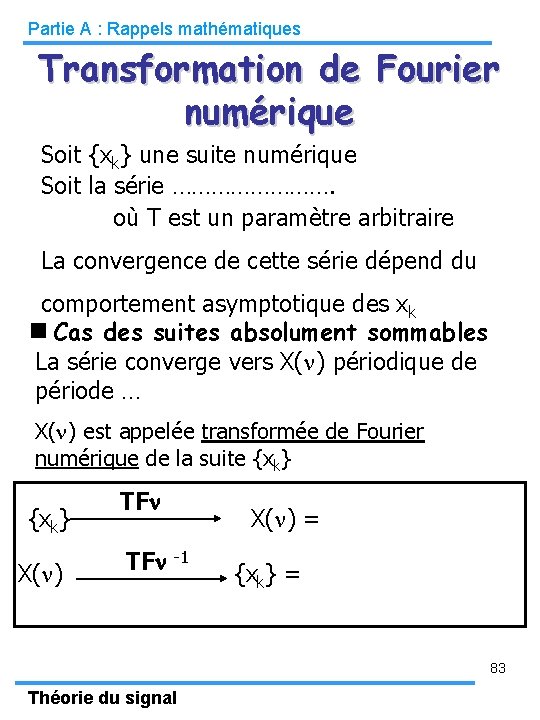
Partie A : Rappels mathématiques Transformation de Fourier numérique Soit {xk} une suite numérique Soit la série …………. où T est un paramètre arbitraire La convergence de cette série dépend du comportement asymptotique des xk Cas des suites absolument sommables La série converge vers X( ) périodique de période … X( ) est appelée transformée de Fourier numérique de la suite {xk} X( ) TF TF -1 X( ) = {xk} = 83 Théorie du signal
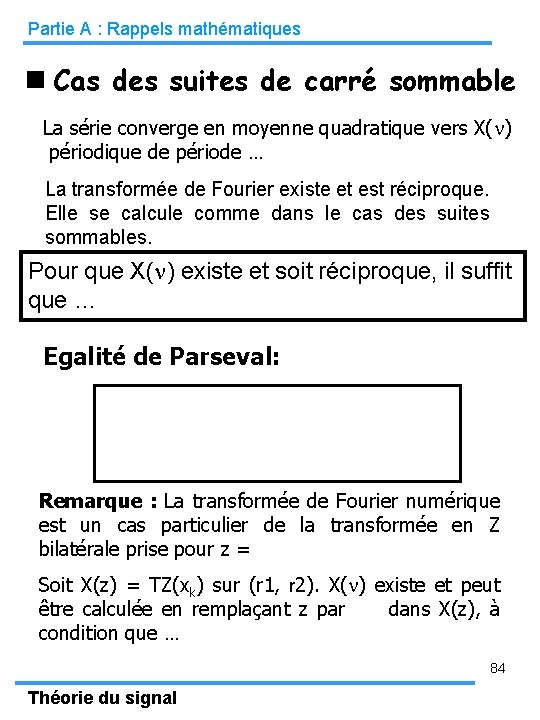
Partie A : Rappels mathématiques Cas des suites de carré sommable La série converge en moyenne quadratique vers X( ) périodique de période … La transformée de Fourier existe et est réciproque. Elle se calcule comme dans le cas des suites sommables. Pour que X( ) existe et soit réciproque, il suffit que … Egalité de Parseval: Remarque : La transformée de Fourier numérique est un cas particulier de la transformée en Z bilatérale prise pour z = Soit X(z) = TZ(xk) sur (r 1, r 2). X( ) existe et peut être calculée en remplaçant z par dans X(z), à condition que … 84 Théorie du signal
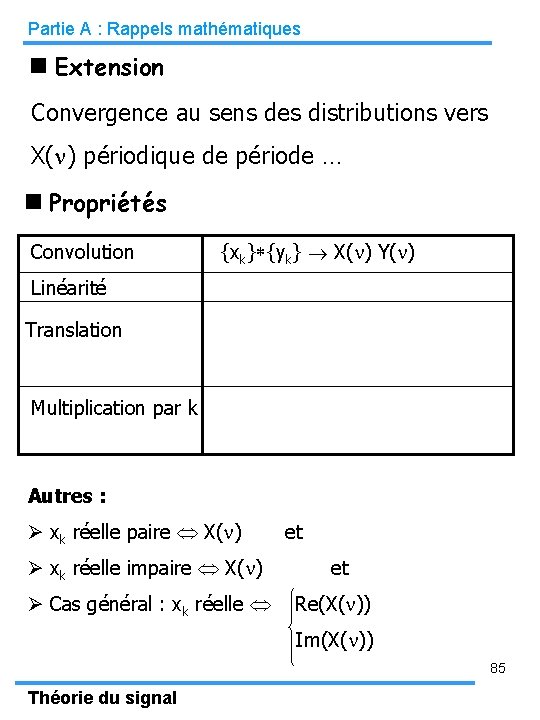
Partie A : Rappels mathématiques Extension Convergence au sens des distributions vers X( ) périodique de période … Propriétés Convolution {xk} {yk} X( ) Y( ) Linéarité Translation Multiplication par k Autres : xk réelle paire X( ) et xk réelle impaire X( ) et Cas général : xk réelle Re(X( )) Im(X( )) 85 Théorie du signal
Partie B : Signaux certains Chapitre 2 Signaux certains discrets 86 Théorie du signal
Partie B : Signaux certains Représentation temporelle de signaux réels Signal certain discret : Support du signal 1ère classification : Signaux à support borné (durée …) Signaux à support infini (………) Ex: FSignaux à support borné à gauche (ex : ) 87 Théorie du signal
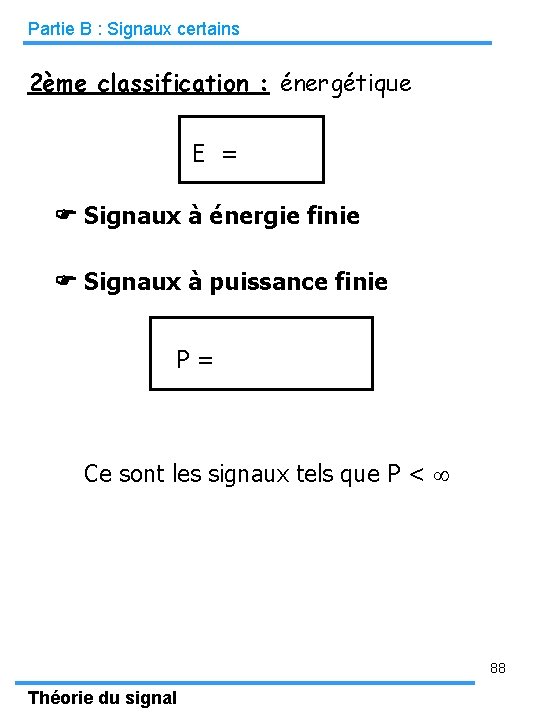
Partie B : Signaux certains 2ème classification : énergétique E = Signaux à énergie finie Signaux à puissance finie P = Ce sont les signaux tels que P < 88 Théorie du signal
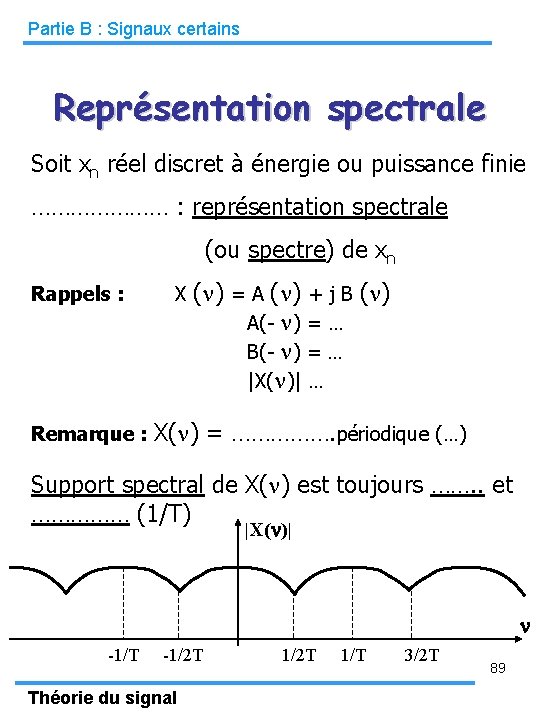
Partie B : Signaux certains Représentation spectrale Soit xn réel discret à énergie ou puissance finie ………………… : représentation spectrale (ou spectre) de xn Rappels : X ( ) = A ( ) + j B ( ) A(- ) = … B(- ) = … |X( )| … Remarque : X( ) = ……………. périodique (…) Support spectral de X( ) est toujours ……. . et …………… (1/T) |X( )| -1/T -1/2 T Théorie du signal 1/2 T 1/T 3/2 T 89
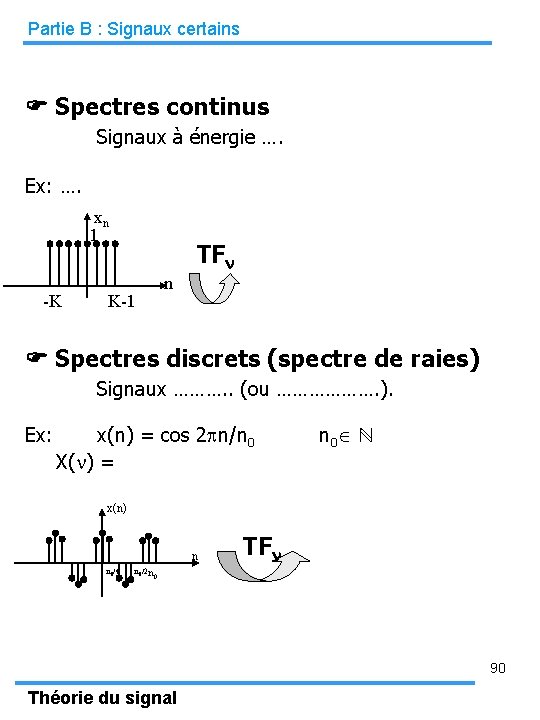
Partie B : Signaux certains Spectres continus Ex: …. Signaux à énergie …. xn 1 -K TF n K-1 Spectres discrets (spectre de raies) Signaux ………. . (ou ………………. ). Ex: x(n) = cos 2 pn/n 0 ℕ X( ) = x(n) n n 0/4 TF n 0/2 n 0 90 Théorie du signal
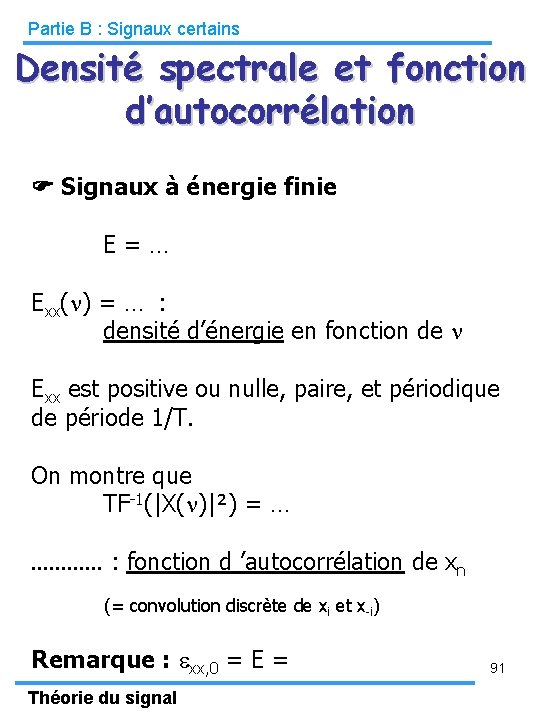
Partie B : Signaux certains Densité spectrale et fonction d’autocorrélation Signaux à énergie finie E = … Exx( ) = … : densité d’énergie en fonction de Exx est positive ou nulle, paire, et périodique de période 1/T. On montre que TF-1(|X( )|²) = …. . . : fonction d ’autocorrélation de xn (= convolution discrète de xi et x-i) Remarque : exx, 0 = E = Théorie du signal 91
Partie B : Signaux certains Signaux à puissance finie Soit xn à puissance finie P = 92 Théorie du signal
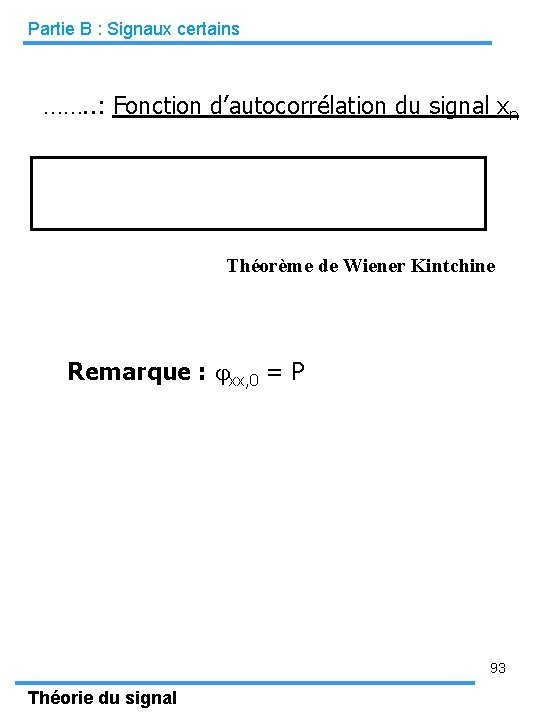
Partie B : Signaux certains ……. . : Fonction d’autocorrélation du signal xn Théorème de Wiener Kintchine Remarque : xx, 0 = P 93 Théorie du signal
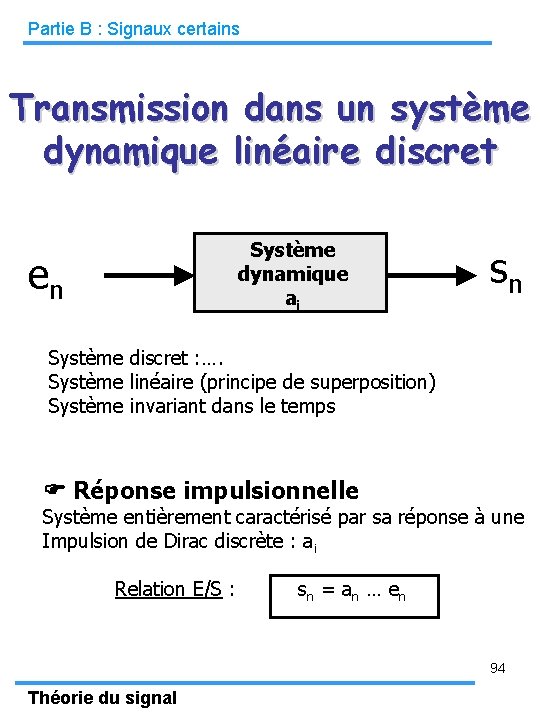
Partie B : Signaux certains Transmission dans un système dynamique linéaire discret Système dynamique ai en sn Système discret : …. Système linéaire (principe de superposition) Système invariant dans le temps Réponse impulsionnelle Système entièrement caractérisé par sa réponse à une Impulsion de Dirac discrète : ai Relation E/S : sn = an … en 94 Théorie du signal
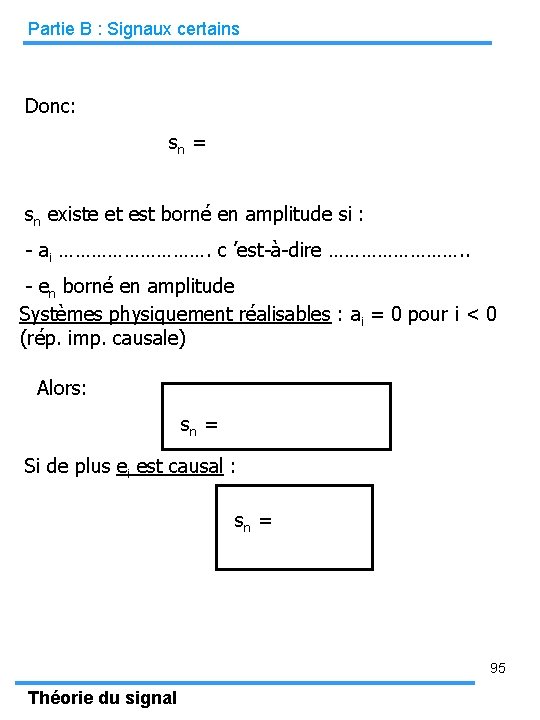
Partie B : Signaux certains Donc: sn = sn existe et est borné en amplitude si : - ai ……………. c ’est-à-dire …………. . - en borné en amplitude Systèmes physiquement réalisables : ai = 0 pour i < 0 (rép. imp. causale) Alors: sn = Si de plus ei est causal : sn = 95 Théorie du signal
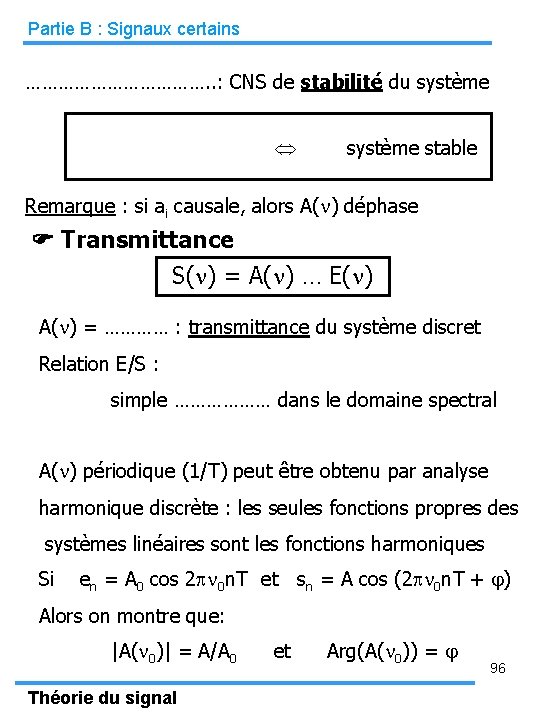
Partie B : Signaux certains ………………. . : CNS de stabilité du système stable Remarque : si ai causale, alors A( ) déphase Transmittance S( ) = A( ) … E( ) A( ) = ………… : transmittance du système discret Relation E/S : simple ……………… dans le domaine spectral A( ) périodique (1/T) peut être obtenu par analyse harmonique discrète : les seules fonctions propres des systèmes linéaires sont les fonctions harmoniques Si en = A 0 cos 2 p 0 n. T et sn = A cos (2 p 0 n. T + ) Alors on montre que: |A( 0)| = A/A 0 et Théorie du signal Arg(A( 0)) = 96
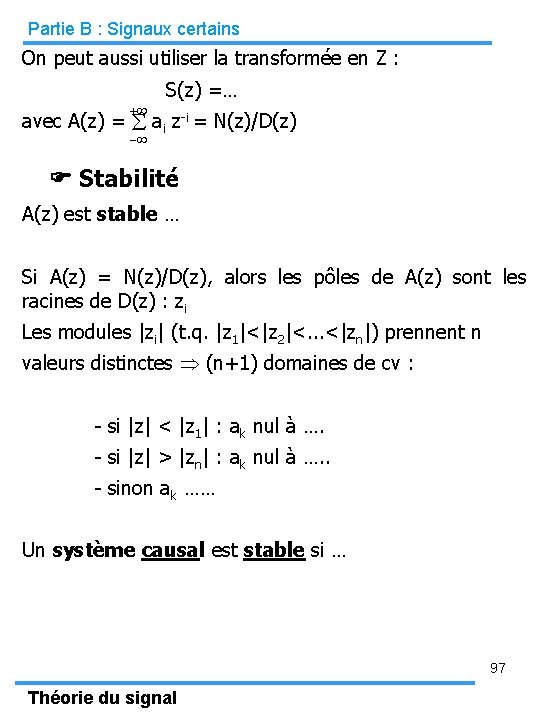
Partie B : Signaux certains On peut aussi utiliser la transformée en Z : S(z) =… avec A(z) = ai z-i = N(z)/D(z) Stabilité A(z) est stable … Si A(z) = N(z)/D(z), alors les pôles de A(z) sont les racines de D(z) : zi Les modules |zi| (t. q. |z 1|<|z 2|<. . . <|zn|) prennent n valeurs distinctes (n+1) domaines de cv : - si |z| < |z 1| : ak nul à …. - si |z| > |zn| : ak nul à …. . - sinon ak …… Un système causal est stable si … 97 Théorie du signal
Partie B : Signaux certains Causalité Un système stable de transmittance A(z) est causal si : • … 98 Théorie du signal
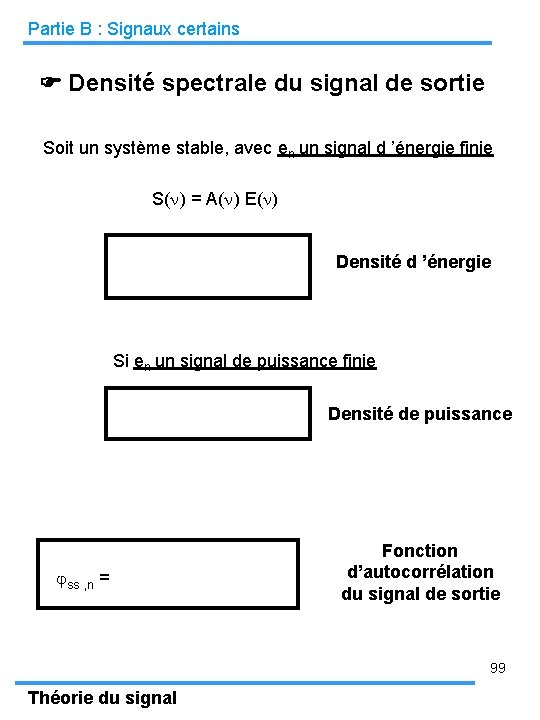
Partie B : Signaux certains Densité spectrale du signal de sortie Soit un système stable, avec en un signal d ’énergie finie S( ) = A( ) E( ) Densité d ’énergie Si en un signal de puissance finie Densité de puissance ss , n = Fonction d’autocorrélation du signal de sortie 99 Théorie du signal
Partie B : Signaux certains Approximation de la réponse impulsionnelle finie d’un filtre : Soit à construire un filtre de fonction de transfert A( ) imposée. 1ère approche : ak = TF -1 (A( )) Mais ak généralement de durée infinie, et Arg(A( )) t. q. ak non causale. On cherche une approximation finie causale: Décalage temporel et troncature (rectangulaire, Hanning, . . . ) 100 Théorie du signal