KVALITET SISTEMA AUTOMATSKOG UPRAVLJANJA Kod projektovanja ili ocene
- Slides: 17
KVALITET SISTEMA AUTOMATSKOG UPRAVLJANJA Kod projektovanja ili ocene kvaliteta sistema automatskog upravljanja kao što je RP bitna su tri faktora: þ stabilnost 3 kriterijuma þ statička karakteristika - ponašanje u stacionarnom stanju (faktora) þ dinamička karakteristika - kvalitet prelaznog režima Analiza prema redosledu - 1. stabilnost Analizirajmo proste slučajeve: 1
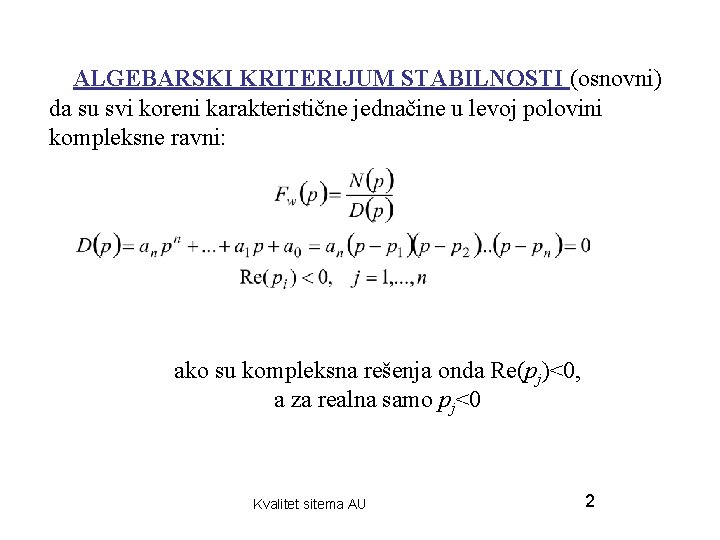
ALGEBARSKI KRITERIJUM STABILNOSTI (osnovni) da su svi koreni karakteristične jednačine u levoj polovini kompleksne ravni: ako su kompleksna rešenja onda Re(pj)<0, a za realna samo pj<0 Kvalitet sitema AU 2
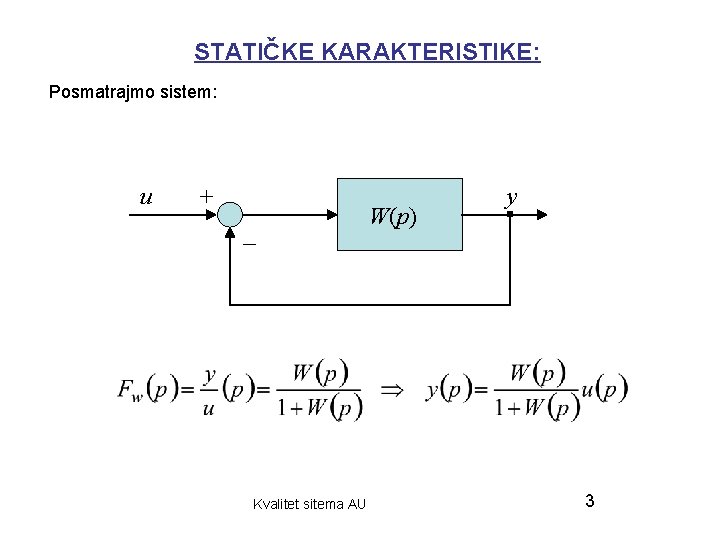
STATIČKE KARAKTERISTIKE: Posmatrajmo sistem: u + _ Kvalitet sitema AU W(p) y 3
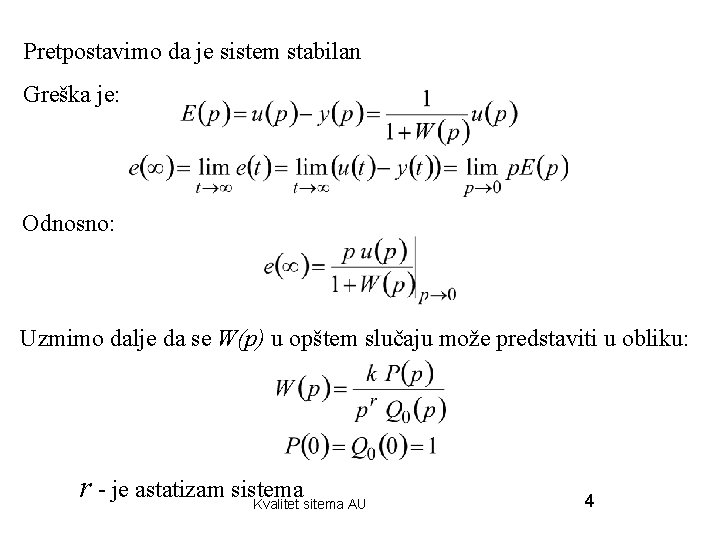
Pretpostavimo da je sistem stabilan Greška je: Odnosno: Uzmimo dalje da se W(p) u opštem slučaju može predstaviti u obliku: r - je astatizam sistema Kvalitet sitema AU 4
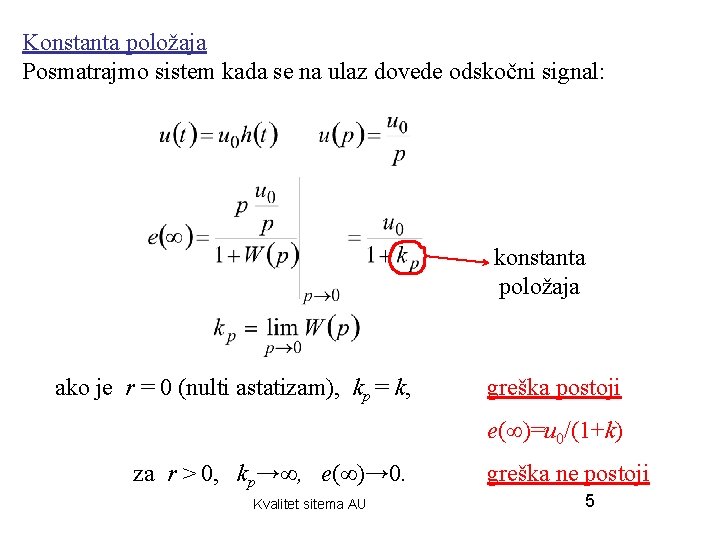
Konstanta položaja Posmatrajmo sistem kada se na ulaz dovede odskočni signal: konstanta položaja ako je r = 0 (nulti astatizam), kp = k, greška postoji e( )=u 0/(1+k) za r > 0, kp→∞, e(∞)→ 0. Kvalitet sitema AU greška ne postoji 5
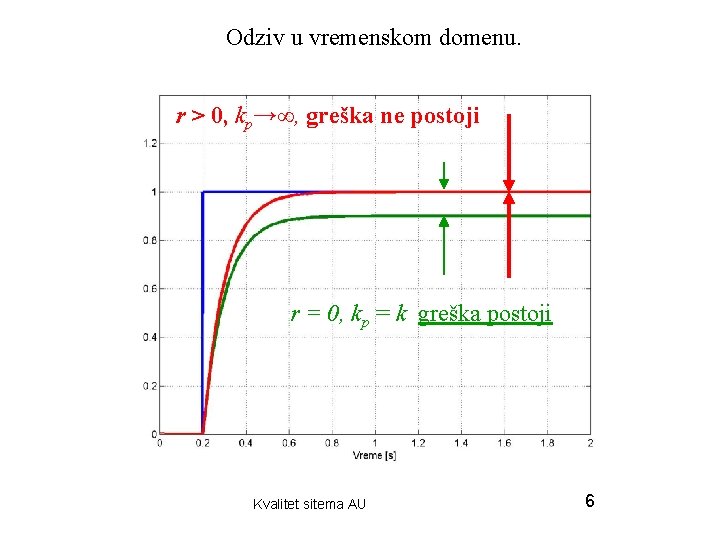
Odziv u vremenskom domenu. r > 0, kp→∞, greška ne postoji r = 0, kp = k greška postoji Kvalitet sitema AU 6
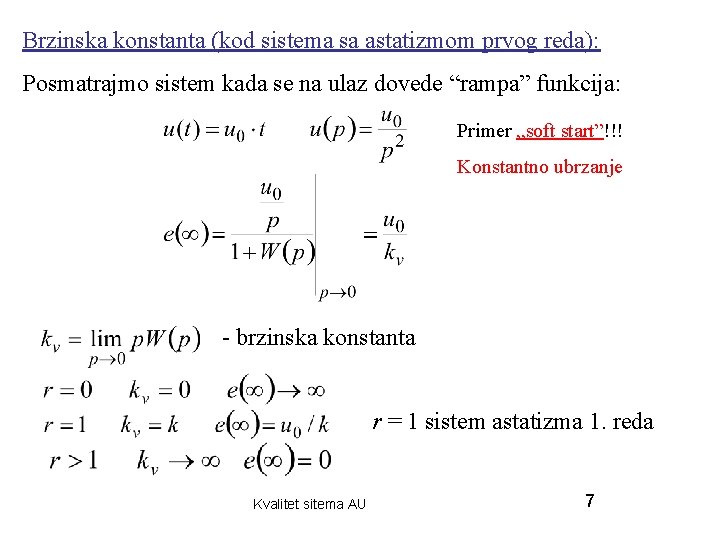
Brzinska konstanta (kod sistema sa astatizmom prvog reda): Posmatrajmo sistem kada se na ulaz dovede “rampa” funkcija: Primer „soft start”!!! Konstantno ubrzanje - brzinska konstanta r = 1 sistem astatizma 1. reda Kvalitet sitema AU 7
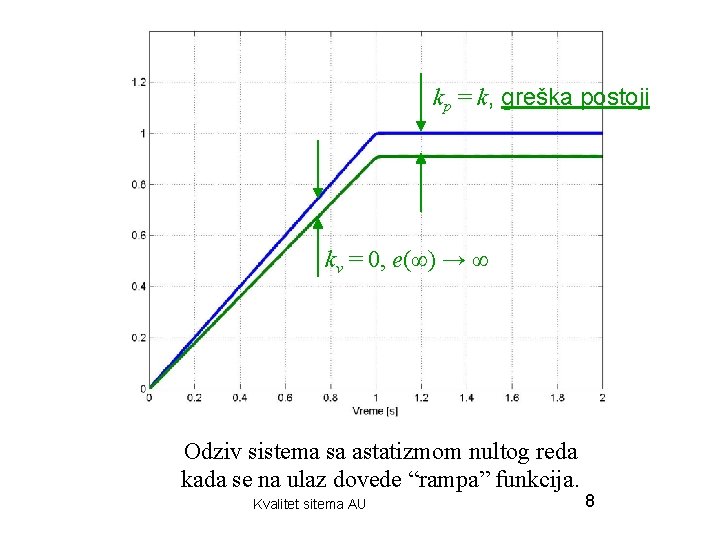
kp = k, greška postoji kv = 0, e(∞) → ∞ Odziv sistema sa astatizmom nultog reda kada se na ulaz dovede “rampa” funkcija. Kvalitet sitema AU 8
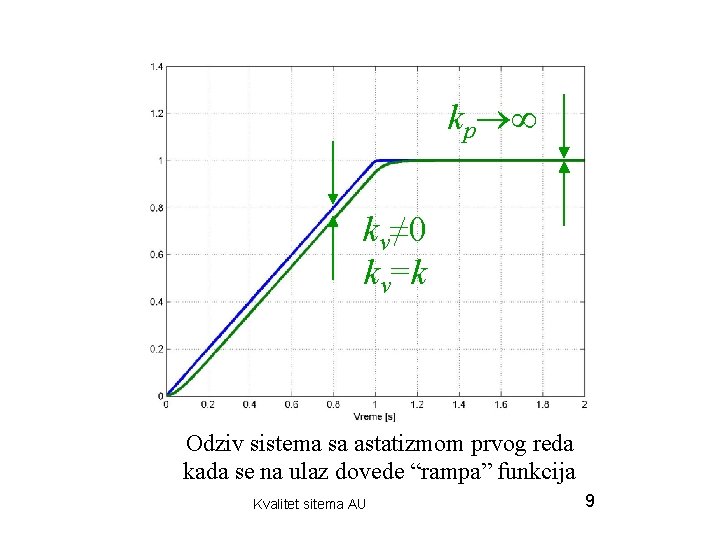
kp kv≠ 0 kv=k Odziv sistema sa astatizmom prvog reda kada se na ulaz dovede “rampa” funkcija Kvalitet sitema AU 9
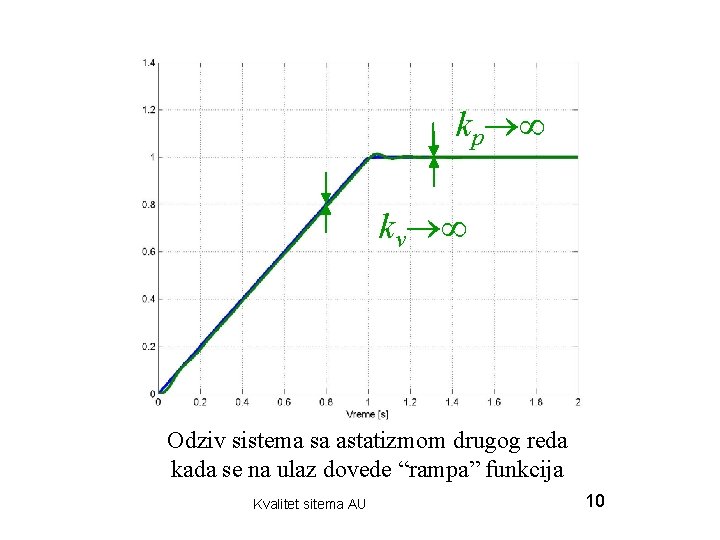
kp kv Odziv sistema sa astatizmom drugog reda kada se na ulaz dovede “rampa” funkcija Kvalitet sitema AU 10
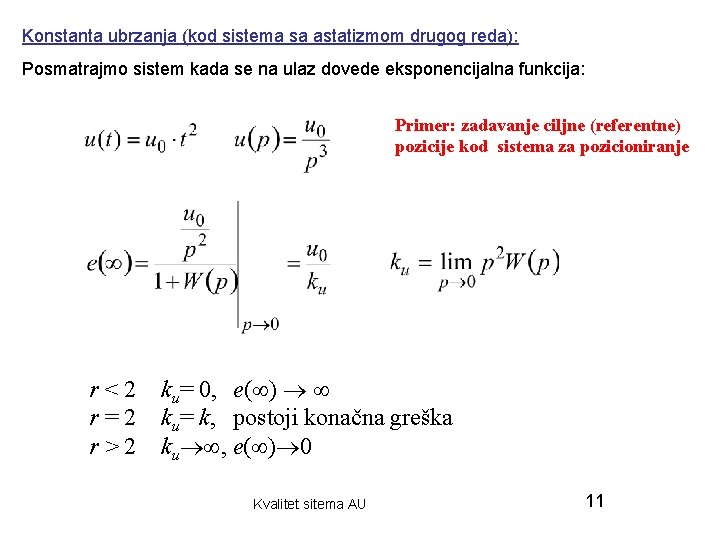
Konstanta ubrzanja (kod sistema sa astatizmom drugog reda): Posmatrajmo sistem kada se na ulaz dovede eksponencijalna funkcija: Primer: zadavanje ciljne (referentne) pozicije kod sistema za pozicioniranje r<2 r=2 r>2 ku= 0, e( ) ku= k, postoji konačna greška ku , e( ) 0 Kvalitet sitema AU 11
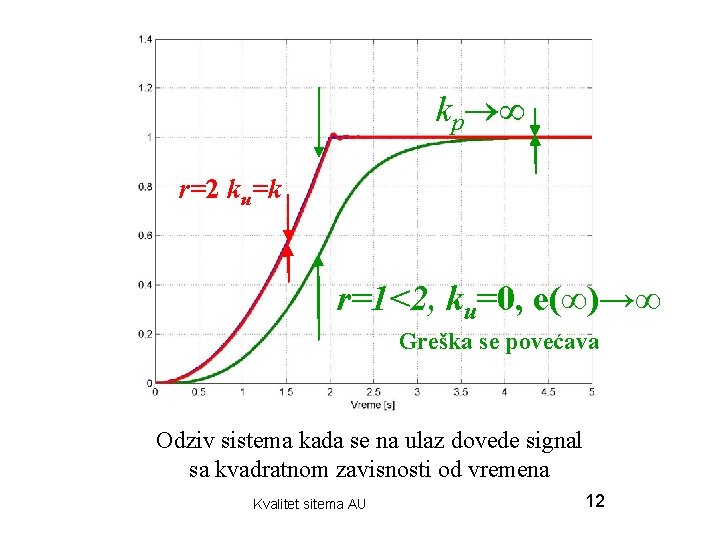
kp r=2 ku=k r=1<2, ku=0, e(∞)→∞ Greška se povećava Odziv sistema kada se na ulaz dovede signal sa kvadratnom zavisnosti od vremena Kvalitet sitema AU 12
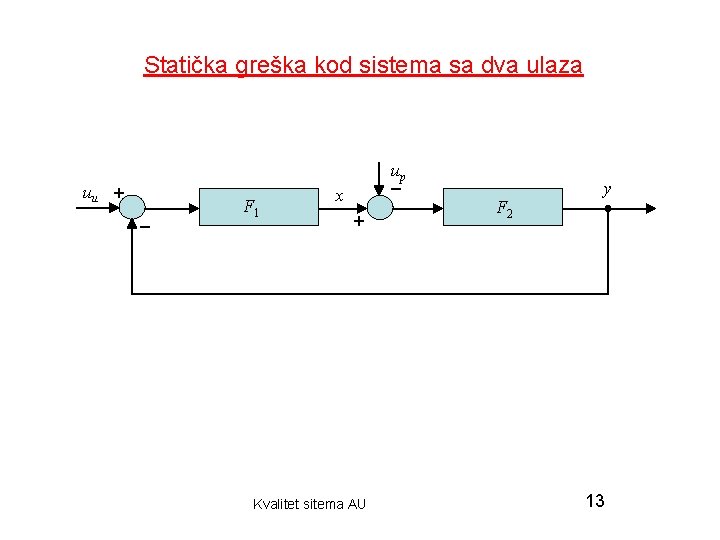
Statička greška kod sistema sa dva ulaza uu + – F 1 up – x + Kvalitet sitema AU F 2 y 13
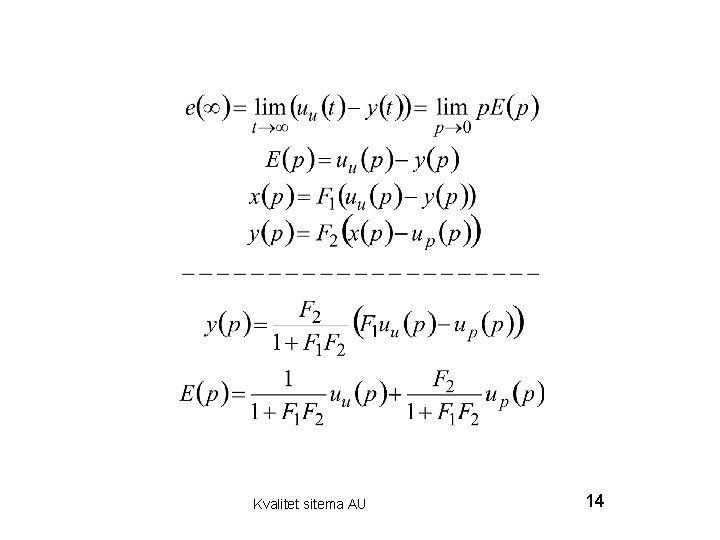
Kvalitet sitema AU 14
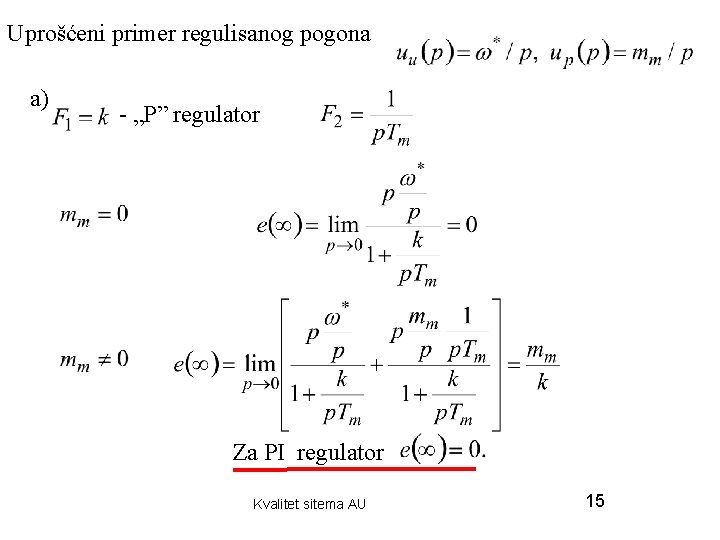
Uprošćeni primer regulisanog pogona a) - „P” regulator Za PI regulator Kvalitet sitema AU 15
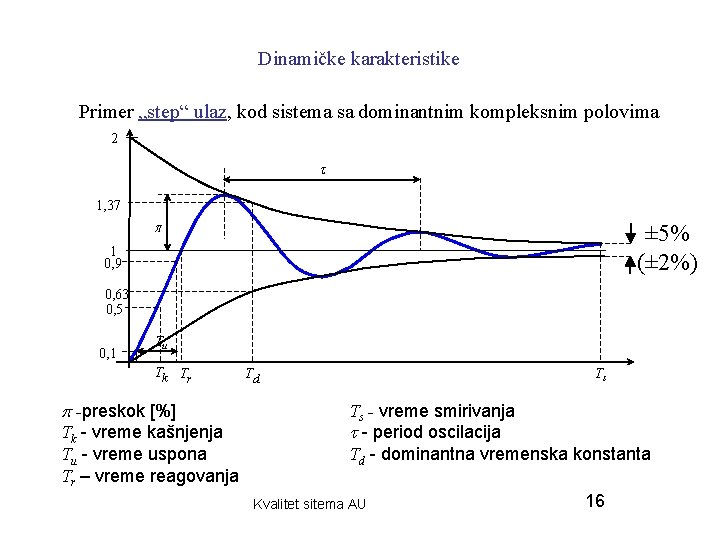
Dinamičke karakteristike Primer „step“ ulaz, kod sistema sa dominantnim kompleksnim polovima 2 1, 37 ± 5% (± 2%) 1 0, 9 0, 63 0, 5 0, 1 Tu Tk Tr -preskok [%] Tk - vreme kašnjenja Tu - vreme uspona Tr – vreme reagovanja Td Ts Ts - vreme smirivanja - period oscilacija Td - dominantna vremenska konstanta Kvalitet sitema AU 16
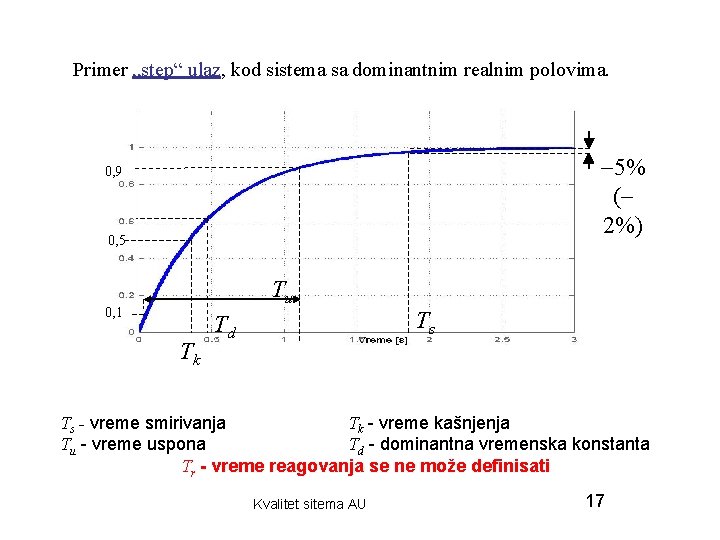
Primer „step“ ulaz, kod sistema sa dominantnim realnim polovima. -5% (2%) 0, 9 0, 5 Tu 0, 1 Tk Td Ts Ts - vreme smirivanja Tk - vreme kašnjenja Tu - vreme uspona Td - dominantna vremenska konstanta Tr - vreme reagovanja se ne može definisati Kvalitet sitema AU 17