Teoria sterowania Wykad 14 Regulacja dwupooeniowa Charakterystyka statyczna
- Slides: 17
Teoria sterowania Wykład 14 Regulacja dwupołożeniowa
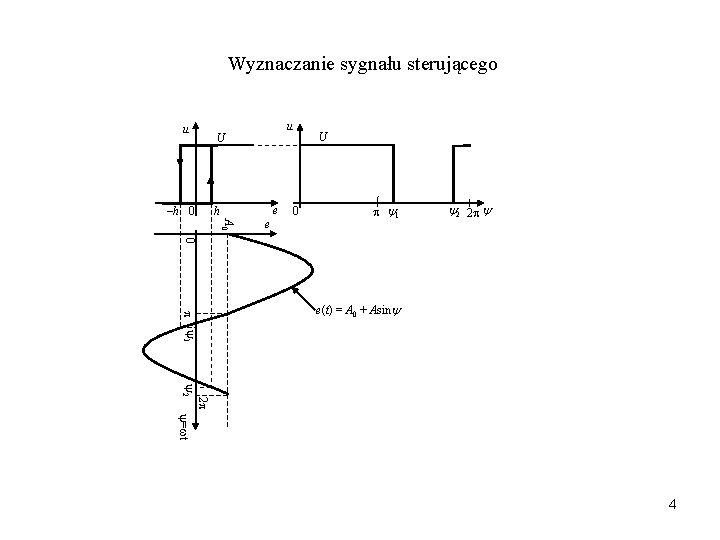
• Charakterystyka statyczna regulatora • Sygnał sterujący w układzie regulacji dwupołożeniowej. • Metody analizy układu regulacji dwupołożeniowej: - metoda klasyczna, - metoda płaszczyzny fazowej. 2
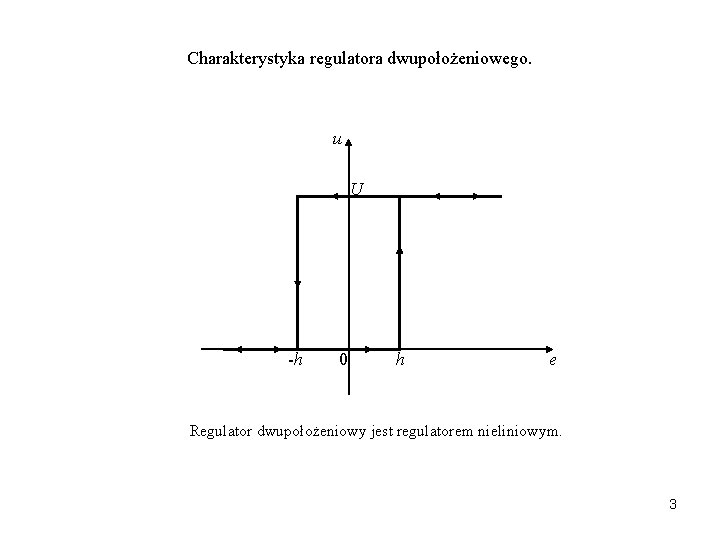
Charakterystyka regulatora dwupołożeniowego. u U -h 0 h e Regulator dwupołożeniowy jest regulatorem nieliniowym. 3
Wyznaczanie sygnału sterującego u u U –h 0 e h A 0 e 0 U 1 2 2 0 e(t) = A 0 + Asin 1 2 2 = t 4
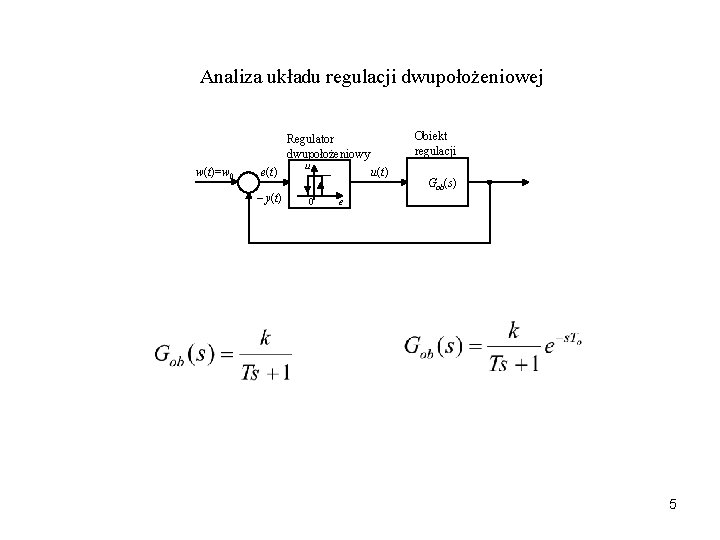
Analiza układu regulacji dwupołożeniowej Obiekt regulacji Regulator dwupołożeniowy w(t)=w 0 e(t) – y(t) u 0 u(t) Gob(s) e 5
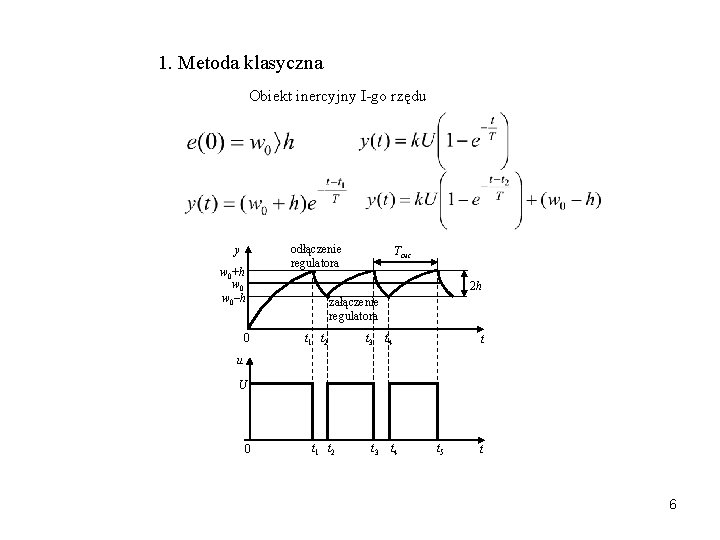
1. Metoda klasyczna Obiekt inercyjny I-go rzędu y w 0+h w 0–h 0 odłączenie regulatora Tosc 2 h załączenie regulatora t 1 t 2 t 3 t 4 t u U 0 t 1 t 2 t 3 t 4 t 5 t 6
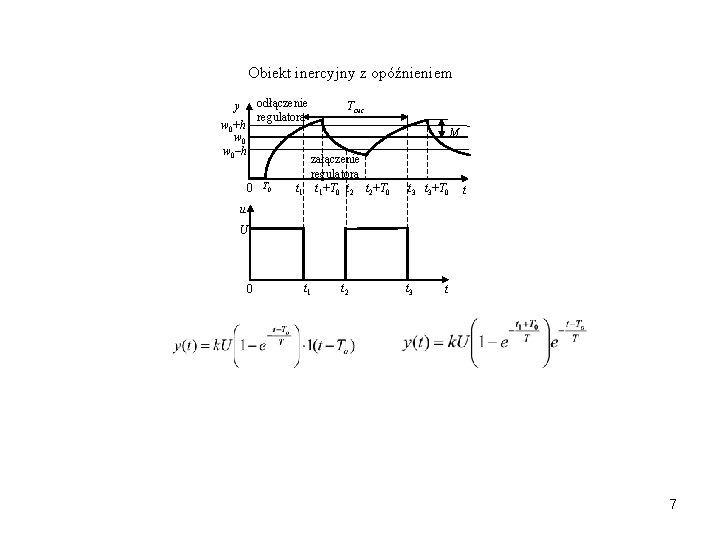
Obiekt inercyjny z opóźnieniem odłączenie regulatora y w 0+h w 0–h Tosc M 0 T 0 załączenie regulatora t 1+T 0 t 2+T 0 t 3+T 0 t u U 0 t 1 t 2 t 3 t 7
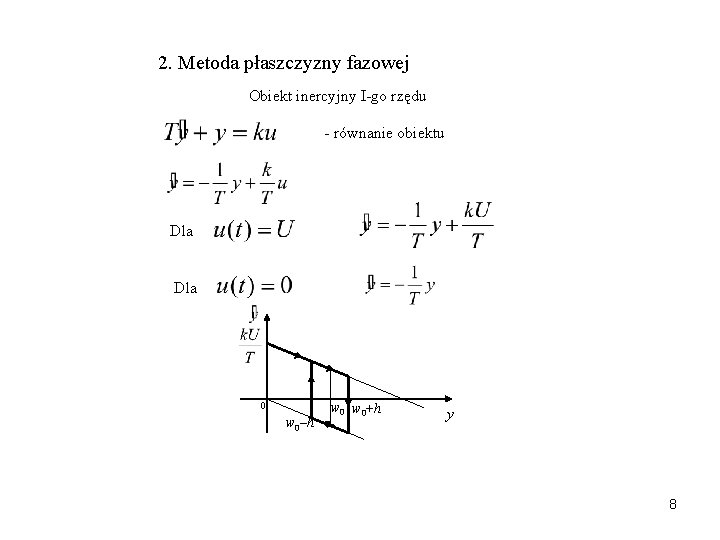
2. Metoda płaszczyzny fazowej Obiekt inercyjny I-go rzędu - równanie obiektu Dla 0 w 0–h w 0+h y 8
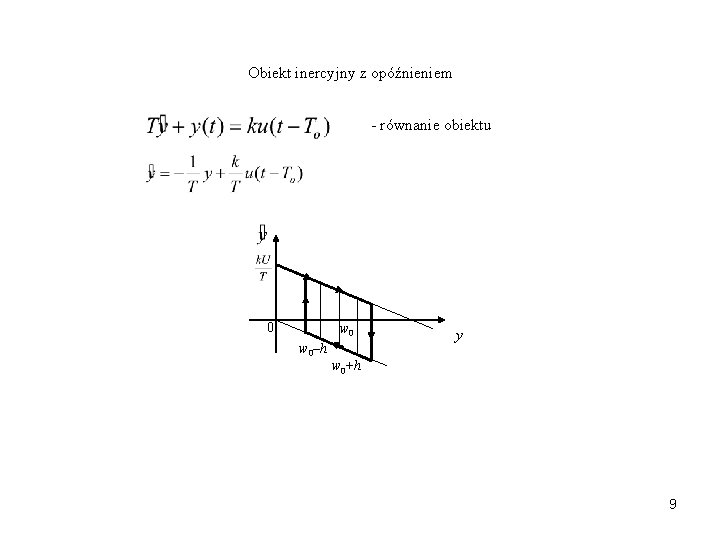
Obiekt inercyjny z opóźnieniem - równanie obiektu 0 w 0–h y w 0+h 9
Sterowalność i obserwowalność stacjonarnych obiektów liniowych 10
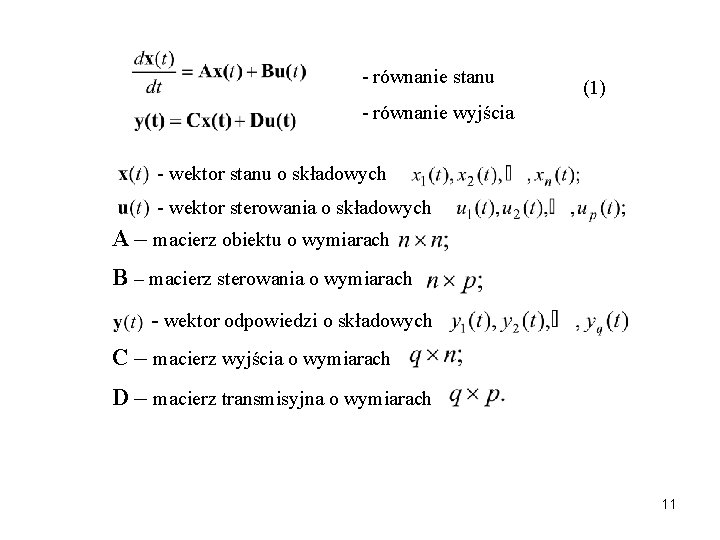
- równanie stanu (1) - równanie wyjścia - wektor stanu o składowych - wektor sterowania o składowych A – macierz obiektu o wymiarach B – macierz sterowania o wymiarach - wektor odpowiedzi o składowych C – macierz wyjścia o wymiarach D – macierz transmisyjna o wymiarach 11
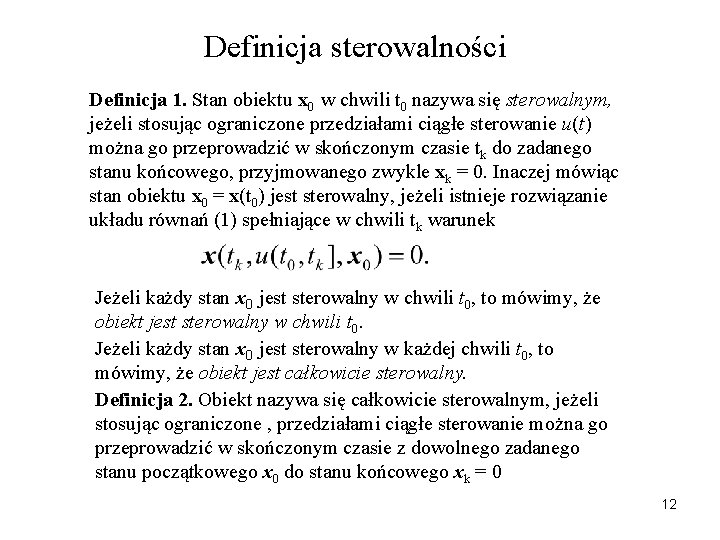
Definicja sterowalności Definicja 1. Stan obiektu x 0 w chwili t 0 nazywa się sterowalnym, jeżeli stosując ograniczone przedziałami ciągłe sterowanie u(t) można go przeprowadzić w skończonym czasie tk do zadanego stanu końcowego, przyjmowanego zwykle xk = 0. Inaczej mówiąc stan obiektu x 0 = x(t 0) jest sterowalny, jeżeli istnieje rozwiązanie układu równań (1) spełniające w chwili tk warunek Jeżeli każdy stan x 0 jest sterowalny w chwili t 0, to mówimy, że obiekt jest sterowalny w chwili t 0. Jeżeli każdy stan x 0 jest sterowalny w każdej chwili t 0, to mówimy, że obiekt jest całkowicie sterowalny. Definicja 2. Obiekt nazywa się całkowicie sterowalnym, jeżeli stosując ograniczone , przedziałami ciągłe sterowanie można go przeprowadzić w skończonym czasie z dowolnego zadanego stanu początkowego x 0 do stanu końcowego xk = 0 12
Definicja obserwowalności Definicja 1. Stan obiektu x 0 w chwili t 0 nazywa się obserwowalnym, jeżeli przy zadanym dowolnym sterowaniu u(t) istnieje skończona chwila tk taka, że na podstawie znajomości sterowania u(t 0, tk] i odpowiedzi y(t 0, tk] w przedziale (t 0, tk] można wyznaczyć stan x 0 w chwili początkowej t 0. Jeżeli każdy stan x 0 w chwili t 0 jest obserwowalny, to mówimy, że obiekt jest obserwowalny w chwili t 0. Jeżeli każdy stan x 0 jest obserwowalny w każdej chwili t 0, to mówimy, że obiekt jest całkowicie obserwowalny. Definicja 2. Obiekt nazywa się całkowicie obserwowalnym, jeżeli przy zadanym dowolnym sterowaniu istnieje skończona chwila tk taka, że na podstawie znajomości sterowania u(t 0, tk] i odpowiedzi y(t 0, tk] w przedziale (t 0, tk] można wyznaczyć każdy stan x 0 w każdej chwili początkowej t = t 0. 13
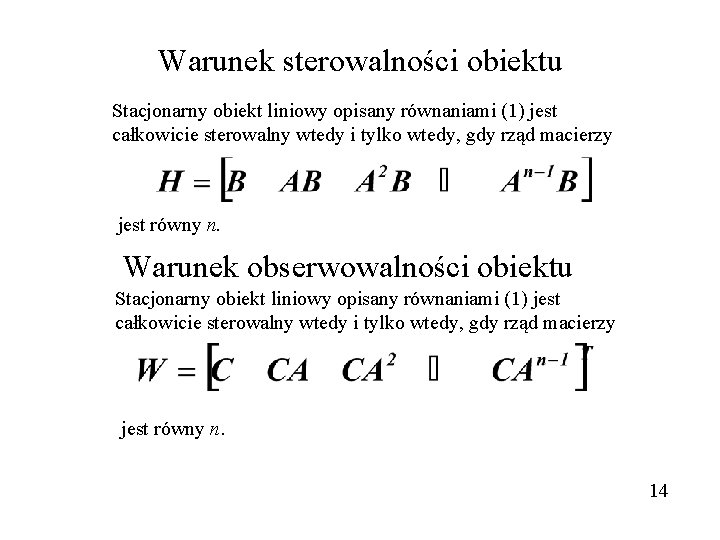
Warunek sterowalności obiektu Stacjonarny obiekt liniowy opisany równaniami (1) jest całkowicie sterowalny wtedy i tylko wtedy, gdy rząd macierzy jest równy n. Warunek obserwowalności obiektu Stacjonarny obiekt liniowy opisany równaniami (1) jest całkowicie sterowalny wtedy i tylko wtedy, gdy rząd macierzy jest równy n. 14
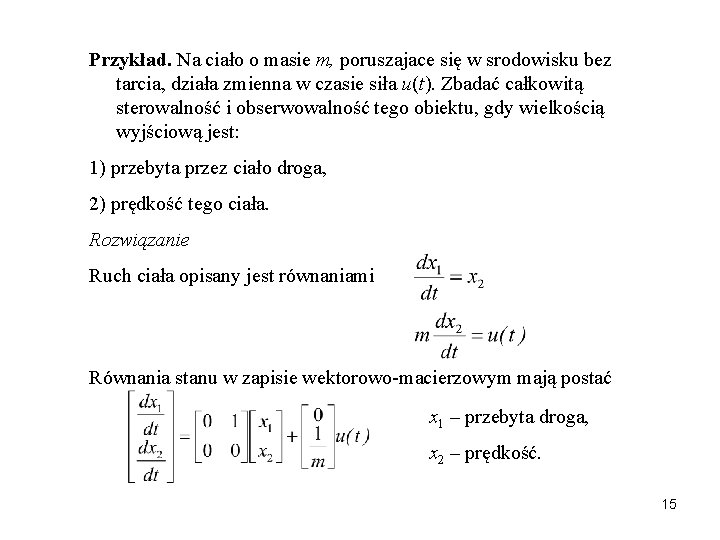
Przykład. Na ciało o masie m, poruszajace się w srodowisku bez tarcia, działa zmienna w czasie siła u(t). Zbadać całkowitą sterowalność i obserwowalność tego obiektu, gdy wielkością wyjściową jest: 1) przebyta przez ciało droga, 2) prędkość tego ciała. Rozwiązanie Ruch ciała opisany jest równaniami Równania stanu w zapisie wektorowo-macierzowym mają postać x 1 – przebyta droga, x 2 – prędkość. 15
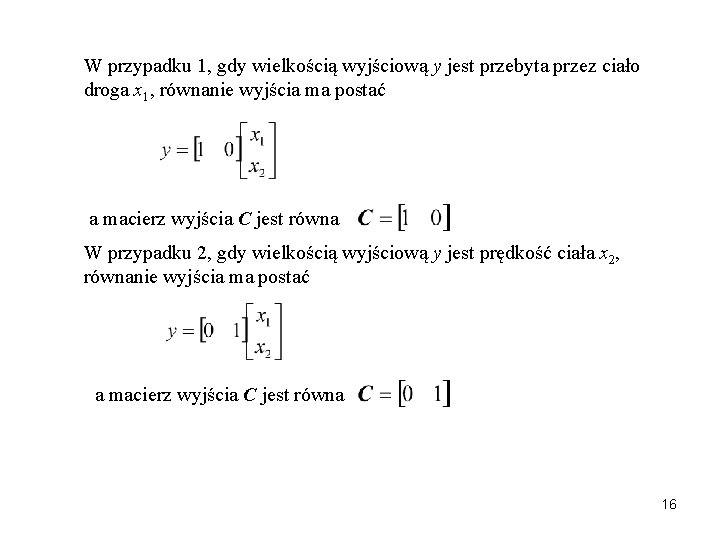
W przypadku 1, gdy wielkością wyjściową y jest przebyta przez ciało droga x 1, równanie wyjścia ma postać a macierz wyjścia C jest równa W przypadku 2, gdy wielkością wyjściową y jest prędkość ciała x 2, równanie wyjścia ma postać a macierz wyjścia C jest równa 16
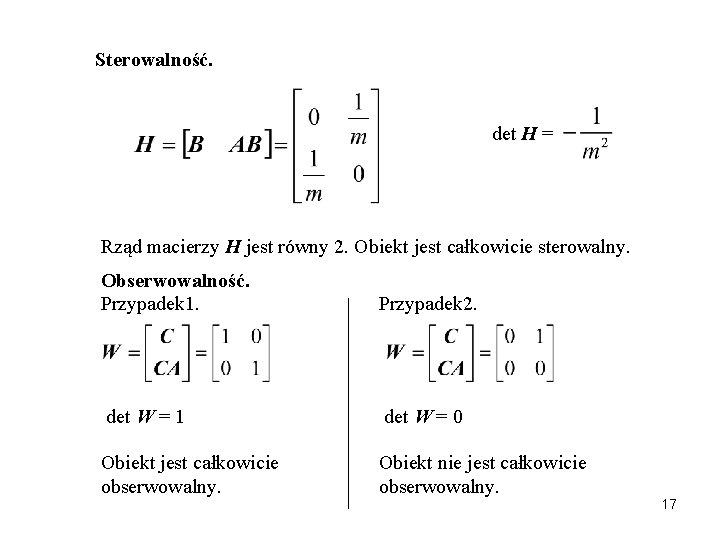
Sterowalność. det H = Rząd macierzy H jest równy 2. Obiekt jest całkowicie sterowalny. Obserwowalność. Przypadek 1. Przypadek 2. det W = 1 det W = 0 Obiekt jest całkowicie obserwowalny. Obiekt nie jest całkowicie obserwowalny. 17