Automatyka Wykad 12 Regulacja dwupooeniowa i trjpooeniowa 1
- Slides: 8
Automatyka Wykład 12 Regulacja dwupołożeniowa i trójpołożeniowa 1
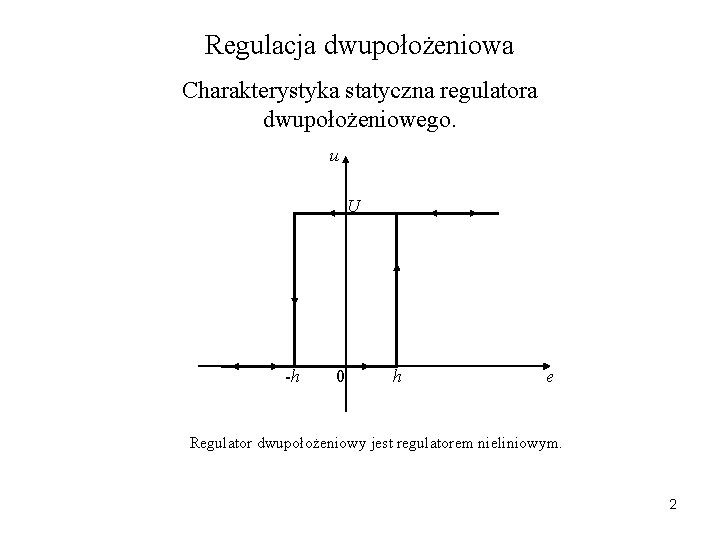
Regulacja dwupołożeniowa Charakterystyka statyczna regulatora dwupołożeniowego. u U -h 0 h e Regulator dwupołożeniowy jest regulatorem nieliniowym. 2
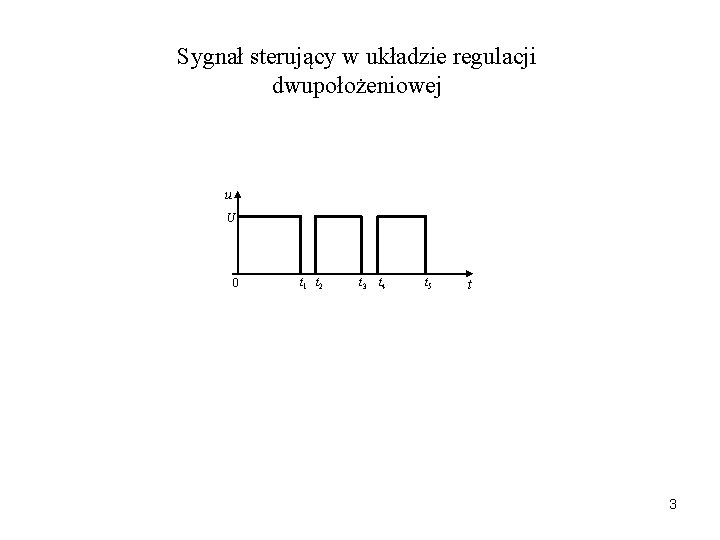
Sygnał sterujący w układzie regulacji dwupołożeniowej u U 0 t 1 t 2 t 3 t 4 t 5 t 3
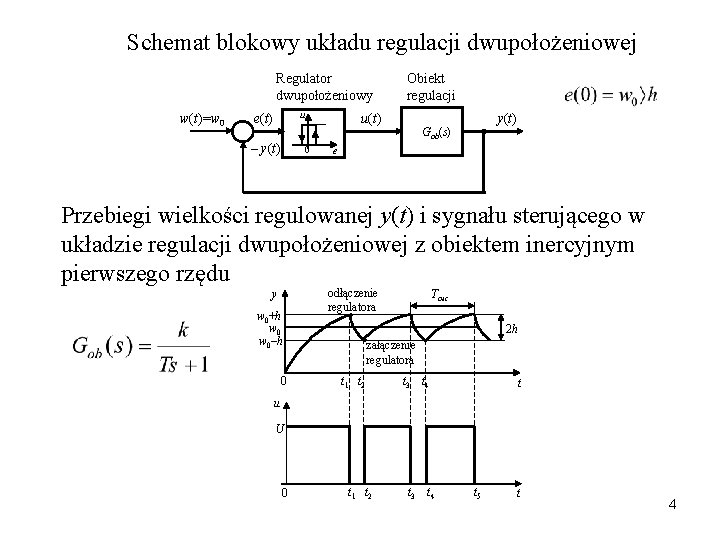
Schemat blokowy układu regulacji dwupołożeniowej Regulator dwupołożeniowy w(t)=w 0 u e(t) – y(t) Obiekt regulacji u(t) 0 y(t) Gob(s) e Przebiegi wielkości regulowanej y(t) i sygnału sterującego w układzie regulacji dwupołożeniowej z obiektem inercyjnym pierwszego rzędu y w 0+h w 0–h 0 odłączenie regulatora Tosc 2 h załączenie regulatora t 1 t 2 t 3 t 4 t u U 0 t 1 t 2 t 3 t 4 t 5 t 4
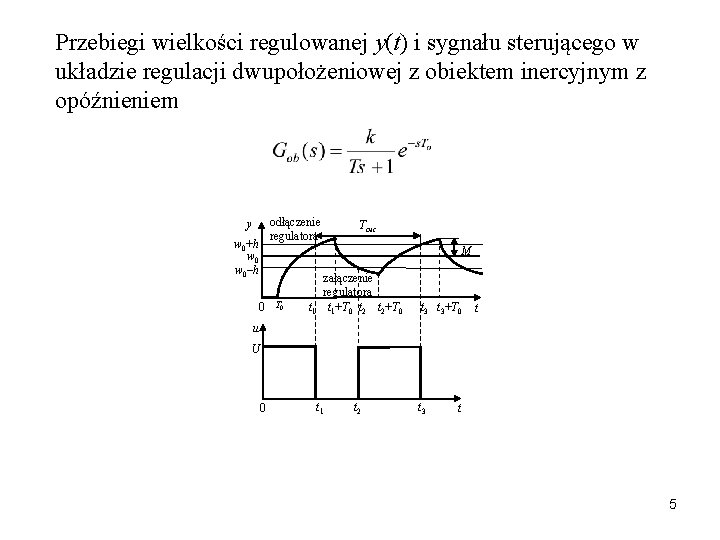
Przebiegi wielkości regulowanej y(t) i sygnału sterującego w układzie regulacji dwupołożeniowej z obiektem inercyjnym z opóźnieniem odłączenie regulatora y w 0+h w 0–h Tosc M 0 T 0 załączenie regulatora t 1+T 0 t 2+T 0 t 3+T 0 t u U 0 t 1 t 2 t 3 t 5
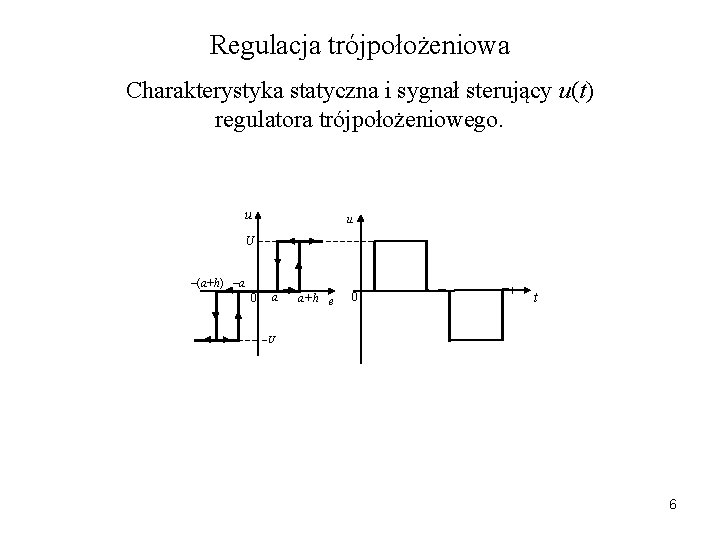
Regulacja trójpołożeniowa Charakterystyka statyczna i sygnał sterujący u(t) regulatora trójpołożeniowego. u u U –(a+h) –a 0 a a+h e 0 t –U 6
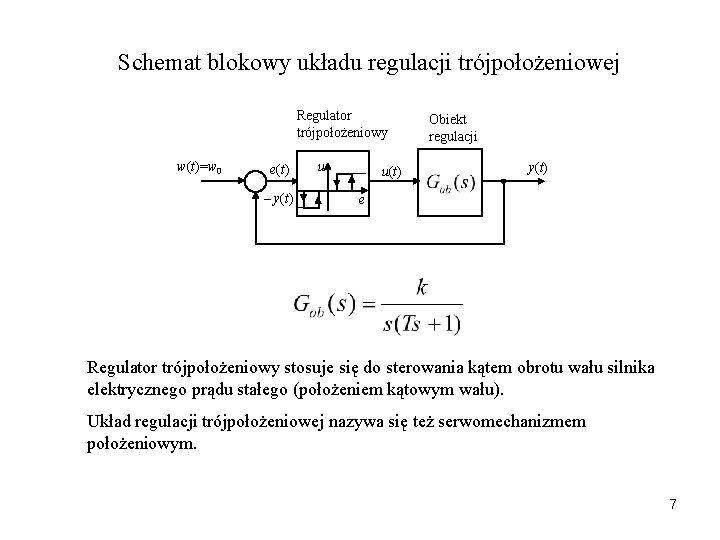
Schemat blokowy układu regulacji trójpołożeniowej Regulator trójpołożeniowy w(t)=w 0 e(t) – y(t) u u(t) Obiekt regulacji y(t) e Regulator trójpołożeniowy stosuje się do sterowania kątem obrotu wału silnika elektrycznego prądu stałego (położeniem kątowym wału). Układ regulacji trójpołożeniowej nazywa się też serwomechanizmem położeniowym. 7
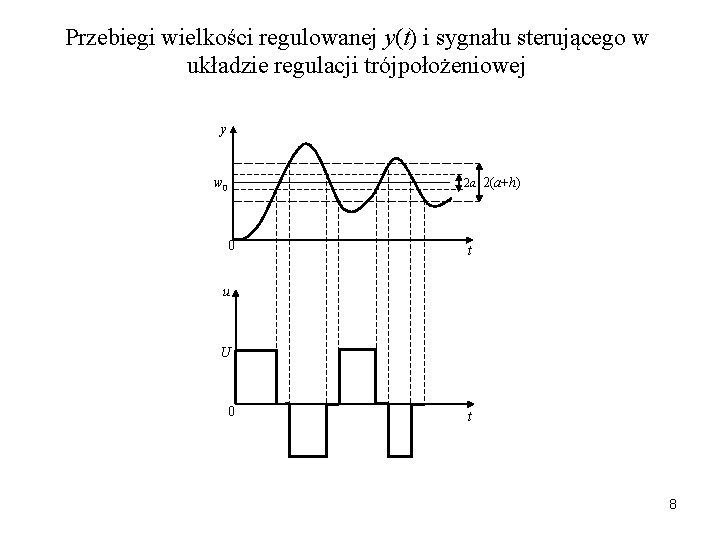
Przebiegi wielkości regulowanej y(t) i sygnału sterującego w układzie regulacji trójpołożeniowej y w 0 2 a 2(a+h) 0 t u U 0 t 8