Movimiento relativo de la Tierra Sistema de referencia
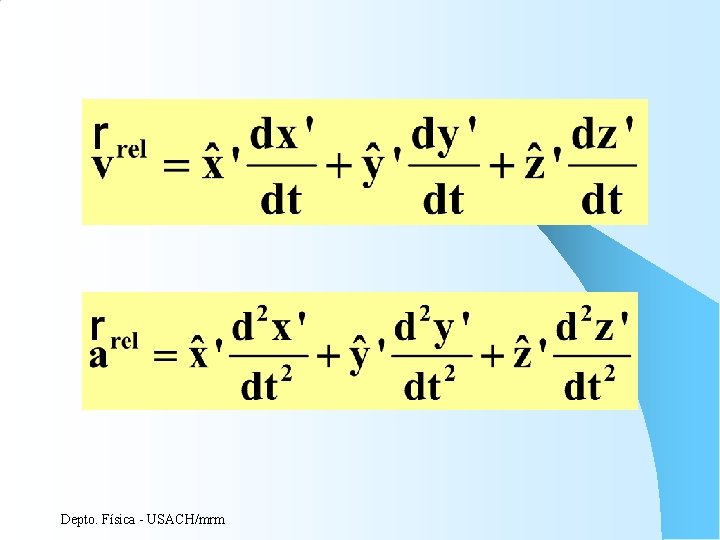

- Slides: 32
Movimiento relativo de la Tierra Sistema de referencia no inercial Depto. Física USACH/mrm
Ecuaciones de Movimiento l Las ecuaciones de Newton para un sistema de partículas deben ser formuladas respecto a un sistema inercial de referencia. De ser necesario utilizar un sistema no inercial, ya sea porque esté acelerado o tenga rotaciones respecto al inercial. l Podemos establecer las relaciones entre el movimiento absoluto, respecto al sistema inercial, y el movimiento relativo respecto al sistema no inercial en uso, como se explica a continuación. Depto. Física USACH/mrm
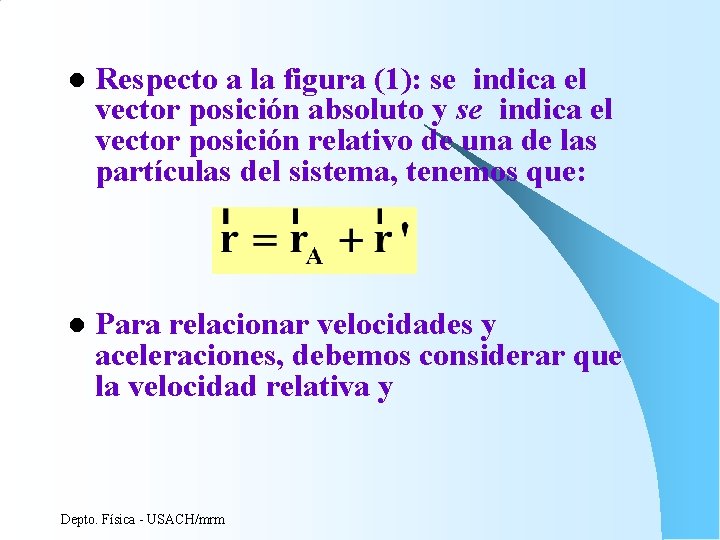
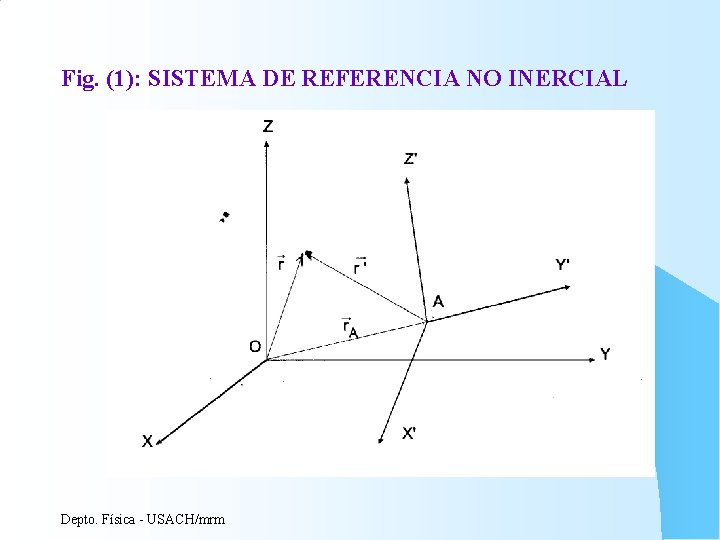
l Respecto a la figura (1): se indica el vector posición absoluto y se indica el vector posición relativo de una de las partículas del sistema, tenemos que: l Para relacionar velocidades y aceleraciones, debemos considerar que la velocidad relativa y Depto. Física USACH/mrm
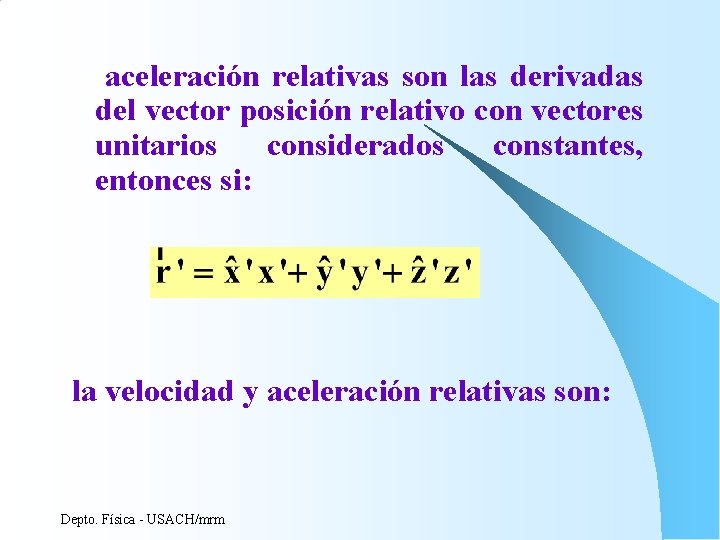
aceleración relativas son las derivadas del vector posición relativo con vectores unitarios considerados constantes, entonces si: la velocidad y aceleración relativas son: Depto. Física USACH/mrm
Depto. Física USACH/mrm
Fig. (1): SISTEMA DE REFERENCIA NO INERCIAL Depto. Física USACH/mrm
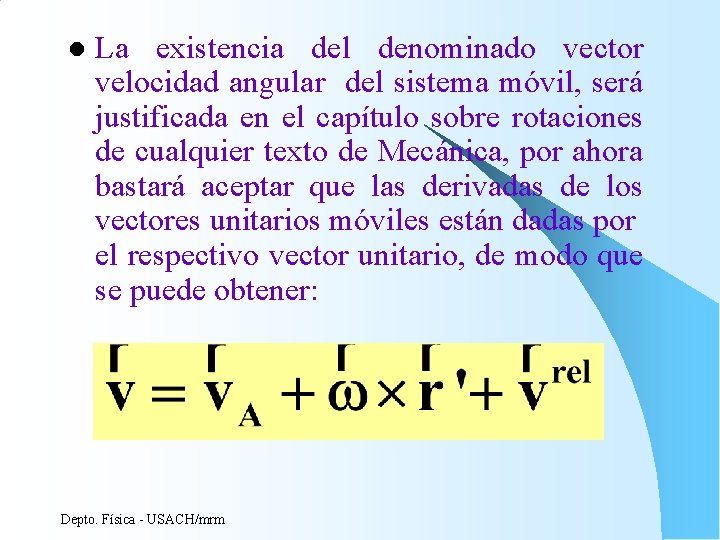
l La existencia del denominado vector velocidad angular del sistema móvil, será justificada en el capítulo sobre rotaciones de cualquier texto de Mecánica, por ahora bastará aceptar que las derivadas de los vectores unitarios móviles están dadas por el respectivo vector unitario, de modo que se puede obtener: Depto. Física USACH/mrm
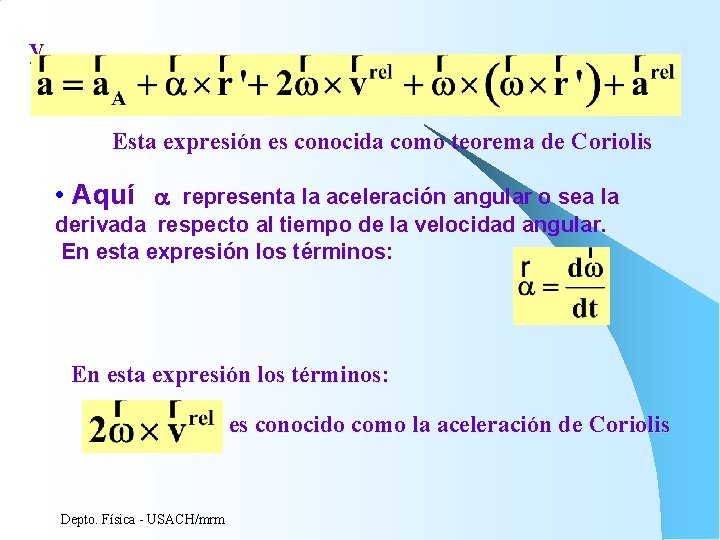
y Esta expresión es conocida como teorema de Coriolis • Aquí representa la aceleración angular o sea la derivada respecto al tiempo de la velocidad angular. En esta expresión los términos: es conocido como la aceleración de Coriolis Depto. Física USACH/mrm
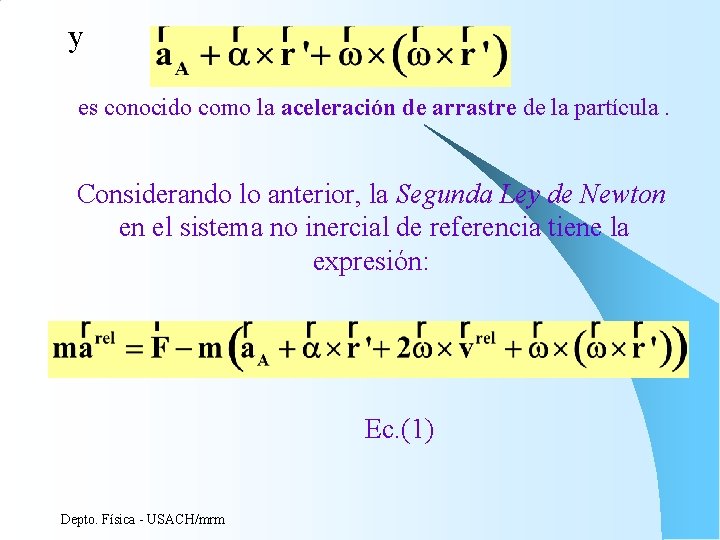
y es conocido como la aceleración de arrastre de la partícula. Considerando lo anterior, la Segunda Ley de Newton en el sistema no inercial de referencia tiene la expresión: Ec. (1) Depto. Física USACH/mrm
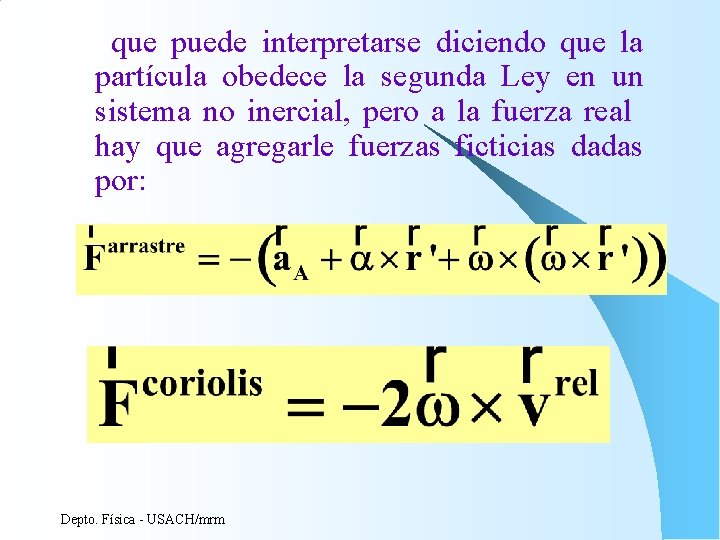
que puede interpretarse diciendo que la partícula obedece la segunda Ley en un sistema no inercial, pero a la fuerza real hay que agregarle fuerzas ficticias dadas por: Depto. Física USACH/mrm
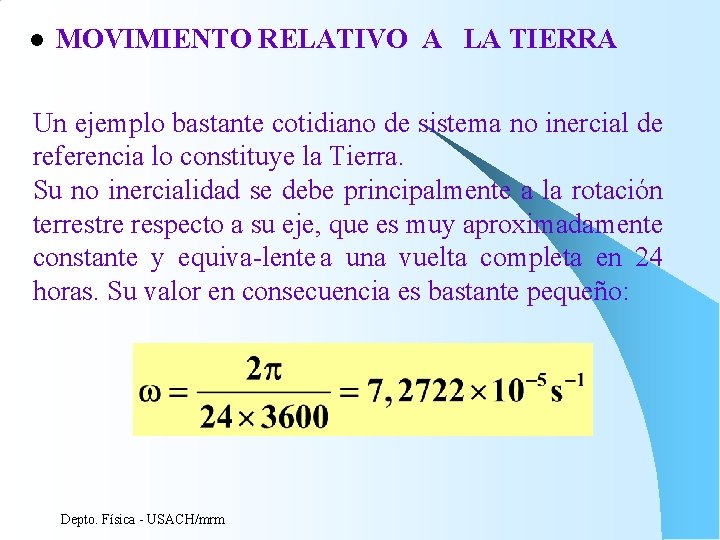
l MOVIMIENTO RELATIVO A LA TIERRA Un ejemplo bastante cotidiano de sistema no inercial de referencia lo constituye la Tierra. Su no inercialidad se debe principalmente a la rotación terrestre respecto a su eje, que es muy aproximadamente constante y equiva lente a una vuelta completa en 24 horas. Su valor en consecuencia es bastante pequeño: Depto. Física USACH/mrm
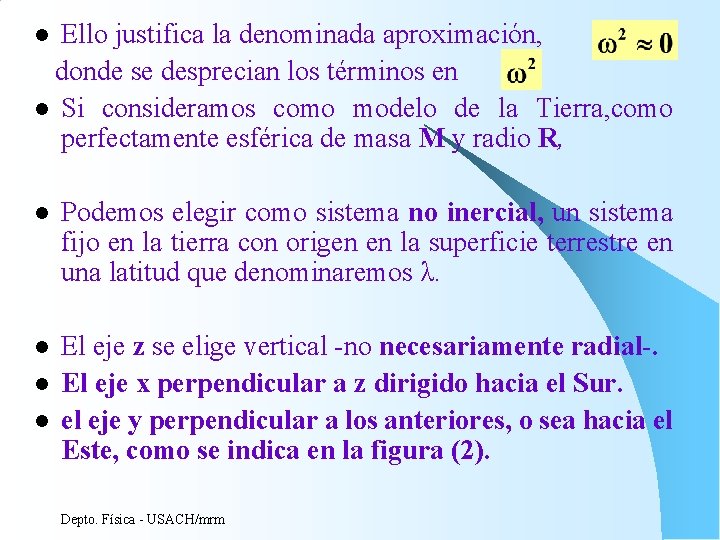
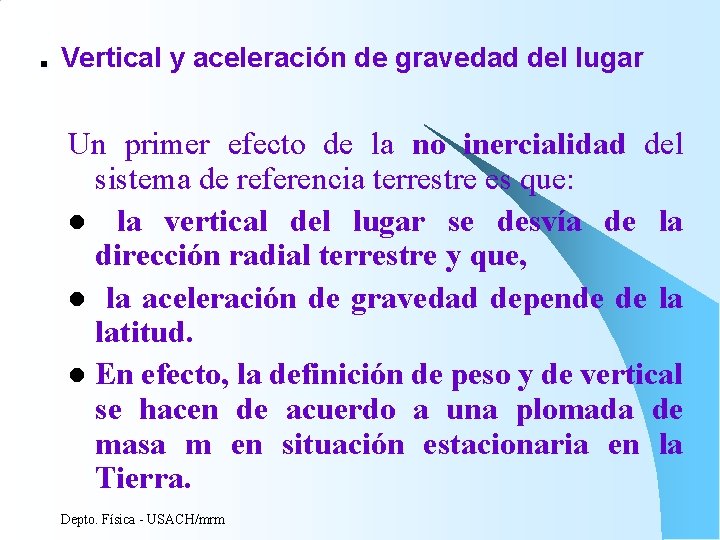
Ello justifica la denominada aproximación, donde se desprecian los términos en. l Si consideramos como modelo de la Tierra, como perfectamente esférica de masa M y radio R, l l Podemos elegir como sistema no inercial, un sistema fijo en la tierra con origen en la superficie terrestre en una latitud que denominaremos λ. l El eje z se elige vertical no necesariamente radial. El eje x perpendicular a z dirigido hacia el Sur. el eje y perpendicular a los anteriores, o sea hacia el Este, como se indica en la figura (2). l l Depto. Física USACH/mrm
Fig. (2). Sistema de referencia fijo a la Tierra La desviación entre la vertical del lugar y la dirección radial ε está exagerada en la figura. Su estimación la veremos luego. Depto. Física USACH/mrm
. Vertical y aceleración de gravedad del lugar Un primer efecto de la no inercialidad del sistema de referencia terrestre es que: l la vertical del lugar se desvía de la dirección radial terrestre y que, l la aceleración de gravedad depende de la latitud. l En efecto, la definición de peso y de vertical se hacen de acuerdo a una plomada de masa m en situación estacionaria en la Tierra. Depto. Física USACH/mrm
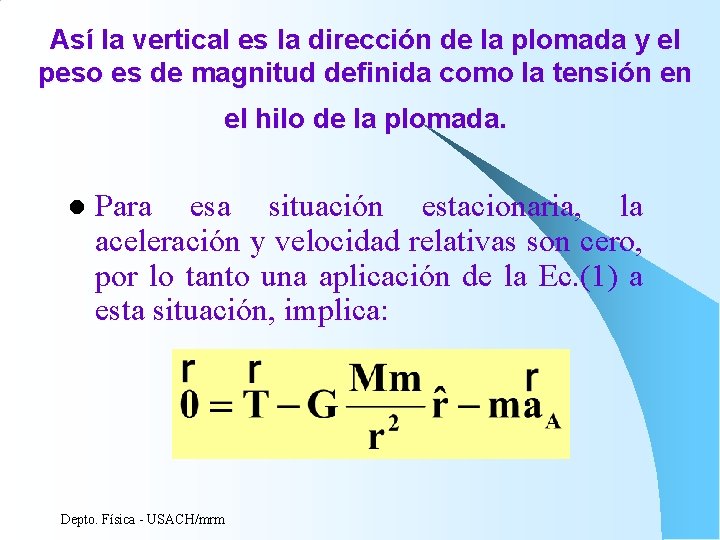
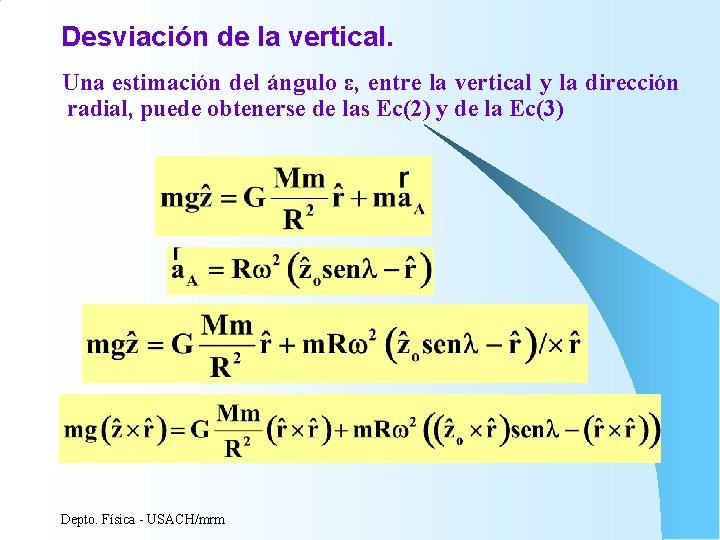
Así la vertical es la dirección de la plomada y el peso es de magnitud definida como la tensión en el hilo de la plomada. l Para esa situación estacionaria, la aceleración y velocidad relativas son cero, por lo tanto una aplicación de la Ec. (1) a esta situación, implica: Depto. Física USACH/mrm
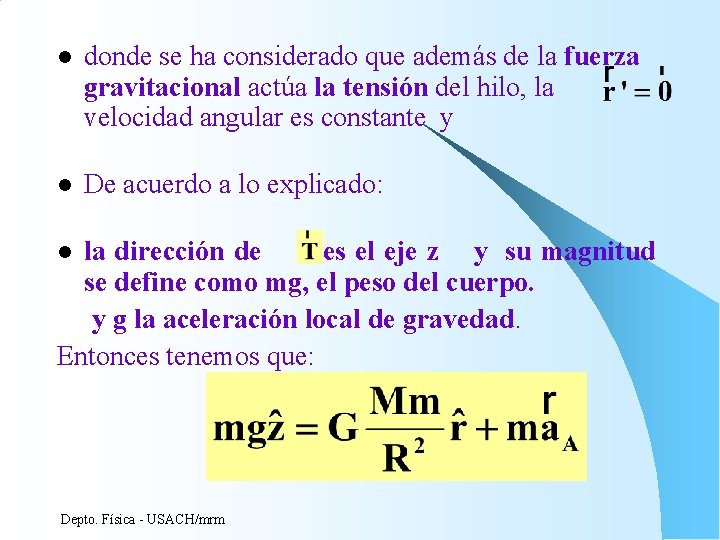
l donde se ha considerado que además de la fuerza gravitacional actúa la tensión del hilo, la velocidad angular es constante y l De acuerdo a lo explicado: la dirección de es el eje z y su magnitud se define como mg, el peso del cuerpo. y g la aceleración local de gravedad. Entonces tenemos que: l Depto. Física USACH/mrm
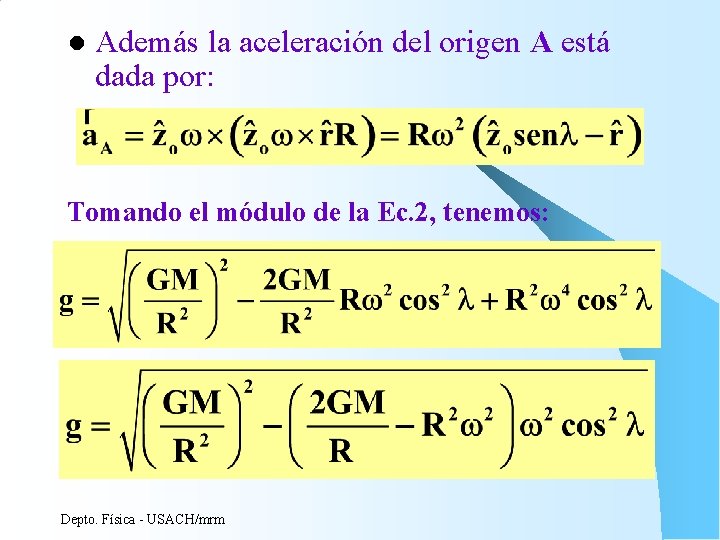
l Además la aceleración del origen A está dada por: Tomando el módulo de la Ec. 2, tenemos: Depto. Física USACH/mrm
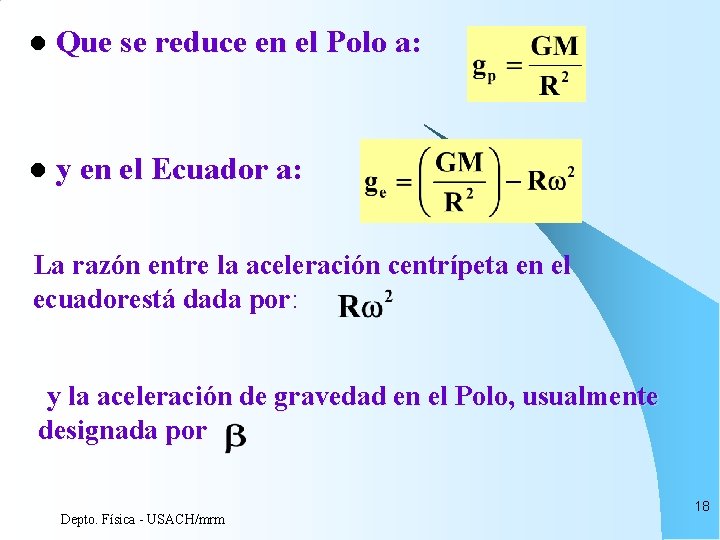
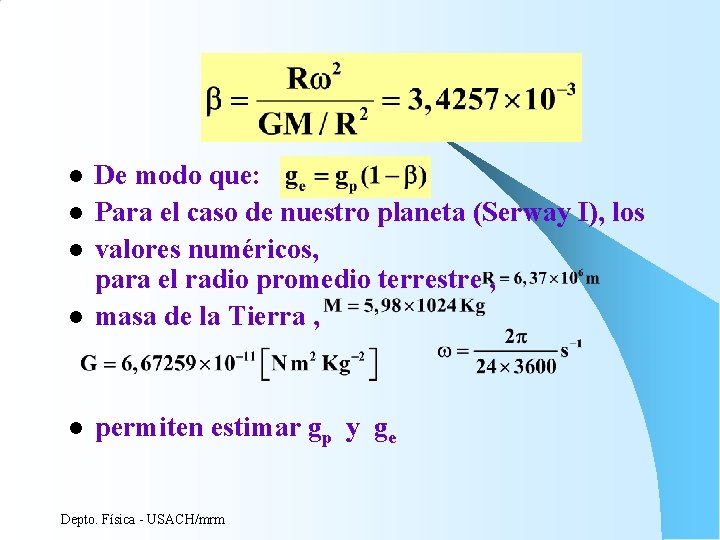
l Que se reduce en el Polo a: l y en el Ecuador a: La razón entre la aceleración centrípeta en el ecuadorestá dada por: y la aceleración de gravedad en el Polo, usualmente designada por Depto. Física USACH/mrm 18
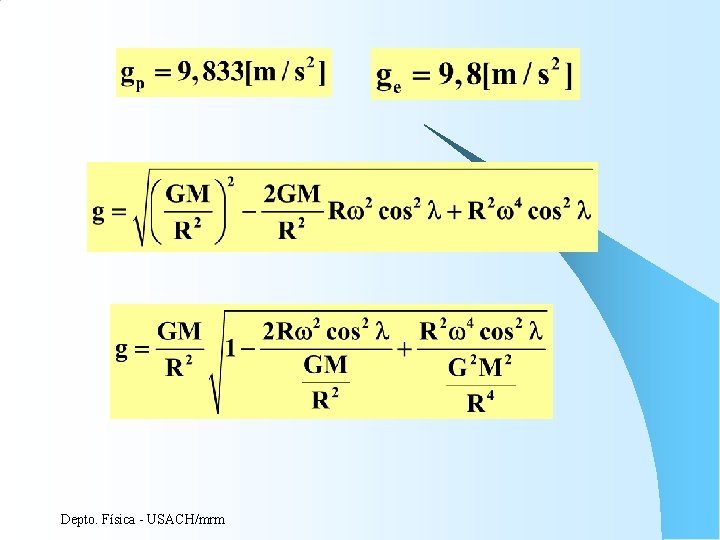
l De modo que: Para el caso de nuestro planeta (Serway I), los valores numéricos, para el radio promedio terrestre , masa de la Tierra , l permiten estimar gp y ge l l l Depto. Física USACH/mrm
Depto. Física USACH/mrm
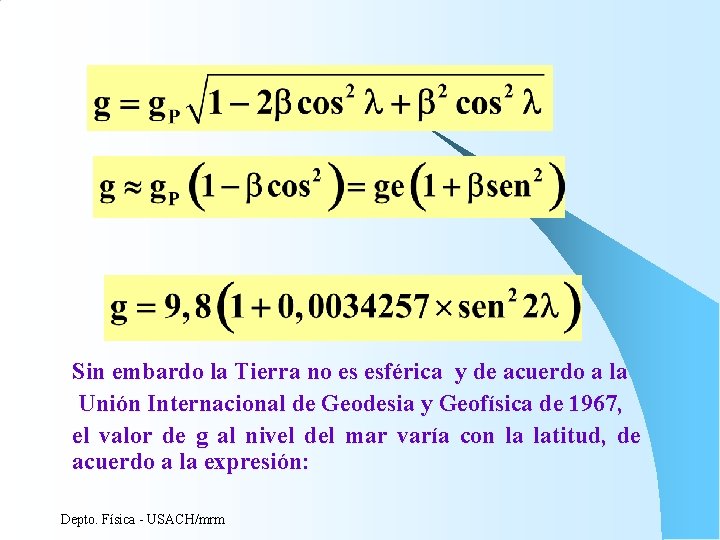
Sin embardo la Tierra no es esférica y de acuerdo a la Unión Internacional de Geodesia y Geofísica de 1967, el valor de g al nivel del mar varía con la latitud, de acuerdo a la expresión: Depto. Física USACH/mrm
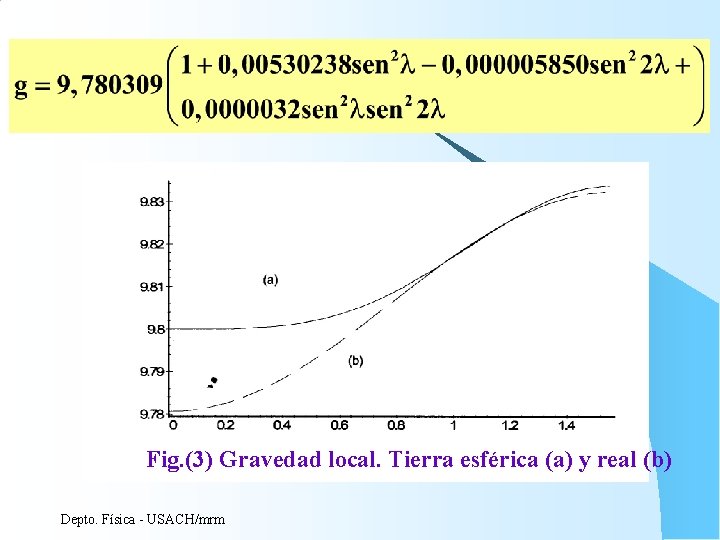
Fig. (3) Gravedad local. Tierra esférica (a) y real (b) Depto. Física USACH/mrm
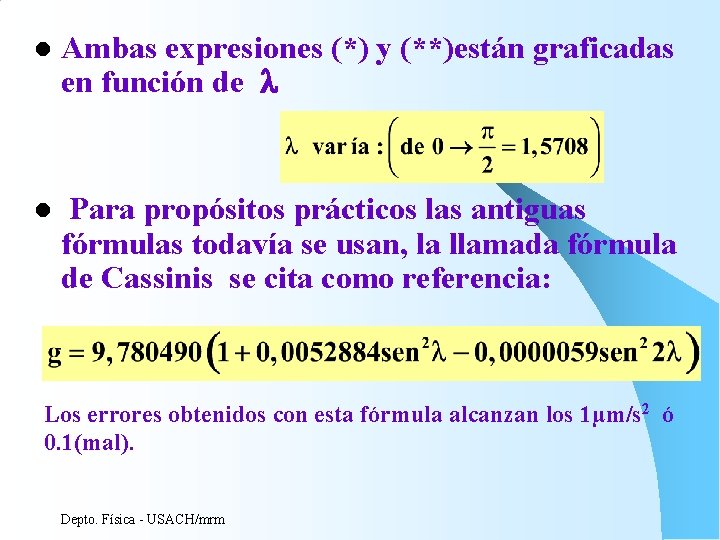
l Ambas expresiones (*) y (**)están graficadas en función de l Para propósitos prácticos las antiguas fórmulas todavía se usan, la llamada fórmula de Cassinis se cita como referencia: Los errores obtenidos con esta fórmula alcanzan los 1µm/s 2 ó 0. 1(mal). Depto. Física USACH/mrm
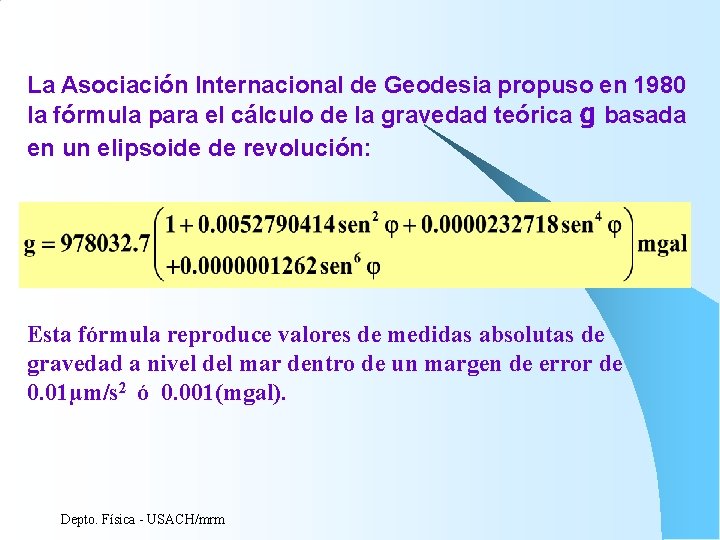
La Asociación Internacional de Geodesia propuso en 1980 la fórmula para el cálculo de la gravedad teórica g basada en un elipsoide de revolución: Esta fórmula reproduce valores de medidas absolutas de gravedad a nivel del mar dentro de un margen de error de 0. 01µm/s 2 ó 0. 001(mgal). Depto. Física USACH/mrm
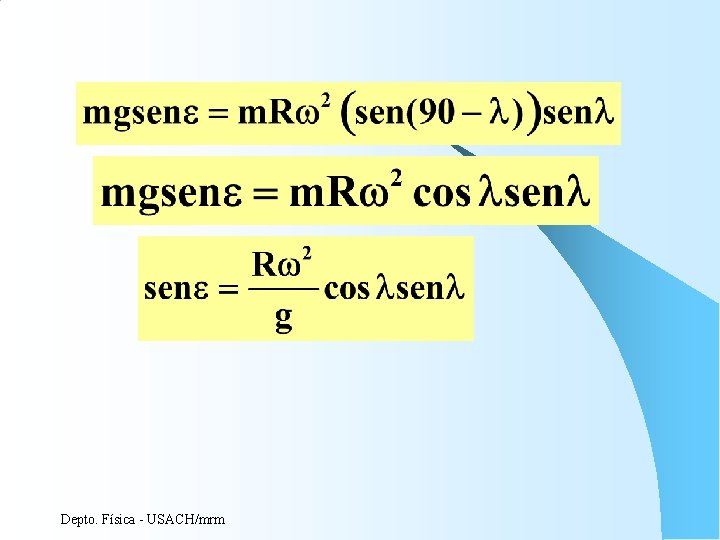
Desviación de la vertical. Una estimación del ángulo ε, entre la vertical y la dirección radial, puede obtenerse de las Ec(2) y de la Ec(3) Depto. Física USACH/mrm
Depto. Física USACH/mrm
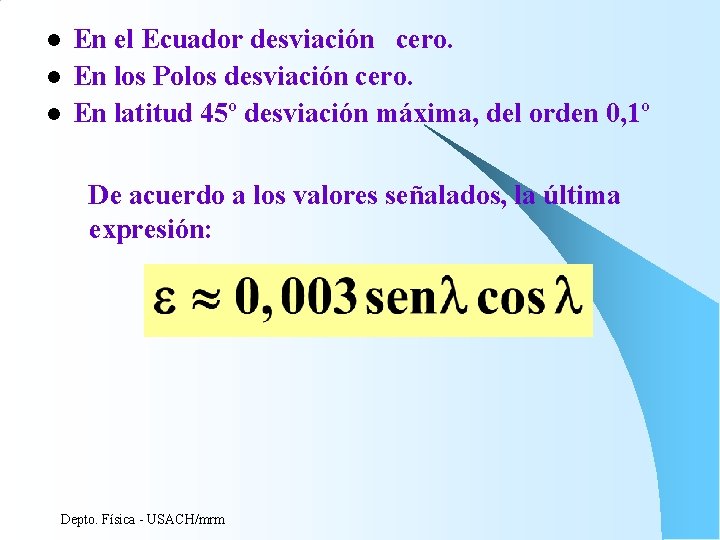
l l l En el Ecuador desviación cero. En los Polos desviación cero. En latitud 45º desviación máxima, del orden 0, 1º De acuerdo a los valores señalados, la última expresión: Depto. Física USACH/mrm
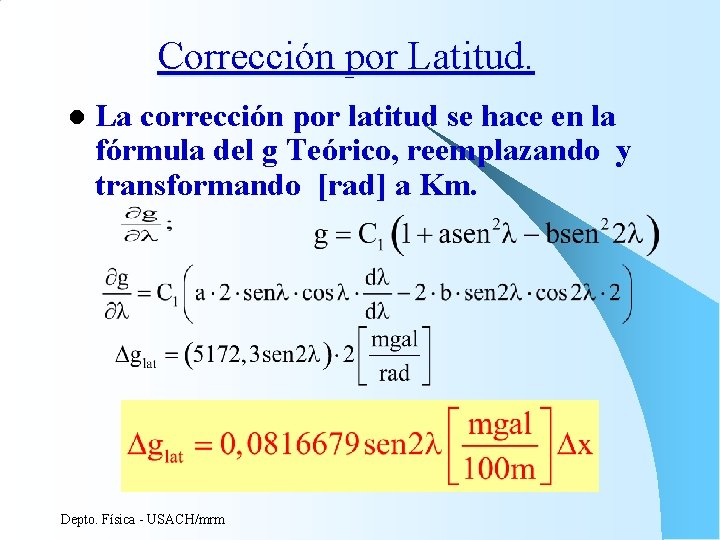
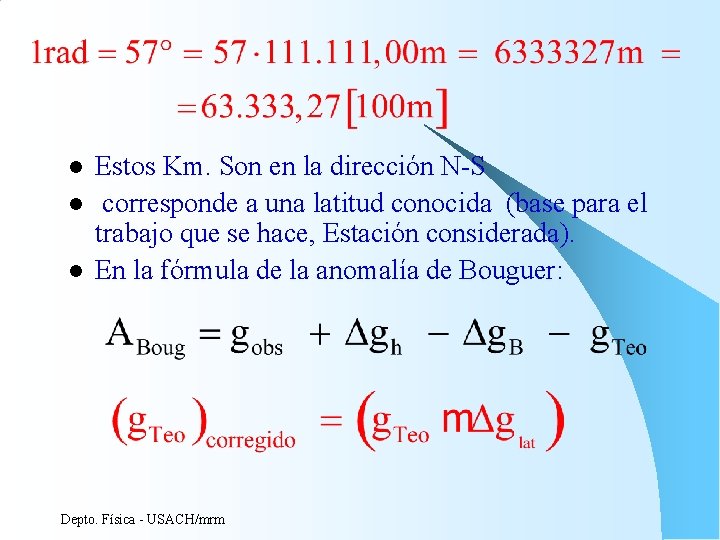
Corrección por Latitud. l La corrección por latitud se hace en la fórmula del g Teórico, reemplazando y transformando [rad] a Km. Depto. Física USACH/mrm
l l l Estos Km. Son en la dirección N S corresponde a una latitud conocida (base para el trabajo que se hace, Estación considerada). En la fórmula de la anomalía de Bouguer: Depto. Física USACH/mrm
En el hemisferio Sur: l para mayor latitud se usa el signo (+), es decir cuando el lugar considerado está más al sur de la estación de referencia. l Para menor latitud se usa el signo menos , es decir cuando el lugar considerado está más al norte de la estación de referencia. l Depto. Física USACH/mrm
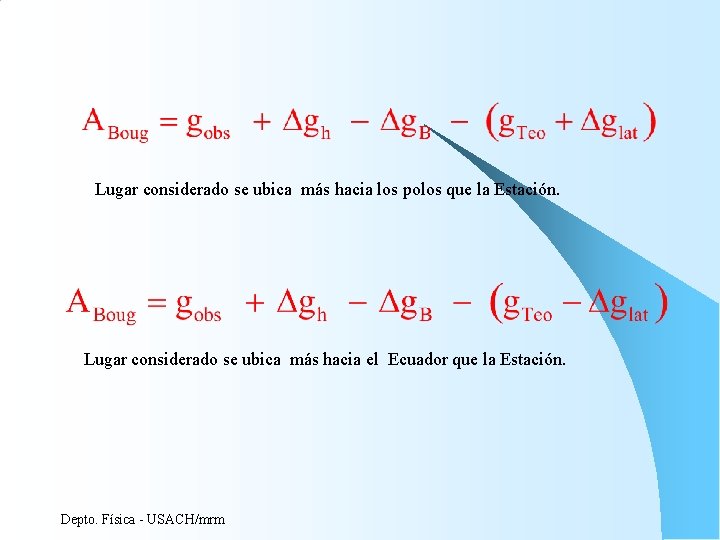
l l En el hemisferio Norte: para mayor latitud se usa el signo (+), es decir, cuando el lugar considerado está más al norte de la estación de referencia. Para menor latitud se usa el signo menos, es decir, cuando el lugar considerado está más al sur de la estación de referencia. Si el lugar de observación está mas cercano a los polos que la estación de referencia se suma al g. Teo. . Esto es válido tanto en el hemisferio norte como en el Sur. Depto. Física USACH/mrm
Lugar considerado se ubica más hacia los polos que la Estación. Lugar considerado se ubica más hacia el Ecuador que la Estación. Depto. Física USACH/mrm