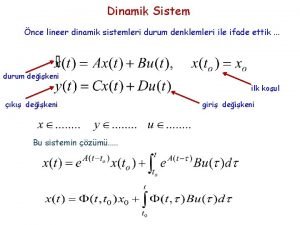
Lineer olmayan sistemin davrann denge noktas civarnda incelemek

- Slides: 16
Lineer olmayan sistemin davranışını denge noktası civarında incelemek için ne yapmalıyız? . . . Denge noktalarını bulun, Denge noktaları civarındaki davranışını yaklaşık olarak nasıl ifade ederiz? Hatırlatma: Taylor Serisi bir vektör ise ne yaparız?
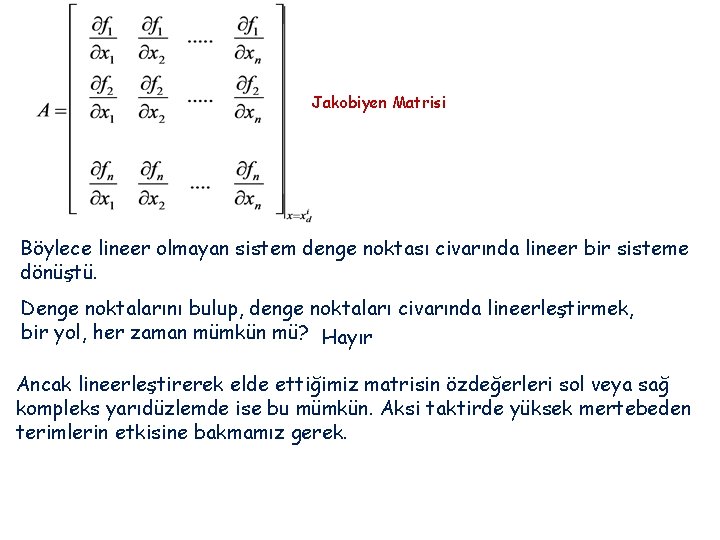
Jakobiyen Matrisi Böylece lineer olmayan sistem denge noktası civarında lineer bir sisteme dönüştü. Denge noktalarını bulup, denge noktaları civarında lineerleştirmek, bir yol, her zaman mümkün mü? Hayır Ancak lineerleştirerek elde ettiğimiz matrisin özdeğerleri sol veya sağ kompleks yarıdüzlemde ise bu mümkün. Aksi taktirde yüksek mertebeden terimlerin etkisine bakmamız gerek.
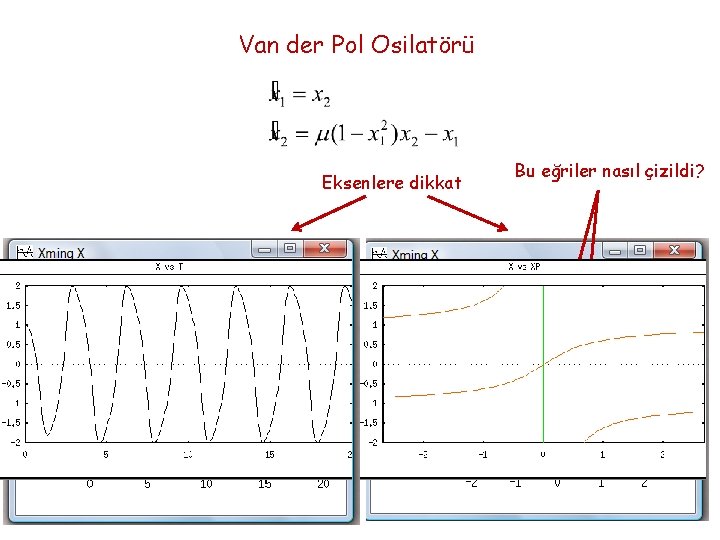
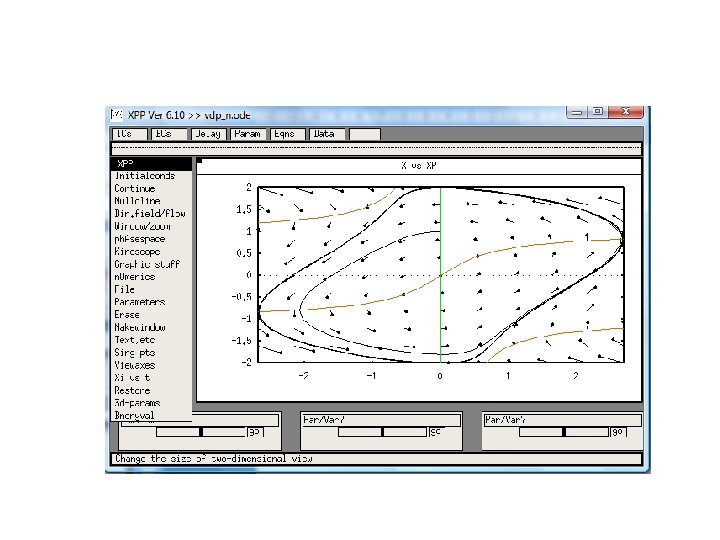
Van der Pol Osilatörü Eksenlere dikkat Bu eğriler nasıl çizildi?
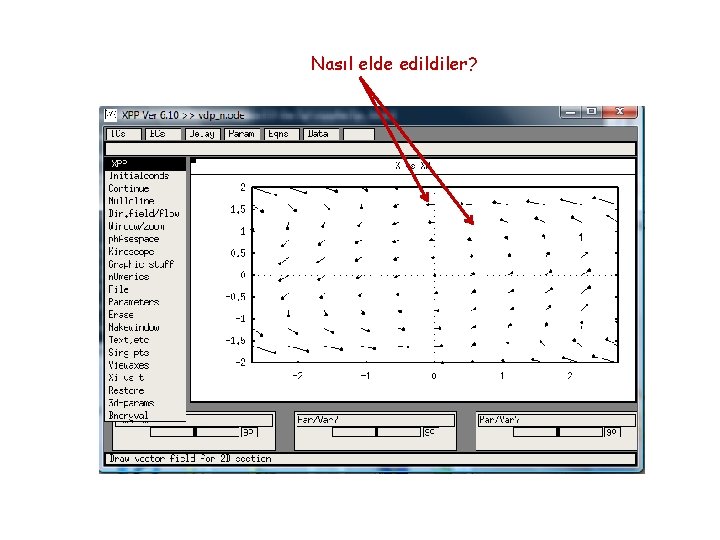
Nasıl elde edildiler?
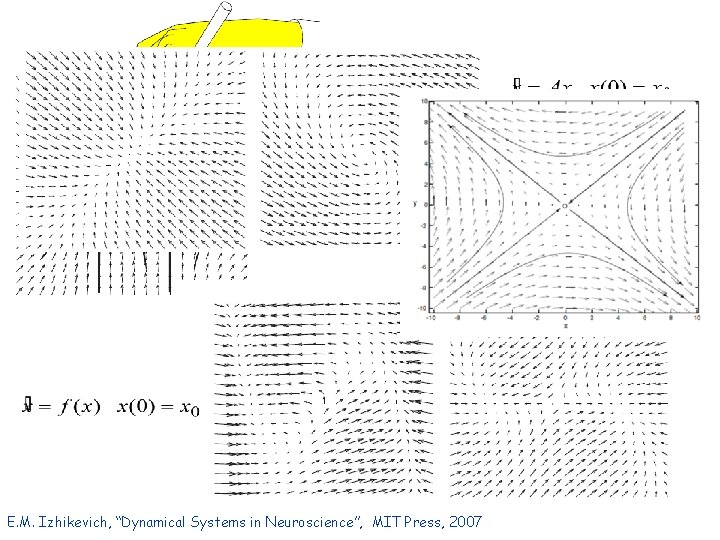
E. M. Izhikevich, “Dynamical Systems in Neuroscience”, MIT Press, 2007
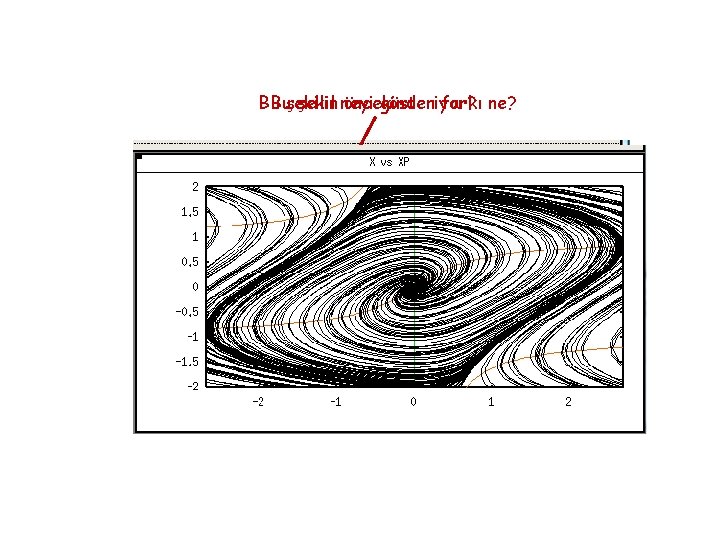
Buşekilin şekil neyi gösteriyor? Bu öncekinden farkı ne?
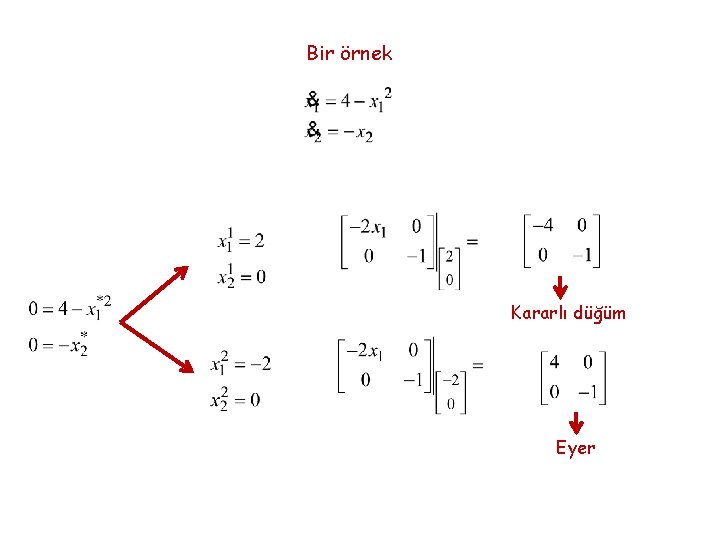
Bir örnek Kararlı düğüm Eyer
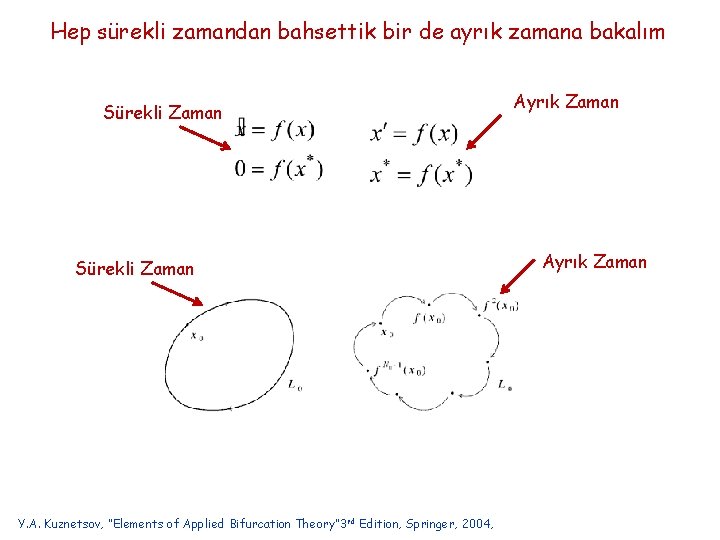
Hep sürekli zamandan bahsettik bir de ayrık zamana bakalım Sürekli Zaman Y. A. Kuznetsov, “Elements of Applied Bifurcation Theory” 3 rd Edition, Springer, 2004, Ayrık Zaman
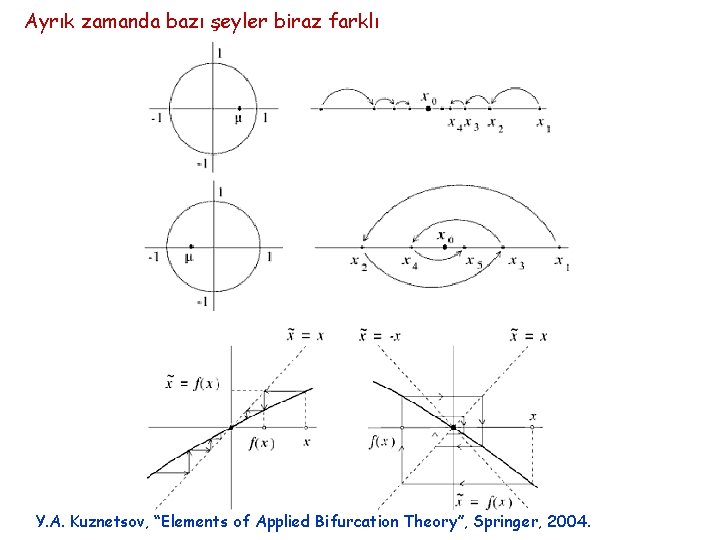
Ayrık zamanda bazı şeyler biraz farklı Y. A. Kuznetsov, “Elements of Applied Bifurcation Theory”, Springer, 2004.
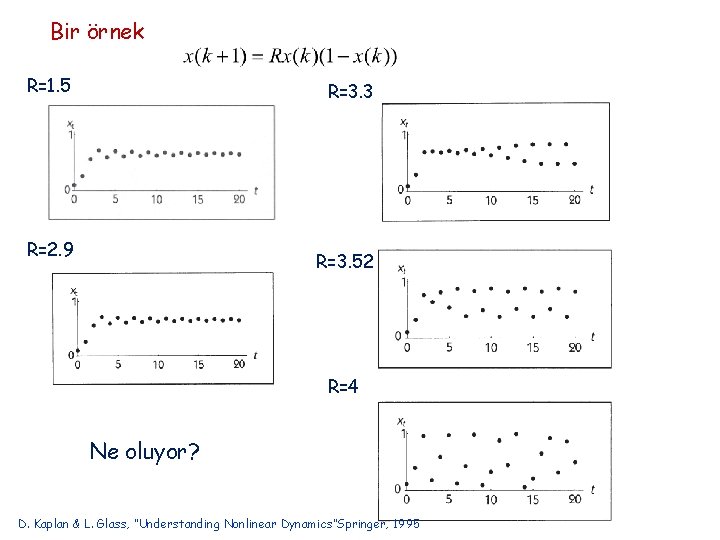
Bir örnek R=1. 5 R=3. 3 R=2. 9 R=3. 52 R=4 Ne oluyor? D. Kaplan & L. Glass, “Understanding Nonlinear Dynamics”Springer, 1995
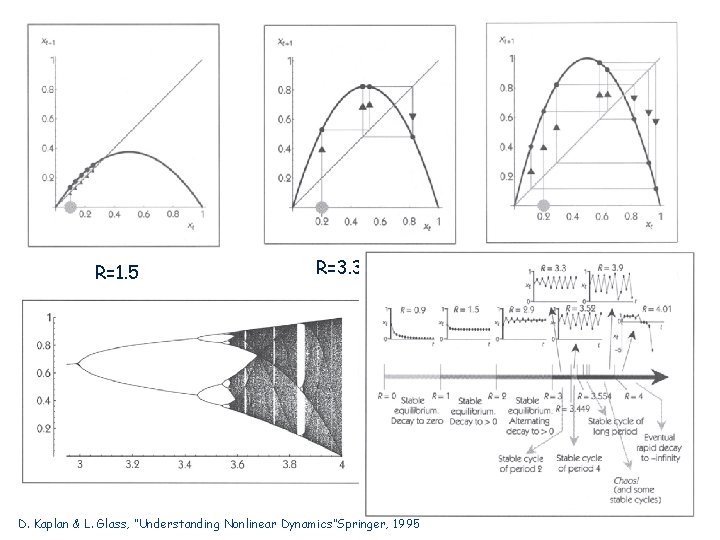
R=1. 5 R=3. 3 D. Kaplan & L. Glass, “Understanding Nonlinear Dynamics”Springer, 1995 R=4
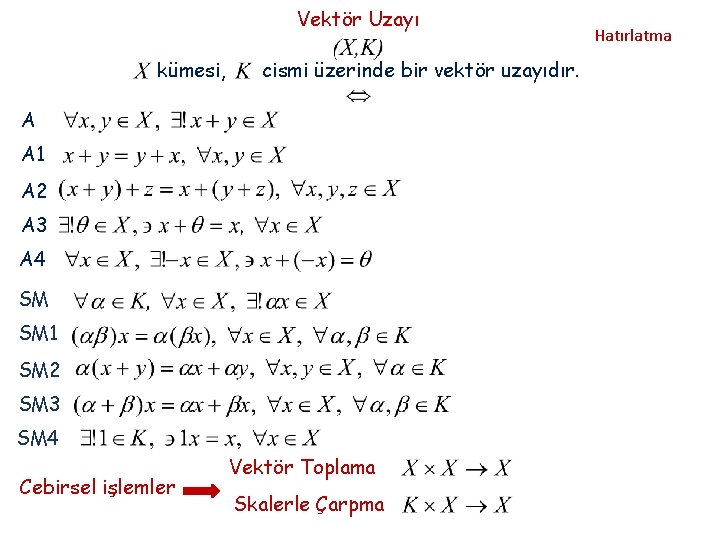
Vektör Uzayı kümesi, cismi üzerinde bir vektör uzayıdır. A A 1 A 2 A 3 A 4 SM SM 1 SM 2 SM 3 SM 4 Cebirsel işlemler Vektör Toplama Skalerle Çarpma Hatırlatma
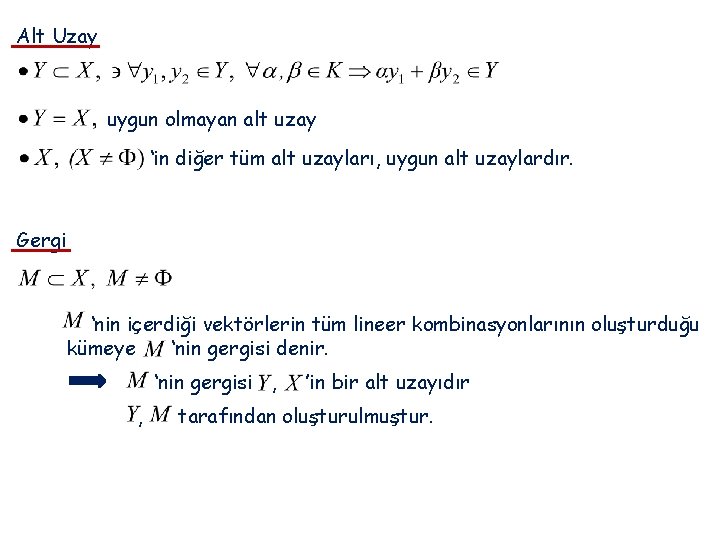
Alt Uzay uygun olmayan alt uzay ‘in diğer tüm alt uzayları, uygun alt uzaylardır. Gergi ‘nin içerdiği vektörlerin tüm lineer kombinasyonlarının oluşturduğu kümeye ‘nin gergisi denir. ‘nin gergisi , , ’in bir alt uzayıdır tarafından oluşturulmuştur.
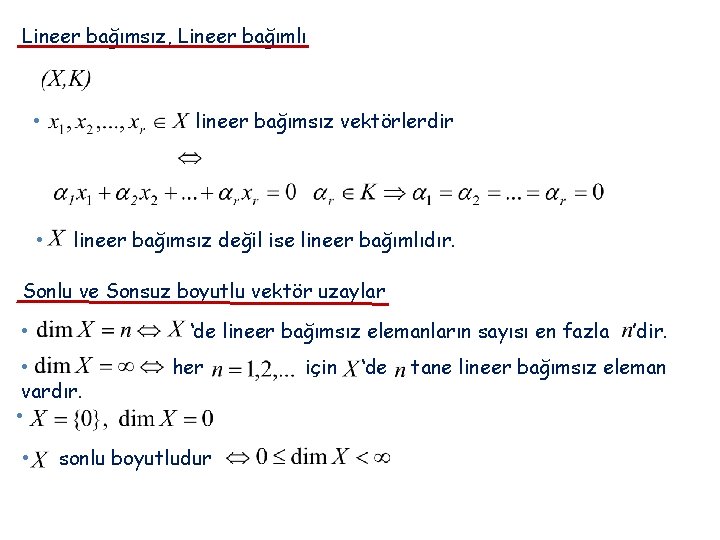
Lineer bağımsız, Lineer bağımlı • lineer bağımsız vektörlerdir • lineer bağımsız değil ise lineer bağımlıdır. Sonlu ve Sonsuz boyutlu vektör uzaylar ‘de lineer bağımsız elemanların sayısı en fazla • • vardır. • • her sonlu boyutludur için ‘de ’dir. tane lineer bağımsız eleman
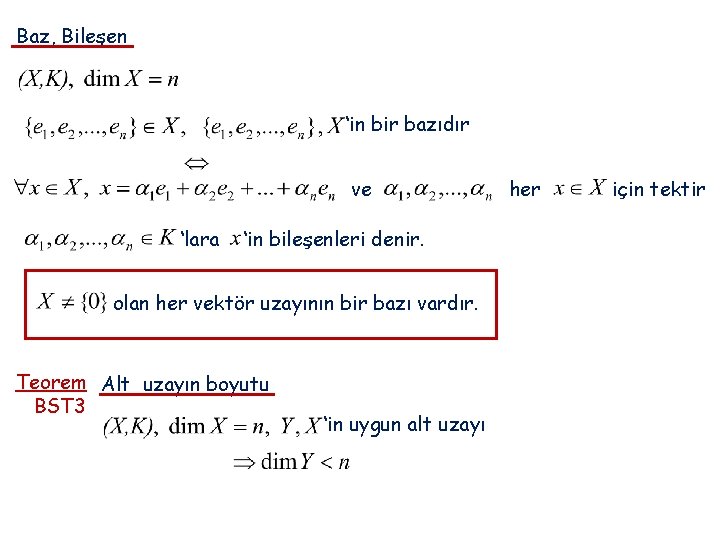
Baz, Bileşen ‘in bir bazıdır ve ‘lara ‘in bileşenleri denir. olan her vektör uzayının bir bazı vardır. Teorem Alt uzayın boyutu BST 3 ‘in uygun alt uzayı her için tektir