Teoria sterowania Wykad 12 Regulator dyskretny PID Regulacja
- Slides: 10
Teoria sterowania Wykład 12 Regulator dyskretny PID. Regulacja dyskretna.
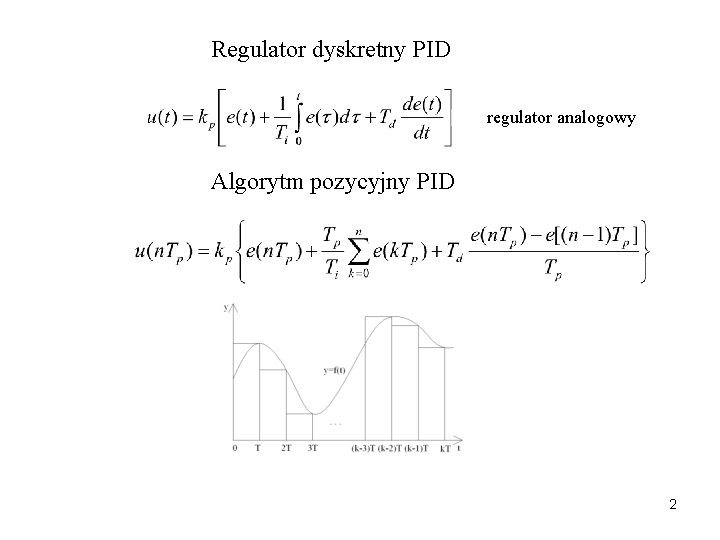
Regulator dyskretny PID regulator analogowy Algorytm pozycyjny PID 2
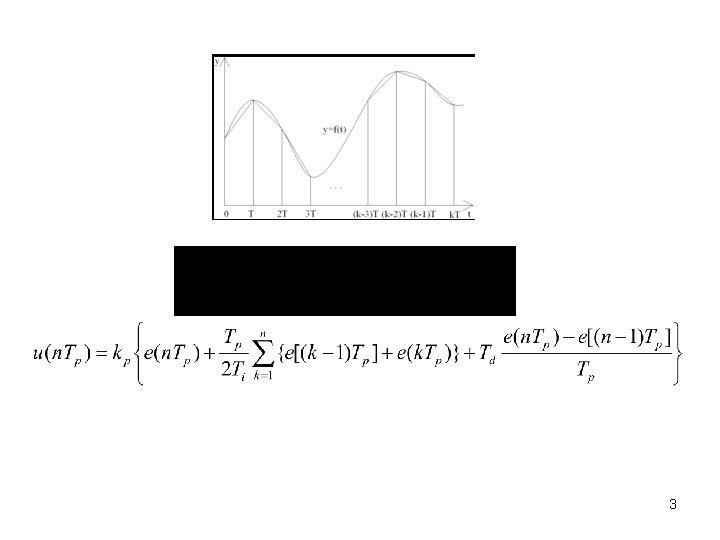
3
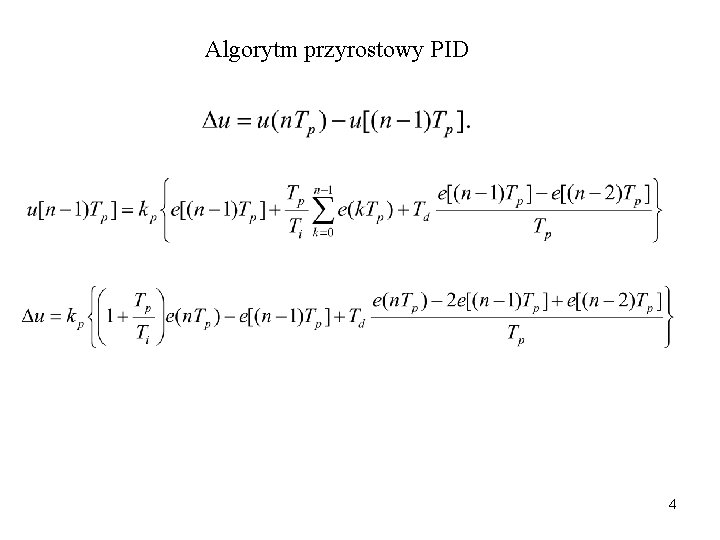
Algorytm przyrostowy PID 4
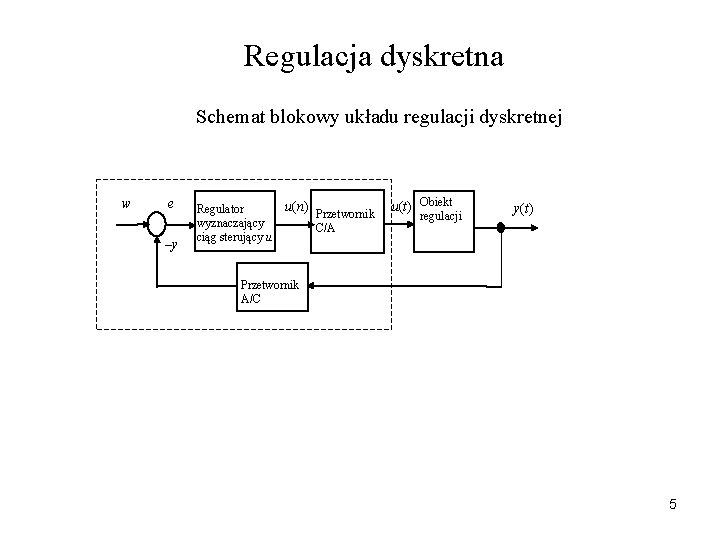
Regulacja dyskretna Schemat blokowy układu regulacji dyskretnej w e –y Regulator wyznaczający ciąg sterujący u u(n) Przetwornik C/A u(t) Obiekt regulacji y(t) Przetwornik A/C 5
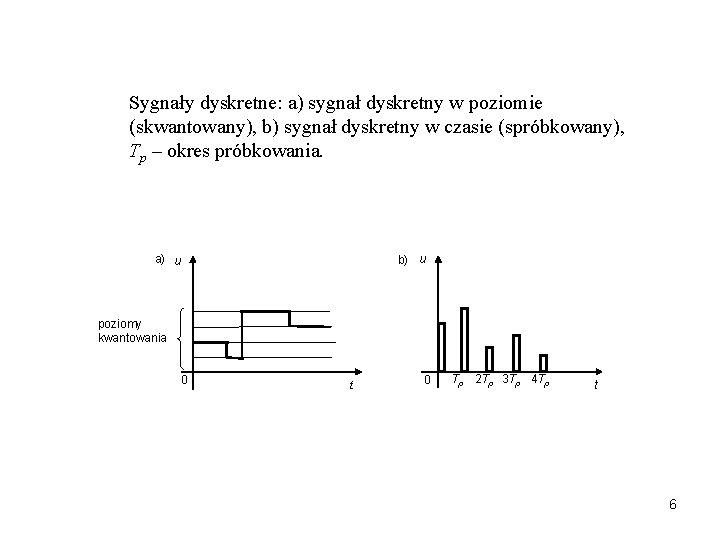
Sygnały dyskretne: a) sygnał dyskretny w poziomie (skwantowany), b) sygnał dyskretny w czasie (spróbkowany), Tp – okres próbkowania. b) u a) u poziomy kwantowania 0 t 0 Tp 2 Tp 3 Tp 4 Tp t 6
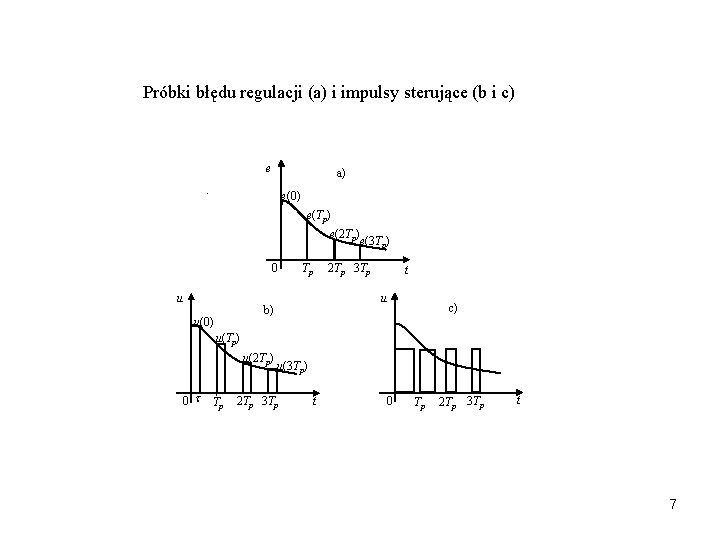
Próbki błędu regulacji (a) i impulsy sterujące (b i c) e a) e(0) e(Tp) e(2 Tp) e(3 Tp) 0 u Tp t u b) u(0) 2 Tp 3 Tp c) u(Tp) u(2 Tp) 0 Tp u(3 Tp) 2 Tp 3 Tp t 0 Tp 2 Tp 3 Tp t 7
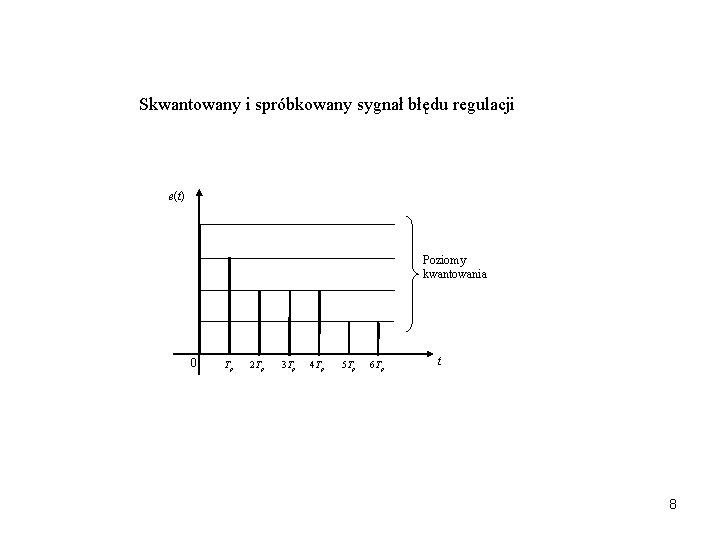
Skwantowany i spróbkowany sygnał błędu regulacji e(t) Poziomy kwantowania 0 Tp 2 Tp 3 Tp 4 Tp 5 Tp 6 Tp t 8
Zasady Zieglera - Nicholsa W celu uzyskania w układzie automatycznej regulacji przebiegów z przeregulowaniem ok. 20% i minimalnym czasem regulacji stosuje się przy doborze nastaw regulatora reguły podane przez Zieglera-Nicholsa. W myśl tych reguł należy najpierw niezależnie od typu regulatora uczynić z niego regulator typu P czyli w przypadku regulatora PID nastawić czas zdwojenia Ti = oraz czas wyprzedzenia Td = 0. Wzmocnienie regulatora kp należy nastawić na wartość minimalną a następnie zwiększać jego wartość, aż do chwili gdy w układzie pojawią się drgania o stałej amplitudzie. Należy odczytać wartość tego wzmocnienia kpkr zwanego wzmocnieniem krytycznym, przy którym wystąpiły drgania oraz okres tych drgań Tkr, zwany okresem krytycznym. Wg. reguł Zieglera-Nicholsa należy nastawić: dla regulatora PID dla regulatora PI dla regulatora P 9
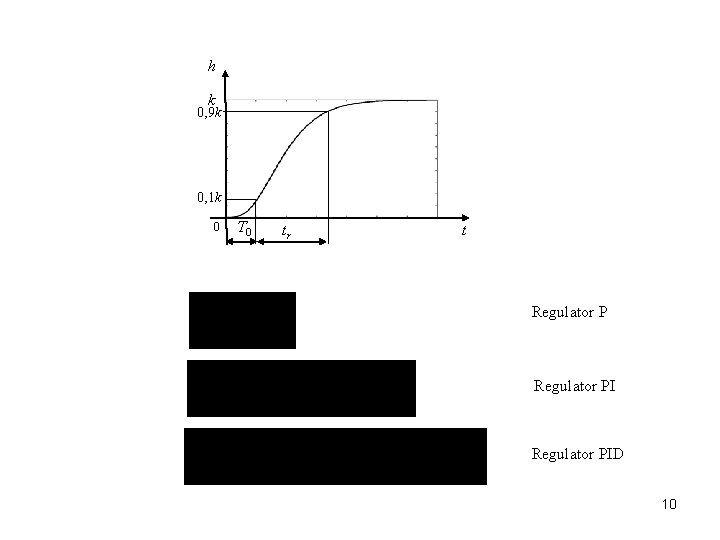
h k 0, 9 k 0, 1 k 0 T 0 tr t Regulator PID 10