Hautes Etudes dIngnieur 13 rue de Toul 59046
- Slides: 26
Hautes Etudes d’Ingénieur 13, rue de Toul 59046 Lille Cedex Résistance des Matériaux Cours de Tronc Commun CHAPITRE II Caractéristiques géométriques des sections planes
Introduction Ultérieurement, pour calculer les contraintes et les déformations des solides étudiés, nous aurons besoin de savoir déterminer un certain nombre de caractéristiques géométriques des sections planes : Ø Centre de gravité, Ø Moment statique, Ø Moments quadratiques
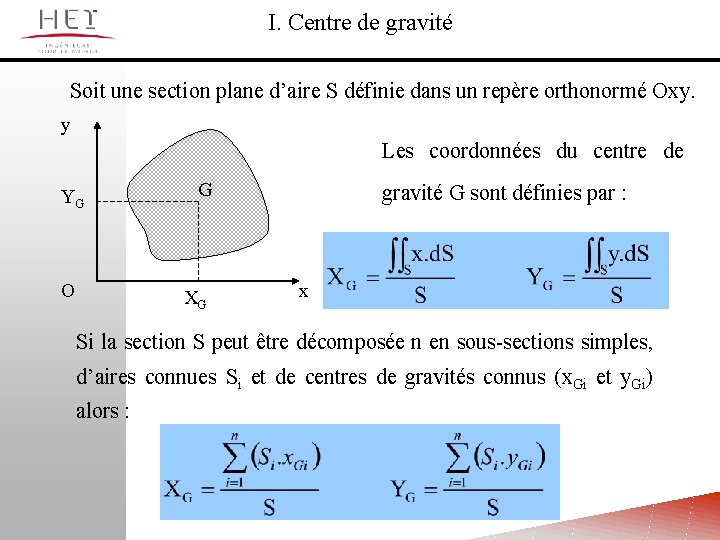
I. Centre de gravité Soit une section plane d’aire S définie dans un repère orthonormé Oxy. y Les coordonnées du centre de YG O G XG gravité G sont définies par : x Si la section S peut être décomposée n en sous-sections simples, d’aires connues Si et de centres de gravités connus (x. Gi et y. Gi) alors :
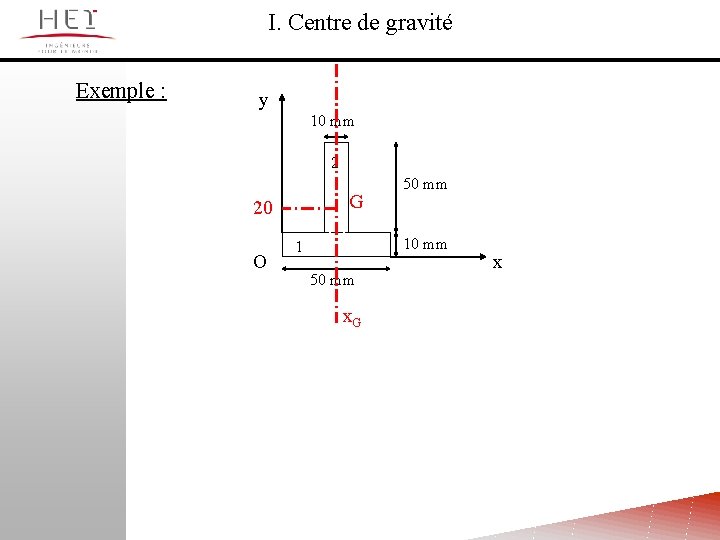
I. Centre de gravité Exemple : y 10 mm 2 G 20 O 50 mm 1 50 mm x. G x
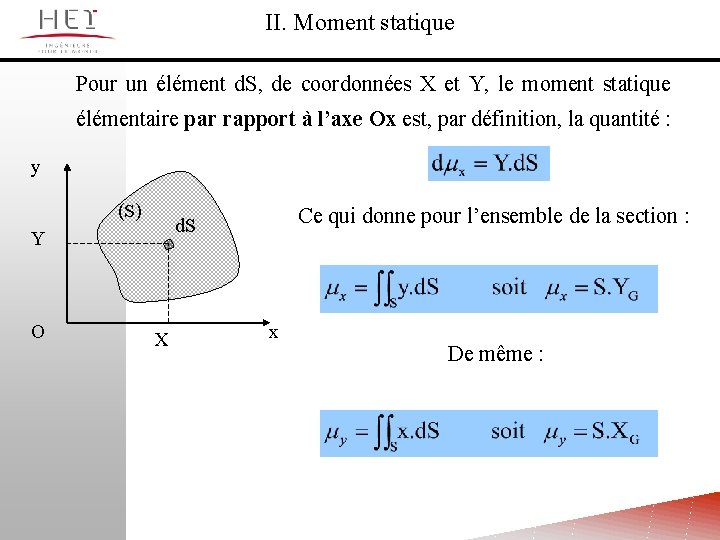
II. Moment statique Pour un élément d. S, de coordonnées X et Y, le moment statique élémentaire par rapport à l’axe Ox est, par définition, la quantité : y (S ) Y O Ce qui donne pour l’ensemble de la section : d. S X x De même :
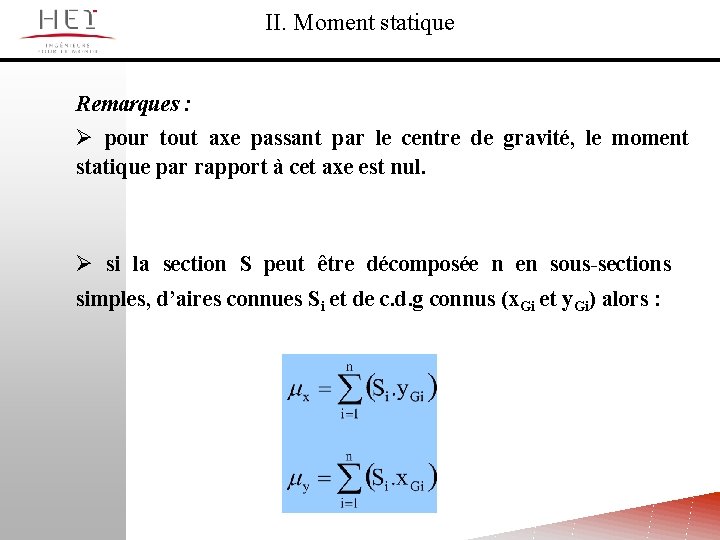
II. Moment statique Remarques : Ø pour tout axe passant par le centre de gravité, le moment statique par rapport à cet axe est nul. Ø si la section S peut être décomposée n en sous-sections simples, d’aires connues Si et de c. d. g connus (x. Gi et y. Gi) alors :
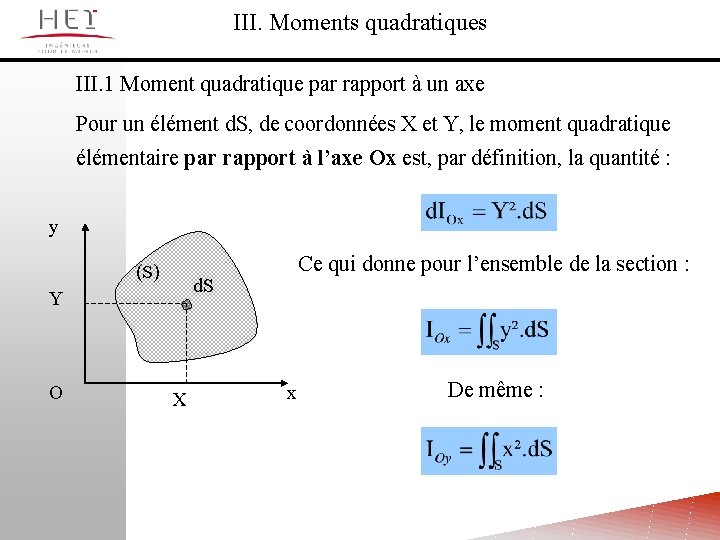
III. Moments quadratiques III. 1 Moment quadratique par rapport à un axe Pour un élément d. S, de coordonnées X et Y, le moment quadratique élémentaire par rapport à l’axe Ox est, par définition, la quantité : y (S ) d. S Y O Ce qui donne pour l’ensemble de la section : X x De même :
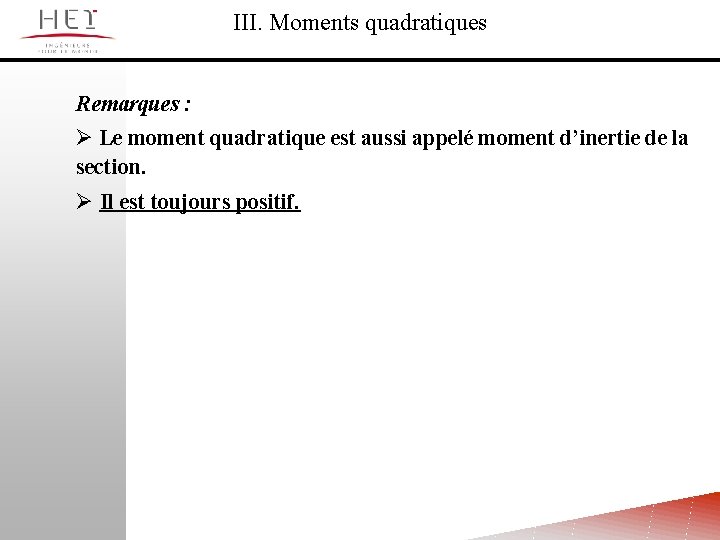
III. Moments quadratiques Remarques : Ø Le moment quadratique est aussi appelé moment d’inertie de la section. Ø Il est toujours positif.
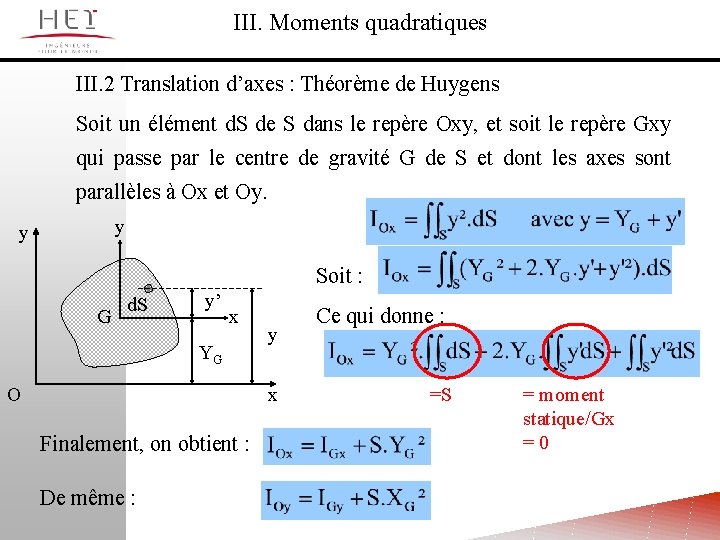
III. Moments quadratiques III. 2 Translation d’axes : Théorème de Huygens Soit un élément d. S de S dans le repère Oxy, et soit le repère Gxy qui passe par le centre de gravité G de S et dont les axes sont parallèles à Ox et Oy. y y Soit : G d. S y’ x YG O y x Finalement, on obtient : De même : Ce qui donne : =S = moment statique/Gx =0
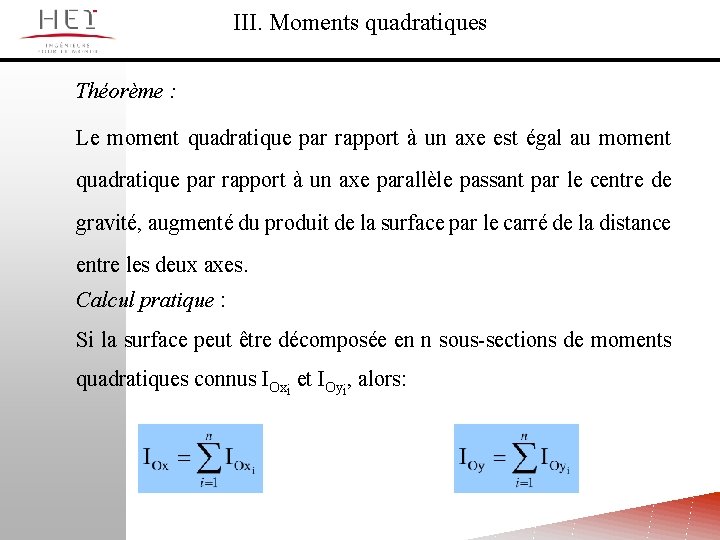
III. Moments quadratiques Théorème : Le moment quadratique par rapport à un axe est égal au moment quadratique par rapport à un axe parallèle passant par le centre de gravité, augmenté du produit de la surface par le carré de la distance entre les deux axes. Calcul pratique : Si la surface peut être décomposée en n sous-sections de moments quadratiques connus IOxi et IOyi, alors:
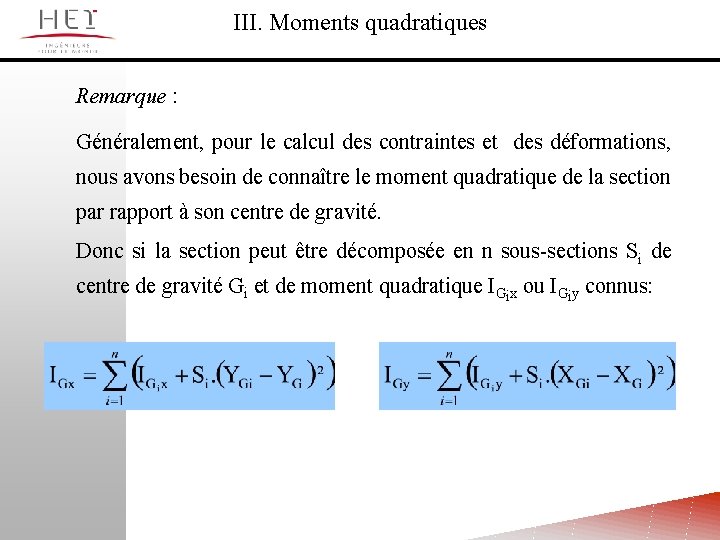
III. Moments quadratiques Remarque : Généralement, pour le calcul des contraintes et des déformations, nous avons besoin de connaître le moment quadratique de la section par rapport à son centre de gravité. Donc si la section peut être décomposée en n sous-sections Si de centre de gravité Gi et de moment quadratique IGix ou IGiy connus:
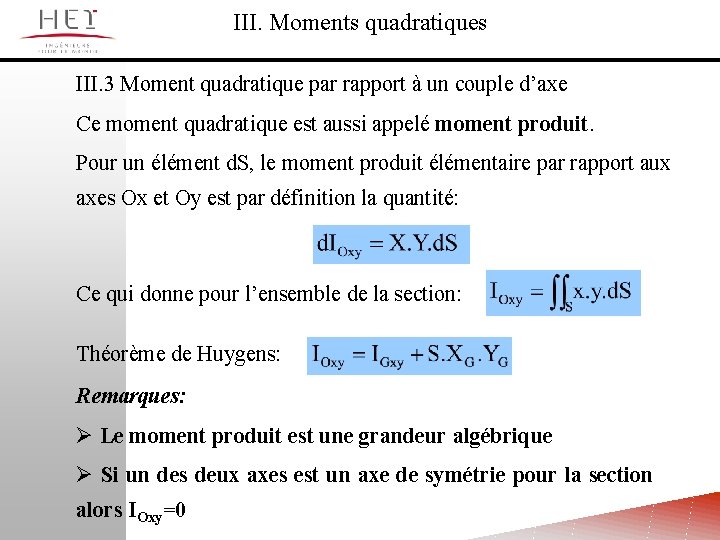
III. Moments quadratiques III. 3 Moment quadratique par rapport à un couple d’axe Ce moment quadratique est aussi appelé moment produit. Pour un élément d. S, le moment produit élémentaire par rapport aux axes Ox et Oy est par définition la quantité: Ce qui donne pour l’ensemble de la section: Théorème de Huygens: Remarques: Ø Le moment produit est une grandeur algébrique Ø Si un des deux axes est un axe de symétrie pour la section alors IOxy=0
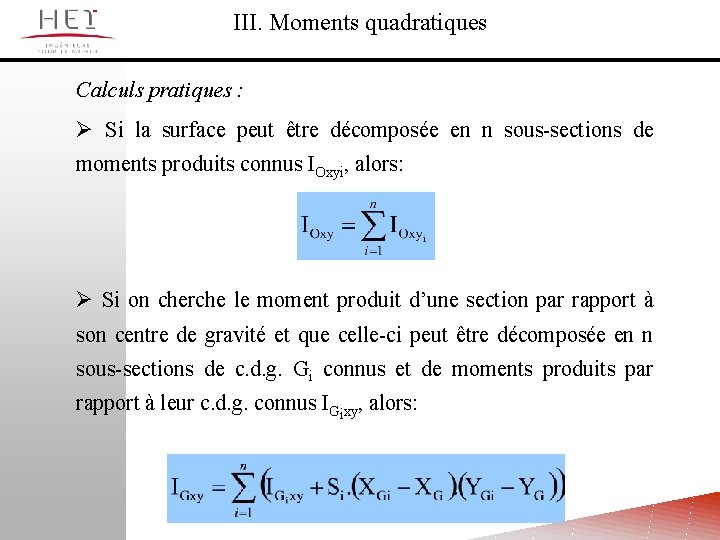
III. Moments quadratiques Calculs pratiques : Ø Si la surface peut être décomposée en n sous-sections de moments produits connus IOxyi, alors: Ø Si on cherche le moment produit d’une section par rapport à son centre de gravité et que celle-ci peut être décomposée en n sous-sections de c. d. g. Gi connus et de moments produits par rapport à leur c. d. g. connus IGixy, alors:
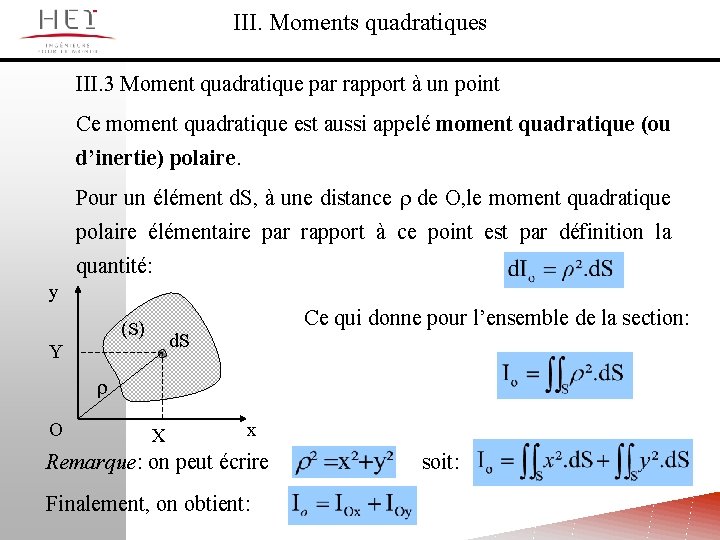
III. Moments quadratiques III. 3 Moment quadratique par rapport à un point Ce moment quadratique est aussi appelé moment quadratique (ou d’inertie) polaire. Pour un élément d. S, à une distance r de O, le moment quadratique polaire élémentaire par rapport à ce point est par définition la quantité: y (S ) Ce qui donne pour l’ensemble de la section: d. S Y r O X x Remarque: on peut écrire Finalement, on obtient: soit:
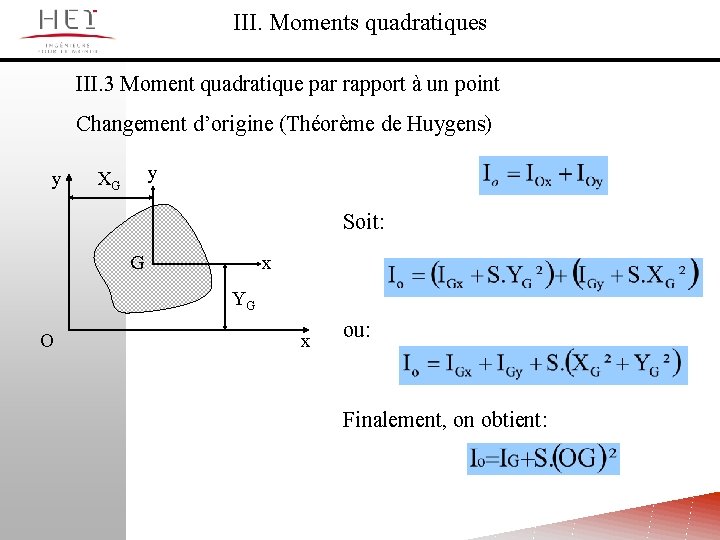
III. Moments quadratiques III. 3 Moment quadratique par rapport à un point Changement d’origine (Théorème de Huygens) y y XG Soit: G x YG O x ou: Finalement, on obtient:
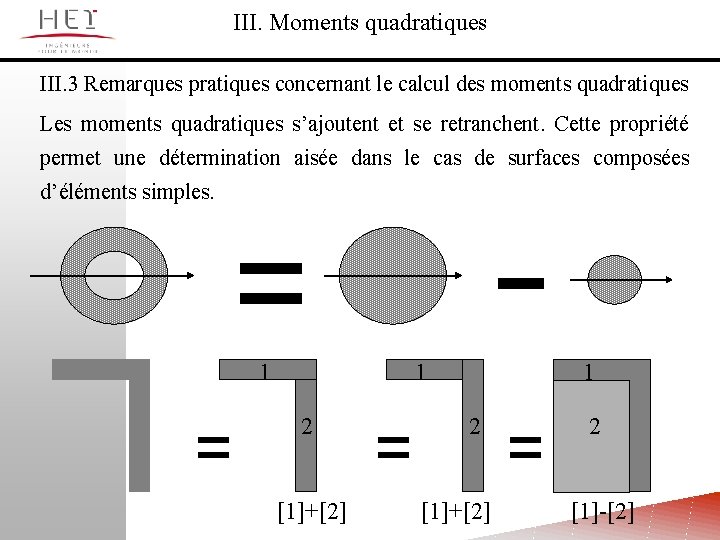
III. Moments quadratiques III. 3 Remarques pratiques concernant le calcul des moments quadratiques Les moments quadratiques s’ajoutent et se retranchent. Cette propriété permet une détermination aisée dans le cas de surfaces composées d’éléments simples. 1 1 2 [1]+[2] 2 [1]-[2]
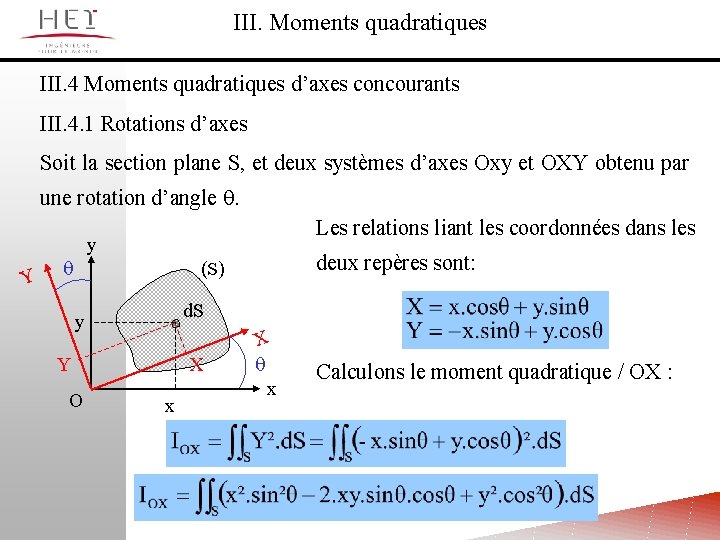
III. Moments quadratiques III. 4 Moments quadratiques d’axes concourants III. 4. 1 Rotations d’axes Soit la section plane S, et deux systèmes d’axes Oxy et OXY obtenu par une rotation d’angle q. Y Les relations liant les coordonnées dans les y q deux repères sont: (S ) d. S y Y O X x X q x Calculons le moment quadratique / OX :
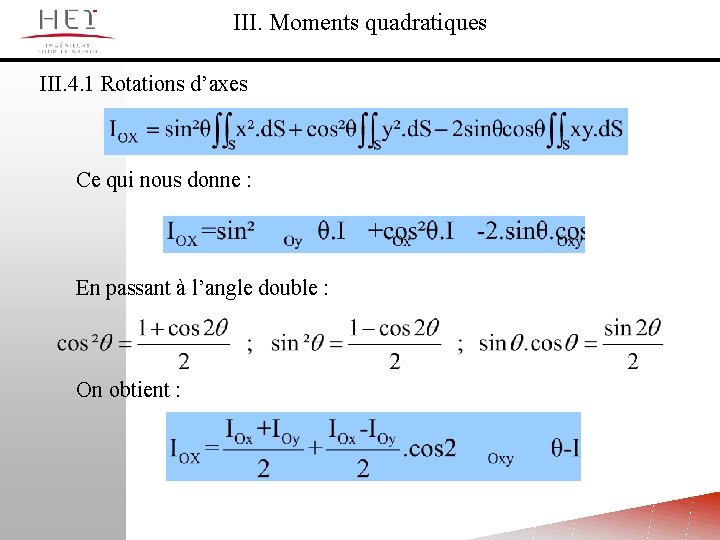
III. Moments quadratiques III. 4. 1 Rotations d’axes Ce qui nous donne : En passant à l’angle double : On obtient :
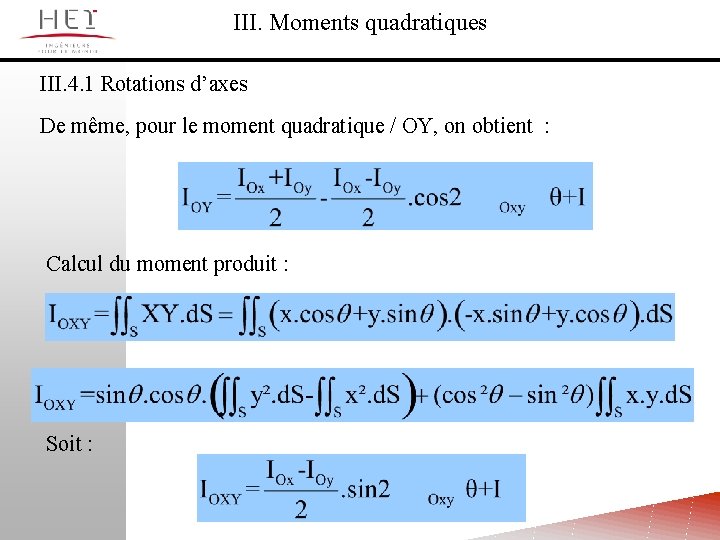
III. Moments quadratiques III. 4. 1 Rotations d’axes De même, pour le moment quadratique / OY, on obtient : Calcul du moment produit : Soit :
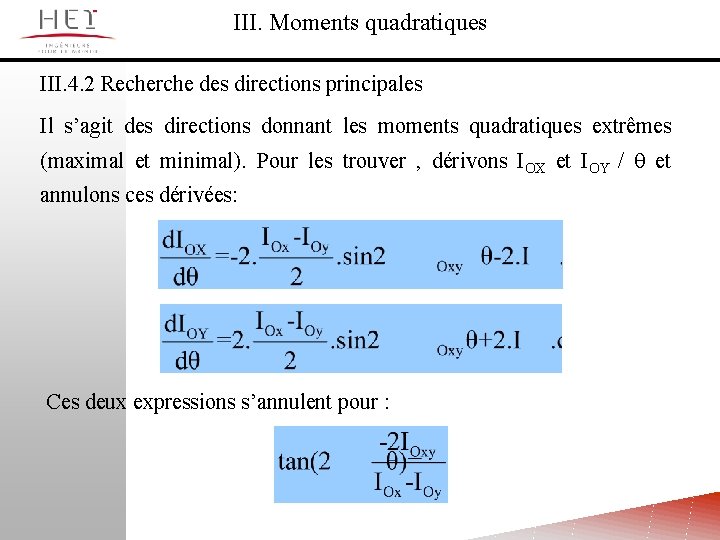
III. Moments quadratiques III. 4. 2 Recherche des directions principales Il s’agit des directions donnant les moments quadratiques extrêmes (maximal et minimal). Pour les trouver , dérivons IOX et IOY / q et annulons ces dérivées: Ces deux expressions s’annulent pour :
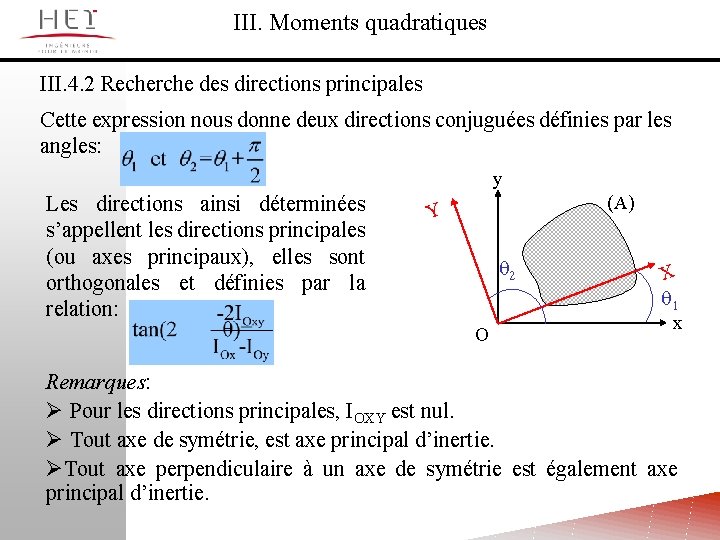
III. Moments quadratiques III. 4. 2 Recherche des directions principales Cette expression nous donne deux directions conjuguées définies par les angles: y Les directions ainsi déterminées s’appellent les directions principales (ou axes principaux), elles sont orthogonales et définies par la relation: (A ) Y q 2 O X q 1 x Remarques: Ø Pour les directions principales, IOXY est nul. Ø Tout axe de symétrie, est axe principal d’inertie. ØTout axe perpendiculaire à un axe de symétrie est également axe principal d’inertie.
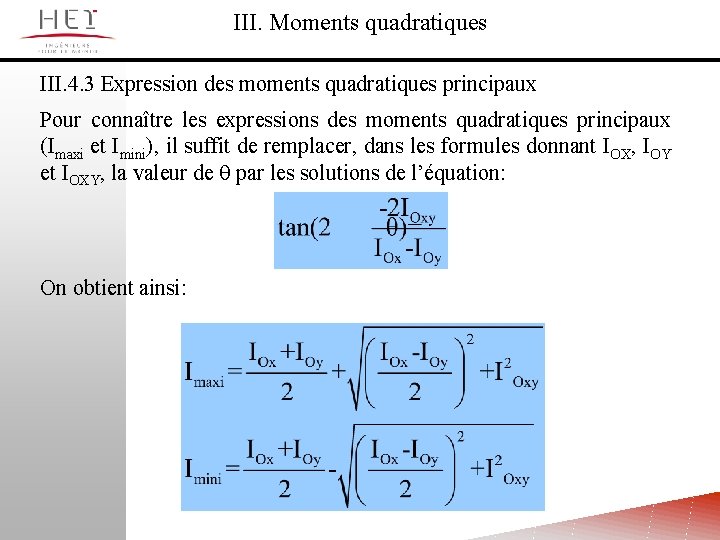
III. Moments quadratiques III. 4. 3 Expression des moments quadratiques principaux Pour connaître les expressions des moments quadratiques principaux (Imaxi et Imini), il suffit de remplacer, dans les formules donnant IOX, IOY et IOXY, la valeur de q par les solutions de l’équation: On obtient ainsi:
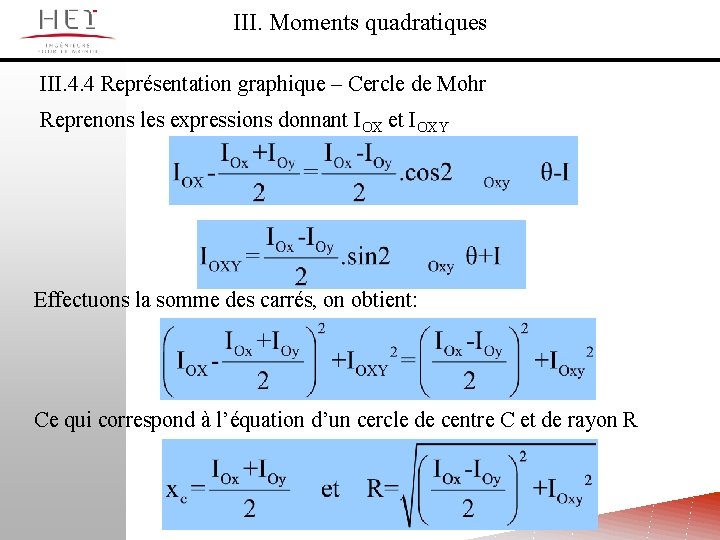
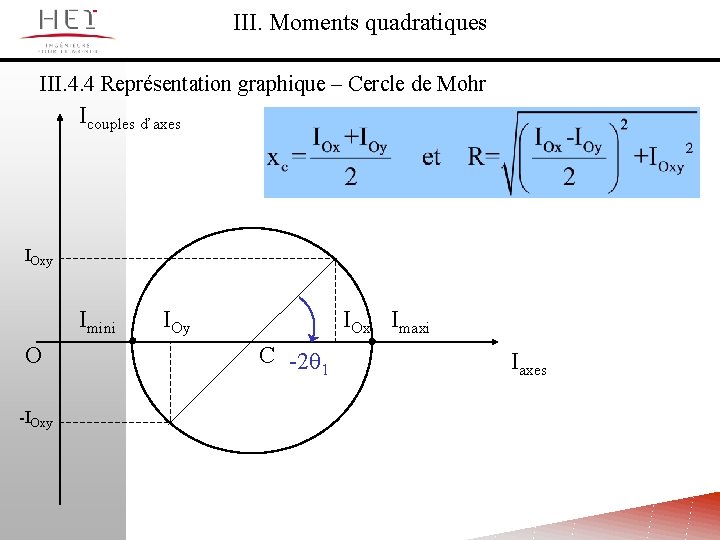
III. Moments quadratiques III. 4. 4 Représentation graphique – Cercle de Mohr Reprenons les expressions donnant IOX et IOXY Effectuons la somme des carrés, on obtient: Ce qui correspond à l’équation d’un cercle de centre C et de rayon R
III. Moments quadratiques III. 4. 4 Représentation graphique – Cercle de Mohr Icouples d’axes IOxy Imini O -IOxy IOx Imaxi C -2 q 1 Iaxes