Regultory v automatizaci VY32INOVACETomes 02 2 06 Laplaceova
- Slides: 13
Regulátory v automatizaci VY_32_INOVACE_Tomes_ 02 -2 -06 -Laplaceova transformace Autor: Ing. Dalibor Tomeš Tento výukový materiál byl zpracován v rámci projektu EU peníze středním školám - OP VK 1. 5. CZ. 1. 07/1. 5. 00/34. 0195 – Individualizace a inovace výuky
Anotace Vysvětluje pojem Laplaceova transformace, diferenciální rovnici v časové oblasti a obraz F(s) v oblasti komplexní proměnné. Slouží k výkladu. Lze jej použít i pro samostudium.
Laplaceova transformace
Laplaceova transformace Je to matematický aparát, jimž můžeme snadno řešit úlohy spojité lineární regulace. Francouzský matematik Laplace ji zavedl v roce 1820. Tato transformace umožňuje řešit výhodně lineární diferenciální rovnice, jimiž se dají popsat jednotlivé členy spojité regulace vstup Člen regulované soustavy výstup
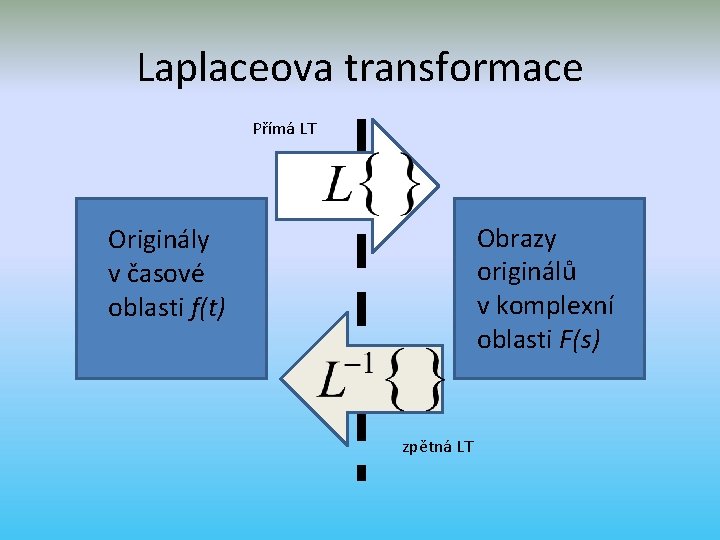
Laplaceova transformace Přímá LT Obrazy originálů v komplexní oblasti F(s) Originály v časové oblasti f(t) zpětná LT
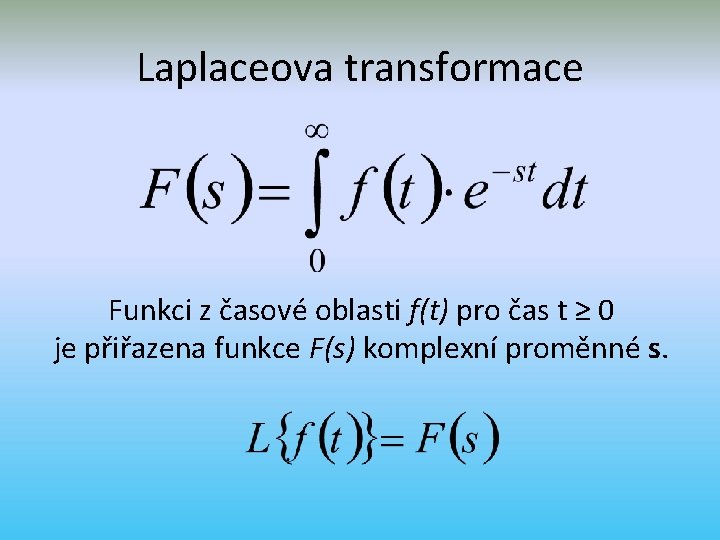
Laplaceova transformace Funkci z časové oblasti f(t) pro čas t ≥ 0 je přiřazena funkce F(s) komplexní proměnné s.
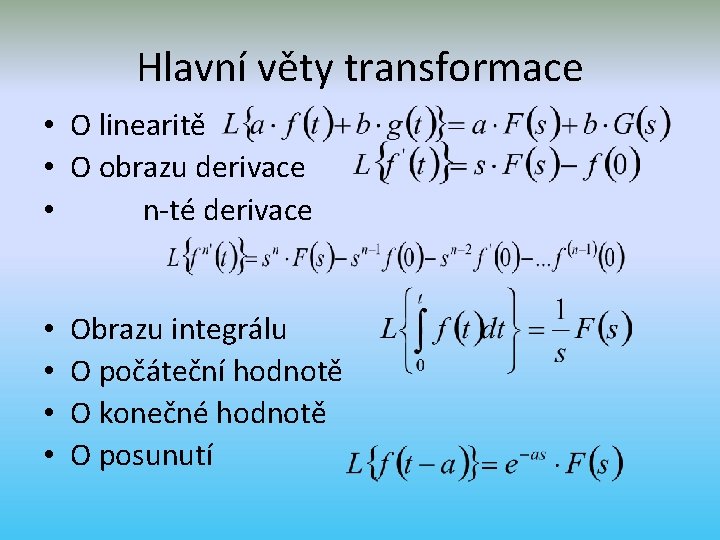
Hlavní věty transformace • O linearitě • O obrazu derivace • n-té derivace • • Obrazu integrálu O počáteční hodnotě O konečné hodnotě O posunutí
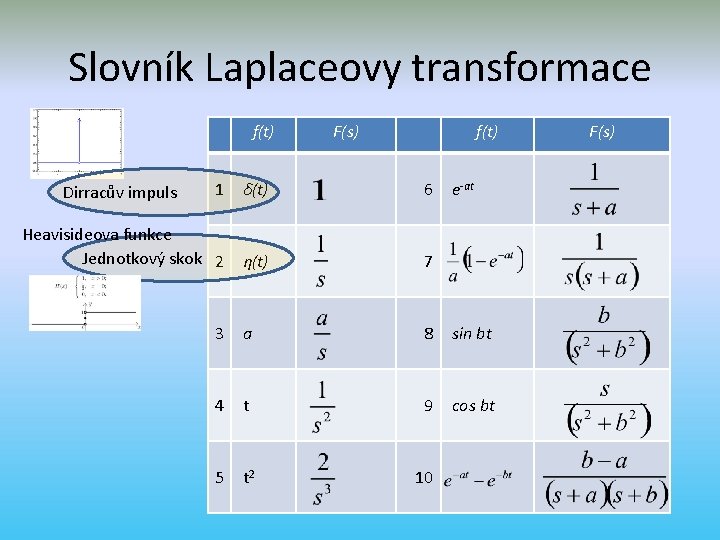
Slovník Laplaceovy transformace f(t) F(s) f(t) 1 δ(t) 6 Heavisideova funkce Jednotkový skok 2 η(t) 7 a 8 sin bt 4 t 9 cos bt 5 t 2 10 Dirracův impuls 3 e-at F(s)
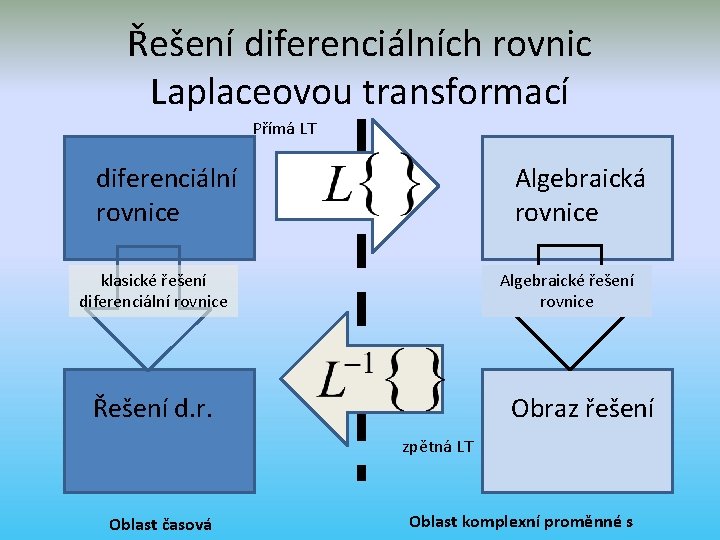
Řešení diferenciálních rovnic Laplaceovou transformací Přímá LT diferenciální rovnice Algebraická rovnice klasické řešení diferenciální rovnice Algebraické řešení rovnice Obraz řešení Řešení d. r. zpětná LT Oblast časová Oblast komplexní proměnné s
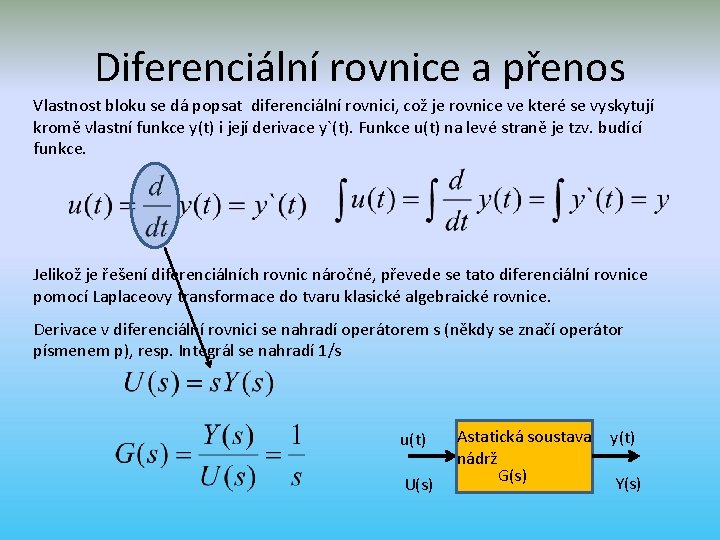
Diferenciální rovnice a přenos Vlastnost bloku se dá popsat diferenciální rovnici, což je rovnice ve které se vyskytují kromě vlastní funkce y(t) i její derivace y`(t). Funkce u(t) na levé straně je tzv. budící funkce. Jelikož je řešení diferenciálních rovnic náročné, převede se tato diferenciální rovnice pomocí Laplaceovy transformace do tvaru klasické algebraické rovnice. Derivace v diferenciální rovnici se nahradí operátorem s (někdy se značí operátor písmenem p), resp. Integrál se nahradí 1/s u(t) U(s) Astatická soustava nádrž G(s) y(t) Y(s)
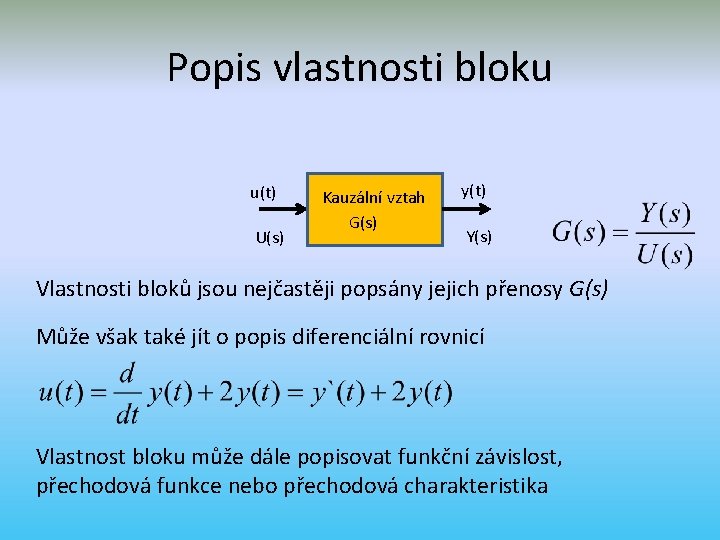
Popis vlastnosti bloku u(t) U(s) Kauzální vztah G(s) y(t) Y(s) Vlastnosti bloků jsou nejčastěji popsány jejich přenosy G(s) Může však také jít o popis diferenciální rovnicí Vlastnost bloku může dále popisovat funkční závislost, přechodová funkce nebo přechodová charakteristika
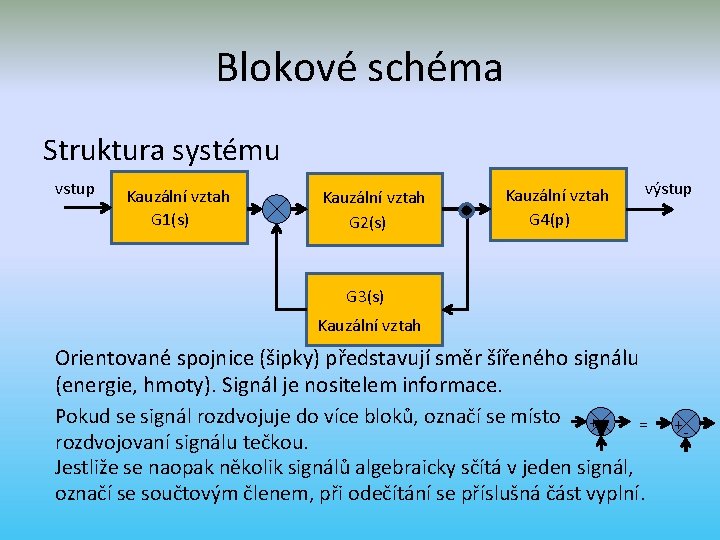
Blokové schéma Struktura systému vstup Kauzální vztah G 1(s) Kauzální vztah G 2(s) Kauzální vztah G 4(p) výstup G 3(s) Kauzální vztah Orientované spojnice (šipky) představují směr šířeného signálu (energie, hmoty). Signál je nositelem informace. Pokud se signál rozdvojuje do více bloků, označí se místo + = rozdvojovaní signálu tečkou. Jestliže se naopak několik signálů algebraicky sčítá v jeden signál, označí se součtovým členem, při odečítání se příslušná část vyplní. +-
POUŽITÁ LITERATURA 1) BÍLEK, Jan a Jiří BAYER. Základy automatizace pro učební a studijní obory středních odborných učilišť. 1. vyd. Praha: SNTL, 1990, 169 s. ISBN 80 -030 -0570 -1. 2) ŠVARC, Ivan. Automatické řízení. Vyd. 2. Brno: Akademické nakladatelství CERM, vi, 348 s. ISBN 978 -80 -214 -4398 -3. 3) Obrázky: vlastní tvorba autora v programu Power. Point.