PROGRAMACION KUKA PROFESORES LUIS FELIPE GONZALEZ FRANCISCO QUITRA
- Slides: 10
PROGRAMACION KUKA PROFESORES: LUIS FELIPE GONZALEZ/ FRANCISCO QUITRA ALUMNO: MAXIMILIANO CARVALLO
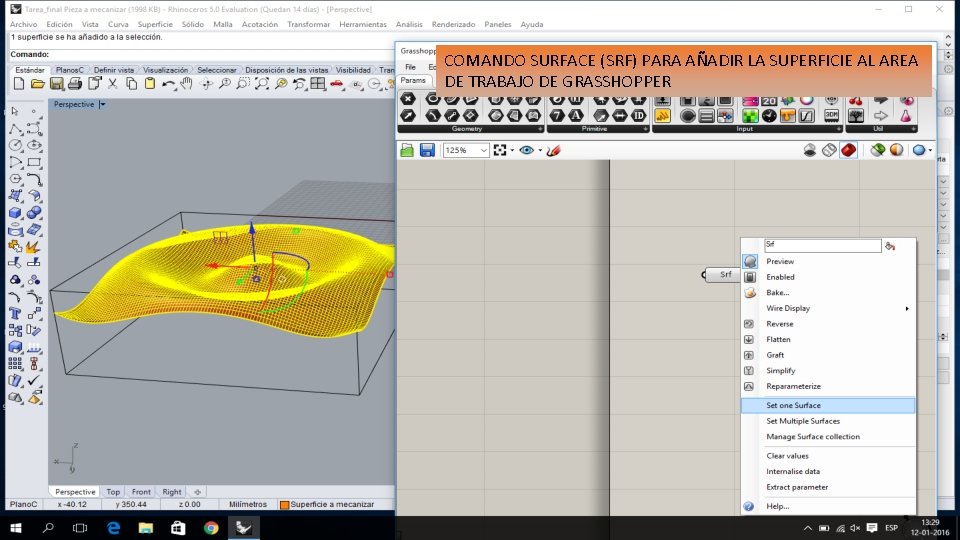
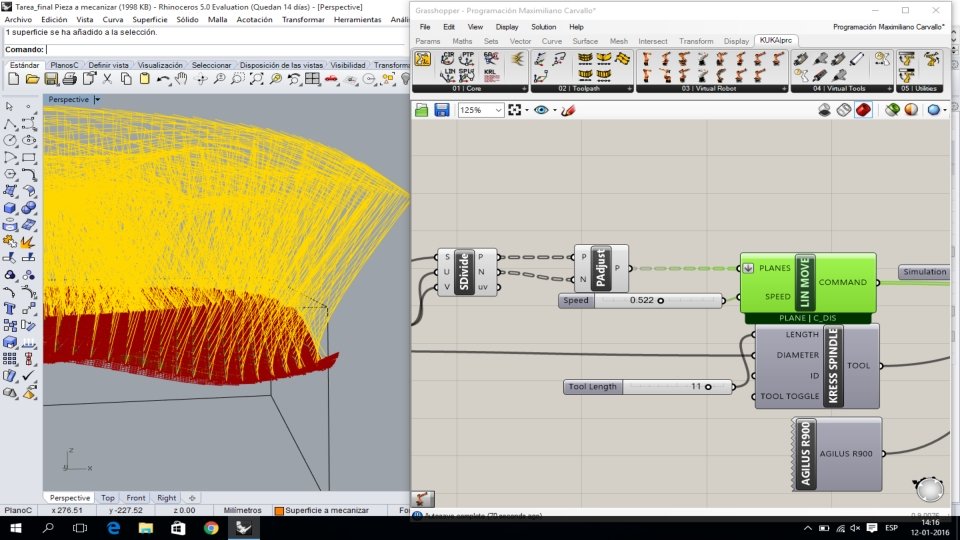
COMANDO SURFACE (SRF) PARA AÑADIR LA SUPERFICIE AL AREA DE TRABAJO DE GRASSHOPPER
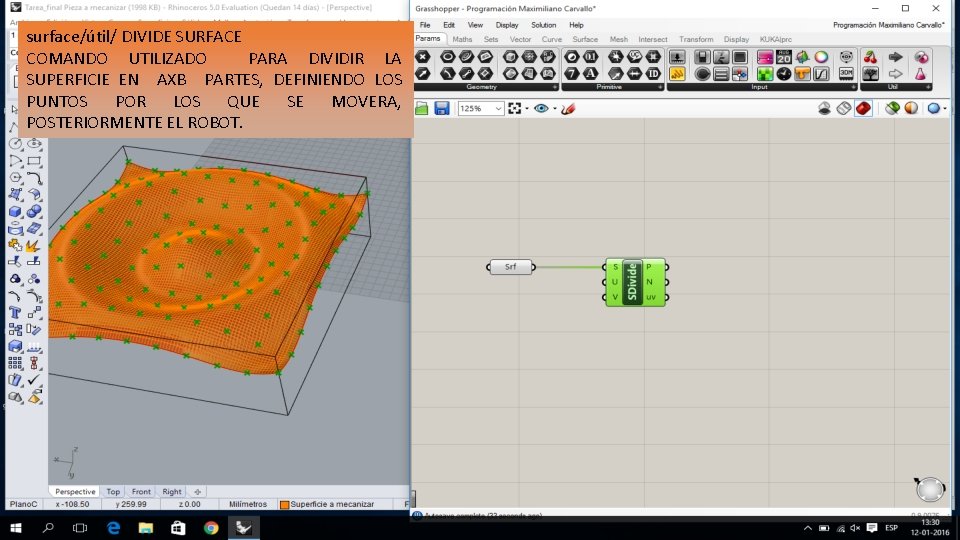
surface/útil/ DIVIDE SURFACE COMANDO UTILIZADO PARA DIVIDIR LA SUPERFICIE EN AXB PARTES, DEFINIENDO LOS PUNTOS POR LOS QUE SE MOVERA, POSTERIORMENTE EL ROBOT.
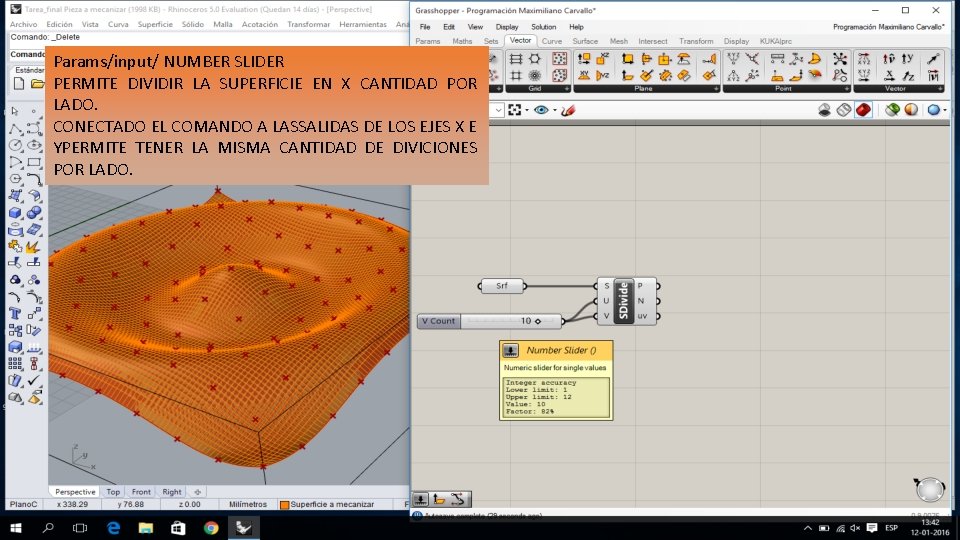
Params/input/ NUMBER SLIDER PERMITE DIVIDIR LA SUPERFICIE EN X CANTIDAD POR LADO. CONECTADO EL COMANDO A LASSALIDAS DE LOS EJES X E YPERMITE TENER LA MISMA CANTIDAD DE DIVICIONES POR LADO.
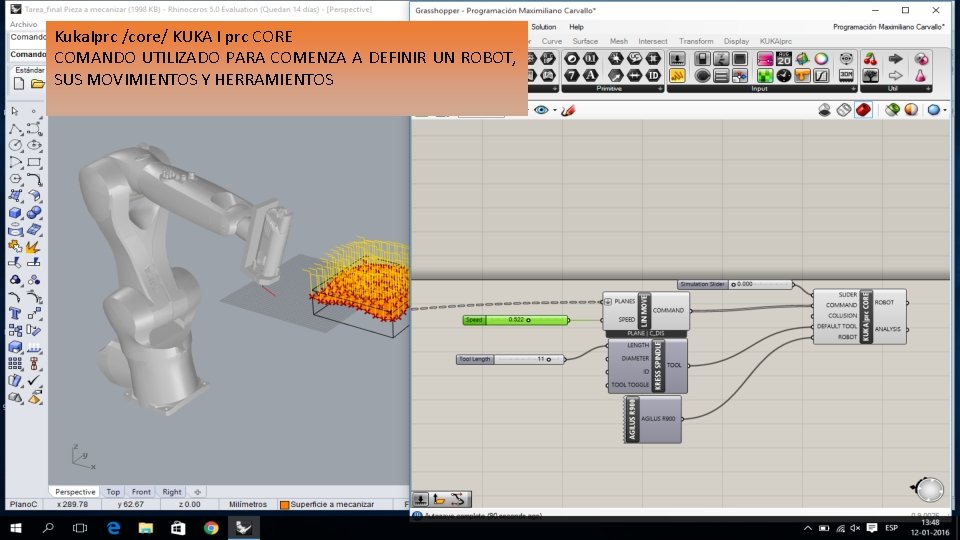
Kuka. Iprc /core/ KUKA I prc CORE COMANDO UTILIZADO PARA COMENZA A DEFINIR UN ROBOT, SUS MOVIMIENTOS Y HERRAMIENTOS
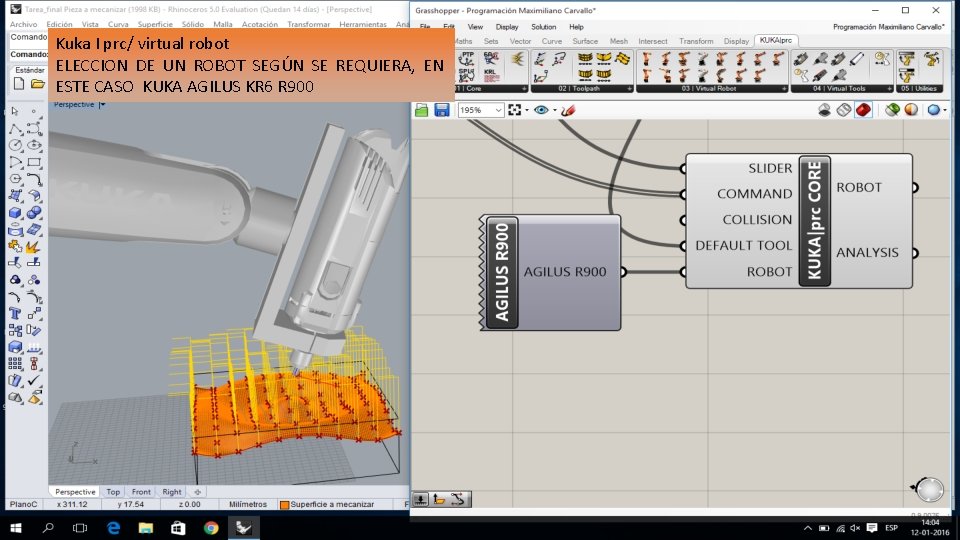
Kuka I prc/ virtual robot ELECCION DE UN ROBOT SEGÚN SE REQUIERA, EN ESTE CASO KUKA AGILUS KR 6 R 900
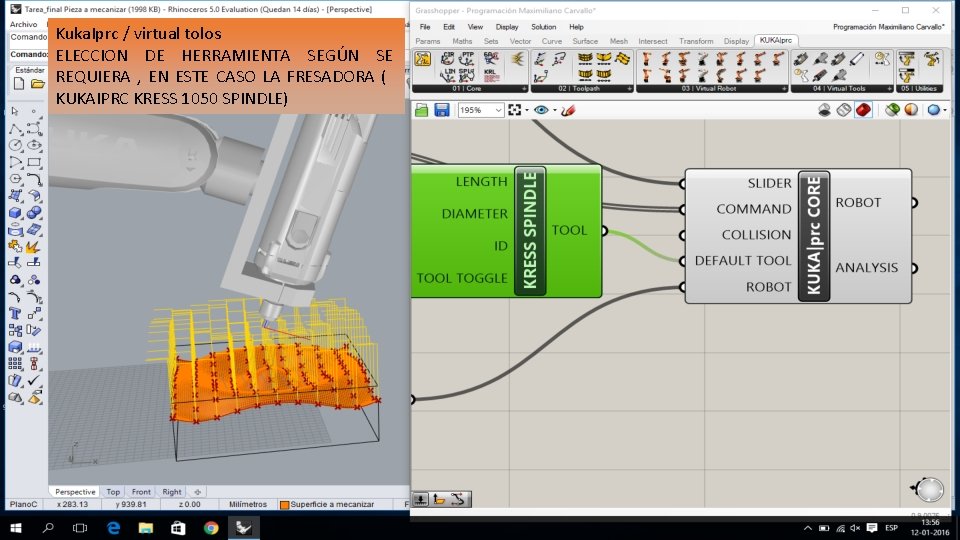
Kuka. Iprc / virtual tolos ELECCION DE HERRAMIENTA SEGÚN SE REQUIERA , EN ESTE CASO LA FRESADORA ( KUKAIPRC KRESS 1050 SPINDLE)
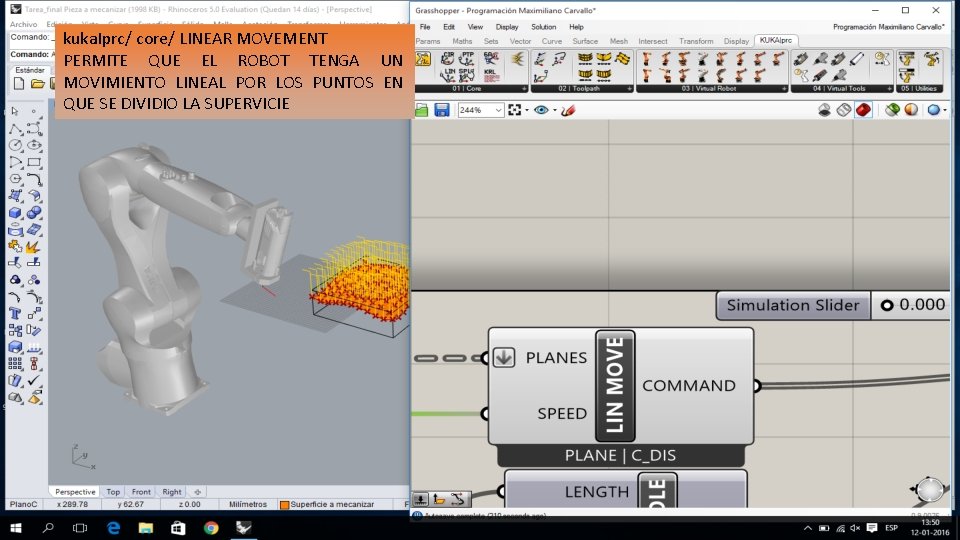
kuka. Iprc/ core/ LINEAR MOVEMENT PERMITE QUE EL ROBOT TENGA UN MOVIMIENTO LINEAL POR LOS PUNTOS EN QUE SE DIVIDIO LA SUPERVICIE
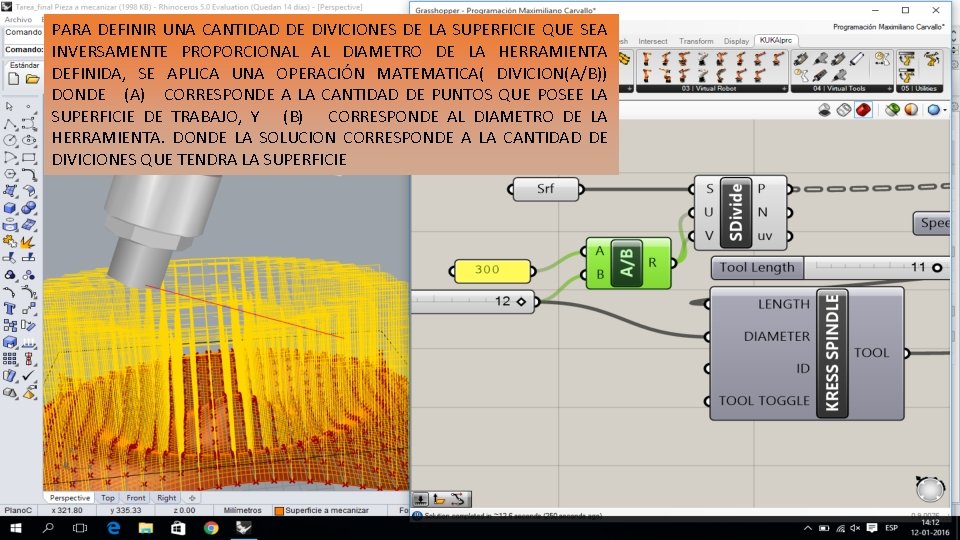
PARA DEFINIR UNA CANTIDAD DE DIVICIONES DE LA SUPERFICIE QUE SEA INVERSAMENTE PROPORCIONAL AL DIAMETRO DE LA HERRAMIENTA DEFINIDA, SE APLICA UNA OPERACIÓN MATEMATICA( DIVICION(A/B)) DONDE (A) CORRESPONDE A LA CANTIDAD DE PUNTOS QUE POSEE LA SUPERFICIE DE TRABAJO, Y (B) CORRESPONDE AL DIAMETRO DE LA HERRAMIENTA. DONDE LA SOLUCION CORRESPONDE A LA CANTIDAD DE DIVICIONES QUE TENDRA LA SUPERFICIE