Wykad 21 16 2 Prdy indukcyjne regua Lenza
- Slides: 24
Wykład 21 16. 2 Prądy indukcyjne, reguła Lenza c. d. 16. 3 Prądy wirowe 16. 4 Zjawisko indukcji wzajemnej 16. 5 Zjawisko samoindukcji 17 Energia pola indukcji magnetycznej 18 Prądu zmienne 18. 1 Impedancja obwodów prądu zmiennego Reinhard Kulessa 1
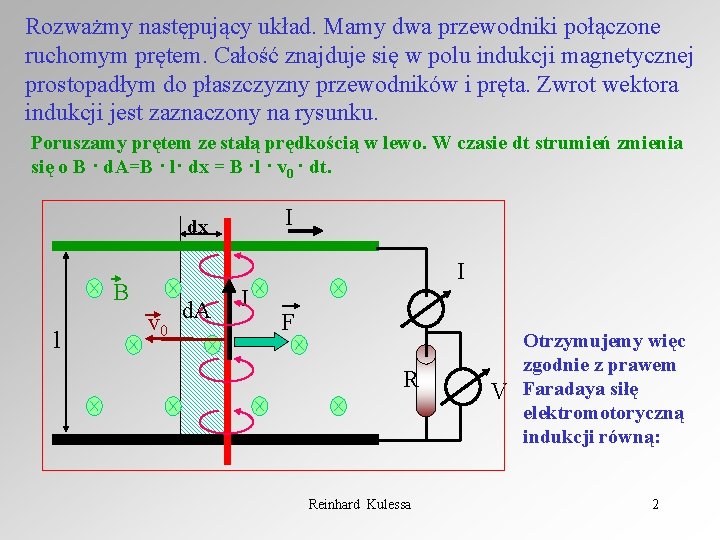
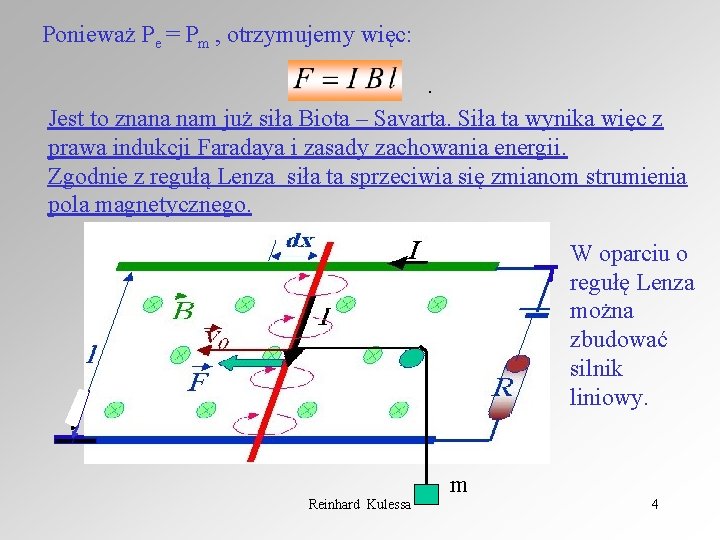
Rozważmy następujący układ. Mamy dwa przewodniki połączone ruchomym prętem. Całość znajduje się w polu indukcji magnetycznej prostopadłym do płaszczyzny przewodników i pręta. Zwrot wektora indukcji jest zaznaczony na rysunku. Poruszamy prętem ze stałą prędkością w lewo. W czasie dt strumień zmienia się o B · d. A=B · l· dx = B ·l · v 0 · dt. I dx B l I v 0 d. A I F R Reinhard Kulessa V Otrzymujemy więc zgodnie z prawem Faradaya siłę elektromotoryczną indukcji równą: 2
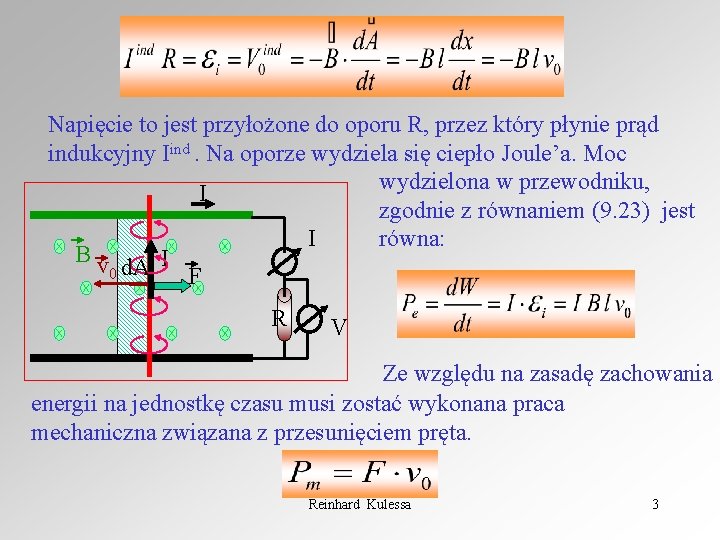
Napięcie to jest przyłożone do oporu R, przez który płynie prąd indukcyjny Iind. Na oporze wydziela się ciepło Joule’a. Moc wydzielona w przewodniku, I zgodnie z równaniem (9. 23) jest równa: I Bv I 0 d. A F R V Ze względu na zasadę zachowania energii na jednostkę czasu musi zostać wykonana praca mechaniczna związana z przesunięciem pręta. Reinhard Kulessa 3
Ponieważ Pe = Pm , otrzymujemy więc: . Jest to znana nam już siła Biota – Savarta. Siła ta wynika więc z prawa indukcji Faradaya i zasady zachowania energii. Zgodnie z regułą Lenza siła ta sprzeciwia się zmianom strumienia pola magnetycznego. W oparciu o regułę Lenza można zbudować silnik liniowy. Reinhard Kulessa m 4
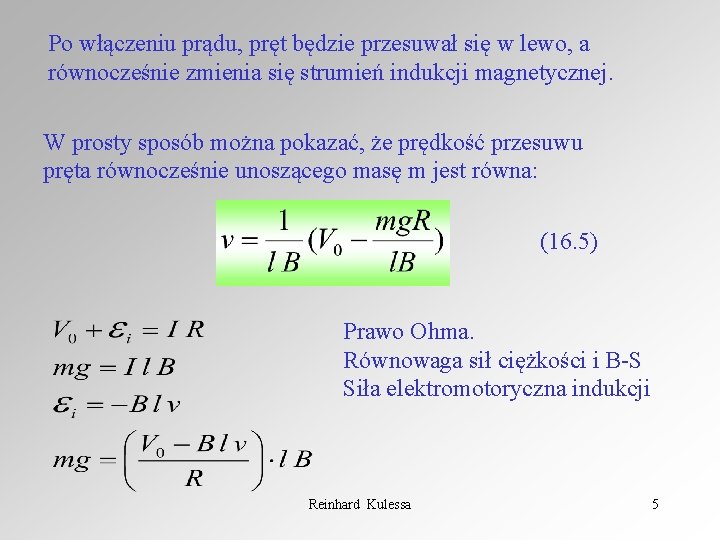
Po włączeniu prądu, pręt będzie przesuwał się w lewo, a równocześnie zmienia się strumień indukcji magnetycznej. W prosty sposób można pokazać, że prędkość przesuwu pręta równocześnie unoszącego masę m jest równa: (16. 5) Prawo Ohma. Równowaga sił ciężkości i B-S Siła elektromotoryczna indukcji Reinhard Kulessa 5
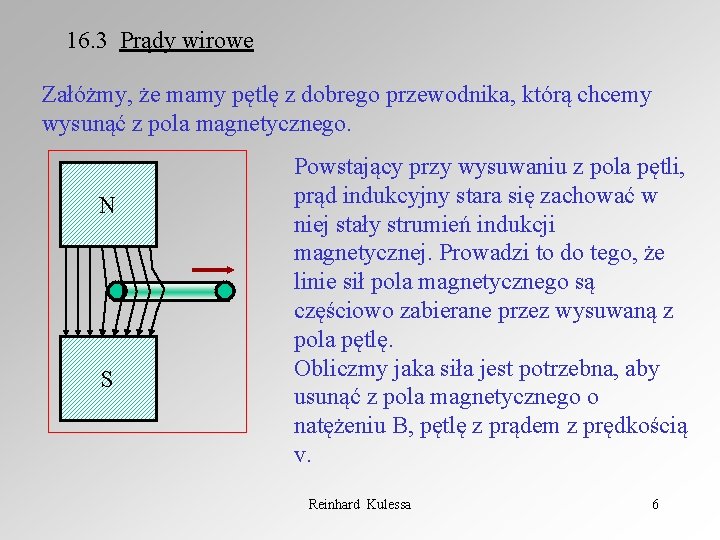
16. 3 Prądy wirowe Załóżmy, że mamy pętlę z dobrego przewodnika, którą chcemy wysunąć z pola magnetycznego. N S Powstający przy wysuwaniu z pola pętli, prąd indukcyjny stara się zachować w niej stały strumień indukcji magnetycznej. Prowadzi to do tego, że linie sił pola magnetycznego są częściowo zabierane przez wysuwaną z pola pętlę. Obliczmy jaka siła jest potrzebna, aby usunąć z pola magnetycznego o natężeniu B, pętlę z prądem z prędkością v. Reinhard Kulessa 6
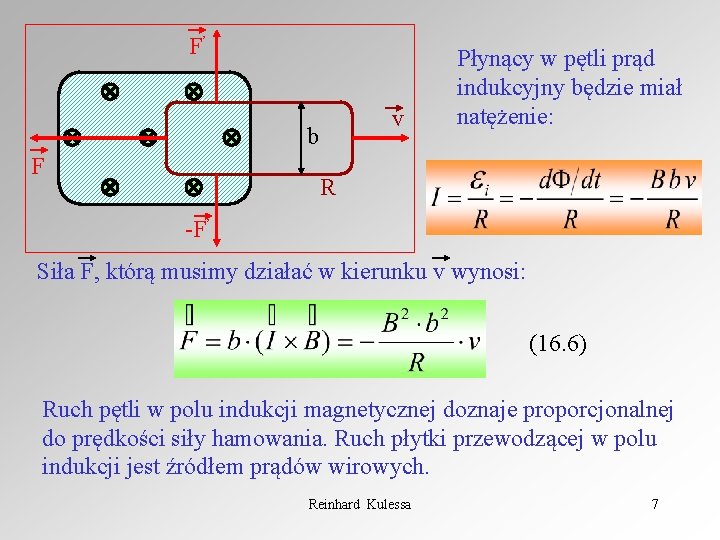
F’ v b F Płynący w pętli prąd indukcyjny będzie miał natężenie: R -F’ Siła F, którą musimy działać w kierunku v wynosi: (16. 6) Ruch pętli w polu indukcji magnetycznej doznaje proporcjonalnej do prędkości siły hamowania. Ruch płytki przewodzącej w polu indukcji jest źródłem prądów wirowych. Reinhard Kulessa 7
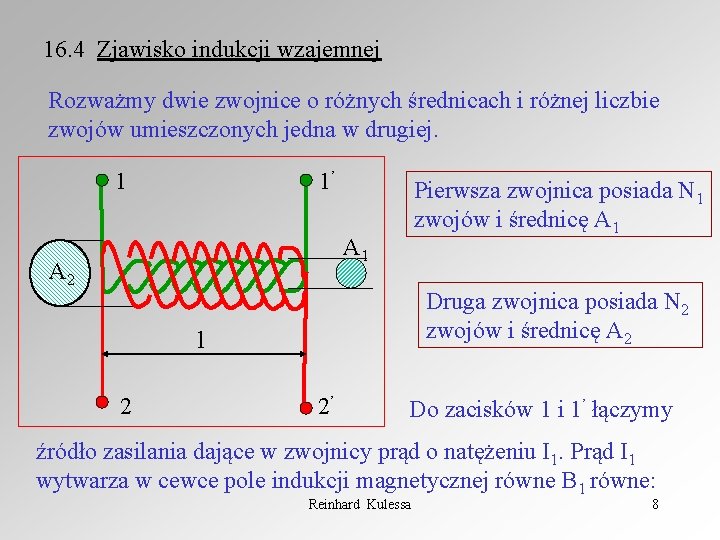
16. 4 Zjawisko indukcji wzajemnej Rozważmy dwie zwojnice o różnych średnicach i różnej liczbie zwojów umieszczonych jedna w drugiej. 1 1’ Pierwsza zwojnica posiada N 1 zwojów i średnicę A 1 A 2 Druga zwojnica posiada N 2 zwojów i średnicę A 2 l 2 2’ Do zacisków 1 i 1’ łączymy źródło zasilania dające w zwojnicy prąd o natężeniu I 1. Prąd I 1 wytwarza w cewce pole indukcji magnetycznej równe B 1 równe: Reinhard Kulessa 8
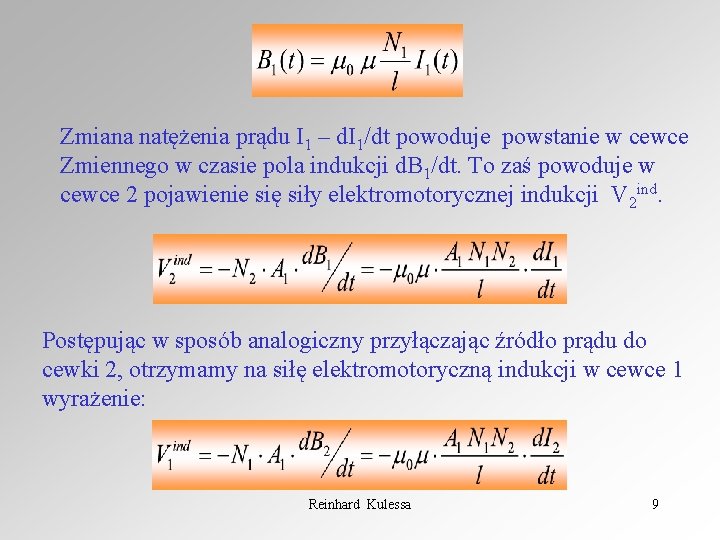
Zmiana natężenia prądu I 1 – d. I 1/dt powoduje powstanie w cewce Zmiennego w czasie pola indukcji d. B 1/dt. To zaś powoduje w cewce 2 pojawienie się siły elektromotorycznej indukcji V 2 ind. Postępując w sposób analogiczny przyłączając źródło prądu do cewki 2, otrzymamy na siłę elektromotoryczną indukcji w cewce 1 wyrażenie: Reinhard Kulessa 9
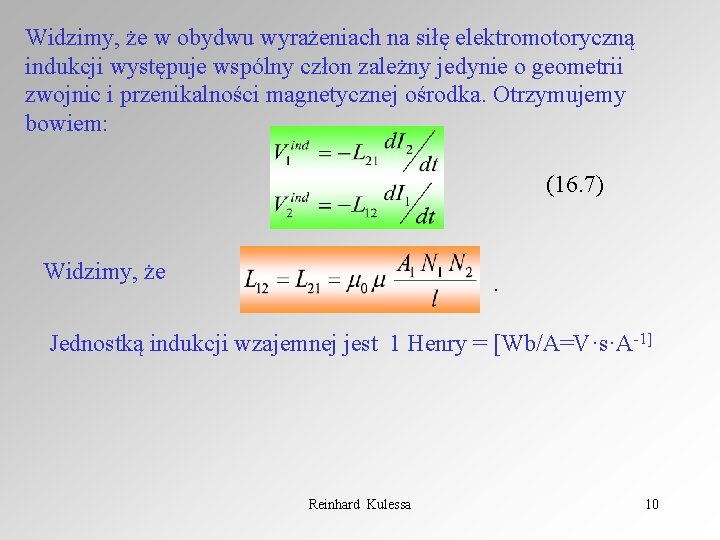
Widzimy, że w obydwu wyrażeniach na siłę elektromotoryczną indukcji występuje wspólny człon zależny jedynie o geometrii zwojnic i przenikalności magnetycznej ośrodka. Otrzymujemy bowiem: (16. 7) Widzimy, że . Jednostką indukcji wzajemnej jest 1 Henry = [Wb/A=V·s·A-1] Reinhard Kulessa 10
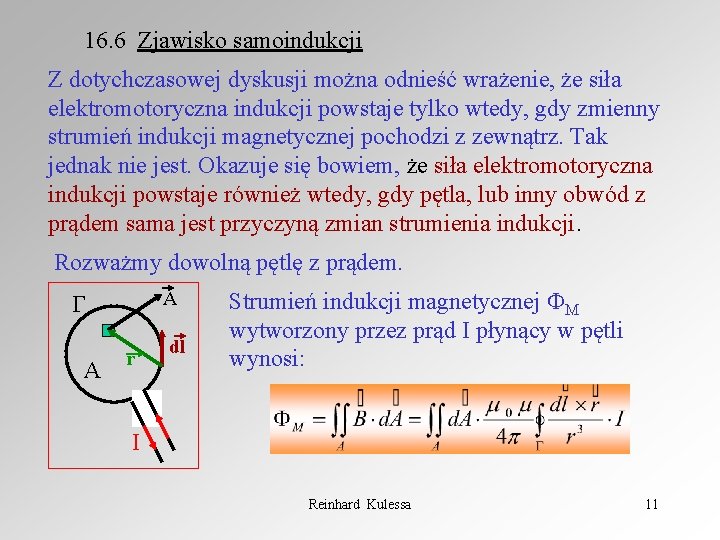
16. 6 Zjawisko samoindukcji Z dotychczasowej dyskusji można odnieść wrażenie, że siła elektromotoryczna indukcji powstaje tylko wtedy, gdy zmienny strumień indukcji magnetycznej pochodzi z zewnątrz. Tak jednak nie jest. Okazuje się bowiem, że siła elektromotoryczna indukcji powstaje również wtedy, gdy pętla, lub inny obwód z prądem sama jest przyczyną zmian strumienia indukcji. Rozważmy dowolną pętlę z prądem. A A r dl Strumień indukcji magnetycznej M wytworzony przez prąd I płynący w pętli wynosi: I Reinhard Kulessa 11
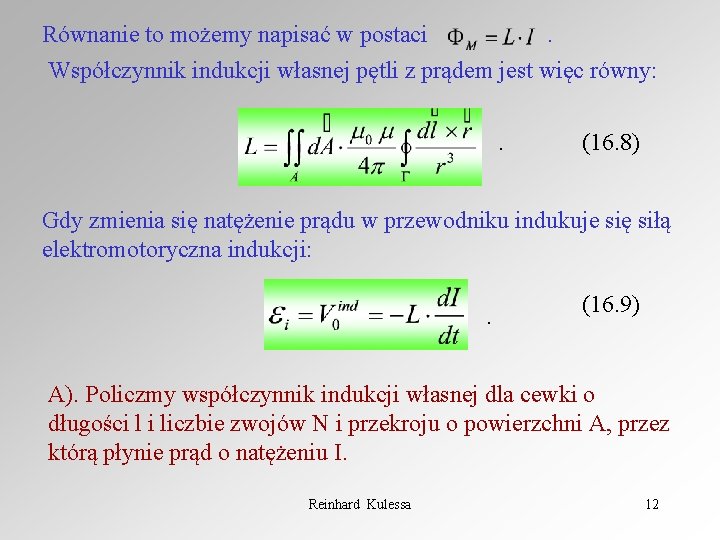
Równanie to możemy napisać w postaci. Współczynnik indukcji własnej pętli z prądem jest więc równy: . (16. 8) Gdy zmienia się natężenie prądu w przewodniku indukuje się siłą elektromotoryczna indukcji: . (16. 9) A). Policzmy współczynnik indukcji własnej dla cewki o długości l i liczbie zwojów N i przekroju o powierzchni A, przez którą płynie prąd o natężeniu I. Reinhard Kulessa 12
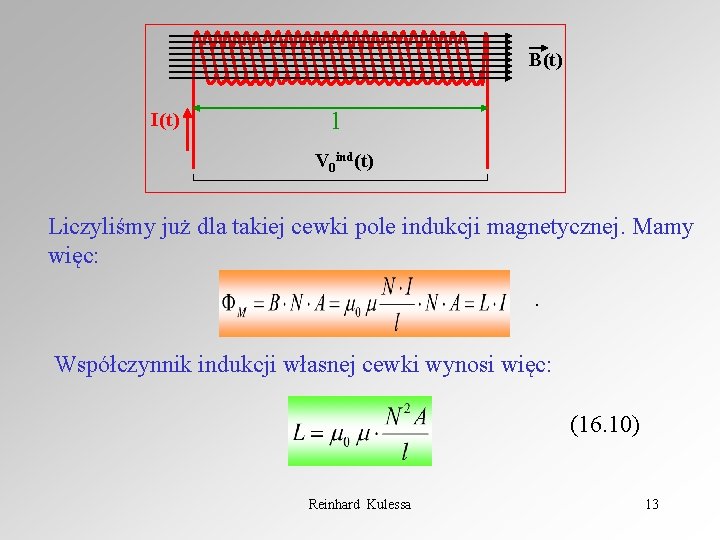
B(t) I(t) l V 0 ind(t) Liczyliśmy już dla takiej cewki pole indukcji magnetycznej. Mamy więc: . Współczynnik indukcji własnej cewki wynosi więc: (16. 10) Reinhard Kulessa 13
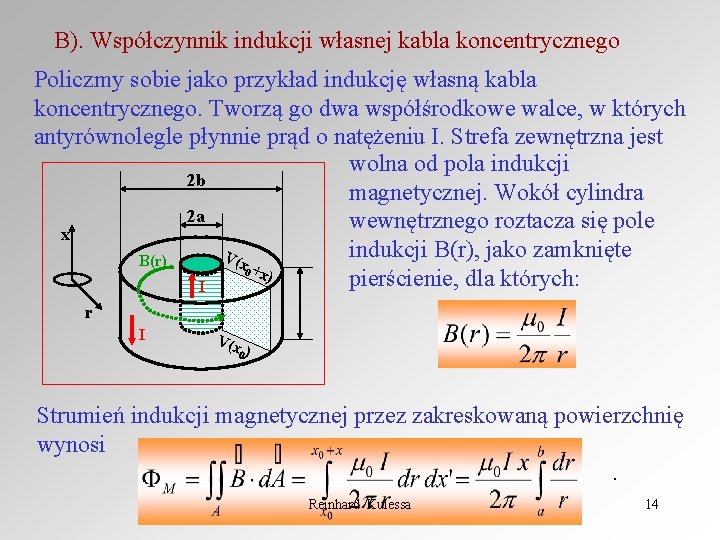
B). Współczynnik indukcji własnej kabla koncentrycznego Policzmy sobie jako przykład indukcję własną kabla koncentrycznego. Tworzą go dwa współśrodkowe walce, w których antyrównolegle płynnie prąd o natężeniu I. Strefa zewnętrzna jest wolna od pola indukcji 2 b magnetycznej. Wokół cylindra 2 a wewnętrznego roztacza się pole x indukcji B(r), jako zamknięte V(x B(r) 0 +x ) pierścienie, dla których: I r I V(x 0) Strumień indukcji magnetycznej przez zakreskowaną powierzchnię wynosi. Reinhard Kulessa 14
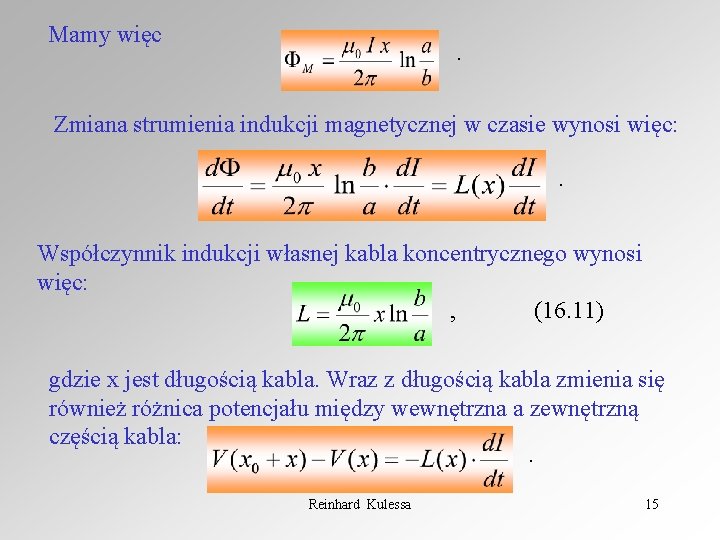
Mamy więc . Zmiana strumienia indukcji magnetycznej w czasie wynosi więc: . Współczynnik indukcji własnej kabla koncentrycznego wynosi więc: , (16. 11) gdzie x jest długością kabla. Wraz z długością kabla zmienia się również różnica potencjału między wewnętrzna a zewnętrzną częścią kabla: . Reinhard Kulessa 15
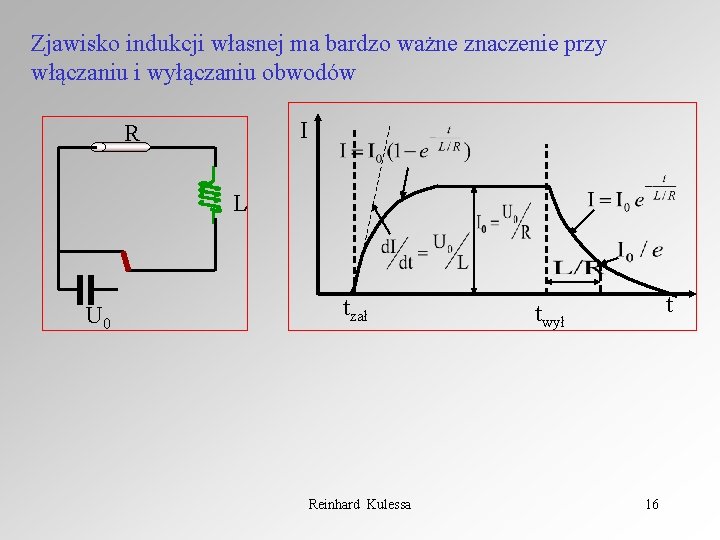
Zjawisko indukcji własnej ma bardzo ważne znaczenie przy włączaniu i wyłączaniu obwodów I R L U 0 tzał Reinhard Kulessa t twył 16
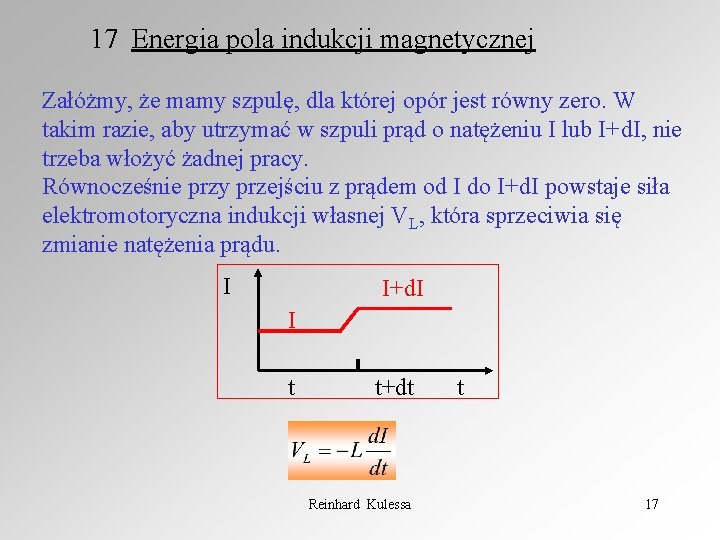
17 Energia pola indukcji magnetycznej Załóżmy, że mamy szpulę, dla której opór jest równy zero. W takim razie, aby utrzymać w szpuli prąd o natężeniu I lub I+d. I, nie trzeba włożyć żadnej pracy. Równocześnie przy przejściu z prądem od I do I+d. I powstaje siła elektromotoryczna indukcji własnej VL, która sprzeciwia się zmianie natężenia prądu. I I+d. I I t t+dt Reinhard Kulessa t 17
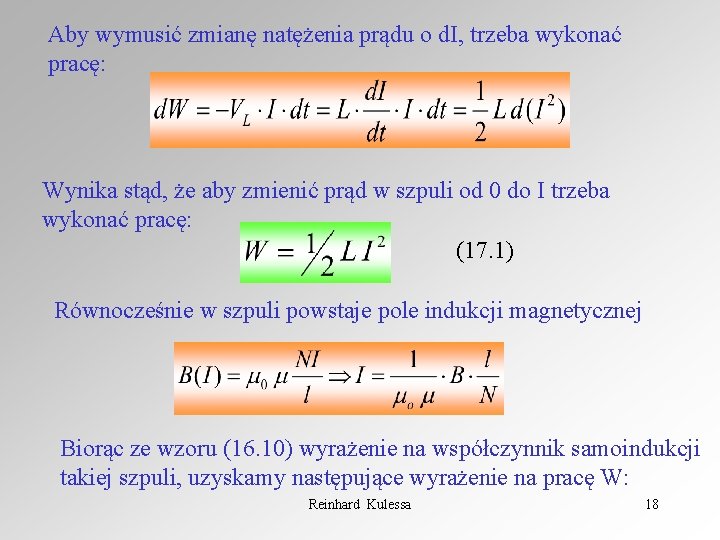
Aby wymusić zmianę natężenia prądu o d. I, trzeba wykonać pracę: Wynika stąd, że aby zmienić prąd w szpuli od 0 do I trzeba wykonać pracę: (17. 1) Równocześnie w szpuli powstaje pole indukcji magnetycznej Biorąc ze wzoru (16. 10) wyrażenie na współczynnik samoindukcji takiej szpuli, uzyskamy następujące wyrażenie na pracę W: Reinhard Kulessa 18
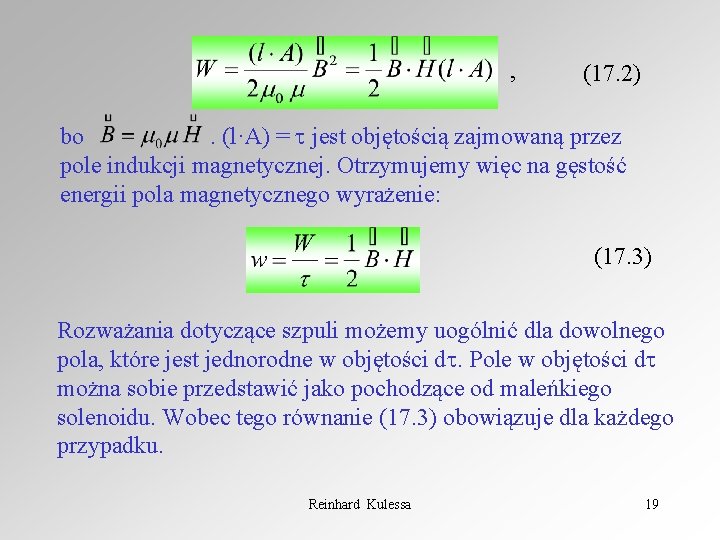
, (17. 2) bo. (l·A) = jest objętością zajmowaną przez pole indukcji magnetycznej. Otrzymujemy więc na gęstość energii pola magnetycznego wyrażenie: (17. 3) Rozważania dotyczące szpuli możemy uogólnić dla dowolnego pola, które jest jednorodne w objętości d. Pole w objętości d można sobie przedstawić jako pochodzące od maleńkiego solenoidu. Wobec tego równanie (17. 3) obowiązuje dla każdego przypadku. Reinhard Kulessa 19
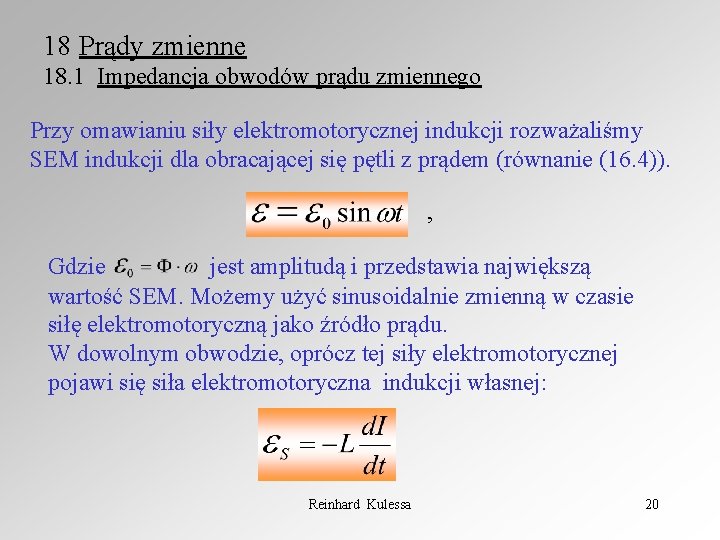
18 Prądy zmienne 18. 1 Impedancja obwodów prądu zmiennego Przy omawianiu siły elektromotorycznej indukcji rozważaliśmy SEM indukcji dla obracającej się pętli z prądem (równanie (16. 4)). , Gdzie jest amplitudą i przedstawia największą wartość SEM. Możemy użyć sinusoidalnie zmienną w czasie siłę elektromotoryczną jako źródło prądu. W dowolnym obwodzie, oprócz tej siły elektromotorycznej pojawi się siła elektromotoryczna indukcji własnej: Reinhard Kulessa 20
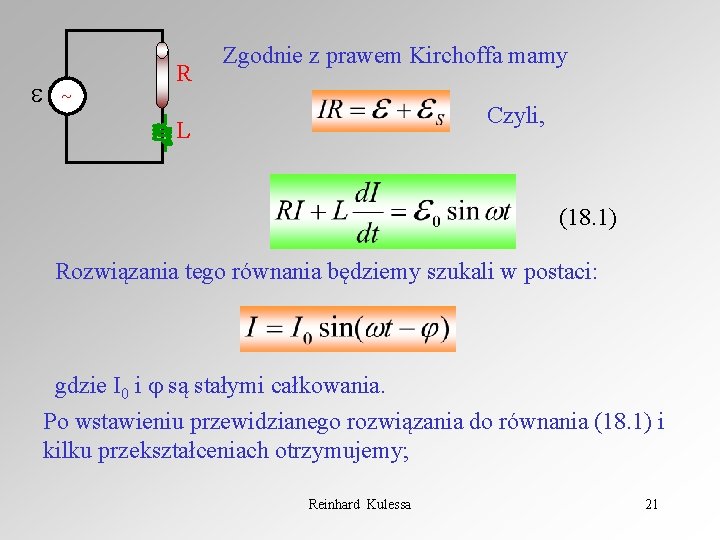
R Zgodnie z prawem Kirchoffa mamy Czyli, L (18. 1) Rozwiązania tego równania będziemy szukali w postaci: gdzie I 0 i są stałymi całkowania. Po wstawieniu przewidzianego rozwiązania do równania (18. 1) i kilku przekształceniach otrzymujemy; Reinhard Kulessa 21
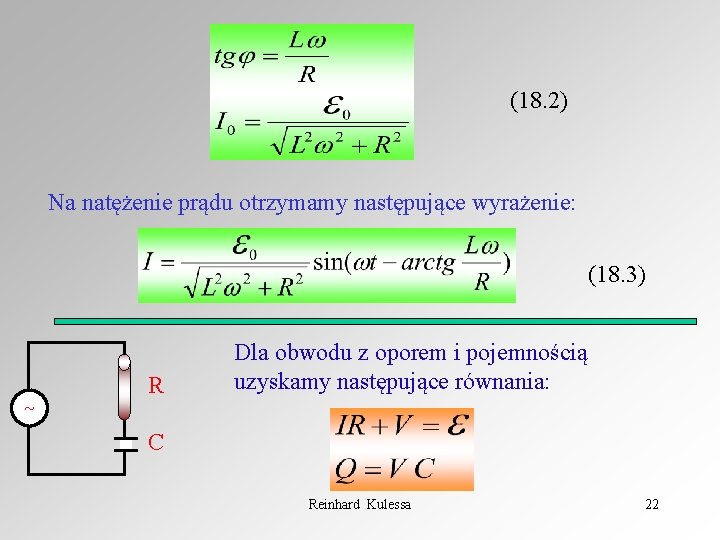
(18. 2) Na natężenie prądu otrzymamy następujące wyrażenie: (18. 3) R Dla obwodu z oporem i pojemnością uzyskamy następujące równania: C Reinhard Kulessa 22
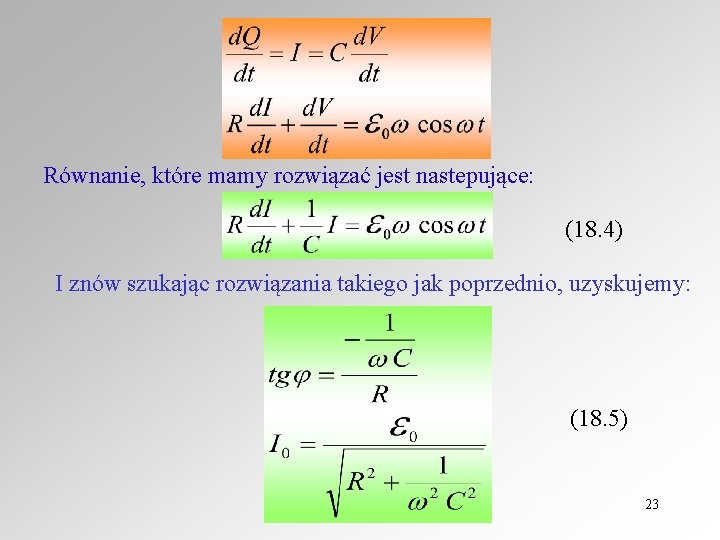
Równanie, które mamy rozwiązać jest nastepujące: (18. 4) I znów szukając rozwiązania takiego jak poprzednio, uzyskujemy: (18. 5) 23
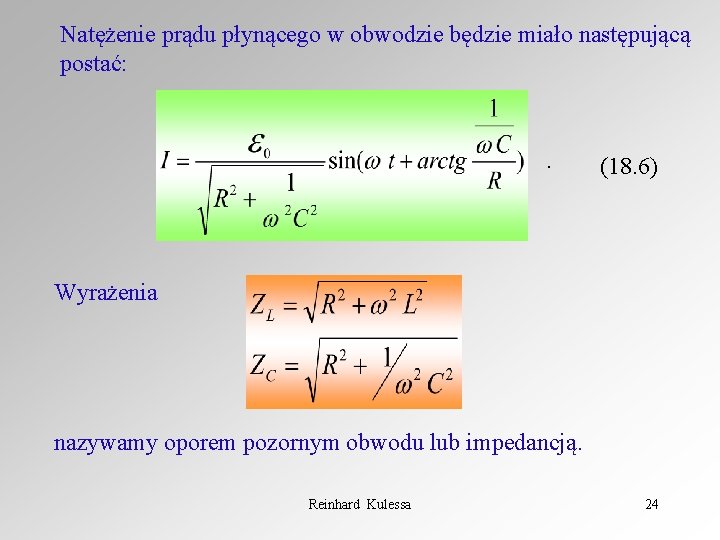
Natężenie prądu płynącego w obwodzie będzie miało następującą postać: . (18. 6) Wyrażenia nazywamy oporem pozornym obwodu lub impedancją. Reinhard Kulessa 24