Optimisation linaire Recherche oprationnelle GCSIE Intro la programmation
- Slides: 18
Optimisation linéaire Recherche opérationnelle GC-SIE Intro. à la programmation linéaire Michel Bierlaire
Introduction et exemples Intro. à la programmation linéaire Michel Bierlaire
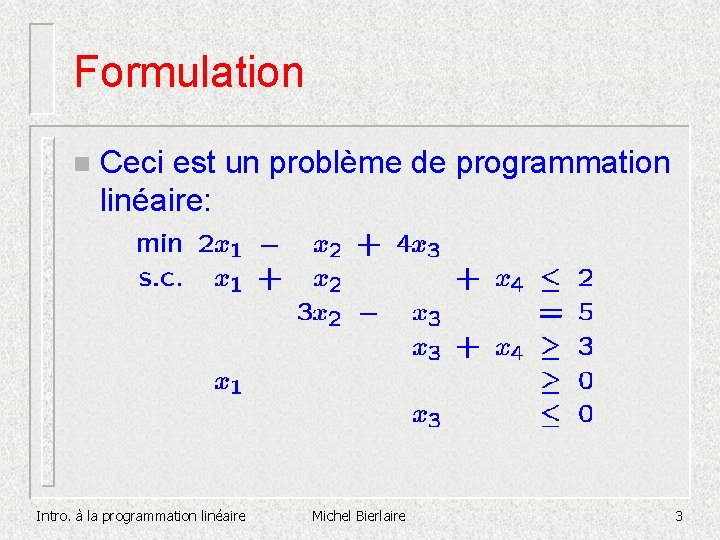
Formulation n Ceci est un problème de programmation linéaire: Intro. à la programmation linéaire Michel Bierlaire 3
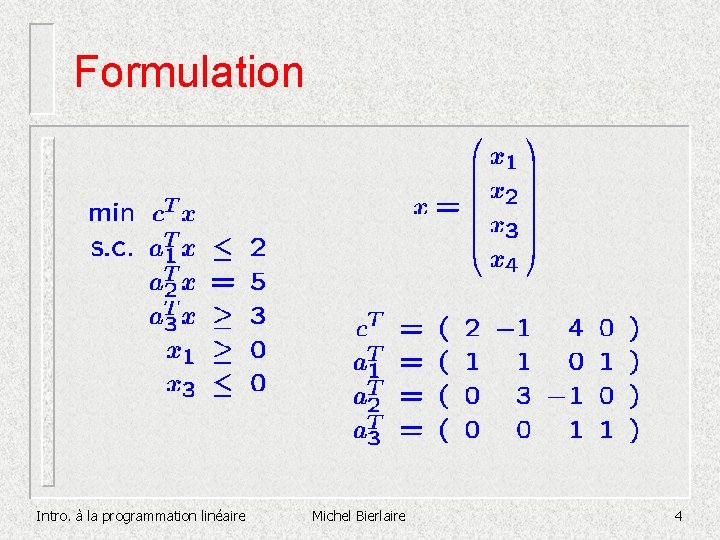
Formulation Intro. à la programmation linéaire Michel Bierlaire 4
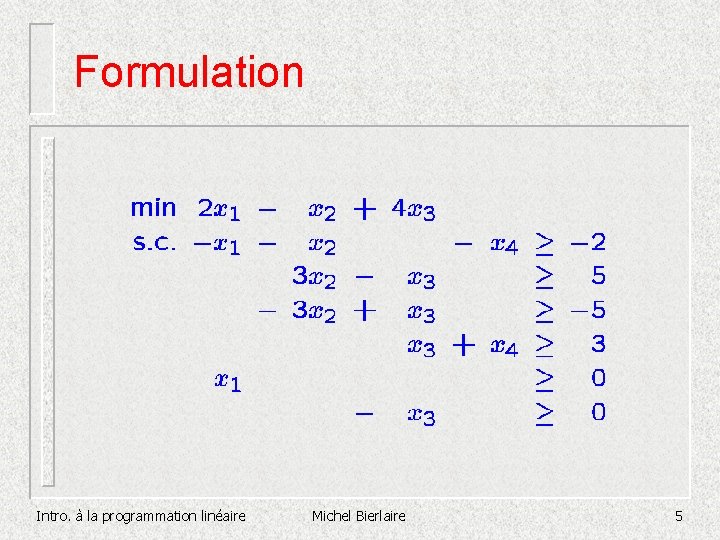
Formulation Intro. à la programmation linéaire Michel Bierlaire 5
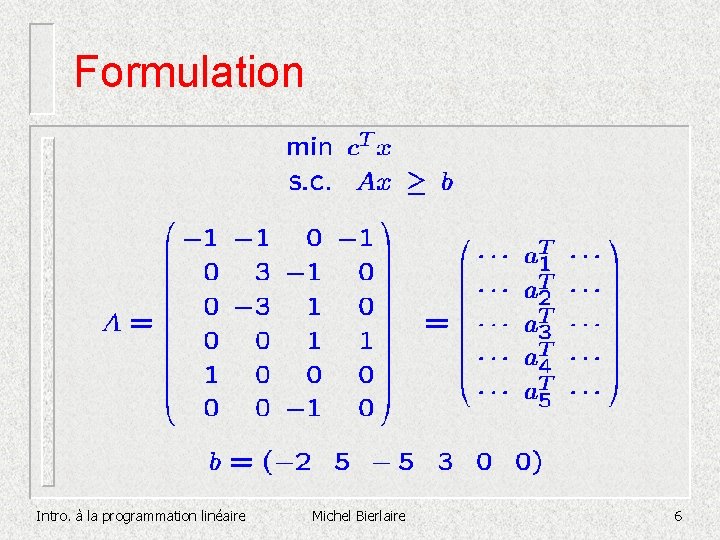
Formulation Intro. à la programmation linéaire Michel Bierlaire 6
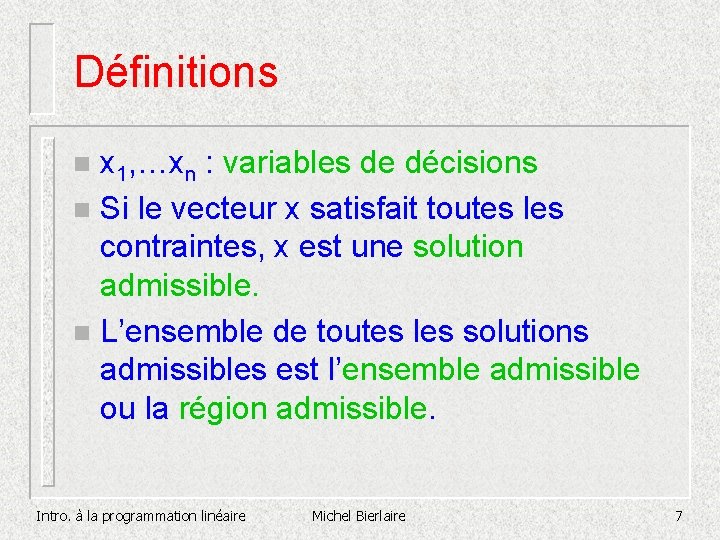
Définitions x 1, …xn : variables de décisions n Si le vecteur x satisfait toutes les contraintes, x est une solution admissible. n L’ensemble de toutes les solutions admissibles est l’ensemble admissible ou la région admissible. n Intro. à la programmation linéaire Michel Bierlaire 7
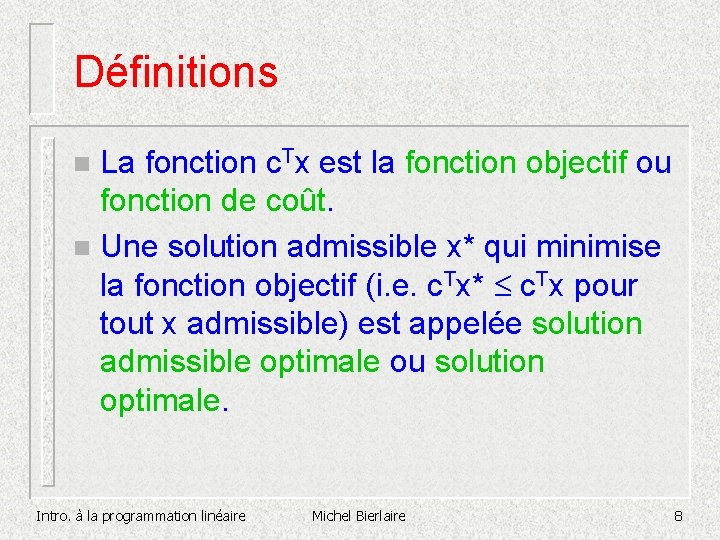
Définitions La fonction c. Tx est la fonction objectif ou fonction de coût. n Une solution admissible x* qui minimise la fonction objectif (i. e. c. Tx* £ c. Tx pour tout x admissible) est appelée solution admissible optimale ou solution optimale. n Intro. à la programmation linéaire Michel Bierlaire 8
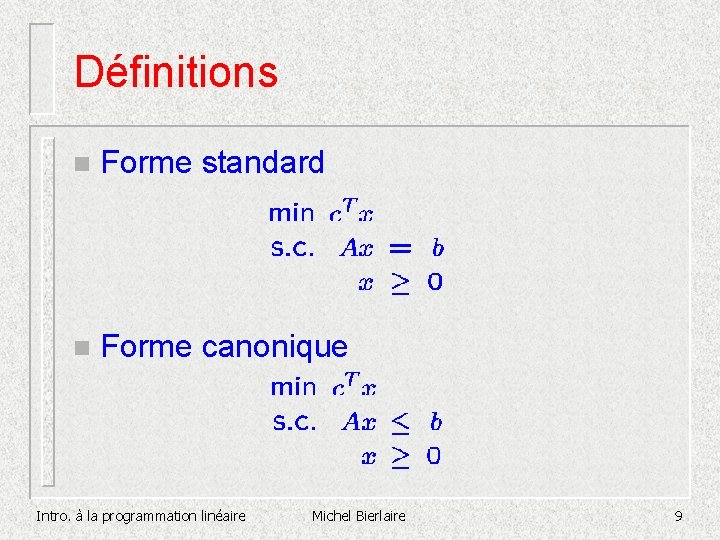
Définitions n Forme standard n Forme canonique Intro. à la programmation linéaire Michel Bierlaire 9
Exemple Un atelier de montage peut assembler deux produits finis différents, notés P 1 et P 2. Chaque produit est fabriqué à partir de 3 matières premières, M 1, M 2 et M 3. On connaît pour chacune de ces matières premières : 1. le nombre bi d’unités disponibles pour le prochain cycle de production, i = 1, 2, 3 ; 2. le nombre aij d’unités nécessaires à l’assemblage d’une unité du produit Pj , i = 1, 2, 3, j = 1, 2 ; 3. le prix d’achat unitaire i , i = 1, 2, 3. De plus, on connaît, pour chacun des produits finis, son prix de vente unitaire j , j = 1, 2. Intro. à la programmation linéaire Michel Bierlaire 10
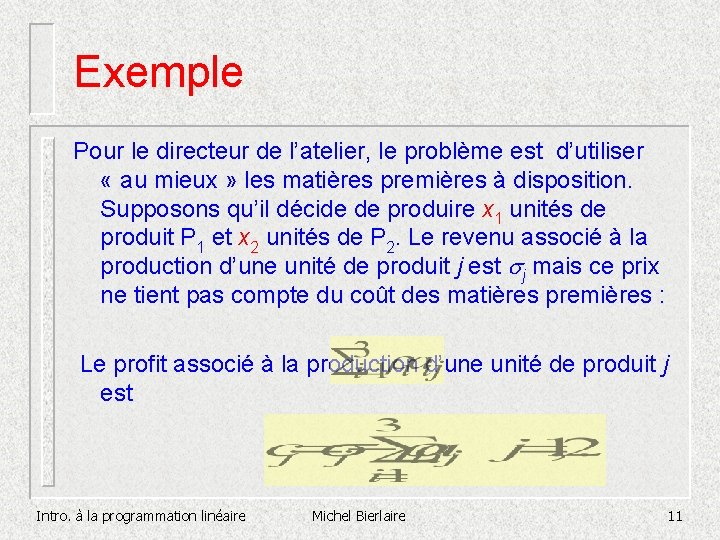
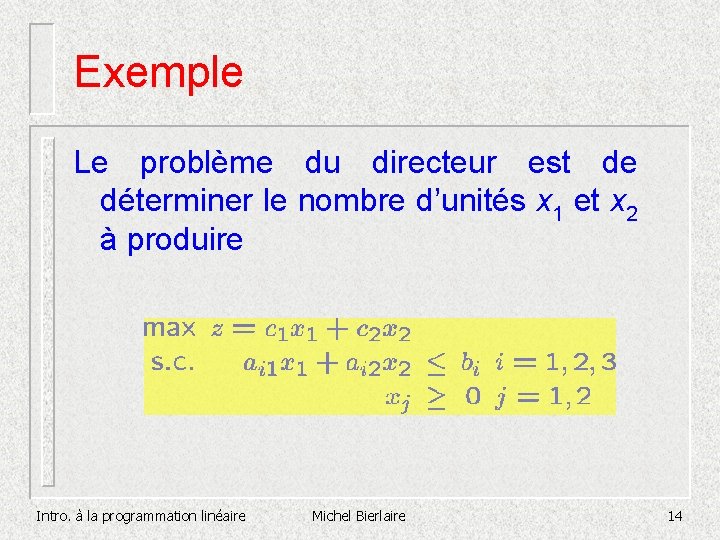
Exemple Pour le directeur de l’atelier, le problème est d’utiliser « au mieux » les matières premières à disposition. Supposons qu’il décide de produire x 1 unités de produit P 1 et x 2 unités de P 2. Le revenu associé à la production d’une unité de produit j est j mais ce prix ne tient pas compte du coût des matières premières : Le profit associé à la production d’une unité de produit j est Intro. à la programmation linéaire Michel Bierlaire 11
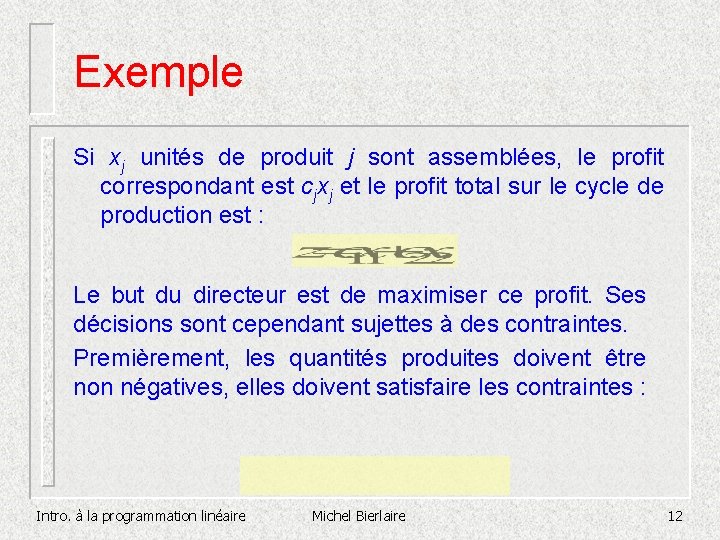
Exemple Si xj unités de produit j sont assemblées, le profit correspondant est cjxj et le profit total sur le cycle de production est : Le but du directeur est de maximiser ce profit. Ses décisions sont cependant sujettes à des contraintes. Premièrement, les quantités produites doivent être non négatives, elles doivent satisfaire les contraintes : Intro. à la programmation linéaire Michel Bierlaire 12
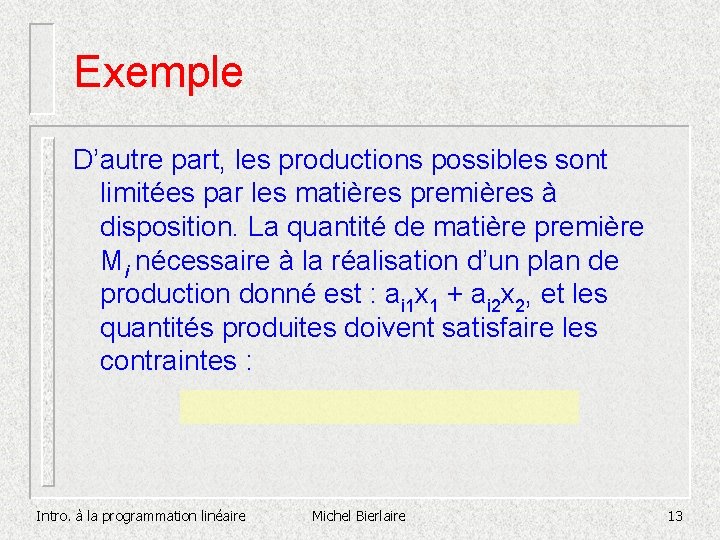
Exemple D’autre part, les productions possibles sont limitées par les matières premières à disposition. La quantité de matière première Mi nécessaire à la réalisation d’un plan de production donné est : ai 1 x 1 + ai 2 x 2, et les quantités produites doivent satisfaire les contraintes : Intro. à la programmation linéaire Michel Bierlaire 13
Exemple Le problème du directeur est de déterminer le nombre d’unités x 1 et x 2 à produire Intro. à la programmation linéaire Michel Bierlaire 14
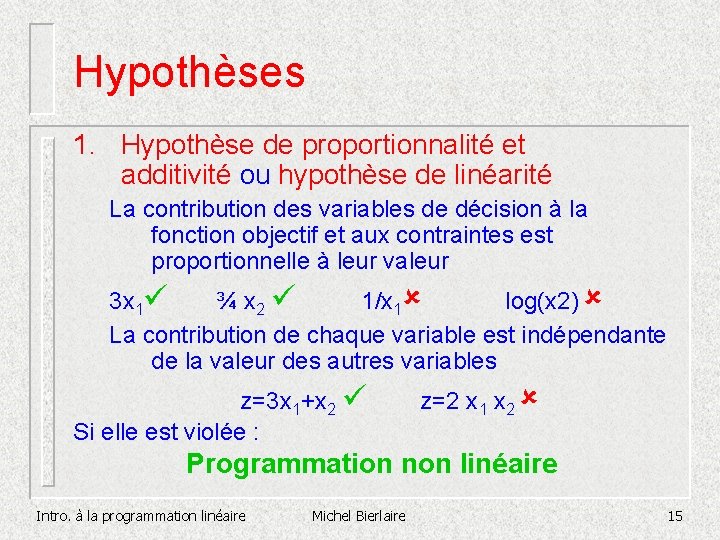
Hypothèses 1. Hypothèse de proportionnalité et additivité ou hypothèse de linéarité La contribution des variables de décision à la fonction objectif et aux contraintes est proportionnelle à leur valeur 3 x 1 ¾ x 2 1/x 1 log(x 2) La contribution de chaque variable est indépendante de la valeur des autres variables z=3 x 1+x 2 Si elle est violée : z=2 x 1 x 2 Programmation non linéaire Intro. à la programmation linéaire Michel Bierlaire 15
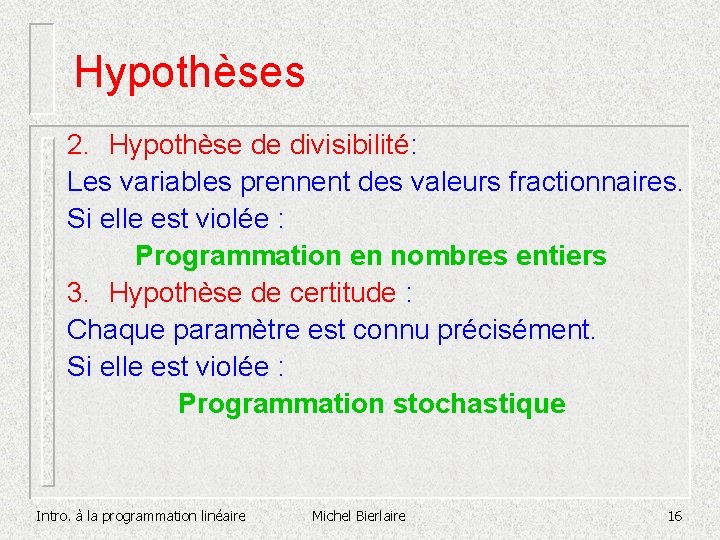
Hypothèses 2. Hypothèse de divisibilité: Les variables prennent des valeurs fractionnaires. Si elle est violée : Programmation en nombres entiers 3. Hypothèse de certitude : Chaque paramètre est connu précisément. Si elle est violée : Programmation stochastique Intro. à la programmation linéaire Michel Bierlaire 16
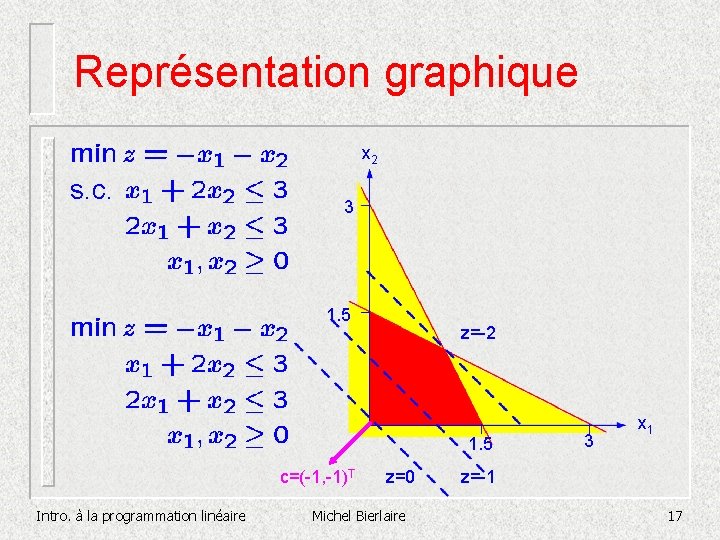
Représentation graphique x 2 s. c. 3 1. 5 z=-2 1. 5 c=(-1, -1)T Intro. à la programmation linéaire z=0 Michel Bierlaire 3 x 1 z=-1 17
Représentation graphique n n n Identification du domaine admissible Identification des lignes de niveaux Lignes de niveaux perpendiculaires au vecteur c, et donc parallèles entre elles A chaque valeur de z correspond une ligne de niveau La valeur de z augmente dans la direction de c LPLab 2 D Intro. à la programmation linéaire Michel Bierlaire 18