Recherche oprationnelle Rsum de cours A Fa 1
- Slides: 15
Recherche opérationnelle Résumé de cours A. Faÿ 1
Liste des chapitres 1 2 3 4 5 Introduction Eléments de théorie des graphes Applications de la théorie des graphes en Recherche Opérationnelle Programmation linéaire - méthode du simplexe Phénomènes aléatoires A. Faÿ 2
Chapitre 1 - Introduction n n n La R. O. , un outil pour l ’aide à la décision Fonction économique et contraintes Une discipline transversale Le domaine combinatoire : chemin optimal, ordonnancement, transport, affectation Le domaine aléatoire : files d ’attente, gestion des stocks Le domaine concurrentiel Bibliographie A. Faÿ 3
Chapitre 2 Eléments de théorie des graphes n n n Structure simple, approches multiples Sommets, arcs, adjacence, degrés… Graphe partiel, sous-graphe, graphe complémentaire Les représentations d’un graphe et les matrices associées Chaîne, chemin, cycle, circuit, connexité ; arbres Le problème du plus court chemin : définition, exemples, algorithmes A. Faÿ 4
Chapitre 3 - Applications de la théorie des graphes n n n Programmation dynamique Problèmes d ’ordonnancement Flots et réseaux de transport - Algorithme de Ford-Fulkerson Problèmes d ’affectation Problèmes de transport A. Faÿ 5
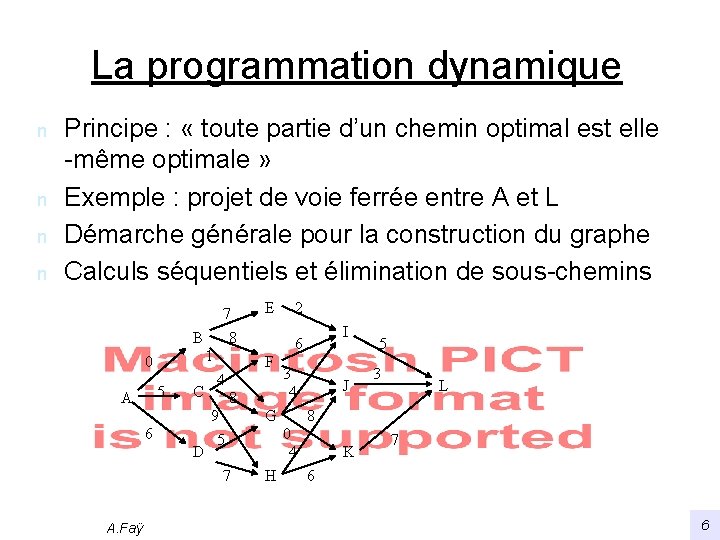
La programmation dynamique n n Principe : « toute partie d’un chemin optimal est elle -même optimale » Exemple : projet de voie ferrée entre A et L Démarche générale pour la construction du graphe Calculs séquentiels et élimination de sous-chemins 7 8 B 1 0 5 A C 6 D 4 8 9 5 2 I 6 F 7 A. Faÿ E 3 4 G J 3 L 8 0 4 H 5 K 7 6 6
La méthode PERT n n n Qu ’est-ce qu’un ordonnancement ? Les méthodes : GANTT, MPM, PERT Construction du diagramme PERT Calendrier des étapes : arrivée au plus tôt/tard Calendrier des tâches et calcul des marges La signification des marges Modification de contraintes A. Faÿ 7
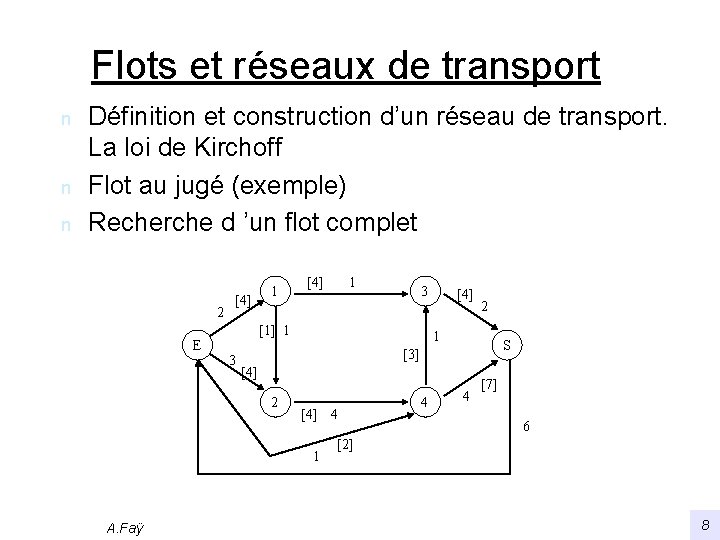
Flots et réseaux de transport n n n Définition et construction d’un réseau de transport. La loi de Kirchoff Flot au jugé (exemple) Recherche d ’un flot complet 2 E [4] 1 [4] 3 [1] 1 3 [4] 2 1 S [3] [4] 2 [4] 4 1 A. Faÿ 1 4 4 [7] 6 [2] 8
Algorithme de Ford-Fulkerson n Marquer l’entrée du réseau avec +, puis : - si i est marqué et (i, j) non saturé, marquer j par +i - si j est marqué et si le flot est non nul sur (i, j), marquer i par -j Si la sortie ne peut être marquée : le flot est maximal Sinon prendre une chaîne de sommets marqués de E à S et calculer d 1 et d 2 puis d = min(d 1, d 2) avec d 1 = min {c(i, j)- (i, j), arcs parcourus dans le sens (i, j)} d 2 = min { (i, j), arcs parcourus dans le sens (j, i)} ; augmenter de d le flot des arcs de la 1° catégorie diminuer 2° Effacer le marquage précédent et recommencer A. Faÿ 9
Optimalité du flot obtenu n n n Coupe associée à un ensemble L connexe de sommets (E L, S L) - Capacité de la coupe Propriété : (E) ≤ c(L) pour toute coupe L Si L 0 est l’ensemble des sommets marqués lors de la dernière itération de F. F. , alors : - les arcs sortants sont saturés : 2(L 0) = c(L 0) - les arcs entrants sont à flot nul : 1(L 0)= 0 - (E) = (S) = c(L 0) est maximal A. Faÿ 10
Problèmes d ’affectation n n Définition Résolution par la méthode hongroise : - Phase 1 : obtention initiale de zéros - Phase 2 : recherche d ’une solution de coût nul - Phase 3 : recherche de la solution optimale 3. 1 marquage des lignes et des colonnes 3. 2 ajout/soustraction du plus petit élément non rayé 3. 3 retour à la phase 2 n Autre résolution à l ’aide d ’un réseau de transport A. Faÿ 11
Problèmes de transport n n Définition Obtention d ’une solution de base : - méthode du coin Nord-Ouest - méthode de la différence maximale (Balas. Hammer) Calcul de la solution optimale - méthode du stepping-stone Autre résolution à l ’aide d ’un réseau de transport A. Faÿ 12
Programmation linéaire n n Définition La méthode du simplexe A. Faÿ 13
Phénomènes aléatoires n n Files d ’attente Gestion de stocks A. Faÿ 14
Phénomènes aléatoires n n Files d ’attente Gestion de stocks A. Faÿ 15