NGHA CA iU KHIN S iu khin ch
- Slides: 32
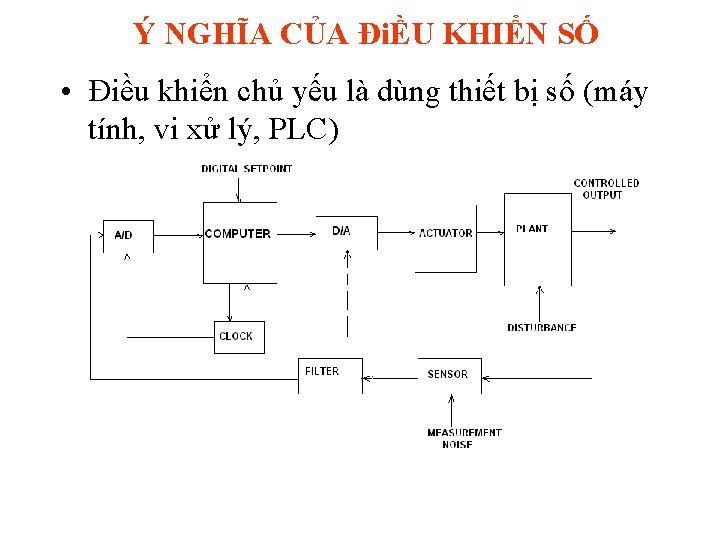
Ý NGHĨA CỦA ĐiỀU KHIỂN SỐ • Điều khiển chủ yếu là dùng thiết bị số (máy tính, vi xử lý, PLC)
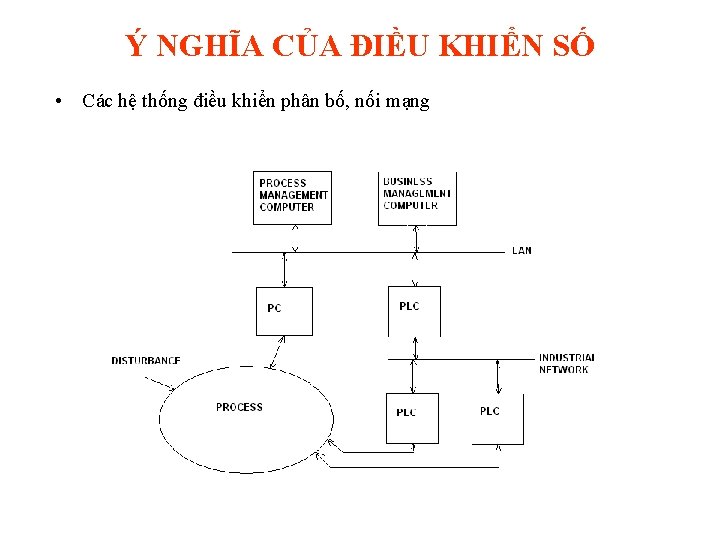
Ý NGHĨA CỦA ĐIỀU KHIỂN SỐ • Các hệ thống điều khiển phân bố, nối mạng
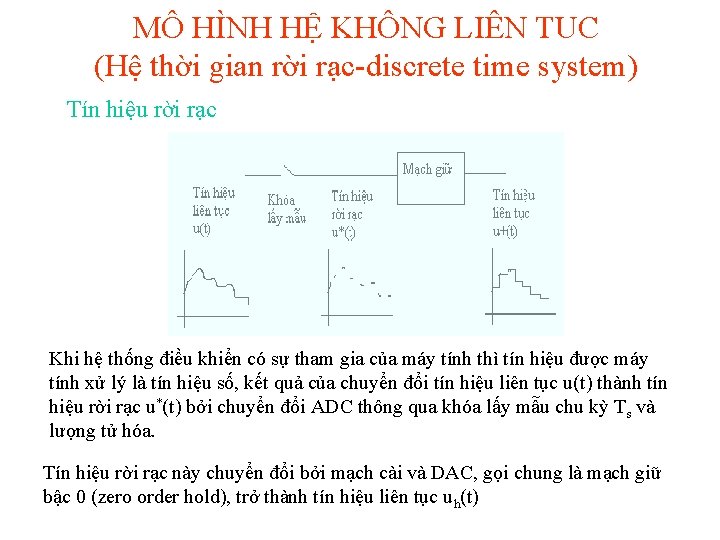
MÔ HÌNH HỆ KHÔNG LIÊN TUC (Hệ thời gian rời rạc-discrete time system) Tín hiệu rời rạc Khi hệ thống điều khiển có sự tham gia của máy tính thì tín hiệu được máy tính xử lý là tín hiệu số, kết quả của chuyển đổi tín hiệu liên tục u(t) thành tín hiệu rời rạc u*(t) bởi chuyển đổi ADC thông qua khóa lấy mẫu chu kỳ Ts và lượng tử hóa. Tín hiệu rời rạc này chuyển đổi bởi mạch cài và DAC, gọi chung là mạch giữ bậc 0 (zero order hold), trở thành tín hiệu liên tục uh(t)
CHU KỲ LẤY MẪU • Chọn chu kỳ lấy mẫu Ts< / m , m là khổ sóng tối đa của tín hiệu được lấy mẫu • Thực tế chọn Ts nhỏ hơn giá trị / m chừng 10 lần do tín hiệu thực sự thường có khổ sóng không giới hạn • Tín hiệu cần thiết thường có xen lẫn nhiễu tần số cao do đó cần phải có bộ lọc làm suy giảm thành phần tần số cao này, nếu không sẽ gây ra aliasing (frequency folding)
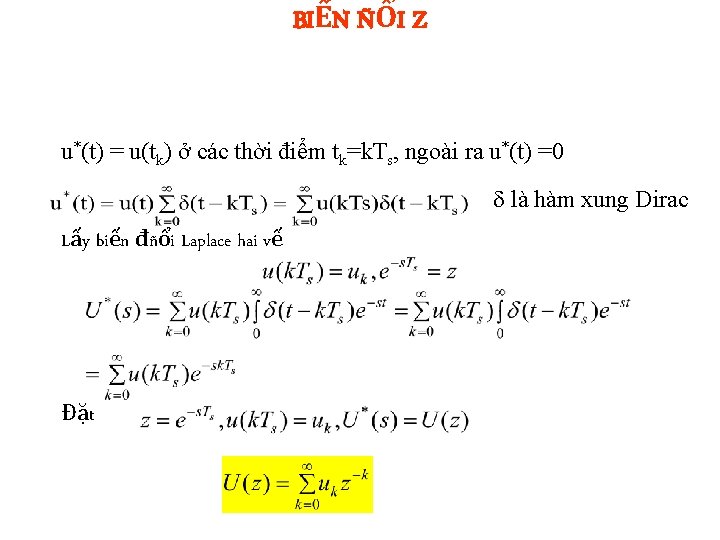
BIẾN ÑỔI Z u*(t) = u(tk) ở các thời điểm tk=k. Ts, ngoài ra u*(t) =0 là hàm xung Dirac Lấy biến đñổi Laplace hai vế Đặt
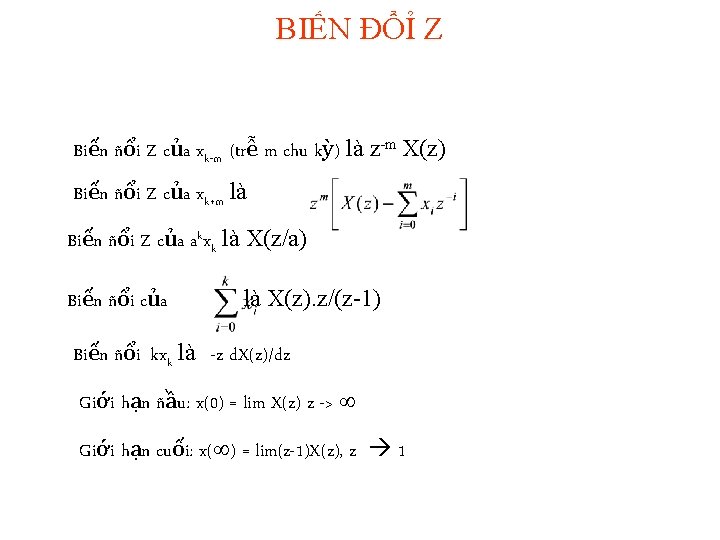
BIẾN ĐỔỈ Z Biến ñổi Z của xk-m (trễ m chu kỳ) là z-m X(z) Biến ñổi Z của xk+m là Biến ñổi Z của akxk là X(z/a) Biến ñổi của là X(z). z/(z-1) Biến ñổi kxk là -z d. X(z)/dz Giới hạn ñầu: x(0) = lim X(z) z -> Giới hạn cuối: x( ) = lim(z-1)X(z), z 1
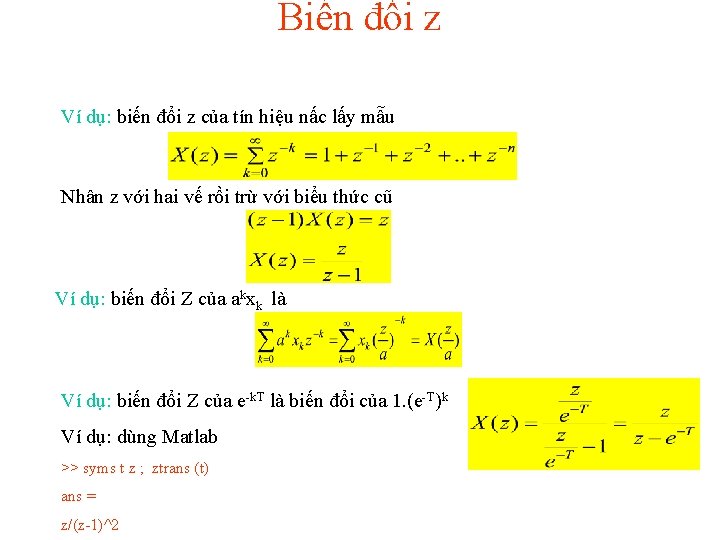
Biến đổi z Ví dụ: biến đổi z của tín hiệu nấc lấy mẫu Nhân z với hai vế rồi trừ với biểu thức cũ Ví dụ: biến đổi Z của akxk là Ví dụ: biến đổi Z của e-k. T là biến đổi của 1. (e-T)k Ví dụ: dùng Matlab >> syms t z ; ztrans (t) ans = z/(z-1)^2
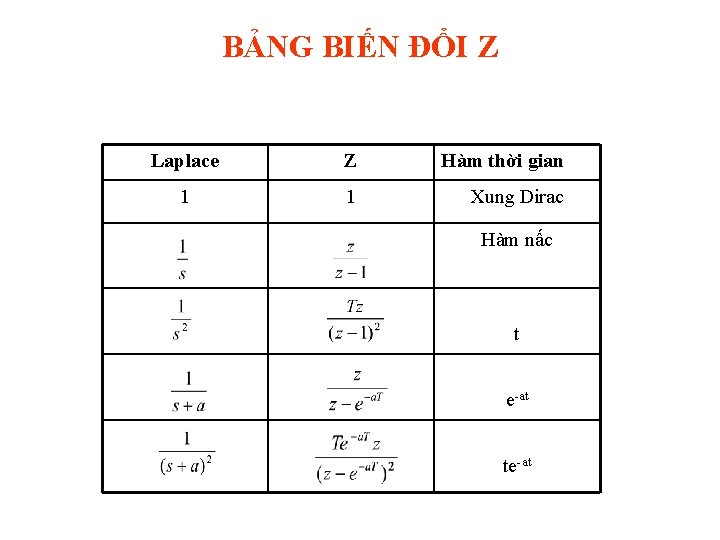
BẢNG BIẾN ĐỔI Z Laplace Z Hàm thời gian 1 1 Xung Dirac Hàm nấc t e-at te-at
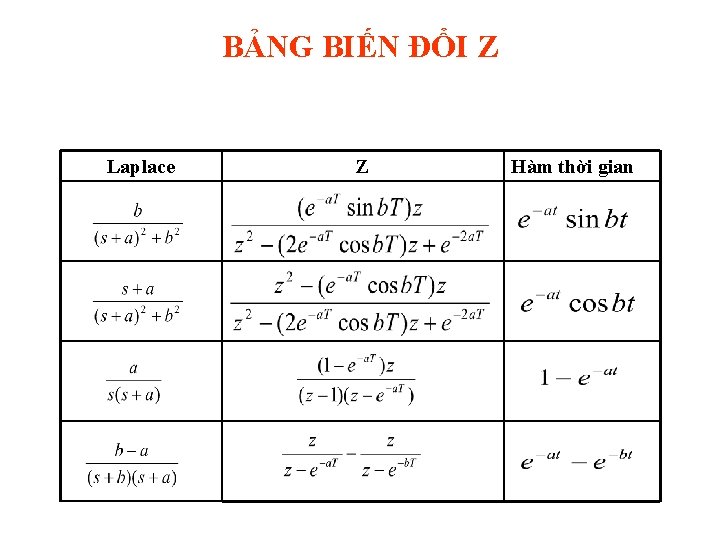
BẢNG BIẾN ĐỔI Z Laplace Z Hàm thời gian
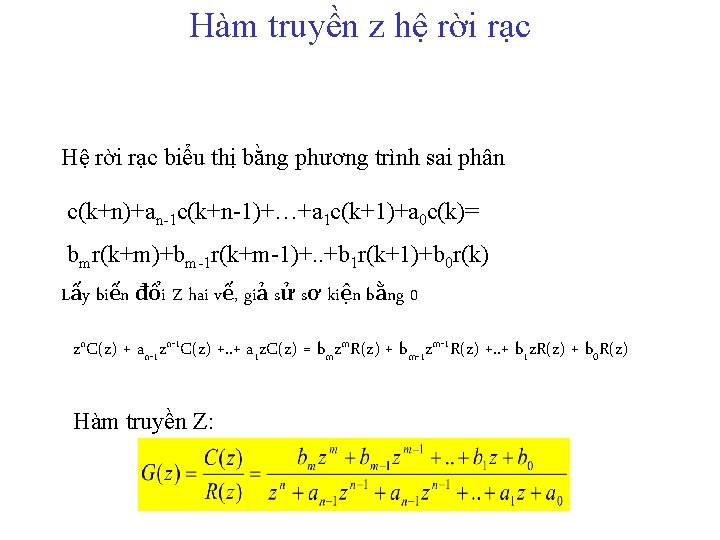
Hàm truyền z hệ rời rạc Hệ rời rạc biểu thị bằng phương trình sai phân c(k+n)+an-1 c(k+n-1)+…+a 1 c(k+1)+a 0 c(k)= bmr(k+m)+bm-1 r(k+m-1)+. . +b 1 r(k+1)+b 0 r(k) Lấy biến đổi Z hai vế, giả sử sơ kiện bằng 0 zn. C(z) + an-1 zn-1 C(z) +. . + a 1 z. C(z) = bmzm. R(z) + bm-1 zm-1 R(z) +. . + b 1 z. R(z) + b 0 R(z) Hàm truyền Z:
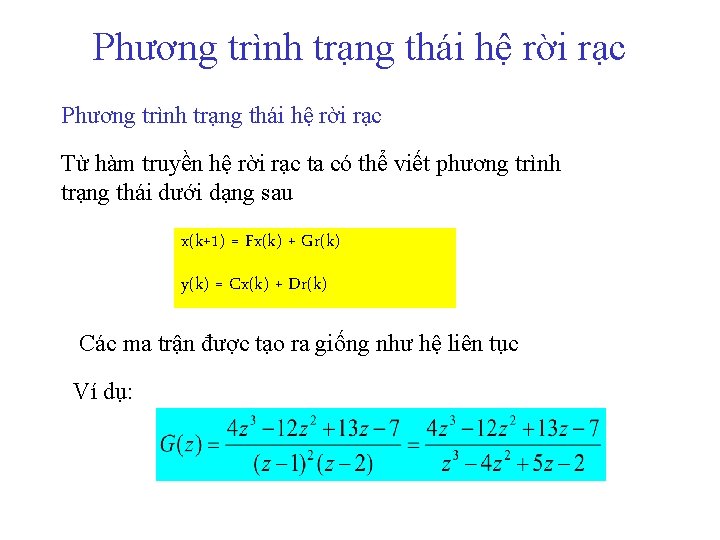
Phương trình trạng thái hệ rời rạc Từ hàm truyền hệ rời rạc ta có thể viết phương trình trạng thái dưới dạng sau x(k+1) = Fx(k) + Gr(k) y(k) = Cx(k) + Dr(k) Các ma trận được tạo ra giống như hệ liên tục Ví dụ:
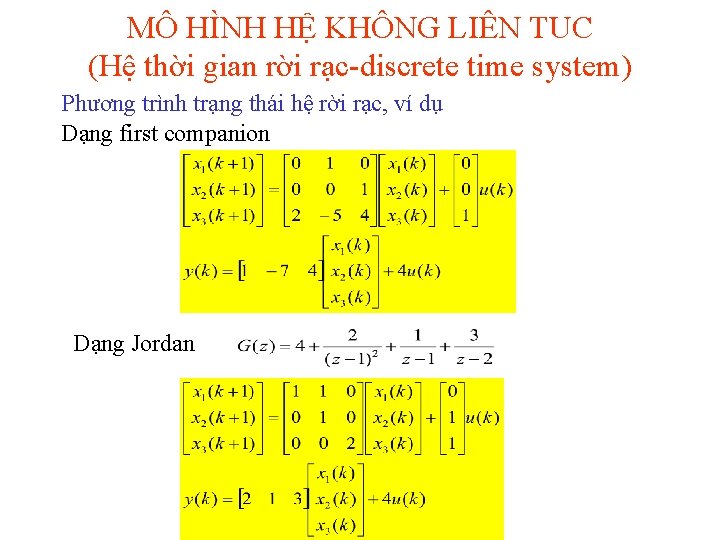
MÔ HÌNH HỆ KHÔNG LIÊN TUC (Hệ thời gian rời rạc-discrete time system) Phương trình trạng thái hệ rời rạc, ví dụ Dạng first companion Dạng Jordan
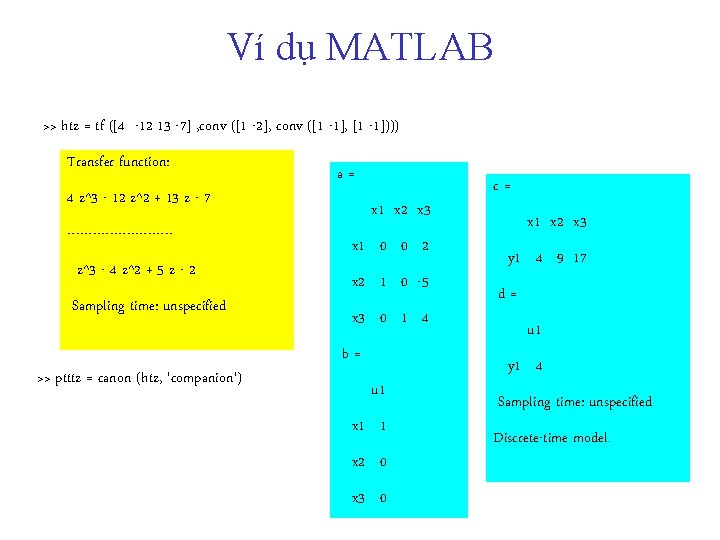
Ví dụ MATLAB >> htz = tf ([4 -12 13 -7] , conv ([1 -2], conv ([1 -1], [1 -1]))) Transfer function: 4 z^3 - 12 z^2 + 13 z - 7 ------------z^3 - 4 z^2 + 5 z - 2 Sampling time: unspecified >> ptttz = canon (htz, 'companion') a= x 1 x 2 x 3 x 1 0 0 2 x 2 1 0 -5 x 3 0 1 4 b= u 1 x 1 1 x 2 0 x 3 0 c= x 1 x 2 x 3 y 1 4 9 17 d= u 1 y 1 4 Sampling time: unspecified Discrete-time model.
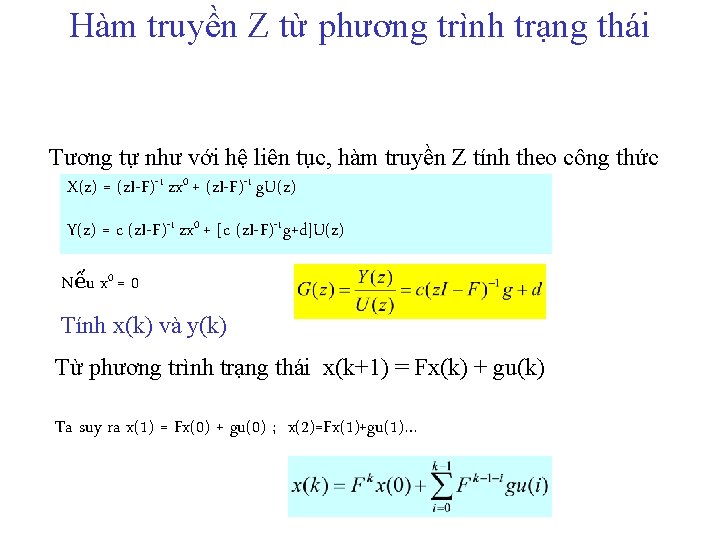
Hàm truyền Z từ phương trình trạng thái Tương tự như với hệ liên tục, hàm truyền Z tính theo công thức X(z) = (z. I-F)-1 zx 0 + (z. I-F)-1 g. U(z) Y(z) = c (z. I-F)-1 zx 0 + [c (z. I-F)-1 g+d]U(z) Nếu x 0 = 0 Tính x(k) và y(k) Từ phương trình trạng thái x(k+1) = Fx(k) + gu(k) Ta suy ra x(1) = Fx(0) + gu(0) ; x(2)=Fx(1)+gu(1)…
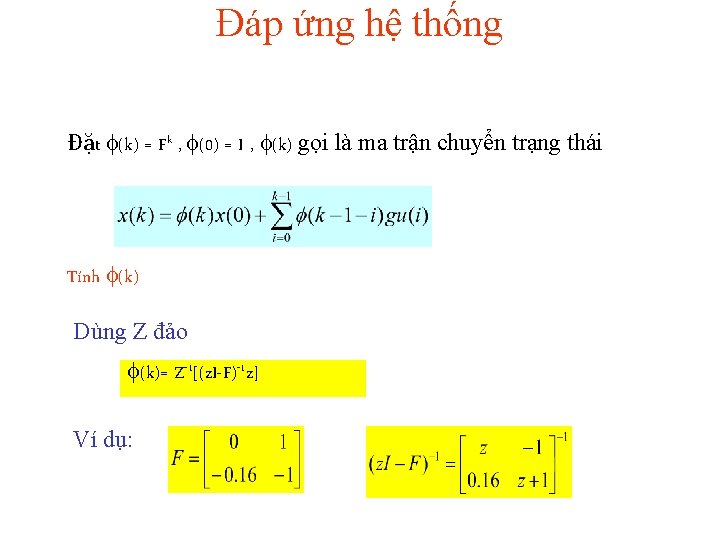
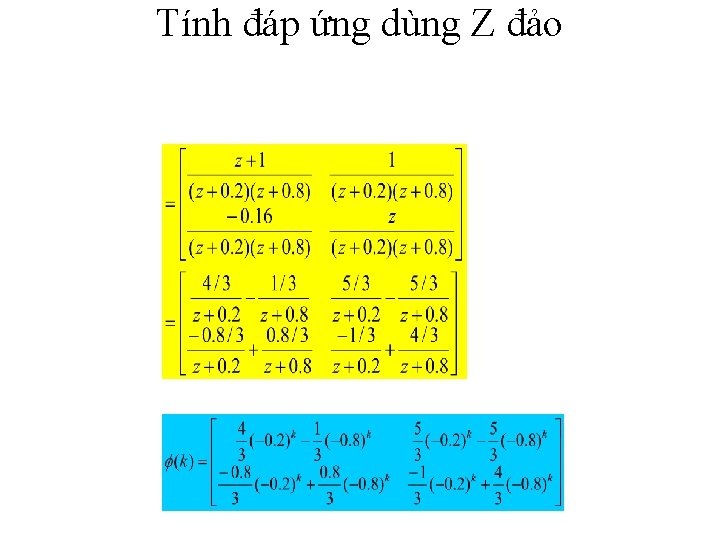
Đáp ứng hệ thống Đặt (k) = Fk , (0) = I , (k) gọi là ma trận chuyển trạng thái Tính (k) Dùng Z đảo (k)= Z-1[(z. I-F)-1 z] Ví dụ:
Tính đáp ứng dùng Z đảo
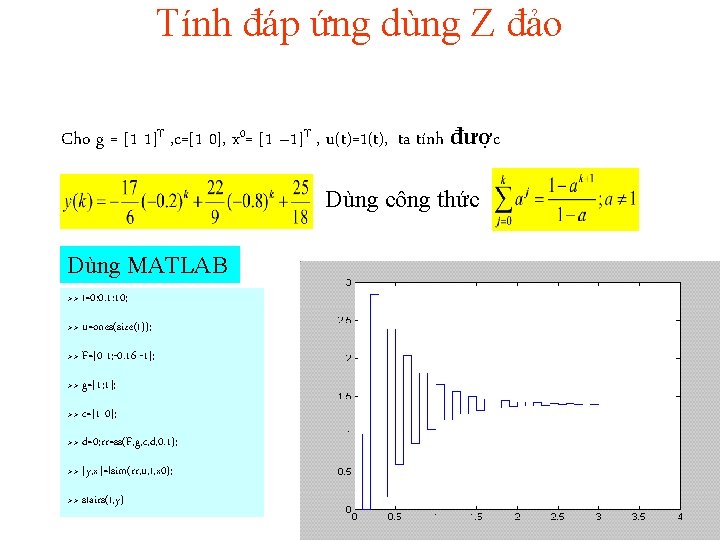
Tính đáp ứng dùng Z đảo Cho g = [1 1]T , c=[1 0], x 0= [1 – 1]T , u(t)=1(t), ta tính được Dùng công thức Dùng MATLAB >> t=0: 0. 1: 10; >> u=ones(size(t)); >> F=[0 1; -0. 16 -1]; >> g=[1; 1]; >> c=[1 0]; >> d=0; rr=ss(F, g, c, d, 0. 1); >> [y, x]=lsim(rr, u, t, x 0); >> stairs(t, y)
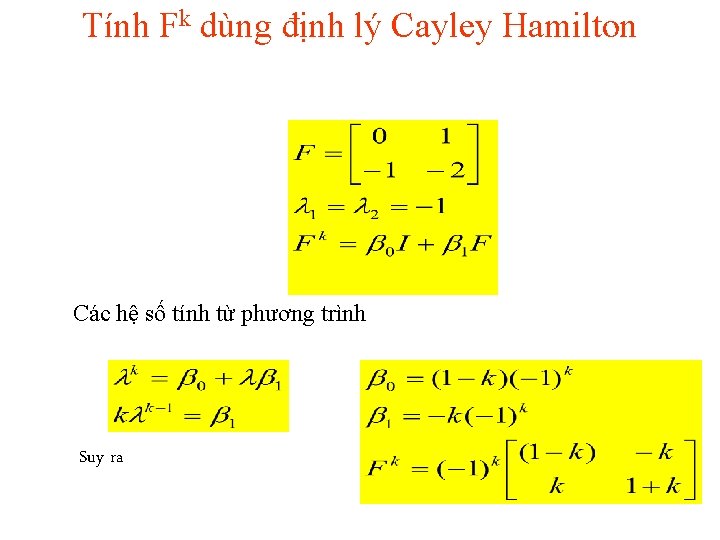
Tính Fk dùng định lý Cayley Hamilton Các hệ số tính từ phương trình Suy ra
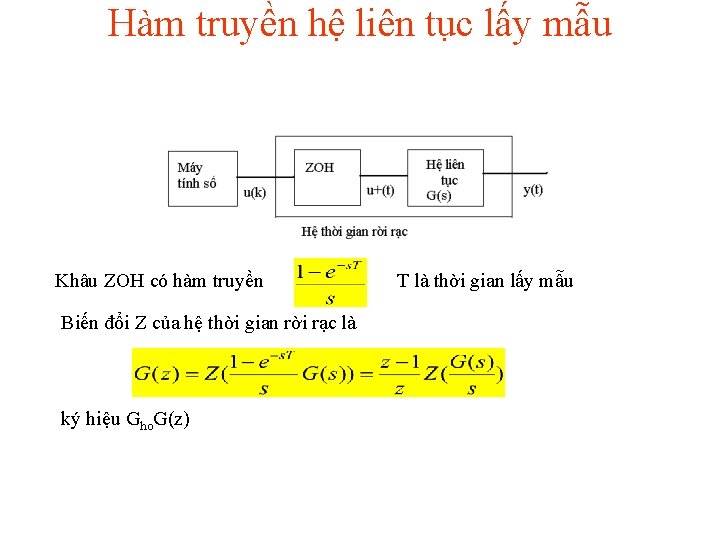
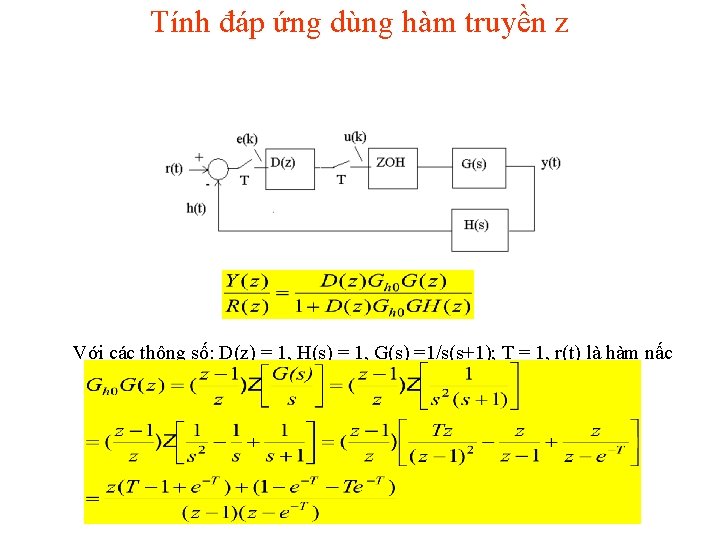
Hàm truyền hệ liên tục lấy mẫu Khâu ZOH có hàm truyền Biến đổi Z của hệ thời gian rời rạc là ký hiệu Gho. G(z) T là thời gian lấy mẫu
Tính đáp ứng dùng hàm truyền z Với các thông số: D(z) = 1, H(s) = 1, G(s) =1/s(s+1); T = 1, r(t) là hàm nấc
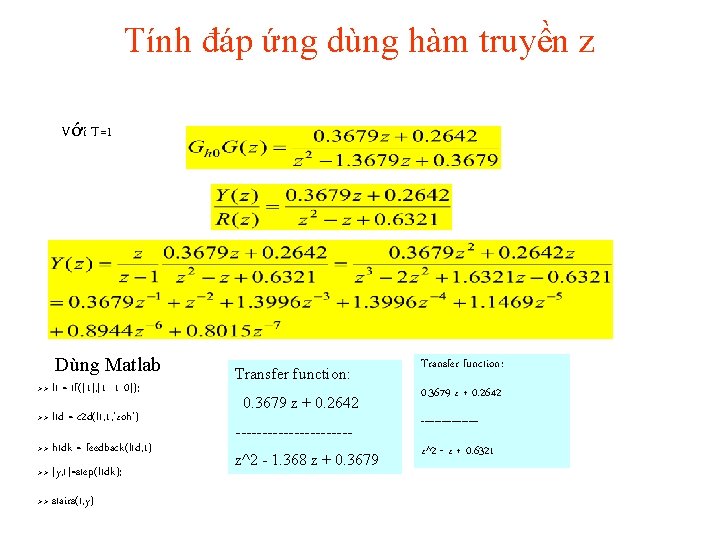
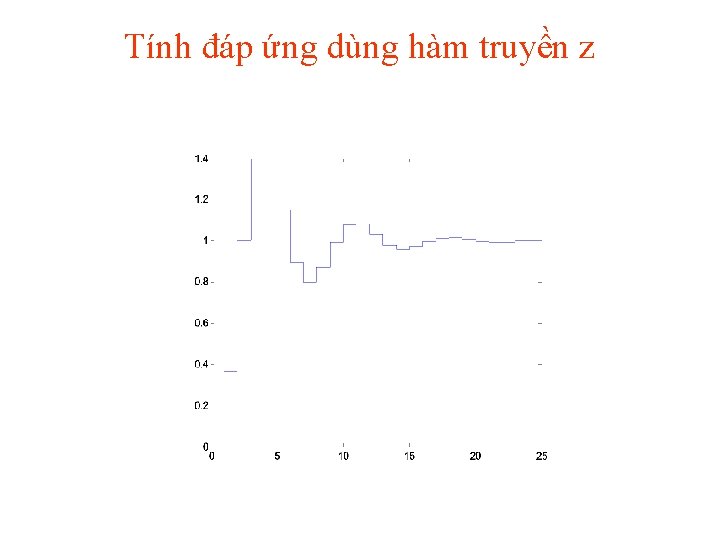
Tính đáp ứng dùng hàm truyền z Với T=1 Dùng Matlab >> lt = tf([1], [1 1 0]); >> ltd = c 2 d(lt, 1, 'zoh') >> htdk = feedback(ltd, 1) >> [y, t]=step(ltdk); >> stairs(t, y) Transfer function: 0. 3679 z + 0. 2642 ----------- z^2 - 1. 368 z + 0. 3679 z^2 - z + 0. 6321
Tính đáp ứng dùng hàm truyền z
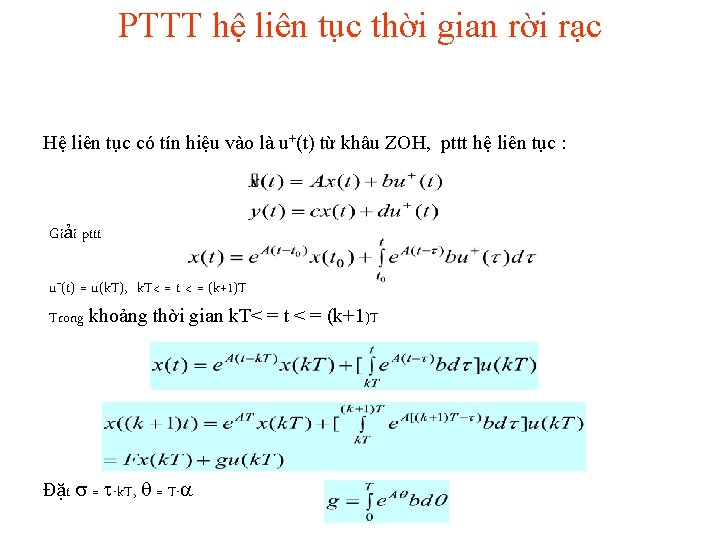
PTTT hệ liên tục thời gian rời rạc Hệ liên tục có tín hiệu vào là u+(t) từ khâu ZOH, pttt hệ liên tục : Giải pttt u+(t) = u(k. T), k. T< = t < = (k+1)T Trong khoảng thời gian k. T< = t < = (k+1)T Đặt = -k. T, = T-
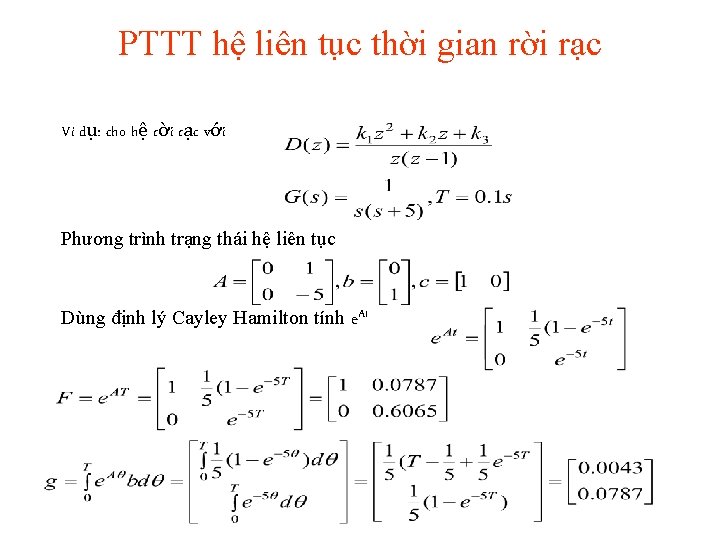
PTTT hệ liên tục thời gian rời rạc Ví dụ: cho hệ rời rạc với Phương trình trạng thái hệ liên tục Dùng định lý Cayley Hamilton tính e. At
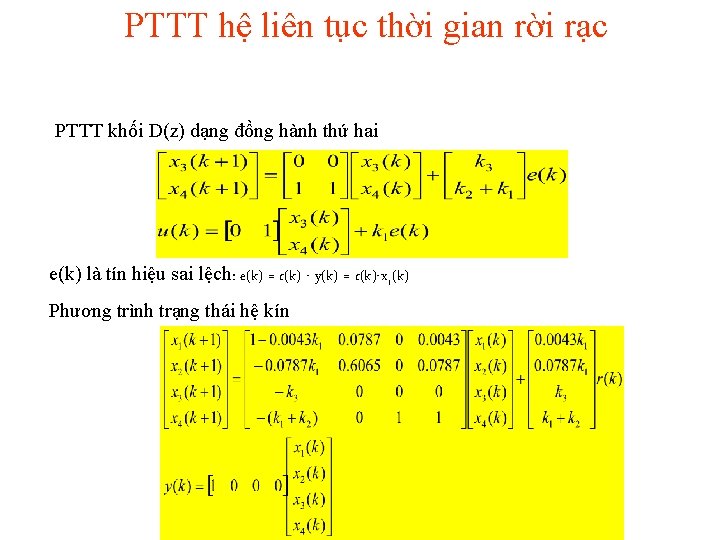
PTTT hệ liên tục thời gian rời rạc PTTT khối D(z) dạng đồng hành thứ hai e(k) là tín hiệu sai lệch: e(k) = r(k) - y(k) = r(k)-x 1(k) Phương trình trạng thái hệ kín
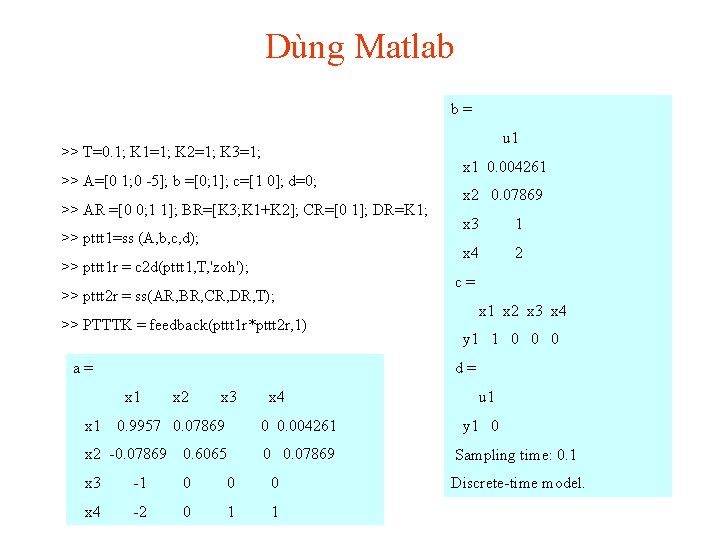
Dùng Matlab b= u 1 >> T=0. 1; K 1=1; K 2=1; K 3=1; >> A=[0 1; 0 -5]; b =[0; 1]; c=[1 0]; d=0; >> AR =[0 0; 1 1]; BR=[K 3; K 1+K 2]; CR=[0 1]; DR=K 1; >> pttt 1=ss (A, b, c, d); >> pttt 1 r = c 2 d(pttt 1, T, 'zoh'); >> pttt 2 r = ss(AR, BR, CR, DR, T); >> PTTTK = feedback(pttt 1 r*pttt 2 r, 1) a= x 2 0. 07869 x 3 1 x 4 2 c= x 1 x 2 x 3 x 4 y 1 1 0 0 0 d= x 1 x 1 0. 004261 x 2 x 3 0. 9957 0. 07869 x 4 0 0. 004261 x 2 -0. 07869 0. 6065 0 0. 07869 x 3 -1 0 0 0 x 4 -2 0 1 1 u 1 y 1 0 Sampling time: 0. 1 Discrete-time model.
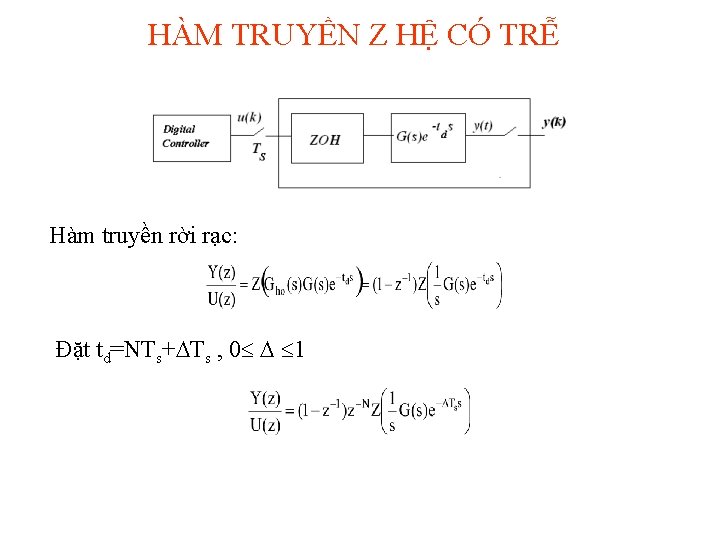
HÀM TRUYỀN Z HỆ CÓ TRỄ Hàm truyền rời rạc: Đặt td=NTs+ Ts , 0 1
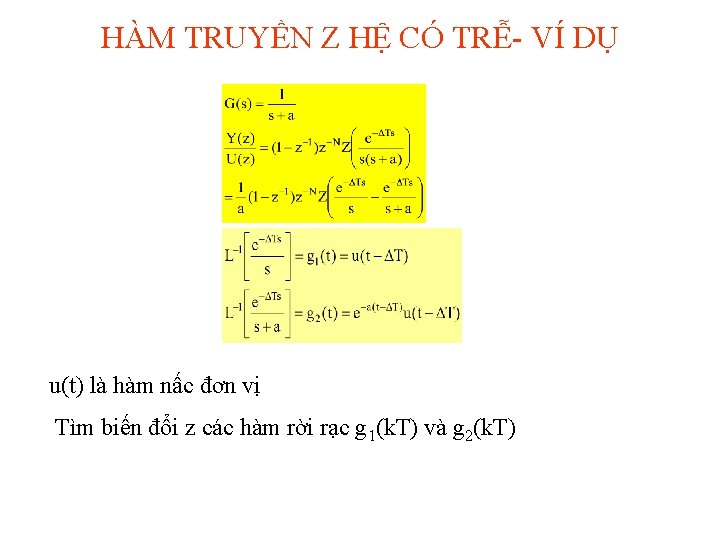
HÀM TRUYỀN Z HỆ CÓ TRỄ- VÍ DỤ u(t) là hàm nấc đơn vị Tìm biến đổi z các hàm rời rạc g 1(k. T) và g 2(k. T)
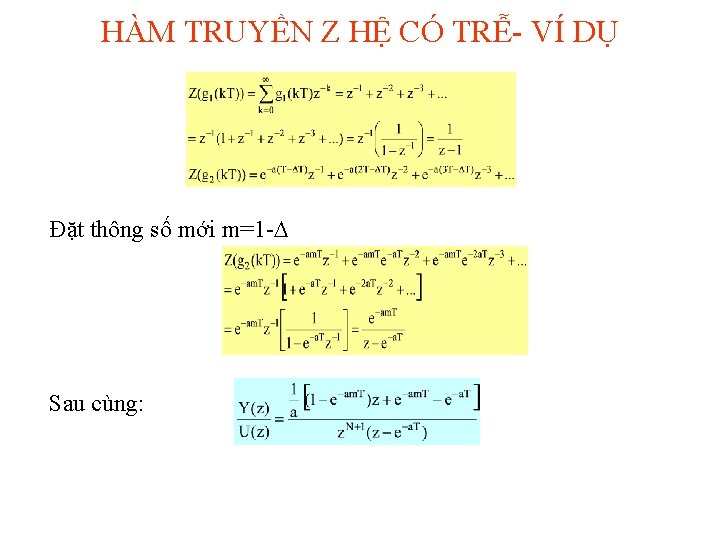
HÀM TRUYỀN Z HỆ CÓ TRỄ- VÍ DỤ Đặt thông số mới m=1 - Sau cùng:
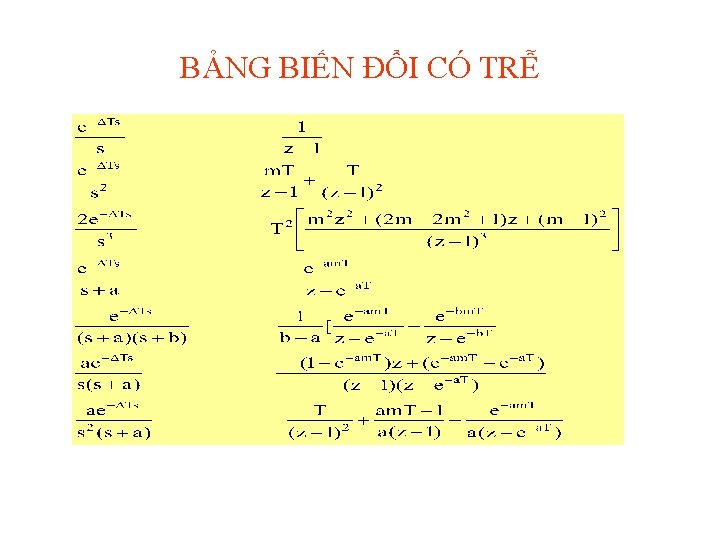
BẢNG BIẾN ĐỔI CÓ TRỄ
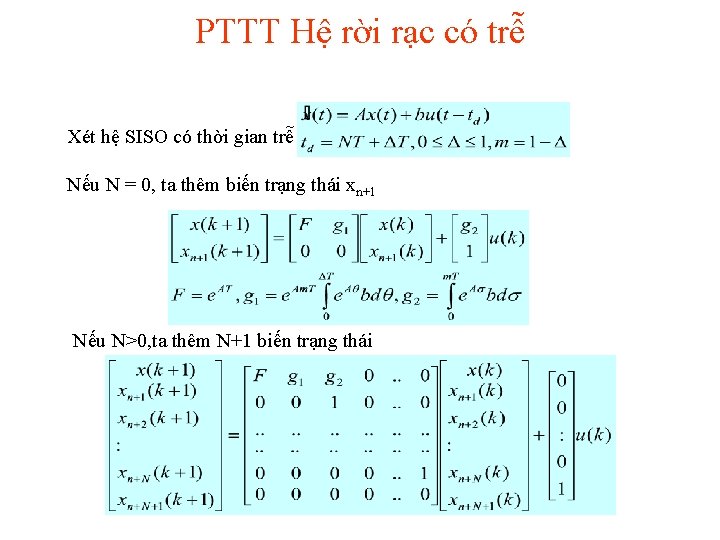
PTTT Hệ rời rạc có trễ Xét hệ SISO có thời gian trễ td Nếu N = 0, ta thêm biến trạng thái xn+1 Nếu N>0, ta thêm N+1 biến trạng thái
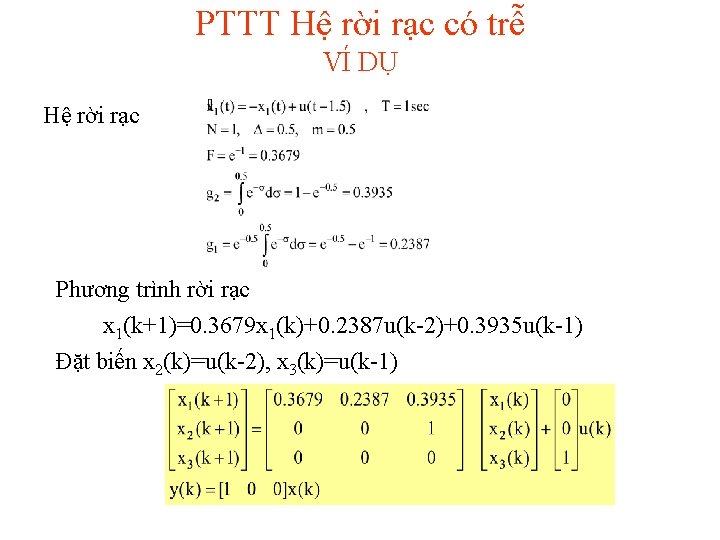
PTTT Hệ rời rạc có trễ VÍ DỤ Hệ rời rạc Phương trình rời rạc x 1(k+1)=0. 3679 x 1(k)+0. 2387 u(k-2)+0. 3935 u(k-1) Đặt biến x 2(k)=u(k-2), x 3(k)=u(k-1)