
X l s tn hiu Chng 3 Cc
- Slides: 18
Xử lý số tín hiệu Chương 3: Các hệ thống thời gian rời rạc
Nội dung 1. 2. 3. 4. 5. Quy tắc vào/ra Tuyến tính và bất biến Đáp ứng xung Bộ lọc FIR và IIR Tính nhân quả và ổn định
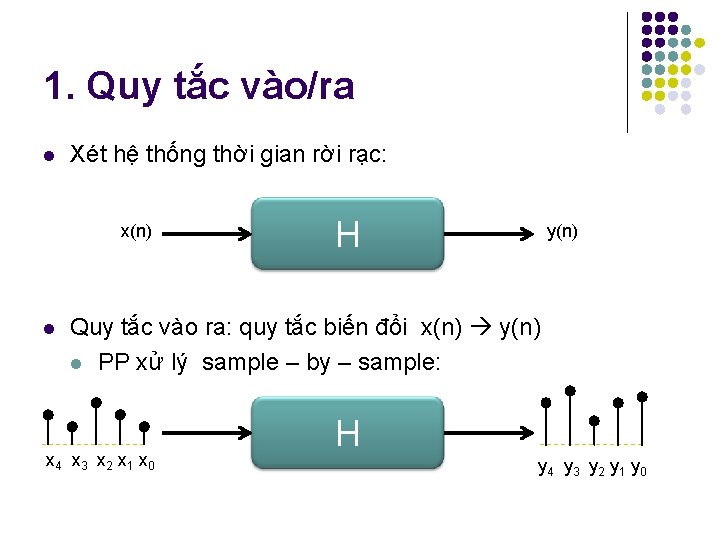
1. Quy tắc vào/ra l Xét hệ thống thời gian rời rạc: x(n) l H y(n) Quy tắc vào ra: quy tắc biến đổi x(n) y(n) l PP xử lý sample – by – sample: x 4 x 3 x 2 x 1 x 0 H y 4 y 3 y 2 y 1 y 0
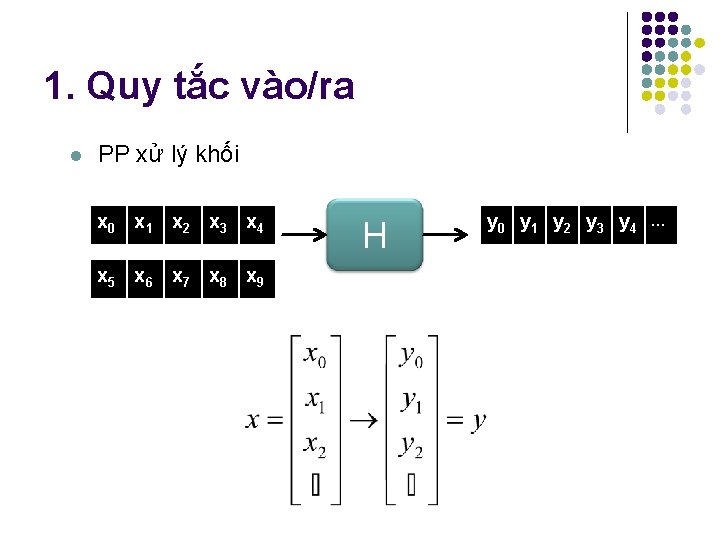
1. Quy tắc vào/ra l PP xử lý khối x 0 x 1 x 2 x 3 x 4 x 5 x 6 x 7 x 8 x 9 H y 0 y 1 y 2 y 3 y 4 …
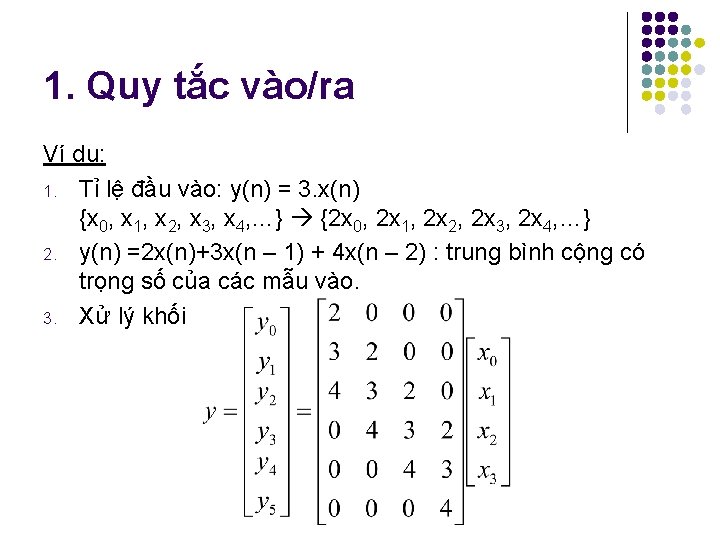
1. Quy tắc vào/ra Ví dụ: 1. Tỉ lệ đầu vào: y(n) = 3. x(n) {x 0, x 1, x 2, x 3, x 4, …} {2 x 0, 2 x 1, 2 x 2, 2 x 3, 2 x 4, …} 2. y(n) =2 x(n)+3 x(n – 1) + 4 x(n – 2) : trung bình cộng có trọng số của các mẫu vào. 3. Xử lý khối
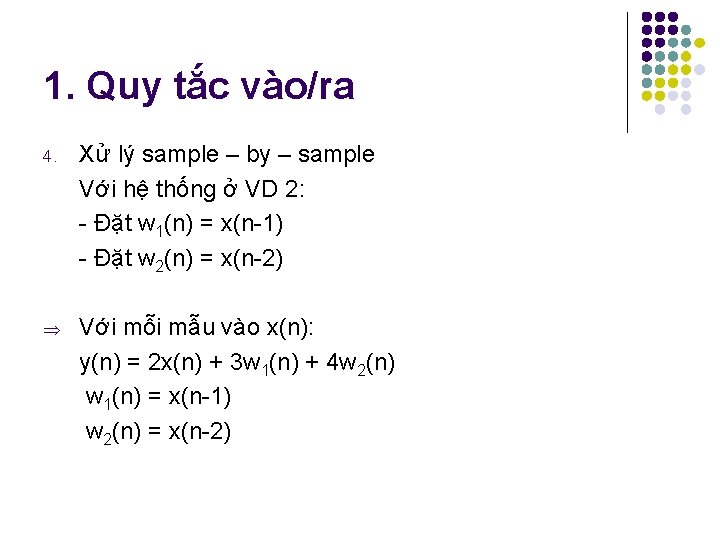
1. Quy tắc vào/ra 4. Xử lý sample – by – sample Với hệ thống ở VD 2: - Đặt w 1(n) = x(n-1) - Đặt w 2(n) = x(n-2) Þ Với mỗi mẫu vào x(n): y(n) = 2 x(n) + 3 w 1(n) + 4 w 2(n) w 1(n) = x(n-1) w 2(n) = x(n-2)
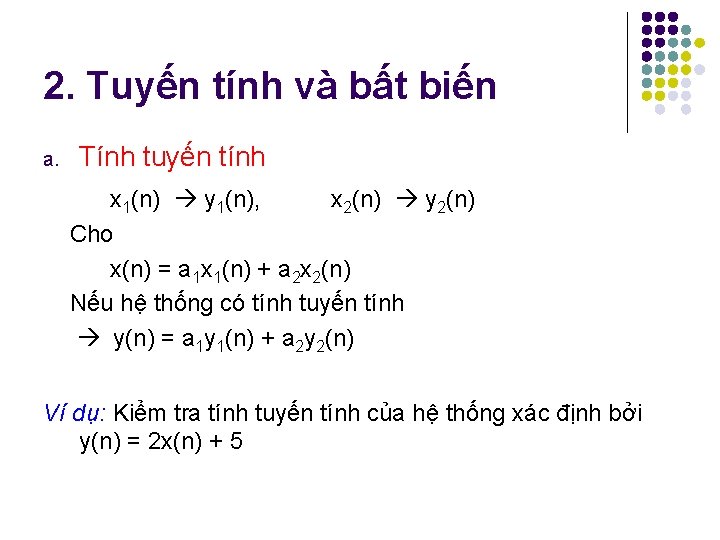
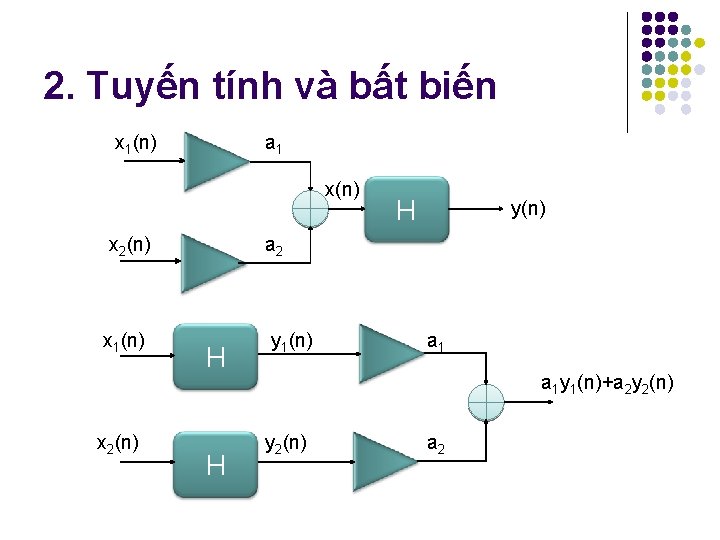
2. Tuyến tính và bất biến a. Tính tuyến tính x 1(n) y 1(n), x 2(n) y 2(n) Cho x(n) = a 1 x 1(n) + a 2 x 2(n) Nếu hệ thống có tính tuyến tính y(n) = a 1 y 1(n) + a 2 y 2(n) Ví dụ: Kiểm tra tính tuyến tính của hệ thống xác định bởi y(n) = 2 x(n) + 5
2. Tuyến tính và bất biến x 1(n) a 1 x(n) x 2(n) a 2 x 1(n) y 1(n) x 2(n) H H H y(n) a 1 y 1(n)+a 2 y 2(n) a 2
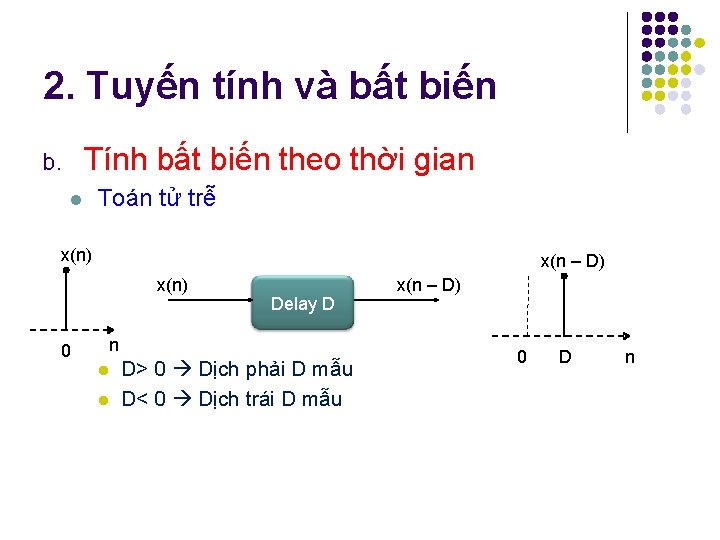
2. Tuyến tính và bất biến Tính bất biến theo thời gian b. l Toán tử trễ x(n) x(n – D) x(n) Delay D n 0 l l D> 0 Dịch phải D mẫu D< 0 Dịch trái D mẫu x(n – D) 0 D n
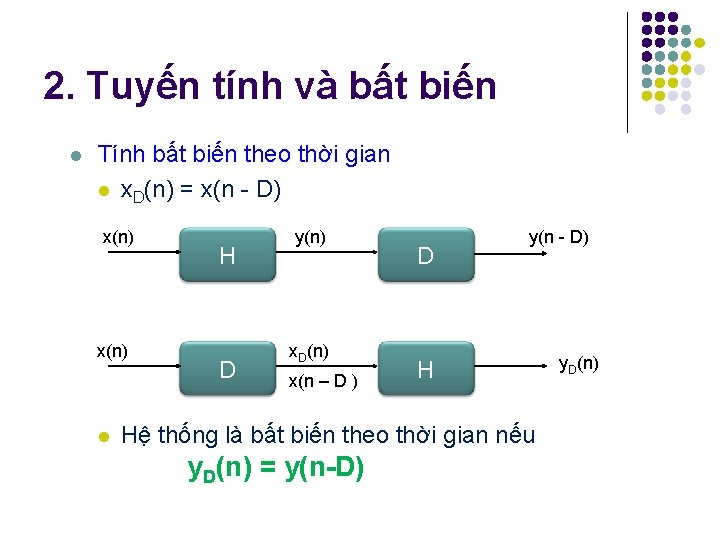
2. Tuyến tính và bất biến l Tính bất biến theo thời gian l x. D(n) = x(n - D) x(n) l H D y(n) x. D(n) x(n – D ) D y(n - D) H Hệ thống là bất biến theo thời gian nếu y. D(n) = y(n-D) y. D(n)
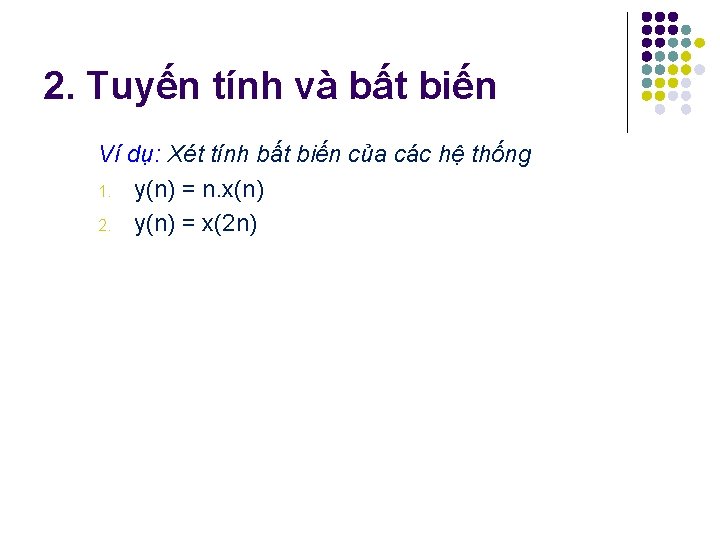
2. Tuyến tính và bất biến Ví dụ: Xét tính bất biến của các hệ thống 1. y(n) = n. x(n) 2. y(n) = x(2 n)
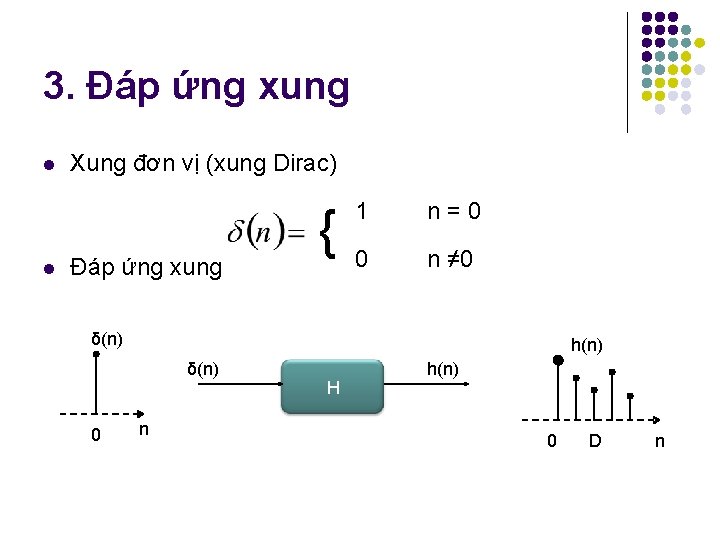
3. Đáp ứng xung l l Xung đơn vị (xung Dirac) Đáp ứng xung { 1 n=0 0 n ≠ 0 δ(n) h(n) δ(n) 0 n H h(n) 0 D n
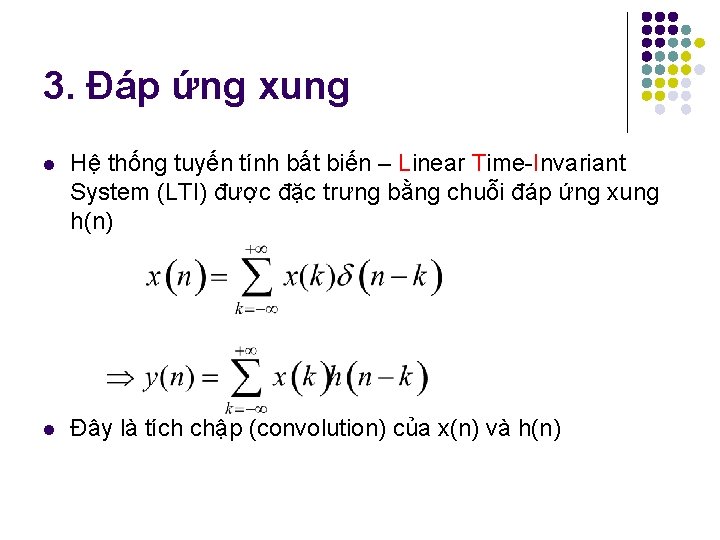
3. Đáp ứng xung l Hệ thống tuyến tính bất biến – Linear Time-Invariant System (LTI) được đặc trưng bằng chuỗi đáp ứng xung h(n) l Đây là tích chập (convolution) của x(n) và h(n)
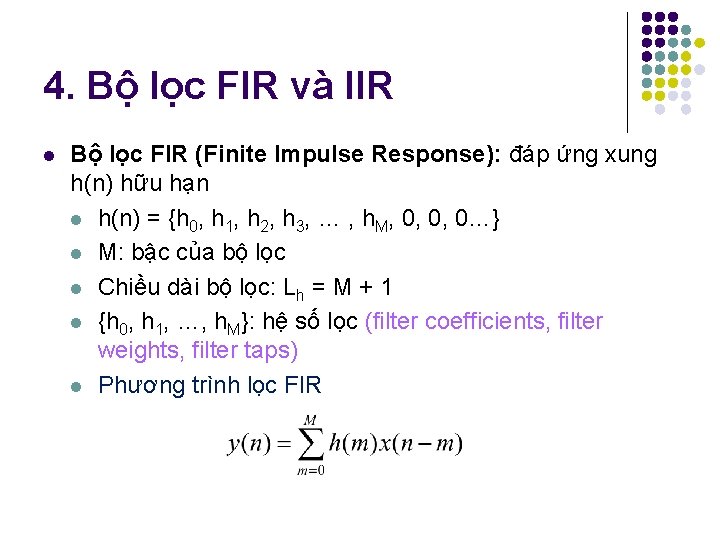
4. Bộ lọc FIR và IIR l Bộ lọc FIR (Finite Impulse Response): đáp ứng xung h(n) hữu hạn l h(n) = {h 0, h 1, h 2, h 3, … , h. M, 0, 0, 0…} l M: bậc của bộ lọc l Chiều dài bộ lọc: Lh = M + 1 l {h 0, h 1, …, h. M}: hệ số lọc (filter coefficients, filter weights, filter taps) l Phương trình lọc FIR
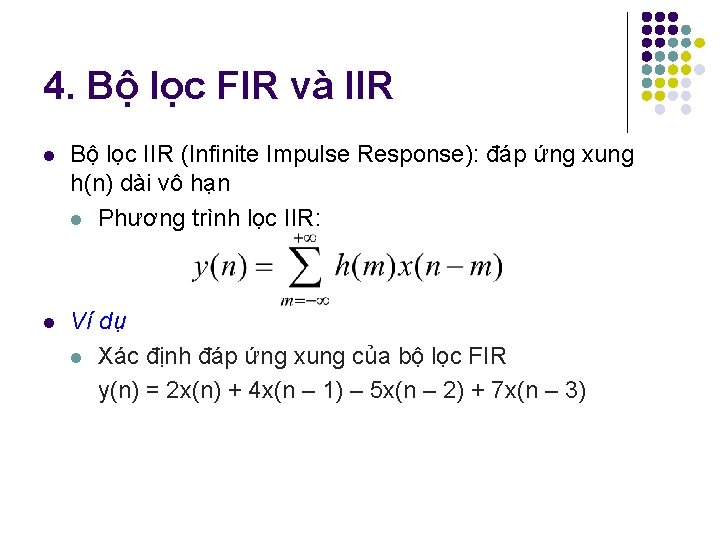
4. Bộ lọc FIR và IIR l Bộ lọc IIR (Infinite Impulse Response): đáp ứng xung h(n) dài vô hạn l Phương trình lọc IIR: l Ví dụ l Xác định đáp ứng xung của bộ lọc FIR y(n) = 2 x(n) + 4 x(n – 1) – 5 x(n – 2) + 7 x(n – 3)
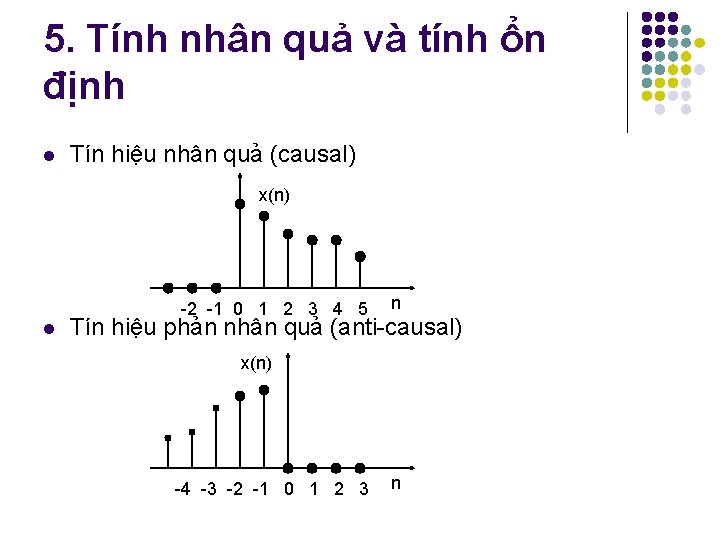
5. Tính nhân quả và tính ổn định l Tín hiệu nhân quả (causal) x(n) -2 -1 0 1 2 3 4 5 l n Tín hiệu phản nhân quả (anti-causal) x(n) -4 -3 -2 -1 0 1 2 3 n
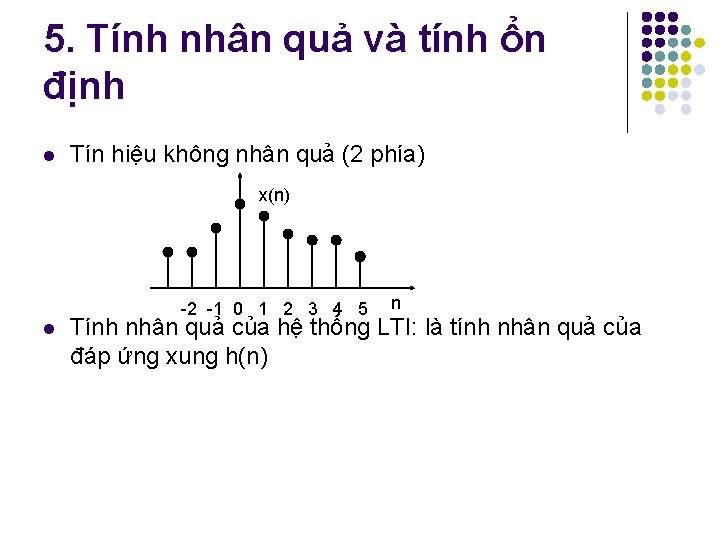
5. Tính nhân quả và tính ổn định l Tín hiệu không nhân quả (2 phía) x(n) -2 -1 0 1 2 3 4 5 l n Tính nhân quả của hệ thống LTI: là tính nhân quả của đáp ứng xung h(n)
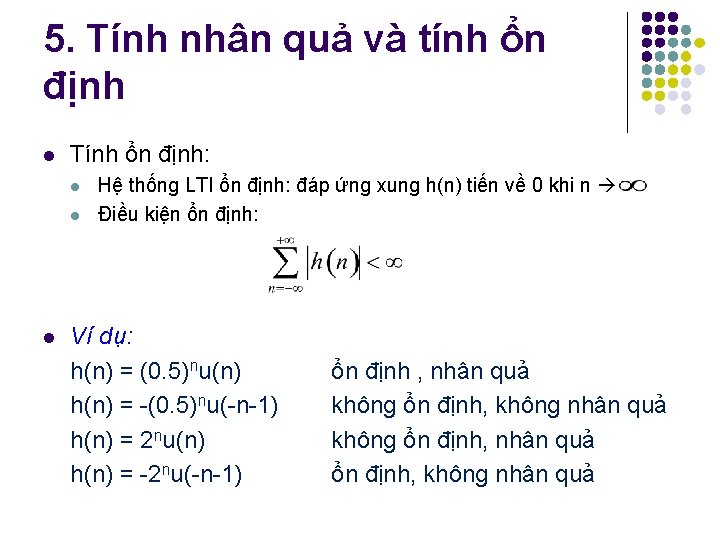
5. Tính nhân quả và tính ổn định l Tính ổn định: l l l Hệ thống LTI ổn định: đáp ứng xung h(n) tiến về 0 khi n Điều kiện ổn định: Ví dụ: h(n) = (0. 5)nu(n) h(n) = -(0. 5)nu(-n-1) h(n) = 2 nu(n) h(n) = -2 nu(-n-1) ổn định , nhân quả không ổn định, không nhân quả không ổn định, nhân quả ổn định, không nhân quả