
Wykad 5 2 3 3 Ruch po okrgu
- Slides: 20
Wykład 5 2. 3. 3 Ruch po okręgu 2. 3. 4 Ruch harmoniczny 04. 10. 19 Reinhard Kulessa 1
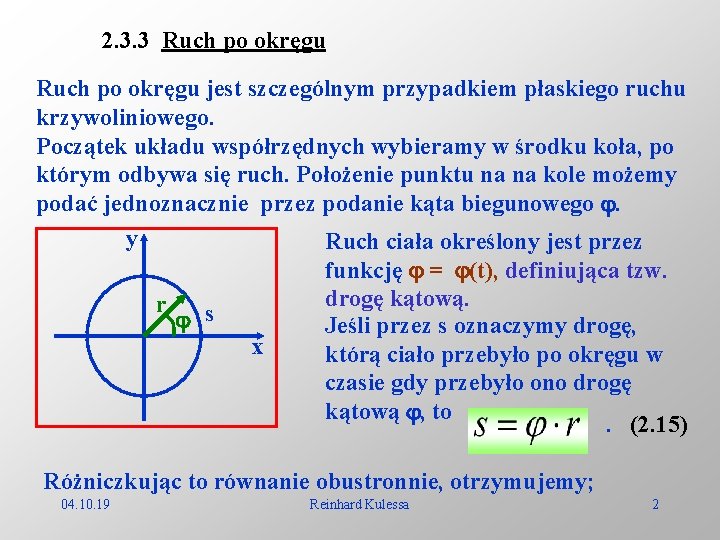
2. 3. 3 Ruch po okręgu jest szczególnym przypadkiem płaskiego ruchu krzywoliniowego. Początek układu współrzędnych wybieramy w środku koła, po którym odbywa się ruch. Położenie punktu na na kole możemy podać jednoznacznie przez podanie kąta biegunowego . y Ruch ciała określony jest przez funkcję = (t), definiująca tzw. drogę kątową. r s Jeśli przez s oznaczymy drogę, x którą ciało przebyło po okręgu w czasie gdy przebyło ono drogę kątową , to. (2. 15) Różniczkując to równanie obustronnie, otrzymujemy; 04. 10. 19 Reinhard Kulessa 2
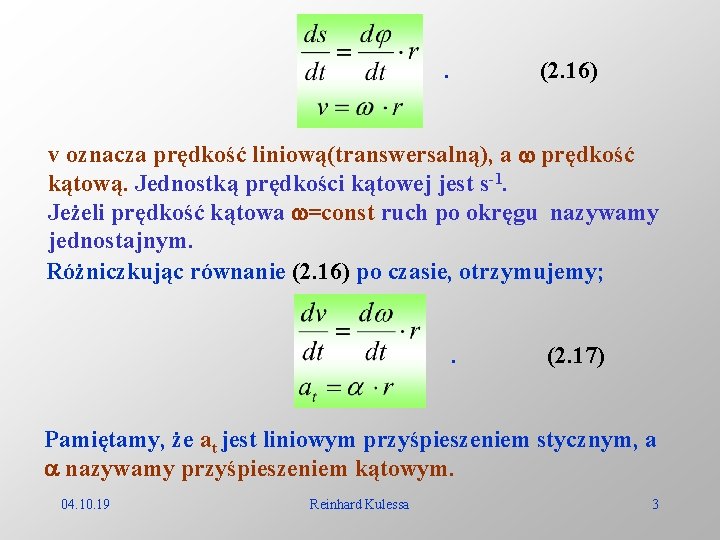
. (2. 16) v oznacza prędkość liniową(transwersalną), a prędkość kątową. Jednostką prędkości kątowej jest s-1. Jeżeli prędkość kątowa =const ruch po okręgu nazywamy jednostajnym. Różniczkując równanie (2. 16) po czasie, otrzymujemy; . (2. 17) Pamiętamy, że at jest liniowym przyśpieszeniem stycznym, a nazywamy przyśpieszeniem kątowym. 04. 10. 19 Reinhard Kulessa 3
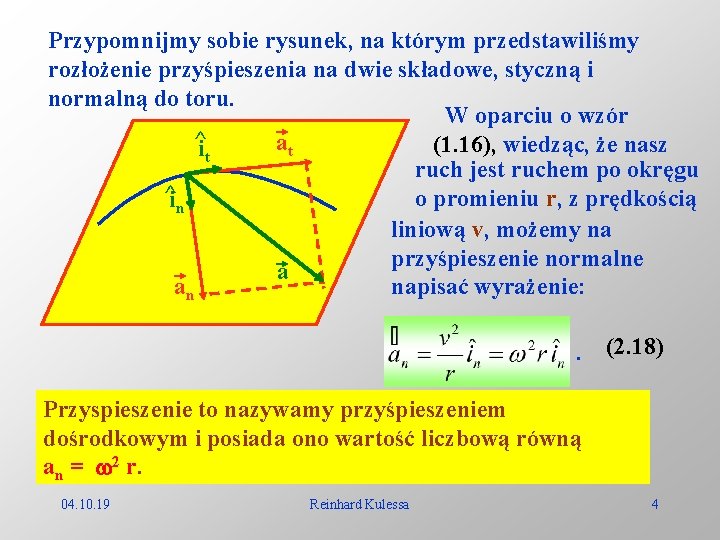
Przypomnijmy sobie rysunek, na którym przedstawiliśmy rozłożenie przyśpieszenia na dwie składowe, styczną i normalną do toru. W oparciu o wzór ^i at (1. 16), wiedząc, że nasz t ruch jest ruchem po okręgu ^in o promieniu r, z prędkością liniową v, możemy na przyśpieszenie normalne a an napisać wyrażenie: . (2. 18) Przyspieszenie to nazywamy przyśpieszeniem dośrodkowym i posiada ono wartość liczbową równą an = 2 r. 04. 10. 19 Reinhard Kulessa 4
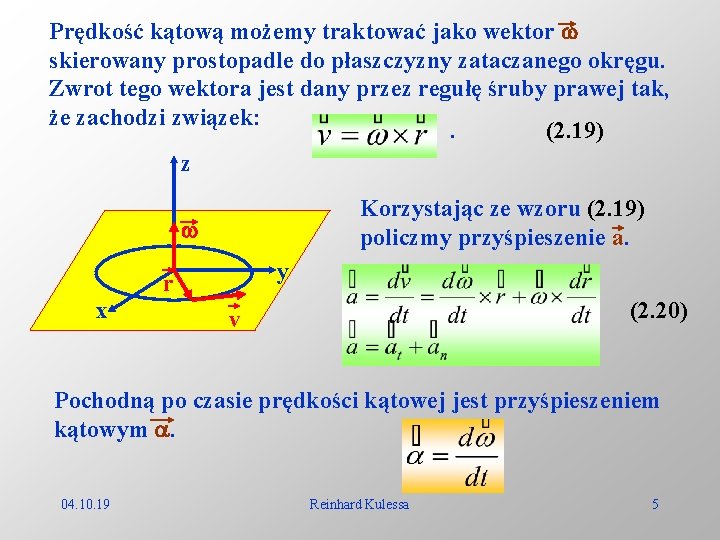
Prędkość kątową możemy traktować jako wektor skierowany prostopadle do płaszczyzny zataczanego okręgu. Zwrot tego wektora jest dany przez regułę śruby prawej tak, że zachodzi związek: . (2. 19) z Korzystając ze wzoru (2. 19) policzmy przyśpieszenie a. y r x (2. 20) v Pochodną po czasie prędkości kątowej jest przyśpieszeniem kątowym . 04. 10. 19 Reinhard Kulessa 5
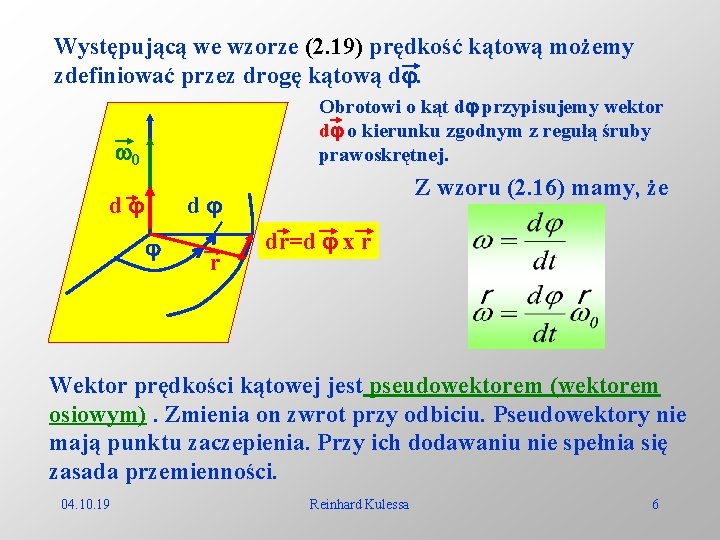
Występującą we wzorze (2. 19) prędkość kątową możemy zdefiniować przez drogę kątową d. Obrotowi o kąt d przypisujemy wektor d o kierunku zgodnym z regułą śruby prawoskrętnej. 0 d Z wzoru (2. 16) mamy, że d r dr=d x r Wektor prędkości kątowej jest pseudowektorem (wektorem osiowym). Zmienia on zwrot przy odbiciu. Pseudowektory nie mają punktu zaczepienia. Przy ich dodawaniu nie spełnia się zasada przemienności. 04. 10. 19 Reinhard Kulessa 6
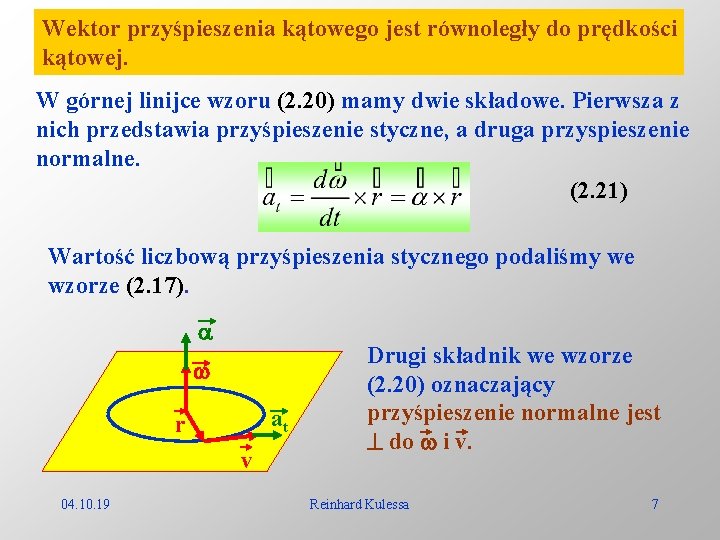
Wektor przyśpieszenia kątowego jest równoległy do prędkości kątowej. W górnej linijce wzoru (2. 20) mamy dwie składowe. Pierwsza z nich przedstawia przyśpieszenie styczne, a druga przyspieszenie normalne. (2. 21) Wartość liczbową przyśpieszenia stycznego podaliśmy we wzorze (2. 17). at r v 04. 10. 19 Drugi składnik we wzorze (2. 20) oznaczający przyśpieszenie normalne jest do i v. Reinhard Kulessa 7
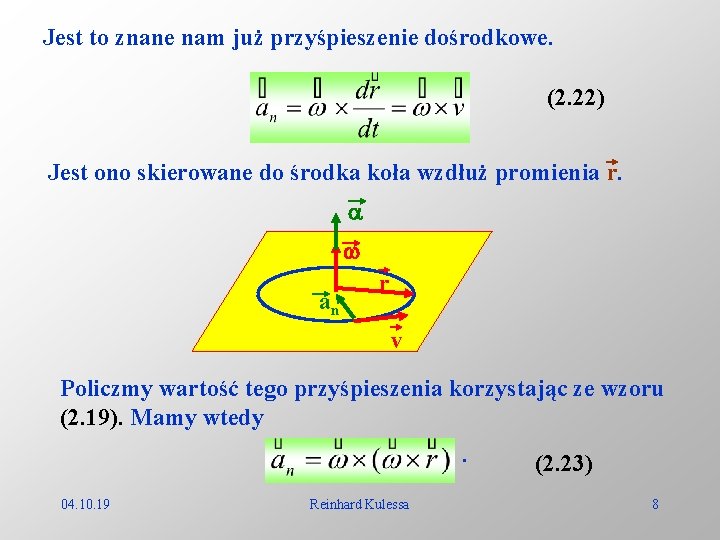
Jest to znane nam już przyśpieszenie dośrodkowe. (2. 22) Jest ono skierowane do środka koła wzdłuż promienia r. an r v Policzmy wartość tego przyśpieszenia korzystając ze wzoru (2. 19). Mamy wtedy. 04. 10. 19 Reinhard Kulessa (2. 23) 8
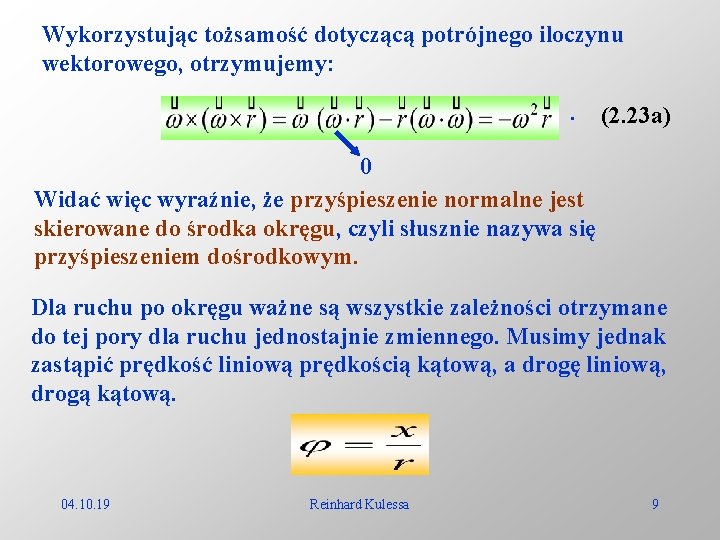
Wykorzystując tożsamość dotyczącą potrójnego iloczynu wektorowego, otrzymujemy: . (2. 23 a) 0 Widać więc wyraźnie, że przyśpieszenie normalne jest skierowane do środka okręgu, czyli słusznie nazywa się przyśpieszeniem dośrodkowym. Dla ruchu po okręgu ważne są wszystkie zależności otrzymane do tej pory dla ruchu jednostajnie zmiennego. Musimy jednak zastąpić prędkość liniową prędkością kątową, a drogę liniową, drogą kątową. 04. 10. 19 Reinhard Kulessa 9
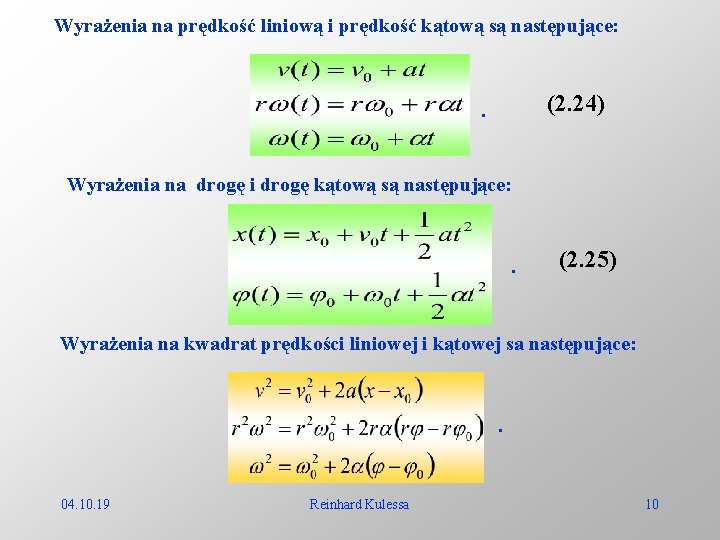
Wyrażenia na prędkość liniową i prędkość kątową są następujące: (2. 24) . Wyrażenia na drogę i drogę kątową są następujące: . (2. 25) Wyrażenia na kwadrat prędkości liniowej i kątowej sa następujące: . 04. 10. 19 Reinhard Kulessa 10
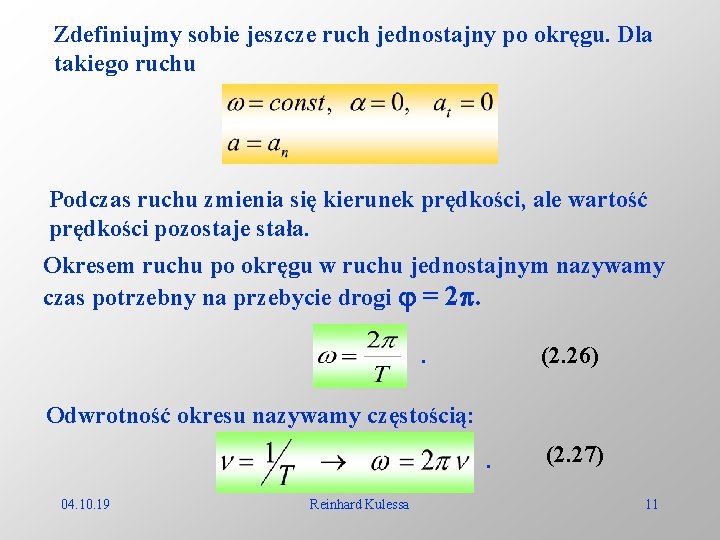
Zdefiniujmy sobie jeszcze ruch jednostajny po okręgu. Dla takiego ruchu Podczas ruchu zmienia się kierunek prędkości, ale wartość prędkości pozostaje stała. Okresem ruchu po okręgu w ruchu jednostajnym nazywamy czas potrzebny na przebycie drogi = 2. . (2. 26) Odwrotność okresu nazywamy częstością: . 04. 10. 19 Reinhard Kulessa (2. 27) 11
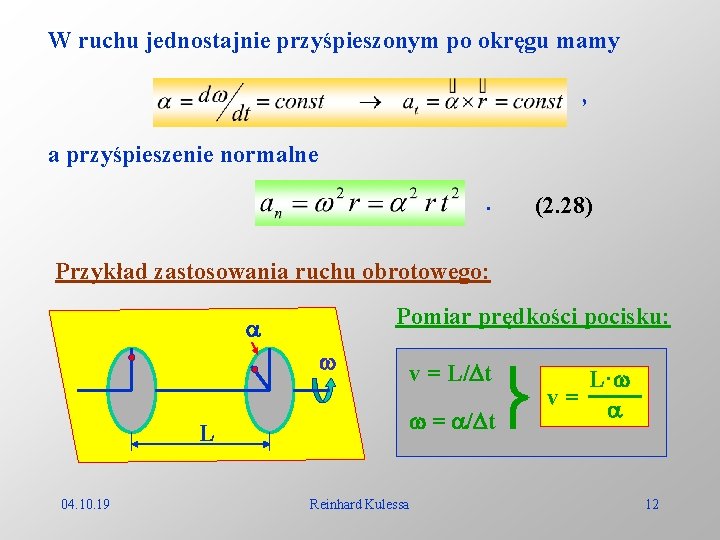
W ruchu jednostajnie przyśpieszonym po okręgu mamy , a przyśpieszenie normalne. (2. 28) Przykład zastosowania ruchu obrotowego: Pomiar prędkości pocisku: L 04. 10. 19 v = L/ t = / t Reinhard Kulessa L· v= 12
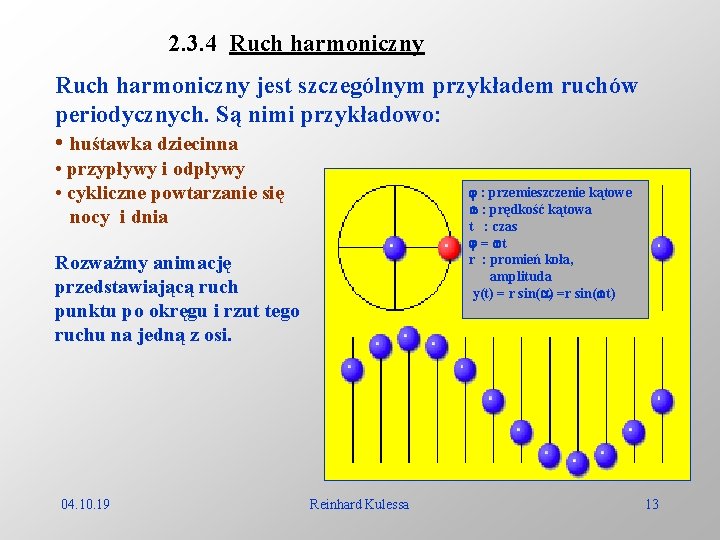
2. 3. 4 Ruch harmoniczny jest szczególnym przykładem ruchów periodycznych. Są nimi przykładowo: • huśtawka dziecinna • przypływy i odpływy • cykliczne powtarzanie się nocy i dnia : przemieszczenie kątowe : prędkość kątowa t : czas = t r : promień koła, amplituda y(t) = r sin( ) =r sin( t) Rozważmy animację przedstawiającą ruch punktu po okręgu i rzut tego ruchu na jedną z osi. 04. 10. 19 Reinhard Kulessa 13
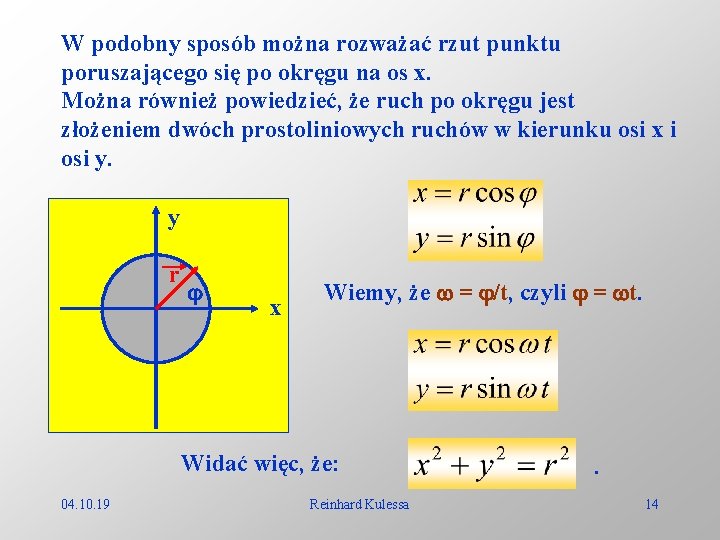
W podobny sposób można rozważać rzut punktu poruszającego się po okręgu na os x. Można również powiedzieć, że ruch po okręgu jest złożeniem dwóch prostoliniowych ruchów w kierunku osi x i osi y. y r x Wiemy, że = /t, czyli = t. Widać więc, że: 04. 10. 19 Reinhard Kulessa . 14
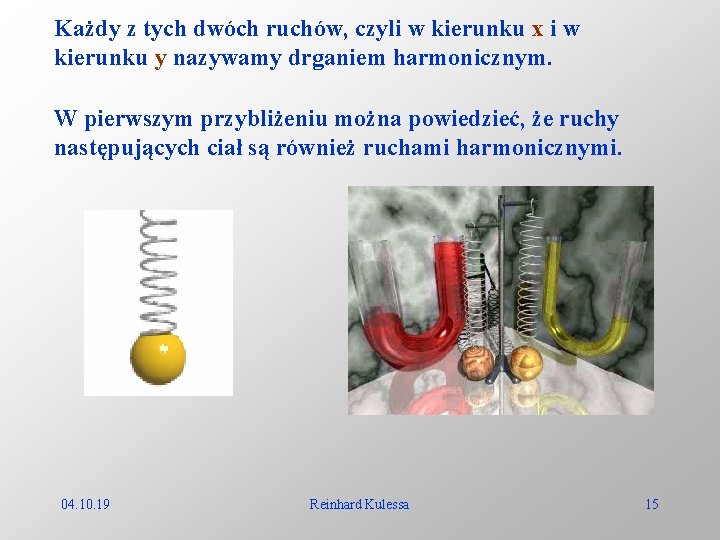
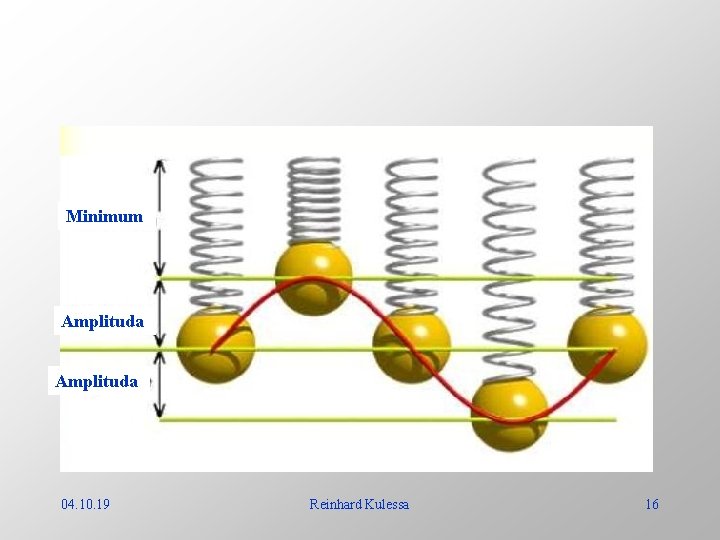
Każdy z tych dwóch ruchów, czyli w kierunku x i w kierunku y nazywamy drganiem harmonicznym. W pierwszym przybliżeniu można powiedzieć, że ruchy następujących ciał są również ruchami harmonicznymi. 04. 10. 19 Reinhard Kulessa 15
Minimum Amplituda 04. 10. 19 Reinhard Kulessa 16
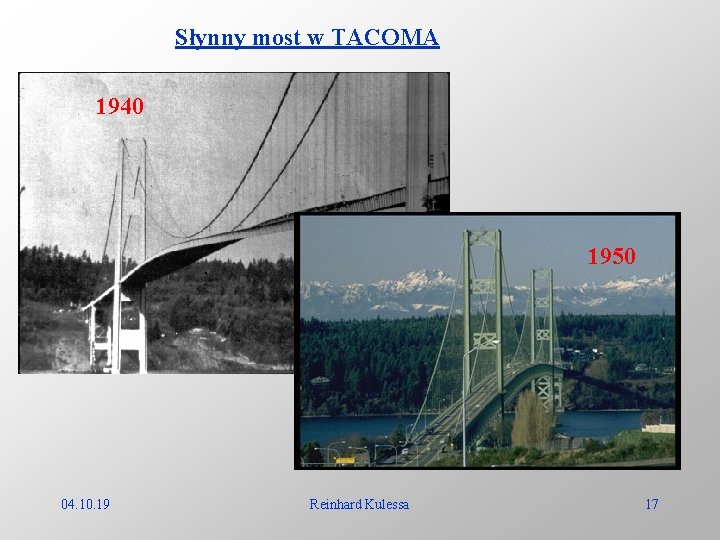
Słynny most w TACOMA 1940 1950 04. 10. 19 Reinhard Kulessa 17
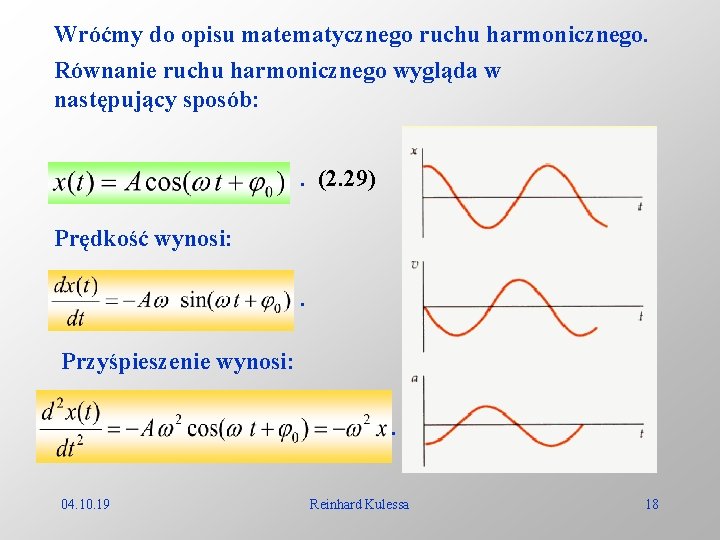
Wróćmy do opisu matematycznego ruchu harmonicznego. Równanie ruchu harmonicznego wygląda w następujący sposób: . (2. 29) Prędkość wynosi: . Przyśpieszenie wynosi: . 04. 10. 19 Reinhard Kulessa 18
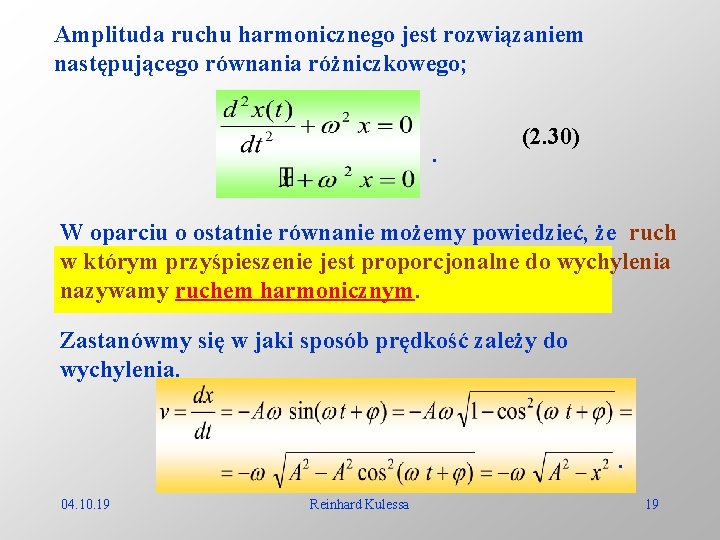
Amplituda ruchu harmonicznego jest rozwiązaniem następującego równania różniczkowego; . (2. 30) W oparciu o ostatnie równanie możemy powiedzieć, że ruch w którym przyśpieszenie jest proporcjonalne do wychylenia nazywamy ruchem harmonicznym. Zastanówmy się w jaki sposób prędkość zależy do wychylenia. . 04. 10. 19 Reinhard Kulessa 19
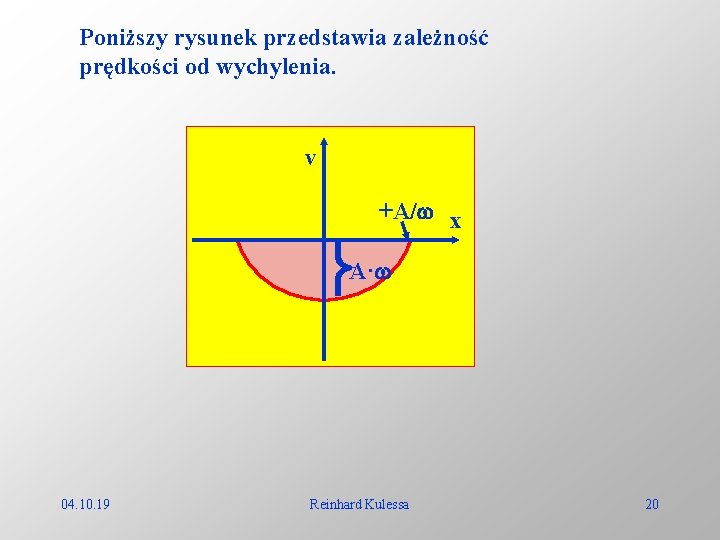
Poniższy rysunek przedstawia zależność prędkości od wychylenia. v +A/ x A· 04. 10. 19 Reinhard Kulessa 20