
Vorlesung Prozessidentifikation zTransformation fr zeitdiskrete Signale Bestimmung des
Vorlesung Prozessidentifikation z-Transformation für zeitdiskrete Signale / Bestimmung des Frequenzganges und Ortskurve aus der digitalisierten Sprungantwort / Identifizierung im Amplitudengang 15. Mai 2002 Hochschule für Technik und Wirtschaft des Saarlandes Fachbereich Elektrotechnik Goebenstr. 40 66117 Saarbrücken April 2002 / Prozessidentifikation Blatt 5. 1 Prof. Dr. -Ing. Benedikt Faupel
z - Transformation Themen • • Herleitung der z-Transformation als Beschreibung des Übertragungsverhaltens von zeitdiskreten Signalen Definition der z-Transformation Korrespondenztabellen Beispiele April 2002 / Prozessidentifikation Blatt 5. 2 Prof. Dr. -Ing. Benedikt Faupel
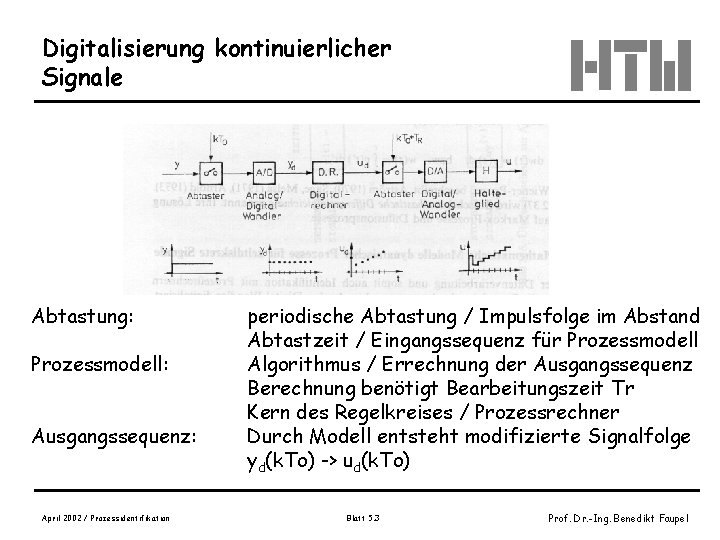
Digitalisierung kontinuierlicher Signale Abtastung: Prozessmodell: Ausgangssequenz: April 2002 / Prozessidentifikation periodische Abtastung / Impulsfolge im Abstand Abtastzeit / Eingangssequenz für Prozessmodell Algorithmus / Errechnung der Ausgangssequenz Berechnung benötigt Bearbeitungszeit Tr Kern des Regelkreises / Prozessrechner Durch Modell entsteht modifizierte Signalfolge yd(k. To) -> ud(k. To) Blatt 5. 3 Prof. Dr. -Ing. Benedikt Faupel
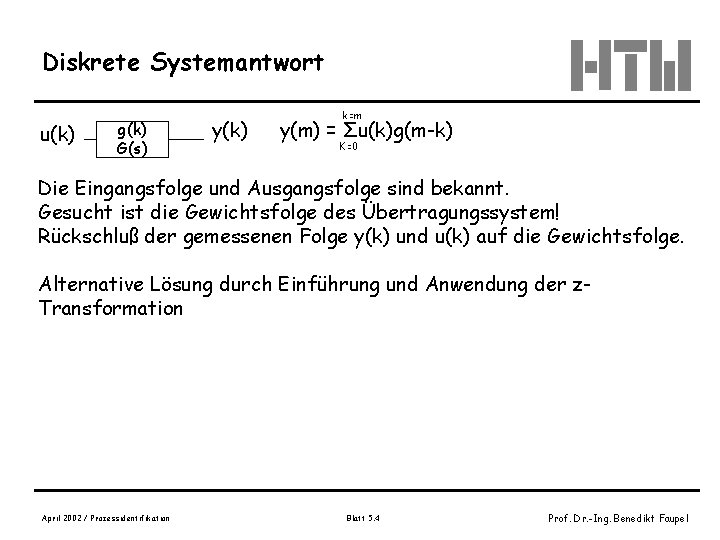
Diskrete Systemantwort u(k) g(k) G(s) y(k) k=m y(m) = Σu(k)g(m-k) K=0 Die Eingangsfolge und Ausgangsfolge sind bekannt. Gesucht ist die Gewichtsfolge des Übertragungssystem! Rückschluß der gemessenen Folge y(k) und u(k) auf die Gewichtsfolge. Alternative Lösung durch Einführung und Anwendung der z. Transformation April 2002 / Prozessidentifikation Blatt 5. 4 Prof. Dr. -Ing. Benedikt Faupel
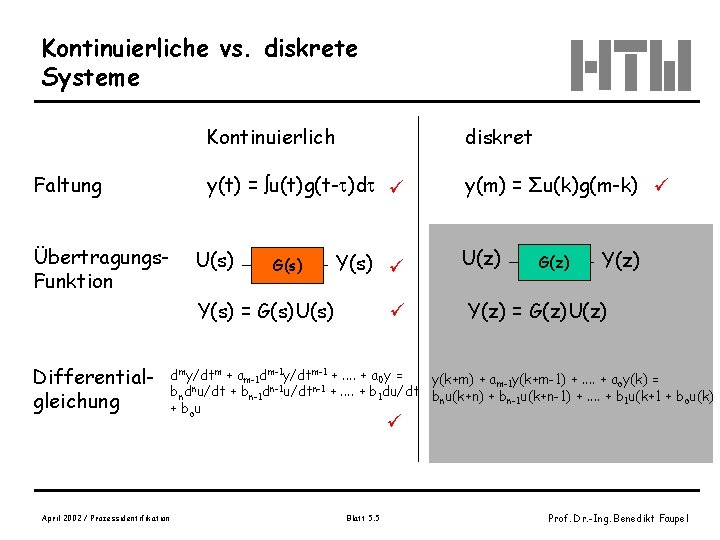
Kontinuierliche vs. diskrete Systeme Faltung Übertragungs. Funktion Kontinuierlich diskret y(t) = u(t)g(t- )d y(m) = Σu(k)g(m-k) U(s) G(s) Y(s) = G(s)U(s) Differentialgleichung April 2002 / Prozessidentifikation U(z) G(z) Y(z) = G(z)U(z) dmy/dtm + am-1 dm-1 y/dtm-1 +. . + a 0 y = y(k+m) + am-1 y(k+m-1) +. . + aoy(k) = n n-1 bnd u/dt + bn-1 d u/dt +. . + b 1 du/dt b u(k+n) + b u(k+n-1) +. . + b u(k+1 + b u(k) n n-1 1 o + bo u Blatt 5. 5 Prof. Dr. -Ing. Benedikt Faupel
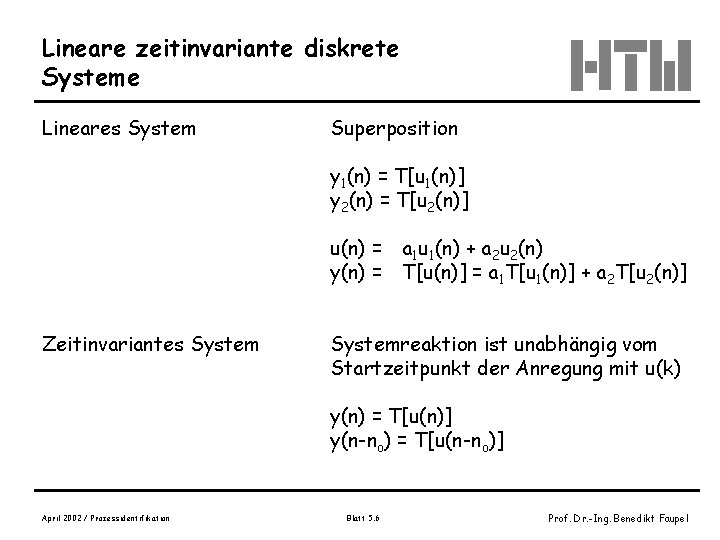
Lineare zeitinvariante diskrete Systeme Lineares System Superposition y 1(n) = T[u 1(n)] y 2(n) = T[u 2(n)] u(n) = y(n) = Zeitinvariantes System a 1 u 1(n) + a 2 u 2(n) T[u(n)] = a 1 T[u 1(n)] + a 2 T[u 2(n)] Systemreaktion ist unabhängig vom Startzeitpunkt der Anregung mit u(k) y(n) = T[u(n)] y(n-no) = T[u(n-no)] April 2002 / Prozessidentifikation Blatt 5. 6 Prof. Dr. -Ing. Benedikt Faupel
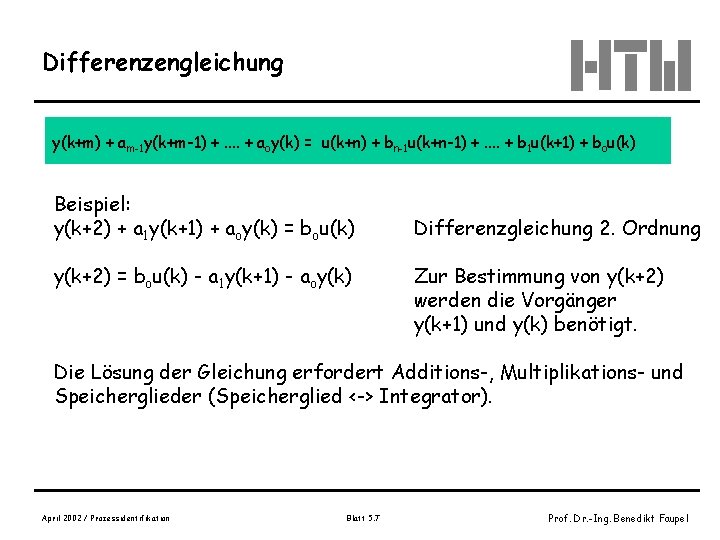
Differenzengleichung y(k+m) + am-1 y(k+m-1) +. . + aoy(k) = u(k+n) + bn-1 u(k+n-1) +. . + b 1 u(k+1) + bou(k) Beispiel: y(k+2) + a 1 y(k+1) + aoy(k) = bou(k) y(k+2) = bou(k) - a 1 y(k+1) - aoy(k) Differenzgleichung 2. Ordnung Zur Bestimmung von y(k+2) werden die Vorgänger y(k+1) und y(k) benötigt. Die Lösung der Gleichung erfordert Additions-, Multiplikations- und Speicherglieder (Speicherglied <-> Integrator). April 2002 / Prozessidentifikation Blatt 5. 7 Prof. Dr. -Ing. Benedikt Faupel
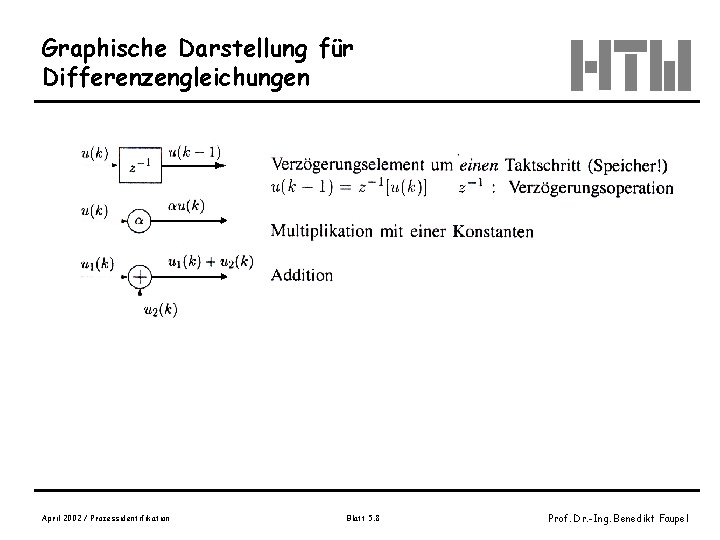
Graphische Darstellung für Differenzengleichungen April 2002 / Prozessidentifikation Blatt 5. 8 Prof. Dr. -Ing. Benedikt Faupel
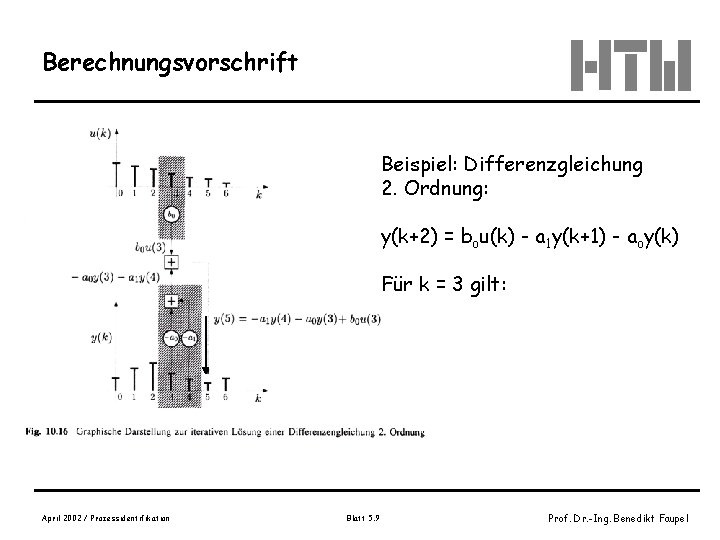
Berechnungsvorschrift Beispiel: Differenzgleichung 2. Ordnung: y(k+2) = bou(k) - a 1 y(k+1) - aoy(k) Für k = 3 gilt: April 2002 / Prozessidentifikation Blatt 5. 9 Prof. Dr. -Ing. Benedikt Faupel
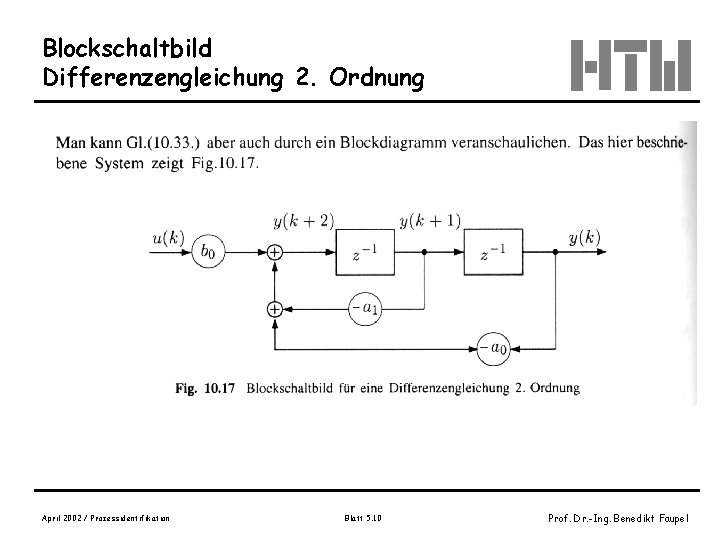
Blockschaltbild Differenzengleichung 2. Ordnung April 2002 / Prozessidentifikation Blatt 5. 10 Prof. Dr. -Ing. Benedikt Faupel
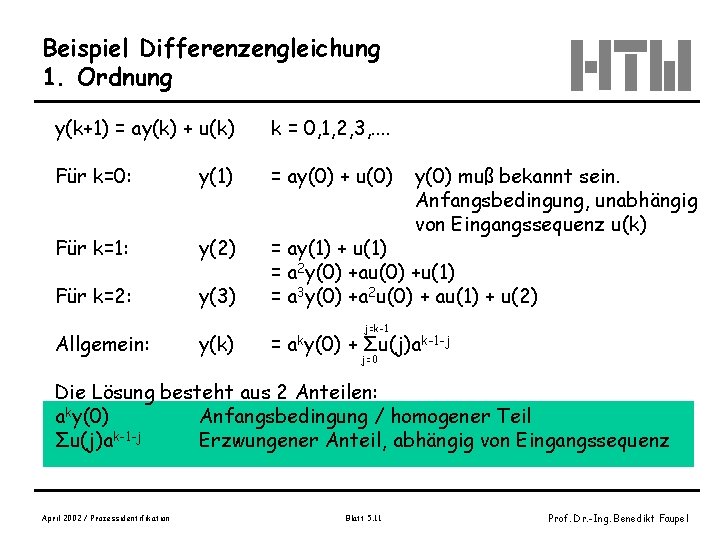
Beispiel Differenzengleichung 1. Ordnung y(k+1) = ay(k) + u(k) k = 0, 1, 2, 3, . . Für k=0: y(1) = ay(0) + u(0) Für k=1: y(2) Für k=2: y(3) = ay(1) + u(1) = a 2 y(0) +au(0) +u(1) = a 3 y(0) +a 2 u(0) + au(1) + u(2) Allgemein: y(k) y(0) muß bekannt sein. Anfangsbedingung, unabhängig von Eingangssequenz u(k) j=k-1 = aky(0) + Σu(j)ak-1 -j j=0 Die Lösung besteht aus 2 Anteilen: aky(0) Anfangsbedingung / homogener Teil Σu(j)ak-1 -j Erzwungener Anteil, abhängig von Eingangssequenz April 2002 / Prozessidentifikation Blatt 5. 11 Prof. Dr. -Ing. Benedikt Faupel
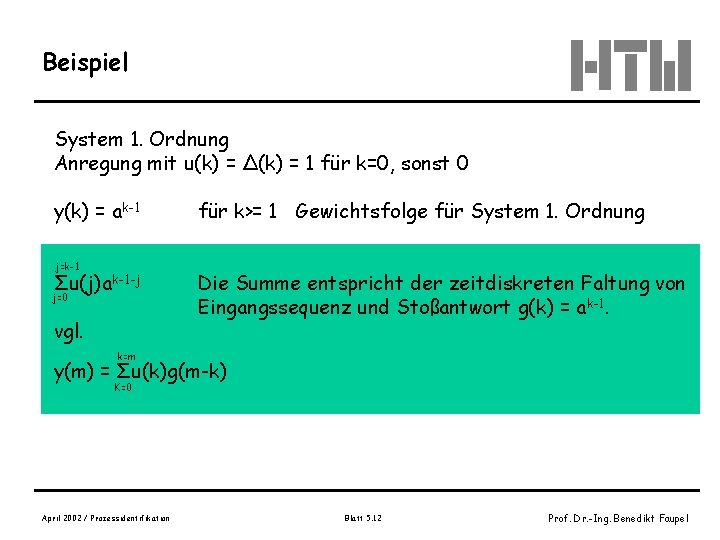
Beispiel System 1. Ordnung Anregung mit u(k) = Δ(k) = 1 für k=0, sonst 0 y(k) = ak-1 j=k-1 Σu(j)ak-1 -j j=0 vgl. für k>= 1 Gewichtsfolge für System 1. Ordnung Die Summe entspricht der zeitdiskreten Faltung von Eingangssequenz und Stoßantwort g(k) = ak-1. k=m y(m) = Σu(k)g(m-k) K=0 April 2002 / Prozessidentifikation Blatt 5. 12 Prof. Dr. -Ing. Benedikt Faupel
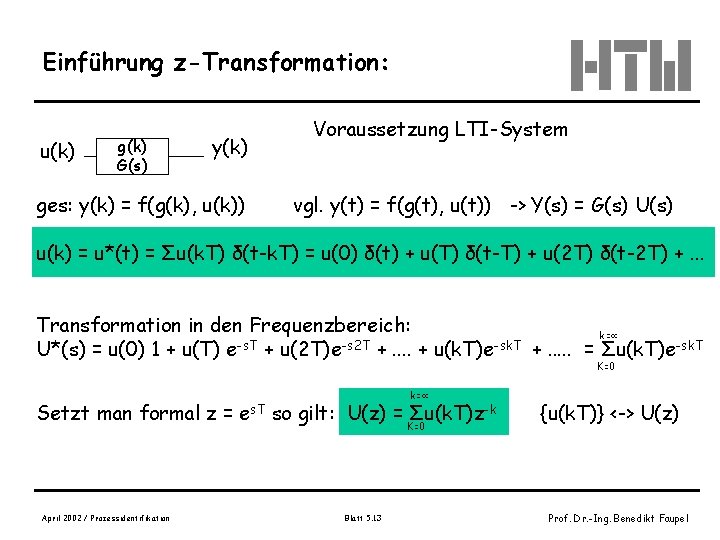
Einführung z-Transformation: u(k) g(k) G(s) y(k) ges: y(k) = f(g(k), u(k)) Voraussetzung LTI-System vgl. y(t) = f(g(t), u(t)) -> Y(s) = G(s) U(s) u(k) = u*(t) = Σu(k. T) δ(t-k. T) = u(0) δ(t) + u(T) δ(t-T) + u(2 T) δ(t-2 T) +. . . Transformation in den Frequenzbereich: k= -s. T -s 2 T -sk. T U*(s) = u(0) 1 + u(T) e + u(2 T)e +. . + u(k. T)e +. . . = Σu(k. T)e-sk. T K=0 k= Setzt man formal z = es. T so gilt: U(z) = Σu(k. T)z-k K=0 April 2002 / Prozessidentifikation Blatt 5. 13 {u(k. T)} <-> U(z) Prof. Dr. -Ing. Benedikt Faupel
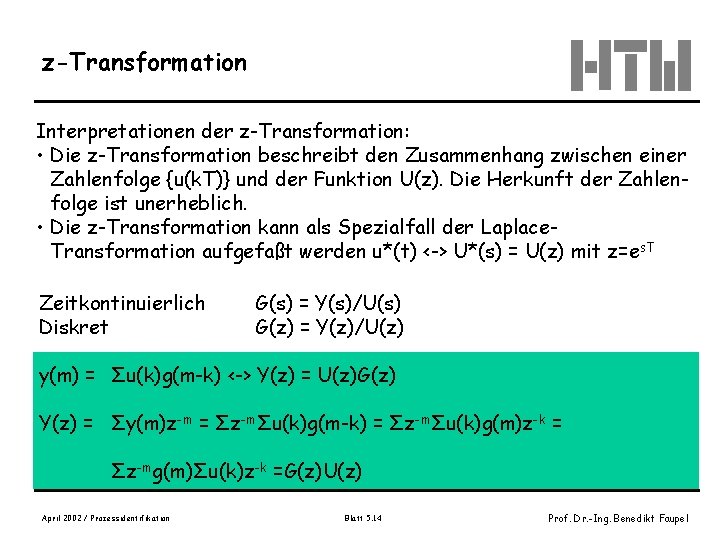
z-Transformation Interpretationen der z-Transformation: • Die z-Transformation beschreibt den Zusammenhang zwischen einer Zahlenfolge {u(k. T)} und der Funktion U(z). Die Herkunft der Zahlenfolge ist unerheblich. • Die z-Transformation kann als Spezialfall der Laplace. Transformation aufgefaßt werden u*(t) <-> U*(s) = U(z) mit z=es. T Zeitkontinuierlich Diskret G(s) = Y(s)/U(s) G(z) = Y(z)/U(z) y(m) = Σu(k)g(m-k) <-> Y(z) = U(z)G(z) Y(z) = Σy(m)z-m = Σz-mΣu(k)g(m-k) = Σz-mΣu(k)g(m)z-k = Σz-mg(m)Σu(k)z-k =G(z)U(z) April 2002 / Prozessidentifikation Blatt 5. 14 Prof. Dr. -Ing. Benedikt Faupel
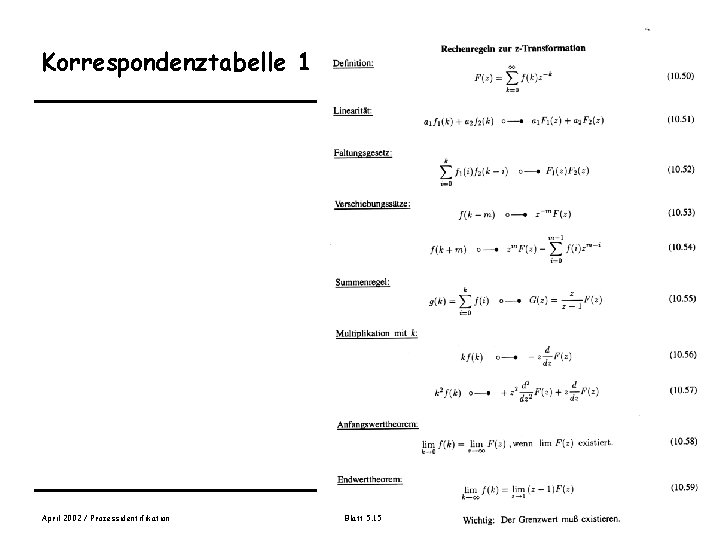
Korrespondenztabelle 1 April 2002 / Prozessidentifikation Blatt 5. 15 Prof. Dr. -Ing. Benedikt Faupel
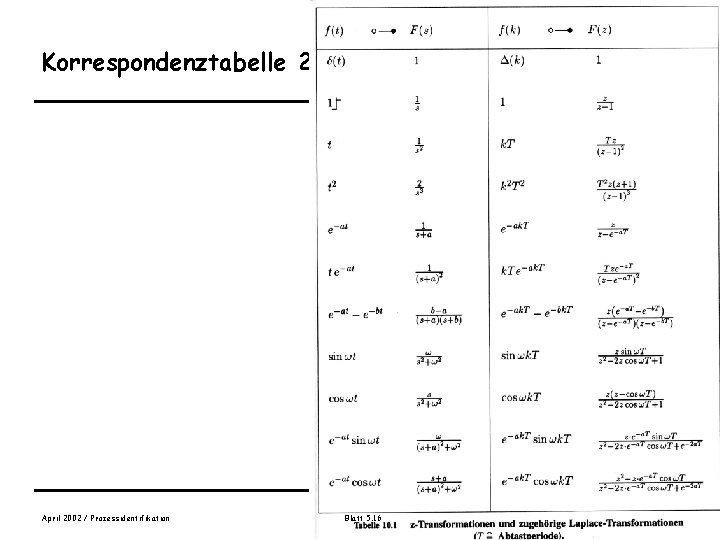
Korrespondenztabelle 2 April 2002 / Prozessidentifikation Blatt 5. 16 Prof. Dr. -Ing. Benedikt Faupel
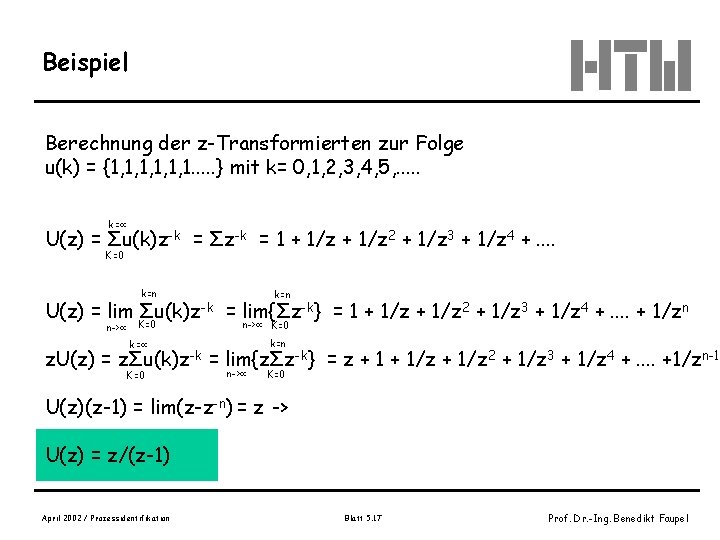
Beispiel Berechnung der z-Transformierten zur Folge u(k) = {1, 1, 1, 1. . . } mit k= 0, 1, 2, 3, 4, 5, . . . k= U(z) = Σu(k)z-k = Σz-k = 1 + 1/z 2 + 1/z 3 + 1/z 4 +. . K=0 U(z) = lim n-> z. U(z) = k=n Σu(k)z-k K=0 k= zΣu(k)z-k K=0 k=n = lim{Σz-k} = 1 + 1/z 2 + 1/z 3 + 1/z 4 +. . + 1/zn n-> K=0 k=n = lim{zΣz-k} = z + 1/z 2 + 1/z 3 + 1/z 4 +. . +1/zn-1 n-> K=0 U(z)(z-1) = lim(z-z-n) = z -> U(z) = z/(z-1) April 2002 / Prozessidentifikation Blatt 5. 17 Prof. Dr. -Ing. Benedikt Faupel
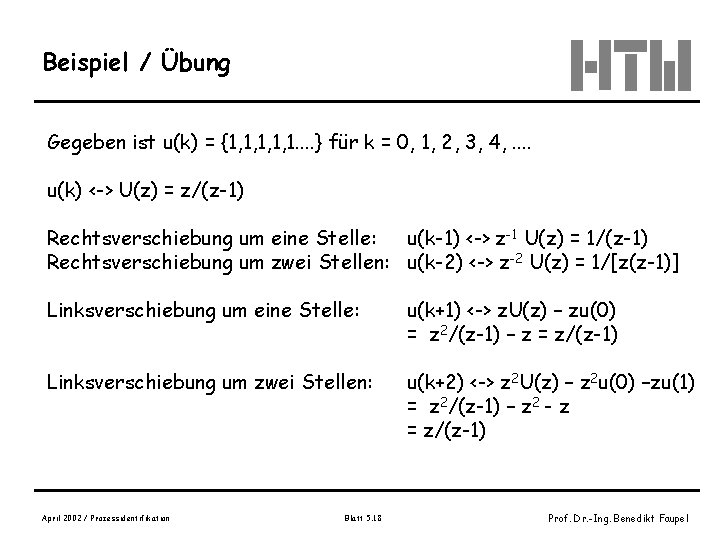
Beispiel / Übung Gegeben ist u(k) = {1, 1, 1. . } für k = 0, 1, 2, 3, 4, . . u(k) <-> U(z) = z/(z-1) Rechtsverschiebung um eine Stelle: u(k-1) <-> z-1 U(z) = 1/(z-1) Rechtsverschiebung um zwei Stellen: u(k-2) <-> z-2 U(z) = 1/[z(z-1)] Linksverschiebung um eine Stelle: u(k+1) <-> z. U(z) – zu(0) = z 2/(z-1) – z = z/(z-1) Linksverschiebung um zwei Stellen: u(k+2) <-> z 2 U(z) – z 2 u(0) –zu(1) = z 2/(z-1) – z 2 - z = z/(z-1) April 2002 / Prozessidentifikation Blatt 5. 18 Prof. Dr. -Ing. Benedikt Faupel
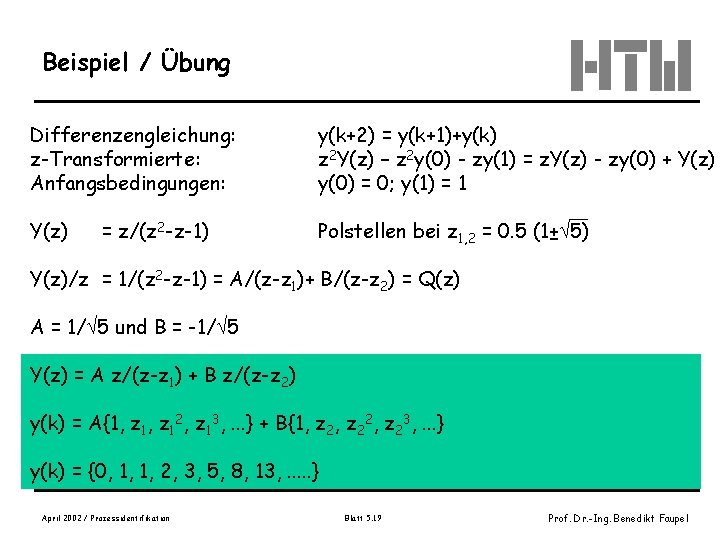
Beispiel / Übung Differenzengleichung: z-Transformierte: Anfangsbedingungen: y(k+2) = y(k+1)+y(k) z 2 Y(z) – z 2 y(0) - zy(1) = z. Y(z) - zy(0) + Y(z) y(0) = 0; y(1) = 1 Y(z) Polstellen bei z 1, 2 = 0. 5 (1± 5) = z/(z 2 -z-1) Y(z)/z = 1/(z 2 -z-1) = A/(z-z 1)+ B/(z-z 2) = Q(z) A = 1/ 5 und B = -1/ 5 Y(z) = A z/(z-z 1) + B z/(z-z 2) y(k) = A{1, z 12, z 13, . . . } + B{1, z 22, z 23, . . . } y(k) = {0, 1, 1, 2, 3, 5, 8, 13, . . . } April 2002 / Prozessidentifikation Blatt 5. 19 Prof. Dr. -Ing. Benedikt Faupel
Übertragungsfunktion Themen: • Bestimmung des Frequenzganges aus der diskreten Sprungantwort eines LTI-Systems • Berechungsgrundlagen • Beispiele April 2002 / Prozessidentifikation Blatt 5. 20 Prof. Dr. -Ing. Benedikt Faupel
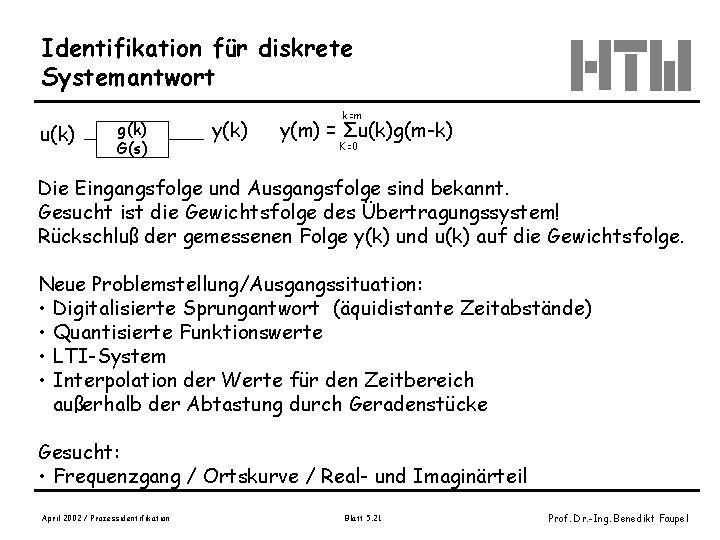
Identifikation für diskrete Systemantwort u(k) g(k) G(s) y(k) k=m y(m) = Σu(k)g(m-k) K=0 Die Eingangsfolge und Ausgangsfolge sind bekannt. Gesucht ist die Gewichtsfolge des Übertragungssystem! Rückschluß der gemessenen Folge y(k) und u(k) auf die Gewichtsfolge. Neue Problemstellung/Ausgangssituation: • Digitalisierte Sprungantwort (äquidistante Zeitabstände) • Quantisierte Funktionswerte • LTI-System • Interpolation der Werte für den Zeitbereich außerhalb der Abtastung durch Geradenstücke Gesucht: • Frequenzgang / Ortskurve / Real- und Imaginärteil April 2002 / Prozessidentifikation Blatt 5. 21 Prof. Dr. -Ing. Benedikt Faupel
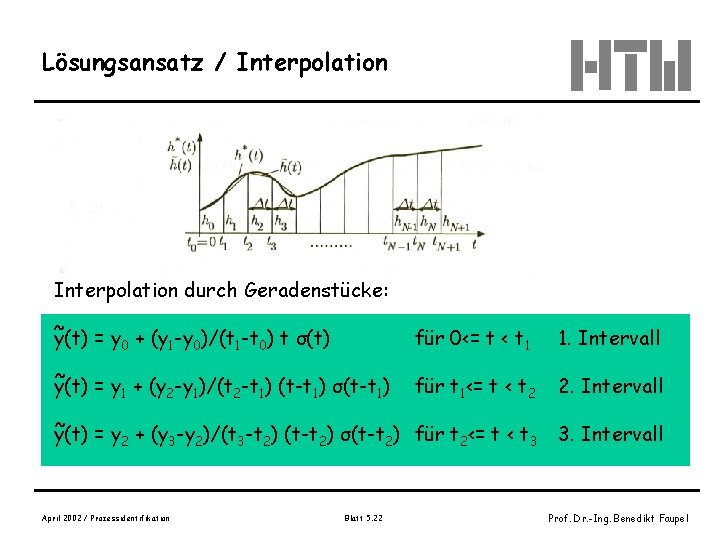
Lösungsansatz / Interpolation durch Geradenstücke: ~ y(t) = y 0 + (y 1 -y 0)/(t 1 -t 0) t σ(t) für 0<= t < t 1 1. Intervall ~ y(t) = y 1 + (y 2 -y 1)/(t 2 -t 1) (t-t 1) σ(t-t 1) für t 1<= t < t 2 2. Intervall ~ y(t) = y 2 + (y 3 -y 2)/(t 3 -t 2) (t-t 2) σ(t-t 2) für t 2<= t < t 3 3. Intervall April 2002 / Prozessidentifikation Blatt 5. 22 Prof. Dr. -Ing. Benedikt Faupel
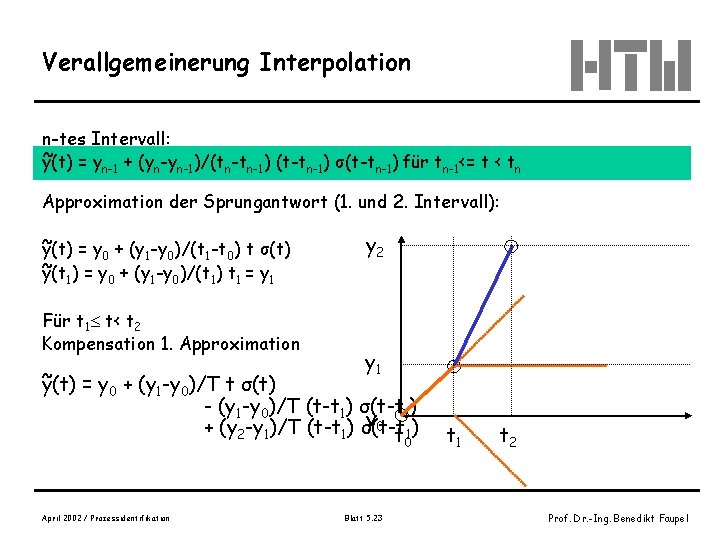
Verallgemeinerung Interpolation n-tes Intervall: ~ y(t) = yn-1 + (yn-yn-1)/(tn-tn-1) (t-tn-1) σ(t-tn-1) für tn-1<= t < tn Approximation der Sprungantwort (1. und 2. Intervall): ~ y(t) = y 0 + (y 1 -y 0)/(t 1 -t 0) t σ(t) ~ y(t ) = y + (y -y )/(t ) t = y 1 0 1 1 y 2 1 Für t 1 t< t 2 Kompensation 1. Approximation y 1 ~ y(t) = y 0 + (y 1 -y 0)/T t σ(t) - (y 1 -y 0)/T (t-t 1) σ(t-t 1) y 0 ) + (y 2 -y 1)/T (t-t 1) σ(t-t t 1 0 April 2002 / Prozessidentifikation Blatt 5. 23 t 1 t 2 Prof. Dr. -Ing. Benedikt Faupel
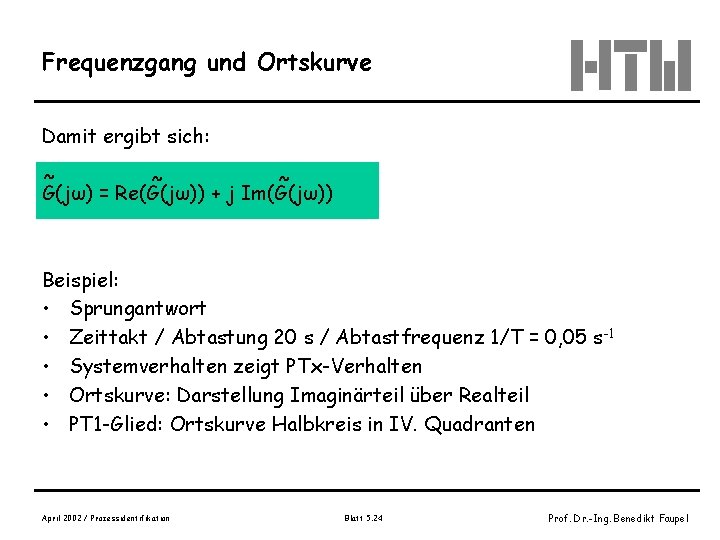
Frequenzgang und Ortskurve Damit ergibt sich: ~ ~ ~ G(jω) = Re(G(jω)) + j Im(G(jω)) Beispiel: • Sprungantwort • Zeittakt / Abtastung 20 s / Abtastfrequenz 1/T = 0, 05 s-1 • Systemverhalten zeigt PTx-Verhalten • Ortskurve: Darstellung Imaginärteil über Realteil • PT 1 -Glied: Ortskurve Halbkreis in IV. Quadranten April 2002 / Prozessidentifikation Blatt 5. 24 Prof. Dr. -Ing. Benedikt Faupel
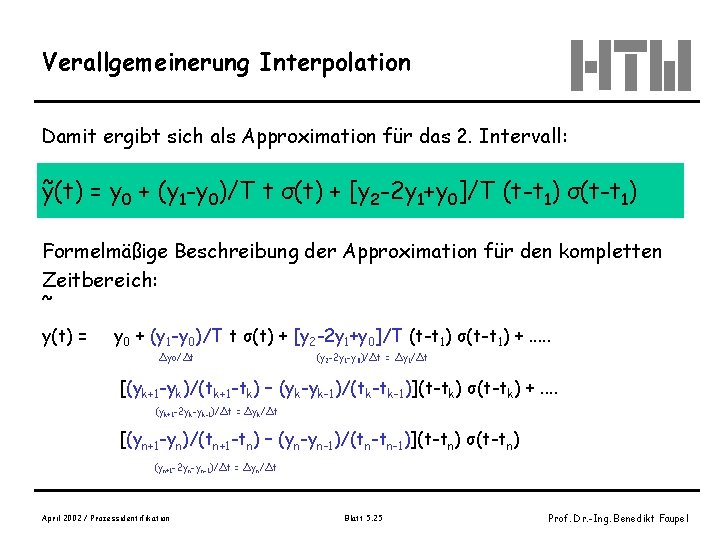
Verallgemeinerung Interpolation Damit ergibt sich als Approximation für das 2. Intervall: ~ y(t) = y 0 + (y 1 -y 0)/T t σ(t) + [y 2 -2 y 1+y 0]/T (t-t 1) σ(t-t 1) Formelmäßige Beschreibung der Approximation für den kompletten Zeitbereich: ~ y(t) = y 0 + (y 1 -y 0)/T t σ(t) + [y 2 -2 y 1+y 0]/T (t-t 1) σ(t-t 1) +. . . Δyo/Δt (y 2 -2 y 1 -y 0)/Δt = Δy 1/Δt [(yk+1 -yk)/(tk+1 -tk) – (yk-yk-1)/(tk-tk-1)](t-tk) σ(t-tk) +. . (yk+1 -2 yk-yk-1)/Δt = Δyk/Δt [(yn+1 -yn)/(tn+1 -tn) – (yn-yn-1)/(tn-tn-1)](t-tn) σ(t-tn) (yn+1 -2 yn-yn-1)/Δt = Δyn/Δt April 2002 / Prozessidentifikation Blatt 5. 25 Prof. Dr. -Ing. Benedikt Faupel
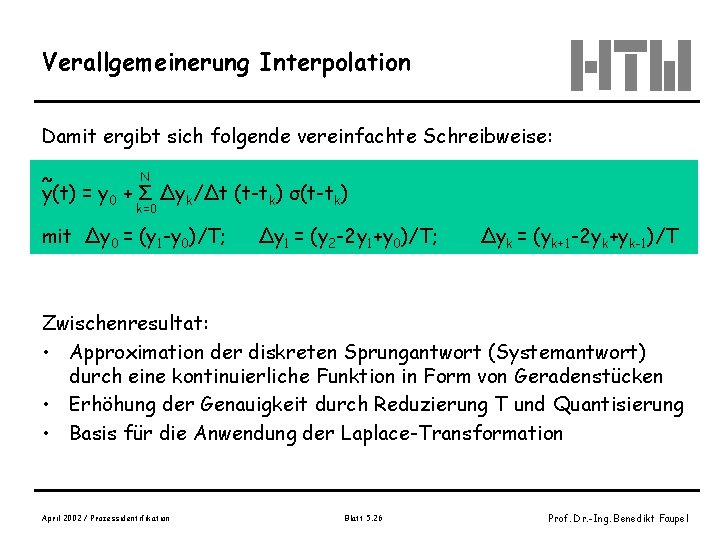
Verallgemeinerung Interpolation Damit ergibt sich folgende vereinfachte Schreibweise: N ~ y(t) = y 0 + Σ Δyk/Δt (t-tk) σ(t-tk) k=0 mit Δy 0 = (y 1 -y 0)/T; Δy 1 = (y 2 -2 y 1+y 0)/T; Δyk = (yk+1 -2 yk+yk-1)/T Zwischenresultat: • Approximation der diskreten Sprungantwort (Systemantwort) durch eine kontinuierliche Funktion in Form von Geradenstücken • Erhöhung der Genauigkeit durch Reduzierung T und Quantisierung • Basis für die Anwendung der Laplace-Transformation April 2002 / Prozessidentifikation Blatt 5. 26 Prof. Dr. -Ing. Benedikt Faupel
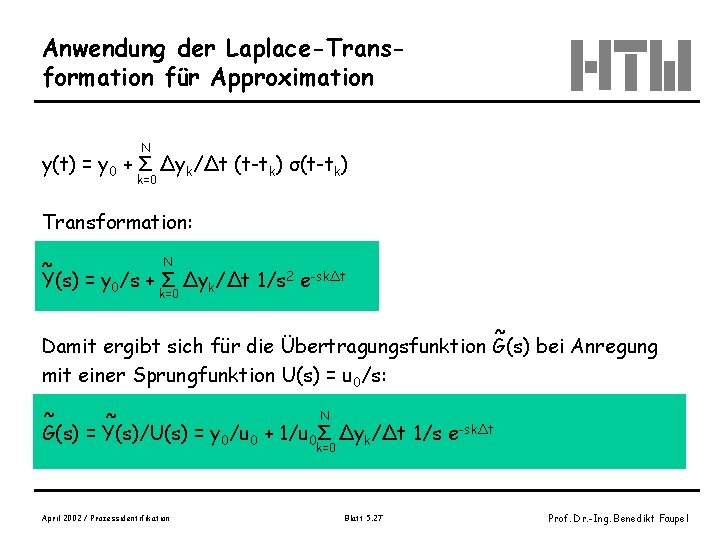
Anwendung der Laplace-Transformation für Approximation N y(t) = y 0 + Σ Δyk/Δt (t-tk) σ(t-tk) k=0 Transformation: N ~ Y(s) = y 0/s + Σ Δyk/Δt 1/s 2 e-skΔt k=0 ~ Damit ergibt sich für die Übertragungsfunktion G(s) bei Anregung mit einer Sprungfunktion U(s) = u 0/s: N ~ ~ G(s) = Y(s)/U(s) = y 0/u 0 + 1/u 0Σ Δyk/Δt 1/s e-skΔt k=0 April 2002 / Prozessidentifikation Blatt 5. 27 Prof. Dr. -Ing. Benedikt Faupel
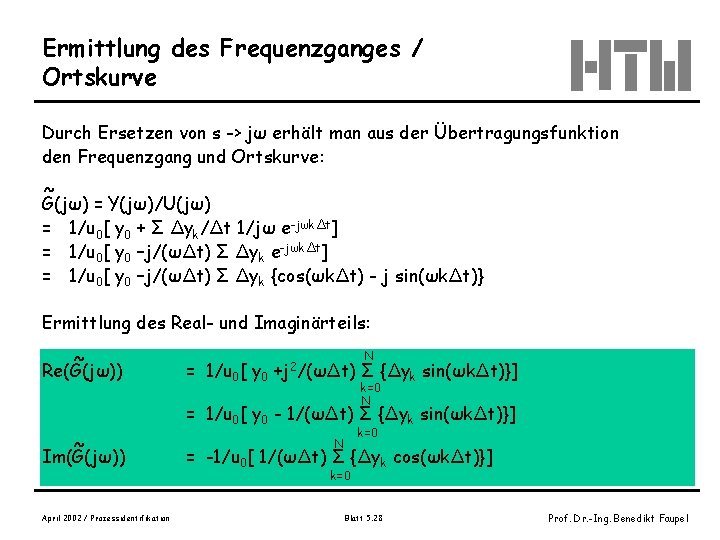
Ermittlung des Frequenzganges / Ortskurve Durch Ersetzen von s -> jω erhält man aus der Übertragungsfunktion den Frequenzgang und Ortskurve: ~ G(jω) = Y(jω)/U(jω) = 1/u 0[ y 0 + Σ Δyk/Δt 1/jω e-jωkΔt] = 1/u 0[ y 0 –j/(ωΔt) Σ Δyk {cos(ωkΔt) - j sin(ωkΔt)} Ermittlung des Real- und Imaginärteils: ~ Re(G(jω)) = 1/u 0[ y 0 +j 2/(ωΔt) N Σ {Δyk sin(ωkΔt)}] k=0 N = 1/u 0[ y 0 - 1/(ωΔt) Σ {Δyk sin(ωkΔt)}] ~ Im(G(jω)) April 2002 / Prozessidentifikation k=0 N = -1/u 0[ 1/(ωΔt) Σ {Δyk cos(ωkΔt)}] k=0 Blatt 5. 28 Prof. Dr. -Ing. Benedikt Faupel
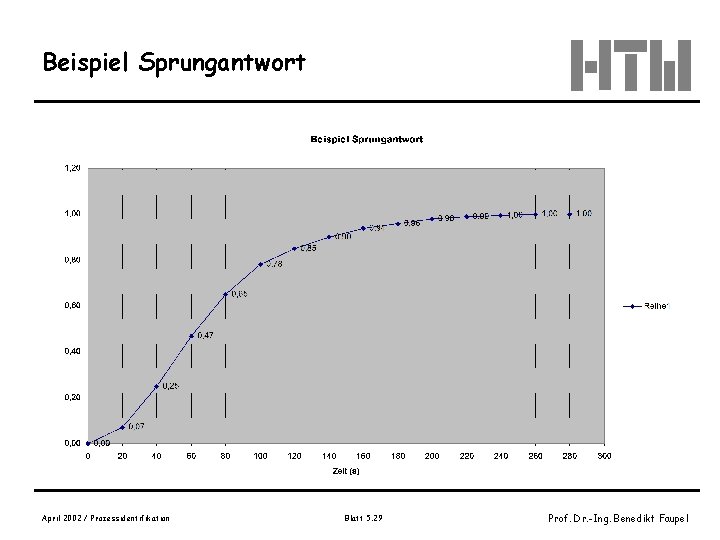
Beispiel Sprungantwort April 2002 / Prozessidentifikation Blatt 5. 29 Prof. Dr. -Ing. Benedikt Faupel
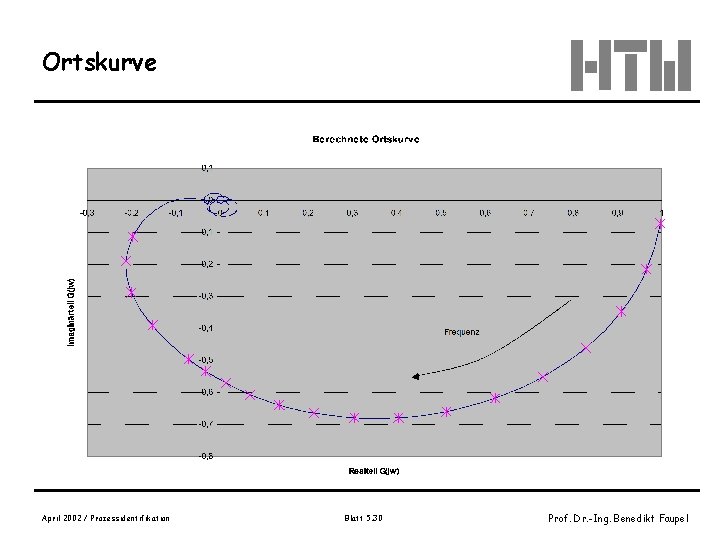
Ortskurve April 2002 / Prozessidentifikation Blatt 5. 30 Prof. Dr. -Ing. Benedikt Faupel
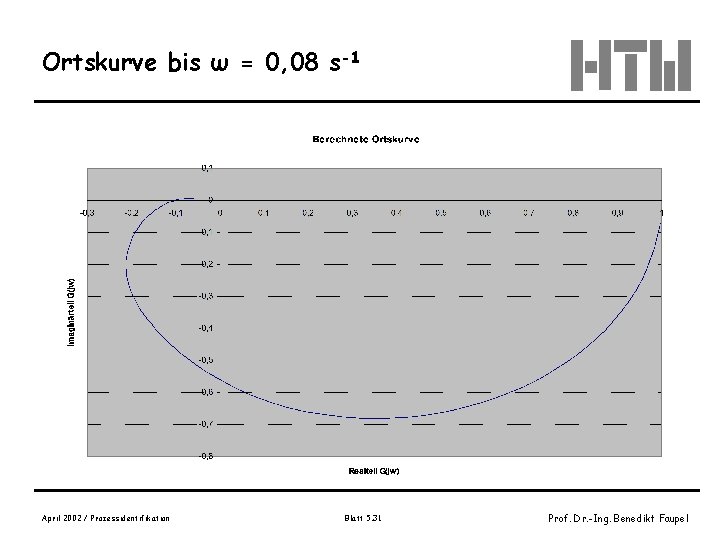
Ortskurve bis ω = 0, 08 s-1 April 2002 / Prozessidentifikation Blatt 5. 31 Prof. Dr. -Ing. Benedikt Faupel
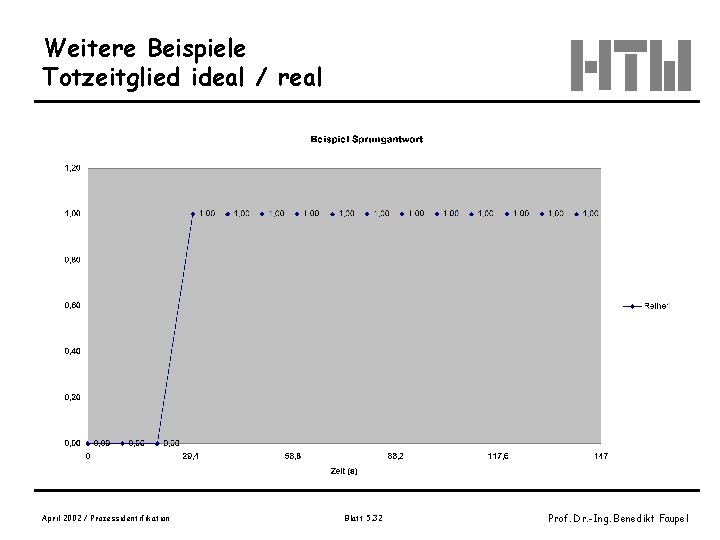
Weitere Beispiele Totzeitglied ideal / real April 2002 / Prozessidentifikation Blatt 5. 32 Prof. Dr. -Ing. Benedikt Faupel
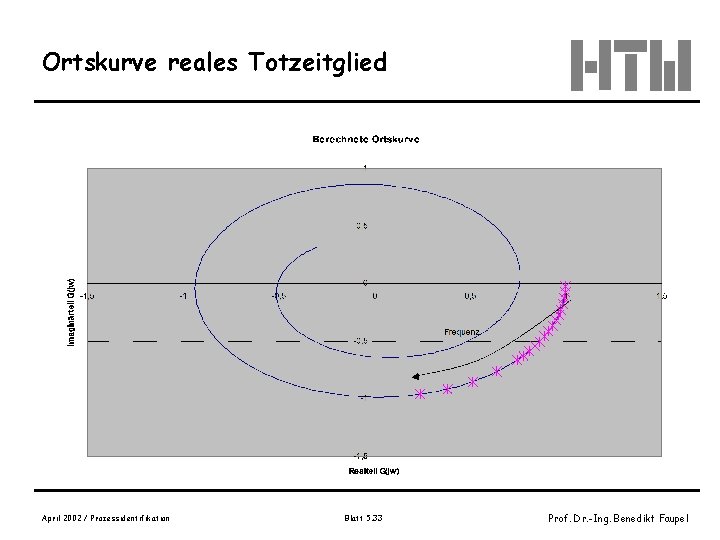
Ortskurve reales Totzeitglied April 2002 / Prozessidentifikation Blatt 5. 33 Prof. Dr. -Ing. Benedikt Faupel
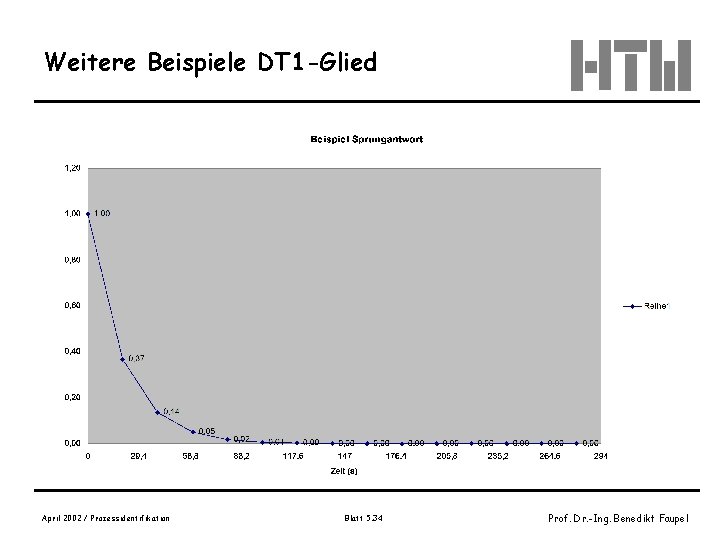
Weitere Beispiele DT 1 -Glied April 2002 / Prozessidentifikation Blatt 5. 34 Prof. Dr. -Ing. Benedikt Faupel
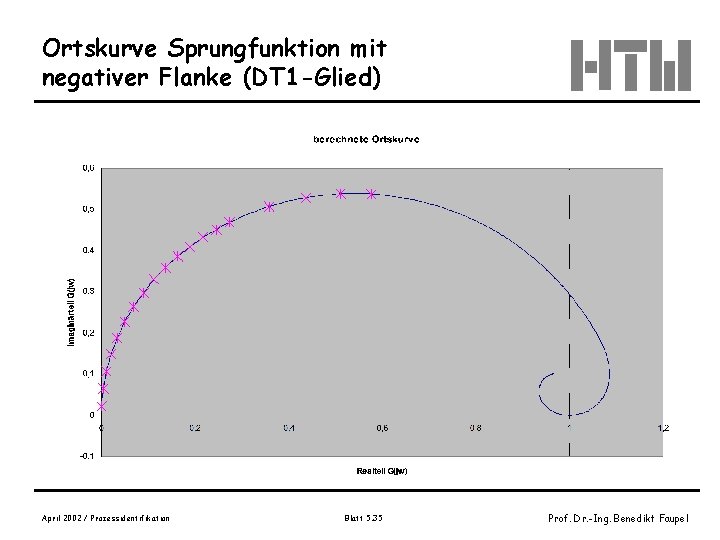
Ortskurve Sprungfunktion mit negativer Flanke (DT 1 -Glied) April 2002 / Prozessidentifikation Blatt 5. 35 Prof. Dr. -Ing. Benedikt Faupel
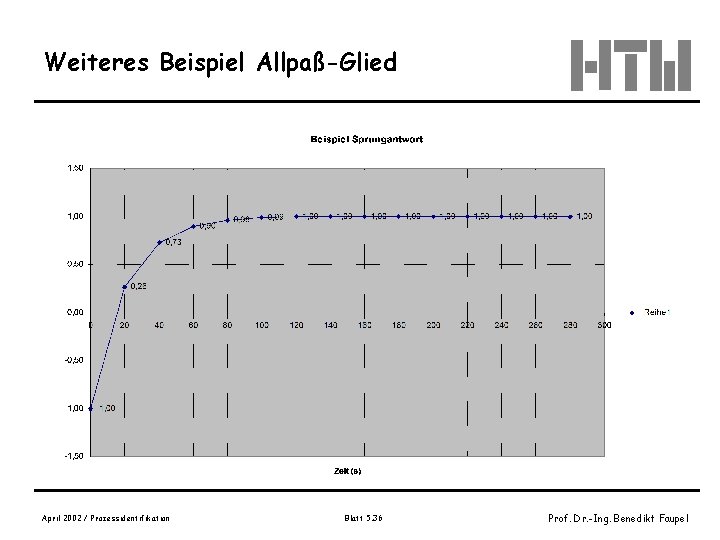
Weiteres Beispiel Allpaß-Glied April 2002 / Prozessidentifikation Blatt 5. 36 Prof. Dr. -Ing. Benedikt Faupel
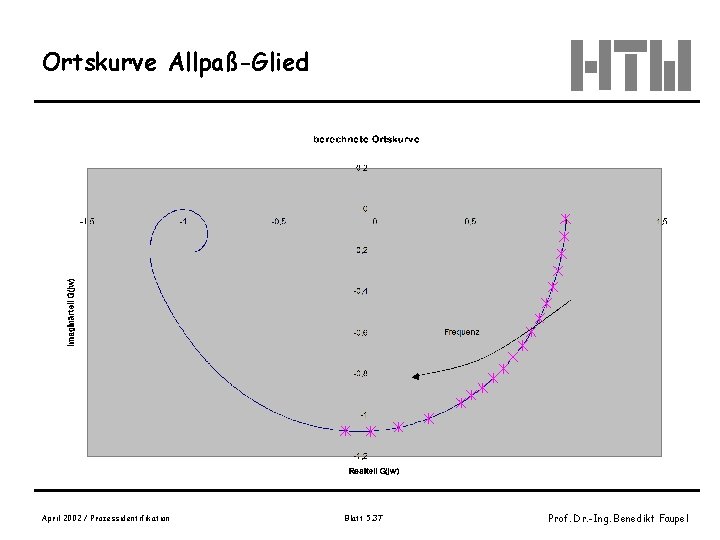
Ortskurve Allpaß-Glied April 2002 / Prozessidentifikation Blatt 5. 37 Prof. Dr. -Ing. Benedikt Faupel
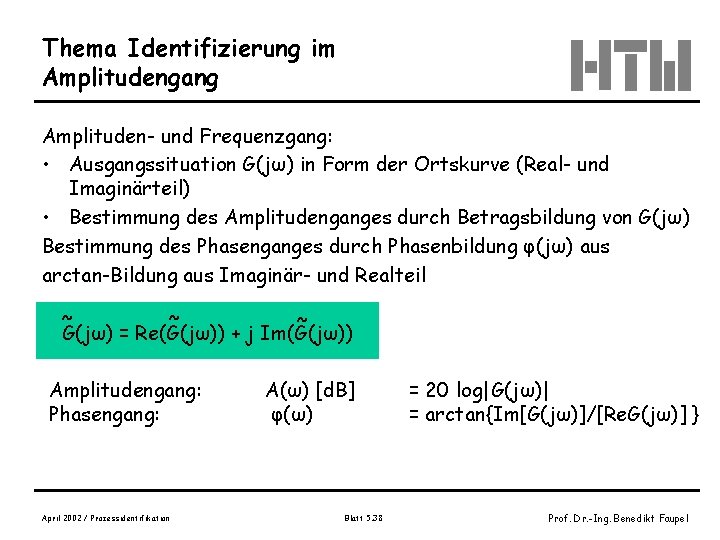
Thema Identifizierung im Amplitudengang Amplituden- und Frequenzgang: • Ausgangssituation G(jω) in Form der Ortskurve (Real- und Imaginärteil) • Bestimmung des Amplitudenganges durch Betragsbildung von G(jω) Bestimmung des Phasenganges durch Phasenbildung φ(jω) aus arctan-Bildung aus Imaginär- und Realteil ~ ~ ~ G(jω) = Re(G(jω)) + j Im(G(jω)) Amplitudengang: Phasengang: April 2002 / Prozessidentifikation A(ω) [d. B] φ(ω) Blatt 5. 38 = 20 log|G(jω)| = arctan{Im[G(jω)]/[Re. G(jω)] } Prof. Dr. -Ing. Benedikt Faupel
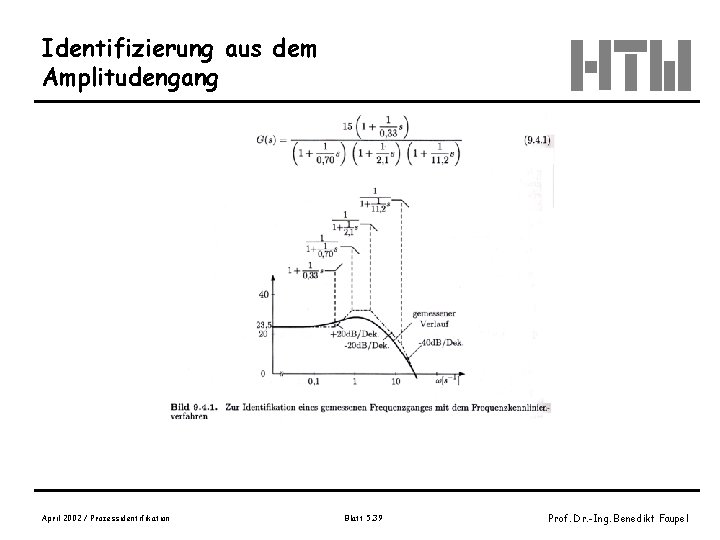
Identifizierung aus dem Amplitudengang April 2002 / Prozessidentifikation Blatt 5. 39 Prof. Dr. -Ing. Benedikt Faupel
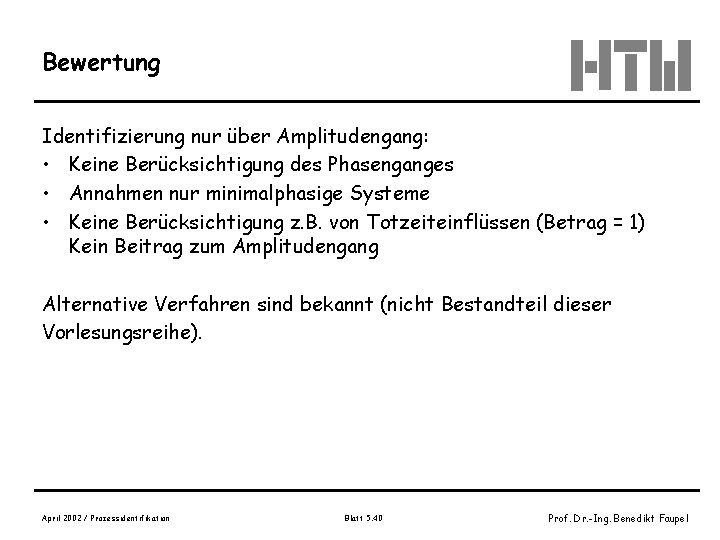
Bewertung Identifizierung nur über Amplitudengang: • Keine Berücksichtigung des Phasenganges • Annahmen nur minimalphasige Systeme • Keine Berücksichtigung z. B. von Totzeiteinflüssen (Betrag = 1) Kein Beitrag zum Amplitudengang Alternative Verfahren sind bekannt (nicht Bestandteil dieser Vorlesungsreihe). April 2002 / Prozessidentifikation Blatt 5. 40 Prof. Dr. -Ing. Benedikt Faupel
- Slides: 40