
VII Simposio Internacional de Automatizacin Lima 23 26

- Slides: 98
VII Simposio Internacional de Automatización Lima 23 -26 de Octubre 2007 Optimización de Lazos de Control Javier Román
Agenda 1. Introducción 2. ¿Por Qué Optimización de Lazos? 3. Conceptos de Teoría de Control 4. Sintonía de Lazos 5. Auditoria de Lazos 6. Análisis de Perturbaciones de Planta 7. Herramientas de Control Avanzado 2
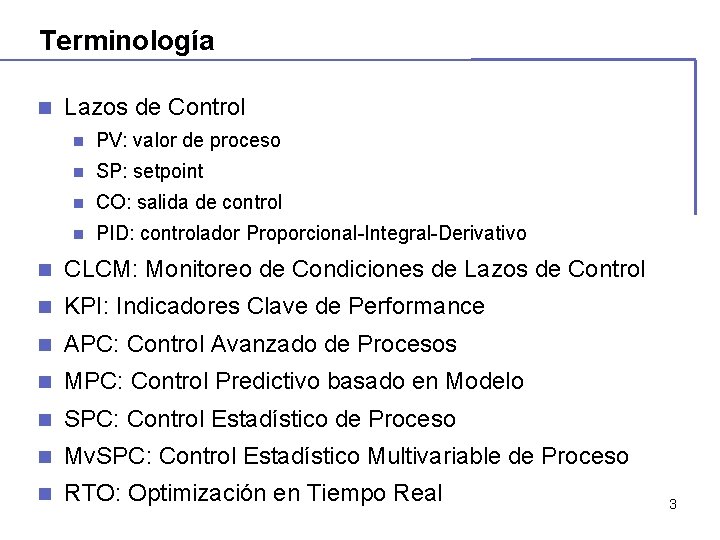
Terminología n Lazos de Control n PV: valor de proceso n SP: setpoint n CO: salida de control n PID: controlador Proporcional-Integral-Derivativo n CLCM: Monitoreo de Condiciones de Lazos de Control n KPI: Indicadores Clave de Performance n APC: Control Avanzado de Procesos n MPC: Control Predictivo basado en Modelo n SPC: Control Estadístico de Proceso n Mv. SPC: Control Estadístico Multivariable de Proceso n RTO: Optimización en Tiempo Real 3
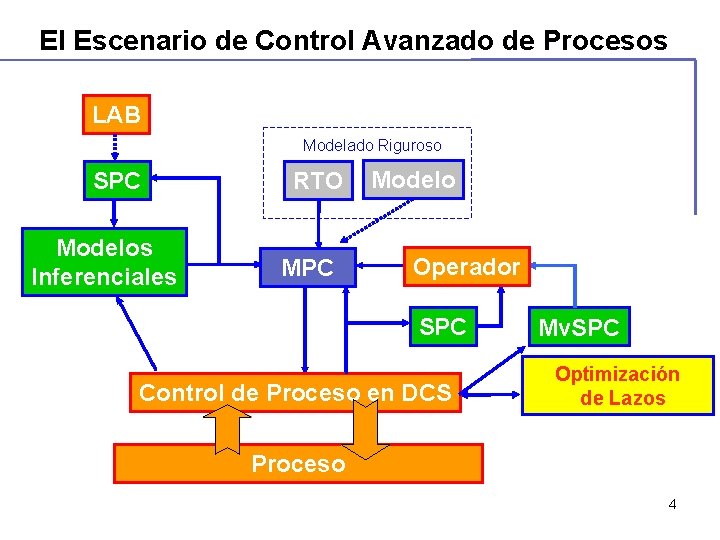
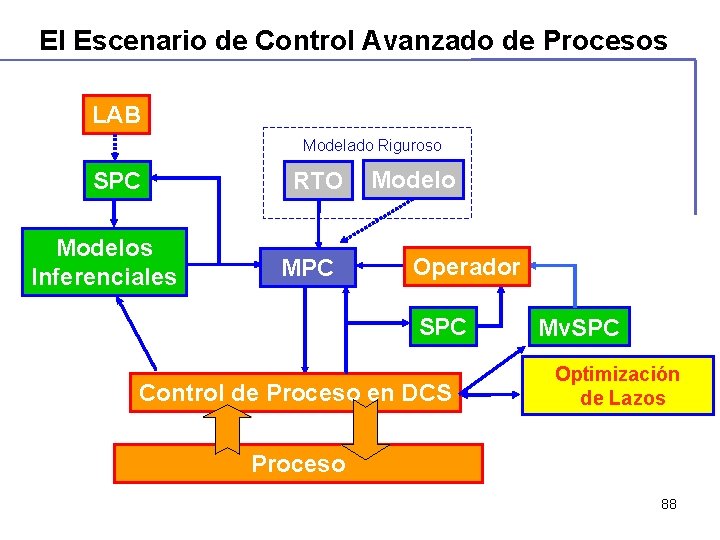
El Escenario de Control Avanzado de Procesos LAB Modelado Riguroso SPC Modelos Inferenciales RTO MPC Modelo Operador SPC Control de Proceso en DCS Mv. SPC Optimización de Lazos Proceso 4
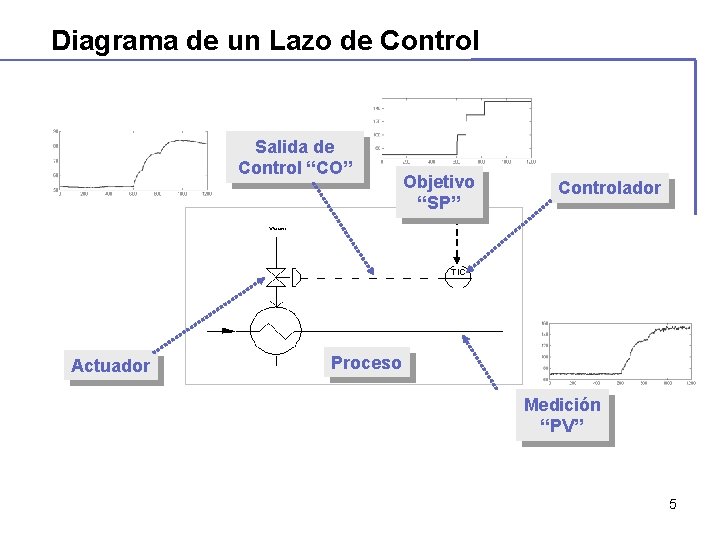
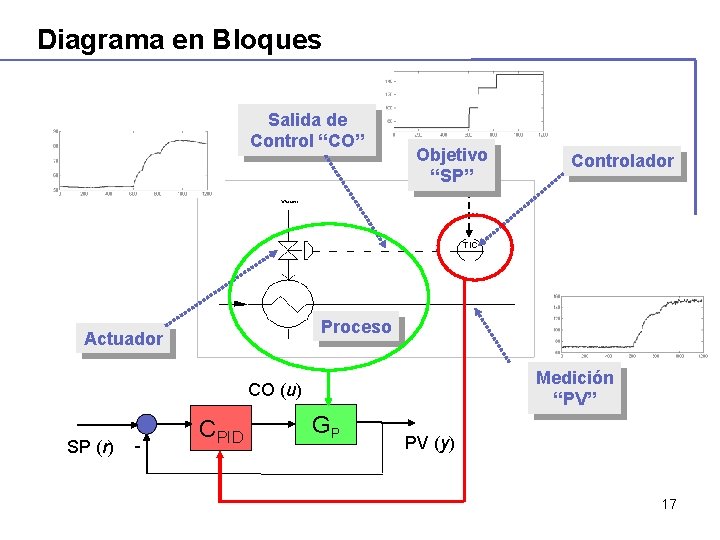
Diagrama de un Lazo de Control Salida de Control “CO” Actuador Objetivo “SP” Controlador Proceso Medición “PV” 5
Agenda 1. Introducción 2. ¿Por Qué Optimización de Lazos? 3. Conceptos de Teoría de Control 4. Sintonía de Lazos 5. Auditoria de Lazos 6. Análisis de Perturbaciones de Planta 7. Herramientas de Control Avanzado 6
¿Por Qué Optimización de Lazos? n “¿Opera mi planta en forma óptima? ” n Si no, ¿cuánto se debe a automación de proceso, especialmente lazos de control? n Deberíamos usar medidas disponibles en lugar de solamente almacenarlas n Operación normal no necesariamente significa operación óptima n Optimización de lazos ahorra dinero sin mayores inversiones de capital 7
Performance: Variabilidad es una amenaza! n n Oscilaciones n ¿El lazo presenta oscilaciones? n ¿Cuáles son las causas posibles? n ¿Qué podemos hacer para eliminarlas? Alta variabilidad n ¿Es la variabilidad mínima? n ¿Qué tan lejos se encuentra del mínimo? n ¿Por qué ha aumentado? n ¿Puede mejorarse? 8
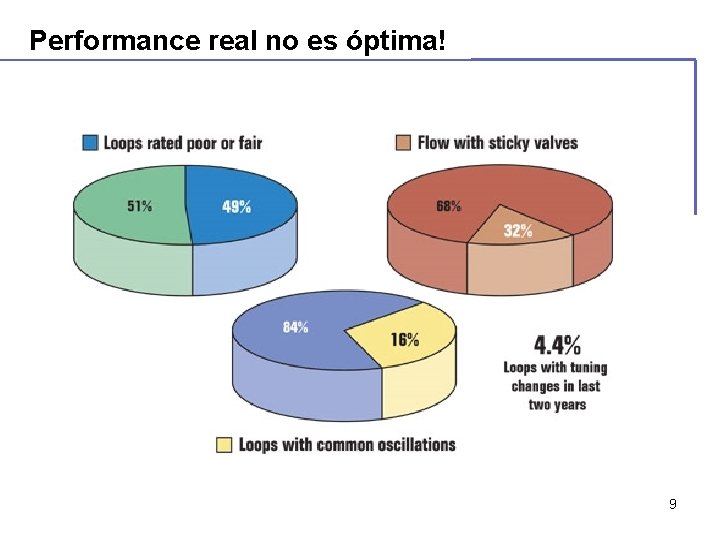
Performance real no es óptima! 9
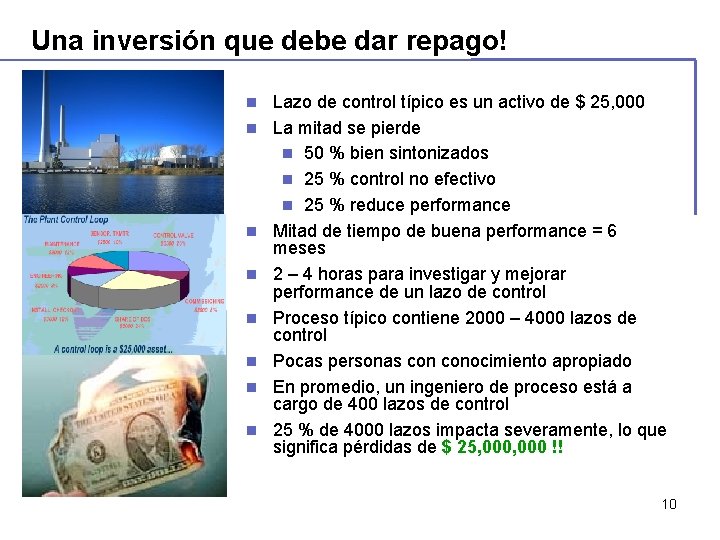
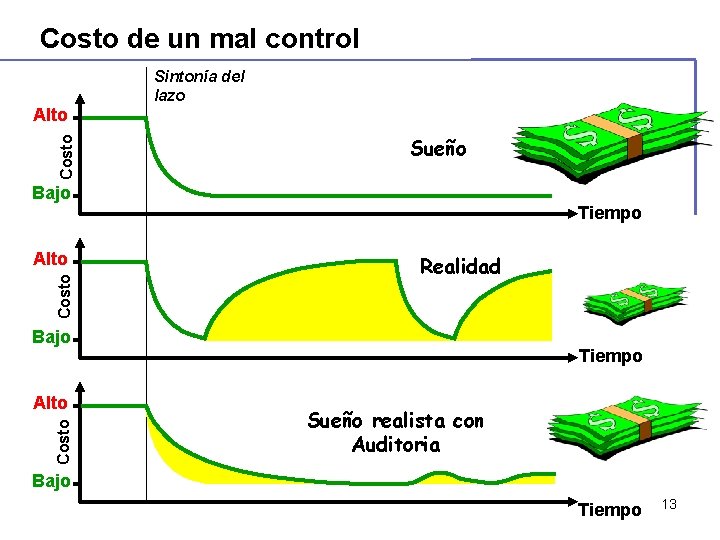
Una inversión que debe dar repago! n n n n Lazo de control típico es un activo de $ 25, 000 La mitad se pierde n 50 % bien sintonizados n 25 % control no efectivo n 25 % reduce performance Mitad de tiempo de buena performance = 6 meses 2 – 4 horas para investigar y mejorar performance de un lazo de control Proceso típico contiene 2000 – 4000 lazos de control Pocas personas conocimiento apropiado En promedio, un ingeniero de proceso está a cargo de 400 lazos de control 25 % de 4000 lazos impacta severamente, lo que significa pérdidas de $ 25, 000 !! 10
Los analistas comienzan a comprender. . . Edición de Junio 2003: “Se debe incluir lazos de control en manejo de activos” Les A. Kane, Editor Citas: n n n n “. . . mientras el equipamiento de proceso es una parte integral de programas de manejo de activos, los lazos de control. . . frecuentemente no reciben la misma atención. ” “La performance de los lazos de control. . . se degrada lentamente en el tiempo sin llamar la atención ” “Sin una adecuada sintonía de lazos de control para minimizar variabilidad, . . . se pierden beneficios sustanciales” “. . . aún una leve degradación en el control del proceso puede resultar en millones de dólares perdidos de ganancias” “Identificar los lazos de control con mayor repago requiere evaluar todos lazos de control, lo cual sería una tarea insuperable sin ayuda de software de supervisión y análisis de lazos de control” “Cuando recién instalado, el control avanzado de proceso proporciona típicamente beneficios sustanciales. Mantener estos beneficios debido a condiciones cambiantes, sin embargo, es un problema” “… es buen tiempo de asegurar los sistemas de control como parte sus esfuerzos de manejo de activos. ” 11
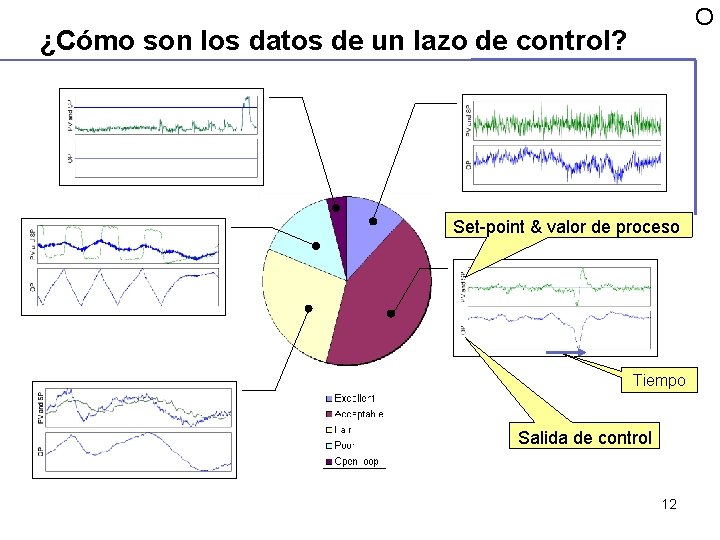
O ¿Cómo son los datos de un lazo de control? Set-point & valor de proceso Tiempo Salida de control 12
Costo de un mal control Costo Alto Sintonía del lazo Sueño Bajo Tiempo Costo Alto Realidad Bajo Costo Alto Tiempo Sueño realista con Auditoria Bajo Tiempo 13
Beneficios de Sintonía y Auditoria n Mantener el sistema de control regulatorio en su máximo n Performance del lazo n n Mantenimiento preventivo n n Habilita al operario a mantener lazos en su punto de óptima performance Alerta de problemas de equipos/proceso a su debido tiempo n Problemas de instrumentos n Problemas de actuadores Posibilita el uso de control multivariable/avanzado n MPC limitado por la capacidad del control básico n Modelos MPC incorporan performance de lazos básicos 14
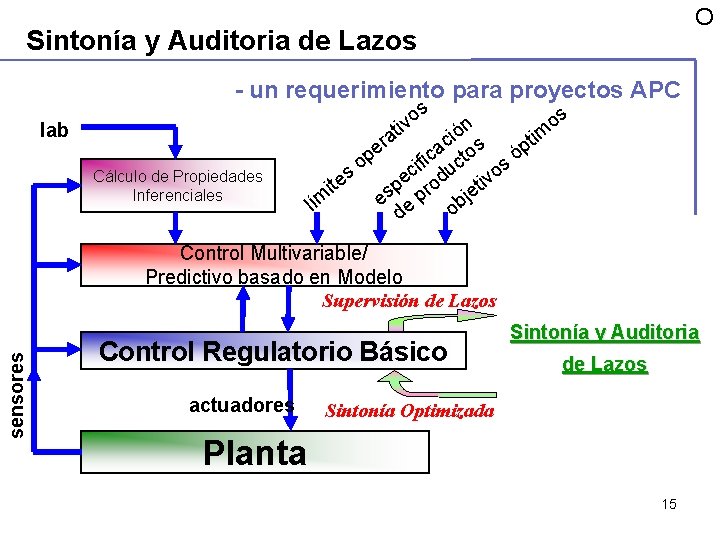
O Sintonía y Auditoria de Lazos - un requerimiento para proyectos APC s s o n ió a tim r c s p e a ic cto s ó f op i c du vo s e ti e p ro jeti s e ep lím ob d it vo lab Cálculo de Propiedades Inferenciales sensores Control Multivariable/ Predictivo basado en Modelo Supervisión de Lazos Control Regulatorio Básico actuadores Sintonía y Auditoria de Lazos Sintonía Optimizada Planta 15
Agenda 1. Introducción 2. ¿Por Qué Optimización de Lazos? 3. Conceptos de Teoría de Control 4. Sintonía de Lazos 5. Auditoria de Lazos 6. Análisis de Perturbaciones de Planta 7. Herramientas de Control Avanzado 16
Diagrama en Bloques Salida de Control “CO” Objetivo “SP” Proceso Actuador Medición “PV” CO (u) SP (r) - Controlador CPID GP PV (y) 17
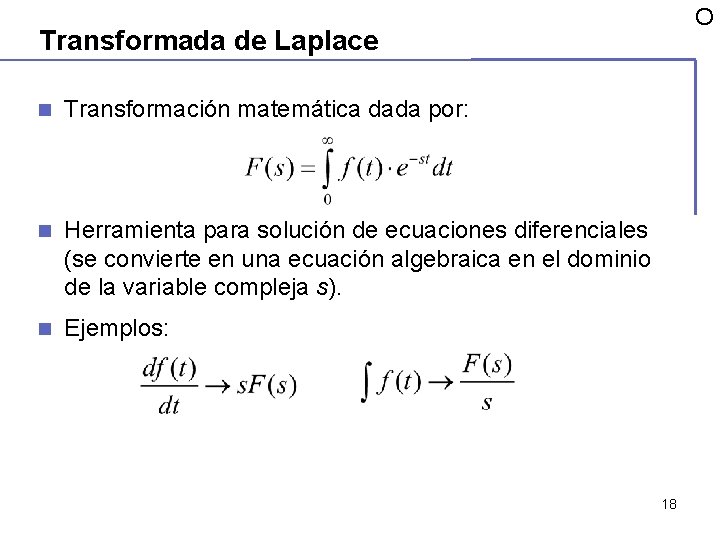
O Transformada de Laplace n Transformación matemática dada por: n Herramienta para solución de ecuaciones diferenciales (se convierte en una ecuación algebraica en el dominio de la variable compleja s). n Ejemplos: 18
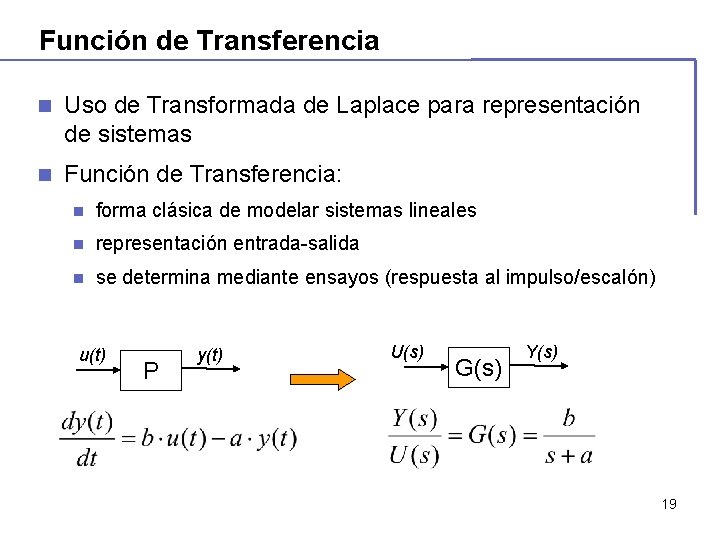
Función de Transferencia n Uso de Transformada de Laplace para representación de sistemas n Función de Transferencia: n forma clásica de modelar sistemas lineales n representación entrada-salida n se determina mediante ensayos (respuesta al impulso/escalón) u(t) P y(t) U(s) G(s) Y(s) 19
Controlador PID – Breve Reseña n Propuesto en los años 40 y se mantiene hasta ahora como el controlador de lazo más utilizado n Es un controlador no-óptimo n Es fácil de sintonizar y permite alcanzar una buena performance n Es fácilmente implementable en un sistema de control digital n Se basa en una estructura de una entrada y una salida 20
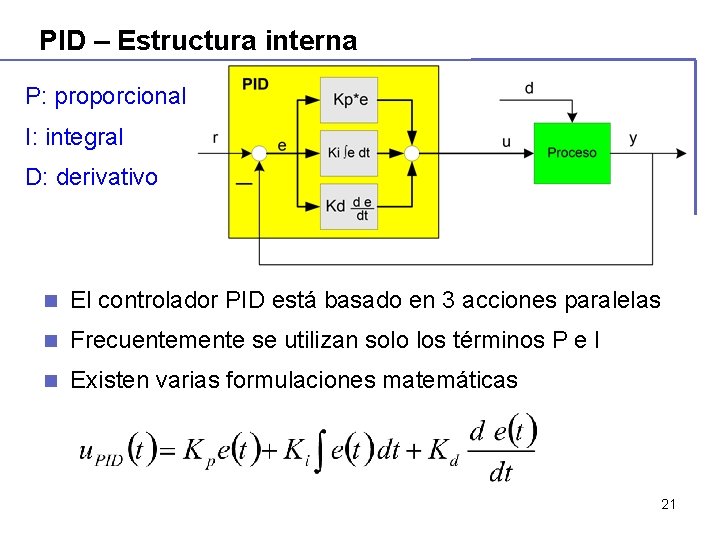
PID – Estructura interna P: proporcional I: integral D: derivativo n El controlador PID está basado en 3 acciones paralelas n Frecuentemente se utilizan solo los términos P e I n Existen varias formulaciones matemáticas 21
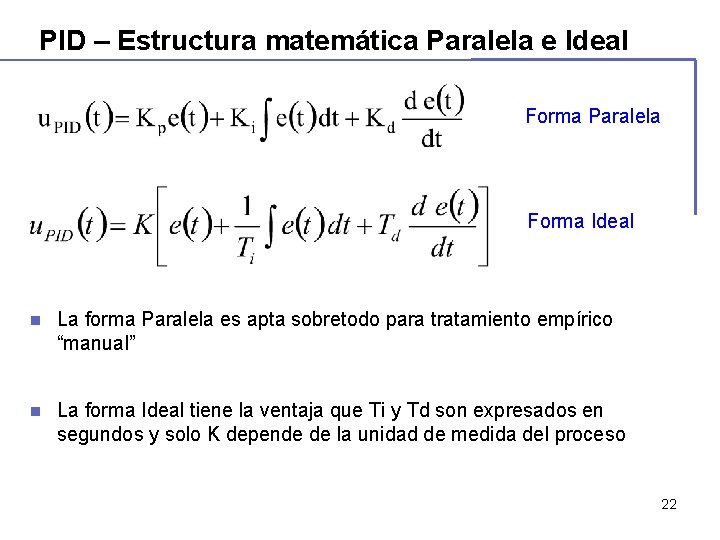
PID – Estructura matemática Paralela e Ideal Forma Paralela Forma Ideal n La forma Paralela es apta sobretodo para tratamiento empírico “manual” n La forma Ideal tiene la ventaja que Ti y Td son expresados en segundos y solo K depende de la unidad de medida del proceso 22
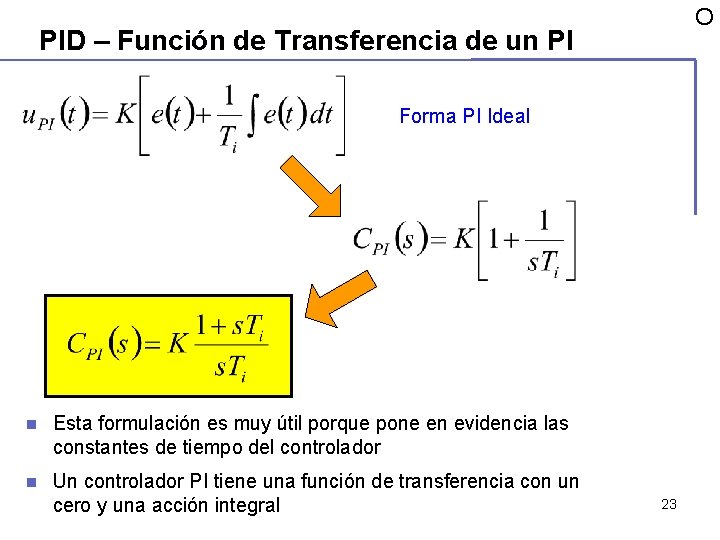
O PID – Función de Transferencia de un PI Forma PI Ideal n Esta formulación es muy útil porque pone en evidencia las constantes de tiempo del controlador n Un controlador PI tiene una función de transferencia con un cero y una acción integral 23
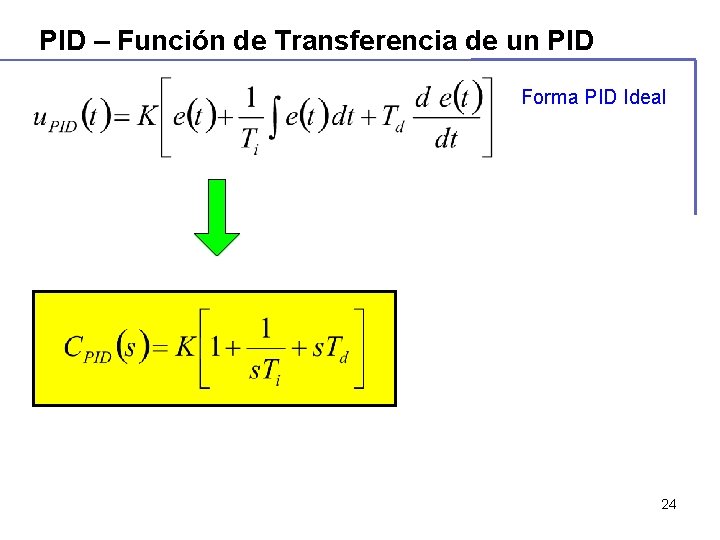
PID – Función de Transferencia de un PID Forma PID Ideal 24
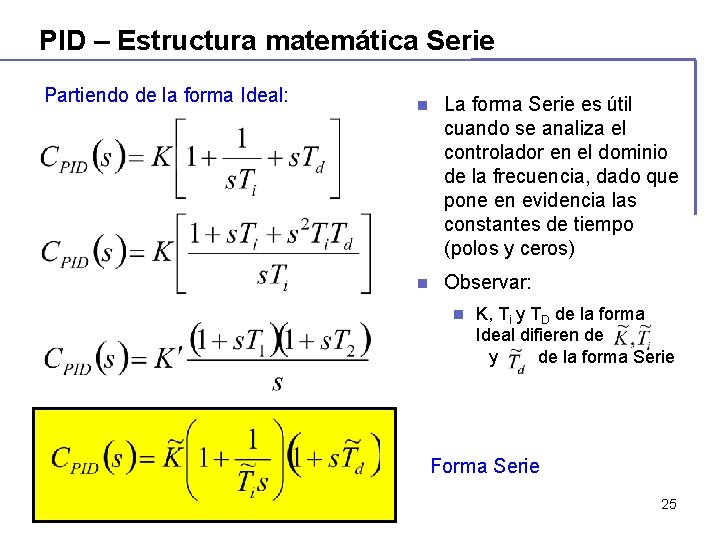
PID – Estructura matemática Serie Partiendo de la forma Ideal: n La forma Serie es útil cuando se analiza el controlador en el dominio de la frecuencia, dado que pone en evidencia las constantes de tiempo (polos y ceros) n Observar: n K, Ti y TD de la forma Ideal difieren de y de la forma Serie Forma Serie 25
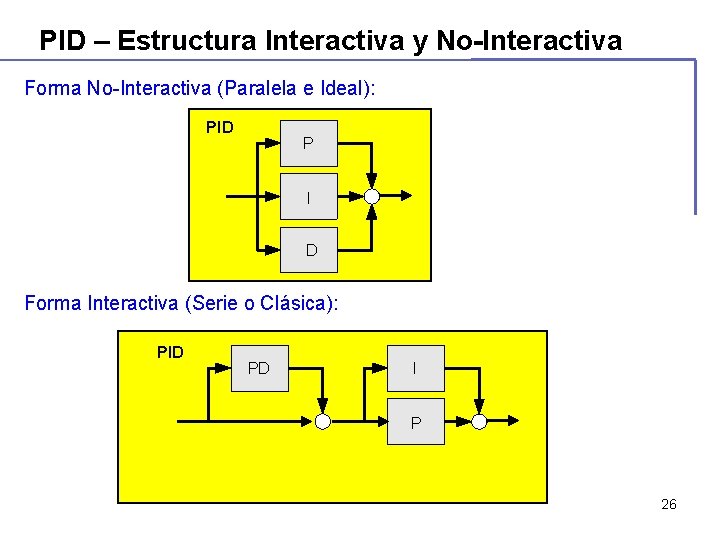
PID – Estructura Interactiva y No-Interactiva Forma No-Interactiva (Paralela e Ideal): PID P I D Forma Interactiva (Serie o Clásica): PID PD I P 26
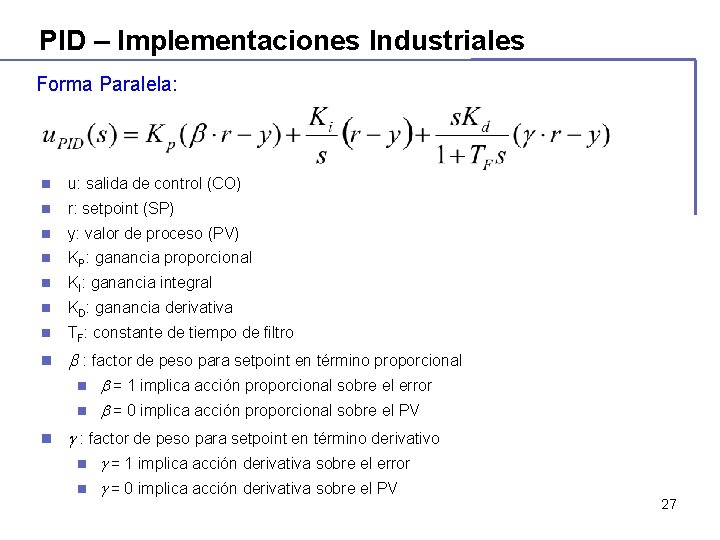
PID – Implementaciones Industriales Forma Paralela: n u: salida de control (CO) n r: setpoint (SP) n y: valor de proceso (PV) n KP: ganancia proporcional n KI: ganancia integral n KD: ganancia derivativa n TF: constante de tiempo de filtro n : factor de peso para setpoint en término proporcional n n n = 1 implica acción proporcional sobre el error = 0 implica acción proporcional sobre el PV : factor de peso para setpoint en término derivativo n n = 1 implica acción derivativa sobre el error = 0 implica acción derivativa sobre el PV 27
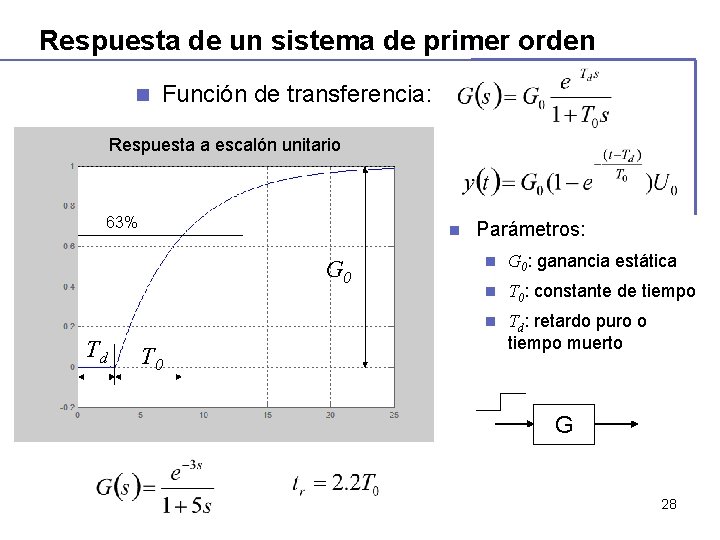
Respuesta de un sistema de primer orden n Función de transferencia: Respuesta a escalón unitario 63% n G 0 Td T 0 Parámetros: n G 0: ganancia estática n T 0: constante de tiempo n Td: retardo puro o tiempo muerto G 28
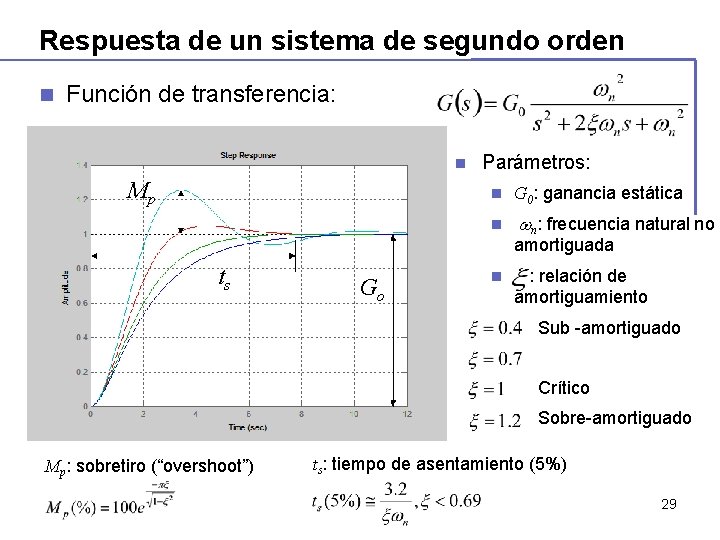
Respuesta de un sistema de segundo orden n Función de transferencia: n Mp Parámetros: n G 0: ganancia estática n n: frecuencia natural no amortiguada ts Go n : relación de amortiguamiento Sub -amortiguado Crítico Sobre-amortiguado Mp: sobretiro (“overshoot”) ts: tiempo de asentamiento (5%) 29
Agenda 1. Introducción 2. ¿Por Qué Optimización de Lazos? 3. Conceptos de Teoría de Control 4. Sintonía de Lazos 5. Auditoria de Lazos 6. Análisis de Perturbaciones de Planta 7. Herramientas de Control Avanzado 30
Sintonía de Controladores PID n n Objetivo n Hallar los parámetros del controlador PID (típicamente K, Ti y Td) para obtener una respuesta de lazo de control deseada n Especificaciones en el dominio del tiempo y/o frecuencia n Cometidos principales del controlador: n Seguimiento de setpoint n Rechazo de perturbaciones Métodos de sintonía n Ziegler-Nichols (Manual) n Lambda n IMC (Internal Model Control) n Ubicación de Polos Dominantes 31
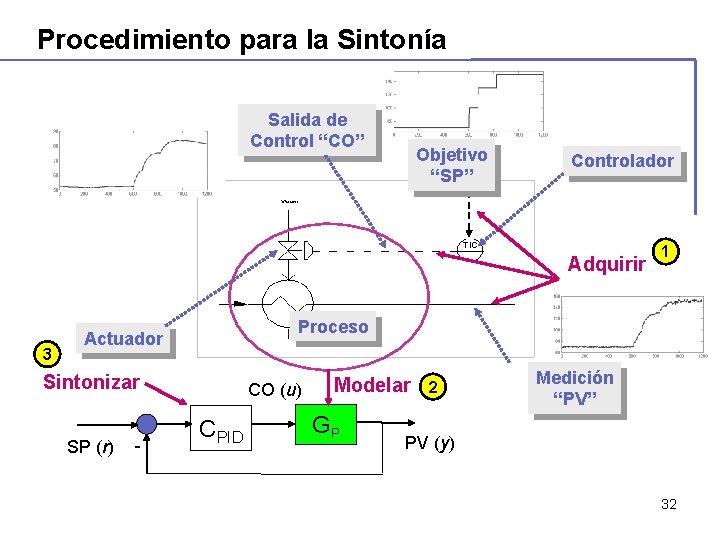
Procedimiento para la Sintonía Salida de Control “CO” Objetivo “SP” Controlador Adquirir 3 Proceso Actuador Sintonizar SP (r) - 1 CO (u) CPID Modelar GP 2 Medición “PV” PV (y) 32
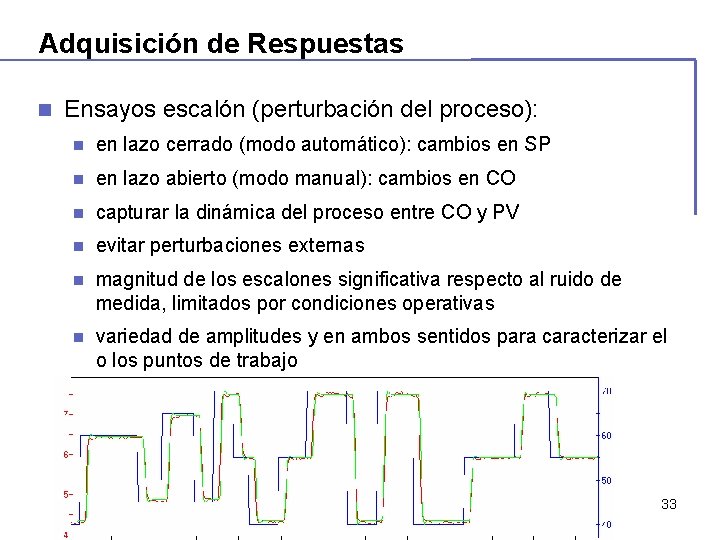
Adquisición de Respuestas n Ensayos escalón (perturbación del proceso): n en lazo cerrado (modo automático): cambios en SP n en lazo abierto (modo manual): cambios en CO n capturar la dinámica del proceso entre CO y PV n evitar perturbaciones externas n magnitud de los escalones significativa respecto al ruido de medida, limitados por condiciones operativas n variedad de amplitudes y en ambos sentidos para caracterizar el o los puntos de trabajo 33
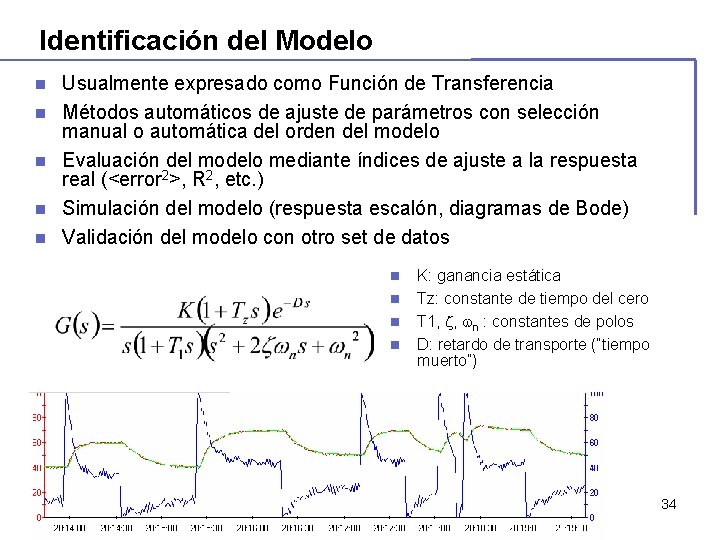
Identificación del Modelo n n n Usualmente expresado como Función de Transferencia Métodos automáticos de ajuste de parámetros con selección manual o automática del orden del modelo Evaluación del modelo mediante índices de ajuste a la respuesta real (<error 2>, R 2, etc. ) Simulación del modelo (respuesta escalón, diagramas de Bode) Validación del modelo con otro set de datos n n K: ganancia estática Tz: constante de tiempo del cero T 1, , n : constantes de polos D: retardo de transporte (“tiempo muerto”) 34
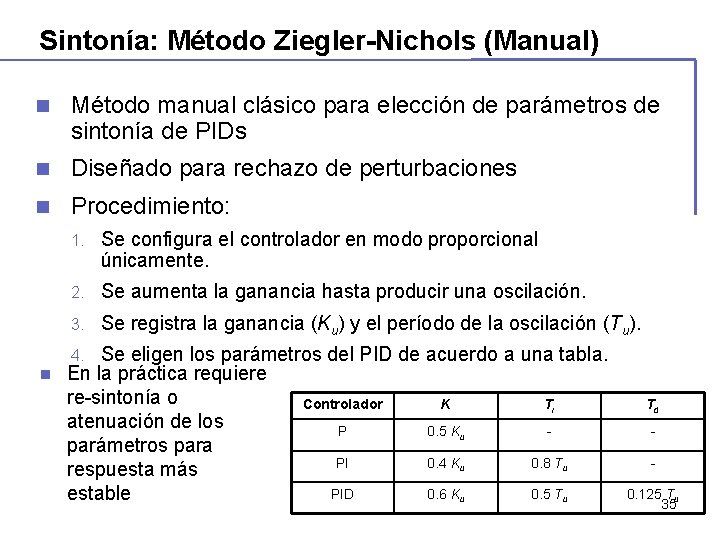
Sintonía: Método Ziegler-Nichols (Manual) n Método manual clásico para elección de parámetros de sintonía de PIDs n Diseñado para rechazo de perturbaciones n Procedimiento: 1. Se configura el controlador en modo proporcional únicamente. 2. Se aumenta la ganancia hasta producir una oscilación. 3. Se registra la ganancia (Ku) y el período de la oscilación (Tu). Se eligen los parámetros del PID de acuerdo a una tabla. n En la práctica requiere re-sintonía o Controlador K Ti atenuación de los P 0. 5 Ku parámetros para PI 0. 4 Ku 0. 8 Tu respuesta más PID 0. 6 Ku 0. 5 Tu estable 4. Td 0. 125 Tu 35
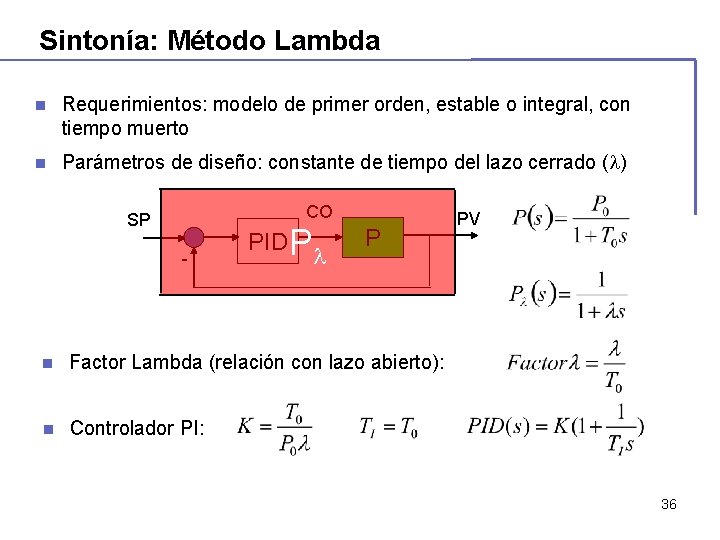
Sintonía: Método Lambda n Requerimientos: modelo de primer orden, estable o integral, con tiempo muerto n Parámetros de diseño: constante de tiempo del lazo cerrado ( ) CO SP - PID P P n Factor Lambda (relación con lazo abierto): n Controlador PI: PV 36
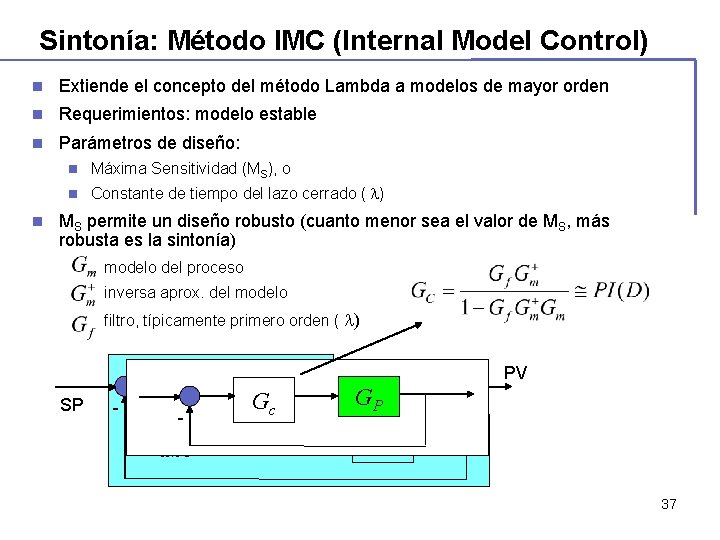
Sintonía: Método IMC (Internal Model Control) n Extiende el concepto del método Lambda a modelos de mayor orden n Requerimientos: modelo estable n Parámetros de diseño: n n Máxima Sensitividad (MS), o n Constante de tiempo del lazo cerrado ( ) MS permite un diseño robusto (cuanto menor sea el valor de MS, más robusta es la sintonía) modelo del proceso inversa aprox. del modelo filtro, típicamente primero orden ( ) SP - Gf IMC Gc PV CO GP 37
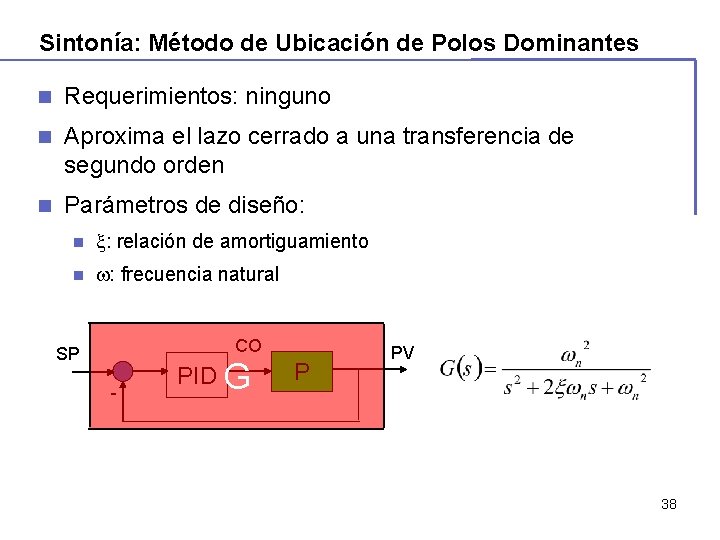
Sintonía: Método de Ubicación de Polos Dominantes n Requerimientos: ninguno n Aproxima el lazo cerrado a una transferencia de segundo orden n Parámetros de diseño: n : relación de amortiguamiento n : frecuencia natural CO SP - PID G P PV 38
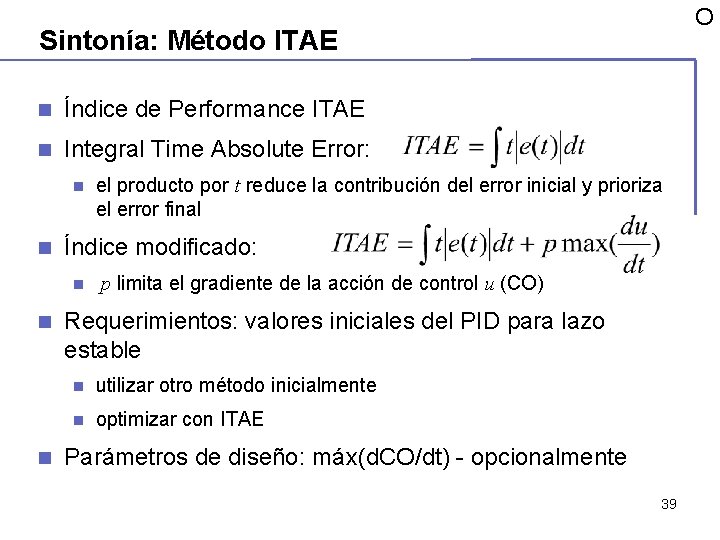
O Sintonía: Método ITAE n Índice de Performance ITAE n Integral Time Absolute Error: n n Índice modificado: n n n el producto por t reduce la contribución del error inicial y prioriza el error final p limita el gradiente de la acción de control u (CO) Requerimientos: valores iniciales del PID para lazo estable n utilizar otro método inicialmente n optimizar con ITAE Parámetros de diseño: máx(d. CO/dt) - opcionalmente 39
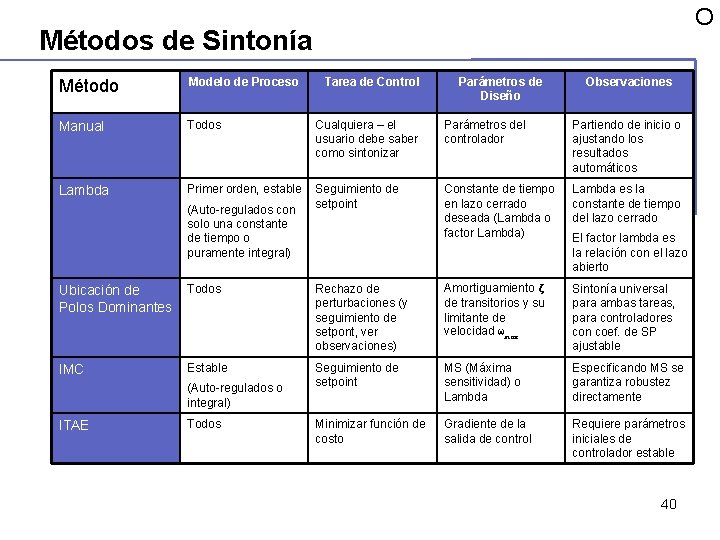
O Métodos de Sintonía Método Modelo de Proceso Manual Todos Cualquiera – el usuario debe saber como sintonizar Parámetros del controlador Partiendo de inicio o ajustando los resultados automáticos Lambda Primer orden, estable Seguimiento de setpoint Constante de tiempo en lazo cerrado deseada (Lambda o factor Lambda) Lambda es la constante de tiempo del lazo cerrado (Auto-regulados con solo una constante de tiempo o puramente integral) Tarea de Control Parámetros de Diseño Observaciones El factor lambda es la relación con el lazo abierto Ubicación de Polos Dominantes Todos Rechazo de perturbaciones (y seguimiento de setpont, ver observaciones) Amortiguamiento ζ de transitorios y su limitante de velocidad ωmax Sintonía universal para ambas tareas, para controladores con coef. de SP ajustable IMC Estable Seguimiento de setpoint MS (Máxima sensitividad) o Lambda Especificando MS se garantiza robustez directamente Minimizar función de costo Gradiente de la salida de control Requiere parámetros iniciales de controlador estable (Auto-regulados o integral) ITAE Todos 40
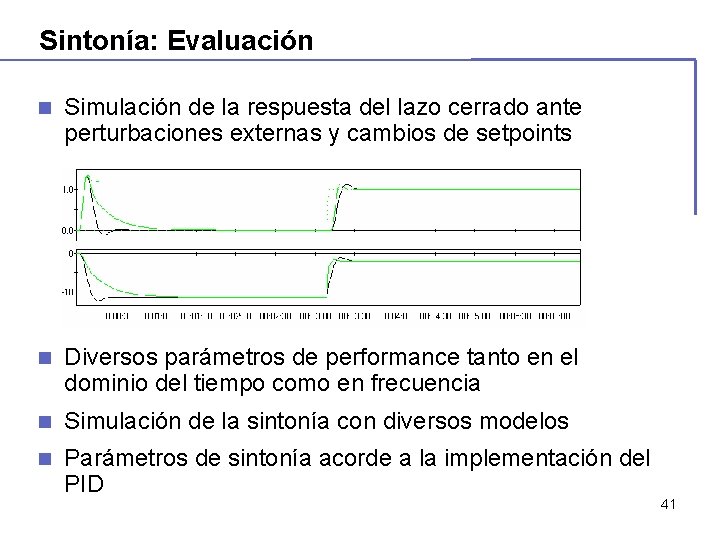
Sintonía: Evaluación n Simulación de la respuesta del lazo cerrado ante perturbaciones externas y cambios de setpoints n Diversos parámetros de performance tanto en el dominio del tiempo como en frecuencia n Simulación de la sintonía con diversos modelos n Parámetros de sintonía acorde a la implementación del PID 41
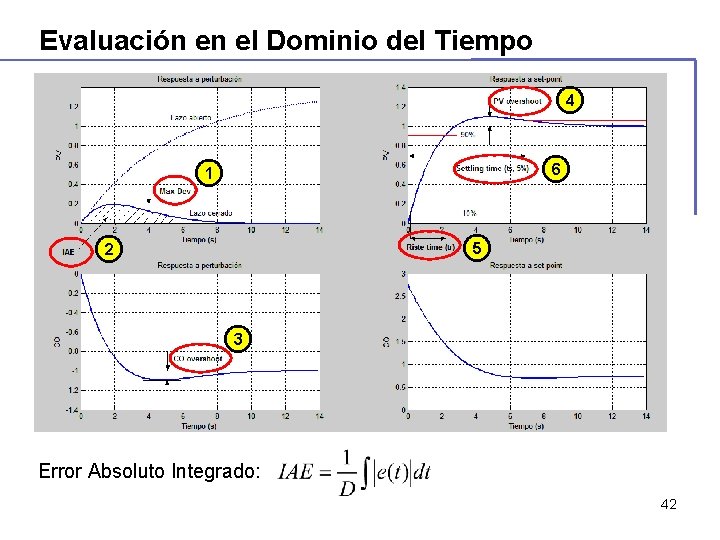
Evaluación en el Dominio del Tiempo 4 6 1 5 2 3 Error Absoluto Integrado: 42
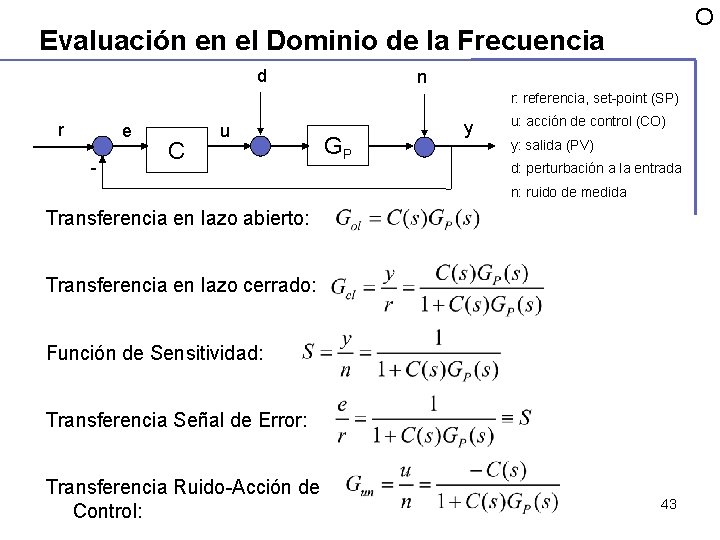
O Evaluación en el Dominio de la Frecuencia d n r: referencia, set-point (SP) r e - C u GP y u: acción de control (CO) y: salida (PV) d: perturbación a la entrada n: ruido de medida Transferencia en lazo abierto: Transferencia en lazo cerrado: Función de Sensitividad: Transferencia Señal de Error: Transferencia Ruido-Acción de Control: 43
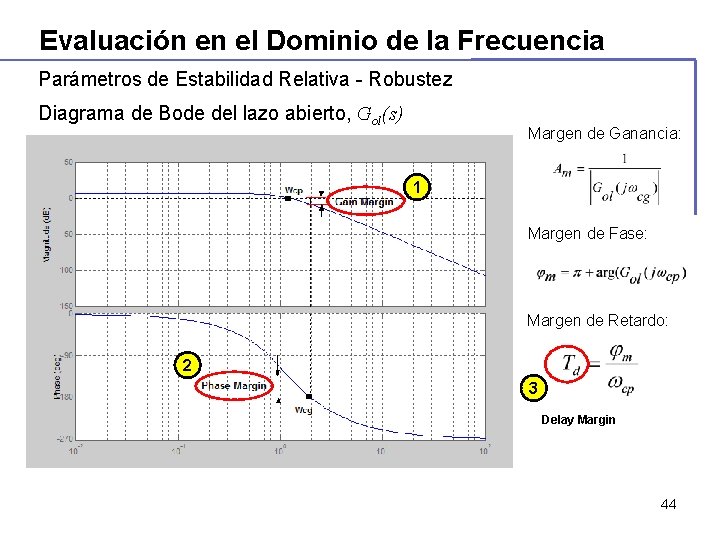
Evaluación en el Dominio de la Frecuencia Parámetros de Estabilidad Relativa - Robustez Diagrama de Bode del lazo abierto, Gol(s) Margen de Ganancia: 1 Margen de Fase: Margen de Retardo: 2 3 Delay Margin 44
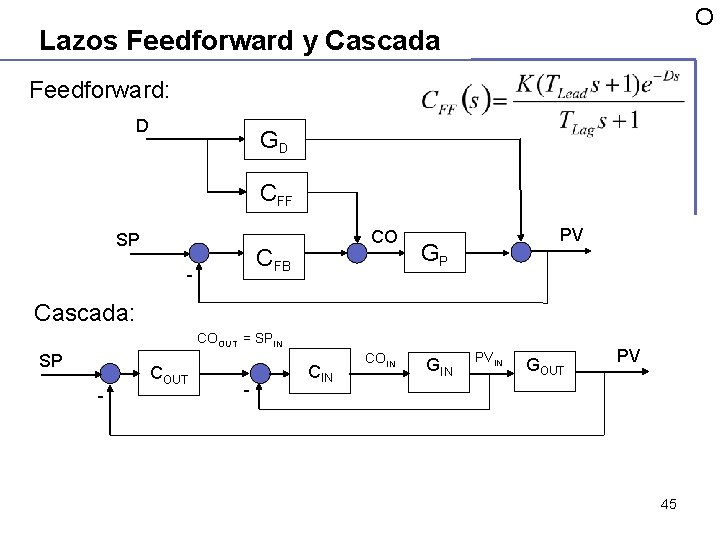
O Lazos Feedforward y Cascada Feedforward: D GD CFF SP CO CFB - PV GP Cascada: COOUT = SPIN SP - COUT - CIN COIN GIN PVIN GOUT PV 45
Agenda 1. Introducción 2. ¿Por Qué Optimización de Lazos? 3. Conceptos de Teoría de Control 4. Sintonía de Lazos 5. Auditoria de Lazos 6. Análisis de Perturbaciones de Planta 7. Herramientas de Control Avanzado 46
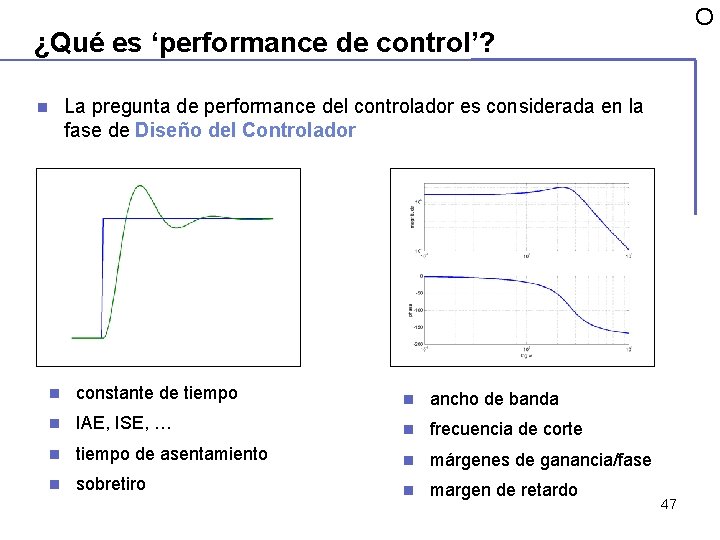
O ¿Qué es ‘performance de control’? n La pregunta de performance del controlador es considerada en la fase de Diseño del Controlador n constante de tiempo n ancho de banda n IAE, ISE, … n frecuencia de corte n tiempo de asentamiento n márgenes de ganancia/fase n sobretiro n margen de retardo 47
Diferencia entre Sintonía y Evaluación n Etapa de Diseño razonable Diseño ligeramente agresivo n Etapa de Evaluación ? ¿es esto un buen control? Si no: ¿por qué? 48
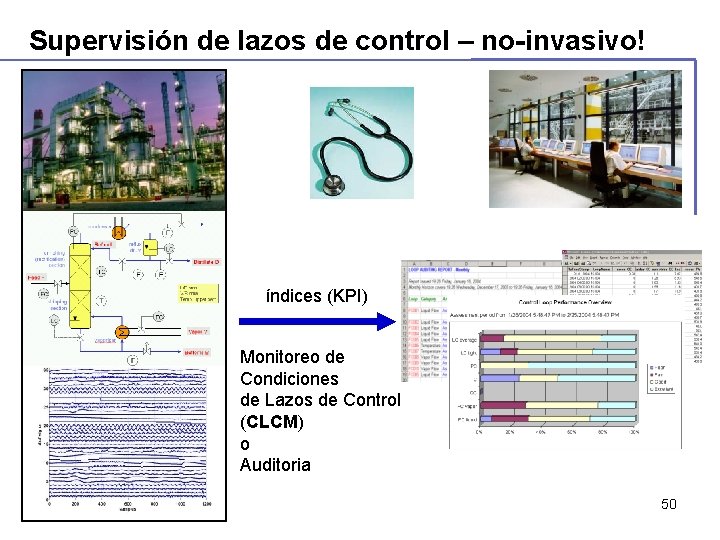
O Generar información a partir de datos! n n Supervisión de Performance n Rara vez se dispone de información adicional n Usar datos de operación solamente n Responder preguntas más relevantes Preguntas típicas n ¿Oscilan los lazos? n ¿Trabajan en modo automático? n ¿Tienen un desempeño aceptable? n ¿Cuáles lazos requieren nueva sintonía? n ¿Hay problemas de físicos? (desgaste de válvulas, por ej. ) 49
Supervisión de lazos de control – no-invasivo! índices (KPI) Monitoreo de Condiciones de Lazos de Control (CLCM) o Auditoria 50
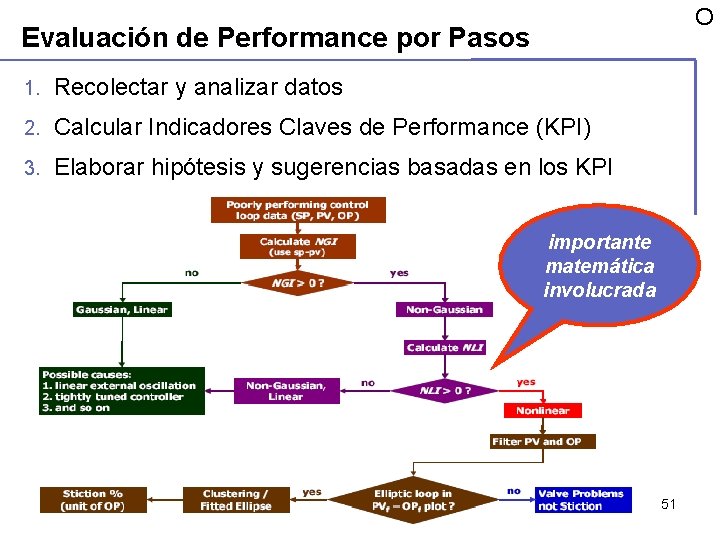
O Evaluación de Performance por Pasos 1. Recolectar y analizar datos 2. Calcular Indicadores Claves de Performance (KPI) 3. Elaborar hipótesis y sugerencias basadas en los KPI importante matemática involucrada 51
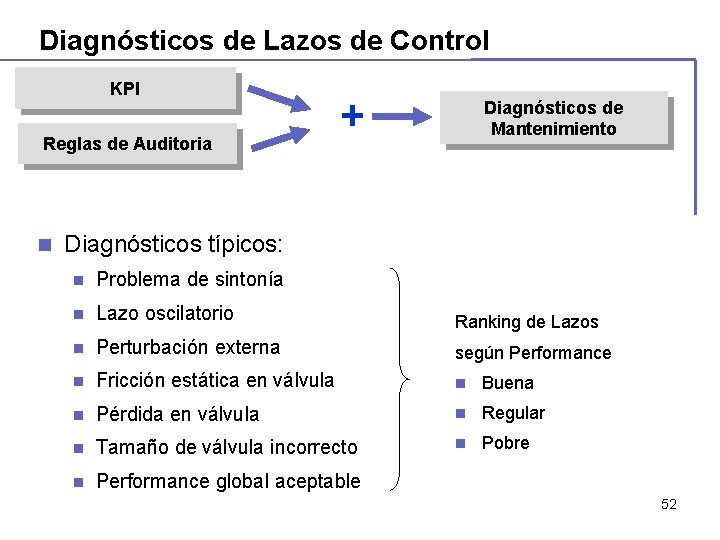
Diagnósticos de Lazos de Control KPI Reglas de Auditoria n + Diagnósticos de Mantenimiento Diagnósticos típicos: n Problema de sintonía n Lazo oscilatorio Ranking de Lazos n Perturbación externa según Performance n Fricción estática en válvula n Buena n Pérdida en válvula n Regular n Tamaño de válvula incorrecto n Pobre n Performance global aceptable 52
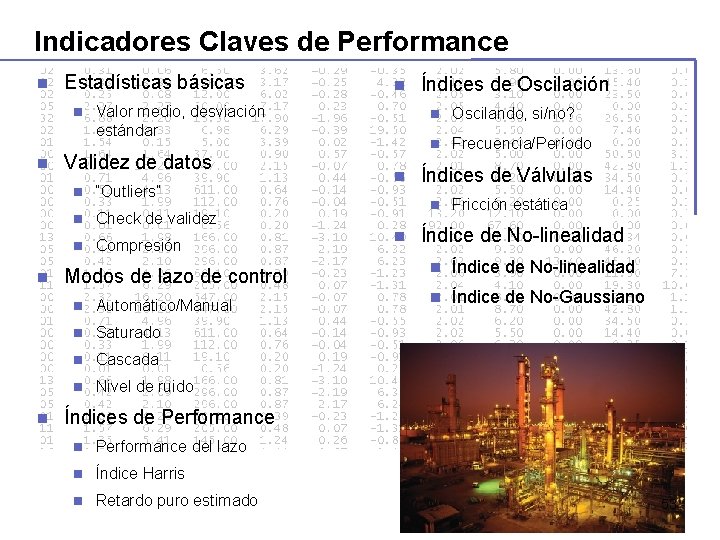
Indicadores Claves de Performance n Estadísticas básicas n n n Valor medio, desviación estándar Validez de datos n “Outliers” n Check de validez n Compresión Modos de lazo de control n Automático/Manual n Saturado n Cascada n Nivel de ruido n Índices de Oscilación n Oscilando, si/no? n Frecuencia/Período Índices de Válvulas n n Fricción estática Índice de No-linealidad n Índice de No-Gaussiano Índices de Performance n Performance del lazo n Índice Harris n Retardo puro estimado 53
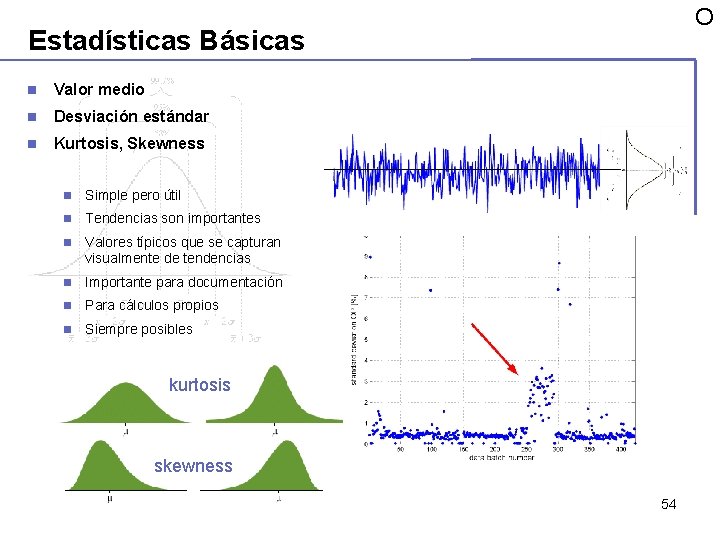
O Estadísticas Básicas n Valor medio n Desviación estándar n Kurtosis, Skewness n Simple pero útil n Tendencias son importantes n Valores típicos que se capturan visualmente de tendencias n Importante para documentación n Para cálculos propios n Siempre posibles kurtosis skewness 54
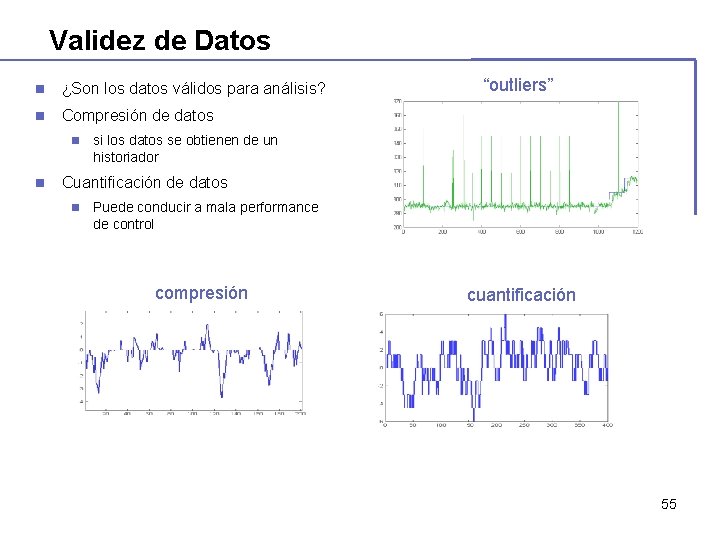
Validez de Datos n ¿Son los datos válidos para análisis? n Compresión de datos n n “outliers” si los datos se obtienen de un historiador Cuantificación de datos n Puede conducir a mala performance de control compresión cuantificación 55
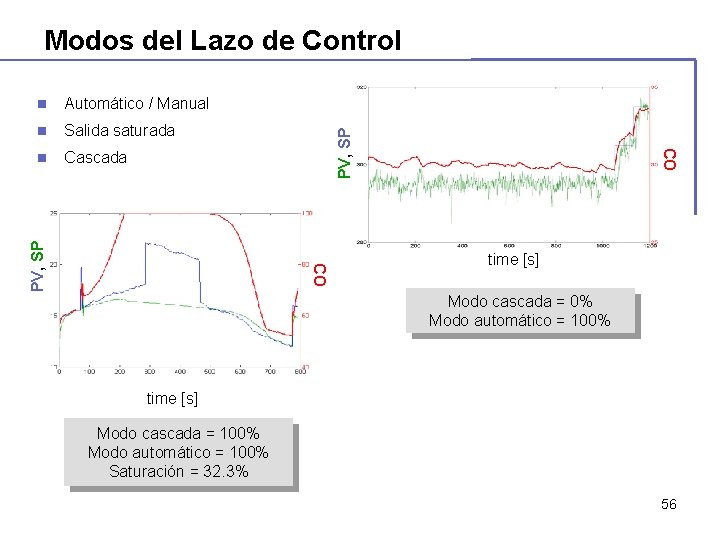
n Salida saturada n Cascada CO PV, SP Automático / Manual CO n PV, SP Modos del Lazo de Control time [s] Modo cascada = 0% Modo automático = 100% time [s] Modo cascada = 100% Modo automático = 100% Saturación = 32. 3% 56
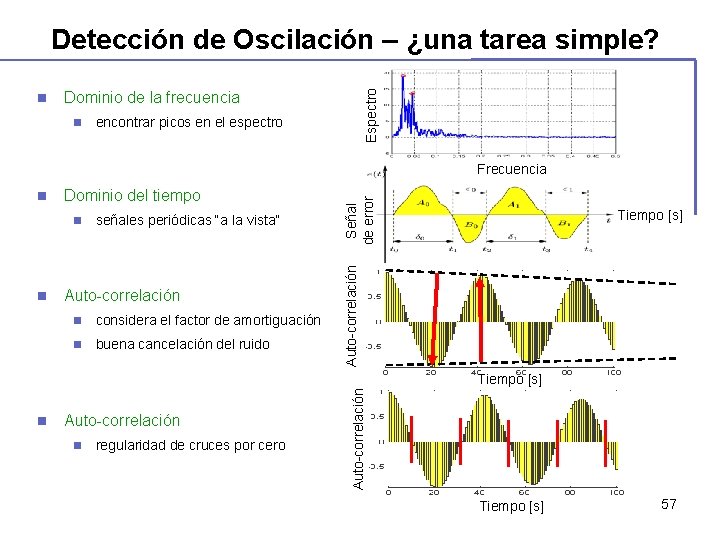
n Espectro Detección de Oscilación – ¿una tarea simple? Dominio de la frecuencia n encontrar picos en el espectro Dominio del tiempo n n señales periódicas “a la vista” Auto-correlación n considera el factor de amortiguación n buena cancelación del ruido Tiempo [s] Auto-correlación n Señal de error Frecuencia n Auto-correlación n regularidad de cruces por cero Auto-correlación Tiempo [s] 57
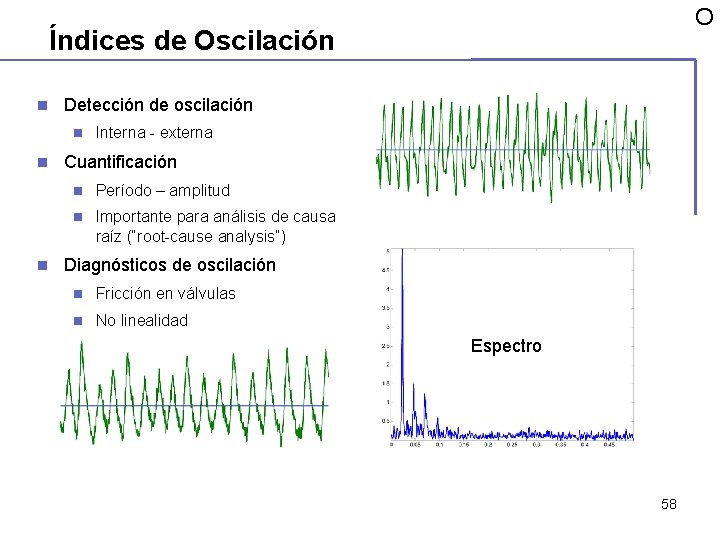
O Índices de Oscilación n Detección de oscilación n Interna - externa Cuantificación n Período – amplitud n Importante para análisis de causa raíz (“root-cause analysis”) Diagnósticos de oscilación n Fricción en válvulas n No linealidad Espectro 58
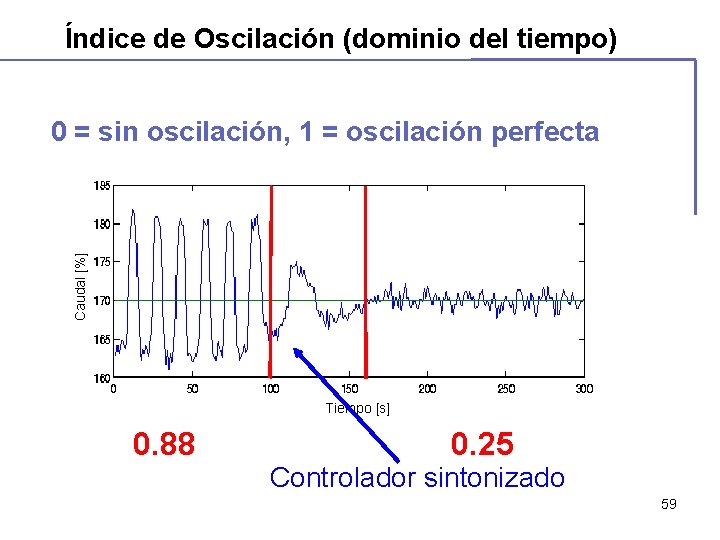
Índice de Oscilación (dominio del tiempo) Caudal [%] 0 = sin oscilación, 1 = oscilación perfecta Tiempo [s] 0. 88 0. 25 Controlador sintonizado 59
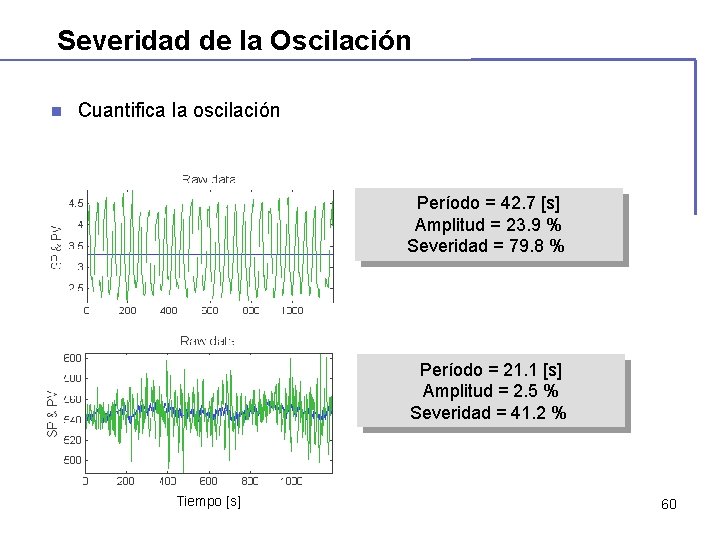
Severidad de la Oscilación n Cuantifica la oscilación Período = 42. 7 [s] Amplitud = 23. 9 % Severidad = 79. 8 % Período = 21. 1 [s] Amplitud = 2. 5 % Severidad = 41. 2 % Tiempo [s] 60
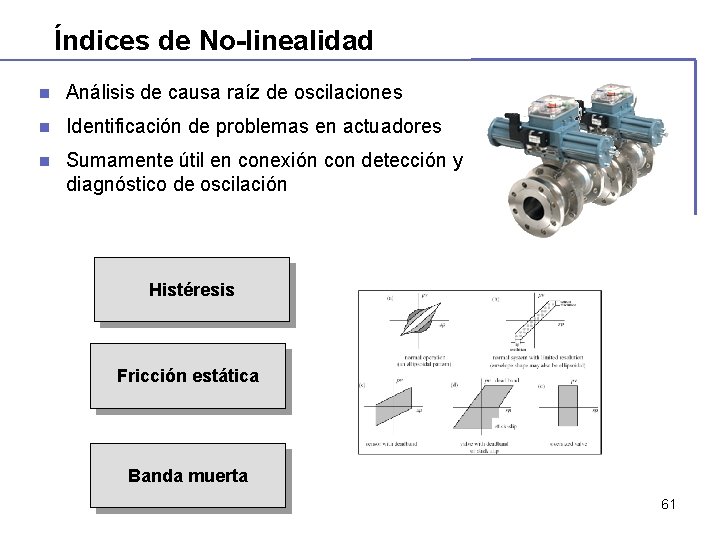
Índices de No-linealidad n Análisis de causa raíz de oscilaciones n Identificación de problemas en actuadores n Sumamente útil en conexión con detección y diagnóstico de oscilación Histéresis Fricción estática Banda muerta 61
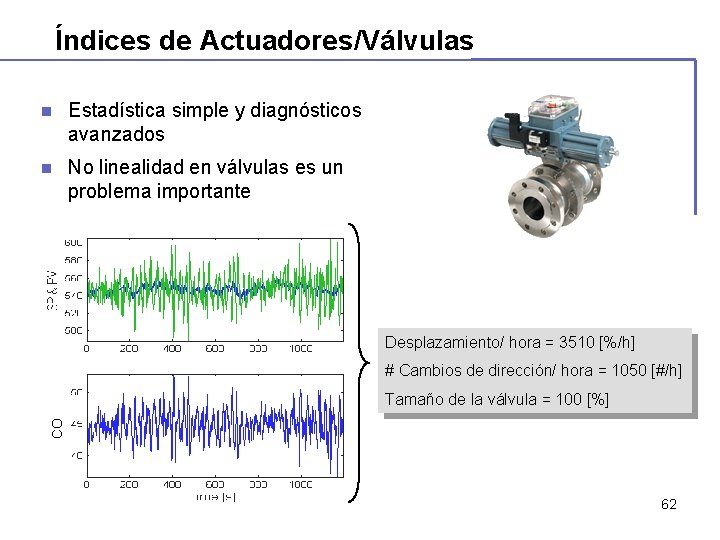
Índices de Actuadores/Válvulas n Estadística simple y diagnósticos avanzados n No linealidad en válvulas es un problema importante Desplazamiento/ hora = 3510 [%/h] # Cambios de dirección/ hora = 1050 [#/h] CO Tamaño de la válvula = 100 [%] 62
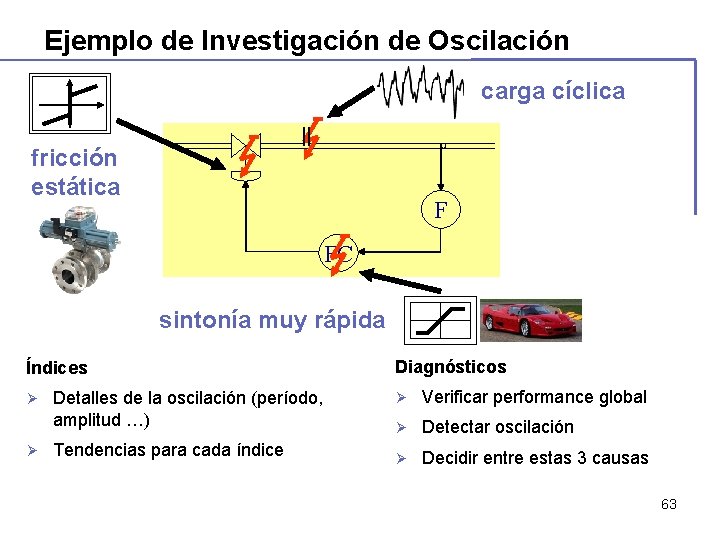
Ejemplo de Investigación de Oscilación carga cíclica fricción estática F FC sintonía muy rápida Índices Ø Ø Detalles de la oscilación (período, amplitud …) Tendencias para cada índice Diagnósticos Ø Verificar performance global Ø Detectar oscilación Ø Decidir entre estas 3 causas 63
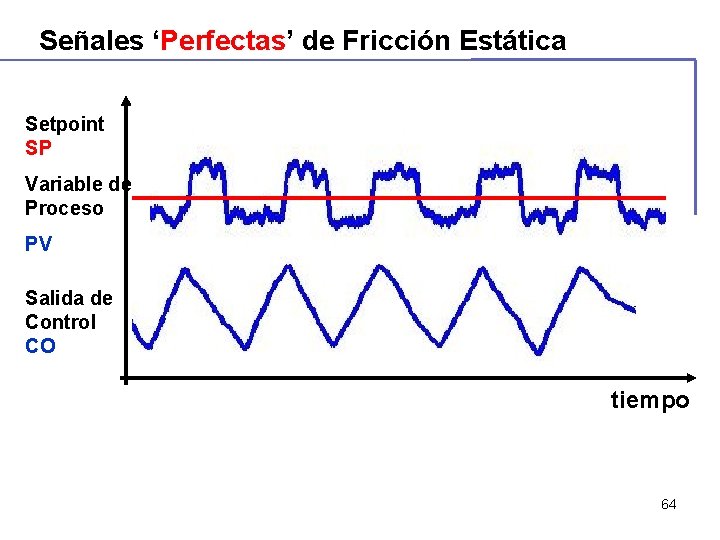
Señales ‘Perfectas’ de Fricción Estática Setpoint SP Variable de Proceso PV Salida de Control CO tiempo 64
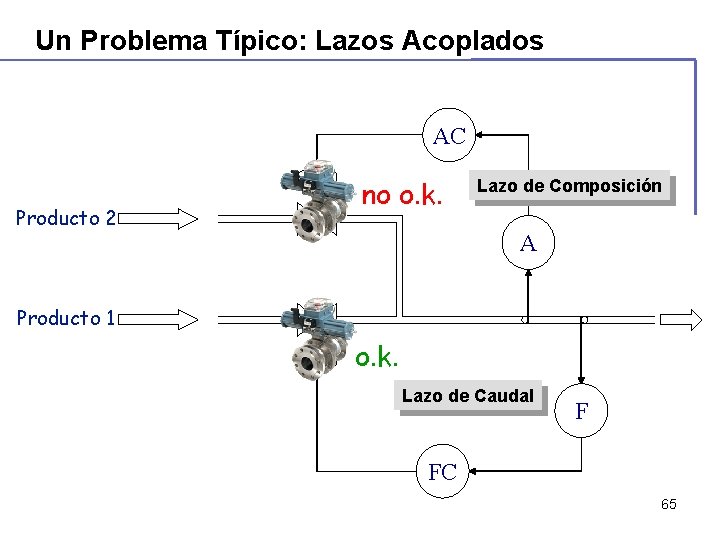
Un Problema Típico: Lazos Acoplados AC Producto 2 no o. k. Lazo de Composición A Producto 1 o. k. Lazo de Caudal F FC 65
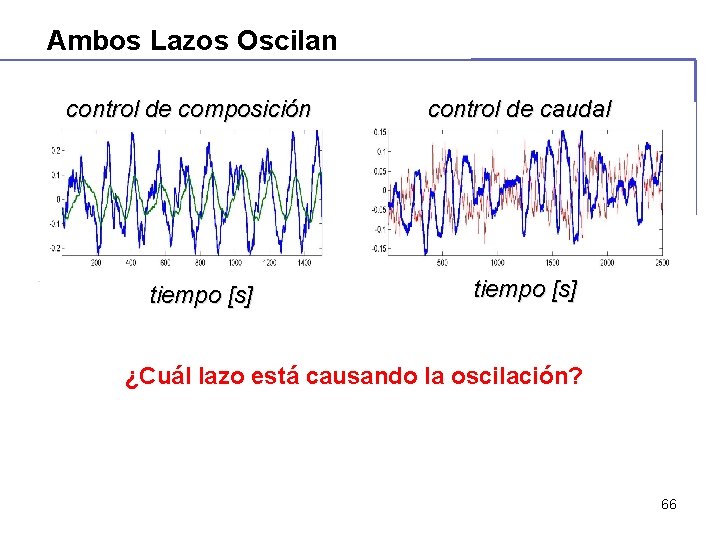
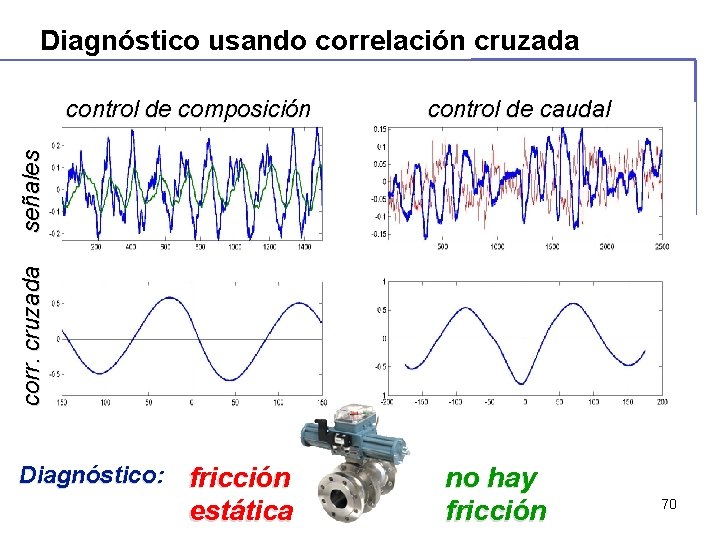
Ambos Lazos Oscilan cross-corr. control de composición tiempo [s] control de caudal tiempo [s] ¿Cuál lazo está causando la oscilación? Diagnosis: stiction no stiction 66
Solución con Correlación Cruzada n La correlación cruzada es usada cuando se tiene información de dos diferentes series temporales. El rango de valores es de -1 a 1 de tal forma que cuanto mas cercano esté el valor a 1, mas similares son las series. n Cálculo: Multiplicar ambas señales en cada muestra y sumar los productos 67
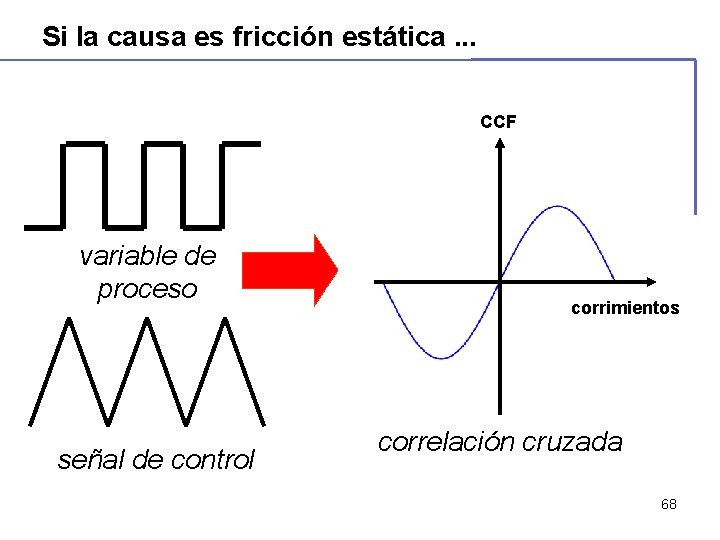
Si la causa es fricción estática. . . CCF variable de proceso señal de control corrimientos correlación cruzada 68
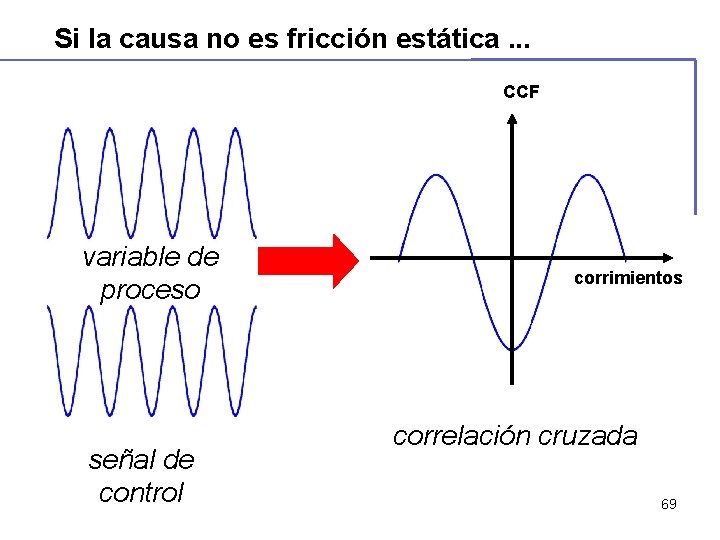
Si la causa no es fricción estática. . . CCF variable de proceso señal de control corrimientos correlación cruzada 69
Diagnóstico usando correlación cruzada control de caudal corr. cruzada señales control de composición Diagnóstico: fricción estática no hay fricción 70
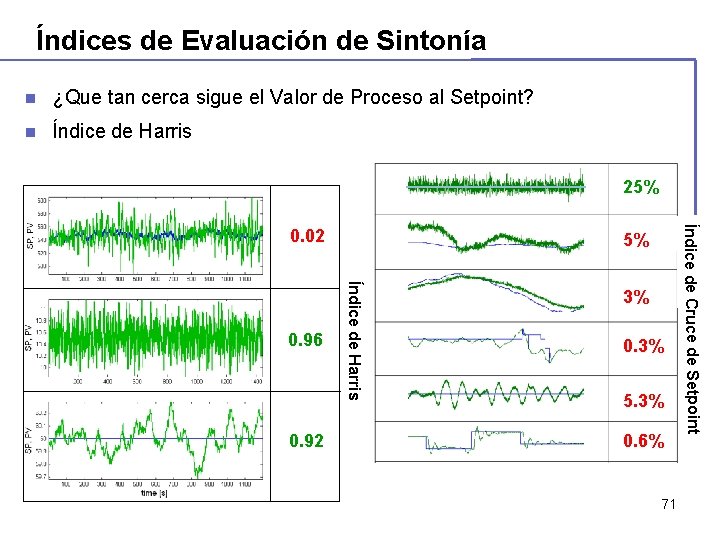
Índices de Evaluación de Sintonía n ¿Que tan cerca sigue el Valor de Proceso al Setpoint? n Índice de Harris 25% 0. 92 Índice de Harris 0. 96 5% 3% 0. 3% 5. 3% 0. 6% 71 Índice de Cruce de Setpoint 0. 02
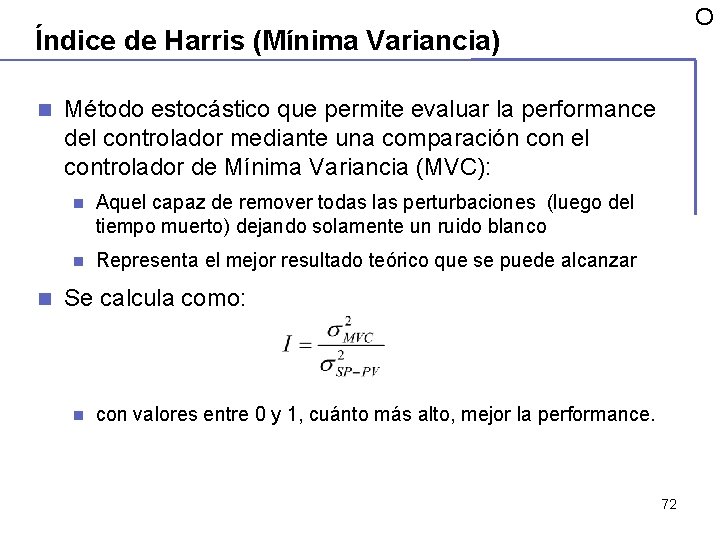
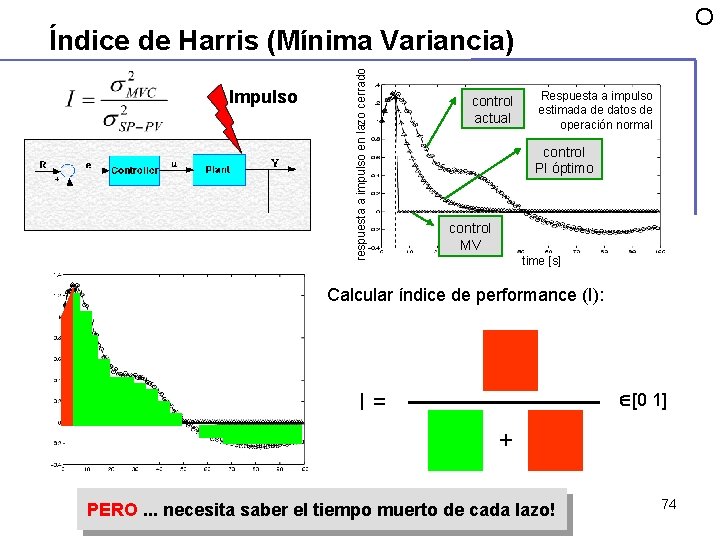
O Índice de Harris (Mínima Variancia) n n Método estocástico que permite evaluar la performance del controlador mediante una comparación con el controlador de Mínima Variancia (MVC): n Aquel capaz de remover todas las perturbaciones (luego del tiempo muerto) dejando solamente un ruido blanco n Representa el mejor resultado teórico que se puede alcanzar Se calcula como: n con valores entre 0 y 1, cuánto más alto, mejor la performance. 72
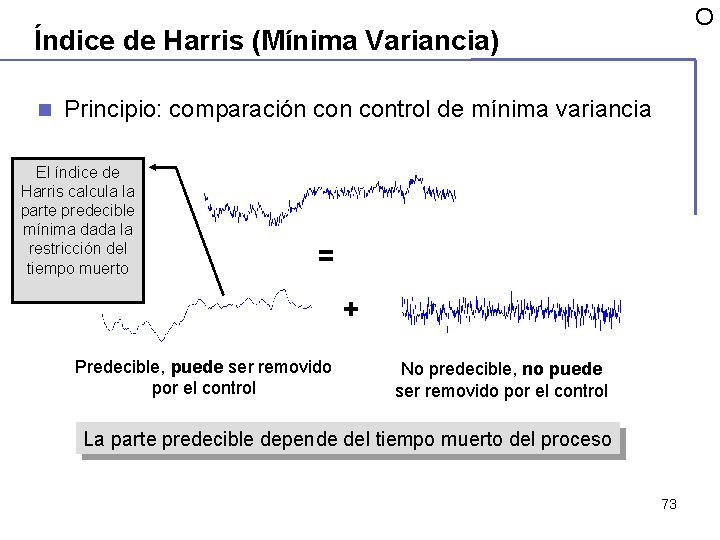
O Índice de Harris (Mínima Variancia) n Principio: comparación control de mínima variancia El índice de Harris calcula la parte predecible mínima dada la restricción del tiempo muerto = + Predecible, puede ser removido por el control No predecible, no puede ser removido por el control La parte predecible depende del tiempo muerto del proceso 73
O Impulso respuesta a impulso en lazo cerrado Índice de Harris (Mínima Variancia) control actual Respuesta a impulso estimada de datos de operación normal control PI óptimo control MV time [s] Calcular índice de performance (I): [0 1] I= + PERO. . . necesita saber el tiempo muerto de cada lazo! 74
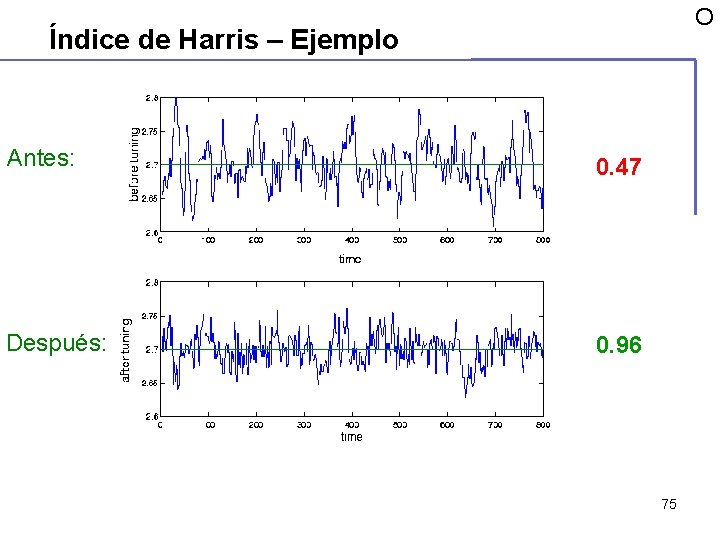
O Índice de Harris – Ejemplo Antes: 0. 47 Después: 0. 96 75
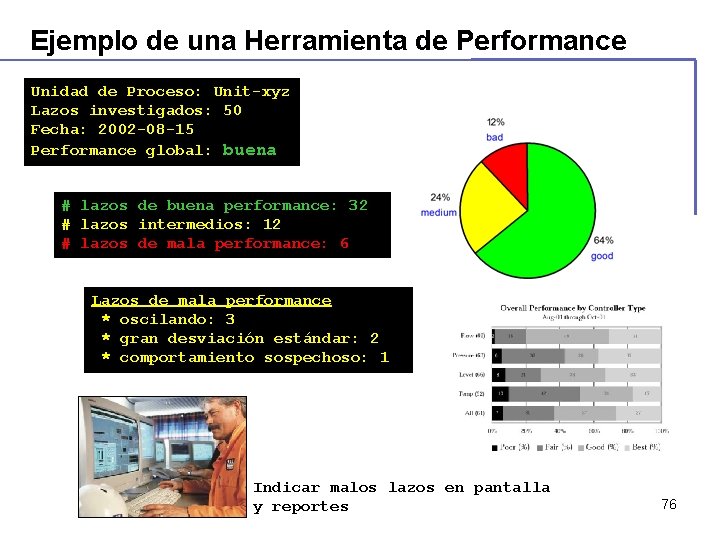
Ejemplo de una Herramienta de Performance Unidad de Proceso: Unit-xyz Lazos investigados: 50 Fecha: 2002 -08 -15 Performance global: buena # lazos de buena performance: 32 # lazos intermedios: 12 # lazos de mala performance: 6 Lazos de mala performance * oscilando: 3 * gran desviación estándar: 2 * comportamiento sospechoso: 1 Indicar malos lazos en pantalla y reportes 76
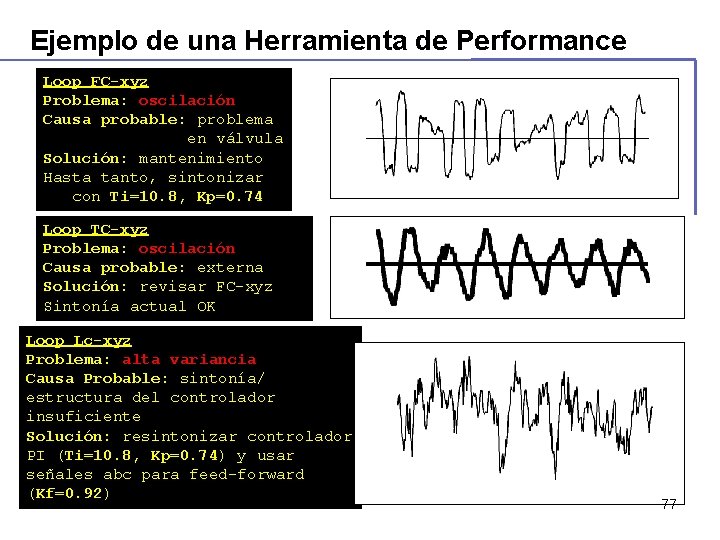
Ejemplo de una Herramienta de Performance Loop FC-xyz Problema: oscilación Causa probable: problema en válvula Solución: mantenimiento Hasta tanto, sintonizar con Ti=10. 8, Kp=0. 74 Loop TC-xyz Problema: oscilación Causa probable: externa Solución: revisar FC-xyz Sintonía actual OK Loop Lc-xyz Problema: alta variancia Causa Probable: sintonía/ estructura del controlador insuficiente Solución: resintonizar controlador PI (Ti=10. 8, Kp=0. 74) y usar señales abc para feed-forward (Kf=0. 92) 77
Agenda 1. Introducción 2. ¿Por Qué Optimización de Lazos? 3. Conceptos de Teoría de Control 4. Sintonía de Lazos 5. Auditoria de Lazos 6. Análisis de Perturbaciones de Planta 7. Herramientas de Control Avanzado 78
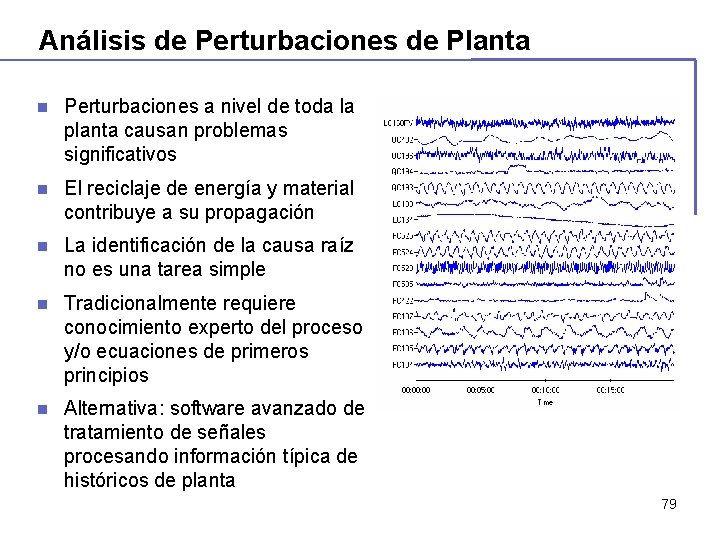
Análisis de Perturbaciones de Planta n Perturbaciones a nivel de toda la planta causan problemas significativos n El reciclaje de energía y material contribuye a su propagación n La identificación de la causa raíz no es una tarea simple n Tradicionalmente requiere conocimiento experto del proceso y/o ecuaciones de primeros principios n Alternativa: software avanzado de tratamiento de señales procesando información típica de históricos de planta 79
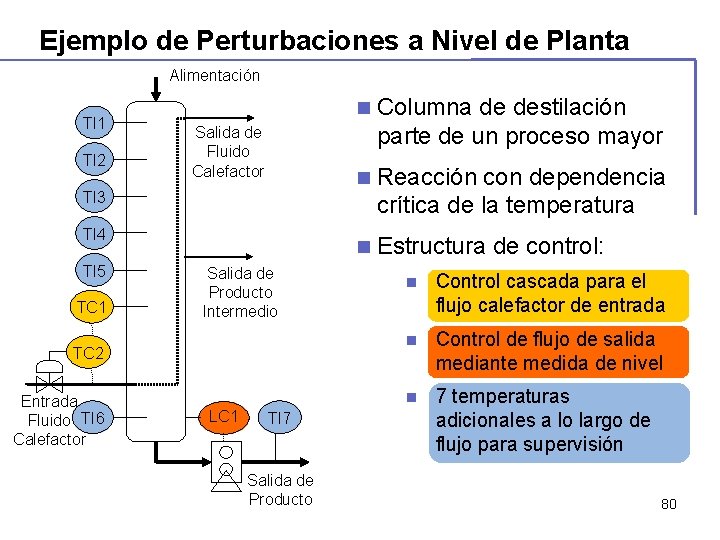
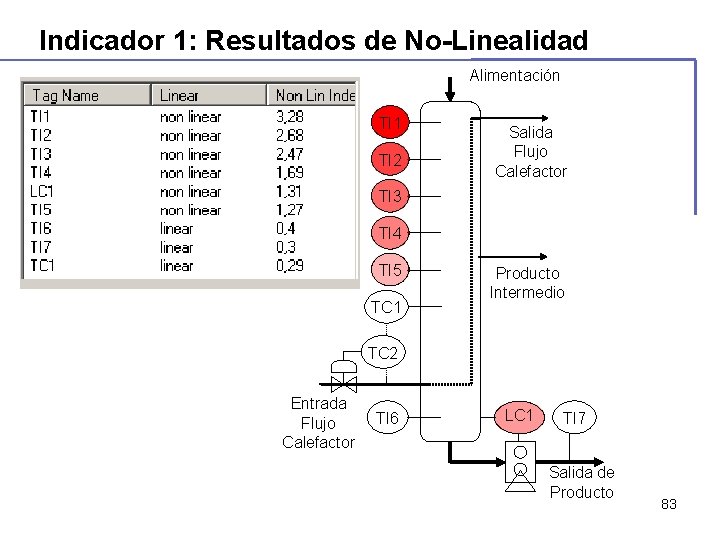
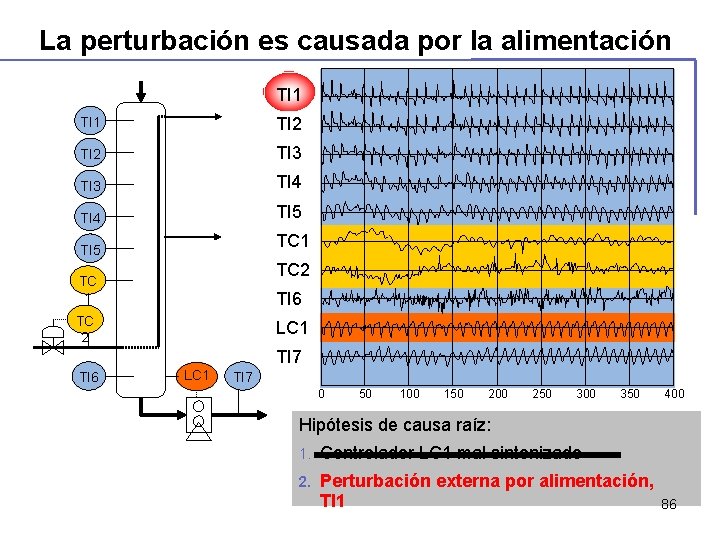
Ejemplo de Perturbaciones a Nivel de Planta Alimentación TI 1 TI 2 Salida de Fluido Calefactor TI 3 TI 4 TI 5 TC 1 Salida de Producto Intermedio TC 2 Entrada Fluido TI 6 Calefactor LC 1 TI 7 Salida de Producto n Columna de destilación parte de un proceso mayor n Reacción con dependencia crítica de la temperatura n Estructura de control: n Control cascada para el flujo calefactor de entrada n Control de flujo de salida mediante medida de nivel n 7 temperaturas adicionales a lo largo de flujo para supervisión 80
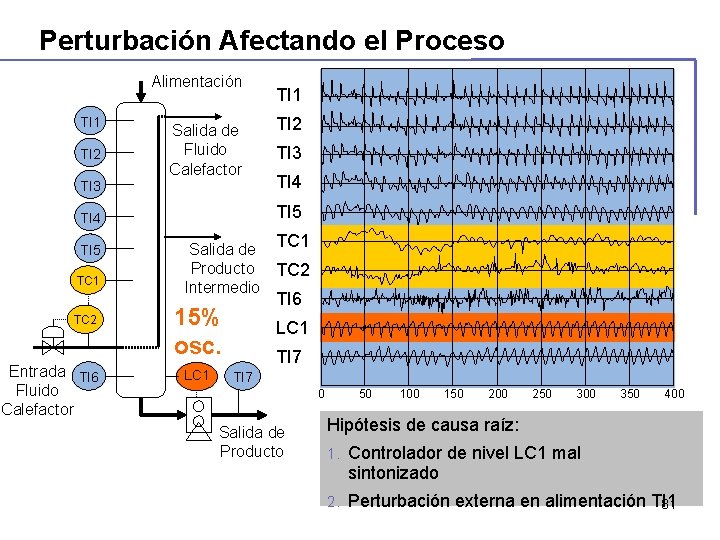
Perturbación Afectando el Proceso Alimentación TI 1 TI 2 Salida de Fluido Calefactor TI 1 TI 2 TI 3 TI 4 TI 5 TC 1 TC 2 Entrada TI 6 Fluido Calefactor Salida de Producto Intermedio 15% osc. LC 1 TC 2 TI 6 LC 1 TI 7 0 Salida de Producto 50 100 150 200 250 300 350 400 Hipótesis de causa raíz: 1. Controlador de nivel LC 1 mal sintonizado 2. Perturbación externa en alimentación TI 1 81
Metodología de Análisis de Perturbaciones n Recolección de tendencias de variables involucradas n Procesamiento: n n selección de tramos útiles (valor medio constante durante las oscilaciones) n aplicación de filtros pasa-banda para enfocarse en la oscilación bajo estudio 2 técnicas de “Clustering”: n Detección de oscilación n Análisis de Componentes Principales n Indicador de Causa Raíz #1: No-linealidad n Indicador de Causa Raíz #2: Causalidad n Indicador de Causa Raíz #3: Retardos temporales 82
Indicador 1: Resultados de No-Linealidad Alimentación TI 1 TI 2 Salida Flujo Calefactor TI 3 TI 4 TI 5 TC 1 Producto Intermedio TC 2 Entrada Flujo Calefactor TI 6 LC 1 TI 7 Salida de Producto 83
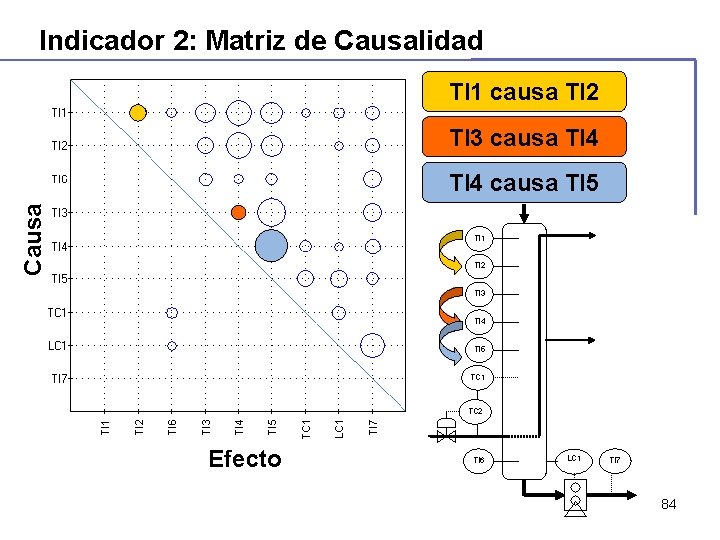
Indicador 2: Matriz de Causalidad TI 1 causa TI 2 TI 3 causa TI 4 Causa TI 4 causa TI 5 TI 1 TI 2 TI 3 TI 4 TI 5 TC 1 TC 2 Efecto TI 6 LC 1 TI 7 84
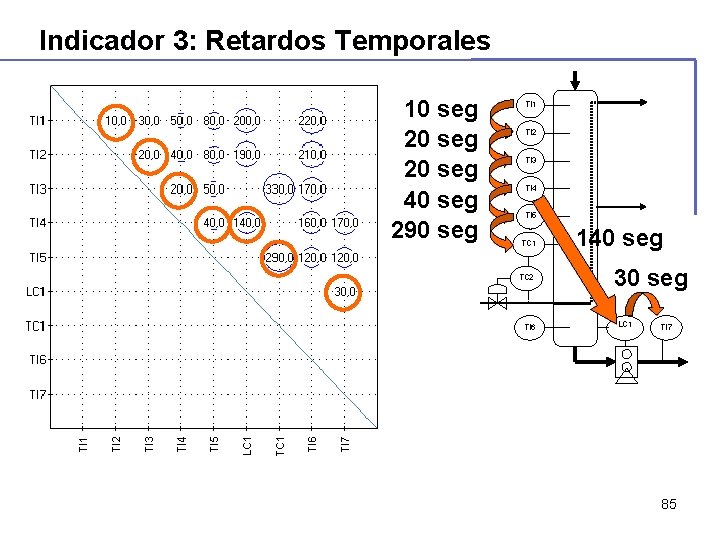
Indicador 3: Retardos Temporales 10 seg 20 seg 40 seg 290 seg TI 1 TI 2 TI 3 TI 4 TI 5 TC 1 TC 2 TI 6 140 seg 30 seg LC 1 TI 7 85
La perturbación es causada por la alimentación TI 1 TI 2 TI 3 TI 4 TI 5 TC 1 TI 5 TC 2 TC 1 TI 6 TC 2 LC 1 TI 7 TI 6 LC 1 TI 7 0 50 100 150 200 250 300 350 400 Hipótesis de causa raíz: 1. Controlador LC 1 mal sintonizado 2. Perturbaciónexterna Perturbación externapor alimentación, TI 1 86
Agenda 1. Introducción 2. ¿Por Qué Optimización de Lazos? 3. Conceptos de Teoría de Control 4. Sintonía de Lazos 5. Auditoria de Lazos 6. Análisis de Perturbaciones de Planta 7. Herramientas de Control Avanzado 87
El Escenario de Control Avanzado de Procesos LAB Modelado Riguroso SPC Modelos Inferenciales RTO MPC Modelo Operador SPC Control de Proceso en DCS Mv. SPC Optimización de Lazos Proceso 88
Auge de Modelos derivados de Datos n Amplia disponibilidad de históricos de datos y sistemas de información de laboratorio han de hecho de los datos un “commodity” n Las plantas son “productoras de datos” con cientos de miles de puntos almacenados cada día n Los datos históricos son un activo valioso para un mejor control, soporte de decisiones gerenciales y optimización de procesos, pero extraer información útil requiere herramientas 89
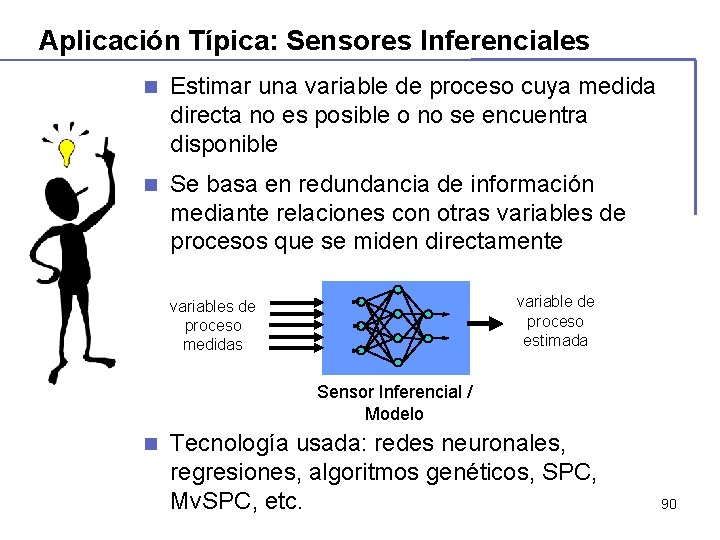
Aplicación Típica: Sensores Inferenciales n Estimar una variable de proceso cuya medida directa no es posible o no se encuentra disponible n Se basa en redundancia de información mediante relaciones con otras variables de procesos que se miden directamente variable de proceso estimada variables de proceso medidas Sensor Inferencial / Modelo n Tecnología usada: redes neuronales, regresiones, algoritmos genéticos, SPC, Mv. SPC, etc. 90
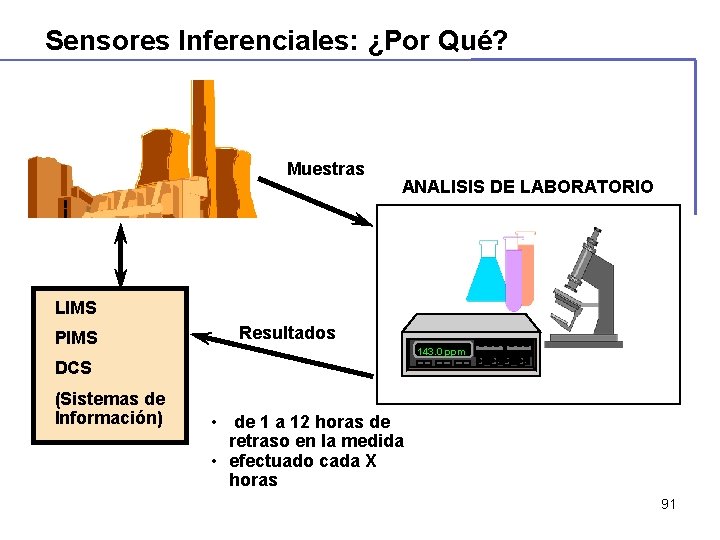
Sensores Inferenciales: ¿Por Qué? Muestras ANALISIS DE LABORATORIO LIMS PIMS Resultados 143. 0 ppm DCS (Sistemas de Información) • de 1 a 12 horas de retraso en la medida • efectuado cada X horas 91
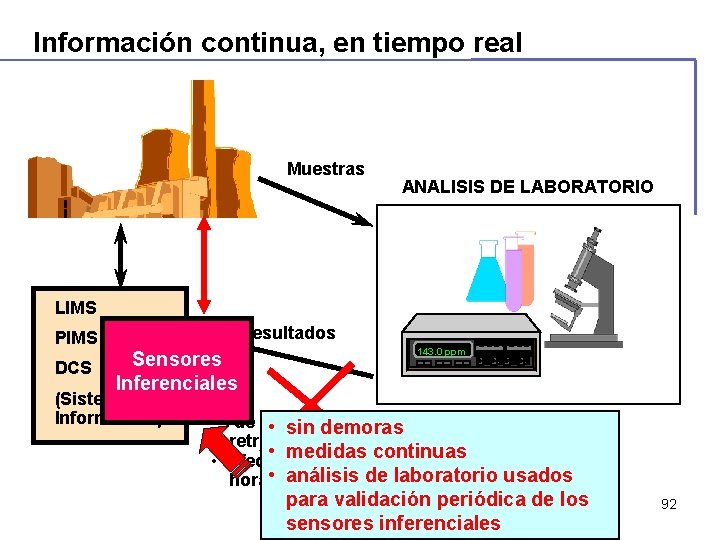
Información continua, en tiempo real Muestras ANALISIS DE LABORATORIO LIMS PIMS DCS Resultados Sensores Inferenciales (Sistemas de Información) 143. 0 ppm • de 1 • a sin 12 horas de demoras retraso en la medida • medidas continuas • efectuado cada X • análisis de laboratorio usados horas para validación periódica de los sensores inferenciales 92
Aplicaciones Típicas de Modelos Inferenciales n Medidas Inferenciales n Validación de Sensores n PEMS – Monitoreo Predictivo de Emisiones n Monitoreo de Calidad n Monitoreo de Performance de Proceso n Aviso de Mantenimiento 93
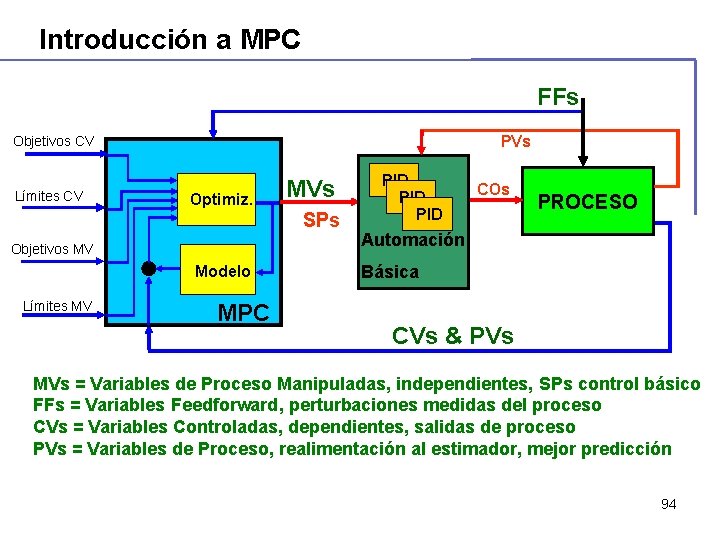
Introducción a MPC FFs PVs Objetivos CV Límites CV Optimiz. MVs SPs Objetivos MV Modelo Límites MV MPC PID PID COs PROCESO Automación Básica CVs & PVs MVs = Variables de Proceso Manipuladas, independientes, SPs control básico FFs = Variables Feedforward, perturbaciones medidas del proceso CVs = Variables Controladas, dependientes, salidas de proceso PVs = Variables de Proceso, realimentación al estimador, mejor predicción 94
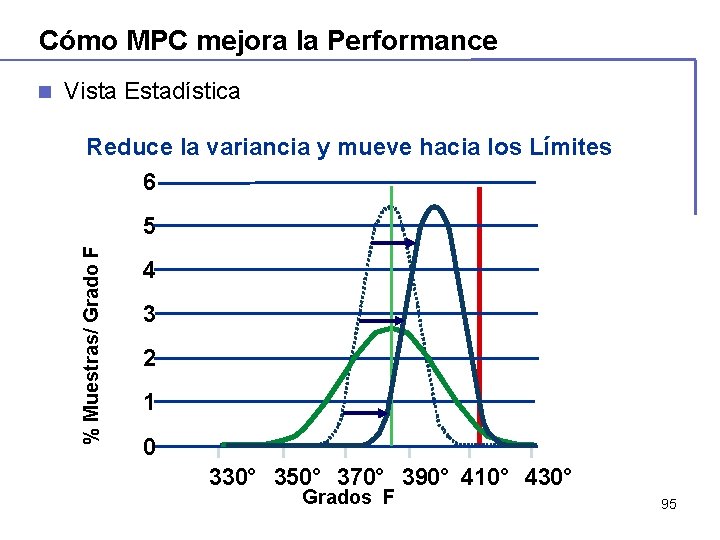
Cómo MPC mejora la Performance Vista Estadística Reduce la variancia y mueve hacia los Límites 6 5 % Muestras/ Grado F n 4 3 2 1 0 330° 350° 370° 390° 410° 430° Grados F 95
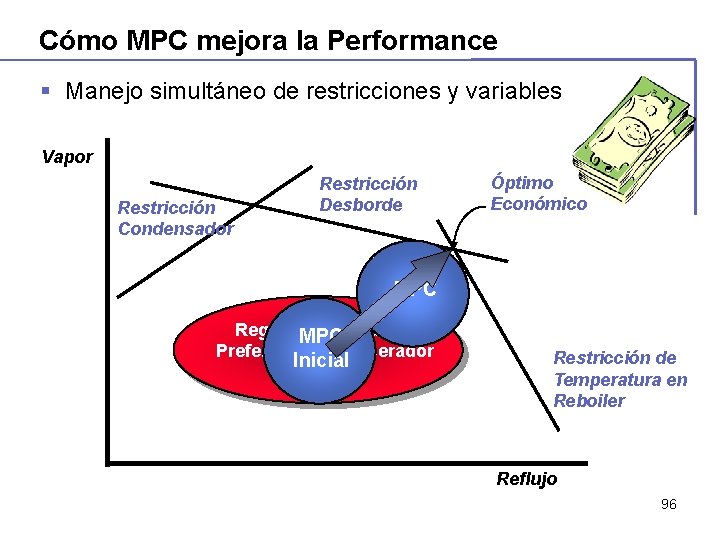
Cómo MPC mejora la Performance § Manejo simultáneo de restricciones y variables Vapor Restricción Condensador Restricción Desborde Óptimo Económico MPC Región MPC de Operación Preferida por el Operador Inicial Restricción de Temperatura en Reboiler Reflujo 96
Aplicaciones Típicas de MPC Importante número de aplicaciones probadas de MPC en industrias de proceso Ø Destilación & Fraccionamiento Ø Reactores Químicos Ø Operación de Unidades en Refinería Ø Plantas de Etileno Ø Digestor de Pulpa 97
Agenda 1. Introducción 2. ¿Por Qué Optimización de Lazos? 3. Conceptos de Teoría de Control 4. Sintonía de Lazos 5. Auditoria de Lazos 6. Análisis de Perturbaciones de Planta 7. Herramientas de Control Avanzado Muchas Gracias por su Atención 98