
Univerzitet u Novom Sadu Tehniki fakultet Mihajlo Pupin
- Slides: 39
Univerzitet u Novom Sadu Tehnički fakultet “Mihajlo Pupin” Zrenjanin TEORIJSKA MEHANIKA STATIKA dr Eleonora Desnica, dipl. ing. maš. Zrenjanin, 2016/2017.
n n n Uvod u statiku, aksiome statike, veze Statika materijalne tačke, uslovi ravnoteže materijalne tačke, moment sile za tačku i osu, spreg sila Primeri
Uvod u statiku n Za materijalna tela i tačke koji su izloženi dejstvu raznih opterećenja mogu nastupiti dva bitno različita stanja: oni se pod dejstvom opterećenja mogu kretati, ili ostati nepokretni. Tako na primer most, zgrade, razna postrojenja, noseće konstrukcije itd. se pod uticajem opterećenja ne pomeraju. Da bi se zadovoljilo da se telo ili tačka ne pomeraju, opterećenja moraju zadovoljiti izvesne uslove. n Statika se upravo bavi tim uslovima koji moraju biti ispunjeni da se neki objekat ne bi kretao, dakle da bi ostao statičan. Pored toga, statika proučava i mogućnost zamene nekog sistema opterećenja drugim (ekvivalentnim) sistemom opterećenja koji bi imao isto mehaničko dejstvo.
n Statika, za razliku od drugih delova mehanike, koristi relativno jednostavan matematički aparat. Pored toga, statika je na izvestan način iskustveno i intuitivno usađena ljudima, dakle ljudi poseduju “osećaj” za nju. Verovatno je zbog toga statika, u pojedinim fragmentima, bila poznata i starim civilizacijama, što je očigledno imajući u vidu njihova izuzetna arhitektonska dostignuća. n Statika se bazira na principima statike i aksiomama čija je ispravnost proverena vekovima praktičnom delatnošću čoveka. Aksiome se ne dokazuju matematički.
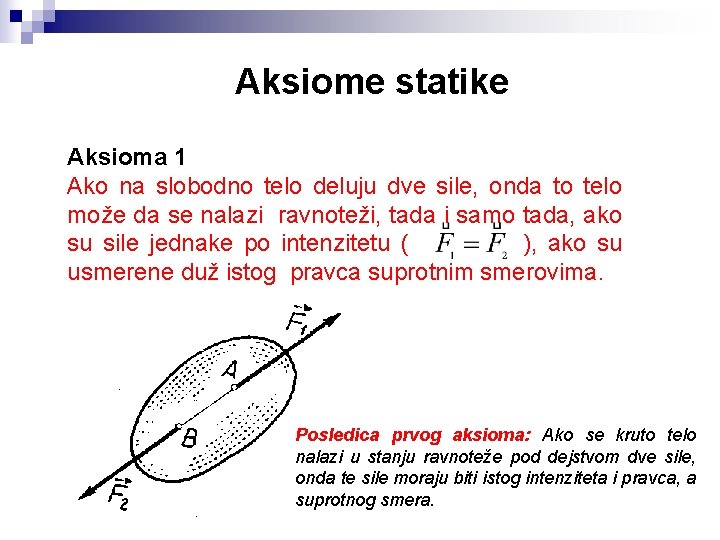
Aksiome statike Aksioma 1 Ako na slobodno telo deluju dve sile, onda to telo može da se nalazi ravnoteži, tada i samo tada, ako su sile jednake po intenzitetu ( ), ako su usmerene duž istog pravca suprotnim smerovima. Posledica prvog aksioma: Ako se kruto telo nalazi u stanju ravnoteže pod dejstvom dve sile, onda te sile moraju biti istog intenziteta i pravca, a suprotnog smera.
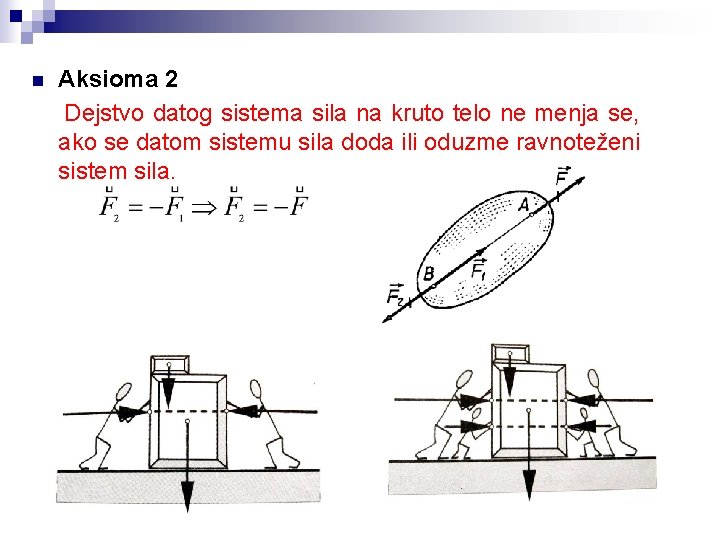
n Aksioma 2 Dejstvo datog sistema sila na kruto telo ne menja se, ako se datom sistemu sila doda ili oduzme ravnoteženi sistem sila.
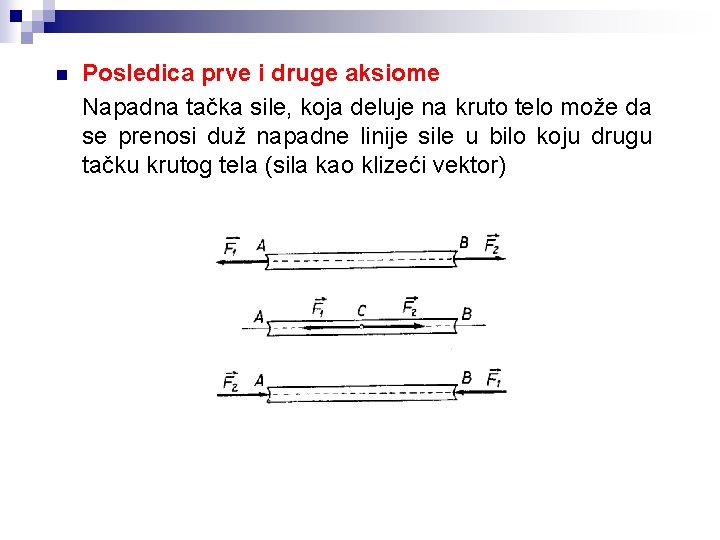
n Posledica prve i druge aksiome Napadna tačka sile, koja deluje na kruto telo može da se prenosi duž napadne linije sile u bilo koju drugu tačku krutog tela (sila kao klizeći vektor)
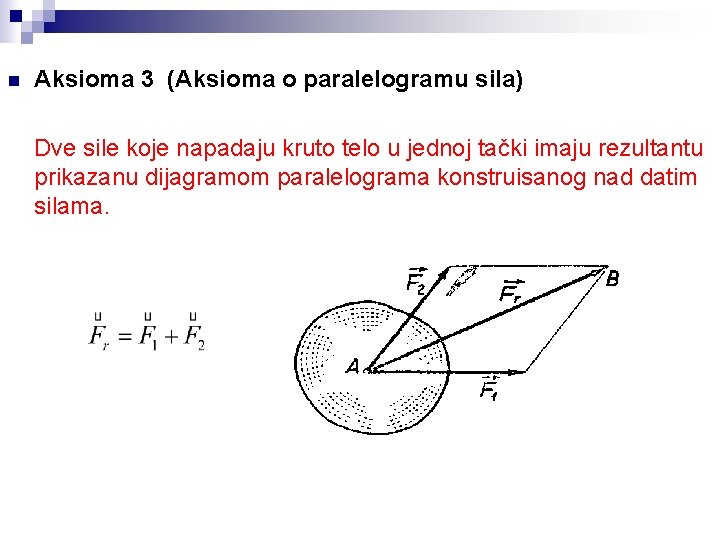
n Aksioma 3 (Aksioma o paralelogramu sila) Dve sile koje napadaju kruto telo u jednoj tački imaju rezultantu prikazanu dijagramom paralelograma konstruisanog nad datim silama.
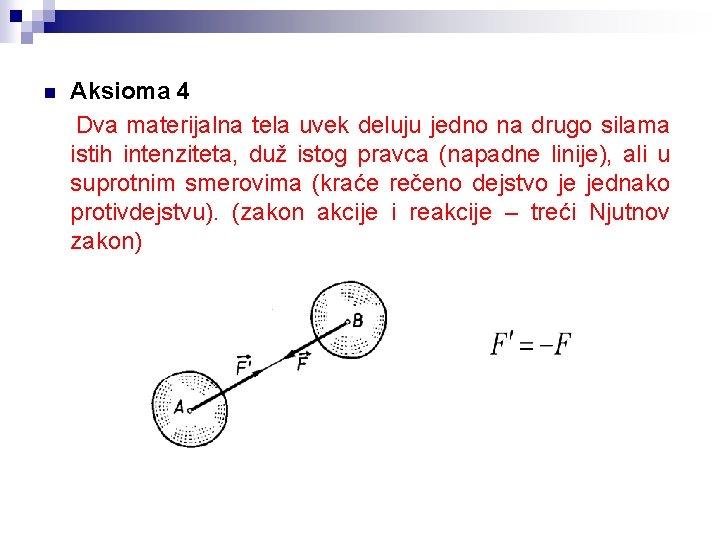
n Aksioma 4 Dva materijalna tela uvek deluju jedno na drugo silama istih intenziteta, duž istog pravca (napadne linije), ali u suprotnim smerovima (kraće rečeno dejstvo je jednako protivdejstvu). (zakon akcije i reakcije – treći Njutnov zakon)
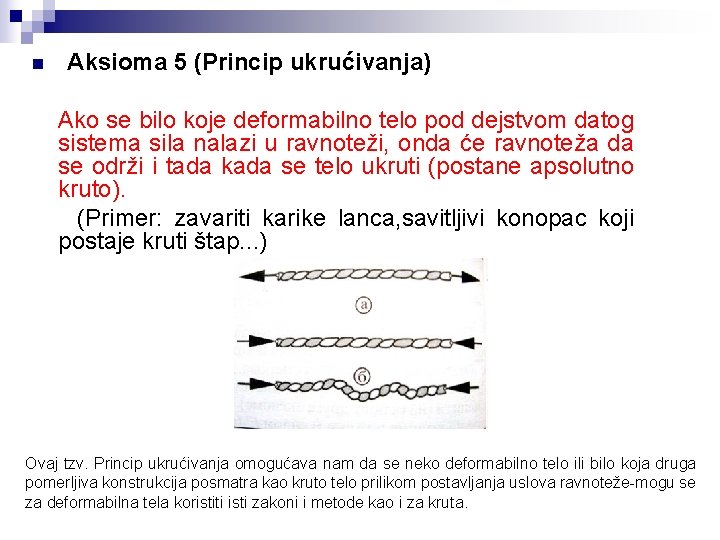
n Aksioma 5 (Princip ukrućivanja) Ako se bilo koje deformabilno telo pod dejstvom datog sistema sila nalazi u ravnoteži, onda će ravnoteža da se održi i tada kada se telo ukruti (postane apsolutno kruto). (Primer: zavariti karike lanca, savitljivi konopac koji postaje kruti štap. . . ) Ovaj tzv. Princip ukrućivanja omogućava nam da se neko deformabilno telo ili bilo koja druga pomerljiva konstrukcija posmatra kao kruto telo prilikom postavljanja uslova ravnoteže-mogu se za deformabilna tela koristiti isti zakoni i metode kao i za kruta.
Veze i njihove reakcije n Slobodno telo je telo koje nije vezano za druga tela i koje može slobodno da pređe u bilo koji proizvoljni položaj u prostoru. n Vezano telo je telo čije je kretanje u prostoru ometeno bilo kojim drugim telom (preprekom). n Veze su prepreke koje sprečavaju kretanje jednog tela. n Reakcija veza je sila kojom veza deluje na telo i koja sprečava njihova pomeranja.
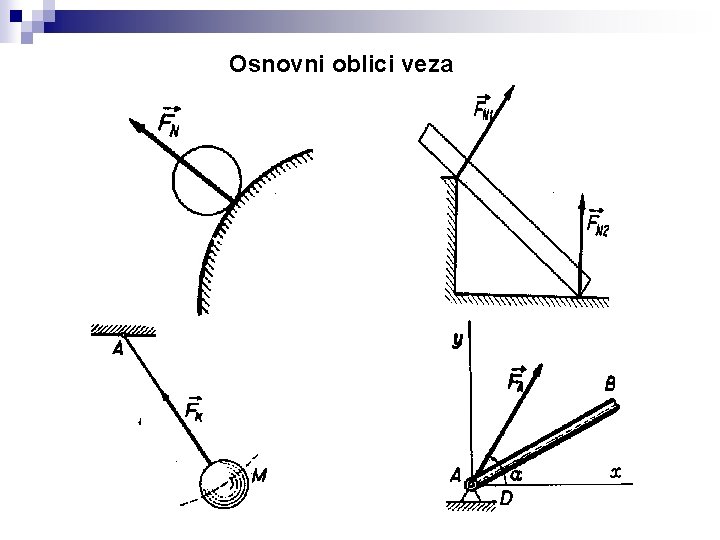
Osnovni oblici veza
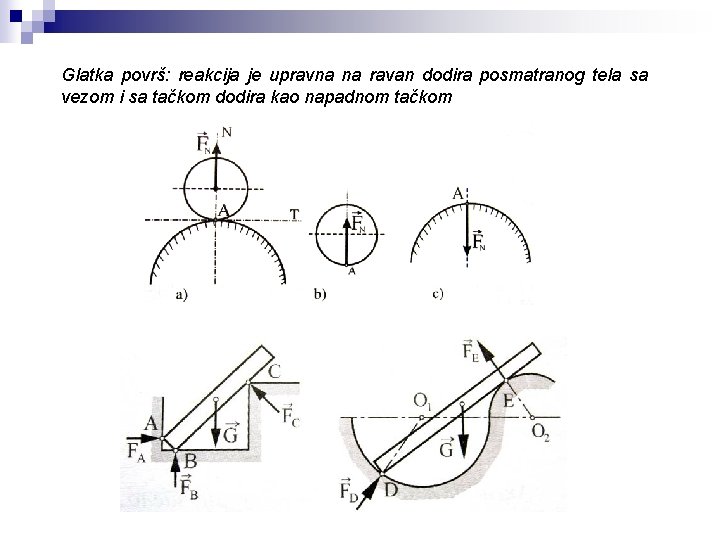
Glatka površ: reakcija je upravna na ravan dodira posmatranog tela sa vezom i sa tačkom dodira kao napadnom tačkom
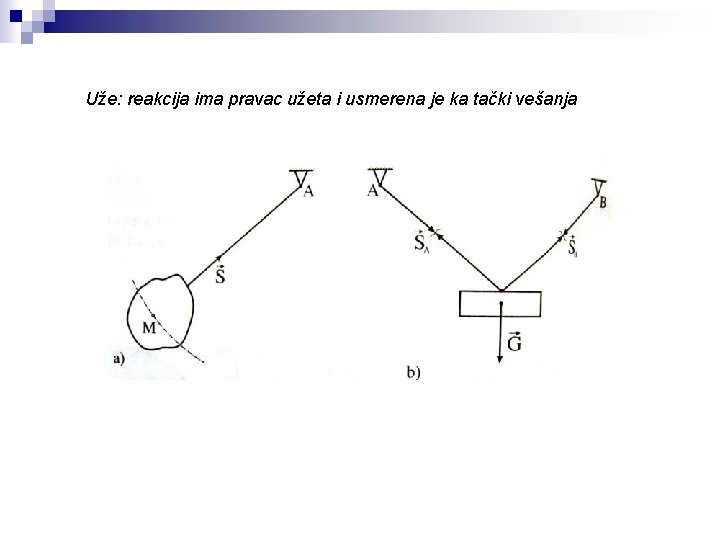
Uže: reakcija ima pravac užeta i usmerena je ka tački vešanja
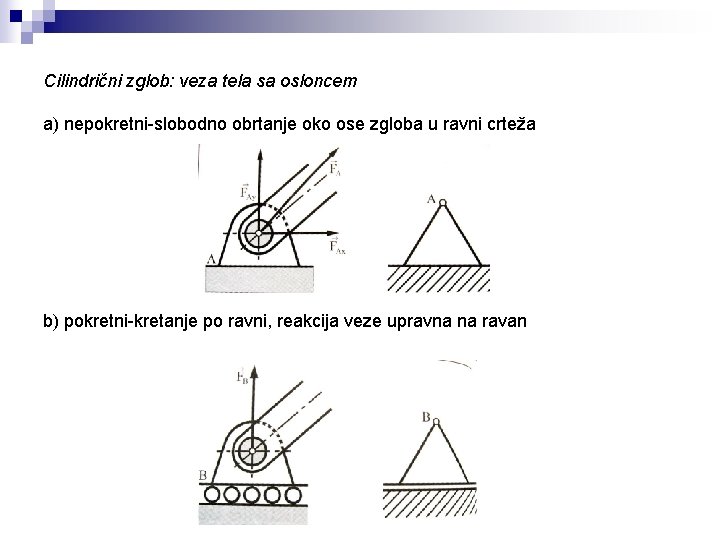
Cilindrični zglob: veza tela sa osloncem a) nepokretni-slobodno obrtanje oko ose zgloba u ravni crteža b) pokretni-kretanje po ravni, reakcija veze upravna na ravan
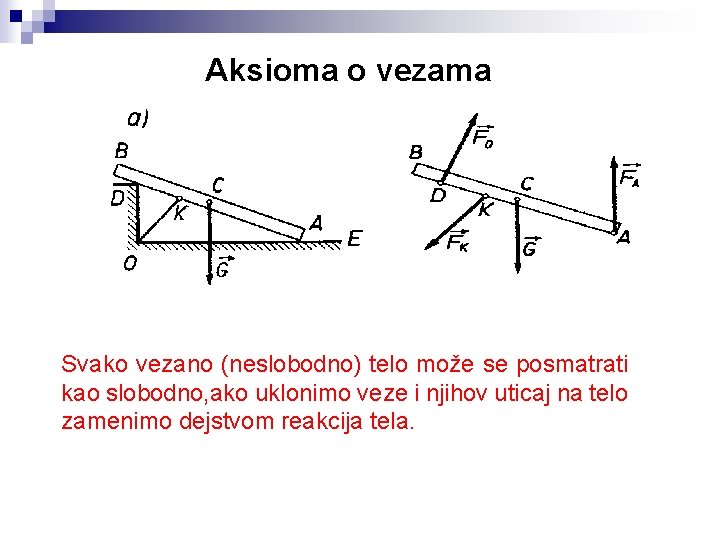
Aksioma o vezama Svako vezano (neslobodno) telo može se posmatrati kao slobodno, ako uklonimo veze i njihov uticaj na telo zamenimo dejstvom reakcija tela.
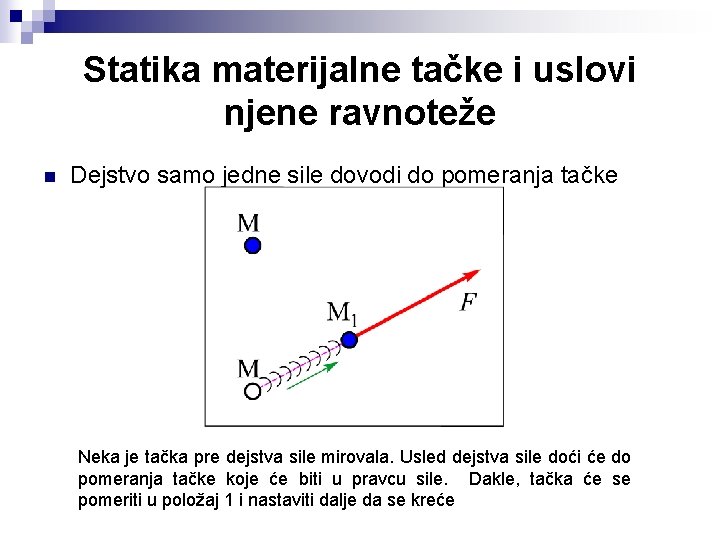
Statika materijalne tačke i uslovi njene ravnoteže n Dejstvo samo jedne sile dovodi do pomeranja tačke Neka je tačka pre dejstva sile mirovala. Usled dejstva sile doći će do pomeranja tačke koje će biti u pravcu sile. Dakle, tačka će se pomeriti u položaj 1 i nastaviti dalje da se kreće
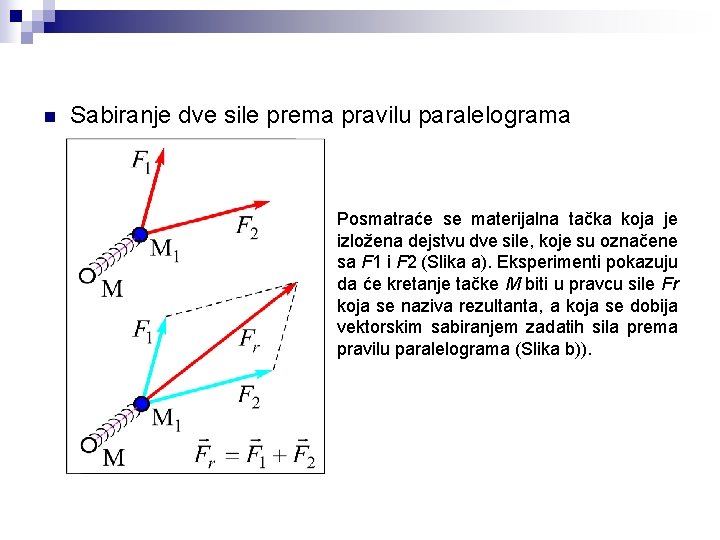
n Sabiranje dve sile prema pravilu paralelograma Posmatraće se materijalna tačka koja je izložena dejstvu dve sile, koje su označene sa F 1 i F 2 (Slika a). Eksperimenti pokazuju da će kretanje tačke M biti u pravcu sile Fr koja se naziva rezultanta, a koja se dobija vektorskim sabiranjem zadatih sila prema pravilu paralelograma (Slika b)).
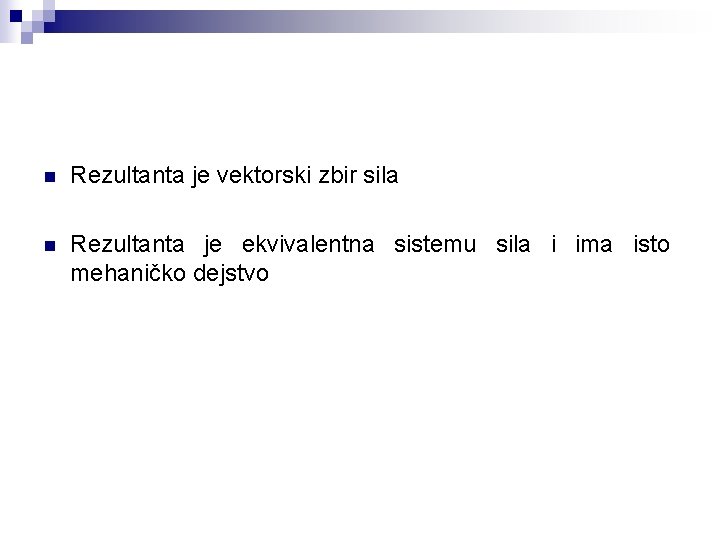
n Rezultanta je vektorski zbir sila n Rezultanta je ekvivalentna sistemu sila i ima isto mehaničko dejstvo
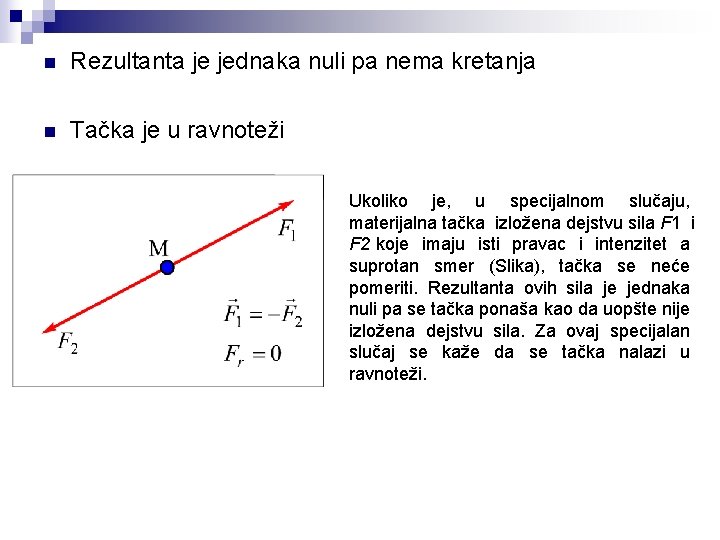
n Rezultanta je jednaka nuli pa nema kretanja n Tačka je u ravnoteži Ukoliko je, u specijalnom slučaju, materijalna tačka izložena dejstvu sila F 1 i F 2 koje imaju isti pravac i intenzitet a suprotan smer (Slika), tačka se neće pomeriti. Rezultanta ovih sila je jednaka nuli pa se tačka ponaša kao da uopšte nije izložena dejstvu sila. Za ovaj specijalan slučaj se kaže da se tačka nalazi u ravnoteži.
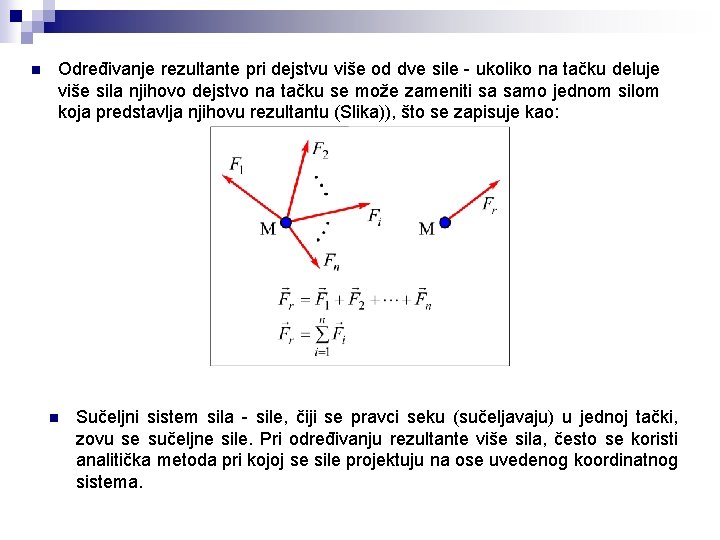
n Određivanje rezultante pri dejstvu više od dve sile - ukoliko na tačku deluje više sila njihovo dejstvo na tačku se može zameniti sa samo jednom silom koja predstavlja njihovu rezultantu (Slika)), što se zapisuje kao: n Sučeljni sistem sila - sile, čiji se pravci seku (sučeljavaju) u jednoj tački, zovu se sučeljne sile. Pri određivanju rezultante više sila, često se koristi analitička metoda pri kojoj se sile projektuju na ose uvedenog koordinatnog sistema.
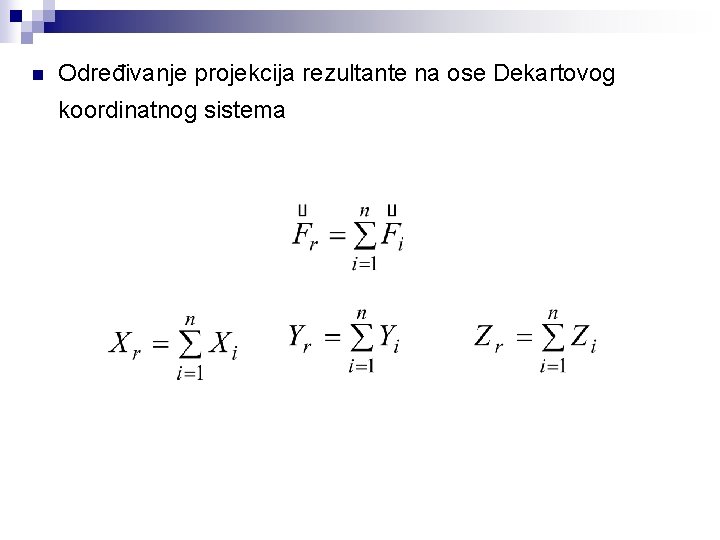
n Određivanje projekcija rezultante na ose Dekartovog koordinatnog sistema
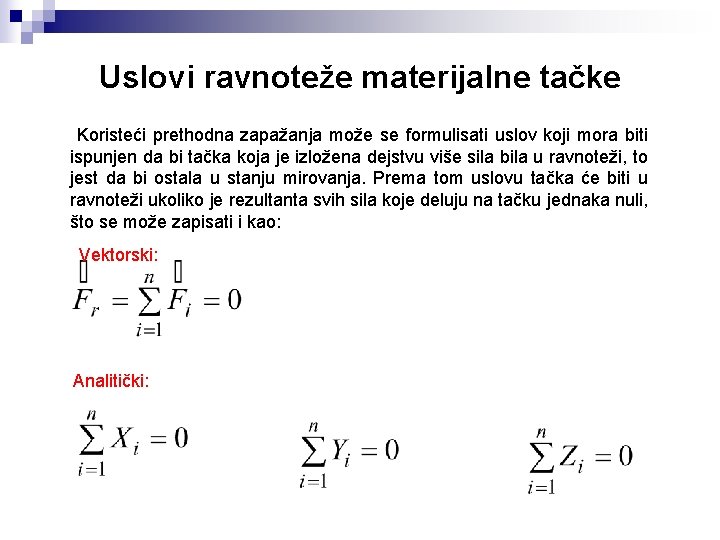
Uslovi ravnoteže materijalne tačke Koristeći prethodna zapažanja može se formulisati uslov koji mora biti ispunjen da bi tačka koja je izložena dejstvu više sila bila u ravnoteži, to jest da bi ostala u stanju mirovanja. Prema tom uslovu tačka će biti u ravnoteži ukoliko je rezultanta svih sila koje deluju na tačku jednaka nuli, što se može zapisati i kao: Vektorski: Analitički:
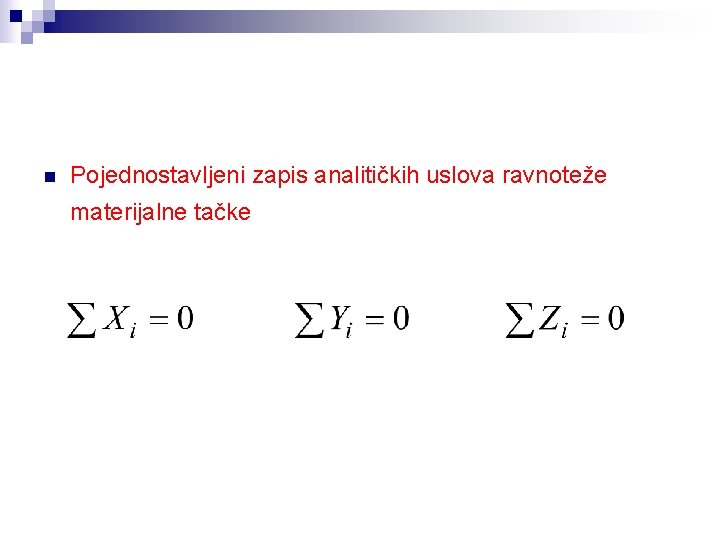
n Pojednostavljeni zapis analitičkih uslova ravnoteže materijalne tačke
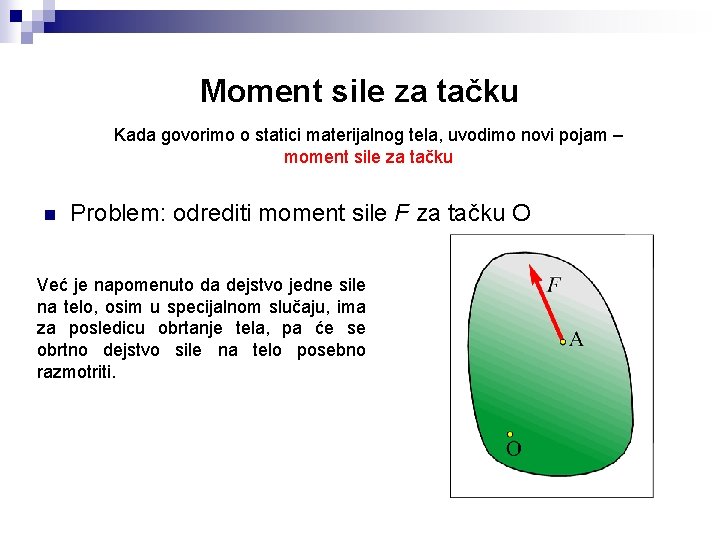
Moment sile za tačku Kada govorimo o statici materijalnog tela, uvodimo novi pojam – moment sile za tačku n Problem: odrediti moment sile F za tačku O Već je napomenuto da dejstvo jedne sile na telo, osim u specijalnom slučaju, ima za posledicu obrtanje tela, pa će se obrtno dejstvo sile na telo posebno razmotriti.
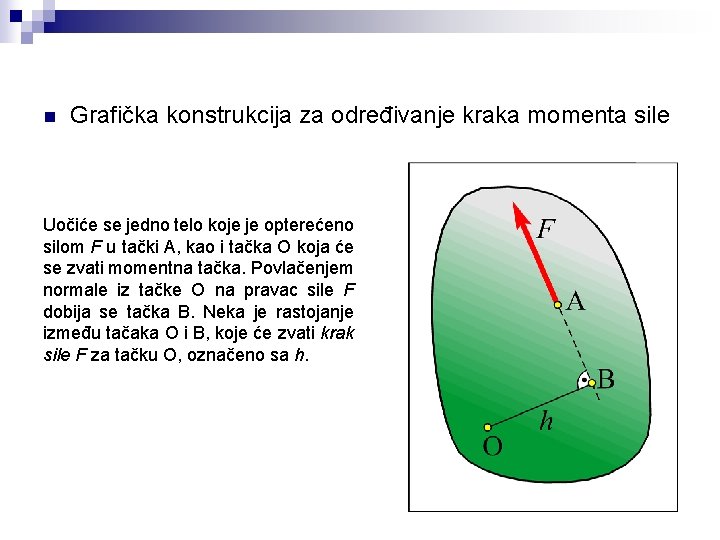
n Grafička konstrukcija za određivanje kraka momenta sile Uočiće se jedno telo koje je opterećeno silom F u tački A, kao i tačka O koja će se zvati momentna tačka. Povlačenjem normale iz tačke O na pravac sile F dobija se tačka B. Neka je rastojanje između tačaka O i B, koje će zvati krak sile F za tačku O, označeno sa h.
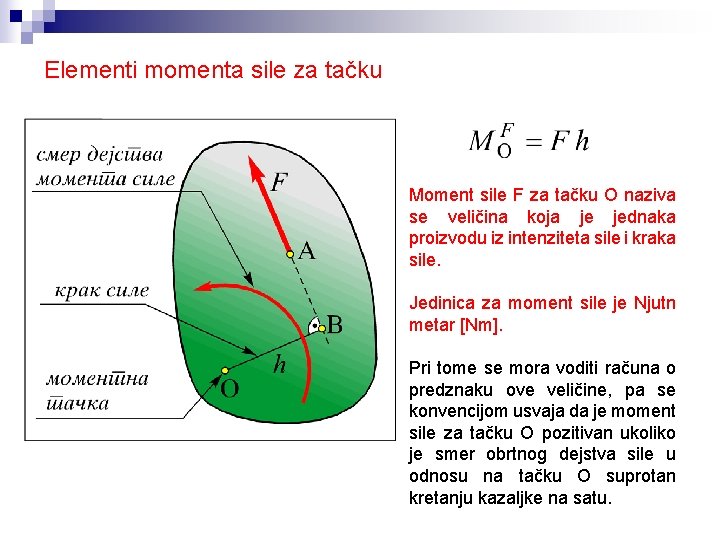
Elementi momenta sile za tačku Moment sile F za tačku O naziva se veličina koja je jednaka proizvodu iz intenziteta sile i kraka sile. Jedinica za moment sile je Njutn metar [Nm]. Pri tome se mora voditi računa o predznaku ove veličine, pa se konvencijom usvaja da je moment sile za tačku O pozitivan ukoliko je smer obrtnog dejstva sile u odnosu na tačku O suprotan kretanju kazaljke na satu.
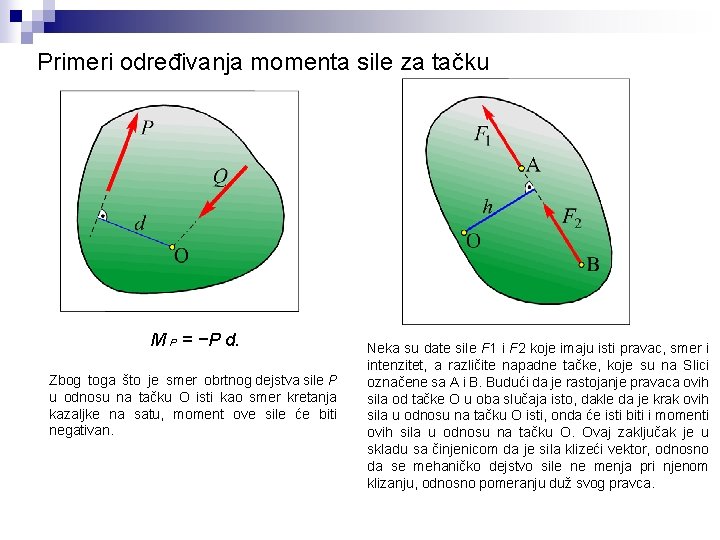
Primeri određivanja momenta sile za tačku M P = −P d. Zbog toga što je smer obrtnog dejstva sile P u odnosu na tačku O isti kao smer kretanja kazaljke na satu, moment ove sile će biti negativan. Neka su date sile F 1 i F 2 koje imaju isti pravac, smer i intenzitet, a različite napadne tačke, koje su na Slici označene sa A i B. Budući da je rastojanje pravaca ovih sila od tačke O u oba slučaja isto, dakle da je krak ovih sila u odnosu na tačku O isti, onda će isti biti i momenti ovih sila u odnosu na tačku O. Ovaj zaključak je u skladu sa činjenicom da je sila klizeći vektor, odnosno da se mehaničko dejstvo sile ne menja pri njenom klizanju, odnosno pomeranju duž svog pravca.
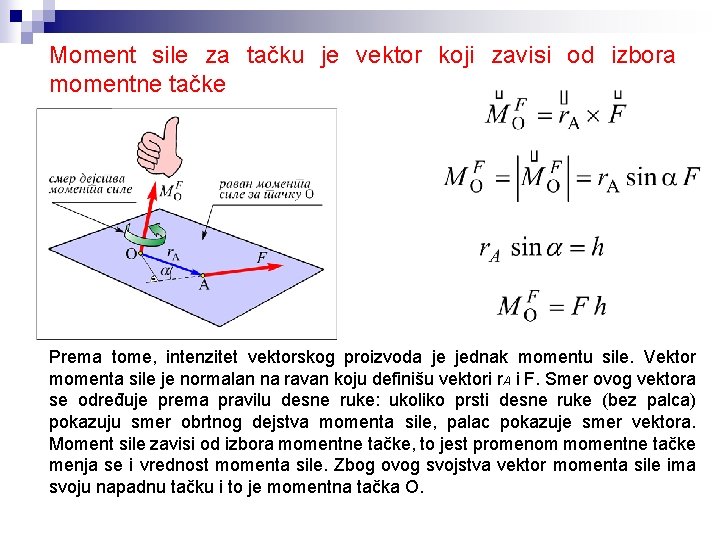
Moment sile za tačku je vektor koji zavisi od izbora momentne tačke Prema tome, intenzitet vektorskog proizvoda je jednak momentu sile. Vektor momenta sile je normalan na ravan koju definišu vektori r. A i F. Smer ovog vektora se određuje prema pravilu desne ruke: ukoliko prsti desne ruke (bez palca) pokazuju smer obrtnog dejstva momenta sile, palac pokazuje smer vektora. Moment sile zavisi od izbora momentne tačke, to jest promenom momentne tačke menja se i vrednost momenta sile. Zbog ovog svojstva vektor momenta sile ima svoju napadnu tačku i to je momentna tačka O.
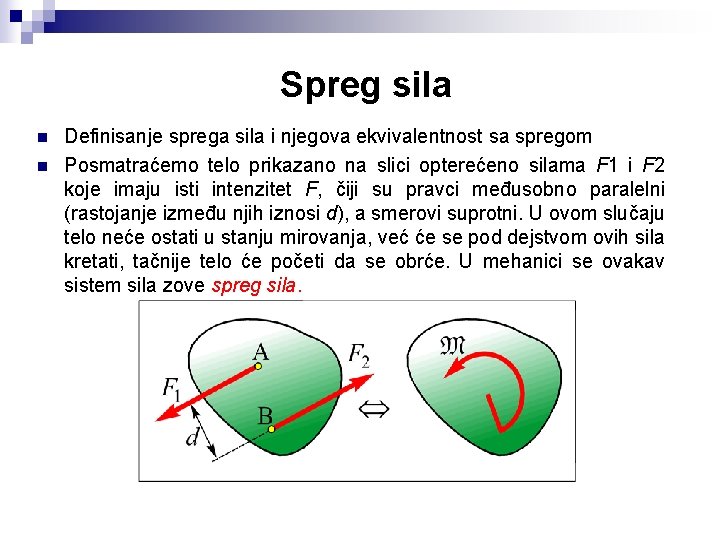
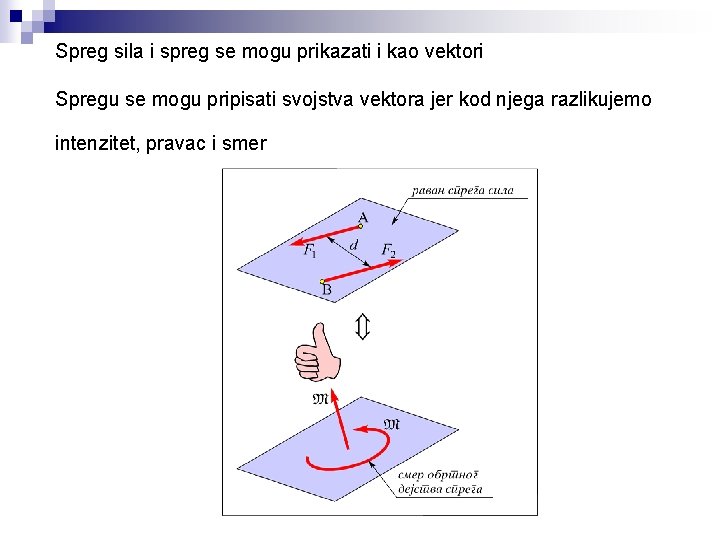
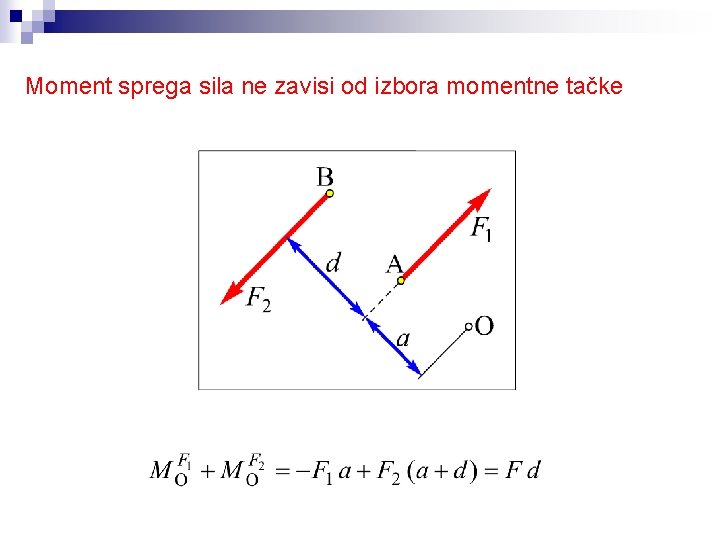
Spreg sila n n Definisanje sprega sila i njegova ekvivalentnost sa spregom Posmatraćemo telo prikazano na slici opterećeno silama F 1 i F 2 koje imaju isti intenzitet F, čiji su pravci međusobno paralelni (rastojanje između njih iznosi d), a smerovi suprotni. U ovom slučaju telo neće ostati u stanju mirovanja, već će se pod dejstvom ovih sila kretati, tačnije telo će početi da se obrće. U mehanici se ovakav sistem sila zove spreg sila.
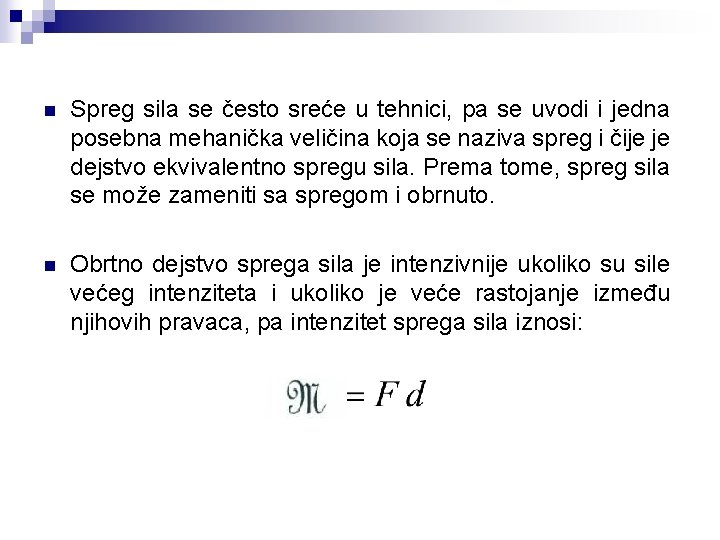
n Spreg sila se često sreće u tehnici, pa se uvodi i jedna posebna mehanička veličina koja se naziva spreg i čije je dejstvo ekvivalentno spregu sila. Prema tome, spreg sila se može zameniti sa spregom i obrnuto. n Obrtno dejstvo sprega sila je intenzivnije ukoliko su sile većeg intenziteta i ukoliko je veće rastojanje između njihovih pravaca, pa intenzitet sprega sila iznosi:
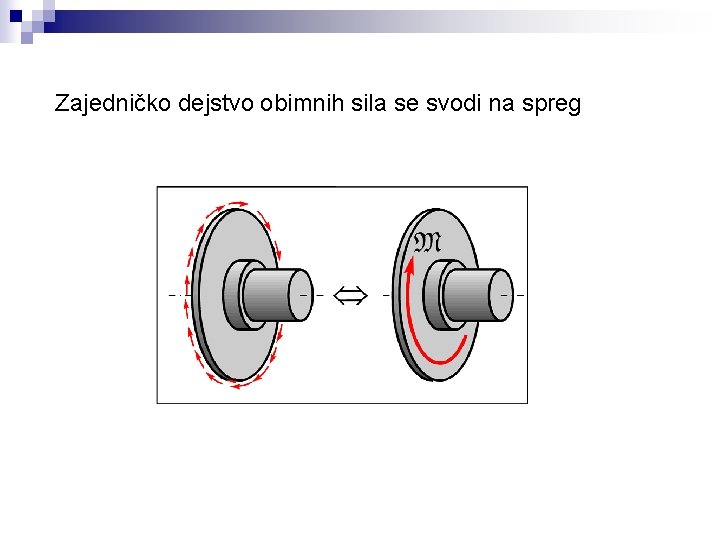
Zajedničko dejstvo obimnih sila se svodi na spreg
Spreg sila i spreg se mogu prikazati i kao vektori Spregu se mogu pripisati svojstva vektora jer kod njega razlikujemo intenzitet, pravac i smer
Moment sprega sila ne zavisi od izbora momentne tačke
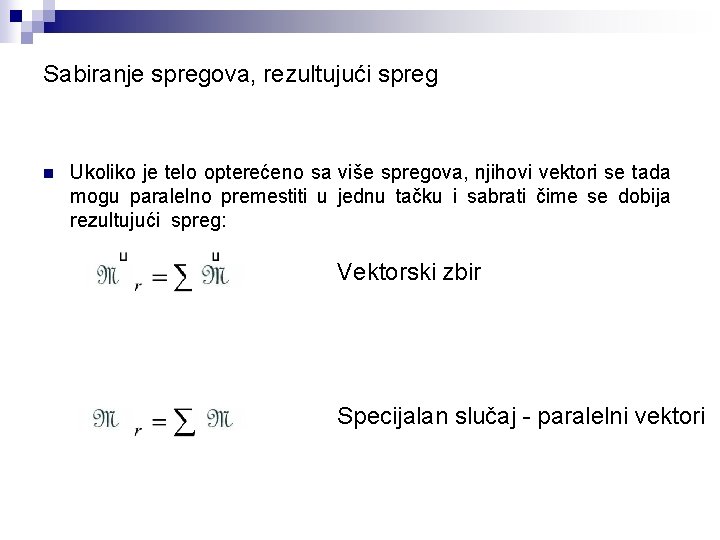
Sabiranje spregova, rezultujući spreg n Ukoliko je telo opterećeno sa više spregova, njihovi vektori se tada mogu paralelno premestiti u jednu tačku i sabrati čime se dobija rezultujući spreg: Vektorski zbir Specijalan slučaj - paralelni vektori
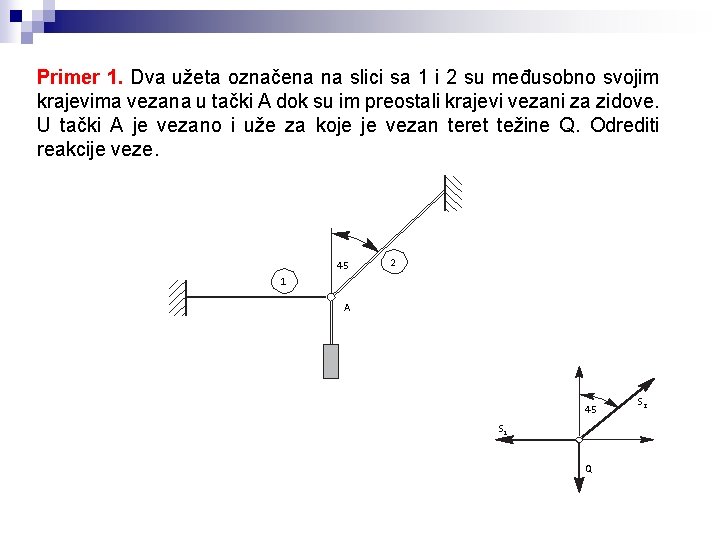
Primer 1. Dva užeta označena na slici sa 1 i 2 su međusobno svojim krajevima vezana u tački A dok su im preostali krajevi vezani za zidove. U tački A je vezano i uže za koje je vezan teret težine Q. Odrediti reakcije veze. 45 2 1 A 45 S 1 Q S 2
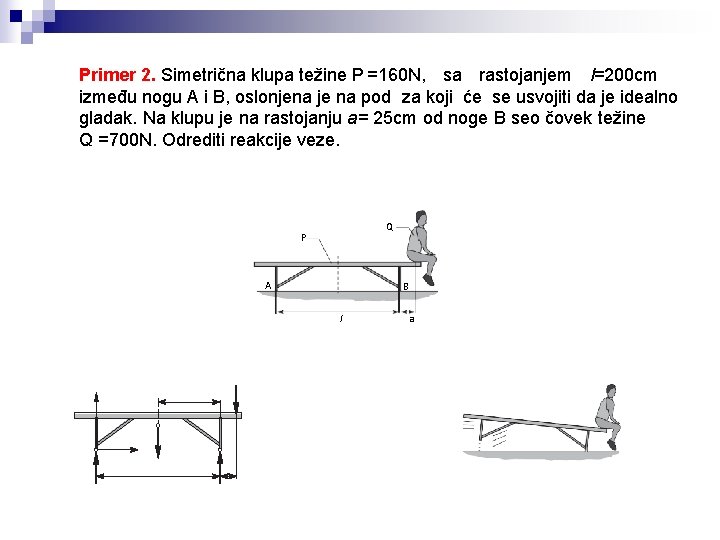
Primer 2. Simetrična klupa težine P =160 N, sa rastojanjem l=200 cm između nogu A i B, oslonjena je na pod za koji će se usvojiti da je idealno gladak. Na klupu je na rastojanju a= 25 cm od noge B seo čovek težine Q =700 N. Odrediti reakcije veze. Q P A B l a
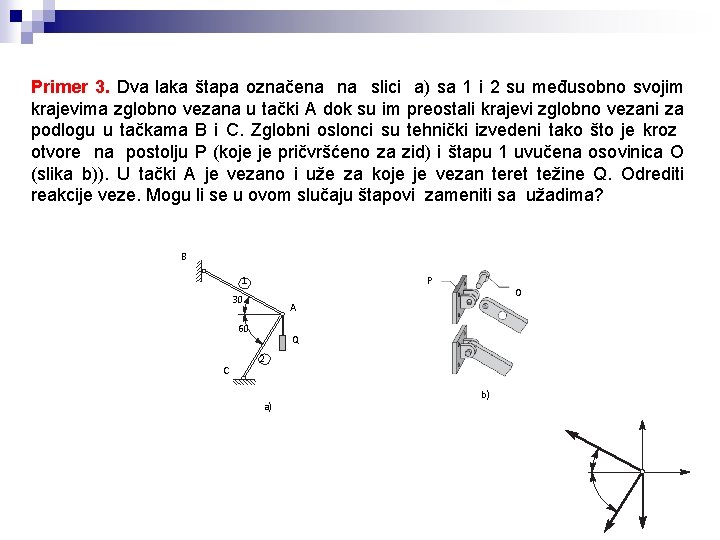
Primer 3. Dva laka štapa označena na slici a) sa 1 i 2 su međusobno svojim krajevima zglobno vezana u tački A dok su im preostali krajevi zglobno vezani za podlogu u tačkama B i C. Zglobni oslonci su tehnički izvedeni tako što je kroz otvore na postolju P (koje je pričvršćeno za zid) i štapu 1 uvučena osovinica O (slika b)). U tački A je vezano i uže za koje je vezan teret težine Q. Odrediti reakcije veze. Mogu li se u ovom slučaju štapovi zameniti sa užadima? B P 1 30 A 60 C O Q 2 a) b)
Hvala na pažnji!