
Universitas Katholik Parahyangan Fakultas Teknik Jurusan Teknik Sipil
- Slides: 106
Universitas Katholik Parahyangan Fakultas Teknik - Jurusan Teknik Sipil DASAR-DASAR PEMETAAN TTS 241 - 2011 Prof. Dr. Ishak Hanafiah Ismullah, DEA
BUKU REFERENSI 1. Ilmu Ukur Tanah - Soetomo W 2. Ilmu Ukur Tanah - Jacub Rais 3. Introd. To Modern Photogrammetry - E. M. Mikhail 4. Remote Sensing & Image Interpretation - Lillesand 5. Surveying for Civil Engineering - P. Kissam 6. Surveying for construction - W. Irvine 7. Terrain Analysis & Remote Sensing - Townshend 8. Surveying Practice - P. Kissam
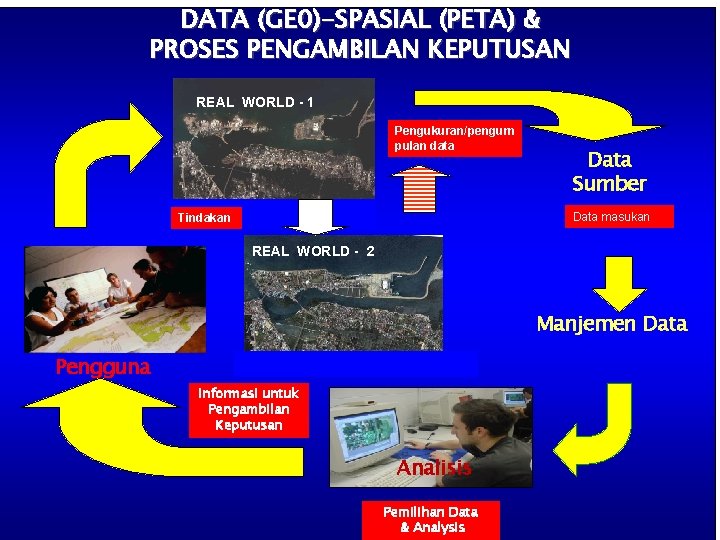
DATA (GE 0)-SPASIAL (PETA) & PROSES PENGAMBILAN KEPUTUSAN REAL WORLD - 1 Pengukuran/pengum pulan data Data Sumber Data masukan Tindakan REAL WORLD - 2 Manjemen Data Pengguna Informasi untuk Pengambilan Keputusan Analisis Pemilihan Data & Analysis
DATA dan & INFORMASI DATA INFORMASI v v Data ? ‘bahan dasar’ yang diolah/ diproses sehingga menjadi suatu informasi Informasi (mungkin saja) diproses kembali menjadi bentuk data baru untuk keperluan membuat informasi lain Data dapat dikumpulkan, disimpan dimanipulasi. Sumber data: peta, buku statistik, buku telpon, survey lapangan, komputer, dsb.
KONVERSI & VISUALISASI DATA / INFORMASI TEKSTUAL KE DALAM BENTUK GRAFIK / GAMBAR (Statistik , Tabel, Buku dll)
JAWA BARAT Informasi Geografis: Propinsi Jawa Barat secara geografis terletak di antara 5° 50' - 7° 50' LS dan 104° 48' - 104° 48" BT dengan batas -batas wilayahnya sebelah utara berbatasan dengan Laut Jawa bagian barat dgn DKI Jakarta dan Propinsi Banten, sebelah timur berbatasan dengan Propinsi Jawa Tengah. Terdiri atas daratan dan pulau-pulau kecil (48 Pulau di Samudera Indonesia, 4 Pulau di Laut Jawa), luas wilayah Jawa Barat 44. 354, 61 Km 2 atau 4. 435. 461 Ha. Kondisi geografis yang strategis ini merupakan keuntungan bagi daerah Jawa Barat terutama dari segi komunikasi dan perhubungan. Kawasan utara merupakan daerah berdataran rendah, sedangkan kawasan selatan berbukit-bukit dengan sedikit pantai serta dataran tinggi bergunung-gunung ada di kawasan tengah.
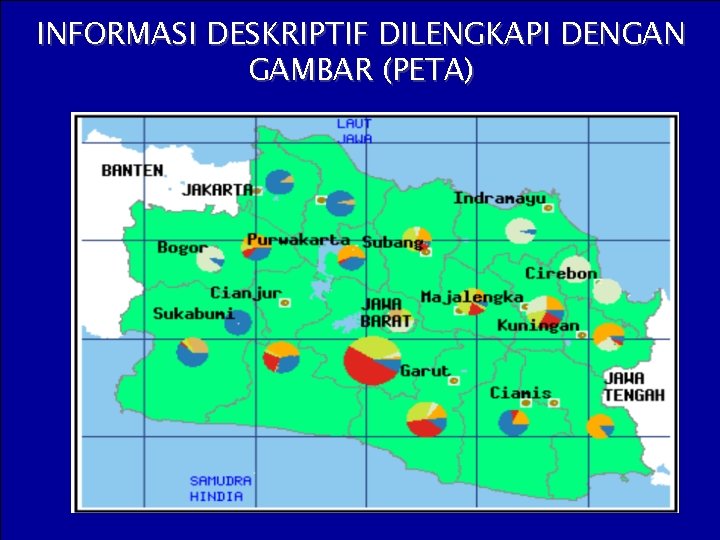
INFORMASI DESKRIPTIF DILENGKAPI DENGAN GAMBAR (PETA)
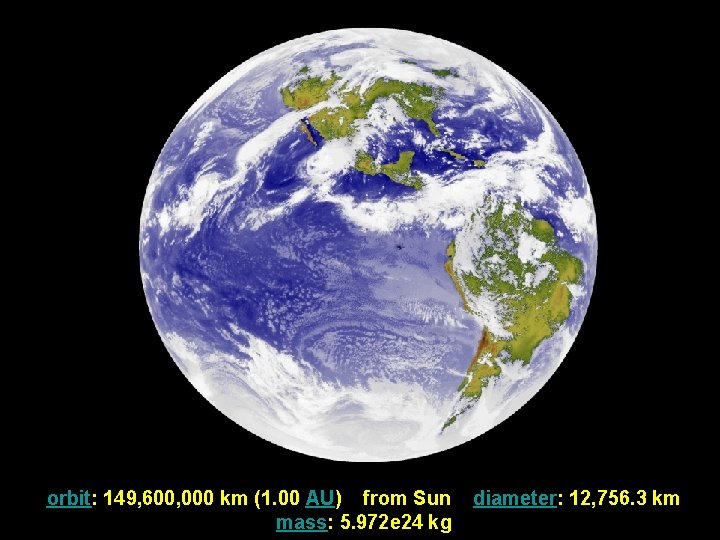
orbit: 149, 600, 000 km (1. 00 AU) from Sun mass: 5. 972 e 24 kg diameter: 12, 756. 3 km
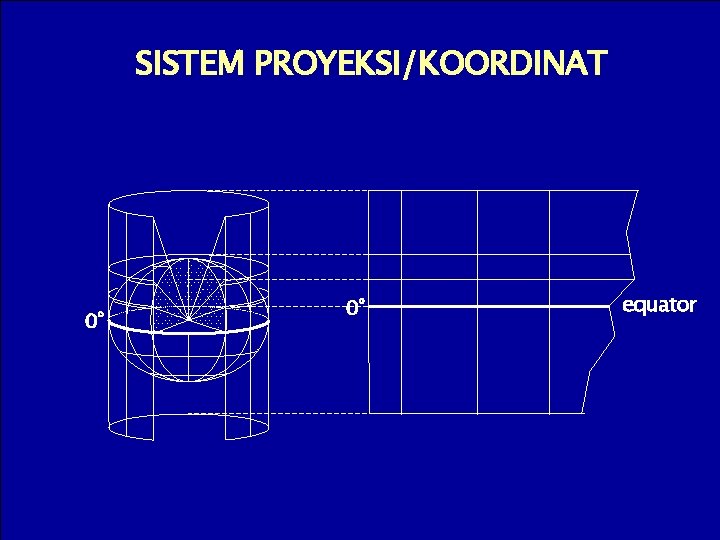
SISTEM PROYEKSI/KOORDINAT 0 o equator
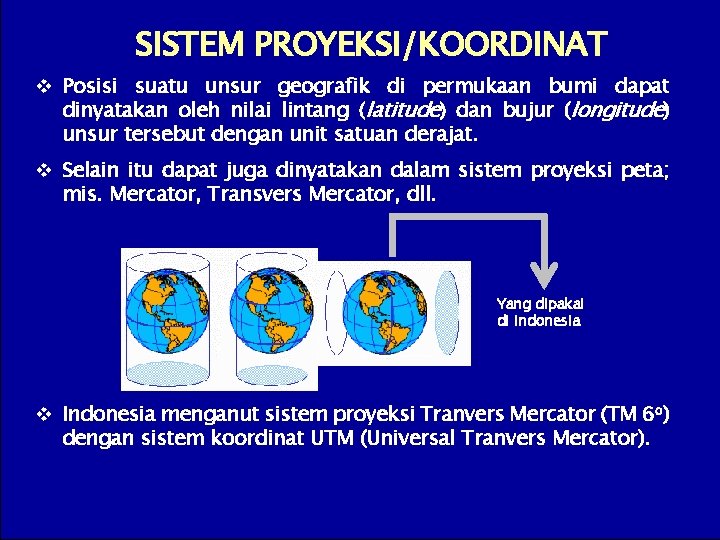
SISTEMPROYEKSI/KOORDINAT v Posisi suatu unsur geografik di permukaan bumi dapat dinyatakan oleh nilai lintang (latitude) dan bujur (longitude) unsur tersebut dengan unit satuan derajat. v Selain itu dapat juga dinyatakan dalam sistem proyeksi peta; mis. Mercator, Transvers Mercator, dll. 0 o Yang dipakai di Indonesia equator v Indonesia menganut sistem proyeksi Tranvers Mercator (TM 6 o) dengan sistem koordinat UTM (Universal Tranvers Mercator).
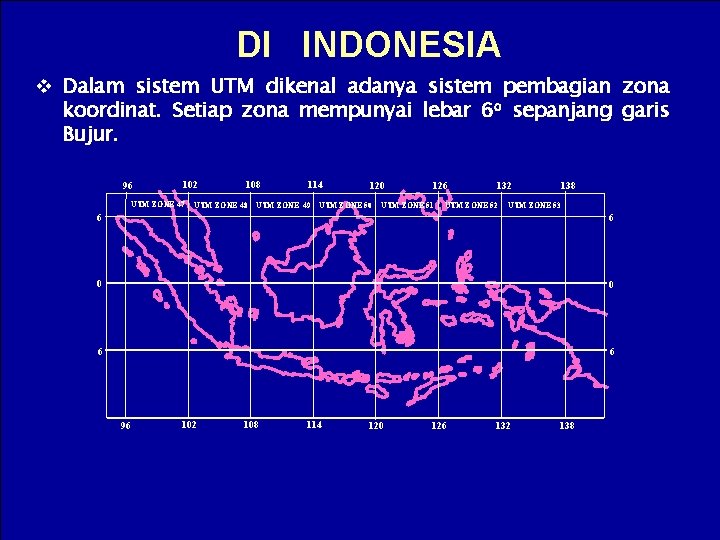
SISTEM DI PROYEKSI/KOORDINAT INDONESIA v Dalam sistem UTM dikenal adanya sistem pembagian zona koordinat. Setiap zona mempunyai lebar 6 o sepanjang garis Bujur. 96 102 UTM ZONE 47 108 UTM ZONE 48 114 120 UTM ZONE 49 UTM ZONE 50 126 UTM ZONE 51 132 UTM ZONE 52 138 UTM ZONE 53 6 6 0 0 6 6 96 102 108 114 120 126 132 138
Pemetaan Ø Suatu pekerjaan yang tujuan akhirnya adalah visualisasi informasi : • umumnya dikenal dalam bentuk lembar peta, • disertai dengan kelengkapan ( simbol, warna, tulisan/texts, keterangan) sesuai dengan bidang aplikasinya Ø Teknologi pemetaan: • Ø Terestrial, Airborne/Fotogrametri dan Spaceborne Hasil pekerjaan pemetaan adalah dokumen statis
LUAS AREA PEMETAAN a. Untuk Pekerjaan Teknik Sipil umumnya luas area pemetaan relatif kecil / sempit dibandingkan pekerjaan Tata ruang atau Tata wilayah ( < 36 km x 36 km ), sehingga area yang dipetakan dapat “dianggap” bidang datar. Dengan demikian koreksi-koreksi akibat kelengkungan bimi dapat diabaikan. b. Untuk wilayah yang luas, ( > 36 km x 36 km ) distori harus diperhitungkan, baik distorsi jarak maupun arah.
PETA & KARAKTERISTIK-NYA v. Pemodelan (dalam bentuk gambar) Sebagian atau seluruh permukaan bumi ke dalam suatu bidang yang dipilih, misalnya bidang datar atau yg dapat didatarkan dengan skala tertentu dan sistem proyeksi dipilih. v. Karakteristik/ketentuan • Skala • Sistem Proyeksi/Koordinat • Sistem Penyimpanan • Sistem Visualisasi peta:
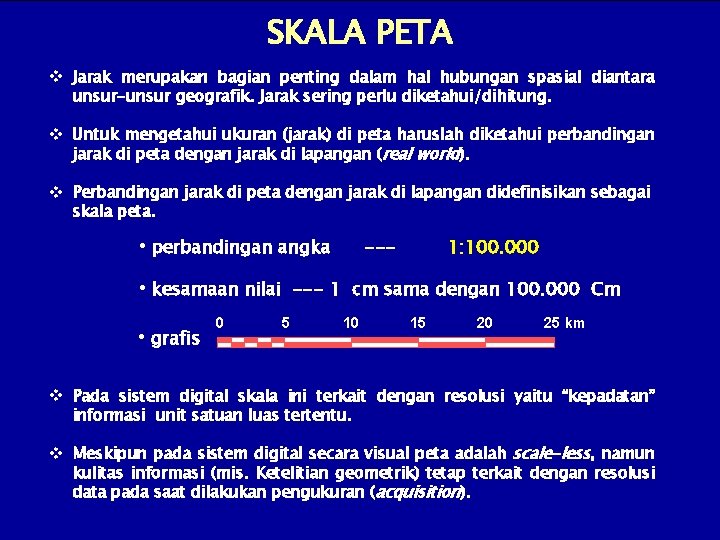
SKALA PETA v Jarak merupakan bagian penting dalam hal hubungan spasial diantara unsur-unsur geografik. Jarak sering perlu diketahui/dihitung. v Untuk mengetahui ukuran (jarak) di peta haruslah diketahui perbandingan jarak di peta dengan jarak di lapangan (real world). v Perbandingan jarak di peta dengan jarak di lapangan didefinisikan sebagai skala peta. • perbandingan angka • kesamaan nilai • grafis 0 --- 1: 100. 000 --- 1 cm sama dengan 100. 000 Cm 5 10 15 20 25 km v Pada sistem digital skala ini terkait dengan resolusi yaitu “kepadatan” luas tertentu. informasi unit satuan v Meskipun pada sistem digital secara visual peta adalah scale-less, namun kulitas informasi (mis. Ketelitian geometrik) tetap terkait dengan resolusi data pada saat dilakukan pengukuran (acquisition).
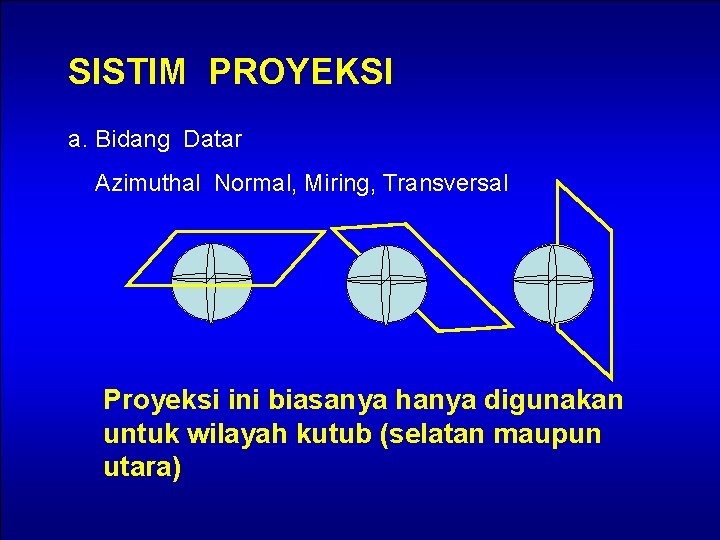
SISTIM PROYEKSI a. Bidang Datar Azimuthal Normal, Miring, Transversal Proyeksi ini biasanya hanya digunakan untuk wilayah kutub (selatan maupun utara)
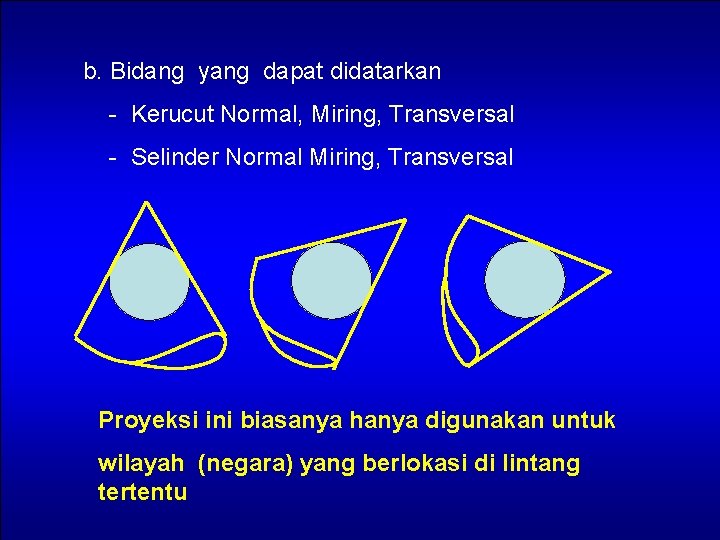
b. Bidang yang dapat didatarkan - Kerucut Normal, Miring, Transversal - Selinder Normal Miring, Transversal Proyeksi ini biasanya hanya digunakan untuk wilayah (negara) yang berlokasi di lintang tertentu
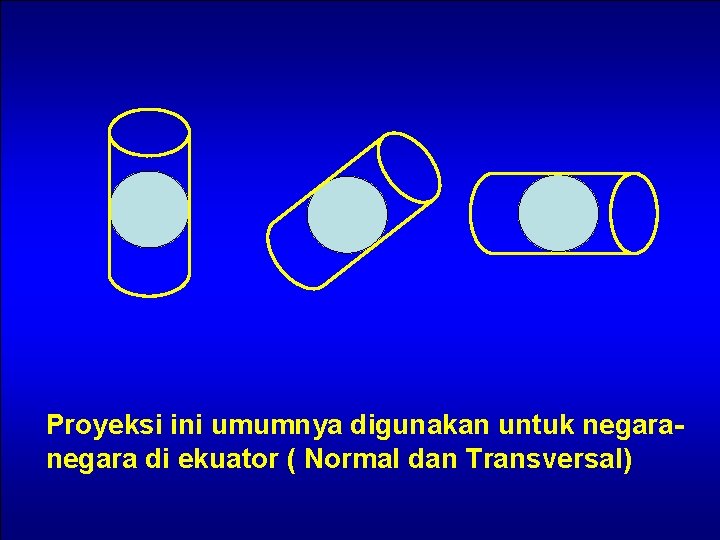
Proyeksi ini umumnya digunakan untuk negara di ekuator ( Normal dan Transversal)
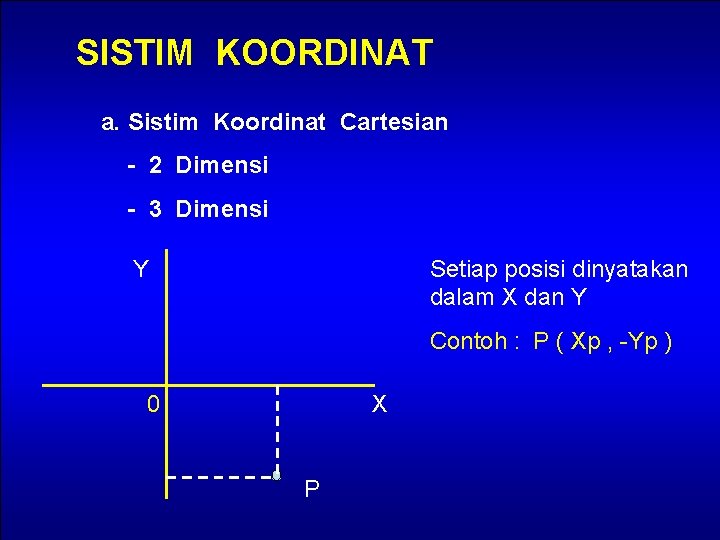
SISTIM KOORDINAT a. Sistim Koordinat Cartesian - 2 Dimensi - 3 Dimensi Y Setiap posisi dinyatakan dalam X dan Y Contoh : P ( Xp , -Yp ) 0 X P
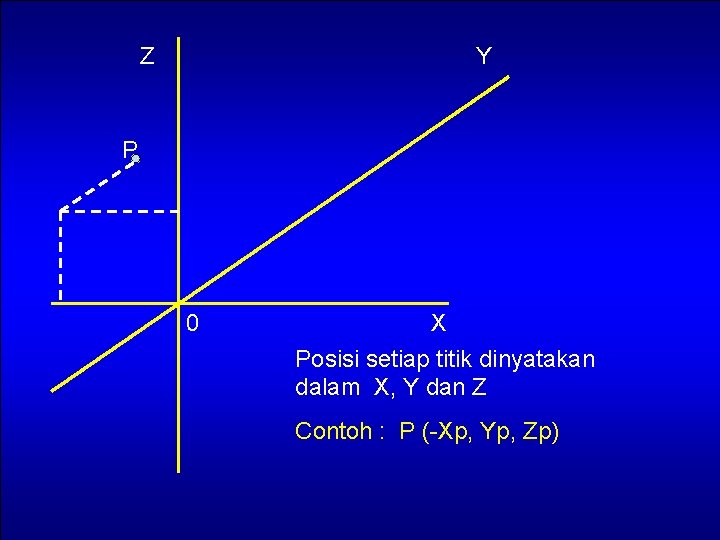
Z Y P 0 X Posisi setiap titik dinyatakan dalam X, Y dan Z Contoh : P (-Xp, Yp, Zp)
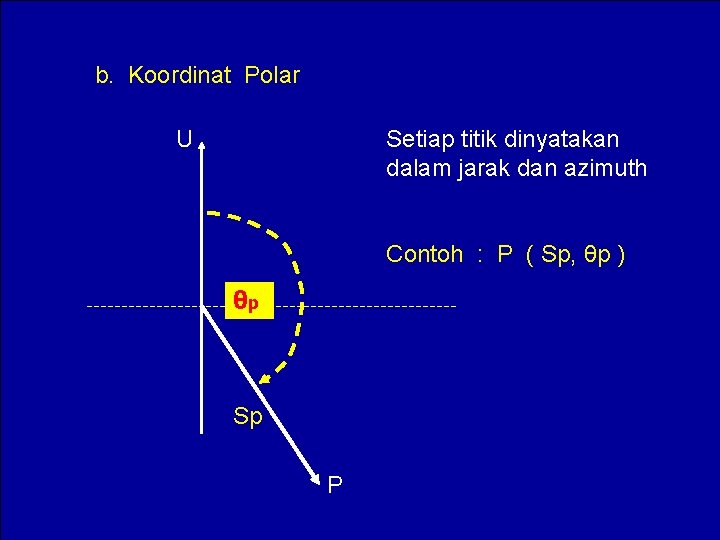
b. Koordinat Polar U Setiap titik dinyatakan dalam jarak dan azimuth Contoh : P ( Sp, θp ) θp Sp P
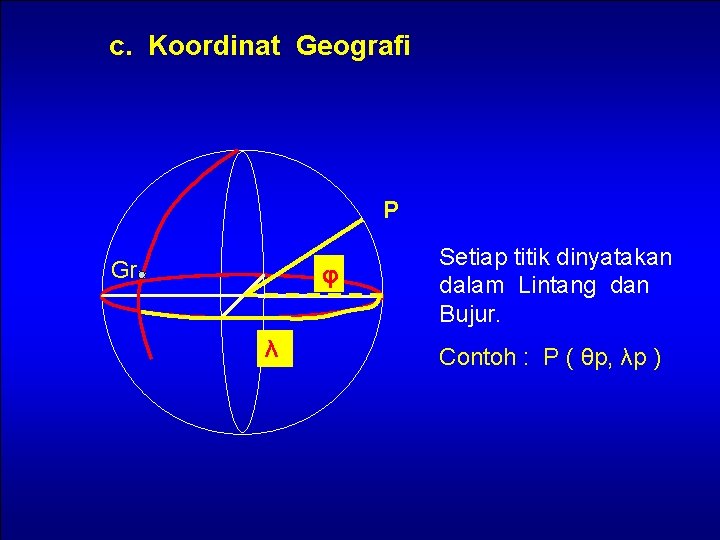
c. Koordinat Geografi P Gr φ λ Setiap titik dinyatakan dalam Lintang dan Bujur. Contoh : P ( θp, λp )
UNIT SATUAN YANG DIGUNAKAN DALAM PEMETAAN 1. Panjang/Jarak - Metrik : Km, Hm, Dm, M, dm, cm, mm - Non Metrik : Mil, Yard, Feet, Inch 2. Sudut - Sistim Sexagesimal, Derajat, Menit, Detik - Sistim Centisimal, Grade, Centigrade, Cc. G
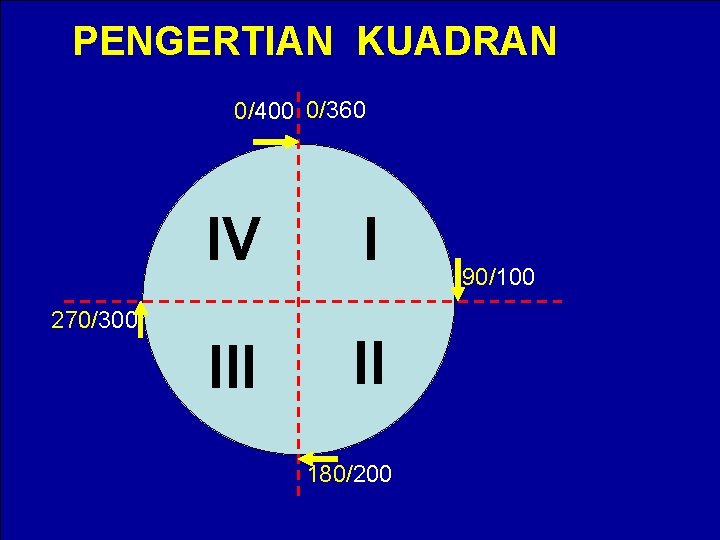
PENGERTIAN KUADRAN 0/400 0/360 IV I III II 270/300 180/200 90/100
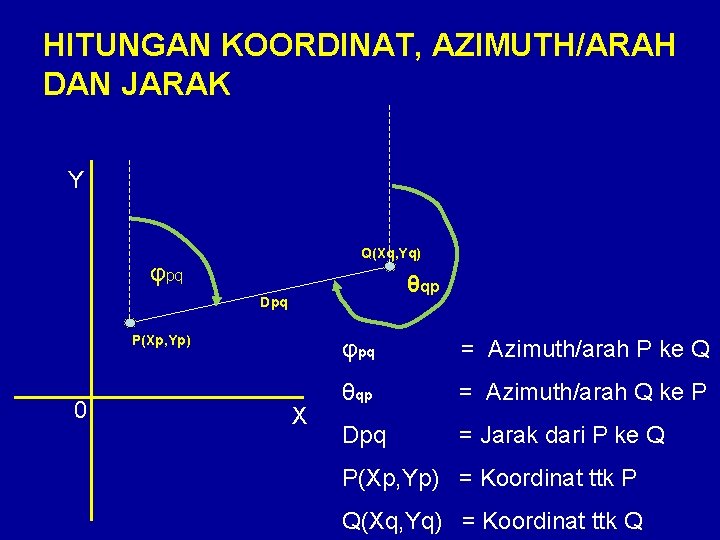
HITUNGAN KOORDINAT, AZIMUTH/ARAH DAN JARAK Y Q(Xq, Yq) φpq θqp Dpq P(Xp, Yp) 0 φpq = Azimuth/arah P ke Q X θqp = Azimuth/arah Q ke P Dpq = Jarak dari P ke Q P(Xp, Yp) = Koordinat ttk P Q(Xq, Yq) = Koordinat ttk Q
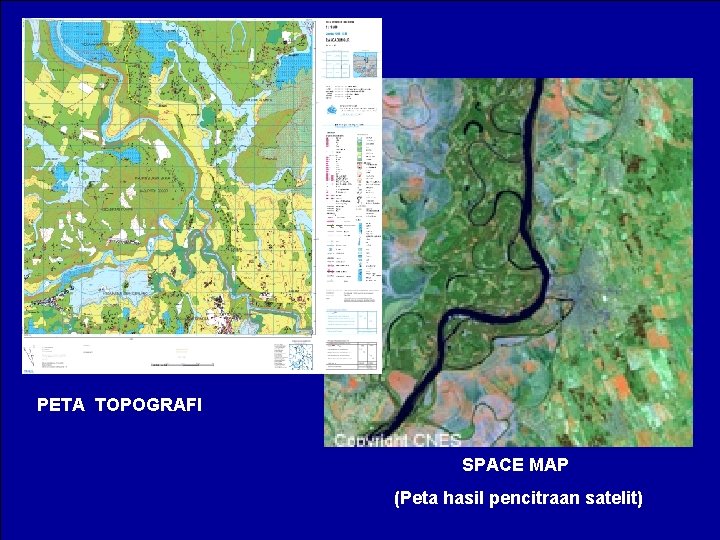
Pemetaan Ø Suatu pekerjaan yang tujuan akhirnya adalah visualisasi informasi : • umumnya dikenal- dalam bentuk lembar peta, • disertai dengan kelengkapan (simbol, warna, tulisan/texts, keterangan) sesuai dengan bidang aplikasinya Ø Teknologi pemetaan: • terestrial, fotogrametri dan dijital Hasil pekerjaan pemetaan adalah dokumen statis PETA TOPOGRAFI Ø SPACE MAP (Peta hasil pencitraan satelit)
Data Geografik Ø Ø Data geografik adalah semua obyek atau unsur geografik (geographic features) baik yang dibawah, diatas dan di permukaan bumi. Di peta (yang punya geo-referensi) obyek geografik diperlihatkan / digambar dalam bentuk: § Titik (untuk obyek yang memperlihatkan satu lokasi dalam ruang seperti titik kontrol geodesi, titik tinggi, kota, dsb) § Garis (untuk obyek yang bentuknya linier seperti sungai, jalan, batas administrasi, dsb) § Luas / Area (untuk obyek yang bentuknya tertutup seperti persil, kecamatan, kabupaten, dsb). § Permukaan (surface) (untuk obyek berbentuk 3 dimensi)
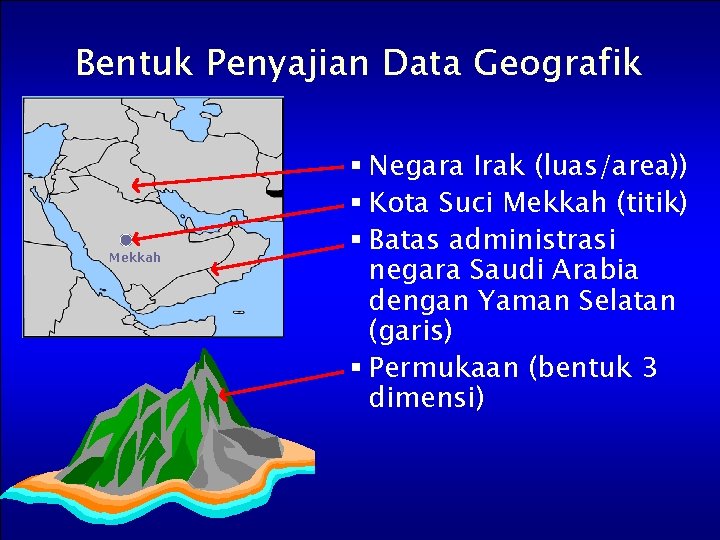
Bentuk Penyajian Data Geografik Mekkah § Negara Irak (luas/area)) § Kota Suci Mekkah (titik) § Batas administrasi negara Saudi Arabia dengan Yaman Selatan (garis) § Permukaan (bentuk 3 dimensi)
TEKNOLOGI PEMETAAN 1. TERESTERIAL Pengukuran langsung ke lapangan ( In – Situ ) - Pengukuran Jarak - Pengukuran Sudut - Pengukuran beda tinggi - Pengukuran Posisi horisontal - Pengukuran posisi vertikal (tegak ) 2. AIRBORNE / Pesawat Terbang Penggunaan Foto udara sebagai data masukan, sering disebut dengan Teknologi Fotogrametri 3. SPACEBORNE / Pesawat Antariksa (Satelit dsb ) Penggunaan citra satelit sebagai data masukan.
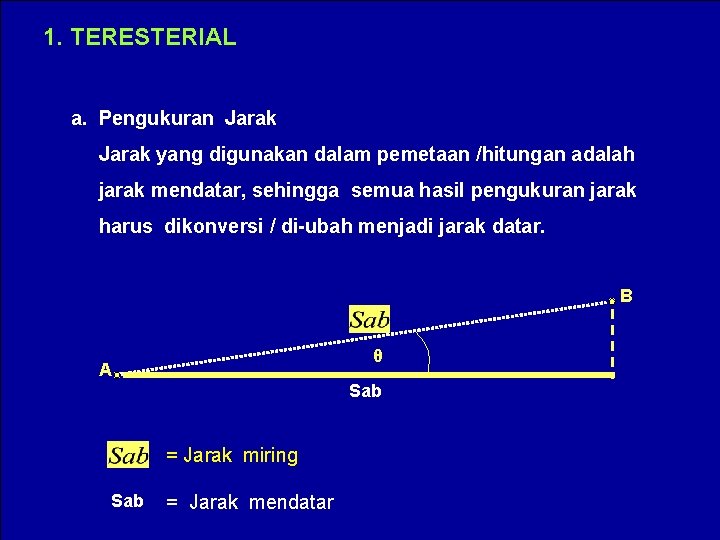
1. TERESTERIAL a. Pengukuran Jarak yang digunakan dalam pemetaan /hitungan adalah jarak mendatar, sehingga semua hasil pengukuran jarak harus dikonversi / di-ubah menjadi jarak datar. B θ A Sab = Jarak miring Sab = Jarak mendatar
Peralatan yang digunakan : - Mistar ukur (baja , kayu, plastik, fiber glass ) - Rantai ukur - Pita Ukur ( baja, plastik, ) - Teodolit ( sering disebut dgn jarak optis ) - EDM ( Electronic Distance meter/measurement ) Mana yang paling teliti ?
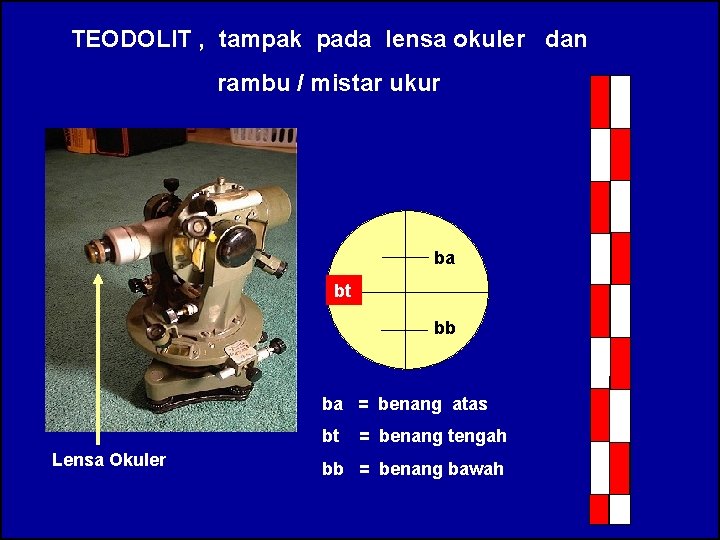
TEODOLIT , tampak pada lensa okuler dan rambu / mistar ukur ba bt bb ba = benang atas bt Lensa Okuler = benang tengah bb = benang bawah
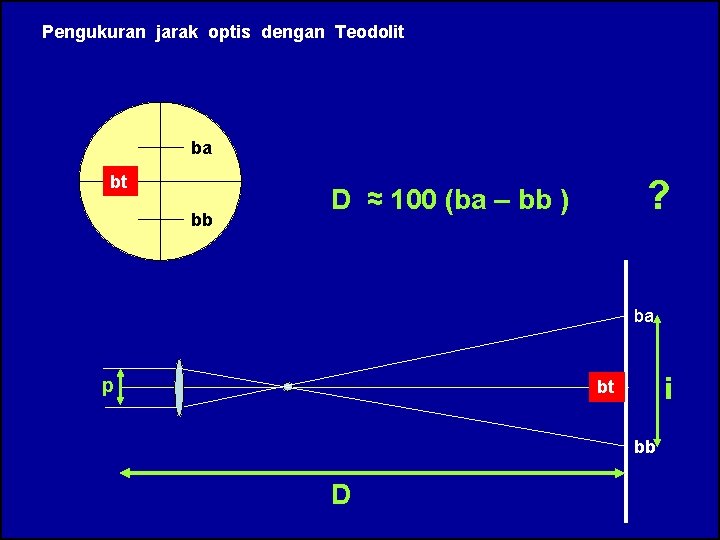
Pengukuran jarak optis dengan Teodolit ba bt bb ? D ≈ 100 (ba – bb ) ba p i bt bb D
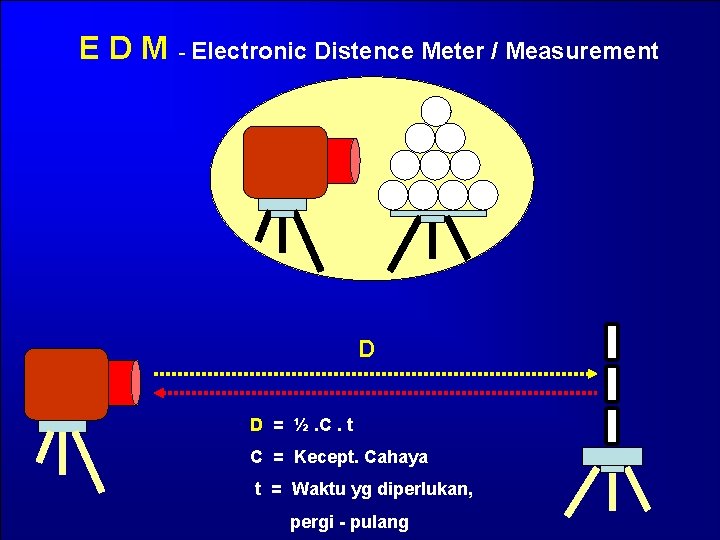
E D M - Electronic Distence Meter / Measurement D D = ½. C. t C = Kecept. Cahaya t = Waktu yg diperlukan, pergi - pulang
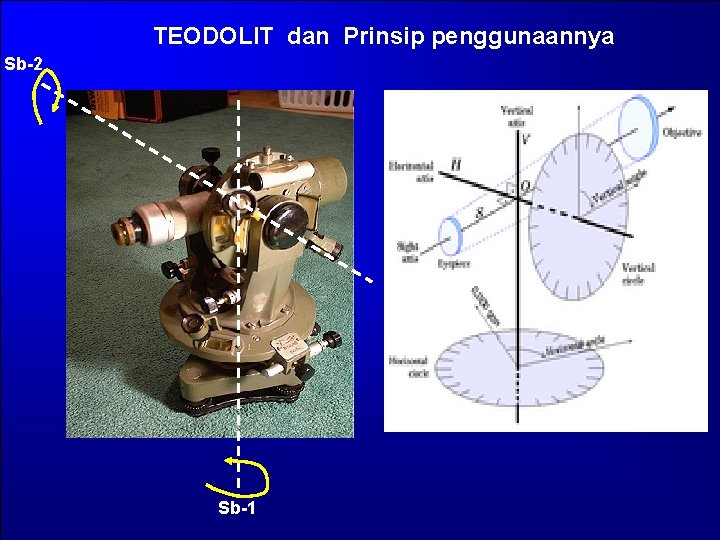
TEODOLIT dan Prinsip penggunaannya Sb-2 Sb-1
Berbagai jenis Teodolit dan pembuatnya 1. WILD / LEICA - T 0, T 1, T 2, T 3, T 4 - Total Station / Digital Teodolit 2. Sokisha / SOKIA - Th 16, Th 02 3. Topcon 4. Nikon 5. Zeiss 6. Kern 7. Breithaupt 8. DLL
SEBELUM MELAKUKAN PENGUKURAN DENGAN TEODOLIT Harus dipenuhi hal-hal sebagai berikut : 1. Sumbu I harus benar-benar tegak 2. Sumbu II harus benar-benar mendatar 3. Garis bidik harus tegak-lurus sumbu II
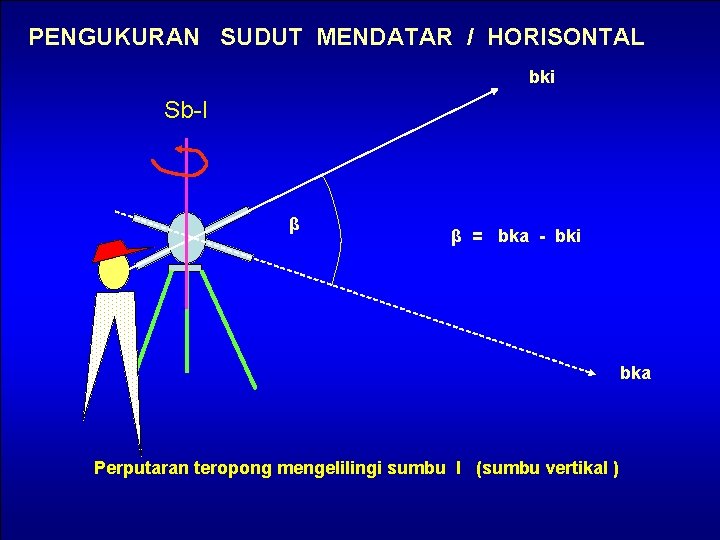
PENGUKURAN SUDUT MENDATAR / HORISONTAL bki Sb-I β β = bka - bki bka Perputaran teropong mengelilingi sumbu I (sumbu vertikal )
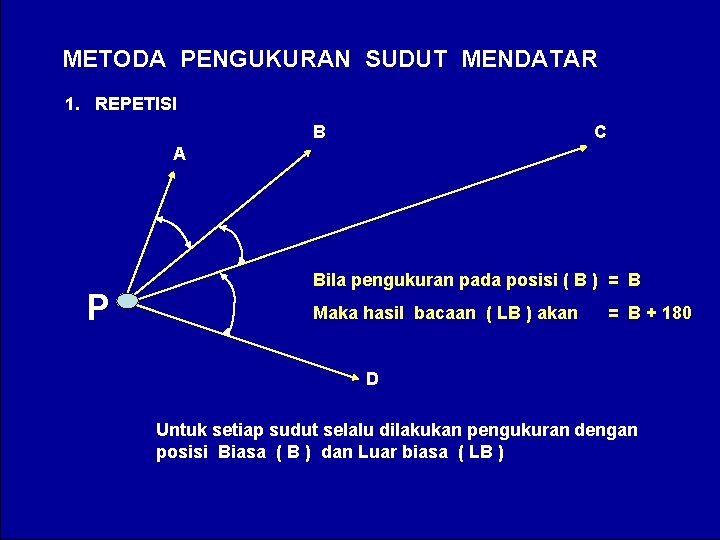
METODA PENGUKURAN SUDUT MENDATAR 1. REPETISI B C A P Bila pengukuran pada posisi ( B ) = B Maka hasil bacaan ( LB ) akan = B + 180 D Untuk setiap sudut selalu dilakukan pengukuran dengan posisi Biasa ( B ) dan Luar biasa ( LB )
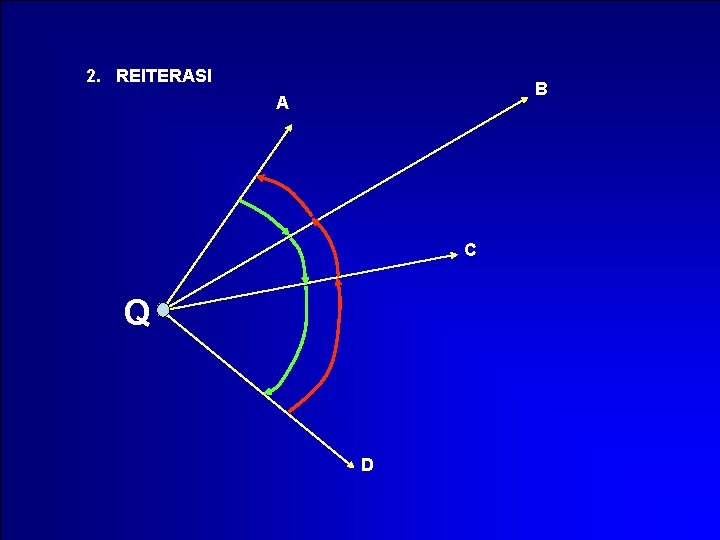
2. REITERASI B A C Q D
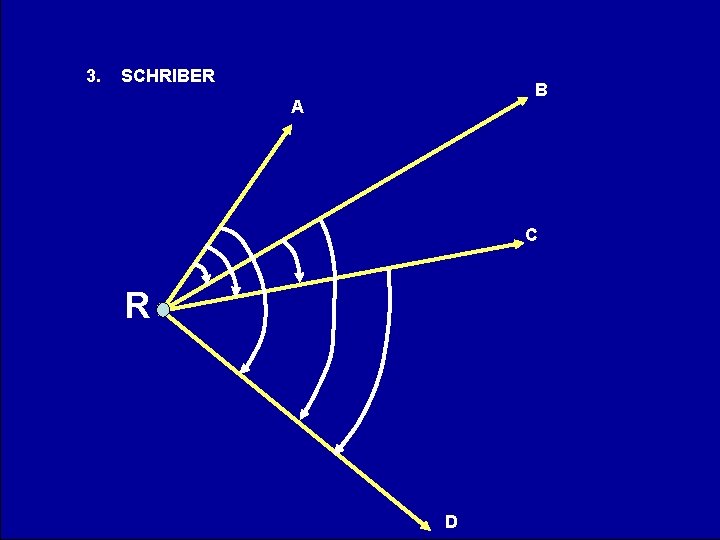
3. SCHRIBER B A C R D
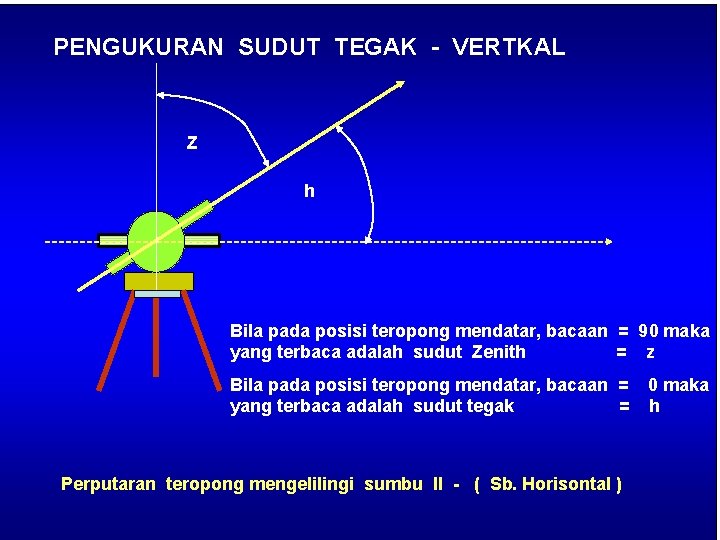
PENGUKURAN SUDUT TEGAK - VERTKAL Z h Bila pada posisi teropong mendatar, bacaan = 90 maka yang terbaca adalah sudut Zenith = z Bila pada posisi teropong mendatar, bacaan = yang terbaca adalah sudut tegak = Perputaran teropong mengelilingi sumbu II - ( Sb. Horisontal ) 0 maka h
PENGUKURAN BEDA TINGGI Alat Ukur Beda Tinggi 1. Sipat Datar ( Waterpass ) 2. Teodolit ( Metoda Trigonometris ) 3. Barometer ( Metoda Barometris ) 4. GPS (Global Positioning Systems)
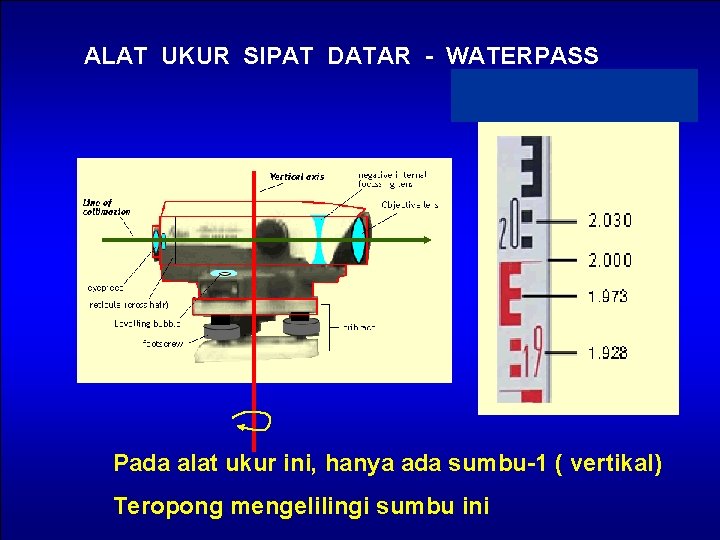
ALAT UKUR SIPAT DATAR - WATERPASS Pada alat ukur ini, hanya ada sumbu-1 ( vertikal) Teropong mengelilingi sumbu ini
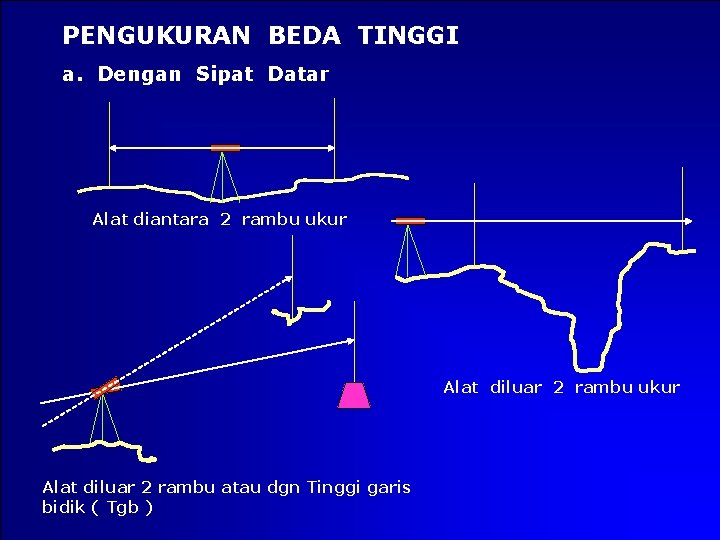
PENGUKURAN BEDA TINGGI a. Dengan Sipat Datar Alat diantara 2 rambu ukur Alat diluar 2 rambu atau dgn Tinggi garis bidik ( Tgb )
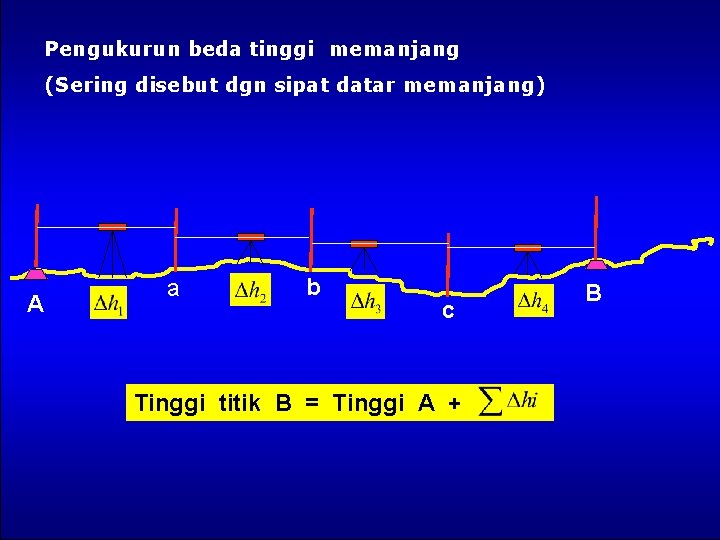
Pengukurun beda tinggi memanjang (Sering disebut dgn sipat datar memanjang) A a b c Tinggi titik B = Tinggi A + B
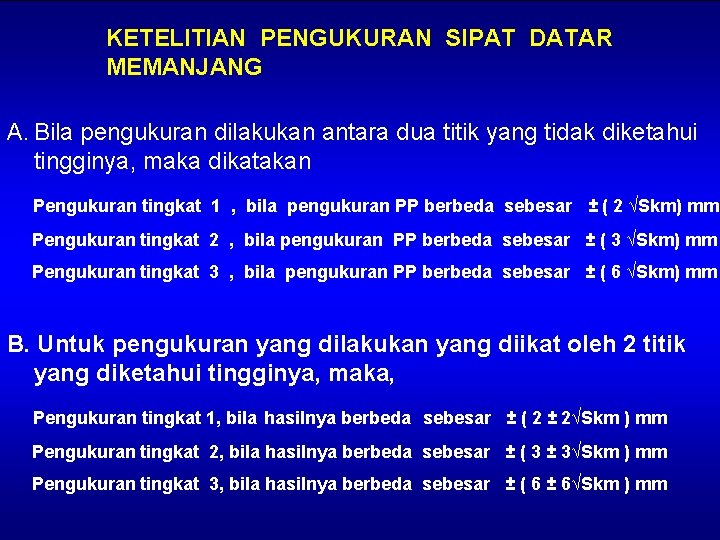
KETELITIAN PENGUKURAN SIPAT DATAR MEMANJANG A. Bila pengukuran dilakukan antara dua titik yang tidak diketahui tingginya, maka dikatakan Pengukuran tingkat 1 , bila pengukuran PP berbeda sebesar ± ( 2 √Skm) mm Pengukuran tingkat 2 , bila pengukuran PP berbeda sebesar ± ( 3 √Skm) mm Pengukuran tingkat 3 , bila pengukuran PP berbeda sebesar ± ( 6 √Skm) mm B. Untuk pengukuran yang dilakukan yang diikat oleh 2 titik yang diketahui tingginya, maka, Pengukuran tingkat 1, bila hasilnya berbeda sebesar ± ( 2 ± 2√Skm ) mm Pengukuran tingkat 2, bila hasilnya berbeda sebesar ± ( 3 ± 3√Skm ) mm Pengukuran tingkat 3, bila hasilnya berbeda sebesar ± ( 6 ± 6√Skm ) mm
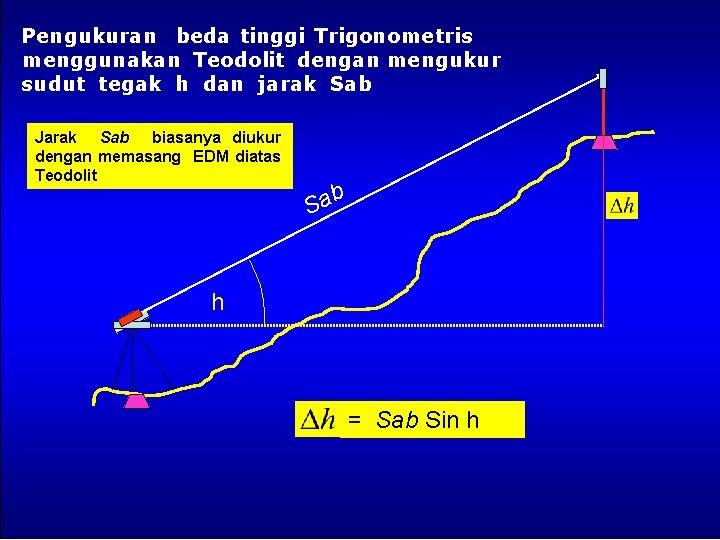
Pengukuran beda tinggi Trigonometris menggunakan Teodolit dengan mengukur sudut tegak h dan jarak Sab Jarak Sab biasanya diukur dengan memasang EDM diatas Teodolit b a S h = Sab Sin h
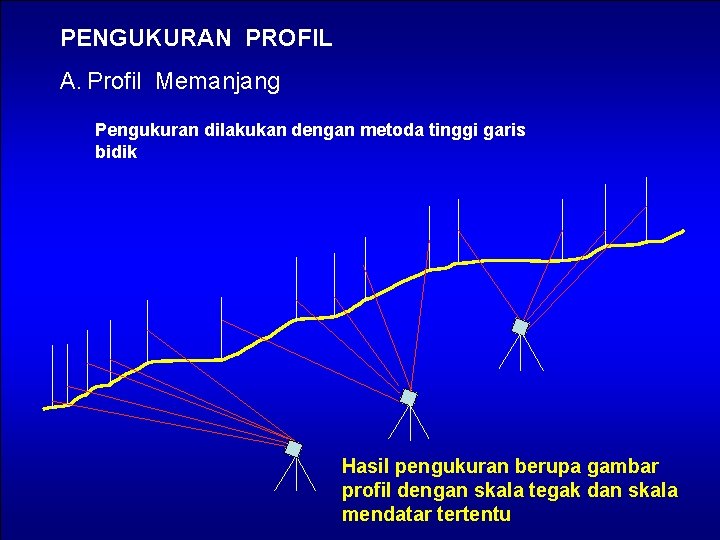
PENGUKURAN PROFIL A. Profil Memanjang Pengukuran dilakukan dengan metoda tinggi garis bidik Hasil pengukuran berupa gambar profil dengan skala tegak dan skala mendatar tertentu
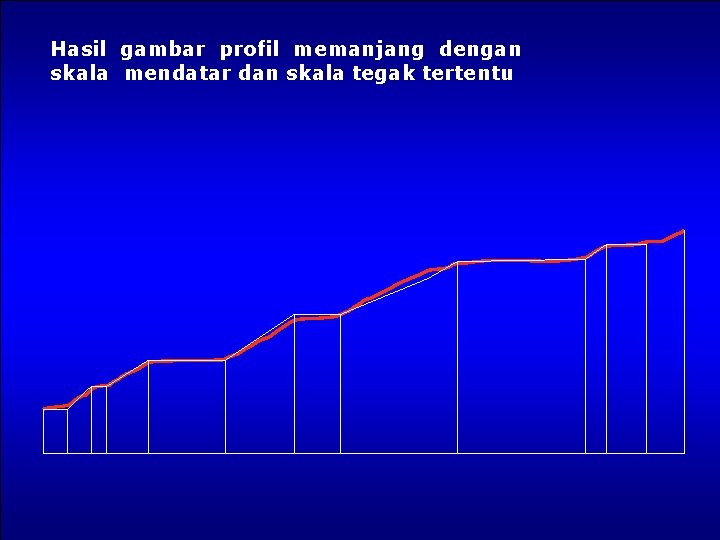
Hasil gambar profil memanjang dengan skala mendatar dan skala tegak tertentu
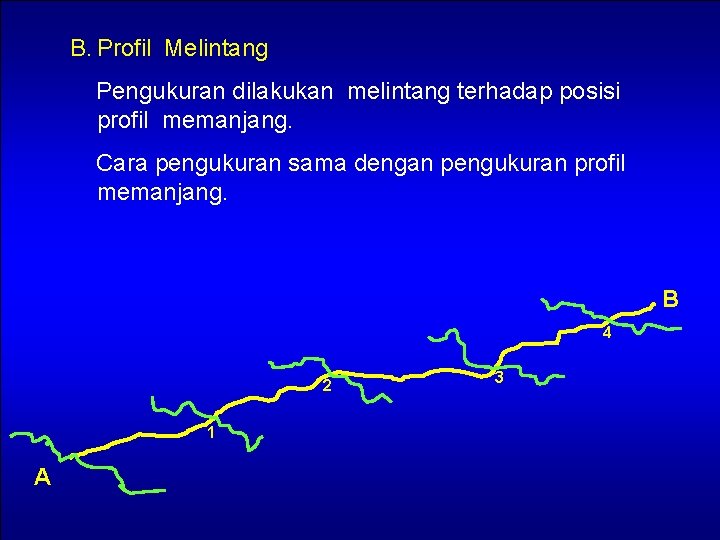
B. Profil Melintang Pengukuran dilakukan melintang terhadap posisi profil memanjang. Cara pengukuran sama dengan pengukuran profil memanjang. B 4 2 1 A 3
Global Positioning System GPS
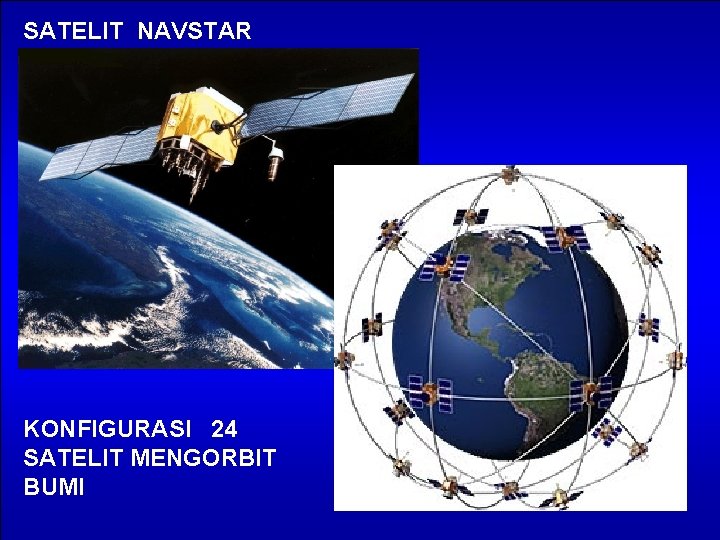
SATELIT NAVSTAR KONFIGURASI 24 SATELIT MENGORBIT BUMI
Pendahuluan Teknologi GPS Sistem ini didesain untuk memberikan informasi tentang posisi dan kecepatan dalam ruang 3 D, serta informasi waktu teliti. Cakupan sistem GPS adalah seluruh Dunia (dimana saja kita dapat menggunakan GPS sepanjang sinyal dari satelit dpt diterima oleh receiver) Sistem ini beroperasi secara kontinyu (pagi hari, siang hari, bahkan malam hari kita dapat mengoperasikan sistem GPS) Penggunaan sistem tidak tergantung cuaca (meskipun hujan, cuaca buruk, kita tetap dapat mengoperasikan sistem GPS) Dapat digunakan oleh banyak orang pada saat yang sama kelompok keilmuan geodesi fitb 2007
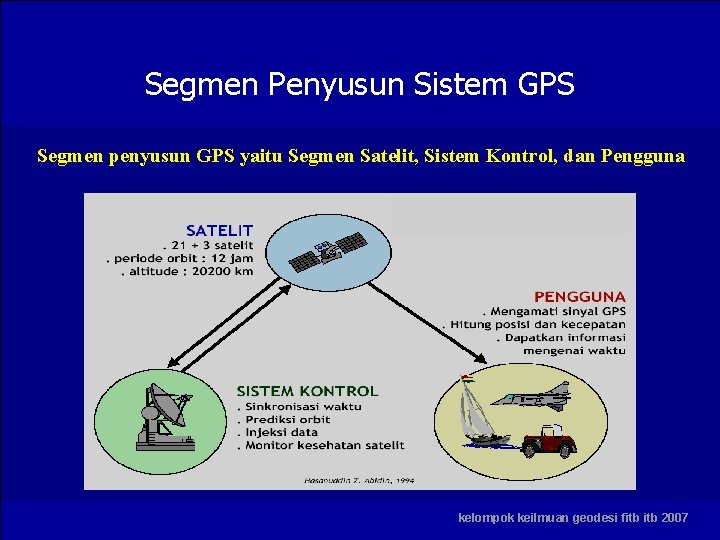
Segmen Penyusun Sistem GPS Segmen penyusun GPS yaitu Segmen Satelit, Sistem Kontrol, dan Pengguna kelompok keilmuan geodesi fitb 2007
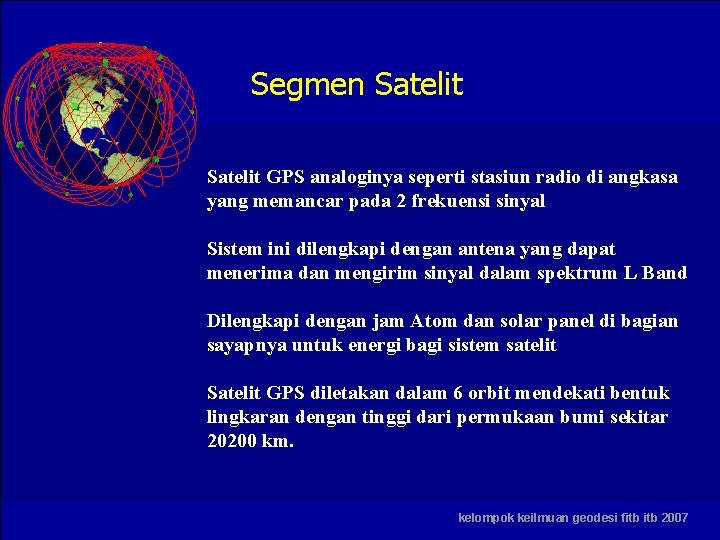
Segmen Satelit GPS analoginya seperti stasiun radio di angkasa yang memancar pada 2 frekuensi sinyal Sistem ini dilengkapi dengan antena yang dapat menerima dan mengirim sinyal dalam spektrum L Band Dilengkapi dengan jam Atom dan solar panel di bagian sayapnya untuk energi bagi sistem satelit Satelit GPS diletakan dalam 6 orbit mendekati bentuk lingkaran dengan tinggi dari permukaan bumi sekitar 20200 km. kelompok keilmuan geodesi fitb 2007
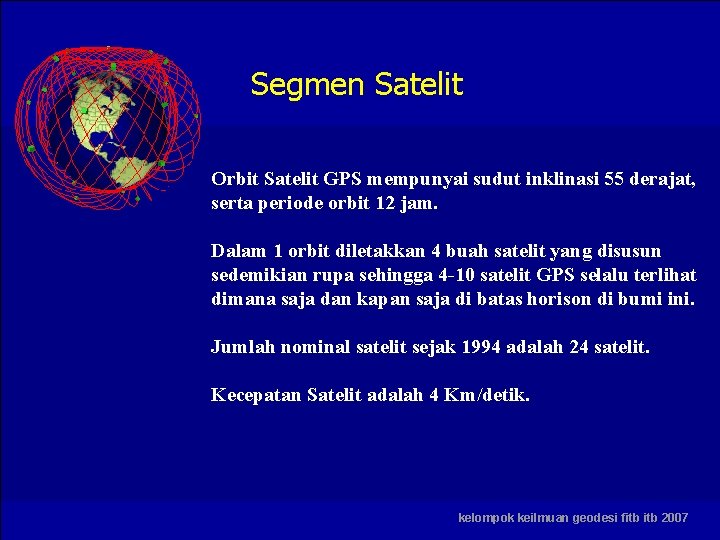
Segmen Satelit Orbit Satelit GPS mempunyai sudut inklinasi 55 derajat, serta periode orbit 12 jam. Dalam 1 orbit diletakkan 4 buah satelit yang disusun sedemikian rupa sehingga 4 -10 satelit GPS selalu terlihat dimana saja dan kapan saja di batas horison di bumi ini. Jumlah nominal satelit sejak 1994 adalah 24 satelit. Kecepatan Satelit adalah 4 Km/detik. kelompok keilmuan geodesi fitb 2007
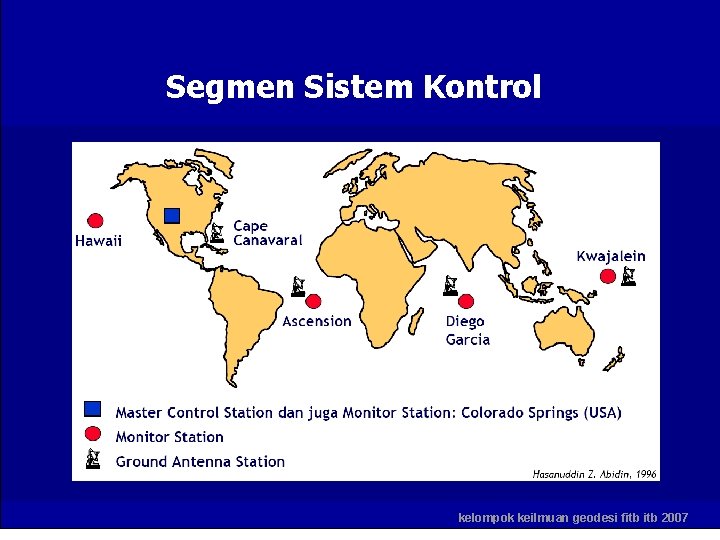
Segmen Sistem Kontrol kelompok keilmuan geodesi fitb 2007
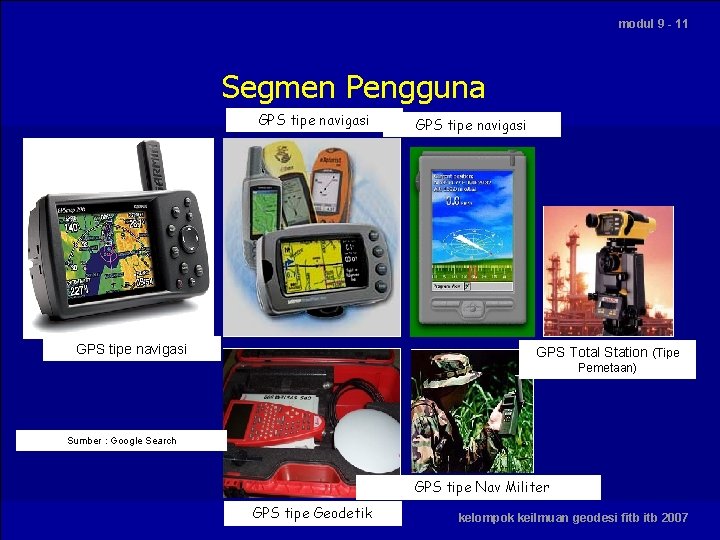
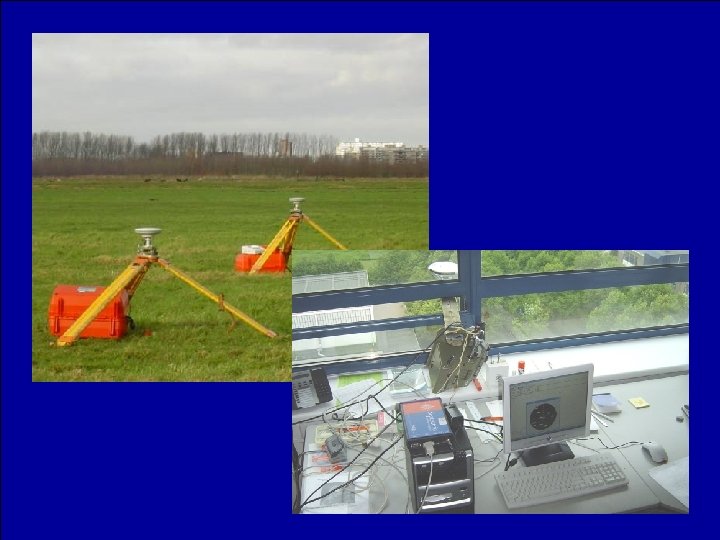
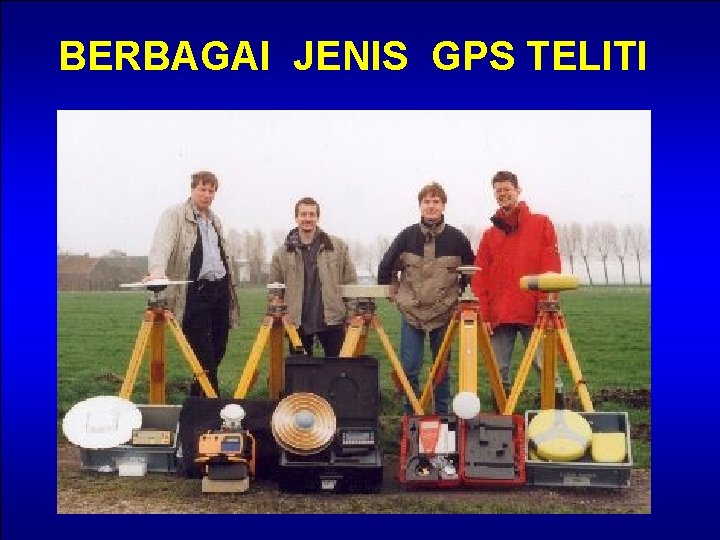
modul 9 - 11 Segmen Pengguna GPS tipe navigasi GPS Total Station (Tipe Pemetaan) Sumber : Google Search GPS tipe Nav Militer GPS tipe Geodetik kelompok keilmuan geodesi fitb 2007
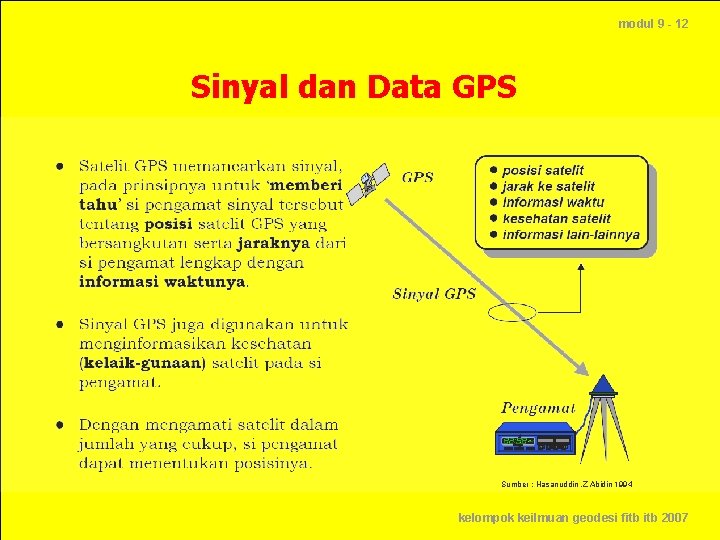
modul 9 - 12 Sinyal dan Data GPS Sumber : Hasanuddin. Z Abidin 1994 kelompok keilmuan geodesi fitb 2007
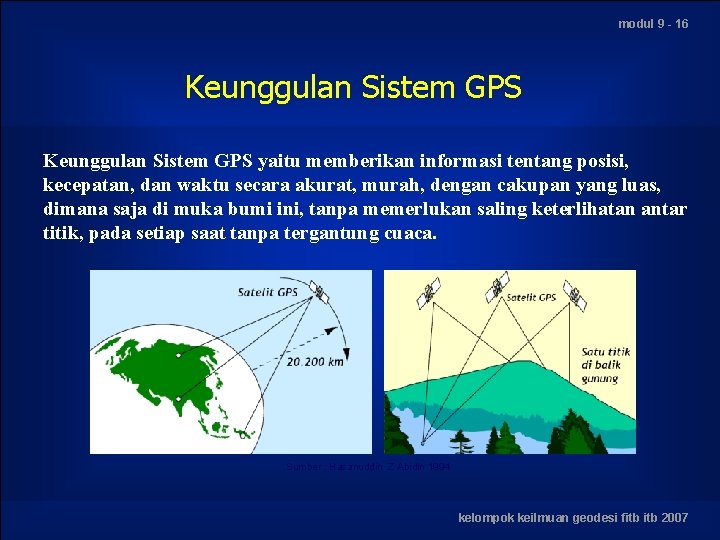
modul 9 - 16 Keunggulan Sistem GPS yaitu memberikan informasi tentang posisi, kecepatan, dan waktu secara akurat, murah, dengan cakupan yang luas, dimana saja di muka bumi ini, tanpa memerlukan saling keterlihatan antar titik, pada setiap saat tanpa tergantung cuaca. Sumber : Hasanuddin. Z Abidin 1994 kelompok keilmuan geodesi fitb 2007
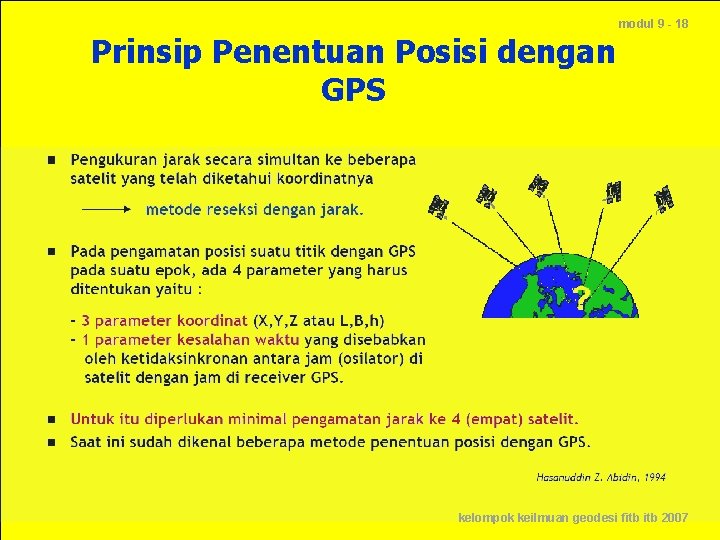
modul 9 - 18 Prinsip Penentuan Posisi dengan GPS kelompok keilmuan geodesi fitb 2007
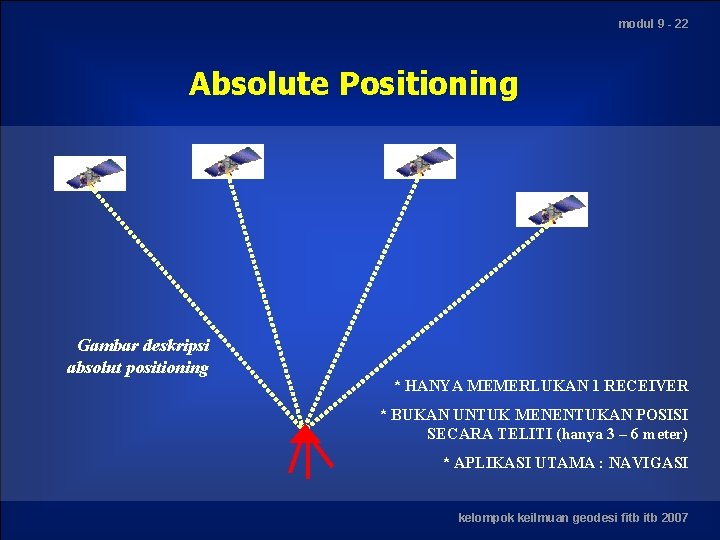
modul 9 - 22 Absolute Positioning Gambar deskripsi absolut positioning * HANYA MEMERLUKAN 1 RECEIVER * BUKAN UNTUK MENENTUKAN POSISI SECARA TELITI (hanya 3 – 6 meter) * APLIKASI UTAMA : NAVIGASI kelompok keilmuan geodesi fitb 2007
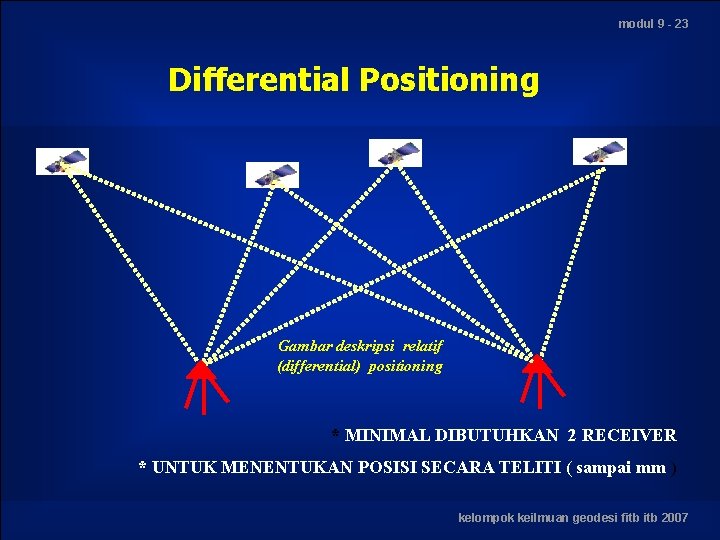
modul 9 - 23 Differential Positioning Gambar deskripsi relatif (differential) positioning * MINIMAL DIBUTUHKAN 2 RECEIVER * UNTUK MENENTUKAN POSISI SECARA TELITI ( sampai mm ) kelompok keilmuan geodesi fitb 2007
Aplikasi-Aplikasi Sistem GPS Aplikasi-aplikasi di bidang militer seperti navigasi pasukan, tracking, penuntun arah misil dan bom, penyelamatan (rescue) dan lain-lain. Aplikasi-aplikasi di bidang survey dan pemetaan (darat dan laut seperti) penentuan titik kontrol, tracking, ground control point, dan lain-lain. Aplikasi-aplikasi di bidang pertanahan seperti penentuan batas persil tanah, rekonstruksi persil tanah, penentuan lokasi tanah, dan lain-lain. Aplikasi-aplikasi di bidang geodesi, geodinamika, dan deformasi seperti pembangunan kerangka referensi global, pemantauan pergerakan lempeng, monitoring land subsidence, land slide, dan lain-lain Aplikasi-aplikasi di bidang Transportasi, seperti navigasi, VTS, ILS kelompok keilmuan geodesi fitb 2007
modul 9 - 29 Aplikasi-Aplikasi Sistem GPS Aplikasi-aplikasi di bidang Pertanian dan perkebunan, seperti precise farming untuk penyiraman tumbuhan, penanaman bibit, dan lain-lain. Aplikasi-aplikasi di bidang Fotogrametri dan Remote Sensing, serta Sistem Informasi Geografis (GIS) seperti Ground Control Point, Ground Check, Positioning Objek, Mapping, dan lain-lain. Aplikasi-aplikasi di bidang Kelautan seperti pengamatan pasut lepas pantai (GPS Buouy), pengamatan posisi bawah laut, penentuan titik dan lajur pemeruman (batimetri), pengamatan arus laut, TEWS, dan lain-lain. Aplikasi-aplikasi di bidang studi Atmosfer seperti penentuan kandungan Uap Air di Troposfer, Total Electron Content (Jumlah elektron-elektron bebas), Ionosfer disturbance (precursor gempa), dan lain-lain kelompok keilmuan geodesi fitb 2007
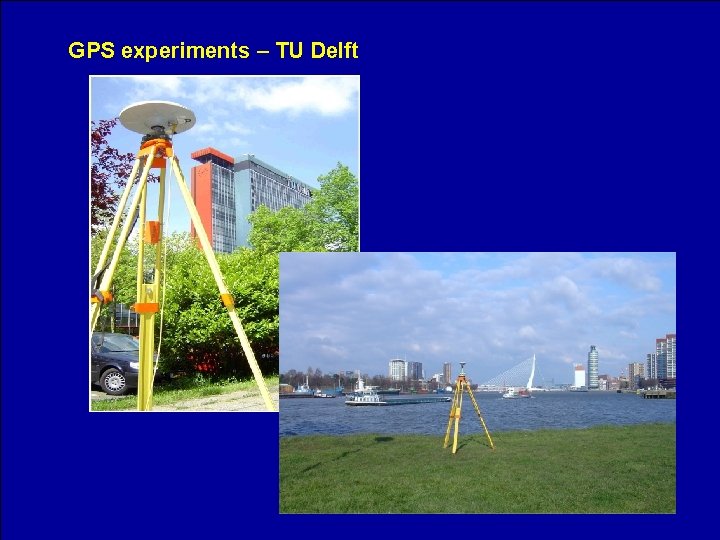
GPS experiments – TU Delft
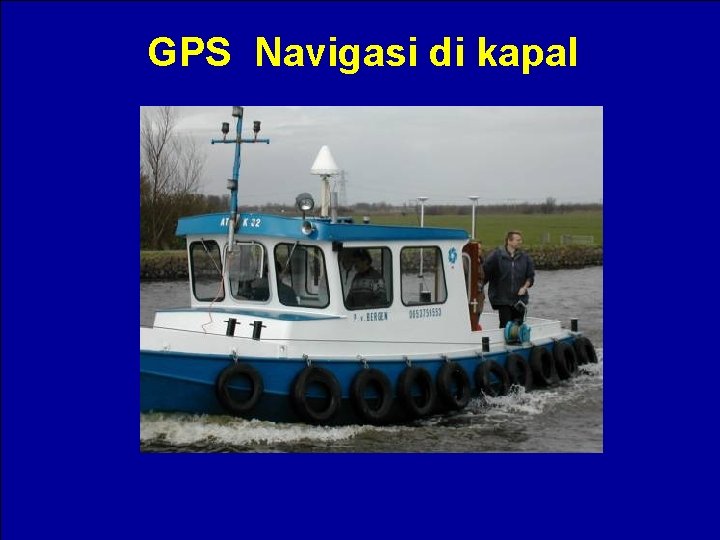
GPS Navigasi di kapal
BERBAGAI JENIS GPS TELITI
PENENTUAN POSISI PLANIMETRIS ( X, Y ) 1. PENGIKATAN KEMUKA ( Intersection ) 2. PENGIKATAN KEBELAKANG ( Resection ) 3. POLIGON ( Traverse ) 4. GPS ( Global Positioning Systems ) 5. DLL
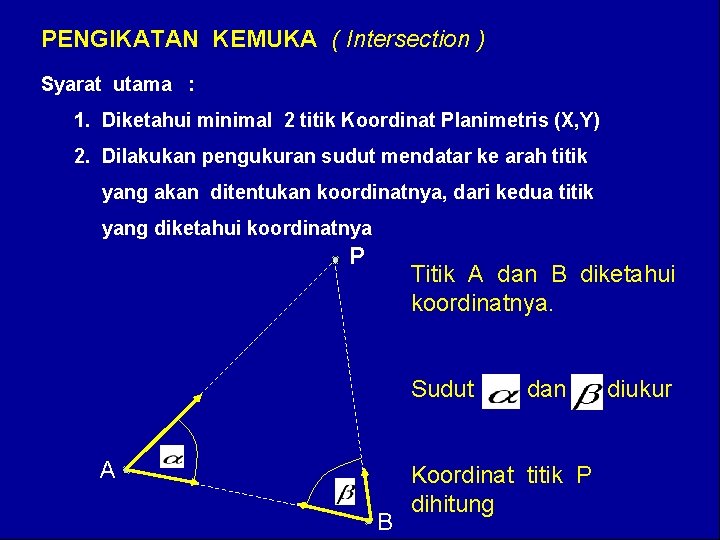
PENGIKATAN KEMUKA ( Intersection ) Syarat utama : 1. Diketahui minimal 2 titik Koordinat Planimetris (X, Y) 2. Dilakukan pengukuran sudut mendatar ke arah titik yang akan ditentukan koordinatnya, dari kedua titik yang diketahui koordinatnya P Titik A dan B diketahui koordinatnya. Sudut dan diukur A B Koordinat titik P dihitung
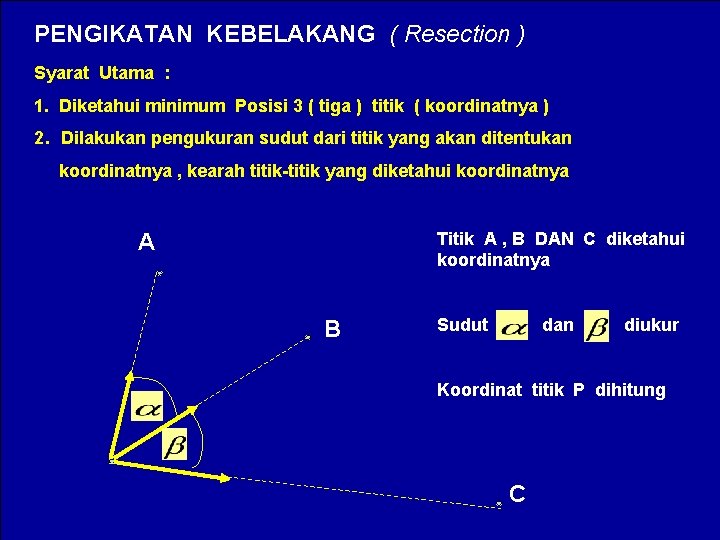
PENGIKATAN KEBELAKANG ( Resection ) Syarat Utama : 1. Diketahui minimum Posisi 3 ( tiga ) titik ( koordinatnya ) 2. Dilakukan pengukuran sudut dari titik yang akan ditentukan koordinatnya , kearah titik-titik yang diketahui koordinatnya Titik A , B DAN C diketahui koordinatnya A B Sudut dan diukur Koordinat titik P dihitung C
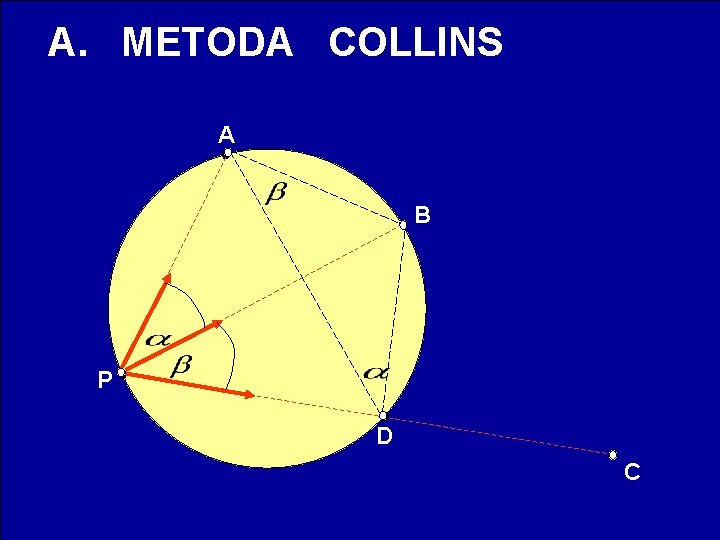
A. METODA COLLINS A B P D C
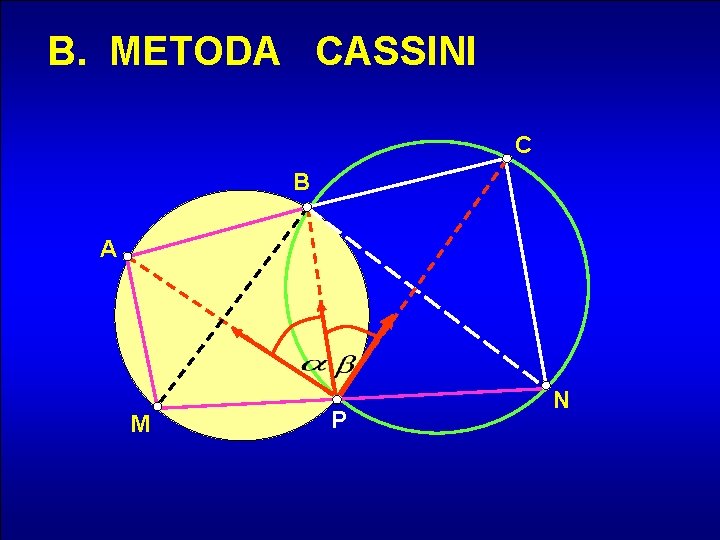
B. METODA CASSINI C B A M P N
POLIGON ( Traverse ) PADA PENENTUAN POSISI DENGAN CARA POLIGON, DILAKUKAN PENGUKURAN SUDUT DAN JARAK DI TIAP TITIK. ALAT YANG DIGUNAKAN ADALAH 1. Alat ukur sudut ( Teodolit ) 2. Alat Ukur Jarak Harus diperhatikan, bila alat ukur sudut yang diguna kan merupakan Teodolit teliti, maka alat ukur jarak yang digunakan juga alat ukur jarak teliti.
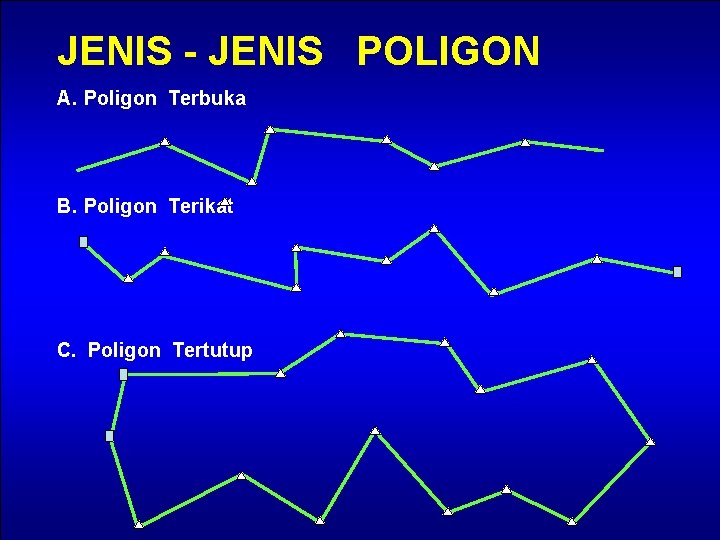
JENIS - JENIS POLIGON A. Poligon Terbuka B. Poligon Terikat C. Poligon Tertutup
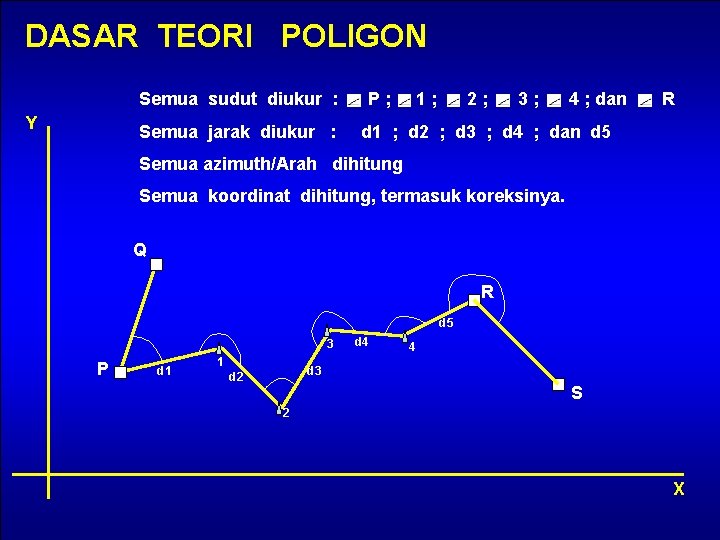
DASAR TEORI POLIGON Semua sudut diukur : Y Semua jarak diukur : P; 1; 2; 3; 4 ; dan R d 1 ; d 2 ; d 3 ; d 4 ; dan d 5 Semua azimuth/Arah dihitung Semua koordinat dihitung, termasuk koreksinya. Q R d 5 3 P d 1 1 d 4 4 d 3 d 2 S 2 X
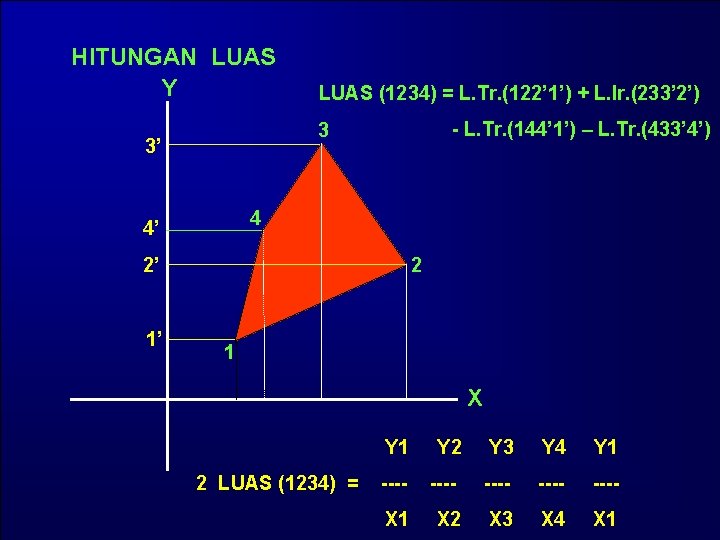
HITUNGAN LUAS Y LUAS (1234) = L. Tr. (122’ 1’) + L. Ir. (233’ 2’) - L. Tr. (144’ 1’) – L. Tr. (433’ 4’) 3 3’ 4 4’ 2’ 1’ 2 1 X 2 LUAS (1234) = Y 1 Y 2 Y 3 Y 4 Y 1 ---- ---- X 1 X 2 X 3 X 4 X 1
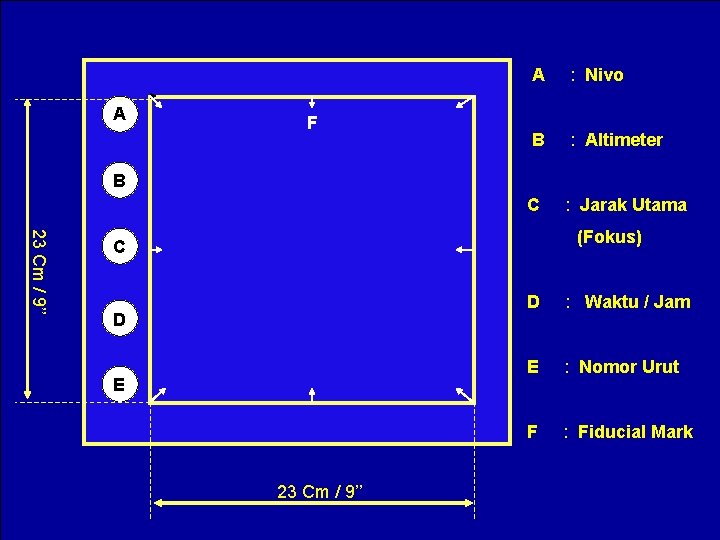
A : Nivo A F B : Altimeter B C : Jarak Utama 23 Cm / 9’’ (Fokus) C D : Waktu / Jam D E : Nomor Urut E F : Fiducial Mark 23 Cm / 9’’
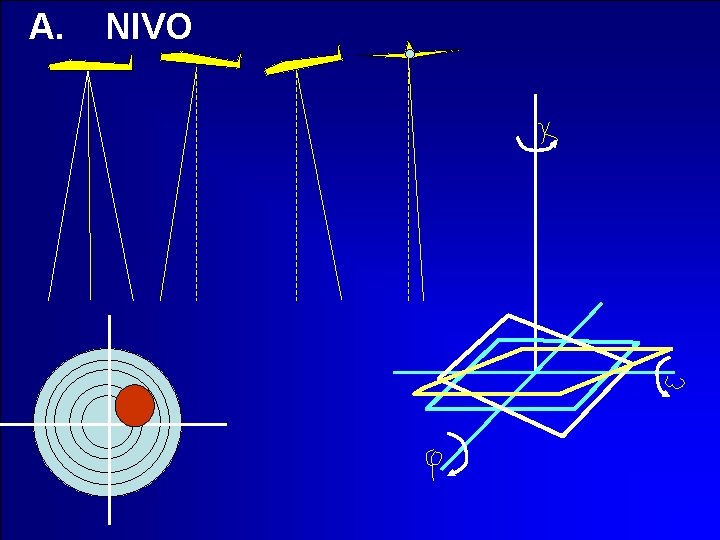
A. NIVO
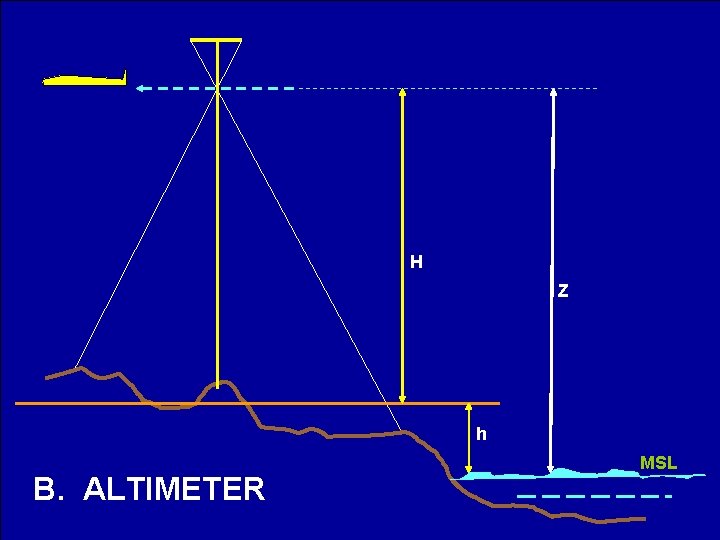
H Z h B. ALTIMETER MSL
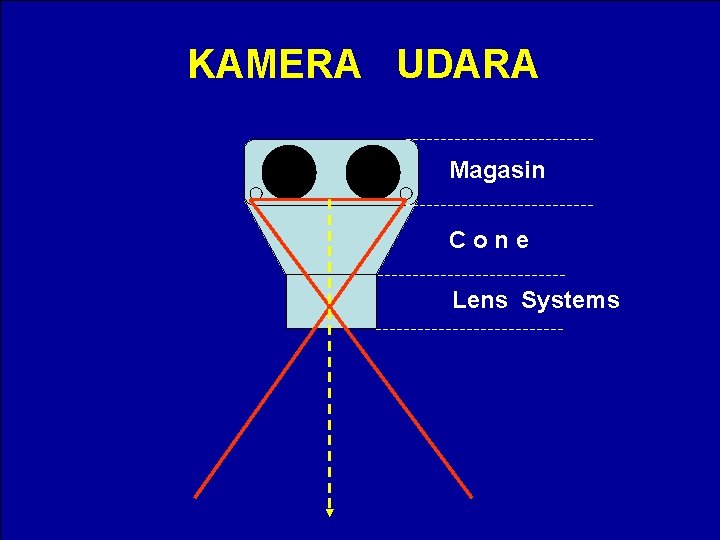
KAMERA UDARA Magasin Cone Lens Systems
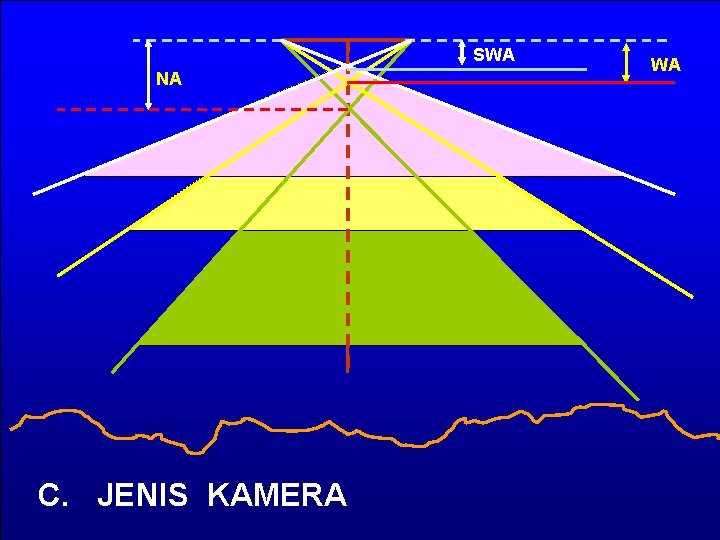
SWA NA C. JENIS KAMERA WA
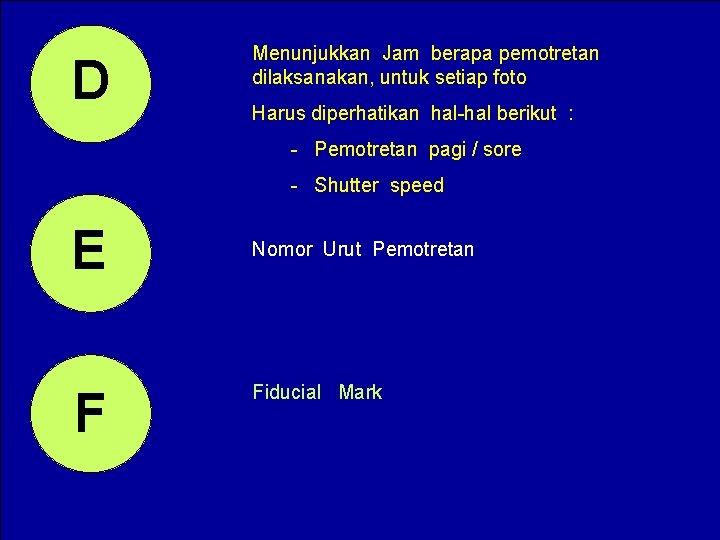
D Menunjukkan Jam berapa pemotretan dilaksanakan, untuk setiap foto Harus diperhatikan hal-hal berikut : - Pemotretan pagi / sore - Shutter speed E F Nomor Urut Pemotretan Fiducial Mark
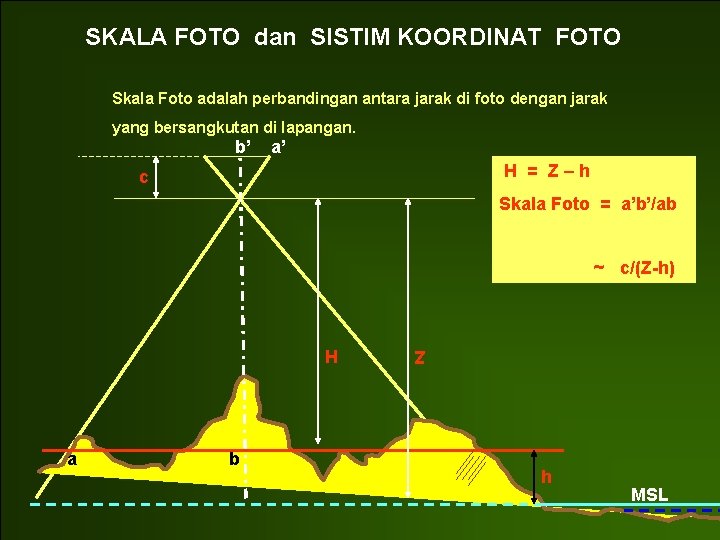
SKALA FOTO dan SISTIM KOORDINAT FOTO Skala Foto adalah perbandingan antara jarak di foto dengan jarak yang bersangkutan di lapangan. b’ a’ H = Z – h c Skala Foto = a’b’/ab ~ c/(Z-h) a b Z H h MSL
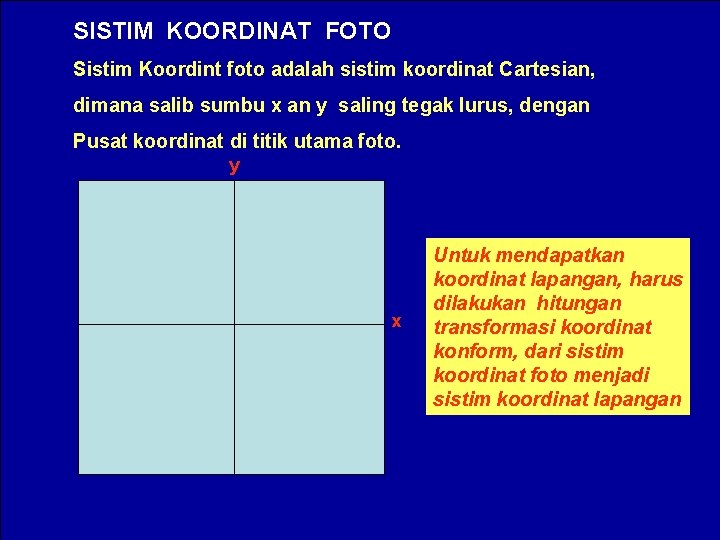
SISTIM KOORDINAT FOTO Sistim Koordint foto adalah sistim koordinat Cartesian, dimana salib sumbu x an y saling tegak lurus, dengan Pusat koordinat di titik utama foto. y x Untuk mendapatkan koordinat lapangan, harus dilakukan hitungan transformasi koordinat konform, dari sistim koordinat foto menjadi sistim koordinat lapangan
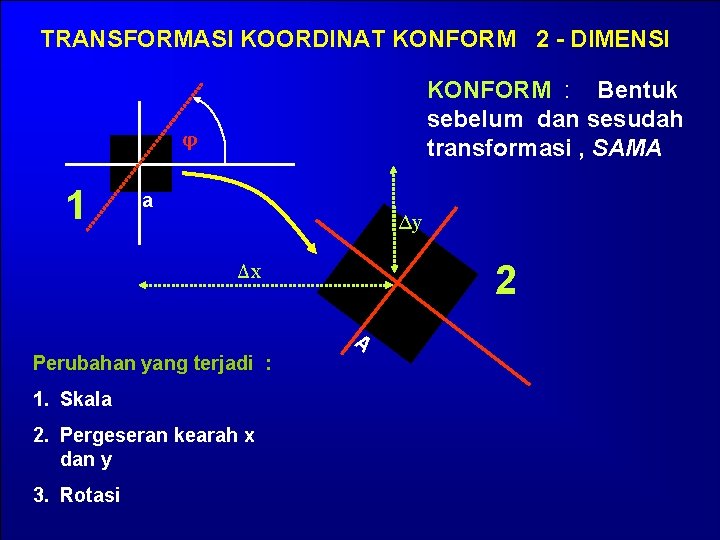
TRANSFORMASI KOORDINAT KONFORM 2 - DIMENSI KONFORM : Bentuk sebelum dan sesudah transformasi , SAMA φ 1 a ∆y 2 Δx A Perubahan yang terjadi : 1. Skala 2. Pergeseran kearah x dan y 3. Rotasi
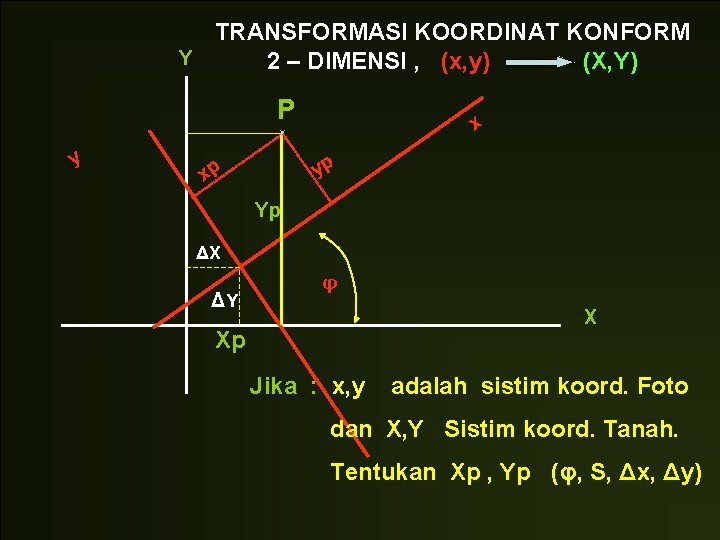
TRANSFORMASI KOORDINAT KONFORM Y 2 – DIMENSI , (x, y) (X, Y) P y x yp xp Yp ΔX ΔY φ X Xp Jika : x, y adalah sistim koord. Foto dan X, Y Sistim koord. Tanah. Tentukan Xp , Yp (φ, S, Δx, Δy)
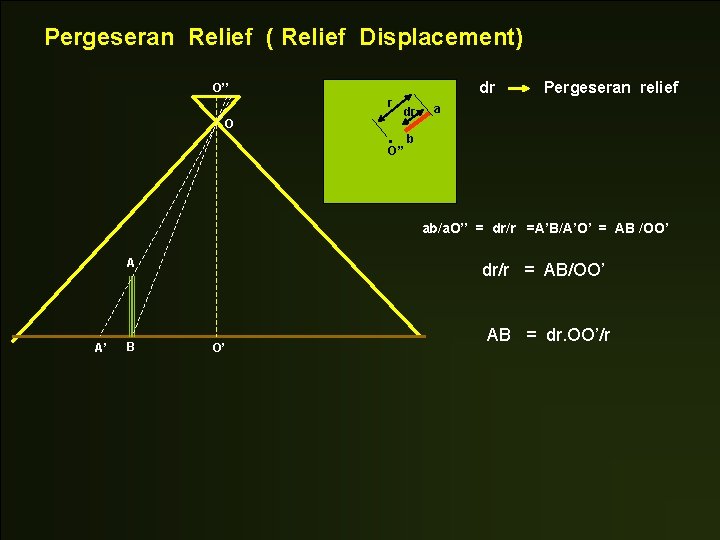
Pergeseran Relief ( Relief Displacement) dr O’’ r O . dr O’’ Pergeseran relief a b ab/a. O’’ = dr/r =A’B/A’O’ = AB /OO’ A A’ B dr/r = AB/OO’ O’ AB = dr. OO’/r
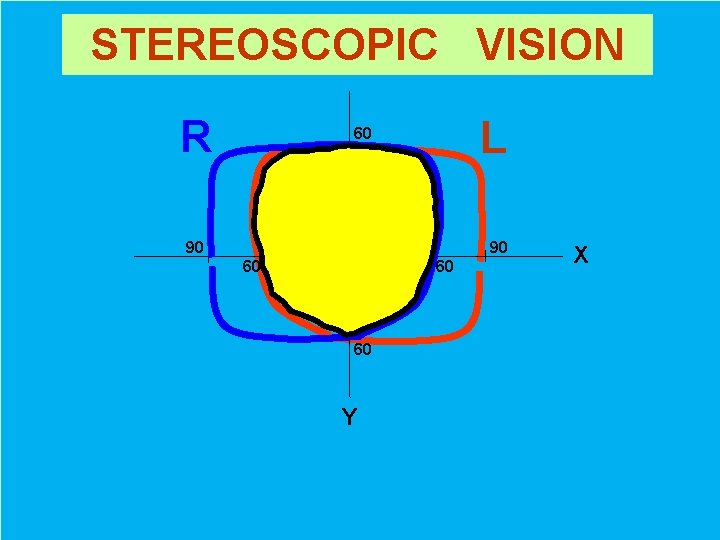
STEREOSCOPIC VISION R L 60 90 90 60 60 60 Y X
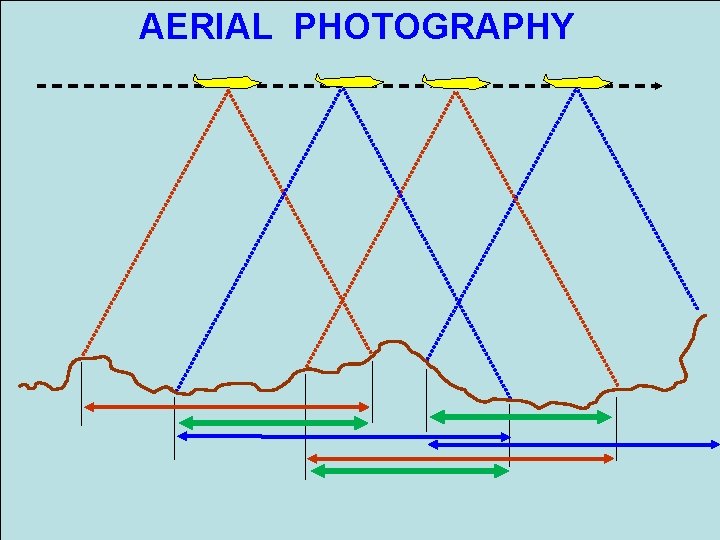
AERIAL PHOTOGRAPHY
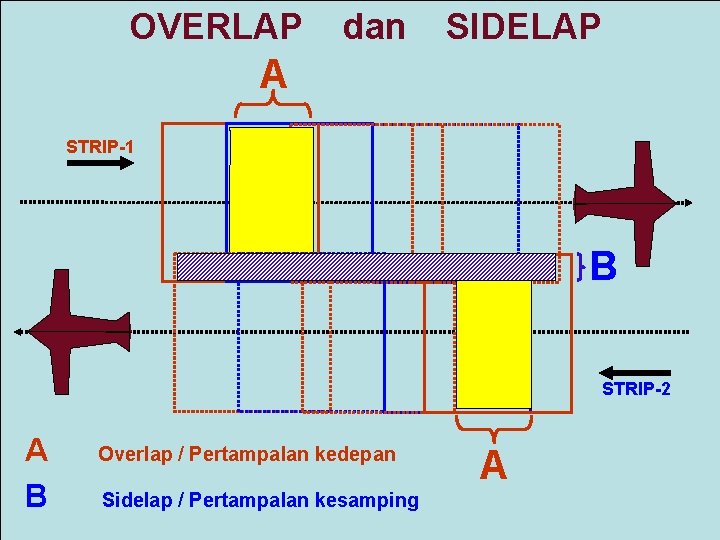
OVERLAP dan SIDELAP A STRIP-1 B STRIP-2 A B Overlap / Pertampalan kedepan Sidelap / Pertampalan kesamping A
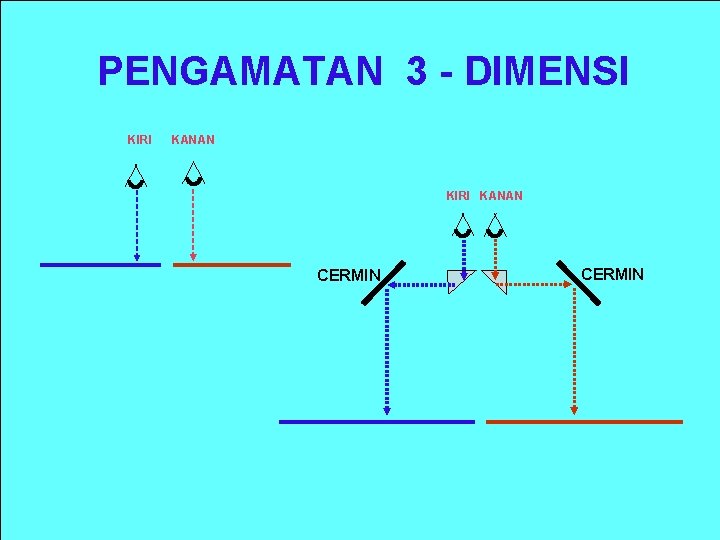
PENGAMATAN 3 - DIMENSI KIRI KANAN CERMIN
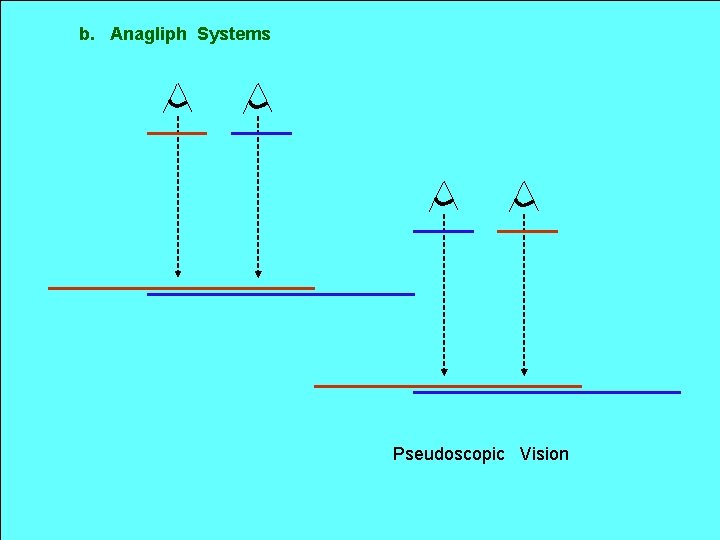
b. Anagliph Systems Pseudoscopic Vision
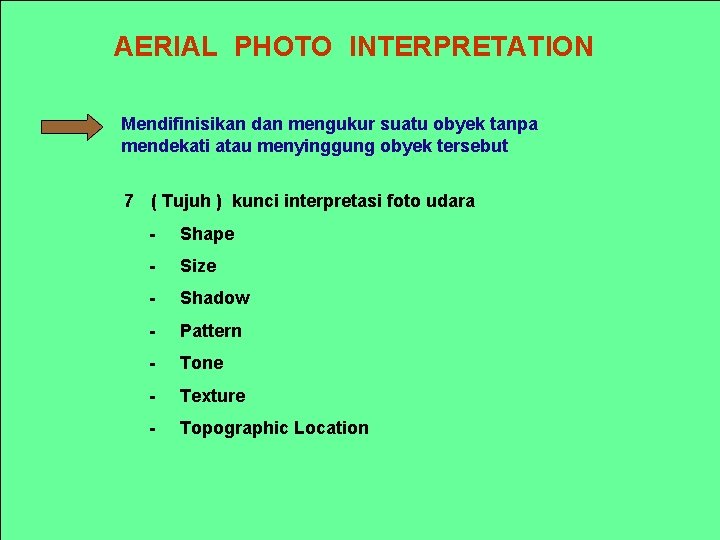
AERIAL PHOTO INTERPRETATION Mendifinisikan dan mengukur suatu obyek tanpa mendekati atau menyinggung obyek tersebut 7 ( Tujuh ) kunci interpretasi foto udara - Shape - Size - Shadow - Pattern - Tone - Texture - Topographic Location
FLIGHT PLANNING 2 ( dua ) ASPEK UTAMA A. Aspek Administrasi - Security clearence - Flight permit B. Aspek Teknis
Out put ? 1. Peta Garis 2. Peta Foto 3. Skala Peta Akhir 4. Untuk keperluan tertentu
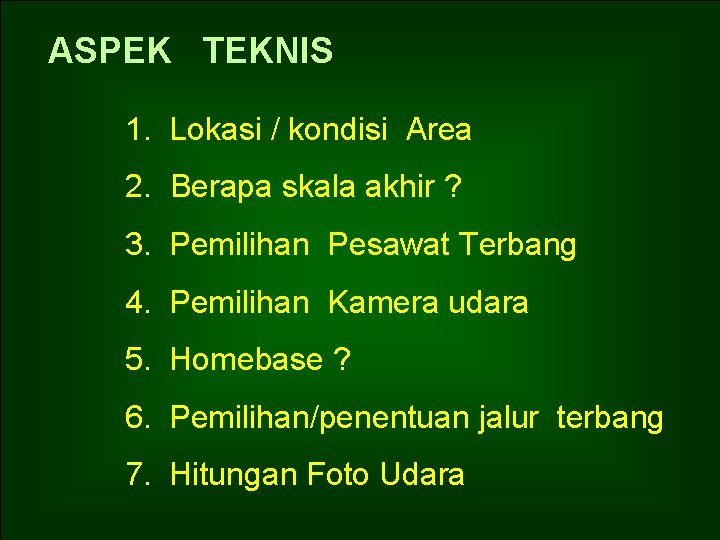
ASPEK TEKNIS 1. Lokasi / kondisi Area 2. Berapa skala akhir ? 3. Pemilihan Pesawat Terbang 4. Pemilihan Kamera udara 5. Homebase ? 6. Pemilihan/penentuan jalur terbang 7. Hitungan Foto Udara
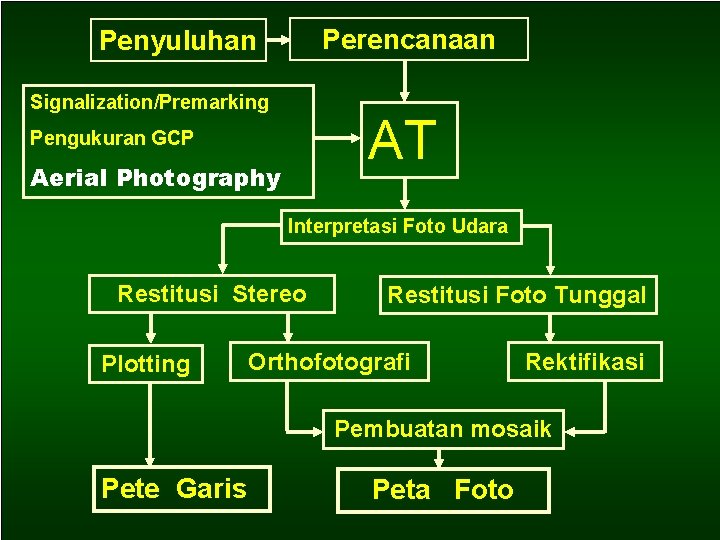
Perencanaan Penyuluhan Signalization/Premarking AT Pengukuran GCP Aerial Photography Interpretasi Foto Udara Restitusi Stereo Plotting Restitusi Foto Tunggal Orthofotografi Rektifikasi Pembuatan mosaik Pete Garis Peta Foto