
Universidad de Oviedo Leccin 6 Modelado dinmico convertidores
- Slides: 88
Universidad de Oviedo Lección 6 Modelado dinámico convertidores CC/CC Diseño de Sistemas Electrónicos de Potencia 4º Curso. Grado en Ingeniería en Tecnologías y Servicios de Telecomunicación SEA_uniovi_mod_00
Guía de la presentación 1. Conceptos básicos sobre modelado dinámico de sistemas realimentados y modelado de los bloques de un convertidor CC/CC (excepto la etapa de potencia) 2. Modelado de la etapa de potencia en modo continuo de conducción 3. Modelado de la etapa de potencia en modo discontinuo de conducción 4. Diseño de reguladores SEA_uniovi_mod_01
Guía de la presentación 1. Conceptos básicos sobre modelado dinámico de sistemas realimentados y modelado de los bloques de un convertidor CC/CC (excepto la etapa de potencia) 2. Modelado de la etapa de potencia en modo continuo de conducción 3. Modelado de la etapa de potencia en modo discontinuo de conducción 4. Diseño de reguladores SEA_uniovi_mod_02
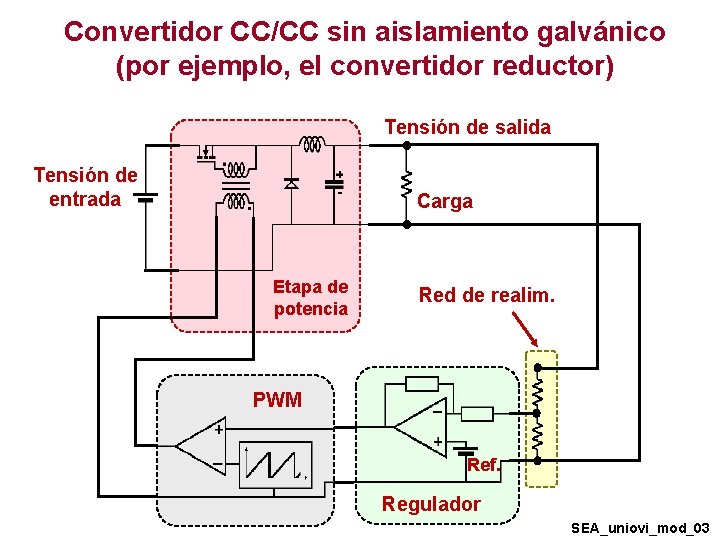
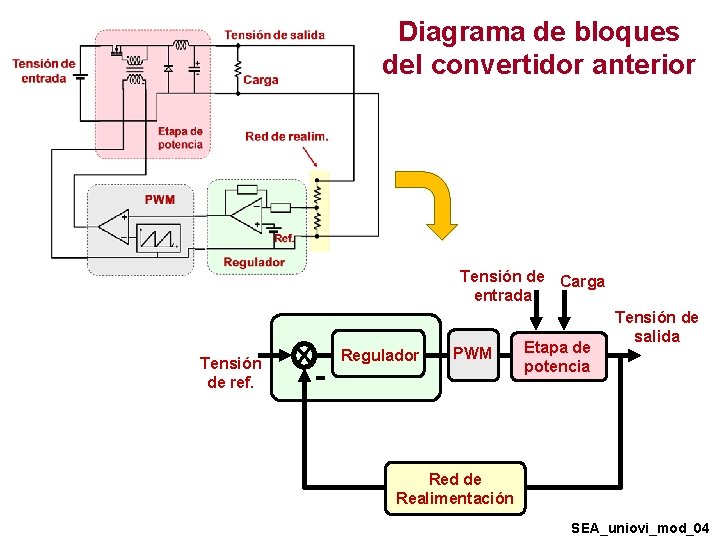
Convertidor CC/CC sin aislamiento galvánico (por ejemplo, el convertidor reductor) Tensión de salida Tensión de entrada Carga Etapa de potencia Red de realim. PWM Ref. Regulador SEA_uniovi_mod_03
Diagrama de bloques del convertidor anterior Tensión de Carga entrada Tensión de ref. - Regulador PWM Etapa de potencia Tensión de salida Red de Realimentación SEA_uniovi_mod_04
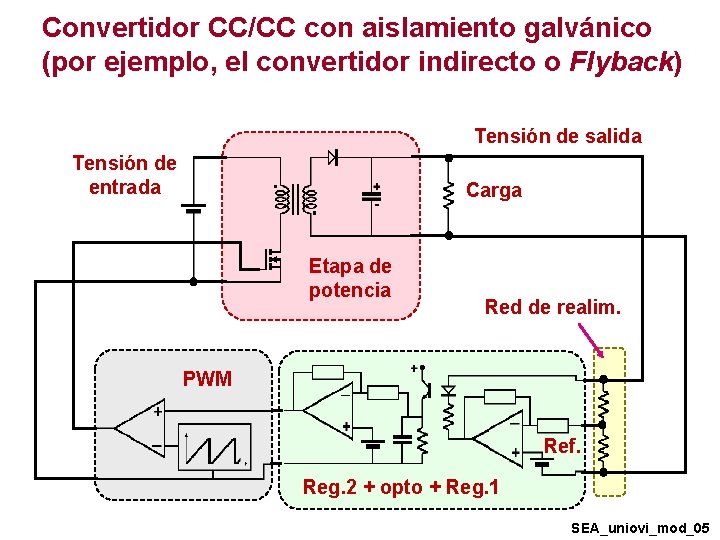
Convertidor CC/CC con aislamiento galvánico (por ejemplo, el convertidor indirecto o Flyback) Tensión de salida Tensión de entrada Carga Etapa de potencia Red de realim. PWM Ref. Reg. 2 + opto + Reg. 1 SEA_uniovi_mod_05
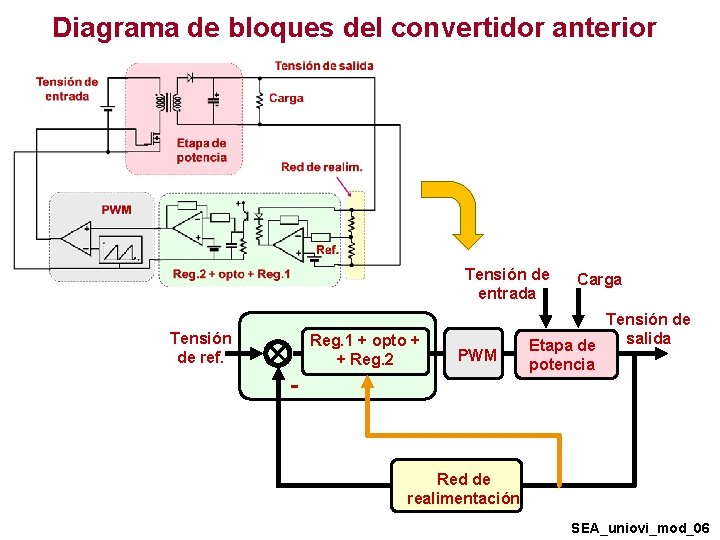
Diagrama de bloques del convertidor anterior Tensión de entrada Tensión de ref. Reg. 1 + opto + + Reg. 2 PWM - Carga Tensión de salida Etapa de potencia Red de realimentación SEA_uniovi_mod_06
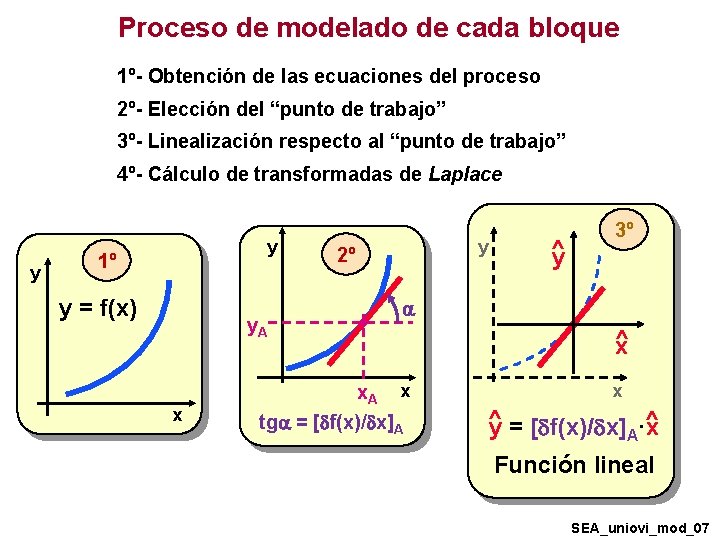
Proceso de modelado de cada bloque 1º- Obtención de las ecuaciones del proceso 2º- Elección del “punto de trabajo” 3º- Linealización respecto al “punto de trabajo” 4º- Cálculo de transformadas de Laplace y y 1º y = f(x) y 2º y. A x ^ y 3º ^ x x. A x tg = [ f(x)/ x]A x ^ ^ y = [ f(x)/ x]A·x Función lineal SEA_uniovi_mod_07
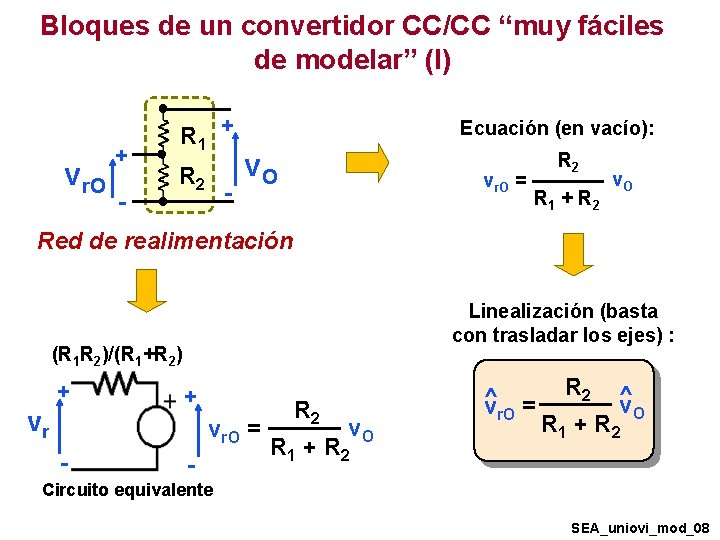
Bloques de un convertidor CC/CC “muy fáciles de modelar” (I) vr. O + - R 1 + R 2 - Ecuación (en vacío): v. O vr. O = R 2 R 1 + R 2 v. O Red de realimentación Linealización (basta con trasladar los ejes) : (R 1 R 2)/(R 1+R 2) + vr. O = - - R 2 v. O R 1 + R 2 ^ vr. O = R 2 ^ v. O R 1 + R 2 Circuito equivalente SEA_uniovi_mod_08
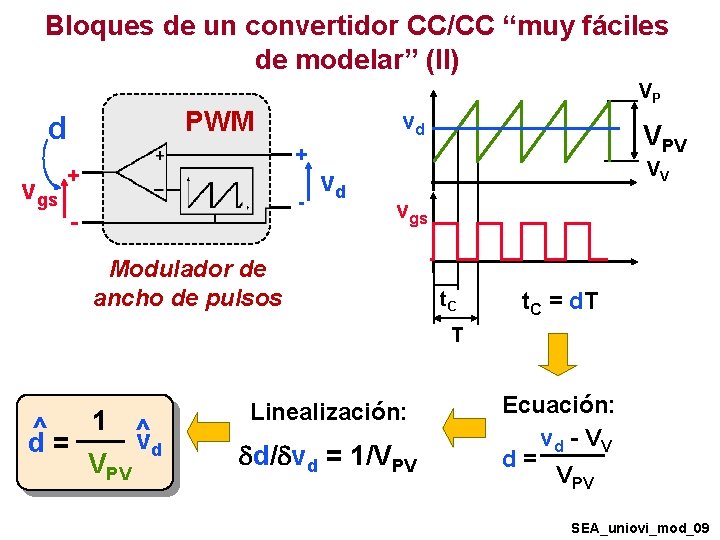
Bloques de un convertidor CC/CC “muy fáciles de modelar” (II) PWM d vgs VP vd + + - - vd VPV VV vgs Modulador de ancho de pulsos t. C = d. T T 1 ^ ^ vd d= VPV Linealización: d/ vd = 1/VPV Ecuación: vd - V V d= VPV SEA_uniovi_mod_09
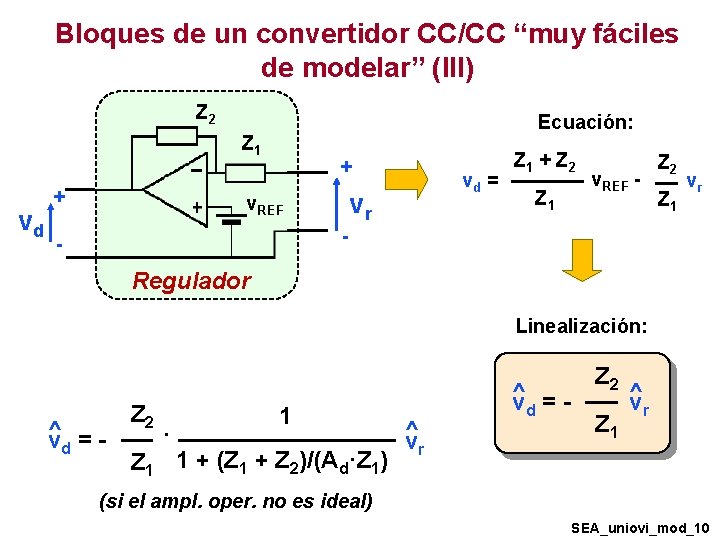
Bloques de un convertidor CC/CC “muy fáciles de modelar” (III) Z 2 Ecuación: Z 1 vd + + vd = vr v. REF Z 1 + Z 2 Z 1 v. REF - Z 2 Z 1 vr - - Regulador Linealización: ^ =v d Z 2 · 1 Z 1 1 + (Z 1 + Z 2)/(Ad·Z 1) ^ vr ^ vd = - Z 2 Z 1 ^ vr (si el ampl. oper. no es ideal) SEA_uniovi_mod_10
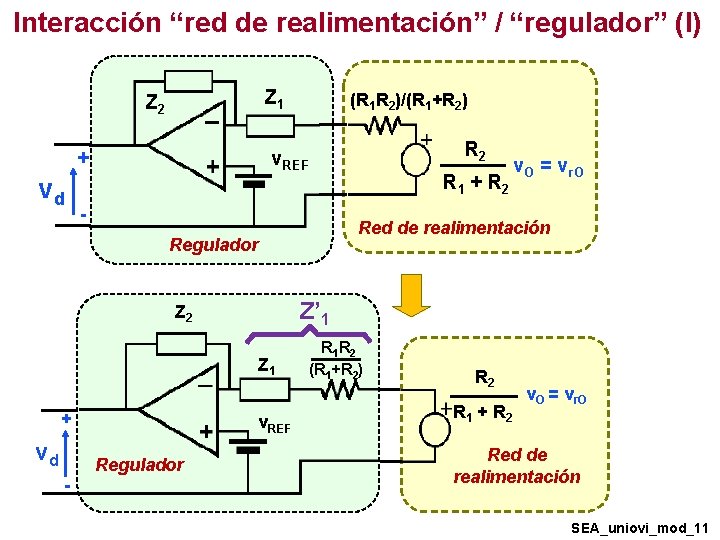
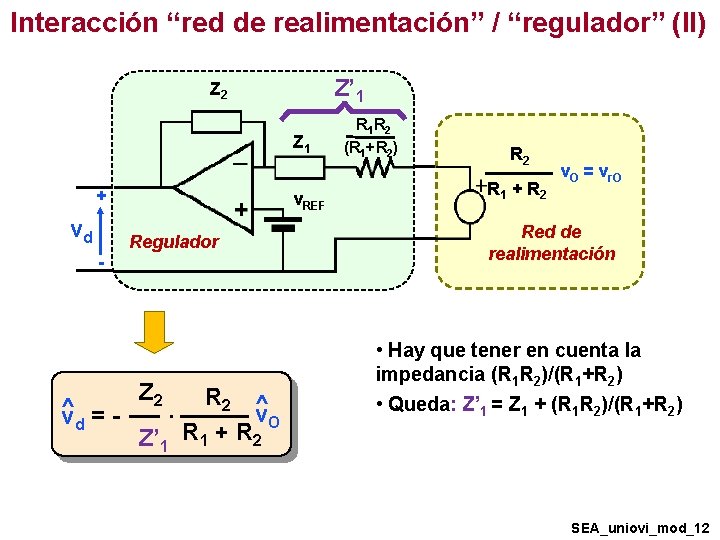
Interacción “red de realimentación” / “regulador” (I) Z 1 Z 2 + vd (R 1 R 2)/(R 1+R 2) R 2 v. REF R 1 + R 2 - Red de realimentación Regulador Z’ 1 Z 2 Z 1 + vd - v. REF Regulador v. O = vr. O R 1 R 2 (R 1+R 2) R 2 R 1 + R 2 v. O = vr. O Red de realimentación SEA_uniovi_mod_11
Interacción “red de realimentación” / “regulador” (II) Z’ 1 Z 2 Z 1 + vd - ^ =v d v. REF Regulador Z 2 R 2 ^ v. O · Z’ 1 R 1 + R 2 R 1 R 2 (R 1+R 2) R 2 R 1 + R 2 v. O = vr. O Red de realimentación • Hay que tener en cuenta la impedancia (R 1 R 2)/(R 1+R 2) • Queda: Z’ 1 = Z 1 + (R 1 R 2)/(R 1+R 2) SEA_uniovi_mod_12
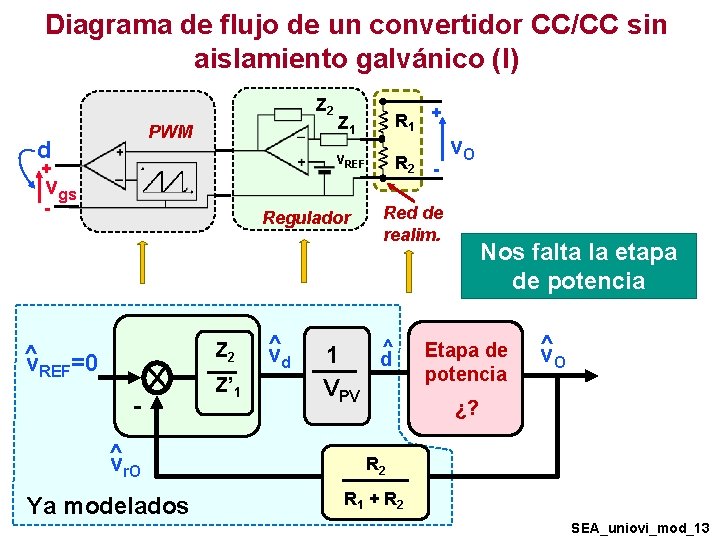
Diagrama de flujo de un convertidor CC/CC sin aislamiento galvánico (I) Z 2 PWM d + Z 1 R 1 + v. REF R 2 vgs - Regulador Z 2 ^ v. REF=0 ^ vr. O Ya modelados Z’ 1 ^ vd - v. O Red de realim. ^ 1 d VPV Nos falta la etapa de potencia Etapa de potencia ^ v. O ¿? R 2 R 1 + R 2 SEA_uniovi_mod_13
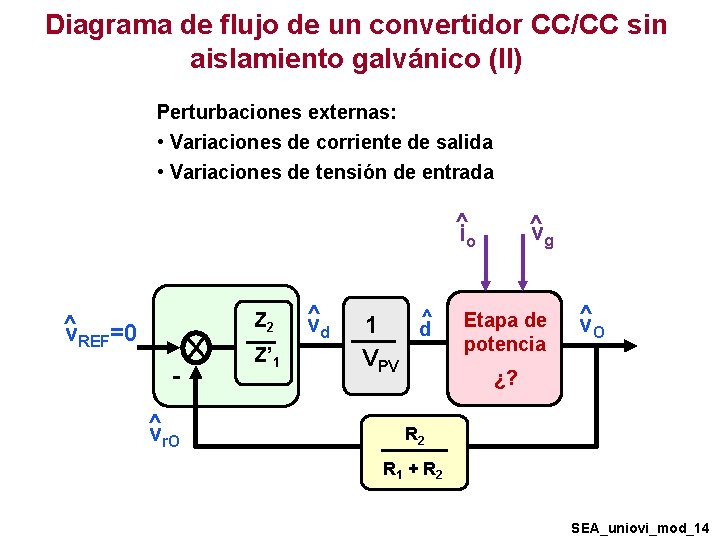
Diagrama de flujo de un convertidor CC/CC sin aislamiento galvánico (II) Perturbaciones externas: • Variaciones de corriente de salida • Variaciones de tensión de entrada ^i o Z 2 ^ v. REF=0 ^ vr. O Z’ 1 ^ vd ^ 1 d VPV ^ vg Etapa de potencia ^ v. O ¿? R 2 R 1 + R 2 SEA_uniovi_mod_14
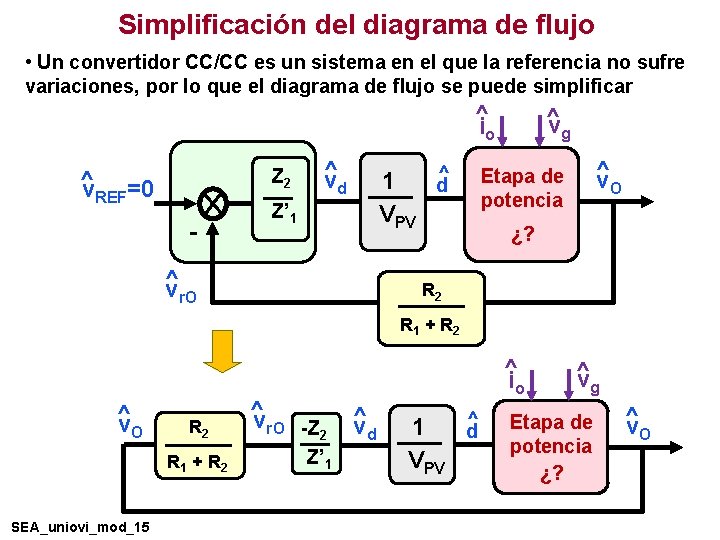
Simplificación del diagrama de flujo • Un convertidor CC/CC es un sistema en el que la referencia no sufre variaciones, por lo que el diagrama de flujo se puede simplificar ^i o Z 2 ^ v. REF=0 - ^ vd ^ 1 d VPV Z’ 1 ^ vr. O ^ vg ^ v. O Etapa de potencia ¿? R 2 R 1 + R 2 ^ v. O R 2 R 1 + R 2 SEA_uniovi_mod_15 ^v r. O -Z 2 Z’ 1 ^i o ^ vd ^ 1 d VPV ^ vg Etapa de potencia ¿? ^ v. O
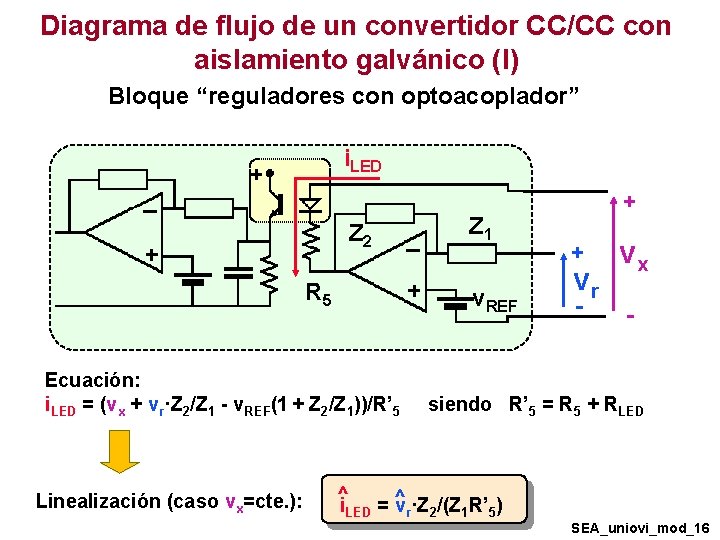
Diagrama de flujo de un convertidor CC/CC con aislamiento galvánico (I) Bloque “reguladores con optoacoplador” i. LED Z 2 R 5 v. REF Ecuación: i. LED = (vx + vr·Z 2/Z 1 - v. REF(1 + Z 2/Z 1))/R’ 5 Linealización (caso vx=cte. ): Z 1 + + vx - - vr siendo R’ 5 = R 5 + RLED ^ i. LED = ^ vr·Z 2/(Z 1 R’ 5) SEA_uniovi_mod_16
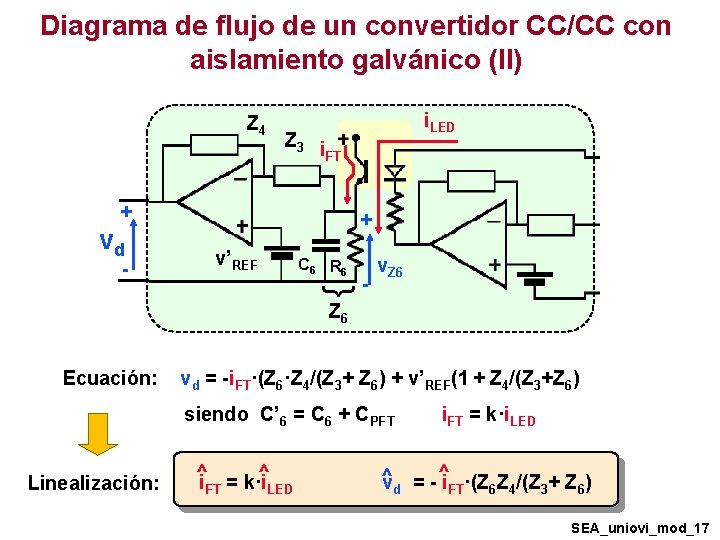
Diagrama de flujo de un convertidor CC/CC con aislamiento galvánico (II) Z 4 Z 3 i FT + vd + v’REF C 6 R 6 { - i. LED - v. Z 6 Ecuación: vd = -i. FT·(Z 6·Z 4/(Z 3+ Z 6) + v’REF(1 + Z 4/(Z 3+Z 6) siendo C’ 6 = C 6 + CPFT Linealización: ^i = k·i^ FT LED i. FT = k·i. LED ^ ^ vd = - i. FT·(Z 6 Z 4/(Z 3+ Z 6) SEA_uniovi_mod_17
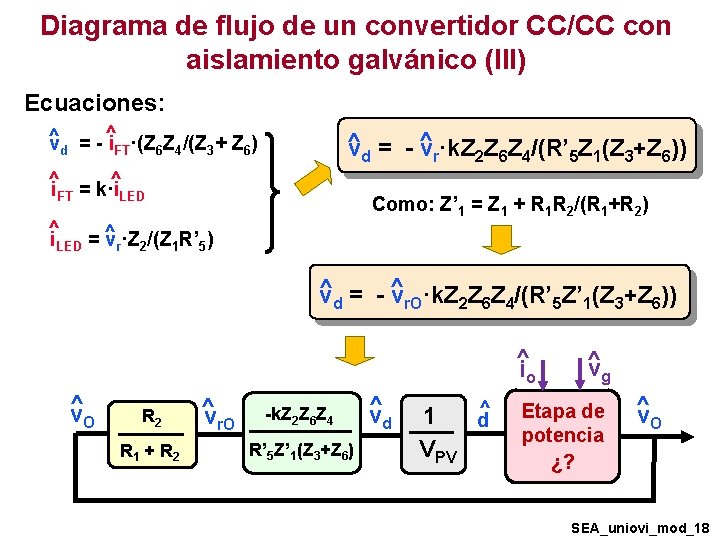
Diagrama de flujo de un convertidor CC/CC con aislamiento galvánico (III) Ecuaciones: ^ ^ vd = - i. FT·(Z 6 Z 4/(Z 3+ Z 6) ^ vd = - ^ vr·k. Z 2 Z 6 Z 4/(R’ 5 Z 1(Z 3+Z 6)) ^i = k·i^ FT LED Como: Z’ 1 = Z 1 + R 1 R 2/(R 1+R 2) ^ i. LED = ^ vr·Z 2/(Z 1 R’ 5) ^ vd = - ^ vr. O·k. Z 2 Z 6 Z 4/(R’ 5 Z’ 1(Z 3+Z 6)) ^i o ^ v. O R 2 R 1 + R 2 ^v r. O -k. Z 2 Z 6 Z 4 R’ 5 Z’ 1(Z 3+Z 6) ^ vd ^ 1 d VPV ^ vg Etapa de potencia ¿? ^ v. O SEA_uniovi_mod_18
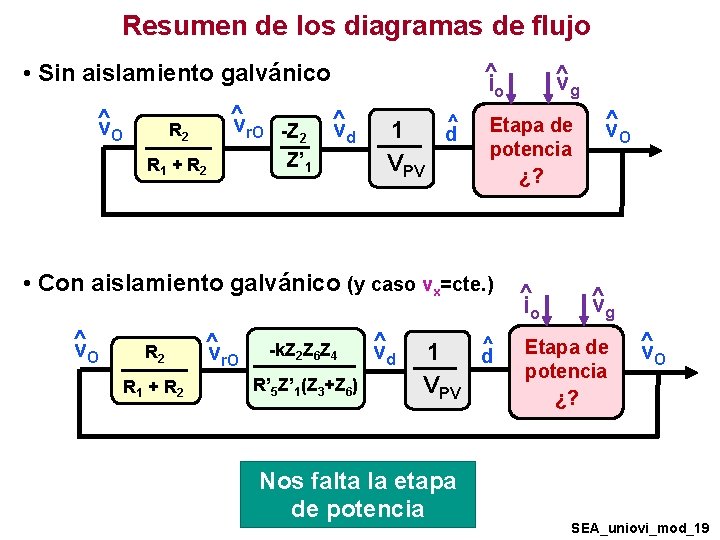
Resumen de los diagramas de flujo ^i o • Sin aislamiento galvánico ^ v. O ^v r. O -Z 2 R 1 + R 2 ^ vd Z’ 1 ^ 1 d VPV Etapa de potencia ¿? • Con aislamiento galvánico (y caso vx=cte. ) ^ v. O R 2 R 1 + R 2 ^v r. O -k. Z 2 Z 6 Z 4 R’ 5 Z’ 1(Z 3+Z 6) ^ vd ^ 1 d VPV Nos falta la etapa de potencia ^ vg ^i o ^ v. O ^ vg Etapa de potencia ¿? ^ v. O SEA_uniovi_mod_19
Guía de la presentación 1. Conceptos básicos sobre modelado dinámico de sistemas realimentados y modelado de los bloques de un convertidor CC/CC (excepto la etapa de potencia) 2. Modelado de la etapa de potencia en modo continuo de conducción 3. Modelado de la etapa de potencia en modo discontinuo de conducción 4. Diseño de reguladores SEA_uniovi_mod_20
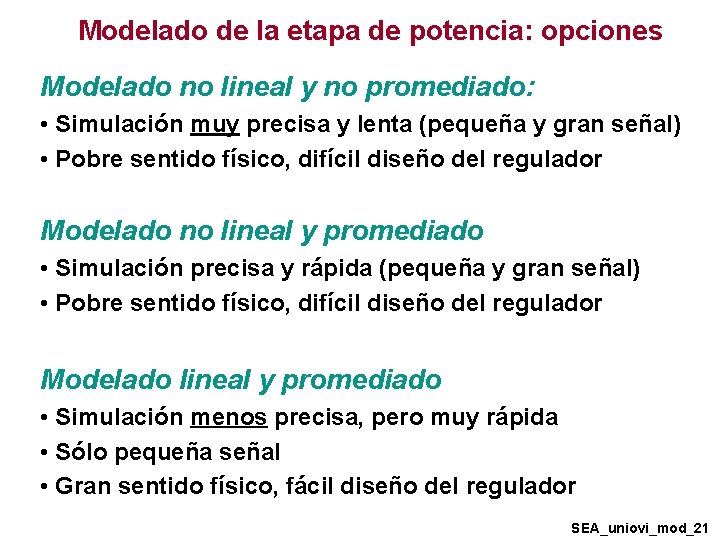
Modelado de la etapa de potencia: opciones Modelado no lineal y no promediado: • Simulación muy precisa y lenta (pequeña y gran señal) • Pobre sentido físico, difícil diseño del regulador Modelado no lineal y promediado • Simulación precisa y rápida (pequeña y gran señal) • Pobre sentido físico, difícil diseño del regulador Modelado lineal y promediado • Simulación menos precisa, pero muy rápida • Sólo pequeña señal • Gran sentido físico, fácil diseño del regulador SEA_uniovi_mod_21
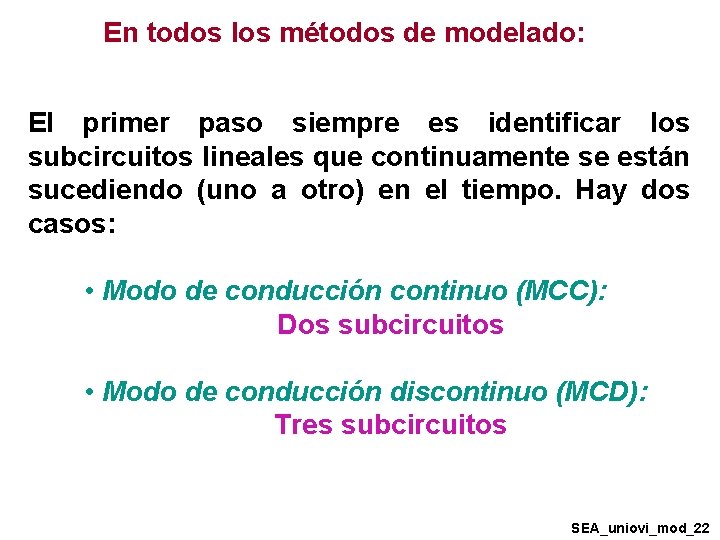
En todos los métodos de modelado: El primer paso siempre es identificar los subcircuitos lineales que continuamente se están sucediendo (uno a otro) en el tiempo. Hay dos casos: • Modo de conducción continuo (MCC): Dos subcircuitos • Modo de conducción discontinuo (MCD): Tres subcircuitos SEA_uniovi_mod_22
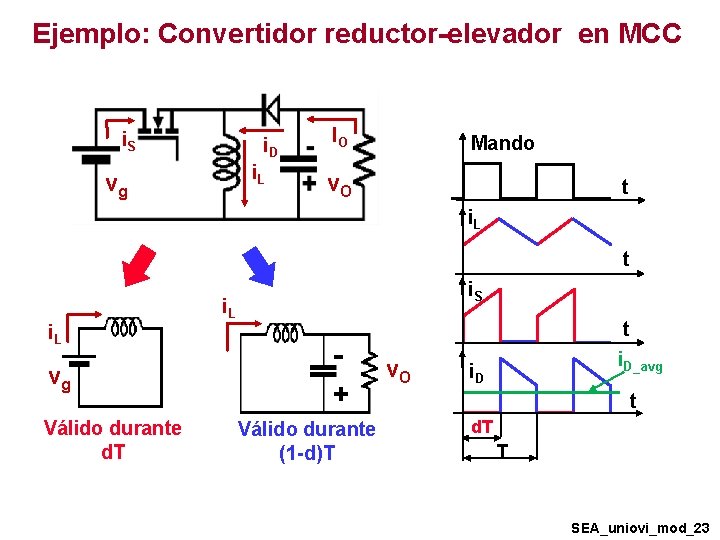
Ejemplo: Convertidor reductor-elevador en MCC i. S i. D i. L vg IO Mando v. O t i. L vg Válido durante d. T i. S i. L + Válido durante (1 -d)T v. O t i. D_avg i. D t d. T T SEA_uniovi_mod_23
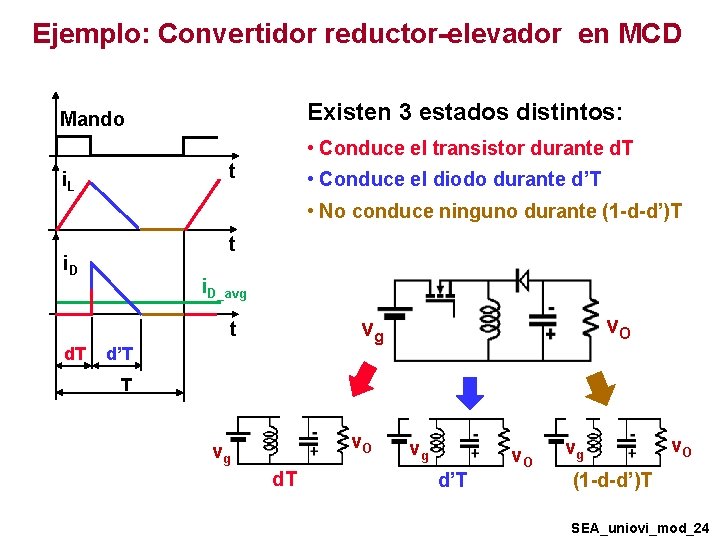
Ejemplo: Convertidor reductor-elevador en MCD Existen 3 estados distintos: Mando • Conduce el transistor durante d. T t i. L • Conduce el diodo durante d’T • No conduce ninguno durante (1 -d-d’)T t i. D_avg d. T v. O vg t d’T T v. O vg d. T vg d’T v. O vg v. O (1 -d-d’)T SEA_uniovi_mod_24
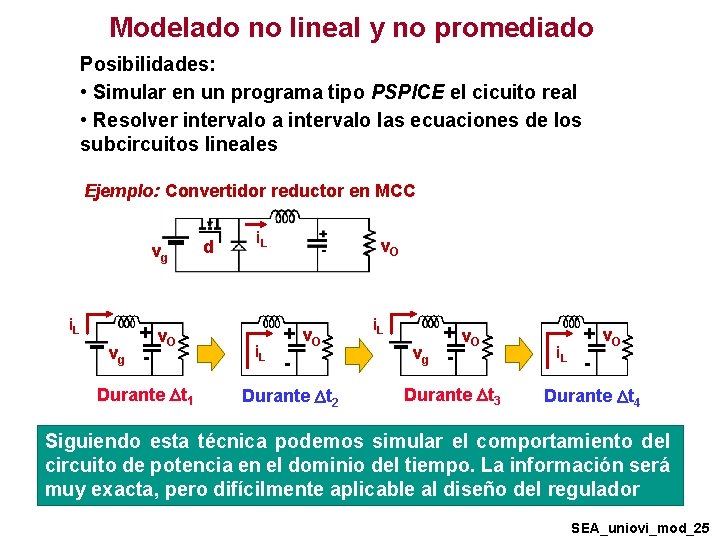
Modelado no lineal y no promediado Posibilidades: • Simular en un programa tipo PSPICE el cicuito real • Resolver intervalo a intervalo las ecuaciones de los subcircuitos lineales Ejemplo: Convertidor reductor en MCC vg i. L vg + v. O - Durante Dt 1 d i. L v. O + v. O - Durante Dt 2 i. L vg + v. O - Durante Dt 3 i. L + v. O - Durante Dt 4 Siguiendo esta técnica podemos simular el comportamiento del circuito de potencia en el dominio del tiempo. La información será muy exacta, pero difícilmente aplicable al diseño del regulador SEA_uniovi_mod_25
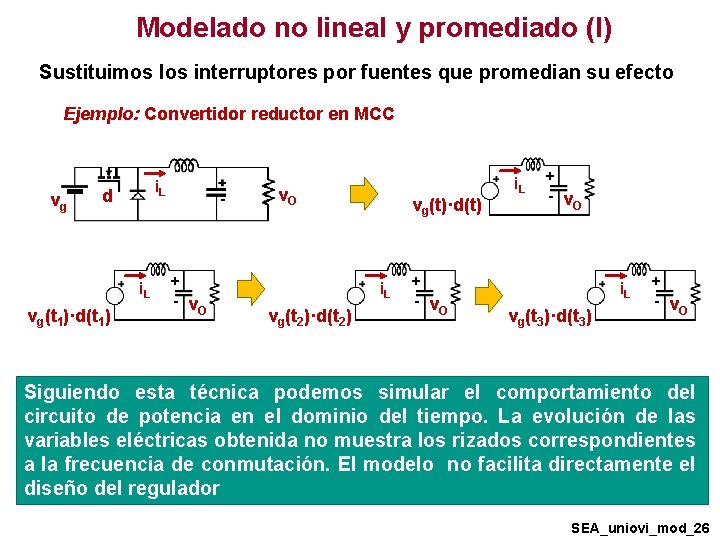
Modelado no lineal y promediado (I) Sustituimos los interruptores por fuentes que promedian su efecto Ejemplo: Convertidor reductor en MCC vg i. L d i. L vg(t 1)·d(t 1) v. O + - v O vg(t)·d(t) i. L vg(t 2)·d(t 2) + - v O i. L vg(t 3)·d(t 3) + - v O Siguiendo esta técnica podemos simular el comportamiento del circuito de potencia en el dominio del tiempo. La evolución de las variables eléctricas obtenida no muestra los rizados correspondientes a la frecuencia de conmutación. El modelo no facilita directamente el diseño del regulador SEA_uniovi_mod_26
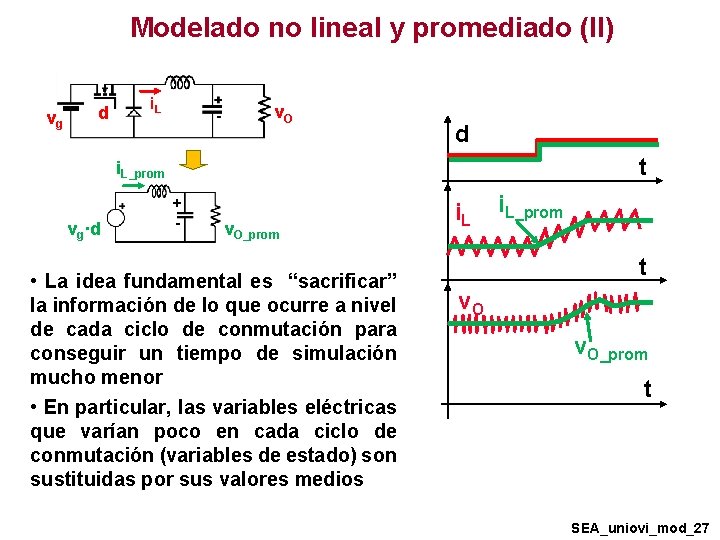
Modelado no lineal y promediado (II) vg d i. L v. O d t i. L_prom vg·d + - v. O_prom • La idea fundamental es “sacrificar” la información de lo que ocurre a nivel de cada ciclo de conmutación para conseguir un tiempo de simulación mucho menor • En particular, las variables eléctricas que varían poco en cada ciclo de conmutación (variables de estado) son sustituidas por sus valores medios i. L_prom t v. O_prom t SEA_uniovi_mod_27
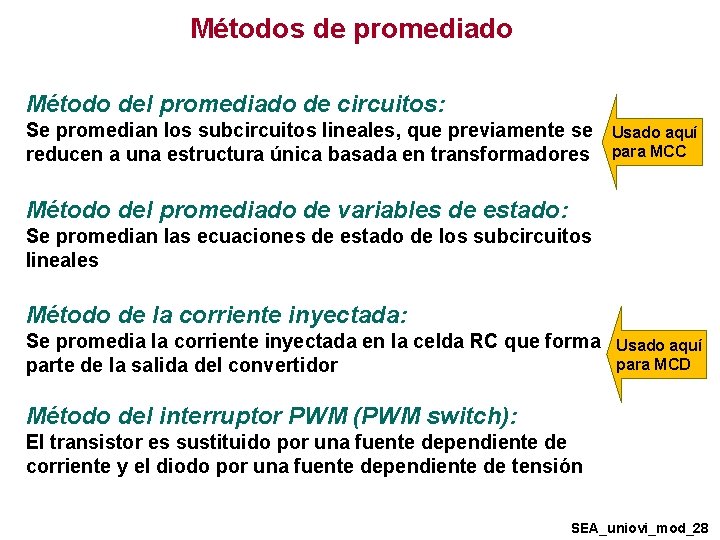
Métodos de promediado Método del promediado de circuitos: Se promedian los subcircuitos lineales, que previamente se reducen a una estructura única basada en transformadores Usado aquí para MCC Método del promediado de variables de estado: Se promedian las ecuaciones de estado de los subcircuitos lineales Método de la corriente inyectada: Se promedia la corriente inyectada en la celda RC que forma parte de la salida del convertidor Usado aquí para MCD Método del interruptor PWM (PWM switch): El transistor es sustituido por una fuente dependiente de corriente y el diodo por una fuente dependiente de tensión SEA_uniovi_mod_28
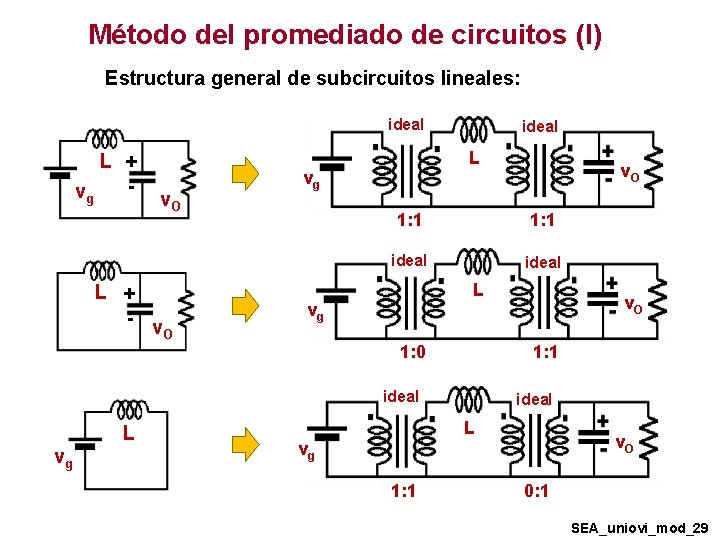
Método del promediado de circuitos (I) Estructura general de subcircuitos lineales: ideal L + vg ideal L v. O L + - v O 1: 1 ideal L vg v. O vg 1: 0 1: 1 ideal L v. O vg 1: 1 0: 1 SEA_uniovi_mod_29
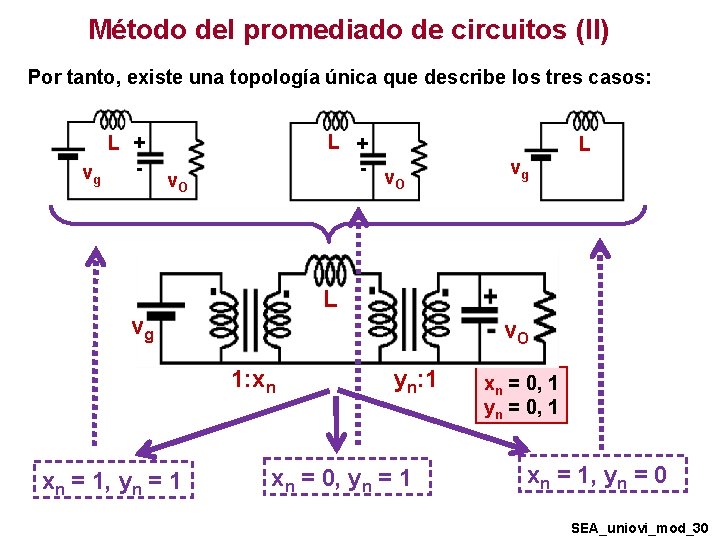
Método del promediado de circuitos (II) Por tanto, existe una topología única que describe los tres casos: L + vg L + - v O v. O L vg v. O 1: xn xn = 1, yn = 1 yn: 1 xn = 0, yn = 1 xn = 0, 1 yn = 0, 1 xn = 1, yn = 0 SEA_uniovi_mod_30
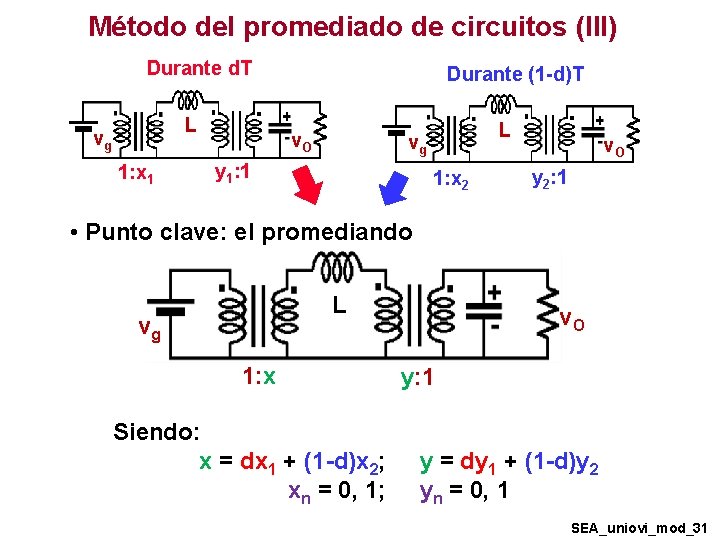
Método del promediado de circuitos (III) Durante d. T L vg 1: x 1 Durante (1 -d)T v. O L vg y 1: 1 1: x 2 v. O y 2: 1 • Punto clave: el promediando L vg 1: x Siendo: x = dx 1 + (1 -d)x 2; xn = 0, 1; v. O y: 1 y = dy 1 + (1 -d)y 2 yn = 0, 1 SEA_uniovi_mod_31
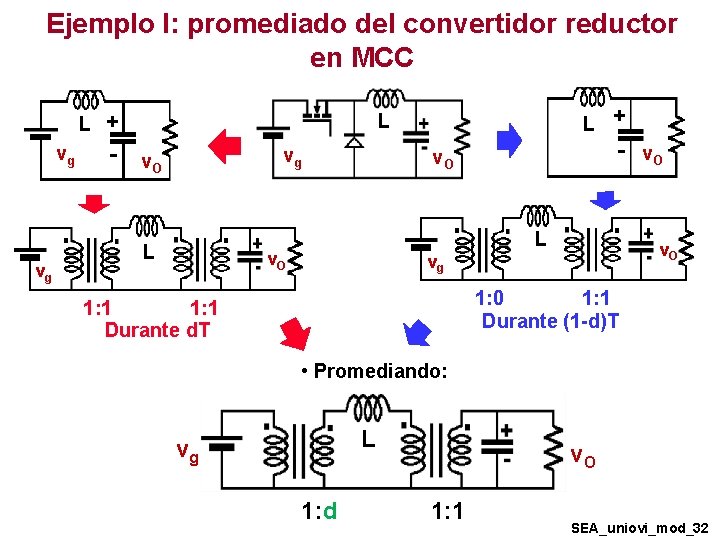
Ejemplo I: promediado del convertidor reductor en MCC L vg vg + - v. O L vg L L v. O + - v. O L v. O vg 1: 0 1: 1 Durante (1 -d)T 1: 1 Durante d. T • Promediando: L vg 1: d v. O 1: 1 SEA_uniovi_mod_32
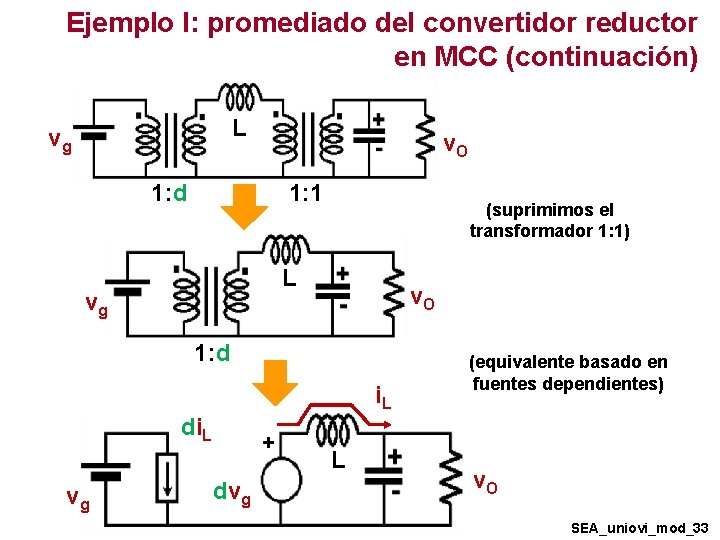
Ejemplo I: promediado del convertidor reductor en MCC (continuación) L vg v. O 1: 1 1: d (suprimimos el transformador 1: 1) L vg v. O 1: d i. L di. L vg + dvg L (equivalente basado en fuentes dependientes) v. O SEA_uniovi_mod_33
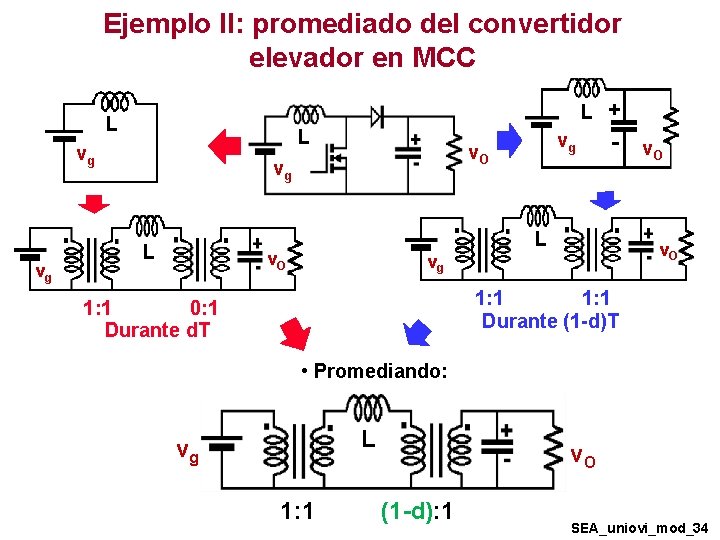
Ejemplo II: promediado del convertidor elevador en MCC L L L vg vg vg L vg v. O + - v. O L v. O vg 1: 1 Durante (1 -d)T 1: 1 0: 1 Durante d. T • Promediando: L vg 1: 1 v. O (1 -d): 1 SEA_uniovi_mod_34
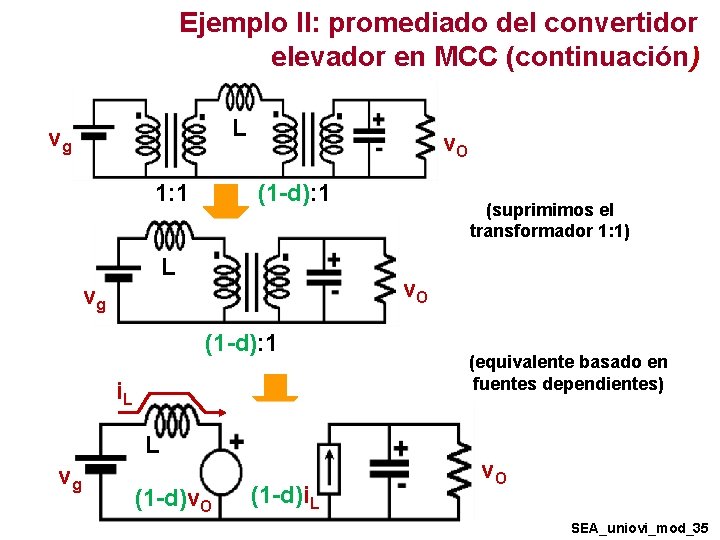
Ejemplo II: promediado del convertidor elevador en MCC (continuación) L vg v. O (1 -d): 1 1: 1 L v. O vg (1 -d): 1 i. L L vg (suprimimos el transformador 1: 1) (1 -d)v. O (1 -d)i. L (equivalente basado en fuentes dependientes) v. O SEA_uniovi_mod_35
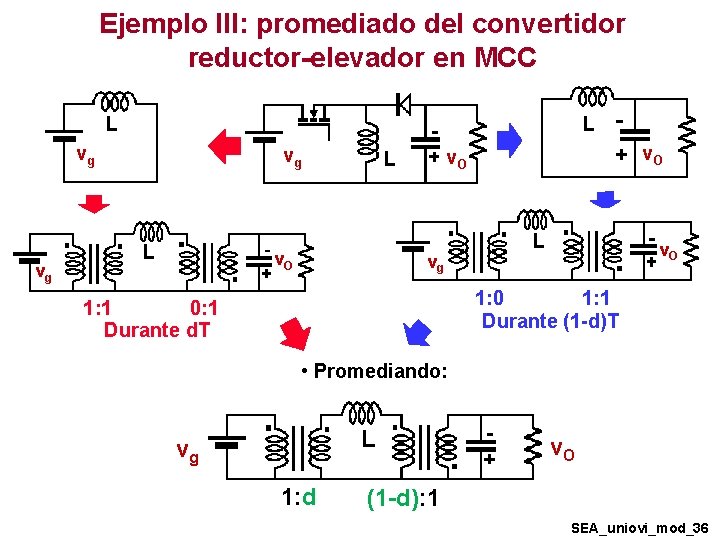
Ejemplo III: promediado del convertidor reductor-elevador en MCC L L vg vg vg L v. O vg + v. O L v. O 1: 0 1: 1 Durante (1 -d)T 1: 1 0: 1 Durante d. T • Promediando: L vg 1: d v. O (1 -d): 1 SEA_uniovi_mod_36
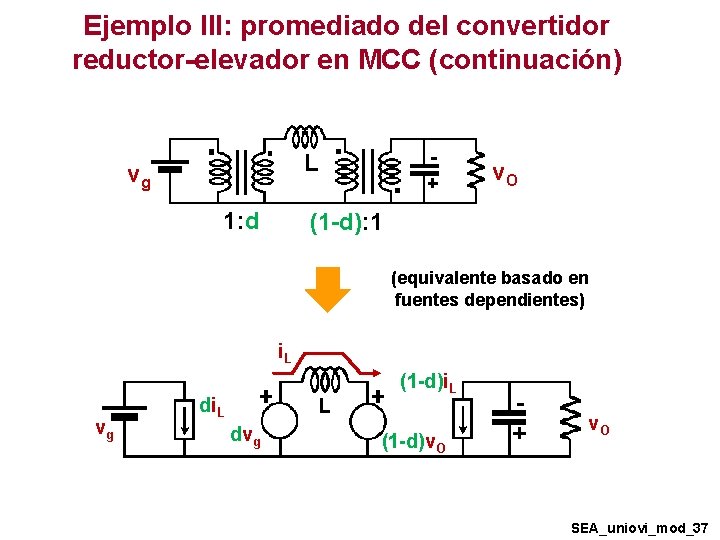
Ejemplo III: promediado del convertidor reductor-elevador en MCC (continuación) L vg 1: d v. O (1 -d): 1 (equivalente basado en fuentes dependientes) i. L vg di. L L dvg (1 -d)i. L (1 -d)v. O SEA_uniovi_mod_37
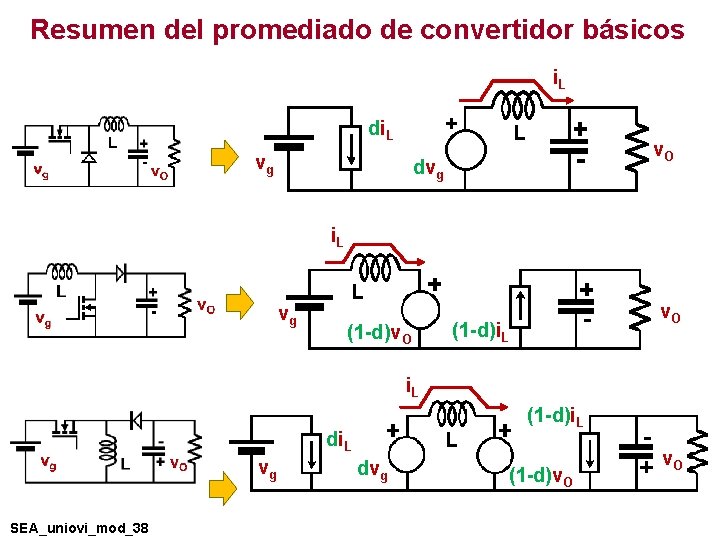
Resumen del promediado de convertidor básicos i. L + di. L vg L v. O dvg i. L vg L (1 -d)v. O (1 -d)i. L di. L vg SEA_uniovi_mod_38 L dvg (1 -d)i. L (1 -d)v. O
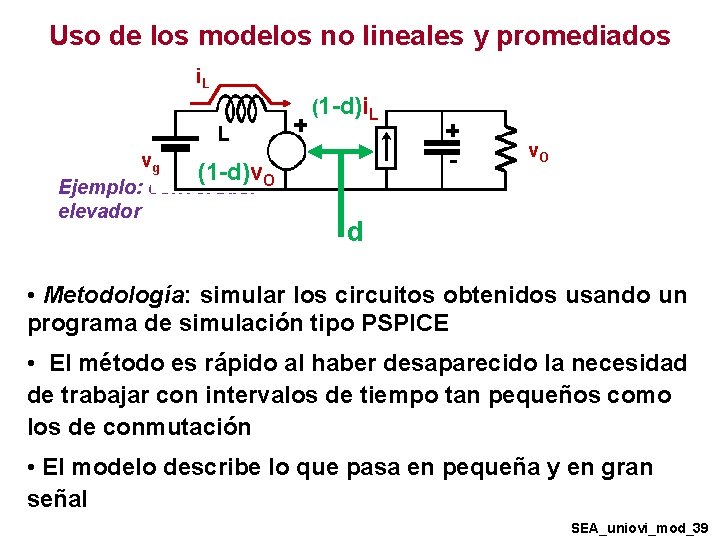
Uso de los modelos no lineales y promediados i. L L vg (1 -d)v. O Ejemplo: convertidor elevador (1 -d)i. L v. O d • Metodología: simular los circuitos obtenidos usando un programa de simulación tipo PSPICE • El método es rápido al haber desaparecido la necesidad de trabajar con intervalos de tiempo tan pequeños como los de conmutación • El modelo describe lo que pasa en pequeña y en gran señal SEA_uniovi_mod_39
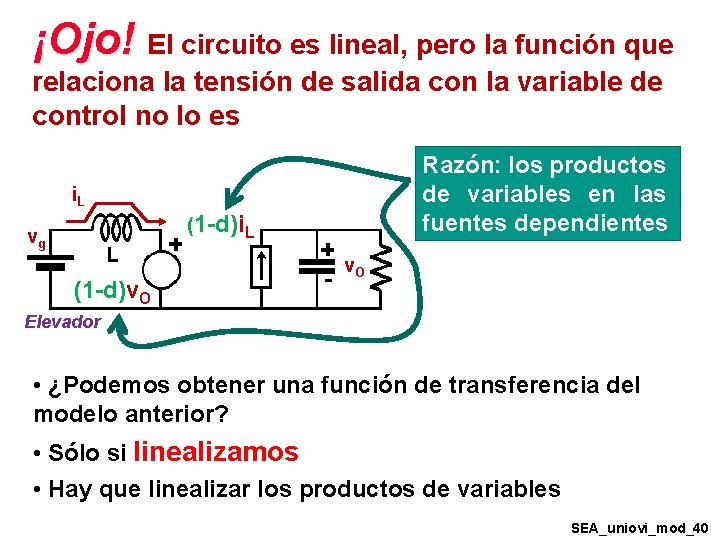
¡Ojo! El circuito es lineal, pero la función que relaciona la tensión de salida con la variable de control no lo es Razón: los productos de variables en las fuentes dependientes i. L (1 -d)i. L vg L (1 -d)v. O Elevador • ¿Podemos obtener una función de transferencia del modelo anterior? • Sólo si linealizamos • Hay que linealizar los productos de variables SEA_uniovi_mod_40
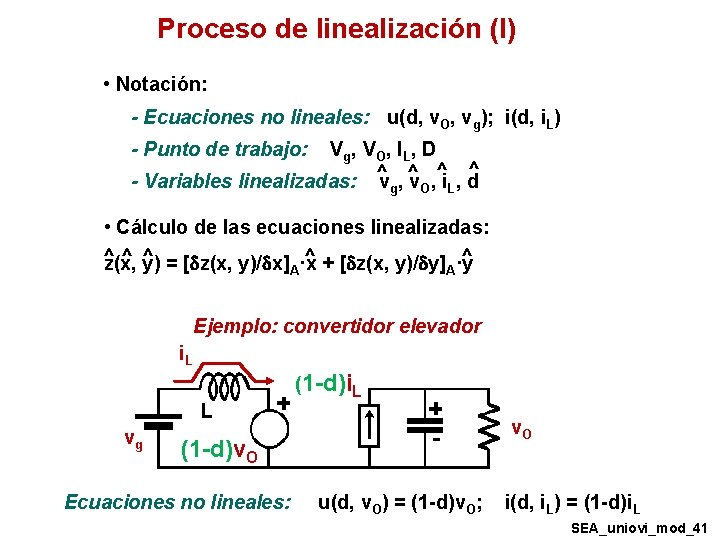
Proceso de linealización (I) • Notación: - Ecuaciones no lineales: u(d, v. O, vg); i(d, i. L) - Punto de trabajo: Vg, VO, IL, D ^ ^ - Variables linealizadas: ^vg, ^v. O, i. L, d • Cálculo de las ecuaciones linealizadas: ^ ^ ^ + [ z(x, y)/ y] ·y z(x, y) = [ z(x, y)/ x] ·x A A Ejemplo: convertidor elevador i. L L vg (1 -d)i. L v. O (1 -d)v. O Ecuaciones no lineales: u(d, v. O) = (1 -d)v. O; i(d, i. L) = (1 -d)i. L SEA_uniovi_mod_41
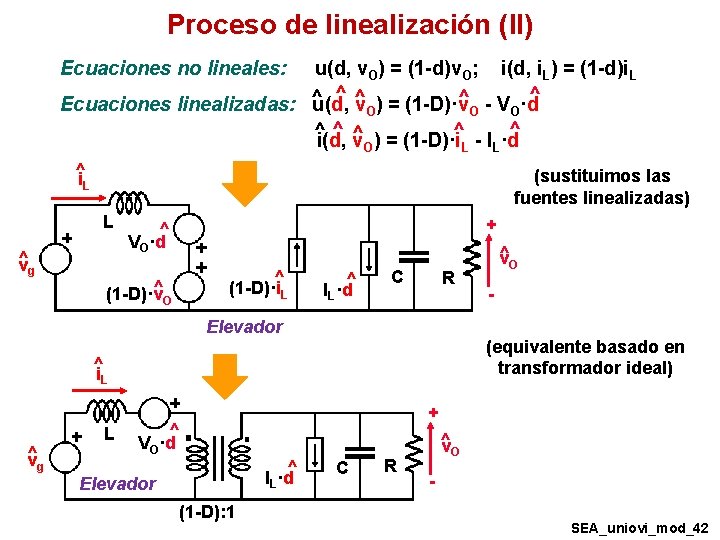
Proceso de linealización (II) Ecuaciones no lineales: u(d, v. O) = (1 -d)v. O; i(d, i. L) = (1 -d)i. L ^ ^ ^ - V ·d Ecuaciones linealizadas: ^ u(d, ^ v. O) = (1 -D)·v O O ^^ ^ ^ ^i(d, v. O) = (1 -D)·i. L - IL·d ^ i. L (sustituimos las fuentes linealizadas) L ^ v g + ^ VO·d ^ (1 -D)·i. L ^ (1 -D)·v O ^ IL·d C R Elevador ^ v g + ^ VO·d ^ IL·d Elevador (1 -D): 1 (equivalente basado en transformador ideal) ^ i. L L ^ v. O C R ^ v. O SEA_uniovi_mod_42
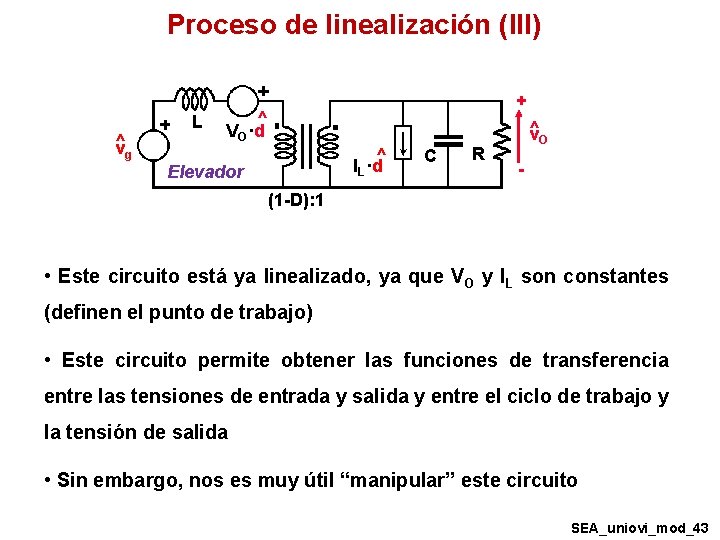
Proceso de linealización (III) ^ v g L + ^ VO·d ^ IL·d Elevador C R ^ v. O - (1 -D): 1 • Este circuito está ya linealizado, ya que VO y IL son constantes (definen el punto de trabajo) • Este circuito permite obtener las funciones de transferencia entre las tensiones de entrada y salida y entre el ciclo de trabajo y la tensión de salida • Sin embargo, nos es muy útil “manipular” este circuito SEA_uniovi_mod_43
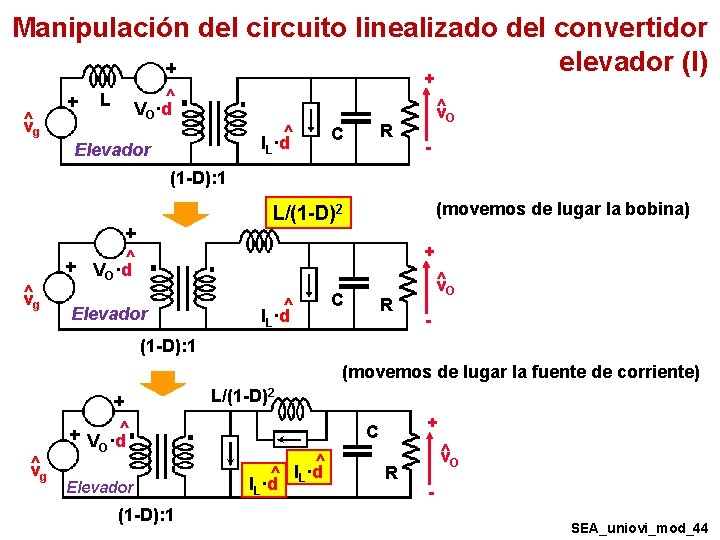
Manipulación del circuito linealizado del convertidor elevador (I) + ^ v g ^ VO·d L ^ IL·d Elevador R C ^ v. O - (1 -D): 1 (movemos de lugar la bobina) L/(1 -D)2 ^ v g + ^ VO·d Elevador ^ IL·d C R ^ v. O - (1 -D): 1 (movemos de lugar la fuente de corriente) L/(1 -D)2 ^ v g ^ VO·d Elevador (1 -D): 1 + C ^ ^ IL·d R ^ v. O SEA_uniovi_mod_44
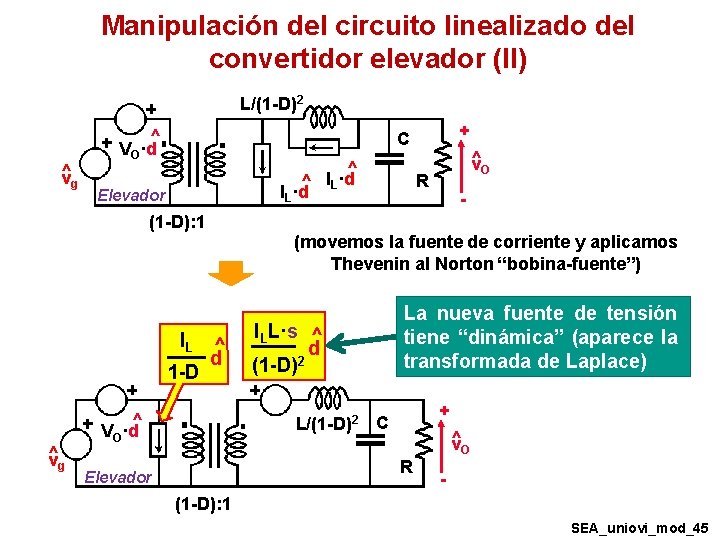
Manipulación del circuito linealizado del convertidor elevador (II) L/(1 -D)2 ^ v g ^ VO·d ^ ^ IL·d Elevador (1 -D): 1 IL 1 -D ^ v g + C ^ v. O R - (movemos la fuente de corriente y aplicamos Thevenin al Norton “bobina-fuente”) ^ d ^ VO·d ILL·s ^ d 2 (1 -D) La nueva fuente de tensión tiene “dinámica” (aparece la transformada de Laplace) + L/(1 -D)2 C R Elevador ^ v. O - (1 -D): 1 SEA_uniovi_mod_45
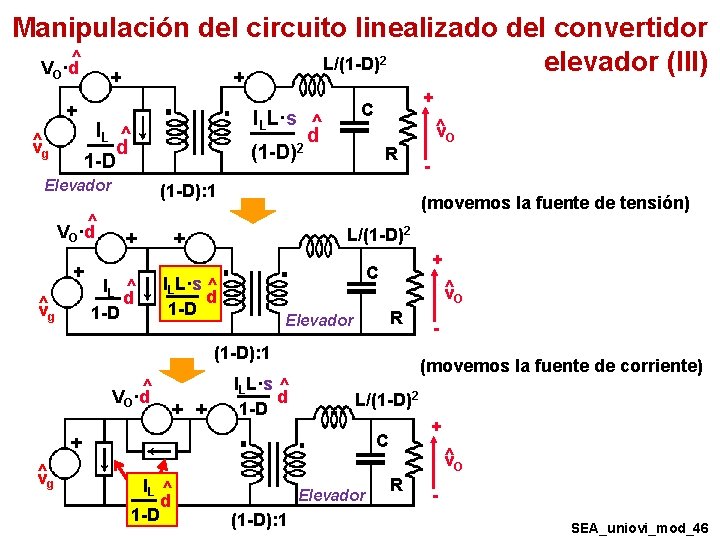
Manipulación del circuito linealizado del convertidor ^ L/(1 -D)2 elevador (III) VO·d ^ v g ILL·s ^ d 2 (1 -D) IL ^ d 1 -D Elevador R (1 -D): 1 - L/(1 -D)2 IL ^ d 1 -D + C ILL·s ^ d 1 -D ^ v. O R Elevador (1 -D): 1 ^ VO·d ILL·s ^ d 1 -D IL ^ d 1 -D L/(1 -D)2 Elevador (1 -D): 1 (movemos la fuente de corriente) + C ^ v g ^ v. O (movemos la fuente de tensión) ^ VO·d ^ v g + C ^ v. O R SEA_uniovi_mod_46
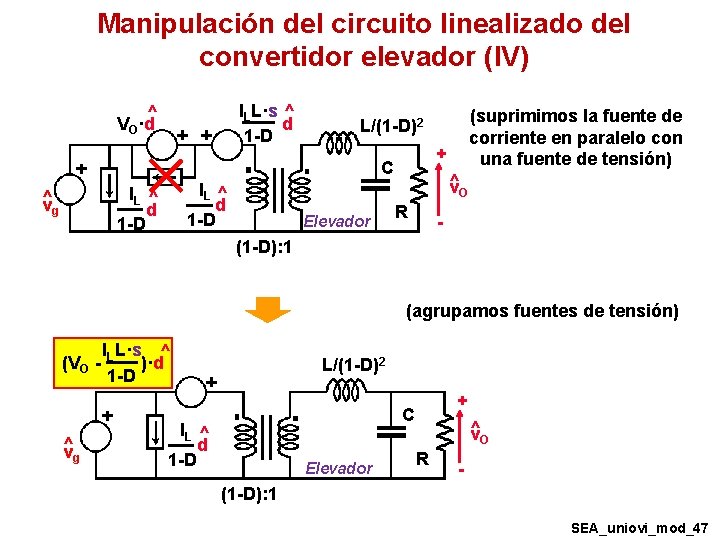
Manipulación del circuito linealizado del convertidor elevador (IV) ILL·s ^ d 1 -D ^ VO·d + C IL ^ d 1 -D ^ v g (suprimimos la fuente de corriente en paralelo con una fuente de tensión) L/(1 -D)2 Elevador ^ v. O R - (1 -D): 1 (agrupamos fuentes de tensión) (VO - ^ v g ILL·s ^ )·d 1 -D L/(1 -D)2 + C IL ^ d 1 -D Elevador ^ v. O R - (1 -D): 1 SEA_uniovi_mod_47
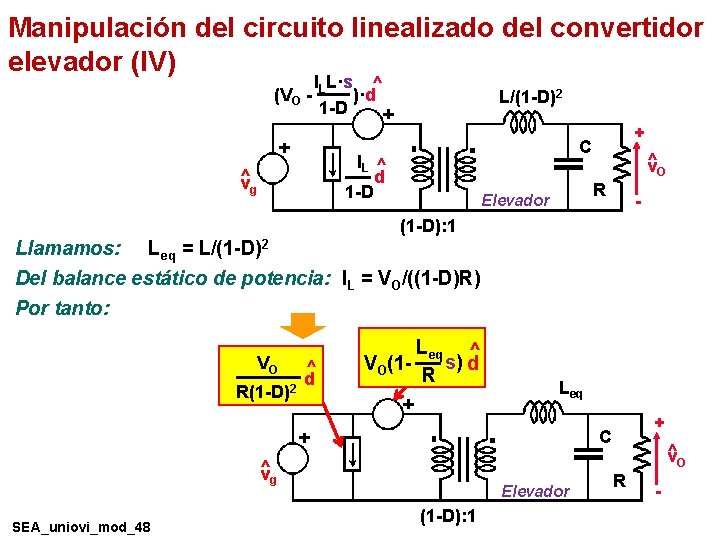
Manipulación del circuito linealizado del convertidor elevador (IV) (VO - ILL·s ^ )·d 1 -D L/(1 -D)2 C IL ^ d 1 -D ^ v g + ^ v. O R Elevador - (1 -D): 1 Llamamos: Leq = L/(1 -D)2 Del balance estático de potencia: IL = VO/((1 -D)R) Por tanto: VO R(1 -D)2 ^ d Leq ^ s) d VO(1 R Leq + C ^ v g SEA_uniovi_mod_48 Elevador (1 -D): 1 ^ v. O R -
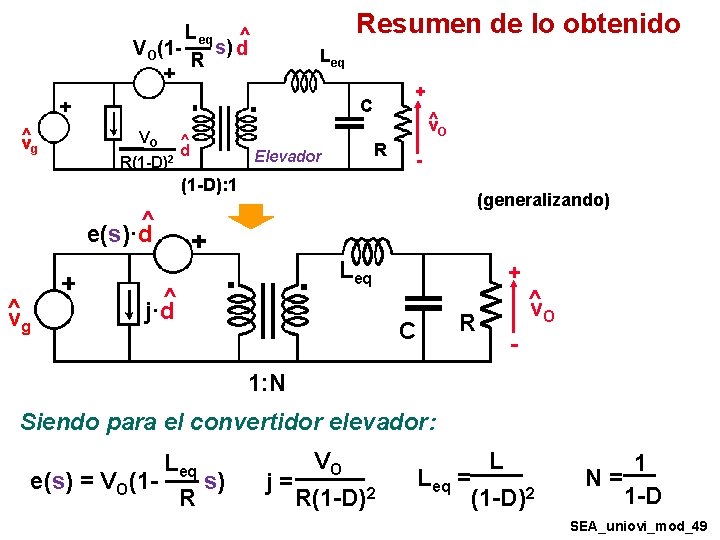
Resumen de lo obtenido Leq ^ s) d VO(1 R Leq + C ^ v g VO R(1 -D)2 ^ d ^ v. O R Elevador - (1 -D): 1 (generalizando) ^ e(s)·d ^ vg Leq ^ j·d + ^ v. O R C - 1: N Siendo para el convertidor elevador: Leq e(s) = VO(1 s) R j= VO R(1 -D)2 L Leq = (1 -D)2 1 N= 1 -D SEA_uniovi_mod_49
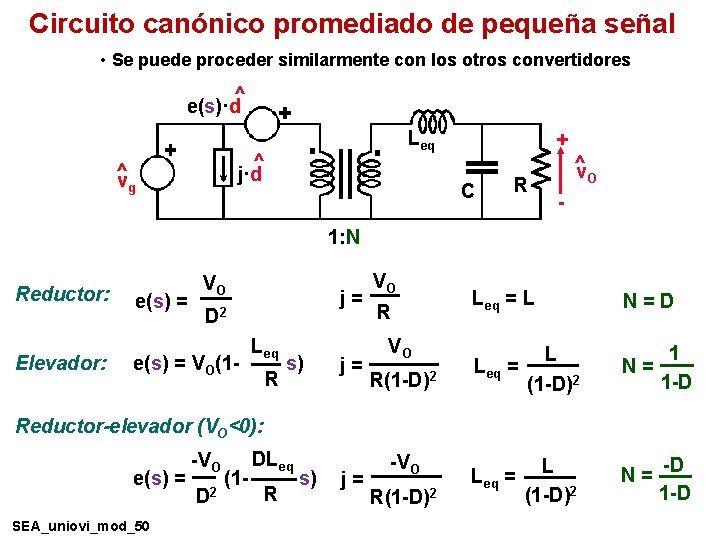
Circuito canónico promediado de pequeña señal • Se puede proceder similarmente con los otros convertidores ^ e(s)·d Leq ^ j·d ^ vg + C ^ v. O R - 1: N Reductor: Elevador: e(s) = VO j= D 2 e(s) = VO(1 - Leq R s) j= VO R(1 -D)2 Leq = L Leq = N=D L (1 -D)2 N= 1 1 -D Reductor-elevador (VO<0): e(s) = SEA_uniovi_mod_50 -VO D 2 (1 - DLeq R s) j= -VO R(1 -D)2 Leq = L (1 -D)2 N = -D 1 -D
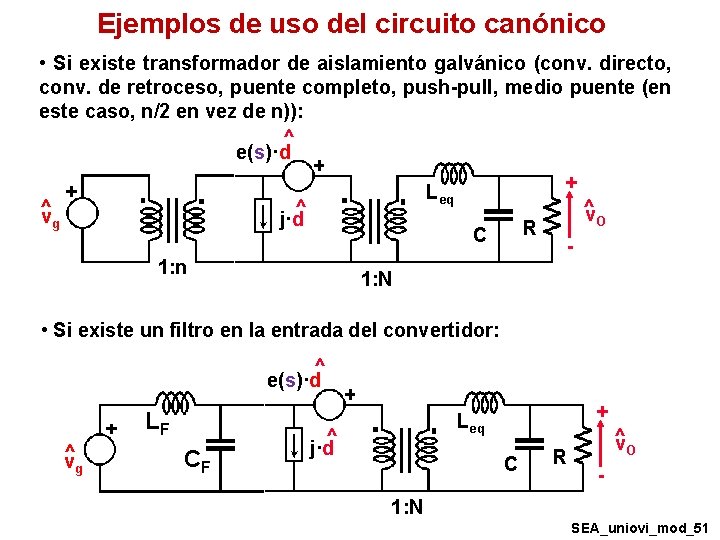
Ejemplos de uso del circuito canónico • Si existe transformador de aislamiento galvánico (conv. directo, conv. de retroceso, puente completo, push-pull, medio puente (en este caso, n/2 en vez de n)): ^ e(s)·d ^ j·d ^ vg + Leq R C 1: n ^ v. O - 1: N • Si existe un filtro en la entrada del convertidor: ^ e(s)·d LF ^ vg CF + Leq ^ j·d C R ^ v. O - 1: N SEA_uniovi_mod_51
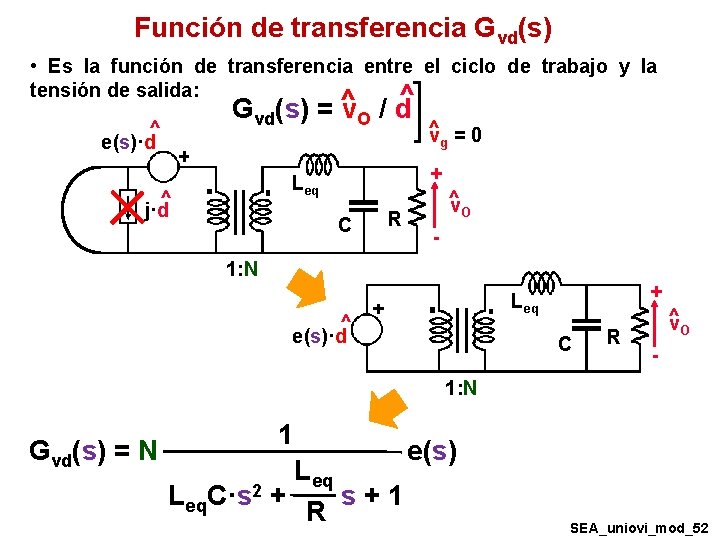
Función de transferencia Gvd(s) • Es la función de transferencia entre el ciclo de trabajo y la tensión de salida: ^ Gvd(s) = ^ v. O / d ^ e(s)·d + Leq ^ j·d ^ vg = 0 C R ^ v. O - 1: N + Leq ^ e(s)·d C R ^ v. O - 1: N Gvd(s) = N 1 Leq. C·s 2 + s+1 R e(s) SEA_uniovi_mod_52
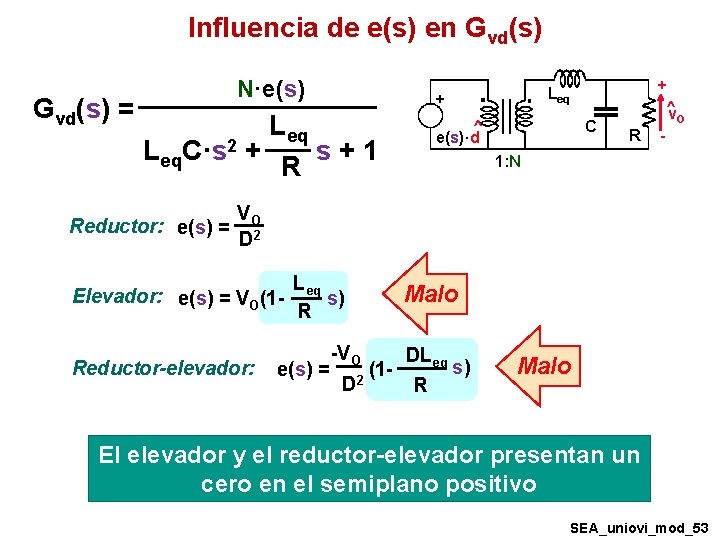
Influencia de e(s) en Gvd(s) = N·e(s) + ^ v Leq Leq. C·s 2 + s+1 R ^ e(s)·d C R O - 1: N VO Reductor: e(s) = 2 D Elevador: e(s) = VO(1 Reductor-elevador: Leq s) R e(s) = Malo -VO DLeq D R (12 s) Malo El elevador y el reductor-elevador presentan un cero en el semiplano positivo SEA_uniovi_mod_53
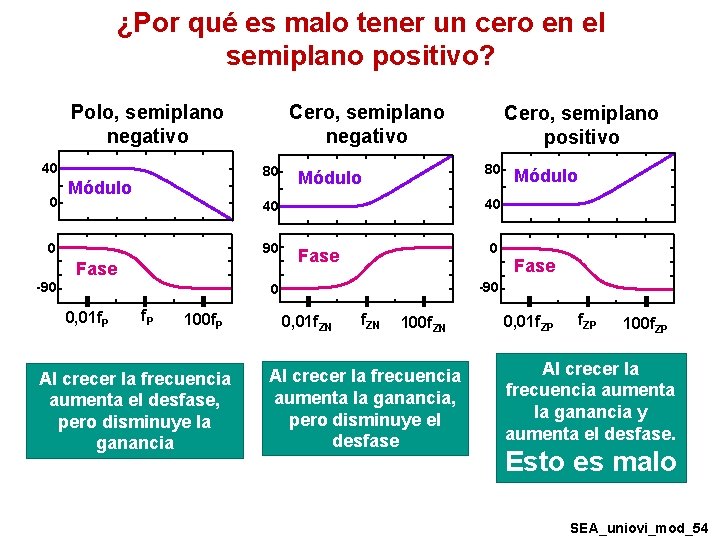
¿Por qué es malo tener un cero en el semiplano positivo? Polo, semiplano negativo 40 0 80 Módulo 90 Fase f. P 100 f. P Al crecer la frecuencia aumenta el desfase, pero disminuye la ganancia Módulo 40 0 Fase -90 0 0, 01 f. P Cero, semiplano positivo 80 Módulo 40 0 -90 Cero, semiplano negativo 0, 01 f. ZN 100 f. ZN Al crecer la frecuencia aumenta la ganancia, pero disminuye el desfase 0, 01 f. ZP 100 f. ZP Al crecer la frecuencia aumenta la ganancia y aumenta el desfase. Esto es malo SEA_uniovi_mod_54
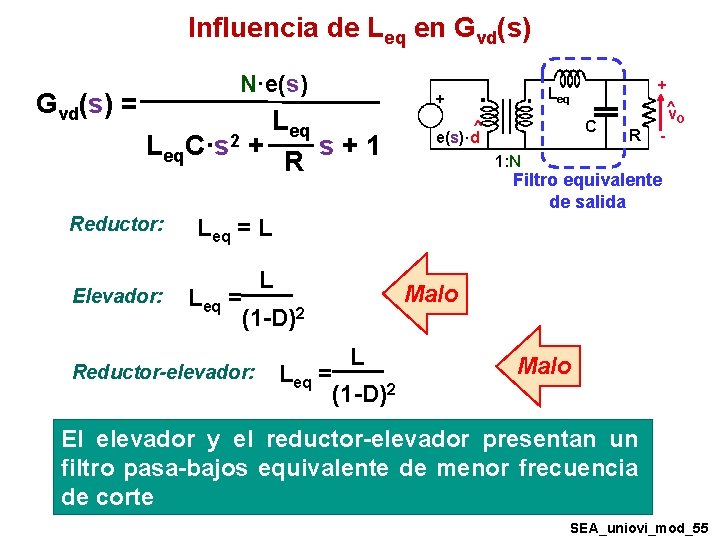
Influencia de Leq en Gvd(s) = N·e(s) Leq. C·s 2 + s+1 R Reductor: Elevador: + ^ v Leq ^ e(s)·d C R O - 1: N Filtro equivalente de salida Leq = L L Malo Leq = (1 -D)2 Reductor-elevador: L Leq = (1 -D)2 Malo El elevador y el reductor-elevador presentan un filtro pasa-bajos equivalente de menor frecuencia de corte SEA_uniovi_mod_55
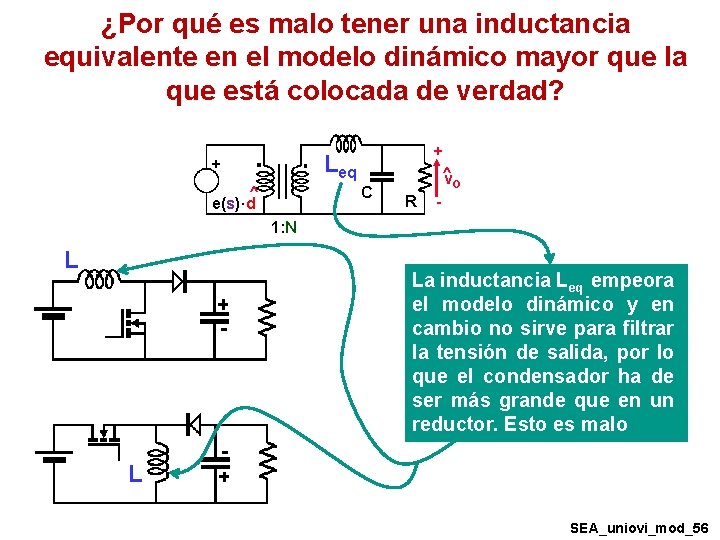
¿Por qué es malo tener una inductancia equivalente en el modelo dinámico mayor que la que está colocada de verdad? + ^ v Leq ^ e(s)·d C R O - 1: N L La inductancia Leq empeora el modelo dinámico y en cambio no sirve para filtrar la tensión de salida, por lo que el condensador ha de ser más grande que en un reductor. Esto es malo L SEA_uniovi_mod_56
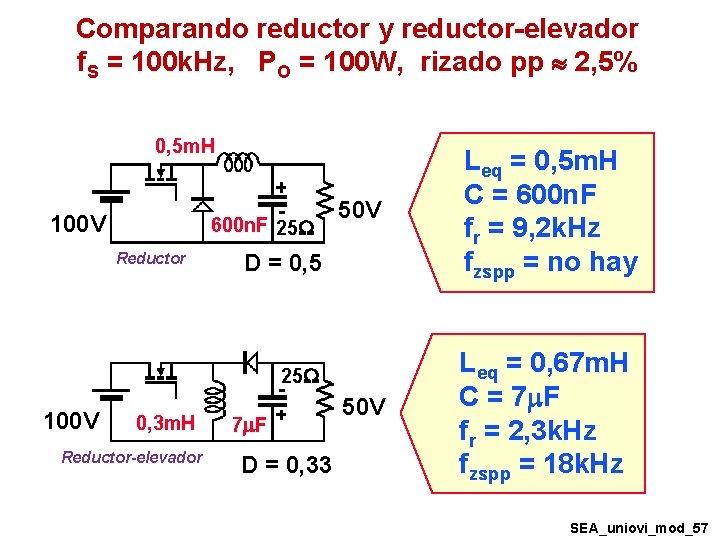
Comparando reductor y reductor-elevador f. S = 100 k. Hz, PO = 100 W, rizado pp 2, 5% 0, 5 m. H 100 V 600 n. F 25 Reductor 50 V Leq = 0, 5 m. H C = 600 n. F fr = 9, 2 k. Hz fzspp = no hay 50 V Leq = 0, 67 m. H C = 7 F fr = 2, 3 k. Hz fzspp = 18 k. Hz D = 0, 5 25 100 V 0, 3 m. H Reductor-elevador 7 F D = 0, 33 SEA_uniovi_mod_57
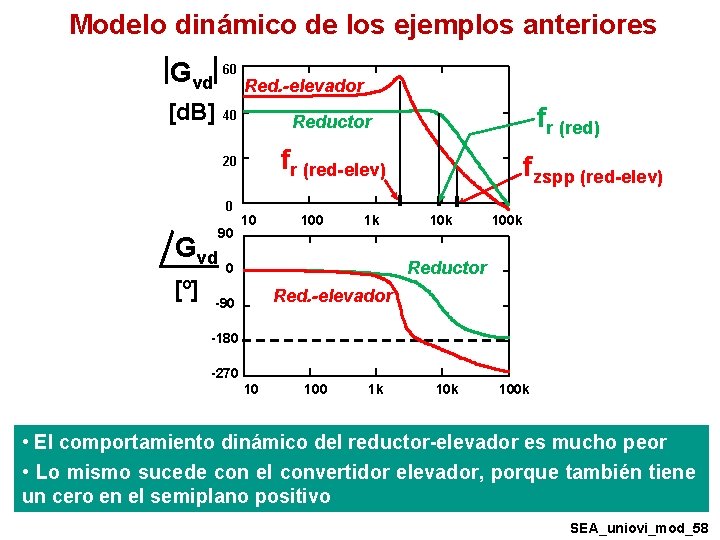
Modelo dinámico de los ejemplos anteriores Gvd 60 Red. -elevador [d. B] 40 fr (red-elev) 20 0 Gvd [º] 90 fr (red) Reductor 10 100 1 k fzspp (red-elev) 10 k 100 k Reductor 0 Red. -elevador -90 -180 -270 10 100 1 k 100 k • El comportamiento dinámico del reductor-elevador es mucho peor • Lo mismo sucede con el convertidor elevador, porque también tiene un cero en el semiplano positivo SEA_uniovi_mod_58
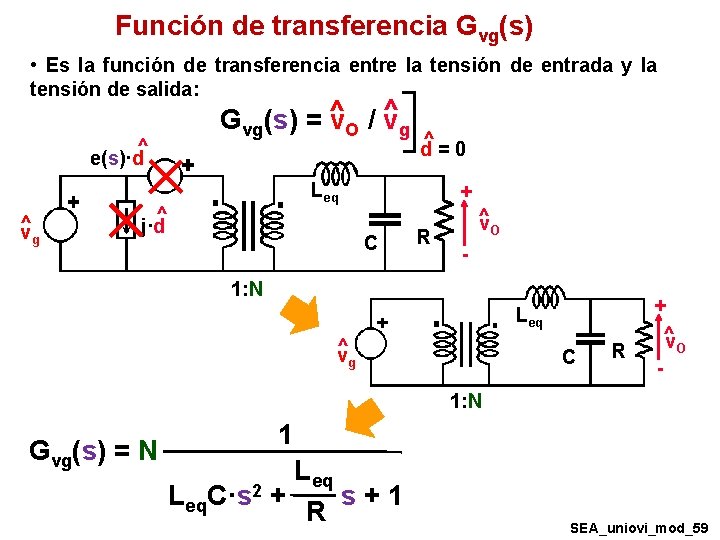
Función de transferencia Gvg(s) • Es la función de transferencia entre la tensión de entrada y la tensión de salida: ^ e(s)·d ^ vg Gvg(s) = ^ v. O / ^ vg ^= 0 d Leq ^ j·d + C R ^ v. O - 1: N Leq ^ vg C R + ^ v O - 1: N Gvg(s) = N 1 Leq. C·s 2 + s+1 R SEA_uniovi_mod_59
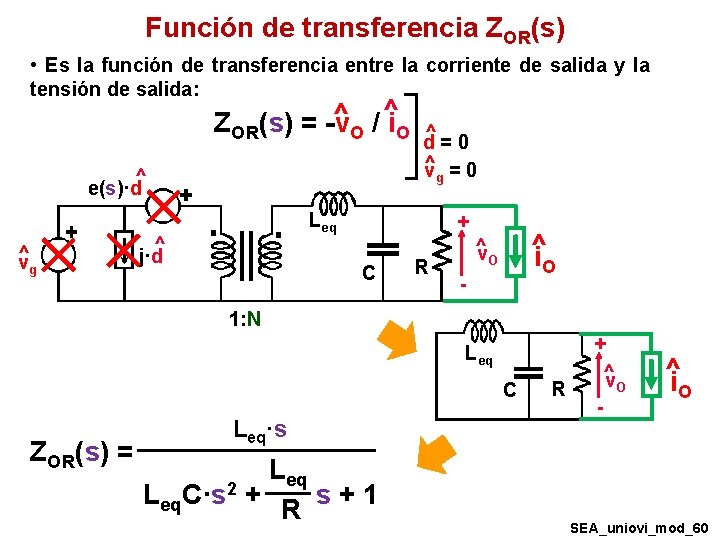
Función de transferencia ZOR(s) • Es la función de transferencia entre la corriente de salida y la tensión de salida: ^ / ^i ZOR(s) = -v O O ^ e(s)·d ^ vg ^= 0 d ^ vg = 0 Leq ^ j·d + C R ^i O ^ v. O - 1: N Leq C ZOR(s) = Leq·s Leq. C·s 2 + s+1 R R + ^ v - O ^i O SEA_uniovi_mod_60
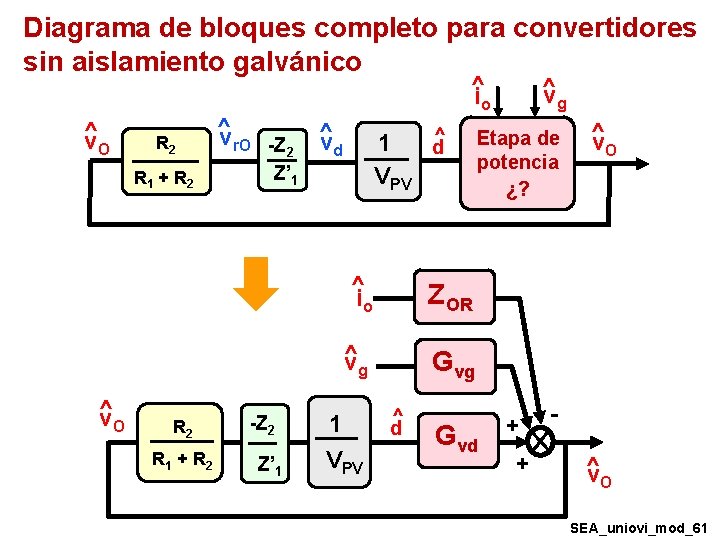
Diagrama de bloques completo para convertidores sin aislamiento galvánico ^ v. O R 2 R 1 + R 2 ^v r. O -Z 2 ^i o ^ vd ^ 1 d VPV Z’ 1 -Z 2 Z’ 1 ^ io ZOR ^ vg Gvg 1 VPV ^ d ^ vg Etapa de potencia ¿? Gvd + + ^ v. O SEA_uniovi_mod_61
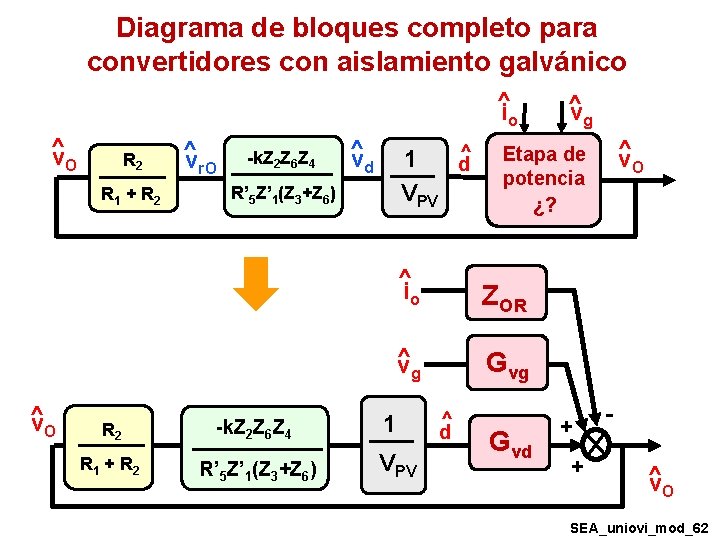
Diagrama de bloques completo para convertidores con aislamiento galvánico ^i o ^ v. O R 2 R 1 + R 2 ^ v. O ^v r. O -k. Z 2 Z 6 Z 4 ^ vd ^ 1 d VPV R’ 5 Z’ 1(Z 3+Z 6) R 2 -k. Z 2 Z 6 Z 4 R 1 + R 2 R’ 5 Z’ 1(Z 3+Z 6) ZOR ^ vg Gvg VPV ^ d ^ v. O Etapa de potencia ¿? ^ io 1 ^ vg Gvd + + ^ v. O SEA_uniovi_mod_62
Guía de la presentación 1. Conceptos básicos sobre modelado dinámico de sistemas realimentados y modelado de los bloques de un convertidor CC/CC (excepto la etapa de potencia) 2. Modelado de la etapa de potencia en modo continuo de conducción 3. Modelado de la etapa de potencia en modo discontinuo de conducción 4. Diseño de reguladores SEA_uniovi_mod_63
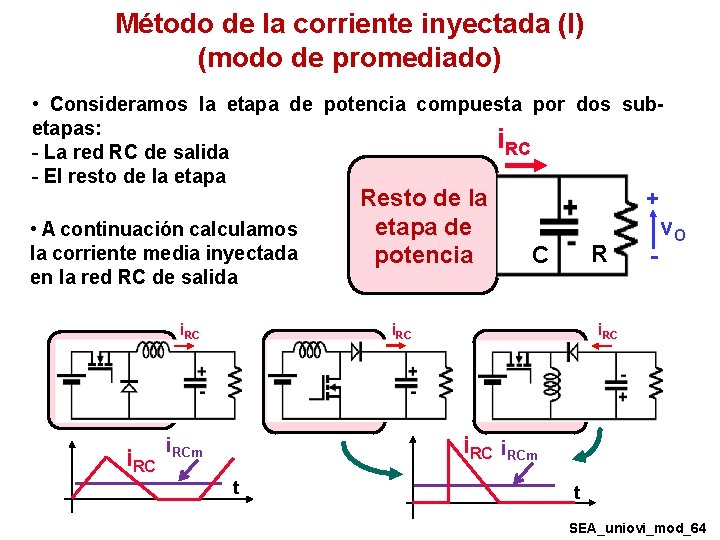
Método de la corriente inyectada (I) (modo de promediado) • Consideramos la etapa de potencia compuesta por dos subetapas: i. RC - La red RC de salida - El resto de la etapa • A continuación calculamos la corriente media inyectada en la red RC de salida + R C i. RC Resto de la etapa de potencia - v. O i. RCm t t SEA_uniovi_mod_64
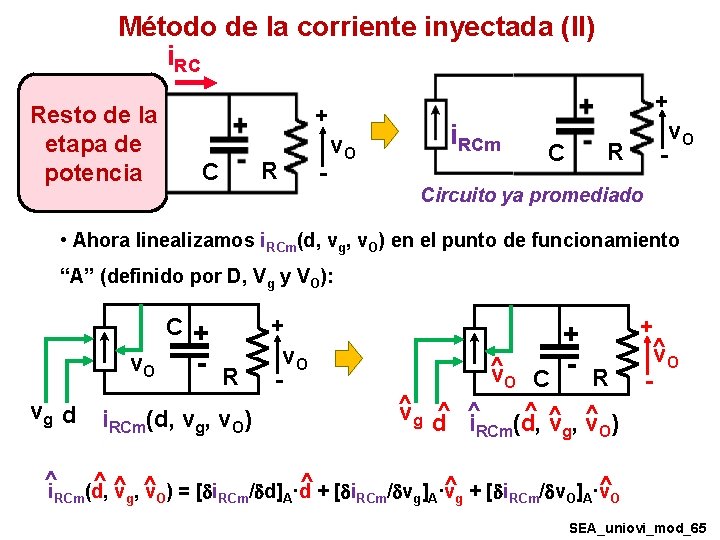
Método de la corriente inyectada (II) i. RC + Resto de la etapa de potencia R C - v. O i. RCm C + v. O - R Circuito ya promediado • Ahora linealizamos i. RCm(d, vg, v. O) en el punto de funcionamiento “A” (definido por D, Vg y VO): C v. O vg d ^i R i. RCm(d, vg, v. O) + v. O - ^ v. O C R ^ ^ ^ vg d^ ^i ^ ) (d, v RCm g O + ^ v. O - ^^ ^ + [ i / v ] ·v^ vg , ^ v. O) = [ i. RCm/ d]A·d RCm g A g RCm O A O RCm(d, SEA_uniovi_mod_65
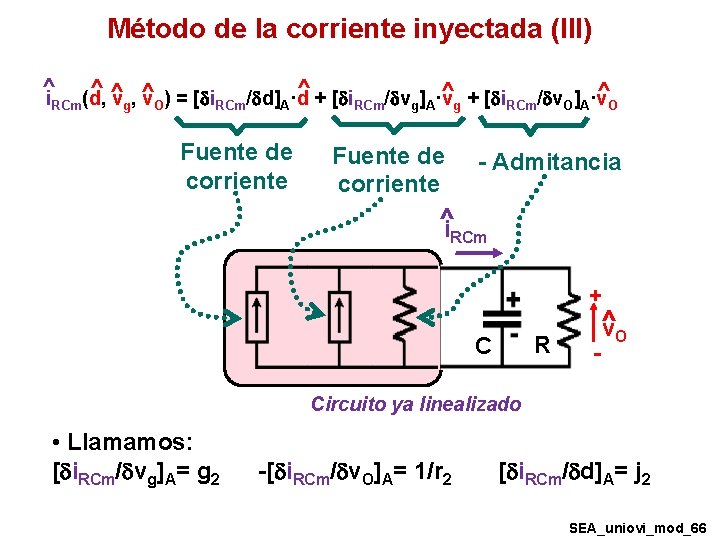
Método de la corriente inyectada (III) ^i ^^ ^ + [ i / v ] ·v^ vg , ^ v. O) = [ i. RCm/ d]A·d RCm g A g RCm O A O RCm(d, Fuente de corriente - Admitancia ^i RCm R C + ^ v. O - Circuito ya linealizado • Llamamos: [ i. RCm/ vg]A= g 2 -[ i. RCm/ v. O]A= 1/r 2 [ i. RCm/ d]A= j 2 SEA_uniovi_mod_66
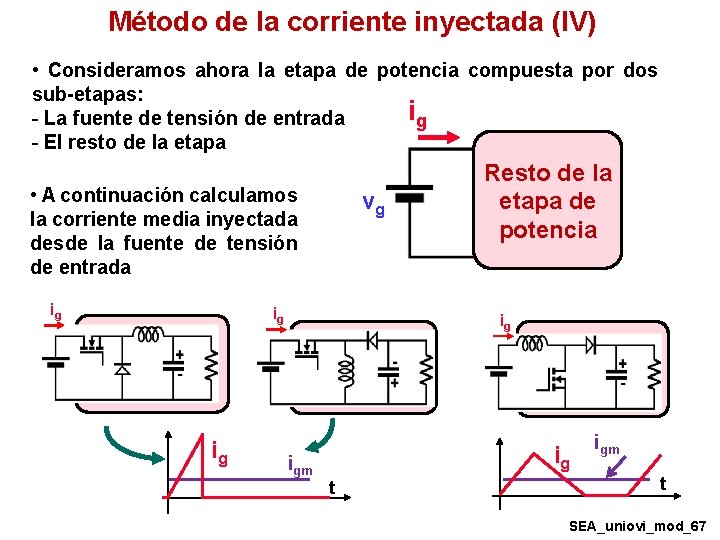
Método de la corriente inyectada (IV) • Consideramos ahora la etapa de potencia compuesta por dos sub-etapas: ig - La fuente de tensión de entrada - El resto de la etapa • A continuación calculamos la corriente media inyectada desde la fuente de tensión de entrada ig vg ig ig Resto de la etapa de potencia ig ig igm t SEA_uniovi_mod_67
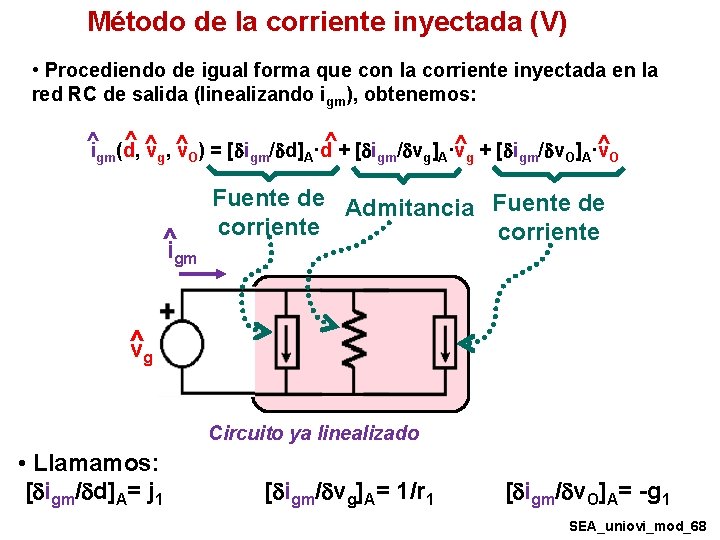
Método de la corriente inyectada (V) • Procediendo de igual forma que con la corriente inyectada en la red RC de salida (linealizando igm), obtenemos: ^ ^v , ^ ^i (d, ^ ^ ^ gm g v. O) = [ igm/ d]A·d + [ igm/ vg]A·vg + [ igm/ v. O]A·v. O ^i Fuente de Admitancia Fuente de corriente gm ^ vg Circuito ya linealizado • Llamamos: [ igm/ d]A= j 1 [ igm/ vg]A= 1/r 1 [ igm/ v. O]A= -g 1 SEA_uniovi_mod_68
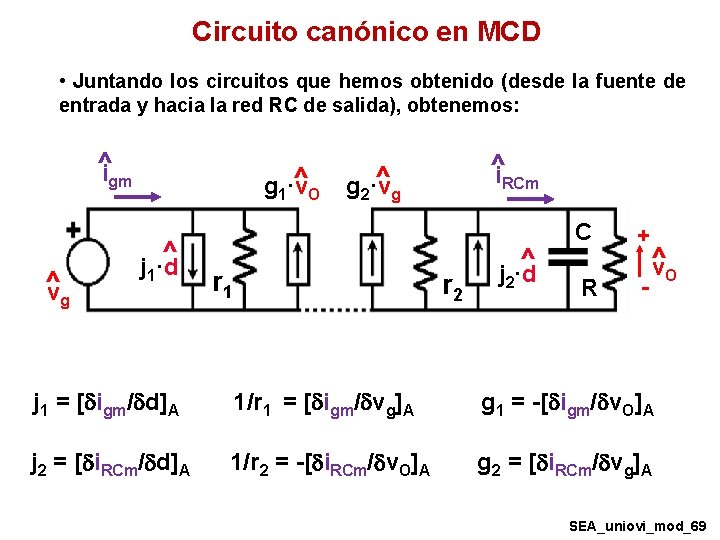
Circuito canónico en MCD • Juntando los circuitos que hemos obtenido (desde la fuente de entrada y hacia la red RC de salida), obtenemos: ^i ^ v ^i ^ ^O g 2·v g 1·v g gm ^ j 1·d g r 1 RCm r 2 ^ j 2·d C + R - ^ v. O j 1 = [ igm/ d]A 1/r 1 = [ igm/ vg]A g 1 = -[ igm/ v. O]A j 2 = [ i. RCm/ d]A 1/r 2 = -[ i. RCm/ v. O]A g 2 = [ i. RCm/ vg]A SEA_uniovi_mod_69
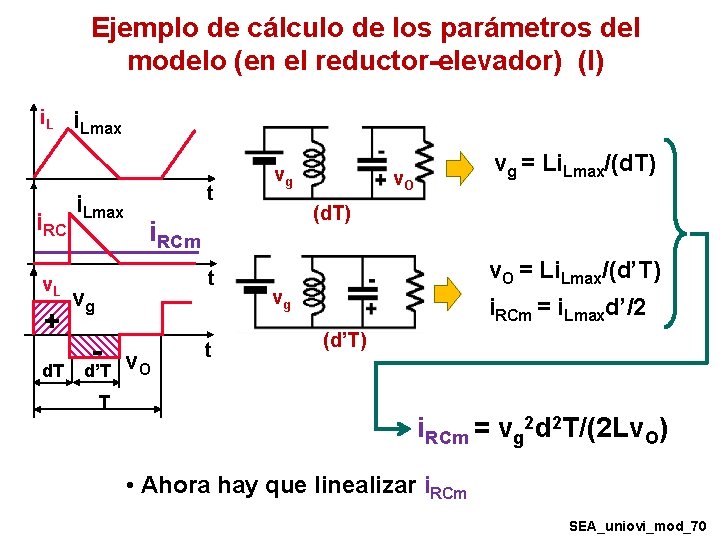
Ejemplo de cálculo de los parámetros del modelo (en el reductor-elevador) (I) i. L i. RC v. L + d. T i. Lmax t vg vg - v O d’T t v. O (d. T) i. RCm t vg = Li. Lmax/(d. T) v. O = Li. Lmax/(d’T) vg i. RCm = i. Lmaxd’/2 v. O (d’T) T i. RCm = vg 2 d 2 T/(2 Lv. O) • Ahora hay que linealizar i. RCm SEA_uniovi_mod_70
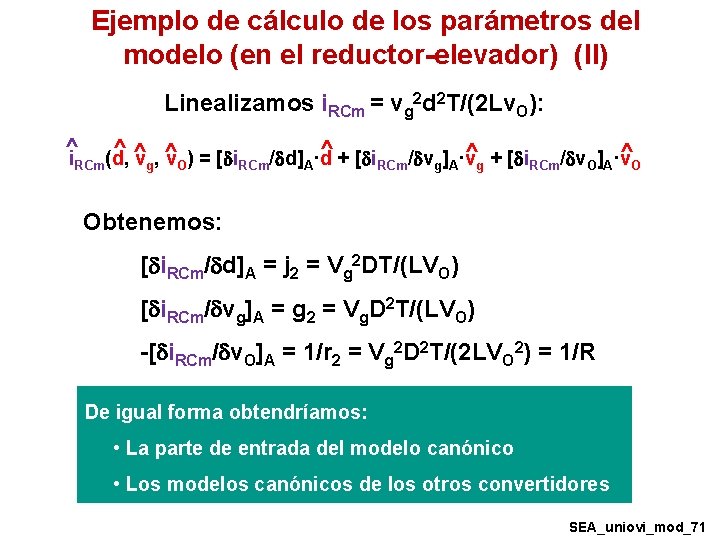
Ejemplo de cálculo de los parámetros del modelo (en el reductor-elevador) (II) Linealizamos i. RCm = vg 2 d 2 T/(2 Lv. O): ^i ^^ ^ + [ i / v ] ·v^ vg , ^ v. O) = [ i. RCm/ d]A·d RCm g A g RCm O A O RCm(d, Obtenemos: [ i. RCm/ d]A = j 2 = Vg 2 DT/(LVO) [ i. RCm/ vg]A = g 2 = Vg. D 2 T/(LVO) -[ i. RCm/ v. O]A = 1/r 2 = Vg 2 D 2 T/(2 LVO 2) = 1/R De igual forma obtendríamos: • La parte de entrada del modelo canónico • Los modelos canónicos de los otros convertidores SEA_uniovi_mod_71
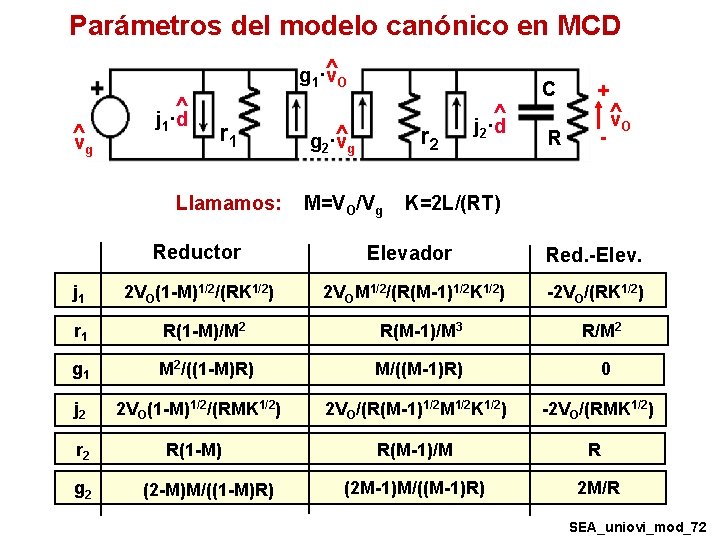
Parámetros del modelo canónico en MCD ^O g 1·v ^ ^ v g j 1·d r 1 Llamamos: j 1 ^g g 2·v r 2 M=VO/Vg ^ j 2·d C + R - ^ v. O K=2 L/(RT) Reductor Elevador Red. -Elev. 2 VO(1 -M)1/2/(RK 1/2) 2 VOM 1/2/(R(M-1)1/2 K 1/2) -2 VO/(RK 1/2) r 1 R(1 -M)/M 2 R(M-1)/M 3 R/M 2 g 1 M 2/((1 -M)R) M/((M-1)R) 0 j 2 2 VO(1 -M)1/2/(RMK 1/2) 2 VO/(R(M-1)1/2 M 1/2 K 1/2) -2 VO/(RMK 1/2) r 2 R(1 -M) R(M-1)/M R (2 M-1)M/((M-1)R) 2 M/R g 2 (2 -M)M/((1 -M)R) SEA_uniovi_mod_72
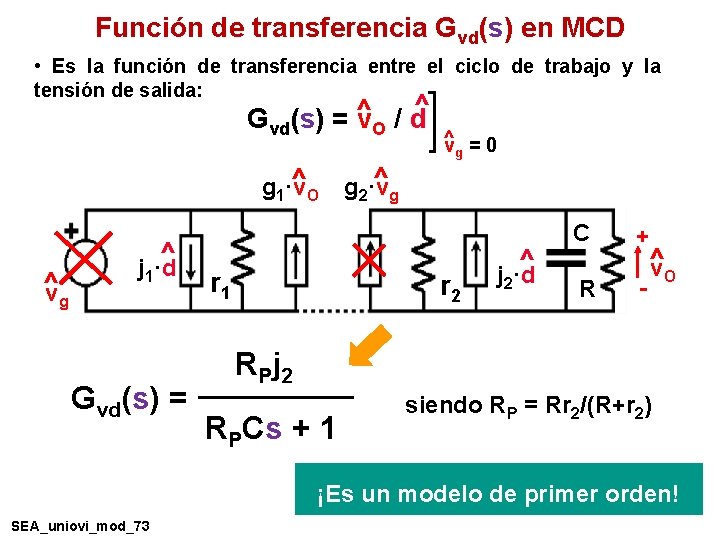
Función de transferencia Gvd(s) en MCD • Es la función de transferencia entre el ciclo de trabajo y la tensión de salida: ^ ^ Gvd(s) = v. O / d ^O g 1·v ^ j 1·d g Gvd(s) = r 1 ^ vg = 0 ^ g 2·v g r 2 ^ j 2·d C + R - ^ v. O RP j 2 RPCs + 1 siendo RP = Rr 2/(R+r 2) ¡Es un modelo de primer orden! SEA_uniovi_mod_73
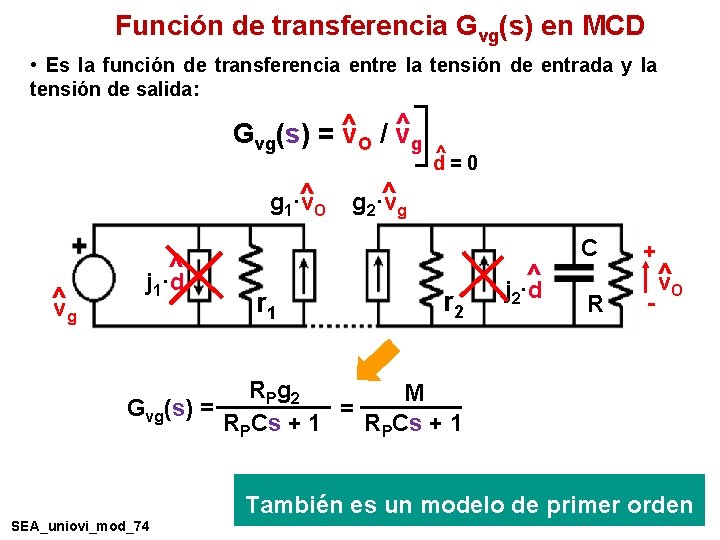
Función de transferencia Gvg(s) en MCD • Es la función de transferencia entre la tensión de entrada y la tensión de salida: Gvg(s) = ^ v. O / ^ vg ^O g 1·v ^ v ^= 0 d ^ g 2·v g ^ j 1·d g r 1 r 2 ^ j 2·d C + R - ^ v. O RP g 2 M Gvg(s) = = RPCs + 1 También es un modelo de primer orden SEA_uniovi_mod_74
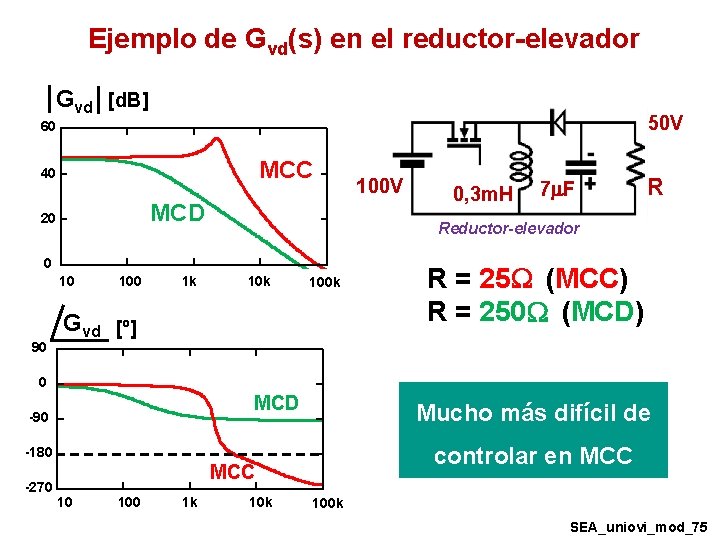
Ejemplo de Gvd(s) en el reductor-elevador Gvd [d. B] 50 V 60 MCC 40 MCD 20 90 100 1 k 0, 3 m. H 7 F R Reductor-elevador 0 10 100 V 10 k 100 k Gvd [º] R = 25 (MCC) R = 250 (MCD) 0 MCD -90 Mucho más difícil de controlar en MCC -180 -270 MCC 10 100 1 k 100 k SEA_uniovi_mod_75
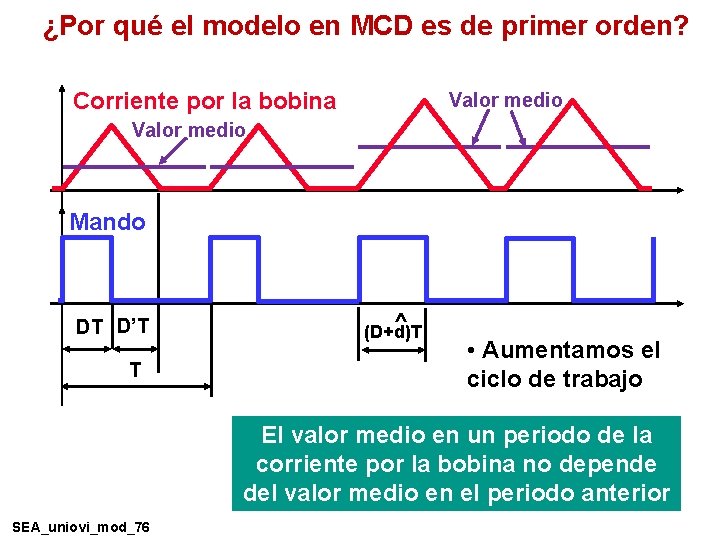
¿Por qué el modelo en MCD es de primer orden? Corriente por la bobina Valor medio Mando DT D’T T ^ (D+d)T • Aumentamos el ciclo de trabajo El valor medio en un periodo de la corriente por la bobina no depende del valor medio en el periodo anterior SEA_uniovi_mod_76
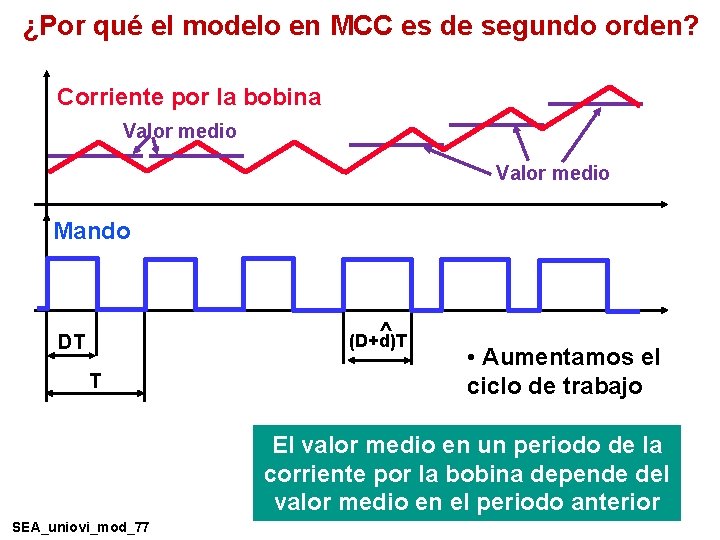
¿Por qué el modelo en MCC es de segundo orden? Corriente por la bobina Valor medio Mando ^ (D+d)T DT T • Aumentamos el ciclo de trabajo El valor medio en un periodo de la corriente por la bobina depende del valor medio en el periodo anterior SEA_uniovi_mod_77
Guía de la presentación 1. Conceptos básicos sobre modelado dinámico de sistemas realimentados y modelado de los bloques de un convertidor CC/CC (excepto la etapa de potencia) 2. Modelado de la etapa de potencia en modo continuo de conducción 3. Modelado de la etapa de potencia en modo discontinuo de conducción 4. Diseño de reguladores SEA_uniovi_mod_78
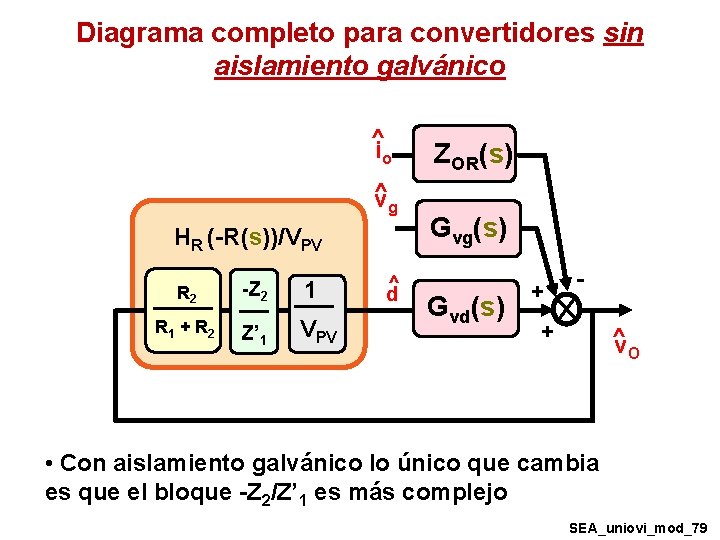
Diagrama completo para convertidores sin aislamiento galvánico ^i o ^ vg HR (-R(s))/VPV R 2 -Z 2 1 R 1 + R 2 Z’ 1 VPV ^ d ZOR(s) Gvg(s) Gvd(s) + - + ^v O • Con aislamiento galvánico lo único que cambia es que el bloque -Z 2/Z’ 1 es más complejo SEA_uniovi_mod_79
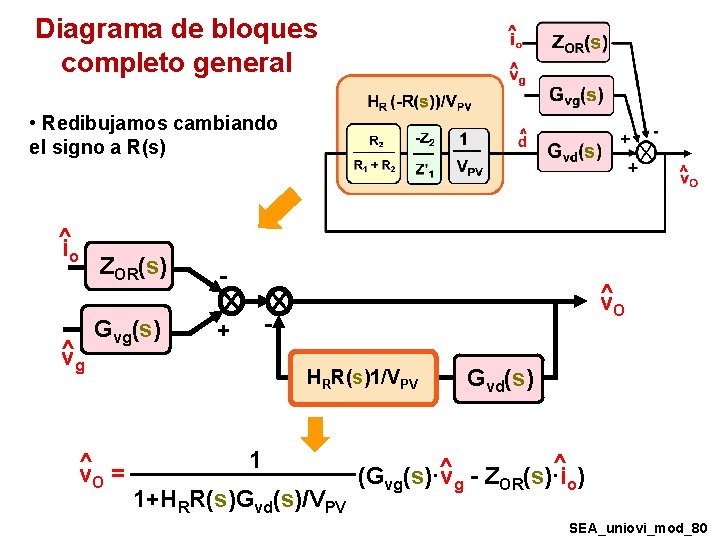
Diagrama de bloques completo general • Redibujamos cambiando el signo a R(s) ^i o ^ vg ZOR(s) - Gvg(s) + ^ v. O = ^ v. O HRR(s)1/VPV 1 1+HRR(s)Gvd(s)/VPV Gvd(s) ^ ^ (Gvg(s)·vg - ZOR(s)·io) SEA_uniovi_mod_80
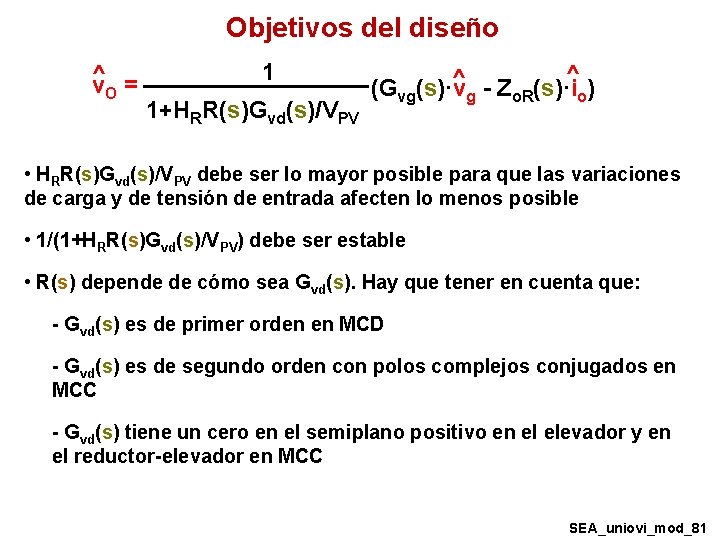
Objetivos del diseño ^ v. O = 1 1+HRR(s)Gvd(s)/VPV ^ - Z (s)·i^ ) (Gvg(s)·v g o. R o • HRR(s)Gvd(s)/VPV debe ser lo mayor posible para que las variaciones de carga y de tensión de entrada afecten lo menos posible • 1/(1+HRR(s)Gvd(s)/VPV) debe ser estable • R(s) depende de cómo sea Gvd(s). Hay que tener en cuenta que: - Gvd(s) es de primer orden en MCD - Gvd(s) es de segundo orden con polos complejos conjugados en MCC - Gvd(s) tiene un cero en el semiplano positivo en el elevador y en el reductor-elevador en MCC SEA_uniovi_mod_81
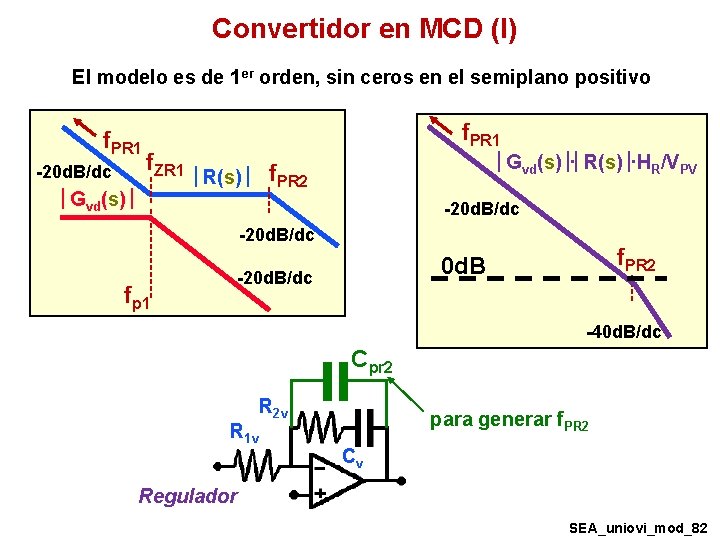
Convertidor en MCD (I) El modelo es de 1 er orden, sin ceros en el semiplano positivo f. PR 1 -20 d. B/dc f. ZR 1 Gvd(s) f. PR 1 Gvd(s) · R(s) ·HR/VPV R(s) f. PR 2 -20 d. B/dc fp 1 f. PR 2 0 d. B -20 d. B/dc -40 d. B/dc Cpr 2 R 2 v R 1 v para generar f. PR 2 Cv Regulador SEA_uniovi_mod_82
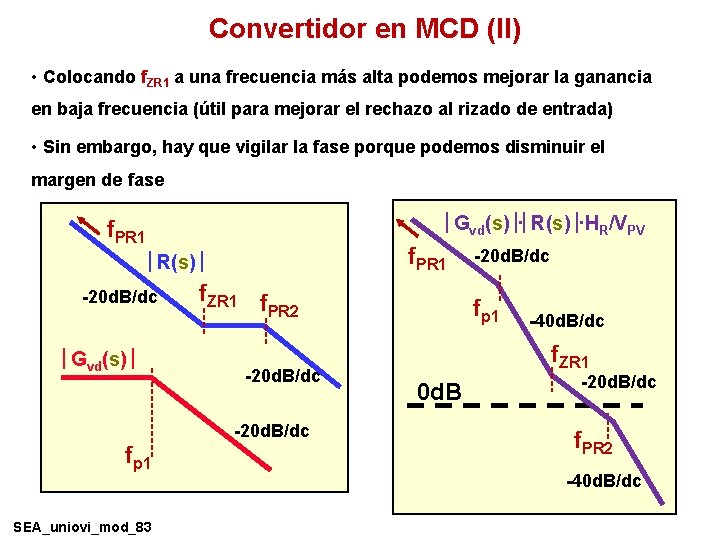
Convertidor en MCD (II) • Colocando f. ZR 1 a una frecuencia más alta podemos mejorar la ganancia en baja frecuencia (útil para mejorar el rechazo al rizado de entrada) • Sin embargo, hay que vigilar la fase porque podemos disminuir el margen de fase Gvd(s) · R(s) ·HR/VPV f. PR 1 R(s) -20 d. B/dc Gvd(s) f. ZR 1 f PR 2 -20 d. B/dc fp 1 SEA_uniovi_mod_83 -20 d. B/dc fp 1 -40 d. B/dc f. ZR 1 0 d. B -20 d. B/dc f. PR 2 -40 d. B/dc
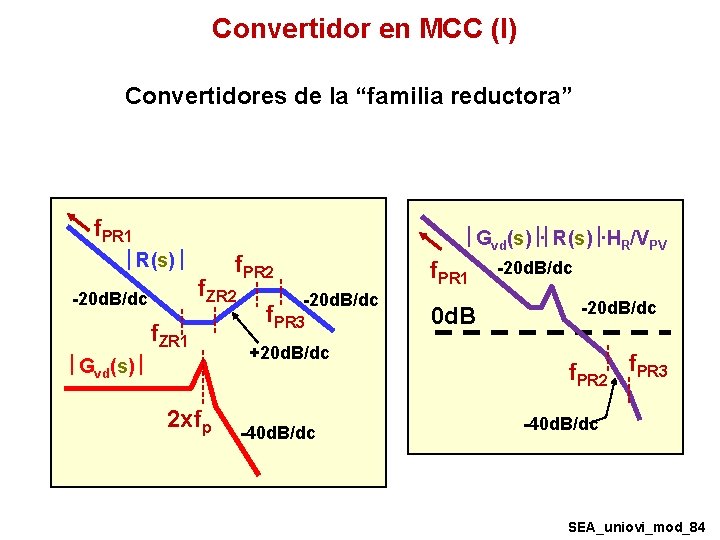
Convertidor en MCC (I) Convertidores de la “familia reductora” f. PR 1 R(s) f. PR 2 f. ZR 2 -20 d. B/dc f. ZR 1 Gvd(s) 2 xfp Gvd(s) · R(s) ·HR/VPV f. PR 1 -20 d. B/dc f. PR 3 +20 d. B/dc -40 d. B/dc 0 d. B -20 d. B/dc f. PR 2 f. PR 3 -40 d. B/dc SEA_uniovi_mod_84
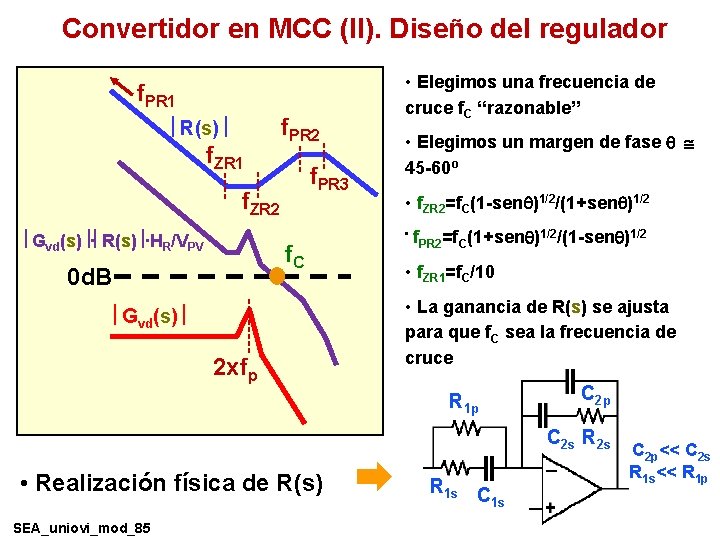
Convertidor en MCC (II). Diseño del regulador f. PR 1 R(s) f. ZR 1 f. PR 2 f. PR 3 f. ZR 2 Gvd(s) · R(s) ·HR/VPV f. C 0 d. B Gvd(s) 2 xfp • Elegimos una frecuencia de cruce f. C “razonable” • Elegimos un margen de fase @ 45 -60º • f. ZR 2=f. C(1 -sen )1/2/(1+sen )1/2 • f PR 2=f. C(1+sen ) 1/2/(1 -sen )1/2 • f. ZR 1=f. C/10 • La ganancia de R(s) se ajusta para que f. C sea la frecuencia de cruce R 1 p C 2 s R 2 s • Realización física de R(s) SEA_uniovi_mod_85 R 1 s C 2 p<< C 2 s R 1 s<< R 1 p
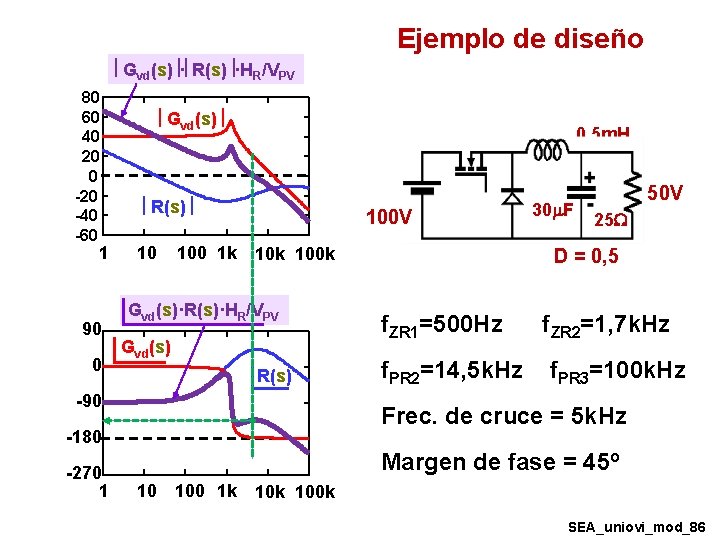
Ejemplo de diseño Gvd(s) · R(s) ·HR/VPV 80 60 40 20 0 -20 -40 -60 Gvd(s) 0, 5 m. H R(s) 1 90 0 10 100 1 k 100 V 10 k 100 k Gvd(s)·R(s)·HR/VPV Gvd(s) R(s) -90 25 D = 0, 5 f. ZR 1=500 Hz f. PR 2=14, 5 k. Hz f. ZR 2=1, 7 k. Hz f. PR 3=100 k. Hz Frec. de cruce = 5 k. Hz -180 -270 1 30 F 50 V Margen de fase = 45º 10 100 1 k 100 k SEA_uniovi_mod_86
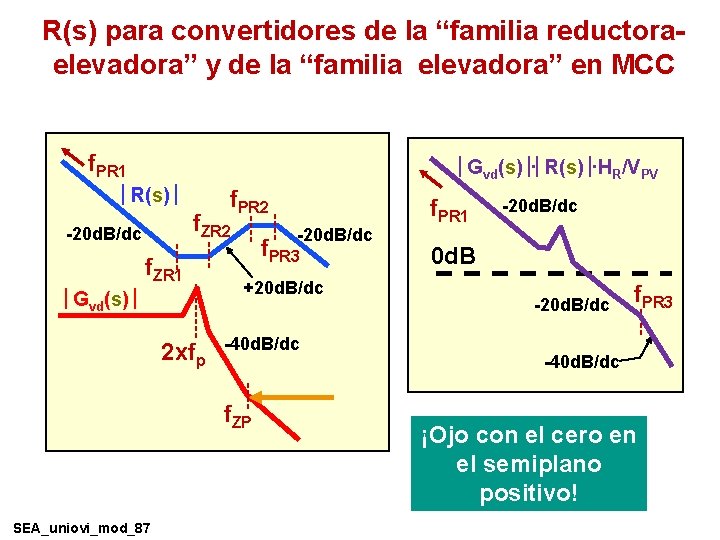
R(s) para convertidores de la “familia reductoraelevadora” y de la “familia elevadora” en MCC f. PR 1 Gvd(s) · R(s) ·HR/VPV R(s) f. PR 2 f. ZR 2 -20 d. B/dc f. ZR 1 Gvd(s) 2 xfp -20 d. B/dc f. PR 3 +20 d. B/dc -40 d. B/dc f. ZP SEA_uniovi_mod_87 f. PR 1 -20 d. B/dc 0 d. B -20 d. B/dc f. PR 3 -40 d. B/dc ¡Ojo con el cero en el semiplano positivo!