
Ukady cyfrowe Sygna analogowy Sygna cyfrowy W sygnale
- Slides: 63
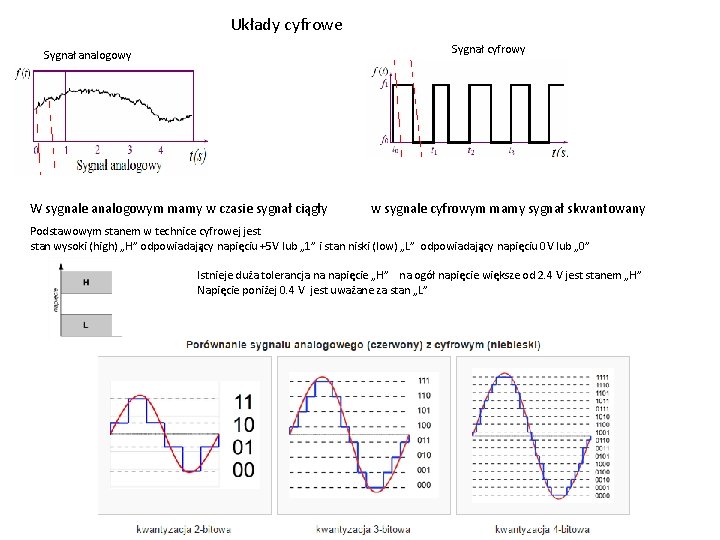
Układy cyfrowe Sygnał analogowy Sygnał cyfrowy W sygnale analogowym mamy w czasie sygnał ciągły w sygnale cyfrowym mamy sygnał skwantowany Podstawowym stanem w technice cyfrowej jest stan wysoki (high) „H” odpowiadający napięciu +5 V lub „ 1” i stan niski (low) „L” odpowiadający napięciu 0 V lub „ 0” Istnieje duża tolerancja na napięcie „H” na ogół napięcie większe od 2. 4 V jest stanem „H” Napięcie poniżej 0. 4 V jest uważane za stan „L”
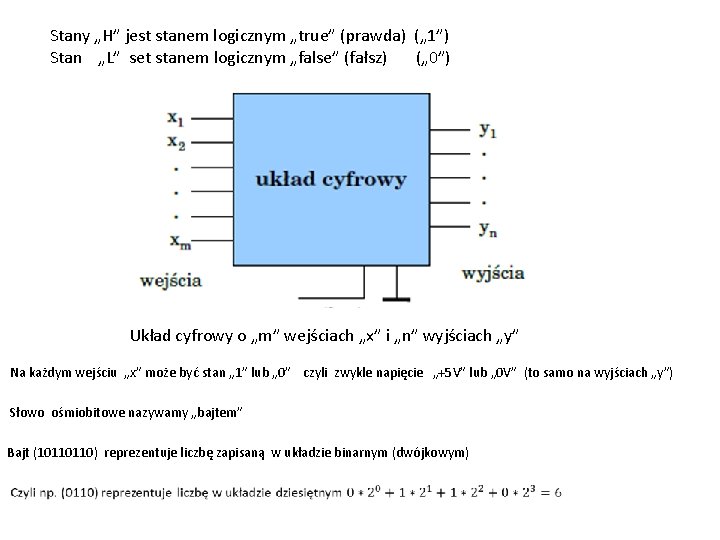
Stany „H” jest stanem logicznym „true” (prawda) („ 1”) Stan „L” set stanem logicznym „false” (fałsz) („ 0”) Układ cyfrowy o „m” wejściach „x” i „n” wyjściach „y” Na każdym wejściu „x” może być stan „ 1” lub „ 0” czyli zwykle napięcie „+5 V” lub „ 0 V” (to samo na wyjściach „y”) Słowo ośmiobitowe nazywamy „bajtem” Bajt (10110110) reprezentuje liczbę zapisaną w układzie binarnym (dwójkowym)
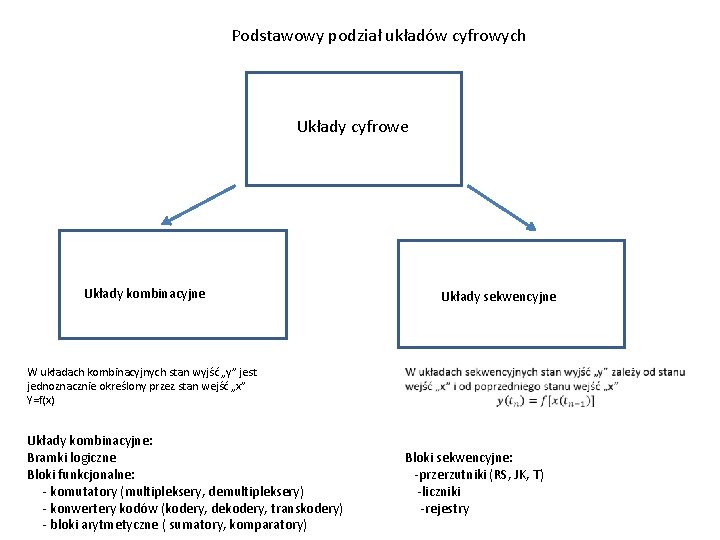
Podstawowy podział układów cyfrowych Układy cyfrowe Układy kombinacyjne W układach kombinacyjnych stan wyjść „y” jest jednoznacznie określony przez stan wejść „x” Y=f(x) Układy kombinacyjne: Bramki logiczne Bloki funkcjonalne: - komutatory (multipleksery, demultipleksery) - konwertery kodów (kodery, dekodery, transkodery) - bloki arytmetyczne ( sumatory, komparatory) Układy sekwencyjne Bloki sekwencyjne: -przerzutniki (RS, JK, T) -liczniki -rejestry
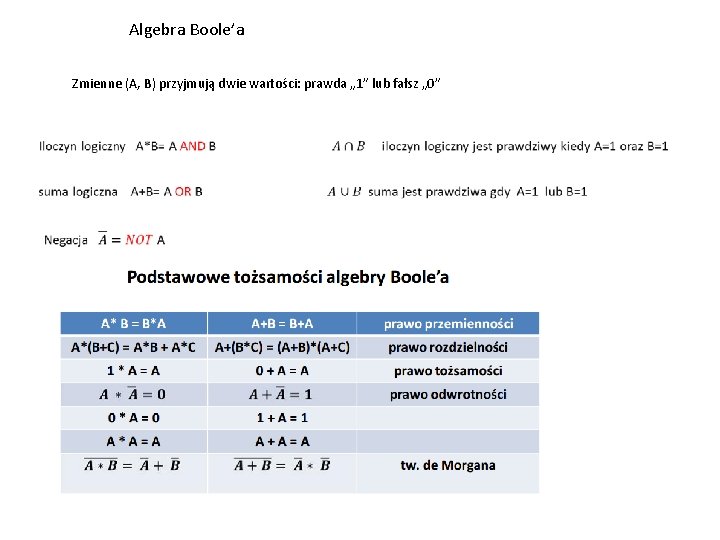
Algebra Boole’a Zmienne (A, B) przyjmują dwie wartości: prawda „ 1” lub fałsz „ 0”
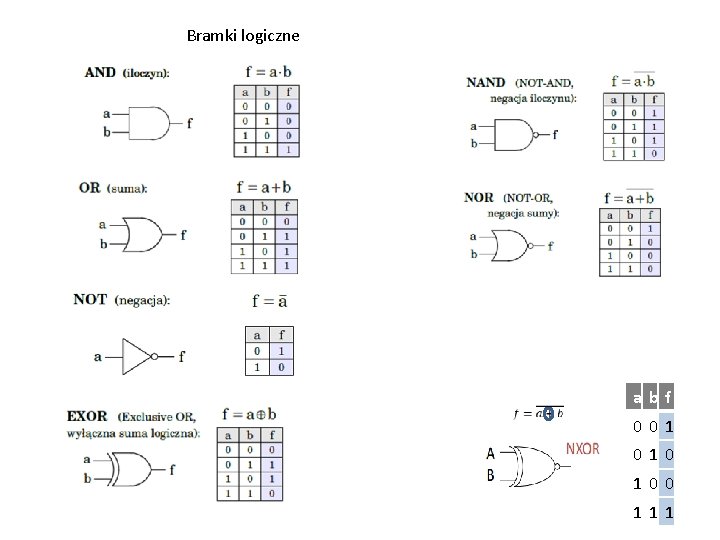
Bramki logiczne a bf 0 0 1 0 1 0 0 1 1 1
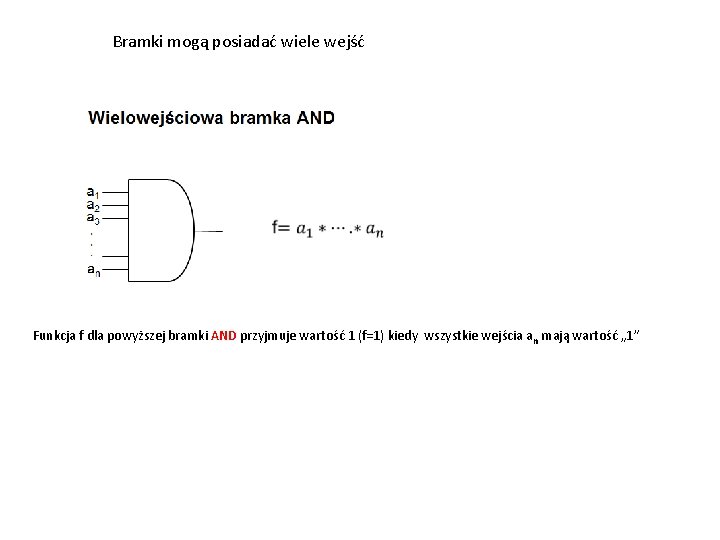
Bramki mogą posiadać wiele wejść Funkcja f dla powyższej bramki AND przyjmuje wartość 1 (f=1) kiedy wszystkie wejścia an mają wartość „ 1”
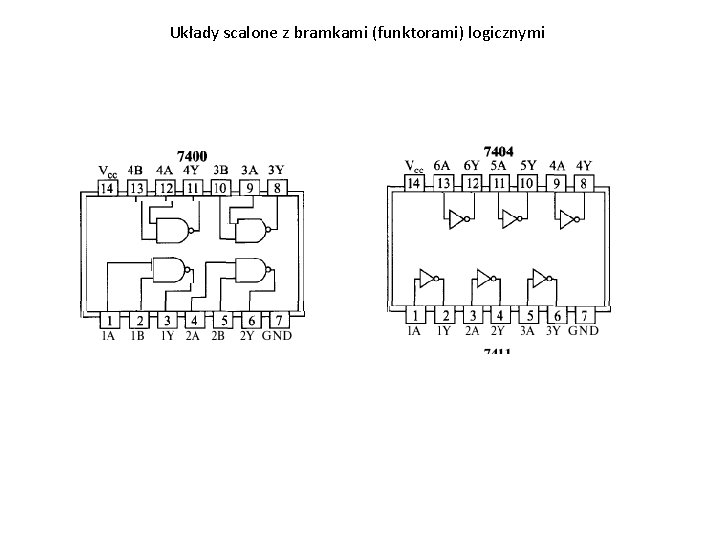
Układy scalone z bramkami (funktorami) logicznymi
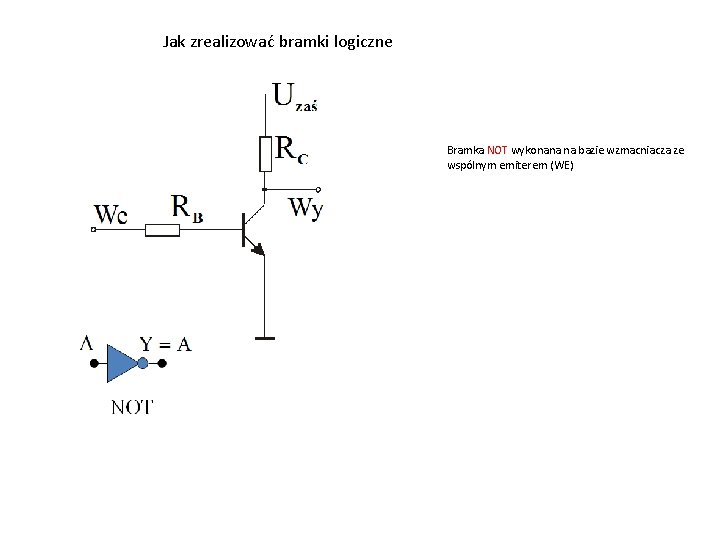
Jak zrealizować bramki logiczne Bramka NOT wykonana na bazie wzmacniacza ze wspólnym emiterem (WE)
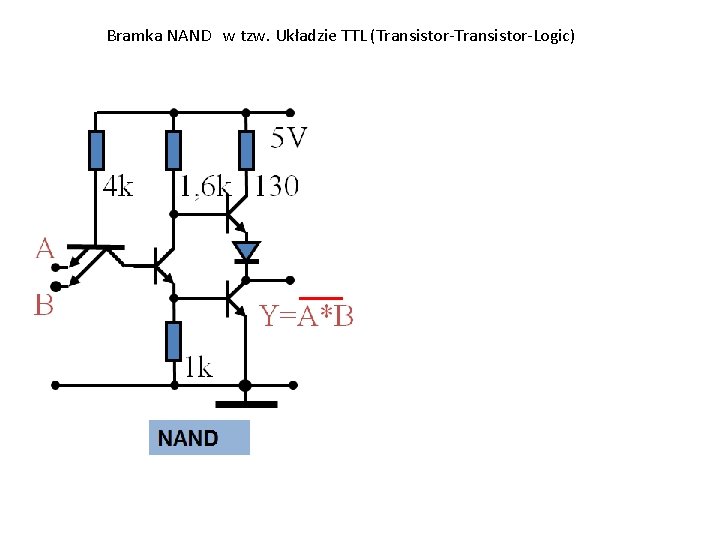
Bramka NAND w tzw. Układzie TTL (Transistor-Logic)
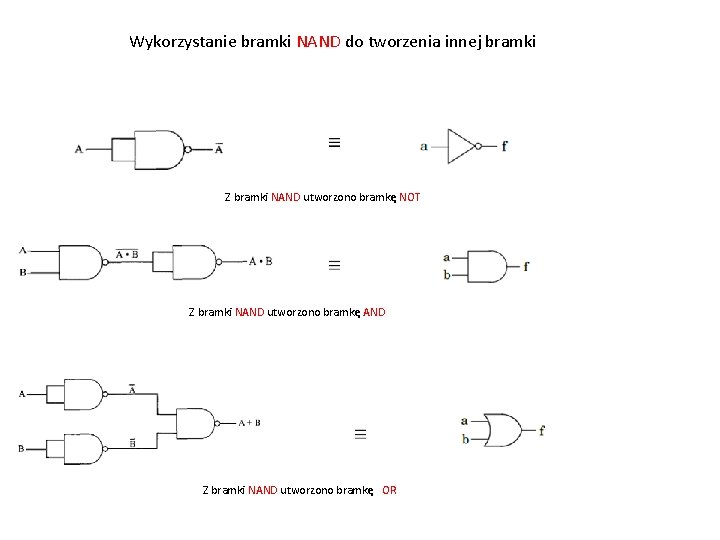
Wykorzystanie bramki NAND do tworzenia innej bramki Z bramki NAND utworzono bramkę NOT Z bramki NAND utworzono bramkę AND Z bramki NAND utworzono bramkę OR
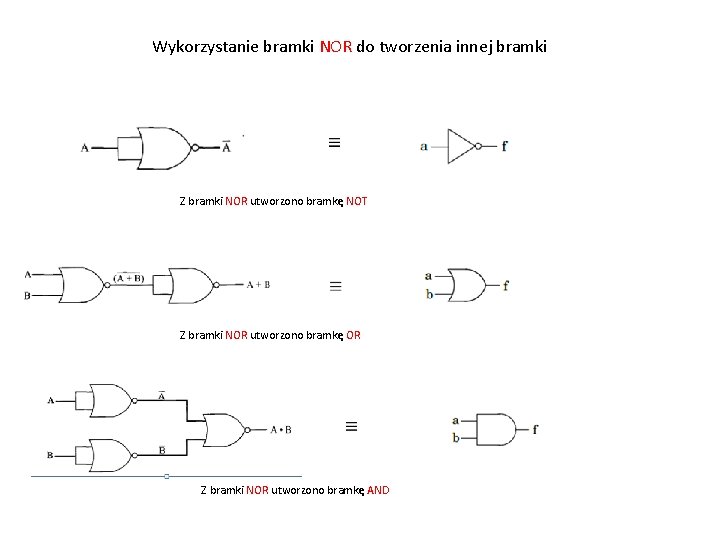
Wykorzystanie bramki NOR do tworzenia innej bramki Z bramki NOR utworzono bramkę NOT Z bramki NOR utworzono bramkę OR Z bramki NOR utworzono bramkę AND
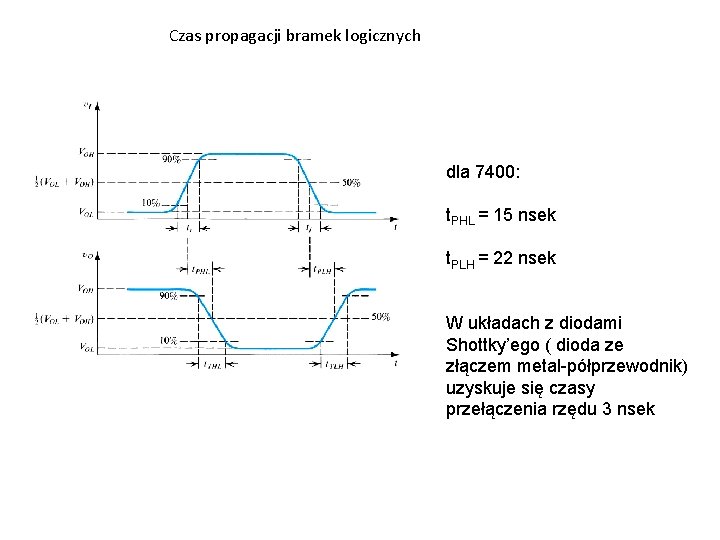
Czas propagacji bramek logicznych dla 7400: t. PHL = 15 nsek t. PLH = 22 nsek W układach z diodami Shottky’ego ( dioda ze złączem metal-półprzewodnik) uzyskuje się czasy przełączenia rzędu 3 nsek
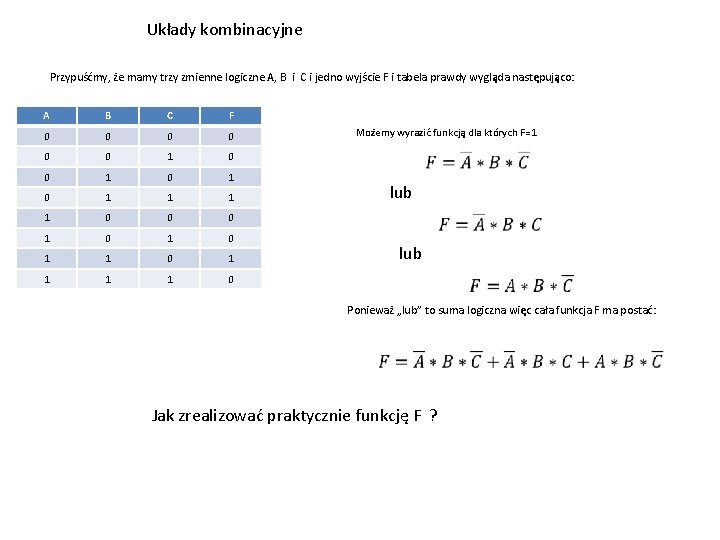
Układy kombinacyjne Przypuśćmy, że mamy trzy zmienne logiczne A, B i C i jedno wyjście F i tabela prawdy wygląda następująco: A B C F 0 0 0 1 0 1 1 0 0 0 1 0 1 1 1 1 0 Możemy wyrazić funkcją dla których F=1 lub Ponieważ „lub” to suma logiczna więc cała funkcja F ma postać: Jak zrealizować praktycznie funkcję F ?
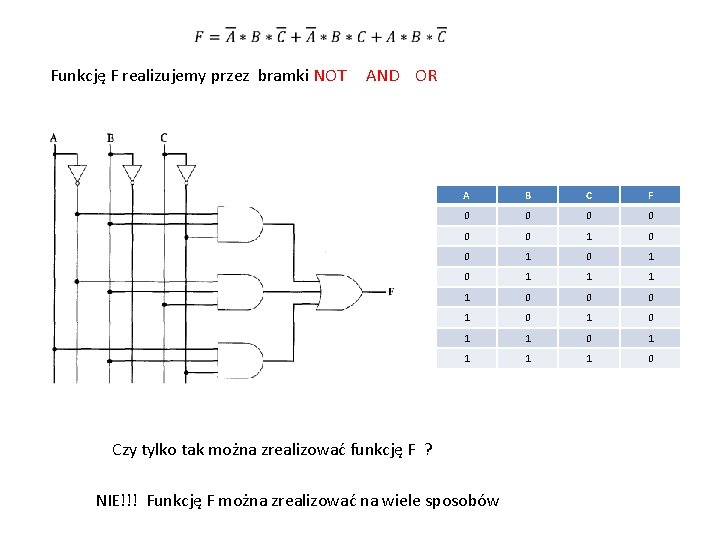
Funkcję F realizujemy przez bramki NOT AND OR A B C F 0 0 0 1 0 1 1 0 0 0 1 0 1 1 1 1 0 Czy tylko tak można zrealizować funkcję F ? NIE!!! Funkcję F można zrealizować na wiele sposobów
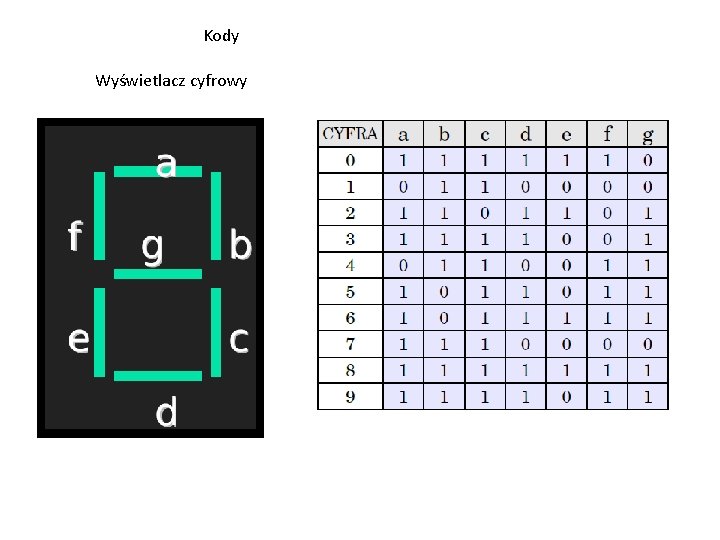
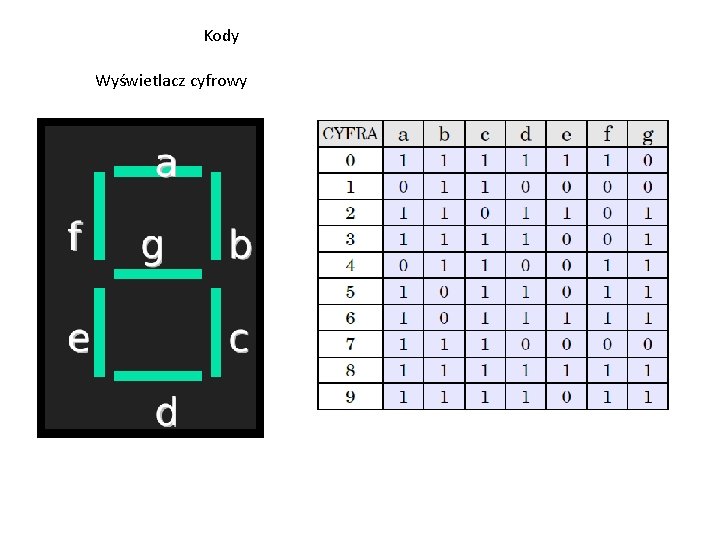
Kody Wyświetlacz cyfrowy
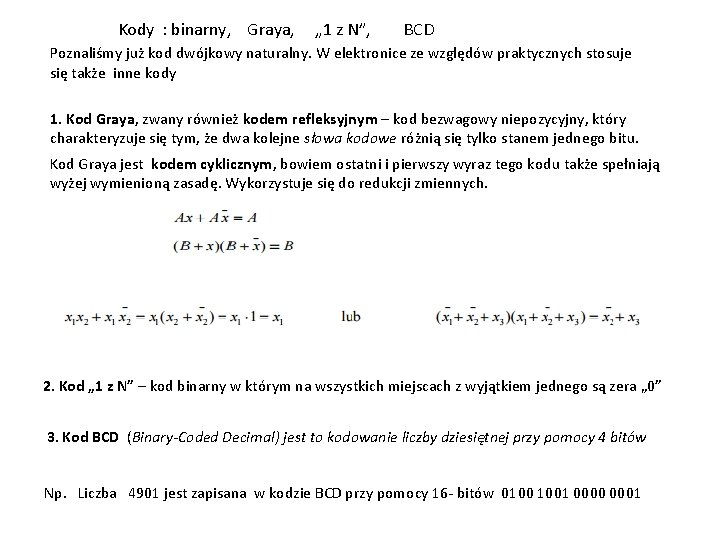
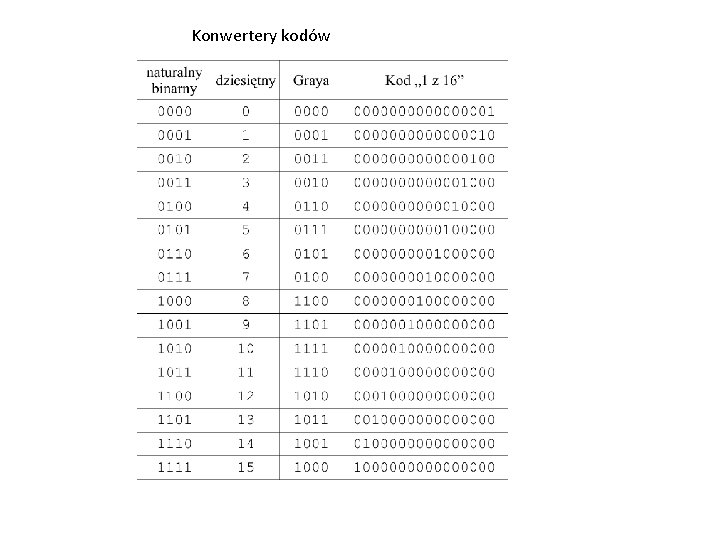
Kody : binarny, Graya, „ 1 z N”, BCD Poznaliśmy już kod dwójkowy naturalny. W elektronice ze względów praktycznych stosuje się także inne kody 1. Kod Graya, zwany również kodem refleksyjnym – kod bezwagowy niepozycyjny, który charakteryzuje się tym, że dwa kolejne słowa kodowe różnią się tylko stanem jednego bitu. Kod Graya jest kodem cyklicznym, bowiem ostatni i pierwszy wyraz tego kodu także spełniają wyżej wymienioną zasadę. Wykorzystuje się do redukcji zmiennych. 2. Kod „ 1 z N” – kod binarny w którym na wszystkich miejscach z wyjątkiem jednego są zera „ 0” 3. Kod BCD (Binary-Coded Decimal) jest to kodowanie liczby dziesiętnej przy pomocy 4 bitów Np. Liczba 4901 jest zapisana w kodzie BCD przy pomocy 16 - bitów 0100 1001 0000 0001
Konwertery kodów
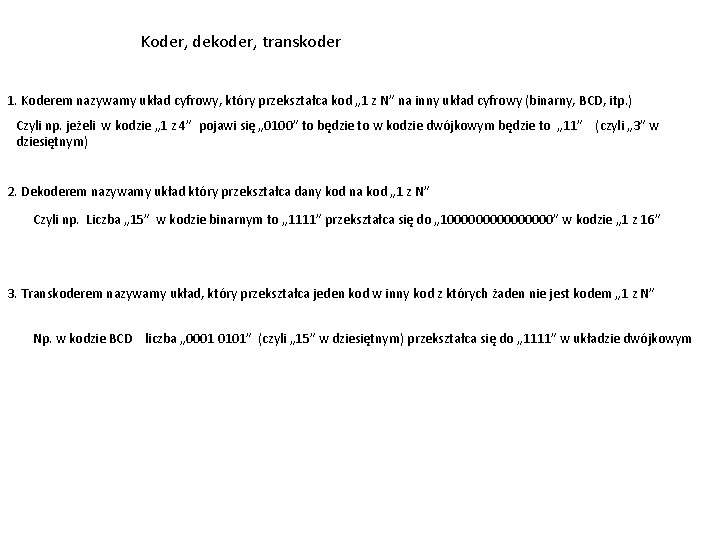
Koder, dekoder, transkoder 1. Koderem nazywamy układ cyfrowy, który przekształca kod „ 1 z N” na inny układ cyfrowy (binarny, BCD, itp. ) Czyli np. jeżeli w kodzie „ 1 z 4” pojawi się „ 0100” to będzie to w kodzie dwójkowym będzie to „ 11” (czyli „ 3” w dziesiętnym) 2. Dekoderem nazywamy układ który przekształca dany kod na kod „ 1 z N” Czyli np. Liczba „ 15” w kodzie binarnym to „ 1111” przekształca się do „ 100000000” w kodzie „ 1 z 16” 3. Transkoderem nazywamy układ, który przekształca jeden kod w inny kod z których żaden nie jest kodem „ 1 z N” Np. w kodzie BCD liczba „ 0001 0101” (czyli „ 15” w dziesiętnym) przekształca się do „ 1111” w układzie dwójkowym
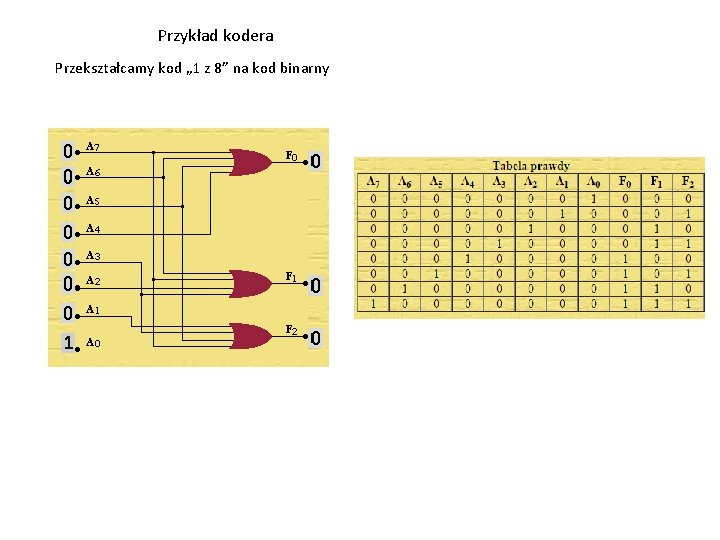
Przykład kodera Przekształcamy kod „ 1 z 8” na kod binarny
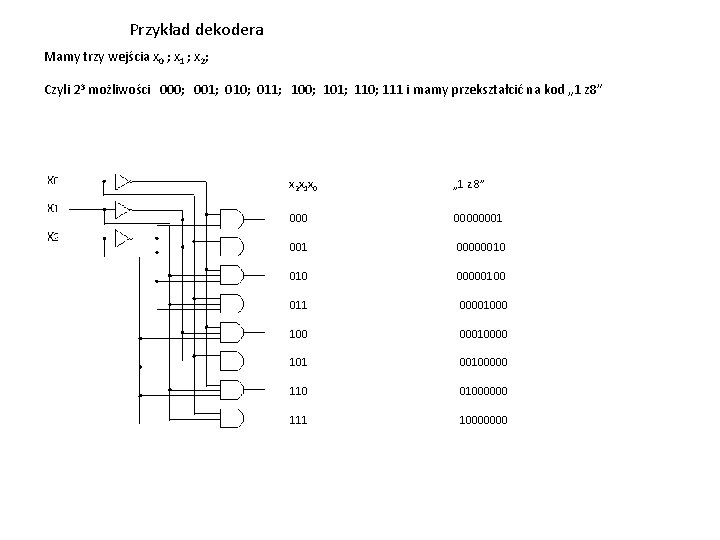
Przykład dekodera Mamy trzy wejścia x 0 ; x 1 ; x 2; Czyli 23 możliwości 000; 001; 010; 011; 100; 101; 110; 111 i mamy przekształcić na kod „ 1 z 8” x 2 x 1 x 0 „ 1 z 8” 000 00000001 00000010 00000100 011 00001000 100 00010000 101 00100000 110 01000000 111 10000000
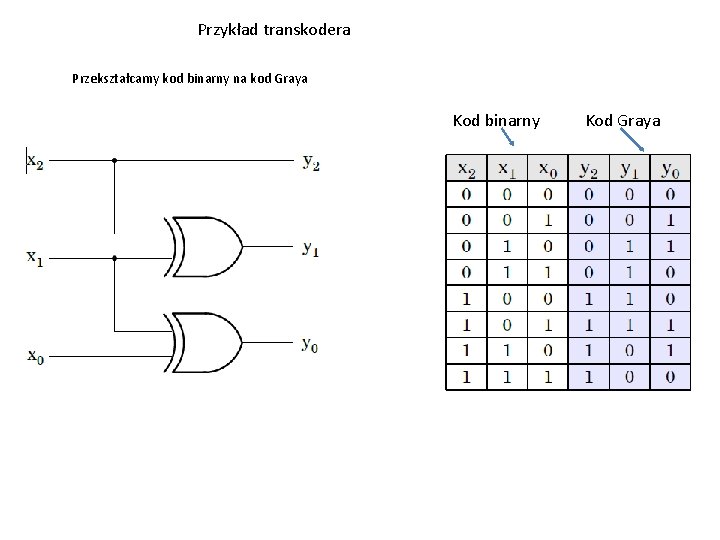
Przykład transkodera Przekształcamy kod binarny na kod Graya Kod binarny Kod Graya
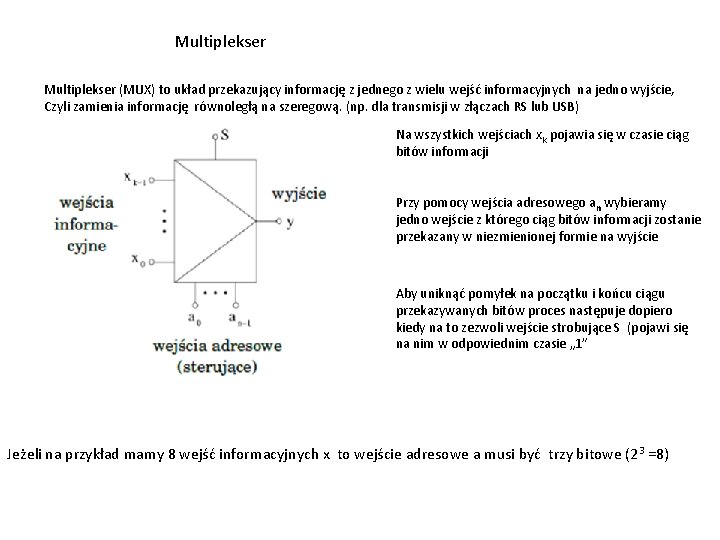
Multiplekser (MUX) to układ przekazujący informację z jednego z wielu wejść informacyjnych na jedno wyjście, Czyli zamienia informację równoległą na szeregową. (np. dla transmisji w złączach RS lub USB) Na wszystkich wejściach xk pojawia się w czasie ciąg bitów informacji Przy pomocy wejścia adresowego an wybieramy jedno wejście z którego ciąg bitów informacji zostanie przekazany w niezmienionej formie na wyjście Aby uniknąć pomyłek na początku i końcu ciągu przekazywanych bitów proces następuje dopiero kiedy na to zezwoli wejście strobujące S (pojawi się na nim w odpowiednim czasie „ 1” Jeżeli na przykład mamy 8 wejść informacyjnych x to wejście adresowe a musi być trzy bitowe (2 3 =8)
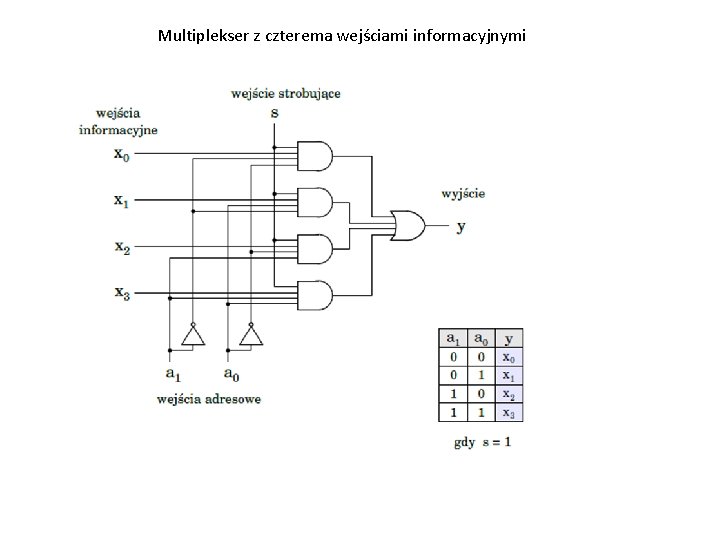
Multiplekser z czterema wejściami informacyjnymi
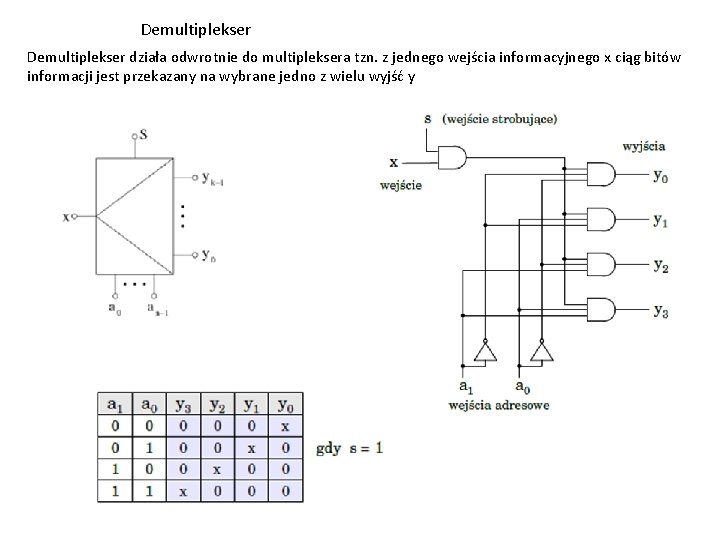
Demultiplekser działa odwrotnie do multipleksera tzn. z jednego wejścia informacyjnego x ciąg bitów informacji jest przekazany na wybrane jedno z wielu wyjść y
Dotychczas omawialiśmy układy sekwencyjne tzn. informacja na wyjściu była jednoznacznie określona przez informację na wejściu Układy sekwencyjne to układy w których stan wyjść zależy od stanu wejść oraz od poprzedniego stanu wyjść. Rozróżniamy układy sekwencyjne: 1. Asynchroniczne tzn. wyjścia reagują natychmiast na stan wejść 2. Synchroniczne tzn. wyjścia reagują na stan wejść dopiero po podaniu impulsu zegarowego (clock) na specjalne wejście taktujące (wyzwalające)
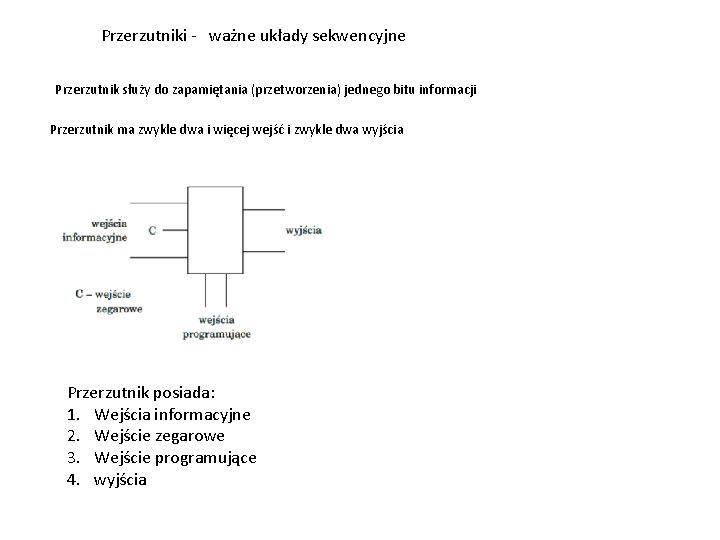
Przerzutniki - ważne układy sekwencyjne Przerzutnik służy do zapamiętania (przetworzenia) jednego bitu informacji Przerzutnik ma zwykle dwa i więcej wejść i zwykle dwa wyjścia Przerzutnik posiada: 1. Wejścia informacyjne 2. Wejście zegarowe 3. Wejście programujące 4. wyjścia
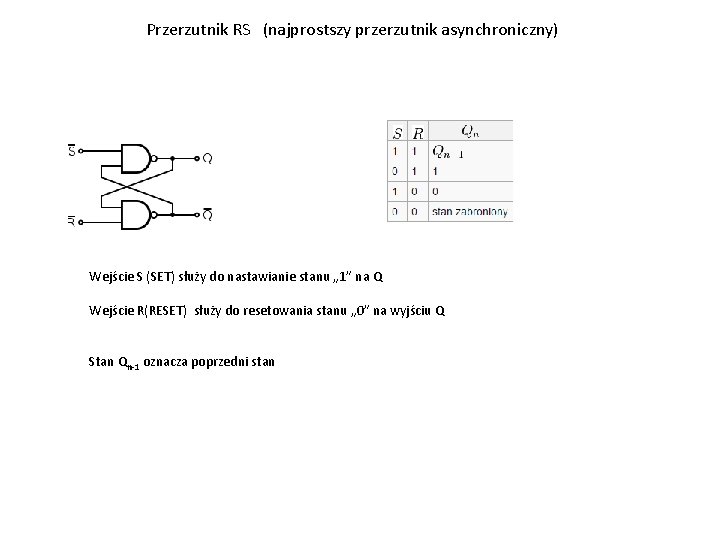
Przerzutnik RS (najprostszy przerzutnik asynchroniczny) Wejście S (SET) służy do nastawianie stanu „ 1” na Q Wejście R(RESET) służy do resetowania stanu „ 0” na wyjściu Q Stan Qn-1 oznacza poprzedni stan
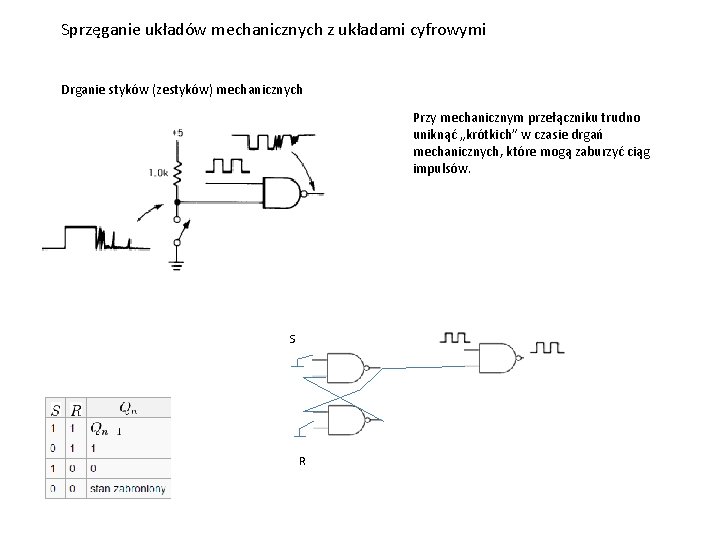
Sprzęganie układów mechanicznych z układami cyfrowymi Drganie styków (zestyków) mechanicznych Przy mechanicznym przełączniku trudno uniknąć „krótkich” w czasie drgań mechanicznych, które mogą zaburzyć ciąg impulsów. S R
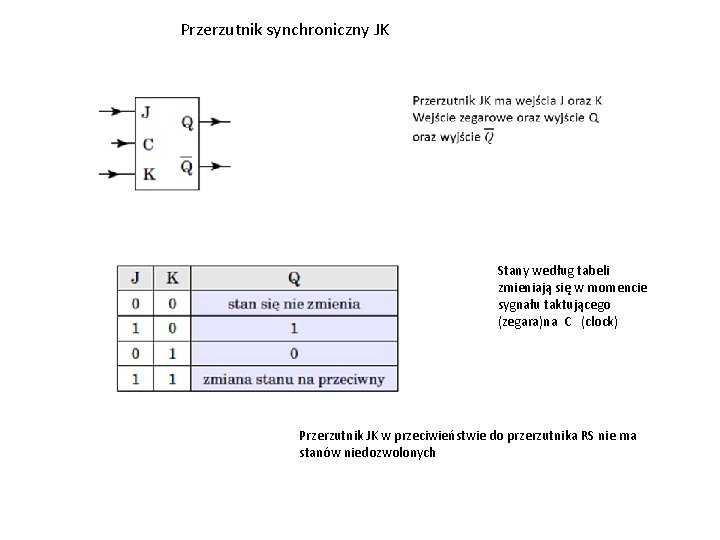
Przerzutnik synchroniczny JK Stany według tabeli zmieniają się w momencie sygnału taktującego (zegara)na C (clock) Przerzutnik JK w przeciwieństwie do przerzutnika RS nie ma stanów niedozwolonych
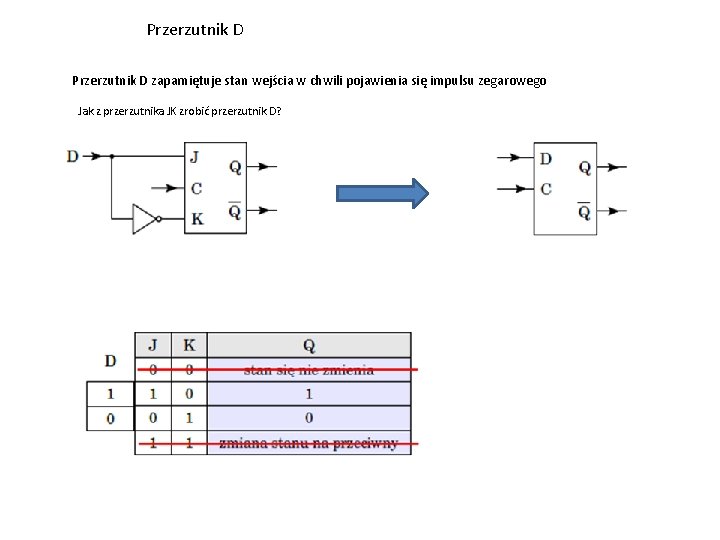
Przerzutnik D zapamiętuje stan wejścia w chwili pojawienia się impulsu zegarowego Jak z przerzutnika JK zrobić przerzutnik D?
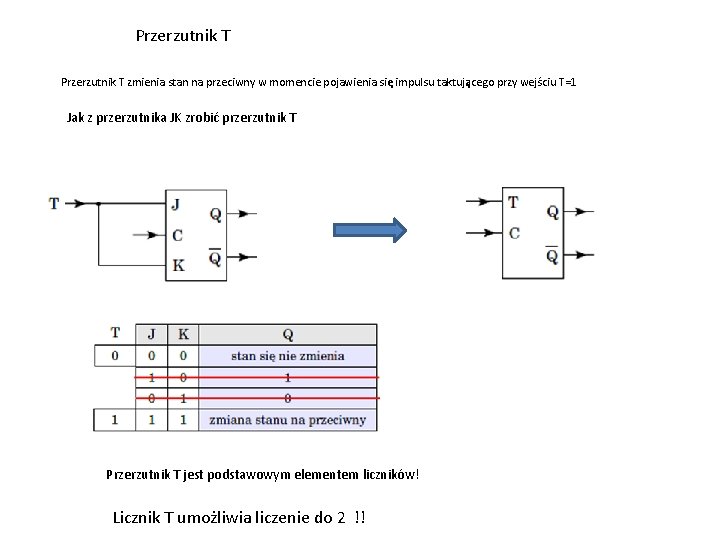
Przerzutnik T zmienia stan na przeciwny w momencie pojawienia się impulsu taktującego przy wejściu T=1 Jak z przerzutnika JK zrobić przerzutnik T Przerzutnik T jest podstawowym elementem liczników! Licznik T umożliwia liczenie do 2 !!
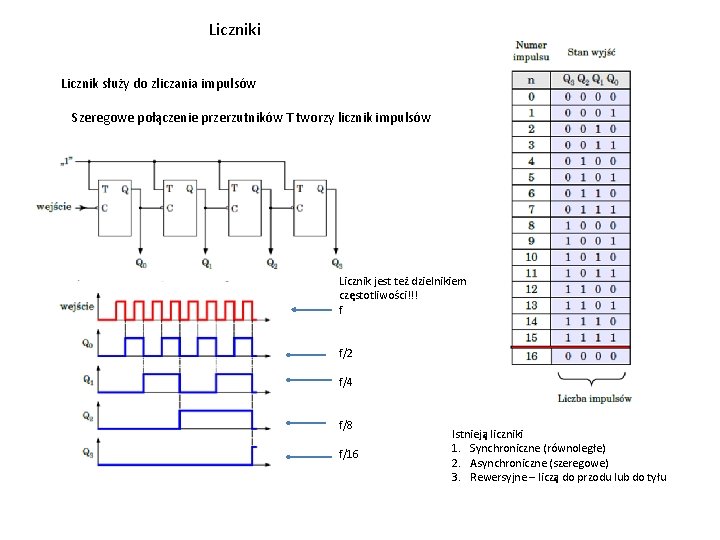
Liczniki Licznik służy do zliczania impulsów Szeregowe połączenie przerzutników T tworzy licznik impulsów Licznik jest też dzielnikiem częstotliwości!!! f f/2 f/4 f/8 f/16 Istnieją liczniki 1. Synchroniczne (równoległe) 2. Asynchroniczne (szeregowe) 3. Rewersyjne – liczą do przodu lub do tyłu
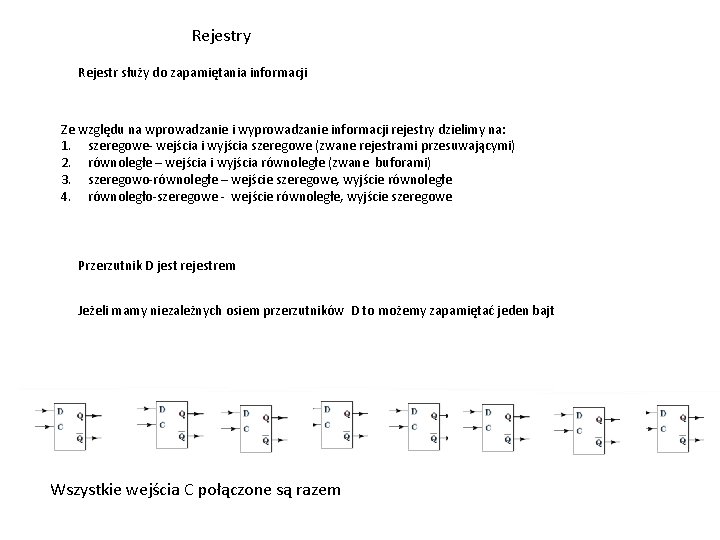
Rejestry Rejestr służy do zapamiętania informacji Ze względu na wprowadzanie i wyprowadzanie informacji rejestry dzielimy na: 1. szeregowe- wejścia i wyjścia szeregowe (zwane rejestrami przesuwającymi) 2. równoległe – wejścia i wyjścia równoległe (zwane buforami) 3. szeregowo-równoległe – wejście szeregowe, wyjście równoległe 4. równoległo-szeregowe - wejście równoległe, wyjście szeregowe Przerzutnik D jest rejestrem Jeżeli mamy niezależnych osiem przerzutników D to możemy zapamiętać jeden bajt Wszystkie wejścia C połączone są razem
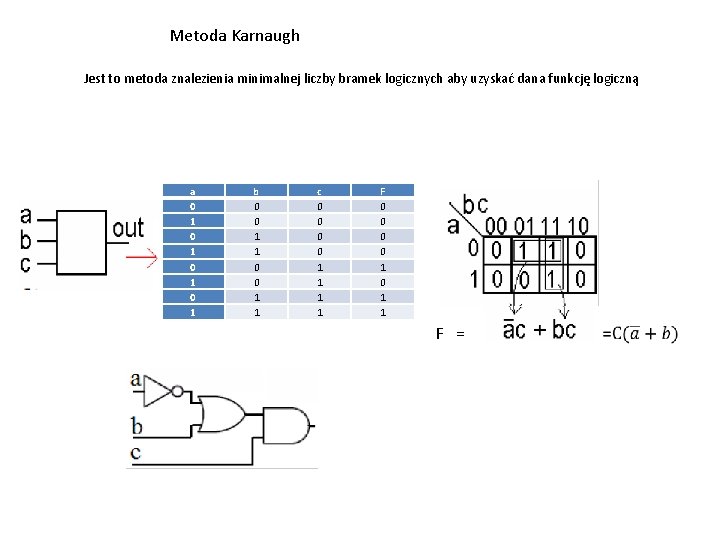
Metoda Karnaugh Jest to metoda znalezienia minimalnej liczby bramek logicznych aby uzyskać dana funkcję logiczną a 0 1 0 1 b 0 0 1 1 c 0 0 1 1 F 0 0 1 0 1 1 F =
Kody Wyświetlacz cyfrowy
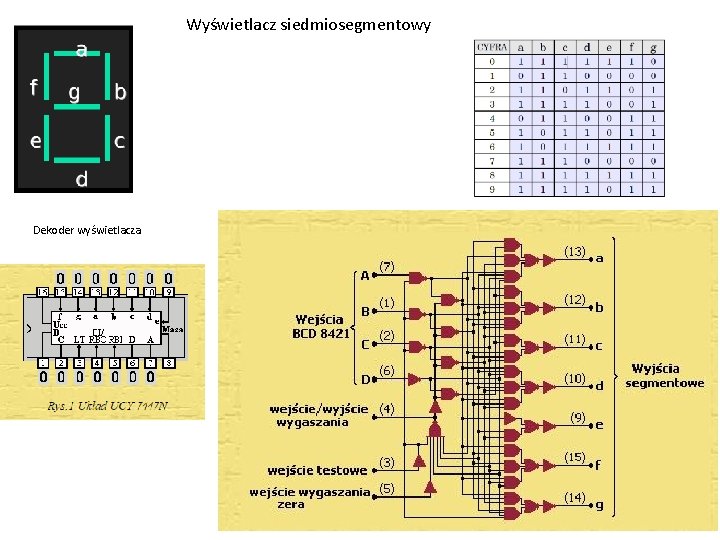
Wyświetlacz siedmiosegmentowy Dekoder wyświetlacza
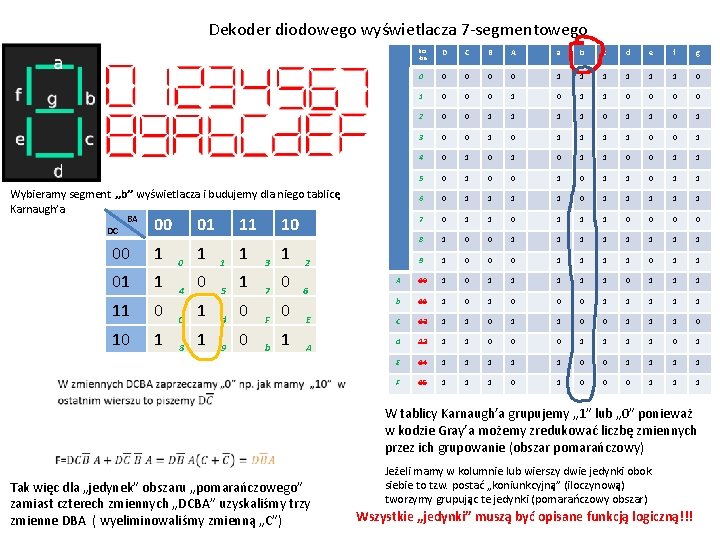
Dekoder diodowego wyświetlacza 7 -segmentowego licz -ba D C B A a b c d e f g 0 0 0 1 1 1 0 1 0 0 0 1 1 0 0 2 0 0 1 1 0 1 3 0 0 1 1 1 1 0 0 1 4 0 1 0 1 1 0 0 1 1 5 0 1 0 1 1 6 0 1 1 1 1 1 7 0 1 1 1 0 0 8 1 0 0 1 1 1 1 9 1 0 0 0 1 1 A 10 1 1 1 b 11 1 0 0 0 1 1 1 C 12 1 1 0 0 1 1 1 0 d 13 1 1 0 0 0 1 1 0 1 E 14 1 1 1 0 0 1 1 F 15 1 1 1 0 0 0 1 1 1 Wybieramy segment „b” wyświetlacza i budujemy dla niego tablicę Karnaugh’a DC BA 00 00 1 01 0 1 4 0 11 1 1 5 1 10 3 1 7 0 2 6 11 0 C 1 d 0 F 0 E 10 1 8 1 9 0 b 1 A Tak więc dla „jedynek” obszaru „pomarańczowego” zamiast czterech zmiennych „DCBA” uzyskaliśmy trzy zmienne DBA ( wyeliminowaliśmy zmienną „C”) W tablicy Karnaugh’a grupujemy „ 1” lub „ 0” ponieważ w kodzie Gray’a możemy zredukować liczbę zmiennych przez ich grupowanie (obszar pomarańczowy) Jeżeli mamy w kolumnie lub wierszy dwie jedynki obok siebie to tzw. postać „koniunkcyjną” (iloczynową) tworzymy grupując te jedynki (pomarańczowy obszar) Wszystkie „jedynki” muszą być opisane funkcją logiczną!!!
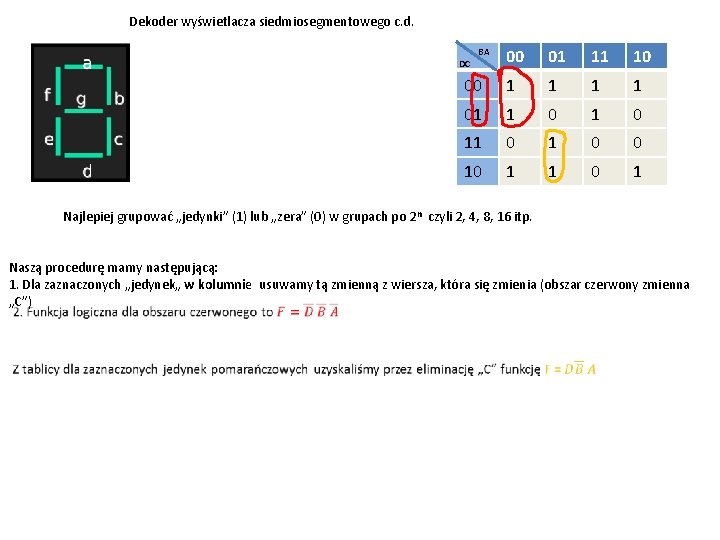
Dekoder wyświetlacza siedmiosegmentowego c. d. 00 01 11 10 00 1 1 01 1 0 11 0 0 10 1 1 0 1 DC BA Najlepiej grupować „jedynki” (1) lub „zera” (0) w grupach po 2 n czyli 2, 4, 8, 16 itp. Naszą procedurę mamy następującą: 1. Dla zaznaczonych „jedynek„ w kolumnie usuwamy tą zmienną z wiersza, która się zmienia (obszar czerwony zmienna „C”)
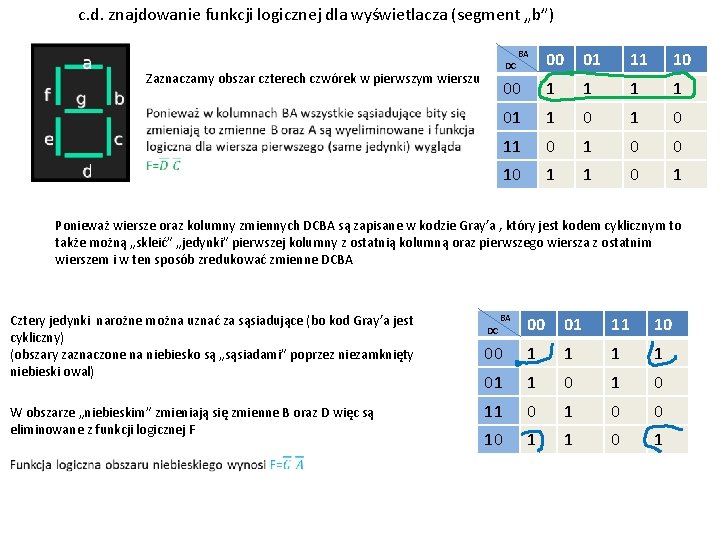
c. d. znajdowanie funkcji logicznej dla wyświetlacza (segment „b”) BA Zaznaczamy obszar czterech czwórek w pierwszym wierszu DC 00 01 11 10 00 1 1 01 1 0 11 0 0 10 1 1 0 1 Ponieważ wiersze oraz kolumny zmiennych DCBA są zapisane w kodzie Gray’a , który jest kodem cyklicznym to także możną „skleić” „jedynki” pierwszej kolumny z ostatnią kolumną oraz pierwszego wiersza z ostatnim wierszem i w ten sposób zredukować zmienne DCBA Cztery jedynki narożne można uznać za sąsiadujące (bo kod Gray’a jest cykliczny) (obszary zaznaczone na niebiesko są „sąsiadami” poprzez niezamknięty niebieski owal) W obszarze „niebieskim” zmieniają się zmienne B oraz D więc są eliminowane z funkcji logicznej F BA DC 00 01 11 10 00 1 1 01 1 0 11 0 0 10 1 1 0 1
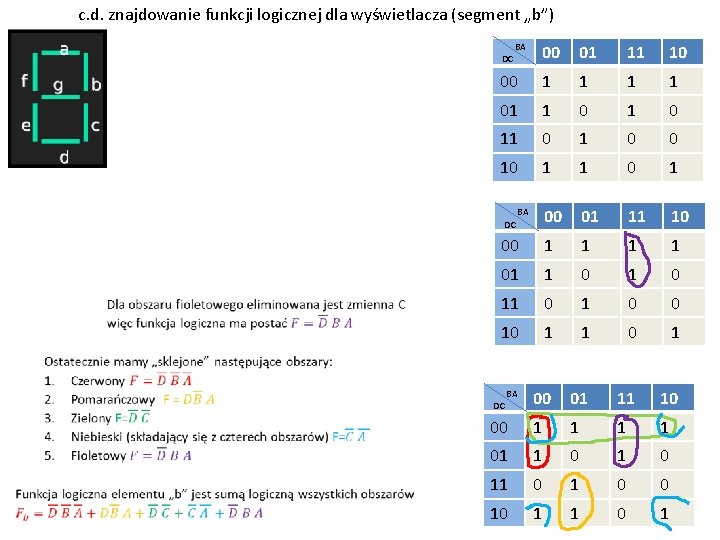
c. d. znajdowanie funkcji logicznej dla wyświetlacza (segment „b”) BA DC 00 01 11 10 00 1 1 1 1 01 1 0 1 0 11 0 1 0 0 10 1 1 0 1 BA 00 01 11 10 00 1 1 01 1 0 11 0 0 10 1 1 0 1 BA DC
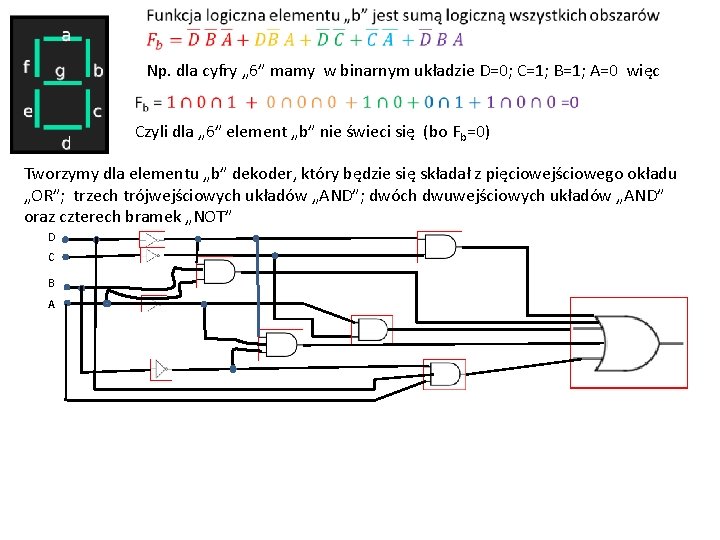
Np. dla cyfry „ 6” mamy w binarnym układzie D=0; C=1; B=1; A=0 więc Czyli dla „ 6” element „b” nie świeci się (bo Fb=0) Tworzymy dla elementu „b” dekoder, który będzie się składał z pięciowejściowego okładu „OR”; trzech trójwejściowych układów „AND”; dwóch dwuwejściowych układów „AND” oraz czterech bramek „NOT” D C B A
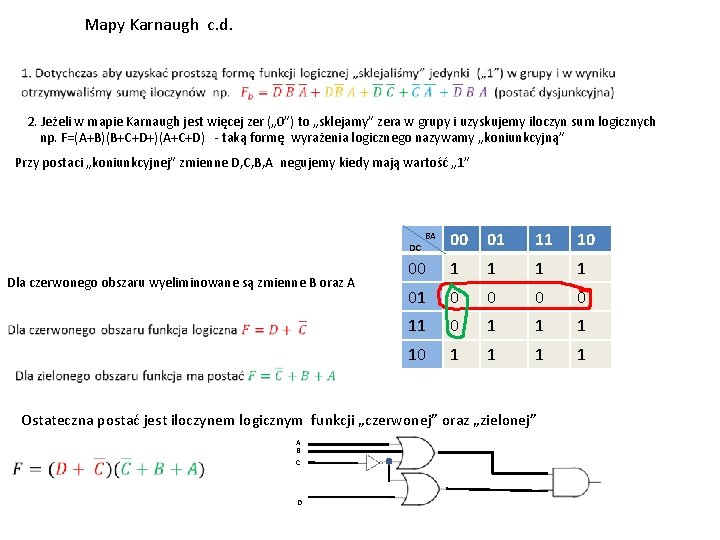
Mapy Karnaugh c. d. 2. Jeżeli w mapie Karnaugh jest więcej zer („ 0”) to „sklejamy” zera w grupy i uzyskujemy iloczyn sum logicznych np. F=(A+B)(B+C+D+)(A+C+D) - taką formę wyrażenia logicznego nazywamy „koniunkcyjną” Przy postaci „koniunkcyjnej” zmienne D, C, B, A negujemy kiedy mają wartość „ 1” DC 00 01 11 10 00 1 1 01 0 0 11 0 1 1 1 1 BA Dla czerwonego obszaru wyeliminowane są zmienne B oraz A Ostateczna postać jest iloczynem logicznym funkcji „czerwonej” oraz „zielonej” A B C D
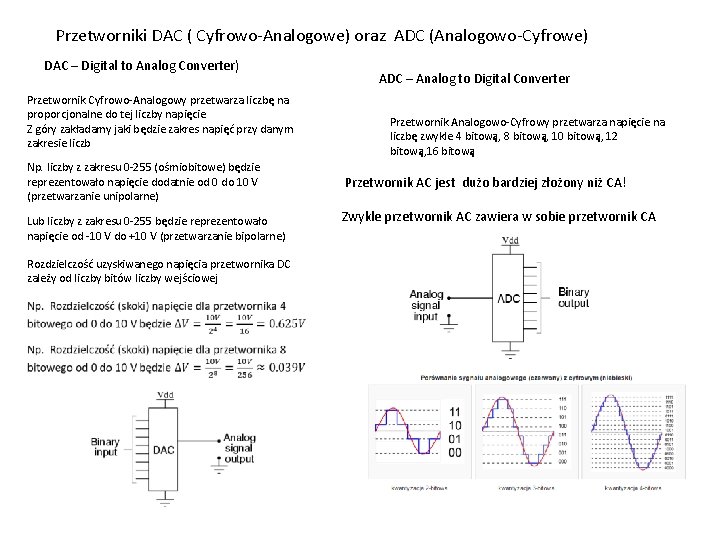
Przetworniki DAC ( Cyfrowo-Analogowe) oraz ADC (Analogowo-Cyfrowe) DAC – Digital to Analog Converter) Przetwornik Cyfrowo-Analogowy przetwarza liczbę na proporcjonalne do tej liczby napięcie Z góry zakładamy jaki będzie zakres napięć przy danym zakresie liczb Np. liczby z zakresu 0 -255 (ośmiobitowe) będzie reprezentowało napięcie dodatnie od 0 do 10 V (przetwarzanie unipolarne) Lub liczby z zakresu 0 -255 będzie reprezentowało napięcie od -10 V do +10 V (przetwarzanie bipolarne) Rozdzielczość uzyskiwanego napięcia przetwornika DC zależy od liczby bitów liczby wejściowej ADC – Analog to Digital Converter Przetwornik Analogowo-Cyfrowy przetwarza napięcie na liczbę zwykle 4 bitową, 8 bitową, 10 bitową, 12 bitową, 16 bitową Przetwornik AC jest dużo bardziej złożony niż CA! Zwykle przetwornik AC zawiera w sobie przetwornik CA
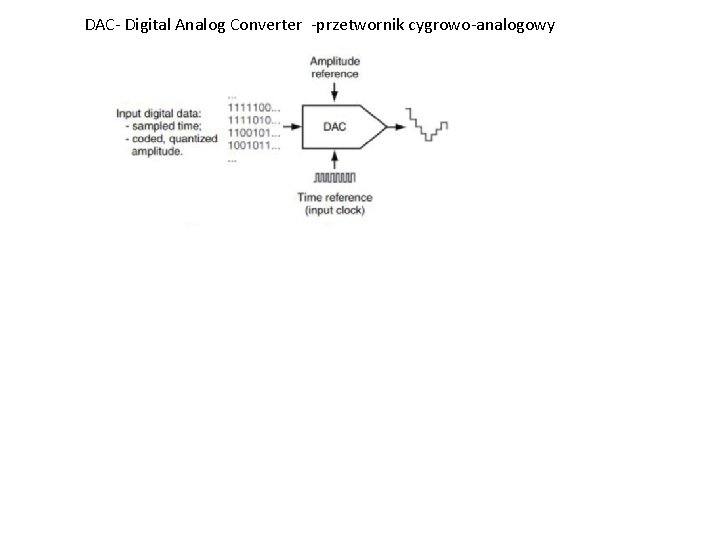
DAC- Digital Analog Converter -przetwornik cygrowo-analogowy
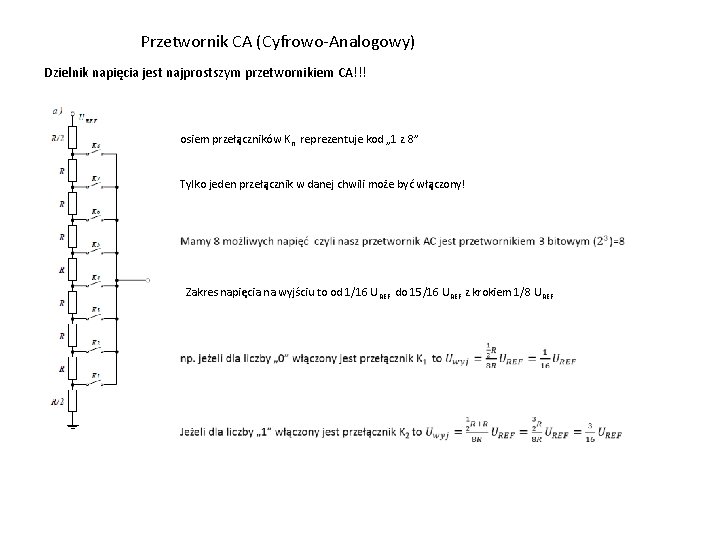
Przetwornik CA (Cyfrowo-Analogowy) Dzielnik napięcia jest najprostszym przetwornikiem CA!!! osiem przełączników K n reprezentuje kod „ 1 z 8” Tylko jeden przełącznik w danej chwili może być włączony! Zakres napięcia na wyjściu to od 1/16 U REF do 15/16 U REF z krokiem 1/8 U REF
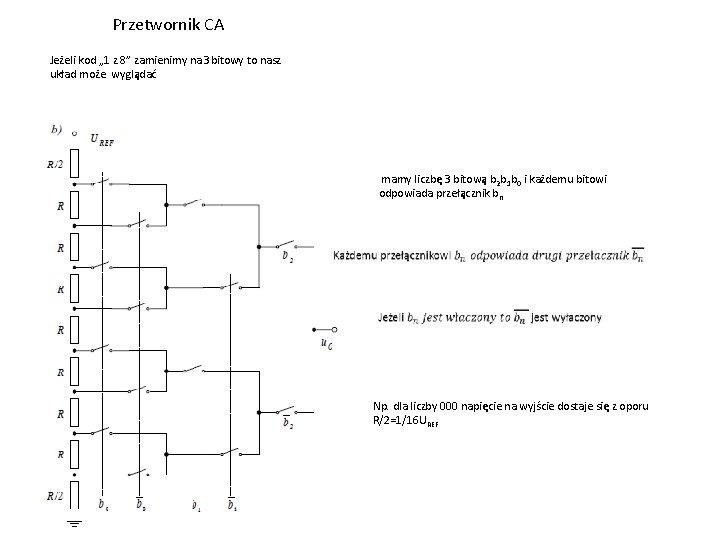
Przetwornik CA Jeżeli kod „ 1 z 8” zamienimy na 3 bitowy to nasz układ może wyglądać mamy liczbę 3 bitową b 2 b 1 b 0 i każdemu bitowi odpowiada przełącznik bn Np. dla liczby 000 napięcie na wyjście dostaje się z oporu R/2=1/16 UREF
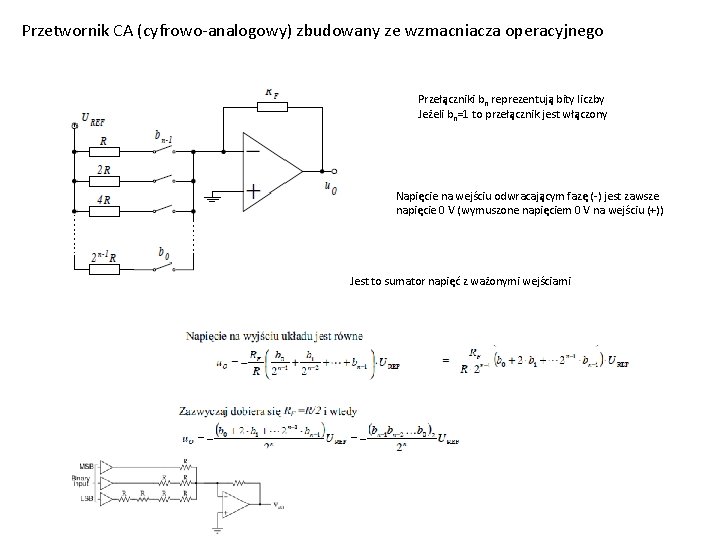
Przetwornik CA (cyfrowo-analogowy) zbudowany ze wzmacniacza operacyjnego Przełączniki bn reprezentują bity liczby Jeżeli bn=1 to przełącznik jest włączony Napięcie na wejściu odwracającym fazę (-) jest zawsze napięcie 0 V (wymuszone napięciem 0 V na wejściu (+)) Jest to sumator napięć z ważonymi wejściami
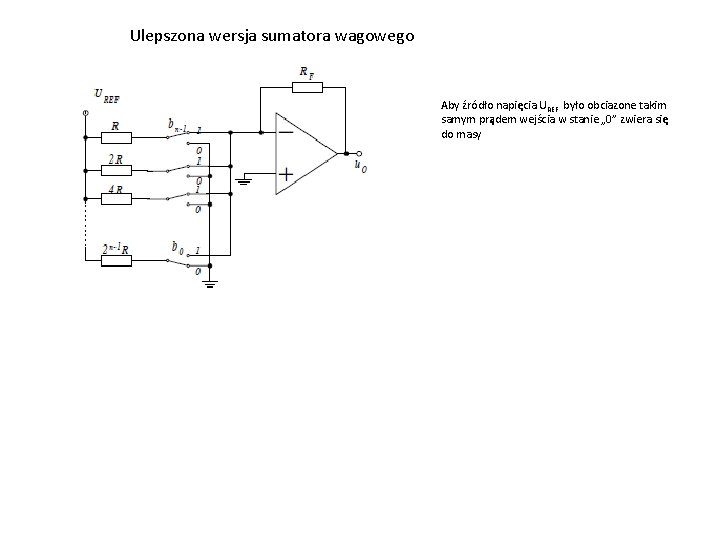
Ulepszona wersja sumatora wagowego Aby źródło napięcia UREF było obciazone takim samym prądem wejścia w stanie „ 0” zwiera się do masy
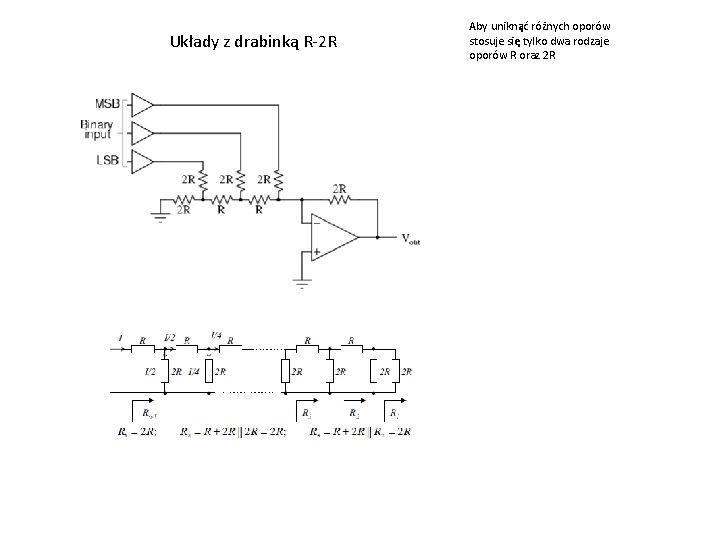
Układy z drabinką R-2 R Aby uniknąć różnych oporów stosuje się tylko dwa rodzaje oporów R oraz 2 R
Przetworniki AC (Analogowo-Cyfrowe) Podział przetworników AC: 1. 2. 3. Kompensacyjne Całkujące Z bezpośrednim porównaniem równoległym
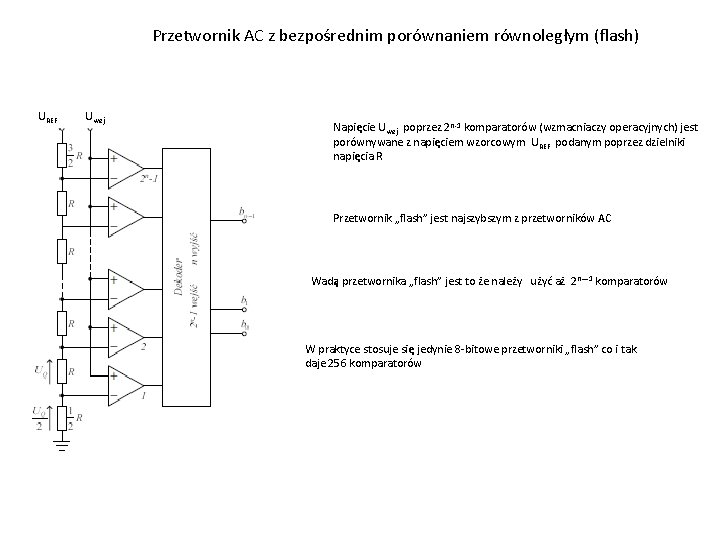
Przetwornik AC z bezpośrednim porównaniem równoległym (flash) UREF U wej Napięcie Uwej poprzez 2 n-1 komparatorów (wzmacniaczy operacyjnych) jest porównywane z napięciem wzorcowym U REF podanym poprzez dzielniki napięcia R Przetwornik „flash” jest najszybszym z przetworników AC Wadą przetwornika „flash” jest to że należy użyć aż 2 n— 1 komparatorów W praktyce stosuje się jedynie 8 -bitowe przetworniki „flash” co i tak daje 256 komparatorów
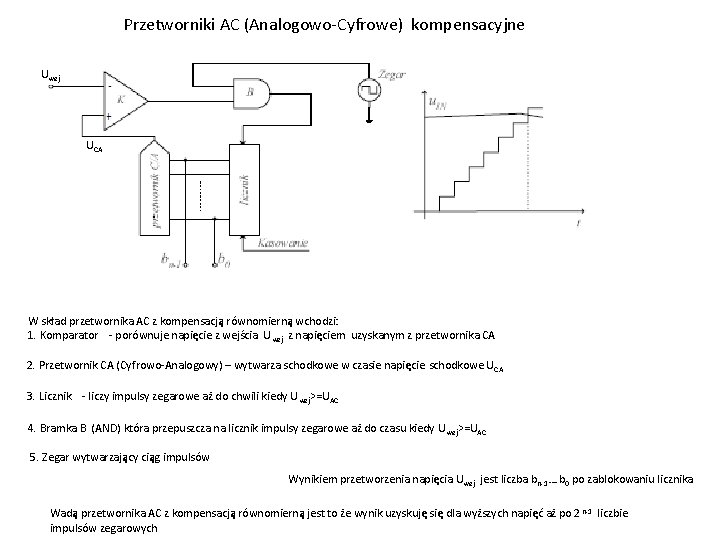
Przetworniki AC (Analogowo-Cyfrowe) kompensacyjne Uwej UCA W skład przetwornika AC z kompensacją równomierną wchodzi: 1. Komparator - porównuje napięcie z wejścia U wej z napięciem uzyskanym z przetwornika CA 2. Przetwornik CA (Cyfrowo-Analogowy) – wytwarza schodkowe w czasie napięcie schodkowe U CA 3. Licznik - liczy impulsy zegarowe aż do chwili kiedy U wej>=UAC 4. Bramka B (AND) która przepuszcza na licznik impulsy zegarowe aż do czasu kiedy Uwej>=UAC 5. Zegar wytwarzający ciąg impulsów Wynikiem przetworzenia napięcia Uwej jest liczba bn-1…. b 0 po zablokowaniu licznika Wadą przetwornika AC z kompensacją równomierną jest to że wynik uzyskuję się dla wyższych napięć aż po 2 n-1 liczbie impulsów zegarowych
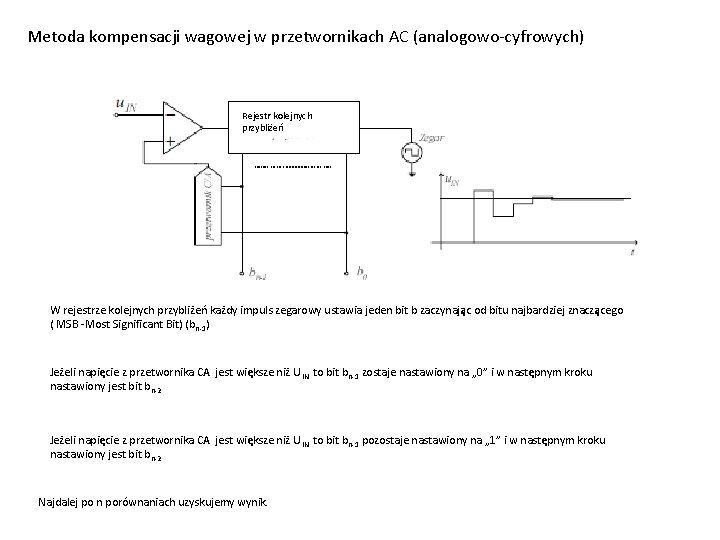
Metoda kompensacji wagowej w przetwornikach AC (analogowo-cyfrowych) Rejestr kolejnych przybliżeń W rejestrze kolejnych przybliżeń każdy impuls zegarowy ustawia jeden bit b zaczynając od bitu najbardziej znaczącego ( MSB -Most Significant Bit) (bn-1) Jeżeli napięcie z przetwornika CA jest większe niż U IN to bit bn-1 zostaje nastawiony na „ 0” i w następnym kroku nastawiony jest bit bn-2 Jeżeli napięcie z przetwornika CA jest większe niż U IN to bit bn-1 pozostaje nastawiony na „ 1” i w następnym kroku nastawiony jest bit bn-2 Najdalej po n porównaniach uzyskujemy wynik.
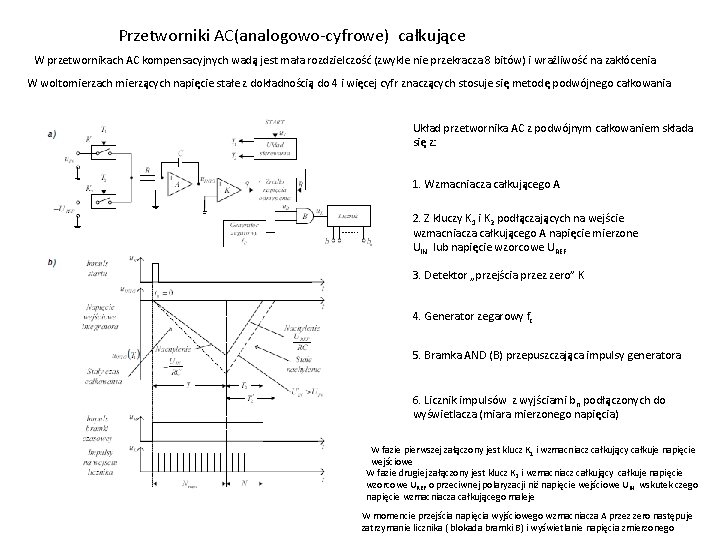
Przetworniki AC(analogowo-cyfrowe) całkujące W przetwornikach AC kompensacyjnych wadą jest mała rozdzielczość (zwykle nie przekracza 8 bitów) i wrażliwość na zakłócenia W woltomierzach mierzących napięcie stałe z dokładnością do 4 i więcej cyfr znaczących stosuje się metodę podwójnego całkowania Układ przetwornika AC z podwójnym całkowaniem składa się z: 1. Wzmacniacza całkującego A 2. Z kluczy K 1 i K 2 podłączających na wejście wzmacniacza całkującego A napięcie mierzone UIN lub napięcie wzorcowe U REF 3. Detektor „przejścia przez zero” K 4. Generator zegarowy fc 5. Bramka AND (B) przepuszczająca impulsy generatora 6. Licznik impulsów z wyjściami b n podłączonych do wyświetlacza (miara mierzonego napięcia) W fazie pierwszej załączony jest klucz K 1 i wzmacniacz całkujący całkuje napięcie wejściowe W fazie drugiej załączony jest klucz K 2 i wzmacniacz całkujący całkuje napięcie wzorcowe UREF o przeciwnej polaryzacji niż napięcie wejściowe UIN wskutek czego napięcie wzmacniacza całkującego maleje W momencie przejścia napięcia wyjściowego wzmacniacza A przez zero następuje zatrzymanie licznika ( blokada bramki B) i wyświetlanie napięcia zmierzonego
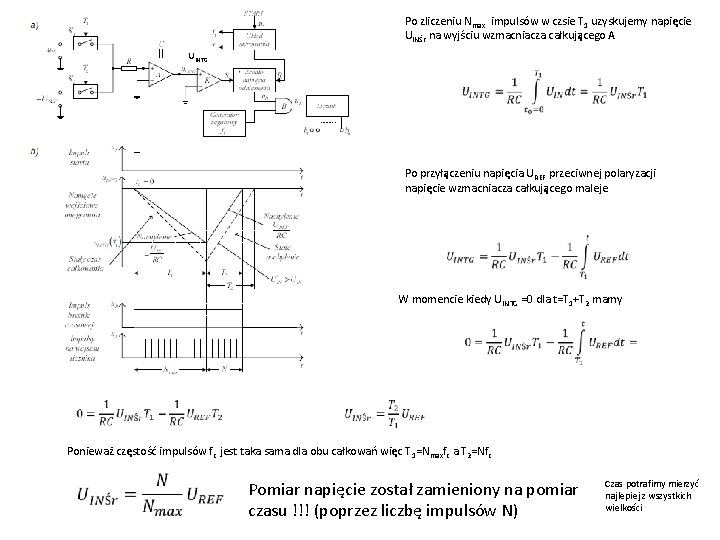
Po zliczeniu Nmax impulsów w czsie T 1 uzyskujemy napięcie UINŚr na wyjściu wzmacniacza całkującego A UINTG Po przyłączeniu napięcia UREF przeciwnej polaryzacji napięcie wzmacniacza całkującego maleje W momencie kiedy UINTG =0 dla t=T 1+T 2 mamy Ponieważ częstość impulsów f c jest taka sama dla obu całkowań więc T 1=Nmaxfc a T 2=Nfc Pomiar napięcie został zamieniony na pomiar czasu !!! (poprzez liczbę impulsów N) Czas potrafimy mierzyć najlepiej z wszystkich wielkości
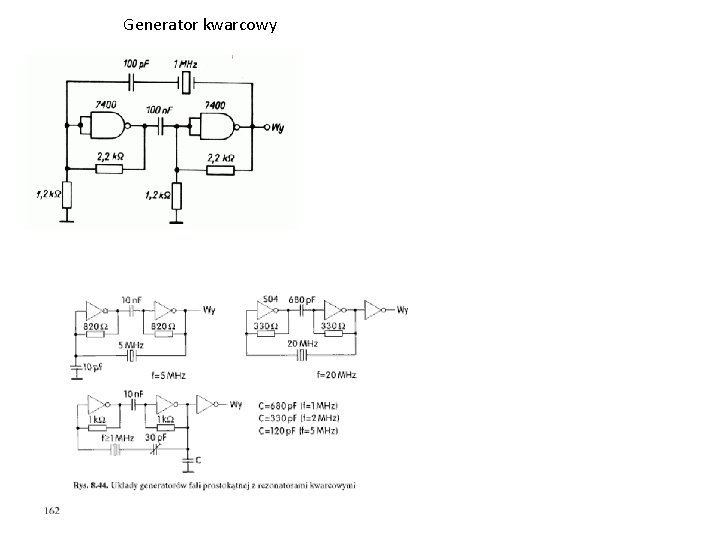
Generator kwarcowy
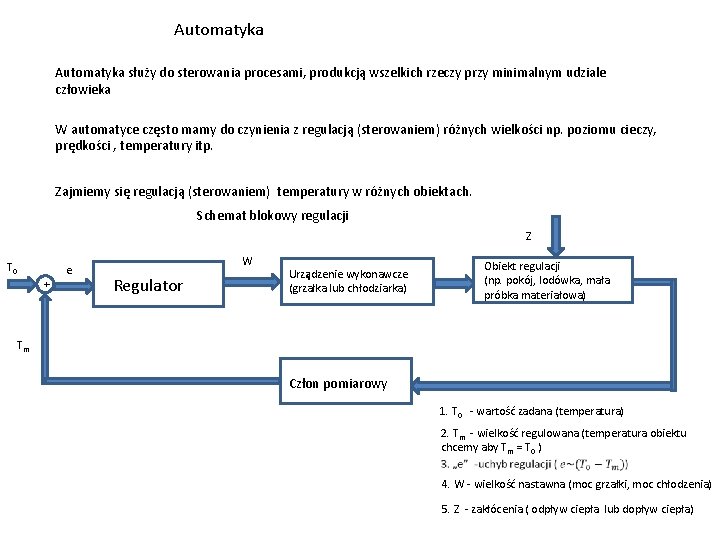
Automatyka służy do sterowania procesami, produkcją wszelkich rzeczy przy minimalnym udziale człowieka W automatyce często mamy do czynienia z regulacją (sterowaniem) różnych wielkości np. poziomu cieczy, prędkości , temperatury itp. Zajmiemy się regulacją (sterowaniem) temperatury w różnych obiektach. Schemat blokowy regulacji Z T 0 + e W Regulator Obiekt regulacji (np. pokój, lodówka, mała próbka materiałowa) Urządzenie wykonawcze (grzałka lub chłodziarka) Tm Człon pomiarowy 1. T 0 - wartość zadana (temperatura) 2. Tm - wielkość regulowana (temperatura obiektu chcemy aby Tm = T 0 ) 4. W - wielkość nastawna (moc grzałki, moc chłodzenia) 5. Z - zakłócenia ( odpływ ciepła lub dopływ ciepła)
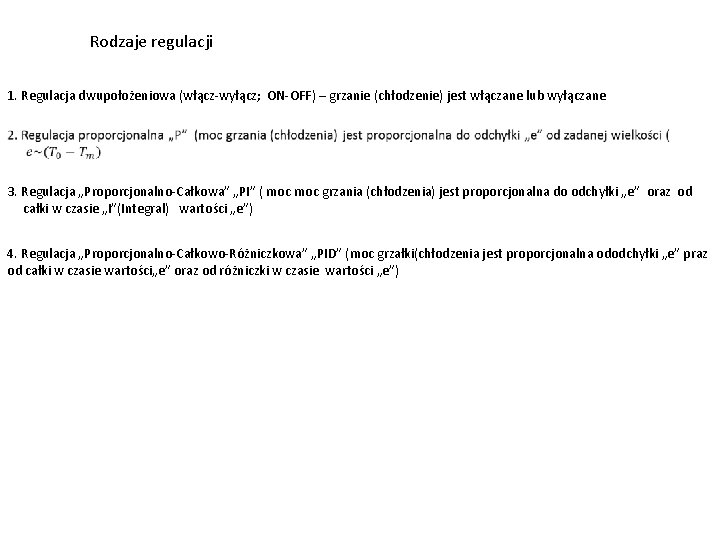
Rodzaje regulacji 1. Regulacja dwupołożeniowa (włącz-wyłącz; ON-OFF) – grzanie (chłodzenie) jest włączane lub wyłączane 3. Regulacja „Proporcjonalno-Całkowa” „PI” ( moc grzania (chłodzenia) jest proporcjonalna do odchyłki „e” oraz od całki w czasie „I”(Integral) wartości „e”) 4. Regulacja „Proporcjonalno-Całkowo-Różniczkowa” „PID” (moc grzałki(chłodzenia jest proporcjonalna ododchyłki „e” praz od całki w czasie wartości„e” oraz od różniczki w czasie wartości „e”)
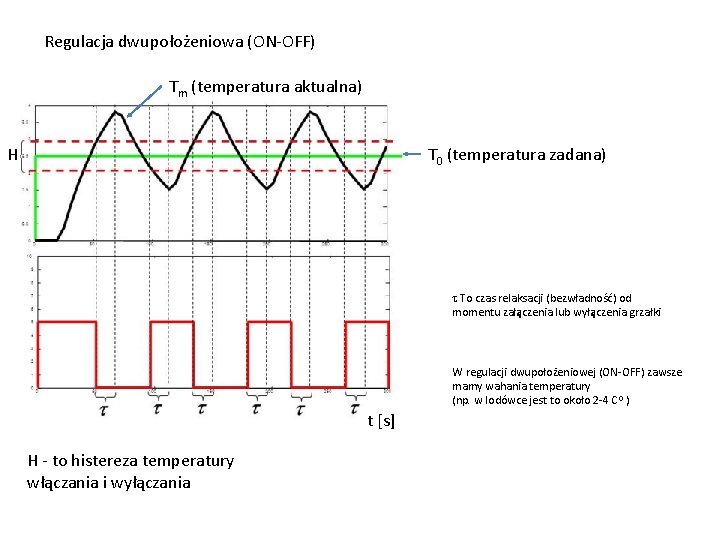
Regulacja dwupołożeniowa (ON-OFF) Tm (temperatura aktualna) H T 0 (temperatura zadana) To czas relaksacji (bezwładność) od momentu załączenia lub wyłączenia grzałki W regulacji dwupołożeniowej (ON-OFF) zawsze mamy wahania temperatury (np. w lodówce jest to około 2 -4 C 0 ) t [s] H - to histereza temperatury włączania i wyłączania
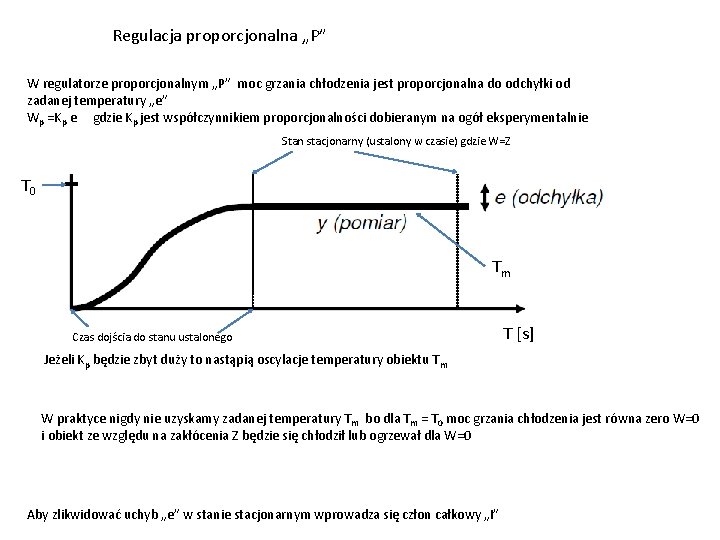
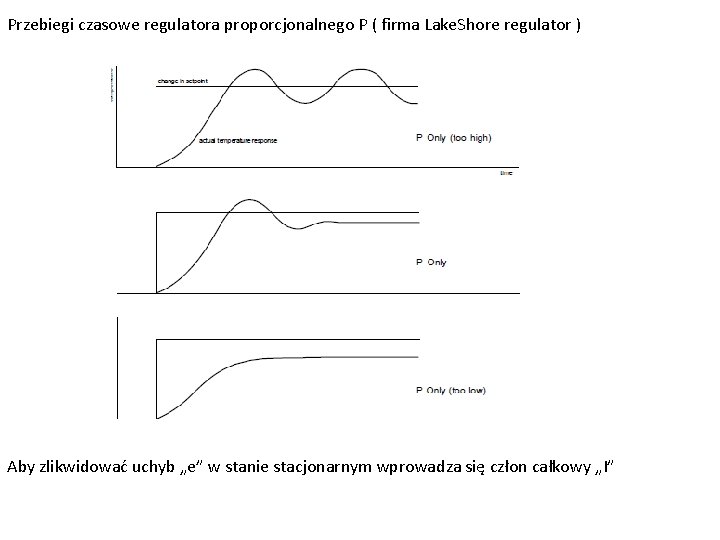
Regulacja proporcjonalna „P” W regulatorze proporcjonalnym „P” moc grzania chłodzenia jest proporcjonalna do odchyłki od zadanej temperatury „e” Wp =Kp e gdzie Kp jest współczynnikiem proporcjonalności dobieranym na ogół eksperymentalnie Stan stacjonarny (ustalony w czasie) gdzie W=Z T 0 Tm Czas dojścia do stanu ustalonego T [s] Jeżeli Kp będzie zbyt duży to nastąpią oscylacje temperatury obiektu Tm W praktyce nigdy nie uzyskamy zadanej temperatury Tm bo dla Tm = T 0 moc grzania chłodzenia jest równa zero W=0 i obiekt ze względu na zakłócenia Z będzie się chłodził lub ogrzewał dla W=0 Aby zlikwidować uchyb „e” w stanie stacjonarnym wprowadza się człon całkowy „I”
Przebiegi czasowe regulatora proporcjonalnego P ( firma Lake. Shore regulator ) Aby zlikwidować uchyb „e” w stanie stacjonarnym wprowadza się człon całkowy „I”
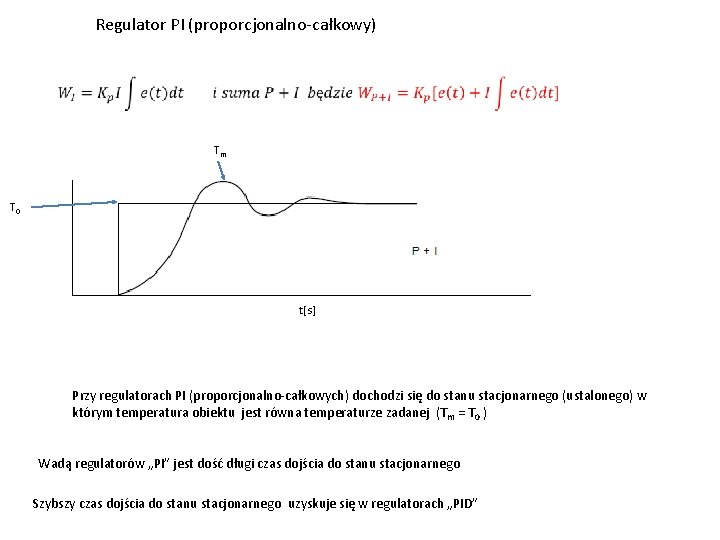
Regulator PI (proporcjonalno-całkowy) Tm T 0 t[s] Przy regulatorach PI (proporcjonalno-całkowych) dochodzi się do stanu stacjonarnego (ustalonego) w którym temperatura obiektu jest równa temperaturze zadanej (Tm = T 0 ) Wadą regulatorów „PI” jest dość długi czas dojścia do stanu stacjonarnego Szybszy czas dojścia do stanu stacjonarnego uzyskuje się w regulatorach „PID”
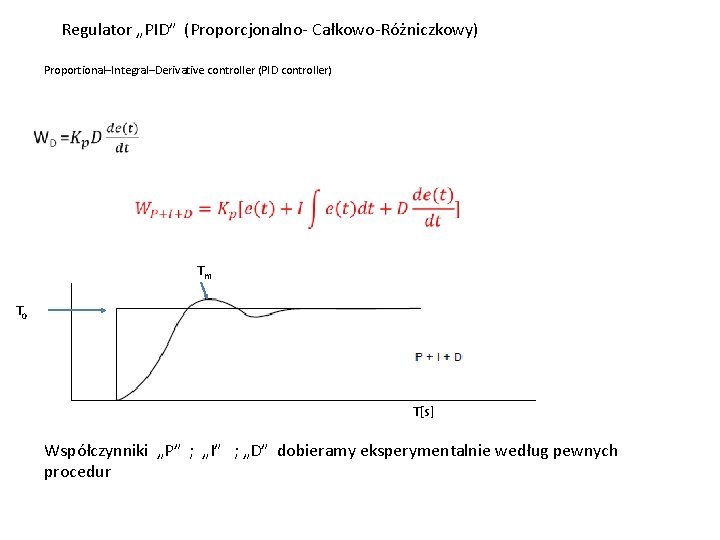
Regulator „PID” (Proporcjonalno- Całkowo-Różniczkowy) Proportional–Integral–Derivative controller (PID controller) Tm T 0 T[s] Współczynniki „P” ; „I” ; „D” dobieramy eksperymentalnie według pewnych procedur