
Tehnika kola Smederevo Nastavni predmet Tema Odeljenje Autor
- Slides: 25
Tehnička škola Smederevo Nastavni predmet : Tema : Odeljenje: Autor : Mehanika Ravno kretanje krutog tela 2 17 tehničar drumskog saobraćaja Verica Petrović Manić dipl. maš. inž.
RAVNO KRETANJE KRUTOG TELA
1. JEDNAČINA KRETANJA RAVNOG KRUTOG TELA 2. TRENUTNI POL BRZINE
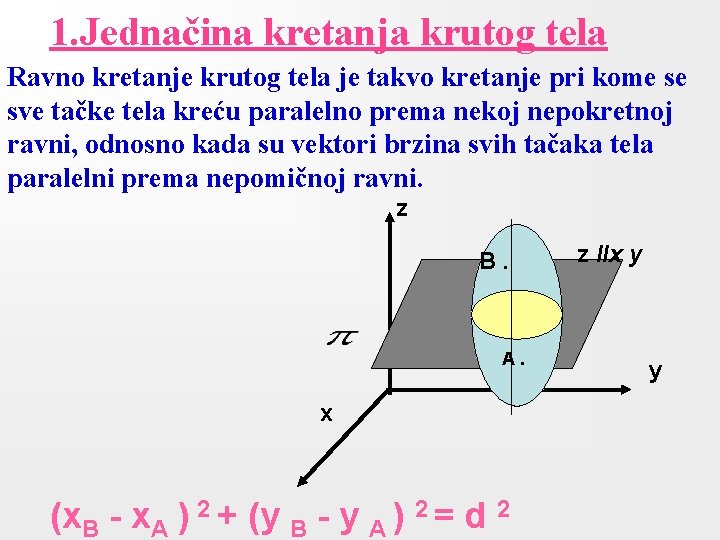
1. Jednačina kretanja krutog tela Ravno kretanje krutog tela je takvo kretanje pri kome se sve tačke tela kreću paralelno prema nekoj nepokretnoj ravni, odnosno kada su vektori brzina svih tačaka tela paralelni prema nepomičnoj ravni. z B. A. x (x. B - x. A ) 2 + (y B - y A ) 2 = d 2 z IIx y y
Ravno kretanje krutog tela određeno je sa 3 nezavisna parametra: 2 translacije duž osa X i Y i jedne rotacije oko ose upravne na ravan preseka. Jednačina kretanja ravnog krutog tela x= f 1(t) , y = f 2(t) , z = f 3(t)
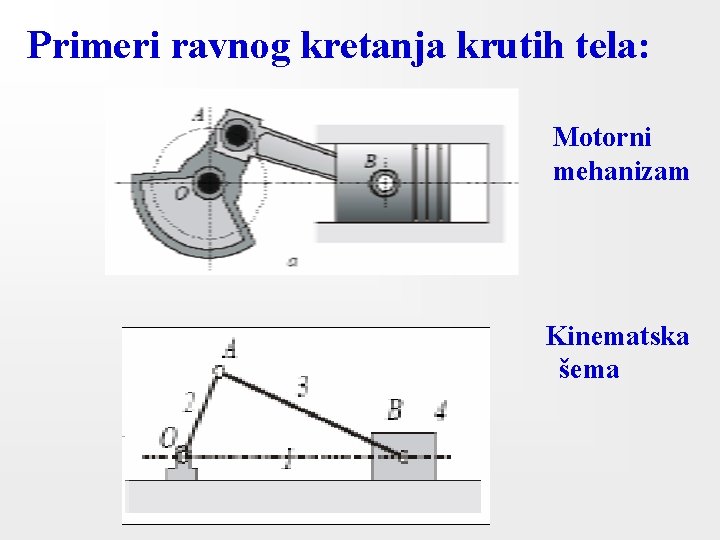
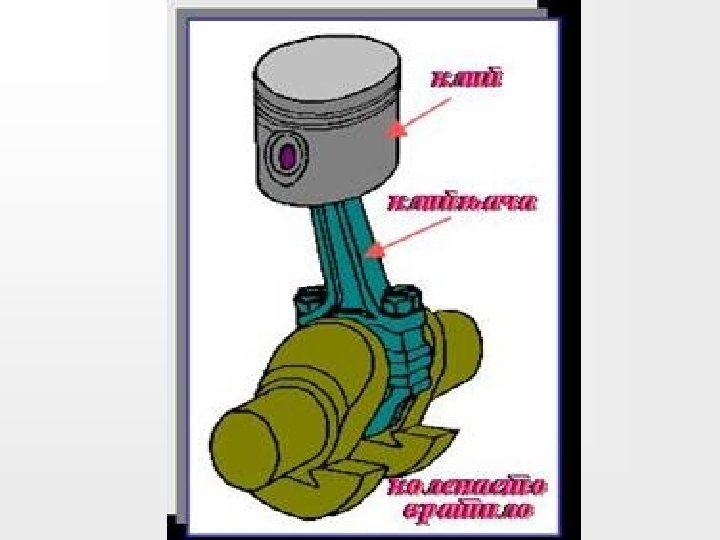
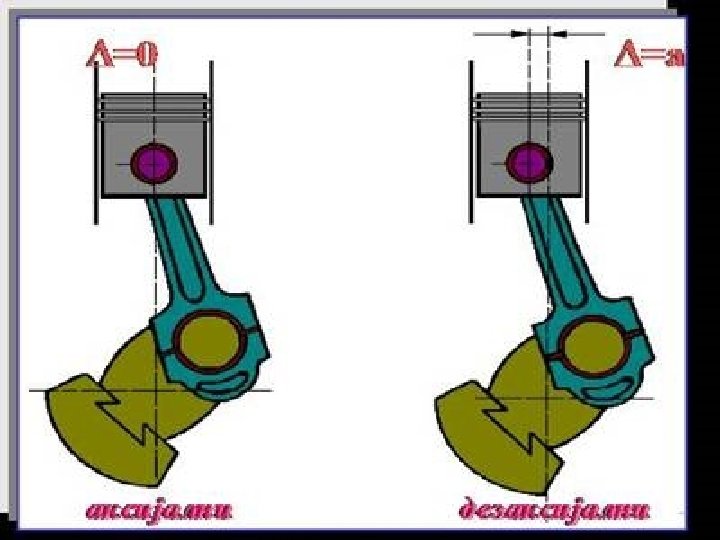
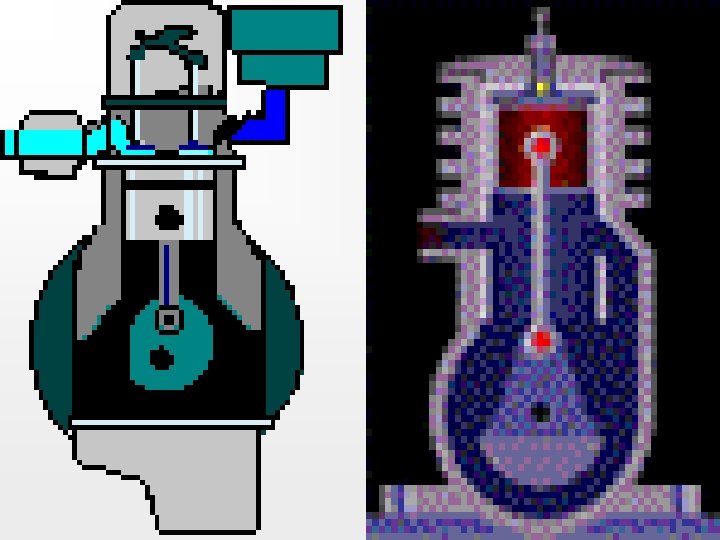
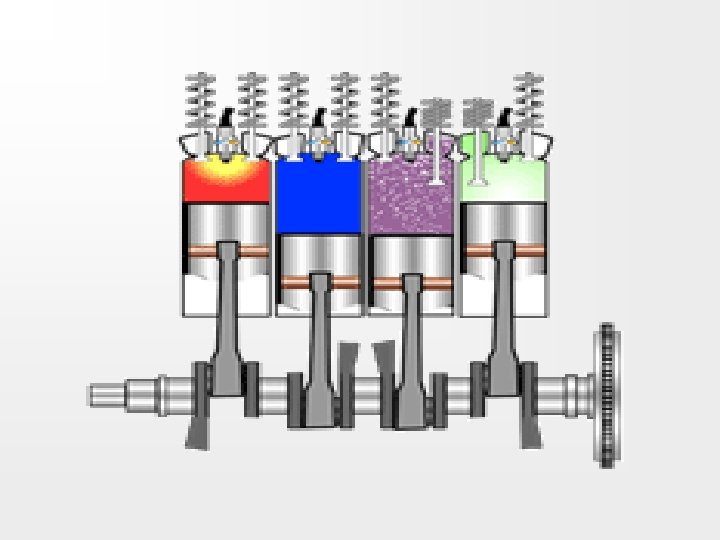
Primeri ravnog kretanja krutih tela: Motorni mehanizam Kinematska šema
Određivanje brzina tačaka tela koje vrše ravno kretanje : Analitičke metode: 1. Vektorska metoda 2. Metoda projekcija brzina 3. Metoda trenutnog pola Grafičke metode : 1. Plan brzina 2. Okrenutih brzina
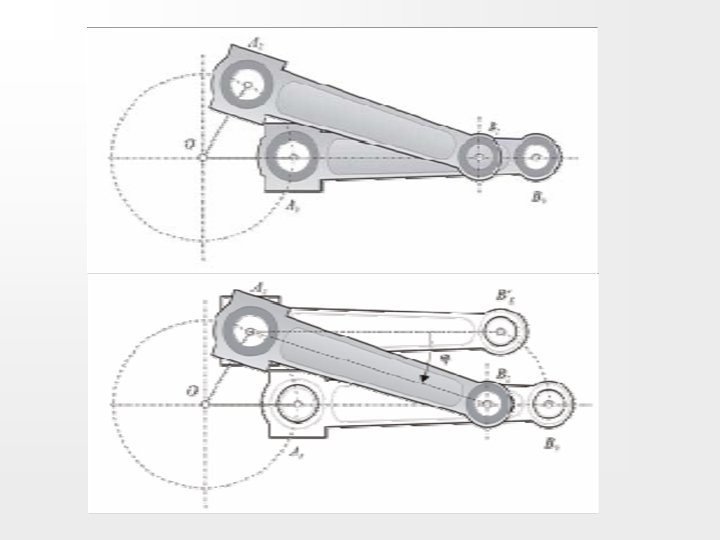
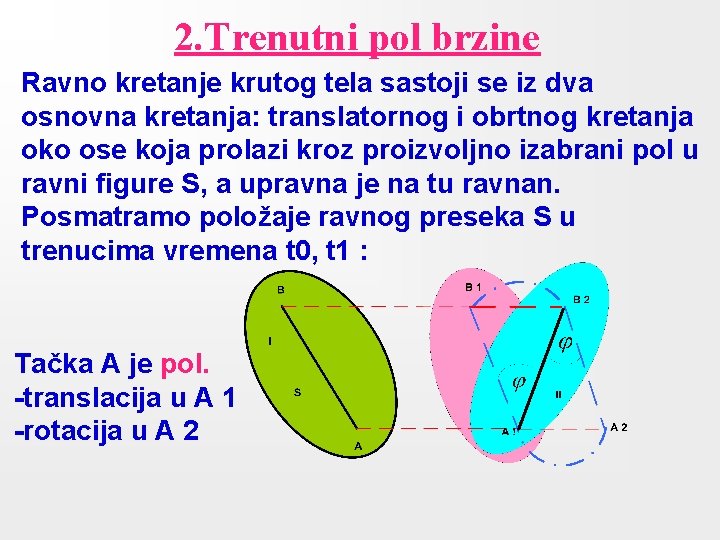
2. Trenutni pol brzine Ravno kretanje krutog tela sastoji se iz dva osnovna kretanja: translatornog i obrtnog kretanja oko ose koja prolazi kroz proizvoljno izabrani pol u ravni figure S, a upravna je na tu ravnan. Posmatramo položaje ravnog preseka S u trenucima vremena t 0, t 1 : Tačka A je pol. -translacija u A 1 -rotacija u A 2
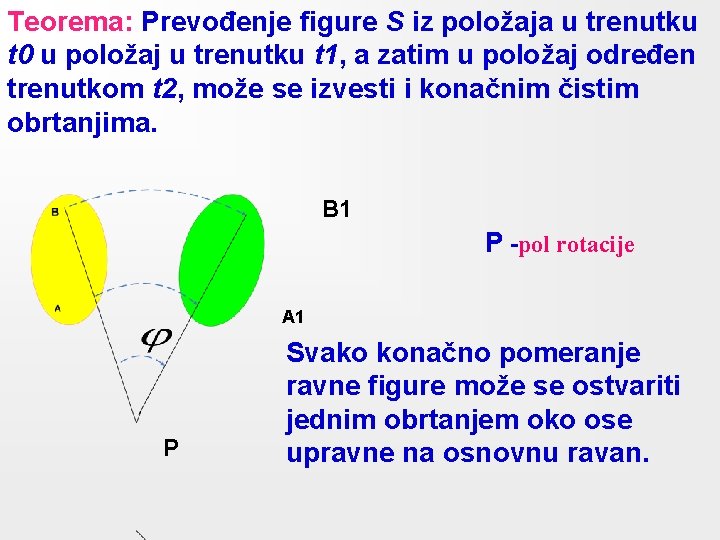
Teorema: Prevođenje figure S iz položaja u trenutku t 0 u položaj u trenutku t 1, a zatim u položaj određen trenutkom t 2, može se izvesti i konačnim čistim obrtanjima. B 1 P -pol rotacije A 1 P Svako konačno pomeranje ravne figure može se ostvariti jednim obrtanjem oko ose upravne na osnovnu ravan.
Svojstva trenutnog pola brzine: Trenutni pol rotacije je tačka oko koje se do tog trenutka telo obrće (stalno se menja). 1. Brzina trenutnog pola jednaka je nuli. 2. Trenutni pol brzine se nalazi na pravoj povučenoj u tački upravno na njenu brzinu. 3. Brzina tačke ravne figure jednaka je proizvodu trenutne ugaone brzine i rastojanja tačke do trenutnog pola brzine. V A = AP Ova tri svojstva daju pet mogućnosti za određivanje položaja trenutnog pola brzine ravne figure:
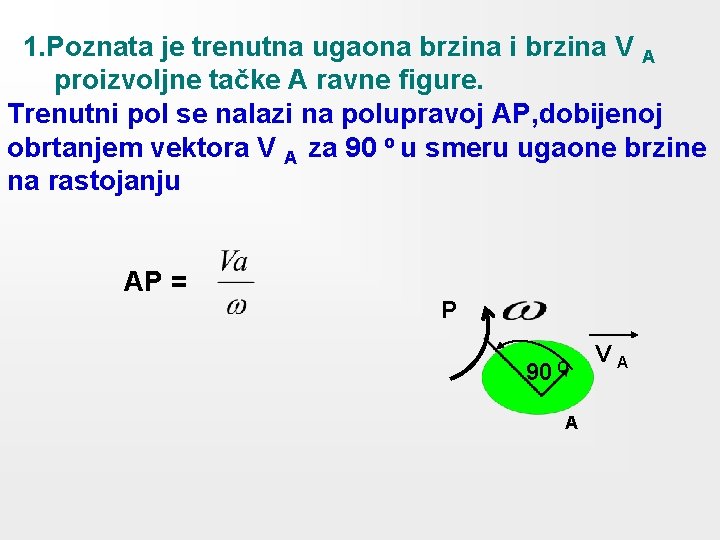
1. Poznata je trenutna ugaona brzina i brzina V A proizvoljne tačke A ravne figure. Trenutni pol se nalazi na polupravoj AP, dobijenoj obrtanjem vektora V A za 90 o u smeru ugaone brzine na rastojanju AP = P 90 O A VA
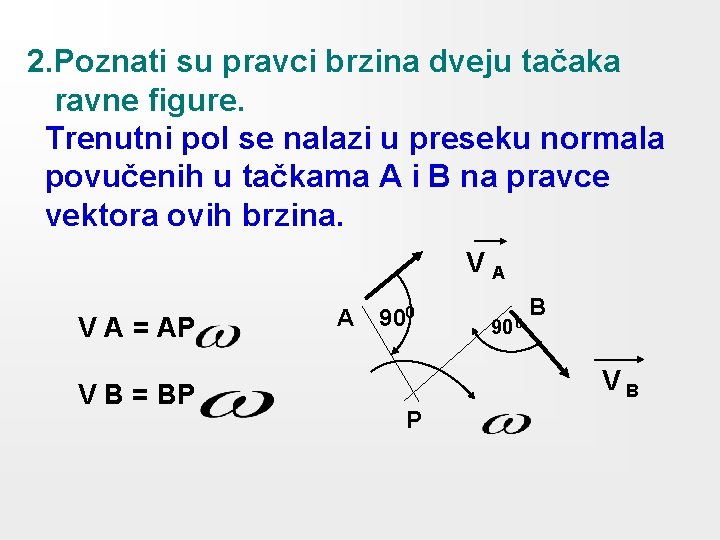
2. Poznati su pravci brzina dveju tačaka ravne figure. Trenutni pol se nalazi u preseku normala povučenih u tačkama A i B na pravce vektora ovih brzina. VA V A = AP V B = BP A 900 90 0 B VB P
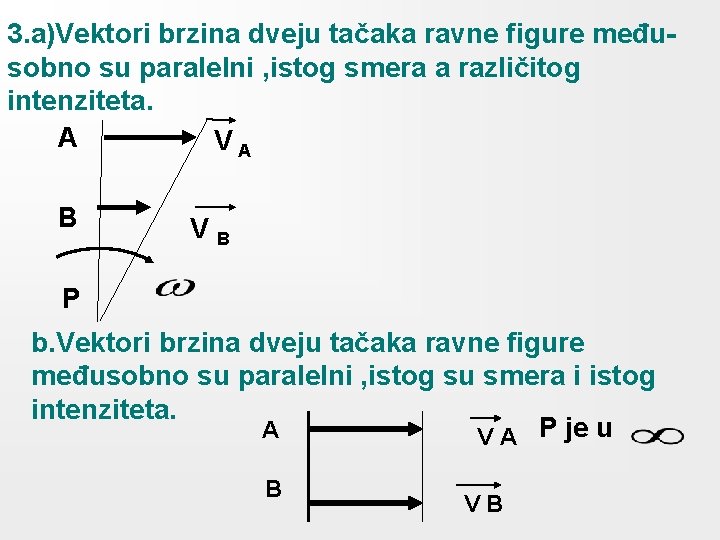
3. a)Vektori brzina dveju tačaka ravne figure međusobno su paralelni , istog smera a različitog intenziteta. A VA B VB P b. Vektori brzina dveju tačaka ravne figure međusobno su paralelni , istog su smera i istog intenziteta. A V A P je u B VB
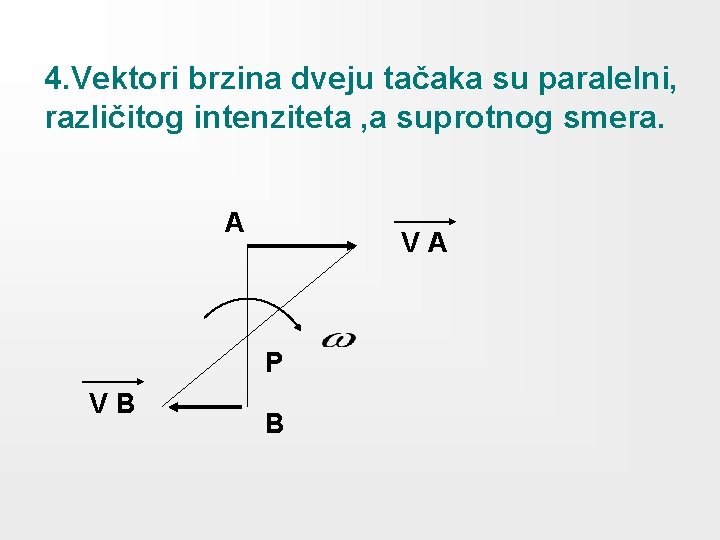
4. Vektori brzina dveju tačaka su paralelni, različitog intenziteta , a suprotnog smera. A VA P VB B
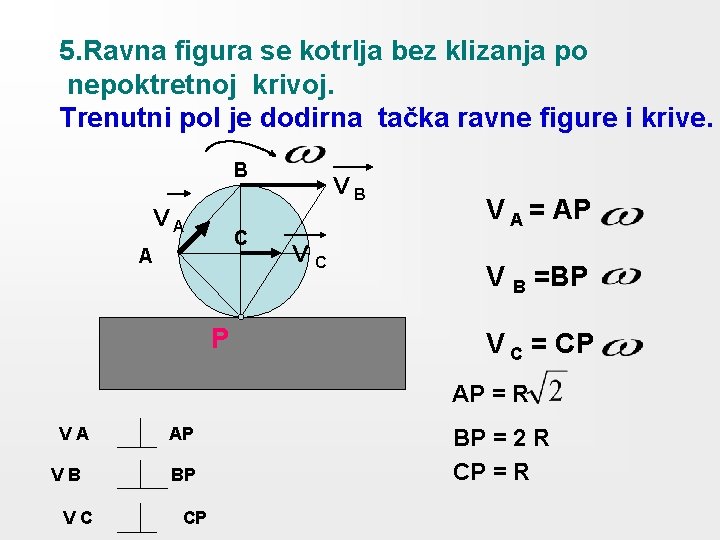
5. Ravna figura se kotrlja bez klizanja po nepoktretnoj krivoj. Trenutni pol je dodirna tačka ravne figure i krive. B VA C A P VB VC V A = AP V B =BP V C = CP AP = R VA VB VC AP BP CP BP = 2 R CP = R
Zaključak: -Sa naučenim načinom određivanja brzina tačaka kod ravnog kretanja lakše ćemo shvatiti principe rada mehanizama (klipni mehanizam, kulisni mehanizam i bregasti mehanizm. -Pošto se položaj pola stalno menja ta tačka se zove trenutni pol P. -Brzina trenutnog pola je jednaka nuli. -Trenutni pol se nalazi na pravoj povučenoj u tački normalno na pravac njene brzine. - Brzina tačke jednaka je proizvodu trenutne ugaone brzine i rastojanja tačke do trenutnog pola.
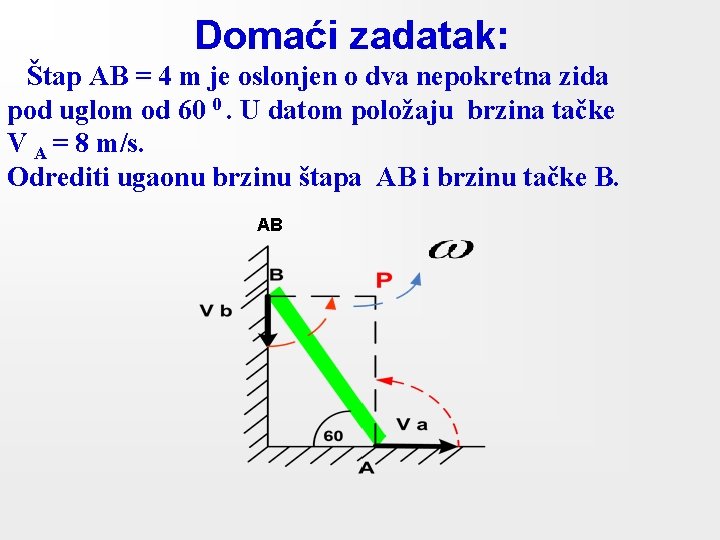
Domaći zadatak: Štap AB = 4 m je oslonjen o dva nepokretna zida pod uglom od 60 0. U datom položaju brzina tačke V A = 8 m/s. Odrediti ugaonu brzinu štapa AB i brzinu tačke B. AB
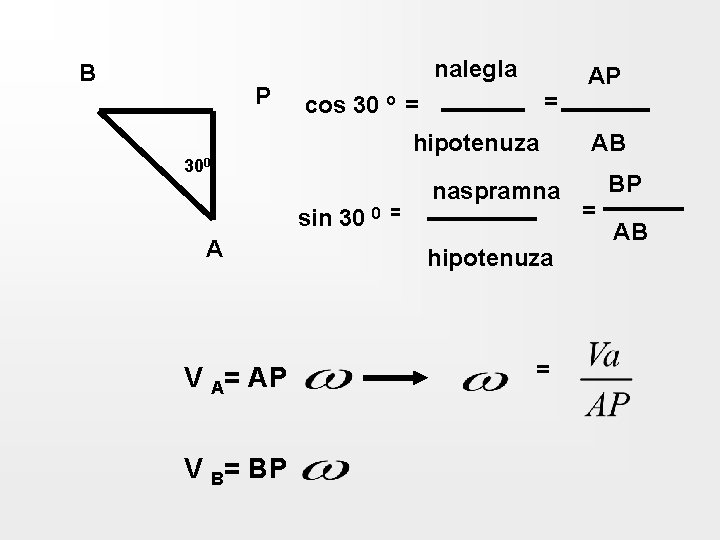
nalegla B P hipotenuza 300 sin 30 0 A V A= AP V B= BP = cos 30 o = = naspramna hipotenuza = AP AB BP = AB