
Supervisin y Control de Procesos Bloque Temtico I
Supervisión y Control de Procesos Bloque Temático I: Introducción al Control de Procesos Tema 3: Respuesta temporal y frecuencial de sistemas de Control Supervisión y Control de Procesos 1
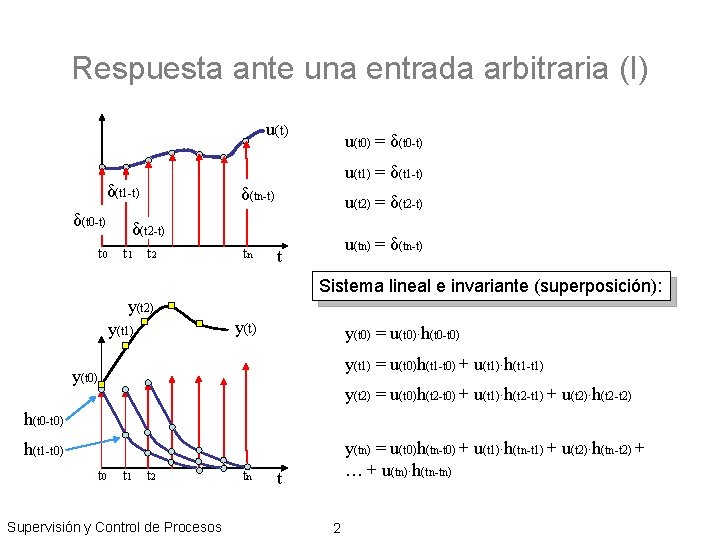
Respuesta ante una entrada arbitraria (I) u(t) δ(t 1 -t) δ(t 0 -t) u(t 0) = δ(t 0 -t) u(t 1) = δ(t 1 -t) δ(tn-t) u(t 2) = δ(t 2 -t) t 0 t 1 t 2 tn u(tn) = δ(tn-t) t Sistema lineal e invariante (superposición): y(t 2) y(t 1) y(t 0) = u(t 0)·h(t 0 -t 0) y(t 1) = u(t 0)h(t 1 -t 0) + u(t 1)·h(t 1 -t 1) y(t 0) y(t 2) = u(t 0)h(t 2 -t 0) + u(t 1)·h(t 2 -t 1) + u(t 2)·h(t 2 -t 2) h(t 0 -t 0) y(tn) = u(t 0)h(tn-t 0) + u(t 1)·h(tn-t 1) + u(t 2)·h(tn-t 2) + … + u(tn)·h(tn-tn) h(t 1 -t 0) t 0 t 1 t 2 Supervisión y Control de Procesos tn t 2
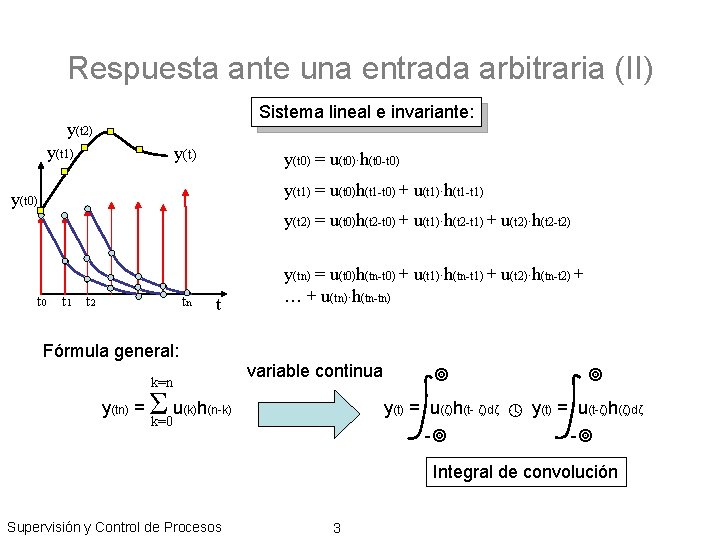
Respuesta ante una entrada arbitraria (II) Sistema lineal e invariante: y(t 2) y(t 1) y(t 0) = u(t 0)·h(t 0 -t 0) y(t 1) = u(t 0)h(t 1 -t 0) + u(t 1)·h(t 1 -t 1) y(t 0) y(t 2) = u(t 0)h(t 2 -t 0) + u(t 1)·h(t 2 -t 1) + u(t 2)·h(t 2 -t 2) t 0 t 1 t 2 tn t y(tn) = u(t 0)h(tn-t 0) + u(t 1)·h(tn-t 1) + u(t 2)·h(tn-t 2) + … + u(tn)·h(tn-tn) Fórmula general: variable continua k=n y(tn) = Σ u k=0 y(t) = u(ζ)h(t- ζ)dζ y(t) = u(t-ζ)h(ζ)dζ - - (k)h(n-k) Integral de convolución Supervisión y Control de Procesos 3
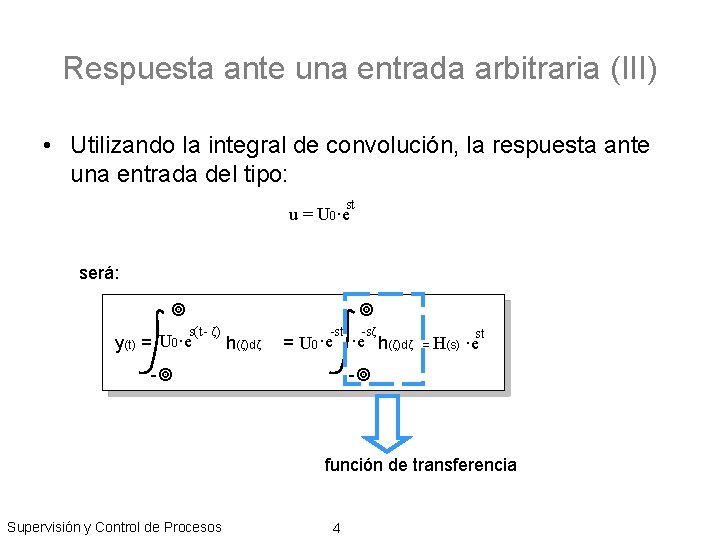
Respuesta ante una entrada arbitraria (III) • Utilizando la integral de convolución, la respuesta ante una entrada del tipo: st u = U 0·e será: s(t- ζ) y(t) = U 0·e h(ζ)dζ -st -sζ = U 0 ·e ·e h(ζ)dζ - = H(s) st ·e - función de transferencia Supervisión y Control de Procesos 4
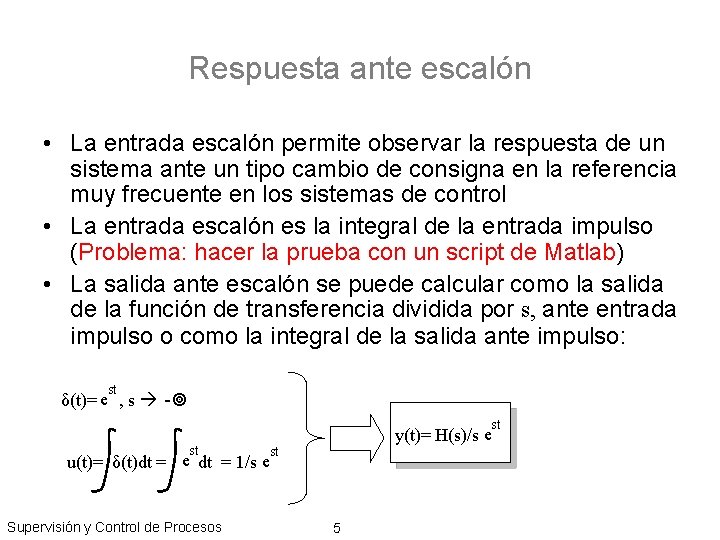
Respuesta ante escalón • La entrada escalón permite observar la respuesta de un sistema ante un tipo cambio de consigna en la referencia muy frecuente en los sistemas de control • La entrada escalón es la integral de la entrada impulso (Problema: hacer la prueba con un script de Matlab) • La salida ante escalón se puede calcular como la salida de la función de transferencia dividida por s, ante entrada impulso o como la integral de la salida ante impulso: st δ(t)= e , s - st st y(t)= H(s)/s e st u(t)= δ(t)dt = e dt = 1/s e Supervisión y Control de Procesos 5
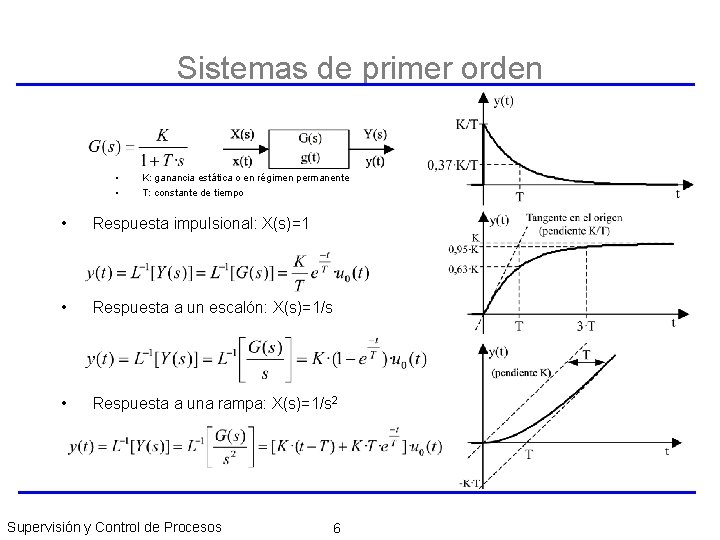
Sistemas de primer orden • • K: ganancia estática o en régimen permanente T: constante de tiempo • Respuesta impulsional: X(s)=1 • Respuesta a un escalón: X(s)=1/s • Respuesta a una rampa: X(s)=1/s 2 Supervisión y Control de Procesos 6
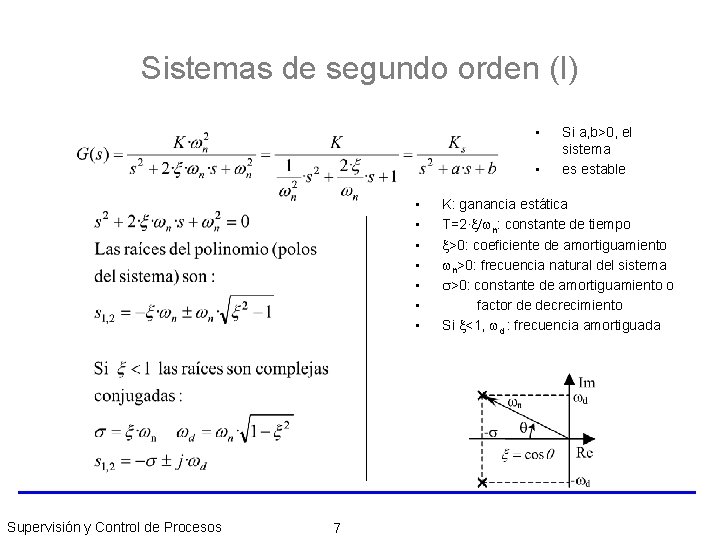
Sistemas de segundo orden (I) • • • Supervisión y Control de Procesos 7 Si a, b>0, el sistema es estable K: ganancia estática T=2· / n: constante de tiempo >0: coeficiente de amortiguamiento n>0: frecuencia natural del sistema >0: constante de amortiguamiento o factor de decrecimiento Si <1, d : frecuencia amortiguada
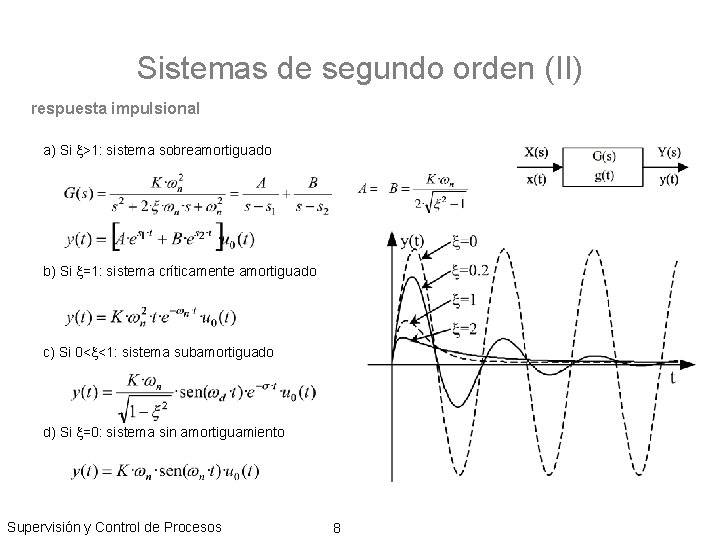
Sistemas de segundo orden (II) respuesta impulsional a) Si >1: sistema sobreamortiguado b) Si =1: sistema críticamente amortiguado c) Si 0< <1: sistema subamortiguado d) Si =0: sistema sin amortiguamiento Supervisión y Control de Procesos 8
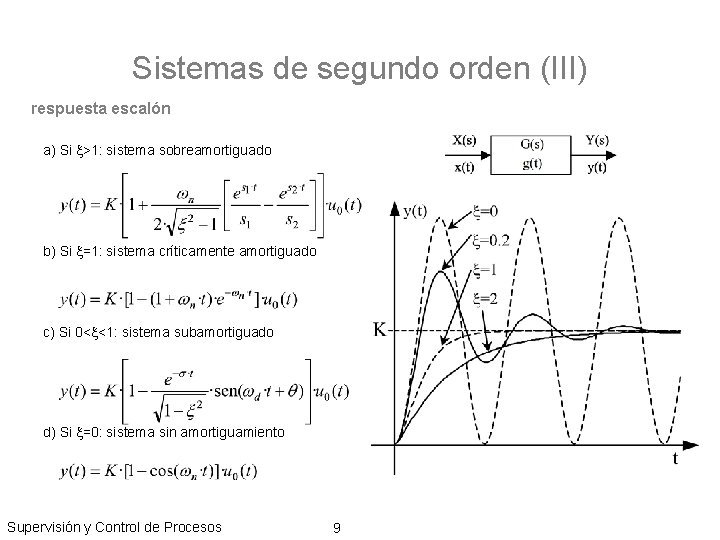
Sistemas de segundo orden (III) respuesta escalón a) Si >1: sistema sobreamortiguado b) Si =1: sistema críticamente amortiguado c) Si 0< <1: sistema subamortiguado d) Si =0: sistema sin amortiguamiento Supervisión y Control de Procesos 9
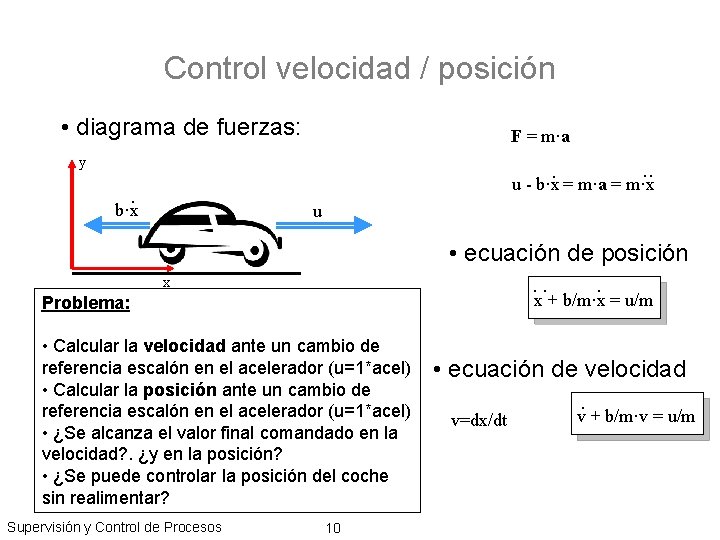
Control velocidad / posición • diagrama de fuerzas: F = m·a y ·· · = m·a = m·x u - b·x · b·x u • ecuación de posición x ·x·+ b/m·x · = u/m Problema: • Calcular la velocidad ante un cambio de referencia escalón en el acelerador (u=1*acel) • Calcular la posición ante un cambio de referencia escalón en el acelerador (u=1*acel) • ¿Se alcanza el valor final comandado en la velocidad? . ¿y en la posición? • ¿Se puede controlar la posición del coche sin realimentar? Supervisión y Control de Procesos 10 • ecuación de velocidad v=dx/dt v· + b/m·v = u/m
- Slides: 10