
Supervisin y Control de Procesos Bloque Temtico I
Supervisión y Control de Procesos Bloque Temático I: Introducción al Control de Procesos Tema 1: Sistemas automatizados. Regulación automática. Conceptos básicos Supervisión y Control de Procesos 1
Definición de Control • RAE: Regular: “Ajustar el funcionamiento de un sistema a determinados fines “ • RAE: “Regulación, manual o automática, sobre un sistema” “Ajuste del funcionamiento de un sistema (1), de forma manual o automática, para determinados fines” (1) RAE: “Conjunto de cosas que relacionadas entre sí ordenadamente contribuyen a determinado objeto. ” Supervisión y Control de Procesos 2
Objetivos del Control • Anular la acción de las perturbaciones sobre la variable controlada • Hacer que la variable controlada siga a la de referencia: Servosistema o Servomecanismo Supervisión y Control de Procesos 3

Control de velocidad: comportamiento del sistema • Medidas a 70 Km/k: – “una variación de 1º en el ángulo de inclinación del acelerador variación de 10 Km/h en la velocidad” – “una variación de la pendiente en 1º variación de 5 Km/h en la velocidad” 70 Km/h pendiente ángulo acelerador Supervisión y Control de Procesos 4
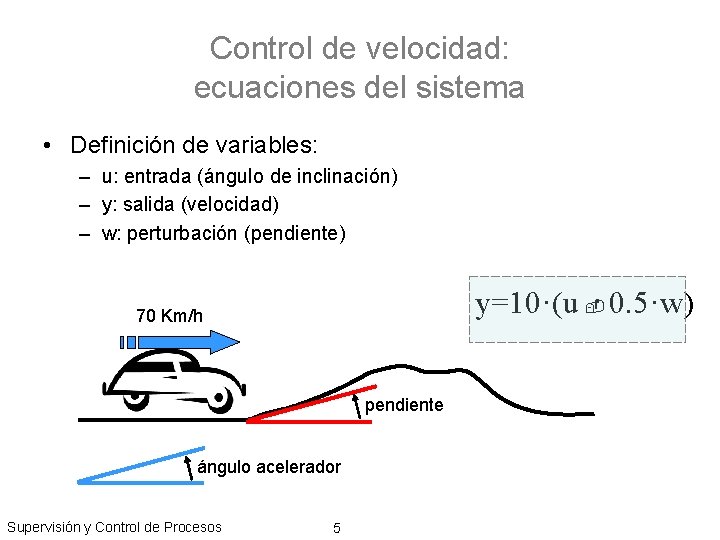
Control de velocidad: ecuaciones del sistema • Definición de variables: – u: entrada (ángulo de inclinación) – y: salida (velocidad) – w: perturbación (pendiente) y=10·(u 0. 5·w) 70 Km/h pendiente ángulo acelerador Supervisión y Control de Procesos 5
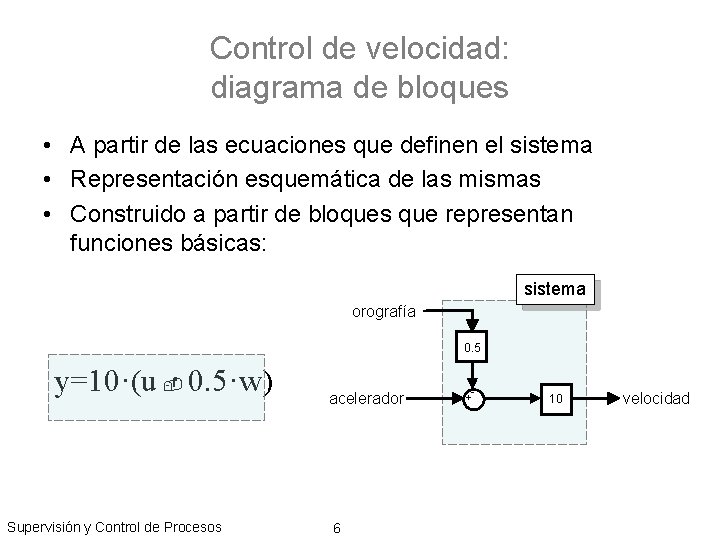
Control de velocidad: diagrama de bloques • A partir de las ecuaciones que definen el sistema • Representación esquemática de las mismas • Construido a partir de bloques que representan funciones básicas: sistema orografía 0. 5 y=10·(u 0. 5·w) Supervisión y Control de Procesos acelerador 6 + 10 velocidad
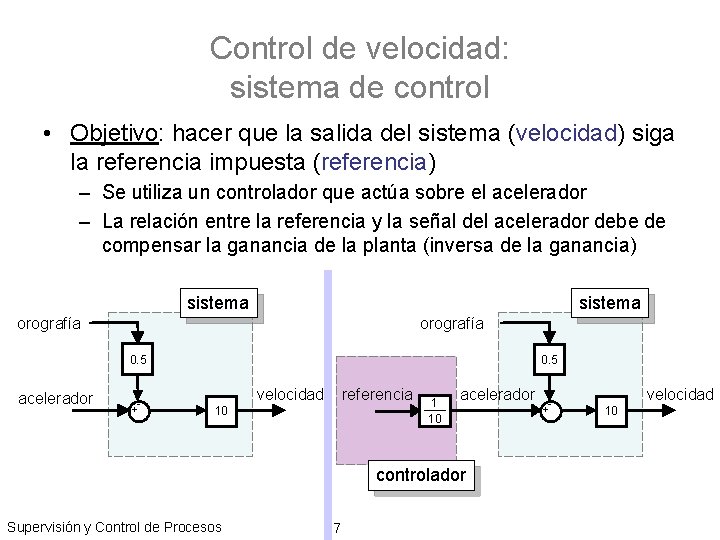
Control de velocidad: sistema de control • Objetivo: hacer que la salida del sistema (velocidad) siga la referencia impuesta (referencia) – Se utiliza un controlador que actúa sobre el acelerador – La relación entre la referencia y la señal del acelerador debe de compensar la ganancia de la planta (inversa de la ganancia) sistema orografía 0. 5 acelerador + 0. 5 velocidad referencia 10 1 10 acelerador controlador Supervisión y Control de Procesos 7 + velocidad 10
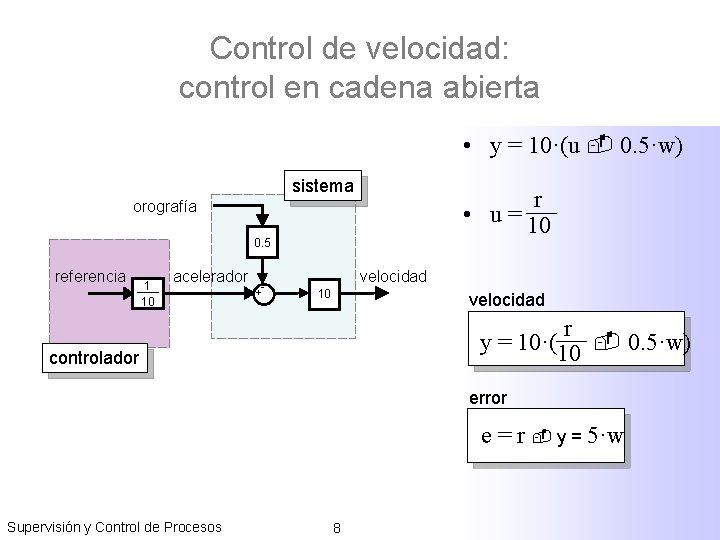
Control de velocidad: control en cadena abierta • y = 10·(u 0. 5·w) sistema r • u = 10 orografía 0. 5 referencia 1 10 acelerador + velocidad 10 velocidad r y = 10·(10 0. 5·w) controlador error e = r y = 5·w Supervisión y Control de Procesos 8
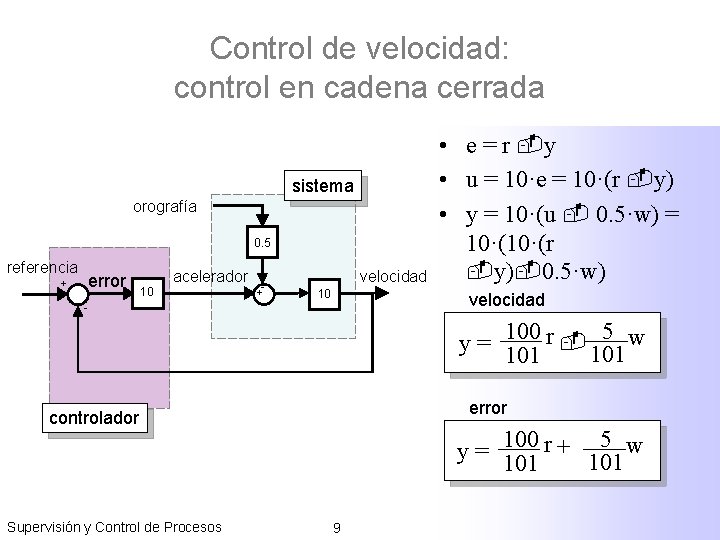
Control de velocidad: control en cadena cerrada sistema orografía 0. 5 referencia + error 10 acelerador +- velocidad 10 • e = r y • u = 10·e = 10·(r y) • y = 10·(u 0. 5·w) = 10·(r y) 0. 5·w) velocidad - 5 w y = 100 r 101 error controlador Supervisión y Control de Procesos 5 w y = 100 r + 101 9
- Slides: 9