
Statica delle strutture 3 E C A T
- Slides: 25
Statica delle strutture 3 E C. A. T. Design a. s. 2016 -17 Prof. Gianluigi Ferrario Prof. Gianni Caspani
Statica delle strutture La statica delle strutture è la parte della meccanica che sviluppa lo studio statico di corpi riconducibili a forme strutturali note nella meccanica delle strutture, in particolare travi e travature. Interesse prevalente della statica delle strutture è lo studio delle strutture isostatiche, le sole per le quali, attraverso le sole condizioni di equilibrio statico, è possibile pervenire ad una determinazione completa del loro stato di sollecitazione interna. Tale studio oggigiorno è svolto prevalentemente per via analitica e numerica. Nel passato molto utilizzati risultavano gli strumenti della statica grafica, adesso abbandonati. Una struttura in un'assegnata configurazione geometrica è in equilibrio se tale equilibrio sussiste per ognuna delle parti in cui la struttura può essere decomposta. Il problema dell'equilibrio statico di una struttura può essere pertanto ricondotto al problema dell'equilibrio statico di tutte le sue parti. In tali relazioni di equilibrio intervengono non solo le forze (e le coppie) esterne applicate, ma anche le azioni (le sollecitazioni interne) che le varie parti si scambiano reciprocamente. Ai fini della valutazione dell'equilibrio, le varie parti della struttura possono essere riguardate come corpi rigidi.
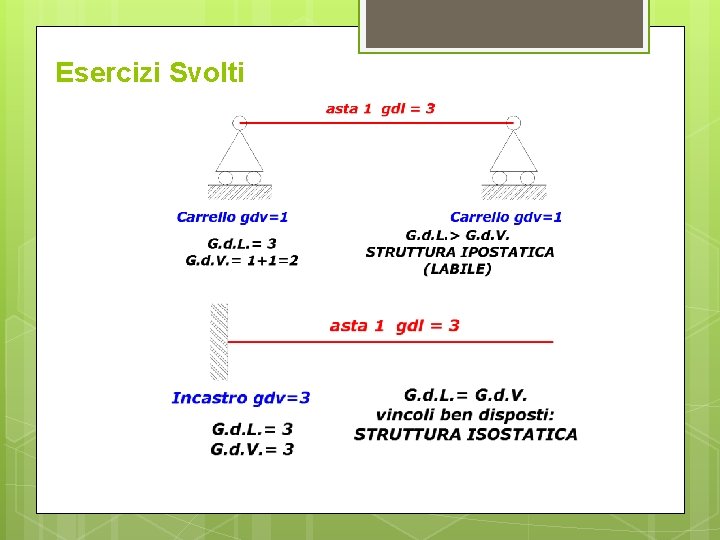
I gradi di libertà e i gradi di vincolo I gradi di libertà: dicesi grado di libertà il numero di parametri cinematici necessari a caratterizzare il moto o l'atto di moto di un sistema. Un corpo rigido nello spazio tridimensionale ha 6 gradi di libertà (3 alla traslazione e 3 alla rotazione). Nel problema piano, il corpo rigido ha 3 gradi di libertà (due alla traslazione e una alla rotazione). La cinematica di un sistema composto da n corpi rigidi (aste) è definita dalla cinematica di ogni corpo del sistema. Il suo grado di libertà è la somma quindi dei gradi di libertà delle sue parti. Il grado di libertà di un sistema eguaglia il numero di equazioni necessarie ad imporre l'equilibrio. Un’asta dunque nel piano può compiere 3 atti di moto e pertanto possiamo affermare che ha 3 gradi di libertà I gradi di vincolo: dicesi grado di vincolo il numero di atti di moto impediti da un vincolo su un corpo rigido. I gradi di vincolo dipendono dalla tipologia del vincolo considerato.
I vincoli Un vincolo è qualsiasi condizione che limita il moto di un corpo. In meccanica delle strutture, essendo solo le forze capaci di modificare lo stato di quiete o di moto di un sistema, l'azione dei vincoli si esplica attraverso un insieme di forze dette forze vincolari o reazioni vincolari che agiscono sui punti del sistema, limitandone il moto. Negli oggetti reali ogni oggetto composto da più elementi utilizza dei sistemi per tenere assieme questi stessi elementi: bullonature, saldature, collanti, molle, elastici, incastri, appoggi, perni etc. Il tipo di sistema utilizzato dipende fondamentalmente dal genere di movimento che deve essere permesso al tale elemento rispetto ad un altro (o, se fissato a terra, rispetto alla terra stessa).
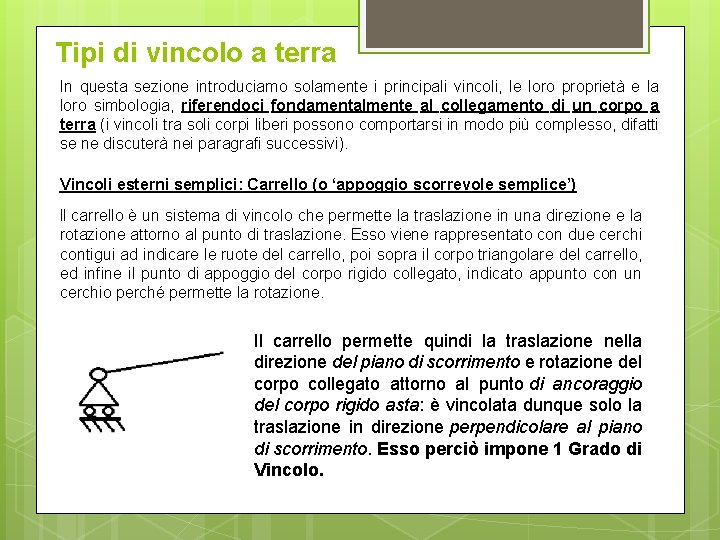
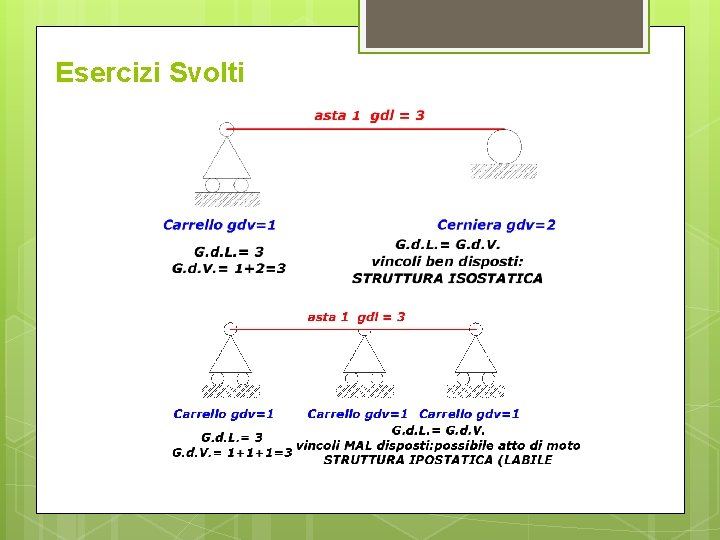
Tipi di vincolo a terra In questa sezione introduciamo solamente i principali vincoli, le loro proprietà e la loro simbologia, riferendoci fondamentalmente al collegamento di un corpo a terra (i vincoli tra soli corpi liberi possono comportarsi in modo più complesso, difatti se ne discuterà nei paragrafi successivi). Vincoli esterni semplici: Carrello (o ‘appoggio scorrevole semplice’) ll carrello è un sistema di vincolo che permette la traslazione in una direzione e la rotazione attorno al punto di traslazione. Esso viene rappresentato con due cerchi contigui ad indicare le ruote del carrello, poi sopra il corpo triangolare del carrello, ed infine il punto di appoggio del corpo rigido collegato, indicato appunto con un cerchio perché permette la rotazione. Il carrello permette quindi la traslazione nella direzione del piano di scorrimento e rotazione del corpo collegato attorno al punto di ancoraggio del corpo rigido asta: è vincolata dunque solo la traslazione in direzione perpendicolare al piano di scorrimento. Esso perciò impone 1 Grado di Vincolo.
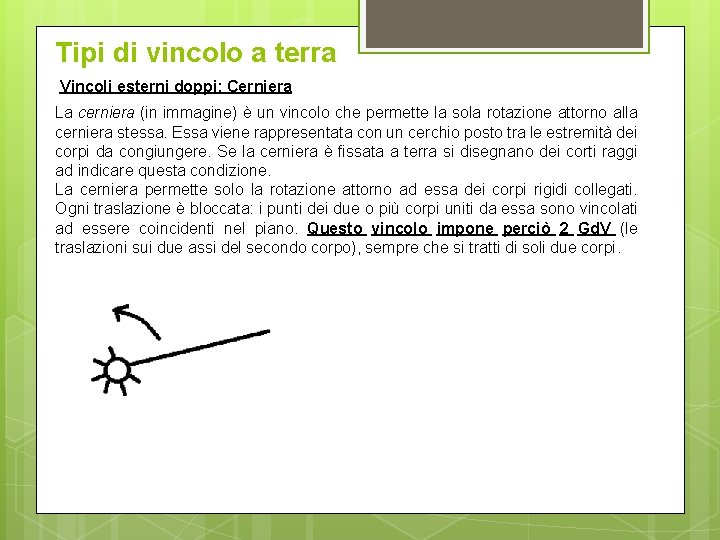
Tipi di vincolo a terra Vincoli esterni doppi: Cerniera La cerniera (in immagine) è un vincolo che permette la sola rotazione attorno alla cerniera stessa. Essa viene rappresentata con un cerchio posto tra le estremità dei corpi da congiungere. Se la cerniera è fissata a terra si disegnano dei corti raggi ad indicare questa condizione. La cerniera permette solo la rotazione attorno ad essa dei corpi rigidi collegati. Ogni traslazione è bloccata: i punti dei due o più corpi uniti da essa sono vincolati ad essere coincidenti nel piano. Questo vincolo impone perciò 2 Gd. V (le traslazioni sui due assi del secondo corpo), sempre che si tratti di soli due corpi.
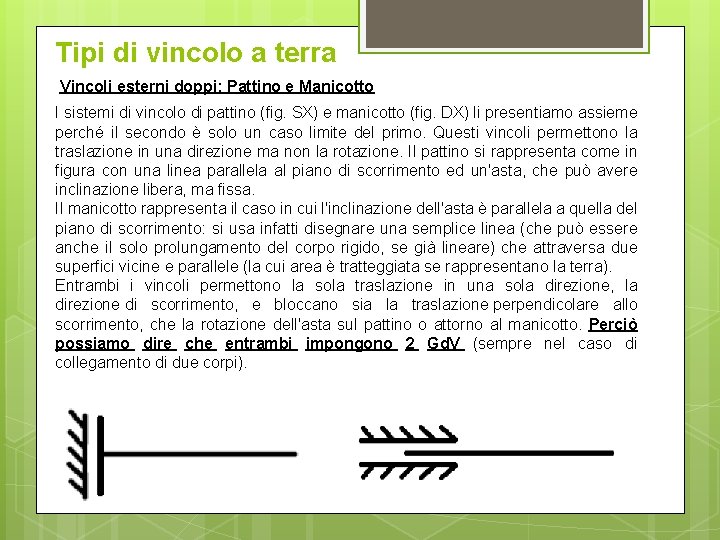
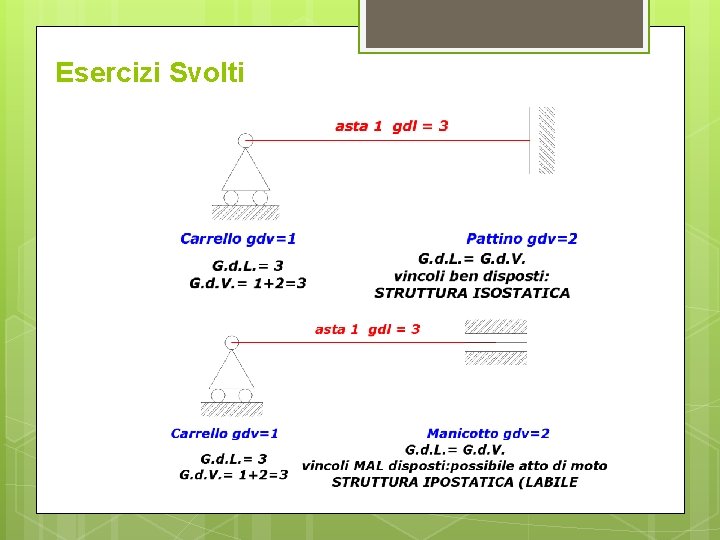
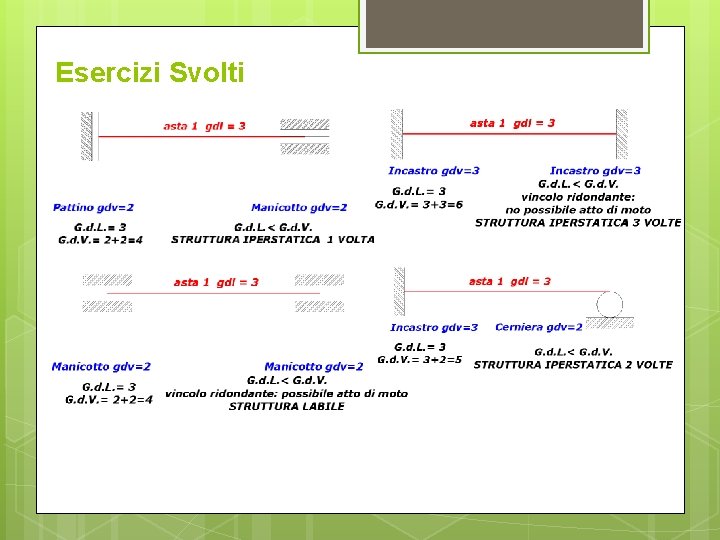
Tipi di vincolo a terra Vincoli esterni doppi: Pattino e Manicotto I sistemi di vincolo di pattino (fig. SX) e manicotto (fig. DX) li presentiamo assieme perché il secondo è solo un caso limite del primo. Questi vincoli permettono la traslazione in una direzione ma non la rotazione. Il pattino si rappresenta come in figura con una linea parallela al piano di scorrimento ed un'asta, che può avere inclinazione libera, ma fissa. Il manicotto rappresenta il caso in cui l'inclinazione dell'asta è parallela a quella del piano di scorrimento: si usa infatti disegnare una semplice linea (che può essere anche il solo prolungamento del corpo rigido, se già lineare) che attraversa due superfici vicine e parallele (la cui area è tratteggiata se rappresentano la terra). Entrambi i vincoli permettono la sola traslazione in una sola direzione, la direzione di scorrimento, e bloccano sia la traslazione perpendicolare allo scorrimento, che la rotazione dell'asta sul pattino o attorno al manicotto. Perciò possiamo dire che entrambi impongono 2 Gd. V (sempre nel caso di collegamento di due corpi).
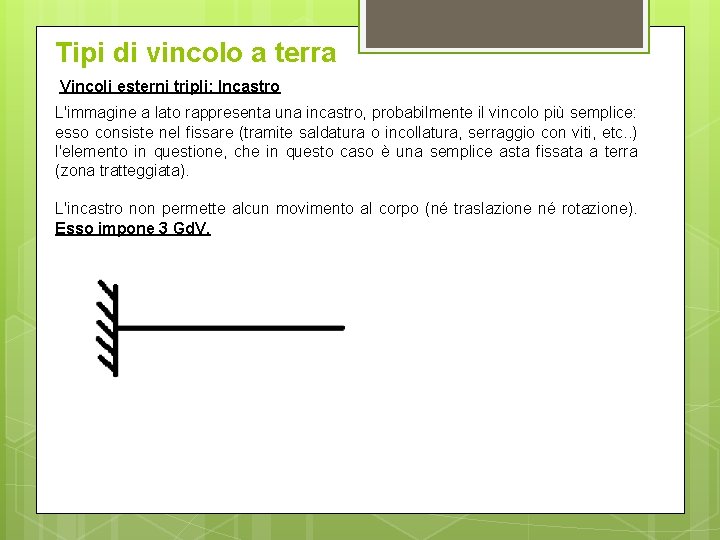
Tipi di vincolo a terra Vincoli esterni tripli: Incastro L'immagine a lato rappresenta una incastro, probabilmente il vincolo più semplice: esso consiste nel fissare (tramite saldatura o incollatura, serraggio con viti, etc. . ) l'elemento in questione, che in questo caso è una semplice asta fissata a terra (zona tratteggiata). L'incastro non permette alcun movimento al corpo (né traslazione né rotazione). Esso impone 3 Gd. V.
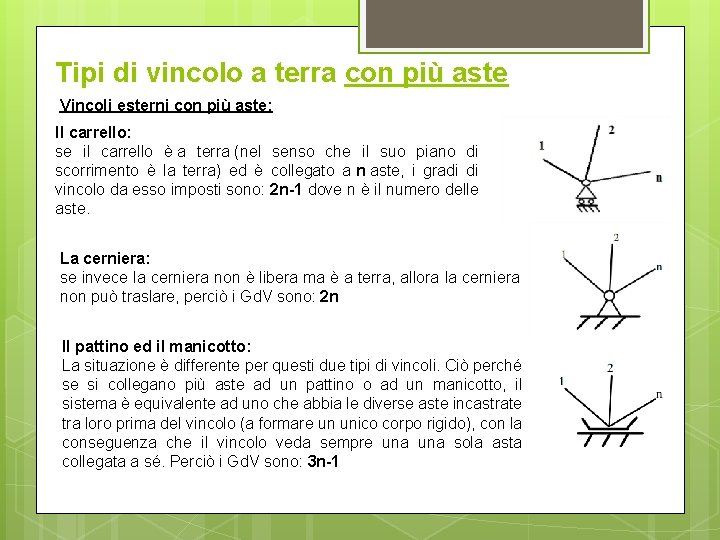
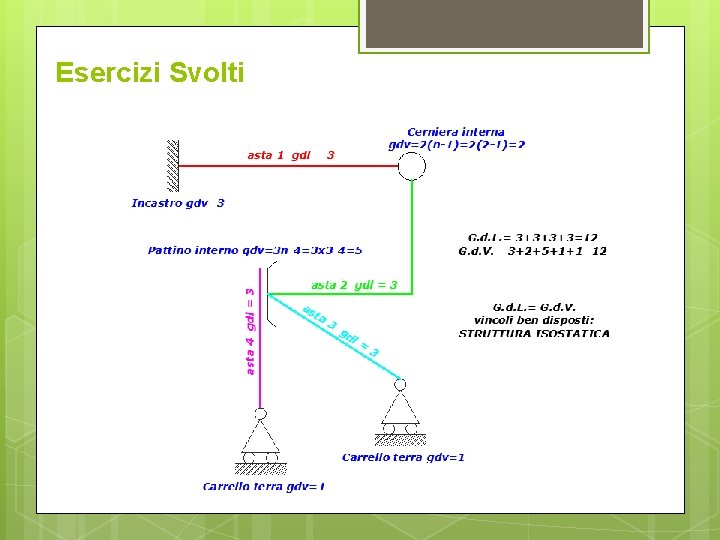
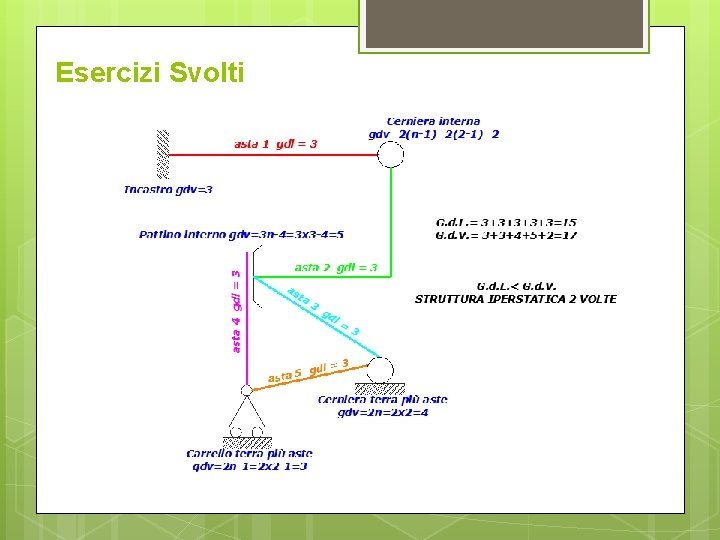
Tipi di vincolo a terra con più aste Vincoli esterni con più aste: Il carrello: se il carrello è a terra (nel senso che il suo piano di scorrimento è la terra) ed è collegato a n aste, i gradi di vincolo da esso imposti sono: 2 n-1 dove n è il numero delle aste. La cerniera: se invece la cerniera non è libera ma è a terra, allora la cerniera non può traslare, perciò i Gd. V sono: 2 n Il pattino ed il manicotto: La situazione è differente per questi due tipi di vincoli. Ciò perché se si collegano più aste ad un pattino o ad un manicotto, il sistema è equivalente ad uno che abbia le diverse aste incastrate tra loro prima del vincolo (a formare un unico corpo rigido), con la conseguenza che il vincolo veda sempre una sola asta collegata a sé. Perciò i Gd. V sono: 3 n-1
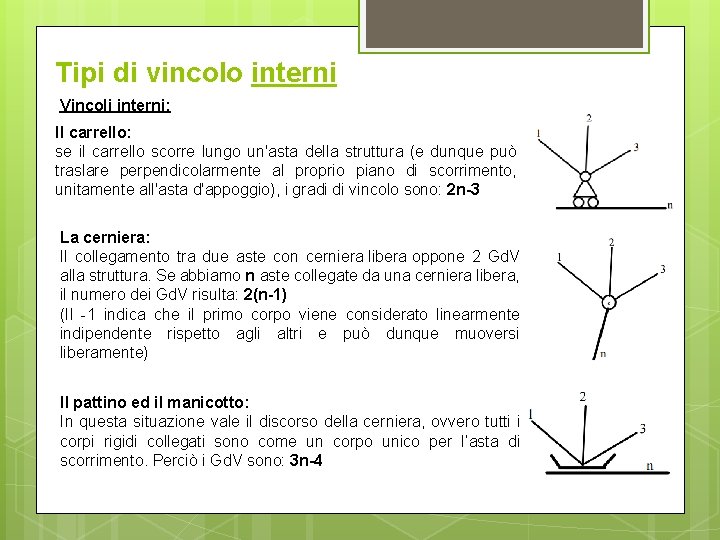
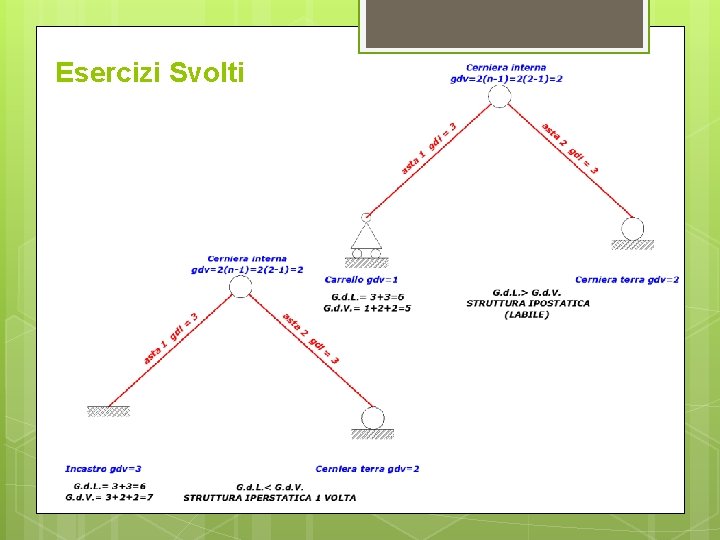
Tipi di vincolo interni Vincoli interni: Il carrello: se il carrello scorre lungo un'asta della struttura (e dunque può traslare perpendicolarmente al proprio piano di scorrimento, unitamente all'asta d'appoggio), i gradi di vincolo sono: 2 n-3 La cerniera: Il collegamento tra due aste con cerniera libera oppone 2 Gd. V alla struttura. Se abbiamo n aste collegate da una cerniera libera, il numero dei Gd. V risulta: 2(n-1) (Il -1 indica che il primo corpo viene considerato linearmente indipendente rispetto agli altri e può dunque muoversi liberamente) Il pattino ed il manicotto: In questa situazione vale il discorso della cerniera, ovvero tutti i corpi rigidi collegati sono come un corpo unico per l’asta di scorrimento. Perciò i Gd. V sono: 3 n-4
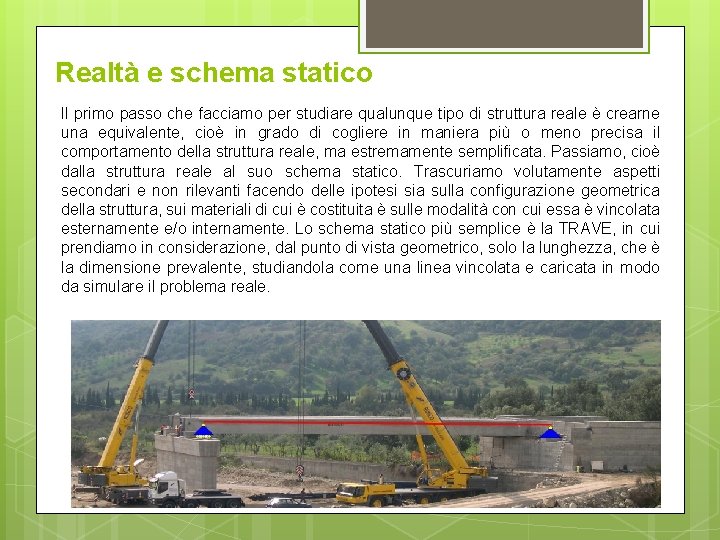
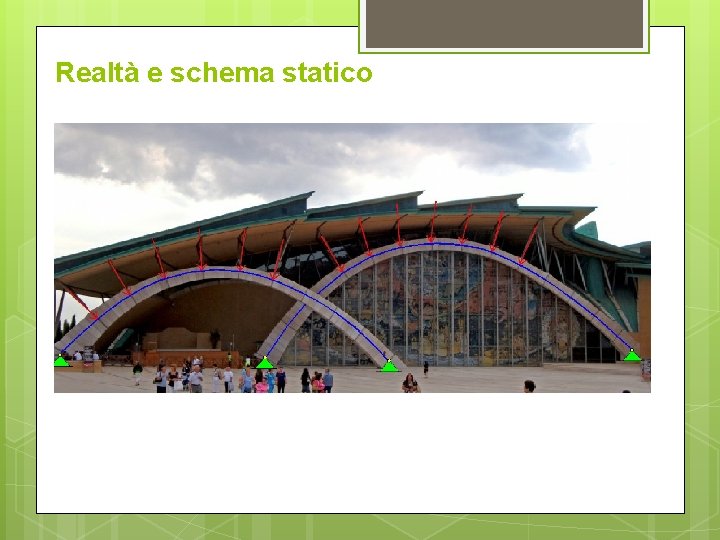
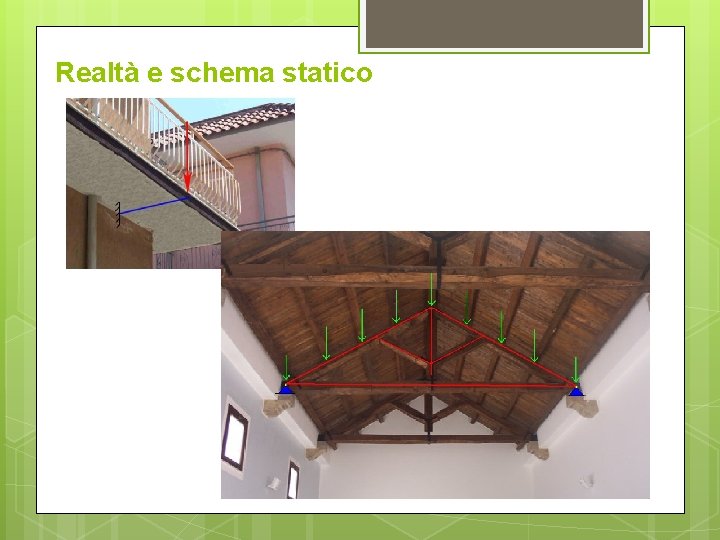
Realtà e schema statico Il primo passo che facciamo per studiare qualunque tipo di struttura reale è crearne una equivalente, cioè in grado di cogliere in maniera più o meno precisa il comportamento della struttura reale, ma estremamente semplificata. Passiamo, cioè dalla struttura reale al suo schema statico. Trascuriamo volutamente aspetti secondari e non rilevanti facendo delle ipotesi sia sulla configurazione geometrica della struttura, sui materiali di cui è costituita è sulle modalità con cui essa è vincolata esternamente e/o internamente. Lo schema statico più semplice è la TRAVE, in cui prendiamo in considerazione, dal punto di vista geometrico, solo la lunghezza, che è la dimensione prevalente, studiandola come una linea vincolata e caricata in modo da simulare il problema reale.
Realtà e schema statico
Realtà e schema statico
Condizioni di equilibrio Un corpo si dice comunemente statico se è fermo, se non si muove, se non può essere mosso. In questa lezione vedremo invece tecnicamente più approfonditamente cosa significa che un corpo sia statico e sotto quali condizioni. Vedremo ad esempio quando un sistema è stato reso statico a sufficienza o quando si ha esagerato nel imporre vincoli, magari inutilmente. Le situazioni possibili nelle quali può trovarsi un corpo sono fondamentalmente tre: ipostaticità, isostaticità e iperstaticità. Ipostaticità: come si poteva già dedurrre da prefisso ipo-, la condizione ipostatica è non sufficientemente statica, dunque è mobile. Un corpo od un sistema di corpi è ipostatico se in pratica non è statico, cioè se si può muovere. Ciò normalmente avviene se il numero di gradi di vincolo (Gd. V) imposti è minore del numero dei gradi di libertà (Gd. L) del corpo. Tuttavia se i vincoli sono malposti (ovvero se sono ridondanti, se vincolano lo stesso grado di libertà, lo stesso movimento), l'ipostaticità può comparire anche in situazioni in cui Gd. V>Gd. L. Prendiamo ad esempio un'asta orizzontale (3 Gd. L nel piano) collegata a terra con 3 carrelli giacenti a terra sullo stesso piano di scorrimento (ogni carrello impone un solo grado di vincolo: totale = 3 Gd. V). Questa situazione a prima vista statica (Gd. L=Gd. V), è in realtà mobile. Ciò è dovuto al fatto che i vincoli sono malposti: sono eccessivi per ottenere la sola ipostaticità o posti in modo ridondante ed inadatto per ottenere l'isostaticità.
Condizioni di equilibrio Isostaticità: la condizione di isostaticità è spesso considerata la situazione statica ideale. Essa è la situazione di staticità - vera e propria immobilità - del sistema, con il numero di vincoli minimo necessario (difatti il prefisso -iso indica l'eguaglianza Gd. V=Gd. L). Ad esempio un'asta vincolata agli estremi da una cerniera a terra ed un carrello a terra è un sitema isostatico: esso è fisso, i vincoli non gli permettono di muoversi in alcuna direzione, né ruotando né traslando (l'orientazione del carrello tuttavia potrà rendere il sistema labile o meno, vedi dopo). Un sistema isostatico ottimizza il minimo numero di vincoli con la completa staticità del sistema. Perciò se Gd. V=Gd. L (condizione solo necessaria per l'isostaticità) allora il sistema può essere isostatico. Tuttavia, come anticipato nell'esempio ipostatico, un sistema può rispettare la condizione Gd. V=Gd. L, ma non essere statico (immobile).
Condizioni di equilibrio Iperstaticità: come ancora si poteva dedurrre da prefisso iper-, la condizione iperstatica è fin troppo statica, dunque non mobile ma soggetta ad un numero più che sufficiente di vincoli. Un corpo od un sistema di corpi è iperstatico se è statico ma ha un numero di Gd. V superiore al numero di Gd. L, ciò vuol dire che certi vincoli impongono i loro vincoli nella stessa direzione (di traslazione o rotazione). Un sistema iperstatico è caratterizzato da un eccesso di vincoli, alcuni dei quali risultano dunque inutili, superflui o altrimenti malposti. Perciò se Gd. V>Gd. L (condizione solo necessaria per l'iperstaticità) allora il sistema può essere iperstatico. Difatti in questo caso il numero eccessivo di vincoli può produrre staticità oppure ancora mobilità: vediamo come. In modo simile all'esempio di ipostaticità, consideriamo un'asta orizzontale (3 Gd. L nel piano) collegata a terra con 7 carrelli giacenti a terra sullo stesso piano di scorrimento (ogni carrello impone un solo grado di vincolo: totale = 7 Gd. V). Questa situazione iperstatica (Gd. V>Gd. L), è in realtà ancora mobile. Questo avviene perché i 7 vincoli imposti vincolano tutti la stessa direzione di movimento e la rotazione dell'asta, lasciando comunque sempre libero lo scorrimento orizzontale (sarebbero bastati semplicemente 2 carrelli per ottenere lo stesso identico risultato).
Esercizi Svolti
Esercizi Svolti
Esercizi Svolti
Esercizi Svolti
Esercizi Svolti
Esercizi Svolti
Esercizi Svolti
Le equazioni cardinali della statica (ECS) sono le relazioni che caratterizzano lo stato di staticità (moto a velocità nulla o a secco di un corpo). A livello pratico, tali equazioni sono alla base della ricerca delle relazioni e dei valori delle reazioni vincolari. Le applicheremo a generici sistemi bidimensionali. Le equazioni cardinali della statica sono sufficienti per risolvere completamente e univocamente sistemi isostatici (Gd. V = Gd. L), mentre non sono sempre sufficienti per risolvere sistemi iperstatici (Gd. V > Gd. L), perché caratterizzati da un numero di vincoli (e dunque di reazioni vincolari incognite) maggiore dei gradi di libertà (e dunque del numero di equazioni indipendenti). Per i sistemi iperstatici esistono tuttavia altri sistemi risolutivi che studieremo nel corso del triennio finale.
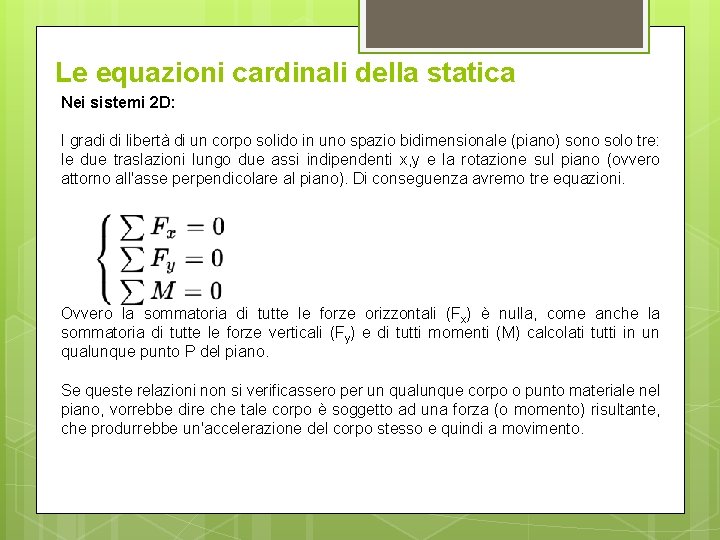
Le equazioni cardinali della statica Nei sistemi 2 D: I gradi di libertà di un corpo solido in uno spazio bidimensionale (piano) sono solo tre: le due traslazioni lungo due assi indipendenti x, y e la rotazione sul piano (ovvero attorno all'asse perpendicolare al piano). Di conseguenza avremo tre equazioni. Ovvero la sommatoria di tutte le forze orizzontali (Fx) è nulla, come anche la sommatoria di tutte le forze verticali (Fy) e di tutti momenti (M) calcolati tutti in un qualunque punto P del piano. Se queste relazioni non si verificassero per un qualunque corpo o punto materiale nel piano, vorrebbe dire che tale corpo è soggetto ad una forza (o momento) risultante, che produrrebbe un'accelerazione del corpo stesso e quindi a movimento.