
ST 513 CESET UNICAMP 2007 TOPOGRAFIA PARA SANEAMENTO
- Slides: 38
ST 513 CESET - UNICAMP 2007 TOPOGRAFIA PARA SANEAMENTO 2007 PROF. Hiroshi Paulo Yoshizane hiroshiy@ceset. unicamp. br hiroshi 55@itelefonica. com. br
MÉTODOS DE MEDIÇÕES ANGULARES DE CAMPO 1 -MEDIÇÕES DE CAMPO POR AZIMUTES. 2 -MEDIÇÕES DE CAMPO POR NGULOS Á DIREITA. 2 a) Caminhamento no sentido horário: - ngulo externo 2 b) Caminhamento no sentido anti-horário - ngulo interno 3 -MEDIÇÕES DE CAMPO POR COORDENADAS. 3 a) Imposição de coordenadas conhecidas 3 b) imposição de coordenadas locais
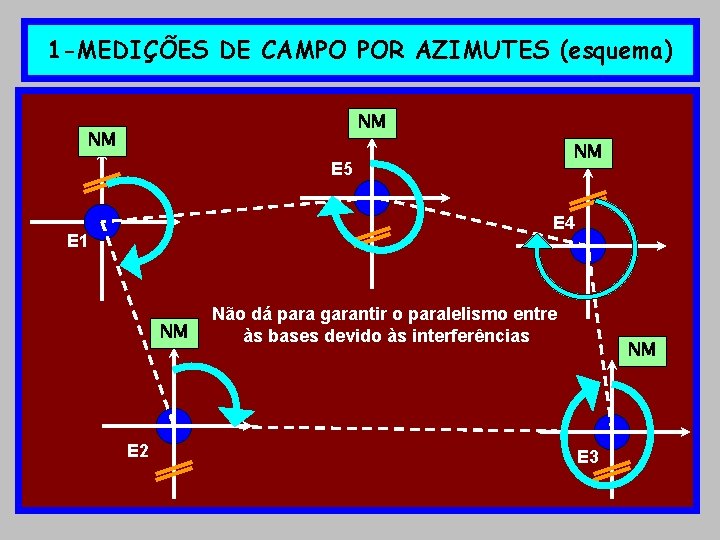
1 -MEDIÇÕES DE CAMPO POR AZIMUTES. ATRAVÉS DE BÚSSOLA: Em cada base, é zerada ao norte magnético. É um método não recomendado, devido às variações principalmente devido à instabilidade da agulha magnética da bússola em decorrência dos materiais metálicos que interferem no direcionamento do ponteiro da bússola.
1 -MEDIÇÕES DE CAMPO POR AZIMUTES (esquema) NM NM NM E 5 E 4 E 1 NM E 2 Não dá para garantir o paralelismo entre às bases devido às interferências NM E 3
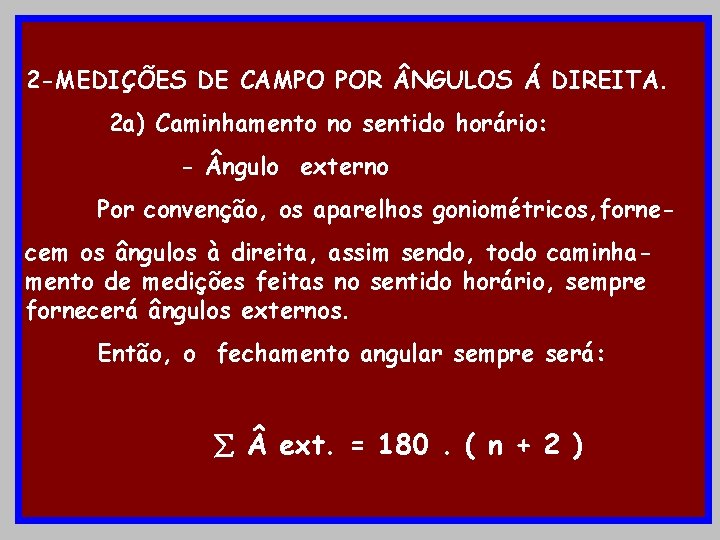
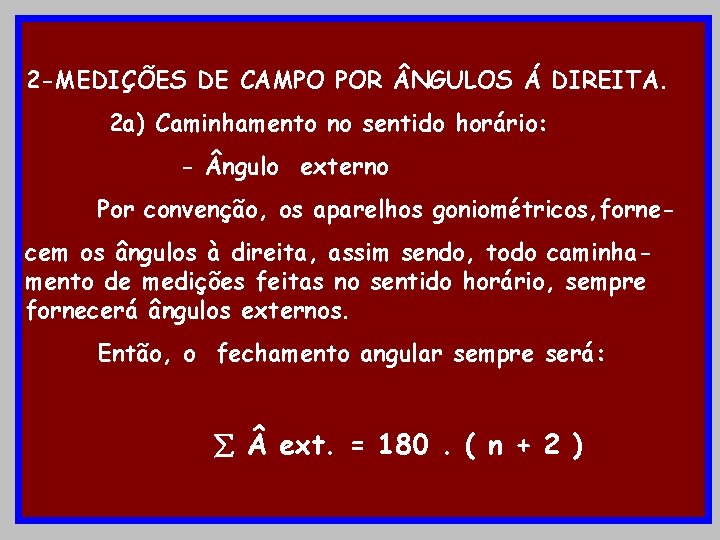
2 -MEDIÇÕES DE CAMPO POR NGULOS Á DIREITA. 2 a) Caminhamento no sentido horário: - ngulo externo Por convenção, os aparelhos goniométricos, fornecem os ângulos à direita, assim sendo, todo caminhamento de medições feitas no sentido horário, sempre fornecerá ângulos externos. Então, o fechamento angular sempre será: ext. = 180. ( n + 2 )
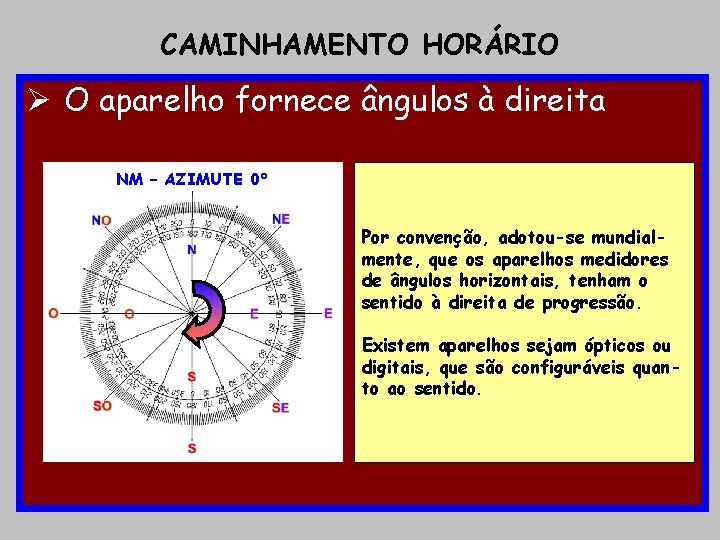
CAMINHAMENTO HORÁRIO Ø O aparelho fornece ângulos à direita NM – AZIMUTE 0° Por convenção, adotou-se mundialmente, que os aparelhos medidores de ângulos horizontais, tenham o sentido à direita de progressão. Existem aparelhos sejam ópticos ou digitais, que são configuráveis quanto ao sentido.
2 -MEDIÇÕES DE CAMPO POR NGULOS Á DIREITA. 2 a) Caminhamento no sentido horário: - ngulo externo Por convenção, os aparelhos goniométricos, fornecem os ângulos à direita, assim sendo, todo caminhamento de medições feitas no sentido horário, sempre fornecerá ângulos externos. Então, o fechamento angular sempre será: ext. = 180. ( n + 2 )
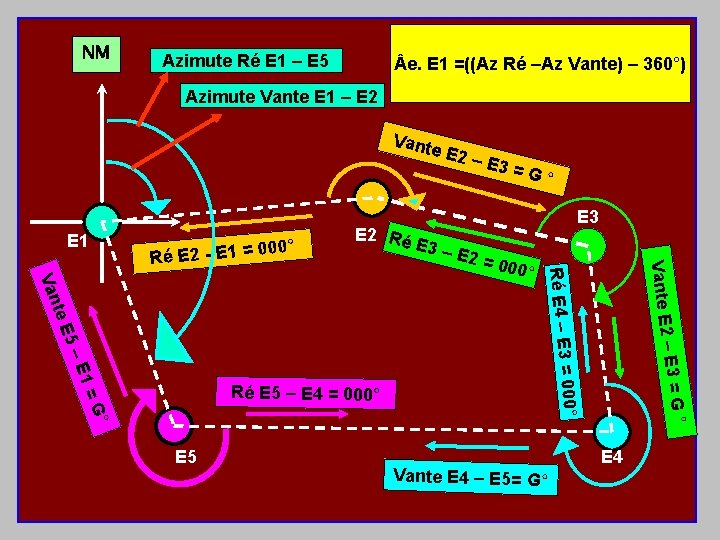
NM Azimute Ré E 1 – E 5 e. E 1 =((Az Ré –Az Vante) – 360°) Azimute Vante E 1 – E 2 Vant e E 2 E 1 =G° ° =G Ré E 5 – E 4 = 000° G° = 000° E 1 2 – E 3 = Ré E 4 – E 3 5– te E Van E 2 Ré E 3 – E 2 = 000° E 3 Vante E 000° Ré E 2 - E 1 = – E 3 E 5 Vante E 4 – E 5= G° E 4
2 -MEDIÇÕES DE CAMPO POR NGULOS Á DIREITA. 2 b) Caminhamento no sentido anti-horário: - ngulo interno Por convenção, os aparelhos goniométricos, fornecem os ângulos à direita, assim sendo, todo caminhamento de medições feitas no sentido horário, sempre fornecerá ângulos externos. Então, o fechamento angular sempre será: ext. = 180. ( n - 2 )
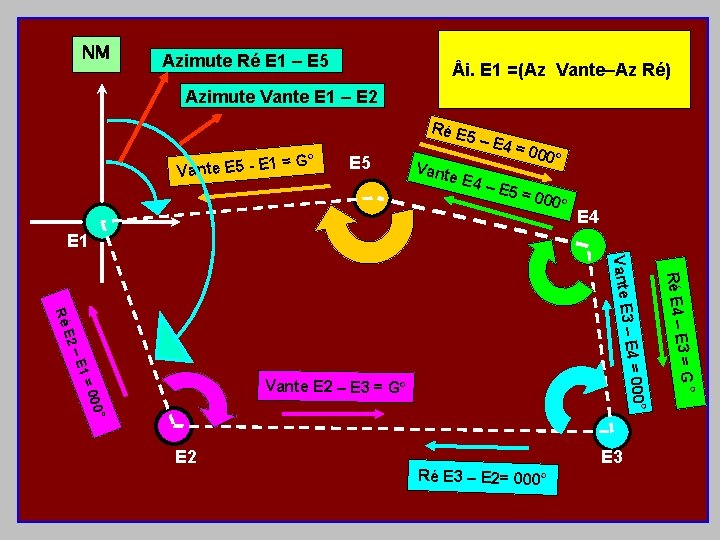
NM Azimute Ré E 1 – E 5 i. E 1 =(Az Vante–Az Ré) Azimute Vante E 1 – E 2 1 = G° Vante E 5 - E Ré E 5–E E 5 Vant e 4=0 E 4 – E 00° 5=0 00° E 4 E 1 1= –E 000° ° 000 E 3 Ré E 3 – E 2= 000° E 3 = G ° 3 – E 4 = E 2 Ré E 4 – Vante E Ré Vante E 2 – E 3 = G°
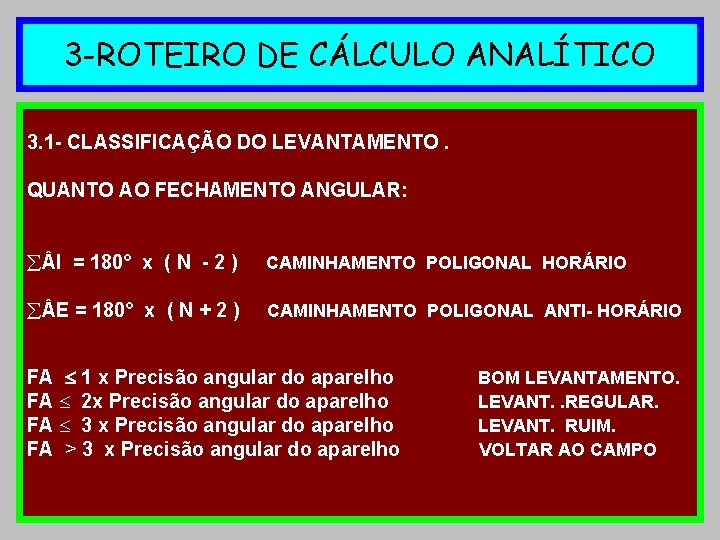
3 -ROTEIRO DE CÁLCULO ANALÍTICO 3. 1 - CLASSIFICAÇÃO DO LEVANTAMENTO. QUANTO AO FECHAMENTO ANGULAR: å I = 180° x ( N - 2 ) CAMINHAMENTO POLIGONAL HORÁRIO å E = 180° x ( N + 2 ) CAMINHAMENTO POLIGONAL ANTI- HORÁRIO FA 1 x Precisão angular do aparelho FA 2 x Precisão angular do aparelho FA 3 x Precisão angular do aparelho FA > 3 x Precisão angular do aparelho BOM LEVANTAMENTO. LEVANT. . REGULAR. LEVANT. RUIM. VOLTAR AO CAMPO
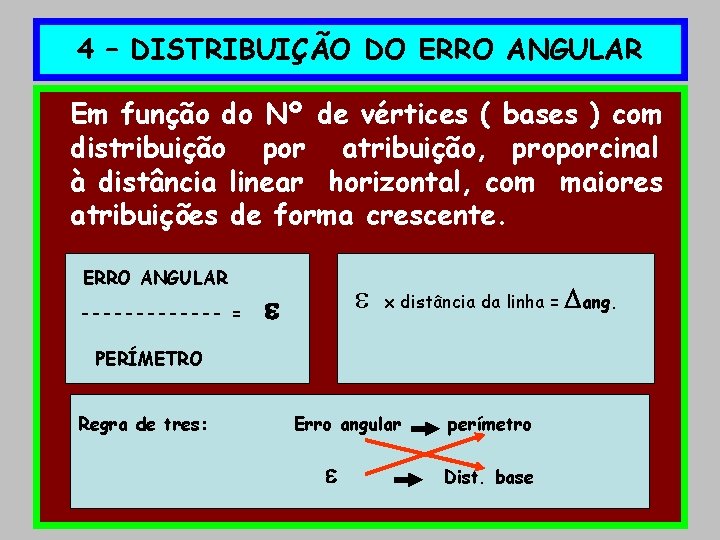
4 – DISTRIBUIÇÃO DO ERRO ANGULAR Em função do Nº de vértices ( bases ) com distribuição por atribuição, proporcinal à distância linear horizontal, com maiores atribuições de forma crescente. ERRO ANGULAR ------- = x distância da linha = PERÍMETRO Regra de tres: Erro angular perímetro Dist. base ang.
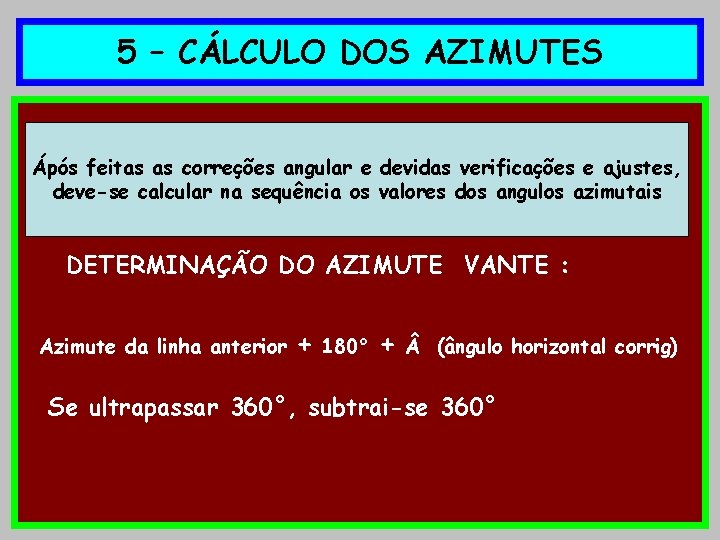
5 – CÁLCULO DOS AZIMUTES Ápós feitas as correções angular e devidas verificações e ajustes, deve-se calcular na sequência os valores dos angulos azimutais DETERMINAÇÃO DO AZIMUTE VANTE : Azimute da linha anterior + 180° + (ângulo horizontal corrig) Se ultrapassar 360°, subtrai-se 360°
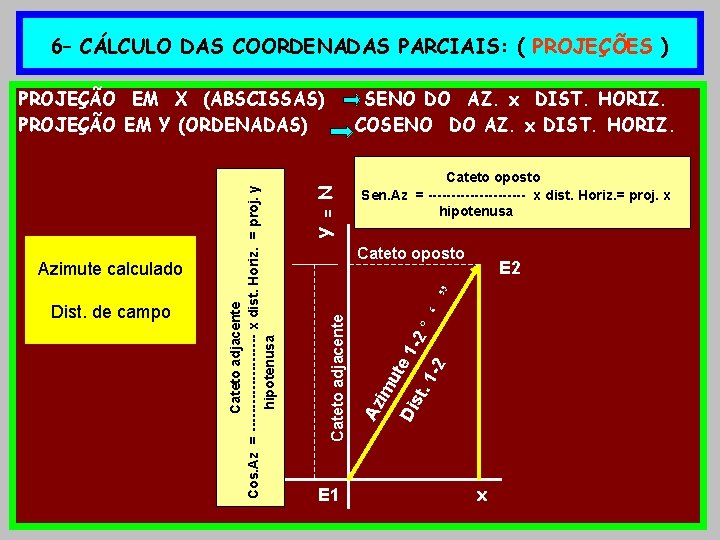
6– CÁLCULO DAS COORDENADAS PARCIAIS: ( PROJEÇÕES ) Y = N Cateto oposto Sen. Az = ----------- x dist. Horiz. = proj. x hipotenusa Cateto oposto E 2 -2 st. 1 Di im ute 1 -2 ° ‘ ” E 1 Az Dist. de campo SENO DO AZ. x DIST. HORIZ. COSENO DO AZ. x DIST. HORIZ. Cateto adjacente Azimute calculado Cateto adjacente Cos. Az = ----------- x dist. Horiz. = proj. y hipotenusa PROJEÇÃO EM X (ABSCISSAS) PROJEÇÃO EM Y (ORDENADAS) x
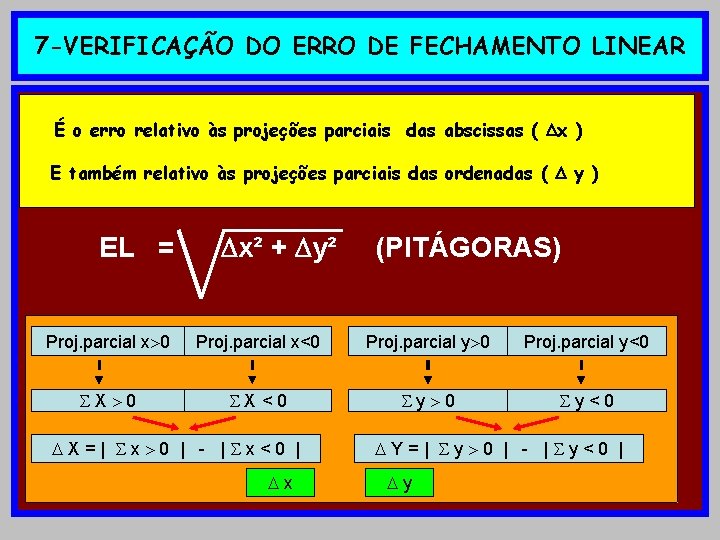
7 -VERIFICAÇÃO DO ERRO DE FECHAMENTO LINEAR É o erro relativo às projeções parciais das abscissas ( x ) E também relativo às projeções parciais das ordenadas ( y ) EL = x² + y² (PITÁGORAS) Proj. parcial x 0 Proj. parcial x<0 Proj. parcial y<0 X<0 y<0 X=| x 0 | - | x<0 | x Y=| y 0 | - | y<0 | y
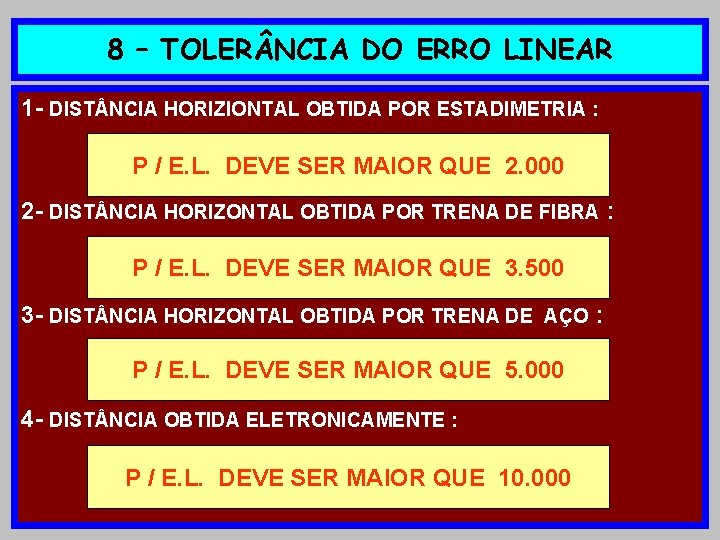
8 – TOLER NCIA DO ERRO LINEAR 1 - DIST NCIA HORIZIONTAL OBTIDA POR ESTADIMETRIA : P / E. L. DEVE SER MAIOR QUE 2. 000 2 - DIST NCIA HORIZONTAL OBTIDA POR TRENA DE FIBRA : P / E. L. DEVE SER MAIOR QUE 3. 500 3 - DIST NCIA HORIZONTAL OBTIDA POR TRENA DE AÇO : P / E. L. DEVE SER MAIOR QUE 5. 000 4 - DIST NCIA OBTIDA ELETRONICAMENTE : P / E. L. DEVE SER MAIOR QUE 10. 000
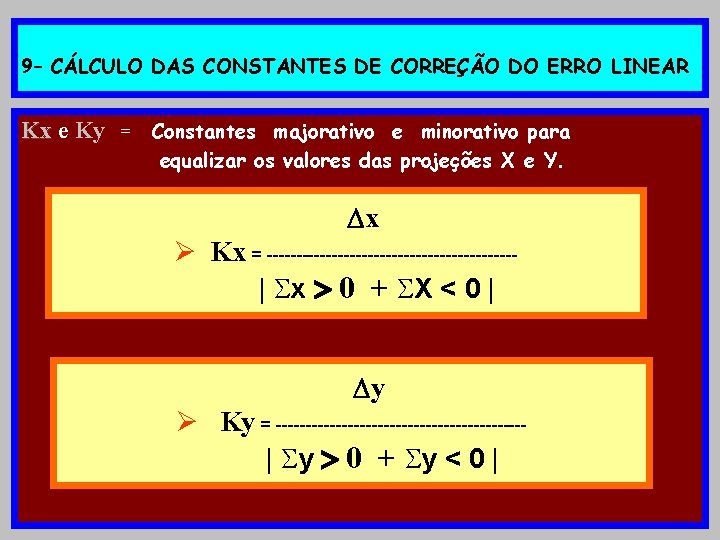
9– CÁLCULO DAS CONSTANTES DE CORREÇÃO DO ERRO LINEAR Kx e Ky = Constantes majorativo e minorativo para equalizar os valores das projeções X e Y. x Ø Kx = ---------------------| x 0 + X < 0 | y Ø Ky = ---------------------| y 0 + y < 0 |
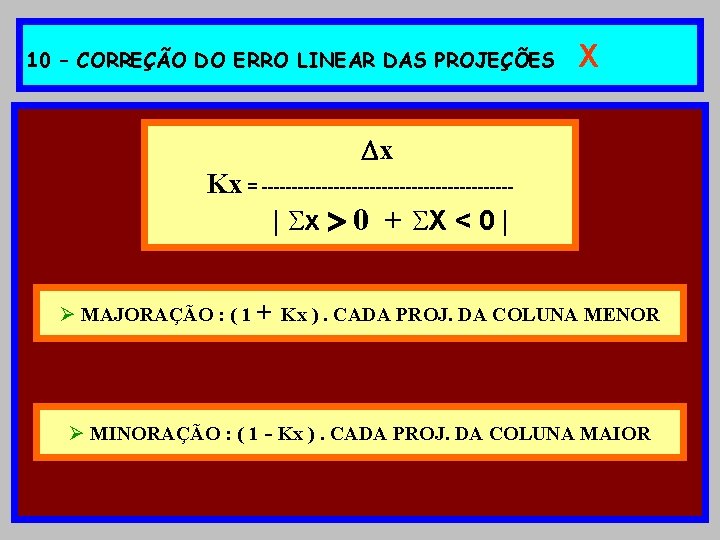
10 – CORREÇÃO DO ERRO LINEAR DAS PROJEÇÕES X x Kx = ---------------------| x 0 + X < 0 | Ø MAJORAÇÃO : ( 1 + Kx ). CADA PROJ. DA COLUNA MENOR Ø MINORAÇÃO : ( 1 - Kx ). CADA PROJ. DA COLUNA MAIOR
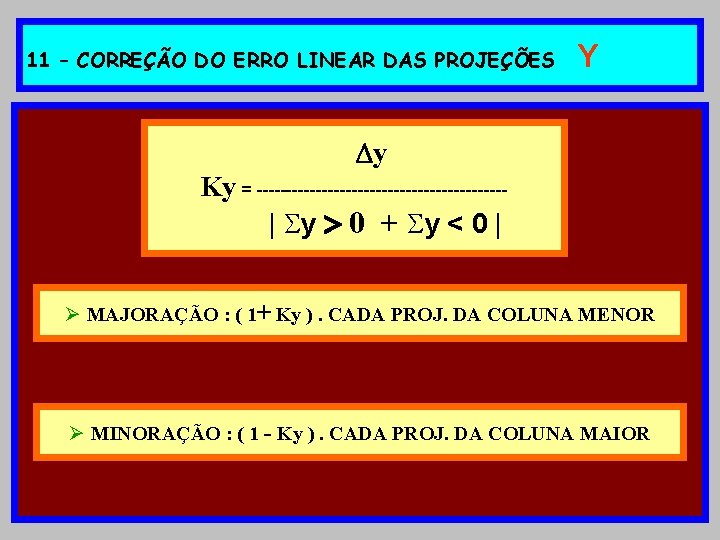
11 – CORREÇÃO DO ERRO LINEAR DAS PROJEÇÕES Y y Ky = ---------------------| y 0 + y < 0 | Ø MAJORAÇÃO : ( 1+ Ky ). CADA PROJ. DA COLUNA MENOR Ø MINORAÇÃO : ( 1 - Ky ). CADA PROJ. DA COLUNA MAIOR
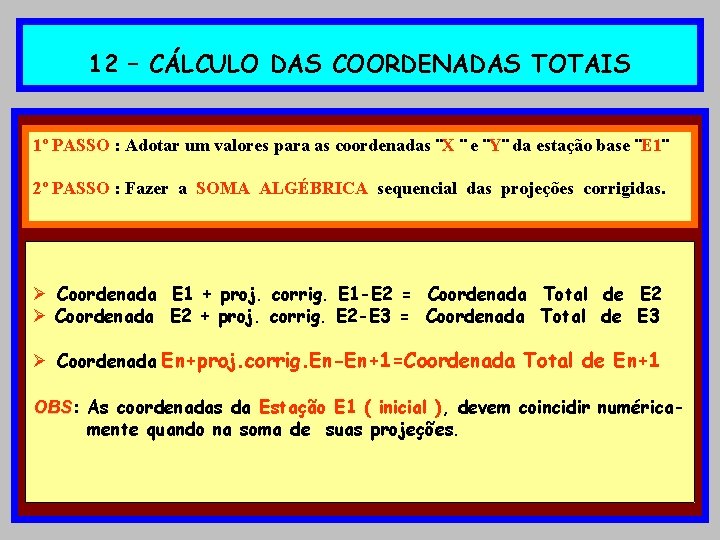
12 – CÁLCULO DAS COORDENADAS TOTAIS 1º PASSO : Adotar um valores para as coordenadas ¨X ¨ e ¨Y¨ da estação base ¨E 1¨ 2º PASSO : Fazer a SOMA ALGÉBRICA sequencial das projeções corrigidas. Ø Coordenada E 1 + proj. corrig. E 1 -E 2 = Coordenada Total de E 2 Ø Coordenada E 2 + proj. corrig. E 2 -E 3 = Coordenada Total de E 3 Ø Coordenada En+proj. corrig. En-En+1=Coordenada Total de En+1 OBS: OBS As coordenadas da Estação E 1 ( inicial ), devem coincidir numéricamente quando na soma de suas projeções.
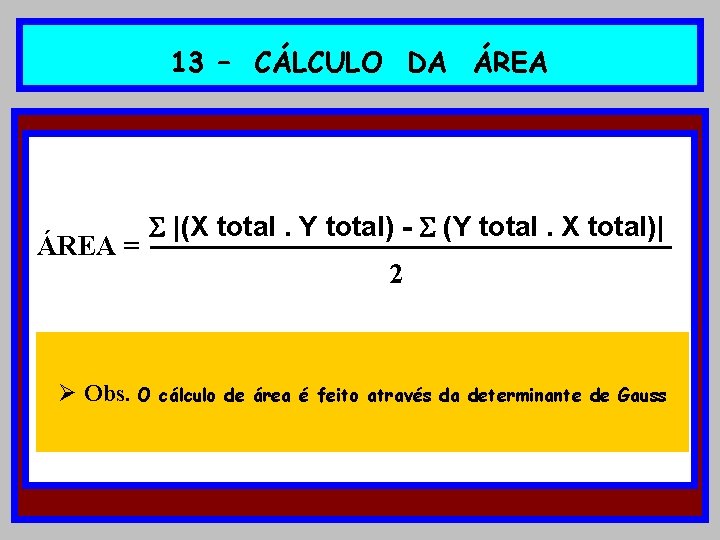
13 – CÁLCULO DA ÁREA = |(X total. Y total) - (Y total. X total)| Ø Obs. O 2 cálculo de área é feito através da determinante de Gauss
14 -CÁLCULO DAS COORDENADAS DOS DETALHES CADASTRAIS Ø Os detalhes cadastrais, são os pontos tomados angularmente e linearmente das bases estratégicamente cravadas no solo que são as estações bases, onde foram instaladas o teodolito ou goniômetro. Ø Vale lembrar que os detalhes cadastrais não compõe a Ø planilha do cálculo das coordenadas totais das bases, com as devidas correções e ajustes analíticos. Assim sendo, torna-se necessário uma nova planilha, específica para o cálculo dos detalhes.
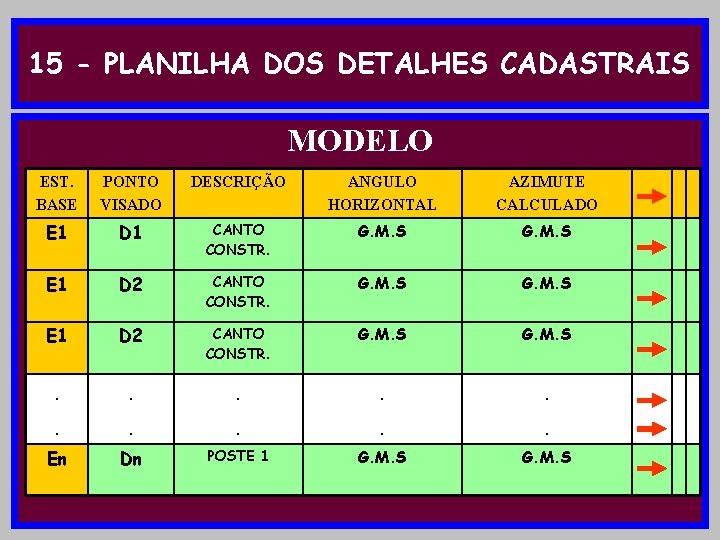
15 - PLANILHA DOS DETALHES CADASTRAIS MODELO EST. BASE PONTO VISADO DESCRIÇÃO ANGULO HORIZONTAL AZIMUTE CALCULADO E 1 D 1 CANTO CONSTR. G. M. S E 1 D 2 CANTO CONSTR. G. M. S . . En Dn POSTE 1 G. M. S
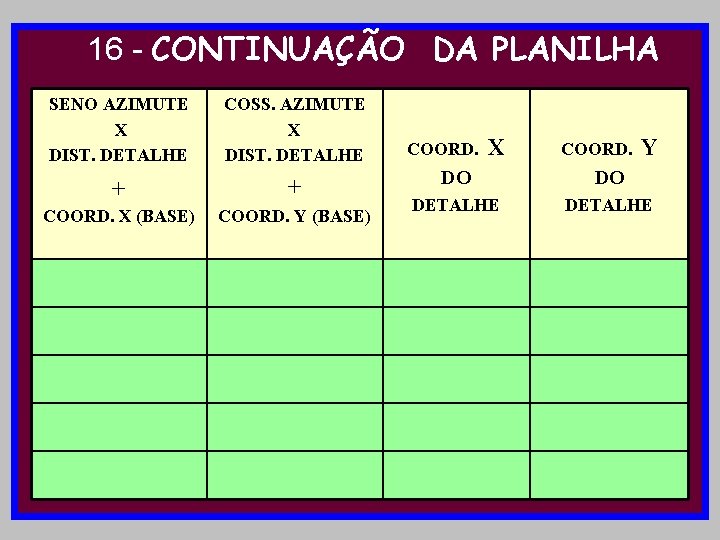
16 - CONTINUAÇÃO DA PLANILHA SENO AZIMUTE X DIST. DETALHE COSS. AZIMUTE X DIST. DETALHE + COORD. X (BASE) COORD. Y (BASE) COORD. X COORD. Y DO DO DETALHE
17 - PARTE FINAL Após calculadas as coordenadas dos detalhes cadastrais, deve-se selecionar numa nova planilha para efetuar o cálculo da área, quando no caso de levantamento de divisa. Há situações, em que outras planilhas são montadas para, para os devidos fins, principalmente para facilitar o lançamento tanto em folhas coordenadas, como em casos de lançar no programa como autocad.
18 - CONSIDERAÇÕES FINAIS Há que se levar em consideração que atualmente, existem vários softwares, específicos para aplicação e desenvolvimento da planilha de cálculo analítico, bem como para gerar projetos e outras resoluções específicas aplicativas
19 - CONSIDERAÇÕES FINAIS Os modernos instrumentos topográficos são eletrônicos, e se compõe de sistemas de coletores internos de dados, ao quais são diretamente compilados nos softwares, onde cabe ao profissional ser ou não eficiente e competente nos trabalhos topográficos.
19 - CONSIDERAÇÕES FINAIS Essa evolução tecnológica de forma geral, em todas as áreas, deve ser acompanhado e seguido, porém, para o discente, é muito importante aprender com muito empenho a trabalhosa analítica topográfica. Assim, nós docentes, cumprimos a nossa missão!!! Seja O PROFISSIONAL !!!! Não seja jamais MAIS UM !!!!!!
FIM ! Prof. Hiroshi P. Yoshizane 2007
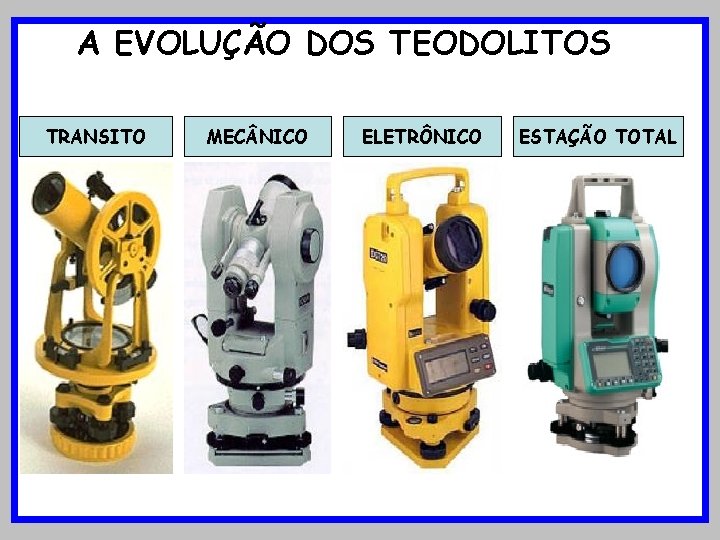
A EVOLUÇÃO DOS TEODOLITOS TRANSITO MEC NICO ELETRÔNICO ESTAÇÃO TOTAL
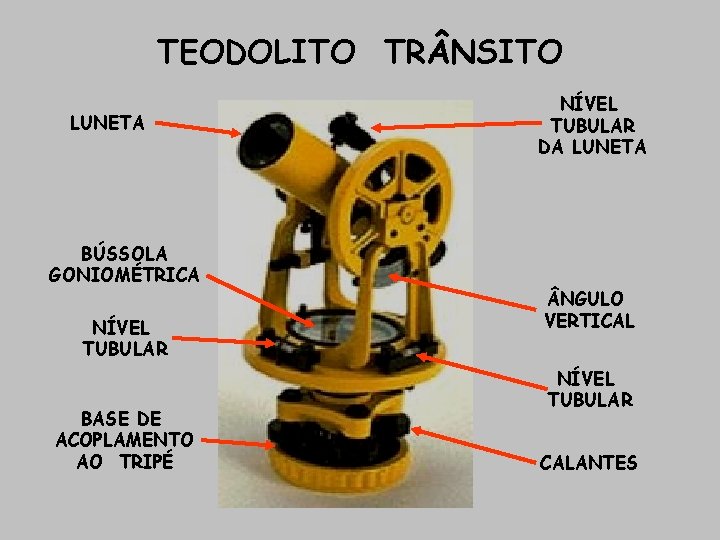
TEODOLITO TR NSITO LUNETA BÚSSOLA GONIOMÉTRICA NÍVEL TUBULAR BASE DE ACOPLAMENTO AO TRIPÉ NÍVEL TUBULAR DA LUNETA NGULO VERTICAL NÍVEL TUBULAR CALANTES
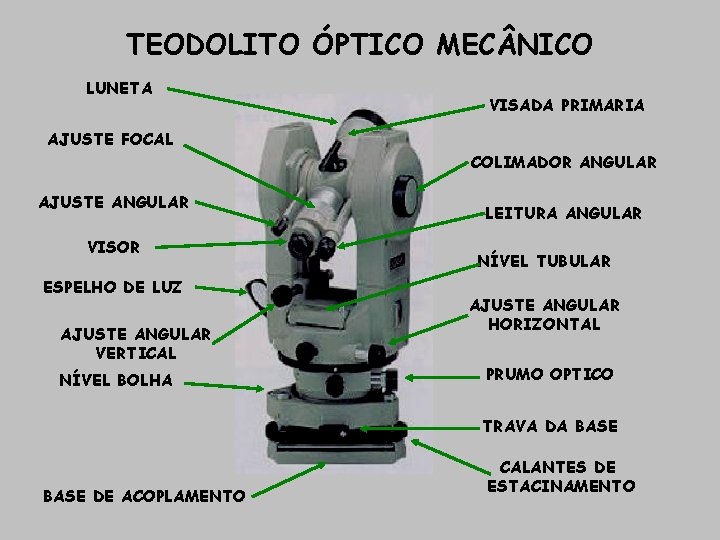
TEODOLITO ÓPTICO MEC NICO LUNETA VISADA PRIMARIA AJUSTE FOCAL COLIMADOR ANGULAR AJUSTE ANGULAR VISOR ESPELHO DE LUZ AJUSTE ANGULAR VERTICAL NÍVEL BOLHA LEITURA ANGULAR NÍVEL TUBULAR AJUSTE ANGULAR HORIZONTAL PRUMO OPTICO TRAVA DA BASE DE ACOPLAMENTO CALANTES DE ESTACINAMENTO
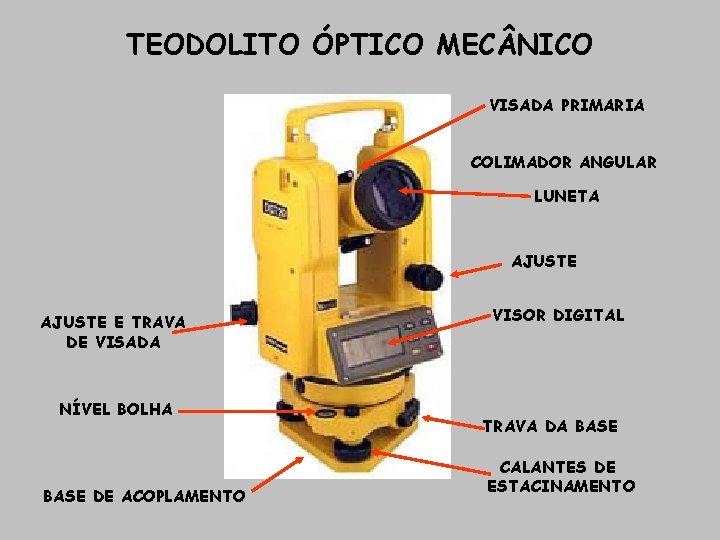
TEODOLITO ÓPTICO MEC NICO VISADA PRIMARIA COLIMADOR ANGULAR LUNETA AJUSTE E TRAVA DE VISADA NÍVEL BOLHA BASE DE ACOPLAMENTO VISOR DIGITAL TRAVA DA BASE CALANTES DE ESTACINAMENTO
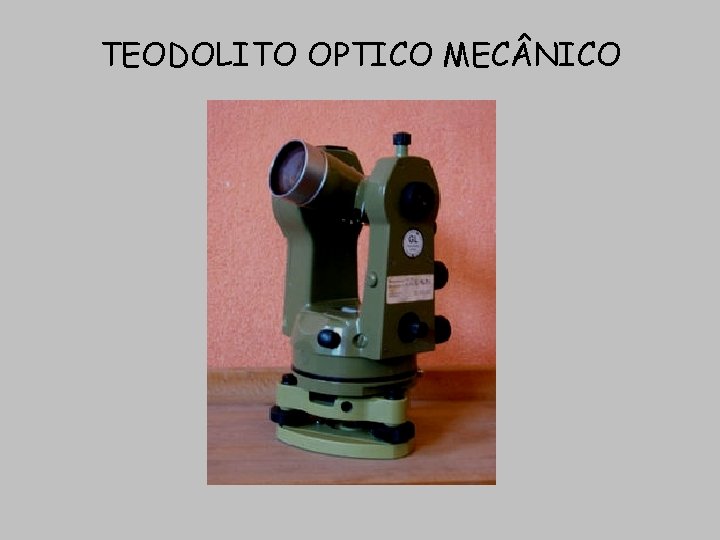
TEODOLITO OPTICO MEC NICO
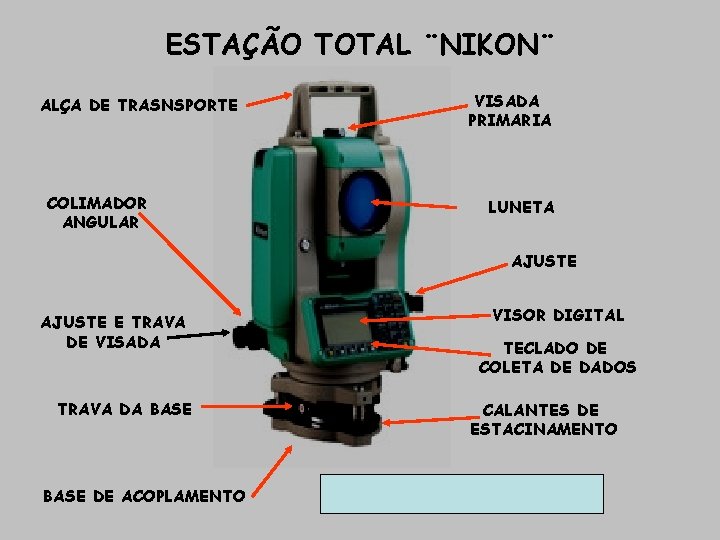
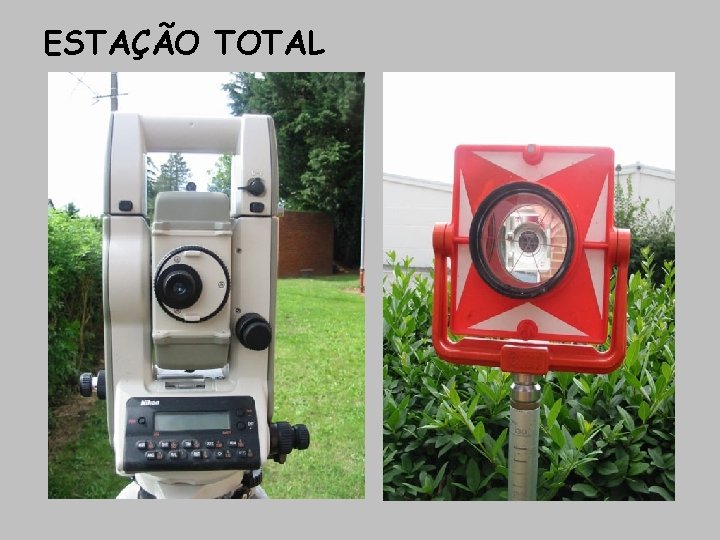
ESTAÇÃO TOTAL ¨NIKON¨ ALÇA DE TRASNSPORTE COLIMADOR ANGULAR VISADA PRIMARIA LUNETA AJUSTE E TRAVA DE VISADA TRAVA DA BASE DE ACOPLAMENTO VISOR DIGITAL TECLADO DE COLETA DE DADOS CALANTES DE ESTACINAMENTO
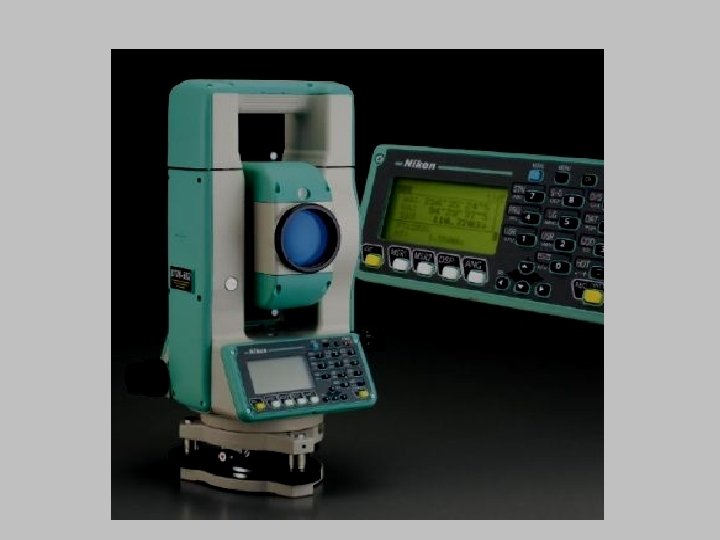
ESTAÇÃO TOTAL
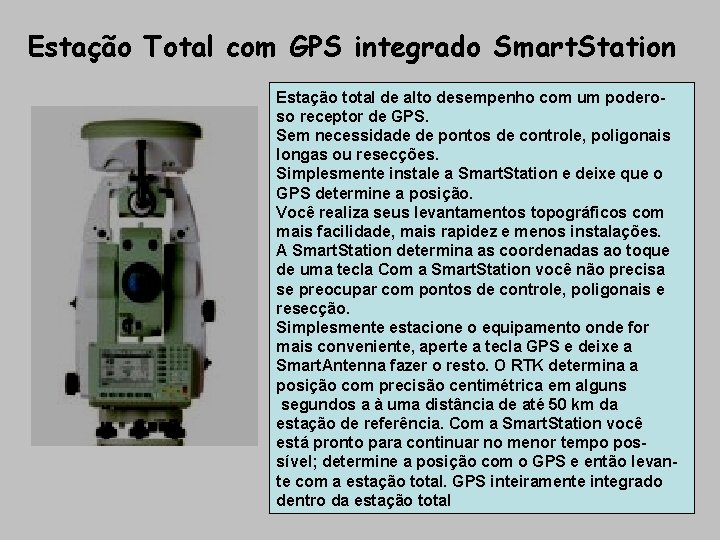
Estação Total com GPS integrado Smart. Station Estação total de alto desempenho com um poderoso receptor de GPS. Sem necessidade de pontos de controle, poligonais longas ou resecções. Simplesmente instale a Smart. Station e deixe que o GPS determine a posição. Você realiza seus levantamentos topográficos com mais facilidade, mais rapidez e menos instalações. A Smart. Station determina as coordenadas ao toque de uma tecla Com a Smart. Station você não precisa se preocupar com pontos de controle, poligonais e resecção. Simplesmente estacione o equipamento onde for mais conveniente, aperte a tecla GPS e deixe a Smart. Antenna fazer o resto. O RTK determina a posição com precisão centimétrica em alguns segundos a à uma distância de até 50 km da estação de referência. Com a Smart. Station você está pronto para continuar no menor tempo possível; determine a posição com o GPS e então levante com a estação total. GPS inteiramente integrado dentro da estação total