
Sprawl Robots MURI HighLevel Control Biomimetic Design Analysis
Sprawl Robots MURI High-Level Control • Biomimetic Design • Analysis: – Simplified Models – Motion Analysis – Performance Testing Biomimetic Robots - ONR Site Visit - August 9, 2000
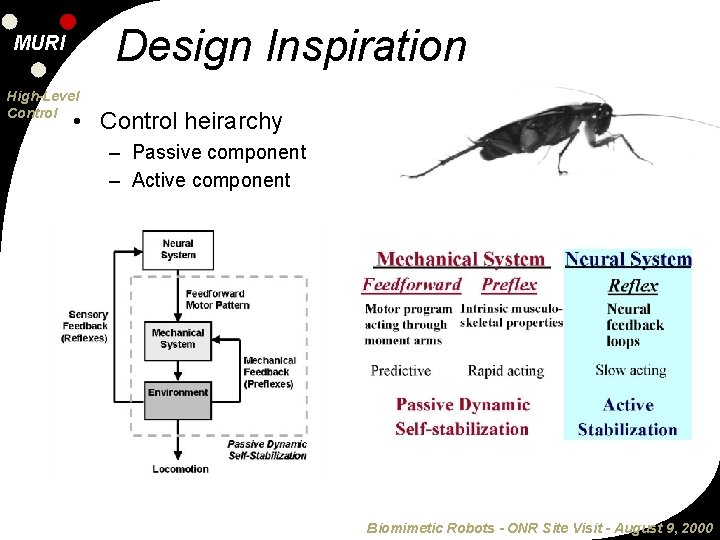
Design Inspiration MURI High-Level Control • Control heirarchy – Passive component – Active component Biomimetic Robots - ONR Site Visit - August 9, 2000
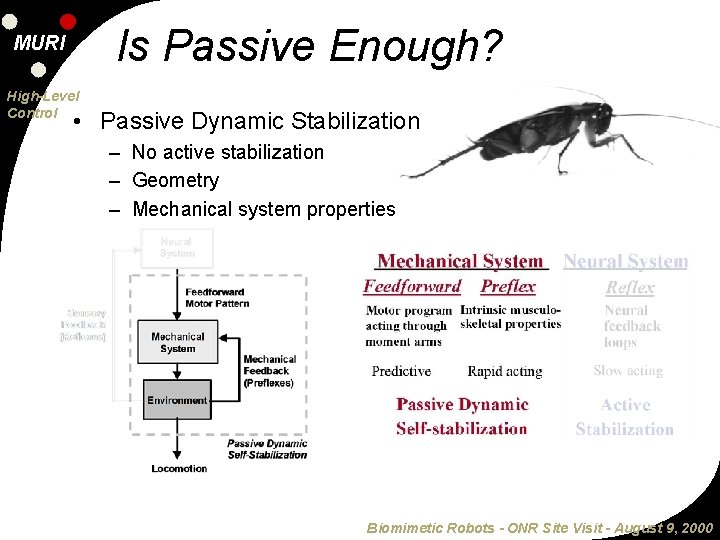
Is Passive Enough? MURI High-Level Control • Passive Dynamic Stabilization – No active stabilization – Geometry – Mechanical system properties Biomimetic Robots - ONR Site Visit - August 9, 2000
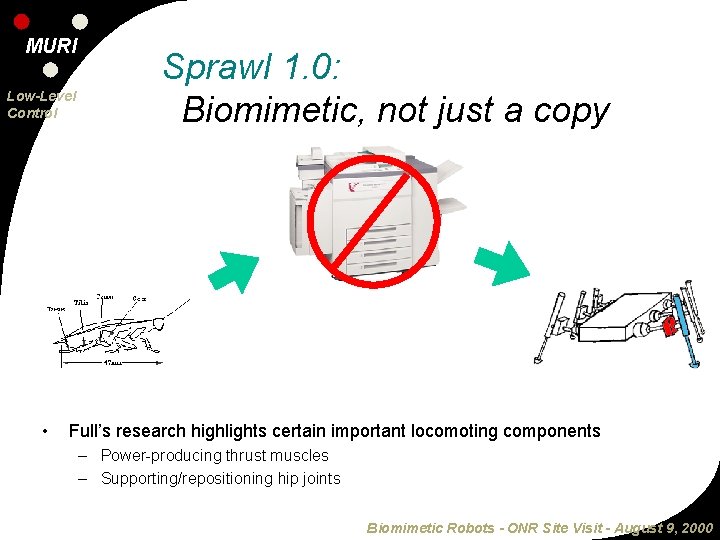
MURI High-Level Low-Level Control • Sprawl 1. 0: Biomimetic, not just a copy Full’s research highlights certain important locomoting components – Power-producing thrust muscles – Supporting/repositioning hip joints Biomimetic Robots - ONR Site Visit - August 9, 2000
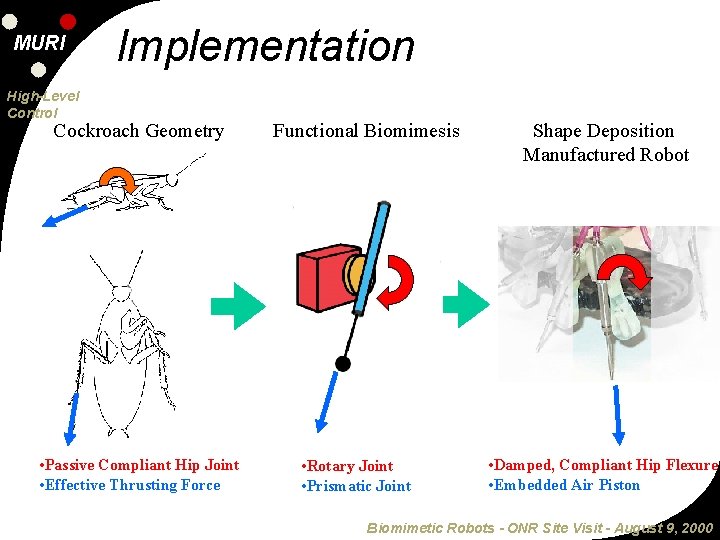
MURI Implementation High-Level Control Cockroach Geometry • Passive Compliant Hip Joint • Effective Thrusting Force Functional Biomimesis • Rotary Joint • Prismatic Joint Shape Deposition Manufactured Robot • Damped, Compliant Hip Flexure • Embedded Air Piston Biomimetic Robots - ONR Site Visit - August 9, 2000
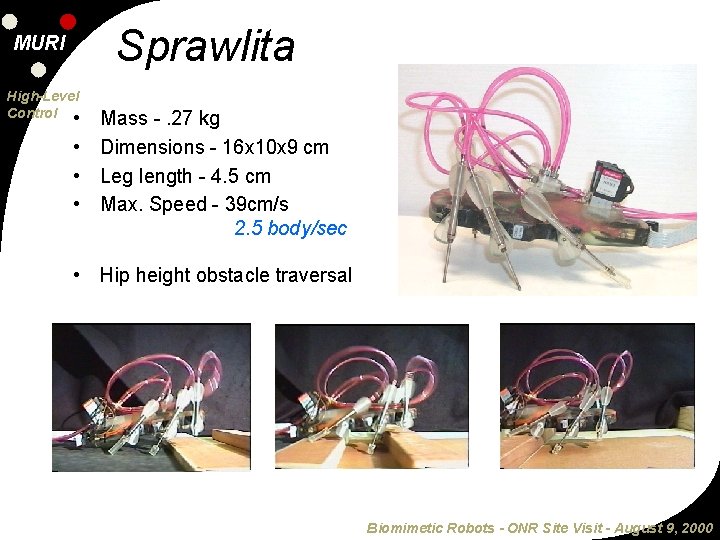
Sprawlita MURI High-Level Control • • Mass -. 27 kg Dimensions - 16 x 10 x 9 cm Leg length - 4. 5 cm Max. Speed - 39 cm/s 2. 5 body/sec • Hip height obstacle traversal Biomimetic Robots - ONR Site Visit - August 9, 2000
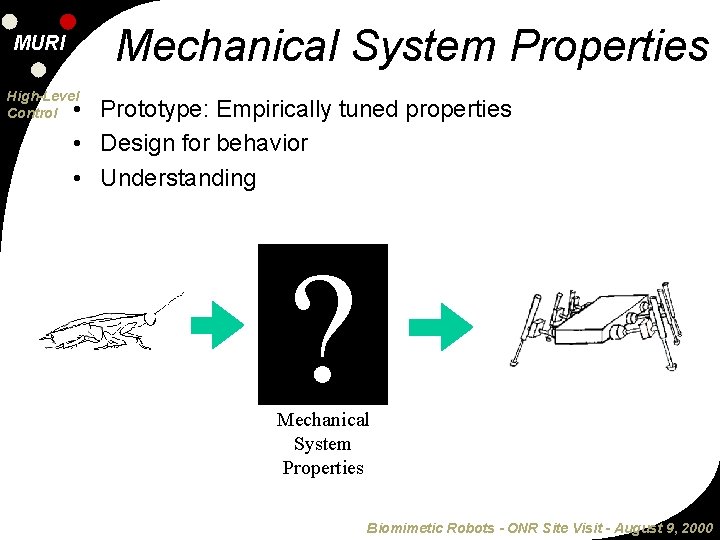
Mechanical System Properties MURI High-Level Control • Prototype: Empirically tuned properties • Design for behavior • Understanding ? Mechanical System Properties Biomimetic Robots - ONR Site Visit - August 9, 2000
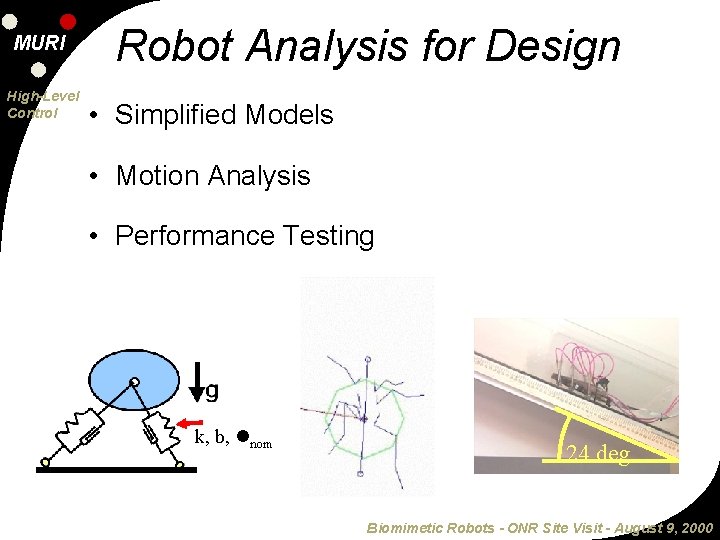
MURI High-Level Control Robot Analysis for Design • Simplified Models • Motion Analysis • Performance Testing k, b, nom 24 deg. Biomimetic Robots - ONR Site Visit - August 9, 2000
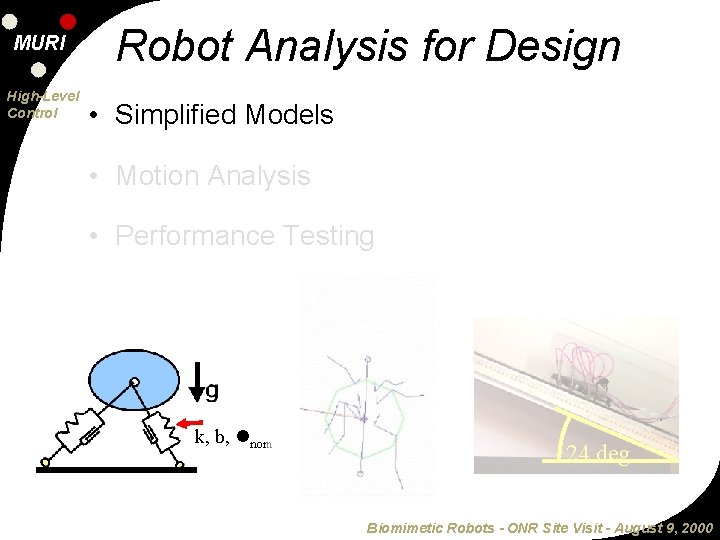
MURI High-Level Control Robot Analysis for Design • Simplified Models • Motion Analysis • Performance Testing k, b, nom 24 deg. Biomimetic Robots - ONR Site Visit - August 9, 2000
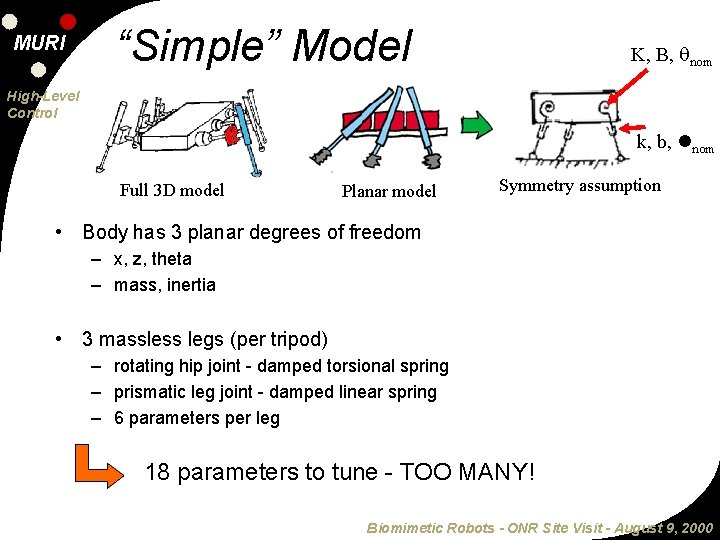
MURI “Simple” Model K, B, nom High-Level Control k, b, nom Full 3 D model Planar model Symmetry assumption • Body has 3 planar degrees of freedom – x, z, theta – mass, inertia • 3 massless legs (per tripod) – rotating hip joint - damped torsional spring – prismatic leg joint - damped linear spring – 6 parameters per leg 18 parameters to tune - TOO MANY! Biomimetic Robots - ONR Site Visit - August 9, 2000
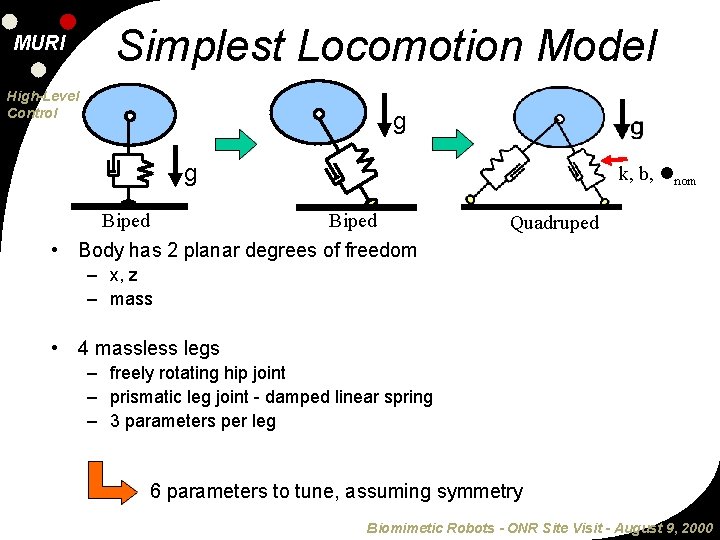
MURI Simplest Locomotion Model High-Level Control g g Biped k, b, nom Biped Quadruped • Body has 2 planar degrees of freedom – x, z – mass • 4 massless legs – freely rotating hip joint – prismatic leg joint - damped linear spring – 3 parameters per leg 6 parameters to tune, assuming symmetry Biomimetic Robots - ONR Site Visit - August 9, 2000
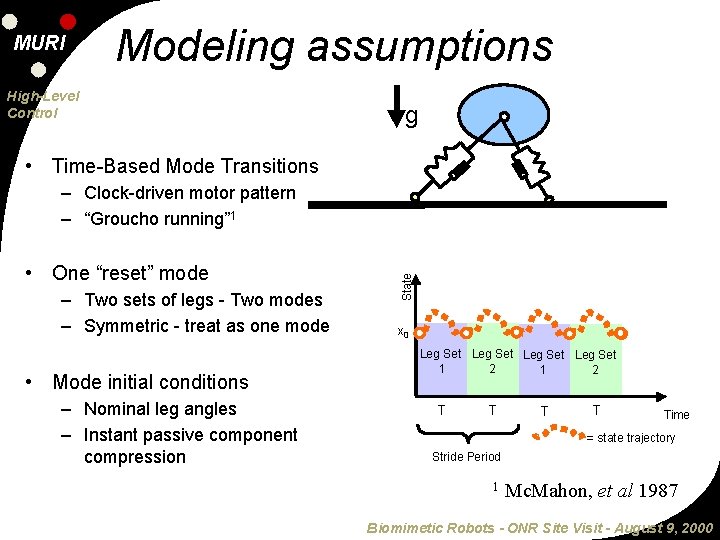
MURI Modeling assumptions High-Level Control g • Time-Based Mode Transitions • One “reset” mode – Two sets of legs - Two modes – Symmetric - treat as one mode • Mode initial conditions – Nominal leg angles – Instant passive component compression State – Clock-driven motor pattern – “Groucho running” 1 x 0 Leg Set 1 2 T T Time = state trajectory Stride Period 1 Mc. Mahon, et al 1987 Biomimetic Robots - ONR Site Visit - August 9, 2000
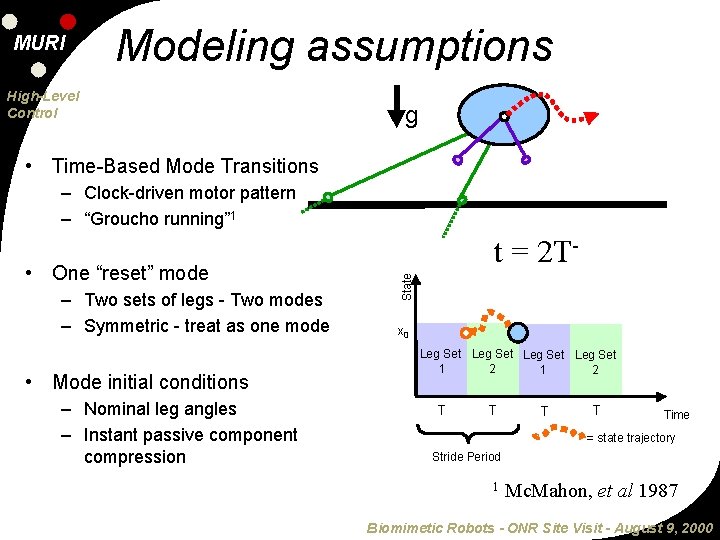
MURI Modeling assumptions High-Level Control g • Time-Based Mode Transitions – Clock-driven motor pattern – “Groucho running” 1 – Two sets of legs - Two modes – Symmetric - treat as one mode • Mode initial conditions – Nominal leg angles – Instant passive component compression State • One “reset” mode t = 2 Tx 0 Leg Set 1 2 T T Time = state trajectory Stride Period 1 Mc. Mahon, et al 1987 Biomimetic Robots - ONR Site Visit - August 9, 2000
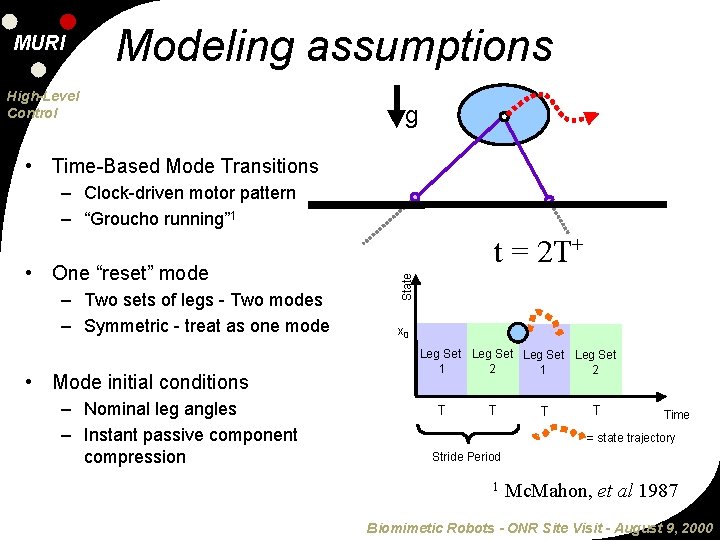
MURI Modeling assumptions High-Level Control g • Time-Based Mode Transitions – Clock-driven motor pattern – “Groucho running” 1 – Two sets of legs - Two modes – Symmetric - treat as one mode • Mode initial conditions – Nominal leg angles – Instant passive component compression State • One “reset” mode t = 2 T+ x 0 Leg Set 1 2 T T Time = state trajectory Stride Period 1 Mc. Mahon, et al 1987 Biomimetic Robots - ONR Site Visit - August 9, 2000
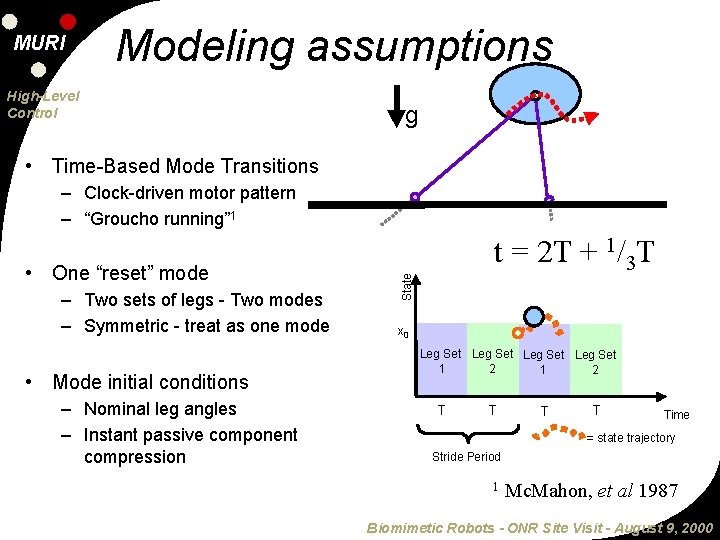
MURI Modeling assumptions High-Level Control g • Time-Based Mode Transitions – Clock-driven motor pattern – “Groucho running” 1 – Two sets of legs - Two modes – Symmetric - treat as one mode • Mode initial conditions – Nominal leg angles – Instant passive component compression State • One “reset” mode t = 2 T + 1/3 T x 0 Leg Set 1 2 T T Time = state trajectory Stride Period 1 Mc. Mahon, et al 1987 Biomimetic Robots - ONR Site Visit - August 9, 2000
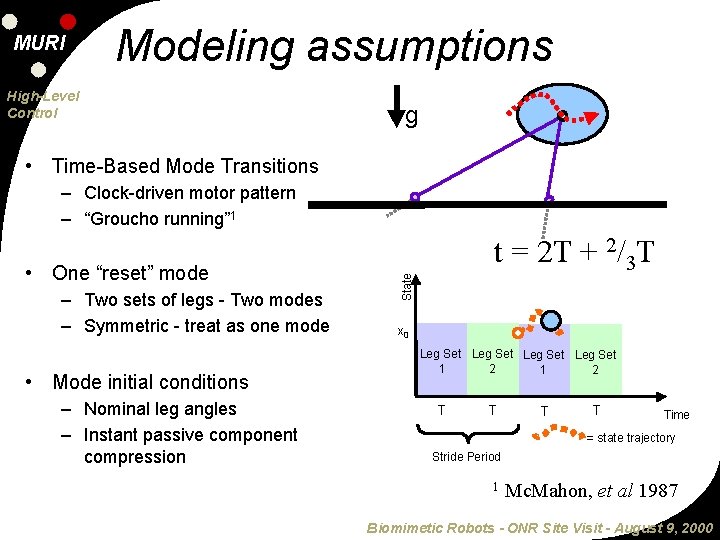
MURI Modeling assumptions High-Level Control g • Time-Based Mode Transitions – Clock-driven motor pattern – “Groucho running” 1 – Two sets of legs - Two modes – Symmetric - treat as one mode • Mode initial conditions – Nominal leg angles – Instant passive component compression State • One “reset” mode t = 2 T + 2/3 T x 0 Leg Set 1 2 T T Time = state trajectory Stride Period 1 Mc. Mahon, et al 1987 Biomimetic Robots - ONR Site Visit - August 9, 2000
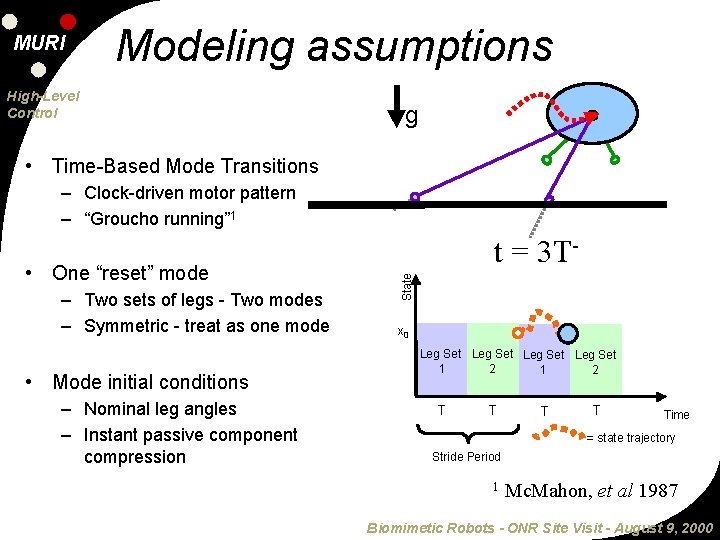
MURI Modeling assumptions High-Level Control g • Time-Based Mode Transitions – Clock-driven motor pattern – “Groucho running” 1 – Two sets of legs - Two modes – Symmetric - treat as one mode • Mode initial conditions – Nominal leg angles – Instant passive component compression State • One “reset” mode t = 3 Tx 0 Leg Set 1 2 T T Time = state trajectory Stride Period 1 Mc. Mahon, et al 1987 Biomimetic Robots - ONR Site Visit - August 9, 2000
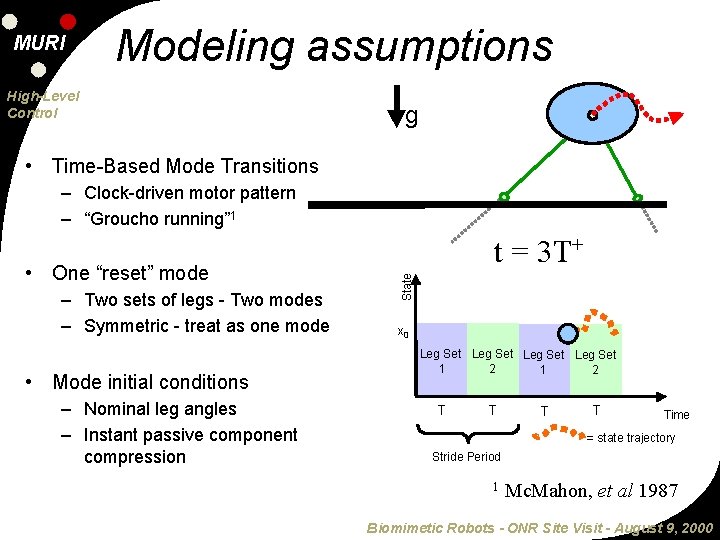
MURI Modeling assumptions High-Level Control g • Time-Based Mode Transitions – Clock-driven motor pattern – “Groucho running” 1 – Two sets of legs - Two modes – Symmetric - treat as one mode • Mode initial conditions – Nominal leg angles – Instant passive component compression State • One “reset” mode t = 3 T+ x 0 Leg Set 1 2 T T Time = state trajectory Stride Period 1 Mc. Mahon, et al 1987 Biomimetic Robots - ONR Site Visit - August 9, 2000
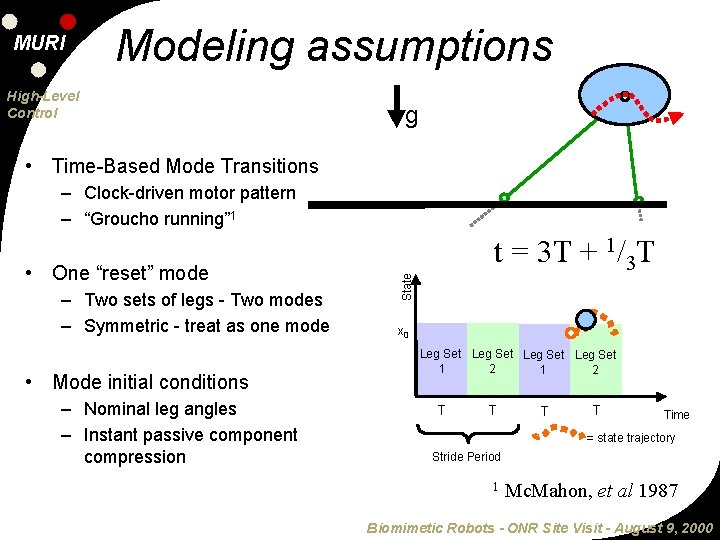
MURI Modeling assumptions High-Level Control g • Time-Based Mode Transitions – Clock-driven motor pattern – “Groucho running” 1 – Two sets of legs - Two modes – Symmetric - treat as one mode • Mode initial conditions – Nominal leg angles – Instant passive component compression State • One “reset” mode t = 3 T + 1/3 T x 0 Leg Set 1 2 T T Time = state trajectory Stride Period 1 Mc. Mahon, et al 1987 Biomimetic Robots - ONR Site Visit - August 9, 2000
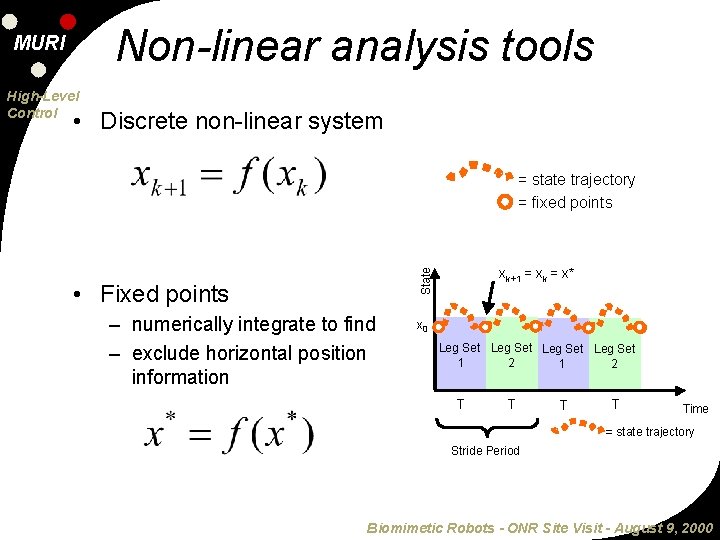
Non-linear analysis tools MURI High-Level Control • Discrete non-linear system = state trajectory = fixed points State xk+1 = xk = x* • Fixed points – numerically integrate to find – exclude horizontal position information x 0 Leg Set 1 2 T T Time = state trajectory Stride Period Biomimetic Robots - ONR Site Visit - August 9, 2000
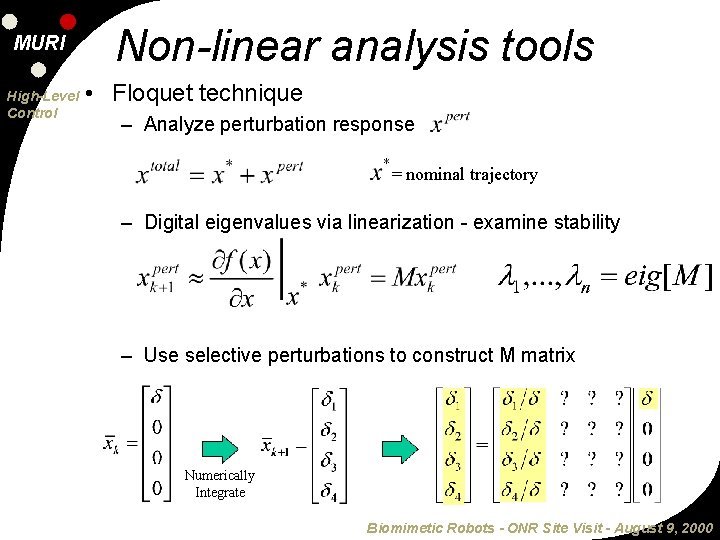
MURI High-Level Control Non-linear analysis tools • Floquet technique – Analyze perturbation response = nominal trajectory – Digital eigenvalues via linearization - examine stability – Use selective perturbations to construct M matrix Numerically Integrate Biomimetic Robots - ONR Site Visit - August 9, 2000
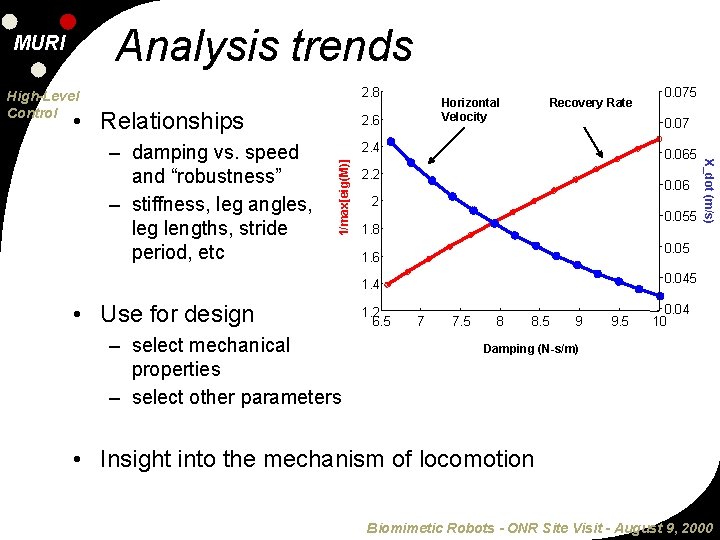
Analysis trends MURI 2. 8 High-Level Control • Relationships 2. 6 Recovery Rate 0. 07 1/max[eig(M)] 2. 4 0. 065 2. 2 0. 06 2 0. 055 1. 8 0. 05 1. 6 0. 045 1. 4 • Use for design – select mechanical properties – select other parameters 0. 075 1. 2 6. 5 X_dot (m/s) – damping vs. speed and “robustness” – stiffness, leg angles, leg lengths, stride period, etc Horizontal Velocity 7 7. 5 8 8. 5 9 9. 5 0. 04 10 Damping (N-s/m) • Insight into the mechanism of locomotion Biomimetic Robots - ONR Site Visit - August 9, 2000
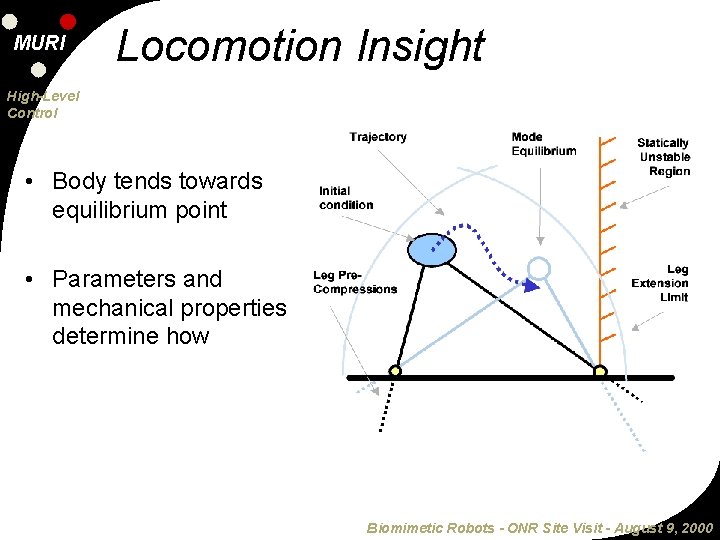
MURI Locomotion Insight High-Level Control • Body tends towards equilibrium point • Parameters and mechanical properties determine how Biomimetic Robots - ONR Site Visit - August 9, 2000
MURI High-Level Control Design Procedure • Find parameter set that will yield fixed points • Establish trends by varying one parameter – – Perturb and integrate Build the M matrix Find eigenvalues and performance index Select new parameter value • Iterate Biomimetic Robots - ONR Site Visit - August 9, 2000
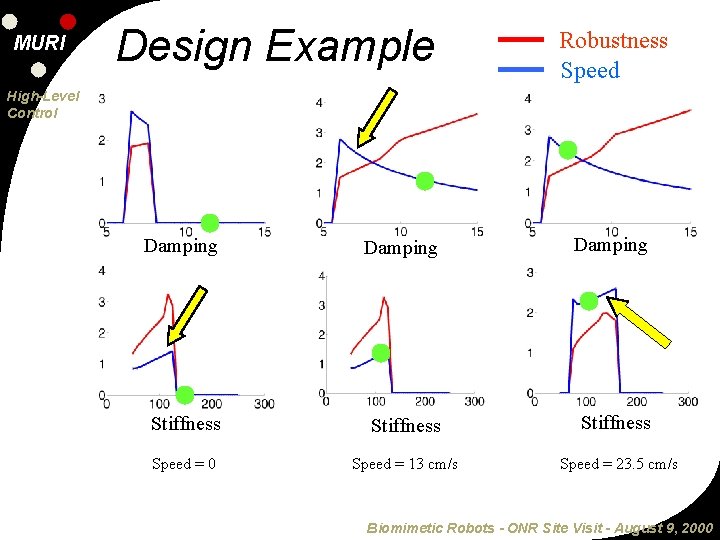
MURI Design Example Robustness Speed High-Level Control Damping Stiffness Speed = 0 Speed = 13 cm/s Speed = 23. 5 cm/s Biomimetic Robots - ONR Site Visit - August 9, 2000
Results and Future Work MURI High-Level Control • “Biomimetic” locomotion – Feedforward motor program – Preflexes – Geometry Fast and Robust • Good biomimetic locomotion is more subtle – Speed without sacrificing robustness – Robustness without sacrificing efficiency • Adaptation useful – Changes in “global” conditions Biomimetic Robots - ONR Site Visit - August 9, 2000
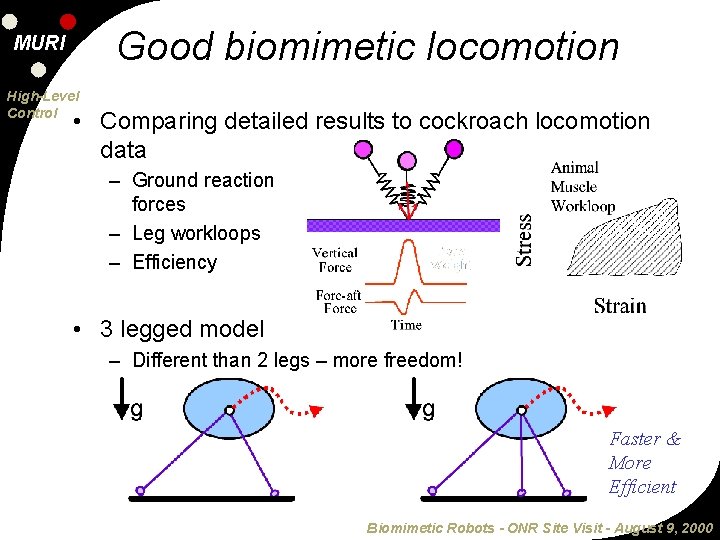
Good biomimetic locomotion MURI High-Level Control • Comparing detailed results to cockroach locomotion data – Ground reaction forces – Leg workloops – Efficiency • 3 legged model – Different than 2 legs – more freedom! Faster & More Efficient Biomimetic Robots - ONR Site Visit - August 9, 2000
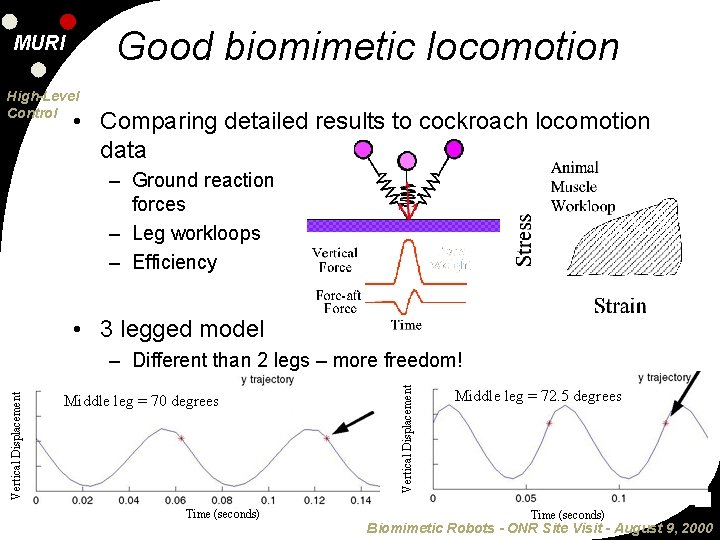
Good biomimetic locomotion MURI High-Level Control • Comparing detailed results to cockroach locomotion data – Ground reaction forces – Leg workloops – Efficiency • 3 legged model Middle leg = 70 degrees Time (seconds) Vertical Displacement – Different than 2 legs – more freedom! Middle leg = 72. 5 degrees Time (seconds) Biomimetic Robots - ONR Site Visit - August 9, 2000
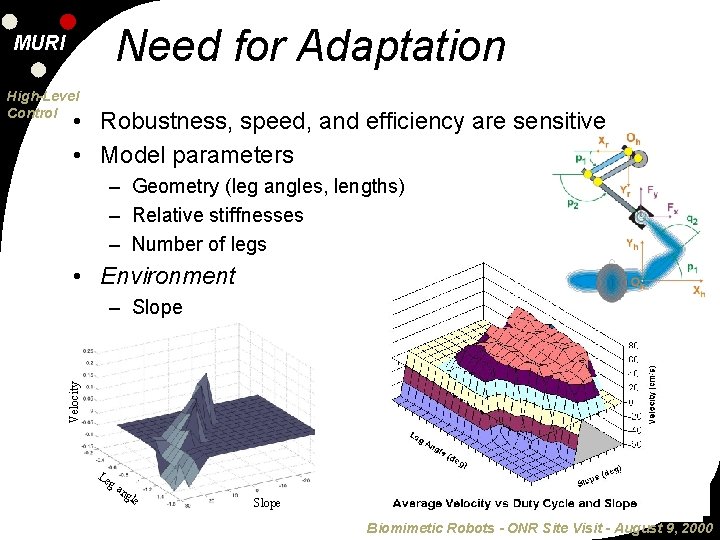
Need for Adaptation MURI High-Level Control • Robustness, speed, and efficiency are sensitive • Model parameters – Geometry (leg angles, lengths) – Relative stiffnesses – Number of legs • Environment Velocity – Slope Le ga ng le Slope Biomimetic Robots - ONR Site Visit - August 9, 2000
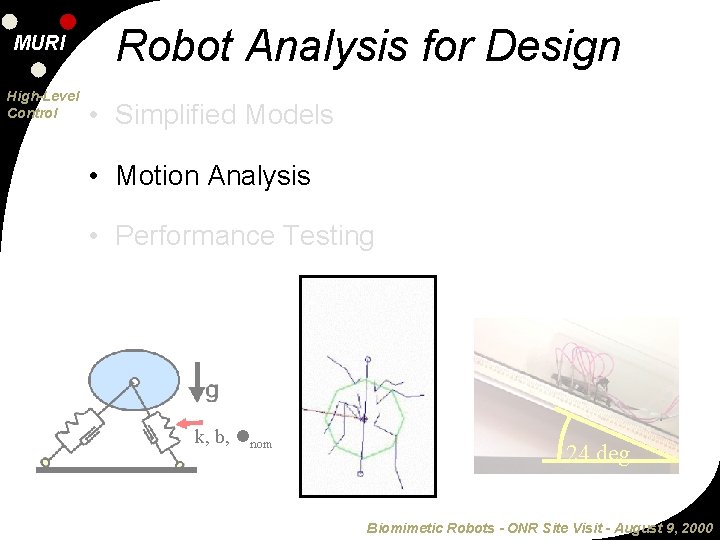
MURI High-Level Control Robot Analysis for Design • Simplified Models • Motion Analysis • Performance Testing k, b, nom 24 deg. Biomimetic Robots - ONR Site Visit - August 9, 2000
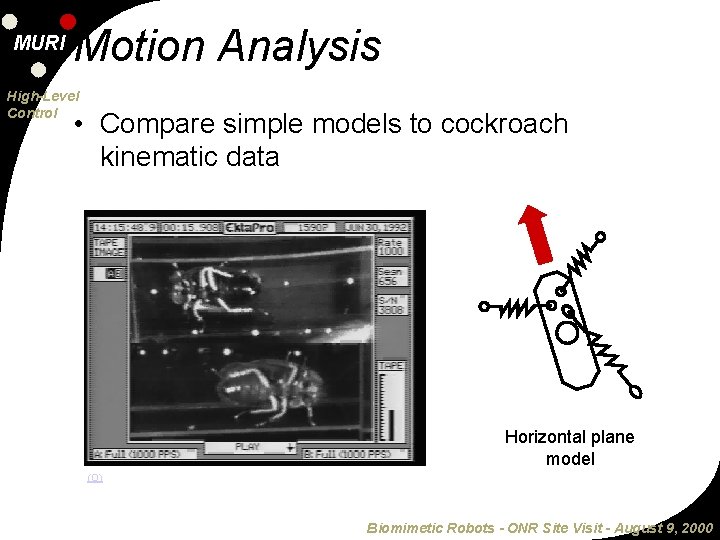
MURI Motion Analysis High-Level Control • Compare simple models to cockroach kinematic data Horizontal plane model (O) Biomimetic Robots - ONR Site Visit - August 9, 2000
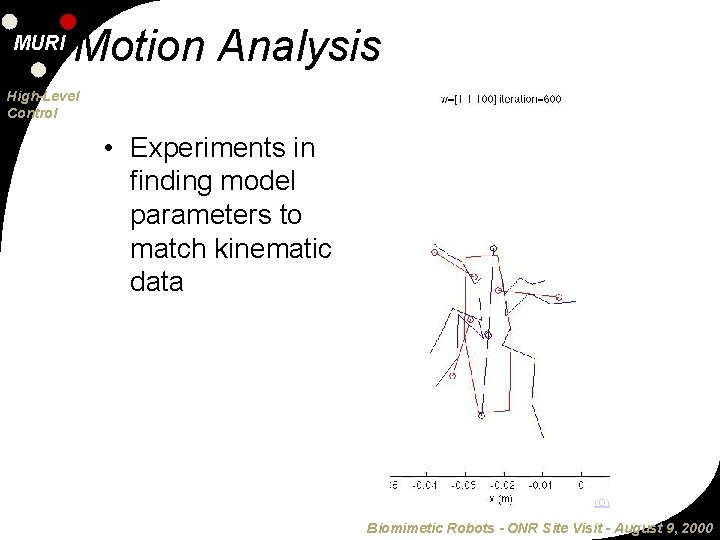
MURI Motion Analysis High-Level Control • Experiments in finding model parameters to match kinematic data (O) Biomimetic Robots - ONR Site Visit - August 9, 2000
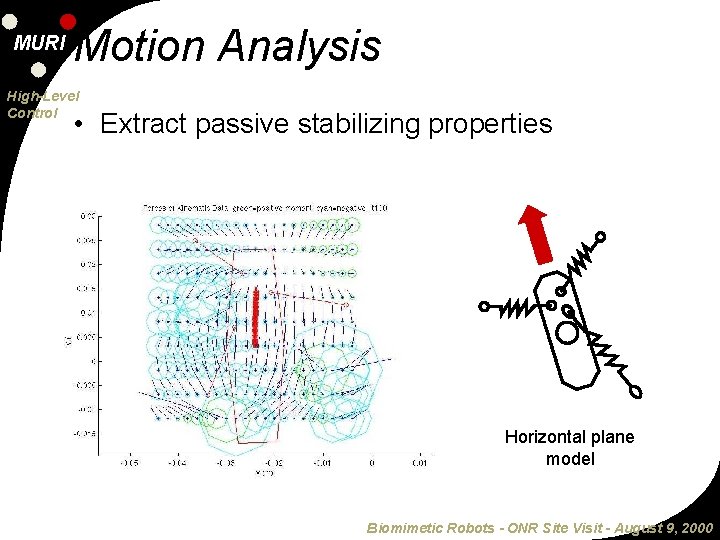
MURI Motion Analysis High-Level Control • Extract passive stabilizing properties Horizontal plane model Biomimetic Robots - ONR Site Visit - August 9, 2000
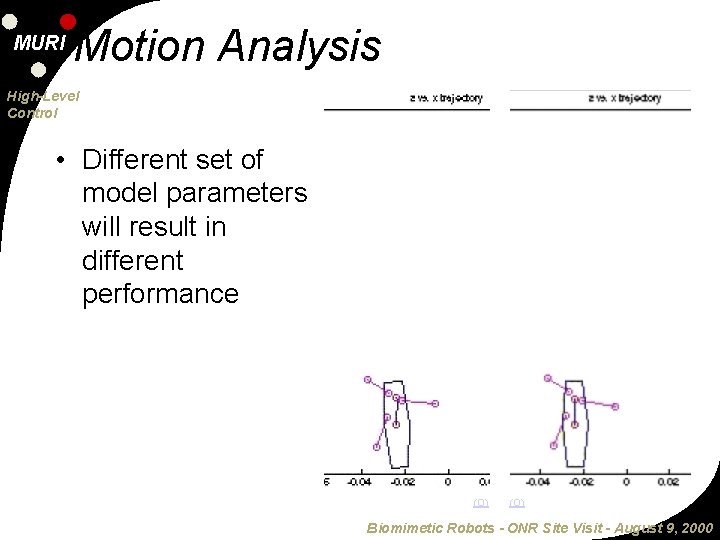
MURI Motion Analysis High-Level Control • Different set of model parameters will result in different performance (O) Biomimetic Robots - ONR Site Visit - August 9, 2000
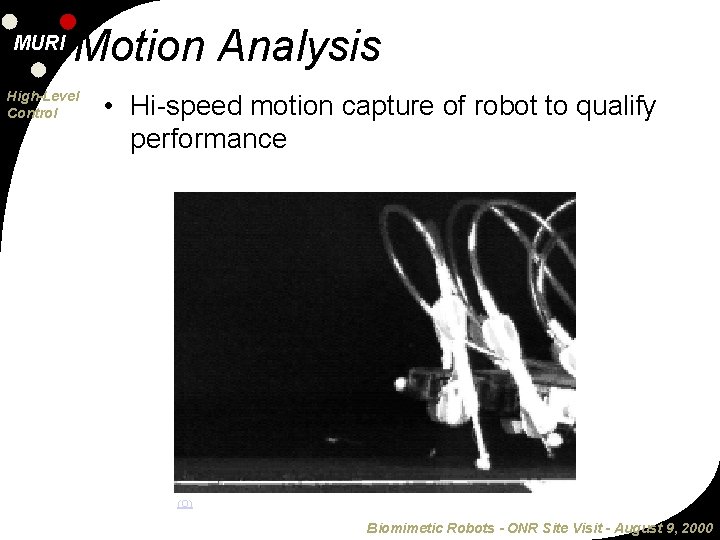
MURI Motion Analysis High-Level Control • Hi-speed motion capture of robot to qualify performance (O) Biomimetic Robots - ONR Site Visit - August 9, 2000
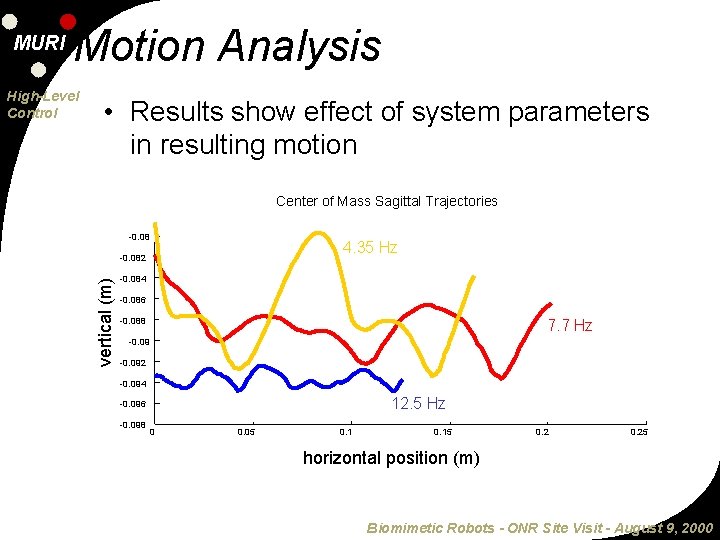
Motion Analysis High-Level Control • Results show effect of system parameters in resulting motion Center of Mass Sagittal Trajectories -0. 08 4. 35 Hz -0. 082 vertical (m) MURI -0. 084 -0. 086 -0. 088 7. 7 Hz -0. 092 -0. 094 12. 5 Hz -0. 096 -0. 098 0 0. 05 0. 15 0. 25 horizontal position (m) Biomimetic Robots - ONR Site Visit - August 9, 2000
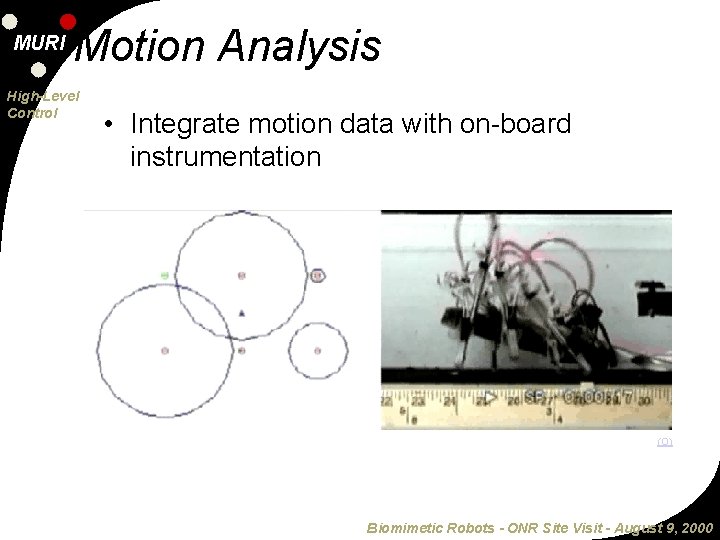
MURI Motion Analysis High-Level Control • Integrate motion data with on-board instrumentation (O) Biomimetic Robots - ONR Site Visit - August 9, 2000
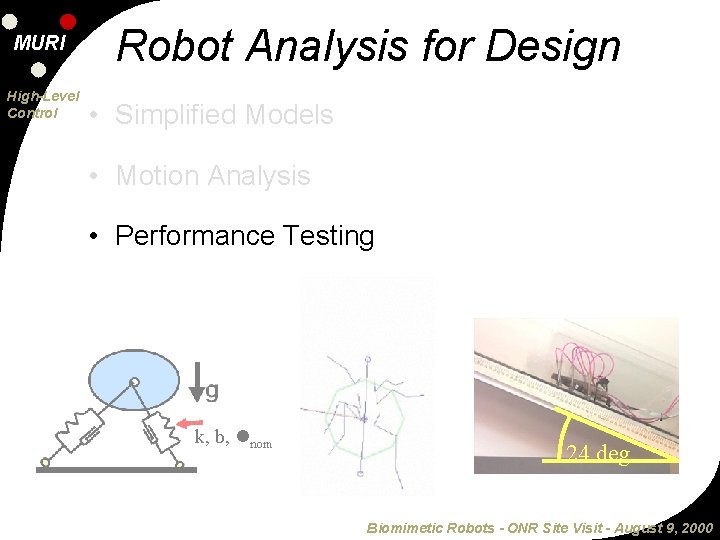
MURI High-Level Control Robot Analysis for Design • Simplified Models • Motion Analysis • Performance Testing k, b, nom 24 deg. Biomimetic Robots - ONR Site Visit - August 9, 2000
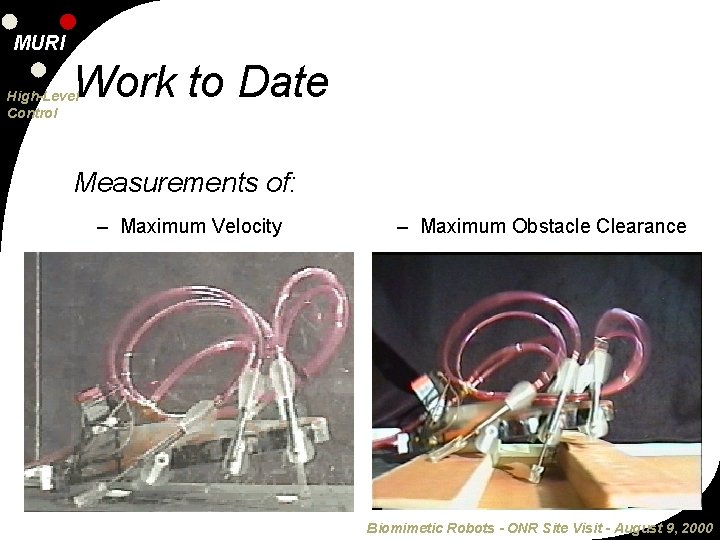
MURI Work to Date High-Level Control Measurements of: – Maximum Velocity – Maximum Obstacle Clearance Biomimetic Robots - ONR Site Visit - August 9, 2000
Reasons for Testing MURI High-Level Control • Measure performance of system while varying: – System parameters – Terrain properties • Understand locomotion • Adapt to environment Long-term durability Biomimetic Robots - ONR Site Visit - August 9, 2000
Testing Conditions MURI High-Level Control • Vary Terrain Properties – Slope – Roughness • Smooth • Fractal – Properties • Packed Dirt • Gravel • Sand Biomimetic Robots - ONR Site Visit - August 9, 2000
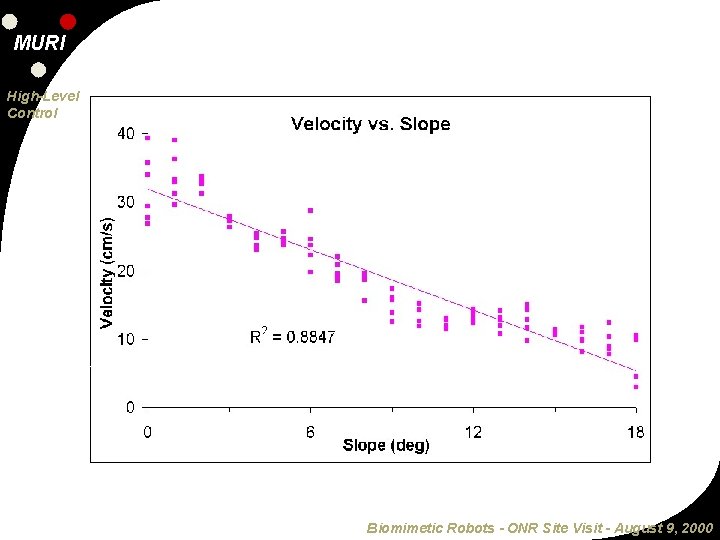
MURI Velocity vs. Slope High-Level Control Biomimetic Robots - ONR Site Visit - August 9, 2000
MURI Multivariable Testing High-Level Control • Many Parameters affect Performance – – – Duty Cycle Gait Period Front Leg Angles Middle Leg Angles Back Leg Angles Center of Mass – – – Pressure Mass Compliance Leg Length Body Length Etc. Biomimetic Robots - ONR Site Visit - August 9, 2000
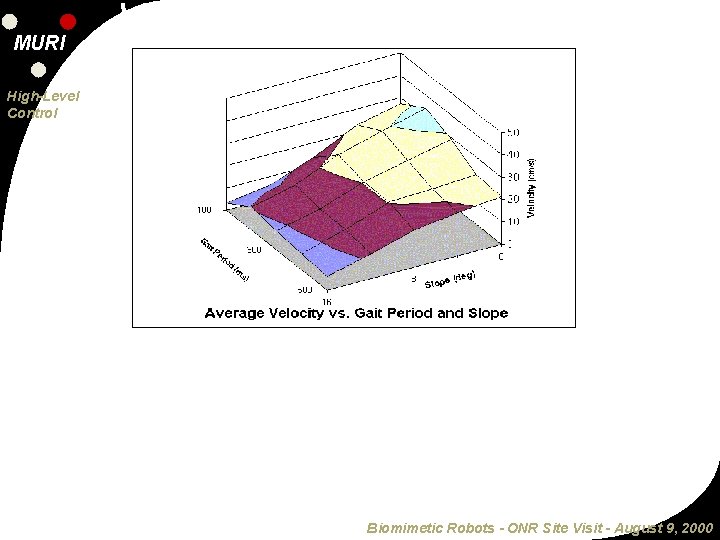
MURI High-Level Control Velocity vs. Slope and Gait Period Biomimetic Robots - ONR Site Visit - August 9, 2000
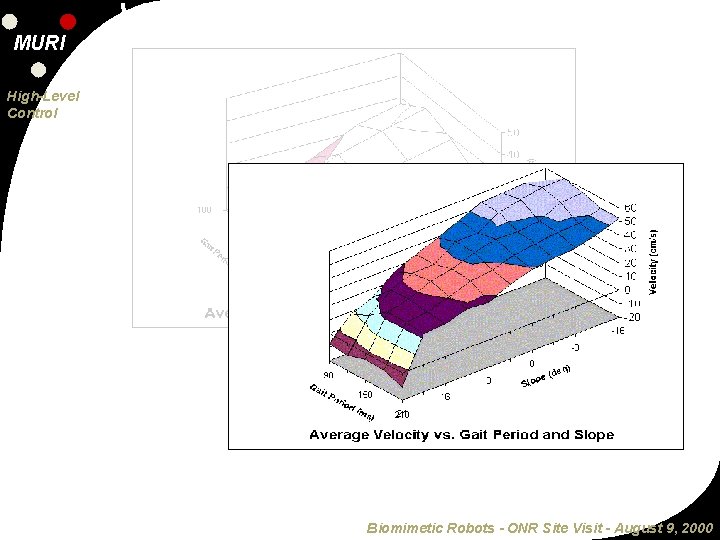
MURI High-Level Control Velocity vs. Slope and Gait Period Biomimetic Robots - ONR Site Visit - August 9, 2000
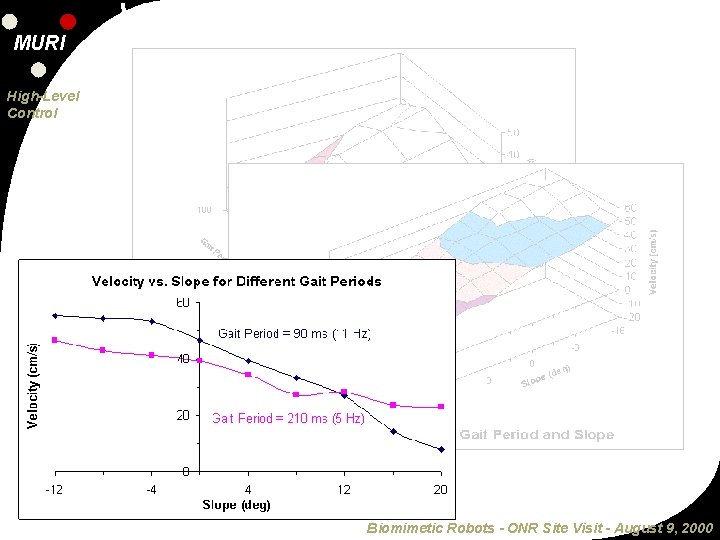
MURI High-Level Control Velocity vs. Slope and Gait Period Biomimetic Robots - ONR Site Visit - August 9, 2000
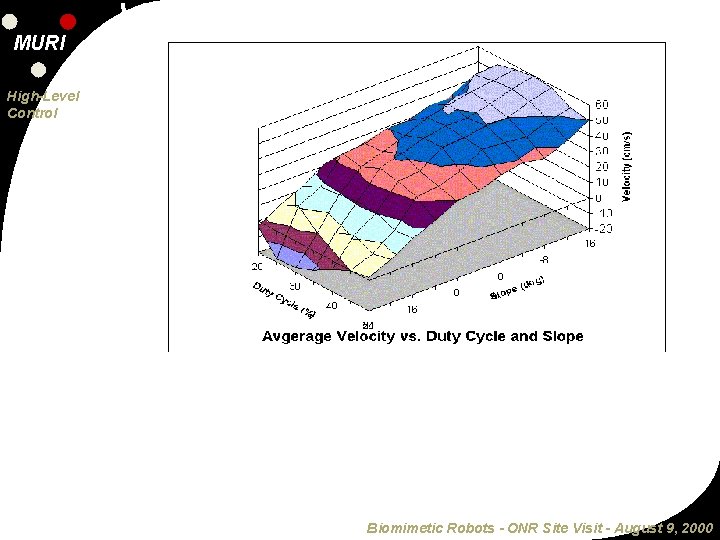
MURI High-Level Control Velocity vs. Slope and Duty Cycle Biomimetic Robots - ONR Site Visit - August 9, 2000
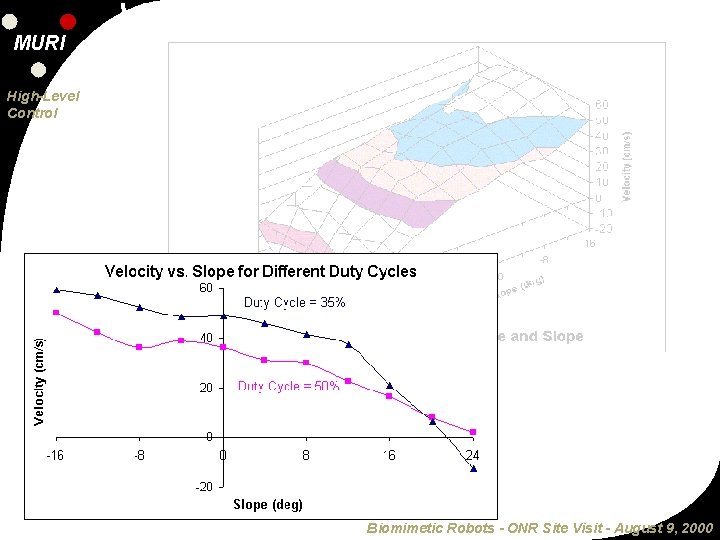
MURI High-Level Control Velocity vs. Slope and Duty Cycle Biomimetic Robots - ONR Site Visit - August 9, 2000
Leg Testing MURI High-Level Control • Performance is heavily dependent on the combination of leg angles – Therefore, the leg angles cannot be independently examined. • Begun Factorial Testing – Test relationships between various parameters • Leg Angles, Duty Cycle, Gait Period • Compliance Biomimetic Robots - ONR Site Visit - August 9, 2000
Future Work MURI High-Level Control • Test other parameters for maximum velocities • Analyze data for effect • Incorporate findings – Table of best conditions – Adaptive code • Progress to other terrains Biomimetic Robots - ONR Site Visit - August 9, 2000
Lessons Thus Far MURI High-Level Control • Ideal parameters change with slope • Performance is dependent on the parameters and their interactions • Adaptation increases capability Biomimetic Robots - ONR Site Visit - August 9, 2000
- Slides: 51