
Sistemas de Automatizacin Industrial M C Fco Javier
- Slides: 83
Sistemas de Automatización Industrial M. C. Fco. Javier de la Garza S. Cuerpo Académico Sistemas Integrados de Manufactura Gama. fime. uanl. mx/~jdelagar Fime_tareas@yahoo. com 1
Presentación del curso • Filosofía de los sistemas de control y su arquitectura • Diseño de sistemas de automatización industrial • Métodos de programación • Interfase con el operador • Intercambio de información con otros sistemas • Selección de equipo y programas 2
Automatización • Realizar una actividad o proceso sin la necesidad de una supervisión directa 3
Dinámica • Formar equipos y apuntar las ventajas de automatizar un proceso • Discutir las ventajas planteadas • Ahora hacer una lista con las desventajas • Enlistar lo que podría hacer que no funcione la automatización realizada 4
Objetivo de la Automatización • • • Reducir la variabilidad de un proceso. Mejorar la productividad. Mejorar la calidad. Reducir los desperdicios. Evitar riesgos a operadores. Mejorar la seguridad del personal, instalaciones y vecinos. 5
Descripción de un sistema de control • Controlador. Contiene el algoritmo de control, se encarga de manejar la salida de control para obtener el valor deseado. • Entrada. Medición de la variables de proceso que se quiere controlar, ésta señal proviene del sensor instalado. • Salida. Señal que actúa sobre el elemento final de control. • Set Point. Valor en que se desea mantener a la variable de proceso. 6
Modos de Control • La salida de control solo puede estar encendida o apagada: – ON-OFF • La salida de control puede ser modulada en valores desde 0 a 100% – PID 7
Dinámica • Formar equipos y escribir la filosofía de control del sistema descrito • Definir las entradas y salidas del sistema • ¿Cuáles serían las perturbaciones que podrían afectar la operación del sistema? 8
Controladores • Controles unilazo (una sola variable de control). • Controladores Lógicos Programables (PLC). • Sistemas de Control Distribuido. 9
Controles para un sólo lazo • Sistemas que controlan una sóla variable • Cuentan con pantalla para observar los parámetros de operación • Algunos cuentan con pantalla gráfica • Cuentan con salidas de alarmas 10
Controladores Lógicos Programables • • • Aplicables a diversos procesos Reprogramables Manejo eficiente de señales On/Off Aplicaciones pequeñas hasta grandes Modulares 11
Sistemas de Control Distribuido • Utilizados principalmente en procesos contínuos • Altamente confiables • Manejo eficiente de señales analógicas • Costosos, para aplicaciones grandes a muy grandes • Modulares 12
Estrategia de Control • Lazo abierto – El parámetro que se controla no se mide por el sistema de control. • Lazo cerrado – El parámetro que se controla se mide y retroalimenta al sistema de control. 13
Estrategia de Automatización • ¿Qué parámetro (variable de proceso) se quiere controlar? • ¿Se puede medir directa o indirectamente la variable de proceso? • ¿Cómo se puede controlar la variable de proceso? – – – Dosificar Agitar Calentar Enfriar Posicionar 14
Estrategia de Automatización • ¿Se quiere controlar dentro de un rango o en un valor específico? • ¿Se requiere observar el valor de la variable de proceso? • ¿Qué tipo de sensor es adecuado para la aplicación específica? , ¿Se encuentra dentro de nuestro presupuesto? • ¿Qué tipo de actuador es adecuado para la aplicación específica? , ¿Se encuentra dentro de nuestro presupuesto? 15
Estrategia de Automatización • ¿Se instalará como un control local o cómo parte de un sistema de control de planta? 16
Dinámica • Cuál sería el mejor método para solucionar el sistema que esta planteando su equipo y porqué 17
Corriente • La corriente fluye por un cable para llevar la electricidad • Se representa por una “I” • La unidad de medida es el Amper (A ó Amp) • En electrónica se utilizan normalmente miliamperes (m. A). – 1 A – 0. 1 A = = 1000 m. A 18
Voltaje • El voltaje es el nivel de potencial en un punto específico • El voltaje se mide en Volts (V) • Si un punto tiene 5 V y otro 0 V y se conecta un cable entre ellos, entonces la corriente fluirá desde el punto en 5 V hacia el punto en 0 V • 0 V se conoce como Tierra (Ground) 19
Voltaje • El voltaje se transmite de dos formas: – Corriente Directa (CD) – Corriente Alterna (CA) • En la CD el voltaje se mantiene siempre constante • En la CA el voltaje varía en forma senoidal cruzando por cero y la frecuencia de la onda se mide en Hertz (Hz) 20
Tierra • La tierra es GND • Tierra es donde no hay diferencia de potencial con 0 V • Todos los dispositivos deben compartir la misma tierra • Aunque se utilizan fuentes de diferentes voltajes todas deben compartir la misma tierra • Cuando se utilizan baterías (CD), el negativo es la tierra 21
Resistencia • Es la cantidad de resistencia que encuentra la electricidad • La unidad de medida es el Ohm (Ω) • Se utiliza la nomenclatura de K (kilo 1, 000), M (Mega-1, 000) 4700 Ω = 4. 7 KΩ 22
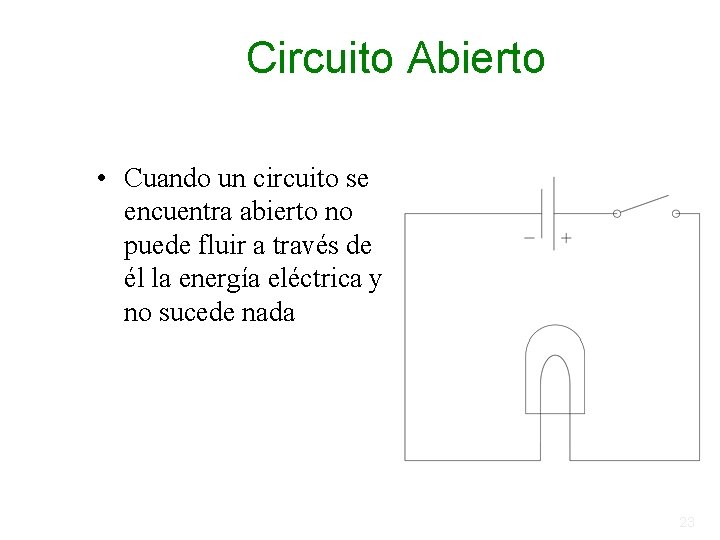
Circuito Abierto • Cuando un circuito se encuentra abierto no puede fluir a través de él la energía eléctrica y no sucede nada 23
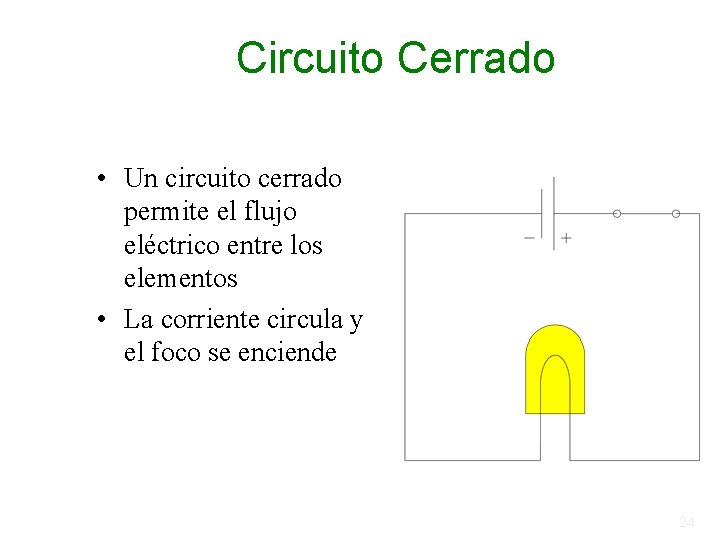
Circuito Cerrado • Un circuito cerrado permite el flujo eléctrico entre los elementos • La corriente circula y el foco se enciende 24
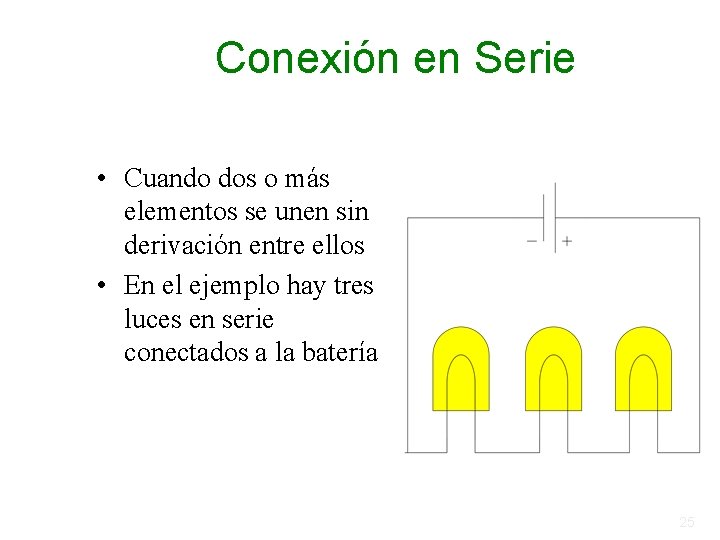
Conexión en Serie • Cuando dos o más elementos se unen sin derivación entre ellos • En el ejemplo hay tres luces en serie conectados a la batería 25
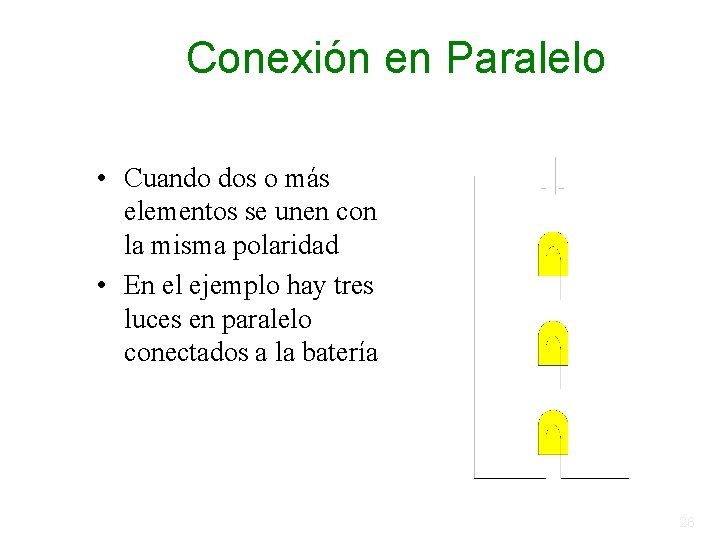
Conexión en Paralelo • Cuando dos o más elementos se unen con la misma polaridad • En el ejemplo hay tres luces en paralelo conectados a la batería 26
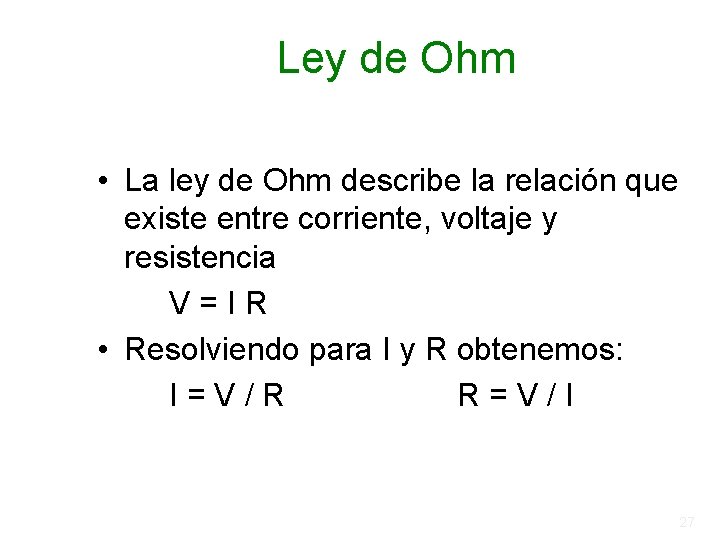
Ley de Ohm • La ley de Ohm describe la relación que existe entre corriente, voltaje y resistencia V=IR • Resolviendo para I y R obtenemos: I=V/R R=V/I 27
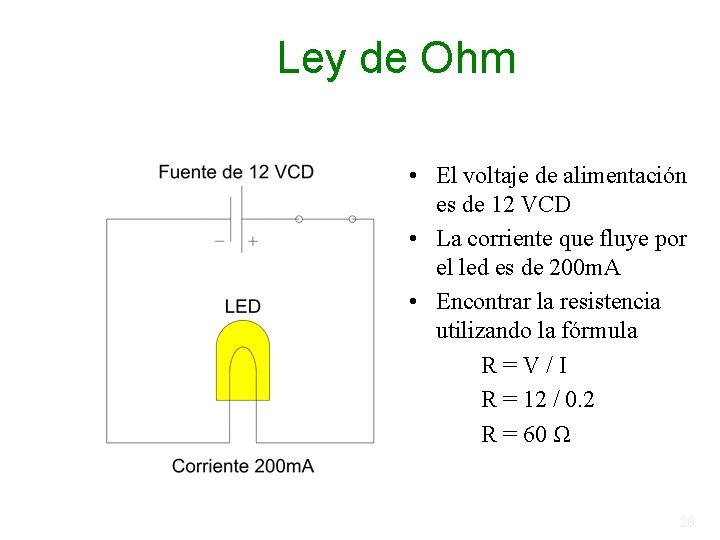
Ley de Ohm • El voltaje de alimentación es de 12 VCD • La corriente que fluye por el led es de 200 m. A • Encontrar la resistencia utilizando la fórmula R=V/I R = 12 / 0. 2 R = 60 Ω 28
Potencia • La potencia es la cantidad de energía que se utiliza para operar un equipo • La potencia se mide en Watts y se representa por con la letra W ó P P=VI ó P = I 2 R • Despejando para V y para I V=P/I I=P/V 29
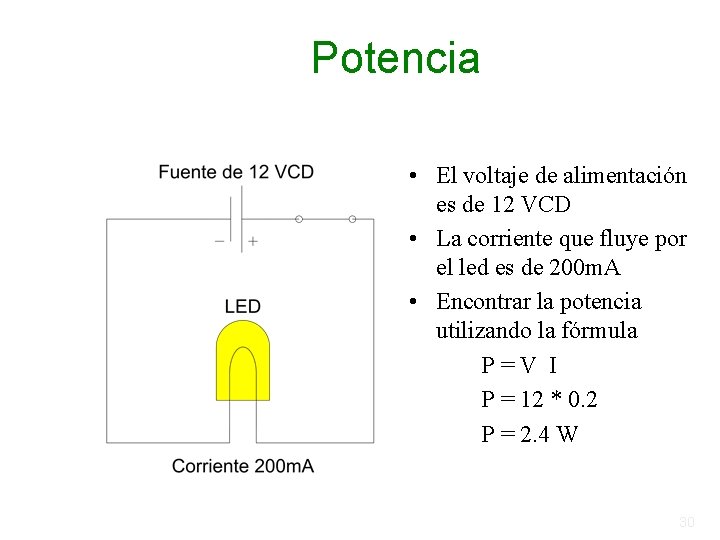
Potencia • El voltaje de alimentación es de 12 VCD • La corriente que fluye por el led es de 200 m. A • Encontrar la potencia utilizando la fórmula P=V I P = 12 * 0. 2 P = 2. 4 W 30
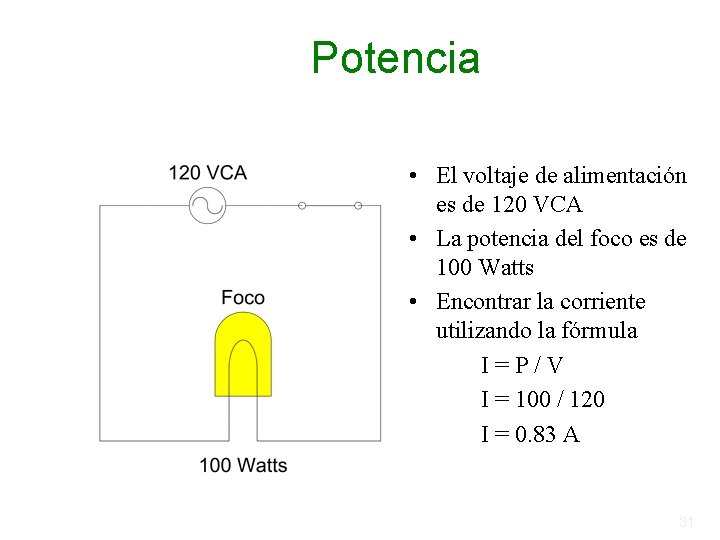
Potencia • El voltaje de alimentación es de 120 VCA • La potencia del foco es de 100 Watts • Encontrar la corriente utilizando la fórmula I=P/V I = 100 / 120 I = 0. 83 A 31
Entradas y Salidas • Las entradas son las señales que llegan al PLC provenientes de sensores • Las salidas son señales que salen del PLC y van hacia un actuador 32
Entradas Digitales • • Selectores Botones Interruptores de límite Interruptores de proximidad Contacto auxiliar de motor (estado) Relevadores Encoders 33
Entradas Analógicas • • Transductores de temperatura Transductores de presión Celdas de carga Transductores de humedad Transductores de flujo Potenciómetros Mediciones de PH, ORP, Conductividad Corriente, Voltaje 34
Salidas Digitales • • • Relevadores de control Solenoides Arrancadores de motor Alarmas sonoras Indicadores 35
Salidas Analógicas • Válvulas de control • Actuadores • Variadores de velocidad 36
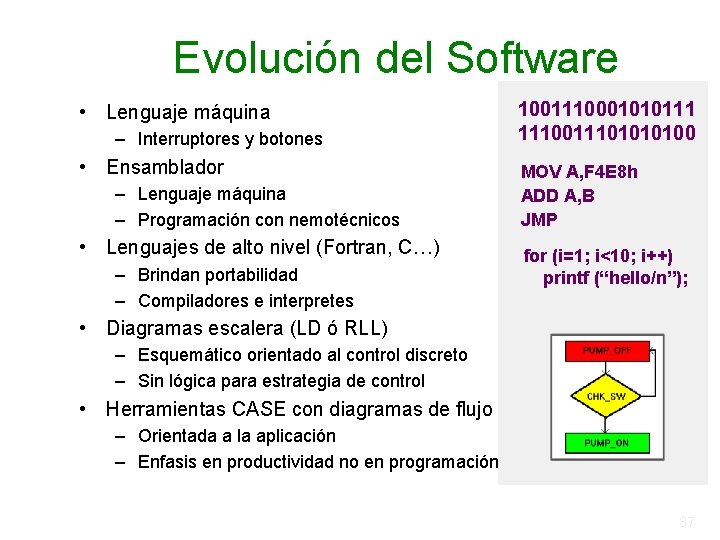
Evolución del Software • Lenguaje máquina – Interruptores y botones • Ensamblador – Lenguaje máquina – Programación con nemotécnicos • Lenguajes de alto nivel (Fortran, C…) – Brindan portabilidad – Compiladores e interpretes 1001110001010111 111001110100 MOV A, F 4 E 8 h ADD A, B JMP for (i=1; i<10; i++) printf (“hello/n”); • Diagramas escalera (LD ó RLL) – Esquemático orientado al control discreto – Sin lógica para estrategia de control • Herramientas CASE con diagramas de flujo – Orientada a la aplicación – Enfasis en productividad no en programación 37
Requerimientos actuales de Software • Reducir el ciclo de desarrollo – Diseño, depuración, implementación, arranque • Reducir el mantenimiento a largo plazo del Software – Simplificar la documentación, cambios sencillos • Mayor Apertura, Flexibilidad y Capacidad – Integrar funciones, características y aplicaciones • Integrar a todo el negocio – Conectividad corporativa desde el piso de producción hasta los sistemas administrativos 38
El estándar IEC 1131 ó IEC 61131 -3 • Una combinación de métodos de programación – IL Lista de instrucciones Instruction List – ST-Texto estructurado Structured Text – FBD-Bloques de funciones Function Blocks – LD Diagramas escalera Ladder Diagram – SFC-Diagramas secuenciales Sequential Function Charts 39
Aplicaciones del estándar IEC 61131 -3 • Las principales compañías de software han desarrollado herrramientas amigables para reducir el tiempo de desarrollo y arranque (tiempo al mercado). – Todos los fabricantes de software basado en diagramas escalera estan buscando la manera de mejorar sus herramientas de programación que fueron diseñadas principalmente para control digital. – Aún los fabricantes de software FBD y SFC han sido forzados a modificar sus técnicas de programación para mantenerse competitivos en el mercado. – Los diagramas de flujo son utilizados por muchos fabricantes de software como la herramienta de configuración más sencilla de utilizar. 40
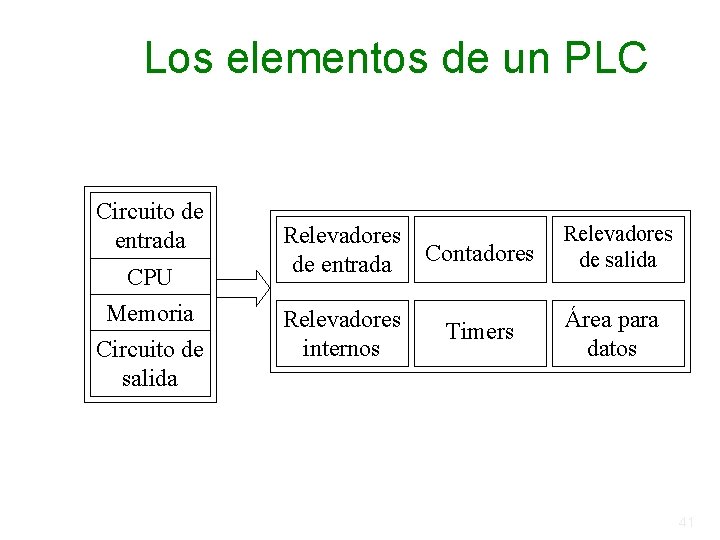
Los elementos de un PLC Circuito de entrada CPU Memoria Circuito de salida Relevadores de entrada Contadores Relevadores de salida Relevadores internos Timers Área para datos 41
Los Elementos • Relevadores de entrada (Entradas) Están conectados físicamente a los dispositivos del sistema. Reciben su señal de interruptores, selectores o relevadores. El tipo de señal que se recibe se conoce como digital, es decir, solo pueden manejar dos estado hay o no señal (ON-OFF). El rango de voltaje que manejan depende del modelo seleccionado. 42
Los Elementos • Relevadores internos Estos no se encuentran conectados físicamente ni reciben señales. Son relevadores simulados dentro del PLC que ayudan a construir la lógica de control y permiten trabajar sin la necesidad de relevadores externos. El tipo de señal que se manejan se conoce como digital, es decir, hay o no señal (ON-OFF). Se siguen conociendo en algunos casos como señales ON-OFF solo por los dos estados que pueden tener. 43
Los Elementos • Contadores Estos tampoco existen físicamente. Son contadores simulados que pueden ser programados para contar pulsos. Normalmente estos contadores tienen capacidad de contar hacia arriba, abajo y en ambas direcciones. 44
Los Elementos • Timers No existen físicamente. La forma de trabajo y resolución puede variar entre fabricantes. Se utilizan para retardar el encendido o apagado de una señal, ya sea física o interna. El tipo más común es retardo encendido (on delay). Los incrementos pueden variar de 1 mseg a 1 seg. 45
Los elementos • Relevadores de salida (Bobinas o Salidas) Están conectados físicamente al sistema. Envían señales de encendido/apagado (On-Off) a solenoides, luces, etc. El tipo de salida varia de acuerdo a la construcción física y la capacidad de manejo de voltaje y corriente. Pueden ser transistores, relevadores o triacs dependiendo del modelo seleccionado. 46
Los Elementos • Área para datos Esta es un lugar especial de la memoria dentro del PLC organizado por registros asignados a almacenar información. Se utilizan como almacenamiento temporal para operaciones matemáticas y manipulación de datos. También pueden almacenar información importante de la operación cuando se desconecta el PLC. 47
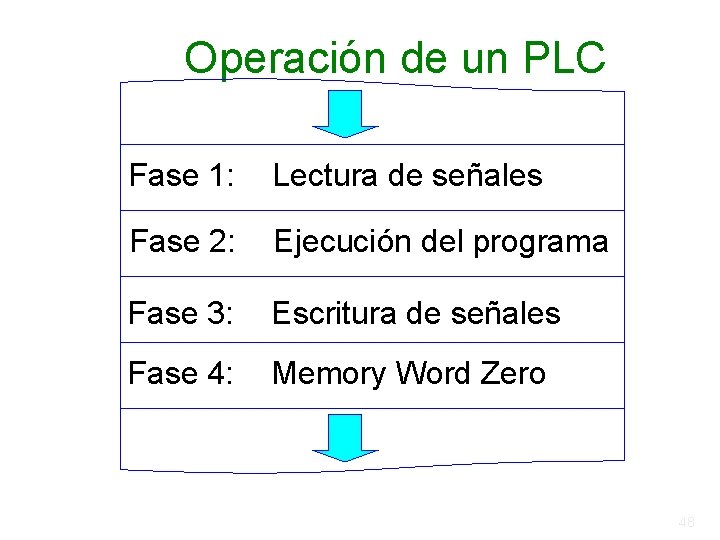
Operación de un PLC Fase 1: Lectura de señales Fase 2: Ejecución del programa Fase 3: Escritura de señales Fase 4: Memory Word Zero 48
Operación del PLC • Lectura de señales El PLC lee cada entrada para determinar si se encuentra apagada o encendida. • Ejecución del programa El PLC ejecuta nuestro programa una instrucción a al vez. Una vez que ya conoce el estado de las entradas se pueden tomar decisiones en la lógica del programa y almacenar el resultado para su posterior uso. 49
Operación del PLC • Ejecución del programa El PLC ejecuta el programa una instrucción a al vez. Una vez que ya conoce el estado de las entradas se pueden tomar decisiones en la lógica del programa y almacenar el resultado para su posterior uso. 50
Operación del PLC • Escritura de señales El PLC actualiza el estado de las salidas basado en la información obtenida durante la ejecución del programa. 51
Operación del PLC • Memory Word Zero Aunque no es parte del ciclo de operación de nuestro sistema de control, es una etapa que todo PLC debe ejecutar para su operación interna y de comunicación con equipos periféricos. El PLC debe verificar la correcta operación de sus partes, actualizar contadores, timers y ejecutar funciones de comunicación. 52
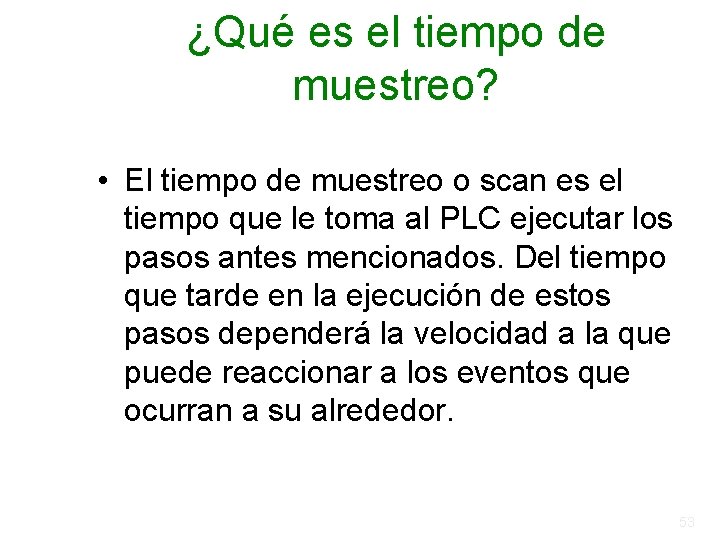
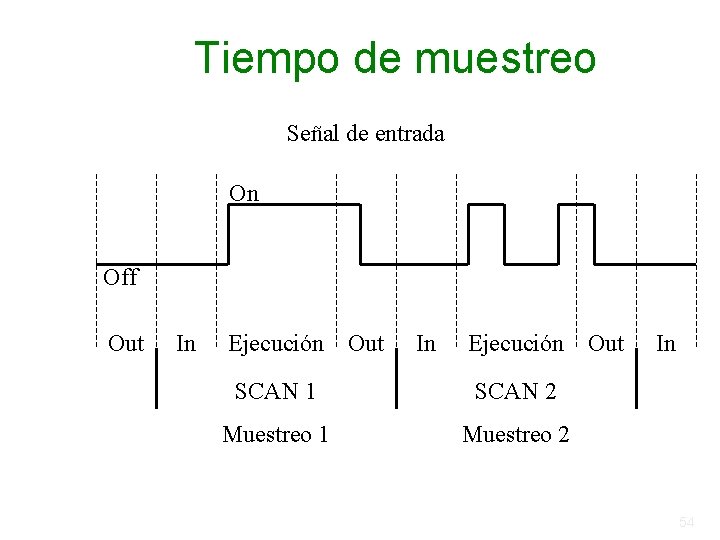
¿Qué es el tiempo de muestreo? • El tiempo de muestreo o scan es el tiempo que le toma al PLC ejecutar los pasos antes mencionados. Del tiempo que tarde en la ejecución de estos pasos dependerá la velocidad a la que puede reaccionar a los eventos que ocurran a su alrededor. 53
Tiempo de muestreo Señal de entrada On Off Out In Ejecución SCAN 1 SCAN 2 Muestreo 1 Muestreo 2 Out In 54
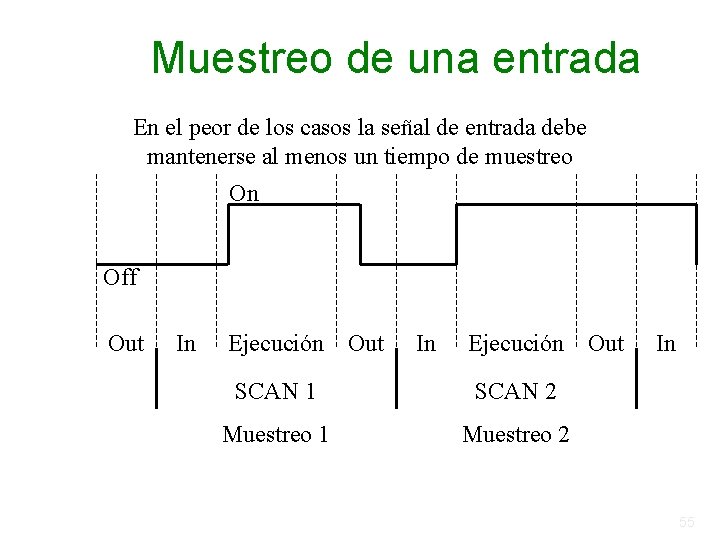
Muestreo de una entrada En el peor de los casos la señal de entrada debe mantenerse al menos un tiempo de muestreo On Off Out In Ejecución SCAN 1 SCAN 2 Muestreo 1 Muestreo 2 Out In 55
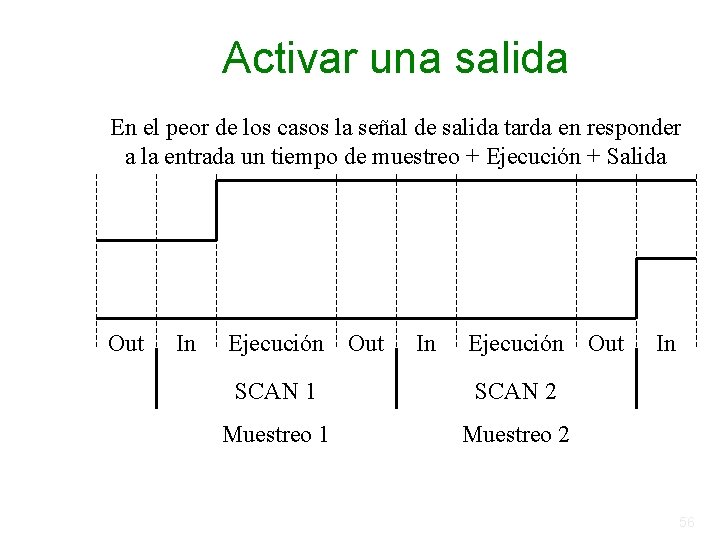
Activar una salida En el peor de los casos la señal de salida tarda en responder a la entrada un tiempo de muestreo + Ejecución + Salida Out In Ejecución SCAN 1 SCAN 2 Muestreo 1 Muestreo 2 Out In 56
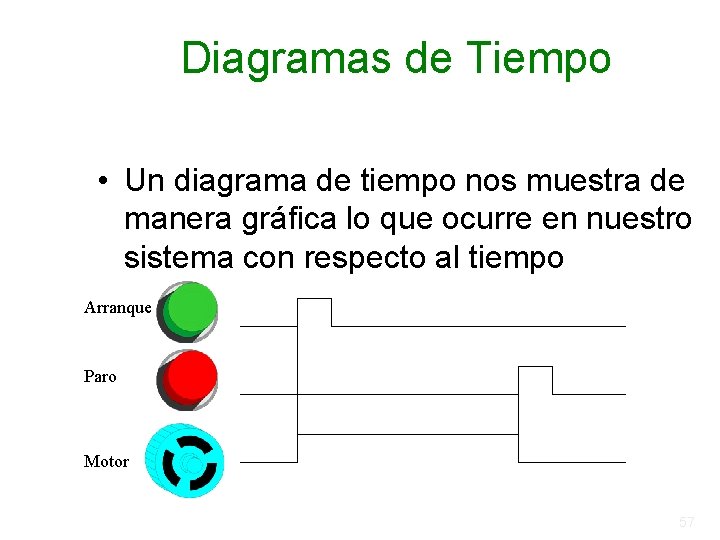
Diagramas de Tiempo • Un diagrama de tiempo nos muestra de manera gráfica lo que ocurre en nuestro sistema con respecto al tiempo Arranque Paro Motor 57
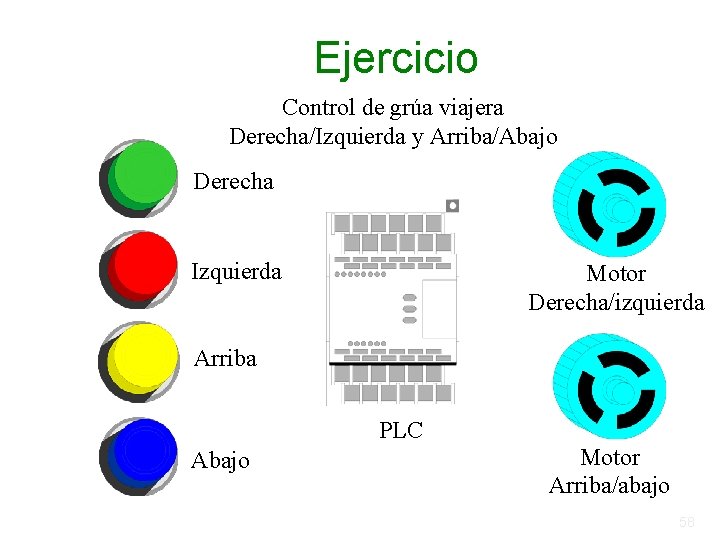
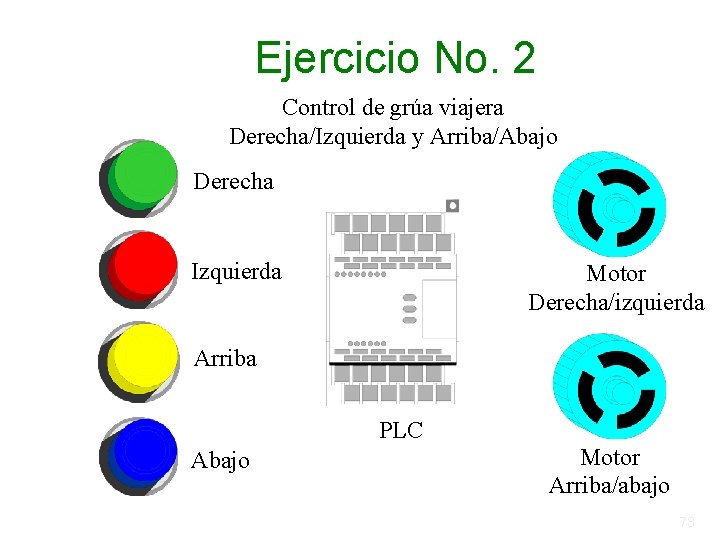
Ejercicio Control de grúa viajera Derecha/Izquierda y Arriba/Abajo Derecha Izquierda Motor Derecha/izquierda Arriba PLC Abajo Motor Arriba/abajo 58
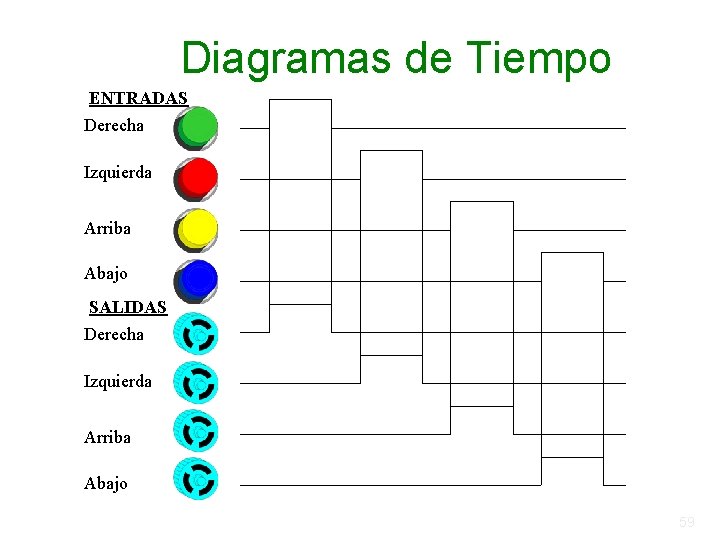
Diagramas de Tiempo ENTRADAS Derecha Izquierda Arriba Abajo SALIDAS Derecha Izquierda Arriba Abajo 59
Lógica Booleana • Se le conoce también como Binaria y se utiliza de dos formas: – Combinacional – Secuencial • Se le llama binaria porque tiene solo dos valores posibles: – Verdadero, 1 ó su respectiva señal de voltaje (5 V) – Falso, 0 ó su respectiva señal de voltaje (0 V) 60
Lógica Combinacional • De acuerdo a la combinación de señales de entrada se obtiene una salida. • Siempre la misma combinación de entradas resulta en la misma salida. 61
Compuertas Lógicas • Son bloques con funciones lógicas establecidas • Por claridad se representan como funciones con dos entradas y una sola salida 62
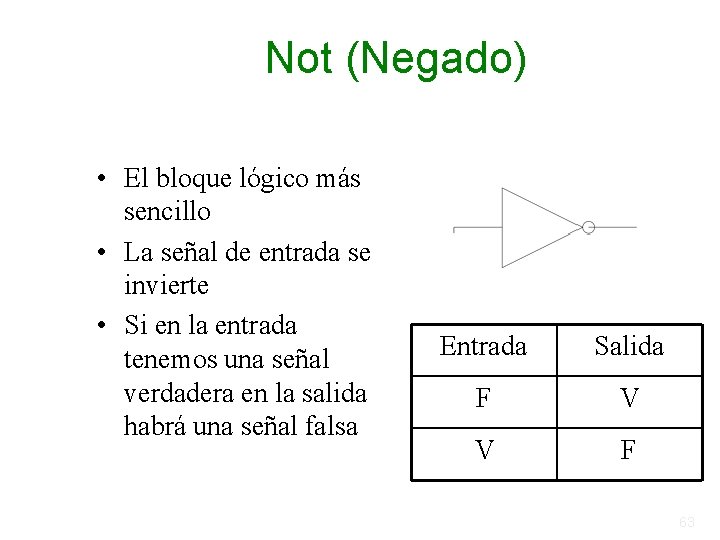
Not (Negado) • El bloque lógico más sencillo • La señal de entrada se invierte • Si en la entrada tenemos una señal verdadera en la salida habrá una señal falsa Entrada Salida F V V F 63
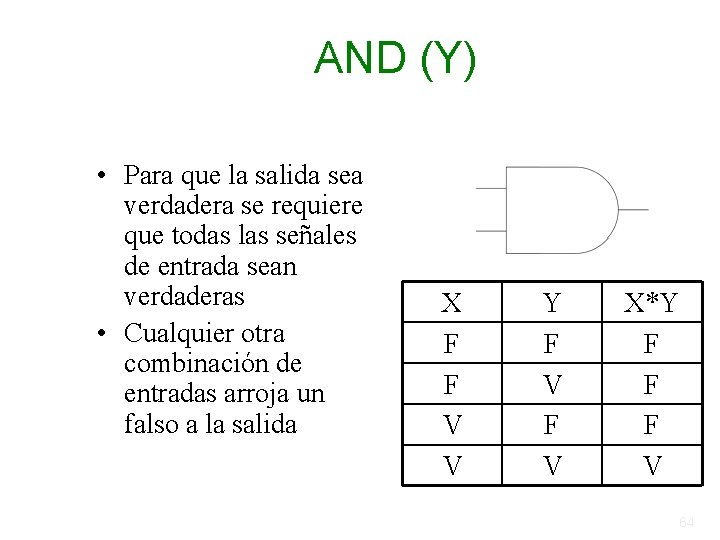
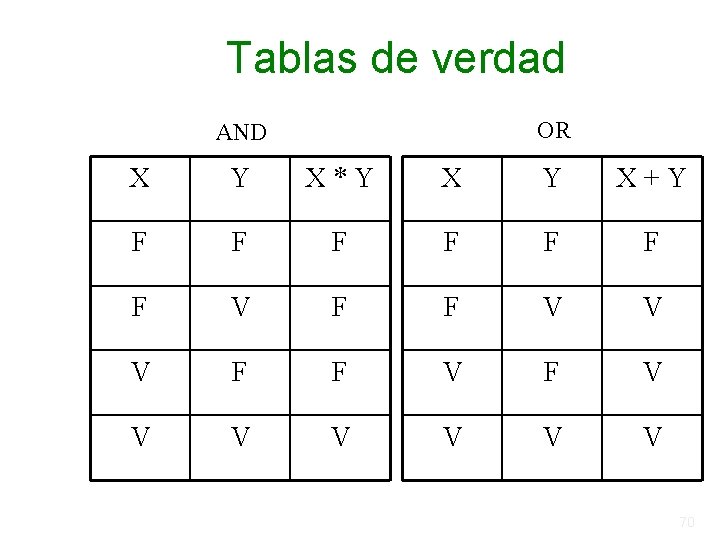
AND (Y) • Para que la salida sea verdadera se requiere que todas las señales de entrada sean verdaderas • Cualquier otra combinación de entradas arroja un falso a la salida X F F V V Y F V X*Y F F F V 64
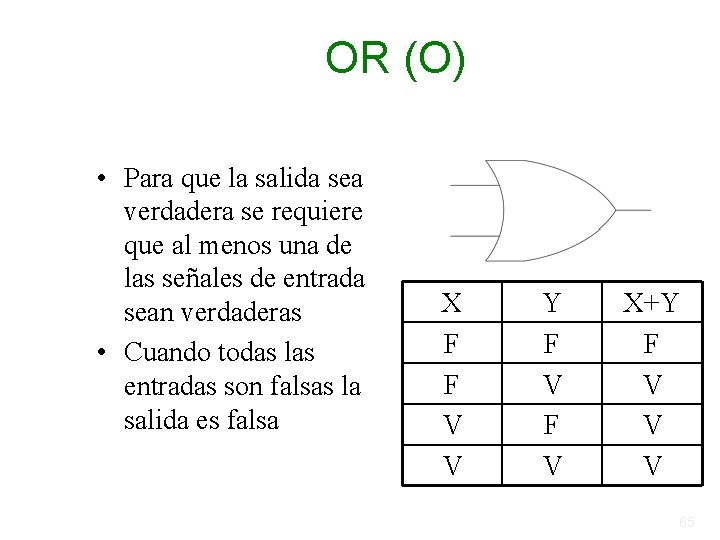
OR (O) • Para que la salida sea verdadera se requiere que al menos una de las señales de entrada sean verdaderas • Cuando todas las entradas son falsas la salida es falsa X F F V V Y F V X+Y F V V V 65
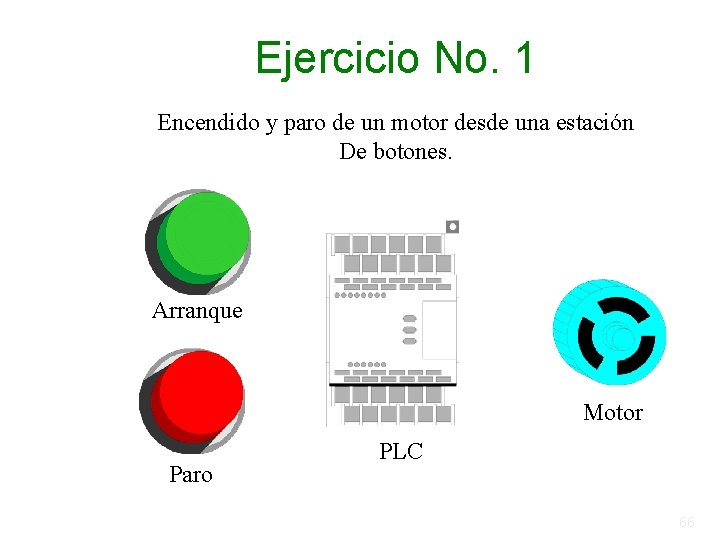
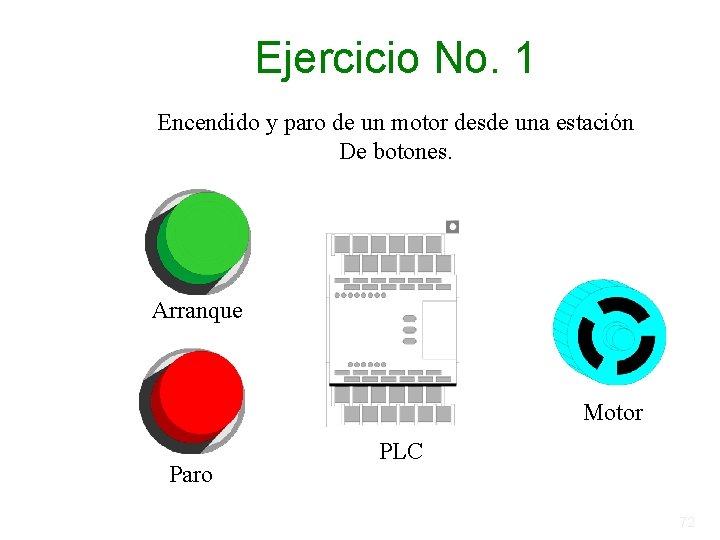
Ejercicio No. 1 Encendido y paro de un motor desde una estación De botones. Arranque Motor Paro PLC 66
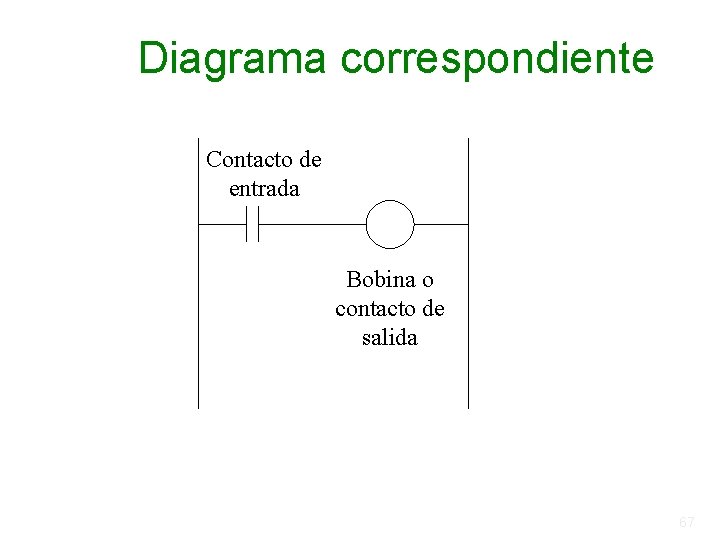
Diagrama correspondiente Contacto de entrada Bobina o contacto de salida 67
Direccionamiento • Se requiere que cada entrada, sin importar el elemento al que esté conectada, sea identificada. • Se requiere que cada salida, sin importar el elemento sobre el que actúa, sea identificada. • Toda bobina y contacto auxiliar debe ser identificado. 68
Identificación de señales • No existe un estándar para identificar a las señales de un PLC. • Cada fabricante define la identificación de las señales. • Existen dos convenciones ampliamente utilizadas una numérica y otra simbólica. 69
Tablas de verdad OR AND X Y X*Y X Y X+Y F F F F V V V F F V V V V 70
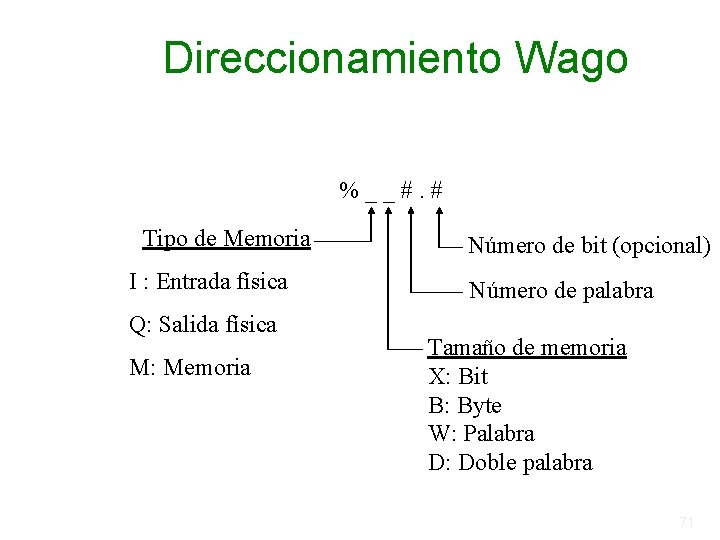
Direccionamiento Wago %__#. # Tipo de Memoria I : Entrada física Q: Salida física M: Memoria Número de bit (opcional) Número de palabra Tamaño de memoria X: Bit B: Byte W: Palabra D: Doble palabra 71
Ejercicio No. 1 Encendido y paro de un motor desde una estación De botones. Arranque Motor Paro PLC 72
Ejercicio No. 2 Control de grúa viajera Derecha/Izquierda y Arriba/Abajo Derecha Izquierda Motor Derecha/izquierda Arriba PLC Abajo Motor Arriba/abajo 73
Ejercicio No. 2 • • Entradas digitales Botón Derecha Botón Izquierda Botón Arriba Botón Abajo • • Salidas Digitales Motor Derecha Motor Izquierda Motor Arriba Motor Abajo 74
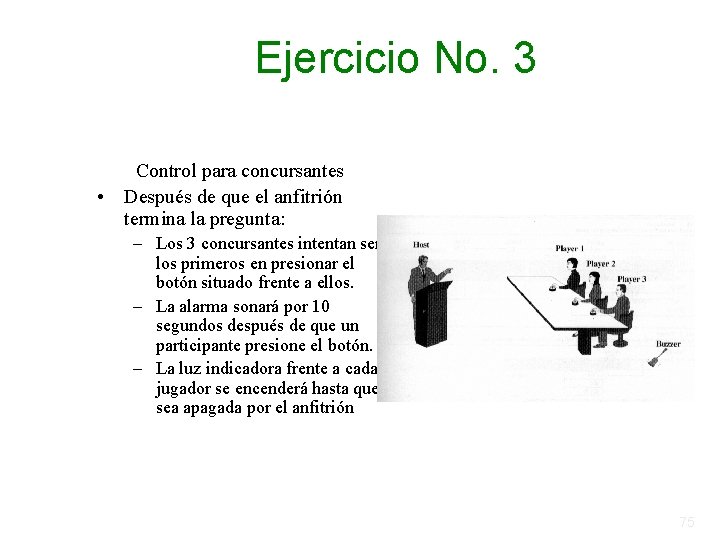
Ejercicio No. 3 Control para concursantes • Después de que el anfitrión termina la pregunta: – Los 3 concursantes intentan ser los primeros en presionar el botón situado frente a ellos. – La alarma sonará por 10 segundos después de que un participante presione el botón. – La luz indicadora frente a cada jugador se encenderá hasta que sea apagada por el anfitrión 75
Ejercicio No. 3 • • Entradas Digitales Botón jugador 1 Botón jugador 2 Botón jugador 3 Botón del anfitrión • • Salidas Digitales Indicador jugador 1 Indicador jugador 2 Indicador jugador 3 Alarma 76
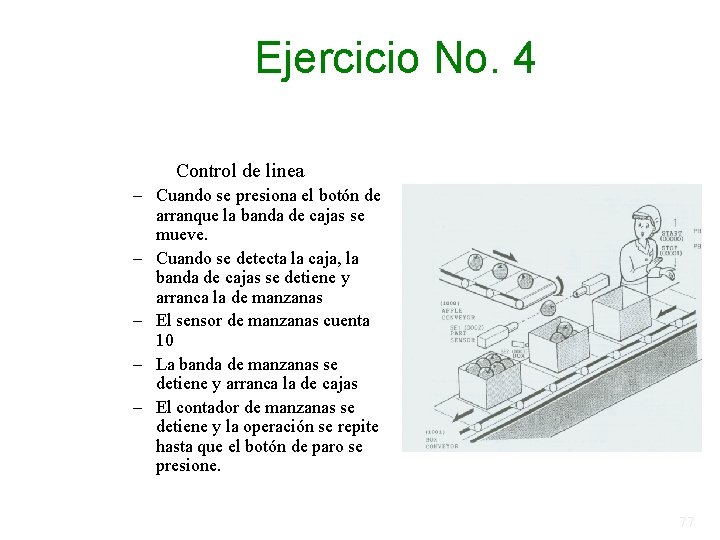
Ejercicio No. 4 Control de linea – Cuando se presiona el botón de arranque la banda de cajas se mueve. – Cuando se detecta la caja, la banda de cajas se detiene y arranca la de manzanas – El sensor de manzanas cuenta 10 – La banda de manzanas se detiene y arranca la de cajas – El contador de manzanas se detiene y la operación se repite hasta que el botón de paro se presione. 77
Ejercicio No. 4 • • Entradas Digitales Botón de arranque Botón de paro Sensor de cajas Sensor de manzanas Salidas Digitales • Banda de cajas • Banda de manzanas 78
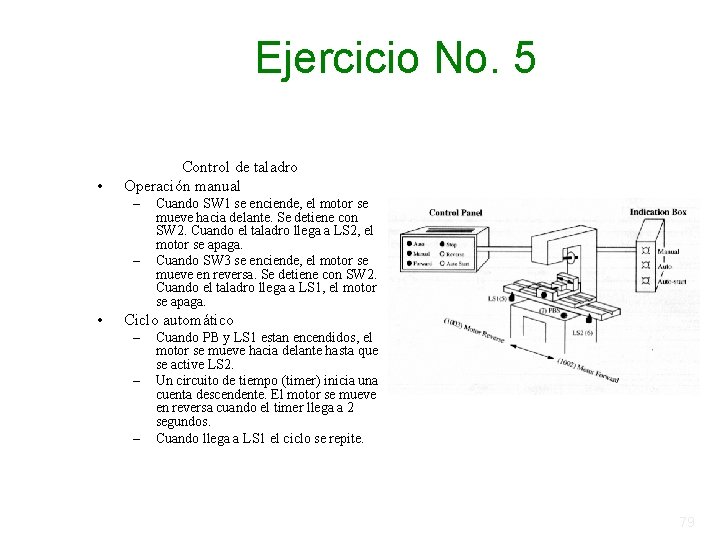
Ejercicio No. 5 • Control de taladro Operación manual – – • Cuando SW 1 se enciende, el motor se mueve hacia delante. Se detiene con SW 2. Cuando el taladro llega a LS 2, el motor se apaga. Cuando SW 3 se enciende, el motor se mueve en reversa. Se detiene con SW 2. Cuando el taladro llega a LS 1, el motor se apaga. Ciclo automático – – – Cuando PB y LS 1 estan encendidos, el motor se mueve hacia delante hasta que se active LS 2. Un circuito de tiempo (timer) inicia una cuenta descendente. El motor se mueve en reversa cuando el timer llega a 2 segundos. Cuando llega a LS 1 el ciclo se repite. 79
Ejercicio No. 5 Entradas digitales • Botón adelante • Botón atrás • Botón de paro • Límite izquierdo • Límite derecho • Selector manual/auto Salidas digitales • Indicador auto • Indicador manual • Indicador auto-start • Motor izquierdo • Motor derecho 80
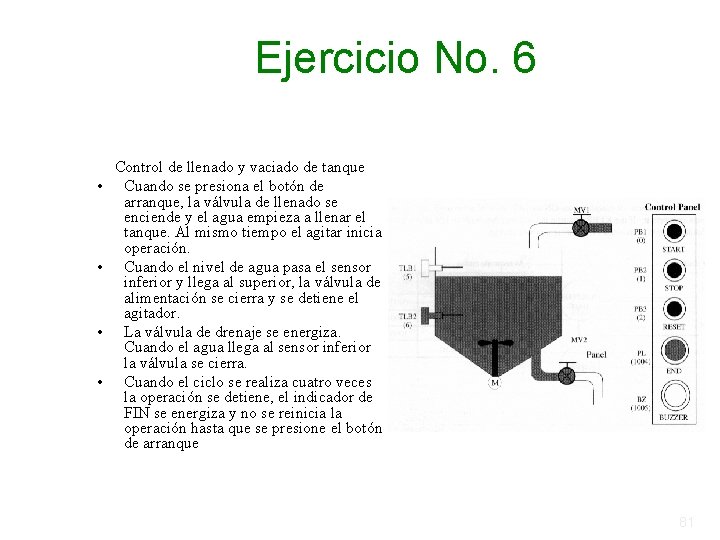
Ejercicio No. 6 • • Control de llenado y vaciado de tanque Cuando se presiona el botón de arranque, la válvula de llenado se enciende y el agua empieza a llenar el tanque. Al mismo tiempo el agitar inicia operación. Cuando el nivel de agua pasa el sensor inferior y llega al superior, la válvula de alimentación se cierra y se detiene el agitador. La válvula de drenaje se energiza. Cuando el agua llega al sensor inferior la válvula se cierra. Cuando el ciclo se realiza cuatro veces la operación se detiene, el indicador de FIN se energiza y no se reinicia la operación hasta que se presione el botón de arranque 81
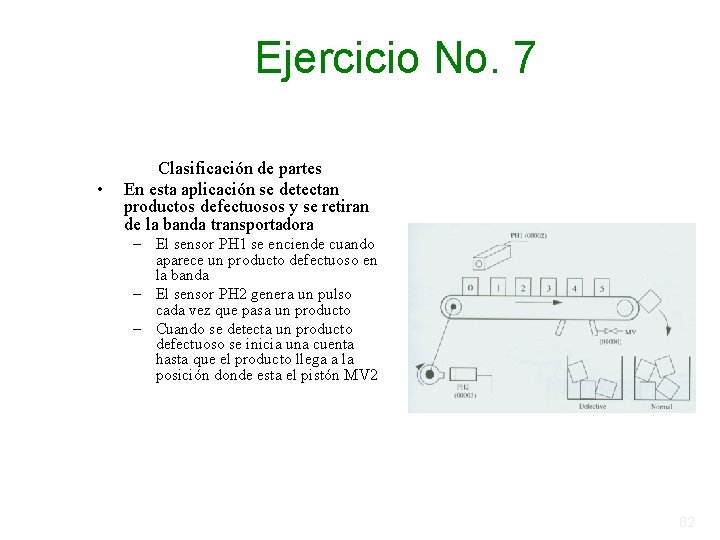
Ejercicio No. 7 • Clasificación de partes En esta aplicación se detectan productos defectuosos y se retiran de la banda transportadora – El sensor PH 1 se enciende cuando aparece un producto defectuoso en la banda – El sensor PH 2 genera un pulso cada vez que pasa un producto – Cuando se detecta un producto defectuoso se inicia una cuenta hasta que el producto llega a la posición donde esta el pistón MV 2 82
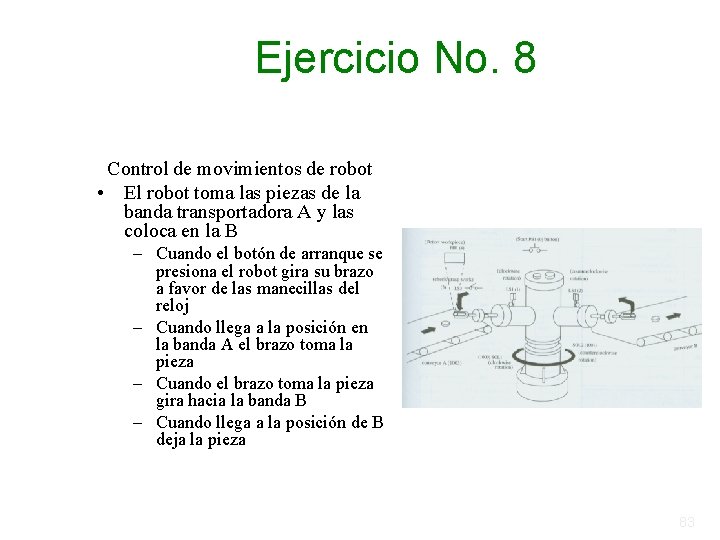
Ejercicio No. 8 Control de movimientos de robot • El robot toma las piezas de la banda transportadora A y las coloca en la B – Cuando el botón de arranque se presiona el robot gira su brazo a favor de las manecillas del reloj – Cuando llega a la posición en la banda A el brazo toma la pieza – Cuando el brazo toma la pieza gira hacia la banda B – Cuando llega a la posición de B deja la pieza 83