
SISTEM KONTROL KONTINUE DAN DISKRIT CONTINUOUS AND DISCRETE
- Slides: 16
SISTEM KONTROL KONTINUE DAN DISKRIT (CONTINUOUS AND DISCRETE CONTROL SYSTEM) MATA KULIAH INDUSTRIAL AUTOMASI PROYEK TEKNIK INDUSTRI FAKULTAS TEKNIK UNIVERSITAS MEDAN AREA Sirmas Munte, ST, MT
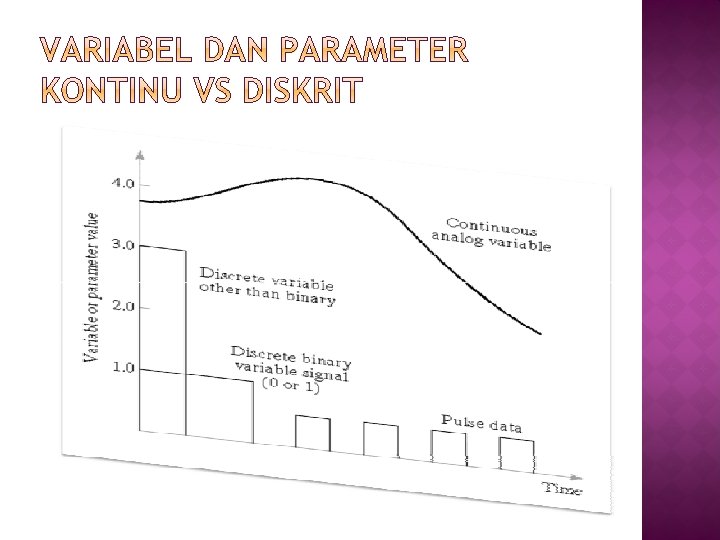
� Variabel, output dari proses. � Parameter, input dari proses. � Variabel Kontinu, tidak pernah ter-interupsi selama proses berlangsung. � Variabel Diskrit, hanya dapat mengambil nilai tertentu dari range yang ditetapkan. Kategori : Ø Biner, yaitu hanya menangkap dua jenis nilai (on atau off, 1 atau 0). Ø Diskrit selain biner, yaitu dapat menangkap lebih dari 2 jenis nilai, tetapi dalam batasan tertentu. Ø Pulse data, yaitu serangkaian pulses yang dapat dihitung.
Sejalan dengan dua jenis variabel dan parameter, maka sistem kontrol juga dibagi menjadi 2 (dua) tipe, yaitu : �Kontrol Kontinu, yaitu variabel dan parameter yang bersifat continuous dan analog. �Kontrol Diskrit, yaitu variabel dan parameter yang bersifat diskrit dan diskrit biner.
� Tujuan Kontrol Kontinu, adalah menjaga sebuah nilai dari variabel dan parameter output tetap pada level yang diharapkan. Ciri-ciri : Ø Variabel dan parameter bersifat kontinu Ø Operasi merupakan feedback sistem kontrol. Ø Industri proses kontinu memiliki banyak (multiple) feedback loops. � Contoh Proses Kontinu : Ø Kontrol output dari reaksi kimia yang tergantung pada temperatur, tekanan dll. Ø Kontrol posisi mata pahat terhadap benda kerja pada mesin CNC.
� Jenis-jenis Kontrol Proses Kontinu : Ø Kontrol Regulator Ø Kontrol Feedforward Ø Optimisasi Steady-state Ø Kontrol Adaptif
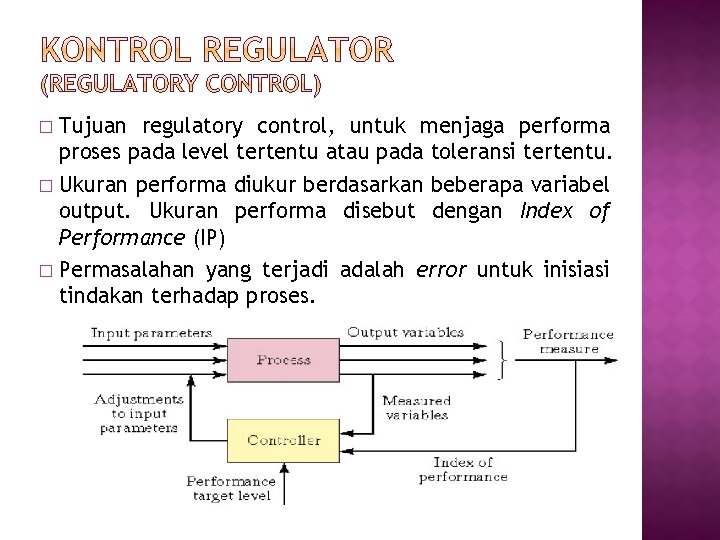
Tujuan regulatory control, untuk menjaga performa proses pada level tertentu atau pada toleransi tertentu. � Ukuran performa diukur berdasarkan beberapa variabel output. Ukuran performa disebut dengan Index of Performance (IP) � Permasalahan yang terjadi adalah error untuk inisiasi tindakan terhadap proses. �
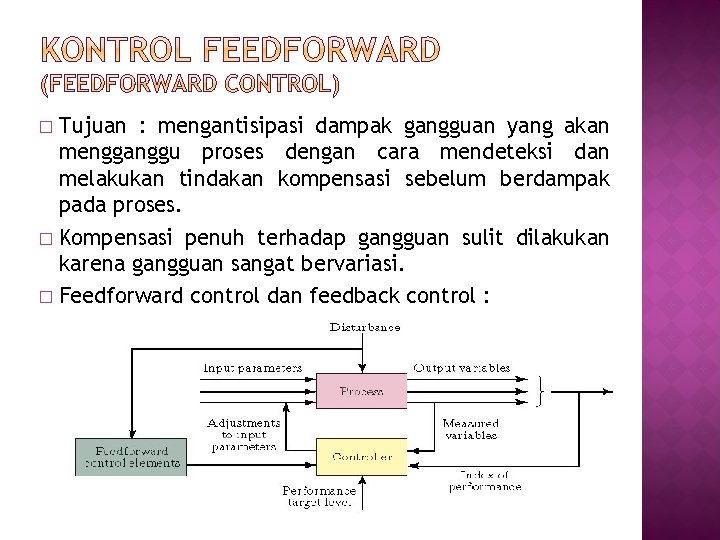
Tujuan : mengantisipasi dampak gangguan yang akan mengganggu proses dengan cara mendeteksi dan melakukan tindakan kompensasi sebelum berdampak pada proses. � Kompensasi penuh terhadap gangguan sulit dilakukan karena gangguan sangat bervariasi. � Feedforward control dan feedback control : �
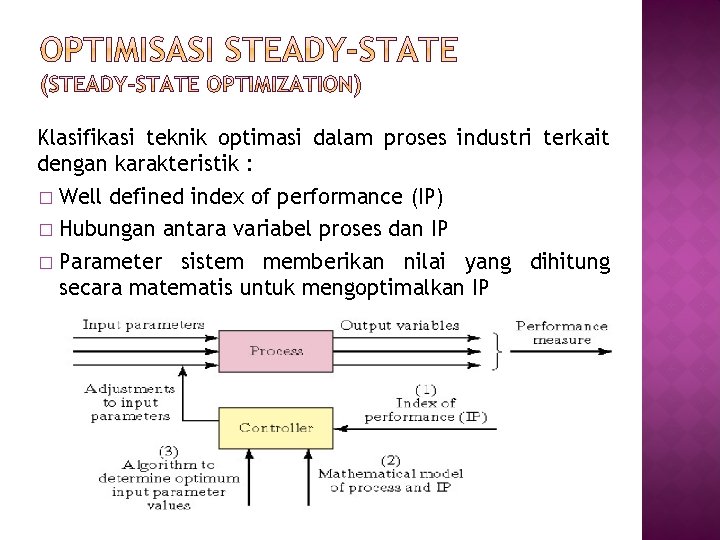
Klasifikasi teknik optimasi dalam proses industri terkait dengan karakteristik : � Well defined index of performance (IP) � Hubungan antara variabel proses dan IP � Parameter sistem memberikan nilai yang dihitung secara matematis untuk mengoptimalkan IP
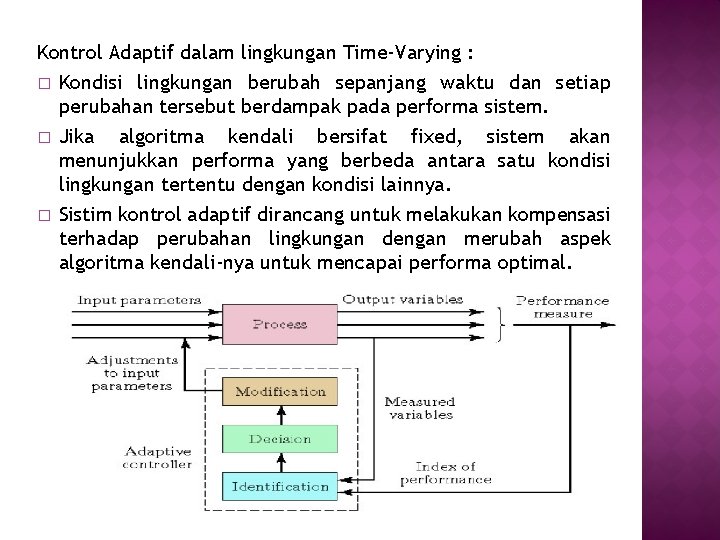
Merupakan self-correcting dari kendali optimal yang juga mencakup feedback control. Mengukur variabel proses yang terkait selama operasi (feedback control) � Menggunakan algoritma pengendali yang berupaya mengoptimalkan index of performance. Fungsi Kontrol Adaptif : � Fungsi identifikasi; menunjukkan nilai terkini dari IP yang ditentukan berdasarkan hasil pengukuran dari variabel proses. � Fungsi keputusan; memutuskan perubahan apa yang dibutuhkan untuk memperbaiki performa sistem (perubahan parameter input atau perubahan fungsi internal pengendali). � Fungsi modifikasi; sebagai implementasi dari fungsi keputusan yang difokuskan terhadap perubahan fisik (hardware dari software) �
Kontrol Adaptif dalam lingkungan Time-Varying : � Kondisi lingkungan berubah sepanjang waktu dan setiap perubahan tersebut berdampak pada performa sistem. � Jika algoritma kendali bersifat fixed, sistem akan menunjukkan performa yang berbeda antara satu kondisi lingkungan tertentu dengan kondisi lainnya. � Sistim kontrol adaptif dirancang untuk melakukan kompensasi terhadap perubahan lingkungan dengan merubah aspek algoritma kendali-nya untuk mencapai performa optimal.
� Variabel dan parameter proses bersifat diskrit. � Variabel dan parameter proses berubah pada batasan diskrit dari waktu (discrete moments in time). � Perubahan didefenisikan sebelumnya oleh instruksi program. � Perubahan akan dijalankan dengan salah satu dari 2 (dua) alasan berikut : Ø Kondisi sistem telah berubah (event-driven). Ø Periode waktu tertentu telah tercapai (timedriven)
� Dieksekusi oleh controller sebagai respon terhadap kejadian yang telah merubah kondisi dari suatu sistem. � Contoh : Ø Robot mengangkut benda kerja ke dalam fixture, dan switch yang terdapat pada fixture mendeteksi batas waktu-nya. Ø Berkurangnya jumlah biji plastik dalam hopper dari mesin injection molding memicu low level switch membuka valve untuk mengisi hopper tambahan biji plastik. Ø Menghitung unit yang bergerak disepanjang konveyor melalui sensor optik.
� Dieksekusi oleh controller pada titik waktu tertentu atau dalam periode waktu yang sudah terlewati (mencapai batas waktu) � Contoh : Ø Pada suatu pabrik membunyikan bel pada waktu tertentu untuk menunjukkan waktu mulainya suatu shift, istirahat dan waktu berakhirnya suatu shift. Ø Operasi perlakuan panas yang dilakukan dalam kurun waktu tertentu. Ø Mesin cuci diset siklus agitasinya (perputaran) untuk beroperasi selama waktu tertentu. Ø Pengisian tabung mesin cuci dengan air menggunakan event-driven.
� Combinational Logic Control; mengendalikan eksekusi dari event-driven changes. Output dari suatu waktu tertentu tergantung pada nilai input. Variabel dan parameter yang digunakan adalah 0 dan 1 (off atau on). � Sequential Control; mengendalikan eksekusi dari time-driven changes. Menggunakan alat pengukur waktu internal untuk menentukan kapan inisiasi perubahan terhadap variabel output dilakukan.