
Signalbehandling og matematik 2 Tidsdiskrete signaler og systemer
Signalbehandling og matematik 2 (Tidsdiskrete signaler og systemer) Session 12. Design of digital IIR filters Ved Samuel Schmidt sschmidt@hst. aau. dk http: //www. hst. aau. dk/~sschmidt/Mat 1/ 1
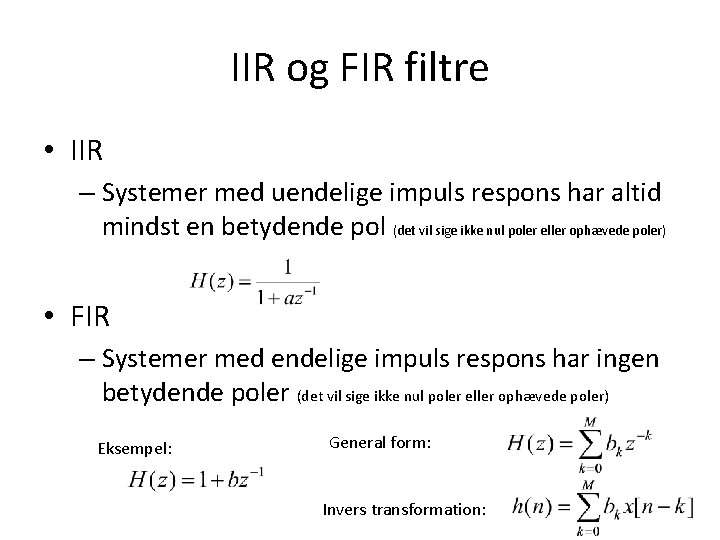
IIR og FIR filtre • IIR – Systemer med uendelige impuls respons har altid mindst en betydende pol (det vil sige ikke nul poler eller ophævede poler) • FIR – Systemer med endelige impuls respons har ingen betydende poler (det vil sige ikke nul poler eller ophævede poler) Eksempel: General form: Invers transformation:
IIR vs FIR filter • Hvorfor IIR filtre? – IIR filter har stejlere ”sidelobes” end et FIR filter med samme antal koefficienter. – Dermed hurtigere og mindre hukommelses krævende • Hvorfor ikke ? – Et IIR filter har ikke lineær fase – Et IIR filter kan være ustabilt – ET IIR filter er mere sensitivt i for hold til afrundingsfejl
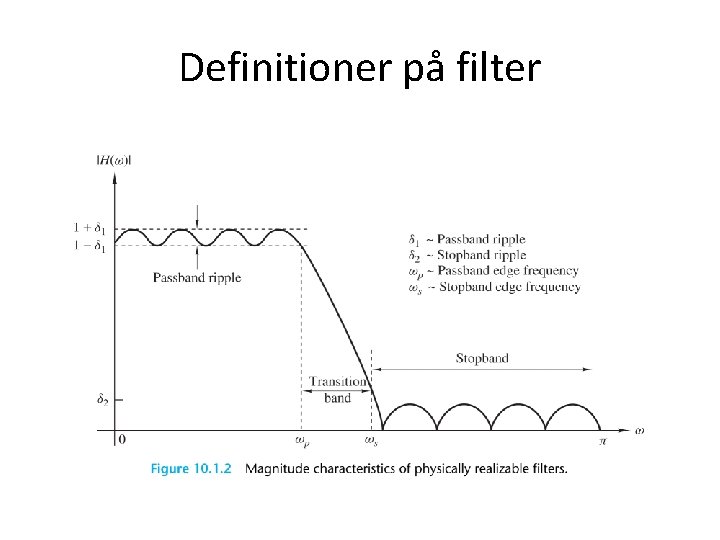
Definitioner på filter
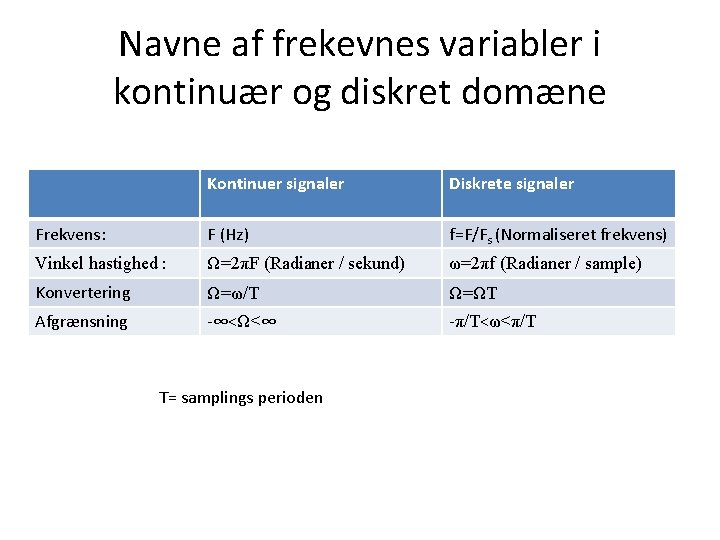
Navne af frekevnes variabler i kontinuær og diskret domæne Kontinuer signaler Diskrete signaler Frekvens: F (Hz) f=F/Fs (Normaliseret frekvens) Vinkel hastighed : Ω=2πF (Radianer / sekund) ω=2πf (Radianer / sample) Konvertering Ω=ω/T Ω=ΩT Afgrænsning -∞<Ω<∞ -π/T<ω<π/T T= samplings perioden
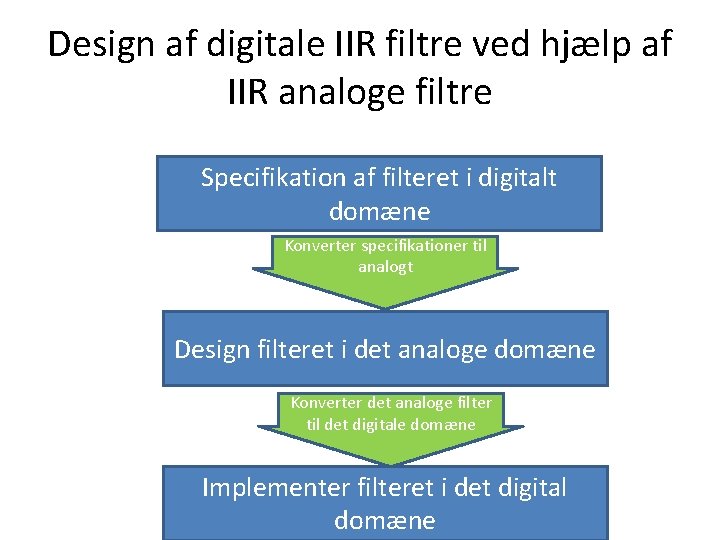
Design af digitale IIR filtre ved hjælp af IIR analoge filtre Specifikation af filteret i digitalt domæne Konverter specifikationer til analogt Design filteret i det analoge domæne Konverter det analoge filter til det digitale domæne Implementer filteret i det digital domæne
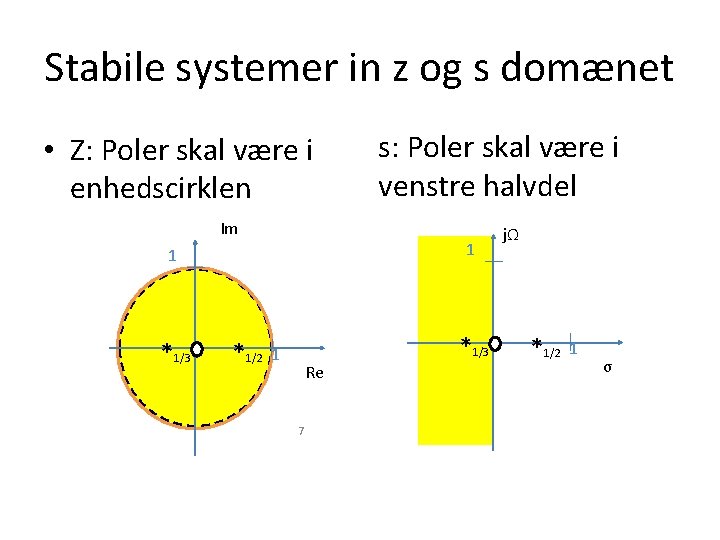
Stabile systemer in z og s domænet • Z: Poler skal være i enhedscirklen Im 1 1 *1/3 *1/2 1 s: Poler skal være i venstre halvdel Re 7 *1/3 jΩ *1/2 1 σ
3 metoder til konvertering af analoge IIR filtre til digitale IIR filtre • Approksimation af afledte • Impuls invarians • Bilineær Transformation
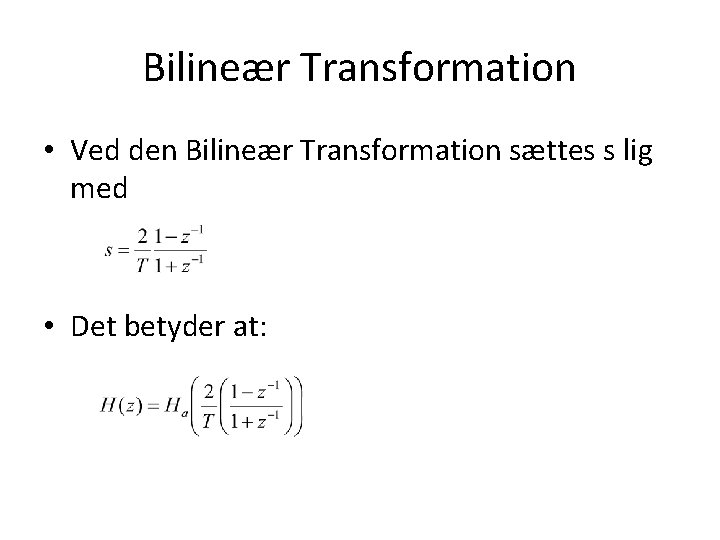
Bilineær Transformation • Ved den Bilineær Transformation sættes s lig med • Det betyder at:
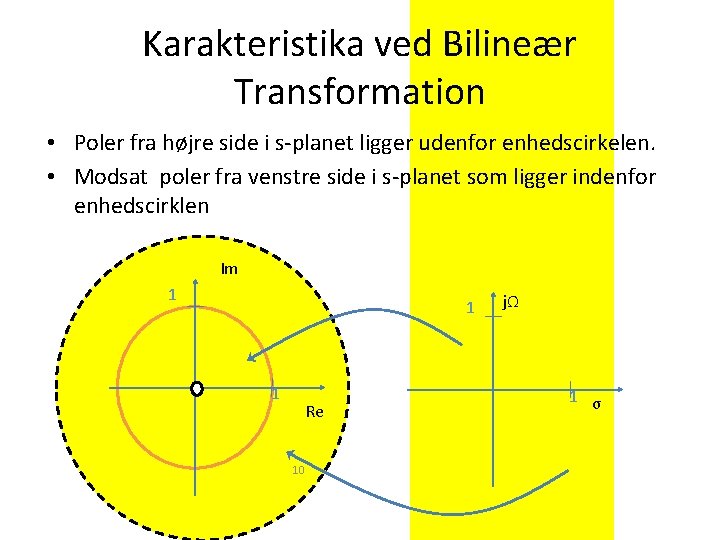
Karakteristika ved Bilineær Transformation • Poler fra højre side i s-planet ligger udenfor enhedscirkelen. • Modsat poler fra venstre side i s-planet som ligger indenfor enhedscirklen Im 1 1 1 Re 10 jΩ 1 σ
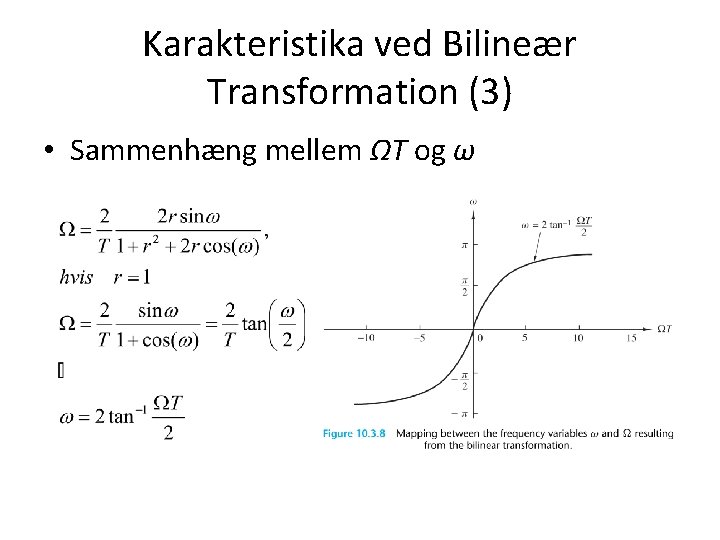
Karakteristika ved Bilineær Transformation (3) • Sammenhæng mellem ΩT og ω
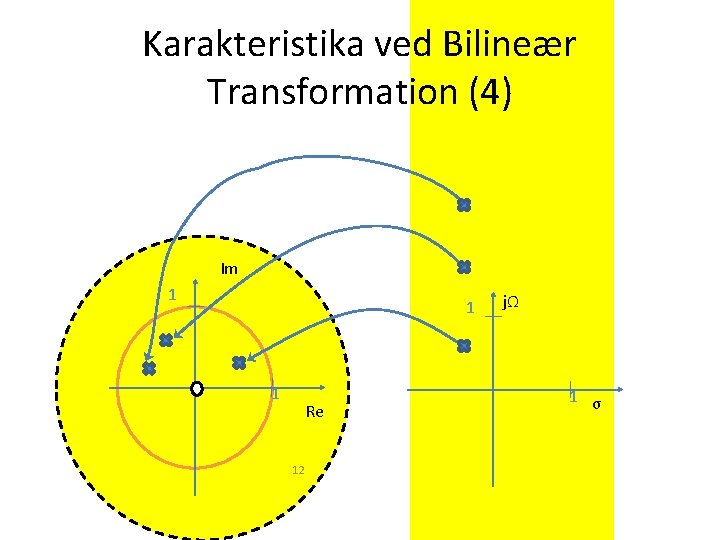
Karakteristika ved Bilineær Transformation (4) Im 1 1 1 Re 12 jΩ 1 σ
Agend Design of Digital IIR filters • Design af lowpass filtre – Design af digitale Butterworth filtre – Design af digitale Chebyshev filtre – Design af digitale Elliptic filtre
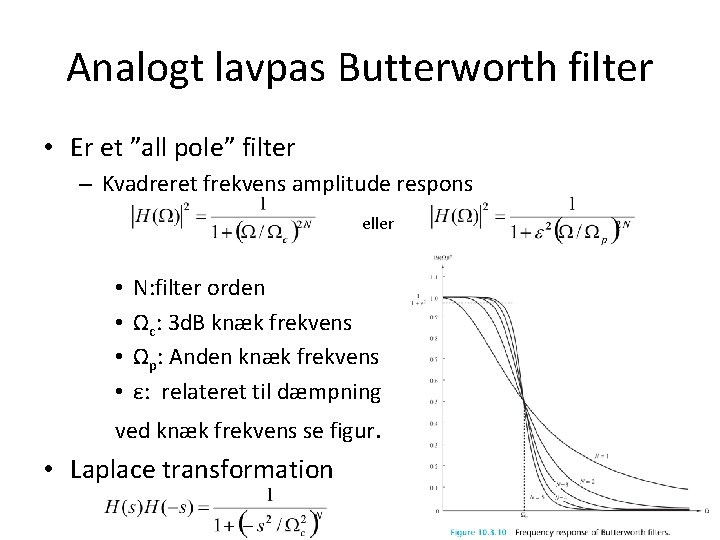
Analogt lavpas Butterworth filter • Er et ”all pole” filter – Kvadreret frekvens amplitude respons eller • • N: filter orden Ωc: 3 d. B knæk frekvens Ωp: Anden knæk frekvens ε: relateret til dæmpning ved knæk frekvens se figur. • Laplace transformation
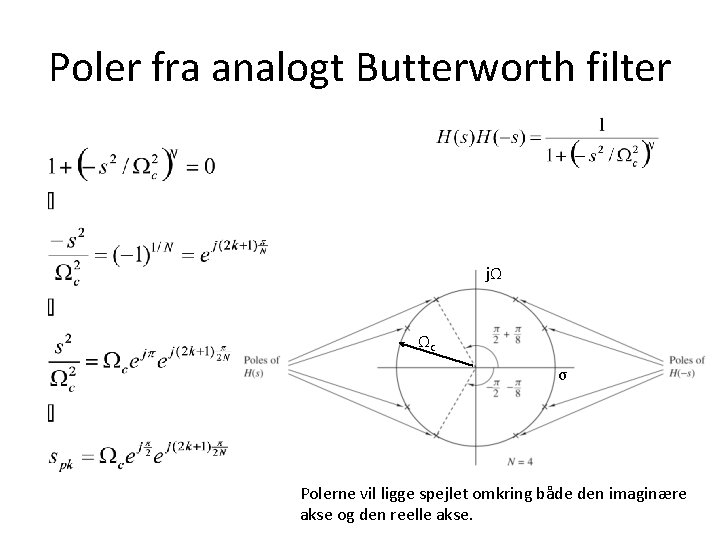
Poler fra analogt Butterworth filter jΩ Ωc σ Polerne vil ligge spejlet omkring både den imaginære akse og den reelle akse.
Design af digitalt lavpass Butterworth filter • Steps: 1. Konverter specifikationer fra digitale til analoge specifikationer (ω til Ω) Formel 7. 26 2. Beregn nødvendig filter orden. Formel 7. 293. Dan overførselsfunktionen H(s) ud fra poler i venstre halvplan 4. Bestem Gain ved Ω=0 5. Transformer til z domænet med bilineær transformation. Formel 7. 18 6. Omskriv til simple rationel form (bk og ak koefficienter)
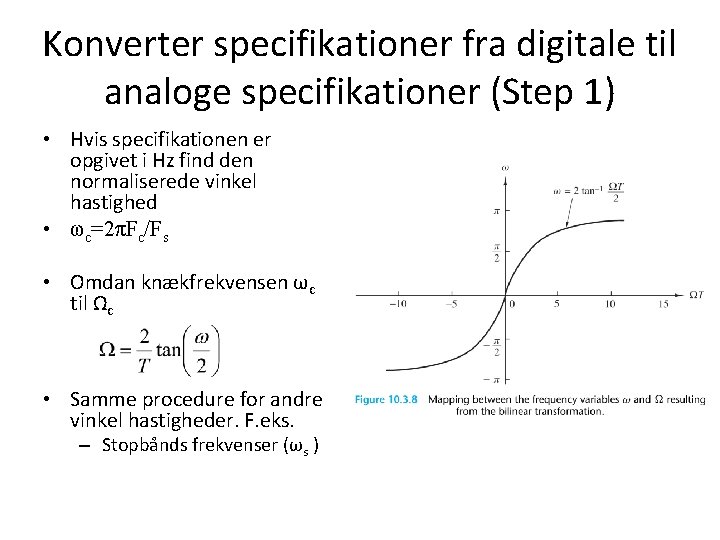
Konverter specifikationer fra digitale til analoge specifikationer (Step 1) • Hvis specifikationen er opgivet i Hz find den normaliserede vinkel hastighed • ωc=2πFc/Fs • Omdan knækfrekvensen ωc til Ωc • Samme procedure for andre vinkel hastigheder. F. eks. – Stopbånds frekvenser (ωs )
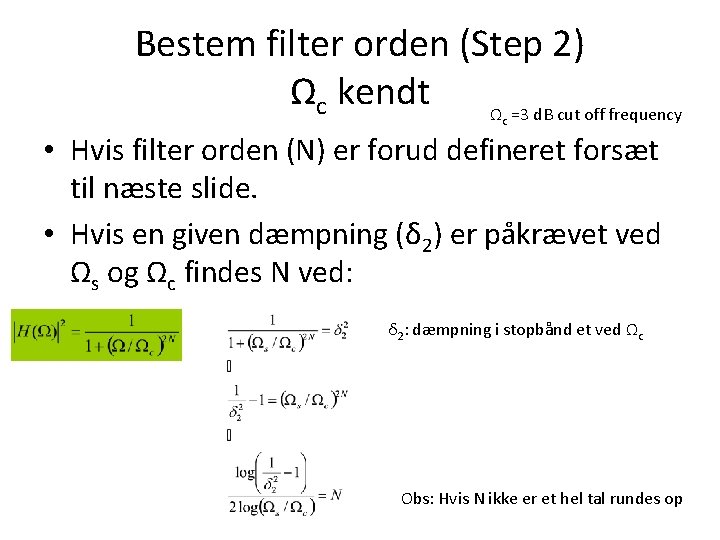
Bestem filter orden (Step 2) Ωc kendt Ω =3 d. B cut off frequency c • Hvis filter orden (N) er forud defineret forsæt til næste slide. • Hvis en given dæmpning (δ 2) er påkrævet ved Ωs og Ωc findes N ved: δ 2: dæmpning i stopbånd et ved Ωc Obs: Hvis N ikke er et hel tal rundes op
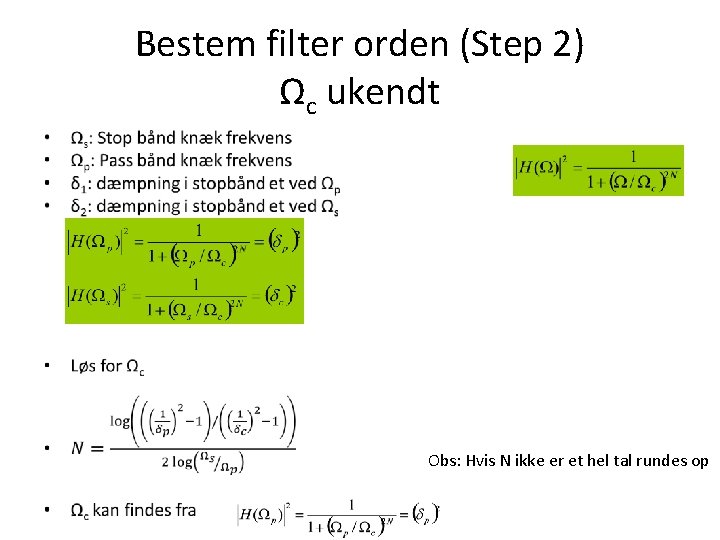
Bestem filter orden (Step 2) Ωc ukendt • Obs: Hvis N ikke er et hel tal rundes op
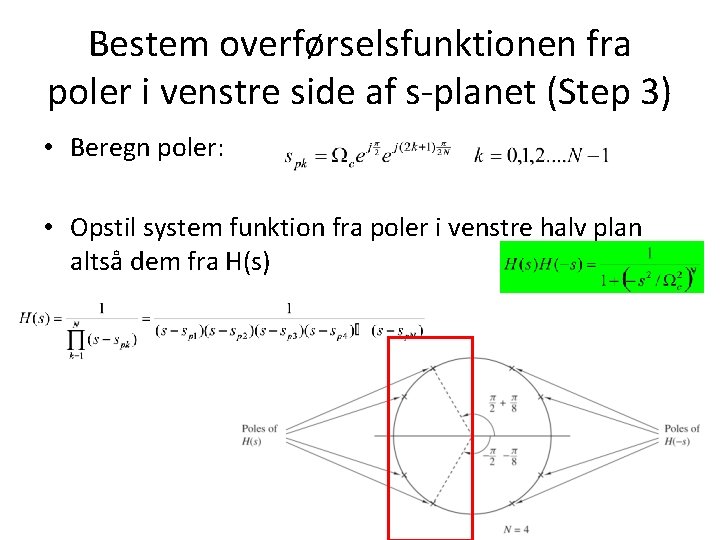
Bestem overførselsfunktionen fra poler i venstre side af s-planet (Step 3) • Beregn poler: • Opstil system funktion fra poler i venstre halv plan altså dem fra H(s)
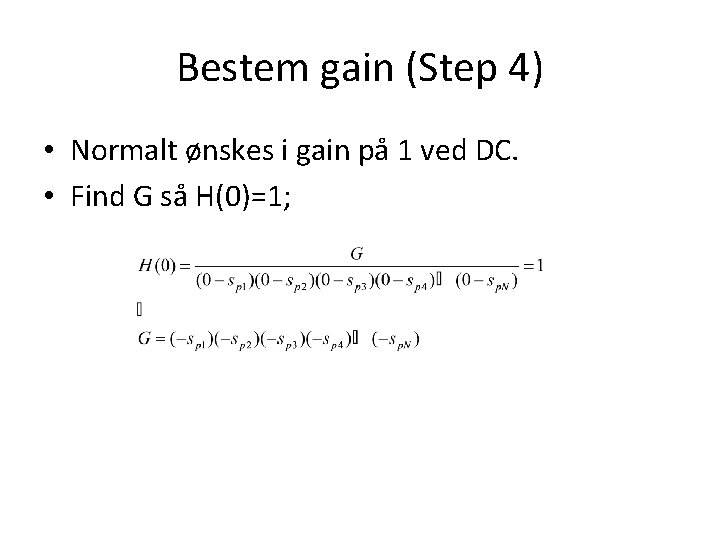
Bestem gain (Step 4) • Normalt ønskes i gain på 1 ved DC. • Find G så H(0)=1;
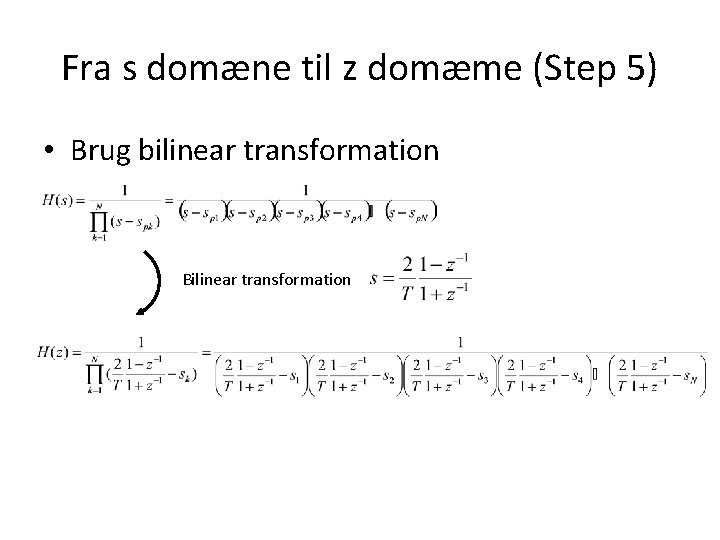
Fra s domæne til z domæme (Step 5) • Brug bilinear transformation Bilinear transformation
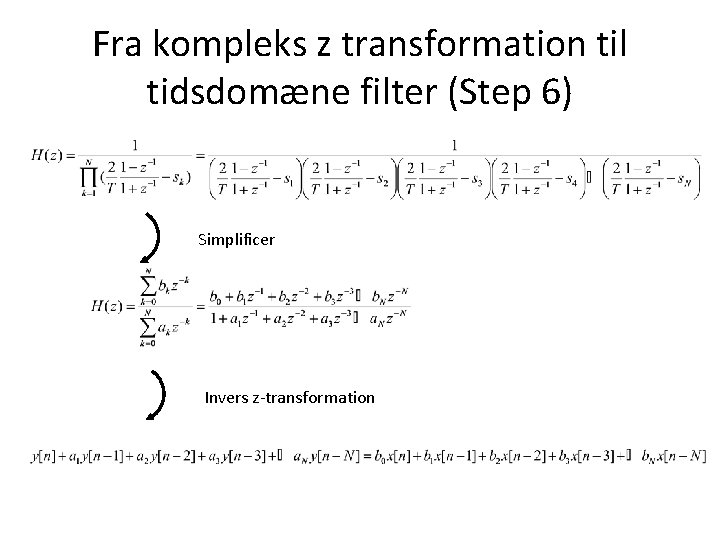
Fra kompleks z transformation til tidsdomæne filter (Step 6) Simplificer Invers z-transformation
Eksempel • Konstruer et digitalt butterworth lavpas filter (fc=40 Hz, Fs=200 sps. og δ 2=20 d. B dæmpning ved fs=60 Hz)
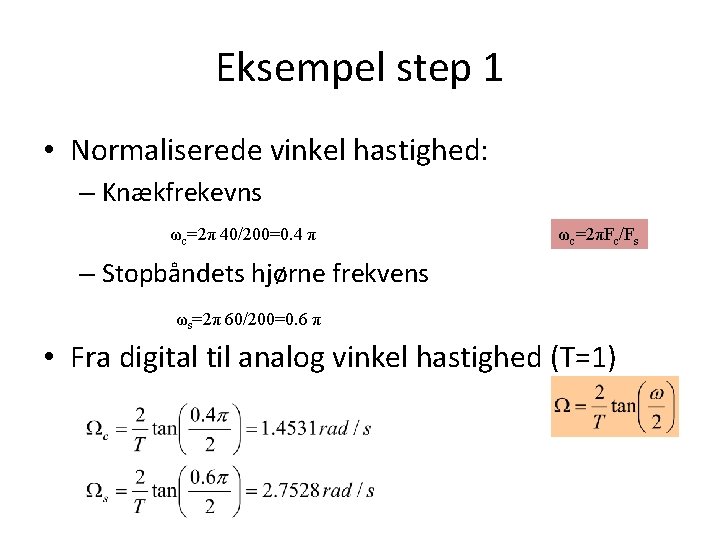
Eksempel step 1 • Normaliserede vinkel hastighed: – Knækfrekevns ωc=2π 40/200=0. 4 π ωc=2πFc/Fs – Stopbåndets hjørne frekvens ωs=2π 60/200=0. 6 π • Fra digital til analog vinkel hastighed (T=1)
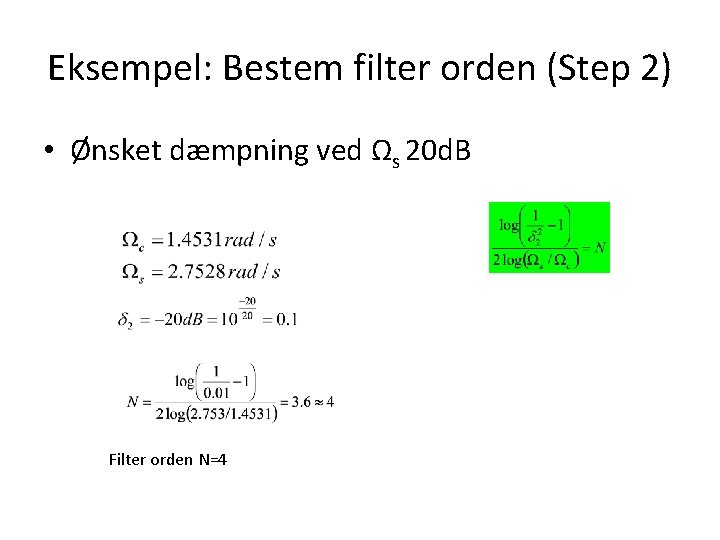
Eksempel: Bestem filter orden (Step 2) • Ønsket dæmpning ved Ωs 20 d. B Filter orden N=4
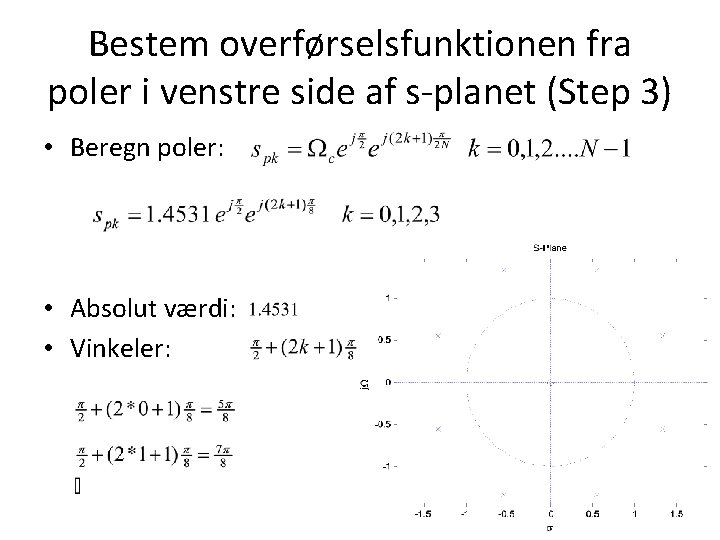
Bestem overførselsfunktionen fra poler i venstre side af s-planet (Step 3) • Beregn poler: • Absolut værdi: • Vinkeler:
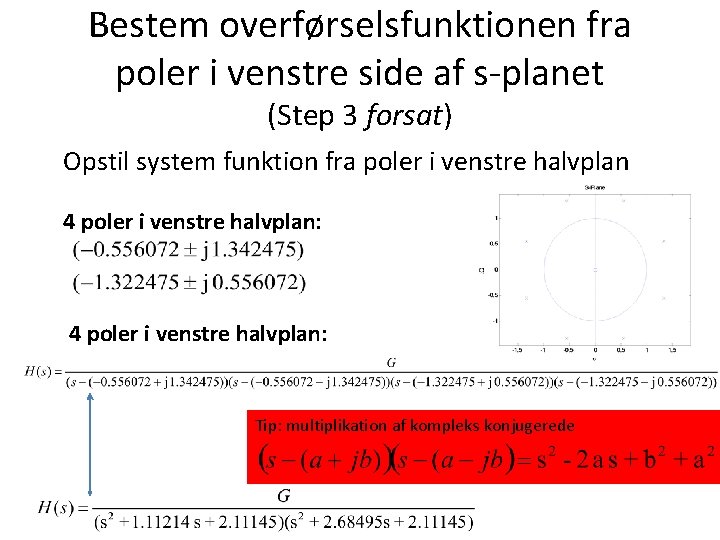
Bestem overførselsfunktionen fra poler i venstre side af s-planet (Step 3 forsat) Opstil system funktion fra poler i venstre halvplan 4 poler i venstre halvplan: Tip: multiplikation af kompleks konjugerede
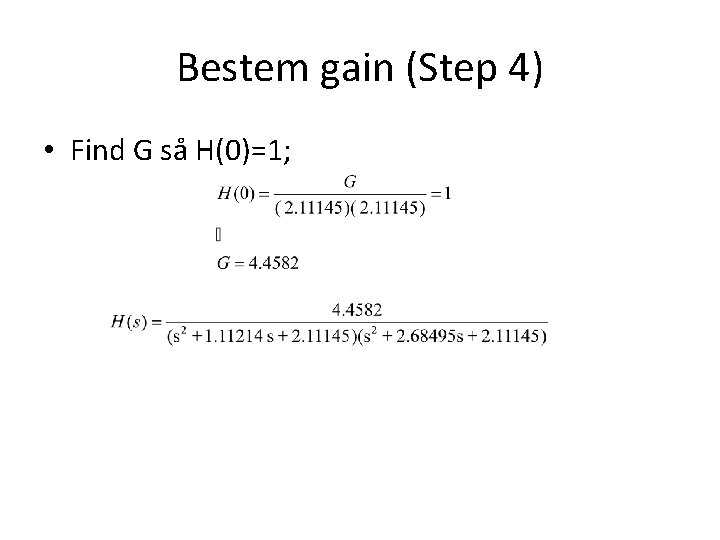
Bestem gain (Step 4) • Find G så H(0)=1;
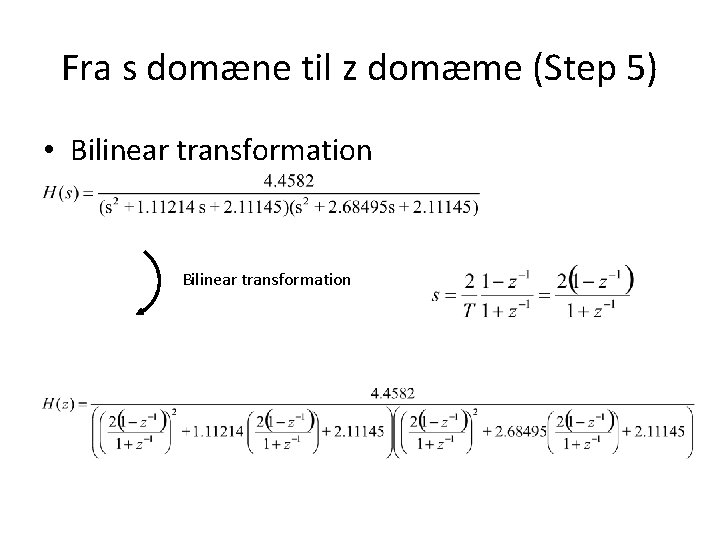
Fra s domæne til z domæme (Step 5) • Bilinear transformation
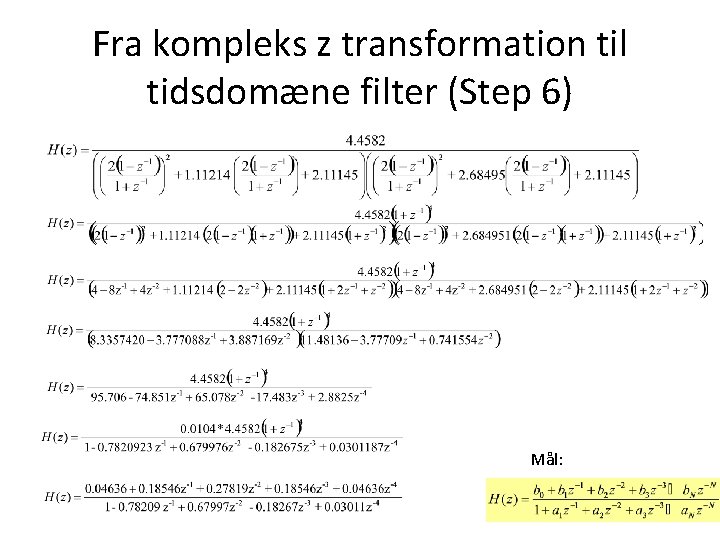
Fra kompleks z transformation til tidsdomæne filter (Step 6) Mål:
![Test af eksempel • Test i matlab b=[0. 0464 0. 1855 a=[1. 0000 -0.](http://slidetodoc.com/presentation_image/14e65a925672d9c2867606e43e959e12/image-32.jpg "Test af eksempel • Test i matlab b=[0. 0464 0. 1855 a=[1. 0000 -0.")
Test af eksempel • Test i matlab b=[0. 0464 0. 1855 a=[1. 0000 -0. 7821 freqz(b, a, 1000, 200) 0. 2782 0. 6800 0. 1855 -0. 1827 0. 0464]; 0. 0301]; • Sammenlign med ”butter” i matlab [b a]=butter(4, [40/100]) b =[0. 0466 0. 1863 0. 2795 a =[1. 0000 -0. 7821 0. 6800 0. 1863 -0. 1827 0. 0466] 0. 0301]
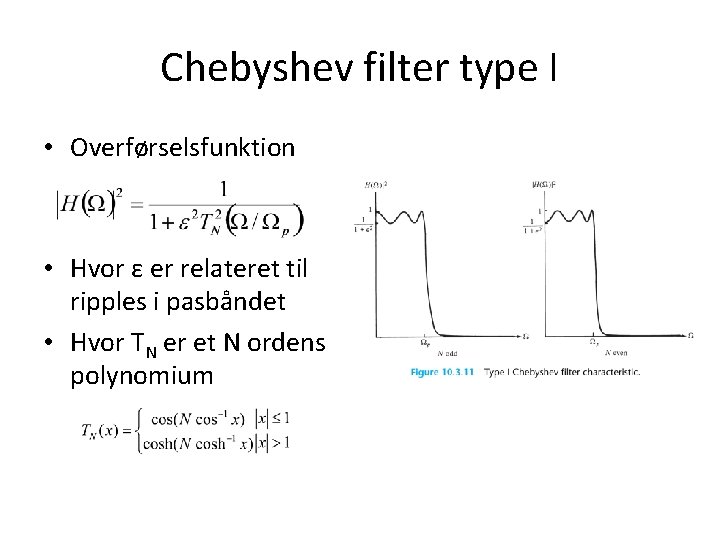
Chebyshev filter type I • Overførselsfunktion • Hvor ε er relateret til ripples i pasbåndet • Hvor TN er et N ordens polynomium
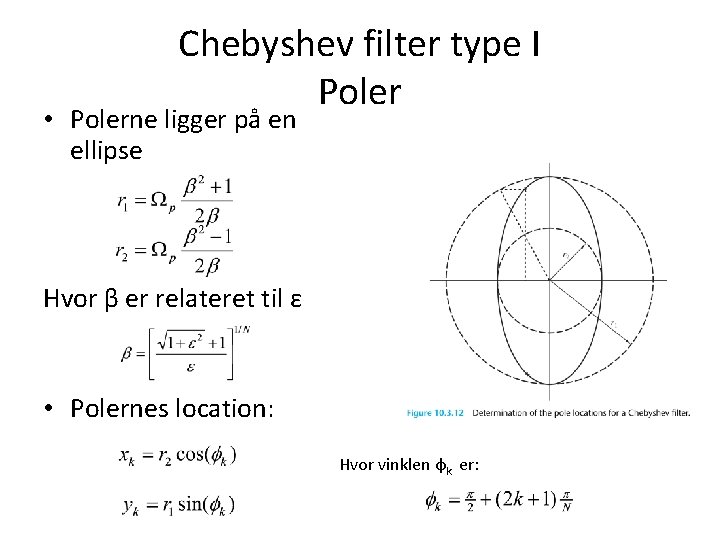
Chebyshev filter type I Poler • Polerne ligger på en ellipse Hvor β er relateret til ε • Polernes location: Hvor vinklen φk er:
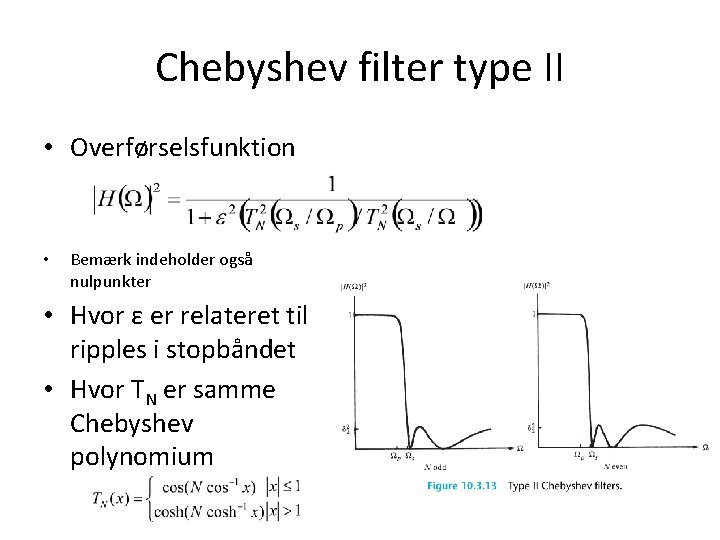
Chebyshev filter type II • Overførselsfunktion • Bemærk indeholder også nulpunkter • Hvor ε er relateret til ripples i stopbåndet • Hvor TN er samme Chebyshev polynomium
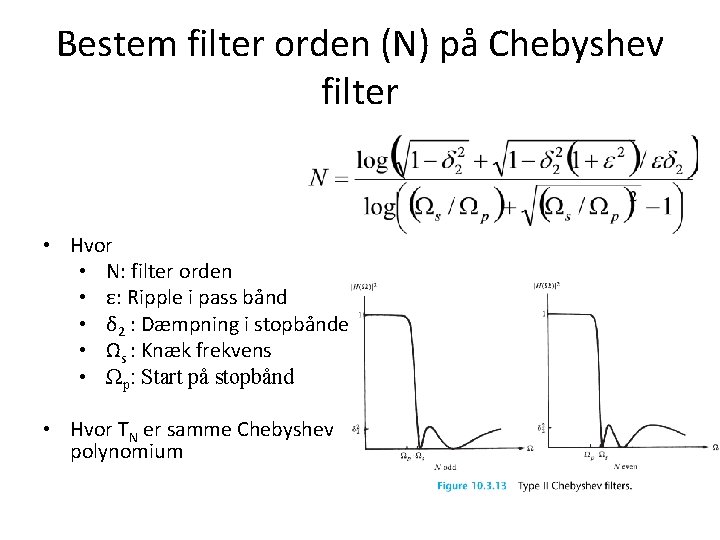
Bestem filter orden (N) på Chebyshev filter • Hvor • N: filter orden • ε: Ripple i pass bånd • δ 2 : Dæmpning i stopbåndet • Ωs : Knæk frekvens • Ωp: Start på stopbånd • Hvor TN er samme Chebyshev polynomium
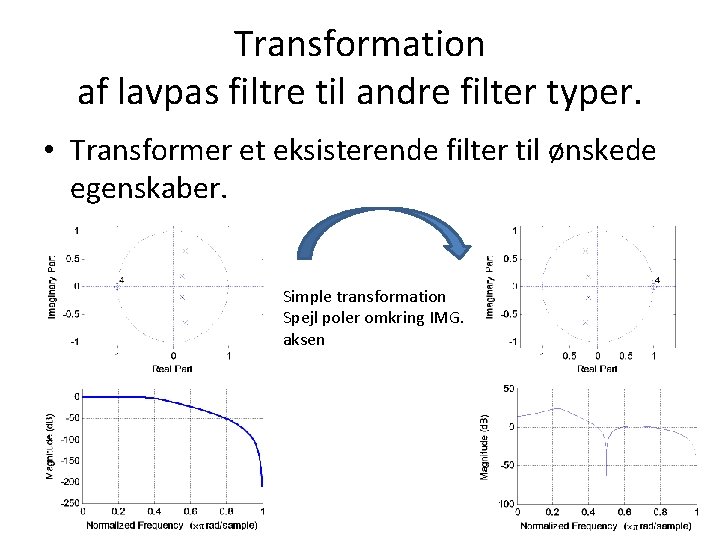
Transformation af lavpas filtre til andre filter typer. • Transformer et eksisterende filter til ønskede egenskaber. Simple transformation Spejl poler omkring IMG. aksen
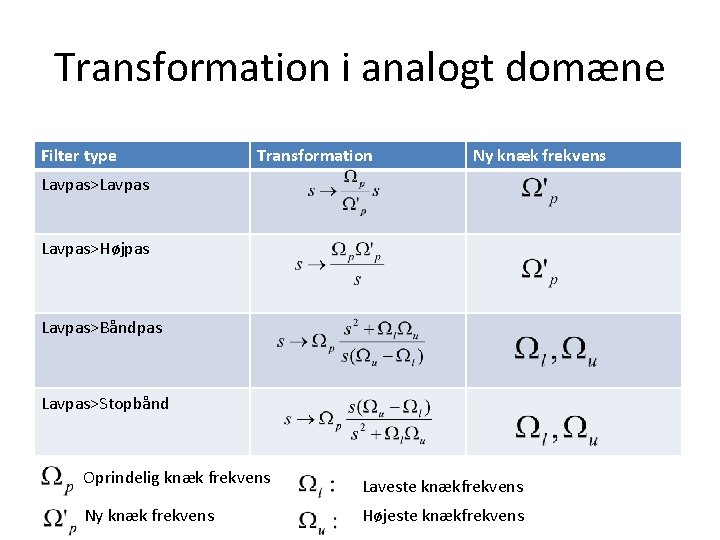
Transformation i analogt domæne Filter type Transformation Ny knæk frekvens Lavpas>Lavpas>Højpas Lavpas>Båndpas Lavpas>Stopbånd Oprindelig knæk frekvens Laveste knækfrekvens Ny knæk frekvens Højeste knækfrekvens
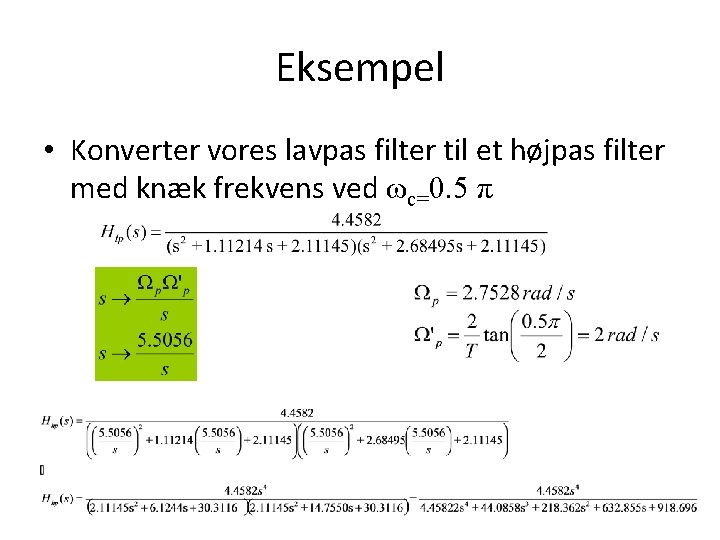
Eksempel • Konverter vores lavpas filter til et højpas filter med knæk frekvens ved ωc=0. 5 π
![Test af eksempel i Matlab b=[4. 4582 a=[4. 4582 freqs(b, a) 0 44. 0858](http://slidetodoc.com/presentation_image/14e65a925672d9c2867606e43e959e12/image-40.jpg "Test af eksempel i Matlab b=[4. 4582 a=[4. 4582 freqs(b, a) 0 44. 0858")
Test af eksempel i Matlab b=[4. 4582 a=[4. 4582 freqs(b, a) 0 44. 0858 0 218. 3620 0 632. 8550 0]; 918. 6960];
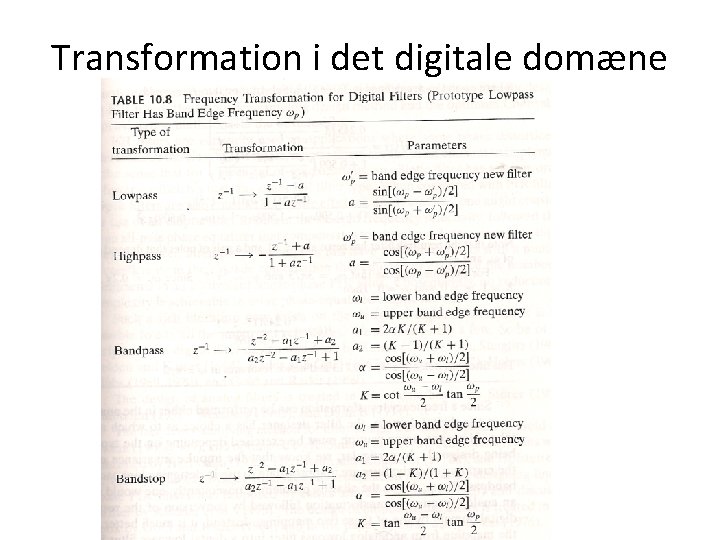
Transformation i det digitale domæne
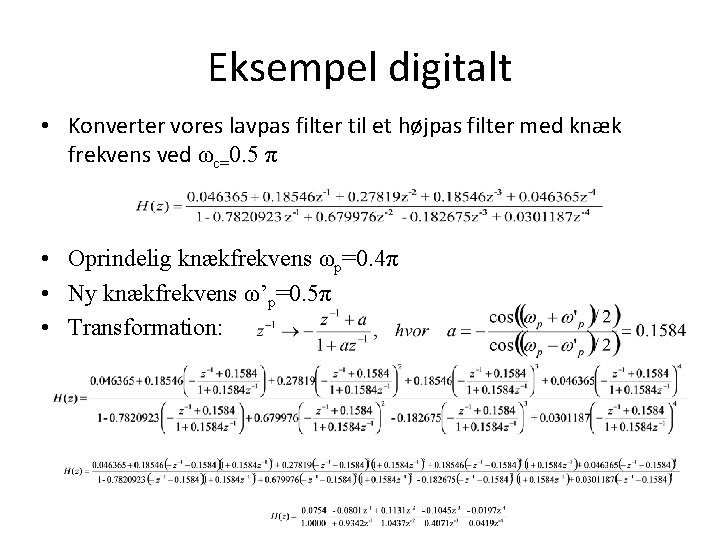
Eksempel digitalt • Konverter vores lavpas filter til et højpas filter med knæk frekvens ved ωc=0. 5 π • Oprindelig knækfrekvens ωp=0. 4π • Ny knækfrekvens ω’p=0. 5π • Transformation:
![Test af digitalt eksempel i Matlab b=[0. 0754 -0. 0801 a=[1. 0000 0. 9342](http://slidetodoc.com/presentation_image/14e65a925672d9c2867606e43e959e12/image-43.jpg "Test af digitalt eksempel i Matlab b=[0. 0754 -0. 0801 a=[1. 0000 0. 9342")
Test af digitalt eksempel i Matlab b=[0. 0754 -0. 0801 a=[1. 0000 0. 9342 freqz(b, a, 1000, 200) 0. 1131 1. 0437 -0. 1045 0. 4071 -0. 0197]; 0. 0419]; Ups: lille fejl
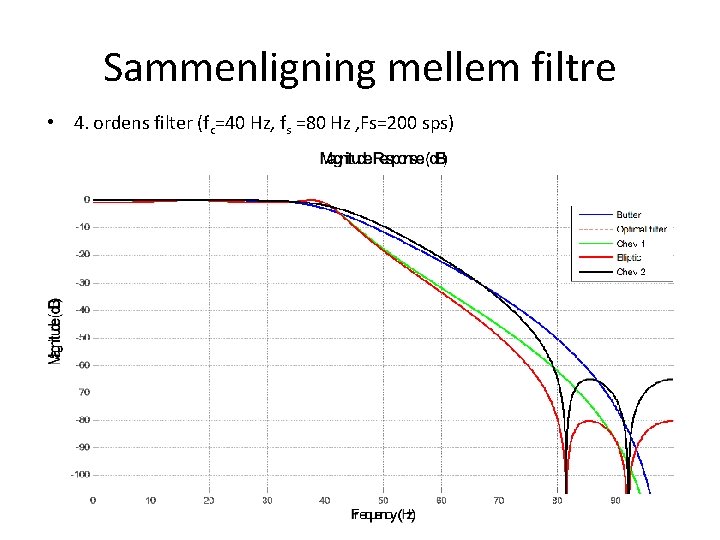
Sammenligning mellem filtre • 4. ordens filter (fc=40 Hz, fs =80 Hz , Fs=200 sps)
Update til næste år • Mere fokus på transformation mellem filter typer • Mere fokus på Butterworth poler • Ny opgaver mindre bi linear
- Slides: 45