
Repaso para Controles INEL 4505 preparado por Guillermo

- Slides: 145
Repaso para Controles INEL 4505 preparado por: Guillermo Ramírez Rivera
IMPORTANTE Creditos e información sobre las transparencias. Estas presentaciones contienen material relacionado con el curso INEL 4505 de Control Básico. Aquí encontrarán material de mis notas de la clase dada por el Dr. Raúl Torres Muñiz, el Dr. Gerson Beauchamp Báez e información que se encuentra en el libro titulado Control Systems Engineering de Norman S. Nise. No me hago responsable de los errores que hayan en las transparencias. Esto es solo un repaso de la clase. Puede haber errores en las transparencias. Espero que estas transparencias sean de provecho para todos los que lo vean. atentamente, Guillermo Ramírez Rivera
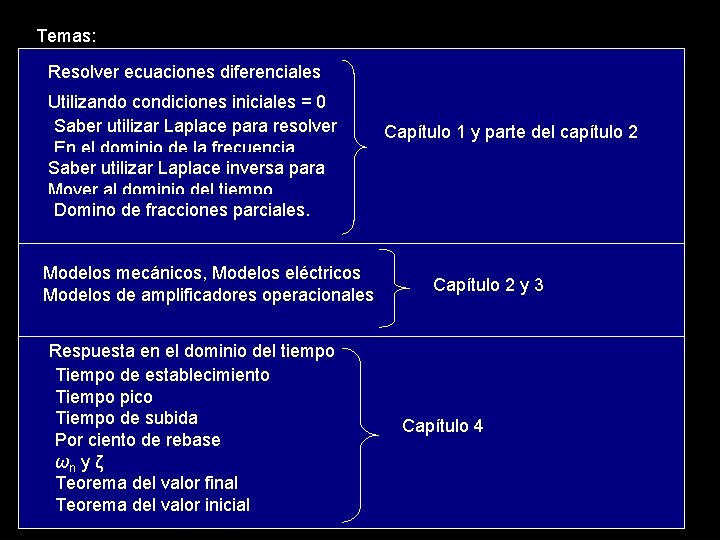
Temas: Resolver ecuaciones diferenciales Utilizando condiciones iniciales = 0 Saber utilizar Laplace para resolver En el dominio de la frecuencia. Saber utilizar Laplace inversa para Mover al dominio del tiempo. Domino de fracciones parciales. Modelos mecánicos, Modelos eléctricos Modelos de amplificadores operacionales. Respuesta en el dominio del tiempo Tiempo de establecimiento Tiempo pico Tiempo de subida Por ciento de rebase ωn y ζ Teorema del valor final Teorema del valor inicial Capítulo 1 y parte del capítulo 2 Capítulo 2 y 3 Capítulo 4
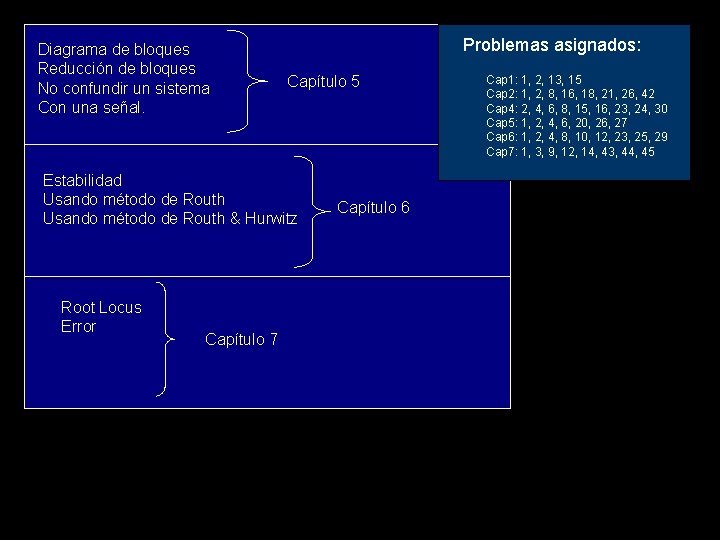
Diagrama de bloques Reducción de bloques No confundir un sistema Con una señal. Problemas asignados: Capítulo 5 Estabilidad Usando método de Routh & Hurwitz Root Locus Error Capítulo 7 Capítulo 6 Cap 1: 1, 2, 13, 15 Cap 2: 1, 2, 8, 16, 18, 21, 26, 42 Cap 4: 2, 4, 6, 8, 15, 16, 23, 24, 30 Cap 5: 1, 2, 4, 6, 20, 26, 27 Cap 6: 1, 2, 4, 8, 10, 12, 23, 25, 29 Cap 7: 1, 3, 9, 12, 14, 43, 44, 45
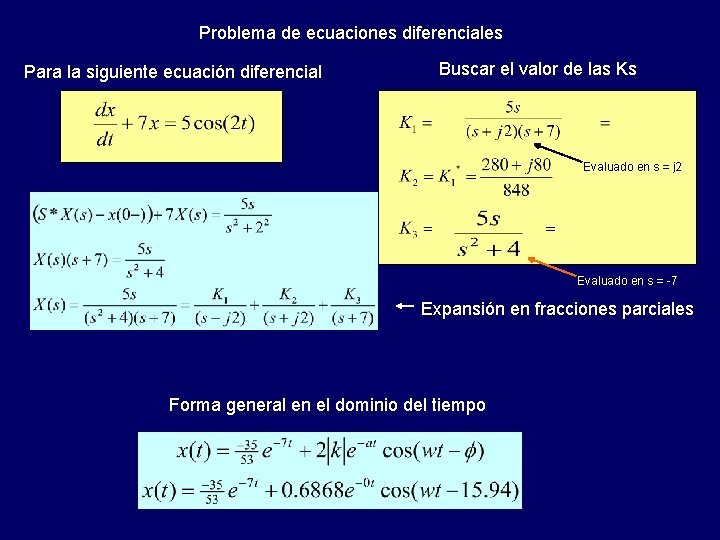
Problema de ecuaciones diferenciales Para la siguiente ecuación diferencial Buscar el valor de las Ks Evaluado en s = j 2 Evaluado en s = -7 Expansión en fracciones parciales Forma general en el dominio del tiempo
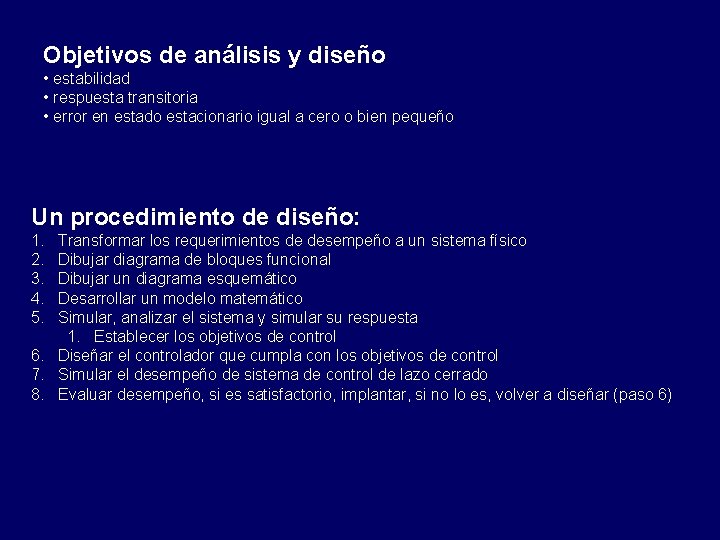
Objetivos de análisis y diseño • estabilidad • respuesta transitoria • error en estado estacionario igual a cero o bien pequeño Un procedimiento de diseño: 1. 2. 3. 4. 5. Transformar los requerimientos de desempeño a un sistema físico Dibujar diagrama de bloques funcional Dibujar un diagrama esquemático Desarrollar un modelo matemático Simular, analizar el sistema y simular su respuesta 1. Establecer los objetivos de control 6. Diseñar el controlador que cumpla con los objetivos de control 7. Simular el desempeño de sistema de control de lazo cerrado 8. Evaluar desempeño, si es satisfactorio, implantar, si no lo es, volver a diseñar (paso 6)
Capítulo 2 Un conjunto de ecuaciones diferenciales que describe el sistema para todo tiempo no necesariamente tiene que ser lineal Cuando aparece una ecuación no lineal, la linearizamos Cuando las ecuaciones diferenciales son lineales e invariantes en el tiempo (estacionarias), entonces se puede usar la transformada de Laplace para transformar las ecuaciones diferenciales a funciones racionales y algebraicas. y = mx +b
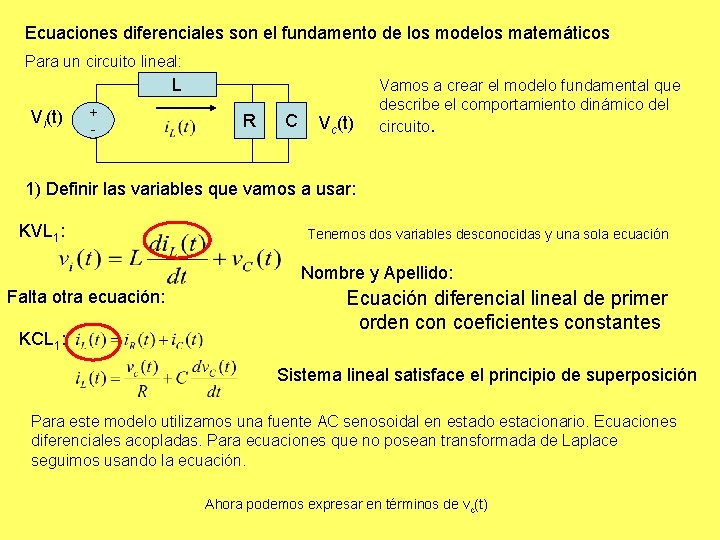
Ecuaciones diferenciales son el fundamento de los modelos matemáticos Para un circuito lineal: L Vi(t) + - R C Vc(t) Vamos a crear el modelo fundamental que describe el comportamiento dinámico del circuito. 1) Definir las variables que vamos a usar: KVL 1: Tenemos dos variables desconocidas y una sola ecuación Nombre y Apellido: Falta otra ecuación: KCL 1: Ecuación diferencial lineal de primer orden coeficientes constantes Sistema lineal satisface el principio de superposición Para este modelo utilizamos una fuente AC senosoidal en estado estacionario. Ecuaciones diferenciales acopladas. Para ecuaciones que no posean transformada de Laplace seguimos usando la ecuación. Ahora podemos expresar en términos de vc(t)
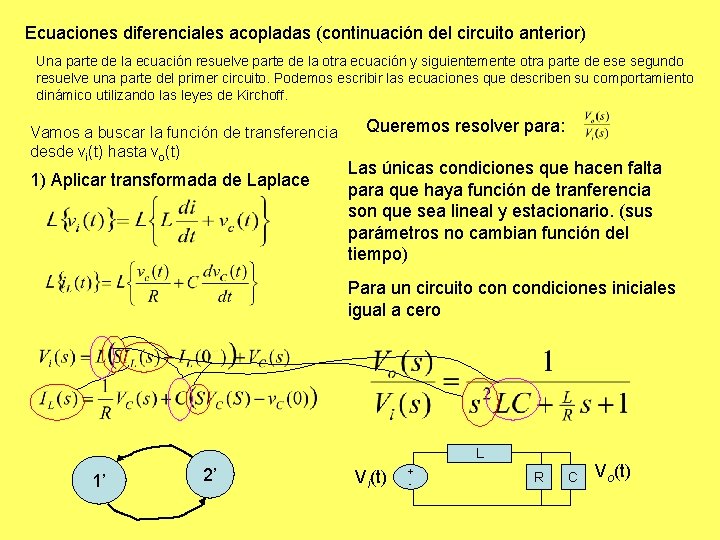
Ecuaciones diferenciales acopladas (continuación del circuito anterior) Una parte de la ecuación resuelve parte de la otra ecuación y siguientemente otra parte de ese segundo resuelve una parte del primer circuito. Podemos escribir las ecuaciones que describen su comportamiento dinámico utilizando las leyes de Kirchoff. Vamos a buscar la función de transferencia desde vi(t) hasta vo(t) 1) Aplicar transformada de Laplace Queremos resolver para: Las únicas condiciones que hacen falta para que haya función de tranferencia son que sea lineal y estacionario. (sus parámetros no cambian función del tiempo) Para un circuito condiciones iniciales igual a cero L 1’ 2’ Vi(t) + - R C Vo(t)
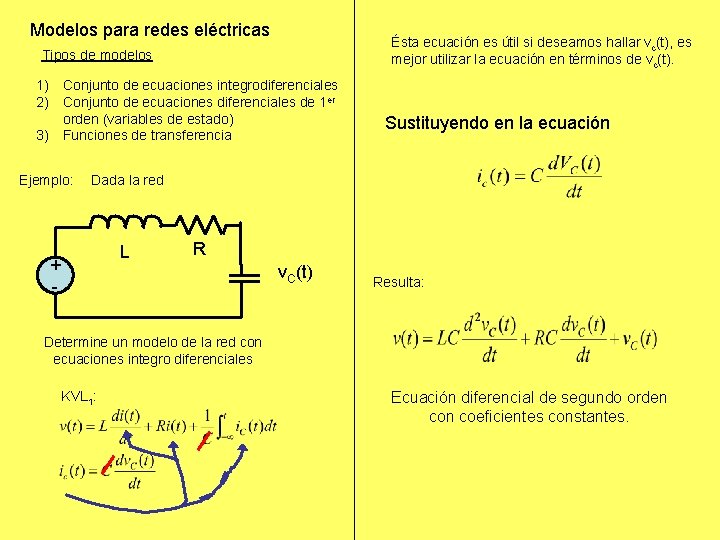
Modelos para redes eléctricas Ésta ecuación es útil si deseamos hallar vc(t), es mejor utilizar la ecuación en términos de vc(t). Tipos de modelos 1) Conjunto de ecuaciones integrodiferenciales 2) Conjunto de ecuaciones diferenciales de 1 er orden (variables de estado) 3) Funciones de transferencia Ejemplo: Sustituyendo en la ecuación Dada la red L + - R v. C(t) Resulta: Determine un modelo de la red con ecuaciones integro diferenciales KVL 1: Ecuación diferencial de segundo orden coeficientes constantes.
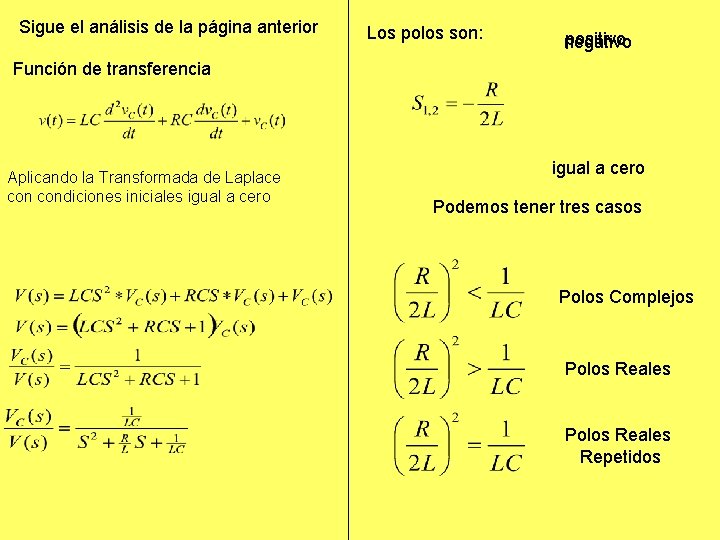
Sigue el análisis de la página anterior Los polos son: positivo negativo Función de transferencia Aplicando la Transformada de Laplace condiciones iniciales igual a cero Podemos tener tres casos Polos Complejos Polos Reales Repetidos
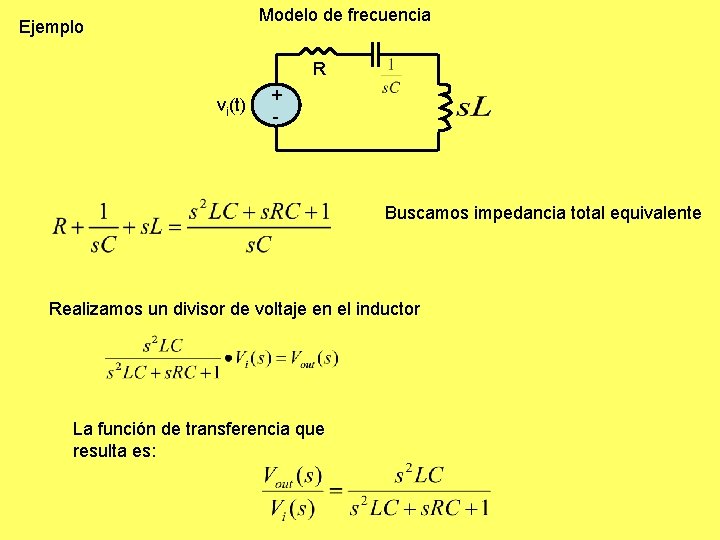
Modelo de frecuencia Ejemplo R vi(t) + - Buscamos impedancia total equivalente Realizamos un divisor de voltaje en el inductor La función de transferencia que resulta es:
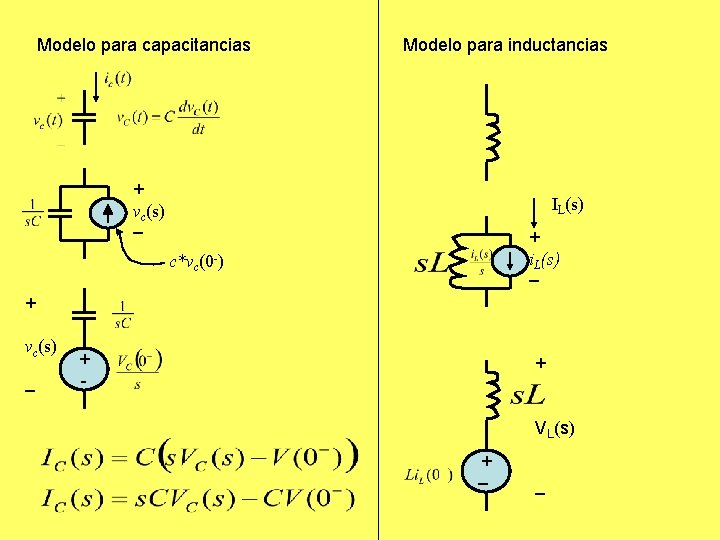
Modelo para capacitancias Modelo para inductancias + vc(s) – IL(s) + i. L(s) – c*vc(0 -) + vc(s) – + - + VL(s) + – –
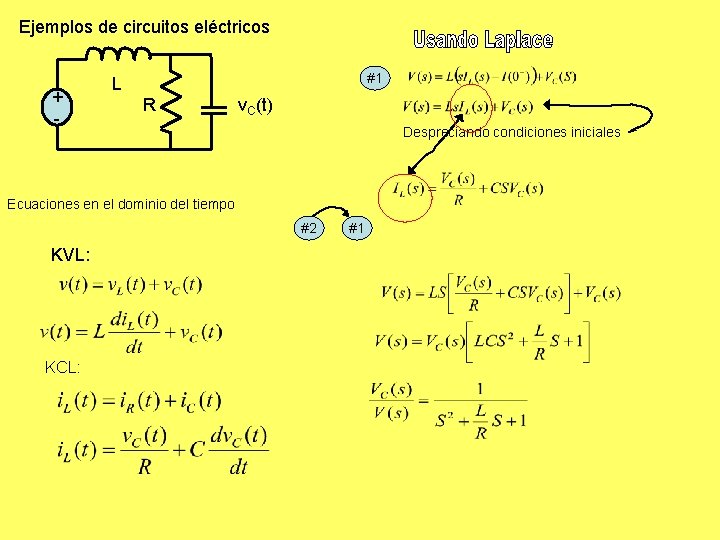
Ejemplos de circuitos eléctricos + - #1 L R v. C(t) Despreciando condiciones iniciales Ecuaciones en el dominio del tiempo #2 KVL: KCL: #1
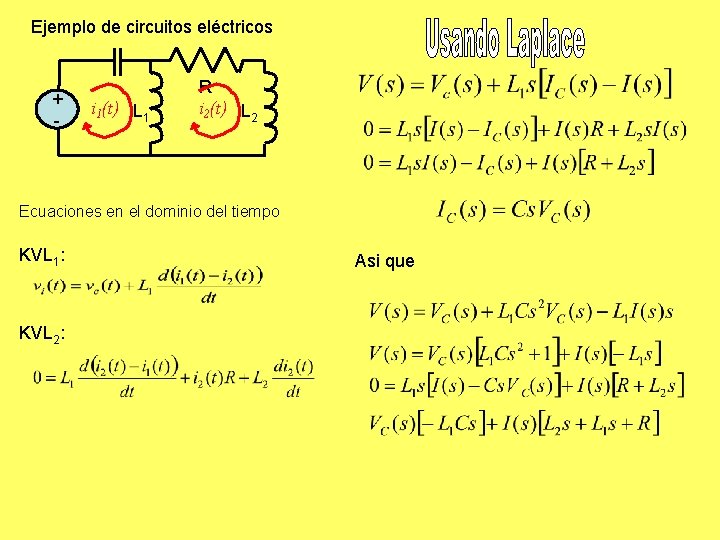
Ejemplo de circuitos eléctricos + - i 1(t) L 1 R i 2(t) L 2 Ecuaciones en el dominio del tiempo KVL 1: KVL 2: Asi que
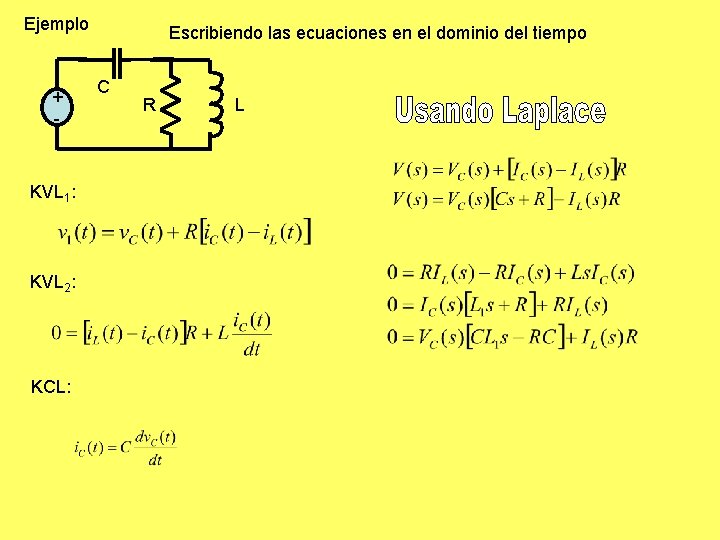
Ejemplo + - KVL 1: KVL 2: KCL: Escribiendo las ecuaciones en el dominio del tiempo C R L
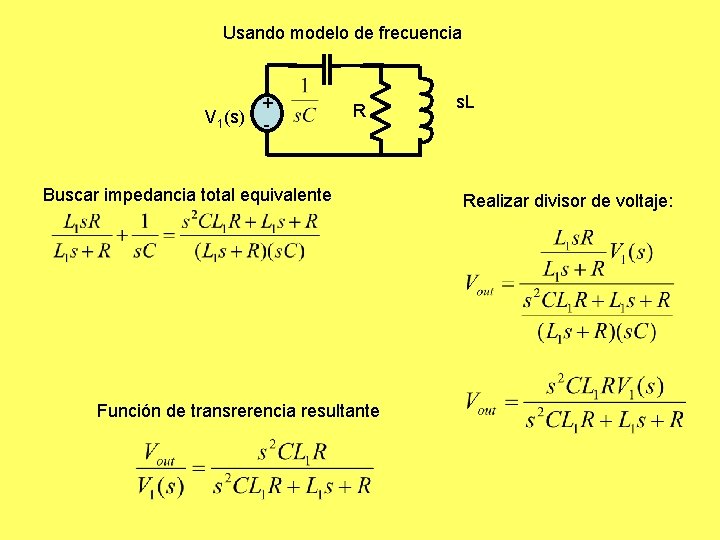
Usando modelo de frecuencia + V 1(s) - R Buscar impedancia total equivalente Función de transrerencia resultante s. L Realizar divisor de voltaje:
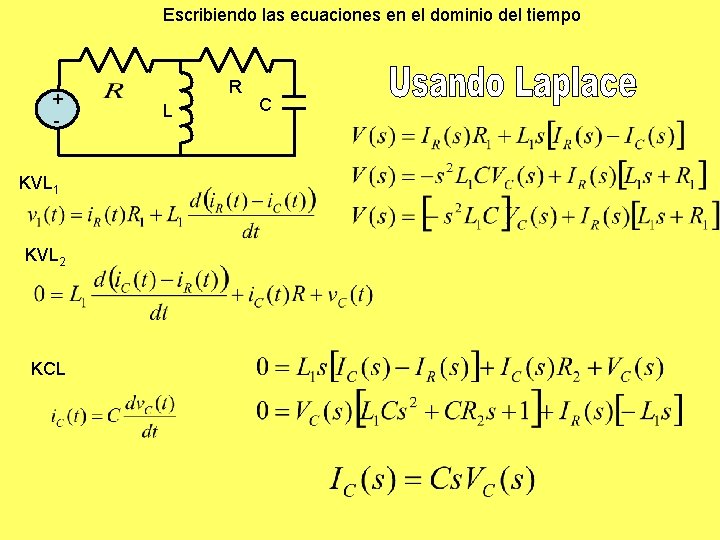
Escribiendo las ecuaciones en el dominio del tiempo + KVL 1 KVL 2 KCL R L C
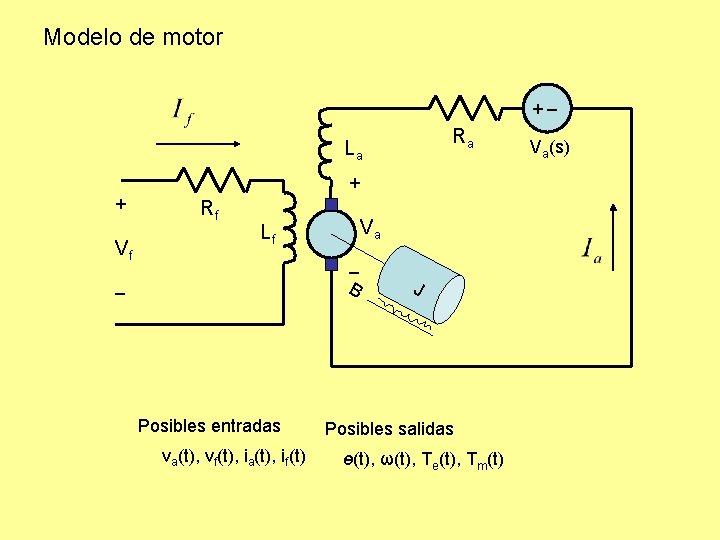
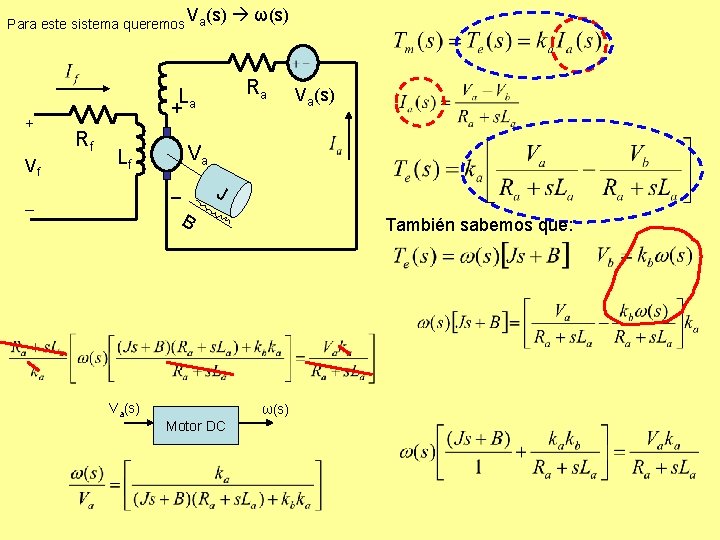
Modelo de motor +– Ra La + + Vf Rf Va Lf – B – Posibles entradas va(t), vf(t), ia(t), if(t) J Posibles salidas ө(t), ω(t), Te(t), Tm(t) Va(s)
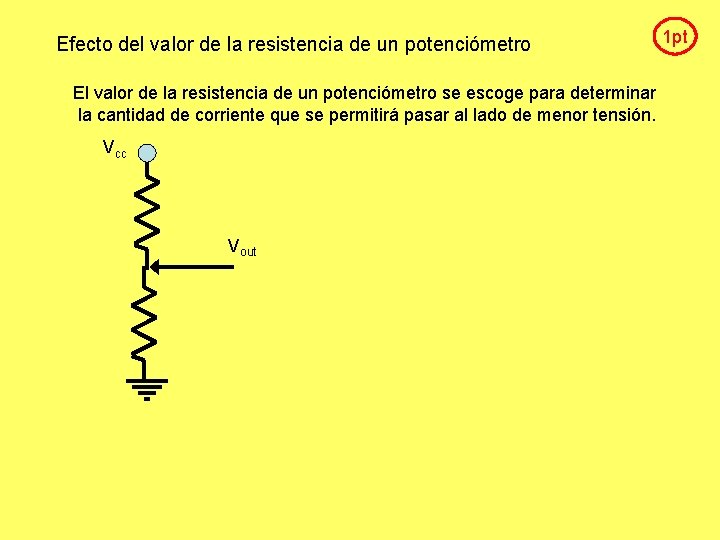
Efecto del valor de la resistencia de un potenciómetro El valor de la resistencia de un potenciómetro se escoge para determinar la cantidad de corriente que se permitirá pasar al lado de menor tensión. Vcc Vout 1 pt
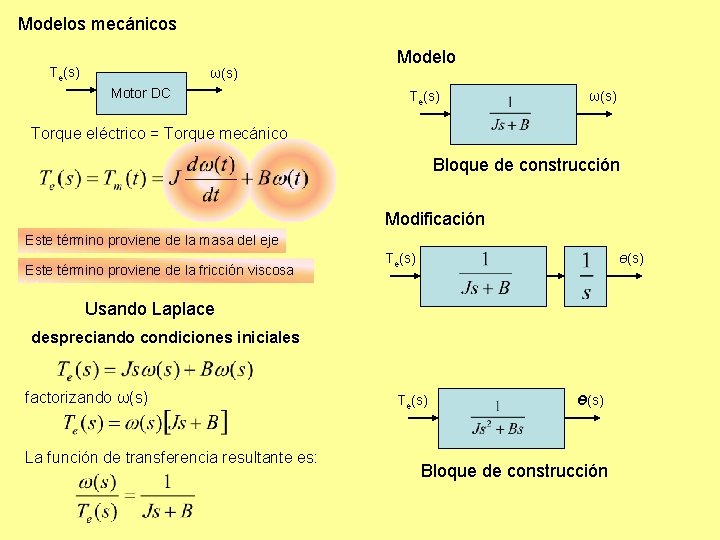
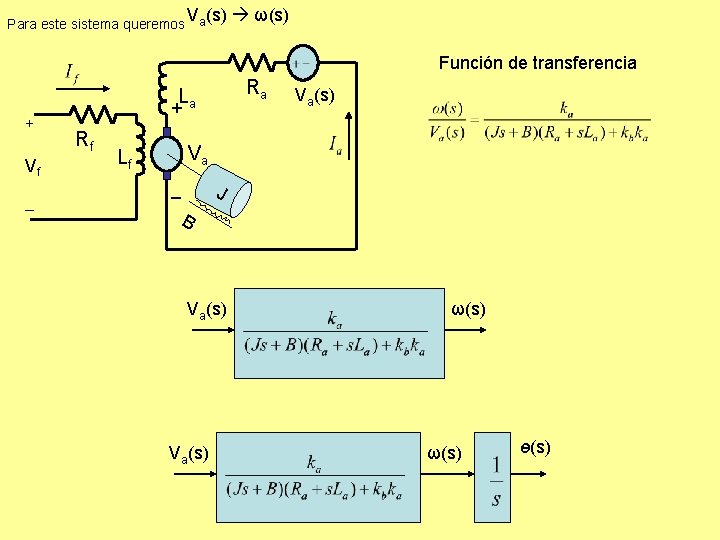
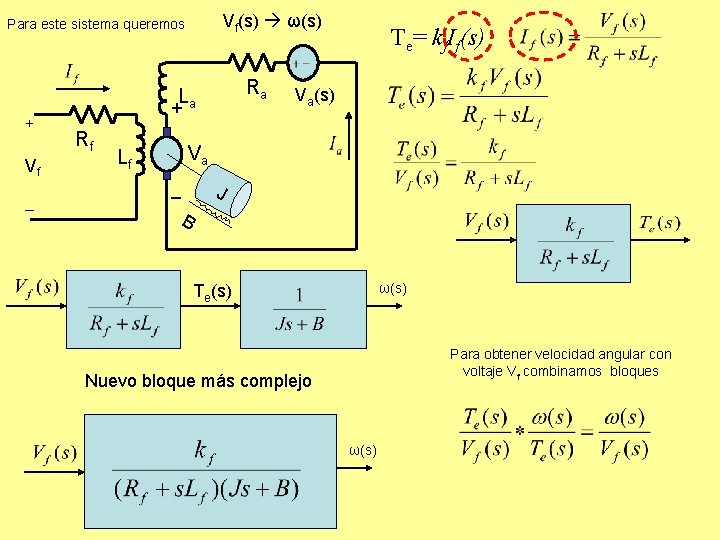
Modelos Mecánicos • Modelo de Te(s) ω(s) – torque eléctrico o mecánico a velocidad angular • Modelo de Va(s) ω(s) – voltage del motor a velocidad angular • Modelo de Vf(s) Te(s) – voltaje externo a torque eléctrico • Modelo de ω(s) Ф(s) – velocidad angular a posición angular
Modelos mecánicos Te(s) ω(s) Motor DC Modelo Te(s) ω(s) Torque eléctrico = Torque mecánico Bloque de construcción Modificación Este término proviene de la masa del eje Este término proviene de la fricción viscosa Te(s) ө(s) Usando Laplace despreciando condiciones iniciales factorizando ω(s) La función de transferencia resultante es: Te(s) ө(s) Bloque de construcción
V (s) Para este sistema queremos a Ra La + Vf + Rf Lf Va(s) Va – B – ω(s) J También sabemos que: ω(s) Motor DC
V (s) Para este sistema queremos a ω(s) Función de transferencia Ra La + Vf – + Rf Lf Va(s) Va – B J Va(s) ω(s) ө(s)
Vf(s) ω(s) Para este sistema queremos Ra La + Vf – + Rf Lf Te= kf. If(s) Va – B J ω(s) Te(s) Para obtener velocidad angular con voltaje Vf combinamos bloques Nuevo bloque más complejo ω(s)
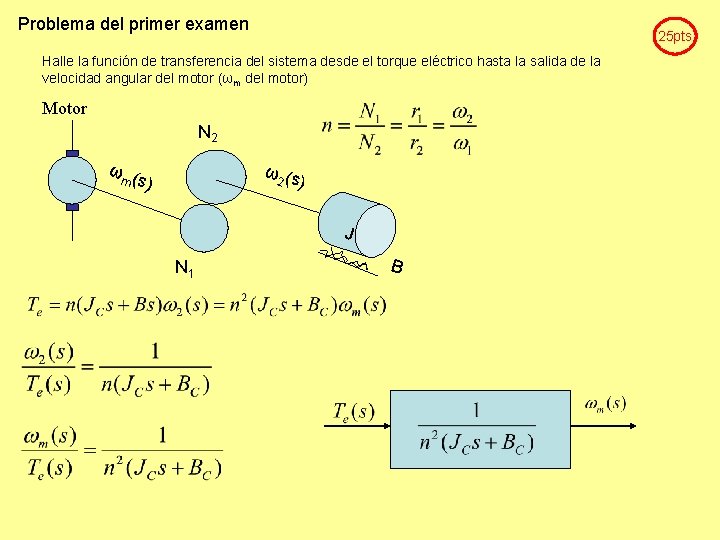
Problema del primer examen 25 pts Halle la función de transferencia del sistema desde el torque eléctrico hasta la salida de la velocidad angular del motor (ωm del motor) Motor N 2 ω ( m s) ω2 (s ) J N 1 B
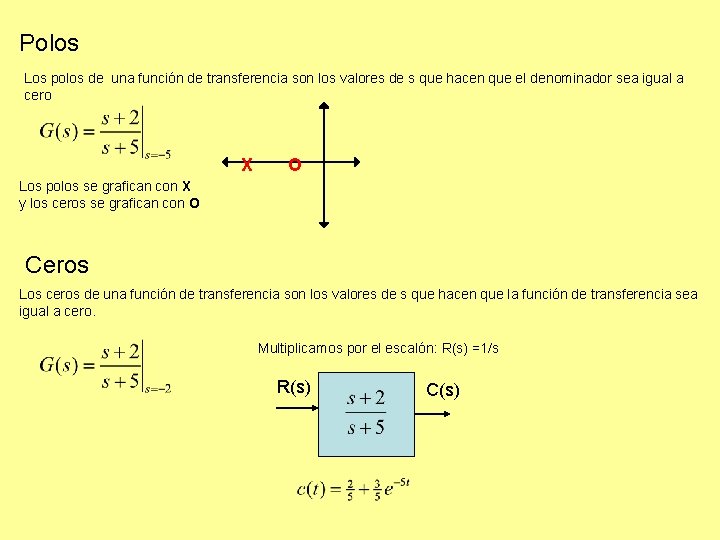
Polos Los polos de una función de transferencia son los valores de s que hacen que el denominador sea igual a cero X O Los polos se grafican con X y los ceros se grafican con O Ceros Los ceros de una función de transferencia son los valores de s que hacen que la función de transferencia sea igual a cero. Multiplicamos por el escalón: R(s) =1/s R(s) C(s)
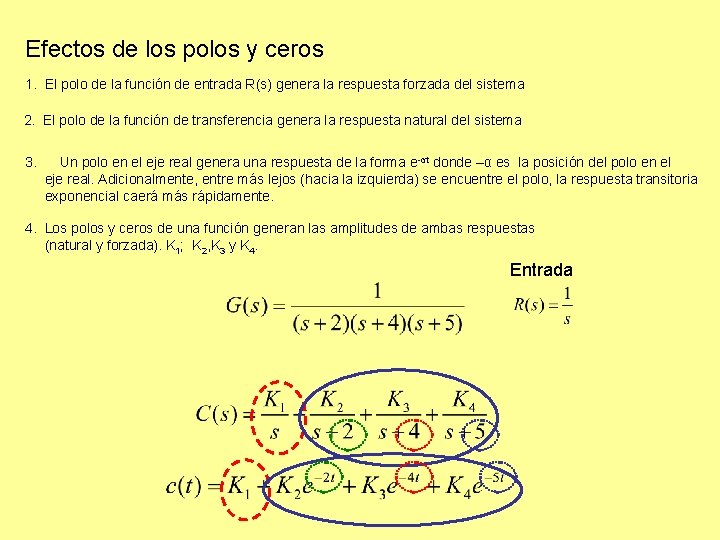
Efectos de los polos y ceros 1. El polo de la función de entrada R(s) genera la respuesta forzada del sistema 2. El polo de la función de transferencia genera la respuesta natural del sistema 3. Un polo en el eje real genera una respuesta de la forma e-αt donde –α es la posición del polo en el eje real. Adicionalmente, entre más lejos (hacia la izquierda) se encuentre el polo, la respuesta transitoria exponencial caerá más rápidamente. 4. Los polos y ceros de una función generan las amplitudes de ambas respuestas (natural y forzada). K 1; K 2, K 3 y K 4. Entrada
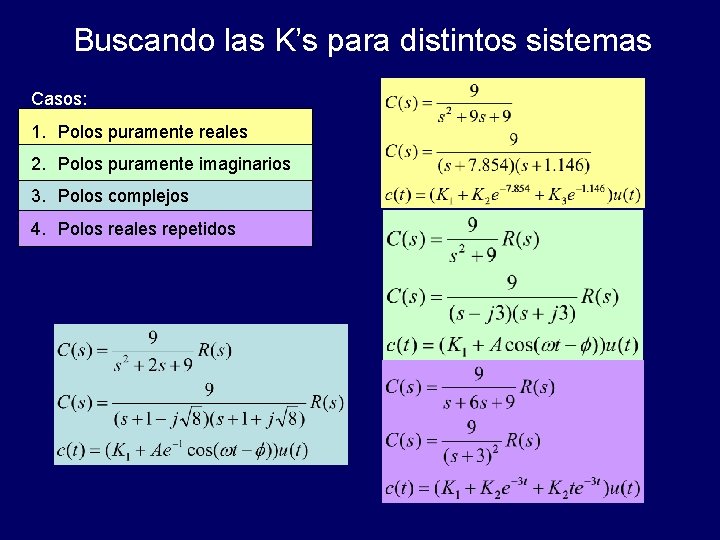
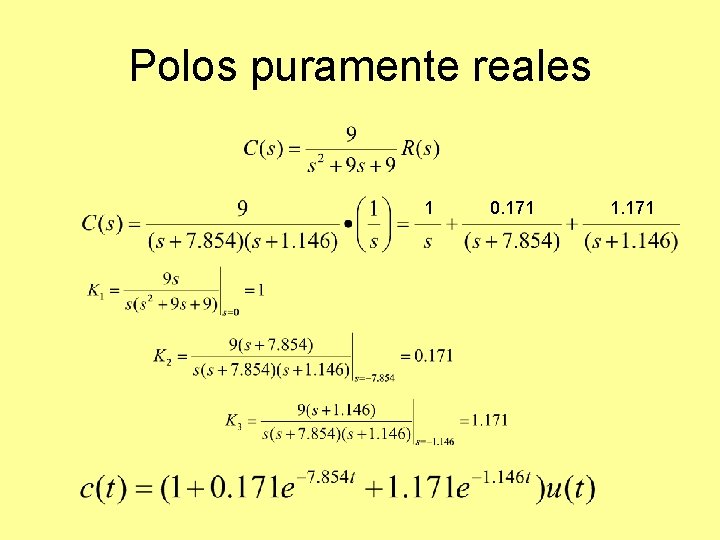
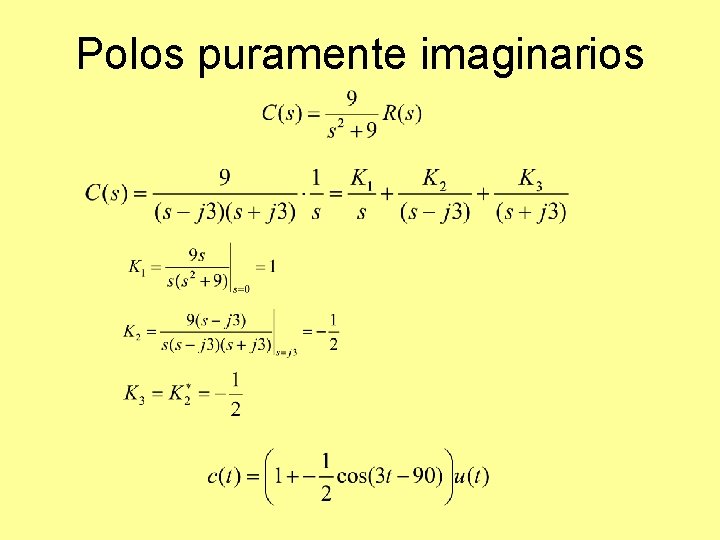
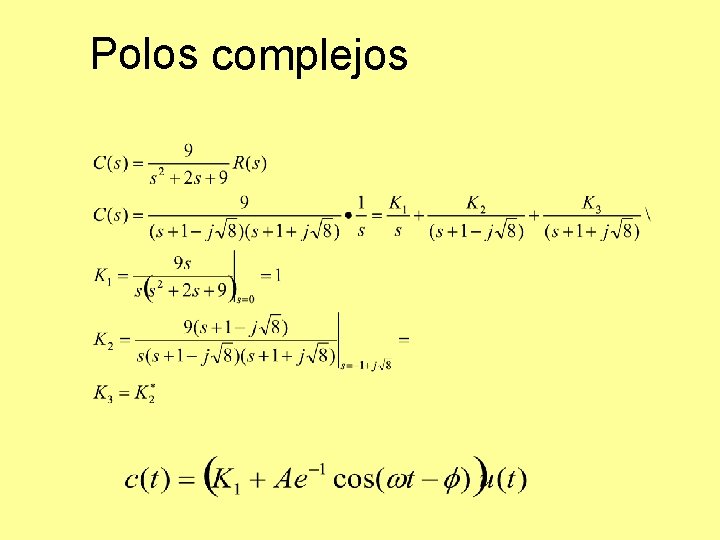
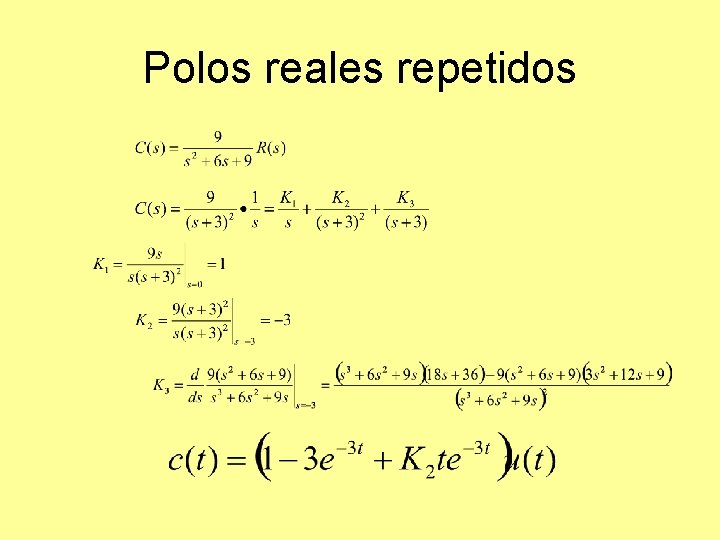
Buscando las K’s para distintos sistemas Casos: 1. Polos puramente reales 2. Polos puramente imaginarios 3. Polos complejos 4. Polos reales repetidos
Polos puramente reales 1 0. 171 1. 171
Polos puramente imaginarios
Polos puramente complejos
Polos reales repetidos
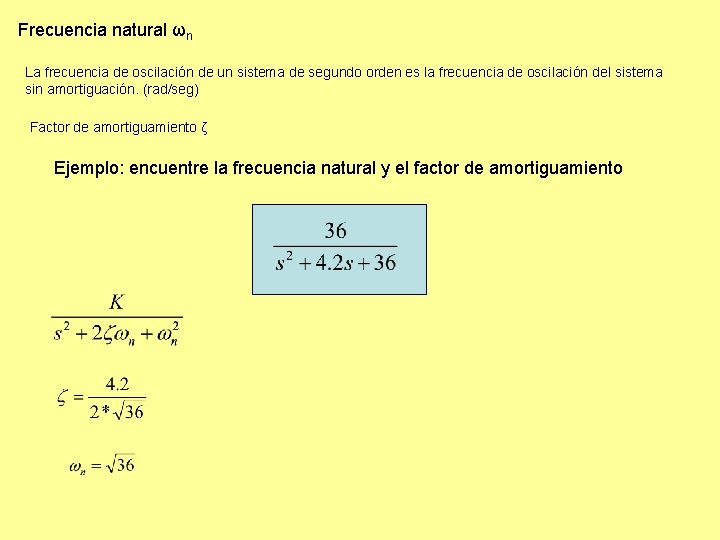
Frecuencia natural ωn La frecuencia de oscilación de un sistema de segundo orden es la frecuencia de oscilación del sistema sin amortiguación. (rad/seg) Factor de amortiguamiento ζ Ejemplo: encuentre la frecuencia natural y el factor de amortiguamiento
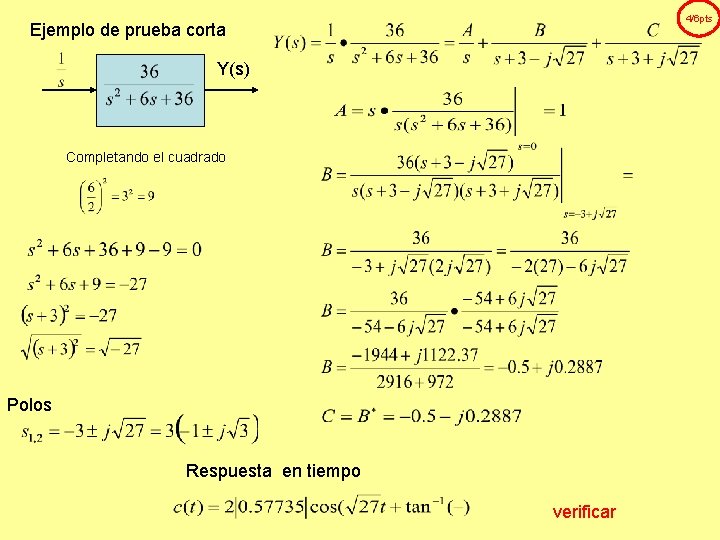
4/6 pts Ejemplo de prueba corta Y(s) Completando el cuadrado Polos Respuesta en tiempo verificar
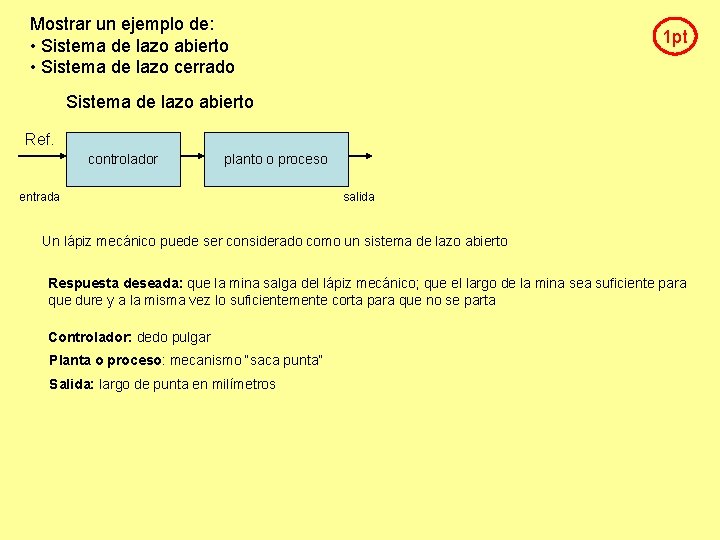
Mostrar un ejemplo de: • Sistema de lazo abierto • Sistema de lazo cerrado 1 pt Sistema de lazo abierto Ref. controlador planto o proceso entrada salida Un lápiz mecánico puede ser considerado como un sistema de lazo abierto Respuesta deseada: que la mina salga del lápiz mecánico; que el largo de la mina sea suficiente para que dure y a la misma vez lo suficientemente corta para que no se parta Controlador: dedo pulgar Planta o proceso: mecanismo “saca punta” Salida: largo de punta en milímetros
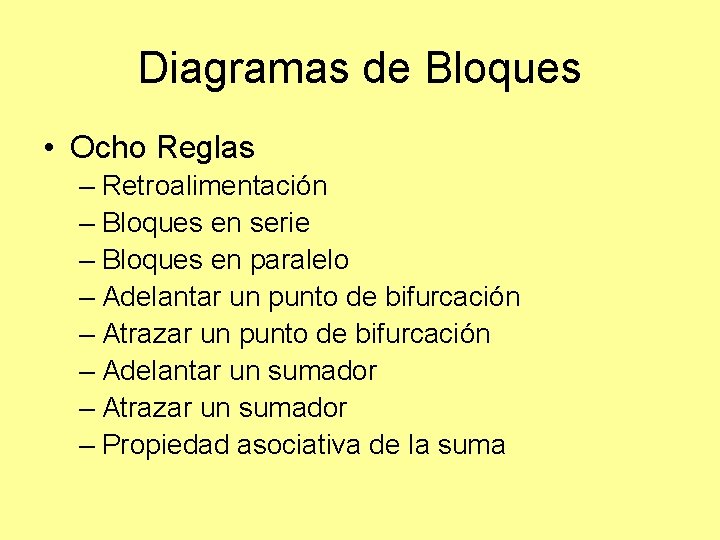
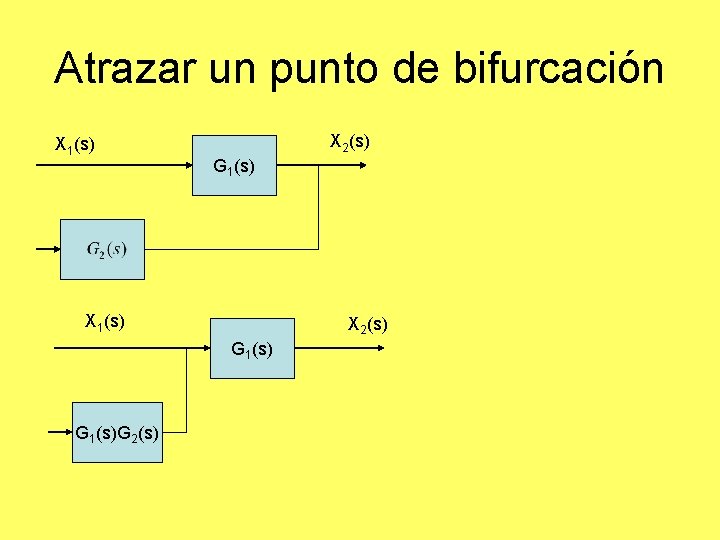
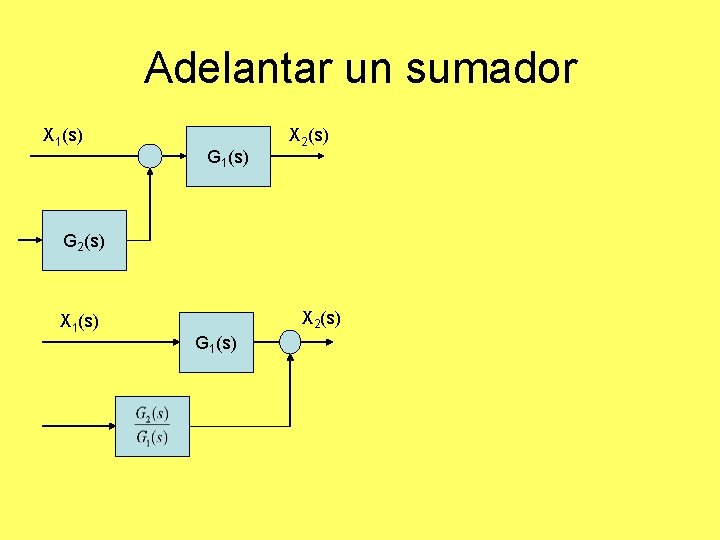
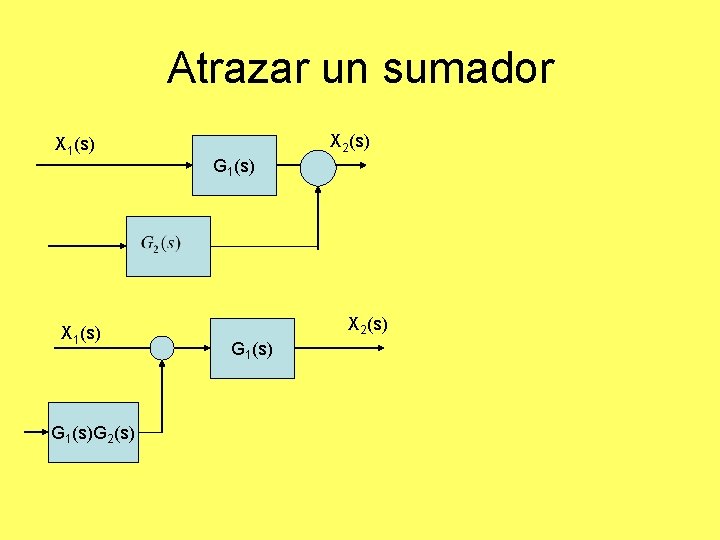
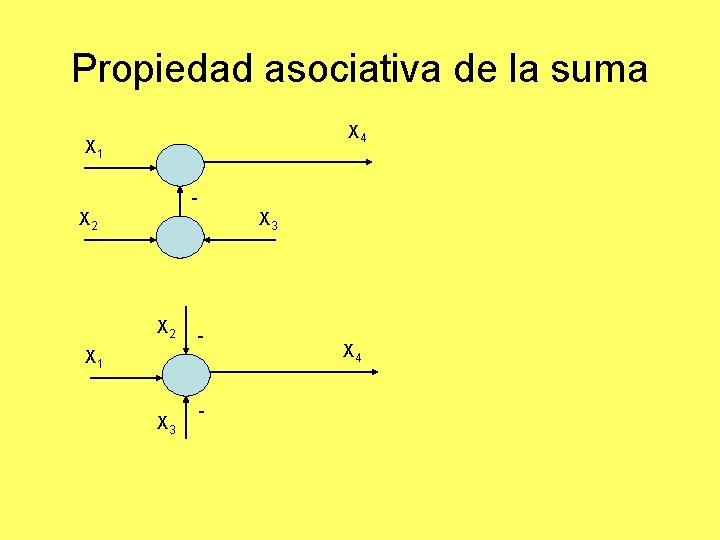
Diagramas de Bloques • Ocho Reglas – Retroalimentación – Bloques en serie – Bloques en paralelo – Adelantar un punto de bifurcación – Atrazar un punto de bifurcación – Adelantar un sumador – Atrazar un sumador – Propiedad asociativa de la suma
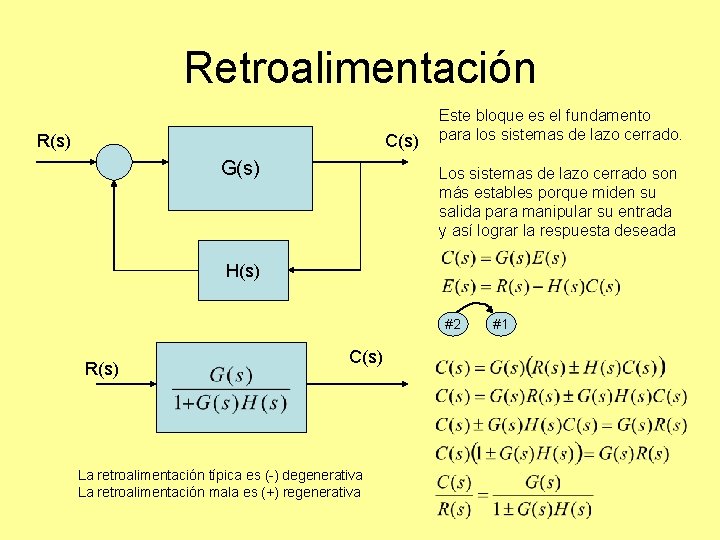
Retroalimentación R(s) C(s) G(s) Este bloque es el fundamento para los sistemas de lazo cerrado. Los sistemas de lazo cerrado son más estables porque miden su salida para manipular su entrada y así lograr la respuesta deseada H(s) #2 R(s) C(s) La retroalimentación típica es (-) degenerativa La retroalimentación mala es (+) regenerativa #1
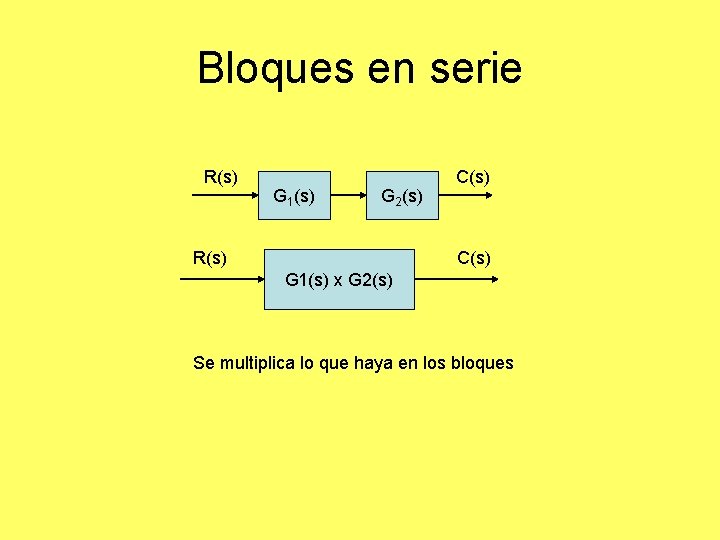
Bloques en serie R(s) G 1(s) G 2(s) R(s) C(s) G 1(s) x G 2(s) Se multiplica lo que haya en los bloques
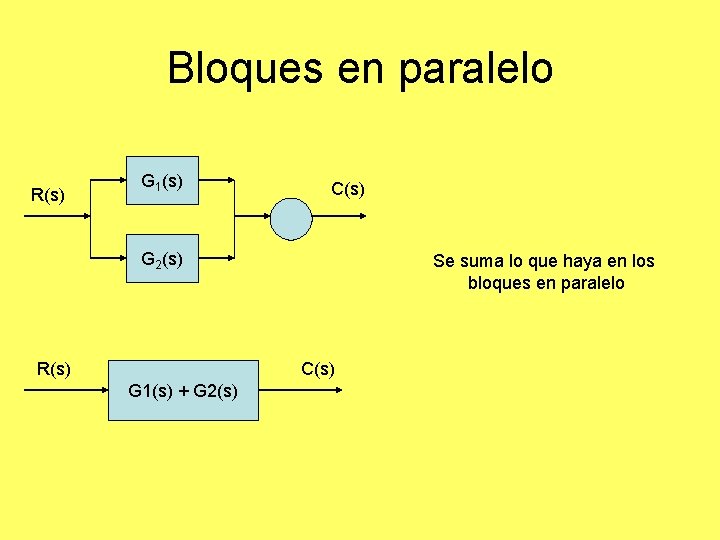
Bloques en paralelo R(s) G 1(s) C(s) G 2(s) R(s) Se suma lo que haya en los bloques en paralelo C(s) G 1(s) + G 2(s)
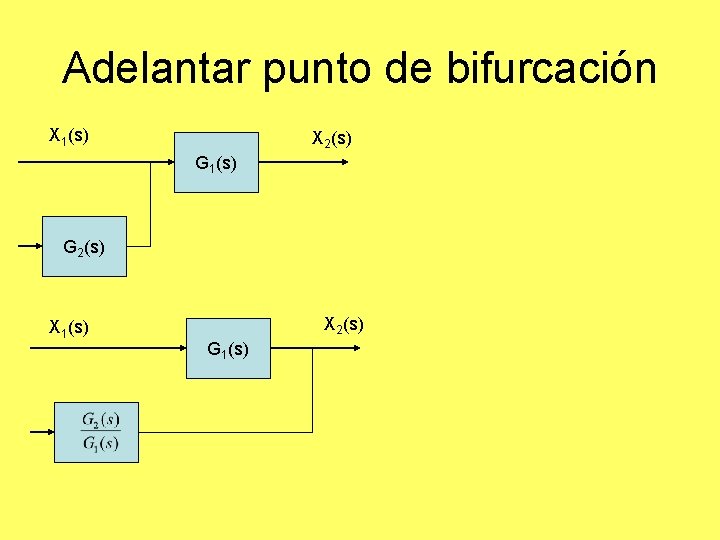
Adelantar punto de bifurcación X 1(s) X 2(s) G 1(s) G 2(s) X 1(s) X 2(s) G 1(s)
Atrazar un punto de bifurcación X 1(s) X 2(s) G 1(s)G 2(s)
Adelantar un sumador X 1(s) G 1(s) X 2(s) G 2(s) X 1(s) X 2(s) G 1(s)
Atrazar un sumador X 1(s) G 1(s)G 2(s) X 2(s) G 1(s)
Propiedad asociativa de la suma X 4 X 1 X 2 X 3 X 2 - X 1 X 3 - X 4
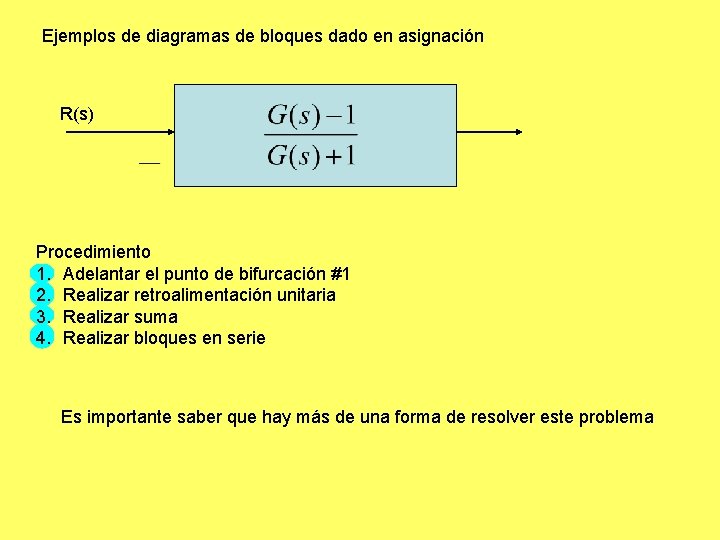
Ejemplos de diagramas de bloques dado en asignación R(s) Y(s) X G(s) 1 X Procedimiento 1. Adelantar el punto de bifurcación #1 2. Realizar retroalimentación unitaria 3. Realizar suma 4. Realizar bloques en serie Es importante saber que hay más de una forma de resolver este problema
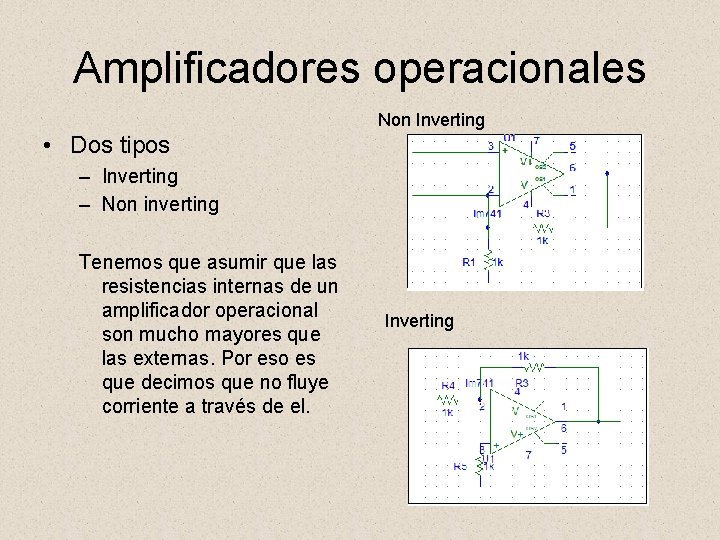
Amplificadores operacionales Non Inverting • Dos tipos – Inverting – Non inverting Tenemos que asumir que las resistencias internas de un amplificador operacional son mucho mayores que las externas. Por eso es que decimos que no fluye corriente a través de el. Inverting
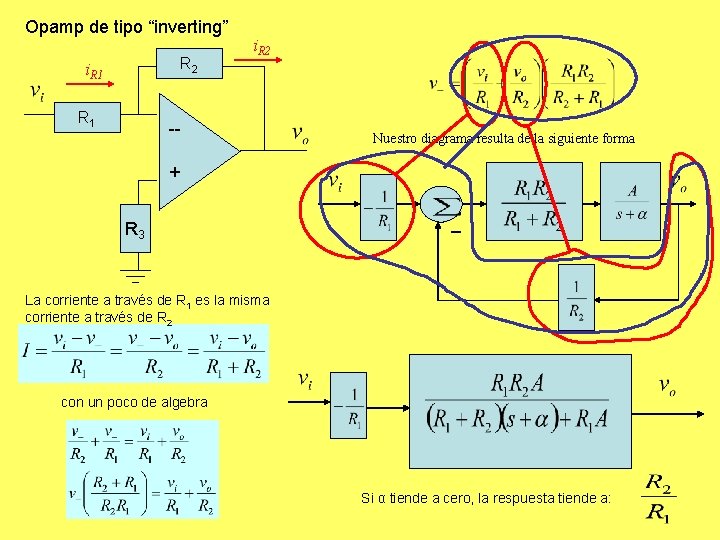
Opamp de tipo “inverting” R 2 i. R 1 i. R 2 -- Nuestro diagrama resulta de la siguiente forma + R 3 – La corriente a través de R 1 es la misma corriente a través de R 2 con un poco de algebra Si α tiende a cero, la respuesta tiende a:
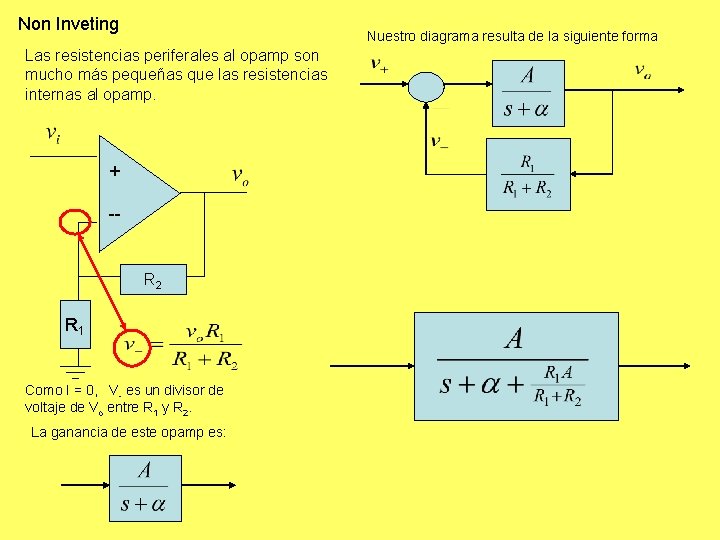
Non Inveting Nuestro diagrama resulta de la siguiente forma Las resistencias periferales al opamp son mucho más pequeñas que las resistencias internas al opamp. + -- R 2 R 1 Como I = 0, V- es un divisor de voltaje de Vo entre R 1 y R 2. La ganancia de este opamp es:
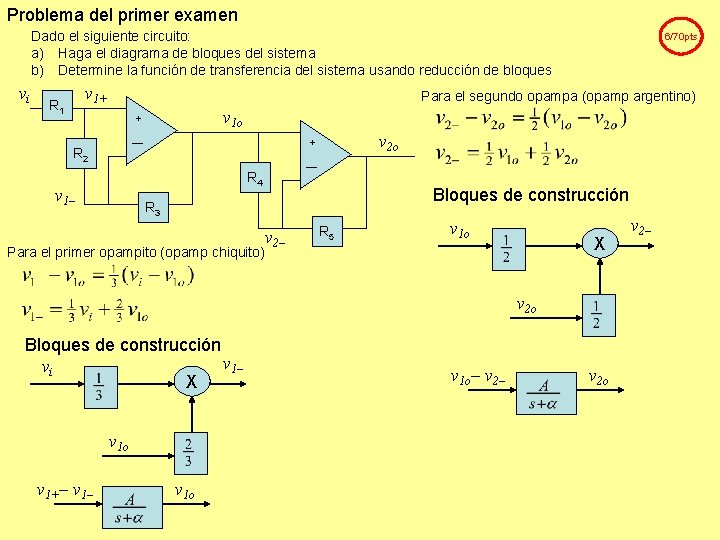
Problema del primer examen Dado el siguiente circuito: a) Haga el diagrama de bloques del sistema b) Determine la función de transferencia del sistema usando reducción de bloques vi v 1+ Para el segundo opampa (opamp argentino) v 1 o + R 1 6/70 pts v 2 o + | R 2 | R 4 v 1– Bloques de construcción R 3 Para el primer opampito (opamp chiquito) v 2– R 5 v 1 o X v 2 o Bloques de construcción v 1– vi X v 1 o v 1+– v 1 o– v 2 o v 2–
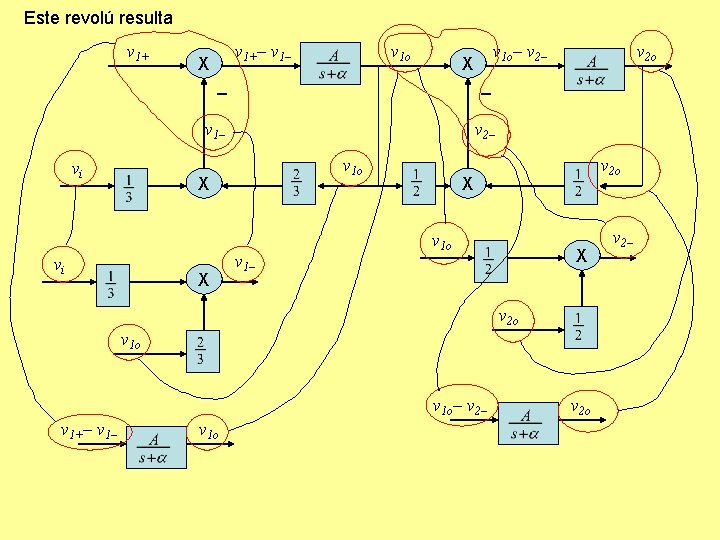
Este revolú resulta v 1+ vi v 1+– v 1– X v 1 o– v 2– X – – v 1– v 2– v 1 o X vi v 1 o X v 1– v 2 o X v 1 o X v 2 o v 1 o– v 2– v 1+– v 1 o v 2–
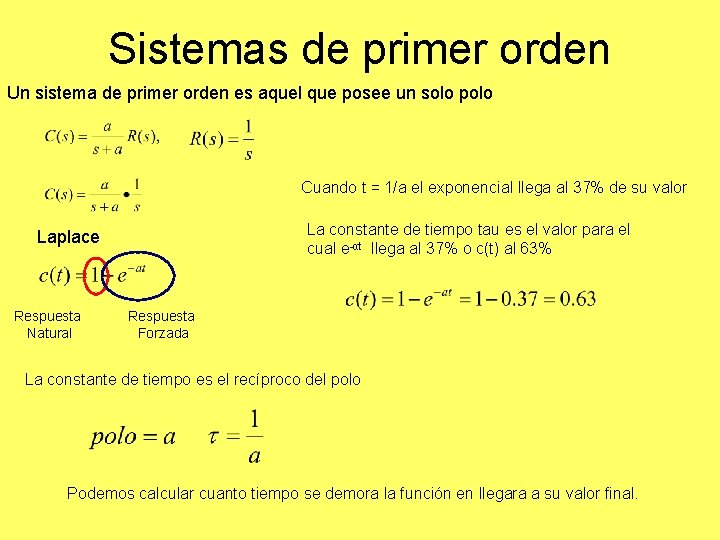
Sistemas de primer orden Un sistema de primer orden es aquel que posee un solo polo Cuando t = 1/a el exponencial llega al 37% de su valor La constante de tiempo tau es el valor para el cual e-αt llega al 37% o c(t) al 63% Laplace Respuesta Natural Respuesta Forzada La constante de tiempo es el recíproco del polo Podemos calcular cuanto tiempo se demora la función en llegara a su valor final.
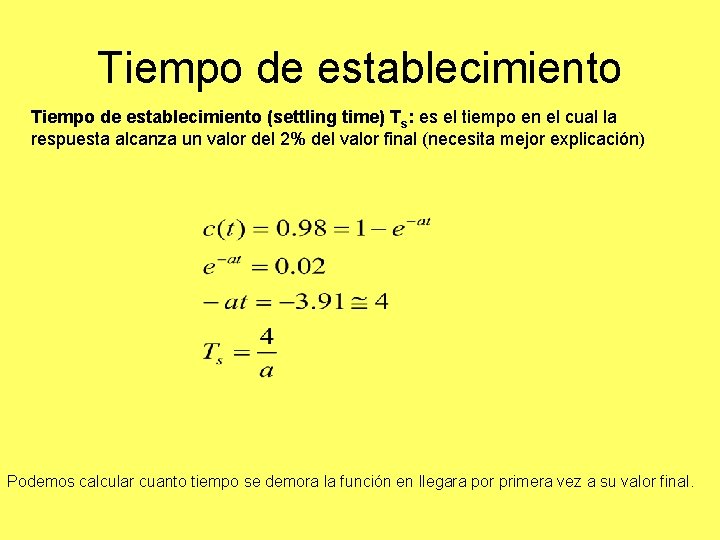
Tiempo de establecimiento (settling time) Ts: es el tiempo en el cual la respuesta alcanza un valor del 2% del valor final (necesita mejor explicación) Podemos calcular cuanto tiempo se demora la función en llegara por primera vez a su valor final.
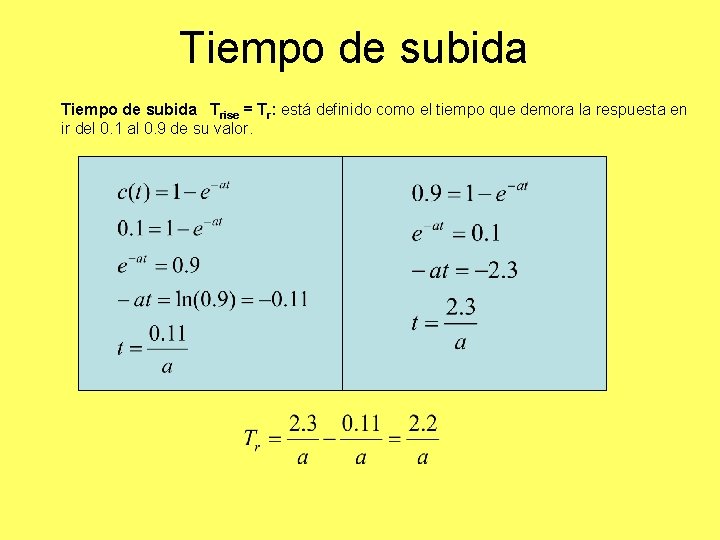
Tiempo de subida Trise = Tr: está definido como el tiempo que demora la respuesta en ir del 0. 1 al 0. 9 de su valor.
Sistemas de Segundo Orden • Hay cinco tipos de sistemas – Inestables Descontrolado – Estables • • Críticamente amortiguado Sub Amortiguado Sobre Amortiguado No Amortiguado (oscilatorio)
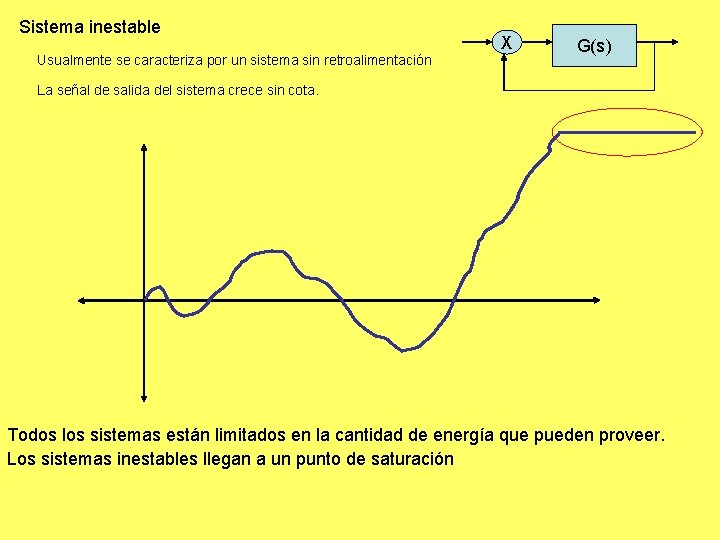
Sistema inestable Usualmente se caracteriza por un sistema sin retroalimentación X G(s) La señal de salida del sistema crece sin cota. Todos los sistemas están limitados en la cantidad de energía que pueden proveer. Los sistemas inestables llegan a un punto de saturación
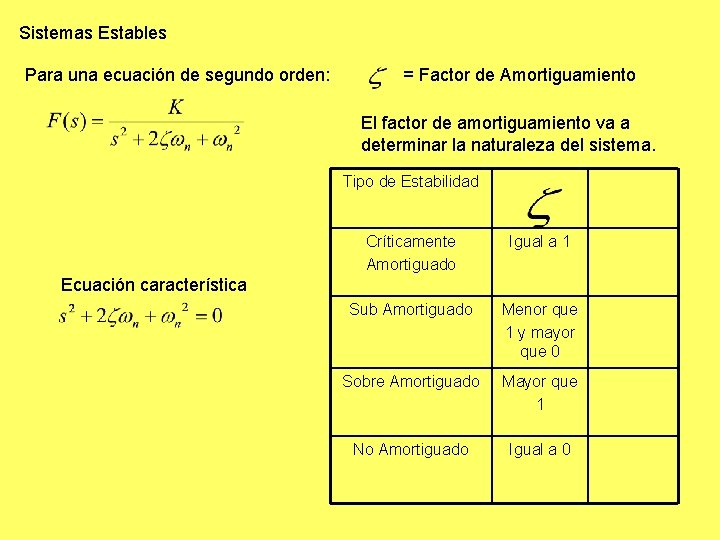
Sistemas Estables Para una ecuación de segundo orden: = Factor de Amortiguamiento El factor de amortiguamiento va a determinar la naturaleza del sistema. Tipo de Estabilidad Críticamente Amortiguado Igual a 1 Sub Amortiguado Menor que 1 y mayor que 0 Sobre Amortiguado Mayor que 1 No Amortiguado Igual a 0 Ecuación característica
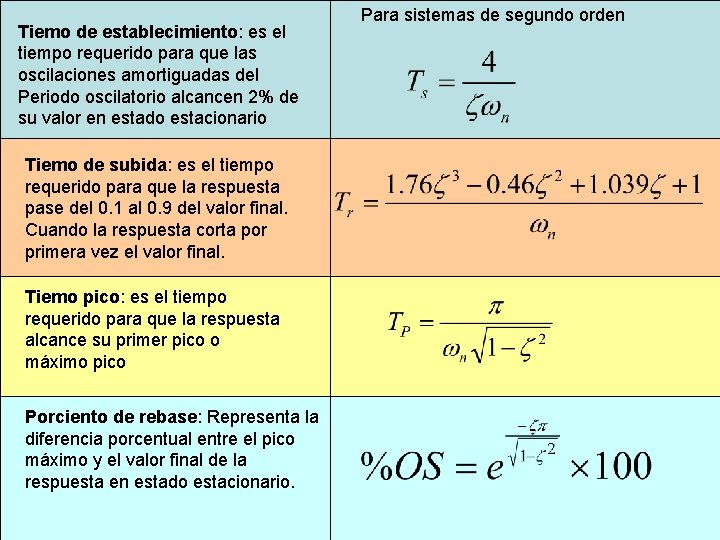
Tiemo de establecimiento: es el tiempo requerido para que las oscilaciones amortiguadas del Periodo oscilatorio alcancen 2% de su valor en estado estacionario Tiemo de subida: es el tiempo requerido para que la respuesta pase del 0. 1 al 0. 9 del valor final. Cuando la respuesta corta por primera vez el valor final. Tiemo pico: es el tiempo requerido para que la respuesta alcance su primer pico o máximo pico Porciento de rebase: Representa la diferencia porcentual entre el pico máximo y el valor final de la respuesta en estado estacionario. Para sistemas de segundo orden
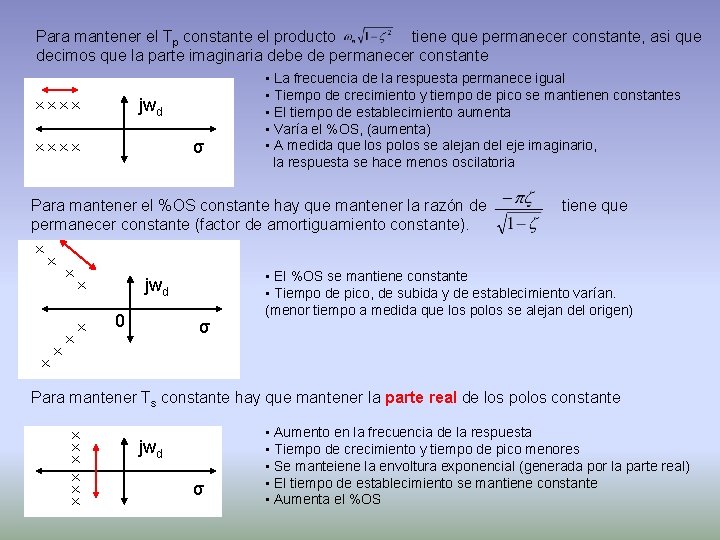
Para mantener el Tp constante el producto tiene que permanecer constante, asi que decimos que la parte imaginaria debe de permanecer constante jwd σ • La frecuencia de la respuesta permanece igual • Tiempo de crecimiento y tiempo de pico se mantienen constantes • El tiempo de establecimiento aumenta • Varía el %OS, (aumenta) • A medida que los polos se alejan del eje imaginario, la respuesta se hace menos oscilatoria Para mantener el %OS constante hay que mantener la razón de permanecer constante (factor de amortiguamiento constante). jwd 0 σ tiene que • El %OS se mantiene constante • Tiempo de pico, de subida y de establecimiento varían. (menor tiempo a medida que los polos se alejan del origen) Para mantener Ts constante hay que mantener la parte real de los polos constante jwd σ • Aumento en la frecuencia de la respuesta • Tiempo de crecimiento y tiempo de pico menores • Se manteiene la envoltura exponencial (generada por la parte real) • El tiempo de establecimiento se mantiene constante • Aumenta el %OS
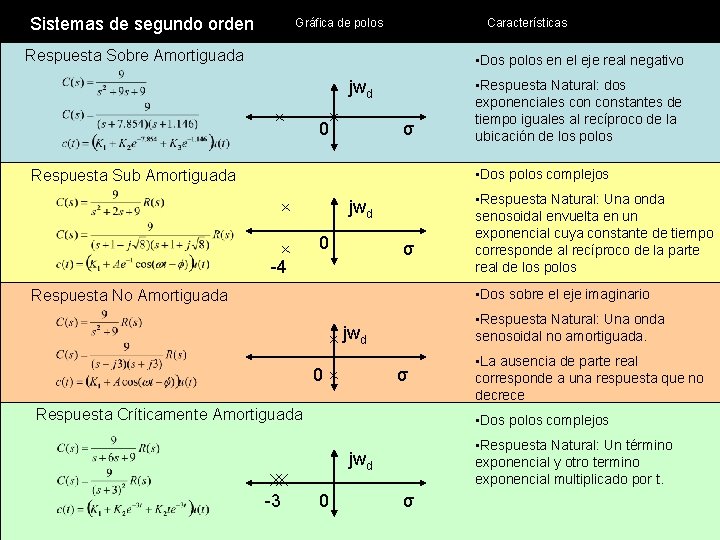
Sistemas de segundo orden Gráfica de polos Características Respuesta Sobre Amortiguada • Dos polos en el eje real negativo jwd 0 σ • Respuesta Natural: dos exponenciales constantes de tiempo iguales al recíproco de la ubicación de los polos • Dos polos complejos Respuesta Sub Amortiguada jwd 0 σ -4 • Respuesta Natural: Una onda senosoidal envuelta en un exponencial cuya constante de tiempo corresponde al recíproco de la parte real de los polos • Dos sobre el eje imaginario Respuesta No Amortiguada • Respuesta Natural: Una onda senosoidal no amortiguada. jwd 0 σ Respuesta Críticamente Amortiguada • Dos polos complejos • Respuesta Natural: Un término exponencial y otro termino exponencial multiplicado por t. jwd -3 • La ausencia de parte real corresponde a una respuesta que no decrece 0 σ
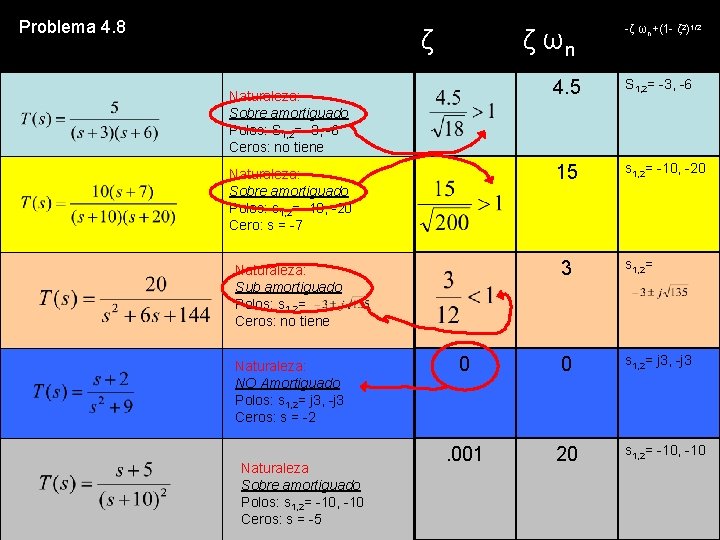
Problema 4. 8 ζ ζ ωn -ζ ωn+(1 - ζ 2)1/2 4. 5 S 1, 2= -3, -6 Naturaleza: Sobre amortiguado Polos: s 1, 2= -10, -20 Cero: s = -7 15 s 1, 2= -10, -20 Naturaleza: Sub amortiguado Polos: s 1, 2= Ceros: no tiene 3 s 1, 2= 0 0 s 1, 2= j 3, -j 3 . 001 20 Naturaleza: Sobre amortiguado Polos: S 1, 2= -3, -6 Ceros: no tiene Naturaleza: NO Amortiguado Polos: s 1, 2= j 3, -j 3 Ceros: s = -2 Naturaleza Sobre amortiguado Polos: s 1, 2= -10, -10 Ceros: s = -5 s 1, 2= -10, -10
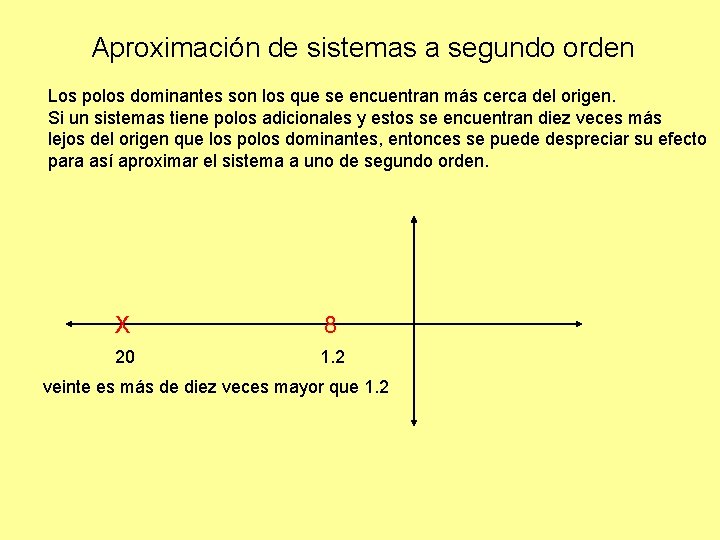
Aproximación de sistemas a segundo orden Los polos dominantes son los que se encuentran más cerca del origen. Si un sistemas tiene polos adicionales y estos se encuentran diez veces más lejos del origen que los polos dominantes, entonces se puede despreciar su efecto para así aproximar el sistema a uno de segundo orden. X 8 20 1. 2 veinte es más de diez veces mayor que 1. 2
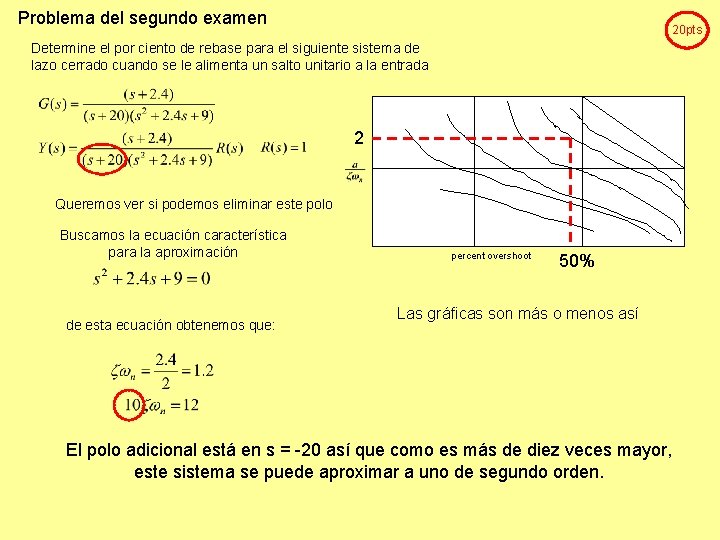
Problema del segundo examen 20 pts Determine el por ciento de rebase para el siguiente sistema de lazo cerrado cuando se le alimenta un salto unitario a la entrada 2 Queremos ver si podemos eliminar este polo Buscamos la ecuación característica para la aproximación de esta ecuación obtenemos que: percent overshoot 50% Las gráficas son más o menos así El polo adicional está en s = -20 así que como es más de diez veces mayor, este sistema se puede aproximar a uno de segundo orden.
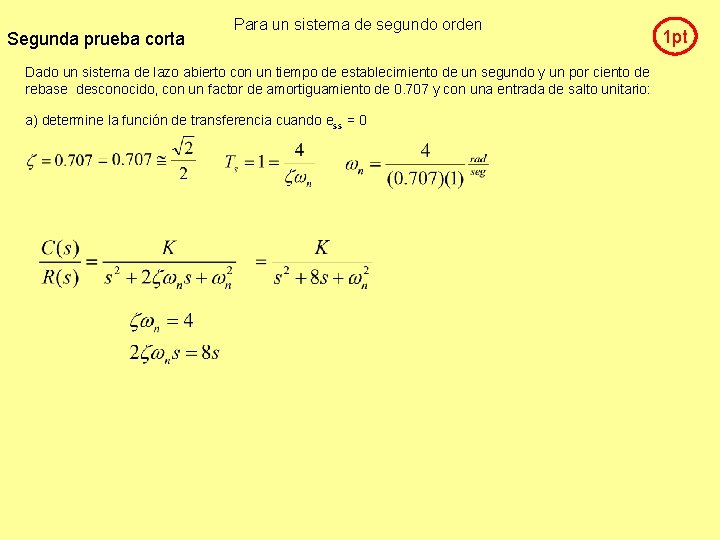
Segunda prueba corta Para un sistema de segundo orden Dado un sistema de lazo abierto con un tiempo de establecimiento de un segundo y un por ciento de rebase desconocido, con un factor de amortiguamiento de 0. 707 y con una entrada de salto unitario: a) determine la función de transferencia cuando ess = 0 1 pt
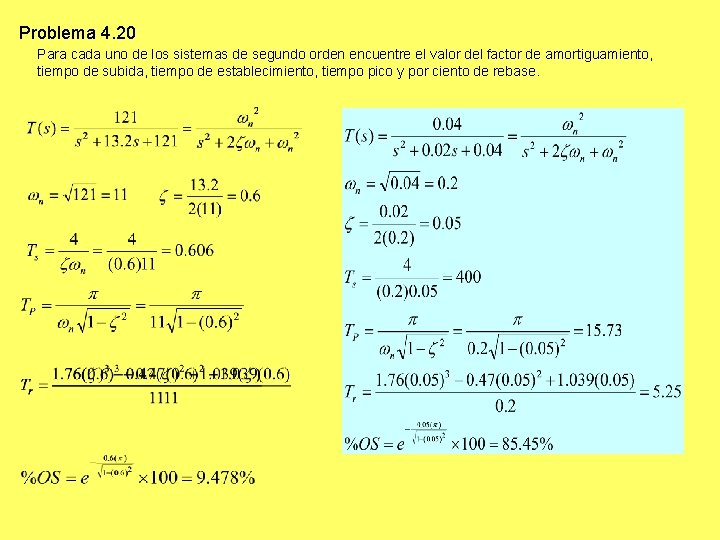
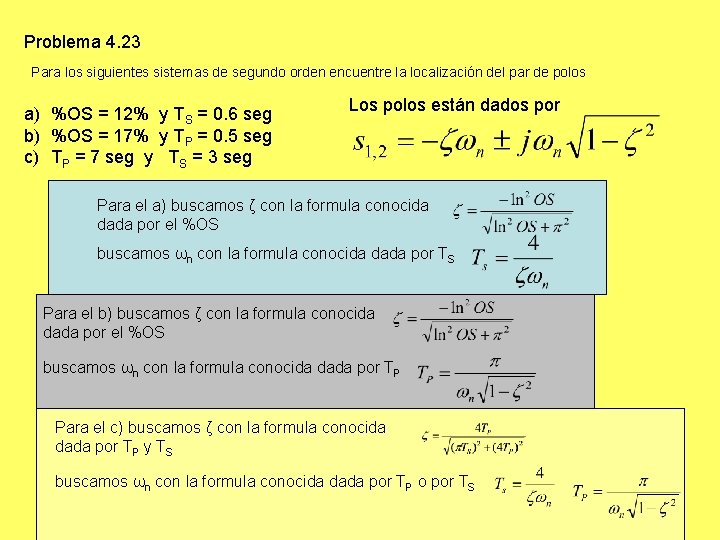
Problema 4. 20 Para cada uno de los sistemas de segundo orden encuentre el valor del factor de amortiguamiento, tiempo de subida, tiempo de establecimiento, tiempo pico y por ciento de rebase.
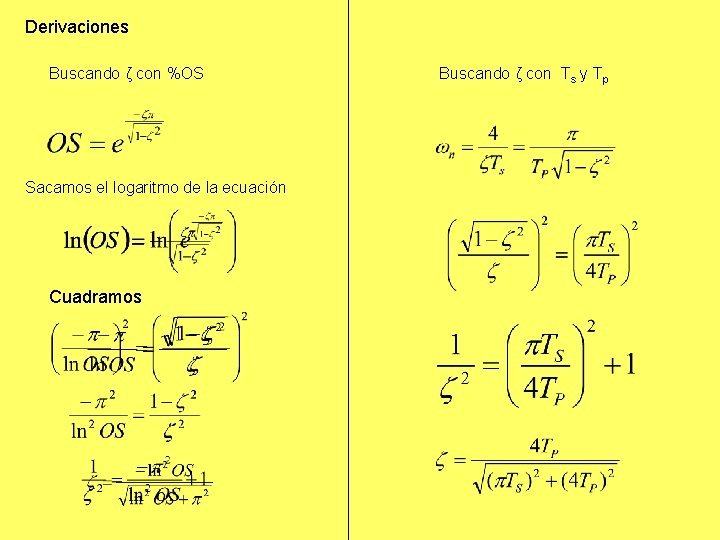
Derivaciones Buscando ζ con %OS Sacamos el logaritmo de la ecuación Cuadramos Buscando ζ con Ts y Tp
Problema 4. 23 Para los siguientes sistemas de segundo orden encuentre la localización del par de polos a) %OS = 12% y TS = 0. 6 seg b) %OS = 17% y TP = 0. 5 seg c) TP = 7 seg y TS = 3 seg Los polos están dados por Para el a) buscamos ζ con la formula conocida dada por el %OS buscamos ωn con la formula conocida dada por TS Para el b) buscamos ζ con la formula conocida dada por el %OS buscamos ωn con la formula conocida dada por TP Para el c) buscamos ζ con la formula conocida dada por TP y TS buscamos ωn con la formula conocida dada por TP o por TS
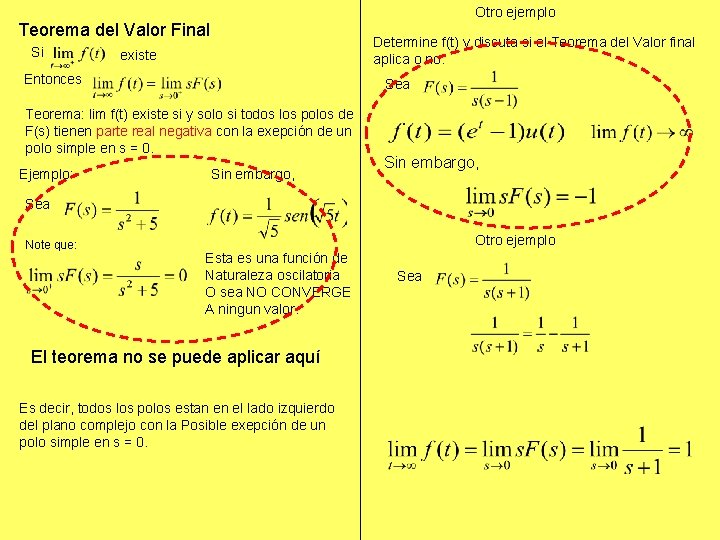
Otro ejemplo Teorema del Valor Final Si Determine f(t) y discuta si el Teorema del Valor final aplica o no. existe Entonces Sea Teorema: lim f(t) existe si y solo si todos los polos de F(s) tienen parte real negativa con la exepción de un polo simple en s = 0. Ejemplo: Sin embargo, Sea Note que: Otro ejemplo Esta es una función de Naturaleza oscilatoria O sea NO CONVERGE A ningun valor. El teorema no se puede aplicar aquí Es decir, todos los polos estan en el lado izquierdo del plano complejo con la Posible exepción de un polo simple en s = 0. Sea
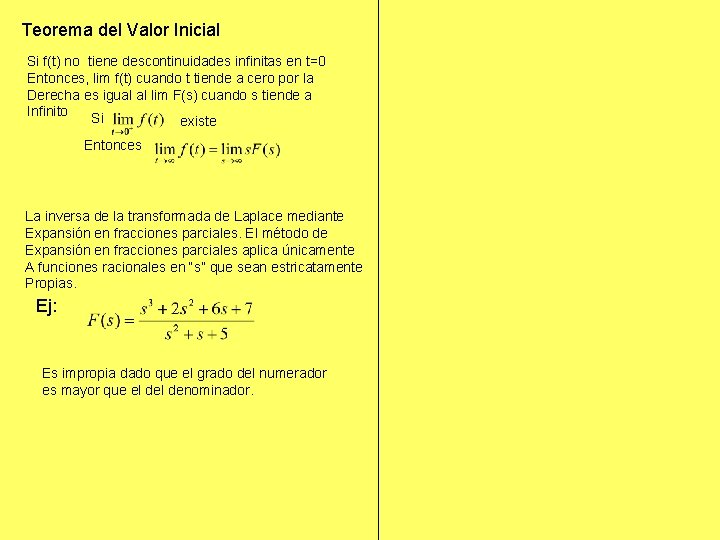
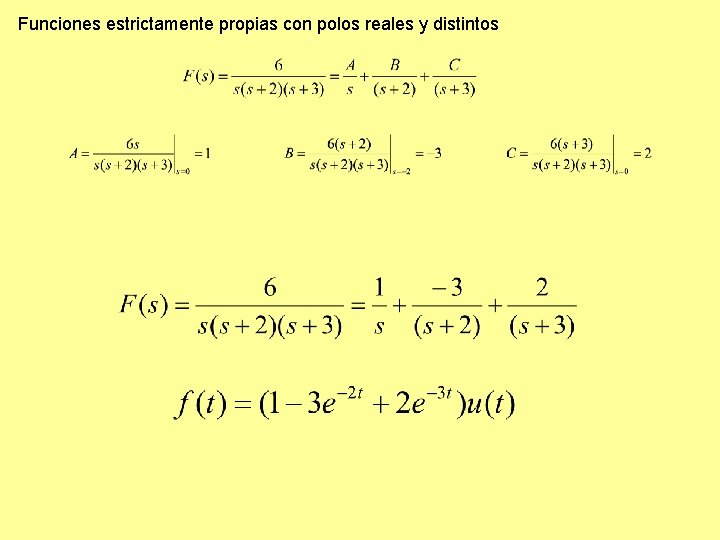
Teorema del Valor Inicial Si f(t) no tiene descontinuidades infinitas en t=0 Entonces, lim f(t) cuando t tiende a cero por la Derecha es igual al lim F(s) cuando s tiende a Infinito Si existe Entonces La inversa de la transformada de Laplace mediante Expansión en fracciones parciales. El método de Expansión en fracciones parciales aplica únicamente A funciones racionales en “s” que sean estricatamente Propias. Ej: Es impropia dado que el grado del numerador es mayor que el denominador.
Funciones estrictamente propias con polos reales y distintos
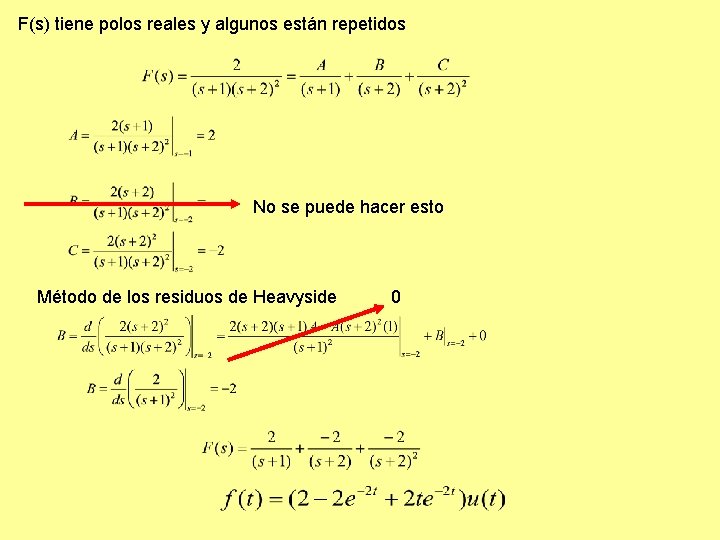
F(s) tiene polos reales y algunos están repetidos No se puede hacer esto Método de los residuos de Heavyside 0
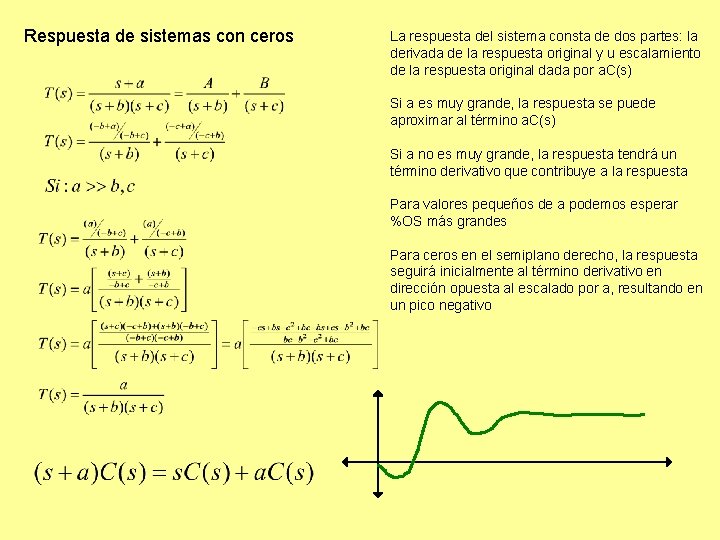
Respuesta de sistemas con ceros La respuesta del sistema consta de dos partes: la derivada de la respuesta original y u escalamiento de la respuesta original dada por a. C(s) Si a es muy grande, la respuesta se puede aproximar al término a. C(s) Si a no es muy grande, la respuesta tendrá un término derivativo que contribuye a la respuesta Para valores pequeños de a podemos esperar %OS más grandes Para ceros en el semiplano derecho, la respuesta seguirá inicialmente al término derivativo en dirección opuesta al escalado por a, resultando en un pico negativo
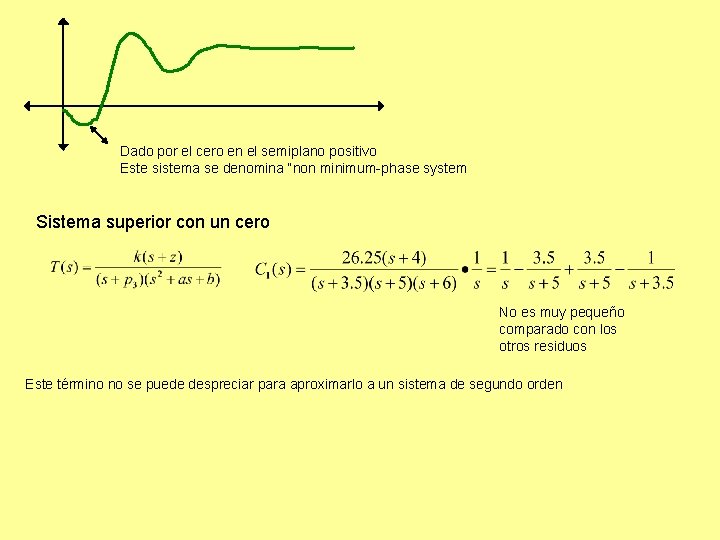
Dado por el cero en el semiplano positivo Este sistema se denomina “non minimum-phase system Sistema superior con un cero No es muy pequeño comparado con los otros residuos Este término no se puede despreciar para aproximarlo a un sistema de segundo orden
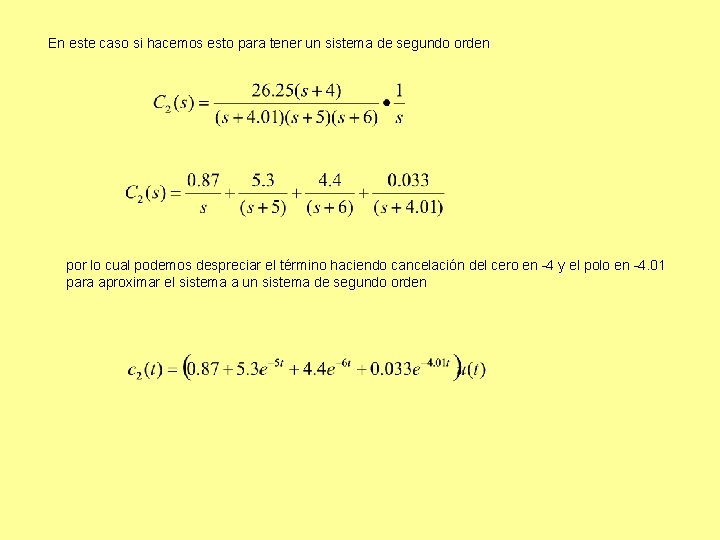
En este caso si hacemos esto para tener un sistema de segundo orden por lo cual podemos despreciar el término haciendo cancelación del cero en -4 y el polo en -4. 01 para aproximar el sistema a un sistema de segundo orden
Estabilidad de sistemas lineales y estacionarios Un sistema es estable del tipo BIBO (bounden input bounded output) (entrada acotada salida acotada) si y solo si toda entrada acotada produce una salida acotada Si la salida es acotada solo para algunas entradas, entonces el sistema es marginalmente estable. Estos sistemas típicamente oscilan y su respuesta se sostiene a una amplitud constante sin decaer ni crecer. Un sistema asintoticamente estable si todas sus respuestas debidas a condiciones iniciales decaen asintoticamente a cero. Un sistema es inestable si alguna de sus respuestas crece sin cota
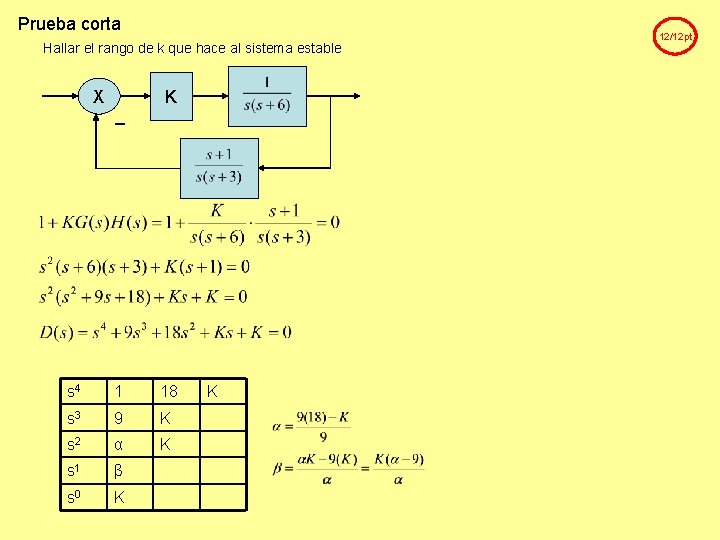
Prueba corta Hallar el rango de k que hace al sistema estable X K – s 4 1 18 s 3 9 K s 2 α K s 1 β s 0 K K 12/12 pt
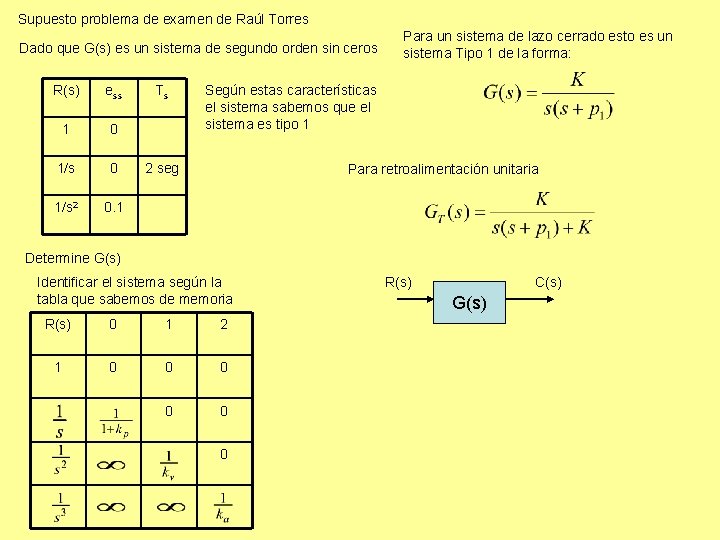
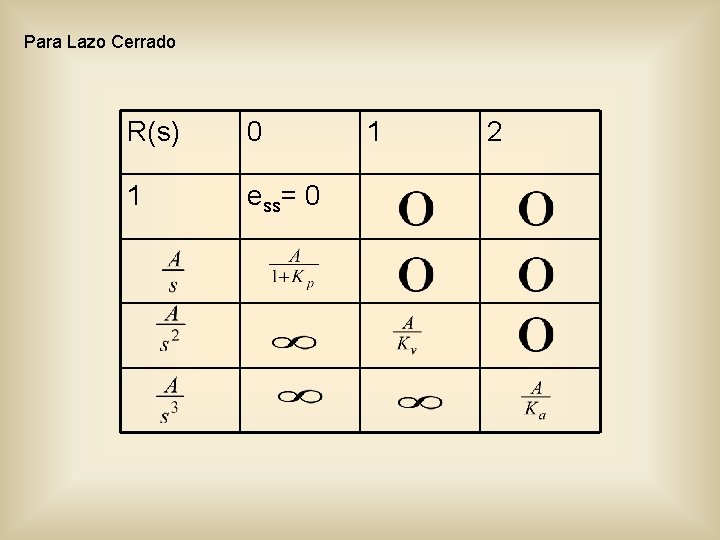
Supuesto problema de examen de Raúl Torres Dado que G(s) es un sistema de segundo orden sin ceros R(s) ess 1 0 1/s 2 0. 1 Ts Para un sistema de lazo cerrado esto es un sistema Tipo 1 de la forma: Según estas características el sistema sabemos que el sistema es tipo 1 2 seg Para retroalimentación unitaria Determine G(s) Identificar el sistema según la tabla que sabemos de memoria R(s) 0 1 2 1 0 0 0 R(s) C(s) G(s)
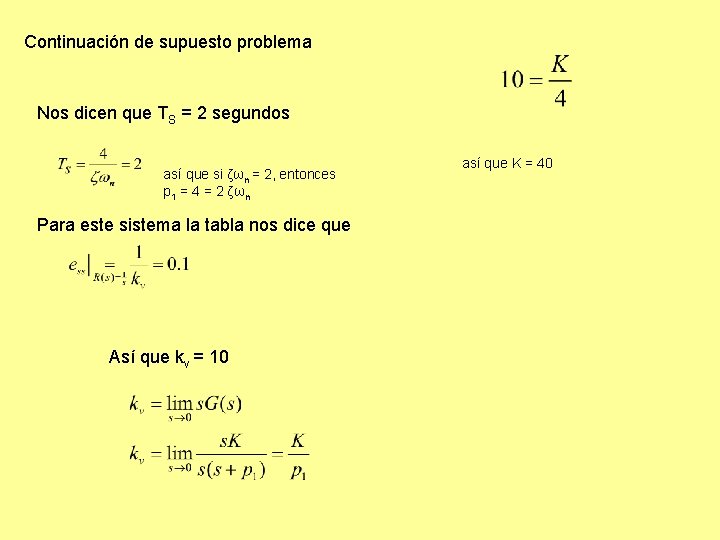
Continuación de supuesto problema Nos dicen que TS = 2 segundos así que si ζωn = 2, entonces p 1 = 4 = 2 ζωn Para este sistema la tabla nos dice que Así que kv = 10 así que K = 40
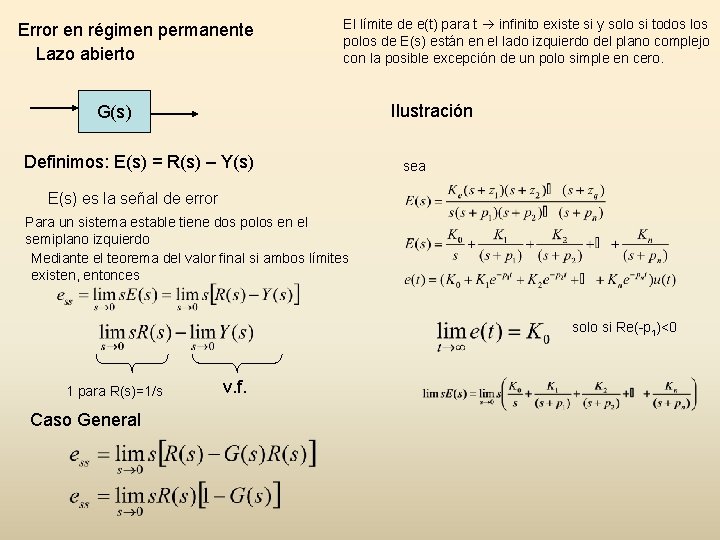
Error en régimen permanente Lazo abierto El límite de e(t) para t infinito existe si y solo si todos los polos de E(s) están en el lado izquierdo del plano complejo con la posible excepción de un polo simple en cero. Ilustración G(s) Definimos: E(s) = R(s) – Y(s) sea E(s) es la señal de error Para un sistema estable tiene dos polos en el semiplano izquierdo Mediante el teorema del valor final si ambos límites existen, entonces solo si Re(-p 1)<0 1 para R(s)=1/s Caso General v. f.
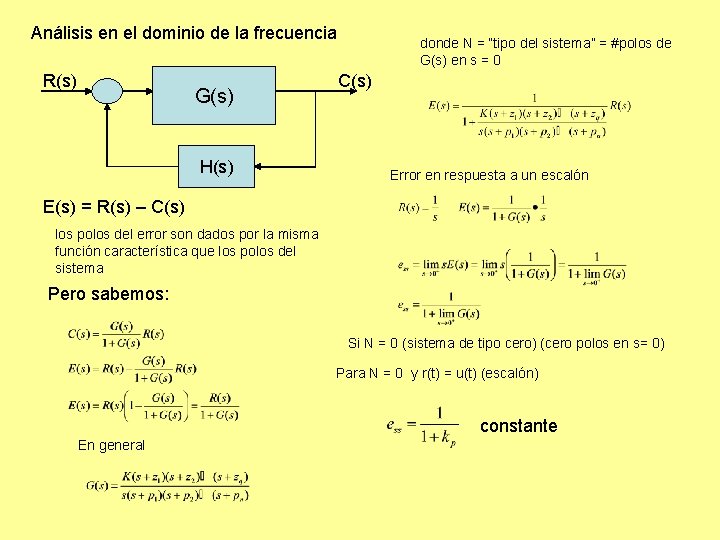
Análisis en el dominio de la frecuencia R(s) G(s) H(s) donde N = “tipo del sistema” = #polos de G(s) en s = 0 C(s) Error en respuesta a un escalón E(s) = R(s) – C(s) los polos del error son dados por la misma función característica que los polos del sistema Pero sabemos: Si N = 0 (sistema de tipo cero) (cero polos en s= 0) Para N = 0 y r(t) = u(t) (escalón) constante En general
Para Lazo Cerrado R(s) 0 1 ess= 0 1 2
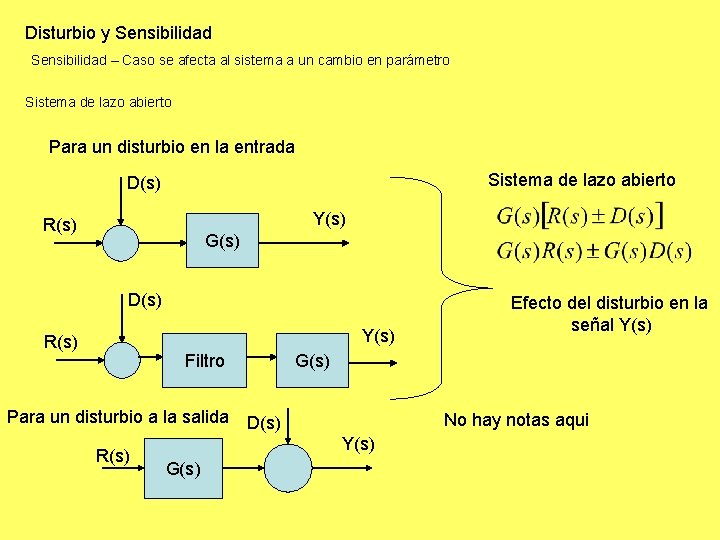
Disturbio y Sensibilidad – Caso se afecta al sistema a un cambio en parámetro Sistema de lazo abierto Para un disturbio en la entrada Sistema de lazo abierto D(s) Y(s) R(s) G(s) D(s) Y(s) R(s) Filtro G(s) Para un disturbio a la salida D(s) R(s) No hay notas aqui Y(s) G(s) Efecto del disturbio en la señal Y(s)
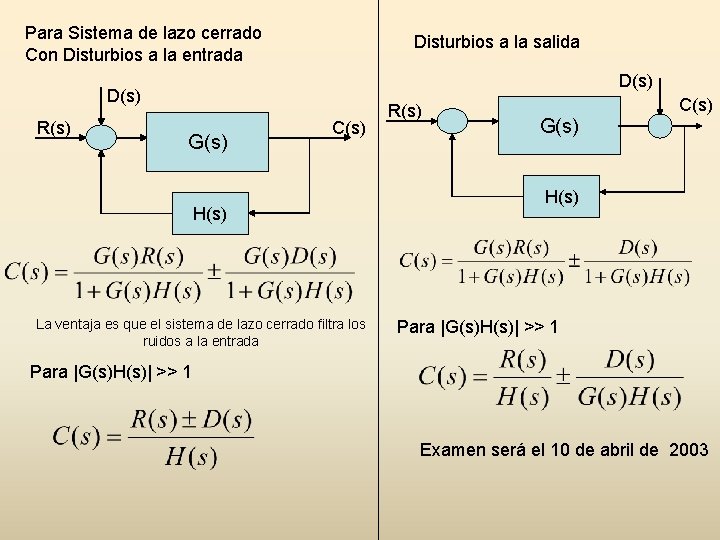
Para Sistema de lazo cerrado Con Disturbios a la entrada Disturbios a la salida D(s) R(s) G(s) C(s) H(s) La ventaja es que el sistema de lazo cerrado filtra los ruidos a la entrada R(s) G(s) C(s) H(s) Para |G(s)H(s)| >> 1 Examen será el 10 de abril de 2003
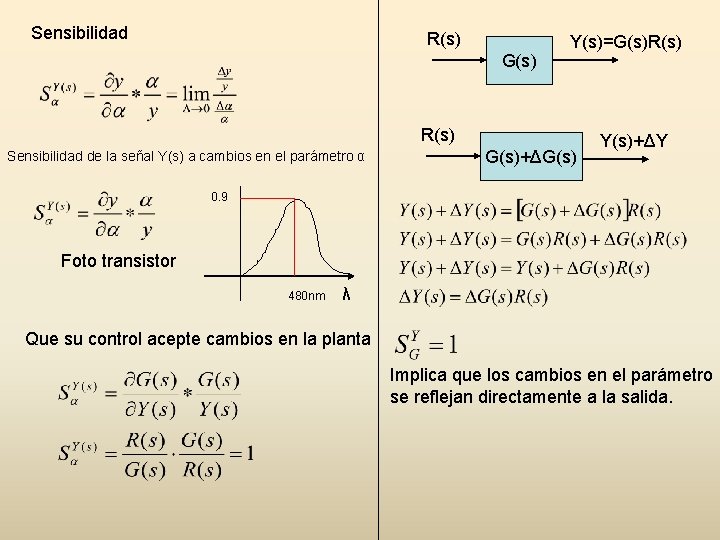
Sensibilidad R(s) G(s) Y(s)=G(s)R(s) Sensibilidad de la señal Y(s) a cambios en el parámetro α G(s)+ΔG(s) Y(s)+ΔY 0. 9 Foto transistor 480 nm λ Que su control acepte cambios en la planta Implica que los cambios en el parámetro se reflejan directamente a la salida.
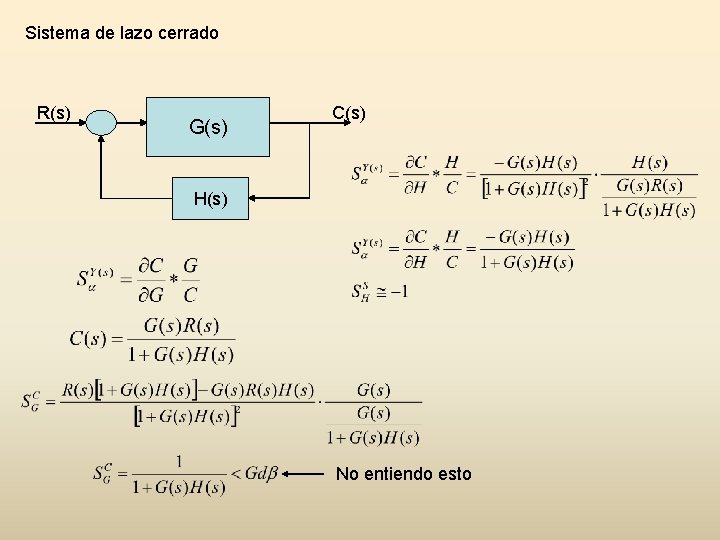
Sistema de lazo cerrado R(s) G(s) C(s) H(s) No entiendo esto
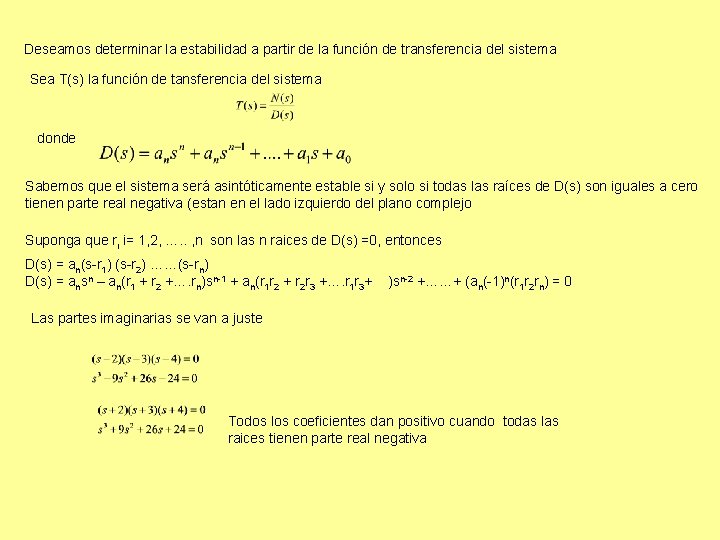
Deseamos determinar la estabilidad a partir de la función de transferencia del sistema Sea T(s) la función de tansferencia del sistema donde Sabemos que el sistema será asintóticamente estable si y solo si todas las raíces de D(s) son iguales a cero tienen parte real negativa (estan en el lado izquierdo del plano complejo Suponga que ri i= 1, 2, …. . , n son las n raices de D(s) =0, entonces D(s) = an(s-r 1) (s-r 2) ……(s-rn) D(s) = ansn – an(r 1 + r 2 +…. rn)sn-1 + an(r 1 r 2 + r 2 r 3 +…. r 1 r 3+ )sn-2 +……+ (an(-1)n(r 1 r 2 rn) = 0 Las partes imaginarias se van a juste Todos los coeficientes dan positivo cuando todas las raices tienen parte real negativa
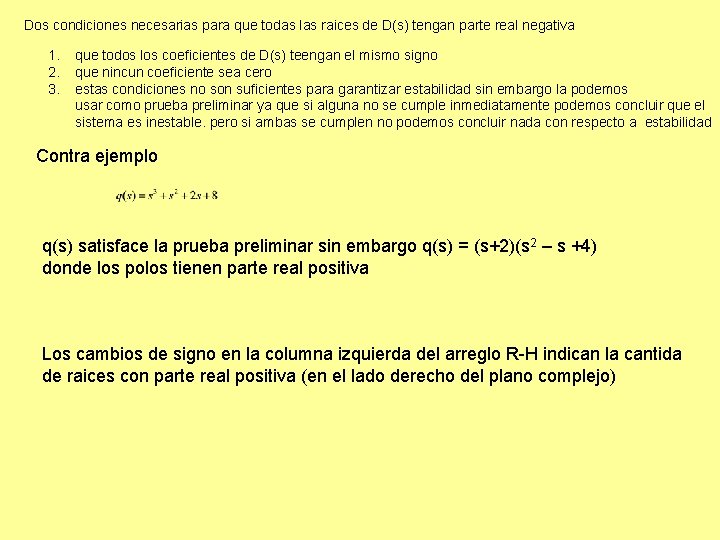
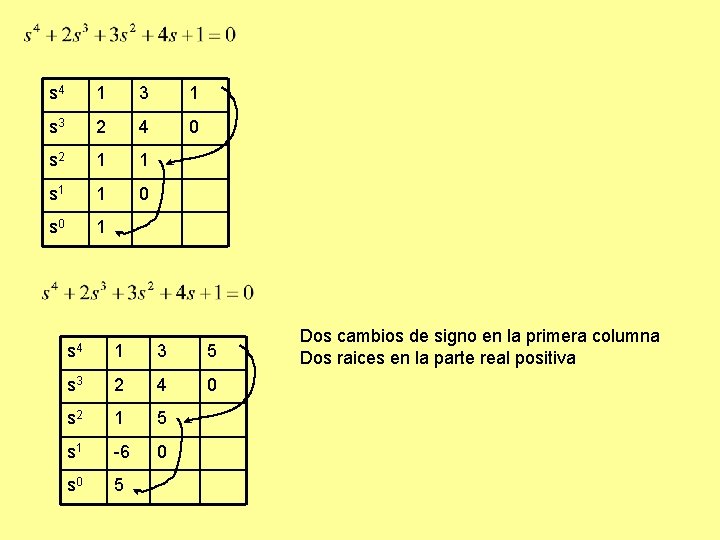
Dos condiciones necesarias para que todas las raices de D(s) tengan parte real negativa 1. 2. 3. que todos los coeficientes de D(s) teengan el mismo signo que nincun coeficiente sea cero estas condiciones no son suficientes para garantizar estabilidad sin embargo la podemos usar como prueba preliminar ya que si alguna no se cumple inmediatamente podemos concluir que el sistema es inestable. pero si ambas se cumplen no podemos concluir nada con respecto a estabilidad Contra ejemplo q(s) satisface la prueba preliminar sin embargo q(s) = (s+2)(s 2 – s +4) donde los polos tienen parte real positiva Los cambios de signo en la columna izquierda del arreglo R-H indican la cantida de raices con parte real positiva (en el lado derecho del plano complejo)
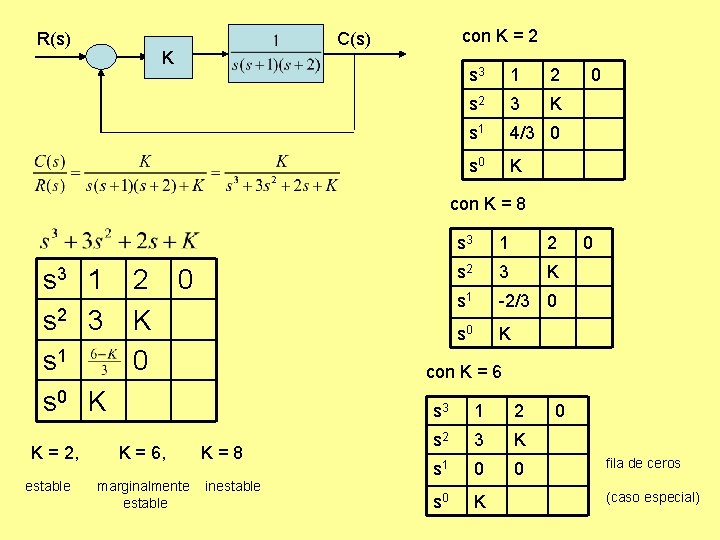
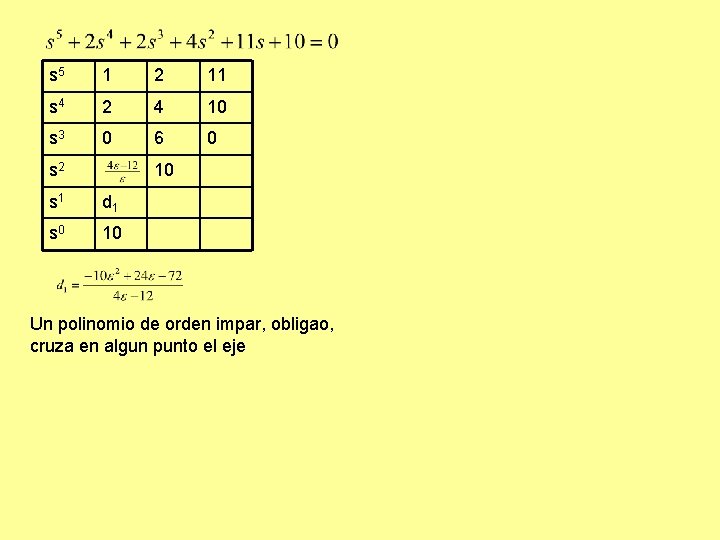
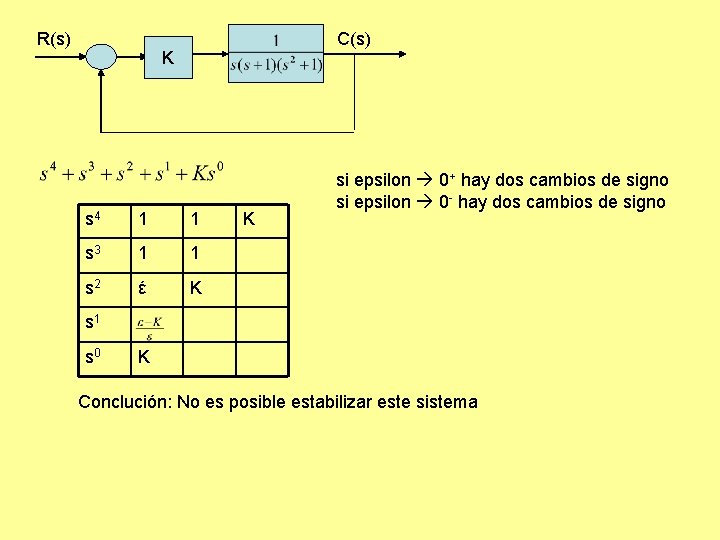
Criterio de Routh y Hurwitz Provee una condición necesaria y suficiente para evaluar la estabilidad de sistemas Lineales y estacionarios a partir de su polinomio característico. El método está basado en un arreglo de números formado a partir de los coeficientes del polinomio característico. Tres posibilidades: • Caso 1: No hay cambios de signo, No hay fila de ceros, El sistema es estable • Caso 2: Hay ceros en la primera columna pero la fila no es totalmente de ceros. Se sustituye el cero por un epsilon y se asume positivo. Luego se busca el limite cuando epsilon tiende a cero por la derecha y se ve que signo tiene epsilon • Caso 3: Fila de ceros. Se diferencia la ecuación auxiliar. La ecuación auxiliar es un factor de la ecuación característica
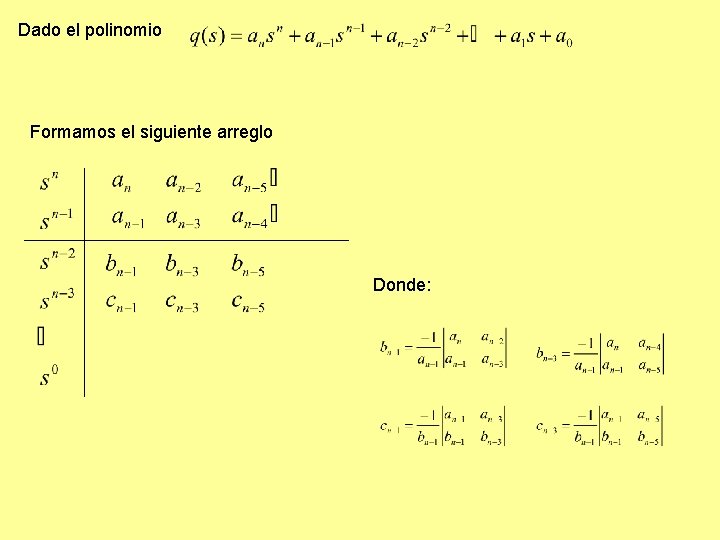
Dado el polinomio Formamos el siguiente arreglo Donde:
R(s) con K = 2 C(s) K s 3 1 2 s 2 3 K s 1 4/3 0 s 0 K 0 con K = 8 s 3 1 3 s 2 s 1 s 0 K K = 2, estable 2 0 K = 6, marginalmente estable s 3 1 2 s 2 3 K s 1 -2/3 0 s 0 K 0 con K = 6 K=8 inestable s 3 1 2 s 2 3 K s 1 0 0 s 0 K 0 fila de ceros (caso especial)
s 4 1 3 1 s 3 2 4 0 s 2 1 1 s 1 1 0 s 0 1 s 4 1 3 5 s 3 2 4 0 s 2 1 5 s 1 -6 0 s 0 5 Dos cambios de signo en la primera columna Dos raices en la parte real positiva
s 5 1 2 11 s 4 2 4 10 s 3 0 6 0 s 2 10 s 1 d 1 s 0 10 Un polinomio de orden impar, obligao, cruza en algun punto el eje
R(s) C(s) K s 4 1 1 s 3 1 1 s 2 έ K K si epsilon 0+ hay dos cambios de signo si epsilon 0 - hay dos cambios de signo s 1 s 0 K Conclución: No es posible estabilizar este sistema
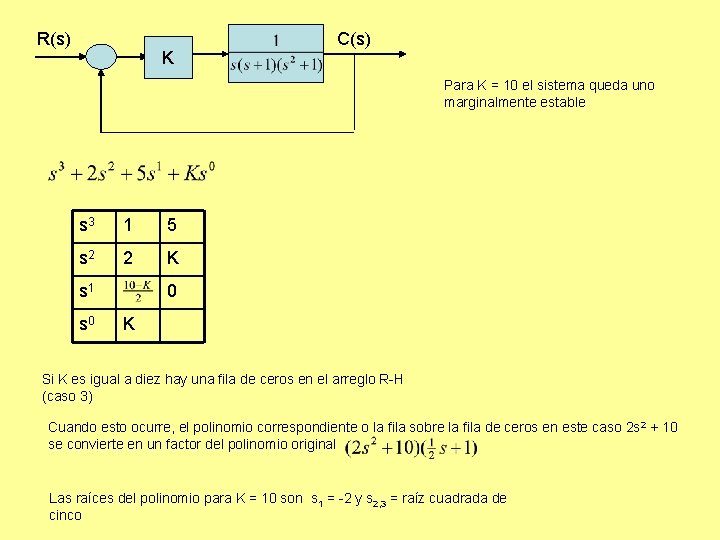
R(s) K C(s) Para K = 10 el sistema queda uno marginalmente estable s 3 1 5 s 2 2 K s 1 s 0 0 K Si K es igual a diez hay una fila de ceros en el arreglo R-H (caso 3) Cuando esto ocurre, el polinomio correspondiente o la fila sobre la fila de ceros en este caso 2 s 2 + 10 se convierte en un factor del polinomio original Las raíces del polinomio para K = 10 son s 1 = -2 y s 2, 3 = raíz cuadrada de cinco
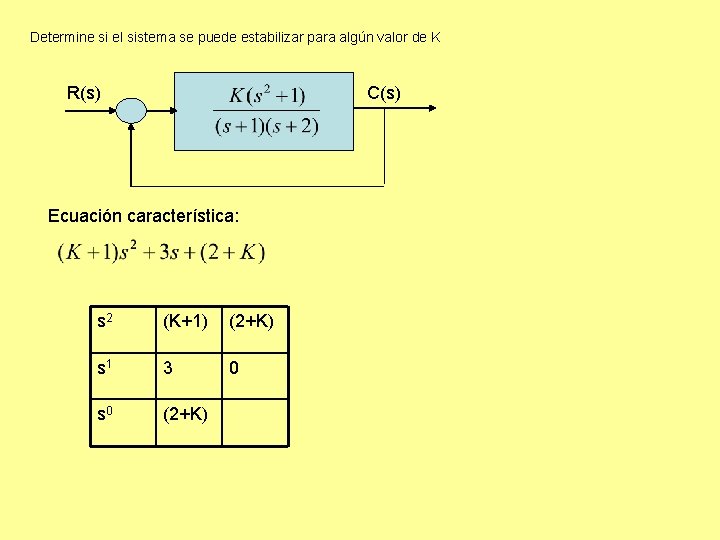
Determine si el sistema se puede estabilizar para algún valor de K R(s) C(s) Ecuación característica: s 2 (K+1) (2+K) s 1 3 0 s 0 (2+K)
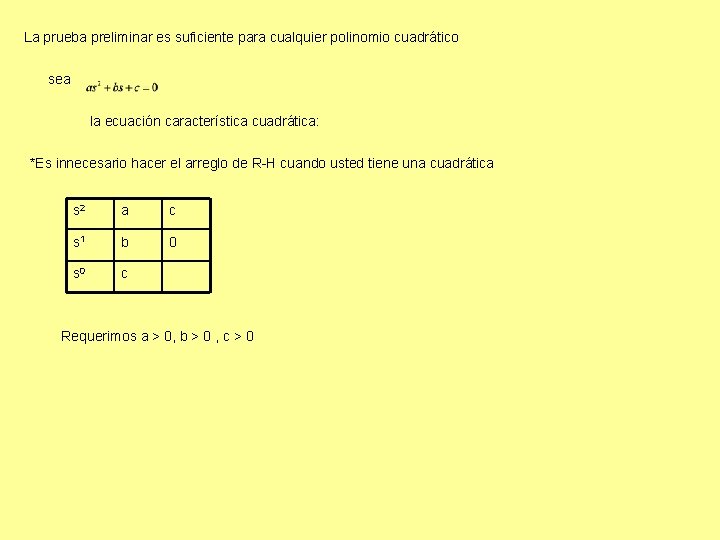
La prueba preliminar es suficiente para cualquier polinomio cuadrático sea la ecuación característica cuadrática: *Es innecesario hacer el arreglo de R-H cuando usted tiene una cuadrática s 2 a c s 1 b 0 s 0 c Requerimos a > 0, b > 0 , c > 0
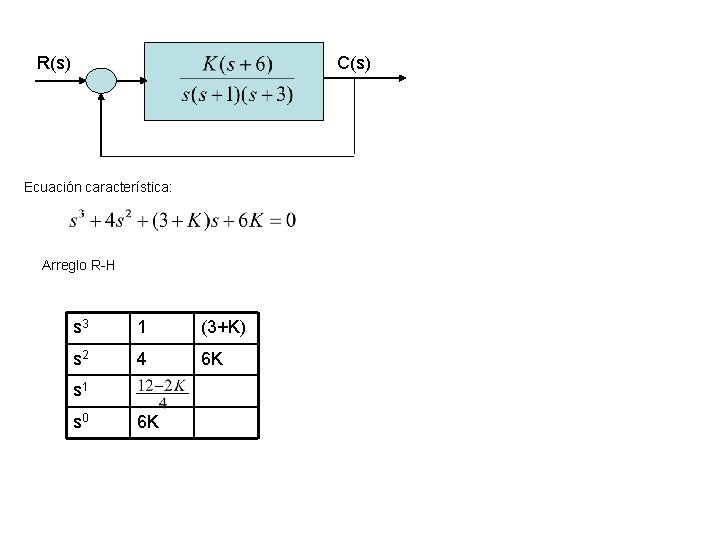
R(s) C(s) Ecuación característica: Arreglo R-H s 3 1 (3+K) s 2 4 6 K s 1 s 0 6 K
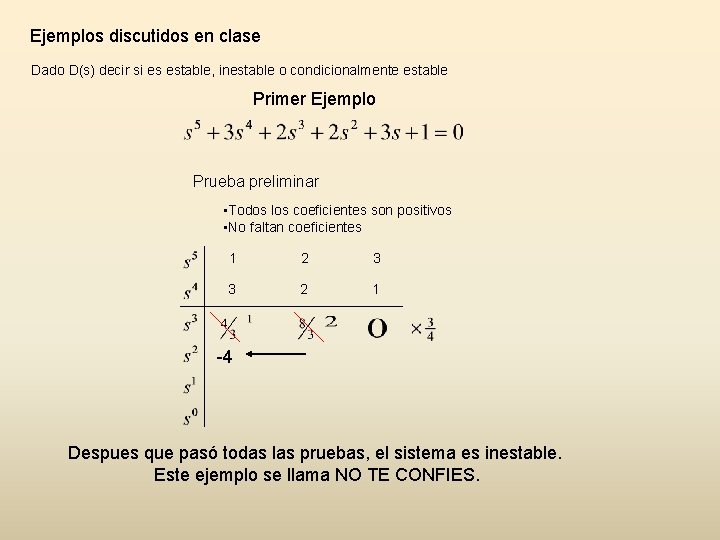
Ejemplos discutidos en clase Dado D(s) decir si es estable, inestable o condicionalmente estable Primer Ejemplo Prueba preliminar • Todos los coeficientes son positivos • No faltan coeficientes 1 2 3 3 2 1 -4 Despues que pasó todas las pruebas, el sistema es inestable. Este ejemplo se llama NO TE CONFIES.
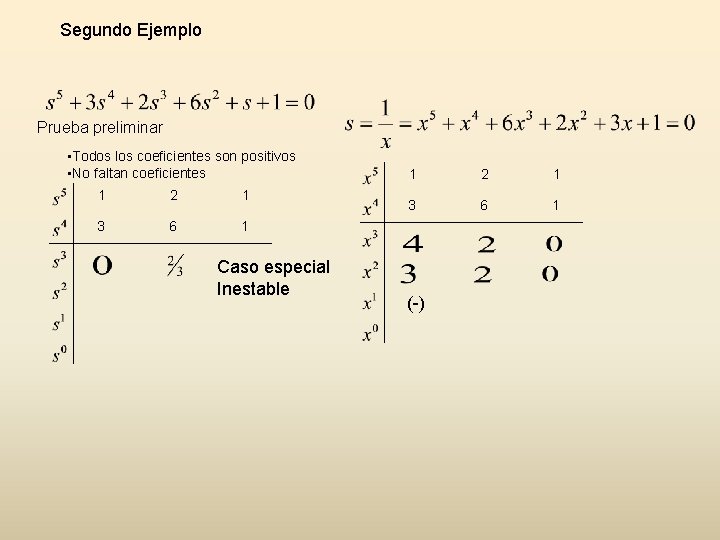
Segundo Ejemplo Prueba preliminar • Todos los coeficientes son positivos • No faltan coeficientes 1 2 1 3 6 1 Caso especial Inestable 1 2 1 3 6 1 (-)
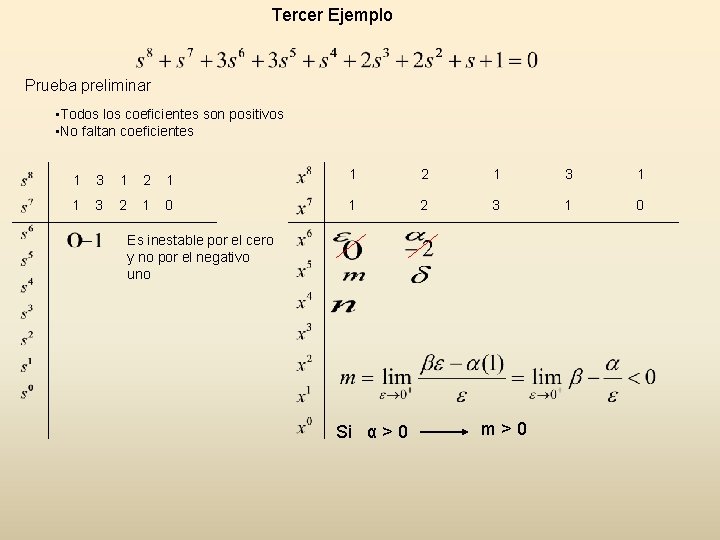
Tercer Ejemplo Prueba preliminar • Todos los coeficientes son positivos • No faltan coeficientes 1 3 1 2 1 3 1 1 3 2 1 0 1 2 3 1 0 Es inestable por el cero y no por el negativo uno Si α > 0 m>0
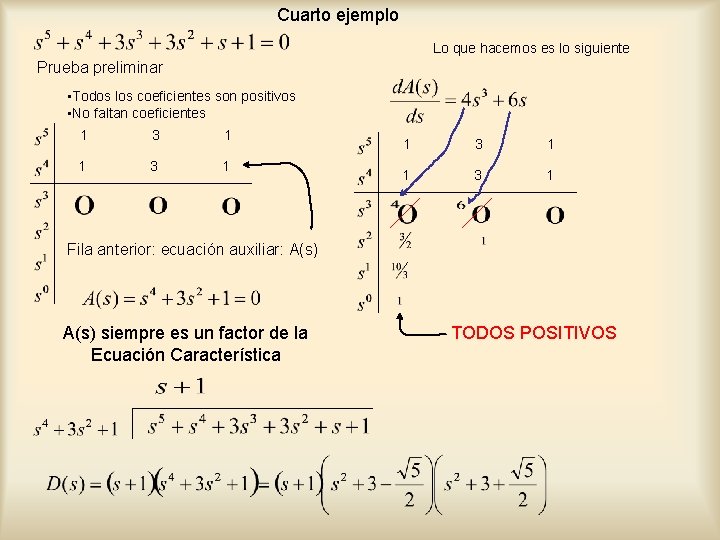
Cuarto ejemplo Lo que hacemos es lo siguiente Prueba preliminar • Todos los coeficientes son positivos • No faltan coeficientes 1 3 1 Fila anterior: ecuación auxiliar: A(s) siempre es un factor de la Ecuación Característica TODOS POSITIVOS
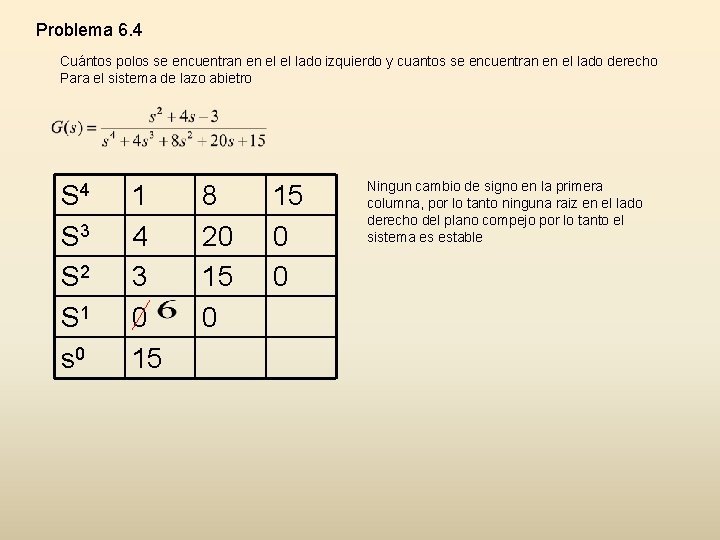
Problema 6. 4 Cuántos polos se encuentran en el el lado izquierdo y cuantos se encuentran en el lado derecho Para el sistema de lazo abietro S 4 S 3 S 2 S 1 s 0 1 4 3 0 15 8 20 15 0 0 Ningun cambio de signo en la primera columna, por lo tanto ninguna raiz en el lado derecho del plano compejo por lo tanto el sistema es estable
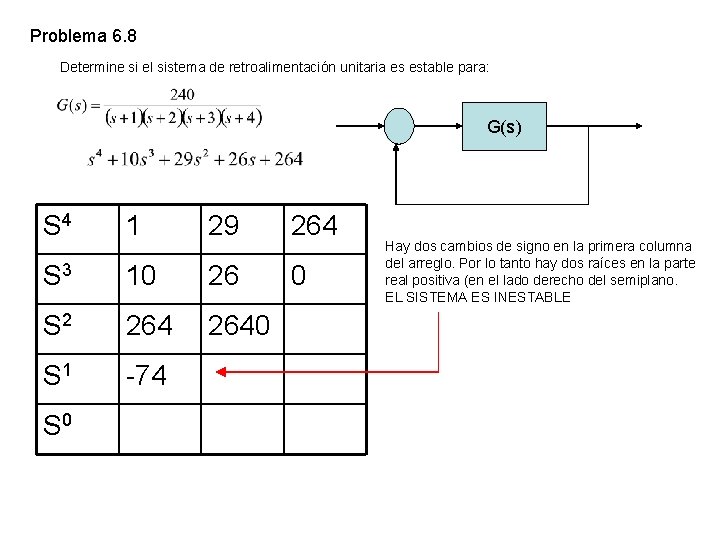
Problema 6. 8 Determine si el sistema de retroalimentación unitaria es estable para: G(s) S 4 1 29 264 S 3 10 26 0 S 2 2640 S 1 -74 S 0 Hay dos cambios de signo en la primera columna del arreglo. Por lo tanto hay dos raíces en la parte real positiva (en el lado derecho del semiplano. EL SISTEMA ES INESTABLE
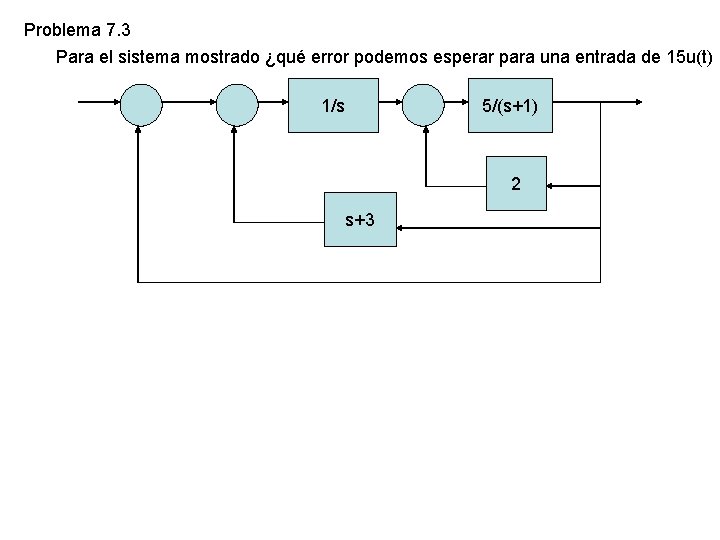
Problema 7. 3 Para el sistema mostrado ¿qué error podemos esperar para una entrada de 15 u(t) 1/s 5/(s+1) 2 s+3
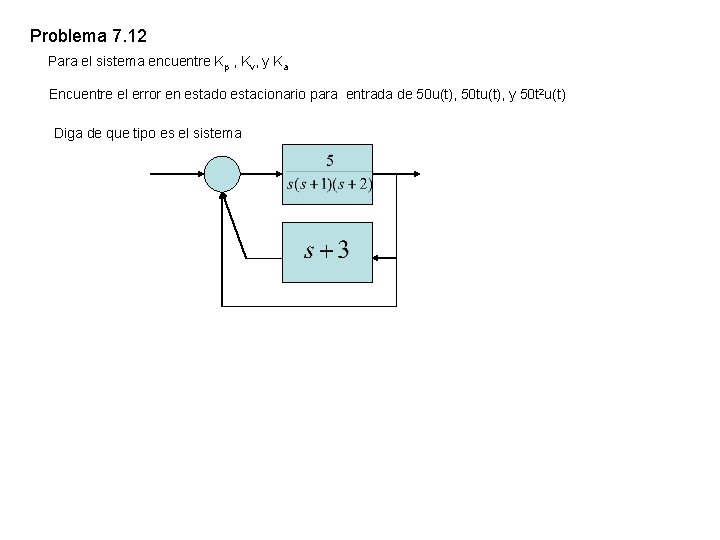
Problema 7. 12 Para el sistema encuentre Kp , Kv, y Ka Encuentre el error en estado estacionario para entrada de 50 u(t), 50 tu(t), y 50 t 2 u(t) Diga de que tipo es el sistema
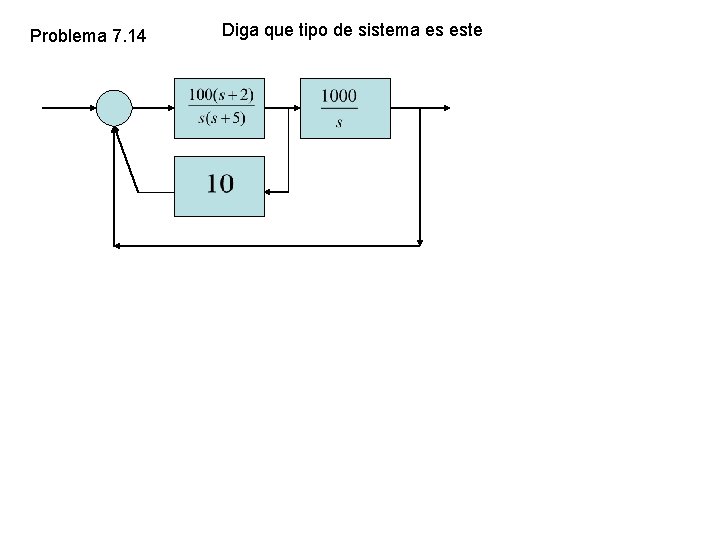
Problema 7. 14 Diga que tipo de sistema es este
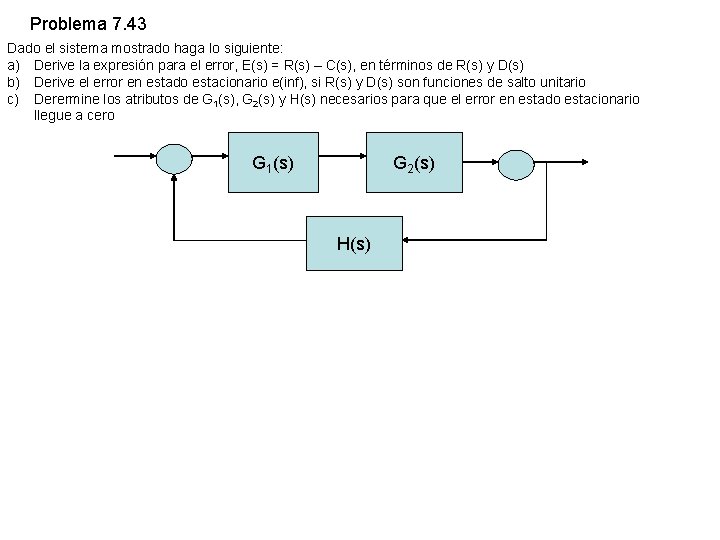
Problema 7. 43 Dado el sistema mostrado haga lo siguiente: a) Derive la expresión para el error, E(s) = R(s) – C(s), en términos de R(s) y D(s) b) Derive el error en estado estacionario e(inf), si R(s) y D(s) son funciones de salto unitario c) Derermine los atributos de G 1(s), G 2(s) y H(s) necesarios para que el error en estado estacionario llegue a cero G 1(s) G 2(s) H(s)
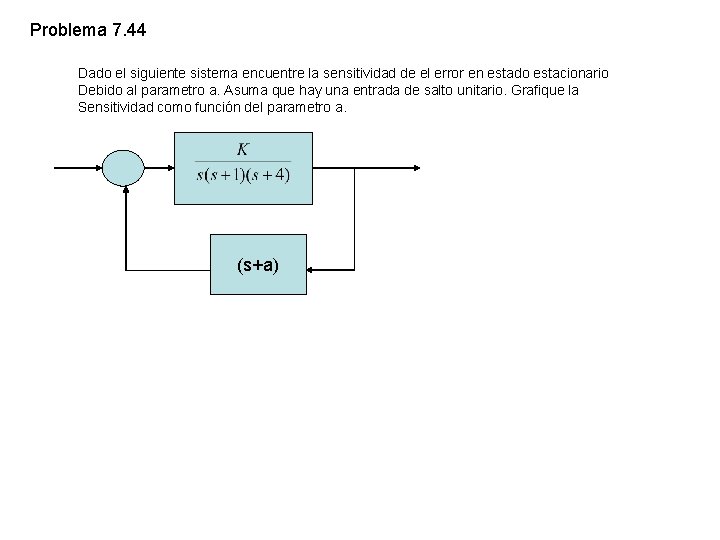
Problema 7. 44 Dado el siguiente sistema encuentre la sensitividad de el error en estado estacionario Debido al parametro a. Asuma que hay una entrada de salto unitario. Grafique la Sensitividad como función del parametro a. (s+a)
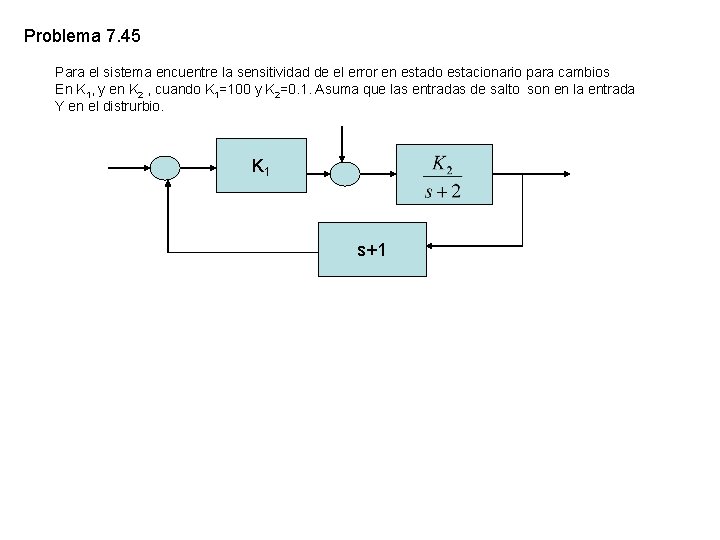
Problema 7. 45 Para el sistema encuentre la sensitividad de el error en estado estacionario para cambios En K 1, y en K 2 , cuando K 1=100 y K 2=0. 1. Asuma que las entradas de salto son en la entrada Y en el distrurbio. K 1 s+1
Reglas para Root locus Regla # 1 Condición angular : hay root locus si los ángulos G(s)H(s) = 180 mas o menos n 360 Condición de magnitud: |KG(s)H(s)| = 1 Note que 1 + KG(s)H(s) = 0 se puede escribir de la forma KG(s)H(s) = -1 + j 0 = 1ángulo -180+-k 360 para valores de k = 1, 2, 3………… Regla # 2 Root locus comienza en los polos y termina en los ceros X 0 Regla # 3 Root locus existe a la izquierda de un numero impar de polos y ceros Regla # 4 Root locus es simétrico con respecto al eje real Regla # 5 Las asíntotas señalan a los ceros en infinito todas las asíntotas se intersecan en un punto , σa y ese punto se encuentra e el eje real na = número de polos – número de ceros na = numero de asíntotas o ceros en el infinito
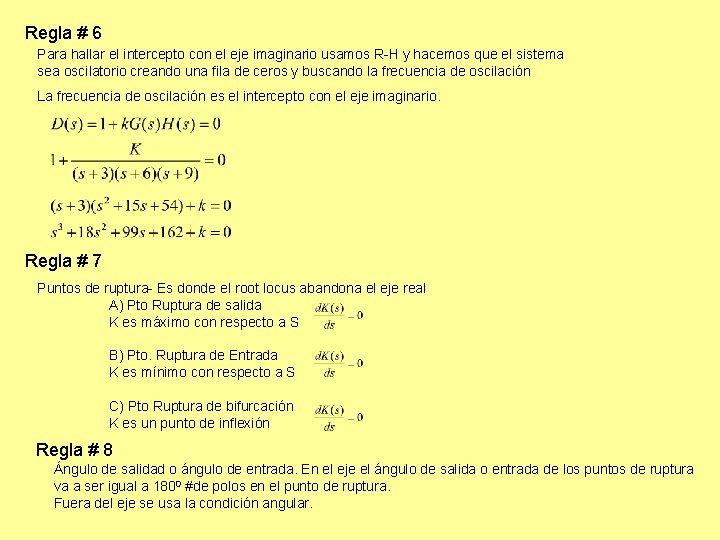
Regla # 6 Para hallar el intercepto con el eje imaginario usamos R-H y hacemos que el sistema sea oscilatorio creando una fila de ceros y buscando la frecuencia de oscilación La frecuencia de oscilación es el intercepto con el eje imaginario. Regla # 7 Puntos de ruptura- Es donde el root locus abandona el eje real A) Pto Ruptura de salida K es máximo con respecto a S B) Pto. Ruptura de Entrada K es mínimo con respecto a S C) Pto Ruptura de bifurcación K es un punto de inflexión Regla # 8 Ángulo de salidad o ángulo de entrada. En el eje el ángulo de salida o entrada de los puntos de ruptura va a ser igual a 1800 #de polos en el punto de ruptura. Fuera del eje se usa la condición angular.
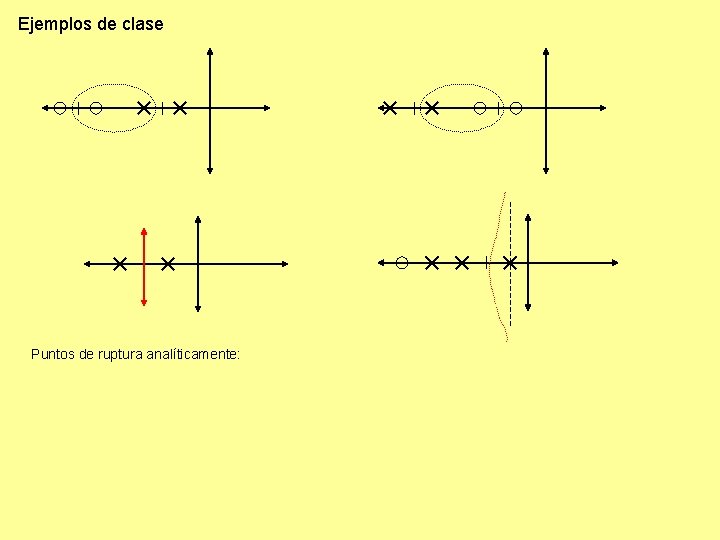
Ejemplos de clase Puntos de ruptura analíticamente:
Root locus es un procedimiento gráfico usado para determinar los polos de un sistema de lazo cerrado. Gráficamente, el locus es el conjunto de pasos en el plano trazado por los polos de lazo cerrado mientras se varía la ganancia (K) desde cero hasta infinito. En términos matemáticos dada una función KG(s) donde K es la ganancia del root locus y la función de transferencia para lazo cerrado es: El root locus esta dado por las raíces de 1 +KG(s) = 0 mientras K varía desde cera hasta el infinito. Mientras los valores de K cambian, las soluciones para la ecuación cambian La ecuación característica de un sistema está basada en la función de transferencia que sirve de modelo para el sistema. Ella contiene la información necesaria para determinar la respuesta de un sistema dinámico. Solo hay una ecuación característica para un sistema dado La ganancia del root locus, típicametne llamada K, es la ganancia del sistema de lazo cerrado. Mientras determinamos el root locus, variamos la ganancia desde cero hasta el infinito. Notamos que las variaciones correspondientes en los polos de lazo cerrado determinan el root locus. Mientras la ganancia se mueve desde cero hasta el infinito, los polos se mueven desde los forward loop polos hasta los forward loop ceros o el infinito.
El criterio angular se usa para determinar los ángulos de salida para las partes del root locus que se encuantran cerca de los polos de lazo abierto y para saber los ángulos de llegada para las partesd de l root locus que se encuentran cerca de los ceros de lazo abierto. Cuando este criterio es utilizado juntamente con el criterio de magnitud, se puede determinar si un punto en el plano complejo es o no es parte del root locus El criterio angular está definido como <KG(s) = -180 Note que se puede usar +180 en vez de -180. El uso de -180 es solo una convención. Como +180 y -180 son el mismo ángulo, cualquiera produce el mismo resultado. El criterio angular es el resultado directo de la definición de root locus; es otra forma para expresar los requisitos del locus. El root locus está definido como el conjunto de raíces que satisfacen la ecuación característica 1 + KG(s) = 0 o equivalentemente KG(s) = -1 Tomando la fase de cada lado de la ecuación resulta en criterio angular. El criterio de magnitud se usa para determinar las localizaciones de un conjunto de raíces en el plano complejo para un valor de K dado. Matemáticamente, el criterio de magnitud es |KG(s)| = 1 El criterio de magnitud es un resultado directo de la definición de root locus; es otra forma para expresar los requisitos del locus. El root locus se define como el conjunto de raíces que satisfacen la ecuación característica 1 + KG(s) = 0 o equivalentemente, KG(s) = -1 Tomando la magnitud de cada lado de la ecuación obtenermos el criterio de magnitud
El ángulo de salida es el ángulo al cual en el cual el locus sale de un polo en el plano complejo. EL ángulo de llegada es el ángulo en el cual el locus llega a un cero en el plano complejo. Por convención, ambos tipos de ángulos se miden relativamente a un rayo que comienza en el origen y se extiende hacia la derecha a través del eje real del plano complejo. Ambos, ángulo de salida y entrada se encuentran usando el criterio ángular Los puntos de corte ocurren en el locus donde dos o más loci convergen o divergen. Los puntos de corte suelen ocurrir en el eje real pero pueden aparecer en cualquier sitio del plano complejo. El loci que se acerca/diverge desde un punto de corte lo hace a ángulos que se encuentran colocados equitativamente con respecto al punto de corte. Los ángulos a los cuales ellos llegan/salen son una función del número de loci que se acerga/diverge del punto de corte. El criterio de estabilidad de Routh-Hurwitz es un método para determinar si un sistema es on o es estable basado en los coeficientes de la ecuación característica del sistema. El particularmente de ayda para los sistemas de un orden mayor (grande) porque no requiere que las expresiones del polinomio sean factorizadas.
La función de transferencia define las relaciones entre las entradas y salidas de un sistema. La función de transferencia es típicamente escrita en el dominio de la frecuencia, en vez del dominio del tiempo. La transformada de La. Place se usa para representar el dominio del tiempo en el dominio de la frecuencia. Si x(t) es la entrada a un sistema y y(t) es la salida del sistema, y la transformada La. Place de la entrada es X(s) y la transformada de La. Place de la salida es Y(s), entonces la función de transferencia entre la entrada y la salida es Y(s)/X(s)
Comenzamos con los polos y ceros del "forward loop". Como el locus representa el paso de las raíces (específicamente de los polos de lazo cerrado) mientras la ganancia se varía, comenzamos con la configuración en la cual la ganancia del sistema de lazo cerrado es igual a cero. Cada locus comienza en el polo de lazo forward y termina en forward loop cero. Si el sistema tiene más polos que ceros, entonces algunos de los loci terminan en ceros localizado infinitamente lejos de los polos. Varias root loci tienen paso en el eje real. La parte del eje real que tiene la porción del locus es determiado utilizano la siguiente regla: Si un número impar de polos y ceros existe en un punto que descansa a la derecha del punto en el cual se descansa en el eje real, entonces es punto corresponde al locus. Las asíntotas indican a donde los polos van a ir mientras la ganancia se acerca a infinito. Para sistemas con más polos que ceros, el número de asíntotas es igual al número de polos menos el número de ceros. En algunos sistemas no hay asíntotas; cuando el número de polos es igual al número de ceros en cada locus, se termina en un cero en vez de asintóticamente en el infinito. Notar que es posible dibujar un root locus para sistemas con más ceros que polos, pero esos sistemas no representan sistemas físicos. En estos casos uno puede pensar que algunos de los polos estan colocados en el infinito.
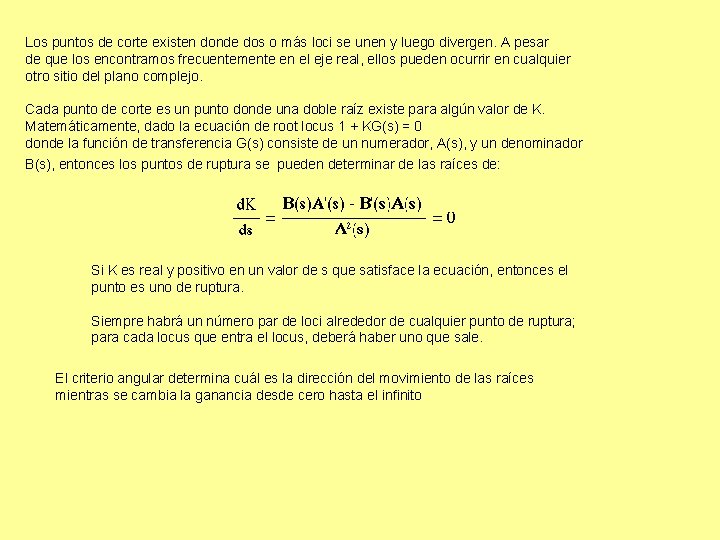
Los puntos de corte existen donde dos o más loci se unen y luego divergen. A pesar de que los encontramos frecuentemente en el eje real, ellos pueden ocurrir en cualquier otro sitio del plano complejo. Cada punto de corte es un punto donde una doble raíz existe para algún valor de K. Matemáticamente, dado la ecuación de root locus 1 + KG(s) = 0 donde la función de transferencia G(s) consiste de un numerador, A(s), y un denominador B(s), entonces los puntos de ruptura se pueden determinar de las raíces de: Si K es real y positivo en un valor de s que satisface la ecuación, entonces el punto es uno de ruptura. Siempre habrá un número par de loci alrededor de cualquier punto de ruptura; para cada locus que entra el locus, deberá haber uno que sale. El criterio angular determina cuál es la dirección del movimiento de las raíces mientras se cambia la ganancia desde cero hasta el infinito
Los puntos donde el root locus interseca el eje imaginariose indican con los valores de K en los cuales el sistema de lazo cerrado es marginalmente estable. El sistema de' lazo cerado será inestable para cualquier ganancia para la cual el locus se encuentre en la parte real positiva del plano complejo. Si el root locus cruza el eje imaginario desde izquierda a derecha en un punto K=K 0 y se mantiene completamente en la parte derecha del plano complejo, entonces el sistema es insetable para todos los valores de K>K 0. Por lo tanto, sabiemos que el valor de K 0 es bien útil. Algunos sistemas son particularmente nasty cuando su root locus entra y sale del eje imaginario. En estos sistemas, incrementar la ganancia de root locus causará que el sistema se vuelva inestable inicialmente y luego se vuelva estable de nuevo.
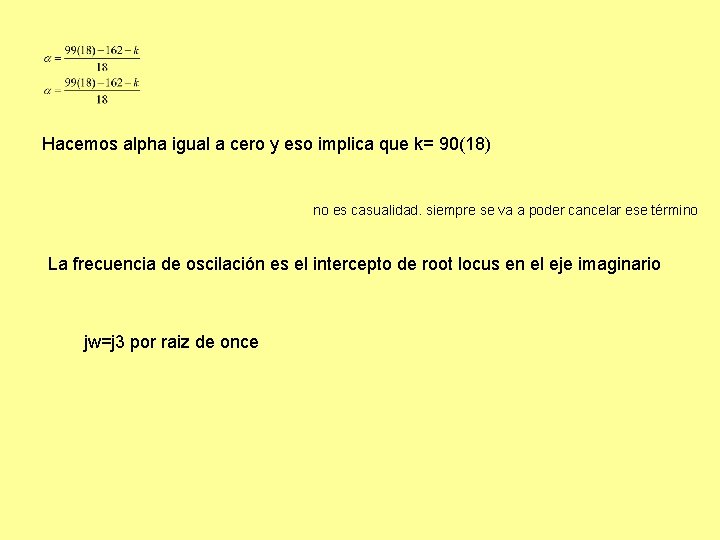
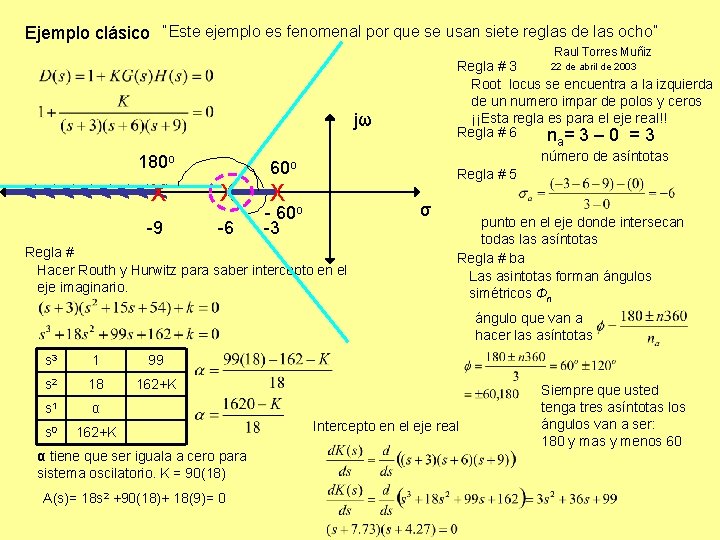
Hacemos alpha igual a cero y eso implica que k= 90(18) no es casualidad. siempre se va a poder cancelar ese término La frecuencia de oscilación es el intercepto de root locus en el eje imaginario jw=j 3 por raiz de once
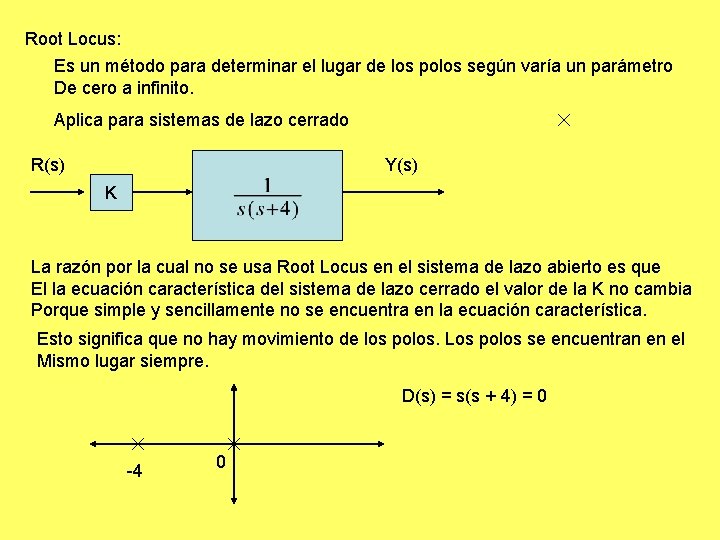
Root Locus: Es un método para determinar el lugar de los polos según varía un parámetro De cero a infinito. Aplica para sistemas de lazo cerrado R(s) Y(s) K La razón por la cual no se usa Root Locus en el sistema de lazo abierto es que El la ecuación característica del sistema de lazo cerrado el valor de la K no cambia Porque simple y sencillamente no se encuentra en la ecuación característica. Esto significa que no hay movimiento de los polos. Los polos se encuentran en el Mismo lugar siempre. D(s) = s(s + 4) = 0 -4 0
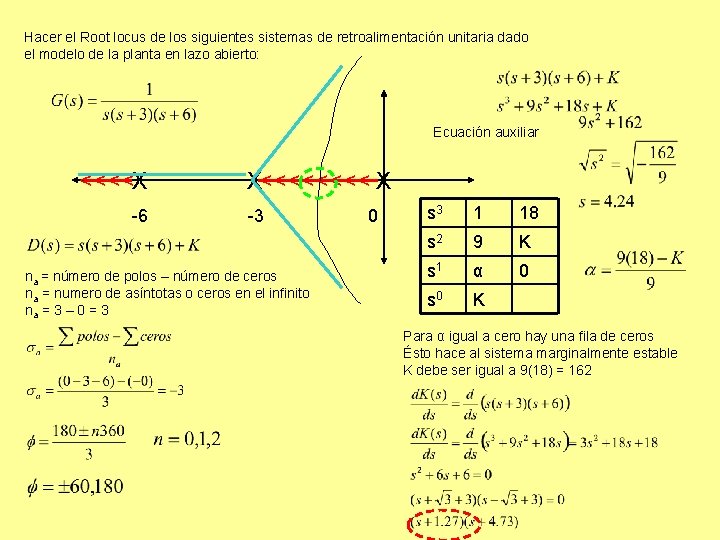
Ejemplo clásico “Este ejemplo es fenomenal por que se usan siete reglas de las ocho” Raul Torres Muñiz 22 de abril de 2003 Regla # 3 Root locus se encuentra a la izquierda de un numero impar de polos y ceros ¡¡Esta regla es para el eje real!! Regla # 6 n =3– 0 =3 jω a 180 o X <<<< -9 número de asíntotas 60 o X -6 Regla # 5 X σ - 60 o -3 Regla # Hacer Routh y Hurwitz para saber intercepto en el eje imaginario. punto en el eje donde intersecan todas las asíntotas Regla # ba Las asintotas forman ángulos simétricos Фn ángulo que van a hacer las asíntotas s 3 1 99 s 2 18 162+K s 1 α s 0 162+K α tiene que ser iguala a cero para sistema oscilatorio. K = 90(18) A(s)= 18 s 2 +90(18)+ 18(9)= 0 Intercepto en el eje real Siempre que usted tenga tres asíntotas los ángulos van a ser: 180 y mas y menos 60
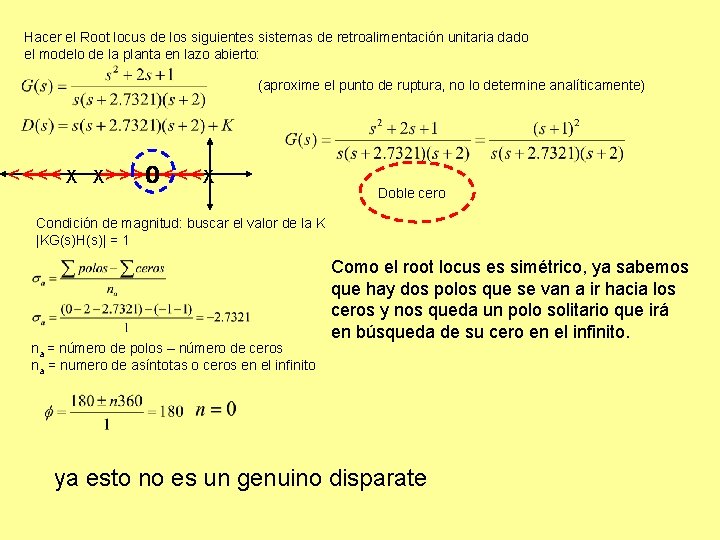
Hacer el Root locus de los siguientes sistemas de retroalimentación unitaria dado el modelo de la planta en lazo abierto: (aproxime el punto de ruptura, no lo determine analíticamente) <<<< X X>>>0<<< 0 X Doble cero Condición de magnitud: buscar el valor de la K |KG(s)H(s)| = 1 na = número de polos – número de ceros na = numero de asíntotas o ceros en el infinito Como el root locus es simétrico, ya sabemos que hay dos polos que se van a ir hacia los ceros y nos queda un polo solitario que irá en búsqueda de su cero en el infinito. ya esto no es un genuino disparate
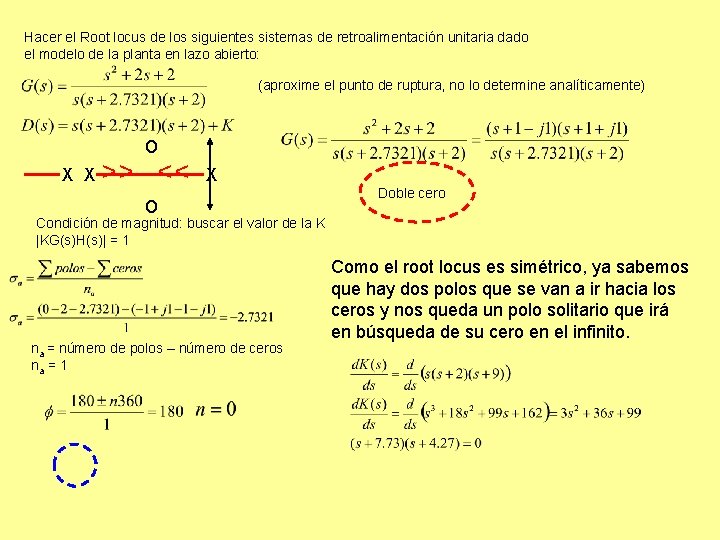
Hacer el Root locus de los siguientes sistemas de retroalimentación unitaria dado el modelo de la planta en lazo abierto: (aproxime el punto de ruptura, no lo determine analíticamente) X X >> o << X o Doble cero Condición de magnitud: buscar el valor de la K |KG(s)H(s)| = 1 na = número de polos – número de ceros na = 1 Como el root locus es simétrico, ya sabemos que hay dos polos que se van a ir hacia los ceros y nos queda un polo solitario que irá en búsqueda de su cero en el infinito.
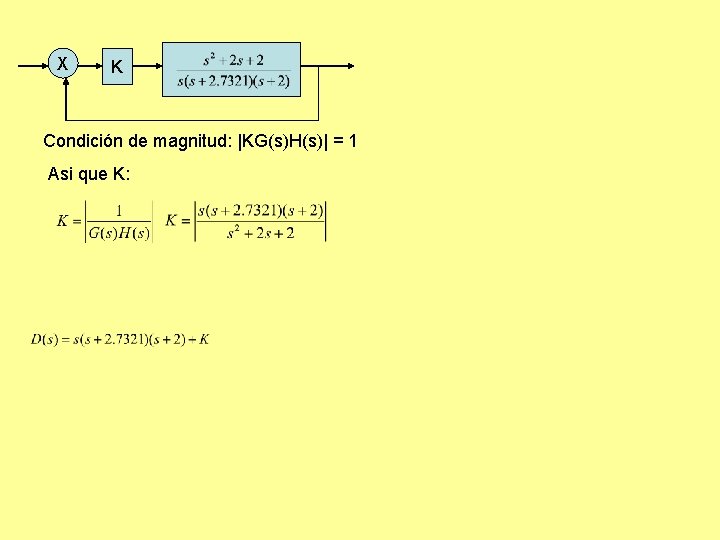
X K Condición de magnitud: |KG(s)H(s)| = 1 Asi que K:
Hacer el Root locus de los siguientes sistemas de retroalimentación unitaria dado el modelo de la planta en lazo abierto: Ecuación auxiliar <<<<X -6 X<<<< X -3 na = número de polos – número de ceros na = numero de asíntotas o ceros en el infinito na = 3 – 0 = 3 0 s 3 1 18 s 2 9 K s 1 α 0 s 0 K Para α igual a cero hay una fila de ceros Ésto hace al sistema marginalmente estable K debe ser igual a 9(18) = 162
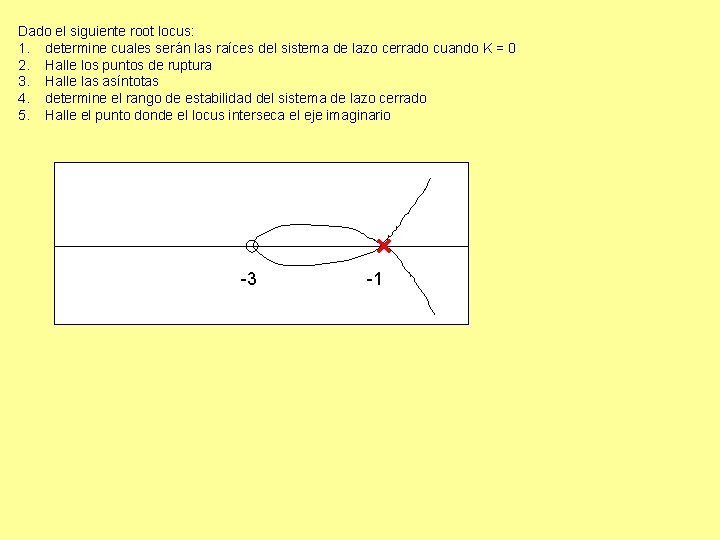
Dado el siguiente root locus: 1. determine cuales serán las raíces del sistema de lazo cerrado cuando K = 0 2. Halle los puntos de ruptura 3. Halle las asíntotas 4. determine el rango de estabilidad del sistema de lazo cerrado 5. Halle el punto donde el locus interseca el eje imaginario -3 -1
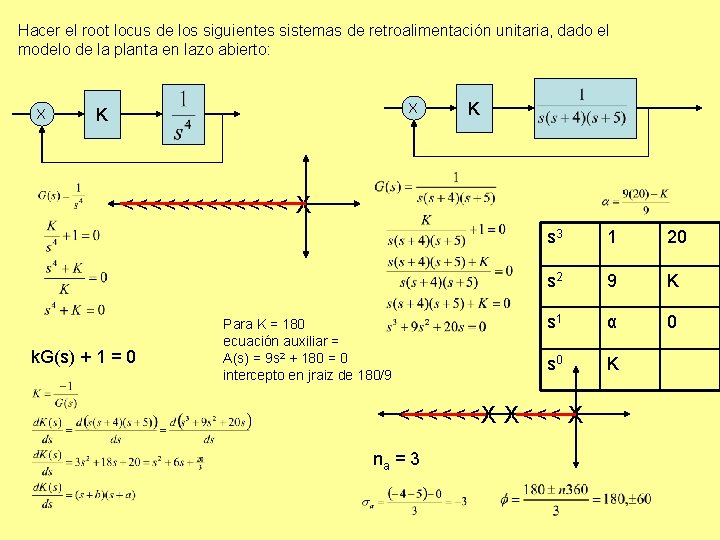
Hacer el root locus de los siguientes sistemas de retroalimentación unitaria, dado el modelo de la planta en lazo abierto: X X K K <<<<<< X k. G(s) + 1 = 0 Para K = 180 ecuación auxiliar = A(s) = 9 s 2 + 180 = 0 intercepto en jraiz de 180/9 s 3 1 20 s 2 9 K s 1 α 0 s 0 K <<<<<<X X<<< X na = 3
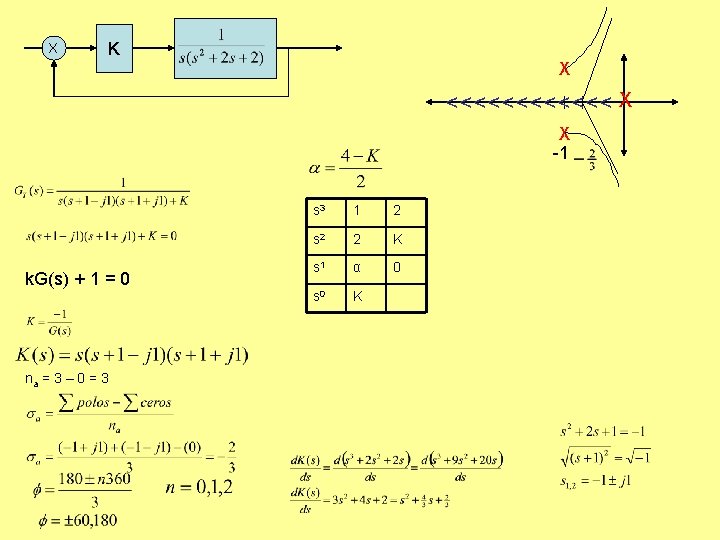
X K X <<<<<< X X -1 k. G(s) + 1 = 0 na = 3 – 0 = 3 s 3 1 2 s 2 2 K s 1 α 0 s 0 K
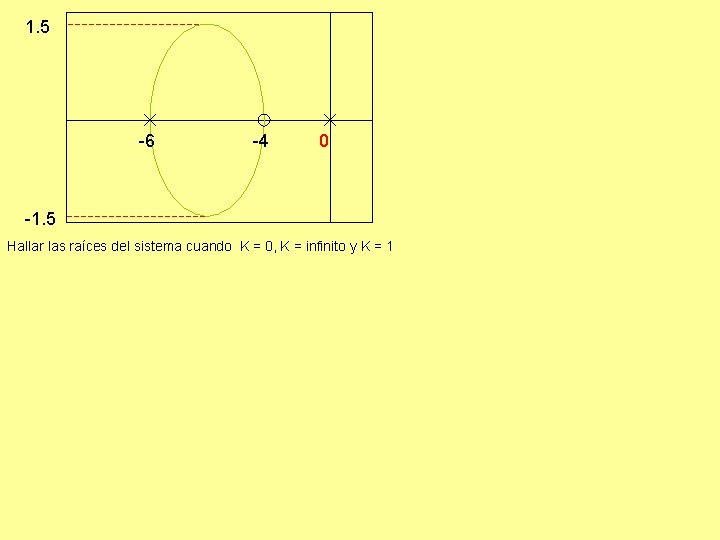
1. 5 -6 -4 0 -1. 5 Hallar las raíces del sistema cuando K = 0, K = infinito y K = 1
Fulanito de tal trajo un sistema de retroalimentación negativa unitaria con entrada R(s) y salida C(s). Al alimentarle una entrada de salto unitario se encontró que el error en régimen permanente resultóse 0. 5. Determine el tipo de sistema. ¿Cuál es el valor final de la planta cuando se le alimenta un salto de magnitud 10? B) Sultanito quiso copiarse de Fulanito, y trajo otro artefacto. Esta ve el error al alimentarle un salto unitario es de 1/3, e infinito para una entrada de rampa. ¿Cuál es el tipo de sistema de Pablo? ¿Cuál era el valor final de la planta cuando se le alimentó el salto unitario?
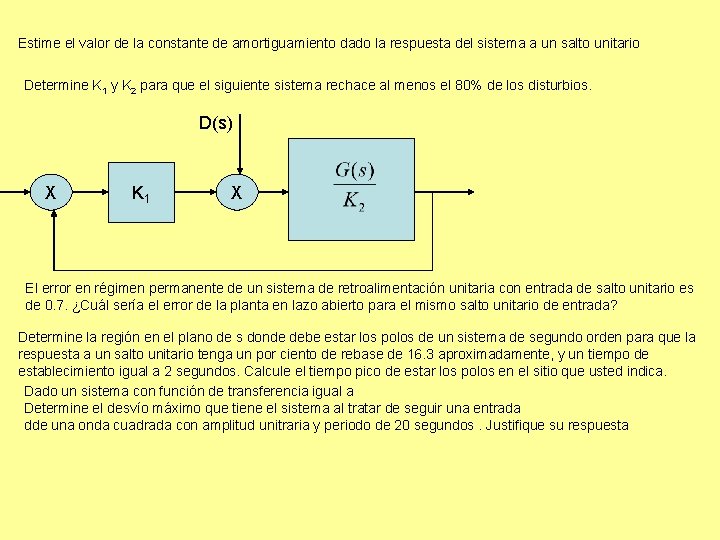
Estime el valor de la constante de amortiguamiento dado la respuesta del sistema a un salto unitario Determine K 1 y K 2 para que el siguiente sistema rechace al menos el 80% de los disturbios. D(s) X K 1 X El error en régimen permanente de un sistema de retroalimentación unitaria con entrada de salto unitario es de 0. 7. ¿Cuál sería el error de la planta en lazo abierto para el mismo salto unitario de entrada? Determine la región en el plano de s donde debe estar los polos de un sistema de segundo orden para que la respuesta a un salto unitario tenga un por ciento de rebase de 16. 3 aproximadamente, y un tiempo de establecimiento igual a 2 segundos. Calcule el tiempo pico de estar los polos en el sitio que usted indica. Dado un sistema con función de transferencia igual a Determine el desvío máximo que tiene el sistema al tratar de seguir una entrada dde una onda cuadrada con amplitud unitraria y periodo de 20 segundos. Justifique su respuesta
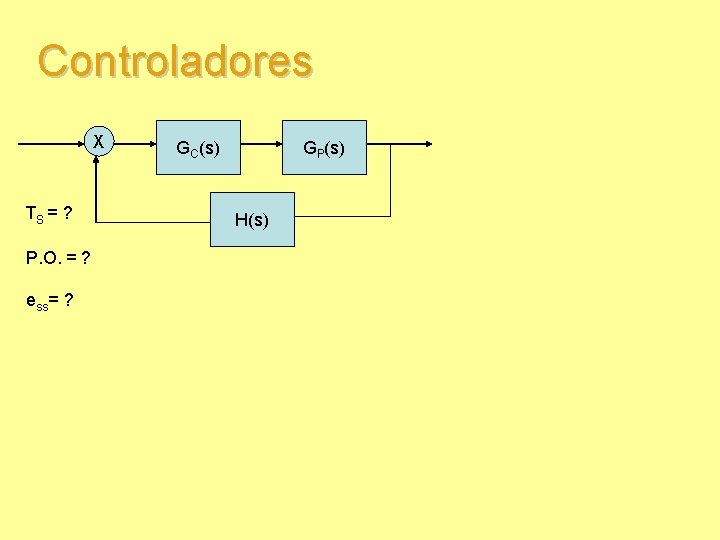
Controladores X TS = ? P. O. = ? ess= ? GC(s) GP(s) H(s)
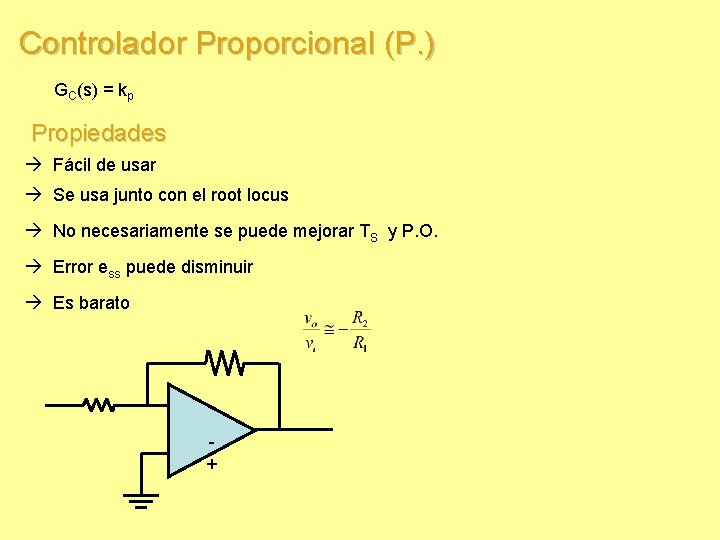
Controlador Proporcional (P. ) GC(s) = kp Propiedades Fácil de usar Se usa junto con el root locus No necesariamente se puede mejorar TS y P. O. Error ess puede disminuir Es barato +
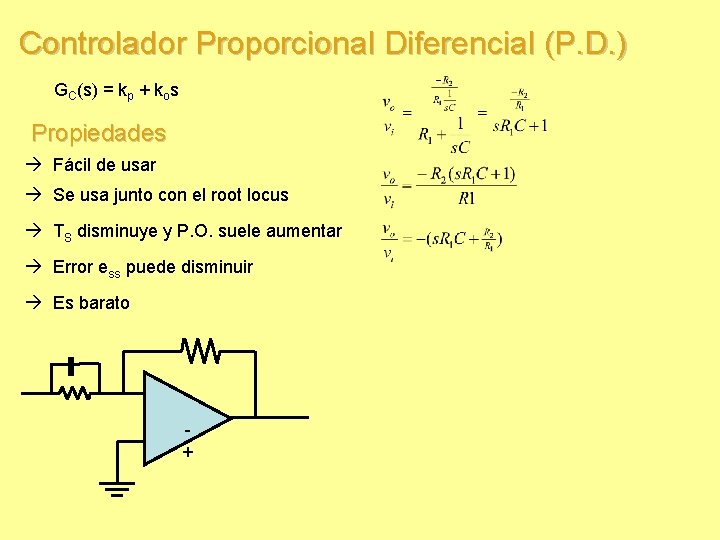
Controlador Proporcional Diferencial (P. D. ) GC(s) = kp + kos Propiedades Fácil de usar Se usa junto con el root locus TS disminuye y P. O. suele aumentar Error ess puede disminuir Es barato +
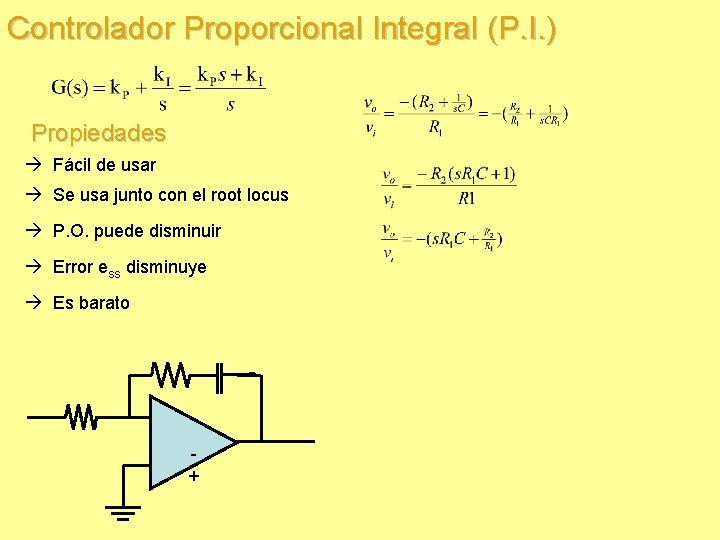
Controlador Proporcional Integral (P. I. ) Propiedades Fácil de usar Se usa junto con el root locus P. O. puede disminuir Error ess disminuye Es barato +
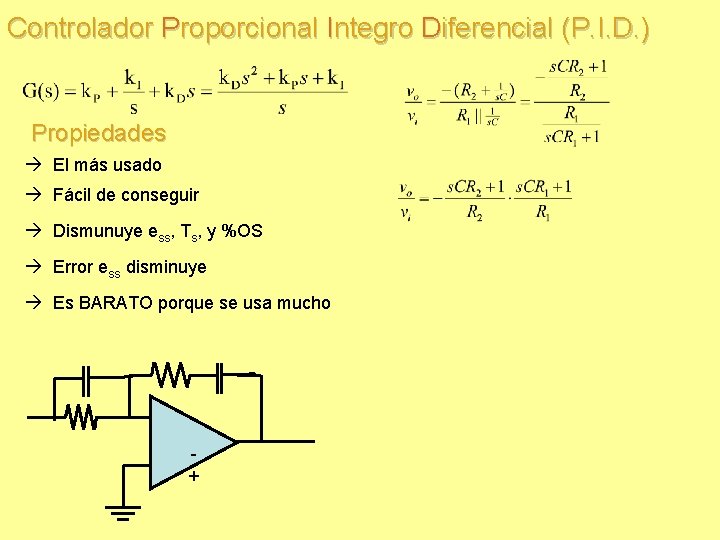
Controlador Proporcional Integro Diferencial (P. I. D. ) Propiedades El más usado Fácil de conseguir Dismunuye ess, Ts, y %OS Error ess disminuye Es BARATO porque se usa mucho +
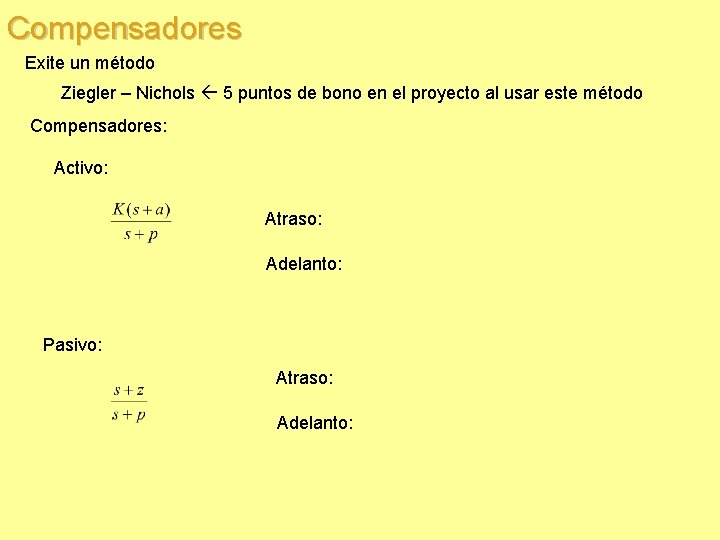
Compensadores Exite un método Ziegler – Nichols 5 puntos de bono en el proyecto al usar este método Compensadores: Activo: Atraso: Adelanto: Pasivo: Atraso: Adelanto:
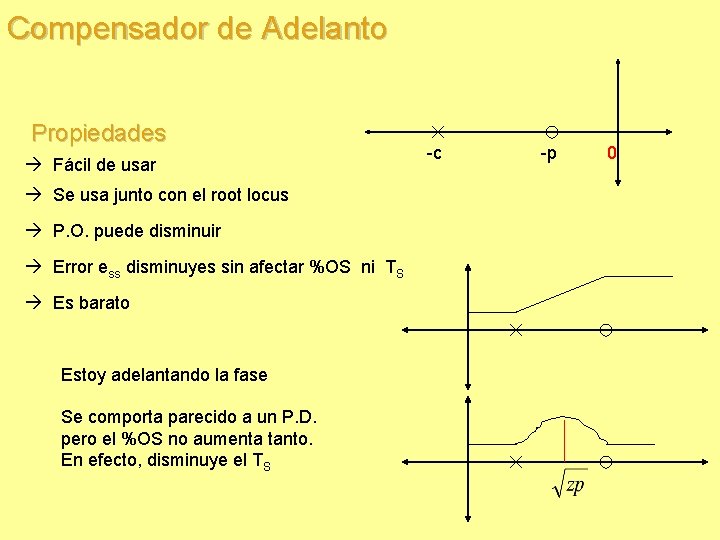
Compensador de Adelanto Propiedades Fácil de usar Se usa junto con el root locus P. O. puede disminuir Error ess disminuyes sin afectar %OS ni TS Es barato Estoy adelantando la fase Se comporta parecido a un P. D. pero el %OS no aumenta tanto. En efecto, disminuye el TS -c -p 0
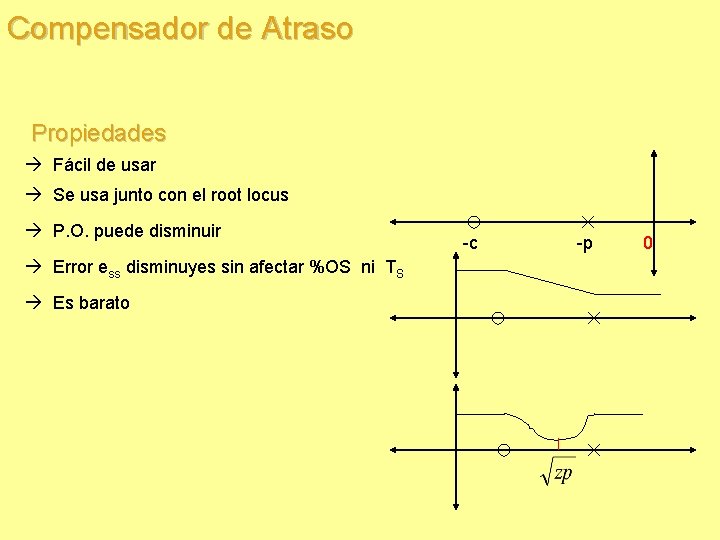
Compensador de Atraso Propiedades Fácil de usar Se usa junto con el root locus P. O. puede disminuir Error ess disminuyes sin afectar %OS ni TS Es barato -c -p 0
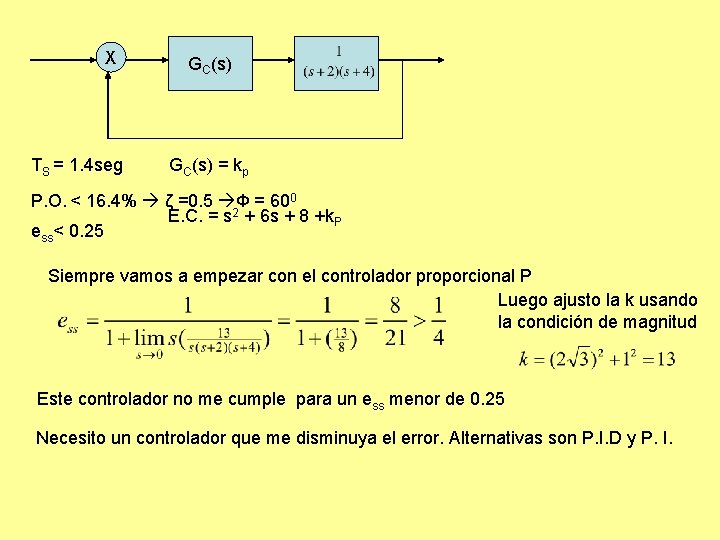
X TS = 1. 4 seg GC(s) = kp P. O. < 16. 4% ζ =0. 5 Ф = 600 E. C. = s 2 + 6 s + 8 +k. P ess< 0. 25 Siempre vamos a empezar con el controlador proporcional P Luego ajusto la k usando la condición de magnitud Este controlador no me cumple para un ess menor de 0. 25 Necesito un controlador que me disminuya el error. Alternativas son P. I. D y P. I.
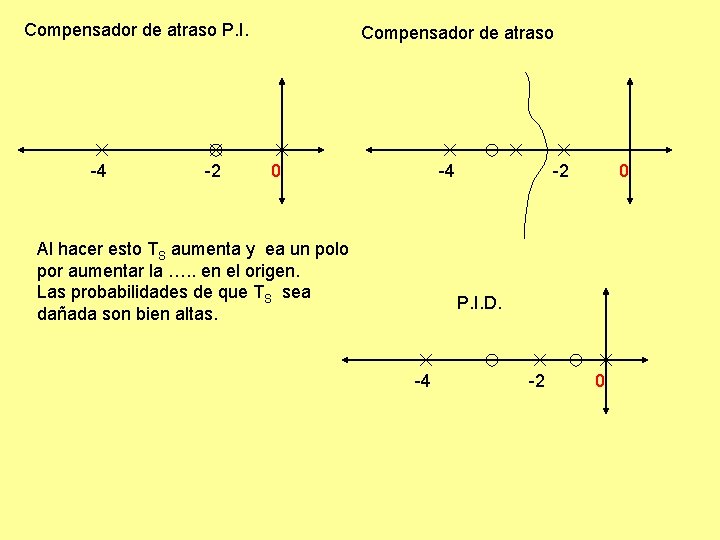
Compensador de atraso P. I. -4 -2 Compensador de atraso 0 -4 Al hacer esto TS aumenta y ea un polo por aumentar la …. . en el origen. Las probabilidades de que TS sea dañada son bien altas. -2 0 P. I. D. -4 -2 0
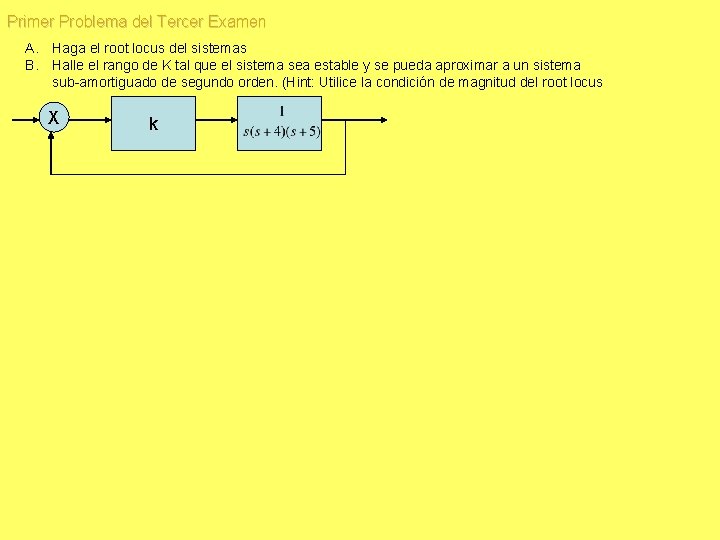
Primer Problema del Tercer Examen A. Haga el root locus del sistemas B. Halle el rango de K tal que el sistema sea estable y se pueda aproximar a un sistema sub-amortiguado de segundo orden. (Hint: Utilice la condición de magnitud del root locus X k
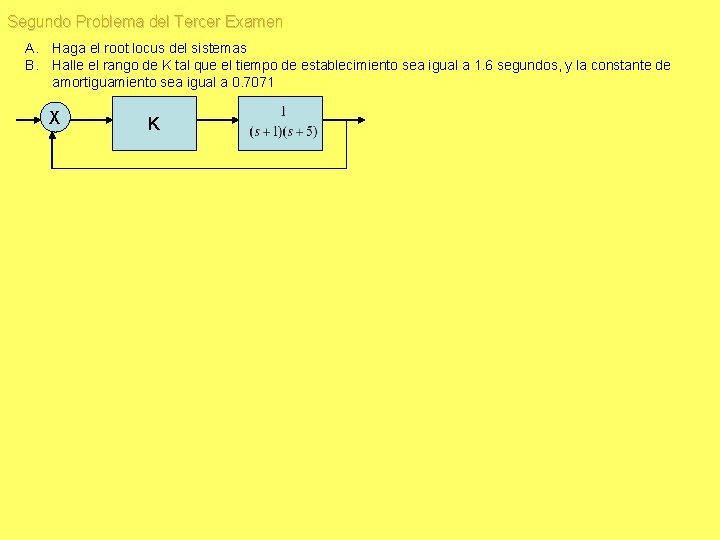
Segundo Problema del Tercer Examen A. Haga el root locus del sistemas B. Halle el rango de K tal que el tiempo de establecimiento sea igual a 1. 6 segundos, y la constante de amortiguamiento sea igual a 0. 7071 X K
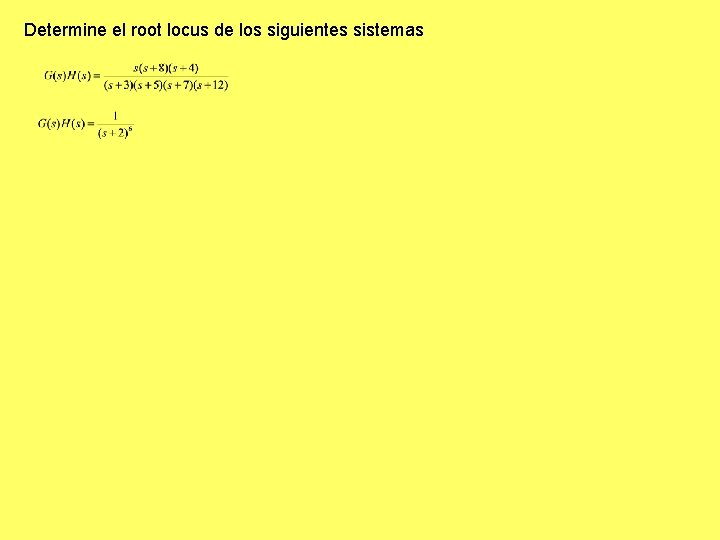
Determine el root locus de los siguientes sistemas