
Regelstrecken modellieren Dr Hergen Scheck BBS Lchow 22006
Regelstrecken modellieren Dr. Hergen Scheck BBS Lüchow 2/2006

Regelkreis Regelgröße Bedieneinrichtung Leitgerät Führungsgröße Sollgrößen Regler Regeldifferenz Vergleichseinrichtung Messgerät Reglerausgangsgröße Stelleinrichtung Stellgröße Regelstrecke Aufgabengrößen Erweiterte Regelstrecke Im Unterschied zur Steuerug wird die Ausgangsgröße ständig mit einer Führungsgröße verglichen, so dass sofort auf Störungen oder eine veränderung der Sollgröße reagiert werden kann.
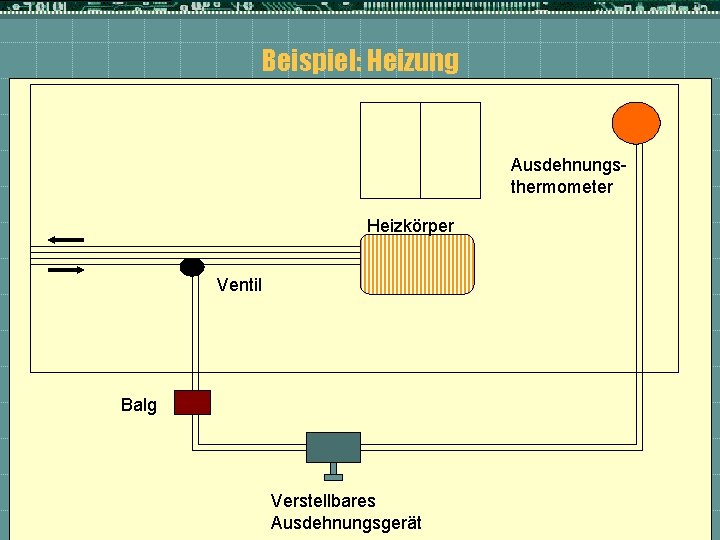
Beispiel: Heizung Ausdehnungsthermometer Heizkörper Ventil Balg Verstellbares Ausdehnungsgerät
Modellieren von Systemen (Regelstrecken) Achtung – Attention – Attenzione – Atención – Внимание – 注意 - Hoj t Bevor untersucht werden soll, wie Regler arbeiten, ist es wichtig, die zu regelnden Systeme (d. h. die Regelstrecken) selbst zu modellieren. t Die Beispiele in dieser Präsentation beschäftigen sich daher nicht mit Reglern, sondern nur mit den Systemen!
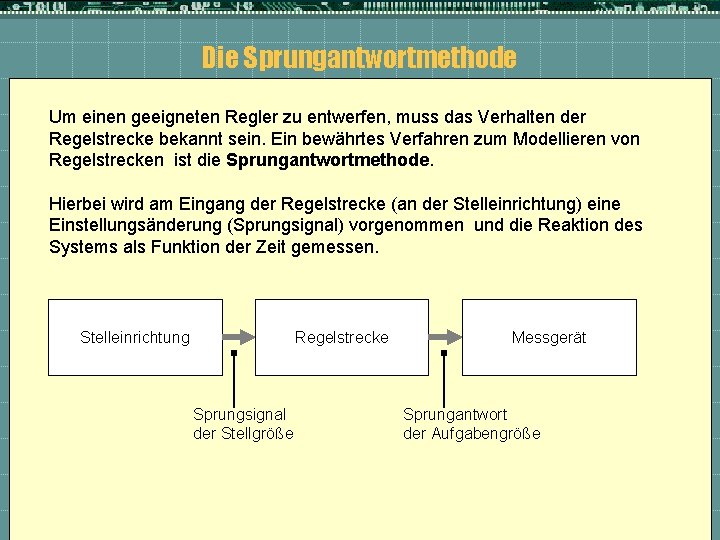
Die Sprungantwortmethode Um einen geeigneten Regler zu entwerfen, muss das Verhalten der Regelstrecke bekannt sein. Ein bewährtes Verfahren zum Modellieren von Regelstrecken ist die Sprungantwortmethode. Hierbei wird am Eingang der Regelstrecke (an der Stelleinrichtung) eine Einstellungsänderung (Sprungsignal) vorgenommen und die Reaktion des Systems als Funktion der Zeit gemessen. Stelleinrichtung Regelstrecke Sprungsignal der Stellgröße Messgerät Sprungantwort der Aufgabengröße
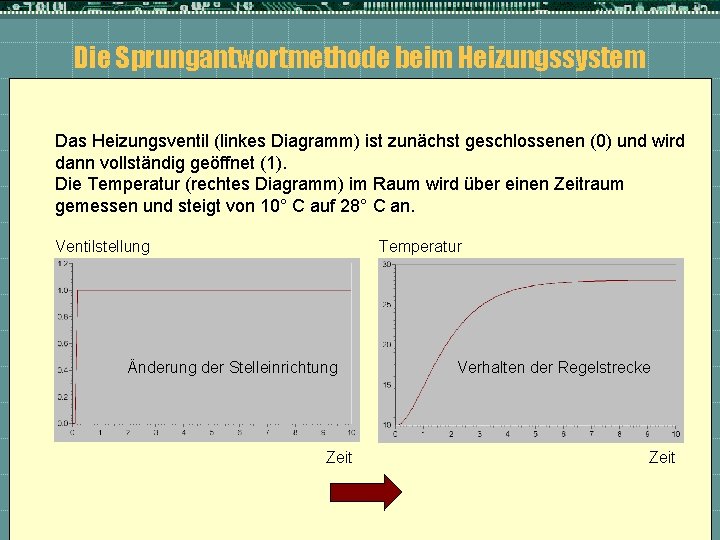
Die Sprungantwortmethode beim Heizungssystem Das Heizungsventil (linkes Diagramm) ist zunächst geschlossenen (0) und wird dann vollständig geöffnet (1). Die Temperatur (rechtes Diagramm) im Raum wird über einen Zeitraum gemessen und steigt von 10° C auf 28° C an. Ventilstellung Temperatur Änderung der Stelleinrichtung Zeit Verhalten der Regelstrecke Zeit

Modellierung von Regelstrecken reagieren unterschiedlich auf eine Sprungantwort. Es gibt aber typische Verhaltensweisen, nach denen sie sich klassifizieren lassen. Man unterscheidet Systeme mit und ohne Ausgleichsverhalten. Proportionales Verhalten: Das System reagiert unmittelbar und nimmt einen neuen stabilen Endzustand ein (System mit Ausgleichsverhalten). Integrierendes Verhalten: Das System reagiert unmittelbar und nimmt keinen neuen stabilen Endzustand ein (System ohne Ausgleichsverhalten). P-Strecke I-Strecke
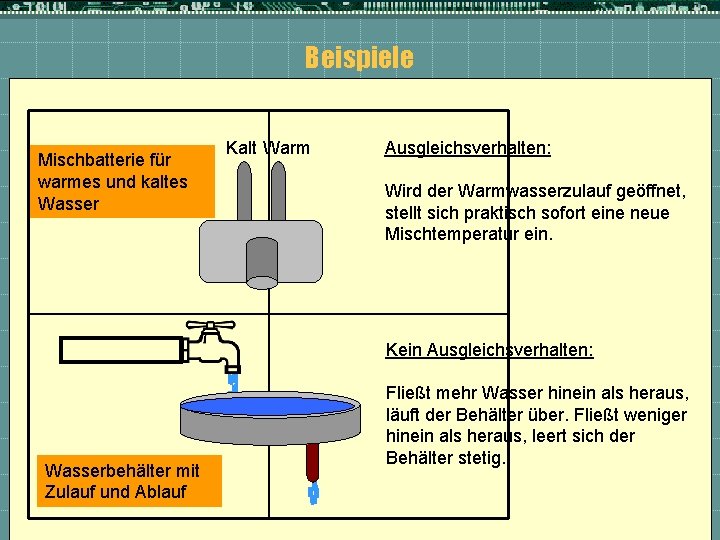
Beispiele Mischbatterie für warmes und kaltes Wasser Kalt Warm Ausgleichsverhalten: Wird der Warmwasserzulauf geöffnet, stellt sich praktisch sofort eine neue Mischtemperatur ein. Kein Ausgleichsverhalten: Wasserbehältermit Zulaufund und. Ablauf Fließt mehr Wasser hinein als heraus, läuft der Behälter über. Fließt weniger hinein als heraus, leert sich der Behälter stetig.
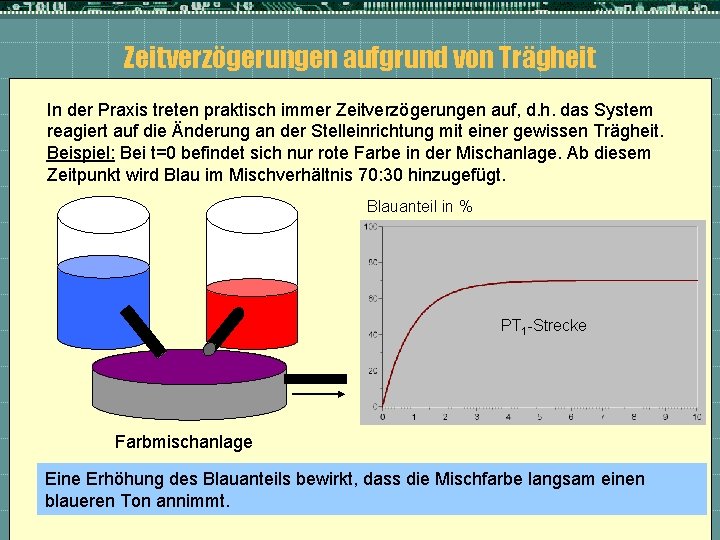
Zeitverzögerungen aufgrund von Trägheit In der Praxis treten praktisch immer Zeitverzögerungen auf, d. h. das System reagiert auf die Änderung an der Stelleinrichtung mit einer gewissen Trägheit. Beispiel: Bei t=0 befindet sich nur rote Farbe in der Mischanlage. Ab diesem Zeitpunkt wird Blau im Mischverhältnis 70: 30 hinzugefügt. Blauanteil in % PT 1 -Strecke Farbmischanlage Eine Erhöhung des Blauanteils bewirkt, dass die Mischfarbe langsam einen blaueren Ton annimmt.
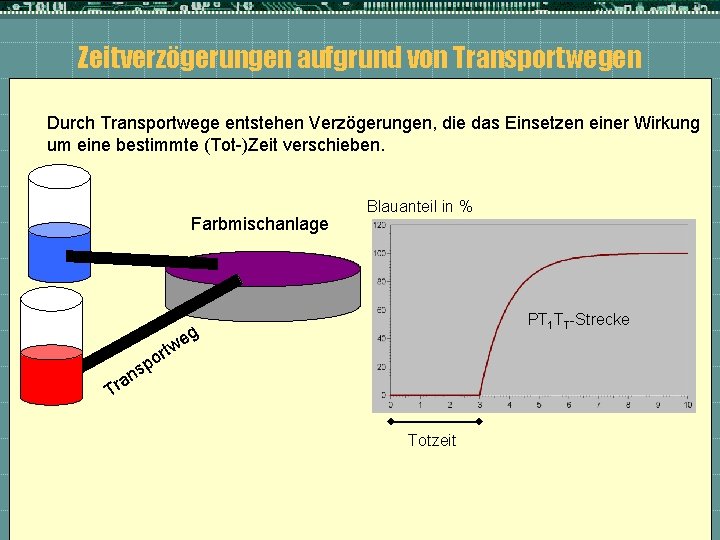
Zeitverzögerungen aufgrund von Transportwegen Durch Transportwege entstehen Verzögerungen, die das Einsetzen einer Wirkung um eine bestimmte (Tot-)Zeit verschieben. Farbmischanlage o Tr p ns e rtw Blauanteil in % PT 1 TT-Strecke g a Totzeit
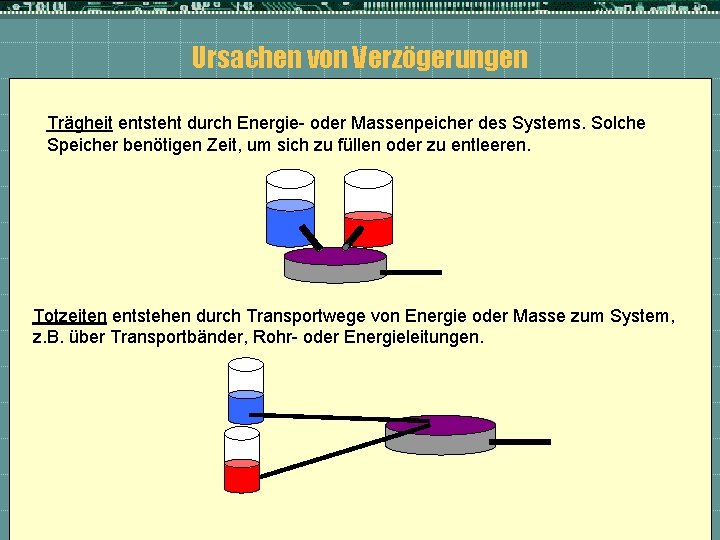
Ursachen von Verzögerungen Trägheit entsteht durch Energie- oder Massenpeicher des Systems. Solche Speicher benötigen Zeit, um sich zu füllen oder zu entleeren. Totzeiten entstehen durch Transportwege von Energie oder Masse zum System, z. B. über Transportbänder, Rohr- oder Energieleitungen.
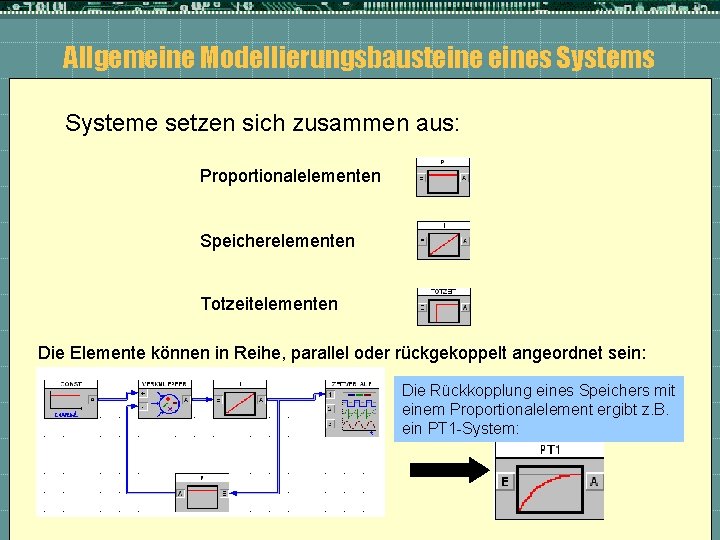
Allgemeine Modellierungsbausteines Systeme setzen sich zusammen aus: Proportionalelementen Speicherelementen Totzeitelementen Die Elemente können in Reihe, parallel oder rückgekoppelt angeordnet sein: Die Rückkopplung eines Speichers mit einem Proportionalelement ergibt z. B. ein PT 1 -System:
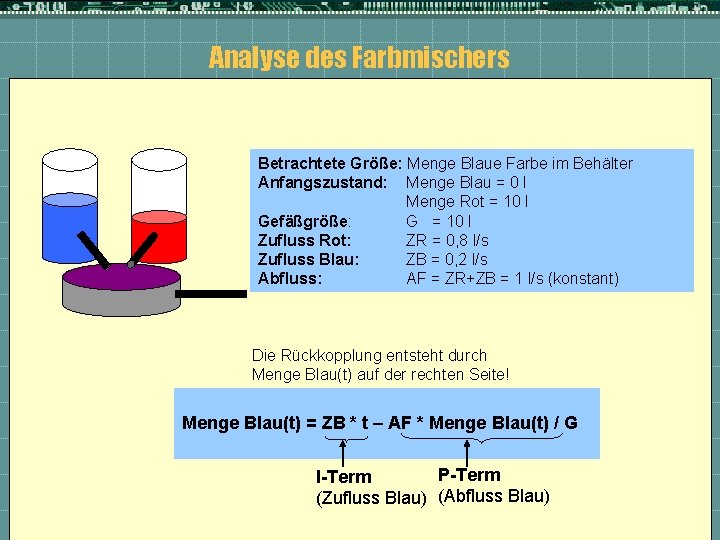
Analyse des Farbmischers Betrachtete Größe: Menge Blaue Farbe im Behälter Anfangszustand: Menge Blau = 0 l Menge Rot = 10 l Gefäßgröße: G = 10 l Zufluss Rot: ZR = 0, 8 l/s Zufluss Blau: ZB = 0, 2 l/s Abfluss: AF = ZR+ZB = 1 l/s (konstant) Die Rückkopplung entsteht durch Menge Blau(t) auf der rechten Seite! Menge Blau(t) = ZB * t – AF * Menge Blau(t) / G P-Term I-Term (Zufluss Blau) (Abfluss Blau)
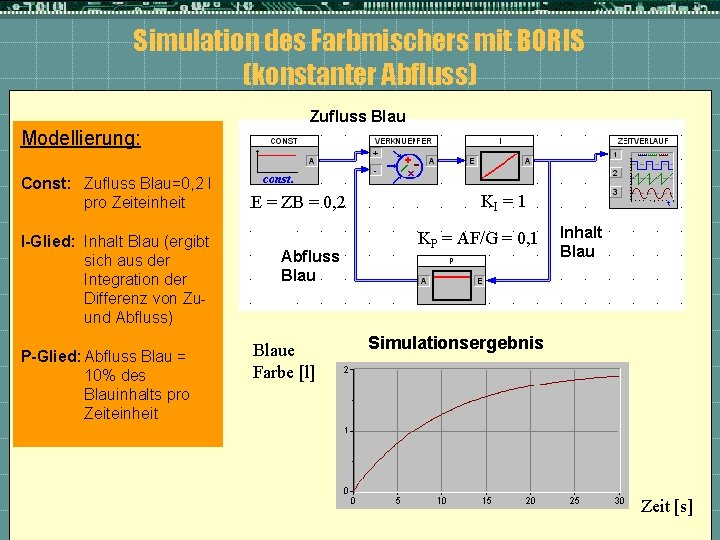
Simulation des Farbmischers mit BORIS (konstanter Abfluss) Zufluss Blau Modellierung: Const: Zufluss Blau=0, 2 l pro Zeiteinheit I-Glied: Inhalt Blau (ergibt sich aus der Integration der Differenz von Zuund Abfluss) P-Glied: Abfluss Blau = 10% des Blauinhalts pro Zeiteinheit E = ZB = 0, 2 Abfluss Blaue Farbe [l] KI = 1 KP = AF/G = 0, 1 Inhalt Blau Simulationsergebnis Zeit [s]
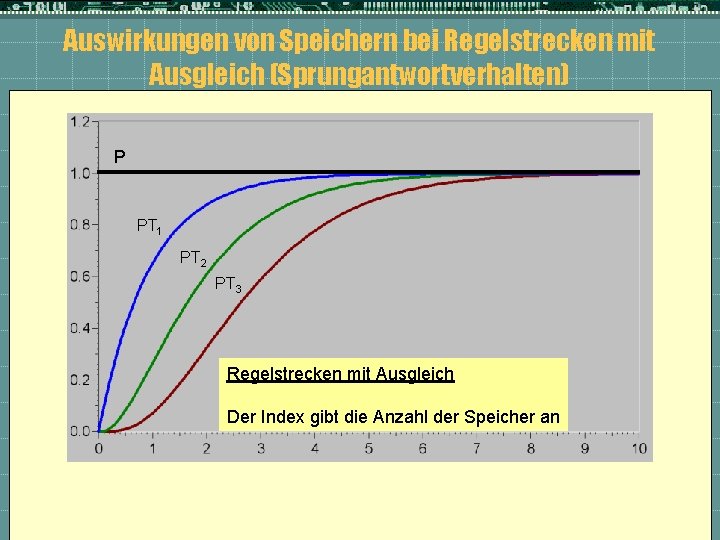
Auswirkungen von Speichern bei Regelstrecken mit Ausgleich (Sprungantwortverhalten) P PT 1 PT 2 PT 3 Regelstrecken mit Ausgleich Der Index gibt die Anzahl der Speicher an
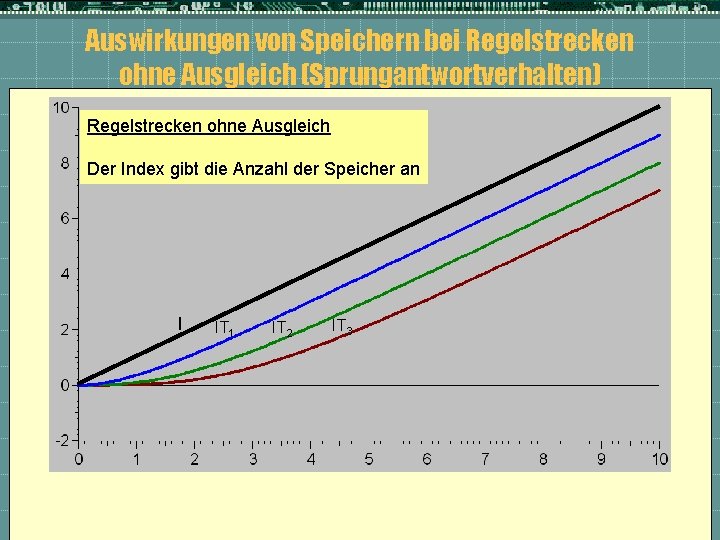
Auswirkungen von Speichern bei Regelstrecken ohne Ausgleich (Sprungantwortverhalten) Regelstrecken ohne Ausgleich Der Index gibt die Anzahl der Speicher an I IT 1 IT 2 IT 3
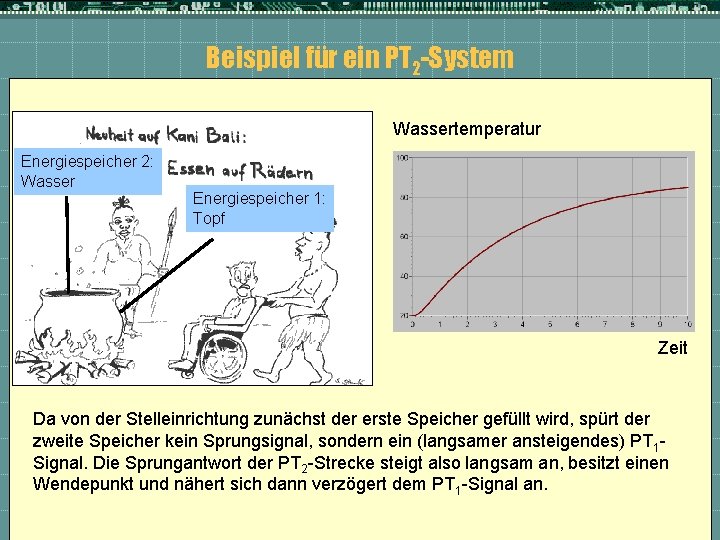
Beispiel für ein PT 2 -System Wassertemperatur Energiespeicher 2: Wasser Energiespeicher 1: Topf Zeit Da von der Stelleinrichtung zunächst der erste Speicher gefüllt wird, spürt der zweite Speicher kein Sprungsignal, sondern ein (langsamer ansteigendes) PT 1 Signal. Die Sprungantwort der PT 2 -Strecke steigt also langsam an, besitzt einen Wendepunkt und nähert sich dann verzögert dem PT 1 -Signal an.
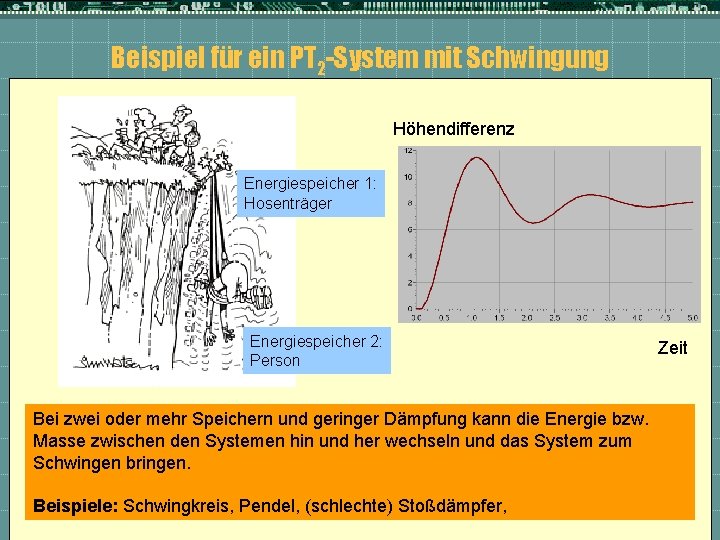
Beispiel für ein PT 2 -System mit Schwingung Höhendifferenz Energiespeicher 1: Hosenträger Energiespeicher 2: Person Bei zwei oder mehr Speichern und geringer Dämpfung kann die Energie bzw. Masse zwischen den Systemen hin und her wechseln und das System zum Schwingen bringen. Beispiele: Schwingkreis, Pendel, (schlechte) Stoßdämpfer, Zeit
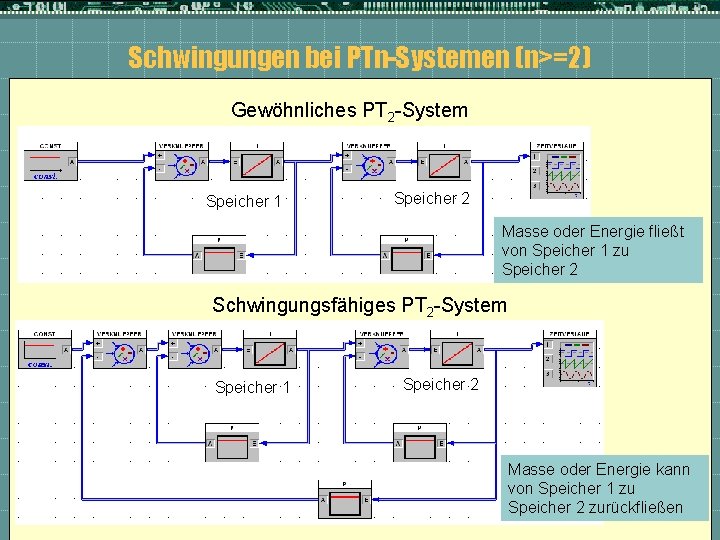
Schwingungen bei PTn-Systemen (n>=2) Gewöhnliches PT 2 -System Speicher 1 Speicher 2 Masse oder Energie fließt von Speicher 1 zu Speicher 2 Schwingungsfähiges PT 2 -System Speicher 1 Speicher 2 Masse oder Energie kann von Speicher 1 zu Speicher 2 zurückfließen
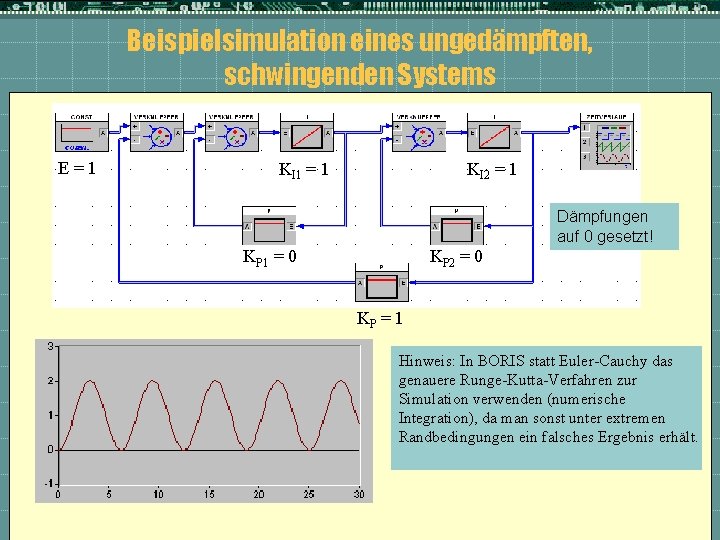
Beispielsimulation eines ungedämpften, schwingenden Systems E=1 KI 1 = 1 KI 2 = 1 Dämpfungen auf 0 gesetzt! KP 1 = 0 KP 2 = 0 KP = 1 Hinweis: In BORIS statt Euler-Cauchy das genauere Runge-Kutta-Verfahren zur Simulation verwenden (numerische Integration), da man sonst unter extremen Randbedingungen ein falsches Ergebnis erhält.
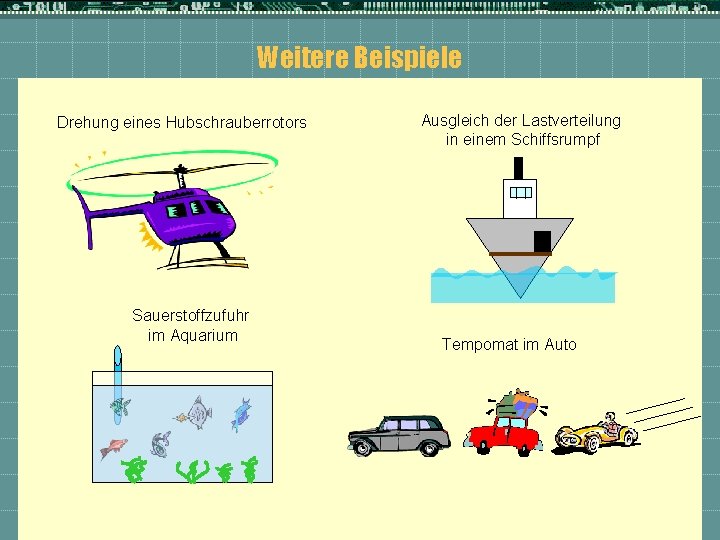
Weitere Beispiele Drehung eines Hubschrauberrotors Sauerstoffzufuhr im Aquarium Ausgleich der Lastverteilung in einem Schiffsrumpf Tempomat im Auto
Zusammenfassung t Um ein System regeln zu können, muss sein Verhalten bekannt sein. t Systeme (Regelstrecken) lassen sich durch ihr Verhalten auf eine Sprungantwort beschreiben. t Man unterscheidet Systeme, die auf eine Sprungantwort ausgleichend (proportionale Systeme) bzw. nicht ausgleichend (integrale Systeme) reagieren. t Systeme können weitgehend durch eine Kombination aus Proportional-, Speicher- (=Integral) und Totzeitelementen beschrieben werden. t Die Elemente können in Reihe, parallel oder in Form einer Rückkopplung angeordnet sein.
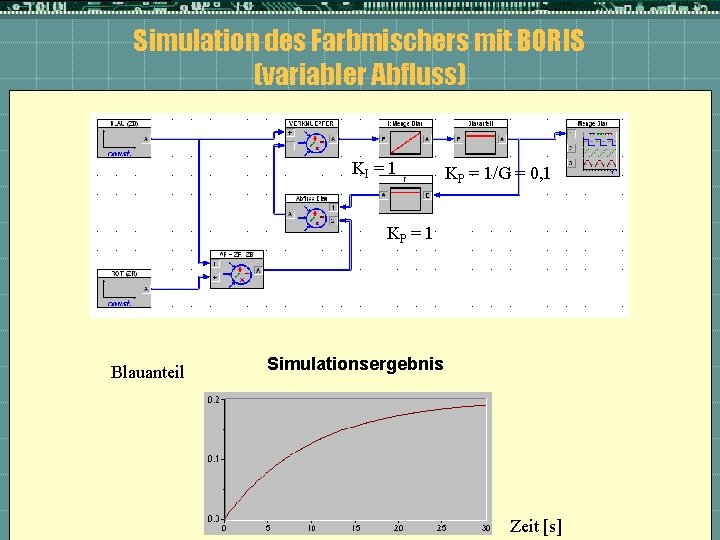
Simulation des Farbmischers mit BORIS (variabler Abfluss) KI = 1 KP = 1/G = 0, 1 KP = 1 Blauanteil Simulationsergebnis Zeit [s]
- Slides: 23